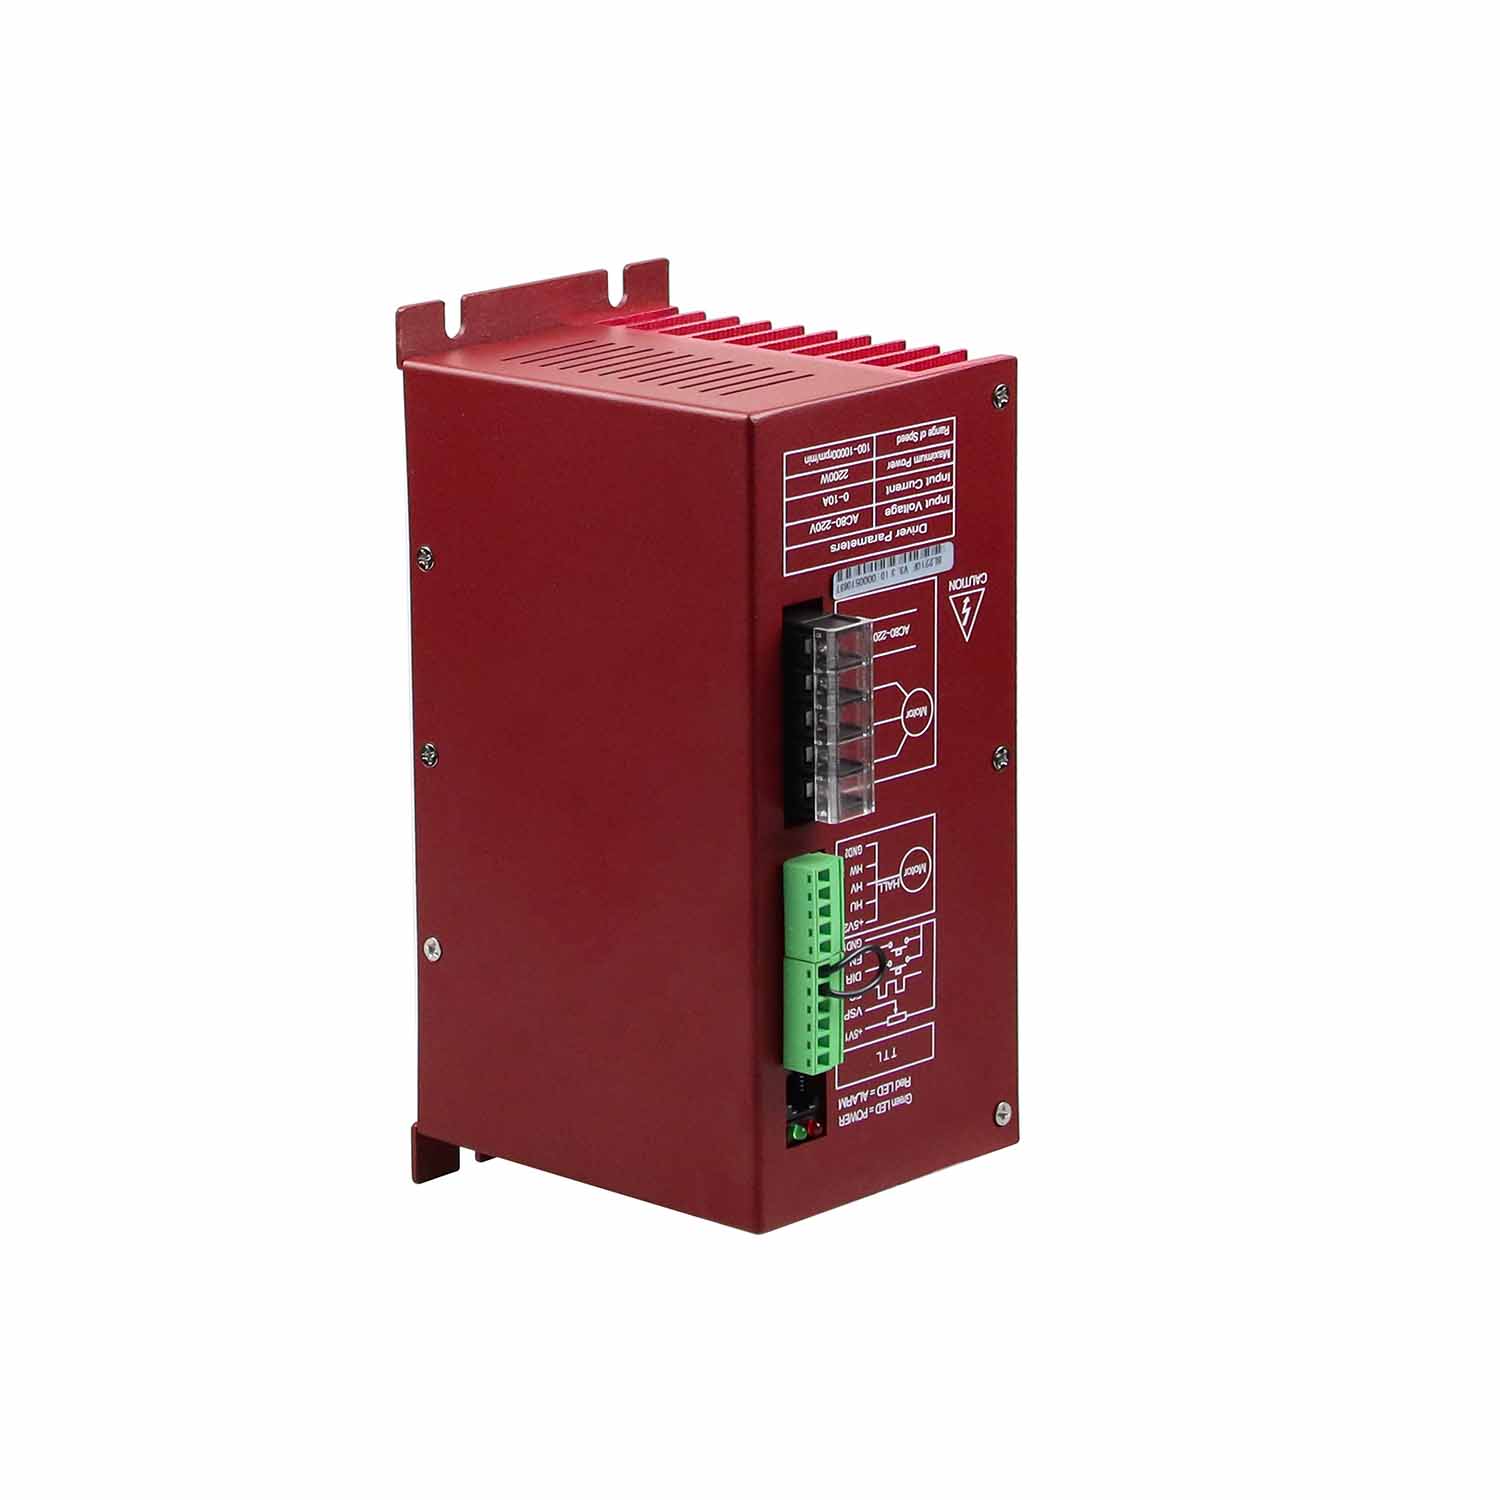
BFBLD2200
Besfoc
10 Pcs
| ရရှိနိုင်မှု- | |
|---|---|
BFBLD2200 brushless DC မော်တာမောင်းသူသည် ကျွန်ုပ်တို့၏ကုမ္ပဏီ၏နောက်ဆုံးပေါ်နည်းပညာမြင့်ထုတ်ကုန်ဖြစ်ပြီး ပါဝါမြင့်မော်တာမောင်းနှင်မှုနယ်ပယ်အတွက်ဖြစ်သည်။ ဤထုတ်ကုန်သည် မူလဟာ့ဒ်ဝဲကို အစားထိုးရန်အတွက် ကြီးမားသော ပေါင်းစပ်ပတ်လမ်းကို အသုံးပြုသည်။ ၎င်းတွင် ပိုမိုမြင့်မားသော ဂျမ်မကိုက်ခြင်းနှင့် လျင်မြန်စွာ တုံ့ပြန်နိုင်စွမ်းရှိသည်။ ၎င်းသည် ဗို့အားနိမ့် DC310V နှင့် 10A အောက်ရှိ သုံးဆင့် brushless DC မော်တာများအတွက် သင့်လျော်သည်။ ကြီးမားသော လျှပ်စီးကြောင်းဖြင့် အလုပ်လုပ်သော်လည်း အပူချိန်နိမ့်နေသေးသည်။
● ၎င်းတွင် မြန်နှုန်းနိမ့် torque နှင့် ချောမွေ့သော လည်ပတ်မှုဖြင့် နှစ်ချက်အမြန်နှုန်း ပိတ်ထားသော လက်ရှိဒီဇိုင်း ပါရှိသည်။
● ၎င်းတွင် အမြင့်ဆုံးအမြန်နှုန်း 10000rpm/min ဖြင့် မြင့်မားသောအထွက်နှုန်းပါရှိသည်။
● အမြန်နှုန်းထိန်းချုပ်မှုမုဒ် : analog ပမာဏ 0-5V
● ၎င်းတွင် EN၊ DIR အချက်ပြထိန်းချုပ်မှုဘက်ပါရှိသည်။
● ၎င်းသည် tachometer သွေးခုန်နှုန်း (optoelectronic isolation၊ gate output);
● ၎င်းတွင် over-current, overvoltage, under voltage, overheating, motor stalking and other protection functions များပါရှိသည်။
| အမှတ်တံဆိပ် | Besfoc |
| မော်ဒယ် | BFBLD2200 |
| Driver အမျိုးအစား | DC Brushless Motor Driver |
| DC/AC |
DC/AC |
| သင့်တော်သော မော်တော် | 3-Phase DC Brushless မော်တာ |
| Input Voltage | AC100V - AC250V |
| Output Current | အများဆုံး 10A |
| မော်တာအမြန်နှုန်းအကွာအဝေး |
0rpm - 10000rpm |
| လျှပ်စစ်ဓာတ်အားထုတ်ပေးသောကိရိယာ | AC100V မှ 250V တိုက်ရိုက်လျှပ်စီးကြောင်း (မော်တာပါဝါရွေးချယ်မှုအရ စွမ်းဆောင်ရည်) |
အများဆုံး input လက်ရှိ |
10 A ထက်မပိုပါ။ (မော်တာနှင့် အဆင့်သတ်မှတ်ထားသော ဝန်အရ) |
အများဆုံးပါဝါ |
အမြင့်ဆုံး 2200W (ပါဝါလွန်သောမော်တာအား တင်းကြပ်စွာတားမြစ်ထားသည်) |
လျှပ်ကာခုခံ |
အထွေထွေအပူချိန် ﹥500MΩ |
လျှပ်ကာအင်အား |
အထွေထွေအပူချိန်နှင့် ဖိအား 0.5KV၊ 1 မိနစ် |
အအေးခံနည်း |
သဘာဝလေအေး နှင့် အတင်းအကျပ်လေအေးပေးသည်။ |
|
ပတ်ဝန်းကျင် |
အခြေအနေ |
ဖုန်မှုန့်များ၊ ဆီအငွေ့များနှင့် အဆိပ်ဓာတ်ငွေ့များကို ရှောင်ကြဉ်ပါ။ |
အပူချိန် |
0 ℃~ + 50 ℃ |
|
စိုထိုင်းဆ |
﹤80% RH၊ ငွေ့ရည်ဖွဲ့ခြင်း၊ နှင်းခဲမရှိခြင်း။ |
|
တုန်ခါမှု |
အမြင့်ဆုံး 5.9 m/s² |
|
သီးသန့်အပူချိန် |
-20 ℃ မှ + 65 ℃ |
|
အရွယ်အစား |
198mmX103mmX86mm |
|
အလေးချိန် |
1Kg လောက်ရှိတယ်။ |
|
မှတ်ချက်- သိုလှောင်မှုပတ်ဝန်းကျင်၏ အပူချိန်တွင် သိသိသာသာပြောင်းလဲမှုများကြောင့်၊ ငွေ့ရည်ဖွဲ့ခြင်း သို့မဟုတ် နှင်းခဲများဖြစ်ပေါ်လာရန် လွယ်ကူသည်။ ဤကိစ္စတွင်၊ မောင်းနှင်မှုကို 12 နာရီသို့မဟုတ်ထိုထက်ပို၍ထားရှိသင့်သည်။ Drive အပူချိန်နှင့် ပတ်ဝန်းကျင်အပူချိန် မကိုက်ညီမချင်း၊ ၎င်းသည် ပါဝါဖွင့်ထားနိုင်သည်။
အချက်ပြအမျိုးအစား |
ဂိတ် |
Functional Description |
အချက်ပြမီး |
ပါဝါ |
အစိမ်းရောင်ပါဝါ အချက်ပြမီးလင်းပါက ပါဝါပုံမှန်ဖြစ်ကြောင်း ပြသသည်။ |
ALM |
အနီရောင်အခြေအနေညွှန်ပြချက်သည် နှေးကွေးနေပါက၊ စောင့်ဆိုင်းနေခြင်းကို ဆိုလိုသည်။ Quick flash ဆိုသည်မှာ လည်ပတ်မှုကို ဆိုလိုသည်။ ၎င်းသည် အမှားအယွင်းများ သို့မဟုတ် အော့ဖ်လိုင်းဟု အဓိပ္ပာယ်ဖွင့်ဆိုထားသည်။ |
|
အချက်ပြအပေါက်ကို ထိန်းချုပ်ပါ။ |
+5V1 |
အချက်ပြပါဝါကို ထိန်းချုပ်ရန်+(အတွင်းပိုင်းပါဝါအထွက်) |
VSP |
E xternal အမြန်နှုန်းထိန်းချုပ်မှုအချက်ပြ ထိန်းချုပ်နည်း- VSP ကိုပြောင်းလဲရန် potentiometer နှင့်ချိတ်ဆက်ခြင်းဖြင့် 0 ~ 100% အမြန်နှုန်းချိန်ညှိမှုကို အပြီးသတ်နိုင်သည်။ အကွာအဝေးသည် 0-5V ဖြစ်သည်။ |
|
FG |
Motor speed pulse output သည် ဤ signal ၏ ကြိမ်နှုန်းကို တိုင်းတာသည်။ ထို့နောက် ၎င်းကို အမှန်တကယ် မော်တာအမြန်နှုန်းအဖြစ် ပြောင်းလဲပေးသည်။ |
|
DIR |
Rotary ဦးတည်ချက်ကို မြင့်မားသောလျှပ်စစ်အဆင့်၊ မော်တာရှေ့သို့- GND1 ဖြင့်ချိတ်ဆက်သည်၊ မော်တာပြောင်းပြန်လှန်ခြင်း (လက်ဝဲရစ်) ; GND1 မပါဘဲ သို့မဟုတ် +5V နှင့်ချိတ်ဆက်ထားခြင်း၊ မော်တာရှေ့သို့ (လက်ယာရစ်) |
|
EN |
GND1 နှင့် ချိတ်ဆက်ထားသော EN ၊ မော်တာသည် အလုပ်လုပ်နိုင်သည် (အွန်လိုင်းအခြေအနေ)၊ ချိတ်ဆက်ထားသော သို့မဟုတ် မြင့်မားသောလျှပ်စစ်လီဗာမရှိဘဲ၊ မော်တာအလုပ်မလုပ်နိုင်ပါ (အော့ဖ်လိုင်းအခြေအနေနှင့် မီးနီသည် ဆက်လက်အလုပ်လုပ်နေသည်) |
|
Hall ထိန်းချုပ်မှုဆိပ်ကမ်း |
+5V2 |
+ မော်တာ၏ခန်းမပါဝါ |
HU |
Hall အာရုံခံအချက်ပြ U အဆင့် ထည့်သွင်းခြင်း။ |
|
HV |
Hall အာရုံခံအချက်ပြ V အဆင့်ထည့်သွင်းခြင်း။ |
|
HW |
Hall အာရုံခံအချက်ပြ W အဆင့် ထည့်သွင်းခြင်း။ |
|
GND2 |
မော်တာ၏ Hall power supply |
|
မော်တာနှင့်ပါဝါ |
U၊V၊W |
မော်တာ၏သုံးဆင့်အထွက်အချက်ပြမှု |
AC1၊AC2 |
Input Power သည် A C 100V ~ 250V ဖြစ်သည်။ |
အမြန်နှုန်းမုဒ် (VSP/PWM) |
1. ပြင်ပထည့်သွင်းမှုမြန်နှုန်း- ပြင်ပ potentiometer (5K-10K) ၏ ပြင်ပ terminal နှစ်ခုသည် driver's GND1 နှင့် +5 V1 terminal သို့ အသီးသီးချိတ်ဆက်ထားသည်။ ထိန်းညှိကိရိယာကို VSP အဆုံးနှင့် ချိတ်ဆက်ထားပါက၊ သင်သည် အမြန်နှုန်းကိုချိန်ညှိရန် ပြင်ပ potentiometer ကိုသုံးနိုင်သည်။ ၎င်းကို အခြားသော ထိန်းချုပ်ယူနစ်၏ (ဥပမာ PLC၊ မိုက်ခရိုကွန်ထရိုလ်) ကဲ့သို့သော VSP ဘက်မှ (GND1 နှင့် ဆက်စပ်) သို့ analog ဗို့အား ထည့်သွင်းခြင်းဖြင့်လည်း ပြုလုပ်နိုင်သည်။ VSP port သည် DC 0V ~ +5 V ၏အကွာအဝေးကိုလက်ခံပြီး သက်ဆိုင်ရာမော်တာအမြန်နှုန်းသည် 0 ~ အဆင့်သတ်မှတ်ထားသောအမြန်နှုန်းဖြစ်သည်။ |
မြန်နှုန်းအချက်ပြအထွက် (FG) |
drive သည် motor speed pulse signal ကိုပေးဆောင်သည်၊ ၎င်းသည် motor speed နှင့် pulse output way- light lotus root isolation၊ 1. မော်တာအမြန်နှုန်း (RPM) = F ÷ N× 60 F = အမှန်တကယ် FG foot မှ ကြိမ်နှုန်းဇယားဖြင့် ကြိမ်နှုန်းကို တိုင်းတာသည်။ N = 2 သို့မဟုတ် 4, 2-ဝင်ရိုးစွန်းမော်တာ, N = 2; 4-pole မော်တာ, N = 4 ဥပမာ- အသုံးပြုသူသည် 4 အဆင့်မော်တာကို ရွေးချယ်သည်။ အထွက် FG အချက်ပြမှုသည် 200Hz ဖြစ်သောအခါ၊ မော်တာအမြန်နှုန်း = 200 ÷ 4 × 60 = 3000 r / မိနစ်။ 2.optoelectronic အထီးကျန် ၊ ဂိတ်အထွက် |
မော်တာအပြုသဘောနှင့်အနုတ်လက္ခဏာအချက်ပြ (DIR) |
မော်တာ၏ အပြုသဘောနှင့် ပြောင်းပြန်လှည့်မှုကို ထိန်းချုပ်ရန် မြင့်မားသောအဆင့်နိမ့် DIR ကို ထိန်းချုပ်ခြင်းဖြင့်။ သတိပြုမိသည်- မော်တာသည် အရှိန်မြင့်လာသောအခါ၊ မော်တာနှင့် ပစ္စည်းကိရိယာများ ပျက်စီးခြင်းမှ ရှောင်ရှားရန်၊ DIR တစ်ခုတည်းအဖြစ် ပြောင်းလဲသောအခါတွင် ကျွန်ုပ်တို့သည် မော်တာလည်ပတ်ခြင်းကို 1 စက္ကန့်ကြာ ရပ်တန့်ထားရမည်ဖြစ်ပြီး၊ ထို့နောက် မော်တာဦးတည်ချက်ကို ပြောင်းလဲပါ၊ သတ်မှတ်တန်ဖိုးသို့ အရှိန်မြှင့်ပါ။ |
စတင်/ရပ်တန့် အချက်ပြ (EN) |
ဖြင့် ထိန်းချုပ်ခြင်း မြင့်မားသောအဆင့်နိမ့် l ကို EN ၏ မော်တာ ရပ်တန့ ်ပြီး လည်ပတ်မှုကို ထိန်းချုပ်ရန် ။ EN အဆင့်နိမ့် သောအခါ မော်တာ လည်ပတ်ခြင်း၊ EN သည် မြင့်မားသောအဆင့် သို့မဟုတ် ချိတ်ဆက်မှုမရှိသောအခါ၊ မော်တာအလုပ်မလုပ်တော့သည့်အခါ၊ မီးနီသည် ဆက်လက်အလုပ်လုပ်နေပါသည်။ W ကြက်ထိန်းမော်တာသည် EN port မှရပ်တန့်သည်၊ ၎င်းသည်သဘာဝရပ်ဖြစ်သည်၊ ပုံမှန်လည်ပတ်မှုသည် overloading inertia နှင့်ဆက်စပ်သည်။ ပါဝါစားသုံးမှု သည် 20mA ထက်နည်းသည် သို့မဟုတ် ညီမျှသည်။ အမှားတန်ဖိုး- EN နှင့် GND1 ပါသော ဆားကစ်တို |

1၊ မေး။
A- ① ဓာတ်အားလိုင်းသည် မှားယွင်းသောဗို့အားနှင့် ချိတ်ဆက်ထားခြင်း ရှိ၊ မရှိ စစ်ဆေးပါ၊ ဗို့အားကို တိုးမြှင့်ရန် သို့မဟုတ် ဓာတ်အားလိုင်းကို ပြုပြင်ရန် လိုအပ်သည်
② မော်တာဝါယာကြိုးမှန်သလား၊ မော်တာဝါယာကြိုးမမှန်ပါက စစ်ဆေးပါ။ မော်တာဝါယာကြိုးမှန်သလား၊ မဟုတ်ပါက မော်တာဝါယာကြိုးကို ပြုပြင်ပါ။
③ ဖွင့်ထားသော အချက်ပြမှု မှန်ကန်မှုရှိမရှိ ရလဒ်အနေဖြင့် မော်တာ အလုပ်မလုပ်ပါ။
④ ခွဲခြမ်းစိတ်ဖြာမှု ကန့်သတ်ချက် မှန်ကန်ပါသလား။
⑤ လက်ရှိသတ်မှတ်ချက် မှန်ကန်ပါသလား။
2Q: မော်တာသည် မလှည့်ဘဲ ကိုင်ထားသော torque ရှိသည်။
A- ① မော်တာဝါယာကြိုးများ၏ အဆင့်အစီအစဥ်သည် မှားယွင်းနေသည်၊ မည်သည့်ဝါယာနှစ်ခုကိုမဆို လဲလှယ်ရန် လိုအပ်သည်။
② Pulse အချက်ပြထည့်သွင်းမှု မှားယွင်းနေသည်၊ Pulse ဝါယာကြိုးများကို စစ်ဆေးရန် လိုအပ်သည်။
3Q- မော်တာ torque သည် အလွန်သေးငယ်သည်-
A- ① Phase current setting သည် သေးငယ်လွန်းသည်၊ motor နှင့် သက်ဆိုင်သော phase current ကို သတ်မှတ်ရန် လိုအပ်သည်။
② အရှိန်သည် အလွန်မြန်သည်၊ အရှိန်တန်ဖိုးကို လျှော့ချပါ။
③ မော်တာပိတ်ဆို့ခြင်း၊ စက်ပိုင်းဆိုင်ရာပြဿနာများကို ဖယ်ရှားရန် လိုအပ်သည်။
④ မောင်းနှင်မှုနှင့် မော်တာမတူညီ၊ သင့်လျော်သော drive ကို အစားထိုးရန် လိုအပ်သည်။
4Q: မော်တာစတီယာရင် အမှားအယွင်း
A- ① မော်တာလိုင်းအဆင့်ဆင့် မှားနေသည်၊ မည်သည့်ဝါယာနှစ်ခုကိုမဆို လဲလှယ်ရန် လိုအပ်သည်။
② မော်တာလိုင်းတွင် ကျိုးနေသော ဆားကစ်တစ်ခုရှိပြီး ညာဘက်ကို စစ်ဆေးပြီး ချိတ်ဆက်ပါ။
5Q: အချက်ပြမီး ပွင့်နေသည်-
A- ① မော်တာဝါယာကြိုး မှားယွင်းစွာ ချိတ်ဆက်ထားပါသလား။
② ဗို့အားလွန်ခြင်းနှင့် ဗို့အားအောက်အခြေအနေများ ရှိမရှိ၊
③ မော်တာ သို့မဟုတ် ယာဉ်မောင်း ပျက်စီးနေပါသည်။
6Q: မော်တာအရှိန်ပိတ်ခြင်း-
A- ① တိုတောင်းသောအရှိန်
② မော်တာ torque သေးငယ်လွန်းသည်။
③ အနိမ့်ဗို့အား သို့မဟုတ် လက်ရှိ
© မူပိုင်ခွင့် 2024 CHANGZHOU BESFOC MOTOR CO., LTD.