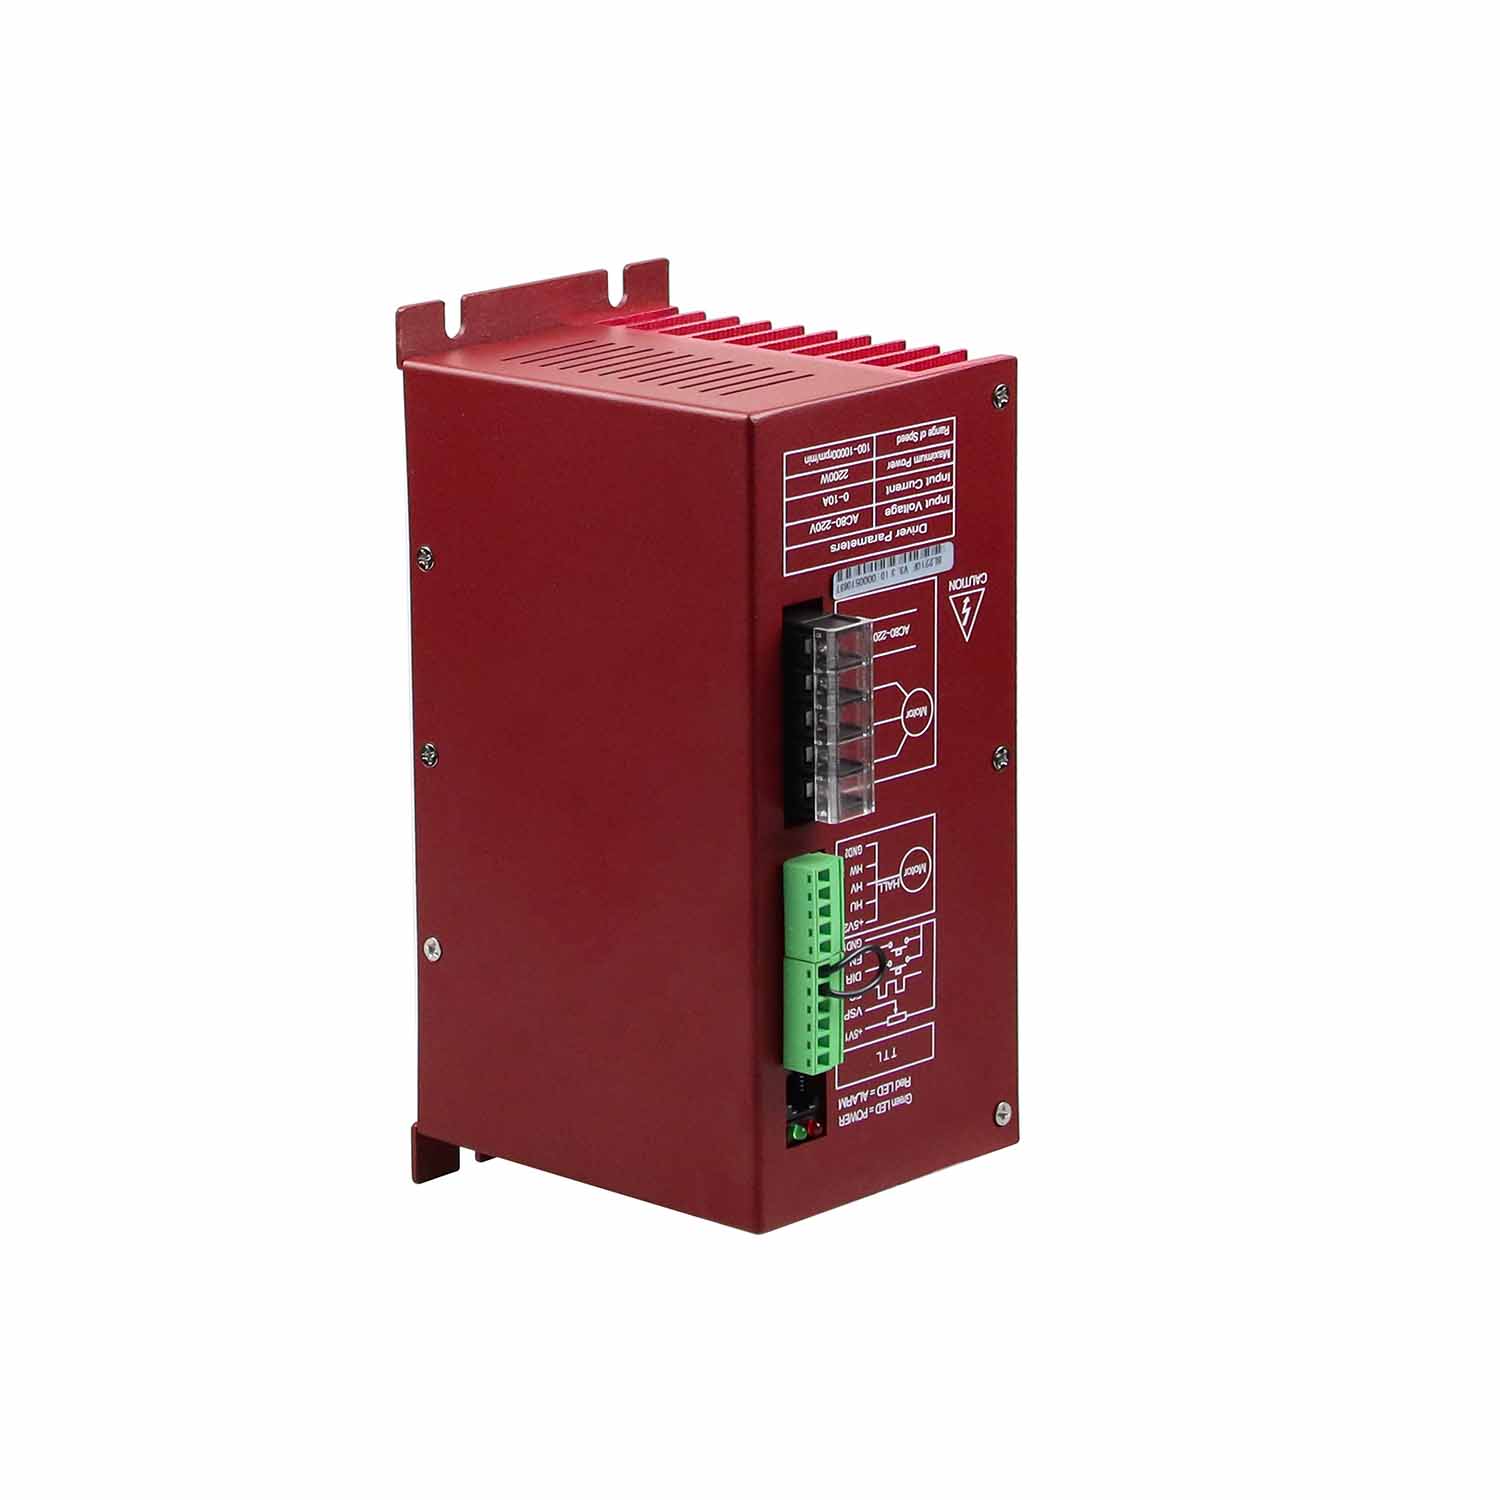
BFBLD2200
Besfoc
10 st
| Tillgänglighet: | |
|---|---|
BFBLD2200 borstlös DC-motordrivrutin är vårt företags senaste högteknologiska produkt för motordrivning med hög effekt. Denna produkt använder en storskalig integrerad krets för att ersätta den ursprungliga hårdvaran. Den har högre anti-jamming och snabb respons. Den är lämplig för alla trefas borstlösa DC-motorer med lågspänning DC310V och ström under 10A. Även om den arbetar med stor ström är den fortfarande i låg temperatur.
● Den har dubbelhastighets stängd strömdesign med låghastighetsvridmoment och smidig drift;
● Den har höghastighetsutgång med maxhastigheten 10000rpm/min;
● Hastighetskontrollläge: analog kvantitet 0-5V
● Den har EN, DIR-signalkontrollsida;
● Den kan mata ut varvräknarpuls (optoelektronisk isolering, grindutgång);
● Den har överström, överspänning, underspänning, överhettning, motorstopp och andra skyddsfunktioner
| Stämpla | Besfoc |
| Modell | BFBLD2200 |
| Drivrutinstyp | DC borstlös motordrivrutin |
| DC / AC |
DC/AC |
| Lämplig motor | 3-fas DC borstlös motor |
| Ingångsspänning | AC100V - AC250V |
| Utgångsström | Max 10A |
| Motorns varvtalsområde |
0rpm - 10000rpm |
| Strömförsörjning | AC100V~250V likström (Kapacitet enligt val av motoreffekt) |
Den maximala inströmmen |
Inte större än 10 A (enligt motor och märklast) |
Maximal effekt |
Maximum är 2200W (överdriven motor är strängt förbjuden) |
Isolationsmotstånd |
Allmän temperatur﹥500MΩ |
Isoleringsstyrka |
Allmän temperatur och tryck 0,5KV, 1 minut |
Kylningsmetod |
Naturlig luftkylning & forcerad luftkylning |
|
Miljö |
Skick |
Undvik damm, oljedimma och frätande gaser |
Temperatur |
0℃~+50℃ |
|
Fuktighet |
﹤80% RH, ingen kondens, ingen frost |
|
Vibration |
5,9 m/s² max |
|
Reserverad temperatur |
-20℃~+65℃ |
|
Storlek |
198mmX103mmX86mm |
|
Vikt |
Ca 1 kg |
|
Obs: På grund av dramatiska förändringar i temperaturen i lagringsmiljön är det lätt att bilda kondens eller frost. I detta fall bör enheten placeras i 12 timmar eller mer. Tills frekvensomriktarens temperatur och omgivningstemperaturen är konsekventa kan den vara på ström.
Signalkategori |
Terminal |
Funktionsbeskrivning |
Indikeringslampa |
DRIVA |
Om den gröna strömindikatorn lyser, visar den att strömmen är normal. |
ALM |
Om den röda statusindikatorn blinkar långsamt betyder det att du väntar; Snabb blixt betyder drift; Den lyser alltid, vilket betyder fel eller off-line; |
|
Styrsignalport |
+5V1 |
Styrsignal effekt+( inre uteffekt) |
VSP |
Extern hastighetskontrollsignal Kontrollsätt: Genom att ansluta med en potentiometer för att ändra VSP, kan den slutföra 0 ~ 100% hastighetsjustering. Räckvidden är 0-5V |
|
FG |
Motorhastighetspulsutgången mäter frekvensen för denna signal. Omvandlar det sedan till den faktiska motorhastigheten. |
|
DIR |
Rotationsriktningen styrs av hög och låg elektrisk nivå, motor framåt: ansluten till GND1, motorreversering (moturs); utan GND1 eller ansluten med +5V, motor framåt (medurs) |
|
SV |
Ansluten EN med GND1, motorn kan fungera (onlinestatus); utan ansluten eller hög elektrisk spak, motorn kan inte fungera (offlinestatus och den röda lampan fortsätter att fungera) |
|
Hallkontrollport |
+5V2 |
+ motorns Halleffekt |
HU |
Hallsensorsignal U fasingång |
|
HV |
Hallsensorsignal V fasingång |
|
HW |
Hallsensorsignal W fasingång |
|
GND2 |
Motorns Hall strömförsörjning |
|
Motorn och kraften |
U, V, W |
Motorns trefasiga utsignal |
AC1, AC2 |
Ingångseffekten är A C 100V ~ 250V. |
Hastighetsläge (VSP/PWM) |
1. Den externa ingångshastigheten: två externa terminaler på den externa potentiometern (5K-10K) anslutna till förarens GND1 respektive +5 V1 terminal. Om regulatorn är ansluten till VSP-änden kan du använda en extern potentiometer för att justera hastigheten. Den kan också göras av den andra styrenhetens (såsom PLC, mikrokontroller, etc.) analoga ingångsspänning till VSP-sidan (relativt GND1). VSP-porten accepterar området DC 0V ~ +5 V och motsvarande motorhastighet är 0 ~ nominell hastighet; |
Hastighetssignalutgång (FG) |
Frekvensomriktaren ger motorhastighetspulssignalen, som är positiv proportion till motorhastigheten, pulsutgångssätt: lätt lotusrotisolering, 1. motorhastigheten (RPM) = F ÷ N× 60 F = faktiskt uppmätt frekvensström på FG-foten per frekvenstabell N = 2 eller 4, 2-polig motor, N = 2; 4-polig motor, N = 4 Till exempel: användaren väljer en 4-nivåmotor. När den utgående FG-signalen är 200Hz, är motorhastigheten = 200 ÷ 4× 60 = 3000 r/min. 2.optoelektroniska isolering , grindutgång |
Motorns positiva och negativa signal (DIR) |
Genom att styra hög låg nivå av DIR för att kontrollera motorns positiva och omvända varv. Märkte: Svängde plötsligt när motorn är i hög hastighet, för att undvika skador på motor och utrustning, när DIR får omvandlingen singel, måste vi få motorn att sluta gå i 1s, sedan ändra motorriktningen, förbättra hastigheten till det inställda värdet. |
Start/stopp-signal(EN) |
Genom att styra hög låg nivå l av EN för att kontrollera motorns stopp och körning . När EN är låg , går motorn; när EN är på hög nivå eller inte är ansluten, slutar motorn att fungera, röd lampa fortsätter att fungera. När styrmotorn stannar av EN-porten är det naturstopp och körningen regelbundet är relaterad till överbelastningströghet. Strömförbrukningen är mindre än eller lika med 20mA. Felvärde: kortslutning med EN och GND1 |

1, Q: Motorn roterar inte och inget hållmoment:
A: ① kontrollera om nätkabeln är ansluten till fel spänning är för låg, behöver öka spänningen eller korrigera strömledningen
② kontrollera om motorkabeln är korrekt, om inte korrekt motorkabeldragning. Kontrollera om motorkabeln är korrekt, om inte, korrigera motorkabeln.
③ Om aktiveringssignalen är giltig, vilket resulterar i att motorn inte fungerar.
④ Är uppdelningsparametern korrekt?
⑤ Är den aktuella parametern korrekt?
2Q:Motorn roterar inte men har hållmoment:
S: ① Fassekvensen för motorledningar är fel, måste byta två ledare.
② Pulssignalingången är felaktig, måste kontrollera pulsledningarna.
3Q: Motorns vridmoment är för litet:
S: ① Fasströminställningen är för liten, måste ställa in fasströmmen som motsvarar motorn.
② accelerationen är för snabb, minska accelerationsvärdet
③ motorblockering, måste utesluta mekaniska problem
④ frekvensomriktare och motorfel matchar, måste byta ut lämplig frekvensomriktare
4Q: Motorstyrningsfel:
S: ① motorlinjefassekvensen är fel, måste byta två ledare
② motorledningen har en bruten krets, kontrollera och anslut höger
5Q:Larmindikatorlampan lyser:
S: ① Är motorkabeln felaktigt ansluten
② Om det finns överspännings- och underspänningsförhållanden
③ Motor eller förare är skadad
6Q:Motoraccelerationsblockering:
A: ① kort accelerationstid
② motorvridmomentet är för litet
③ Låg spänning eller ström
© COPYRIGHT 2024 CHANGZHOU BESFOC MOTOR CO., LTD. ALLA RÄTTIGHETER FÖRBEHÅLLS.