
Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-06-30 Origine : Site


Les servomoteurs intégrés BESFOC pour pinces robotisées offrent des solutions de contrôle de mouvement compactes, précises et intelligentes. Grâce à des systèmes d'entraînement et de retour intégrés, ils améliorent la précision, l'efficacité et la fiabilité de la préhension robotique pour les applications d'automatisation industrielle.
Le développement rapide de l'automatisation industrielle, des robots collaboratifs et de la fabrication intelligente a accru la demande de solutions de contrôle de mouvement plus compactes, précises et efficaces. Parmi les composants clés qui déterminent les performances robotiques, le système d'actionneur de pince robotique joue un rôle essentiel dans la réalisation d'une manipulation précise des objets, d'une force de préhension fiable et d'une automatisation flexible.
Les systèmes de préhension robotiques traditionnels nécessitent généralement des moteurs, des pilotes, des contrôleurs et des systèmes de câblage complexes séparés. Cette structure augmente la difficulté d'installation, réduit la fiabilité du système et limite la flexibilité des conceptions robotiques. L'émergence du servomoteur intégré pour les pinces robotiques offre une nouvelle solution en combinant le moteur, le pilote, l'encodeur et l'électronique de commande en une seule unité compacte.
Un servomoteur intégré permet aux pinces robotiques d'obtenir un positionnement de haute précision, un contrôle de retour en temps réel, une réponse rapide et une conception mécanique simplifiée , ce qui le rend largement utilisé dans les robots industriels, les robots collaboratifs (cobots), les systèmes d'assemblage automatisés, la logistique intelligente et les équipements de fabrication de précision.
Un Le servomoteur intégré est un dispositif de contrôle de mouvement qui intègre plusieurs composants dans un seul ensemble compact, notamment :
Servomoteur CC sans balais ou servomoteur
Electronique du servomoteur
Encodeur haute résolution
Interface du contrôleur de mouvement
Système de communication
Algorithme de contrôle de position et de vitesse
Lorsqu'il est appliqué à une pince robotique, le servomoteur intégré contrôle directement l'ouverture, la fermeture, la force de préhension et la précision de positionnement du mécanisme de préhension.
Comparé aux servosystèmes conventionnels qui nécessitent des servomoteurs externes et un câblage supplémentaire, un servomoteur intégré offre une architecture plus compacte et efficace.
Le moteur peut recevoir des commandes du contrôleur du robot et ajuster automatiquement le couple, la vitesse et la position en fonction des signaux de retour de l'encodeur. Cela permet aux pinces robotiques de manipuler différents objets avec une plus grande précision et stabilité.
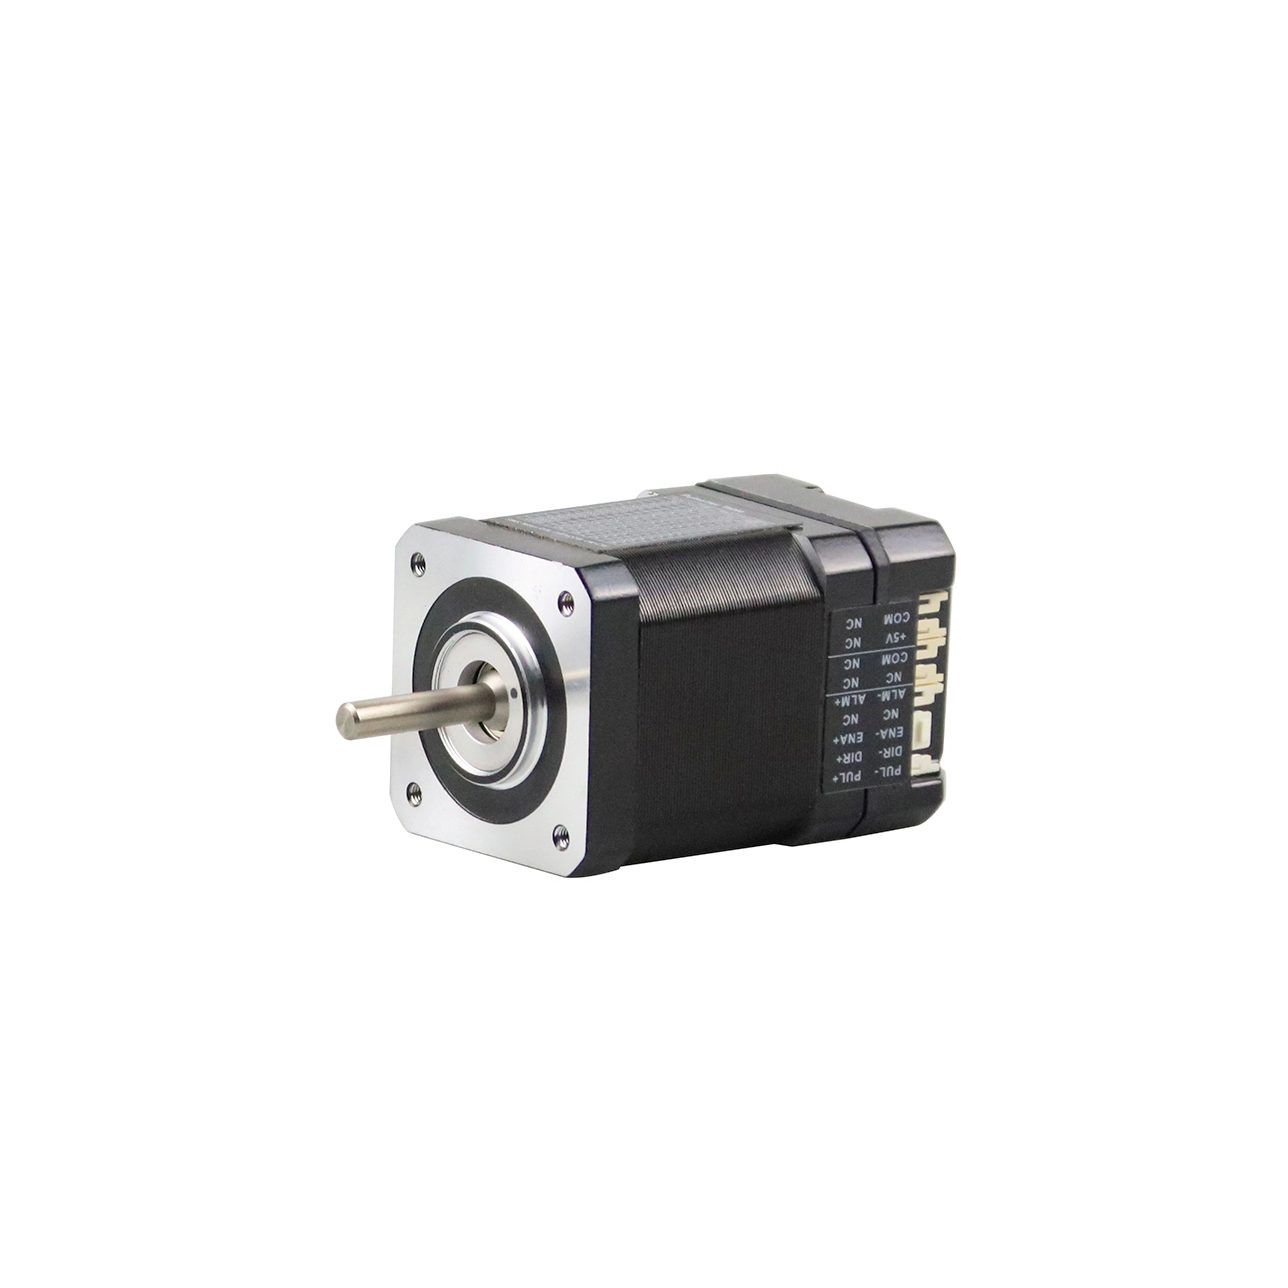
|
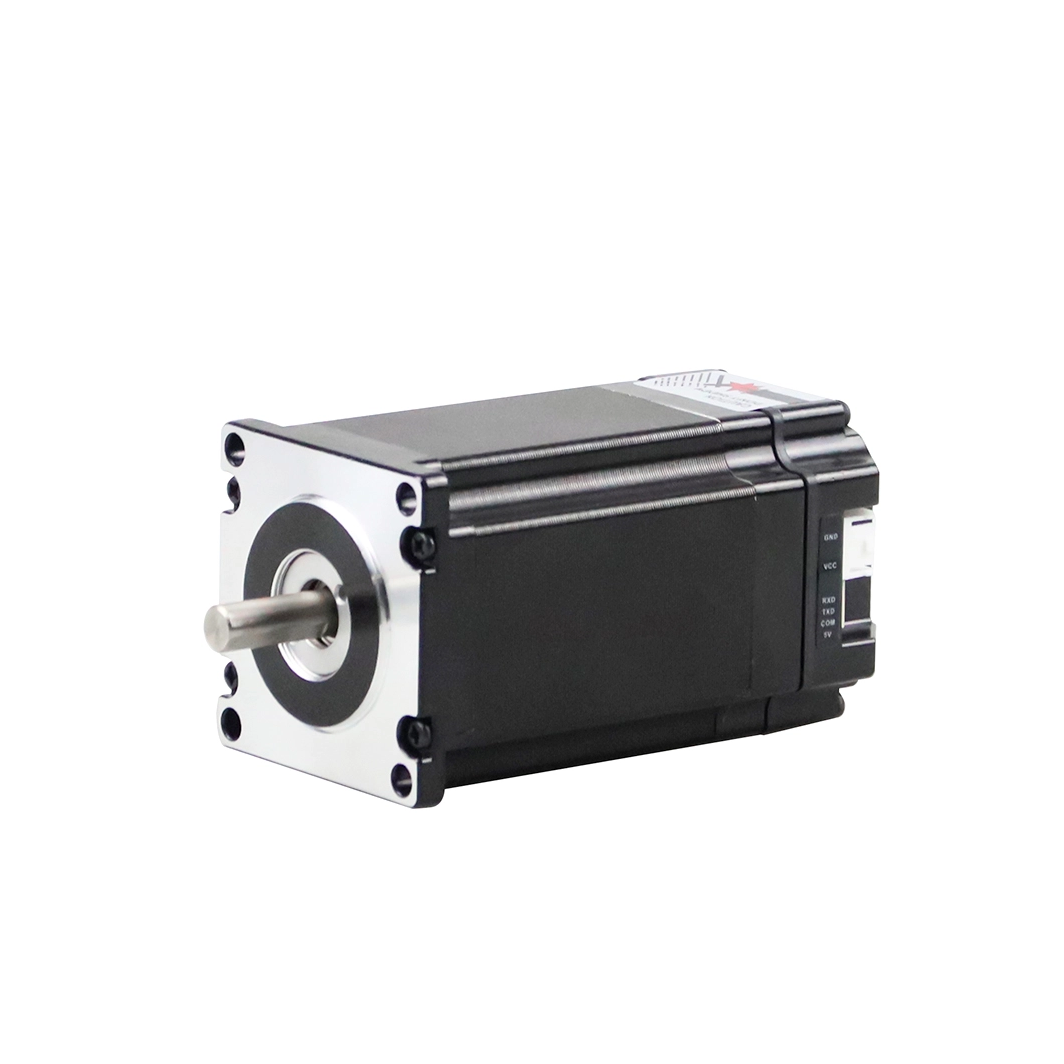
|
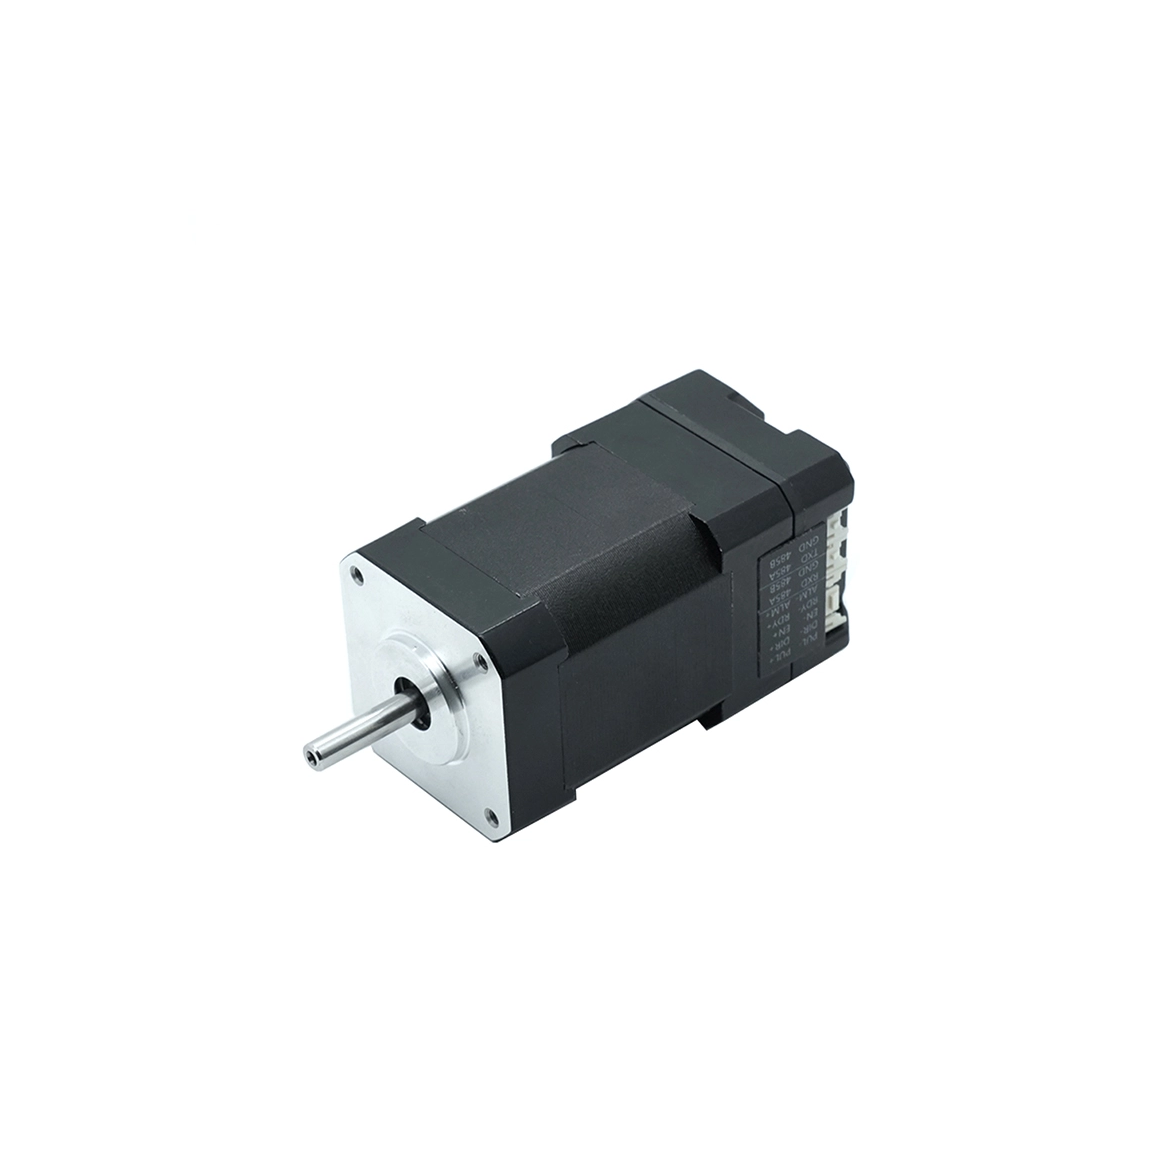
|
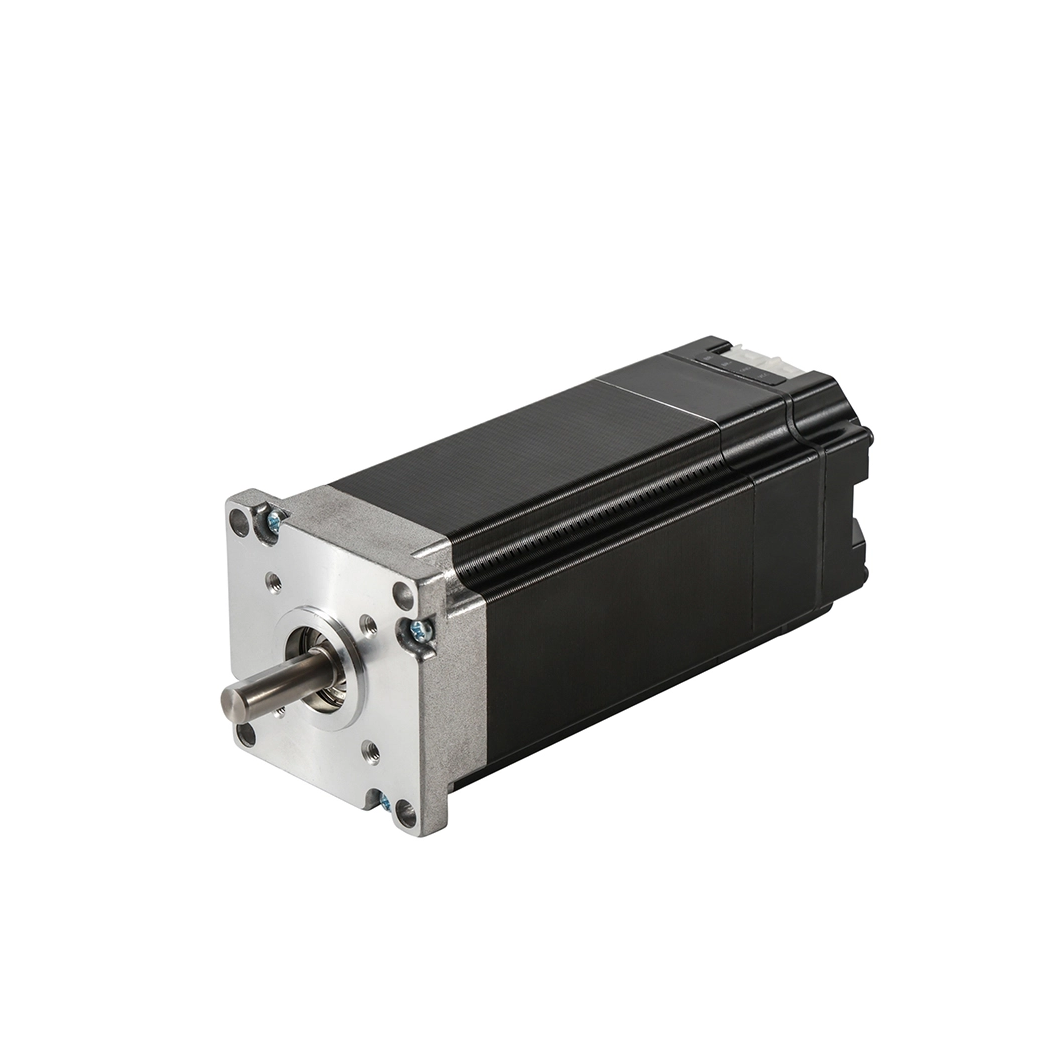
|
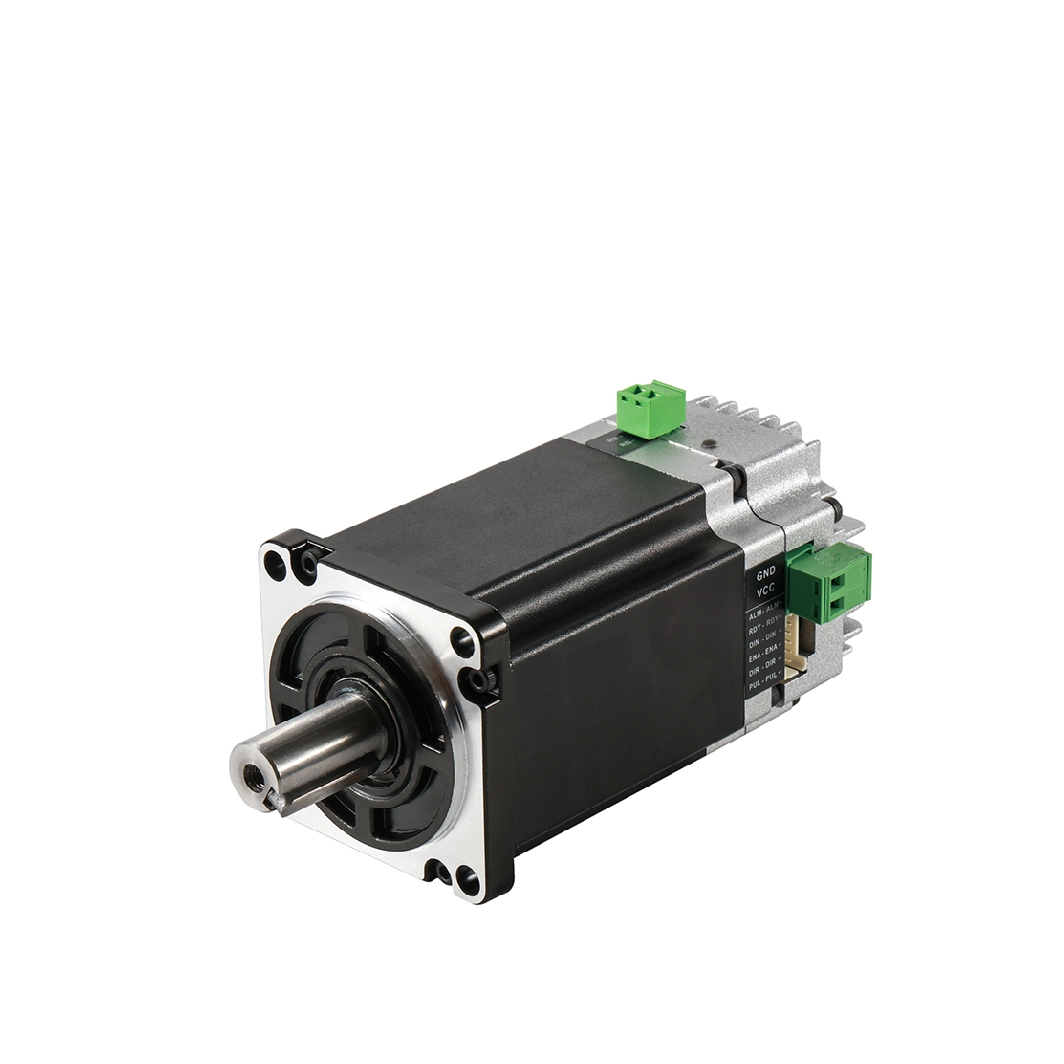
|
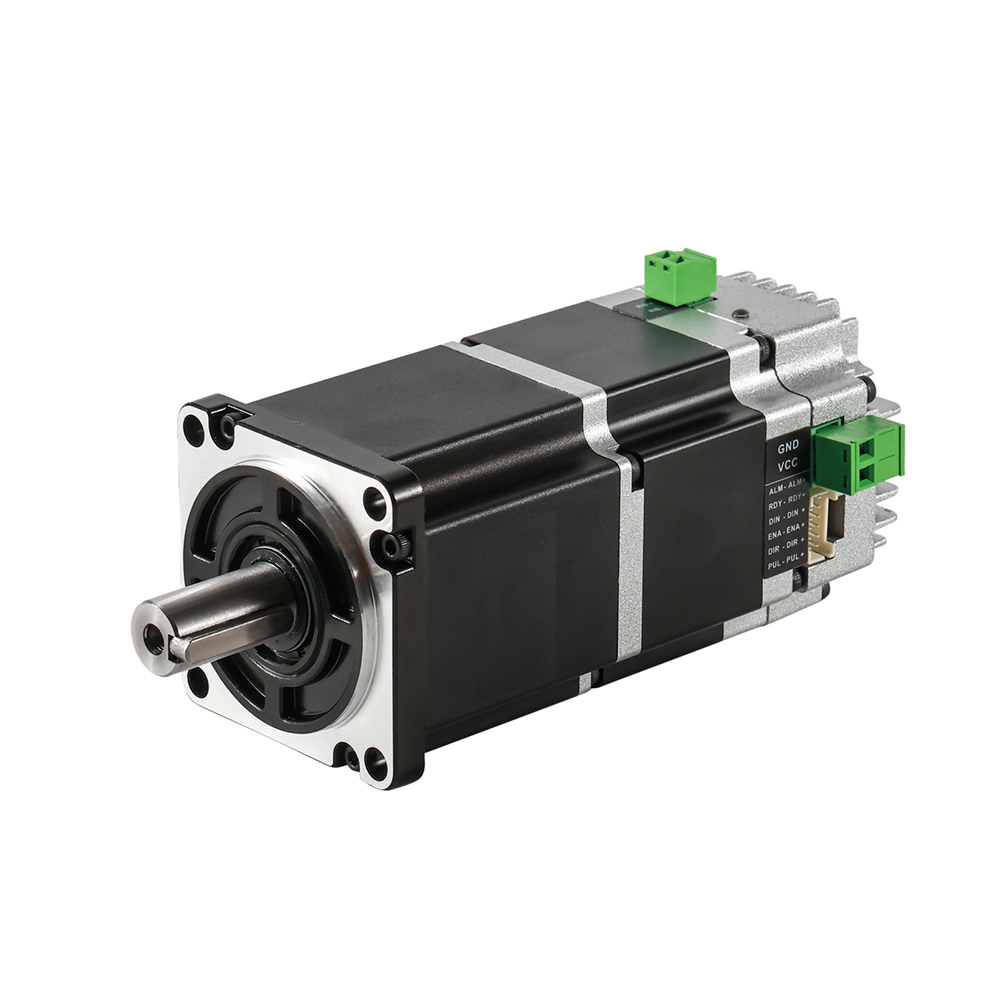
|
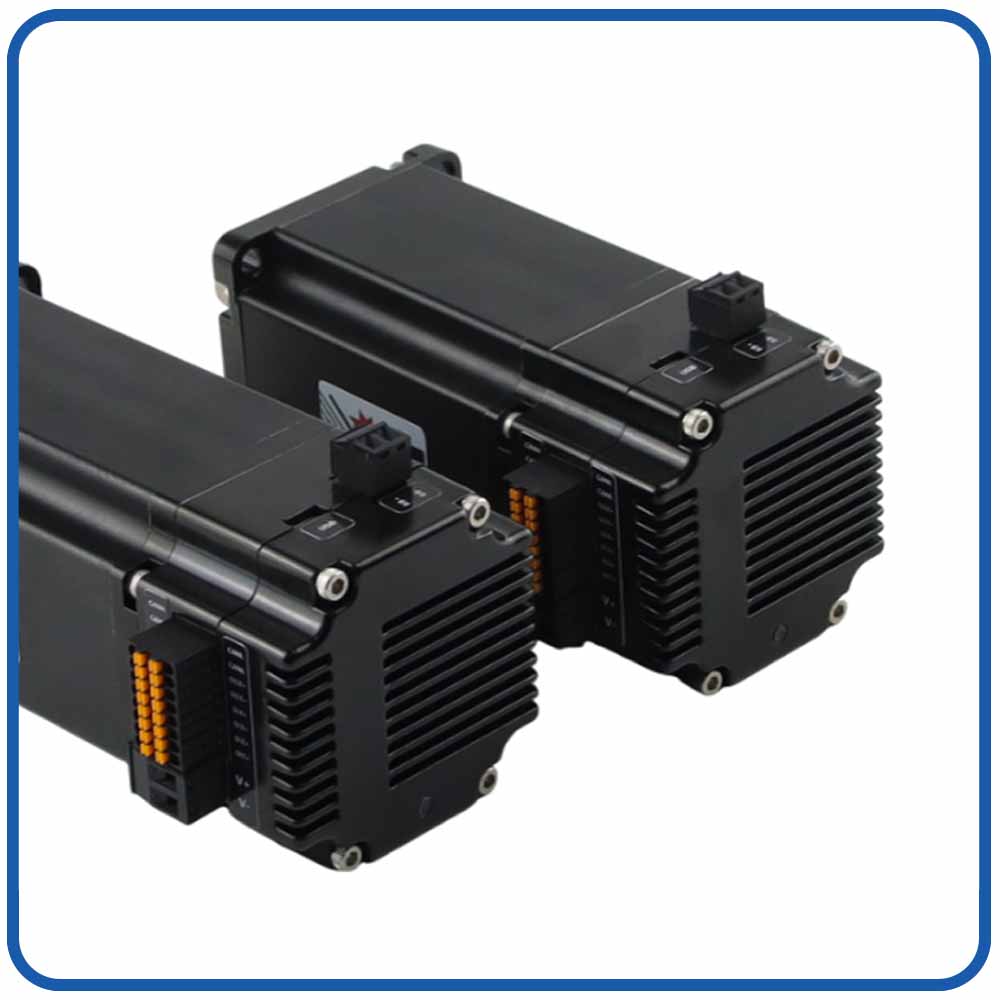
Servomoteur pas à pas intégré |
Servomoteur pas à pas intégré |
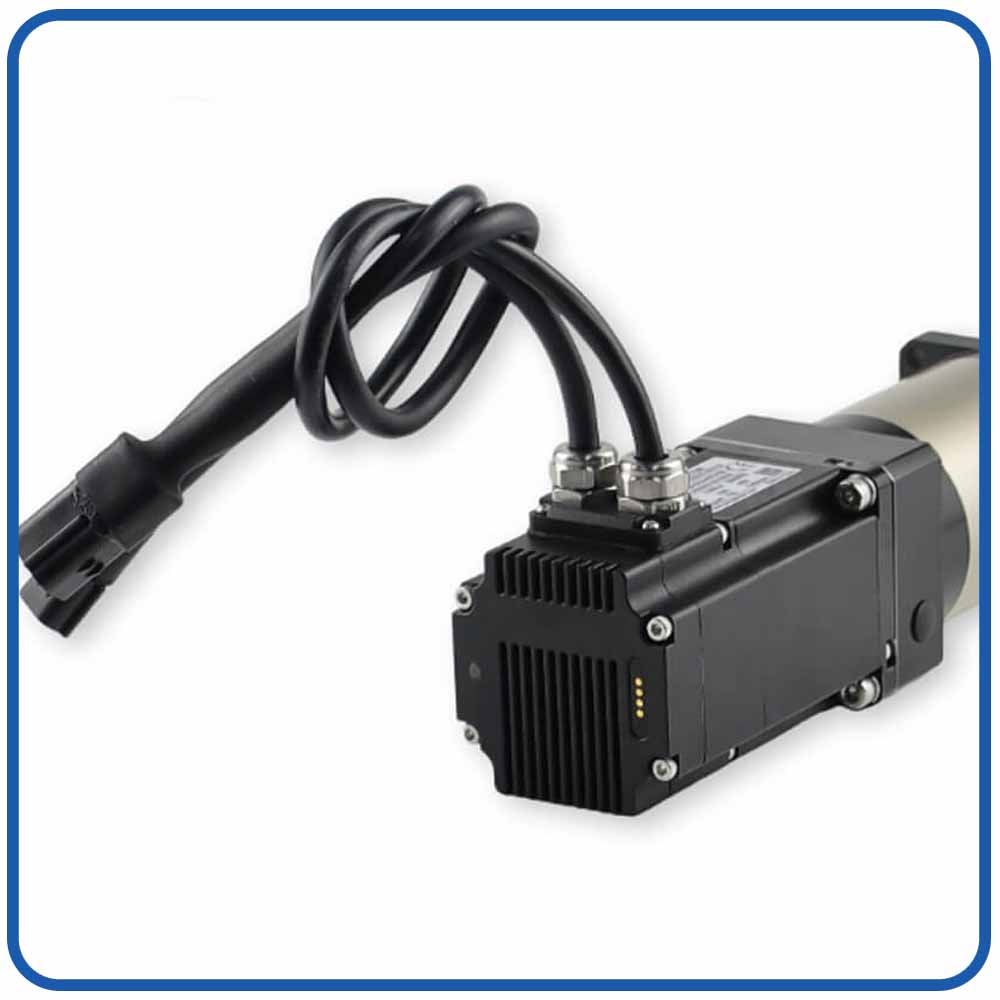
Servomoteur BLDC intégré |
Servomoteur BLDC intégré |
Servomoteur BLDC intégré |
Servomoteur BLDC intégré |
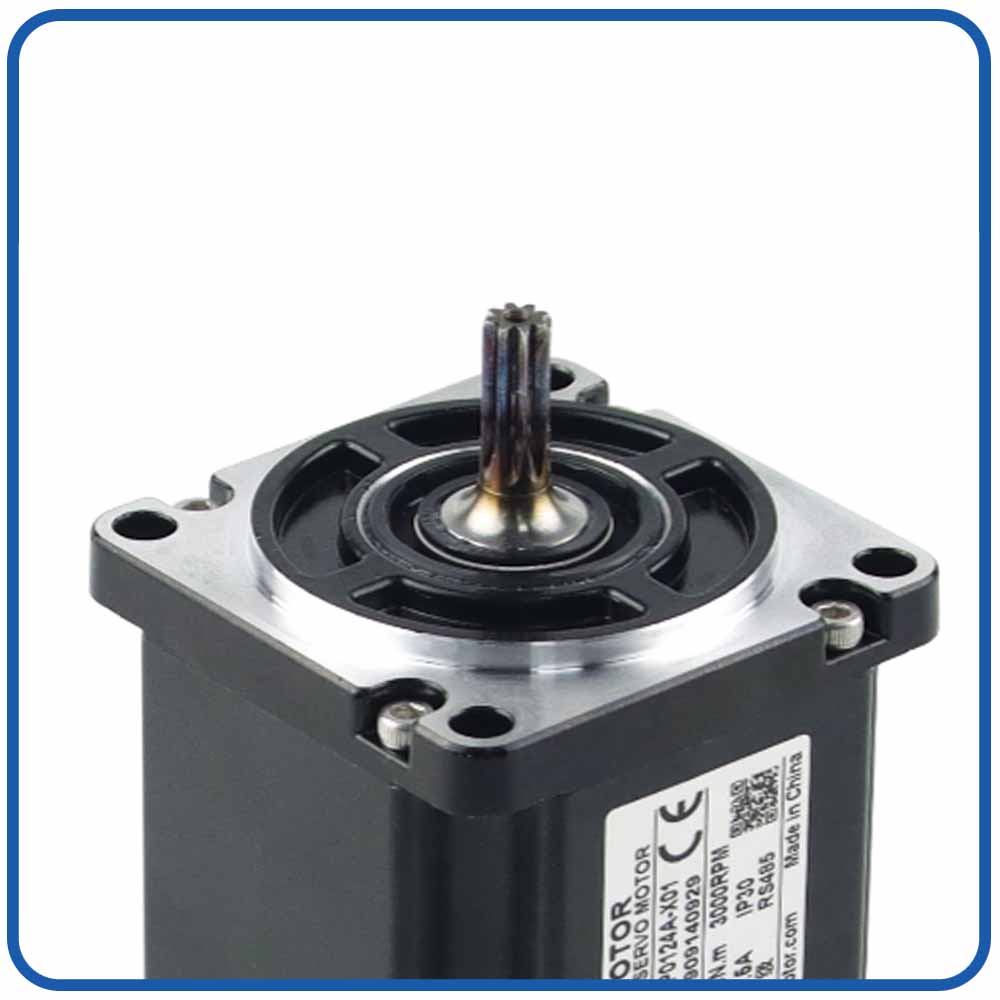
|
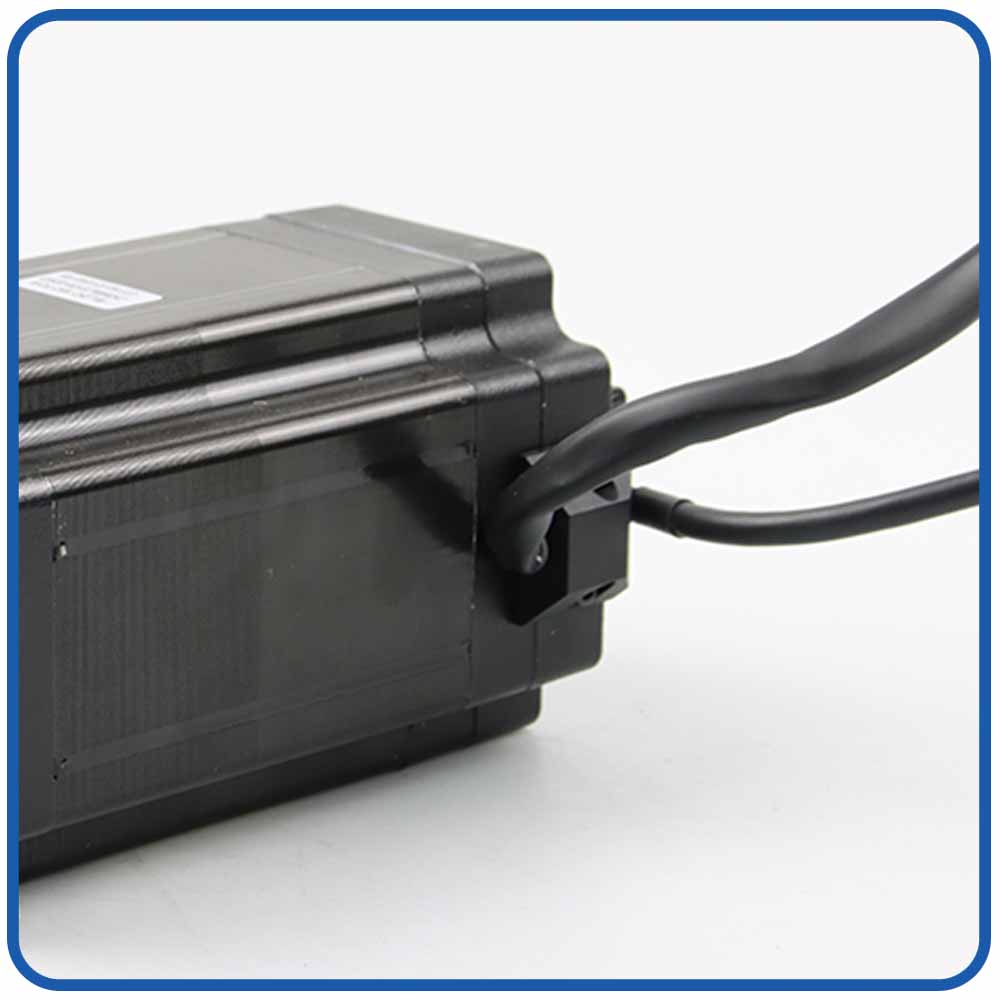
|
|
|
|
|---|---|---|---|---|
Arbre |
Boîtier de borne |
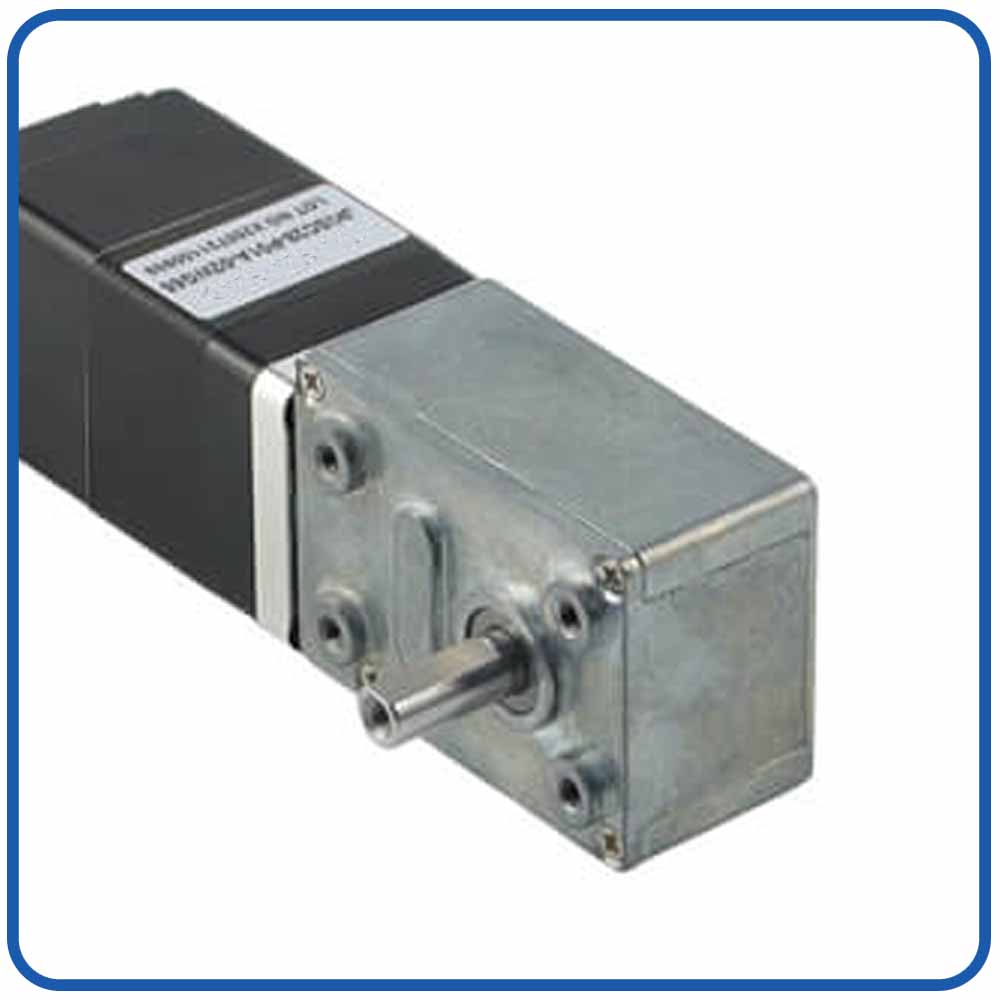
Réducteur à vis sans fin |
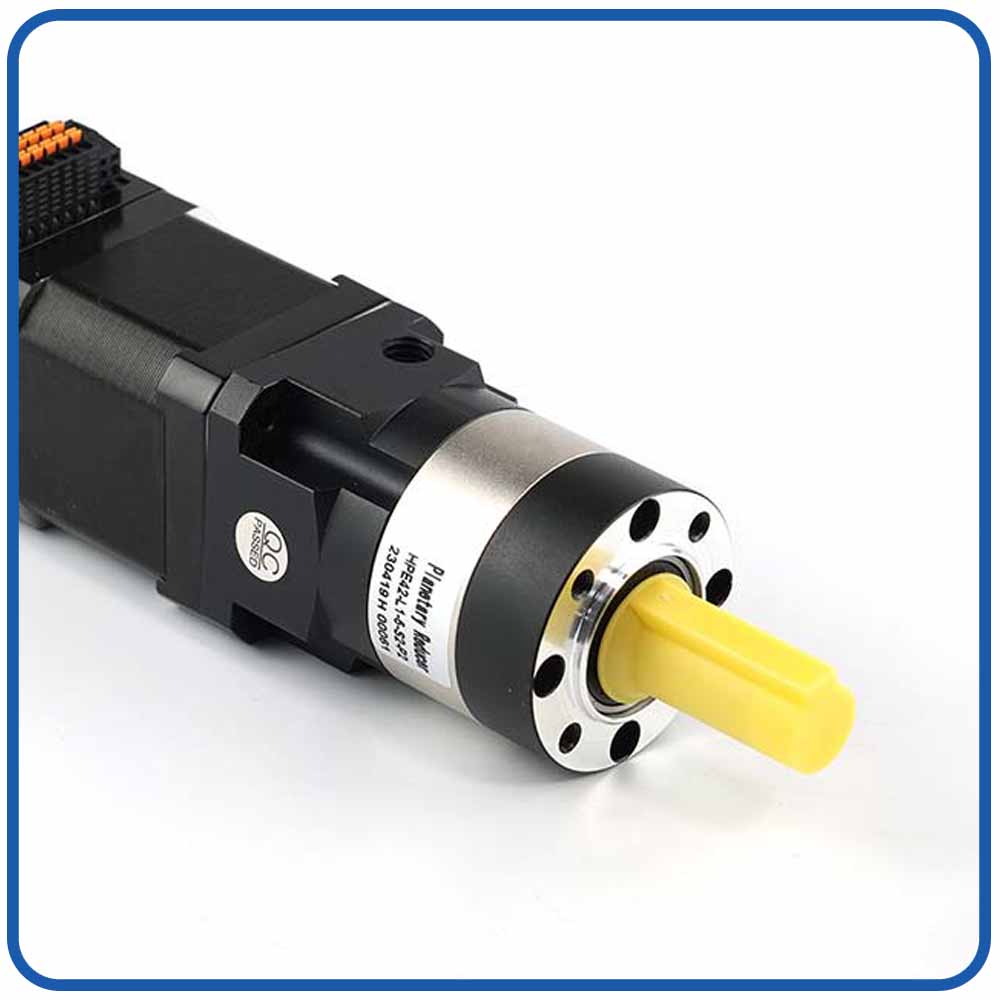
Réducteur planétaire |
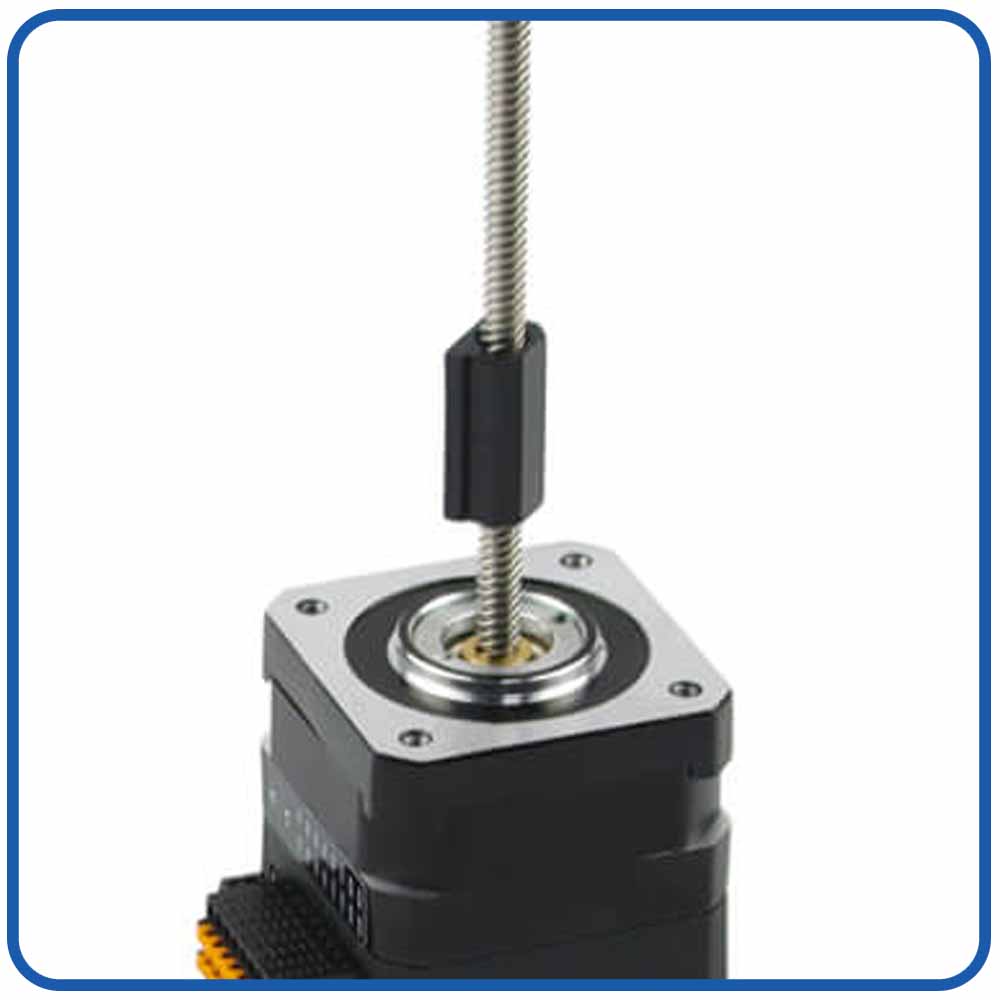
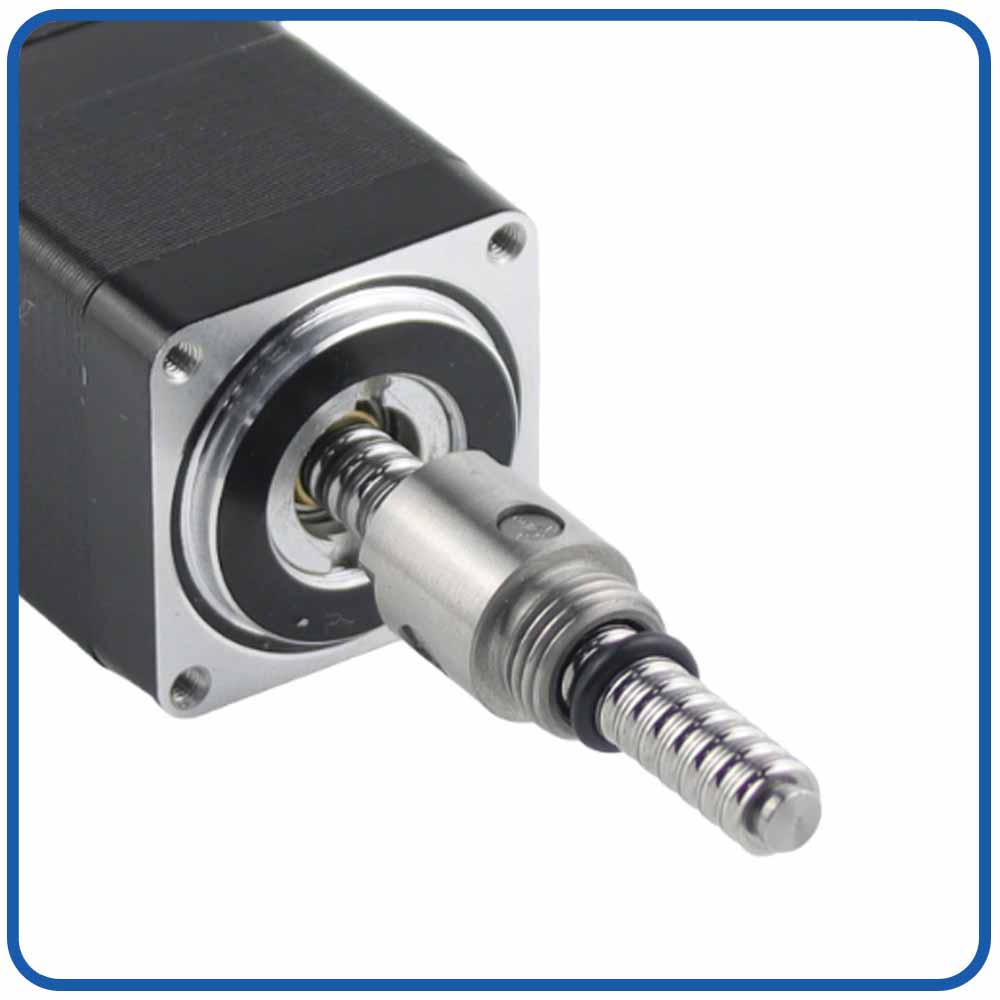
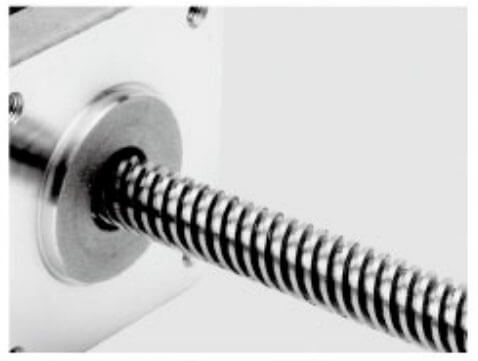
Vis mère |
|
|
|
|
|
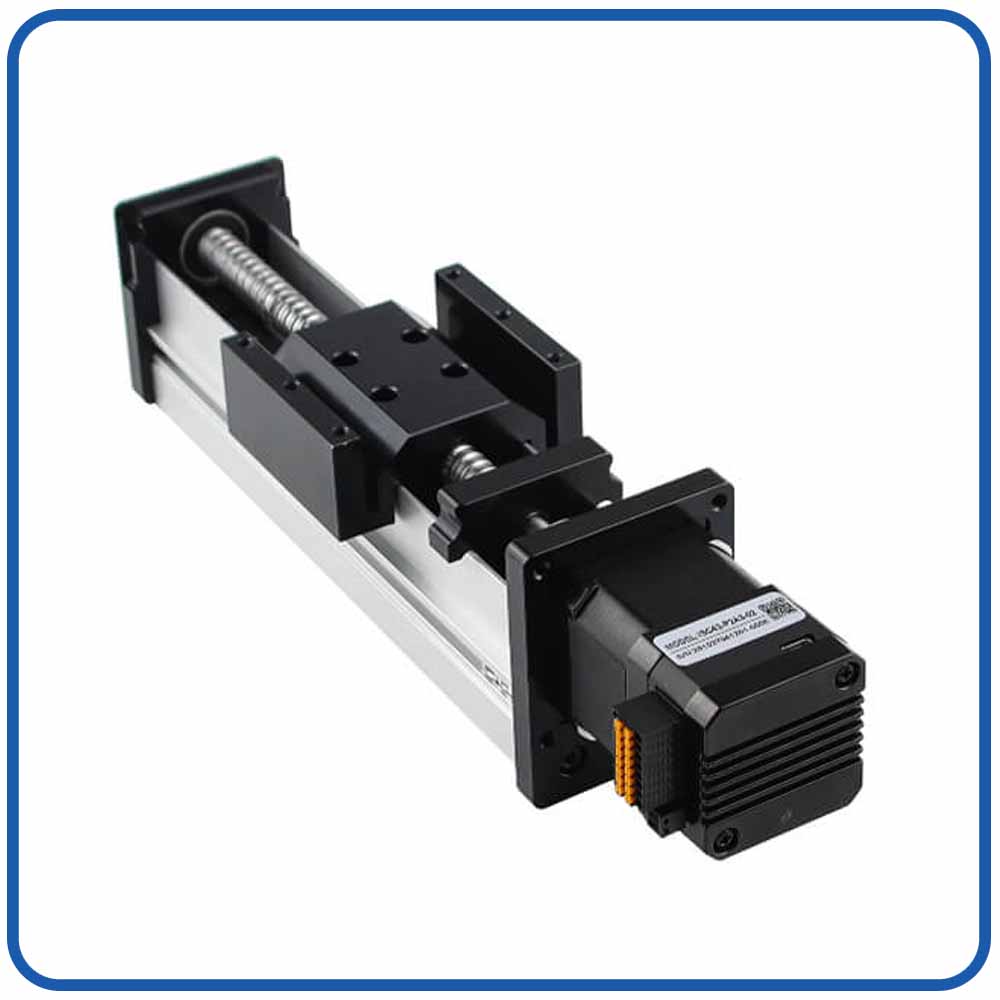
Mouvement linéaire |
Vis à billes |
Frein |
Niveau IP |
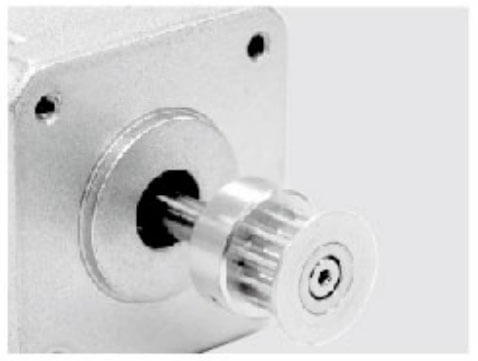
|
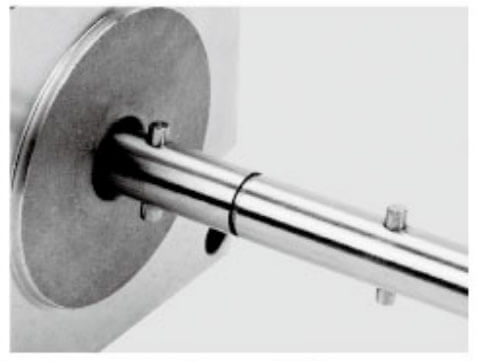
|
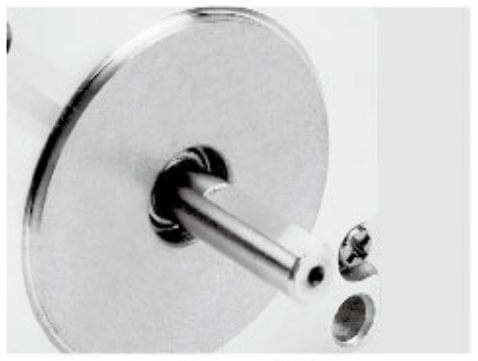
|
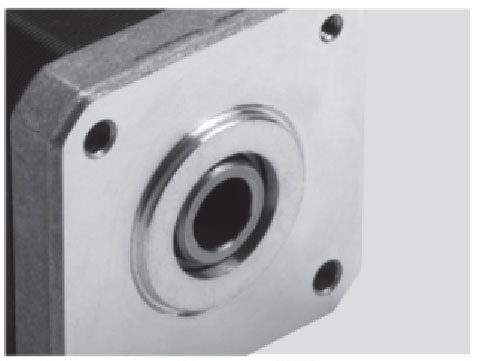
|
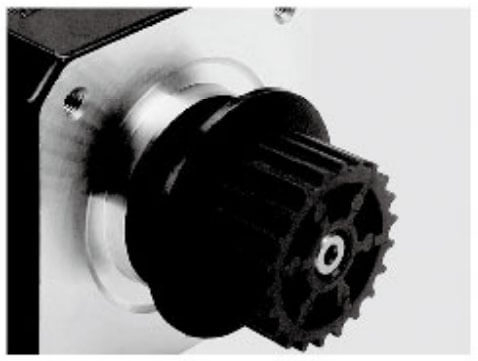
|
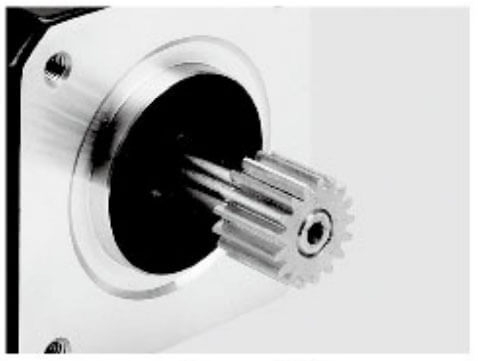
|
|---|---|---|---|---|---|
Poulie en aluminium |
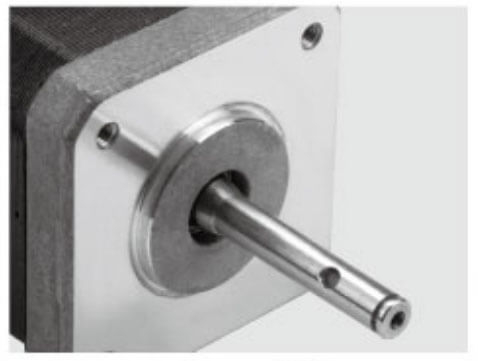
Axe d'arbre |
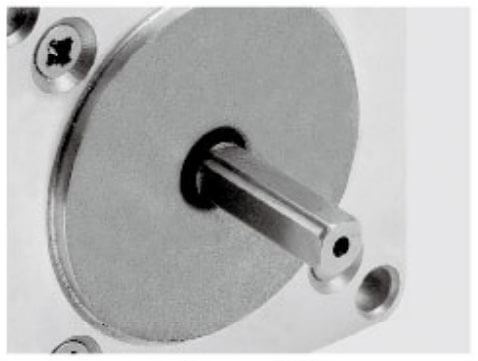
Arbre simple en D |
Arbre creux |
Poulie en plastique |
Engrenage |
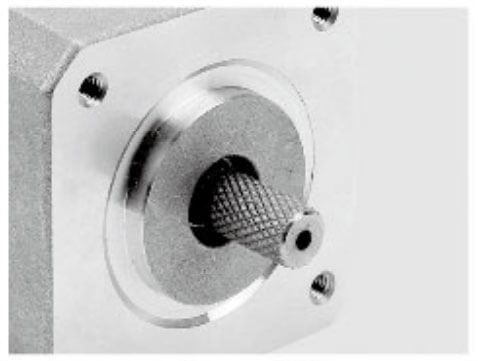
|
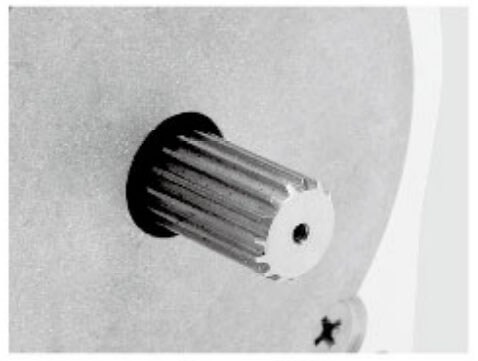
|
|
|
|
|
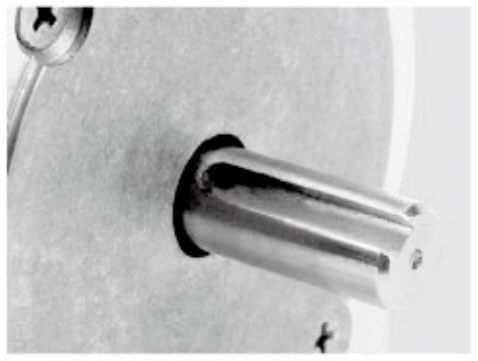
Moletage |
Arbre de taillage |
Arbre à vis |
Arbre creux |
Arbre double D |
Rainure de clavette |
Des préhenseurs robotisés sont souvent nécessaires pour manipuler des produits de différentes tailles, formes et matériaux. Qu'il s'agisse de prélever des composants électroniques, des pièces automobiles, des dispositifs médicaux ou des produits d'emballage, la pince doit contrôler avec précision le mouvement.
Un servomoteur intégré fournit :
Haute précision de positionnement
Contrôle en boucle fermée
Correction d'erreurs en temps réel
Répétabilité stable
L'encodeur intégré surveille en permanence la position du moteur et envoie des signaux de retour au système de contrôle. En cas d'écart de position, le système d'asservissement compense automatiquement pour maintenir un mouvement précis.
Ceci est particulièrement important pour les applications nécessitant une précision au niveau du micron ou du millimètre, telles que les assemblages de semi-conducteurs et les systèmes d’inspection de précision.
Les robots modernes sont de plus en plus petits, plus légers et plus intelligents. Les systèmes moteurs traditionnels nécessitent souvent :
Servomoteurs externes
Grandes armoires de commande
Câblage complexe
Connecteurs supplémentaires
Ces composants augmentent l’espace d’installation et les coûts de maintenance.
Le Le servomoteur intégré pour les applications de pinces robotisées réduit la complexité du système en combinant le variateur et le moteur en un seul package.
Les avantages comprennent :
Poids réduit du bras du robot
Structure mécanique plus petite
Installation plus facile
Exigences de câblage réduites
Fiabilité améliorée du système
Pour les effecteurs terminaux robotiques, où l’espace disponible est limité, les solutions servo intégrées compactes offrent des avantages significatifs.
Un défi majeur pour les préhenseurs robotiques consiste à contrôler la force de préhension correcte.
Une force excessive peut endommager les produits fragiles, tandis qu'une force insuffisante peut faire glisser les objets.
Les servomoteurs intégrés prennent en charge un contrôle intelligent du couple, permettant aux pinces robotiques d'ajuster la force en fonction des exigences de l'application.
Par exemple:
La manipulation de produits en verre nécessite une préhension douce
Les composants automobiles nécessitent une force de maintien plus forte
L'équipement médical nécessite un mouvement précis et stable
Grâce au contrôle du couple en boucle fermée, le servomoteur intégré peut maintenir une pression de préhension constante et améliorer la qualité du produit.
Dans les environnements de production à grande vitesse, les systèmes robotiques doivent effectuer des opérations répétitives avec rapidité et précision.
Les servomoteurs intégrés fournissent :
Accélération et décélération rapides
Réponse dynamique élevée
Contrôle de mouvement fluide
Délais d’exploitation réduits
Pour les chaînes d’assemblage automatisées, une réponse plus rapide de la pince améliore directement l’efficacité de la production.
Des applications telles que :
Robots pick-and-place
Robots d'emballage
Systèmes de tri
Robots d'assemblage
Bénéficiez des caractéristiques de réponse rapide de la technologie d'asservissement intégrée.
L'adoption de Les servomoteurs intégrés dans les applications de pinces robotiques apportent des améliorations significatives en termes de contrôle de mouvement, d'efficacité du système et de performances d'automatisation. En combinant le moteur, le servomoteur, l'encodeur et l'électronique de commande en une seule unité compacte, les solutions de servomoteurs intégrées offrent une alternative plus flexible et plus fiable aux systèmes moteurs traditionnels.
L'un des principaux avantages d'un servomoteur intégré pour les pinces robotisées est sa structure compacte. Les systèmes d'asservissement traditionnels nécessitent généralement des moteurs, des variateurs, des contrôleurs séparés et un câblage complexe, ce qui augmente l'espace d'installation et la complexité du système.
Les servomoteurs intégrés combinent plusieurs composants en une seule unité, aidant ainsi les fabricants de robots à réaliser :
Taille de l'actionneur réduite
Poids inférieur du bras du robot
Conception mécanique simplifiée
Installation plus facile dans des espaces limités
Cette conception compacte est particulièrement utile pour les robots collaboratifs, les bras robotiques légers et les systèmes d'outillage en bout de bras , où l'espace et le poids sont des facteurs critiques.
Les pinces robotiques nécessitent un positionnement précis pour saisir, placer et assembler différents objets. Les servomoteurs intégrés assurent un contrôle en boucle fermée via des encodeurs intégrés, permettant une surveillance et une correction en temps réel de la position du moteur.
Les principaux avantages comprennent :
Haute précision de positionnement
Répétabilité améliorée
Erreurs de positionnement réduites
Performances de préhension stables
Par rapport aux solutions de moteurs en boucle ouverte, les servomoteurs intégrés peuvent compenser automatiquement les changements de charge et les perturbations externes, garantissant ainsi des opérations robotiques plus fiables.
Différents produits nécessitent des forces de préhension différentes. Les composants fragiles nécessitent une manipulation douce, tandis que les pièces plus lourdes nécessitent une force de maintien plus forte.
Les servomoteurs intégrés prennent en charge un contrôle précis du couple, permettant aux pinces robotiques d'ajuster la force de préhension en fonction des exigences de l'application.
Cela permet aux robots de gérer en toute sécurité :
Composants électroniques
Produits en verre
Dispositifs médicaux
Pièces automobiles
Matériaux d'emballage
Un contrôle précis de la force contribue à réduire les dommages au produit et à améliorer la cohérence de la production.
Les systèmes d'automatisation modernes nécessitent que les robots accomplissent les tâches rapidement tout en conservant la précision. Les servomoteurs intégrés offrent d'excellentes performances dynamiques avec une accélération, une décélération et une vitesse de réponse rapides.
Les avantages incluent :
Cycles de fonctionnement plus courts
Actions de préhension et de relâchement plus rapides
Transitions de mouvement fluides
Efficacité de production améliorée
Pour les applications à grande vitesse telles que les chaînes d'assemblage automatisées, les systèmes de tri et les équipements de prélèvement robotisés , une réponse plus rapide du moteur améliore directement la productivité globale.
Les systèmes d'asservissement traditionnels impliquent souvent un câblage complexe entre les moteurs, les variateurs, les contrôleurs et les dispositifs de rétroaction. Cela augmente le temps d’installation et les difficultés de maintenance.
Les servomoteurs intégrés simplifient l'architecture du système en réduisant :
Câbles d'alimentation
Câbles codeurs
Connexions de disque externe
Exigences relatives à l'armoire de commande
Grâce aux interfaces de communication telles que CANopen, RS485, Modbus ou EtherCAT , les servomoteurs intégrés peuvent être facilement connectés aux robots industriels et aux contrôleurs d'automatisation.
Les principaux avantages des servomoteurs intégrés pour les applications de pinces robotiques incluent une conception compacte, un contrôle de mouvement précis, une gestion intelligente de la force, une réponse rapide, une intégration facile et une fiabilité améliorée. En simplifiant la structure de l'actionneur tout en améliorant les performances, les servomoteurs intégrés aident les systèmes robotiques à atteindre une plus grande efficacité et une plus grande flexibilité.
Pour les industries à la recherche de solutions d'automatisation avancées, les servomoteurs intégrés constituent un moyen efficace d'améliorer les performances des pinces robotiques et de soutenir le développement continu de la fabrication intelligente.
Fonctionnalité |
Servomoteur intégré |
Système d'asservissement traditionnel |
|---|---|---|
Moteur et pilote |
Intégré |
Séparé |
Installation |
Simple |
Complexe |
Câblage |
Réduit |
Plus de câbles |
Taille |
Compact |
Plus grand |
Entretien |
Plus facile |
Plus compliqué |
Flexibilité du système |
Haut |
Modéré |
Adéquation des applications |
Robotique, automatisation, équipements compacts |
Grandes machines industrielles |
Pour les applications de préhension robotisées où l'espace, le poids et la vitesse de réponse sont critiques, les servomoteurs intégrés offrent une solution plus efficace.
Les robots industriels utilisés dans la fabrication nécessitent des systèmes de préhension fiables pour les opérations répétitives.
Les servomoteurs intégrés aident les pinces robotiques à réaliser :
Positionnement précis des pièces
Force de préhension stable
Fiabilité de fonctionnement à long terme
Les applications courantes incluent :
Fabrication automobile
Assemblage électronique
Traitement des métaux
Entretien des machines
Les robots collaboratifs travaillent en étroite collaboration avec les humains et nécessitent un contrôle des mouvements plus sûr et plus intelligent.
Prise en charge des servomoteurs intégrés :
Mouvement fluide
Ajustement des forces
Conception de robot compacte
Ils conviennent pour :
Lignes de production flexibles
Automatisation du laboratoire
Fabrication en petits lots
Les robots d'entrepôt automatisés nécessitent souvent des pinces pour manipuler différents colis et produits.
Les solutions de servomoteurs intégrées améliorent :
Précision du tri
Vitesse de manipulation
Fiabilité du système
Ils peuvent être utilisés dans :
Systèmes de préparation de commandes robotisés
Systèmes de stockage automatisés
Équipement de tri intelligent
L'automatisation médicale nécessite des mouvements extrêmement précis.
Les servomoteurs intégrés fournissent :
Positionnement précis
Fonctionnement à faibles vibrations
Contrôle fiable
Les applications incluent :
Manipulation des échantillons en laboratoire
Assemblage de dispositifs médicaux
Plateformes d'automatisation de la recherche
Choisir le bon Le servomoteur intégré pour une pince robotique est essentiel pour obtenir une préhension précise, un fonctionnement stable et une fiabilité à long terme. Un servomoteur approprié doit répondre aux exigences mécaniques de la pince, notamment le couple, la vitesse, la précision, la taille, la méthode de communication et l'environnement de travail.
Contrairement aux systèmes moteurs traditionnels, un servomoteur intégré combine le moteur, le pilote, l'encodeur et l'électronique de commande en une seule unité compacte , ce qui rend le processus de sélection davantage axé sur l'adéquation des performances et la compatibilité du système.
Les facteurs suivants doivent être pris en compte lors du choix d'un servomoteur intégré pour les applications de pinces robotisées.
La première étape de la sélection d'un servomoteur intégré consiste à calculer le couple requis.
Le couple du moteur affecte directement la force de préhension et la capacité de la pince robotique à maintenir les objets en toute sécurité.
Les facteurs importants comprennent :
Poids de la pièce
Structure mécanique de la pince
Coefficient de frottement entre les doigts de la pince et l'objet
Efficacité de la transmission
Marge de sécurité
Un moteur avec un couple insuffisant peut provoquer :
Objet glissant
Préhension instable
Précision de positionnement réduite
Un moteur avec un couple excessif peut augmenter :
Coût du système
Consommation d'énergie
Charge mécanique
Choisir la bonne plage de couple garantit à la fois performances et efficacité.
Les préhenseurs robotisés effectuent souvent des opérations répétitives telles que le prélèvement, le placement, l'assemblage et le tri. La précision du mouvement est donc un facteur de sélection critique.
Un servomoteur intégré avec un encodeur haute résolution fournit :
Retour d'information précis sur la position
Contrôle de mouvement en boucle fermée
Correction d'erreurs en temps réel
Répétabilité améliorée
Pour des applications telles que :
Assemblage de composants électroniques
Automatisation médicale
Fabrication de précision
une résolution d'encodeur plus élevée et de meilleures performances de servocommande sont recommandées.
Les pinces robotiques ont généralement un espace d'installation limité, en particulier lorsqu'elles sont montées à l'extrémité d'un bras robotique.
Le servomoteur intégré sélectionné doit prendre en compte :
Diamètre du moteur
Longueur du moteur
Poids
Méthode de montage
Interface mécanique
Une conception compacte de servomoteur permet d'obtenir :
Effecteurs terminaux de robots légers
Mouvement robotique plus rapide
Inertie moindre
Intégration mécanique facilitée
Pour les robots collaboratifs et les équipements d’automatisation compacts, l’optimisation de la taille est particulièrement importante.
Différentes applications de pinces robotisées nécessitent des vitesses de fonctionnement différentes.
Lors de la sélection d'un servomoteur intégré, évaluez :
Vitesse d'ouverture et de fermeture
Exigences d'accélération
Temps de cycle
Fréquence de fonctionnement continue
Les applications à grande vitesse telles que le tri ou le conditionnement automatisé nécessitent des servomoteurs avec :
Réponse rapide
Capacité d'accélération élevée
Fonctionnement stable sous charges dynamiques
Un bon équilibre entre vitesse et couple garantit des performances robotiques efficaces.
Les servomoteurs intégrés doivent communiquer avec le contrôleur du robot ou le système d'automatisation.
Les options de communication courantes incluent :
CANopen
RS485
Modbus RTU
EtherCAT
Contrôle des impulsions et de la direction
La méthode de communication doit correspondre à l'architecture de contrôle robotique existante.
Par exemple:
Un équipement d'automatisation simple peut utiliser le contrôle par impulsions
Les systèmes robotiques multi-axes peuvent nécessiter une communication EtherCAT
Les systèmes d'automatisation distribués peuvent utiliser les réseaux CANopen
La sélection de l’interface appropriée améliore l’efficacité de l’intégration et la compatibilité du système.
L'encodeur est un composant clé qui détermine la précision du servomoteur.
Les options d'encodeur courantes incluent :
Codeur incrémental
Encodeur magnétique
Encodeur optique
Codeur absolu
Pour les préhenseurs robotisés, l'encodeur doit fournir :
Retour de position fiable
Fonctionnement stable
Réponse rapide
Haute résolution
Les applications nécessitant une préhension et un positionnement précis bénéficient généralement de systèmes de retour d'information plus performants.
L'environnement d'exploitation affecte directement la fiabilité du servomoteur.
Considérez des conditions telles que :
Plage de température
Exposition à la poussière
Humidité
Vibration
Temps de fonctionnement continu
Pour les environnements industriels difficiles, choisissez des servomoteurs intégrés avec :
Conception de protection solide
Meilleure dissipation de la chaleur
Une plus grande durabilité
Par exemple, les systèmes robotiques utilisés dans la transformation des aliments, l’automatisation extérieure ou les lignes de production industrielle peuvent nécessiter une protection environnementale renforcée.
Avant de sélectionner un servomoteur intégré, confirmez la compatibilité avec l'alimentation disponible.
Les facteurs communs comprennent :
Tension nominale
Exigences actuelles
Consommation d'énergie
Méthode de connexion électrique
Une alimentation électrique adaptée assure :
Fonctionnement stable du moteur
Risque de surchauffe réduit
Durée de vie plus longue
Le type de charge de la pince robotique affecte la sélection du moteur.
Différentes applications peuvent impliquer :
Le moteur fonctionne avec une demande de force relativement stable.
La force de préhension change en fonction des différents produits.
La structure de la pince ou la charge utile crée une inertie supplémentaire.
Pour les applications à inertie variable ou élevée, il est recommandé de sélectionner un servomoteur intégré doté d'une forte réponse dynamique et d'une capacité de réglage du couple.
Au-delà des spécifications techniques, la capacité du fournisseur affecte également les performances du système.
Un fournisseur fiable doit fournir :
Options de personnalisation du moteur
Assistance technique
Guide de candidature
Tests de produits
Capacité de service à long terme
Pour les applications de pinces robotisées, une personnalisation peut être requise pour :
Dimensions du moteur
Conception de l'arbre de sortie
Protocoles de communication
Options de l'encodeur
Structures de montage
Un processus de sélection pratique comprend :
Identifier:
Type de pince
Poids de la charge utile
Force de préhension requise
Vitesse de fonctionnement
Déterminer:
Couple requis
Plage de vitesse
Puissance nominale
Exigences de précision
Vérifier:
Taille du moteur
Tension
Méthode de communication
Compatibilité d'installation
Vérifier:
Précision du mouvement
Vitesse de réponse
Capacité de charge
Stabilité à long terme
Le choix du bon servomoteur intégré pour les applications de pinces robotiques nécessite un examen attentif du couple, de la précision, de la vitesse, de la taille, de la communication, du retour d'information et des conditions de fonctionnement.
Un servomoteur intégré correctement sélectionné peut fournir :
Contrôle de préhension précis
Efficacité d'automatisation plus élevée
Performances robotiques fiables
Intégration système simplifiée
En faisant correspondre les spécifications du moteur aux exigences réelles de la pince robotique, les fabricants peuvent créer des systèmes d'automatisation robotique plus intelligents, plus rapides et plus fiables.
Avec la croissance de l'Industrie 4.0 et de l'automatisation intelligente, les servomoteurs intégrés continueront d’évoluer vers une intelligence et une efficacité supérieures.
Les tendances futures comprennent :
L'intelligence artificielle et les algorithmes avancés permettront aux robots d'optimiser automatiquement les stratégies de préhension basées sur la reconnaissance d'objets et le retour d'informations en temps réel.
Les servomoteurs continueront de devenir plus petits tout en fournissant un couple de sortie plus élevé.
La technologie avancée des moteurs réduira la consommation d’énergie et améliorera l’efficacité opérationnelle.
Les servomoteurs intégrés seront davantage connectés via les réseaux de communication industriels, prenant en charge les systèmes d'usine intelligents.
Le servomoteur intégré pour les pinces robotiques offre une combinaison puissante de structure compacte, de contrôle précis, de retour intelligent et d'intégration système simplifiée.
En combinant le moteur, le pilote et l'encodeur en une seule solution, la technologie d'asservissement intégrée aide les systèmes robotiques à atteindre des performances plus élevées tout en réduisant la complexité.
Pour les industries d'automatisation modernes nécessitant des solutions de préhension rapides, précises et fiables, les servomoteurs intégrés deviennent une technologie de contrôle de mouvement essentielle qui prend en charge la prochaine génération de robotique intelligente.
Réponse BESFOC :
Un servomoteur intégré pour pince robotique est une solution de contrôle de mouvement compacte qui combine le moteur, le servomoteur, l'encodeur et l'électronique de commande en une seule unité. Les servomoteurs intégrés BESFOC sont conçus pour fournir un contrôle de position précis, un couple de sortie stable et une réponse rapide pour les applications de pinces robotisées. Par rapport aux systèmes d'asservissement traditionnels, ils réduisent la complexité du câblage, économisent de l'espace d'installation et améliorent la fiabilité globale du système.
Réponse BESFOC :
Les servomoteurs intégrés BESFOC offrent plusieurs avantages pour les pinces robotiques, notamment une haute précision, une conception compacte, un contrôle intelligent et une intégration facile . L'encodeur intégré permet un contrôle en boucle fermée pour un positionnement précis et un fonctionnement reproductible. La structure intégrée réduit les composants externes et le câblage, rendant le système robotique plus compact, efficace et plus facile à entretenir.
Réponse BESFOC :
Un servomoteur intégré améliore les performances de la pince robotique en fournissant un contrôle de mouvement précis, une force de préhension réglable et une réponse dynamique rapide. Les servomoteurs BESFOC peuvent contrôler avec précision la vitesse, la position et le couple, permettant aux pinces robotiques de manipuler différents objets en toute sécurité et efficacement. Cela les rend adaptés à des applications telles que les robots industriels, les robots collaboratifs, l'assemblage automatisé et les systèmes de fabrication intelligents.
Réponse BESFOC :
Les servomoteurs intégrés BESFOC sont largement utilisés dans diverses applications de pinces robotiques, notamment l'automatisation industrielle, les bras robotiques, les robots collaboratifs, les équipements de fabrication intelligents, l'automatisation des entrepôts et les systèmes d'assemblage de précision . Leur taille compacte et leurs performances de contrôle fiables les rendent adaptés aux applications nécessitant une préhension, un positionnement et des mouvements répétitifs précis.
Réponse BESFOC :
Lors de la sélection d'un servomoteur intégré pour une pince robotique, les facteurs importants incluent le couple requis, la vitesse, la précision du positionnement, la taille du moteur, la méthode de communication et l'environnement de travail. BESFOC propose différentes solutions de servomoteurs intégrées et des options de personnalisation pour répondre aux exigences spécifiques des applications robotiques, aidant ainsi les clients à obtenir un contrôle de mouvement fiable et efficace.


