
Vaatamised: 0 Autor: saidi toimetaja Avaldamisaeg: 2026-06-30 Päritolu: Sait


BESFOC-i integreeritud servomootorid robothaaratsitele pakuvad kompaktseid, täpseid ja intelligentseid liikumisjuhtimislahendusi. Integreeritud ajami- ja tagasisidesüsteemidega parandavad need robotite haardetäpsust, tõhusust ja töökindlust tööstusautomaatika rakendustes.
Tööstusautomaatika, koostöörobotite ja intelligentse tootmise kiire areng on suurendanud nõudlust kompaktsemate, täpsemate ja tõhusamate liikumisjuhtimislahenduste järele. Roboti jõudlust määravate põhikomponentide hulgas on robothaarde täiturmehhanismil oluline roll objektide täpse käsitsemise, usaldusväärse haardejõu ja paindliku automatiseerimise saavutamisel.
Traditsioonilised robothaardesüsteemid nõuavad tavaliselt eraldi mootoreid, draivereid, kontrollereid ja keerulisi juhtmesüsteeme. See struktuur suurendab paigaldamise raskusi, vähendab süsteemi töökindlust ja piirab robotite konstruktsioonide paindlikkust. Integreeritud servomootori ilmumine robothaaratsitele pakub uudset lahendust, ühendades mootori, draiveri, kodeerija ja juhtelektroonika üheks kompaktseks seadmeks.
Integreeritud servomootor võimaldab robothaaratsitel saavutada ülitäpset positsioneerimist, reaalajas tagasiside juhtimist, kiiret reageerimist ja lihtsustatud mehaanilist disaini , muutes selle laialdaseks kasutuseks tööstusrobotites, koostöörobotites (kobotites), automatiseeritud koostesüsteemides, nutikas logistikas ja täppistootmisseadmetes.
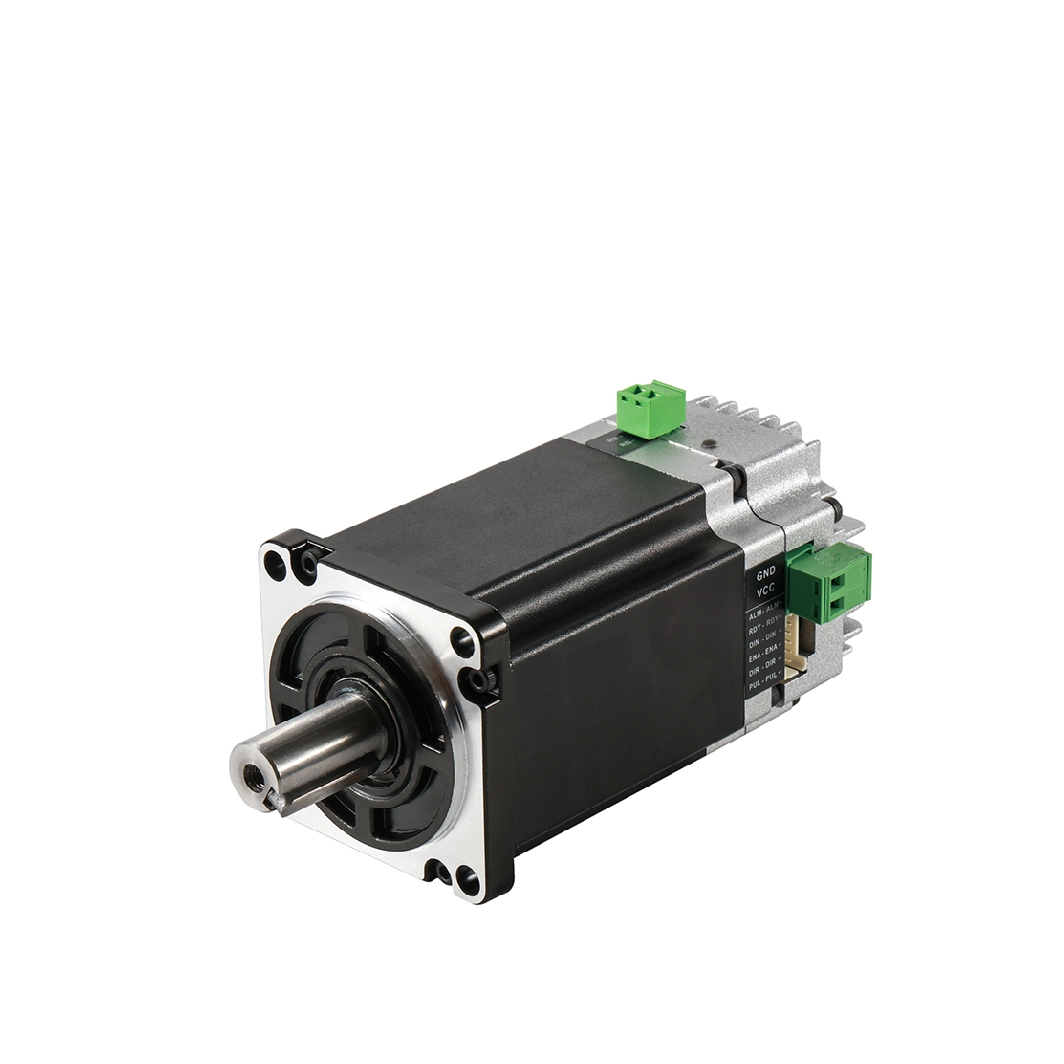
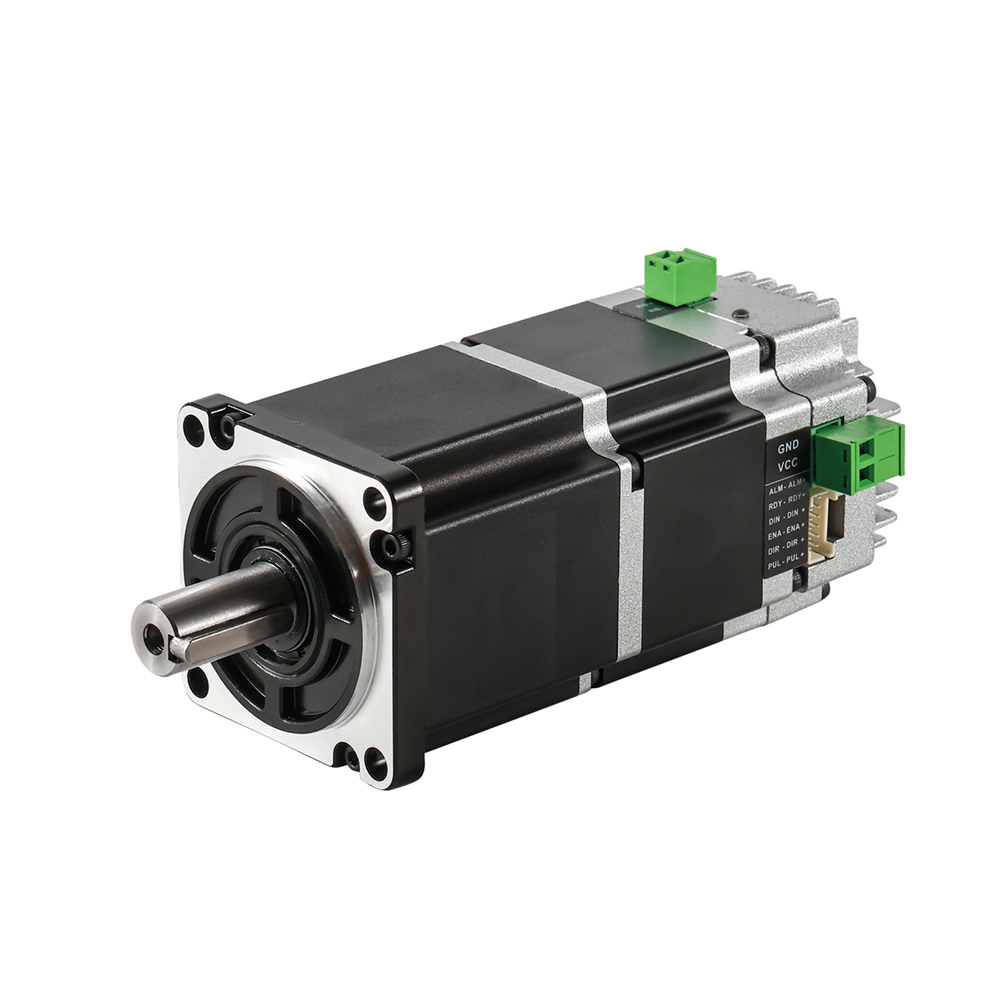
An integreeritud servomootor on liikumisjuhtimisseade, mis ühendab mitu komponenti üheks kompaktseks koostuks, sealhulgas:
Harjadeta alalisvoolu servomootor või servomootor
Servoajamiga elektroonika
Kõrge eraldusvõimega kodeerija
Liikumiskontrolleri liides
Sidesüsteem
Asendi ja kiiruse reguleerimise algoritm
Robothaaratsile rakendatuna juhib integreeritud servomootor otse haaratsimehhanismi avamist, sulgemist, haardejõudu ja positsioneerimise täpsust.
Võrreldes tavaliste servosüsteemidega, mis nõuavad väliseid servoajami ja lisajuhtmestikku, pakub integreeritud servomootor kompaktsema ja tõhusama arhitektuuri.
Mootor saab roboti kontrollerilt käske vastu võtta ja automaatselt reguleerida pöördemomenti, kiirust ja asendit vastavalt kodeerijalt saadavatele tagasisidesignaalidele. See võimaldab robothaaratsitel käsitleda erinevaid objekte suurema täpsuse ja stabiilsusega.
|
|
|
|
|
|
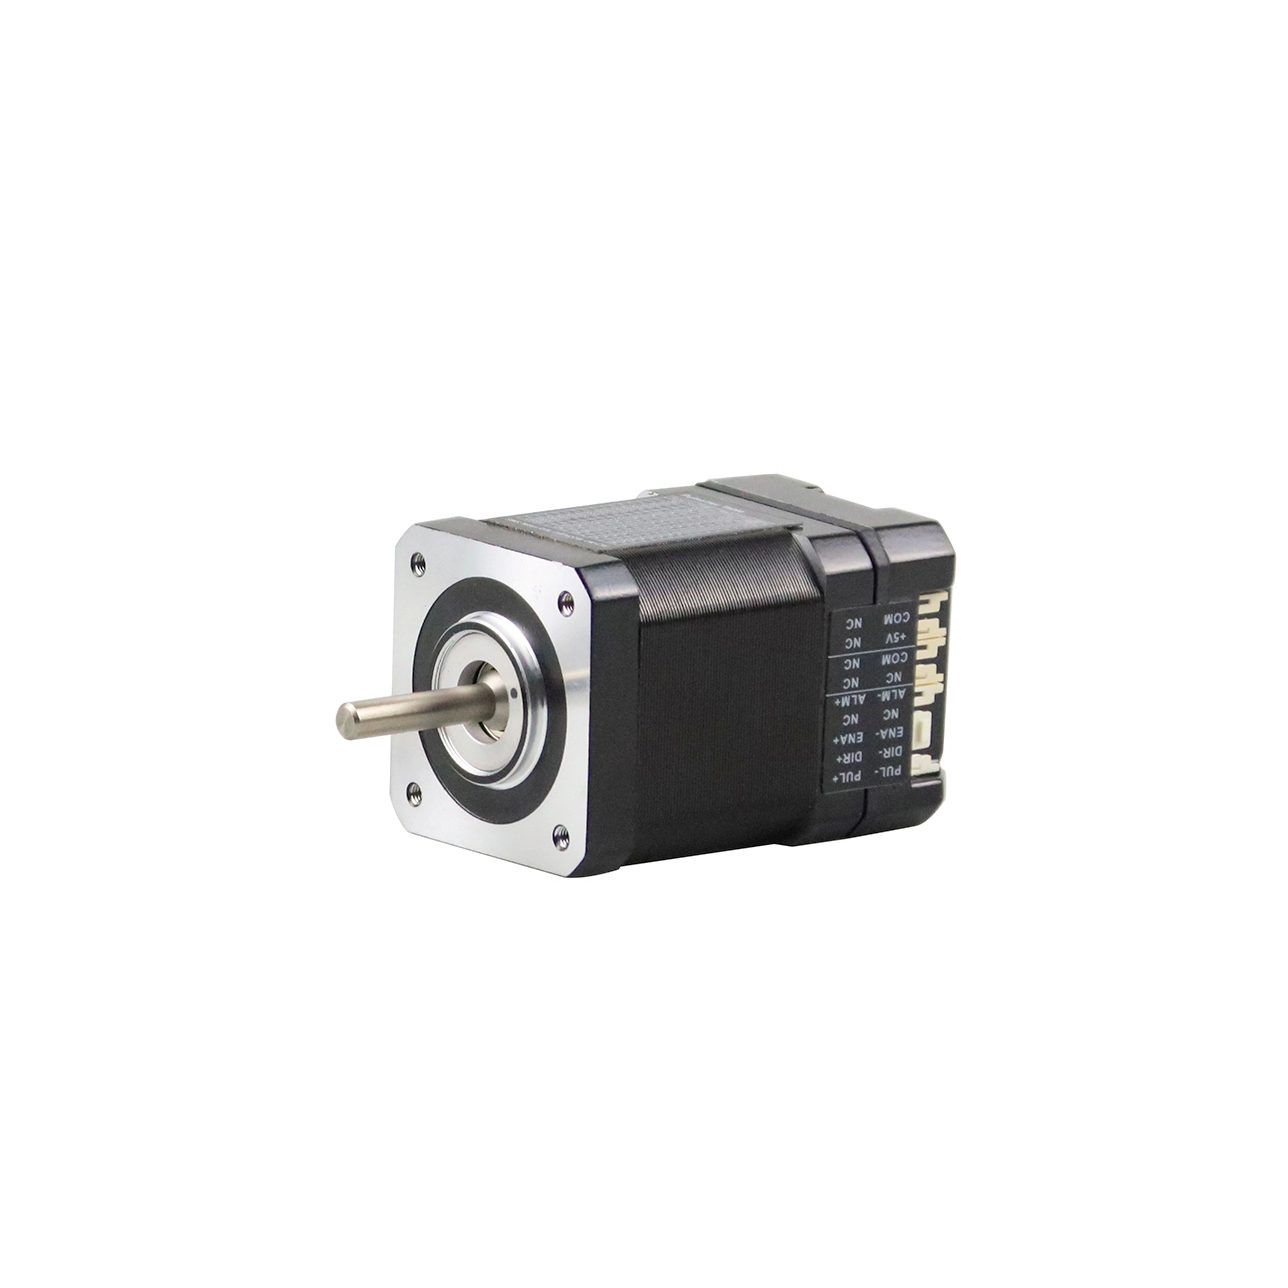
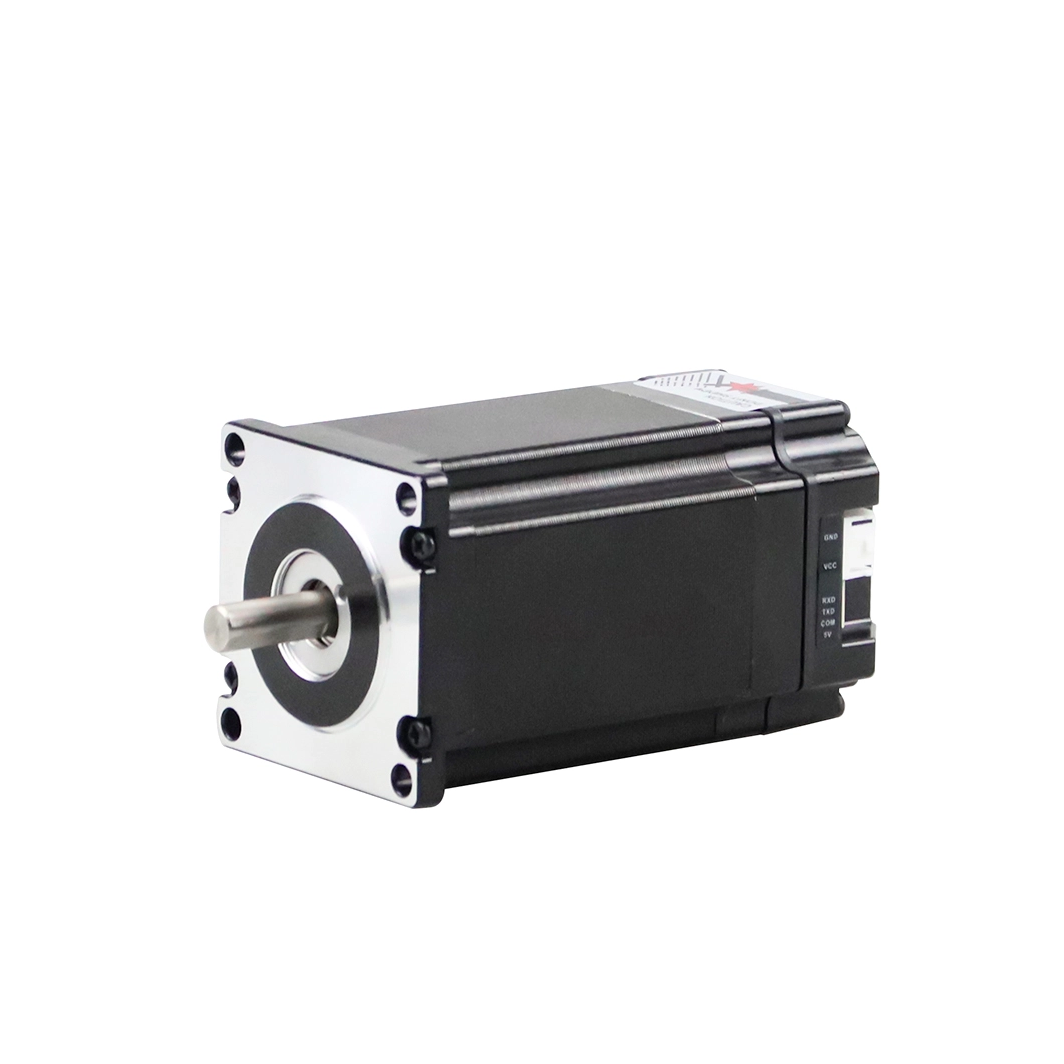
Integreeritud samm-servomootor |
Integreeritud samm-servomootor |
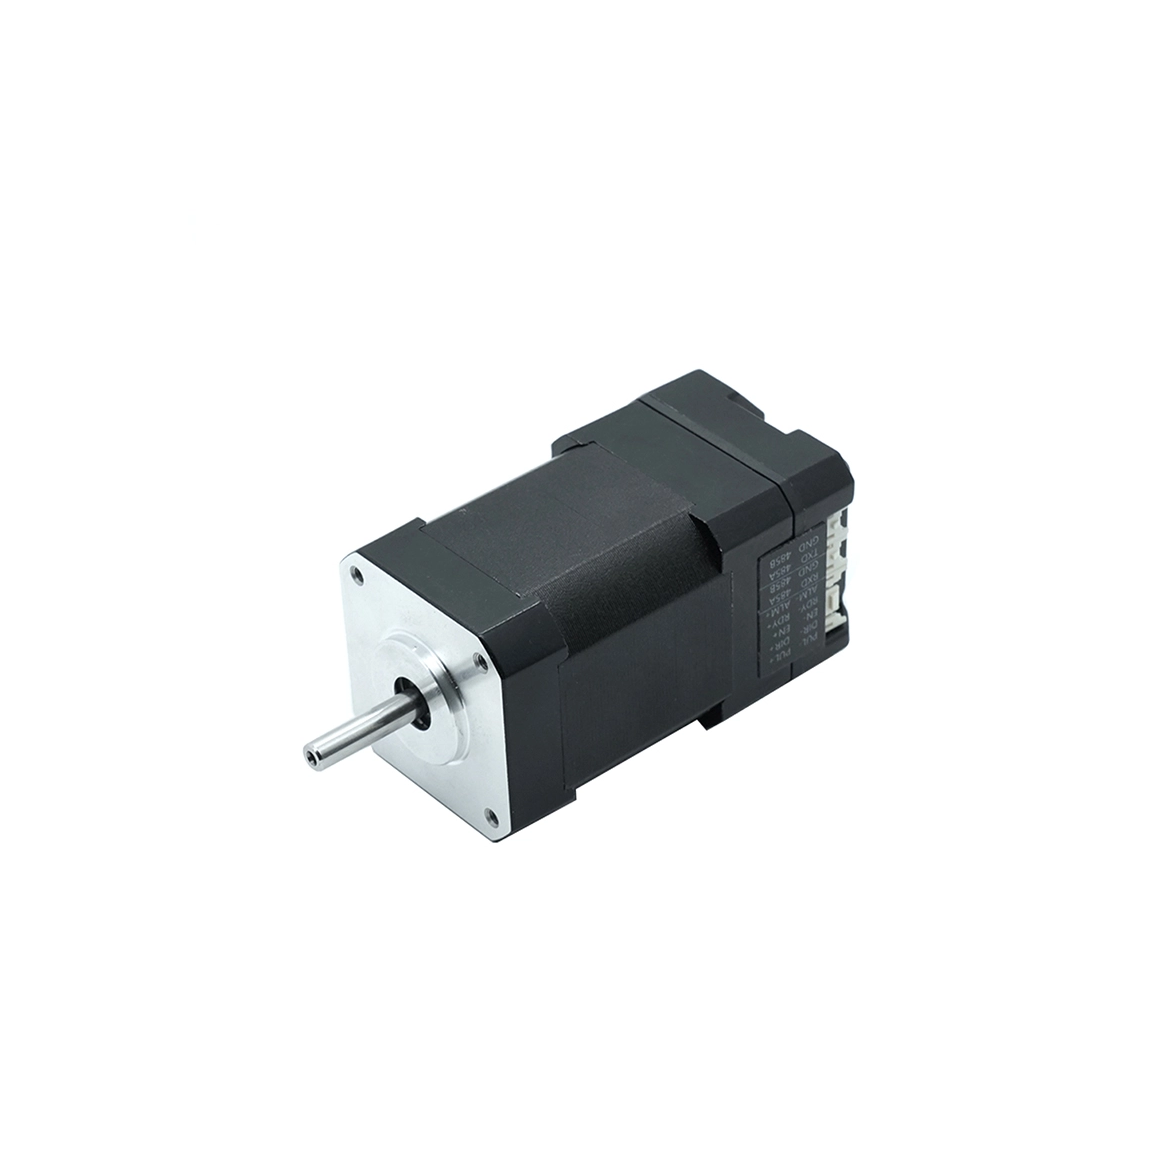
Integreeritud BLDC servomootor |
Integreeritud BLDC servomootor |
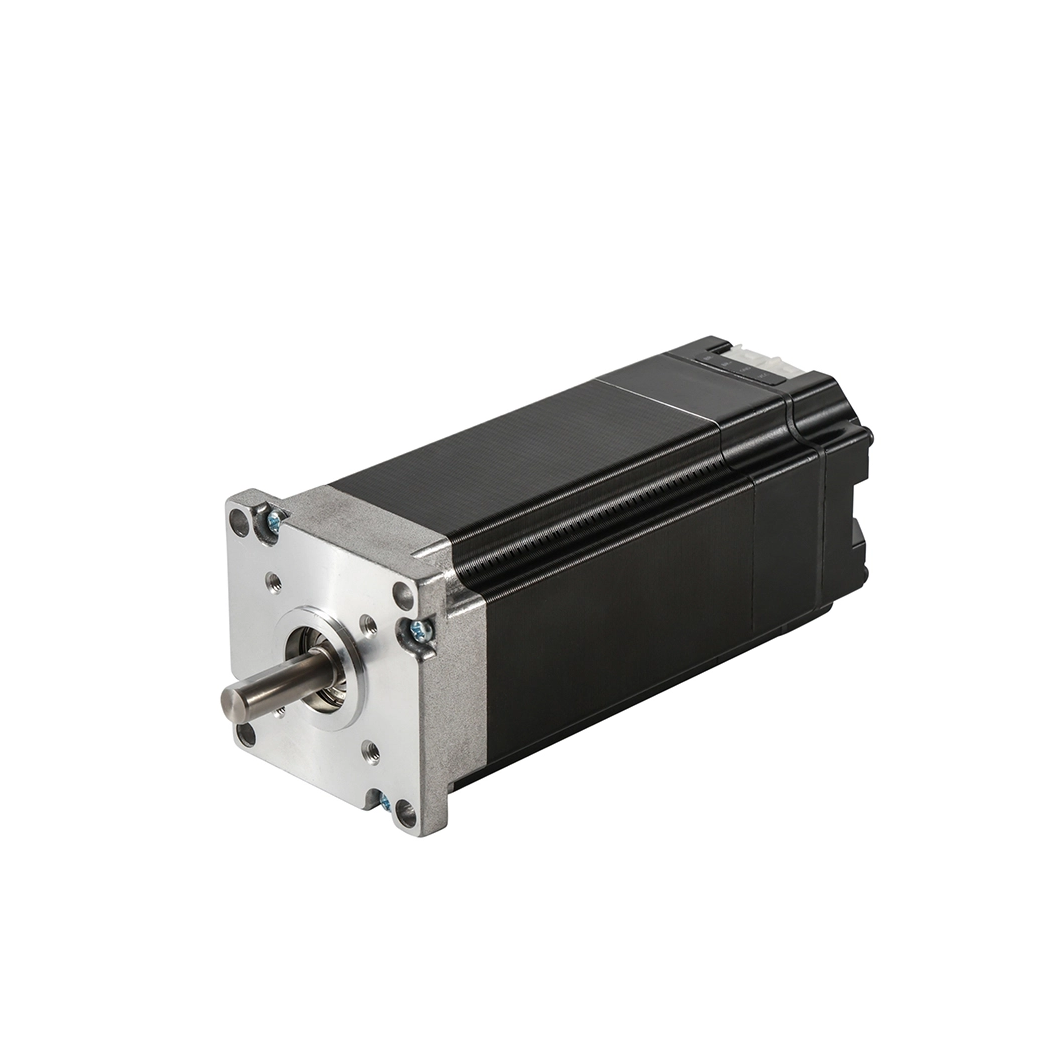
Integreeritud BLDC servomootor |
Integreeritud BLDC servomootor |
|
|
|
|
|
|---|---|---|---|---|
Võll |
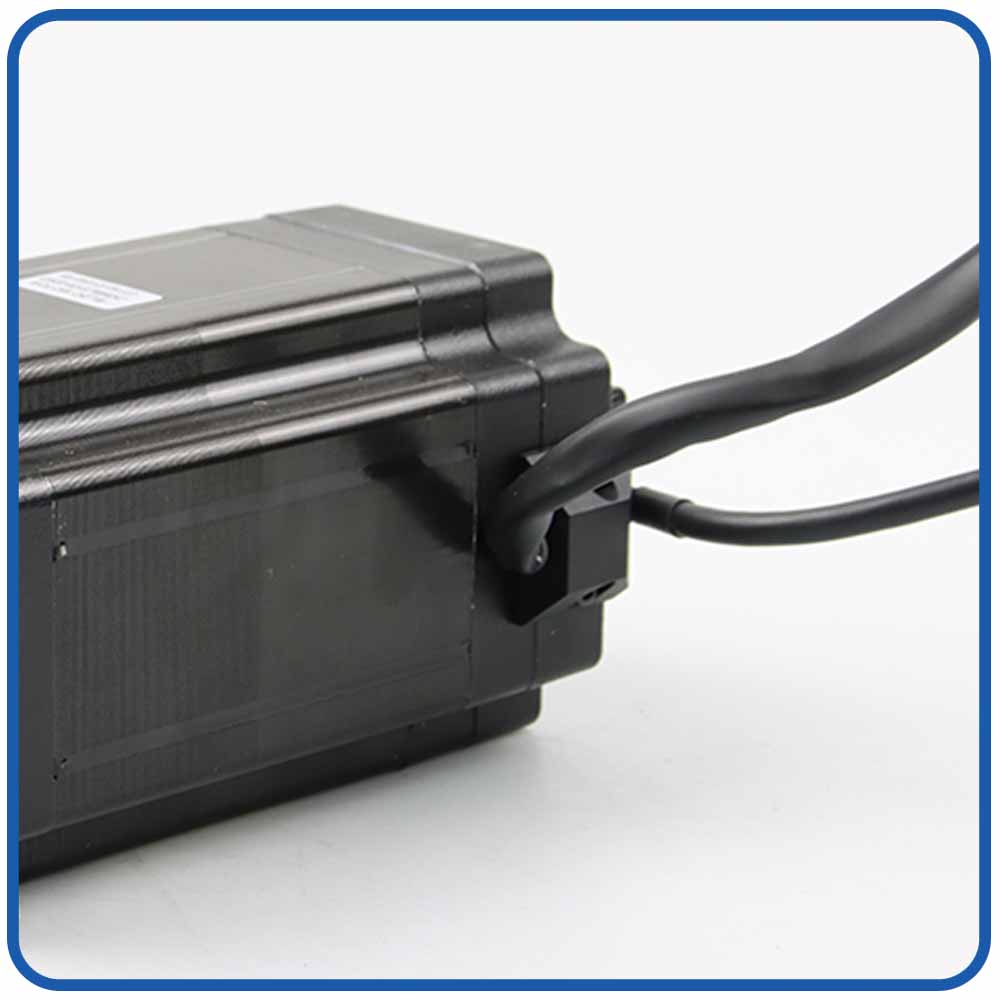
Terminali korpus |
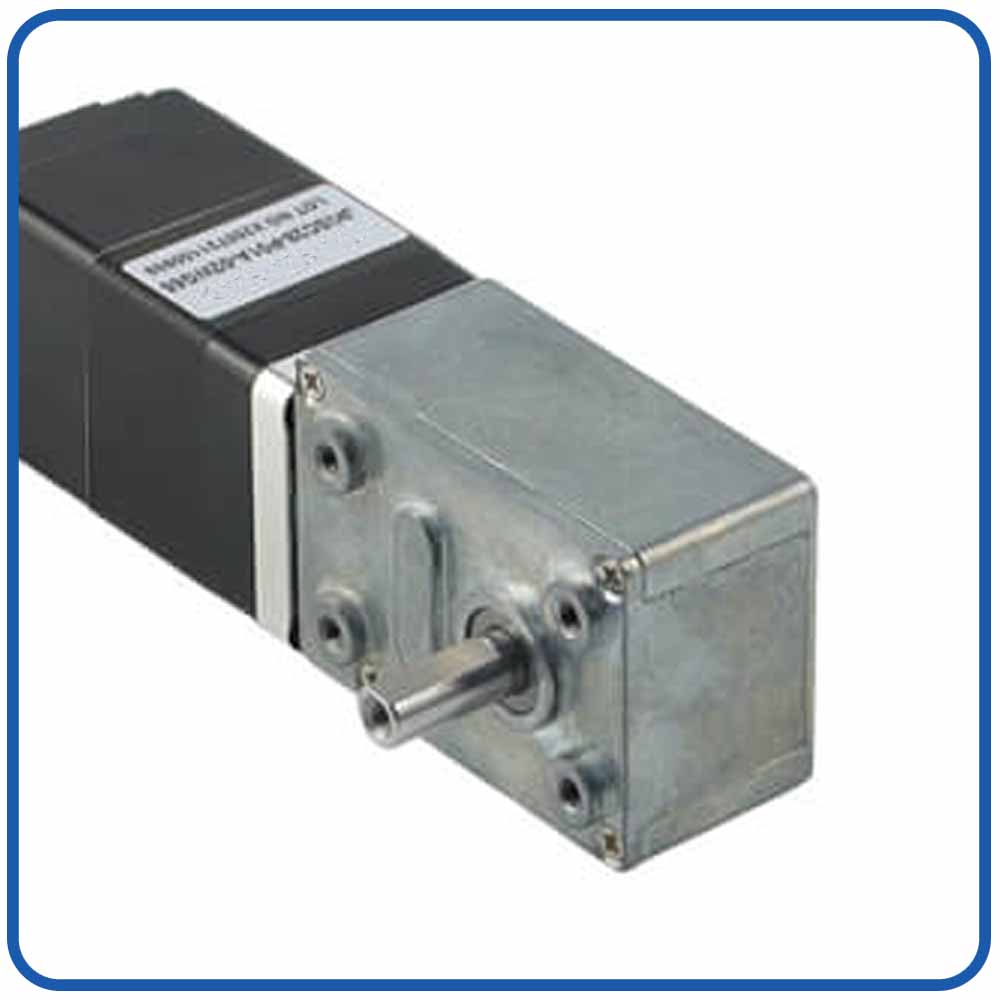
Ussi käigukast |
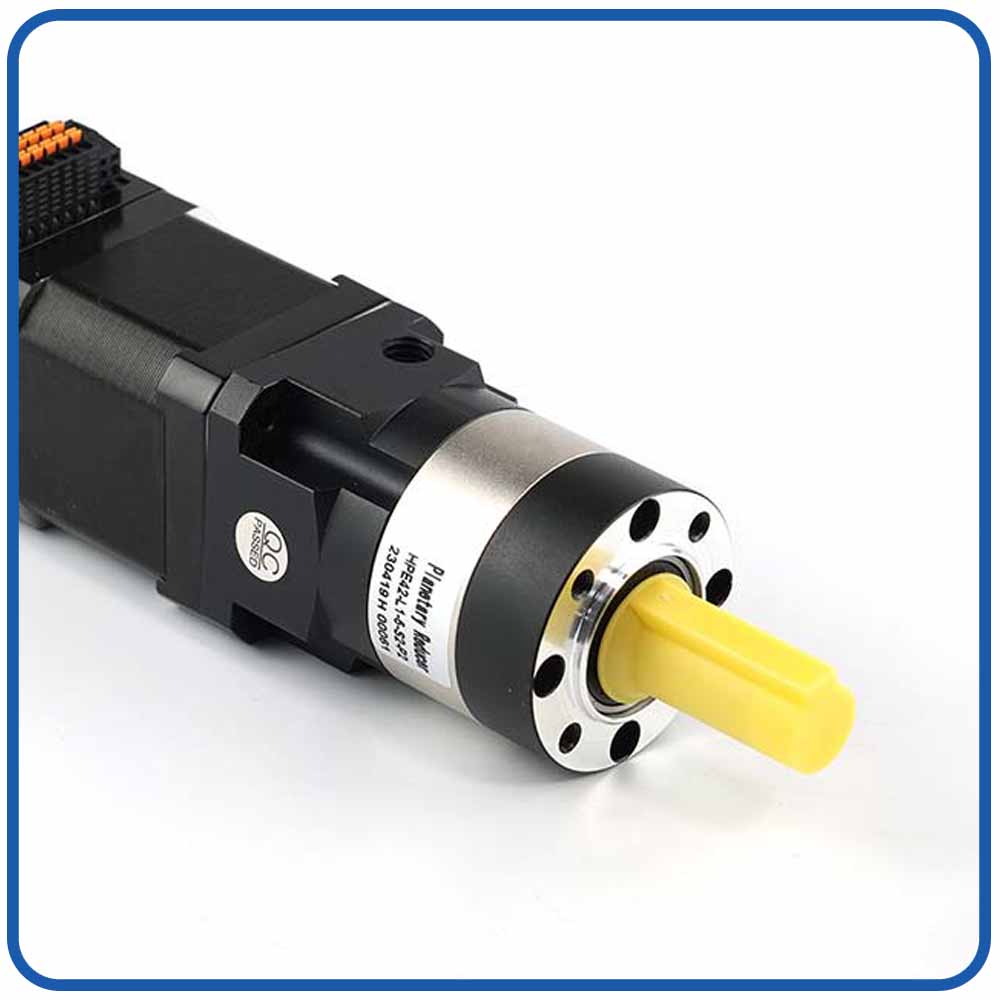
Planetaarne käigukast |
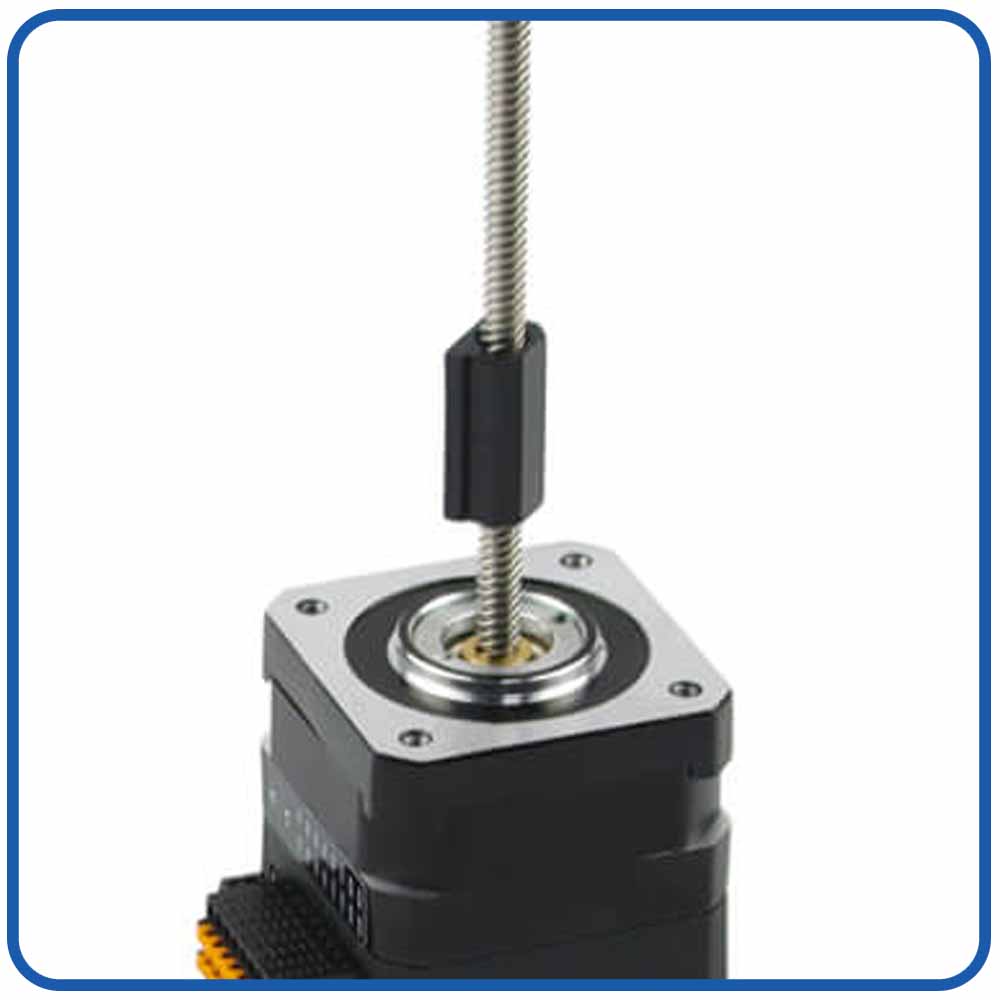
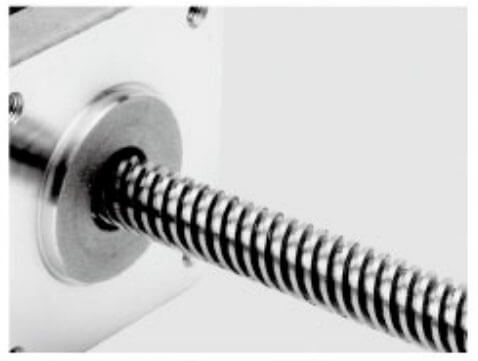
Juhtkruvi |
|
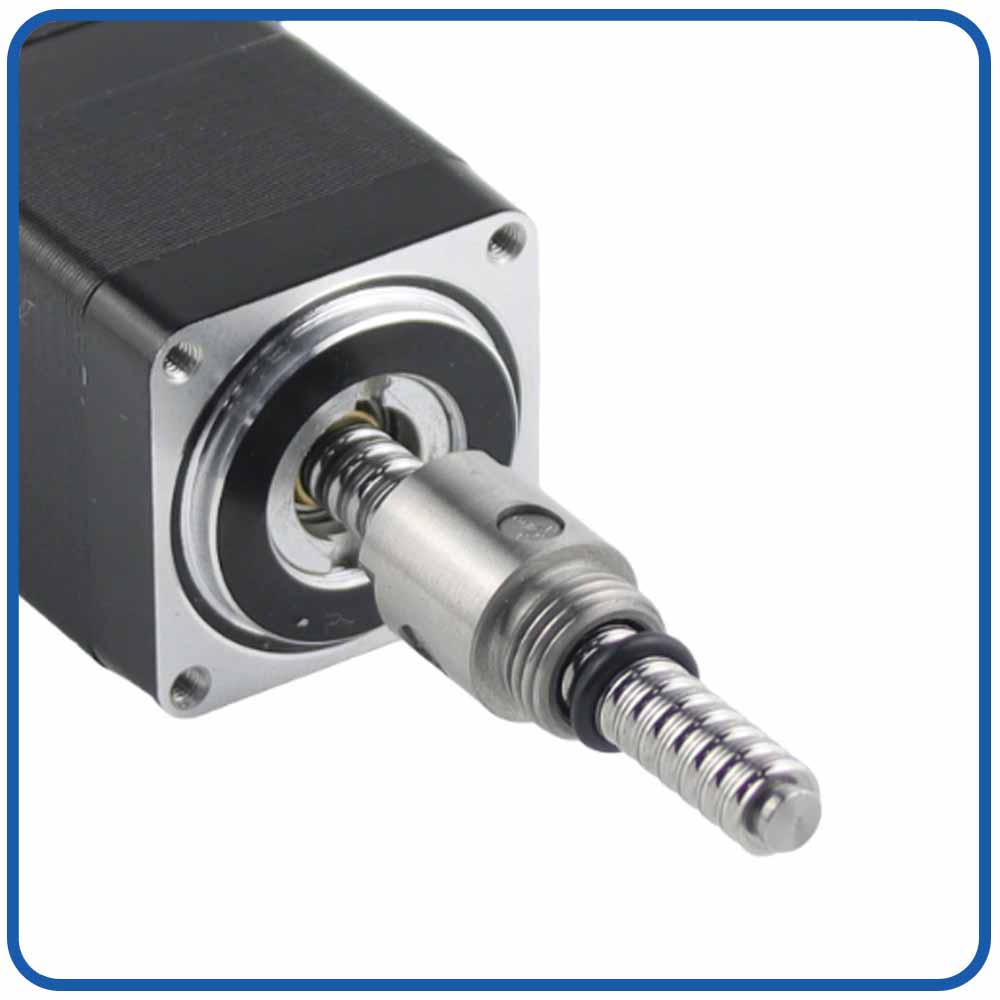
|
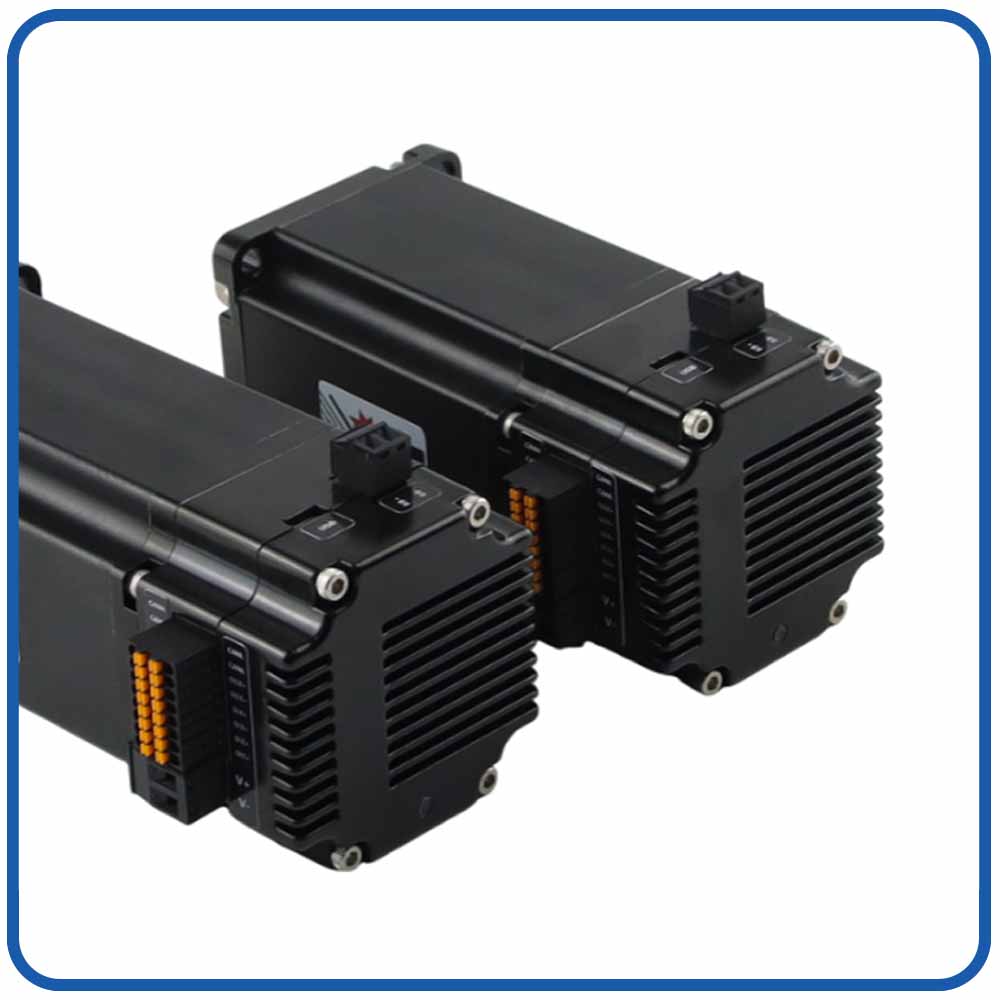
|
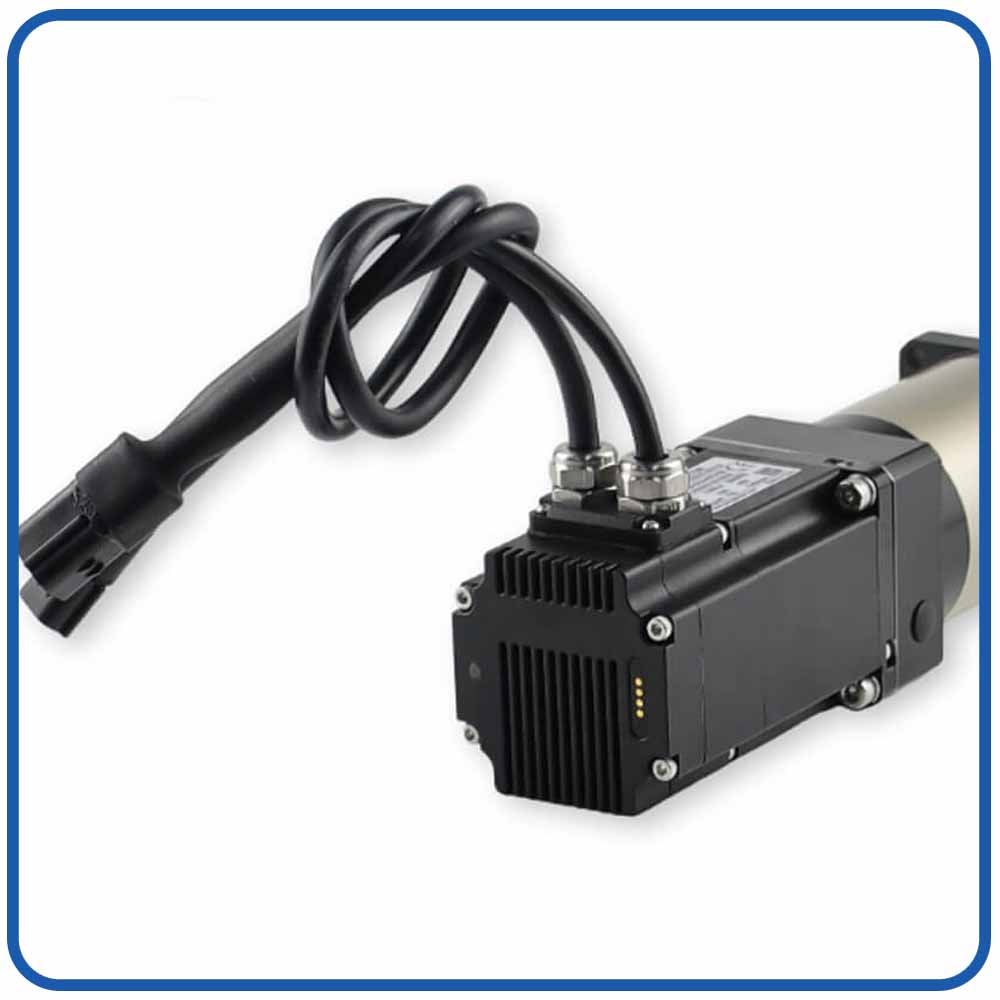
|
|
Lineaarne liikumine |
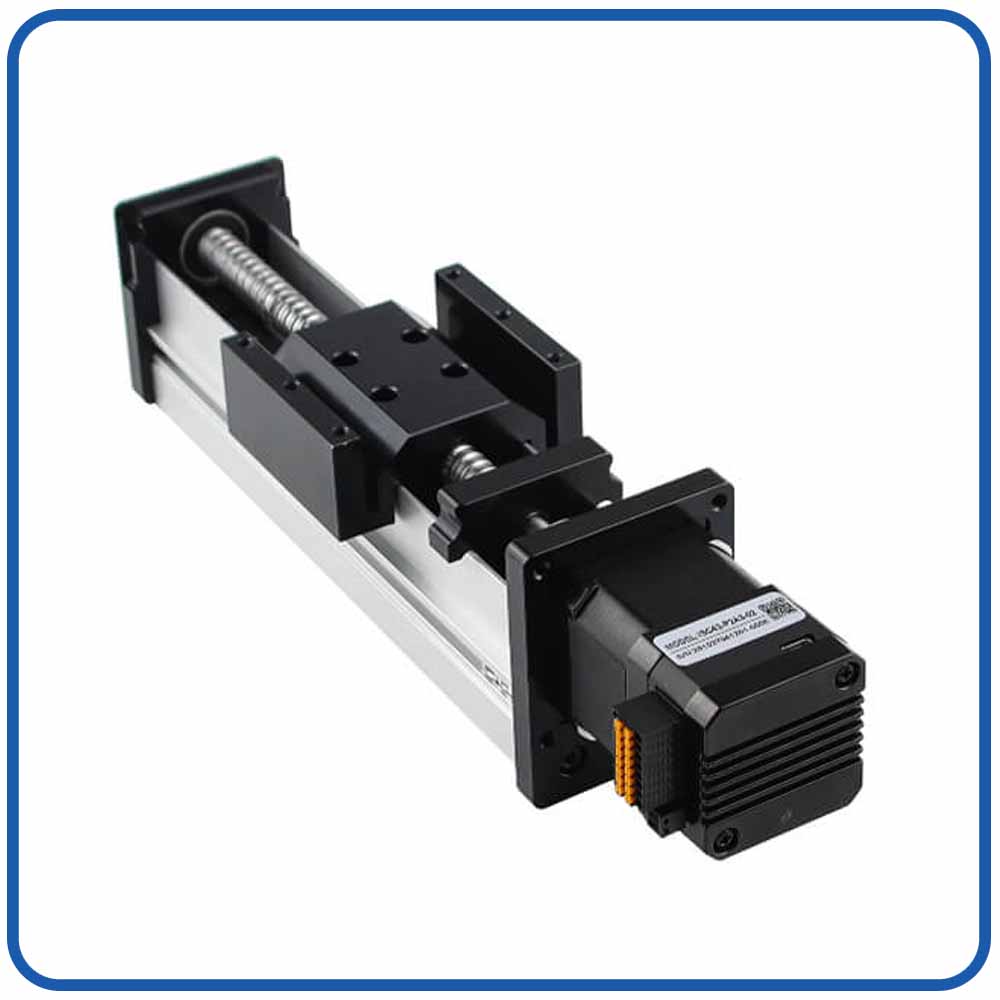
Kuulkruvi |
Pidur |
IP-tase |
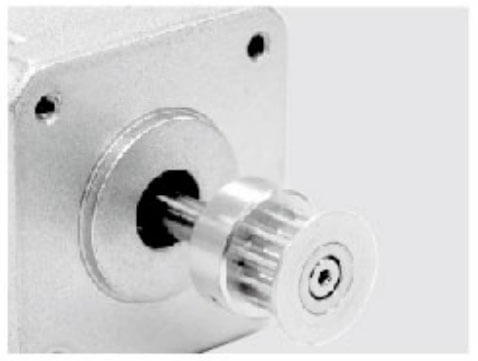
|
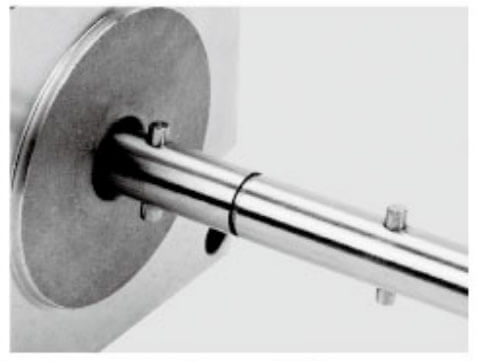
|
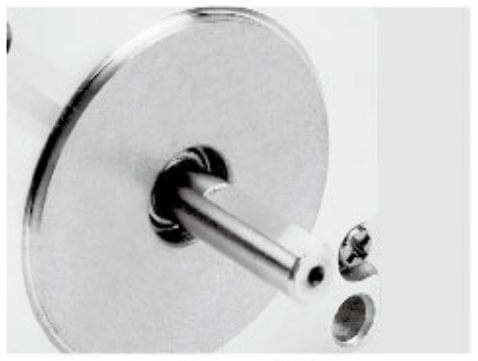
|
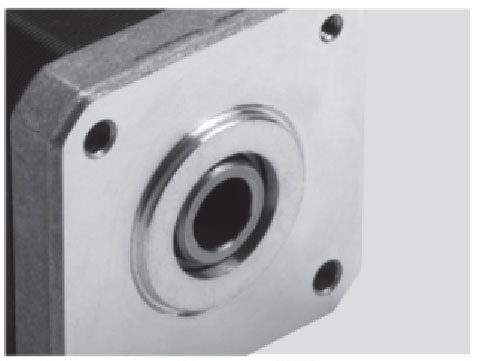
|
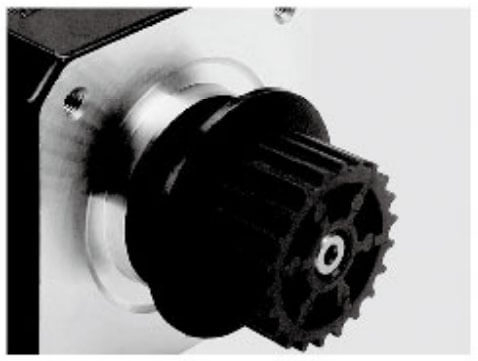
|
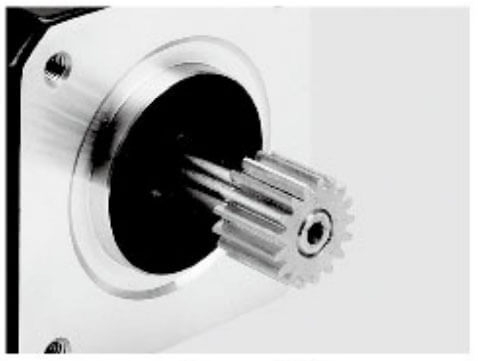
|
|---|---|---|---|---|---|
Alumiiniumist rihmaratas |
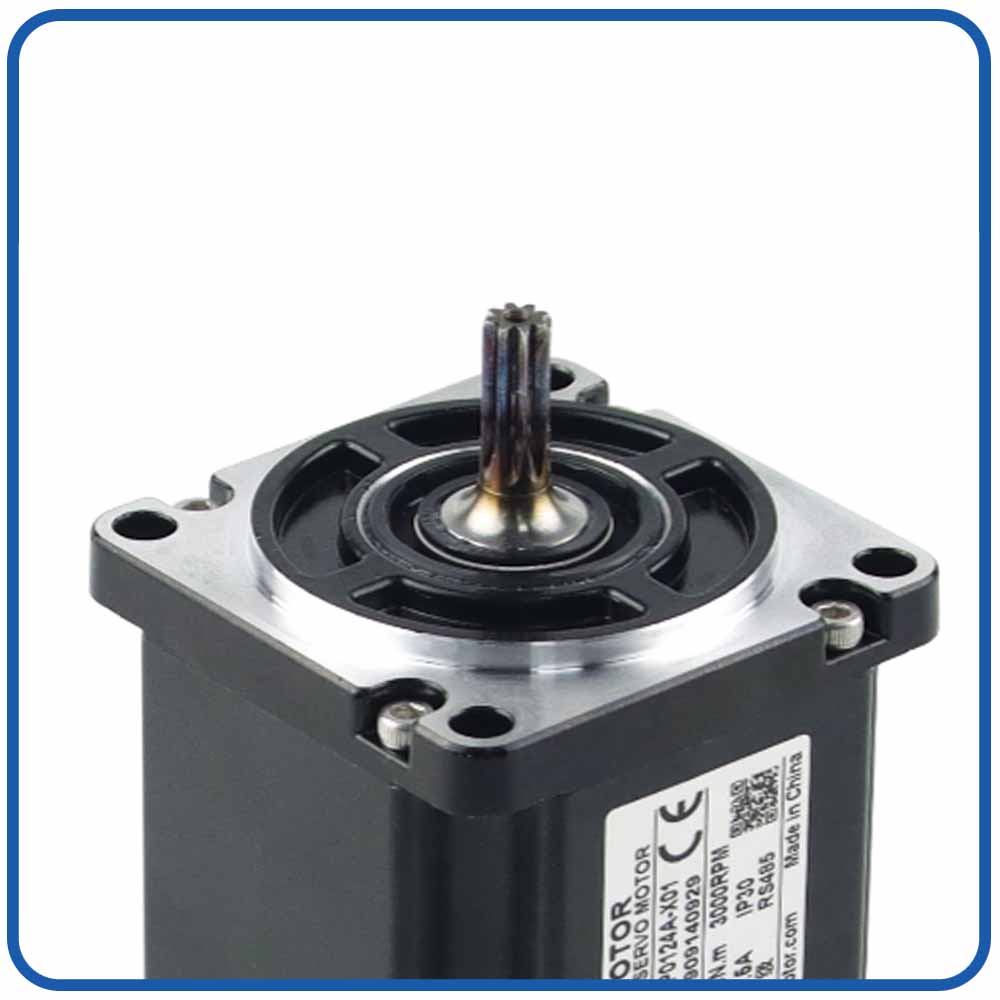
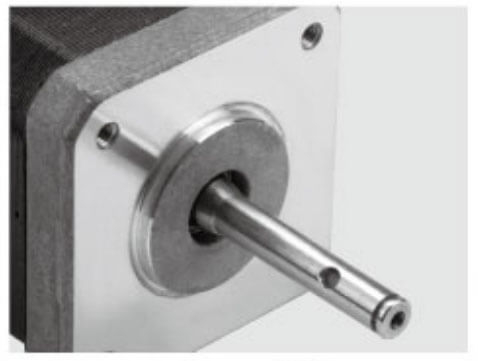
Võlli tihvt |
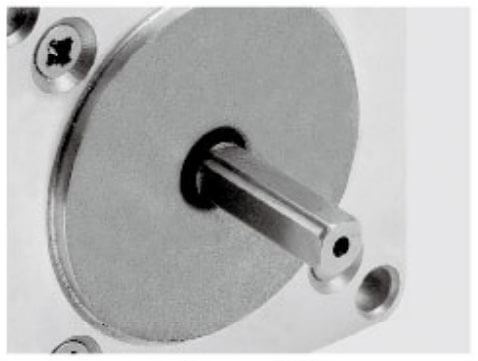
Üks D-võll |
Õõnesvõll |
Plastist rihmaratas |
Käik |
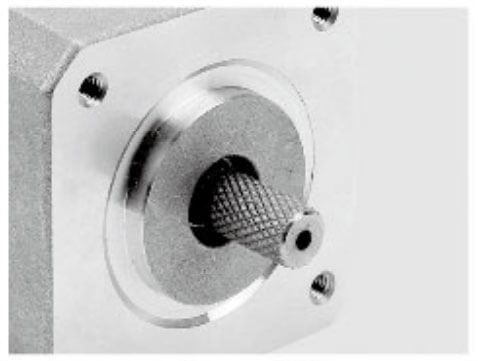
|
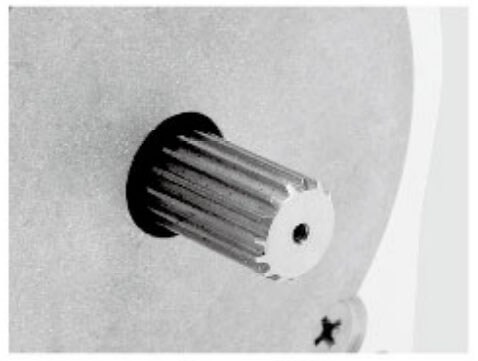
|
|
|
|
|
Nurrumine |
Hobbing võll |
Kruvi võll |
Õõnesvõll |
Kahekordne D võll |
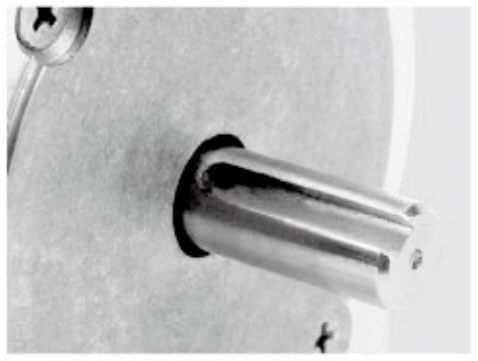
Keyway |
Erineva suuruse, kuju ja materjaliga toodete käsitsemiseks on sageli vaja robothaaratsid. Olenemata sellest, kas korjate elektroonilisi komponente, autoosi, meditsiiniseadmeid või pakendate tooteid, peab haarats täpselt kontrollima liikumist.
Integreeritud servomootor pakub:
Kõrge positsioneerimise täpsus
Suletud ahela juhtimine
Reaalajas veaparandus
Stabiilne korratavus
Sisseehitatud kooder jälgib pidevalt mootori asendit ja saadab juhtsüsteemile tagasisidesignaale. Kui asendis on kõrvalekaldeid, kompenseerib servosüsteem automaatselt, et säilitada täpne liikumine.
See on eriti oluline rakenduste puhul, mis nõuavad mikroni- või millimeetritasemelist täpsust, nagu pooljuhtide kokkupanek ja täppiskontrollisüsteemid.
Kaasaegsed robotid muutuvad väiksemaks, kergemaks ja intelligentsemaks. Traditsioonilised mootorisüsteemid nõuavad sageli:
Välised servoajamid
Suured juhtkapid
Keeruline juhtmestik
Täiendavad pistikud
Need komponendid suurendavad paigaldusruumi ja hoolduskulusid.
The integreeritud servomootor robothaarderakenduste jaoks vähendab süsteemi keerukust, ühendades ajami ja mootori ühte paketti.
Hüvede hulka kuuluvad:
Vähendatud roboti käe kaal
Väiksem mehaaniline struktuur
Lihtsam paigaldamine
Madalamad juhtmestiku nõuded
Parem süsteemi töökindlus
Kui ruumi on piiratud, pakuvad kompaktsed integreeritud servolahendused märkimisväärseid eeliseid robot-otsakurite jaoks.
Robothaaratsite jaoks on suur väljakutse õige haardejõu kontrollimine.
Liiga suur jõud võib kahjustada hapraid tooteid, samas kui ebapiisav jõud võib põhjustada esemete libisemist.
Integreeritud servomootorid toetavad intelligentset pöördemomendi juhtimist, võimaldades robothaaratsitel jõudu reguleerida vastavalt rakenduse nõuetele.
Näiteks:
Klaastoodete käsitsemine nõuab õrna haaramist
Autoosad nõuavad tugevamat hoidejõudu
Meditsiiniseadmed nõuavad täpset ja stabiilset liikumist
Tänu suletud ahelaga pöördemomendi juhtimisele suudab integreeritud servomootor säilitada ühtlast haarderõhku ja parandada toote kvaliteeti.
Kiiretes tootmiskeskkondades peavad robotsüsteemid korduvad toimingud kiiresti ja täpselt lõpule viima.
Integreeritud servomootorid pakuvad:
Kiire kiirendus ja aeglustamine
Kõrge dünaamiline reaktsioon
Sujuv liikumise juhtimine
Vähendatud tööviivitused
Automatiseeritud koosteliinide puhul parandab haaratsi kiirem reageerimine otseselt tootmise efektiivsust.
Sellised rakendused nagu:
Vali ja aseta robotid
Pakkimisrobotid
Sorteerimissüsteemid
Montaažirobotid
saavad kasu integreeritud servotehnoloogia kiire reageerimise omadustest.
Vastuvõtmine integreeritud servomootorid robothaarderakendustes parandavad oluliselt liikumisjuhtimist, süsteemi tõhusust ja automaatika jõudlust. Kombineerides mootori, servoajami, kodeerija ja juhtelektroonika üheks kompaktseks seadmeks, pakuvad integreeritud servolahendused paindlikumat ja usaldusväärsemat alternatiivi traditsioonilistele mootorisüsteemidele.
üks suurimaid eeliseid Robothaaratsitesse integreeritud servomootori on selle kompaktne struktuur. Traditsioonilised servosüsteemid nõuavad tavaliselt eraldi mootoreid, ajamid, kontrollereid ja keerulist juhtmestikku, mis suurendab paigaldusruumi ja suurendab süsteemi keerukust.
Integreeritud servomootorid ühendavad mitu komponenti üheks üksuseks, aidates robotitootjatel saavutada:
Vähendatud täiturmehhanismi suurus
Madalam roboti käe kaal
Lihtsustatud mehaaniline disain
Lihtsam paigaldamine piiratud ruumidesse
See kompaktne disain on eriti väärtuslik koostöörobotite, kergekaaluliste robotkäte ja käe otsas olevate tööriistasüsteemide jaoks , kus ruum ja kaal on kriitilised tegurid.
Robothaaratsid nõuavad täpset positsioneerimist erinevate objektide valimiseks, paigutamiseks ja kokkupanemiseks. Integreeritud servomootorid pakuvad suletud ahelaga juhtimist sisseehitatud kodeerijate kaudu, võimaldades mootori asendit reaalajas jälgida ja korrigeerida.
Peamised eelised hõlmavad järgmist:
Kõrge positsioneerimise täpsus
Täiustatud korratavus
Vähendatud positsioneerimisvigu
Stabiilne haardejõudlus
Võrreldes avatud ahelaga mootorilahendustega suudavad integreeritud servomootorid automaatselt kompenseerida koormuse muutusi ja väliseid häireid, tagades usaldusväärsema robottöö.
Erinevad tooted nõuavad erinevat haardejõudu. Haprad komponendid vajavad õrna käsitsemist, raskemad osad aga tugevamat hoidmisjõudu.
Integreeritud servomootorid toetavad täpset pöördemomendi juhtimist, võimaldades robothaaratsitel reguleerida haardejõudu vastavalt rakenduse nõuetele.
See võimaldab robotitel ohutult käsitleda:
Elektroonilised komponendid
Klaastooted
Meditsiiniseadmed
Autoosad
Pakkematerjalid
Täpne jõukontroll aitab vähendada toote kahjustusi ja parandab tootmise järjepidevust.
Kaasaegsed automatiseerimissüsteemid nõuavad, et robotid täidaksid ülesandeid kiiresti, säilitades samas täpsuse. Integreeritud servomootorid pakuvad suurepärast dünaamilist jõudlust kiire kiirenduse, aeglustuse ja reageerimiskiirusega.
Eelised hõlmavad järgmist:
Lühemad töötsüklid
Kiiremad haaramis- ja vabastamistoimingud
Sujuvad liikumise üleminekud
Parem tootmise efektiivsus
Kiirete rakenduste puhul, nagu automatiseeritud koosteliinid, sorteerimissüsteemid ja robotkorjeseadmed , parandab mootori kiirem reaktsioon otseselt üldist tootlikkust.
Traditsioonilised servosüsteemid hõlmavad sageli keerulist juhtmestikku mootorite, ajamite, kontrollerite ja tagasisideseadmete vahel. See suurendab paigaldusaega ja suurendab hoolduse raskusi.
Integreeritud servomootorid lihtsustavad süsteemi arhitektuuri, vähendades:
Toitekaablid
Kodeerija kaablid
Välise ajami ühendused
Juhtkapi nõuded
Sideliidestega, nagu CANopen, RS485, Modbus või EtherCAT , saab integreeritud servomootoreid hõlpsasti ühendada tööstusrobotite ja automaatikakontrolleritega.
hõlmavad Robothaarderakenduste integreeritud servomootorite peamised eelised kompaktset disaini, täpset liikumisjuhtimist, intelligentset jõuhaldust, kiiret reageerimist, hõlpsat integreerimist ja paremat töökindlust. Integreeritud servomootorid, mis lihtsustavad täiturmehhanismi ja suurendavad jõudlust, aitavad robotsüsteemidel saavutada suuremat tõhusust ja paindlikkust.
Täiustatud automatiseerimislahendusi otsivatele tööstusharudele pakuvad integreeritud servomootorid tõhusa viisi robothaarde jõudluse parandamiseks ja nutika tootmise jätkuva arengu toetamiseks.
Funktsioon |
Integreeritud servomootor |
Traditsiooniline servosüsteem |
|---|---|---|
Mootor ja juht |
Integreeritud |
Eraldi |
Paigaldamine |
Lihtne |
Kompleksne |
Juhtmed |
Vähendatud |
Veel kaableid |
Suurus |
Kompaktne |
Suurem |
Hooldus |
Lihtsam |
Keerulisem |
Süsteemi paindlikkus |
Kõrge |
Mõõdukas |
Rakenduse sobivus |
Robootika, automaatika, kompaktseadmed |
Suured tööstuslikud masinad |
Robothaarderakenduste jaoks, kus ruum, kaal ja reageerimiskiirus on kriitilise tähtsusega, pakuvad integreeritud servomootorid tõhusamat lahendust.
Tootmises kasutatavad tööstusrobotid nõuavad korduvate toimingute jaoks usaldusväärseid haardesüsteeme.
Integreeritud servomootorid aitavad robothaaratsitel saavutada:
Osade täpne positsioneerimine
Stabiilne haardejõud
Pikaajaline töökindlus
Levinud rakendused hõlmavad järgmist:
Autode tootmine
Elektroonika kokkupanek
Metalli töötlemine
Masinahooldus
Koostöörobotid teevad inimestega tihedat koostööd ja nõuavad turvalisemat ja intelligentsemat liikumisjuhtimist.
Integreeritud servomootorite tugi:
Sujuv liikumine
Jõu reguleerimine
Kompaktne roboti disain
Need sobivad:
Paindlikud tootmisliinid
Labori automatiseerimine
Väikepartii tootmine
Automatiseeritud laorobotid nõuavad erinevate pakkide ja toodete käsitsemiseks sageli haaratsid.
Integreeritud servomootori lahendused parandavad:
Sorteerimise täpsus
Käsitsemise kiirus
Süsteemi töökindlus
Neid saab kasutada:
Robotkorjesüsteemid
Automatiseeritud salvestussüsteemid
Intelligentne sorteerimisseade
Meditsiiniautomaatika nõuab ülitäpset liikumist.
Integreeritud servomootorid pakuvad:
Täpne positsioneerimine
Madala vibratsiooniga töö
Usaldusväärne juhtimine
Rakendused hõlmavad järgmist:
Laboratoorsete proovide käsitlemine
Meditsiiniseadmete kokkupanek
Uurimistöö automatiseerimisplatvormid
Õige valimine integreeritud servomootor robothaaratsi jaoks on oluline täpse haarde, stabiilse töö ja pikaajalise töökindluse saavutamiseks. Sobiv servomootor peab vastama haaratsi mehaanilistele nõuetele, sealhulgas pöördemomendile, kiirusele, täpsusele, suurusele, sidemeetodile ja töökeskkonnale.
Erinevalt traditsioonilistest mootorisüsteemidest ühendab integreeritud servomootor mootori, draiveri, koodri ja juhtelektroonika üheks kompaktseks seadmeks , muutes valikuprotsessi rohkem keskendunud jõudluse sobitamisele ja süsteemi ühilduvusele.
Robothaarderakenduste jaoks integreeritud servomootori valimisel tuleks arvesse võtta järgmisi tegureid.
Integreeritud servomootori valimise esimene samm on vajaliku pöördemomendi arvutamine.
Mootori pöördemoment mõjutab otseselt haardejõudu ja robothaaratsi võimet esemeid kindlalt hoida.
Oluliste tegurite hulka kuuluvad:
Töödeldava detaili kaal
Haaratsi mehaaniline struktuur
Hõõrdetegur haaratsi sõrmede ja objekti vahel
Edastamise efektiivsus
Ohutusvaru
Ebapiisava pöördemomendiga mootor võib põhjustada:
Objekti libisemine
Ebastabiilne haardumine
Vähendatud positsioneerimise täpsus
Ülemäärase pöördemomendiga mootor võib suureneda:
Süsteemi maksumus
Energiatarve
Mehaaniline koormus
Õige pöördemomendi vahemiku valimine tagab nii jõudluse kui ka tõhususe.
Robothaaratsid teevad sageli korduvaid toiminguid, nagu korjamine, paigutamine, kokkupanek ja sorteerimine. Seetõttu on liikumise täpsus oluline valikutegur.
Integreeritud servomootor koos kõrge eraldusvõimega kodeerijaga pakub:
Täpne positsiooni tagasiside
Suletud ahelaga liikumisjuhtimine
Reaalajas veaparandus
Täiustatud korratavus
Selliste rakenduste jaoks nagu:
Elektroonikakomponentide kokkupanek
Meditsiiniline automatiseerimine
Täppis tootmine
soovitatav on suurem kodeerija eraldusvõime ja parem servojuhtimise jõudlus.
Robothaaratsitel on tavaliselt piiratud paigaldusruum, eriti kui need on paigaldatud robotkäe otsa.
Valitud integreeritud servomootor peaks arvestama:
Mootori läbimõõt
Mootori pikkus
Kaal
Paigaldusmeetod
Mehaaniline liides
Kompaktne servomootori disain aitab saavutada:
Kerged roboti lõpptöötlejad
Roboti kiirem liikumine
Madalam inerts
Lihtsam mehaaniline integreerimine
Koostöörobotite ja kompaktsete automaatikaseadmete puhul on suuruse optimeerimine eriti oluline.
Erinevad robothaaratsirakendused nõuavad erinevat töökiirust.
Integreeritud servomootori valimisel hinnake:
Avamise ja sulgemise kiirus
Kiirenduse nõuded
Tsükli aeg
Pidev töösagedus
Kiired rakendused, nagu automaatne sorteerimine või pakendamine, nõuavad servomootoreid, millel on:
Kiire reageerimine
Kõrge kiirendusvõime
Stabiilne töö dünaamilistel koormustel
Õige tasakaal kiiruse ja pöördemomendi vahel tagab tõhusa roboti jõudluse.
Integreeritud servomootorid peavad suhtlema roboti kontrolleri või automaatikasüsteemiga.
Levinud suhtlusvõimalused hõlmavad järgmist:
CANopen
RS485
Modbus RTU
EtherCAT
Pulsi ja suuna juhtimine
Sidemeetod peaks sobima olemasoleva robotjuhtimisarhitektuuriga.
Näiteks:
Lihtsad automaatikaseadmed võivad kasutada impulssjuhtimist
Mitmeteljelised robotsüsteemid võivad vajada EtherCAT-i sidet
Hajutatud automatiseerimissüsteemid võivad kasutada CANopeni võrke
Õige liidese valimine parandab integratsiooni tõhusust ja süsteemi ühilduvust.
Kooder on põhikomponent, mis määrab servomootori täpsuse.
Levinud kodeerija valikud hõlmavad järgmist:
Inkrementaalne kodeerija
Magnetkooder
Optiline kodeerija
Absoluutne kodeerija
Robothaaratsite jaoks peaks kodeerija pakkuma:
Usaldusväärne positsiooni tagasiside
Stabiilne töö
Kiire reageerimine
Kõrge eraldusvõime
Täpset haaramist ja positsioneerimist vajavad rakendused saavad tavaliselt kasu suurema jõudlusega tagasisidesüsteemidest.
Töökeskkond mõjutab otseselt servomootori töökindlust.
Kaaluge selliseid tingimusi nagu:
Temperatuurivahemik
Kokkupuude tolmuga
Niiskus
Vibratsioon
Pidev tööaeg
Karmides tööstuskeskkondades valige integreeritud servomootorid, millel on:
Tugev kaitsekonstruktsioon
Parem soojuse hajumine
Kõrgem vastupidavus
Näiteks toiduainete töötlemisel, välistingimustes automatiseerimisel või tööstuslikes tootmisliinides kasutatavad robotsüsteemid võivad vajada tõhustatud keskkonnakaitset.
Enne integreeritud servomootori valimist kontrollige ühilduvust olemasoleva toiteallikaga.
Üldised tegurid hõlmavad järgmist:
Pinge nimiväärtus
Praegused nõuded
Energiatarve
Elektriühenduse meetod
Sobiv toiteallikas tagab:
Mootori stabiilne töö
Vähendatud ülekuumenemise oht
Pikem kasutusiga
Robothaarduri koormuse tüüp mõjutab mootori valikut.
Erinevad rakendused võivad hõlmata:
Mootor töötab suhteliselt stabiilse jõuvajadusega.
Haardejõud muutub sõltuvalt erinevatest toodetest.
Haardekonstruktsioon või kasulik koormus tekitab täiendavat inertsi.
Muutuva või suure inertsiga rakenduste jaoks on soovitatav valida integreeritud servomootor, millel on tugev dünaamiline reaktsioon ja pöördemomendi reguleerimise võimalus.
Lisaks tehnilistele spetsifikatsioonidele mõjutab süsteemi jõudlust ka tarnija võimekus.
Usaldusväärne tarnija peaks pakkuma:
Mootori kohandamise võimalused
Tehniline tugi
Rakenduse juhised
Toote testimine
Pikaajaline teenindusvõime
Robothaarderakenduste puhul võib kohandamine olla vajalik:
Mootori mõõtmed
Väljundvõlli disain
Sideprotokollid
Kodeerija valikud
Paigalduskonstruktsioonid
Praktiline valikuprotsess hõlmab järgmist:
Tuvastage:
Haaratsi tüüp
Kasuliku koorma kaal
Nõutav haardejõud
Töökiirus
Määrake:
Nõutav pöördemoment
Kiirusvahemik
Võimsuse reiting
Täpsusnõuded
Kontrollige:
Mootori suurus
Pinge
Suhtlemismeetod
Paigaldamise ühilduvus
Kinnitage:
Liikumise täpsus
Reageerimiskiirus
Koormusvõime
Pikaajaline stabiilsus
sobiva integreeritud servomootori valimine Robothaarderakenduste jaoks nõuab pöördemomendi, täpsuse, kiiruse, suuruse, side, tagasiside ja töötingimuste hoolikat kaalumist.
Õigesti valitud integreeritud servomootor võib pakkuda:
Täpne haardekontroll
Suurem automatiseerimise efektiivsus
Usaldusväärne robotite jõudlus
Lihtsustatud süsteemiintegratsioon
Mootori spetsifikatsioonide vastavusse viimisel robothaaratsi tegelike nõuetega saavad tootjad luua nutikamaid, kiiremaid ja töökindlamaid robotautomaatikasüsteeme.
Tööstus 4.0 ja intelligentse automatiseerimise kasvuga integreeritud servomootorid arenevad jätkuvalt kõrgema intelligentsuse ja tõhususe poole.
Tulevased suundumused hõlmavad järgmist:
Tehisintellekt ja täiustatud algoritmid võimaldavad robotitel automaatselt optimeerida haaramisstrateegiaid, mis põhinevad objekti tuvastamisel ja reaalajas tagasisidel.
Servomootorid muutuvad jätkuvalt väiksemaks, pakkudes samal ajal suuremat pöördemomenti.
Täiustatud mootoritehnoloogia vähendab energiatarbimist ja parandab töö efektiivsust.
Integreeritud servomootorid on tööstuslike sidevõrkude kaudu paremini ühendatud, toetades intelligentseid tehasesüsteeme.
Integreeritud servomootor robothaaratsitele pakub võimsa kombinatsiooni kompaktsest struktuurist, täpsest juhtimisest, intelligentsest tagasisidest ja lihtsustatud süsteemiintegratsioonist.
Mootori, draiveri ja kodeerija ühendamisel üheks lahenduseks aitab integreeritud servotehnoloogia robotsüsteemidel saavutada suuremat jõudlust, vähendades samal ajal keerukust.
Kiireid, täpseid ja usaldusväärseid haardelahendusi vajavates kaasaegsetes automaatikatööstustes on integreeritud servomootorid muutumas oluliseks liikumisjuhtimistehnoloogiaks, mis toetab järgmise põlvkonna intelligentset robootikat.
BESFOC Vastus:
Integreeritud servomootor robothaaratsile on kompaktne liikumisjuhtimislahendus, mis ühendab mootori, servoajami, kodeerija ja juhtelektroonika üheks seadmeks. BESFOC-i integreeritud servomootorid on loodud pakkuma täpset asendijuhtimist, stabiilset pöördemomendi väljundit ja kiiret reageerimist robothaarderakendustele. Võrreldes traditsiooniliste servosüsteemidega vähendavad need juhtmestiku keerukust, säästavad paigaldusruumi ja parandavad süsteemi üldist töökindlust.
BESFOC-i vastus:
BESFOC-i integreeritud servomootorid pakuvad robothaaratsitele mitmeid eeliseid, sealhulgas suurt täpsust, kompaktset disaini, intelligentset juhtimist ja hõlpsat integreerimist . Sisseehitatud kodeerija võimaldab suletud ahelaga juhtimist täpseks positsioneerimiseks ja korratavaks toimimiseks. Integreeritud struktuur vähendab väliseid komponente ja juhtmeid, muutes robotsüsteemi kompaktsemaks, tõhusamaks ja hõlpsamini hooldatavaks.
BESFOC vastus:
Integreeritud servomootor parandab robothaarde jõudlust, pakkudes täpset liikumisjuhtimist, reguleeritavat haardejõudu ja kiiret dünaamilist reaktsiooni. BESFOC servomootorid suudavad täpselt juhtida kiirust, asendit ja pöördemomenti, võimaldades robothaaratsitel erinevaid objekte ohutult ja tõhusalt käsitseda. See muudab need sobivaks selliste rakenduste jaoks nagu tööstusrobotid, koostöörobotid, automatiseeritud kokkupanek ja intelligentsed tootmissüsteemid.
BESFOC-i vastus:
BESOC-i integreeritud servomootoreid kasutatakse laialdaselt erinevates robothaarderakendustes, sealhulgas tööstusautomaatikas, robotkäed, koostöörobotid, nutikad tootmisseadmed, laoautomaatika ja täppismonteerimissüsteemid . Nende kompaktne suurus ja usaldusväärne juhtimisvõime muudavad need sobivaks rakendusteks, mis nõuavad täpset haaramist, positsioneerimist ja korduvat liikumist.
BESFOC vastus:
Robothaaratsile integreeritud servomootori valimisel on olulised tegurid nõutav pöördemoment, kiirus, positsioneerimise täpsus, mootori suurus, sidemeetod ja töökeskkond. BESFOC pakub erinevaid integreeritud servomootorilahendusi ja kohandamisvõimalusi, et vastata konkreetsetele robotrakenduste nõuetele, aidates klientidel saavutada usaldusväärset ja tõhusat liikumisjuhtimist.


