

Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-08-06 Origine : Site


Avec le développement rapide des usines intelligentes, des entrepôts automatisés et de la logistique intelligente, les véhicules à guidage automatique (AGV) sont devenus des équipements essentiels pour améliorer l'efficacité de la production et réduire les opérations de manutention manuelle. Alors que les AGV fonctionnent plus près des humains et interagissent avec des environnements industriels complexes, la sécurité fonctionnelle est devenue une exigence essentielle pour les systèmes de mouvement AGV..
Le système moteur est l’un des composants les plus importants d’un AGV car il contrôle directement le mouvement, l’accélération, le freinage et la précision du positionnement. Cependant, le simple arrêt du moteur via des commandes de contrôle traditionnelles ne suffit pas toujours à garantir la sécurité. Des retards de communication, des pannes logicielles, des défauts du contrôleur ou des erreurs système inattendues peuvent amener le moteur à continuer à générer du couple même lorsqu'une commande d'arrêt a été émise.
C'est pourquoi les solutions de moteurs AGV modernes intègrent de plus en plus la fonction STO (Safe Torque Off) . STO fournit un mécanisme de sécurité fiable qui empêche immédiatement le moteur de produire un couple tout en maintenant l'intégrité du système et en répondant aux normes internationales de sécurité fonctionnelle.
Pour les fabricants d’AGV et les ingénieurs en automatisation, comprendre pourquoi Les moteurs AGV ont besoin de la fonction STO , essentielle pour concevoir des systèmes de robots mobiles autonomes plus sûrs, plus fiables et plus efficaces.
STO (Safe Torque Off) est une fonction de sécurité fonctionnelle utilisée dans les entraînements moteurs, les servomoteurs et les systèmes de moteurs AGV modernes pour empêcher tout mouvement involontaire du moteur.
Lorsque STO est activé, le moteur arrête immédiatement de générer du couple, empêchant le moteur de produire une force de rotation tout en gardant l'alimentation principale connectée.
Pour les applications AGV (Automated Guided Vehicle) , STO fournit une couche de sécurité supplémentaire pour protéger les opérateurs, les équipements et l'environnement environnant lors de situations d'urgence ou d'opérations de maintenance.
Une commande d'arrêt normale du moteur repose sur le système de contrôle pour dire au moteur de s'arrêter.
Par exemple:
Contrôleur → Réseau de communication → Entraînement moteur → Arrêt du moteur
Cependant, cette méthode peut être affectée par :
Erreurs logicielles
Échecs de communication
Défauts du contrôleur
STO fournit un canal de sécurité distinct :
Dispositif de sécurité → Entrée STO → Entraînement moteur → Couple désactivé
Ce chemin indépendant améliore la fiabilité lors de situations critiques.
Les AGV opèrent souvent aux côtés des travailleurs dans les usines et les entrepôts. STO aide à prévenir les mouvements inattendus causés par :
Pannes du système de contrôle
Commandes incorrectes
Défauts électriques
Étant donné que STO fonctionne directement au niveau de l'entraînement du moteur, il peut désactiver le couple plus rapidement que les méthodes d'arrêt logicielles standard.
Cela permet de réduire :
Risques de collision
Dommages à l'équipement
Risques pour la sécurité
STO est largement reconnu dans les normes de sécurité industrielle, notamment :
CEI 61800-5-2
CEI 61508
OIN 13849-1
L'utilisation de moteurs compatibles STO aide les fabricants d'AGV à concevoir des systèmes qui répondent aux exigences de sécurité internationales.
Pendant la maintenance ou l'inspection, STO empêche l'activation accidentelle du moteur tout en permettant au système de rester alimenté électriquement.
Cela améliore la sécurité des techniciens et réduit les temps d’arrêt.
STO (Safe Torque Off) est une fonction de sécurité critique qui empêche Les moteurs AGV ne génèrent pas de couple involontaire.
En déconnectant la fonction de production de couple sans retirer l'alimentation principale, STO offre une protection rapide, fiable et conforme aux normes pour les systèmes d'automatisation modernes.
Pour les applications AGV et AMR, les moteurs équipés de la capacité STO offrent une sécurité améliorée, une intégration système plus facile et une fiabilité opérationnelle plus élevée.
Servomoteurs CC intégrés Besfoc IDC60 pour AGV/AMR
Servomoteur BLDC intégré IDC60 — Solution de contrôle de mouvement en boucle fermée à haut rendement, compacte et intelligente |
||

|
Présentation du produit : Le servomoteur BLDC intégré IDC60 de Besfoc est une solution compacte NEMA 24 combinant moteur, variateur et encodeur dans une seule unité. Il offre un contrôle précis en boucle fermée, un couple stable et une réponse rapide. Sa conception intégrée réduit le câblage et économise de l'espace. |
|
Points forts techniques
|
||
Applications typiques
|
||
Paramètre |
Spécification IDC60 |
Type de moteur |
Servomoteur BLDC intégré |
Taille du cadre |
60mm |
Plage de puissance |
200W / 400W |
Tension nominale |
24V/48V |
Vitesse nominale |
3000 tr/min |
Couple nominal |
0,63 Nm / 1,27 Nm |
Encodeur |
Encodeur magnétique 17 bits |
Communication |
Impulsion / RS485 / CANopen |
Fonctionnalités facultatives |
Boîte de vitesses, frein, ventilateur de refroidissement |

|

|

|

|

|
|---|---|---|---|---|
Arbre |
Boîtier de borne |
Réducteur à vis sans fin |
Réducteur planétaire |
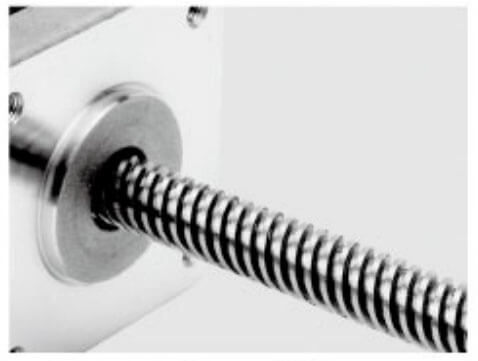
Vis mère |

|

|

|

|

|
Mouvement linéaire |
Vis à billes |
Frein |
Niveau IP |
|
|
|
|
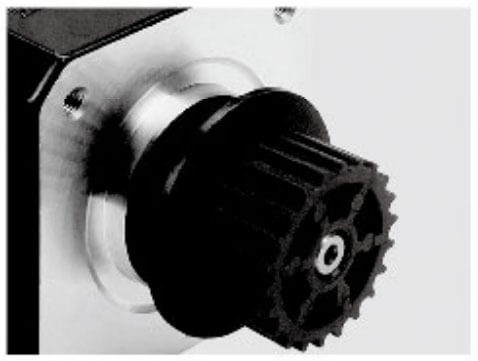
|
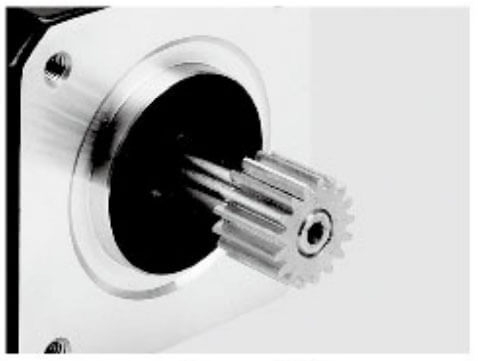
|
|---|---|---|---|---|---|
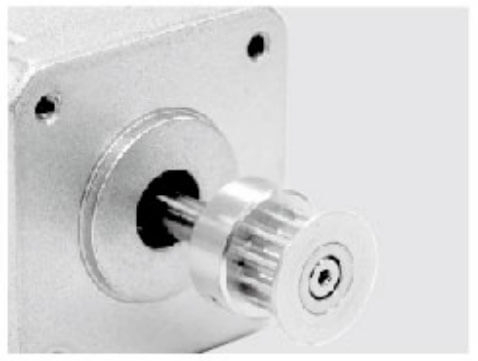
Poulie en aluminium |
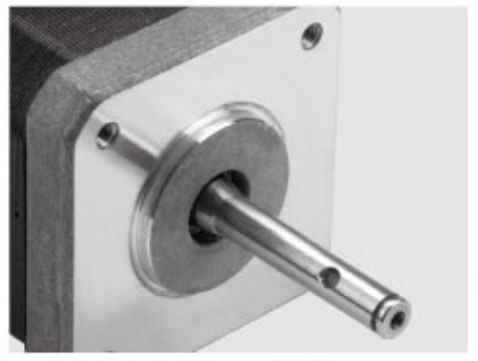
Axe d'arbre |
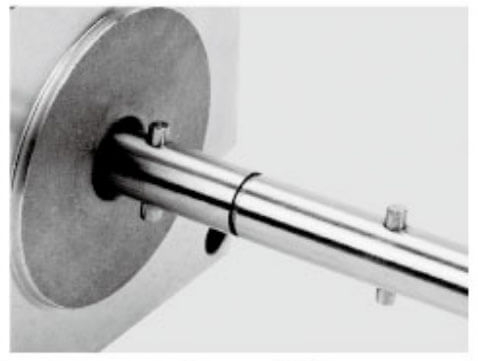
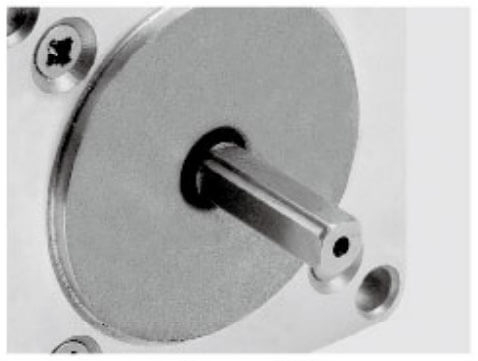
Arbre simple en D |
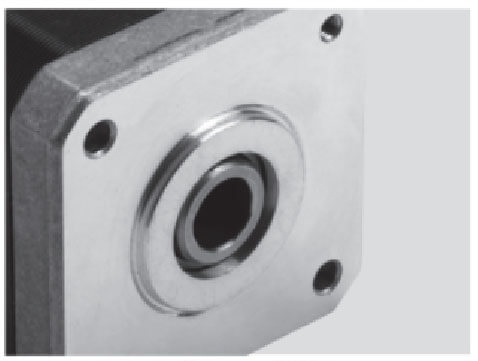
Arbre creux |
Poulie en plastique |
Engrenage |
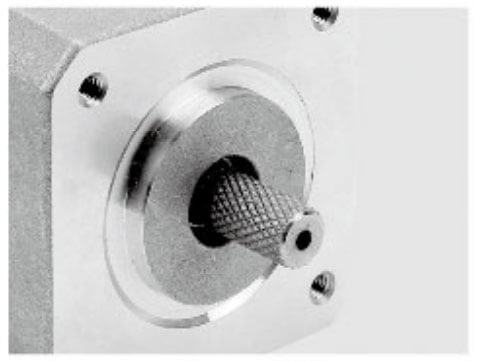
|
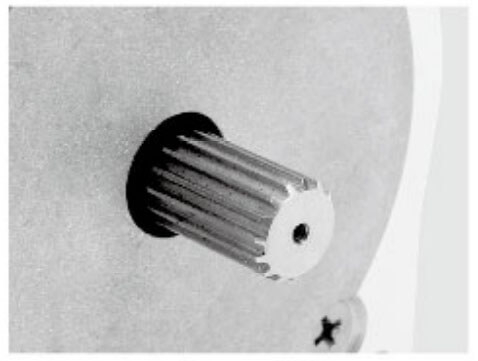
|
|
|
|
|
Moletage |
Arbre de taillage |
Arbre à vis |
Arbre creux |
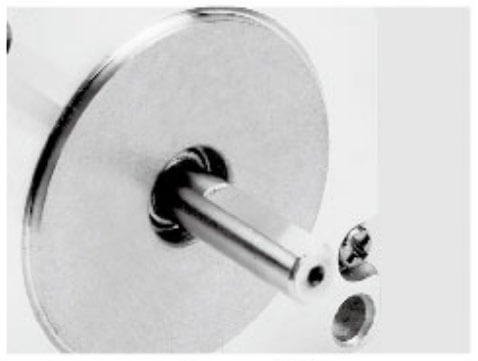
Arbre double D |
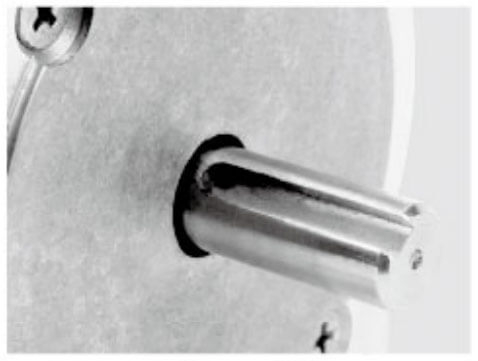
Rainure de clavette |
De nombreux systèmes AGV conventionnels reposent sur des méthodes d'arrêt logicielles. Par exemple, le contrôleur principal envoie une commande telle que :
'Arrêtez le moteur.'
Le contrôleur du moteur reçoit cette commande et réduit progressivement la vitesse jusqu'à l'arrêt du véhicule.
Bien que cette méthode fonctionne en fonctionnement normal, elle présente des limites dans les situations critiques pour la sécurité.
Les AGV dépendent fortement de la communication entre plusieurs appareils, notamment :
Ordinateurs industriels
Contrôleurs de mouvement
Entraînements à moteur
Capteurs
Systèmes de navigation
Si des erreurs de communication se produisent, la commande d'arrêt peut ne pas atteindre correctement le variateur de vitesse.
Les causes possibles incluent :
Interruption de communication
Panne de réseau
Dysfonctionnement du contrôleur
Bogues logiciels
Programmation incorrecte
STO fournit un canal de sécurité indépendant qui ne repose pas sur un logiciel de contrôle de mouvement normal.
Une commande de freinage standard réduit la vitesse du moteur mais n'élimine pas nécessairement la production de couple.
Par exemple, lors d'une situation d'urgence :
Le moteur peut toujours produire un couple de maintien.
Le véhicule peut continuer à pousser contre un obstacle.
Un mouvement inattendu peut se produire pendant la maintenance.
STO garantit que le moteur ne peut pas générer de couple moteur, créant ainsi des conditions plus sûres pour les opérateurs et l'équipement.
Le principal avantage de STO est l’amélioration de la sécurité du personnel et des équipements.
Les AGV fonctionnent souvent dans des environnements où les humains et les machines partagent le même espace de travail, notamment :
Ateliers de fabrication
Entrepôts
Lignes d'assemblage
Centres de distribution
Installations pharmaceutiques
Si un opérateur pénètre dans la zone de travail ou si un obstacle inattendu apparaît, STO peut rapidement désactiver le couple moteur et empêcher tout mouvement dangereux.
Cela rend les AGV plus sûrs pour les environnements industriels collaboratifs.
Les systèmes d'automatisation industrielle modernes doivent se conformer à des règles de sécurité strictes.
Les moteurs AGV dotés de la fonction STO aident les fabricants à répondre aux exigences des normes internationales telles que :
CEI 61800-5-2 : Systèmes d'entraînement électrique de puissance à vitesse variable – Sécurité fonctionnelle
CEI 61508 : Sécurité fonctionnelle des systèmes électriques/électroniques
ISO 13849-1 : Parties des systèmes de commande relatives à la sécurité
La STO est généralement classée comme une fonction de sécurité de base offrant une fiabilité élevée lorsqu'elle est correctement mise en œuvre.
Pour les fabricants d’AGV ciblant les marchés mondiaux, la capacité STO peut améliorer considérablement la compétitivité des produits.
Les méthodes d'arrêt traditionnelles dépendent du temps de traitement du logiciel :
Détection du capteur → Décision du contrôleur → Communication → Commande du moteur → Réponse du moteur
Ce processus peut entraîner des retards.
STO réduit le temps de réponse car le signal de sécurité affecte directement le chemin de génération de couple du variateur.
Pour les AGV à grande vitesse, cette réponse rapide peut réduire :
Distance d'arrêt
Risque de collision
Dommages à l'équipement
Risques pour l'opérateur
Un freinage d’urgence peut fréquemment créer des contraintes sur les composants mécaniques.
Les arrêts d’urgence traditionnels peuvent impliquer :
Freinage brusque du moteur
Impact de la boîte de vitesses
Patinage des roues
Vibrations mécaniques
En combinant la STO avec des stratégies de freinage contrôlées, les systèmes AGV peuvent réaliser à la fois :
Arrêt en douceur pendant le fonctionnement normal
Suppression immédiate du couple lors d'événements de sécurité
Cela permet de prolonger la durée de vie de :
Boîtes de vitesses
Roues motrices
Accouplements
Composants de transmission mécanique
STO (Safe Torque Off) est une fonction de sécurité importante utilisée dans les systèmes de moteurs AGV modernes pour empêcher tout mouvement involontaire. Il désactive la capacité du moteur à générer du couple tout en gardant l'alimentation principale connectée.
Pour les AGV fonctionnant à proximité de personnes, de machines et d'environnements complexes, STO fournit une couche de sécurité fiable pour réduire les risques causés par des pannes de moteur, des erreurs de contrôle ou des situations d'urgence.
Un dispositif de sécurité détecte un danger potentiel, tel que :
Activation du bouton d'arrêt d'urgence
Détection du scanner de sécurité
Ouverture de porte ou de dispositif de protection
Interruption du signal de sécurité du contrôleur
Le contrôleur de sécurité envoie ensuite un signal STO au variateur de vitesse AGV.
L'entrée STO reçoit le signal de sécurité via un circuit de sécurité dédié.
Les dispositifs de sécurité courants comprennent :
Automate de sécurité
Relais de sécurité
Système d'arrêt d'urgence
Capteurs de sécurité
Le circuit STO fonctionne indépendamment de la communication normale de commande du moteur.
Après avoir reçu la commande STO, le variateur bloque immédiatement l'énergie nécessaire à la génération du couple.
Le moteur :
Arrête de produire un couple électromagnétique
Impossible d’accélérer ou de maintenir la force motrice
Entre dans un état sûr
L'alimentation du moteur ne doit pas nécessairement être débranchée.
Une fois le problème de sécurité résolu :
Le signal STO est libéré
Le moteur effectue un contrôle de sécurité
La sortie de couple est à nouveau activée
L'AGV reprend ses activités
Les conditions de redémarrage dépendent de la conception de sécurité de l'AGV.
Un système de moteur AGV typique comprend :
Capteur de sécurité ↓ Automate/relais de sécurité ↓ Entrée STO ↓ Entraînement moteur ↓ Moteur AGV Ce chemin de sécurité indépendant garantit que le moteur peut être arrêté même en cas de problème avec le système de commande principal.
Les AGV travaillent souvent à proximité des opérateurs. STO aide à prévenir les couples accidentels du moteur causés par :
Pannes logicielles
Erreurs de communication
Défauts du contrôleur
Les méthodes d'arrêt traditionnelles reposent sur :
Contrôleur → Communication → Commande moteur → Arrêt
STO désactive directement le couple au niveau du variateur, réduisant ainsi le temps de réponse.
Les moteurs AGV avec STO contribuent à répondre aux exigences de sécurité industrielle, notamment :
CEI 61800-5-2
OIN 13849-1
CEI 61508
STO réduit les risques causés par des mouvements inattendus du moteur, en protégeant :
Opérateurs
Chargements AGV
Composants mécaniques
Équipement de production
Fonction |
Arrêt normal |
STO |
|---|---|---|
Méthode de contrôle |
Commande logicielle |
Circuit de sécurité |
Suppression du couple |
Pas garanti immédiatement |
Désactive directement le couple |
Dépendance aux communications |
Requis |
Indépendant |
Niveau de sécurité |
Contrôle standard |
Sécurité fonctionnelle |
Application |
Fonctionnement quotidien |
Situations d'urgence |
STO est couramment utilisé dans :
AGV d’entrepôt
Robots mobiles autonomes (AMR)
Robots de transport d'usine
Robots mobiles lourds
Systèmes d'automatisation collaboratifs
Il est particulièrement utile pour les AGV utilisant des servomoteurs intégrés , où le moteur, le variateur, l'encodeur et le système de communication sont combinés en une seule unité compacte.
STO est une fonction de sécurité clé dans les systèmes moteurs AGV qui empêche la génération involontaire de couple et améliore la sécurité de fonctionnement.
En créant une voie de contrôle de sécurité indépendante, STO permet aux AGV d'entrer rapidement dans un état sûr en cas d'urgence tout en maintenant la fiabilité du système.
Pour les applications AGV et AMR modernes, la sélection de moteurs avec capacité STO intégrée permet d'obtenir un fonctionnement plus sûr, une conformité plus facile et des performances d'automatisation plus fiables.
Bien que les systèmes STO et d’arrêt d’urgence soient liés, ils servent à des fins différentes.
Fonction |
Arrêt d'urgence |
STO |
|---|---|---|
But |
Arrêter le fonctionnement dangereux de la machine |
Supprimer le couple moteur |
Méthode de fonctionnement |
Commande de sécurité |
Fonction de sécurité au niveau du variateur |
Coupure de courant |
Peut débrancher l'alimentation |
Maintient normalement l'alimentation connectée |
Vitesse de réponse |
Dépend de la conception du système |
Très rapide |
Application |
Arrêt d'urgence complet de la machine |
Contrôle de sécurité du moteur |
Dans les applications AGV, le STO fait généralement partie d'une architecture de sécurité complète plutôt que de remplacer les dispositifs d'arrêt d'urgence.
Les AGV fonctionnent dans des environnements dynamiques où les humains, les machines et les robots partagent souvent le même espace de travail.
Sans STO, un mouvement inattendu peut se produire en raison de :
Erreurs du contrôleur
Échecs de communication
Défauts logiciels
Commandes de mouvement incorrectes
La fonction STO désactive directement la génération de couple à l'intérieur du moteur d'entraînement, garantissant ainsi que l'AGV ne peut pas continuer à produire de la force motrice.
Les servomoteurs intégrés s'appuient fortement sur des systèmes de communication tels que :
CANopen
EtherCAT
Modbus RTU
RS485
Bien que ces protocoles assurent un contrôle de mouvement précis, ils ne suffisent pas toujours pour les fonctions critiques en matière de sécurité.
STO fonctionne indépendamment du réseau de contrôle normal :
Dispositif de sécurité → Entrée STO → Entraînement moteur intégré → Couple désactivé
Cette séparation améliore la sécurité et la fiabilité du système.
L'arrêt d'urgence traditionnel dépend généralement de commandes logicielles :
Contrôleur AGV → Commande moteur → Décélération du moteur
Ce processus peut connaître des retards.
Avec STO :
Signal d'urgence → Activation STO → Couple supprimé
Le moteur cesse rapidement de produire du couple, réduisant ainsi le risque de :
Collision
Dommages causés par la charge
Blessure de l'opérateur
Étant donné que les servomoteurs intégrés combinent déjà plusieurs fonctions, l'ajout de STO élimine le besoin de matériel de sécurité externe supplémentaire.
Les avantages comprennent :
Taille d'armoire réduite
Moins de câbles
Câblage simplifié
Installation plus facile
Moins de composants signifie moins de points de défaillance potentiels.
Un moteur intégré avec STO réduit la dépendance vis-à-vis de :
Motorisations externes
Modules de sécurité supplémentaires
Connexions de câblage complexes
Cela améliore la fiabilité globale du système AGV.
STO aide les servomoteurs AGV intégrés à répondre aux exigences de sécurité fonctionnelle industrielle, notamment :
CEI 61800-5-2
OIN 13849-1
CEI 61508
Pour les fabricants d’AGV vendant sur les marchés mondiaux, la capacité STO devient une exigence importante.
Une opération STO typique comprend :
Le circuit de sécurité est actif.
Les entrées STO restent activées.
L'entraînement moteur contrôle le couple normalement.
AGV exécute des commandes de mouvement.
Le capteur de sécurité détecte le danger.
Le signal STO est activé.
L'entraînement du moteur bloque la génération de couple.
L'AGV entre dans un état sûr.
La condition de sécurité est supprimée.
STO est réinitialisé.
Le couple moteur est activé.
AGV reprend ses activités.
Fonctionnalité |
Arrêt du logiciel |
Fonction STO |
|---|---|---|
Méthode de contrôle |
Commande de mouvement |
Circuit de sécurité |
Niveau de sécurité |
Contrôle standard |
Sécurité fonctionnelle |
Dépendance aux communications |
Requis |
Indépendant |
Suppression du couple |
Arrêt contrôlé |
Désactivation du couple direct |
Demande d'urgence |
Limité |
Approprié |
La fonction STO est une fonction de sécurité essentielle pour les servomoteurs AGV intégrés . À mesure que les AGV deviennent plus intelligents et largement utilisés dans les environnements industriels, il est essentiel d’empêcher un couple moteur involontaire pour un fonctionnement sûr.
En intégrant STO dans les servomoteurs, les fabricants d'AGV peuvent réaliser :
Intervention d'urgence plus rapide
Sécurité des opérateurs améliorée
Conception de système simplifiée
Meilleur respect des normes internationales
Pour les systèmes AGV et AMR de nouvelle génération, les servomoteurs intégrés avec capacité STO offrent une solution de contrôle de mouvement plus sûre, plus fiable et plus efficace.
Les moteurs AGV équipés de STO sont largement utilisés dans :
Les AGV transportent les marchandises entre les zones de stockage et les stations de préparation de commandes. STO aide à prévenir les mouvements inattendus lorsque les travailleurs entrent dans les zones d’exploitation.
Dans les usines automobiles, électroniques et de machines, les AGV fonctionnent à proximité des ouvriers de production. STO améliore la sécurité de la collaboration homme-machine.
Un transport précis et sûr est nécessaire pour les matériaux sensibles. STO contribue à garantir un fonctionnement fiable dans des environnements contrôlés.
Pour les AGV à charge utile élevée, les mouvements incontrôlés peuvent créer des risques importants. STO fournit une couche de protection supplémentaire.
À mesure que les AGV évoluent vers une autonomie et une intelligence plus élevées, les exigences de sécurité continueront d’augmenter.
Les futurs systèmes de moteurs AGV intégreront probablement :
Fonctions de sécurité classées SIL plus élevées
Retour de diagnostic avancé
Protocoles de communication de sécurité
Détection prédictive des défauts
Surveillance de la sécurité basée sur l'IA
STO restera l’une des technologies de sécurité fondamentales pour les robots mobiles autonomes car elle fournit une méthode simple, fiable et reconnue internationalement pour empêcher un couple moteur involontaire.
La fonction STO (Safe Torque Off) est une fonction de sécurité essentielle pour les moteurs AGV modernes . Il garantit que les moteurs ne peuvent pas générer de couple involontaire lors de situations d'urgence, d'opérations de maintenance ou d'événements de sécurité.
Par rapport aux méthodes d'arrêt traditionnelles basées sur un logiciel, STO offre une réponse plus rapide, une plus grande fiabilité, une conformité de sécurité améliorée et une meilleure protection des opérateurs et des équipements.
Alors que les AGV continuent de se développer dans les usines intelligentes, les entrepôts automatisés et les systèmes logistiques intelligents, la sélection de moteurs AGV avec capacité STO intégrée deviendra de plus en plus importante pour obtenir des solutions d'automatisation sûres, efficaces et prêtes pour l'avenir.
Réponse :
STO (Safe Torque Off) est une fonction de sécurité fonctionnelle qui désactive la capacité du moteur à générer un couple sans débrancher l'alimentation principale. Dans les moteurs AGV, STO empêche tout mouvement involontaire en arrêtant la production de couple au niveau de l'entraînement, améliorant ainsi la sécurité en cas d'urgence, de maintenance et de conditions de fonctionnement anormales.
Réponse :
Les moteurs AGV ont besoin de la fonction STO car les AGV fonctionnent dans des environnements où les humains et les machines travaillent ensemble. STO fournit un mécanisme de sécurité fiable pour empêcher tout mouvement inattendu du moteur causé par des erreurs logicielles, des échecs de communication, des défauts du contrôleur ou des commandes incorrectes.
Réponse :
STO fonctionne en recevant un signal de sécurité provenant de dispositifs tels que des boutons d'arrêt d'urgence, des scanners de sécurité ou des automates de sécurité. Une fois activé, le moteur bloque immédiatement la génération de couple, empêchant le moteur AGV de produire une force motrice tout en maintenant l'alimentation électrique connectée.
Réponse :
Une commande normale d'arrêt du moteur repose sur le contrôle logiciel et la communication entre le contrôleur et le variateur de vitesse. STO utilise un circuit de sécurité indépendant pour désactiver directement la génération de couple, offrant ainsi une réponse plus rapide et une plus grande fiabilité de sécurité en cas d'urgence.
Réponse :
STO n'est pas requis pour tous les systèmes AGV, mais il est fortement recommandé pour les AGV et les AMR fonctionnant dans des environnements industriels où la sécurité fonctionnelle est importante. STO aide les fabricants à répondre aux exigences de sécurité et à réduire les risques associés aux mouvements inattendus du moteur.
Réponse :
STO est défini dans les normes internationales de sécurité fonctionnelle, notamment CEI 61800-5-2 , , CEI 61508 et ISO 13849-1 . Les systèmes de moteurs AGV dotés de la capacité STO aident les fabricants à concevoir des équipements d'automatisation plus sûrs qui répondent aux exigences de sécurité mondiales.
Réponse :
Non. Après l'activation de STO, le moteur AGV doit effectuer un processus de réinitialisation de sécurité avant que le couple puisse être à nouveau activé. La méthode de redémarrage dépend de la conception de sécurité de l'AGV et de la configuration du système de contrôle.
Réponse :
Les servomoteurs AGV intégrés avec STO offrent une solution de mouvement compacte et fiable en combinant le moteur, le variateur, l'encodeur, l'interface de communication et la fonction de sécurité en un seul système. Les avantages incluent un câblage réduit, une installation plus facile, une sécurité améliorée et une meilleure fiabilité du système.
Réponse :
Non. STO ne déconnecte normalement pas l’alimentation principale. Au lieu de cela, il désactive la capacité du moteur à générer du couple. Cela permet au système de rester alimenté tout en empêchant une rotation involontaire du moteur.
Réponse :
À mesure que les AGV et les AMR deviennent plus rapides, plus intelligents et plus largement utilisés dans les usines intelligentes et les entrepôts automatisés, les exigences de sécurité continuent d'augmenter. STO fournit une couche de sécurité fiable qui prend en charge une collaboration homme-machine plus sûre et des systèmes d'automatisation avancés.


