
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրատարակման ժամանակը՝ 2026-06-30 Ծագում. Կայք


BESFOC-ի ինտեգրված սերվո շարժիչները ռոբոտային բռնիչներով ապահովում են շարժման կառավարման կոմպակտ, ճշգրիտ և խելացի լուծումներ: Ինտեգրված սկավառակի և հետադարձ կապի համակարգերով նրանք բարելավում են ռոբոտային բռնելու ճշգրտությունը, արդյունավետությունը և հուսալիությունը արդյունաբերական ավտոմատացման ծրագրերի համար:
Արդյունաբերական ավտոմատացման, համատեղ ռոբոտների և խելացի արտադրության արագ զարգացումը մեծացրել է շարժման կառավարման ավելի կոմպակտ, ճշգրիտ և արդյունավետ լուծումների պահանջարկը: Հիմնական բաղադրիչներից, որոնք որոշում են ռոբոտի աշխատանքը, ռոբոտային բռնիչի շարժման համակարգը էական դեր է խաղում առարկաների ճշգրիտ մշակման, հուսալի բռնելու ուժի և ճկուն ավտոմատացման հասնելու գործում:
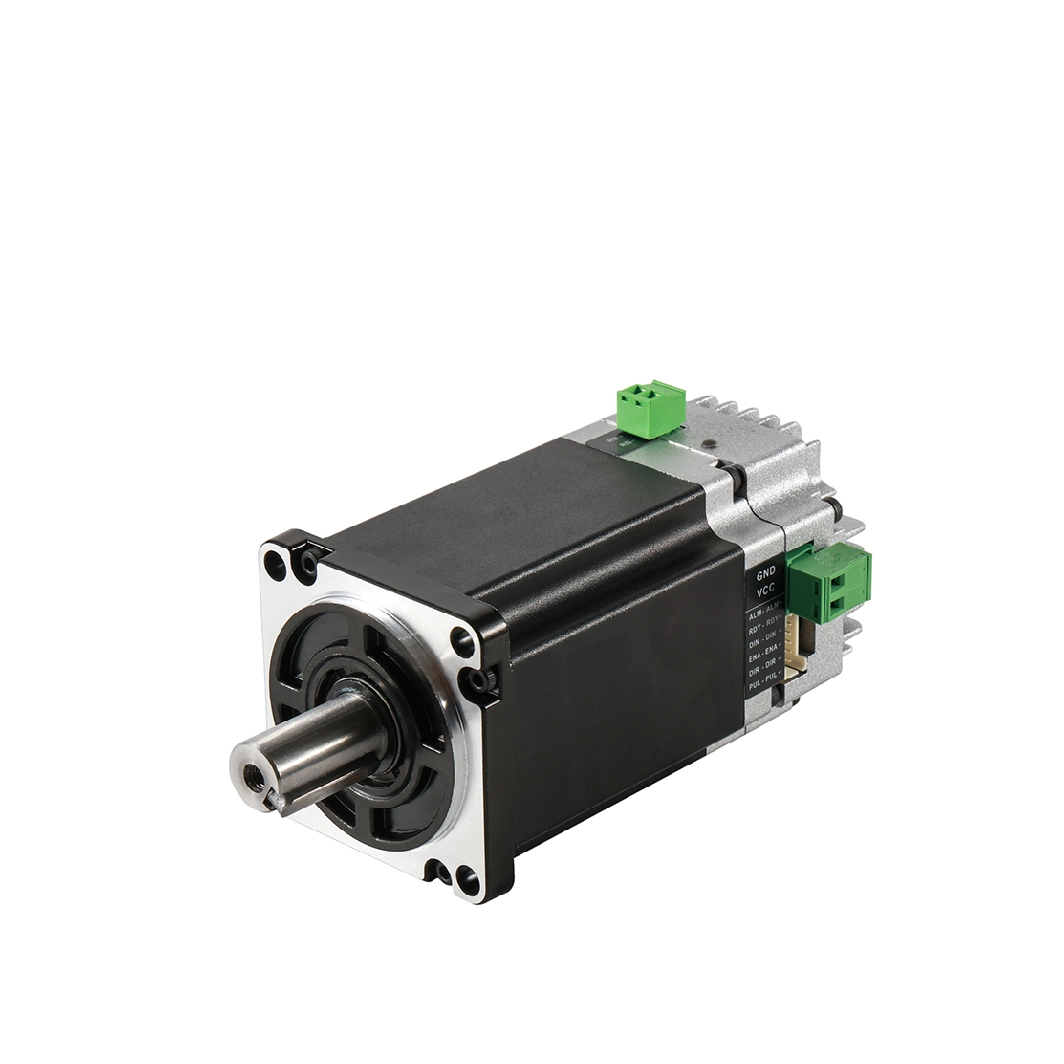
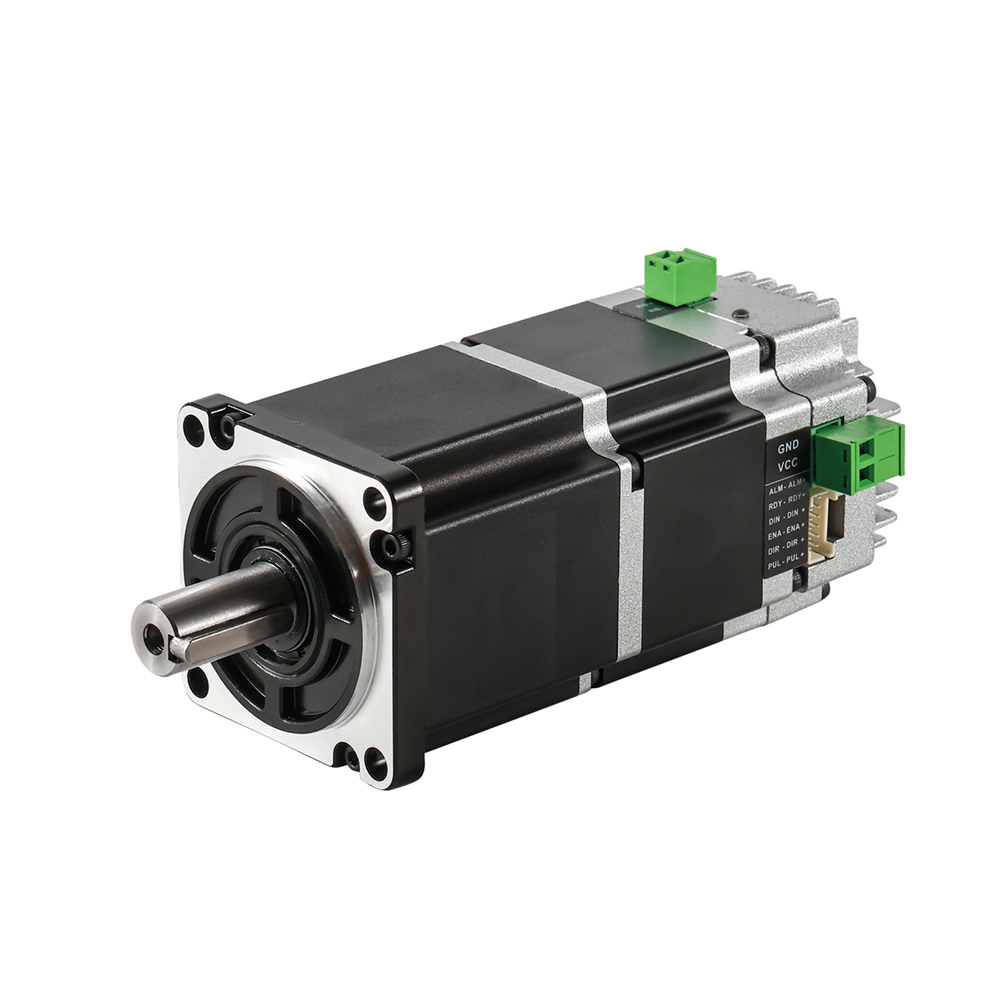
Ավանդական ռոբոտային բռնիչ համակարգերը սովորաբար պահանջում են առանձին շարժիչներ, վարորդներ, կարգավորիչներ և բարդ լարերի համակարգեր: Այս կառուցվածքը մեծացնում է տեղադրման դժվարությունը, նվազեցնում համակարգի հուսալիությունը և սահմանափակում ռոբոտային դիզայնի ճկունությունը: առաջացումը Ռոբոտային բռնիչներով ինտեգրված սերվո շարժիչի նոր լուծում է տալիս՝ միավորելով շարժիչը, վարորդը, կոդավորիչը և կառավարման էլեկտրոնիկան մեկ կոմպակտ միավորի մեջ:
Ինտեգրված սերվո շարժիչը ռոբոտային բռնակներին հնարավորություն է տալիս հասնել բարձր ճշգրտության դիրքավորման, իրական ժամանակում հետադարձ կապի վերահսկման, արագ արձագանքման և պարզեցված մեխանիկական ձևավորման , ինչը լայնորեն օգտագործվում է արդյունաբերական ռոբոտներում, համատեղ ռոբոտներում (կոբոտներ), հավաքման ավտոմատ համակարգերում, խելացի լոգիստիկայի և ճշգրիտ արտադրական սարքավորումներում:
Ան ինտեգրված սերվո շարժիչը շարժման կառավարման սարք է, որն ինտեգրում է բազմաթիվ բաղադրիչներ մեկ կոմպակտ հավաքման մեջ, ներառյալ՝
Անխոզանակ DC servo շարժիչ կամ servo շարժիչ
Servo drive էլեկտրոնիկա
Բարձր լուծաչափի կոդավորիչ
Շարժման վերահսկիչի ինտերֆեյս
Կապի համակարգ
Դիրքի և արագության վերահսկման ալգորիթմ
Երբ կիրառվում է ռոբոտային բռնիչի վրա, ինտեգրված սերվո շարժիչը ուղղակիորեն վերահսկում է բռնիչի մեխանիզմի բացումը, փակումը, բռնելու ուժը և դիրքավորման ճշգրտությունը:
Համեմատած սովորական սերվո համակարգերի հետ, որոնք պահանջում են արտաքին սերվո կրիչներ և լրացուցիչ լարեր, ինտեգրված սերվո շարժիչը ապահովում է ավելի կոմպակտ և արդյունավետ ճարտարապետություն:
Շարժիչը կարող է հրամաններ ստանալ ռոբոտի կարգավորիչից և ավտոմատ կերպով կարգավորել ոլորող մոմենտը, արագությունը և դիրքը՝ համաձայն կոդավորիչի հետադարձ կապի ազդանշանների: Սա թույլ է տալիս ռոբոտային բռնիչներով աշխատել տարբեր առարկաների հետ ավելի մեծ ճշգրտությամբ և կայունությամբ:
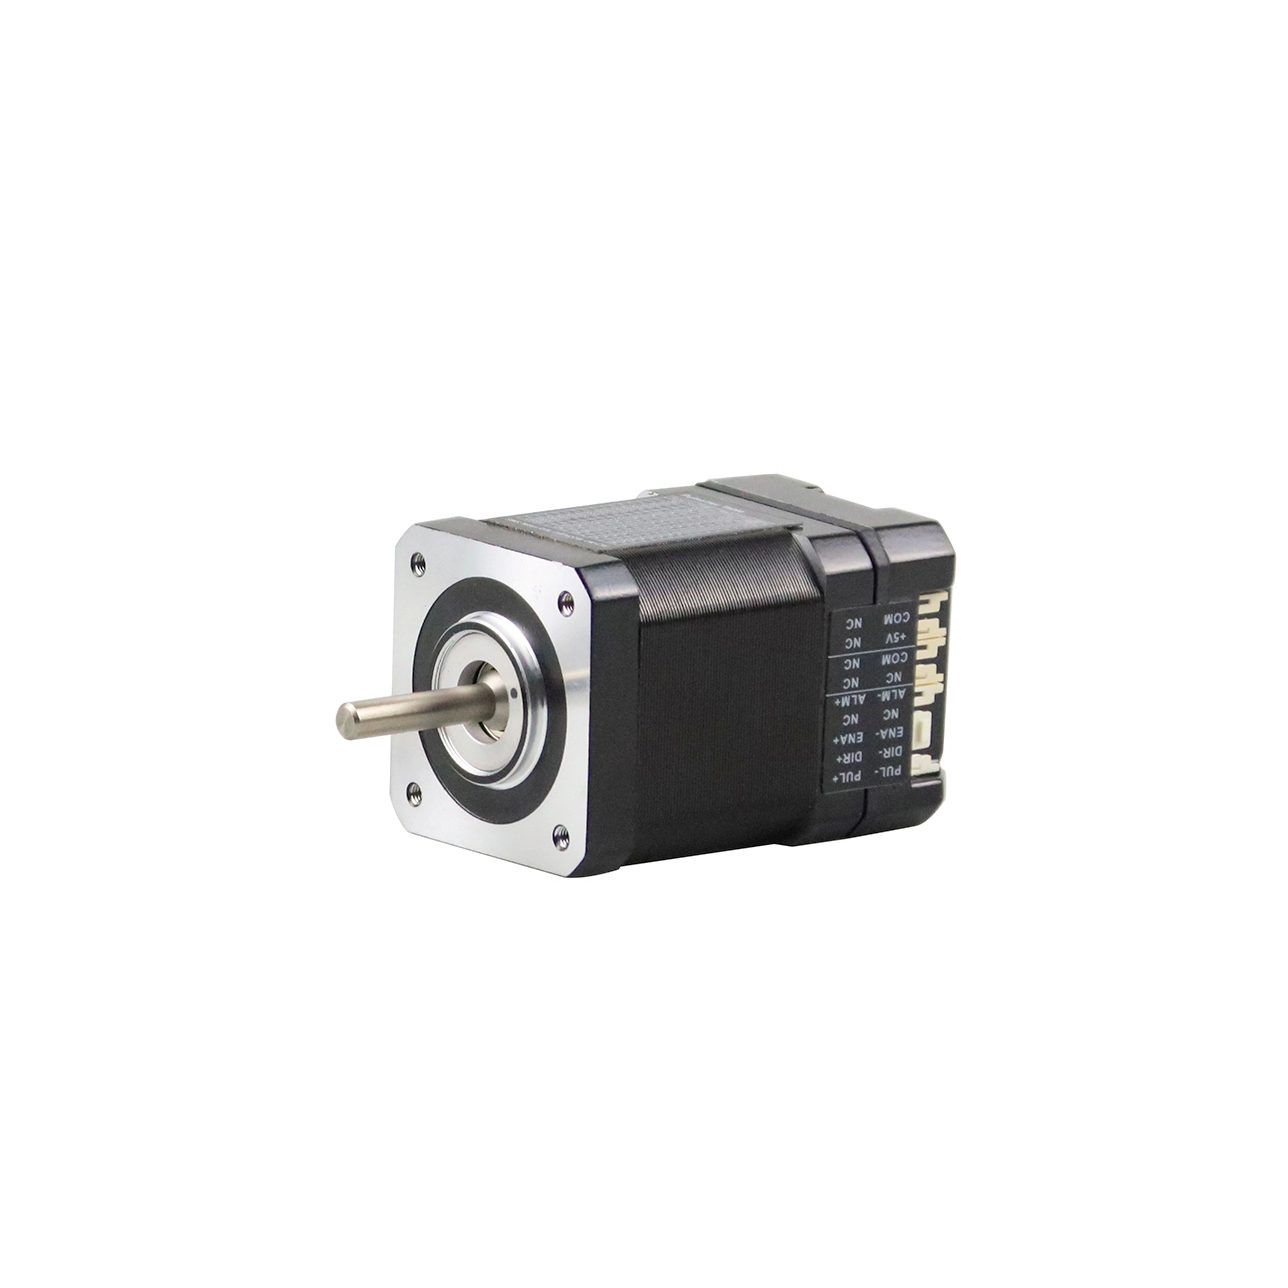
|
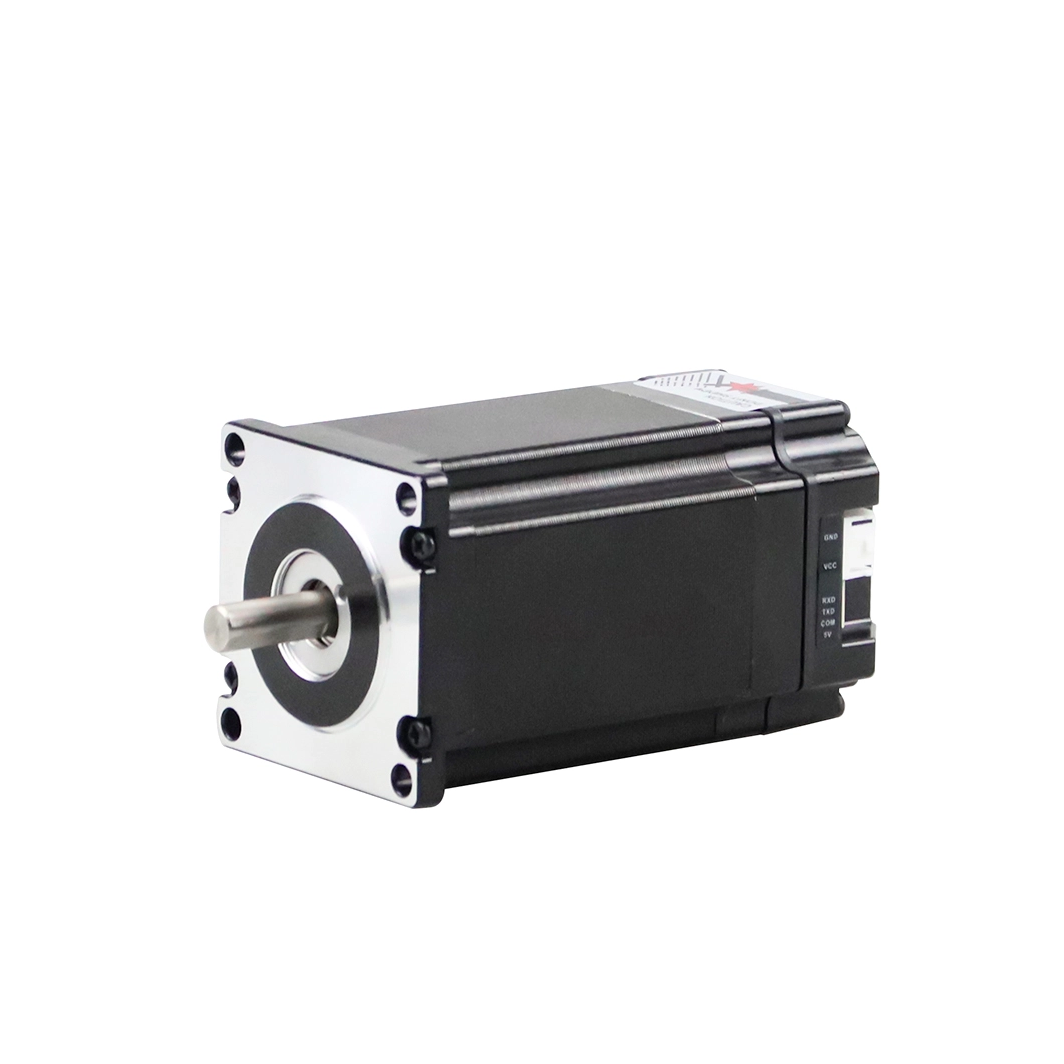
|
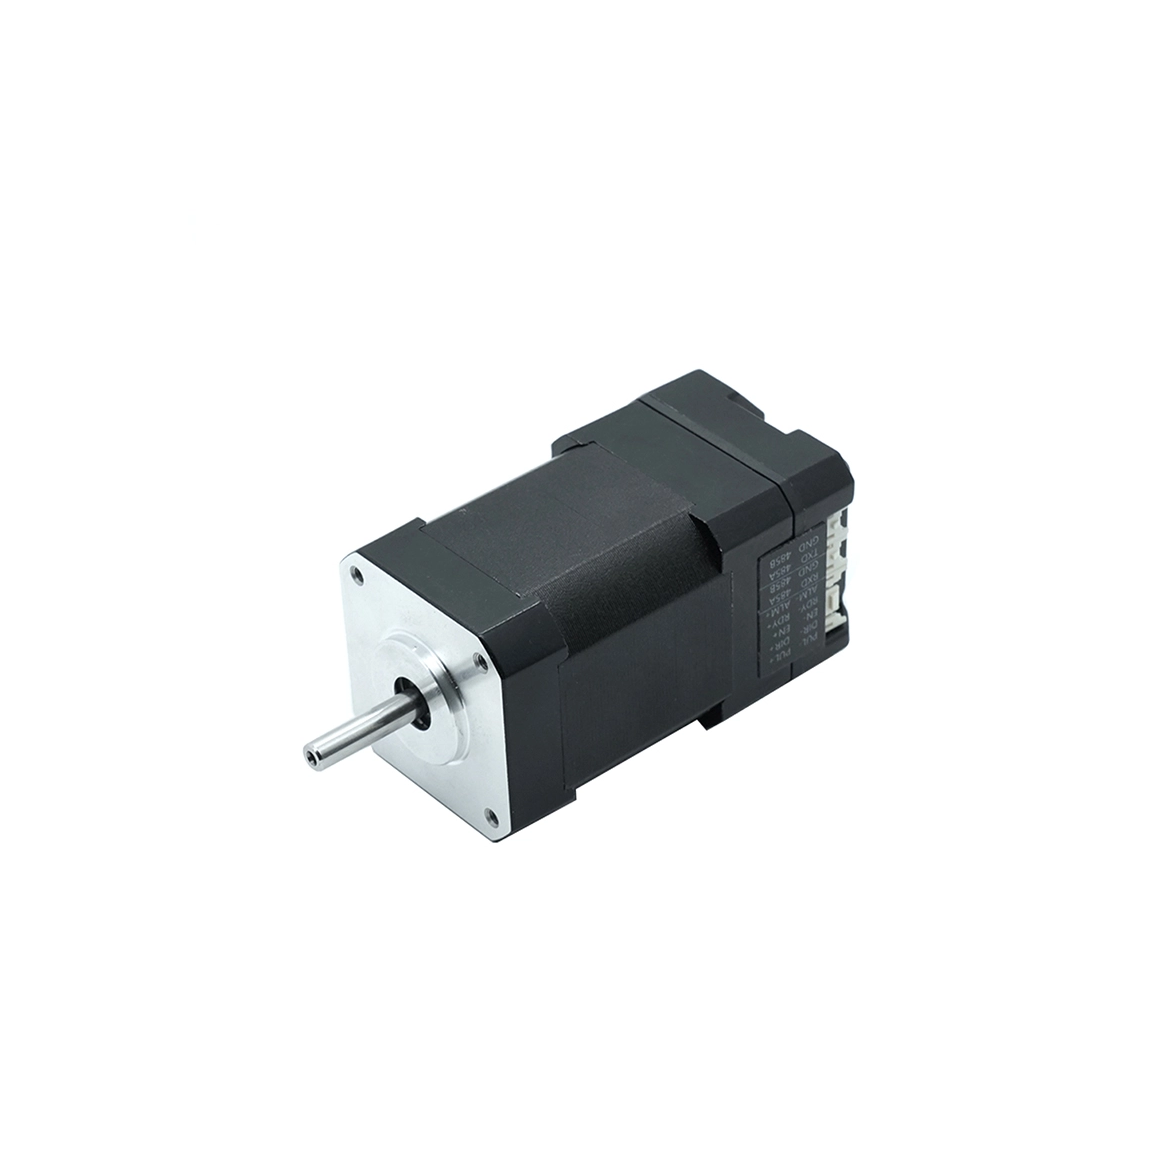
|
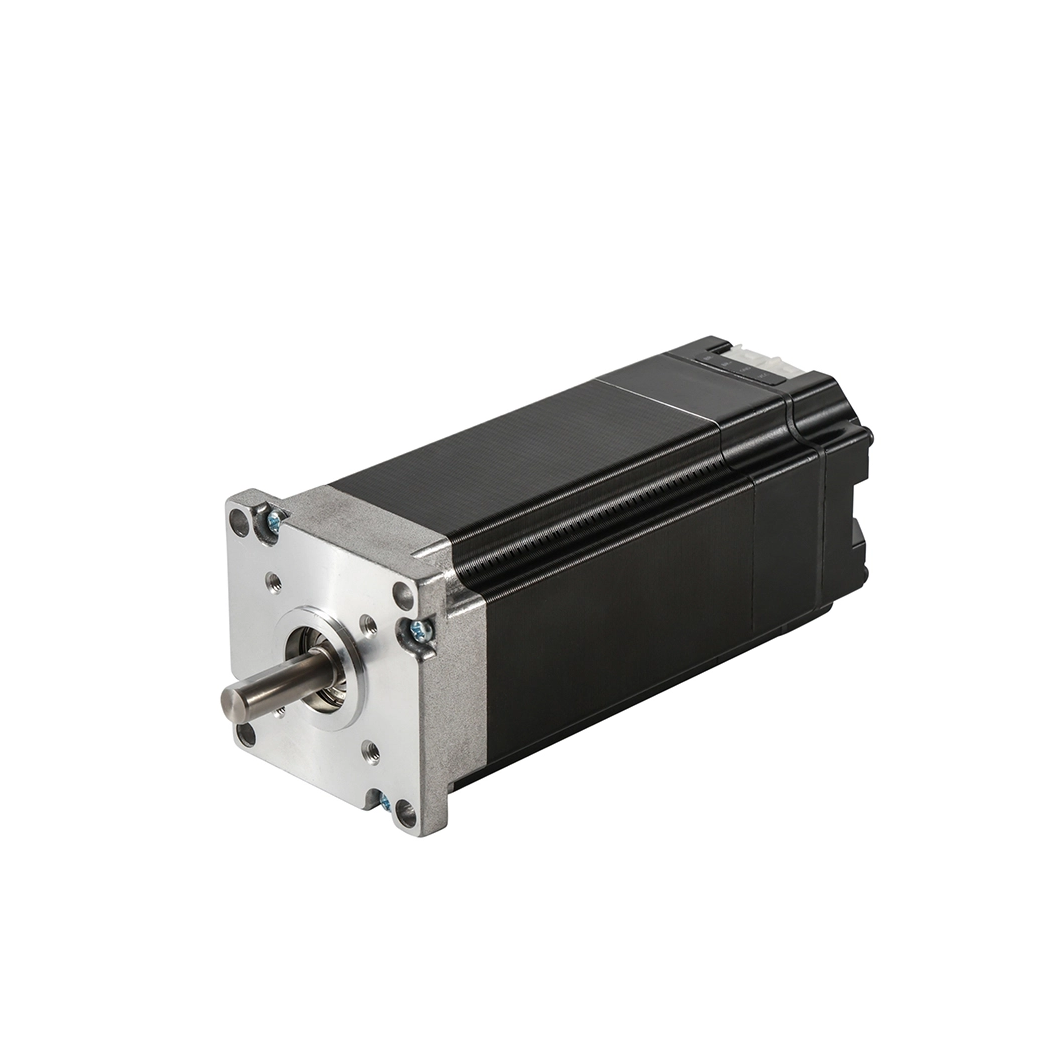
|
|
|
Ինտեգրված Stepper Servo Motor |
Ինտեգրված Stepper Servo Motor |
Ինտեգրված BLDC Servo Motor |
Ինտեգրված BLDC Servo Motor |
Ինտեգրված BLDC Servo Motor |
Ինտեգրված BLDC Servo Motor |
|
|
|
|
|
|---|---|---|---|---|
Լիսեռ |
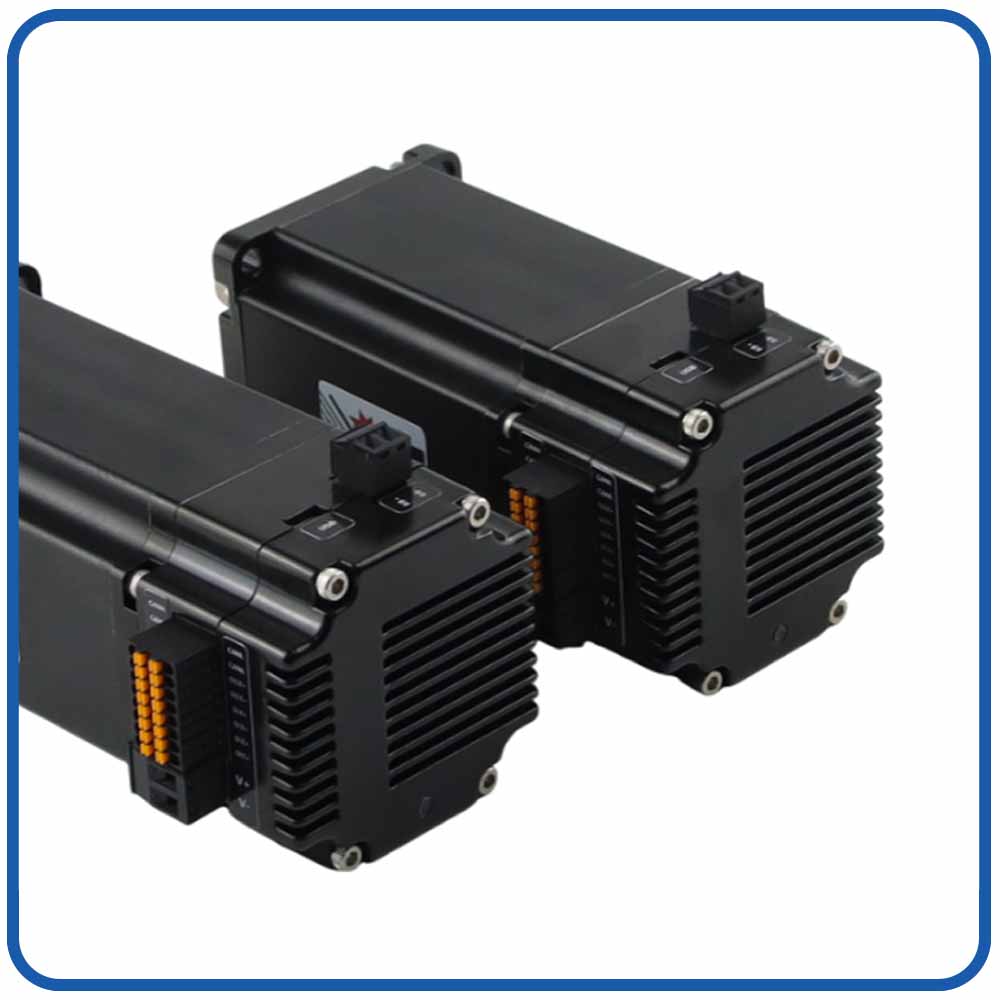
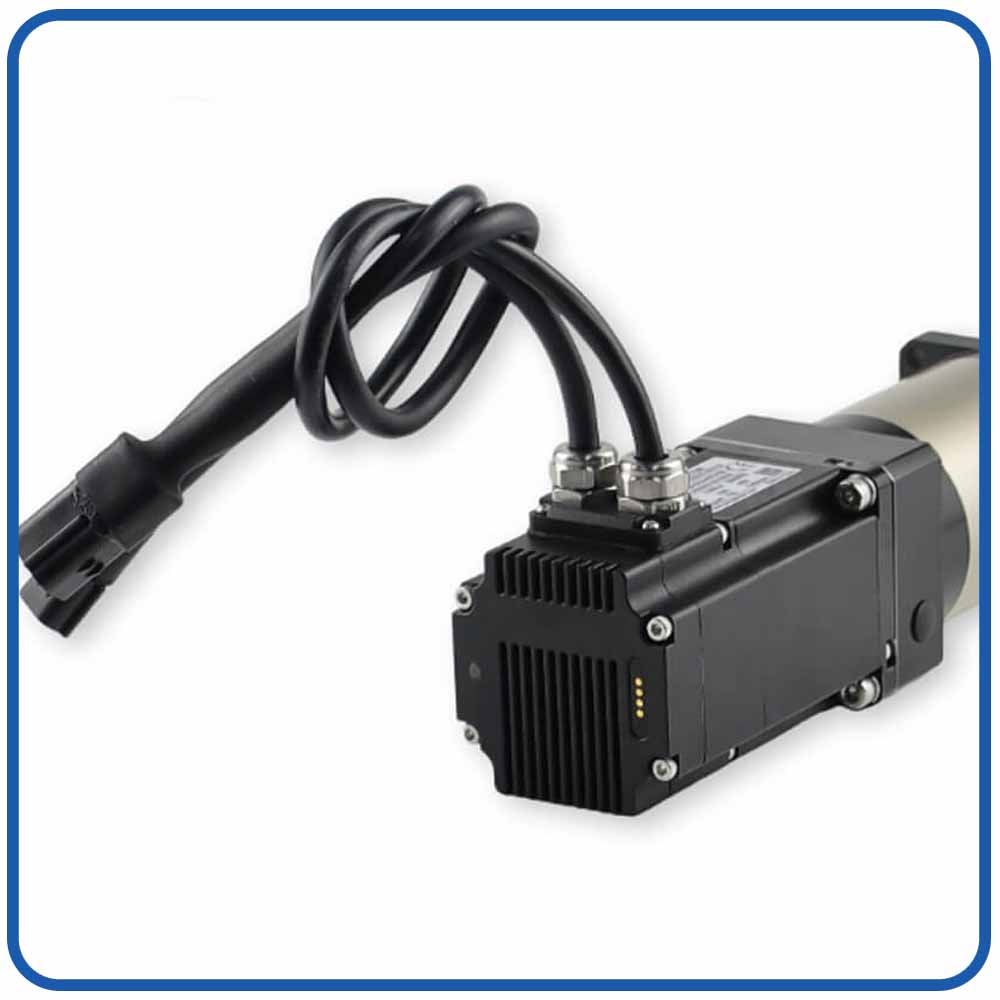
Տերմինալի բնակարան |
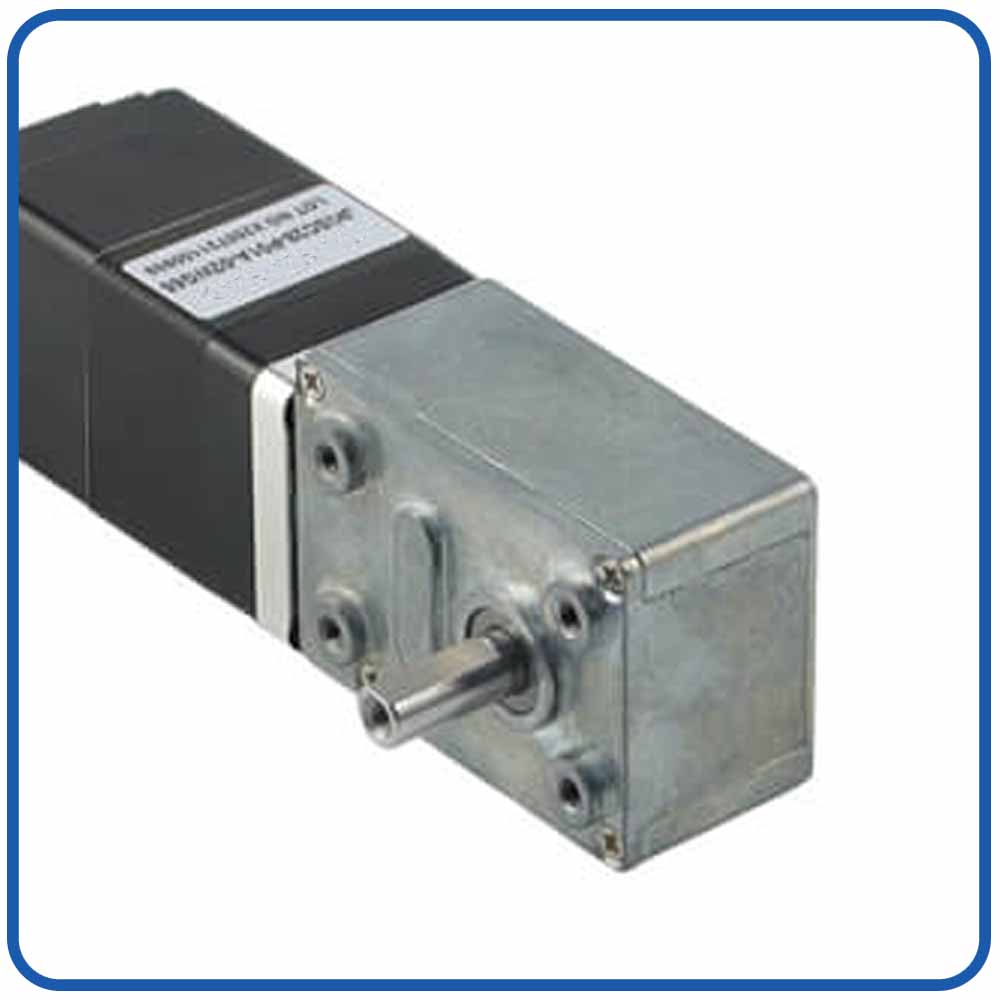
Worm փոխանցումատուփ |
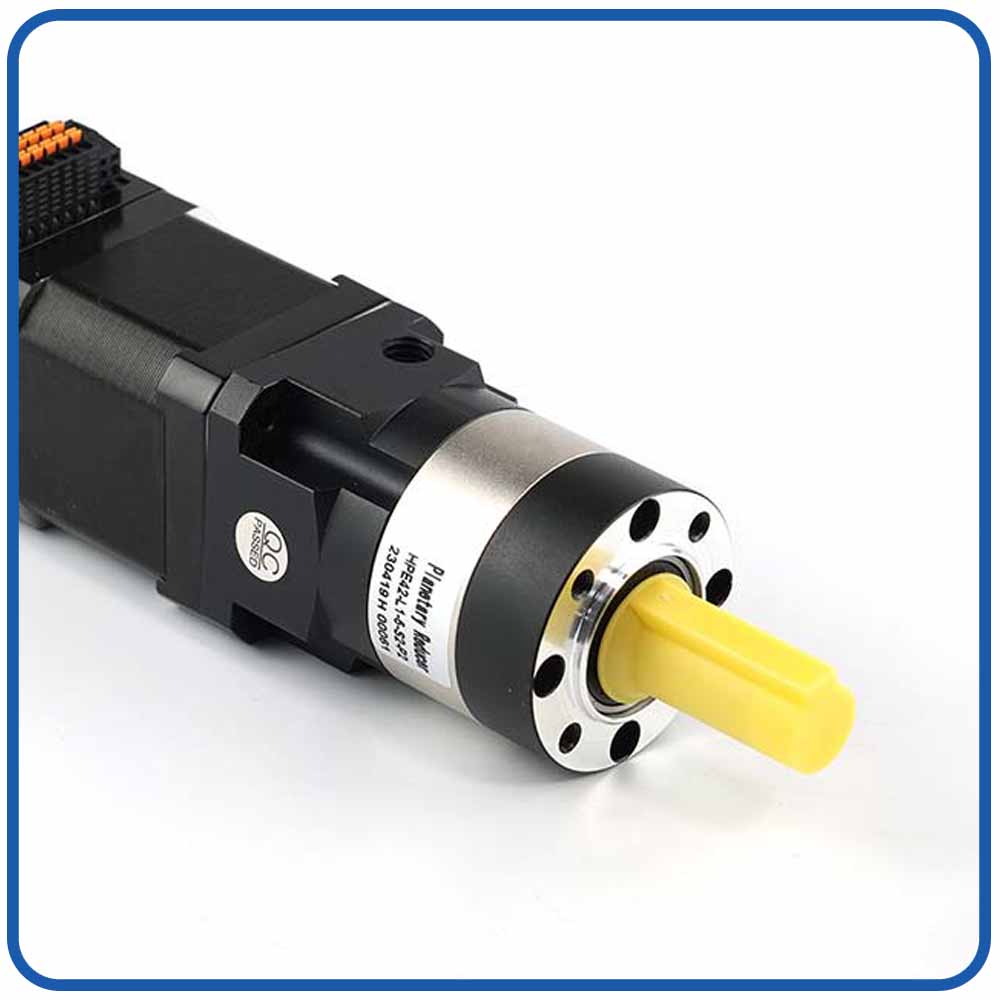
Մոլորակային փոխանցումատուփ |
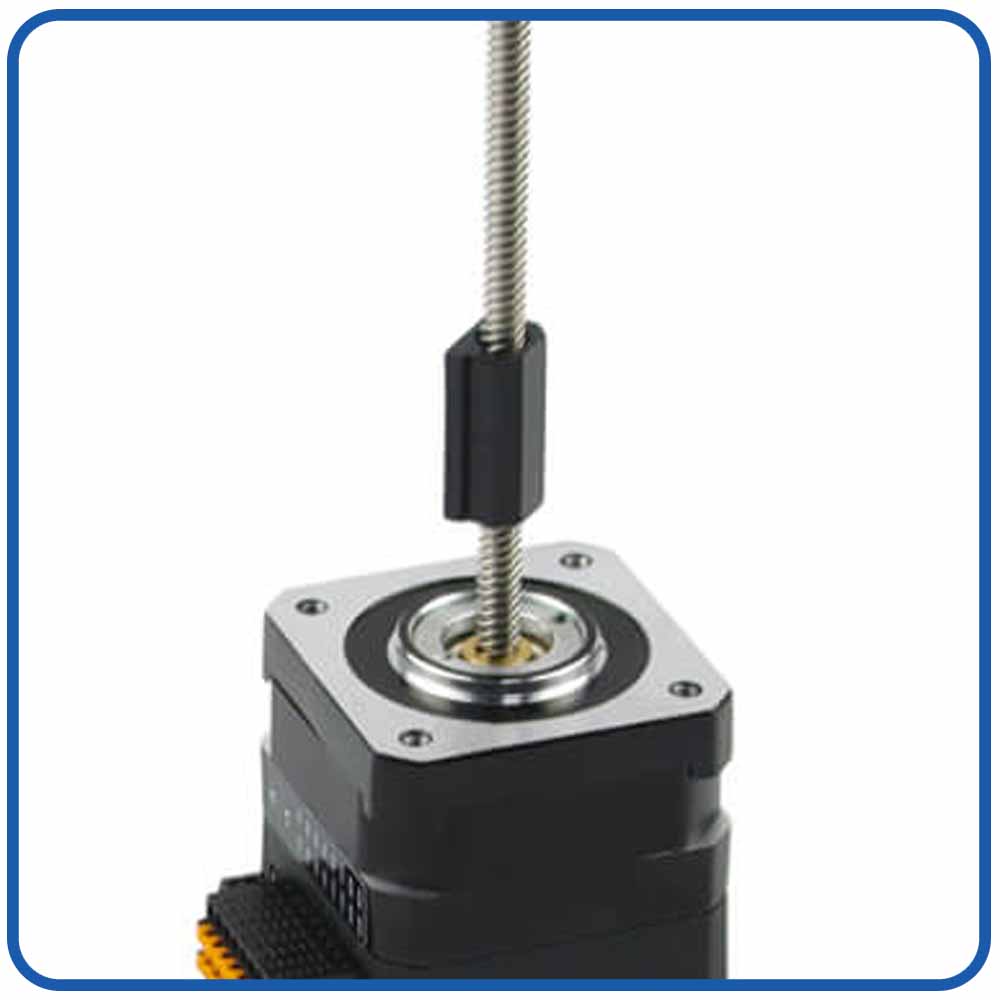
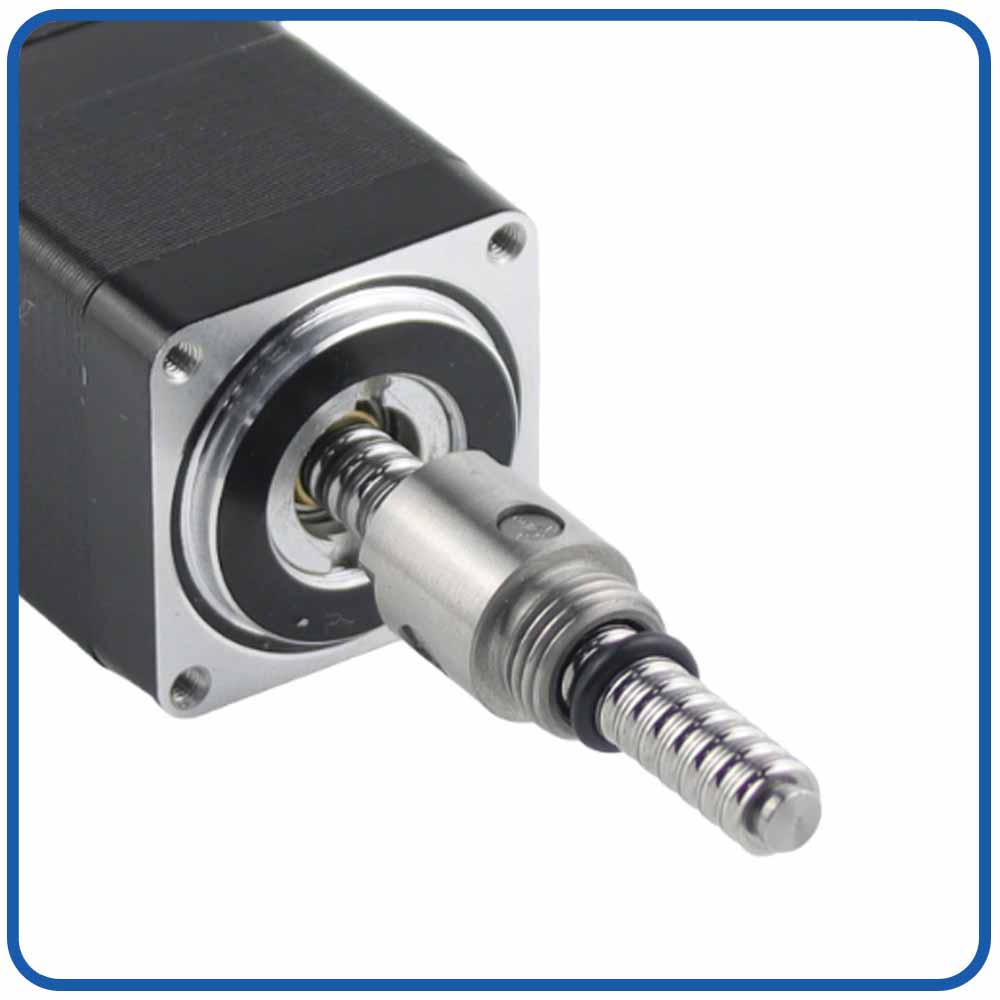
Առաջատար պտուտակ |
|
|
|
|
|
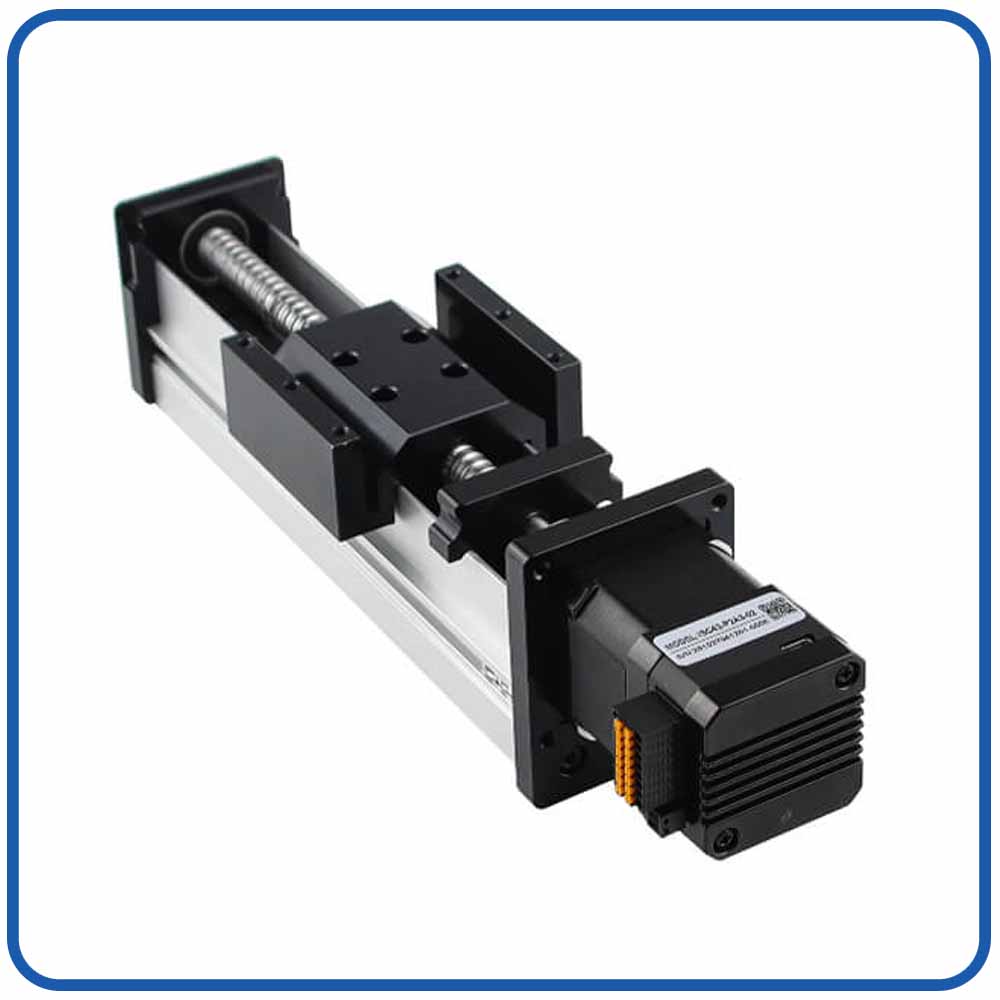
Գծային շարժում |
Գնդիկավոր պտուտակ |
Արգելակ |
IP- մակարդակ |
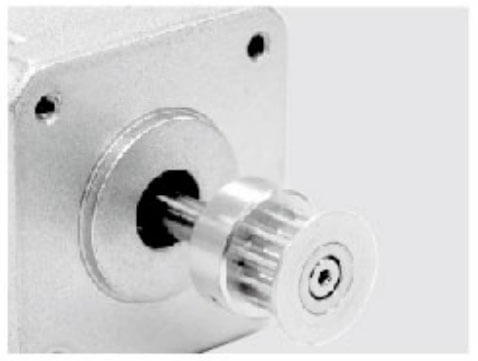
|
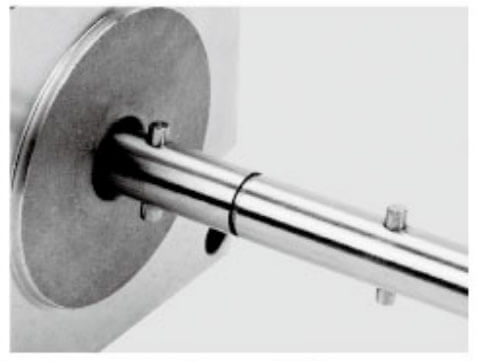
|
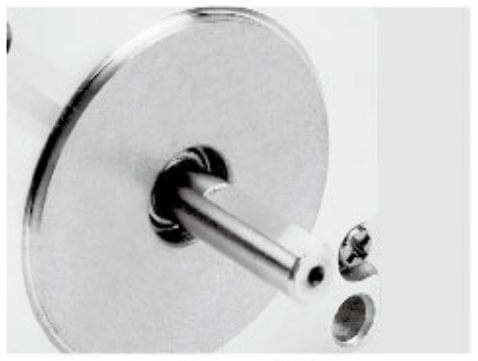
|
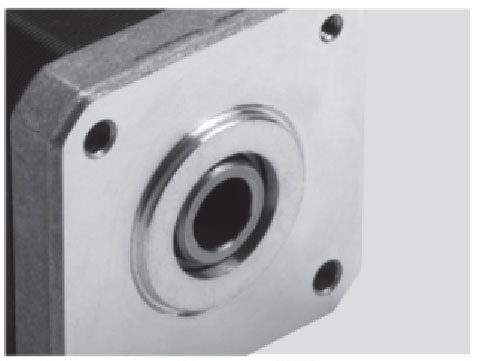
|
|
|
|---|---|---|---|---|---|
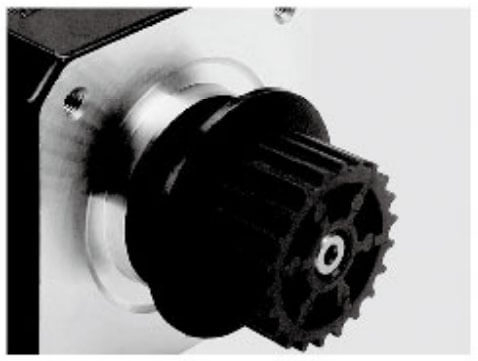
Ալյումինե ճախարակ |
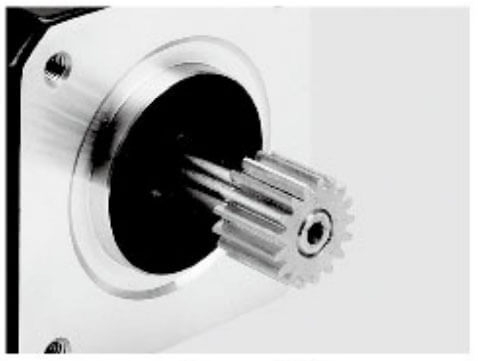
Լիսեռ փին |
Մեկ D լիսեռ |
Սնամեջ լիսեռ |
Պլաստիկ ճախարակ |
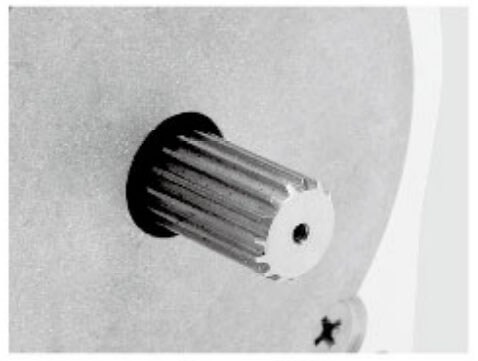
հանդերձում |
|
|
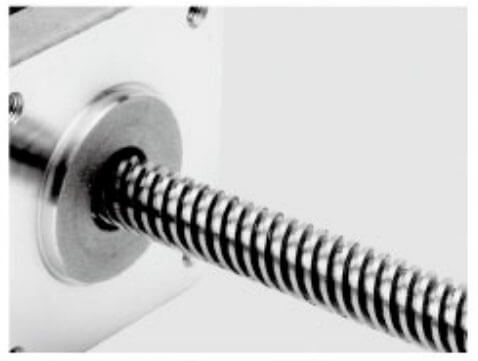
|
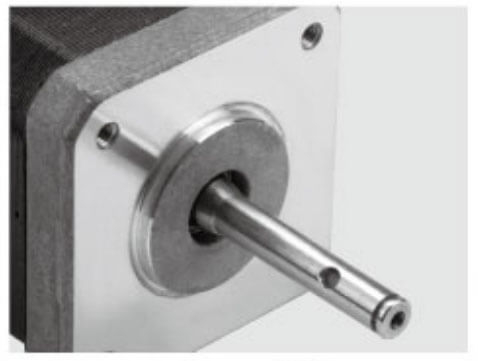
|
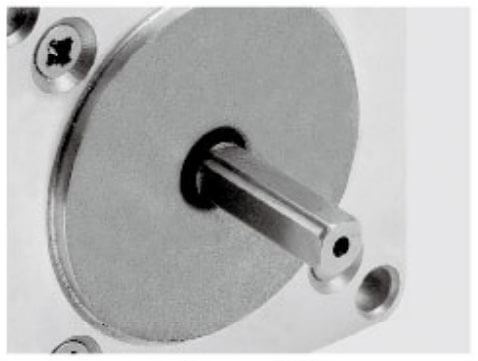
|
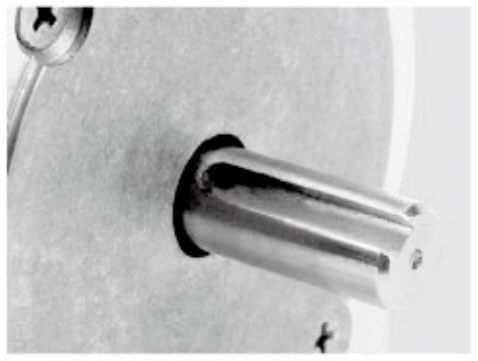
|
Կռկռոց |
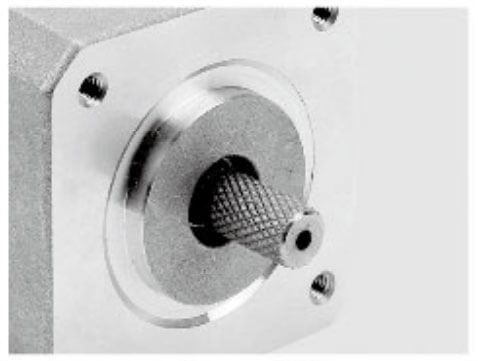
Հոբբի լիսեռ |
Պտուտակային լիսեռ |
Սնամեջ լիսեռ |
Կրկնակի D լիսեռ |
Բանալին |
Ռոբոտային բռնիչներ հաճախ պահանջվում են տարբեր չափերի, ձևերի և նյութերի արտադրանքի հետ աշխատելու համար: Անկախ նրանից՝ ընտրելով էլեկտրոնային բաղադրիչներ, ավտոմոբիլային մասեր, բժշկական սարքեր կամ ապրանքներ փաթեթավորելը, բռնիչը պետք է ճշգրիտ վերահսկի շարժումը:
Ինտեգրված սերվո շարժիչը ապահովում է.
Բարձր դիրքորոշման ճշգրտություն
Փակ օղակի հսկողություն
Իրական ժամանակի սխալի ուղղում
Կայուն կրկնելիություն
Ներկառուցված կոդավորիչը անընդհատ վերահսկում է շարժիչի դիրքը և հետադարձ ազդանշաններ է ուղարկում կառավարման համակարգին: Եթե կա դիրքի որևէ շեղում, ապա servo համակարգը ավտոմատ կերպով փոխհատուցում է ճշգրիտ շարժումը պահպանելու համար:
Սա հատկապես կարևոր է միկրոն մակարդակի կամ միլիմետրի մակարդակի ճշգրտություն պահանջող ծրագրերի համար, ինչպիսիք են կիսահաղորդիչների հավաքումը և ճշգրիտ ստուգման համակարգերը:
Ժամանակակից ռոբոտները դառնում են ավելի փոքր, թեթև և ավելի խելացի: Ավանդական շարժիչ համակարգերը հաճախ պահանջում են.
Արտաքին սերվո կրիչներ
Խոշոր հսկիչ պահարաններ
Համալիր էլեկտրալարեր
Լրացուցիչ միակցիչներ
Այս բաղադրիչները մեծացնում են տեղադրման տարածքը և սպասարկման ծախսերը:
Այն Ինտեգրված սերվո շարժիչը ռոբոտային բռնիչի կիրառման համար նվազեցնում է համակարգի բարդությունը՝ միավորելով շարժիչը և շարժիչը մեկ փաթեթում:
Առավելությունները ներառում են.
Նվազեցված ռոբոտի ձեռքի քաշը
Ավելի փոքր մեխանիկական կառուցվածք
Ավելի հեշտ տեղադրում
Ցածր լարերի պահանջներ
Բարելավված համակարգի հուսալիություն
Ռոբոտային վերջնական էֆեկտորների համար, որտեղ հասանելի տարածքը սահմանափակ է, կոմպակտ ինտեգրված սերվո լուծումները զգալի առավելություններ են տալիս:
Ռոբոտային բռնակալների համար գլխավոր մարտահրավերը բռնելու ճիշտ ուժի կառավարումն է:
Չափազանց մեծ ուժը կարող է վնասել փխրուն արտադրանքներին, մինչդեռ անբավարար ուժը կարող է առաջացնել առարկաների սահում:
Ինտեգրված սերվո շարժիչներն աջակցում են ոլորող մոմենտների ինտելեկտուալ վերահսկմանը, ինչը թույլ է տալիս ռոբոտային բռնիչներ կարգավորել ուժը՝ կիրառման պահանջներին համապատասխան:
Օրինակ՝
Ապակե արտադրանքների հետ աշխատելը պահանջում է նուրբ բռնում
Ավտոմոբիլային բաղադրիչները պահանջում են ավելի ուժեղ պահող ուժ
Բժշկական սարքավորումները պահանջում են ճշգրիտ և կայուն շարժում
Փակ օղակի ոլորող մոմենտ հսկողության միջոցով ինտեգրված սերվո շարժիչը կարող է պահպանել կայուն սեղմման ճնշումը և բարելավել արտադրանքի որակը:
Բարձր արագությամբ արտադրական միջավայրերում ռոբոտային համակարգերը պետք է արագ և ճշգրիտ կատարեն կրկնվող գործողությունները:
Ինտեգրված սերվո շարժիչներն ապահովում են.
Արագ արագացում և դանդաղում
Բարձր դինամիկ արձագանք
Հարթ շարժման հսկողություն
Նվազեցված գործառնական ուշացումները
Ավտոմատացված հավաքման գծերի համար բռնիչի ավելի արագ արձագանքն ուղղակիորեն բարելավում է արտադրության արդյունավետությունը:
Հավելվածներ, ինչպիսիք են.
Ընտրեք և տեղադրեք ռոբոտներ
Փաթեթավորման ռոբոտներ
Տեսակավորման համակարգեր
Մոնտաժային ռոբոտներ
օգտվել ինտեգրված սերվո տեխնոլոգիայի արագ արձագանքման բնութագրերից:
-ի ընդունումը Ինտեգրված սերվո շարժիչները ռոբոտային բռնիչներով կիրառություններում զգալի բարելավումներ են բերում շարժման կառավարման, համակարգի արդյունավետության և ավտոմատացման աշխատանքի մեջ: Միավորելով շարժիչը, սերվո շարժիչը, կոդավորիչը և կառավարման էլեկտրոնիկան մեկ կոմպակտ միավորի մեջ՝ ինտեգրված սերվո լուծումներն ապահովում են ավանդական շարժիչ համակարգերի ավելի ճկուն և հուսալի այլընտրանք:
ամենամեծ առավելություններից մեկը Ռոբոտային բռնիչներով ինտեգրված սերվո շարժիչի դրա կոմպակտ կառուցվածքն է: Ավանդական սերվո համակարգերը սովորաբար պահանջում են առանձին շարժիչներ, կրիչներ, կարգավորիչներ և բարդ լարեր, ինչը մեծացնում է տեղադրման տարածքը և համակարգի բարդությունը:
Ինտեգրված սերվո շարժիչները միավորում են բազմաթիվ բաղադրիչներ մեկ միավորի մեջ՝ օգնելով ռոբոտ արտադրողներին հասնել.
Կրճատված շարժիչի չափը
Ռոբոտի ձեռքի ցածր քաշը
Պարզեցված մեխանիկական դիզայն
Ավելի հեշտ տեղադրում սահմանափակ տարածքներում
Այս կոմպակտ դիզայնը հատկապես արժեքավոր է համագործակցող ռոբոտների, թեթև ռոբոտային զենքերի և ձեռքի ծայրամասային գործիքների համակարգերի համար , որտեղ տարածությունն ու քաշը կարևոր գործոններ են:
Ռոբոտային բռնիչներ պահանջում են ճշգրիտ դիրքավորում տարբեր առարկաներ ընտրելու, տեղադրելու և հավաքելու համար: Ինտեգրված սերվո շարժիչները ապահովում են փակ օղակի կառավարում ներկառուցված կոդավորիչների միջոցով, ինչը թույլ է տալիս իրական ժամանակի մոնիտորինգ և շարժիչի դիրքի ուղղում:
Հիմնական առավելությունները ներառում են.
Բարձր դիրքորոշման ճշգրտություն
Բարելավված կրկնելիություն
Նվազեցված դիրքավորման սխալները
Կայուն բռնելու կատարում
Համեմատած բաց հանգույցով շարժիչային լուծումների հետ՝ ինտեգրված սերվո շարժիչները կարող են ավտոմատ կերպով փոխհատուցել բեռի փոփոխությունները և արտաքին խանգարումները՝ ապահովելով ռոբոտային ավելի հուսալի գործողություններ:
Տարբեր ապրանքներ պահանջում են տարբեր բռնող ուժեր: Փխրուն բաղադրամասերը մեղմ մշակման կարիք ունեն, մինչդեռ ավելի ծանր մասերը պահանջում են ավելի ուժեղ ամրացնող ուժ:
Ինտեգրված սերվո շարժիչներն ապահովում են ոլորող մոմենտների ճշգրիտ կառավարում, ինչը թույլ է տալիս ռոբոտային բռնիչներ հարմարեցնել բռնելու ուժը՝ կիրառման պահանջներին համապատասխան:
Սա ռոբոտներին հնարավորություն է տալիս անվտանգ կարգավորել.
Էլեկտրոնային բաղադրիչներ
Ապակե արտադրանք
Բժշկական սարքեր
Ավտոպահեստամասեր
Փաթեթավորման նյութեր
Ճշգրիտ ուժի վերահսկումն օգնում է նվազեցնել արտադրանքի վնասը և բարելավում է արտադրության հետևողականությունը:
Ժամանակակից ավտոմատացման համակարգերը ռոբոտներից պահանջում են արագ կատարել առաջադրանքները՝ պահպանելով ճշգրտությունը: Ինտեգրված սերվո շարժիչներն առաջարկում են գերազանց դինամիկ կատարում՝ արագ արագացումով, դանդաղեցմամբ և արձագանքման արագությամբ:
Առավելությունները ներառում են.
Գործողության ավելի կարճ ցիկլեր
Ավելի արագ բռնելու և ազատելու գործողություններ
Հարթ շարժման անցումներ
Բարելավված արտադրության արդյունավետությունը
Բարձր արագությամբ ծրագրերի համար, ինչպիսիք են հավաքման ավտոմատ գծերը, տեսակավորման համակարգերը և ռոբոտային հավաքման սարքավորումները , շարժիչի ավելի արագ արձագանքն ուղղակիորեն բարելավում է ընդհանուր արտադրողականությունը:
Ավանդական սերվո համակարգերը հաճախ ներառում են բարդ լարեր շարժիչների, կրիչների, կարգավորիչների և հետադարձ կապի սարքերի միջև: Սա մեծացնում է տեղադրման ժամանակը և սպասարկման դժվարությունը:
Ինտեգրված սերվո շարժիչները պարզեցնում են համակարգի ճարտարապետությունը՝ նվազեցնելով.
Հոսանքի մալուխներ
Կոդավորիչի մալուխներ
Արտաքին սկավառակի միացումներ
Վերահսկիչ կաբինետի պահանջները
Հաղորդակցման միջերեսներով, ինչպիսիք են CANopen-ը, RS485-ը, Modbus-ը կամ EtherCAT-ը , ինտեգրված սերվո շարժիչները կարելի է հեշտությամբ միացնել արդյունաբերական ռոբոտներին և ավտոմատացման կարգավորիչներին:
ներառում Ինտեգրված սերվո շարժիչների հիմնական առավելությունները ռոբոտային բռնիչներով կիրառման համար են կոմպակտ դիզայն, շարժման ճշգրիտ կառավարում, ուժի խելացի կառավարում, արագ արձագանքում, հեշտ ինտեգրում և բարելավված հուսալիություն: Գործարկիչի կառուցվածքը պարզեցնելով՝ միաժամանակ բարելավելով կատարողականը, ինտեգրված սերվո շարժիչներն օգնում են ռոբոտային համակարգերին հասնել ավելի բարձր արդյունավետության և ավելի մեծ ճկունության:
Ավտոմատացման առաջադեմ լուծումներ փնտրող արդյունաբերությունների համար ինտեգրված սերվո շարժիչները արդյունավետ միջոց են ռոբոտային բռնիչի աշխատանքը բարելավելու և խելացի արտադրության շարունակական զարգացմանն աջակցելու համար:
Առանձնահատկություն |
Ինտեգրված սերվո շարժիչ |
Ավանդական սերվո համակարգ |
|---|---|---|
Շարժիչ և վարորդ |
Ինտեգրված |
Առանձին |
Տեղադրում |
Պարզ |
Համալիր |
Հաղորդալարեր |
Նվազեցված |
Ավելի շատ մալուխներ |
Չափը |
Կոմպակտ |
Ավելի մեծ |
Տեխնիկական սպասարկում |
Ավելի հեշտ |
Ավելի բարդ |
Համակարգի ճկունություն |
Բարձր |
Չափավոր |
Դիմումի համապատասխանությունը |
Ռոբոտաշինություն, ավտոմատացում, կոմպակտ սարքավորումներ |
Խոշոր արդյունաբերական մեքենաներ |
Ռոբոտային բռնիչներով կիրառությունների համար, որտեղ տարածությունը, քաշը և արձագանքման արագությունը կարևոր են, ինտեգրված սերվո շարժիչներն ավելի արդյունավետ լուծում են տալիս:
Արտադրության մեջ օգտագործվող արդյունաբերական ռոբոտները պահանջում են հուսալի բռնող համակարգեր՝ կրկնվող գործողությունների համար:
Ինտեգրված սերվո շարժիչներն օգնում են ռոբոտային բռնակալներին հասնել.
Մասերի ճշգրիտ դիրքավորում
Կայուն բռնելու ուժ
Երկարաժամկետ շահագործման հուսալիություն
Ընդհանուր դիմումները ներառում են.
Ավտոմեքենաների արտադրություն
Էլեկտրոնիկայի հավաքում
Մետաղների մշակում
Մեքենայի խնամք
Համատեղ ռոբոտները սերտորեն աշխատում են մարդկանց հետ և պահանջում են ավելի անվտանգ, ավելի խելացի շարժման կառավարում:
Ինտեգրված սերվո շարժիչների աջակցություն.
Հարթ շարժում
Ուժի ճշգրտում
Կոմպակտ ռոբոտի դիզայն
Նրանք հարմար են.
Ճկուն արտադրական գծեր
Լաբորատոր ավտոմատացում
Փոքր խմբաքանակի արտադրություն
Ավտոմատացված պահեստի ռոբոտները հաճախ պահանջում են բռնիչներ տարբեր փաթեթներ և ապրանքներ մշակելու համար:
Ինտեգրված սերվո շարժիչների լուծումները բարելավում են.
Տեսակավորման ճշգրտություն
Կառավարման արագություն
Համակարգի հուսալիություն
Դրանք կարող են օգտագործվել հետևյալում.
Ռոբոտային հավաքման համակարգեր
Ավտոմատացված պահեստավորման համակարգեր
Խելացի տեսակավորման սարքավորում
Բժշկական ավտոմատացումը պահանջում է չափազանց ճշգրիտ շարժում:
Ինտեգրված սերվո շարժիչներն ապահովում են.
Ճշգրիտ դիրքավորում
Ցածր թրթռումային աշխատանք
Հուսալի հսկողություն
Դիմումները ներառում են.
Լաբորատոր նմուշների մշակում
Բժշկական սարքի հավաքում
Հետազոտությունների ավտոմատացման հարթակներ
Ընտրելով ճիշտը Ինտեգրված սերվո շարժիչը ռոբոտային բռնիչի համար էական նշանակություն ունի ճշգրիտ բռնելու, կայուն շահագործման և երկարաժամկետ հուսալիության հասնելու համար: Համապատասխան սերվո շարժիչը պետք է համապատասխանի բռնիչի մեխանիկական պահանջներին, ներառյալ ոլորող մոմենտը, արագությունը, ճշգրտությունը, չափը, հաղորդակցման եղանակը և աշխատանքային միջավայրը:
Ի տարբերություն ավանդական շարժիչային համակարգերի, ինտեգրված սերվո շարժիչը միավորում է շարժիչը, վարորդը, կոդավորիչը և կառավարման էլեկտրոնիկան մեկ կոմպակտ միավորի մեջ ՝ դարձնելով ընտրության գործընթացն ավելի կենտրոնացած կատարողականի համապատասխանության և համակարգի համատեղելիության վրա:
Հետևյալ գործոնները պետք է հաշվի առնվեն ռոբոտային բռնիչներով կիրառման համար ինտեգրված սերվո շարժիչ ընտրելիս:
Ինտեգրված սերվո շարժիչի ընտրության առաջին քայլը անհրաժեշտ ոլորող մոմենտը հաշվարկելն է:
Շարժիչի ոլորող մոմենտն ուղղակիորեն ազդում է բռնելու ուժի և ռոբոտային բռնիչի ունակության վրա՝ իրերն ապահով կերպով պահելու համար:
Կարևոր գործոնները ներառում են.
Աշխատանքային մասի քաշը
Gripper մեխանիկական կառուցվածքը
Շփման գործակիցը բռնող մատների և առարկայի միջև
Փոխանցման արդյունավետություն
Անվտանգության մարժան
Անբավարար ոլորող մոմենտ ունեցող շարժիչը կարող է առաջացնել.
Օբյեկտի սահում
Անկայուն բռնում
Նվազեցված դիրքավորման ճշգրտությունը
Չափազանց մեծ ոլորող մոմենտ ունեցող շարժիչը կարող է մեծանալ.
Համակարգի արժեքը
Էլեկտրաէներգիայի սպառում
Մեխանիկական բեռ
Ընտրելով ճիշտ ոլորող մոմենտների միջակայքը, ապահովում է և՛ կատարողականությունը, և՛ արդյունավետությունը:
Ռոբոտային բռնիչներ հաճախ կատարում են կրկնվող գործողություններ, ինչպիսիք են հավաքելը, տեղադրումը, հավաքումը և տեսակավորումը: Հետևաբար, շարժման ճշգրտությունը կարևոր ընտրության գործոն է:
Ինտեգրված սերվո շարժիչը բարձր լուծաչափով կոդավորիչով ապահովում է.
Ճշգրիտ դիրքի հետադարձ կապ
Փակ շրջանի շարժման կառավարում
Իրական ժամանակի սխալի ուղղում
Բարելավված կրկնելիություն
Դիմումների համար, ինչպիսիք են.
Էլեկտրոնային բաղադրիչների հավաքում
Բժշկական ավտոմատացում
Ճշգրիտ արտադրություն
խորհուրդ է տրվում կոդավորիչի ավելի բարձր լուծաչափ և ավելի լավ սերվո հսկողության կատարում:
Ռոբոտային բռնիչներ սովորաբար ունեն տեղադրման սահմանափակ տարածք, հատկապես, երբ տեղադրված են ռոբոտացված թևի վերջում:
Ընտրված ինտեգրված սերվո շարժիչը պետք է հաշվի առնի.
Շարժիչի տրամագիծը
Շարժիչի երկարությունը
Քաշը
Մոնտաժման մեթոդ
Մեխանիկական ինտերֆեյս
Կոմպակտ սերվո շարժիչի դիզայնը օգնում է հասնել.
Թեթև ռոբոտի վերջնական էֆեկտորներ
Ավելի արագ ռոբոտային շարժում
Ստորին իներցիա
Ավելի հեշտ մեխանիկական ինտեգրում
Համատեղ ռոբոտների և կոմպակտ ավտոմատացման սարքավորումների համար չափերի օպտիմալացումը հատկապես կարևոր է:
Տարբեր ռոբոտային բռնիչներ պահանջում են տարբեր աշխատանքային արագություններ:
Ինտեգրված սերվո շարժիչ ընտրելիս գնահատեք.
Բացման և փակման արագությունը
Արագացման պահանջներ
Ցիկլի ժամանակ
Շարունակական աշխատանքային հաճախականություն
Բարձր արագությամբ ծրագրերը, ինչպիսիք են ավտոմատացված տեսակավորումը կամ փաթեթավորումը, պահանջում են սերվո շարժիչներ հետևյալով.
Արագ արձագանք
Բարձր արագացման հնարավորություն
Կայուն շահագործում դինամիկ բեռների դեպքում
Արագության և ոլորող մոմենտների միջև պատշաճ հավասարակշռությունը ապահովում է ռոբոտի արդյունավետ աշխատանքը:
Ինտեգրված սերվո շարժիչները պետք է շփվեն ռոբոտի վերահսկիչի կամ ավտոմատացման համակարգի հետ:
Հաղորդակցության ընդհանուր տարբերակները ներառում են.
CANopen
RS485
Modbus RTU
EtherCAT
Զարկերակային և ուղղության վերահսկում
Հաղորդակցման մեթոդը պետք է համապատասխանի գործող ռոբոտային կառավարման ճարտարապետությանը:
Օրինակ.
Պարզ ավտոմատացման սարքավորումները կարող են օգտագործել զարկերակային կառավարում
Բազմ առանցք ռոբոտային համակարգերը կարող են պահանջել EtherCAT հաղորդակցություն
Բաշխված ավտոմատացման համակարգերը կարող են օգտագործել CANopen ցանցերը
Ճիշտ ինտերֆեյսի ընտրությունը բարելավում է ինտեգրման արդյունավետությունը և համակարգի համատեղելիությունը:
Կոդավորիչը հիմնական բաղադրիչն է, որը որոշում է սերվո շարժիչի ճշգրտությունը:
Կոդավորիչի ընդհանուր ընտրանքները ներառում են.
Աճող կոդավորիչ
Մագնիսական կոդավորիչ
Օպտիկական կոդավորիչ
Բացարձակ կոդավորիչ
Ռոբոտային բռնիչներով կոդավորիչը պետք է ապահովի.
Հուսալի դիրքի հետադարձ կապ
Կայուն շահագործում
Արագ արձագանք
Բարձր լուծում
Ճշգրիտ բռնում և դիրքավորում պահանջող ծրագրերը սովորաբար օգտվում են ավելի բարձր արդյունավետությամբ հետադարձ կապի համակարգերից:
Գործող միջավայրն ուղղակիորեն ազդում է սերվո շարժիչի հուսալիության վրա:
Հաշվի առեք այնպիսի պայմաններ, ինչպիսիք են.
Ջերմաստիճանի միջակայք
Փոշու ազդեցություն
Խոնավություն
Վիբրացիա
Շարունակական շահագործման ժամանակը
Խիստ արդյունաբերական միջավայրերի համար ընտրեք ինտեգրված սերվո շարժիչներ հետևյալով.
Ուժեղ պաշտպանիչ դիզայն
Ավելի լավ ջերմության տարածում
Ավելի բարձր ամրություն
Օրինակ, ռոբոտային համակարգերը, որոնք օգտագործվում են սննդի վերամշակման, բացօթյա ավտոմատացման կամ արդյունաբերական արտադրության գծերում, կարող են պահանջել ուժեղացված շրջակա միջավայրի պաշտպանություն:
Նախքան ինտեգրված սերվո շարժիչ ընտրելը, հաստատեք համատեղելիությունը առկա սնուցման աղբյուրի հետ:
Ընդհանուր գործոնները ներառում են.
Լարման գնահատական
Ընթացիկ պահանջներ
Էլեկտրաէներգիայի սպառում
Էլեկտրական միացման եղանակը
Համապատասխան էլեկտրամատակարարումն ապահովում է.
Շարժիչի կայուն շահագործում
Նվազեցված գերտաքացման ռիսկը
Ավելի երկար ծառայության ժամկետ
Ռոբոտային բռնիչի բեռնվածքի տեսակը ազդում է շարժիչի ընտրության վրա:
Տարբեր դիմումները կարող են ներառել.
Շարժիչը աշխատում է համեմատաբար կայուն ուժի պահանջով:
Բռնելու ուժը փոխվում է կախված տարբեր արտադրանքներից:
Բռնիչի կառուցվածքը կամ ծանրաբեռնվածությունը ստեղծում է լրացուցիչ իներցիա:
Փոփոխական կամ բարձր իներցիայով կիրառությունների համար խորհուրդ է տրվում ընտրել ուժեղ դինամիկ արձագանքով և ոլորող մոմենտ ստեղծելու կարողությամբ ինտեգրված սերվո շարժիչ:
Տեխնիկական բնութագրերից դուրս, մատակարարի հնարավորությունները նույնպես ազդում են համակարգի աշխատանքի վրա:
Հուսալի մատակարարը պետք է ապահովի.
Շարժիչի հարմարեցման ընտրանքներ
Տեխնիկական աջակցություն
Դիմումի ուղեցույց
Ապրանքի փորձարկում
Երկարաժամկետ սպասարկման հնարավորություն
Ռոբոտային բռնիչներ կիրառելու համար հարմարեցումը կարող է պահանջվել հետևյալի համար.
Շարժիչի չափսերը
Ելքային լիսեռի ձևավորում
Հաղորդակցության արձանագրություններ
Կոդավորիչի ընտրանքներ
Մոնտաժային կառույցներ
Գործնական ընտրության գործընթացը ներառում է.
Նույնականացնել.
Gripper տեսակը
Օգտակար բեռի քաշը
Պահանջվող բռնող ուժ
Գործող արագություն
Որոշել.
Պահանջվող ոլորող մոմենտ
Արագության միջակայք
Հզորության վարկանիշ
Ճշգրտության պահանջներ
Ստուգեք.
Շարժիչի չափը
Լարման
Հաղորդակցման մեթոդ
Տեղադրման համատեղելիություն
Ստուգել՝
Շարժման ճշգրտություն
Արձագանքման արագություն
Բեռնելու ունակություն
Երկարաժամկետ կայունություն
ճիշտ ինտեգրված սերվո շարժիչ ընտրելը Ռոբոտային բռնիչի կիրառման համար պահանջում է մանրակրկիտ հաշվի առնել ոլորող մոմենտը, ճշգրտությունը, արագությունը, չափը, հաղորդակցությունը, հետադարձ կապը և աշխատանքային պայմանները:
Պատշաճ ընտրված ինտեգրված սերվո շարժիչը կարող է ապահովել.
Ճշգրիտ բռնելու հսկողություն
Ավտոմատացման ավելի բարձր արդյունավետություն
Հուսալի ռոբոտային կատարում
Պարզեցված համակարգի ինտեգրում
Համապատասխանեցնելով շարժիչի տեխնիկական բնութագրերը ռոբոտային բռնիչի իրական պահանջներին, արտադրողները կարող են կառուցել ավելի խելացի, արագ և հուսալի ռոբոտային ավտոմատացման համակարգեր:
Industry 4.0-ի և խելացի ավտոմատացման աճով, ինտեգրված սերվո շարժիչները կշարունակեն զարգանալ դեպի ավելի բարձր ինտելեկտ և արդյունավետություն:
Ապագա միտումները ներառում են.
Արհեստական ինտելեկտը և առաջադեմ ալգորիթմները ռոբոտներին հնարավորություն կտան ավտոմատ կերպով օպտիմիզացնել գրավիչ ռազմավարությունները՝ հիմնված օբյեկտների ճանաչման և իրական ժամանակի հետադարձ կապի վրա:
Սերվո շարժիչները կշարունակեն փոքրանալ՝ միաժամանակ ապահովելով ավելի մեծ ոլորող մոմենտ:
Շարժիչի առաջադեմ տեխնոլոգիան կնվազեցնի էներգիայի սպառումը և կբարելավի շահագործման արդյունավետությունը:
Ինտեգրված սերվո շարժիչներն ավելի կկապվեն արդյունաբերական կապի ցանցերի միջոցով՝ աջակցելով խելացի գործարանային համակարգերին:
Ինտեգրված սերվո շարժիչը ռոբոտային բռնիչներով ապահովում է կոմպակտ կառուցվածքի, ճշգրիտ կառավարման, խելացի հետադարձ կապի և համակարգի պարզեցված ինտեգրման հզոր համադրություն:
Համակցելով շարժիչը, վարորդը և կոդավորիչը մեկ լուծման մեջ՝ ինտեգրված սերվո տեխնոլոգիան օգնում է ռոբոտային համակարգերին հասնել ավելի բարձր կատարողականության՝ միաժամանակ նվազեցնելով բարդությունը:
Ժամանակակից ավտոմատացման ոլորտների համար, որոնք պահանջում են արագ, ճշգրիտ և հուսալի բռնելու լուծումներ, ինտեգրված սերվո շարժիչները դառնում են շարժման կառավարման կարևոր տեխնոլոգիա, որն աջակցում է խելացի ռոբոտաշինության հաջորդ սերնդին:
BESFOC-ի պատասխան.
շարժման ռոբոտային բռնիչի համար ինտեգրված սերվո շարժիչը կառավարման կոմպակտ լուծում է, որը միավորում է շարժիչը, սերվո շարժիչը, կոդավորիչը և կառավարման էլեկտրոնիկան մեկ միավորի մեջ: BESFOC-ի ինտեգրված սերվո շարժիչները նախագծված են ապահովելու ճշգրիտ դիրքի կառավարում, կայուն ոլորող մոմենտ ելք և արագ արձագանքում ռոբոտային բռնիչի կիրառման համար: Համեմատած ավանդական սերվո համակարգերի հետ՝ դրանք նվազեցնում են լարերի բարդությունը, խնայում տեղադրման տարածքը և բարելավում համակարգի ընդհանուր հուսալիությունը:
BESFOC-ի պատասխան.
BESFOC ինտեգրված սերվո շարժիչներն առաջարկում են մի քանի առավելություններ ռոբոտային բռնիչներ, ներառյալ բարձր ճշգրտությունը, կոմպակտ դիզայնը, խելացի կառավարումը և հեշտ ինտեգրումը : Ներկառուցված կոդավորիչը հնարավորություն է տալիս փակ օղակով կառավարել ճշգրիտ դիրքավորման և կրկնվող աշխատանքի համար: Ինտեգրված կառուցվածքը նվազեցնում է արտաքին բաղադրիչները և լարերը՝ դարձնելով ռոբոտային համակարգը ավելի կոմպակտ, արդյունավետ և հեշտ է պահպանել:
BESFOC-ի պատասխան.
Ինտեգրված սերվո շարժիչը բարելավում է ռոբոտային բռնիչի աշխատանքը՝ ապահովելով շարժման ճշգրիտ կառավարում, կարգավորելի բռնելու ուժ և արագ դինամիկ արձագանք: BESFOC սերվո շարժիչները կարող են ճշգրիտ կառավարել արագությունը, դիրքը և ոլորող մոմենտը, ինչը թույլ է տալիս ռոբոտային բռնիչներով անվտանգ և արդյունավետ կերպով վարվել տարբեր առարկաների հետ: Սա նրանց հարմար է դարձնում այնպիսի ծրագրերի համար, ինչպիսիք են արդյունաբերական ռոբոտները, համատեղ ռոբոտները, ավտոմատ հավաքումը և խելացի արտադրական համակարգերը:
BESFOC-ի պատասխան.
BESFOC ինտեգրված սերվո շարժիչները լայնորեն օգտագործվում են տարբեր ռոբոտային բռնիչներում, ներառյալ արդյունաբերական ավտոմատացումը, ռոբոտային զենքերը, համատեղ ռոբոտները, խելացի արտադրական սարքավորումները, պահեստների ավտոմատացումը և ճշգրիտ հավաքման համակարգերը : Նրանց կոմպակտ չափը և հուսալի հսկողության կատարումը դրանք դարձնում են հարմար այնպիսի ծրագրերի համար, որոնք պահանջում են ճշգրիտ բռնում, դիրքավորում և կրկնվող շարժումներ:
BESFOC-ի պատասխան.
Ռոբոտ բռնիչի համար ինտեգրված սերվո շարժիչ ընտրելիս կարևոր գործոնները ներառում են պահանջվող ոլորող մոմենտը, արագությունը, դիրքավորման ճշգրտությունը, շարժիչի չափը, հաղորդակցման եղանակը և աշխատանքային միջավայրը: BESFOC-ը տրամադրում է տարբեր ինտեգրված սերվո շարժիչների լուծումներ և հարմարեցման տարբերակներ՝ համապատասխան ռոբոտների կիրառման հատուկ պահանջներին՝ օգնելով հաճախորդներին հասնել շարժման հուսալի և արդյունավետ կառավարման:


