
Visualizações: 0 Autor: Editor do site Horário de publicação: 30/06/2026 Origem: Site


Os servomotores integrados BESFOC para garras robóticas fornecem soluções de controle de movimento compactas, precisas e inteligentes. Com sistemas integrados de acionamento e feedback, eles melhoram a precisão, a eficiência e a confiabilidade da garra robótica para aplicações de automação industrial.
O rápido desenvolvimento da automação industrial, dos robôs colaborativos e da fabricação inteligente aumentou a demanda por soluções de controle de movimento mais compactas, precisas e eficientes. Entre os principais componentes que determinam o desempenho robótico, o sistema atuador de garra robótica desempenha um papel essencial na obtenção de manuseio preciso de objetos, força de preensão confiável e automação flexível.
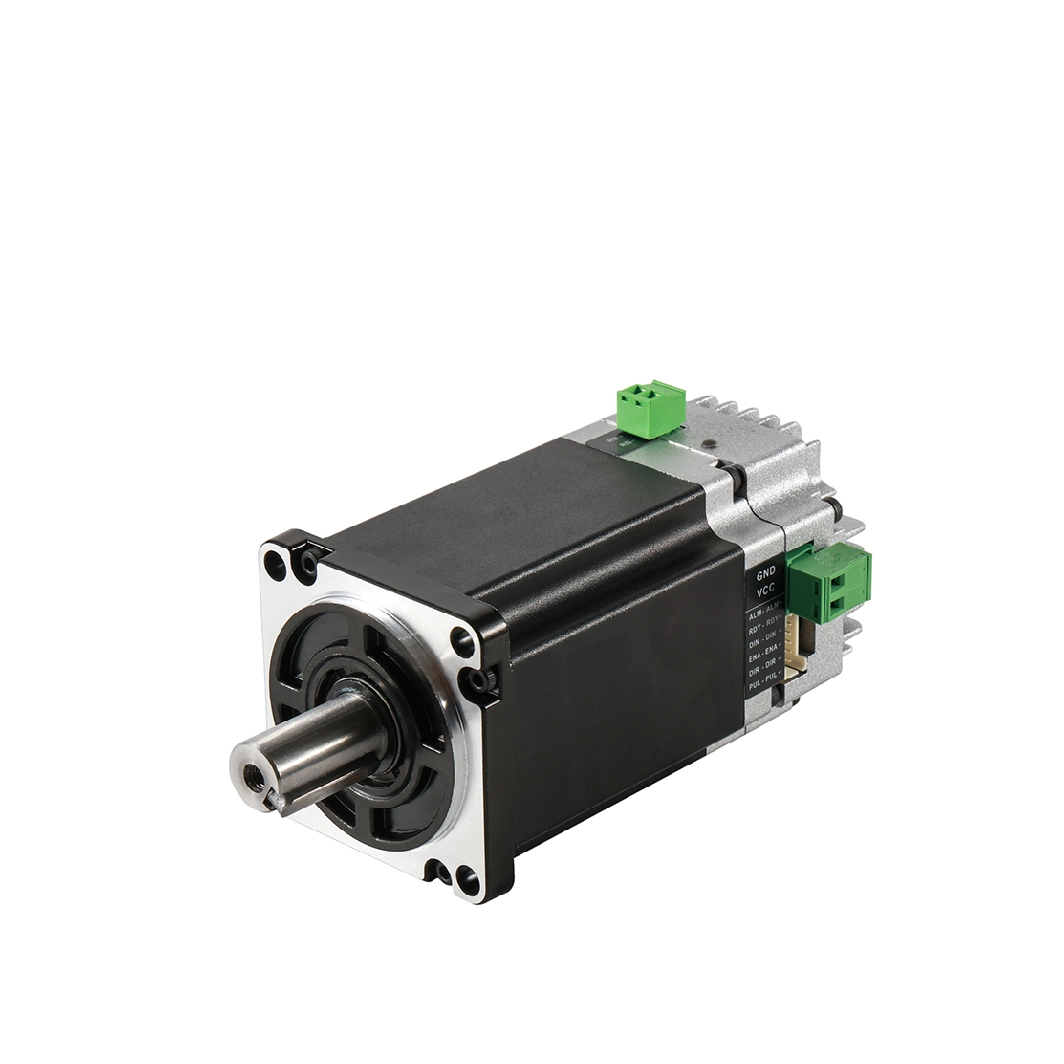
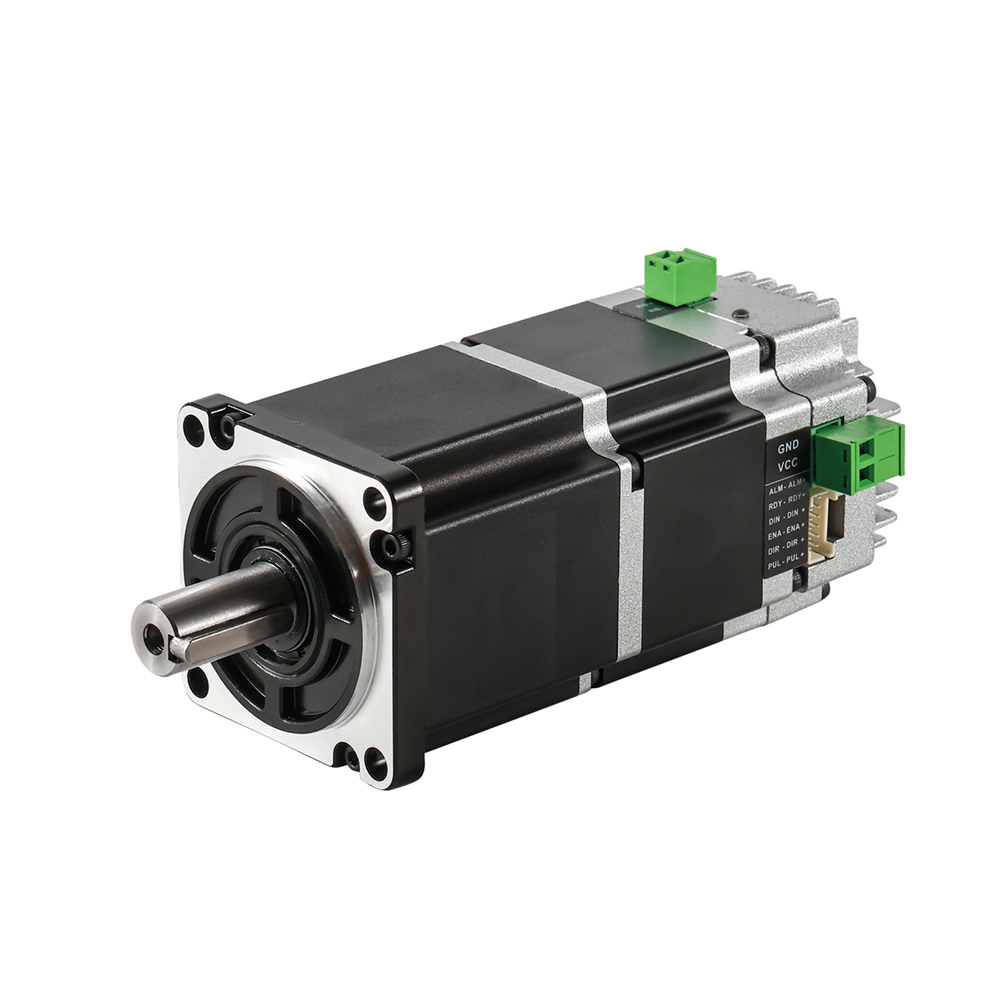
Os sistemas de garras robóticas tradicionais geralmente requerem motores, drivers, controladores e sistemas de fiação complexos separados. Esta estrutura aumenta a dificuldade de instalação, reduz a confiabilidade do sistema e limita a flexibilidade dos projetos robóticos. O surgimento do servo motor integrado para garras robóticas fornece uma nova solução ao combinar o motor, o driver, o codificador e a eletrônica de controle em uma unidade compacta.
Um servo motor integrado permite que as garras robóticas obtenham posicionamento de alta precisão, controle de feedback em tempo real, resposta rápida e design mecânico simplificado , tornando-o amplamente utilizado em robôs industriais, robôs colaborativos (cobots), sistemas de montagem automatizados, logística inteligente e equipamentos de fabricação de precisão.
Um servo motor integrado é um dispositivo de controle de movimento que integra vários componentes em um único conjunto compacto, incluindo:
Servo motor DC sem escova ou servo motor
Eletrônica do servo acionamento
Codificador de alta resolução
Interface do controlador de movimento
Sistema de comunicação
Algoritmo de controle de posição e velocidade
Quando aplicado a uma garra robótica, o servo motor integrado controla diretamente a abertura, o fechamento, a força de preensão e a precisão de posicionamento do mecanismo da garra.
Comparado com sistemas servo convencionais que requerem servo-drives externos e fiação adicional, um servo motor integrado fornece uma arquitetura mais compacta e eficiente.
O motor pode receber comandos do controlador do robô e ajustar automaticamente o torque, a velocidade e a posição de acordo com os sinais de feedback do codificador. Isso permite que as garras robóticas manuseiem diferentes objetos com maior precisão e estabilidade.
|
|
|
|
|
|
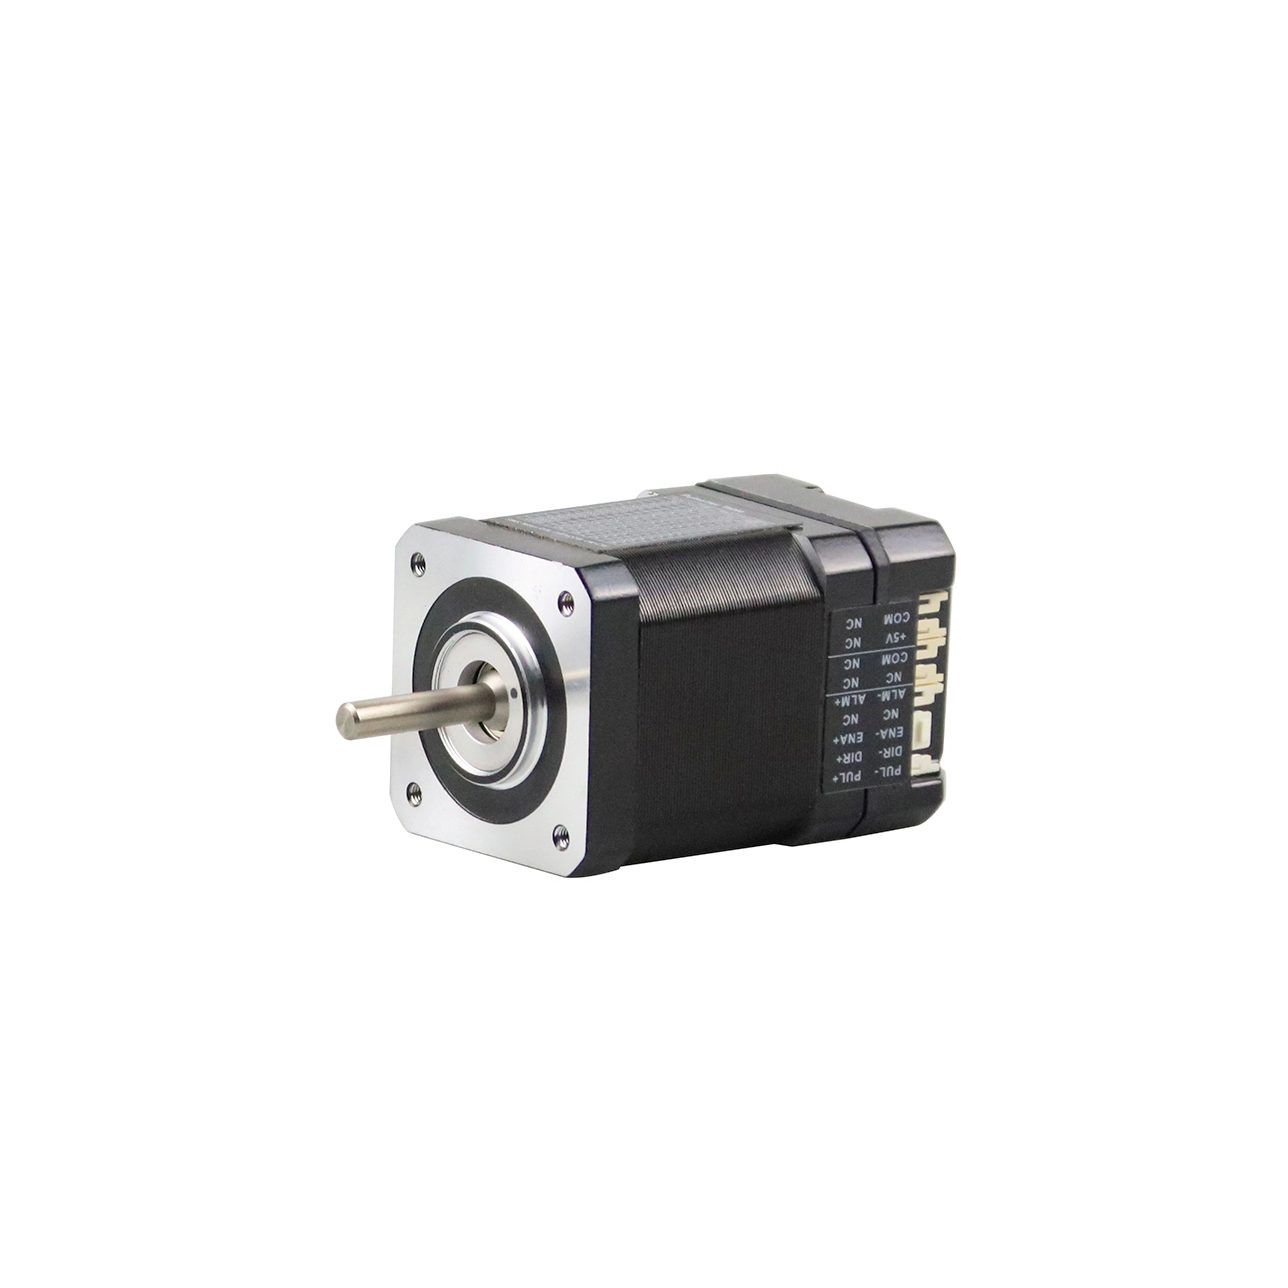
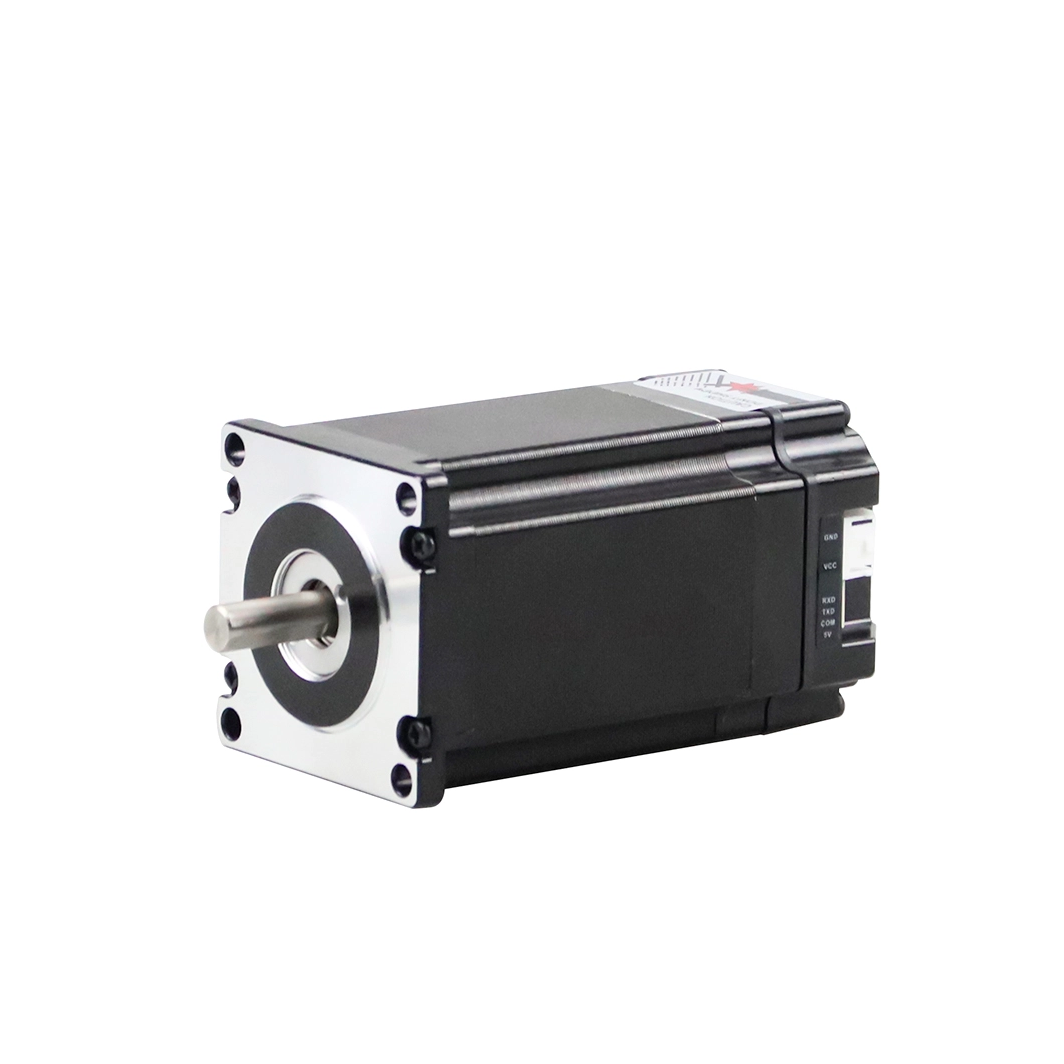
Servo motor de passo integrado |
Servo motor de passo integrado |
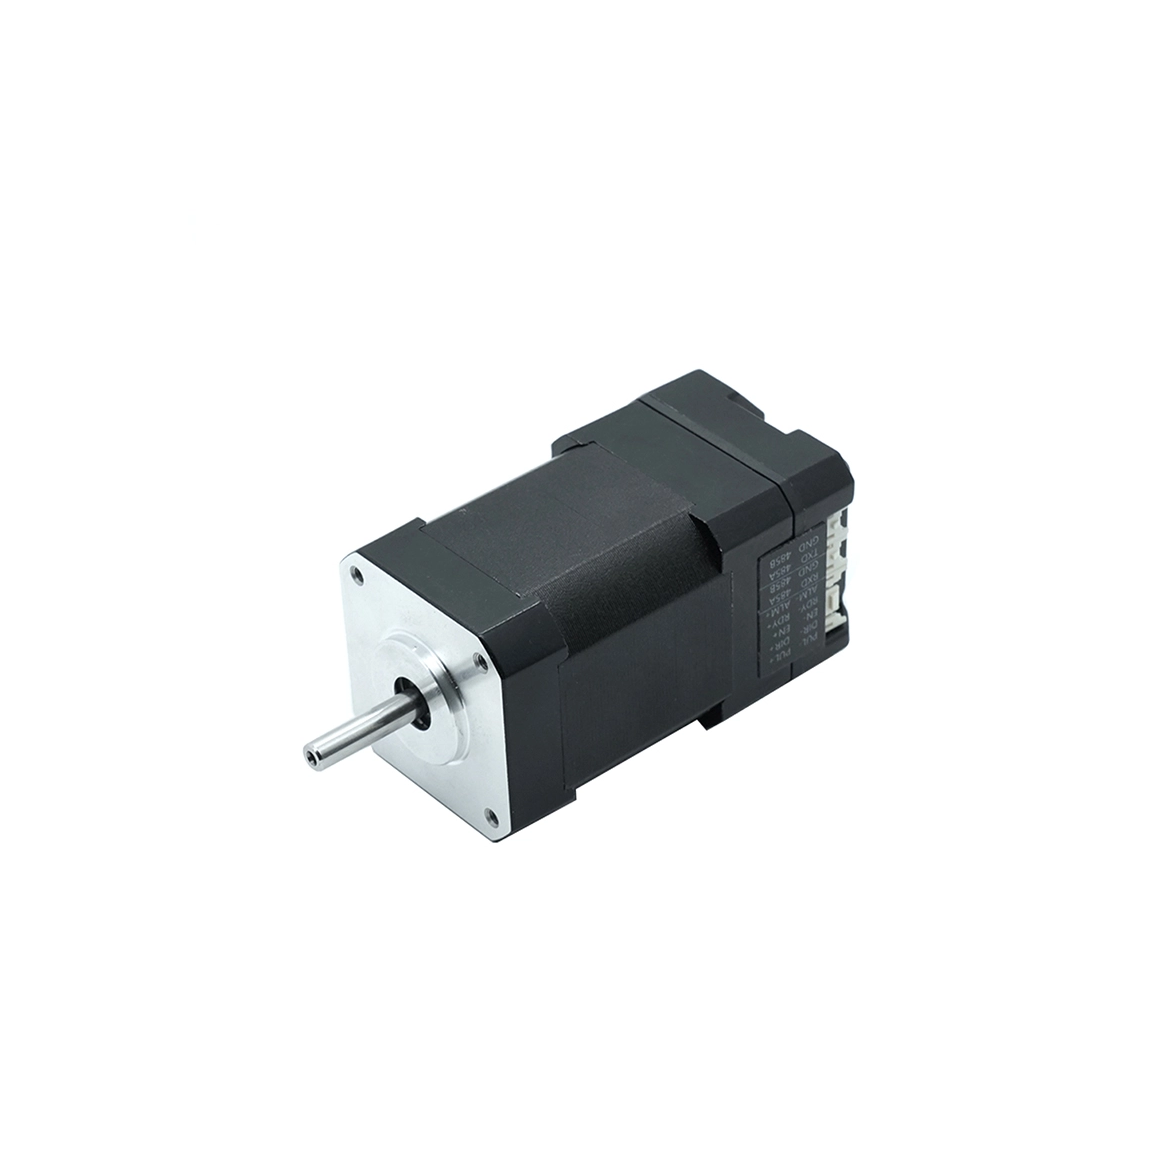
Servo motor BLDC integrado |
Servo motor BLDC integrado |
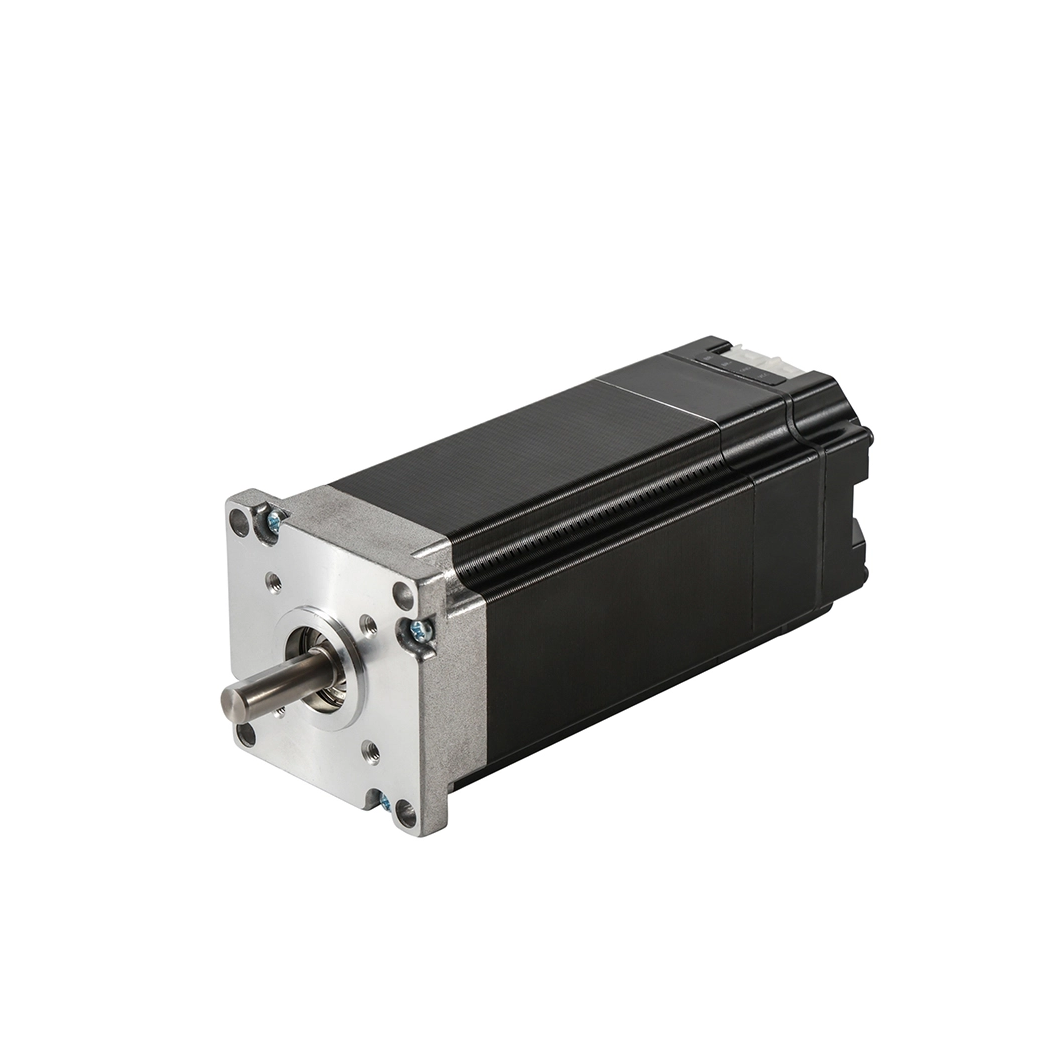
Servo motor BLDC integrado |
Servo motor BLDC integrado |

|

|

|

|

|
|---|---|---|---|---|
Haste |
Carcaça terminal |
Caixa de engrenagens sem-fim |
Caixa de engrenagens planetárias |
Parafuso de avanço |

|

|

|

|

|
Movimento Linear |
Parafuso de esfera |
Freio |
Nível IP |

|

|

|

|

|

|
|---|---|---|---|---|---|
Polia de alumínio |
Pino do eixo |
Eixo D Único |
Eixo oco |
Polia Plástica |
Engrenagem |

|

|

|

|

|

|
serrilhado |
Eixo fresador |
Eixo do parafuso |
Eixo oco |
Eixo Duplo D |
Chaveta |
Freqüentemente, garras robóticas são necessárias para manusear produtos de diferentes tamanhos, formatos e materiais. Seja na coleta de componentes eletrônicos, peças automotivas, dispositivos médicos ou embalagens de produtos, a garra deve controlar o movimento com precisão.
Um servo motor integrado fornece:
Alta precisão de posicionamento
Controle de malha fechada
Correção de erros em tempo real
Repetibilidade estável
O codificador integrado monitora continuamente a posição do motor e envia sinais de feedback ao sistema de controle. Se houver qualquer desvio de posição, o sistema servo compensa automaticamente para manter o movimento preciso.
Isso é especialmente importante para aplicações que exigem precisão em nível de mícron ou milímetro, como montagem de semicondutores e sistemas de inspeção de precisão.
Os robôs modernos estão se tornando menores, mais leves e mais inteligentes. Os sistemas motores tradicionais geralmente exigem:
Servos drives externos
Grandes gabinetes de controle
Fiação complexa
Conectores adicionais
Esses componentes aumentam o espaço de instalação e os custos de manutenção.
O servo motor integrado para aplicações de garras robóticas reduz a complexidade do sistema combinando o inversor e o motor em um único pacote.
Os benefícios incluem:
Peso reduzido do braço do robô
Estrutura mecânica menor
Instalação mais fácil
Requisitos de fiação mais baixos
Maior confiabilidade do sistema
Para efetores finais robóticos, onde o espaço disponível é limitado, as soluções servo integradas compactas oferecem vantagens significativas.
Um grande desafio para as garras robóticas é controlar a força de preensão correta.
Muita força pode danificar produtos frágeis, enquanto força insuficiente pode fazer com que os objetos escorreguem.
Servomotores integrados suportam controle de torque inteligente, permitindo que as garras robóticas ajustem a força de acordo com os requisitos da aplicação.
Por exemplo:
O manuseio de produtos de vidro requer uma pegada suave
Componentes automotivos exigem força de retenção mais forte
Equipamentos médicos requerem movimentos precisos e estáveis
Através do controle de torque em circuito fechado, o servo motor integrado pode manter uma pressão de aperto consistente e melhorar a qualidade do produto.
Em ambientes de produção de alta velocidade, os sistemas robóticos devem concluir operações repetitivas com rapidez e precisão.
Servomotores integrados fornecem:
Aceleração e desaceleração rápidas
Alta resposta dinâmica
Controle de movimento suave
Atrasos operacionais reduzidos
Para linhas de montagem automatizadas, a resposta mais rápida da garra melhora diretamente a eficiência da produção.
Aplicações como:
Robôs pick-and-place
Robôs de embalagem
Sistemas de classificação
Robôs de montagem
beneficie das características de resposta rápida da tecnologia servo integrada.
A adoção de servomotores integrados em aplicações de garras robóticas trazem melhorias significativas no controle de movimento, eficiência do sistema e desempenho de automação. Ao combinar o motor, o servoacionamento, o codificador e a eletrônica de controle em uma única unidade compacta, as soluções servo integradas fornecem uma alternativa mais flexível e confiável aos sistemas de motor tradicionais.
Uma das maiores vantagens de um servo motor integrado para garras robóticas é a sua estrutura compacta. Os servossistemas tradicionais geralmente exigem motores, drives, controladores e fiação complexa separados, o que aumenta o espaço de instalação e a complexidade do sistema.
Os servomotores integrados combinam vários componentes em uma unidade, ajudando os fabricantes de robótica a alcançar:
Tamanho reduzido do atuador
Diminuir peso do braço do robô
Projeto mecânico simplificado
Instalação mais fácil em espaços limitados
Este design compacto é especialmente valioso para robôs colaborativos, braços robóticos leves e sistemas de ferramentas de ponta de braço , onde o espaço e o peso são fatores críticos.
As garras robóticas requerem um posicionamento preciso para escolher, posicionar e montar diferentes objetos. Os servomotores integrados fornecem controle de malha fechada através de encoders integrados, permitindo monitoramento e correção em tempo real da posição do motor.
Os principais benefícios incluem:
Alta precisão de posicionamento
Repetibilidade aprimorada
Erros de posicionamento reduzidos
Desempenho de aderência estável
Em comparação com soluções de motores de circuito aberto, os servomotores integrados podem compensar automaticamente alterações de carga e distúrbios externos, garantindo operações robóticas mais confiáveis.
Diferentes produtos requerem diferentes forças de preensão. Componentes frágeis necessitam de manuseio cuidadoso, enquanto peças mais pesadas requerem maior força de retenção.
Servo motores integrados suportam controle preciso de torque, permitindo que as garras robóticas ajustem a força de aperto de acordo com os requisitos da aplicação.
Isso permite que os robôs manipulem com segurança:
Componentes eletrônicos
Produtos de vidro
Dispositivos médicos
Peças automotivas
Materiais de embalagem
O controle preciso da força ajuda a reduzir danos ao produto e melhora a consistência da produção.
Os sistemas de automação modernos exigem que os robôs concluam as tarefas rapidamente, mantendo a precisão. Os servomotores integrados oferecem excelente desempenho dinâmico com rápida aceleração, desaceleração e velocidade de resposta.
As vantagens incluem:
Ciclos de operação mais curtos
Ações de agarrar e soltar mais rápidas
Transições suaves de movimento
Maior eficiência de produção
Para aplicações de alta velocidade, como linhas de montagem automatizadas, sistemas de classificação e equipamentos robóticos de coleta , a resposta mais rápida do motor melhora diretamente a produtividade geral.
Os servossistemas tradicionais geralmente envolvem fiação complicada entre motores, inversores, controladores e dispositivos de feedback. Isso aumenta o tempo de instalação e a dificuldade de manutenção.
Os servomotores integrados simplificam a arquitetura do sistema, reduzindo:
Cabos de alimentação
Cabos codificadores
Conexões de unidade externa
Requisitos do gabinete de controle
Com interfaces de comunicação como CANopen, RS485, Modbus ou EtherCAT , servomotores integrados podem ser facilmente conectados a robôs industriais e controladores de automação.
As principais vantagens dos servomotores integrados para aplicações de garras robóticas incluem design compacto, controle de movimento preciso, gerenciamento inteligente de força, resposta rápida, fácil integração e maior confiabilidade. Ao simplificar a estrutura do atuador e ao mesmo tempo melhorar o desempenho, os servomotores integrados ajudam os sistemas robóticos a alcançar maior eficiência e maior flexibilidade.
Para indústrias que buscam soluções de automação avançadas, os servomotores integrados fornecem uma maneira eficaz de melhorar o desempenho da garra robótica e apoiar o desenvolvimento contínuo da fabricação inteligente.
Recurso |
Servo Motor Integrado |
Sistema Servo Tradicional |
|---|---|---|
Motor e motorista |
Integrado |
Separar |
Instalação |
Simples |
Complexo |
Fiação |
Reduzido |
Mais cabos |
Tamanho |
Compactar |
Maior |
Manutenção |
Mais fácil |
Mais complicado |
Flexibilidade do sistema |
Alto |
Moderado |
Adequação da aplicação |
Robótica, automação, equipamentos compactos |
Grandes máquinas industriais |
Para aplicações de garras robóticas onde espaço, peso e velocidade de resposta são críticos, os servomotores integrados fornecem uma solução mais eficiente.
Os robôs industriais utilizados na fabricação exigem sistemas de fixação confiáveis para operações repetitivas.
Servomotores integrados ajudam as garras robóticas a alcançar:
Posicionamento preciso das peças
Força de preensão estável
Confiabilidade de operação a longo prazo
As aplicações comuns incluem:
Fabricação automotiva
Montagem eletrônica
Processamento de metais
Atendimento de máquinas
Os robôs colaborativos trabalham em estreita colaboração com os humanos e exigem um controle de movimento mais seguro e inteligente.
Suporte integrado para servomotores:
Movimento suave
Ajuste de força
Design de robô compacto
Eles são adequados para:
Linhas de produção flexíveis
Automação laboratorial
Fabricação em pequenos lotes
Os robôs de armazém automatizados geralmente exigem garras para manusear diferentes embalagens e produtos.
Soluções integradas de servomotores melhoram:
Precisão de classificação
Velocidade de manuseio
Confiabilidade do sistema
Eles podem ser usados em:
Sistemas robóticos de coleta
Sistemas de armazenamento automatizados
Equipamento de classificação inteligente
A automação médica requer movimentos extremamente precisos.
Servomotores integrados fornecem:
Posicionamento preciso
Operação de baixa vibração
Controle confiável
As aplicações incluem:
Manuseio de amostras de laboratório
Montagem de dispositivos médicos
Plataformas de automação de pesquisa
Selecionando o certo O servo motor integrado para uma garra robótica é essencial para obter uma aderência precisa, operação estável e confiabilidade a longo prazo. Um servo motor adequado deve atender aos requisitos mecânicos da garra, incluindo torque, velocidade, precisão, tamanho, método de comunicação e ambiente de trabalho.
Ao contrário dos sistemas de motor tradicionais, um servo motor integrado combina o motor, o driver, o codificador e a eletrônica de controle em uma unidade compacta , tornando o processo de seleção mais focado na correspondência de desempenho e na compatibilidade do sistema.
Os seguintes fatores devem ser considerados ao escolher um servo motor integrado para aplicações de garras robóticas.
O primeiro passo na seleção de um servo motor integrado é calcular o torque necessário.
O torque do motor afeta diretamente a força de preensão e a capacidade da garra robótica de segurar objetos com segurança.
Fatores importantes incluem:
Peso da peça de trabalho
Estrutura mecânica da pinça
Coeficiente de atrito entre os dedos da pinça e o objeto
Eficiência de transmissão
Margem de segurança
Um motor com torque insuficiente pode causar:
Objeto escorregando
Aperto instável
Precisão de posicionamento reduzida
Um motor com torque excessivo pode aumentar:
Custo do sistema
Consumo de energia
Carga mecânica
A escolha da faixa de torque correta garante desempenho e eficiência.
As garras robóticas geralmente realizam operações repetitivas, como selecionar, colocar, montar e classificar. Portanto, a precisão do movimento é um fator crítico de seleção.
Um servo motor integrado com um codificador de alta resolução fornece:
Feedback de posição preciso
Controle de movimento em circuito fechado
Correção de erros em tempo real
Repetibilidade aprimorada
Para aplicações como:
Montagem de componentes eletrônicos
Automação médica
Fabricação de precisão
recomenda-se uma resolução de encoder mais alta e melhor desempenho de controle do servo.
As garras robóticas geralmente têm espaço de instalação limitado, especialmente quando montadas na extremidade de um braço robótico.
O servo motor integrado selecionado deve considerar:
Diâmetro do motor
Comprimento do motor
Peso
Método de montagem
Interface mecânica
Um design compacto de servo motor ajuda a alcançar:
Efetores finais robóticos leves
Movimento robótico mais rápido
Menor inércia
Integração mecânica mais fácil
Para robôs colaborativos e equipamentos de automação compactos, a otimização do tamanho é especialmente importante.
Diferentes aplicações de garras robóticas requerem diferentes velocidades operacionais.
Ao selecionar um servo motor integrado, avalie:
Velocidade de abertura e fechamento
Requisitos de aceleração
Tempo de ciclo
Frequência de operação contínua
Aplicações de alta velocidade, como classificação ou embalagem automatizada, requerem servomotores com:
Resposta rápida
Alta capacidade de aceleração
Operação estável em cargas dinâmicas
Um equilíbrio adequado entre velocidade e torque garante um desempenho robótico eficiente.
Os servomotores integrados precisam se comunicar com o controlador do robô ou com o sistema de automação.
As opções de comunicação comuns incluem:
CANopen
RS485
Modbus RTU
EtherCAT
Controle de pulso e direção
O método de comunicação deve corresponder à arquitetura de controle robótico existente.
Por exemplo:
Equipamentos de automação simples podem usar controle de pulso
Sistemas robóticos multieixos podem exigir comunicação EtherCAT
Sistemas de automação distribuída podem utilizar redes CANopen
A seleção da interface correta melhora a eficiência da integração e a compatibilidade do sistema.
O codificador é um componente chave que determina a precisão do servo motor.
As opções comuns de codificador incluem:
Codificador incremental
Codificador magnético
Codificador óptico
Codificador absoluto
Para garras robóticas, o codificador deve fornecer:
Feedback de posição confiável
Operação estável
Resposta rápida
Alta resolução
Aplicações que exigem preensão e posicionamento precisos geralmente se beneficiam de sistemas de feedback de alto desempenho.
O ambiente operacional afeta diretamente a confiabilidade do servo motor.
Considere condições como:
Faixa de temperatura
Exposição à poeira
Umidade
Vibração
Tempo de operação contínua
Para ambientes industriais agressivos, escolha servomotores integrados com:
Design de proteção forte
Melhor dissipação de calor
Maior durabilidade
Por exemplo, os sistemas robóticos utilizados no processamento de alimentos, na automação externa ou em linhas de produção industrial podem exigir maior proteção ambiental.
Antes de selecionar um servo motor integrado, confirme a compatibilidade com a fonte de alimentação disponível.
Fatores comuns incluem:
Classificação de tensão
Requisitos atuais
Consumo de energia
Método de conexão elétrica
Uma fonte de alimentação adequada garante:
Operação estável do motor
Risco de superaquecimento reduzido
Vida útil mais longa
O tipo de carga da garra robótica afeta a seleção do motor.
Diferentes aplicações podem envolver:
O motor opera com um requisito de força relativamente estável.
A força de preensão muda dependendo dos diferentes produtos.
A estrutura da garra ou carga útil cria inércia adicional.
Para aplicações de inércia variável ou alta, é recomendado selecionar um servo motor integrado com forte resposta dinâmica e capacidade de ajuste de torque.
Além das especificações técnicas, a capacidade do fornecedor também afeta o desempenho do sistema.
Um fornecedor confiável deve fornecer:
Opções de personalização do motor
Suporte técnico
Orientação de aplicação
Teste de produto
Capacidade de serviço a longo prazo
Para aplicações de garras robóticas, a personalização pode ser necessária para:
Dimensões do motor
Projeto do eixo de saída
Protocolos de comunicação
Opções de codificador
Estruturas de montagem
Um processo de seleção prático inclui:
Identificar:
Tipo de pinça
Peso da carga útil
Força de preensão necessária
Velocidade operacional
Determinar:
Torque necessário
Faixa de velocidade
Classificação de potência
Requisitos de precisão
Verificar:
Tamanho do motor
Tensão
Método de comunicação
Compatibilidade de instalação
Verificar:
Precisão de movimento
Velocidade de resposta
Capacidade de carga
Estabilidade a longo prazo
A escolha do correto para aplicações de garras robóticas servo motor integrado requer uma consideração cuidadosa de torque, precisão, velocidade, tamanho, comunicação, feedback e condições operacionais.
Um servo motor integrado adequadamente selecionado pode fornecer:
Controle preciso de aderência
Maior eficiência de automação
Desempenho robótico confiável
Integração simplificada do sistema
Ao combinar as especificações do motor com os requisitos reais da garra robótica, os fabricantes podem construir sistemas de automação robótica mais inteligentes, rápidos e confiáveis.
Com o crescimento da Indústria 4.0 e da automação inteligente, servomotores integrados continuarão evoluindo em direção a maior inteligência e eficiência.
As tendências futuras incluem:
A inteligência artificial e os algoritmos avançados permitirão que os robôs otimizem automaticamente as estratégias de preensão com base no reconhecimento de objetos e no feedback em tempo real.
Os servomotores continuarão se tornando menores, proporcionando maior saída de torque.
A tecnologia avançada de motores reduzirá o consumo de energia e melhorará a eficiência operacional.
Os servomotores integrados ficarão mais conectados através de redes de comunicação industrial, apoiando sistemas de fábrica inteligentes.
O servo motor integrado para garras robóticas fornece uma combinação poderosa de estrutura compacta, controle preciso, feedback inteligente e integração simplificada do sistema.
Ao combinar o motor, o driver e o codificador em uma solução, a tecnologia servo integrada ajuda os sistemas robóticos a obter maior desempenho e, ao mesmo tempo, reduzir a complexidade.
Para as indústrias de automação modernas que exigem soluções de preensão rápidas, precisas e confiáveis, os servomotores integrados estão se tornando uma tecnologia de controle de movimento essencial que dá suporte à próxima geração de robótica inteligente.
Resposta BESFOC:
Um servo motor integrado para garra robótica é uma solução compacta de controle de movimento que combina o motor, o servo acionamento, o codificador e a eletrônica de controle em uma unidade. Os servomotores integrados BESFOC são projetados para fornecer controle de posição preciso, saída de torque estável e resposta rápida para aplicações de garras robóticas. Em comparação com os sistemas servo tradicionais, eles reduzem a complexidade da fiação, economizam espaço de instalação e melhoram a confiabilidade geral do sistema.
Resposta BESFOC:
Os servomotores integrados BESFOC oferecem diversas vantagens para garras robóticas, incluindo alta precisão, design compacto, controle inteligente e fácil integração . O codificador integrado permite controle de circuito fechado para posicionamento preciso e operação repetível. A estrutura integrada reduz componentes externos e fiação, tornando o sistema robótico mais compacto, eficiente e de fácil manutenção.
Resposta BESFOC:
Um servo motor integrado melhora o desempenho da garra robótica, fornecendo controle de movimento preciso, força de preensão ajustável e resposta dinâmica rápida. Os servomotores BESFOC podem controlar com precisão a velocidade, a posição e o torque, permitindo que as garras robóticas manuseiem diferentes objetos com segurança e eficiência. Isso os torna adequados para aplicações como robôs industriais, robôs colaborativos, montagem automatizada e sistemas de fabricação inteligentes.
Resposta BESFOC:
Os servomotores integrados BESFOC são amplamente utilizados em várias aplicações de garras robóticas, incluindo automação industrial, braços robóticos, robôs colaborativos, equipamentos de fabricação inteligentes, automação de armazéns e sistemas de montagem de precisão . Seu tamanho compacto e desempenho de controle confiável os tornam adequados para aplicações que exigem aderência, posicionamento e movimentos repetitivos precisos.
Resposta BESFOC:
Ao selecionar um servo motor integrado para uma garra robótica, fatores importantes incluem torque necessário, velocidade, precisão de posicionamento, tamanho do motor, método de comunicação e ambiente de trabalho. A BESFOC fornece diferentes soluções integradas de servomotores e opções de personalização para atender aos requisitos específicos de aplicações robóticas, ajudando os clientes a obter controle de movimento confiável e eficiente.


