
Visninger: 0 Forfatter: Nettstedredaktør Publiseringstid: 30-06-2026 Opprinnelse: nettsted


BESFOC integrerte servomotorer for robotgripere gir kompakte, presise og intelligente bevegelseskontrollløsninger. Med integrerte driv- og tilbakemeldingssystemer forbedrer de robotisk gripenøyaktighet, effektivitet og pålitelighet for industrielle automasjonsapplikasjoner.
Den raske utviklingen av industriell automatisering, samarbeidende roboter og intelligent produksjon har økt etterspørselen etter mer kompakte, presise og effektive bevegelseskontrollløsninger. Blant nøkkelkomponentene som bestemmer robotytelsen, spiller det robotiske gripeaktuatorsystemet en viktig rolle for å oppnå nøyaktig objekthåndtering, pålitelig gripekraft og fleksibel automatisering.
Tradisjonelle robotgripesystemer krever vanligvis separate motorer, drivere, kontrollere og komplekse ledningssystemer. Denne strukturen øker installasjonsproblemer, reduserer systemets pålitelighet og begrenser fleksibiliteten til robotdesign. Fremveksten av den integrerte servomotoren for robotgripere gir en ny løsning ved å kombinere motor, driver, koder og kontrollelektronikk i en kompakt enhet.
En integrert servomotor gjør det mulig for robotgripere å oppnå høypresisjonsposisjonering, tilbakemeldingskontroll i sanntid, rask respons og forenklet mekanisk design , noe som gjør den mye brukt i industriroboter, samarbeidsroboter (cobots), automatiserte monteringssystemer, smart logistikk og presisjonsproduksjonsutstyr.
An integrert servomotor er en bevegelseskontrollenhet som integrerer flere komponenter i en enkelt kompakt enhet, inkludert:
Børsteløs DC servomotor eller servomotor
Servodrivelektronikk
Høyoppløselig koder
Grensesnitt for bevegelseskontroller
Kommunikasjonssystem
Algoritme for posisjons- og hastighetskontroll
Når den brukes på en robotgriper, kontrollerer den integrerte servomotoren direkte åpningen, lukkingen, gripekraften og posisjoneringsnøyaktigheten til gripemekanismen.
Sammenlignet med konvensjonelle servosystemer som krever eksterne servodrev og ekstra kabling, gir en integrert servomotor en mer kompakt og effektiv arkitektur.
Motoren kan motta kommandoer fra robotkontrolleren og automatisk justere dreiemoment, hastighet og posisjon i henhold til tilbakemeldingssignaler fra koderen. Dette gjør at robotgripere kan håndtere forskjellige objekter med større nøyaktighet og stabilitet.
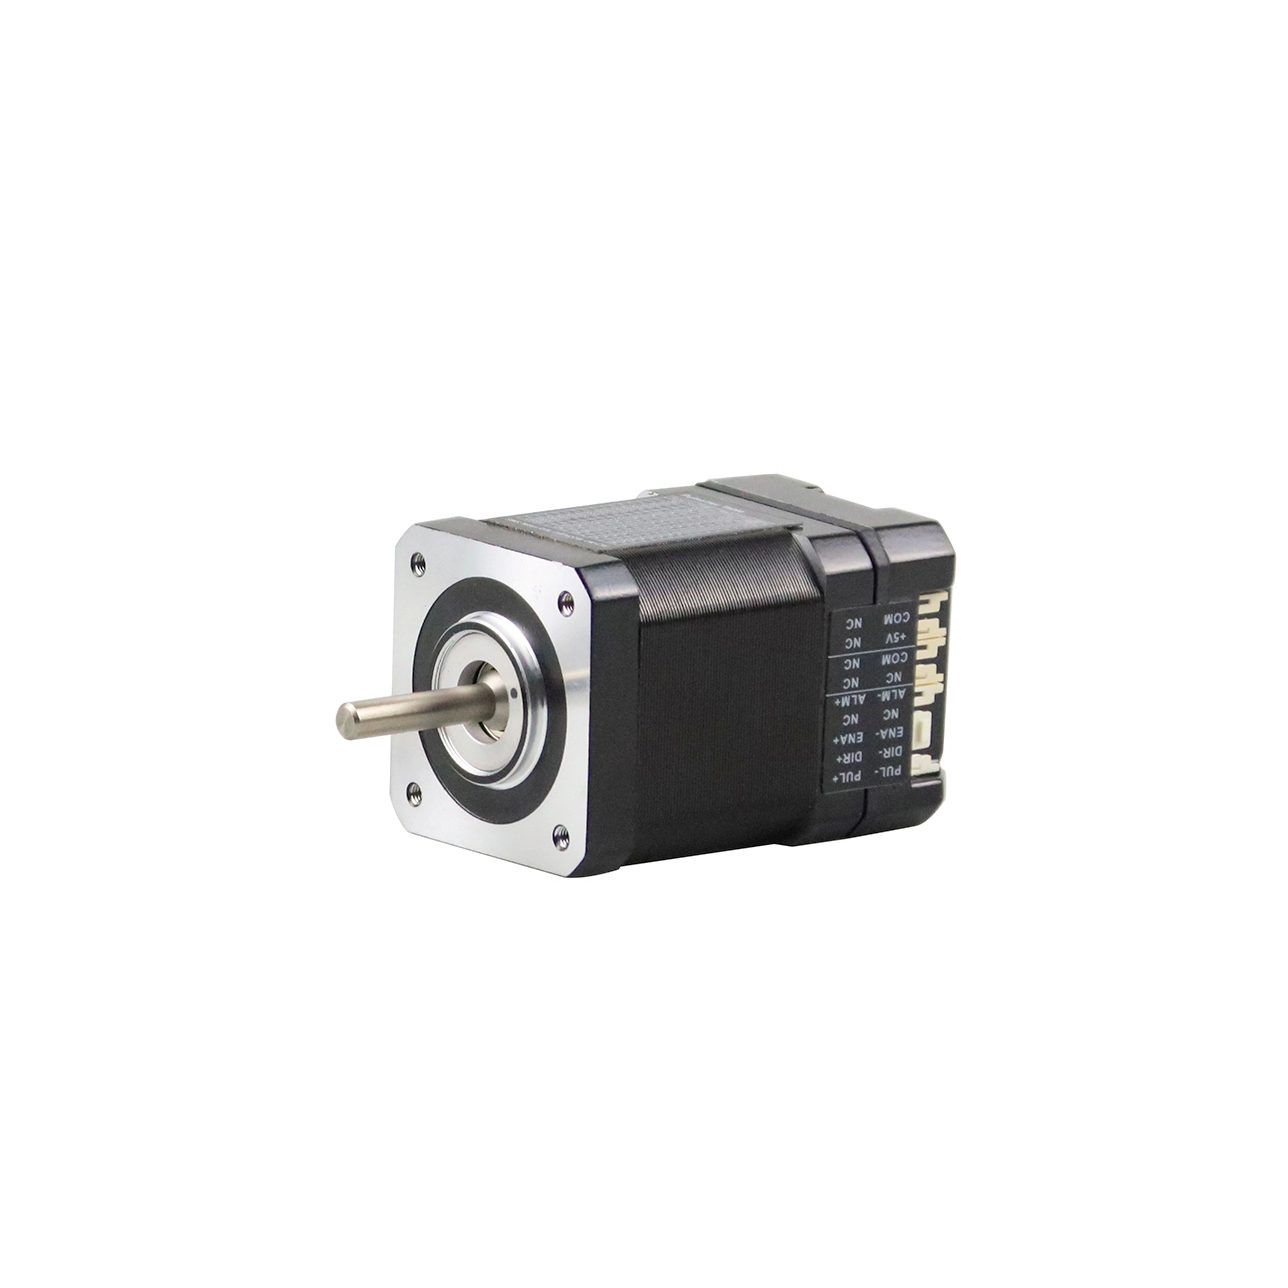
|
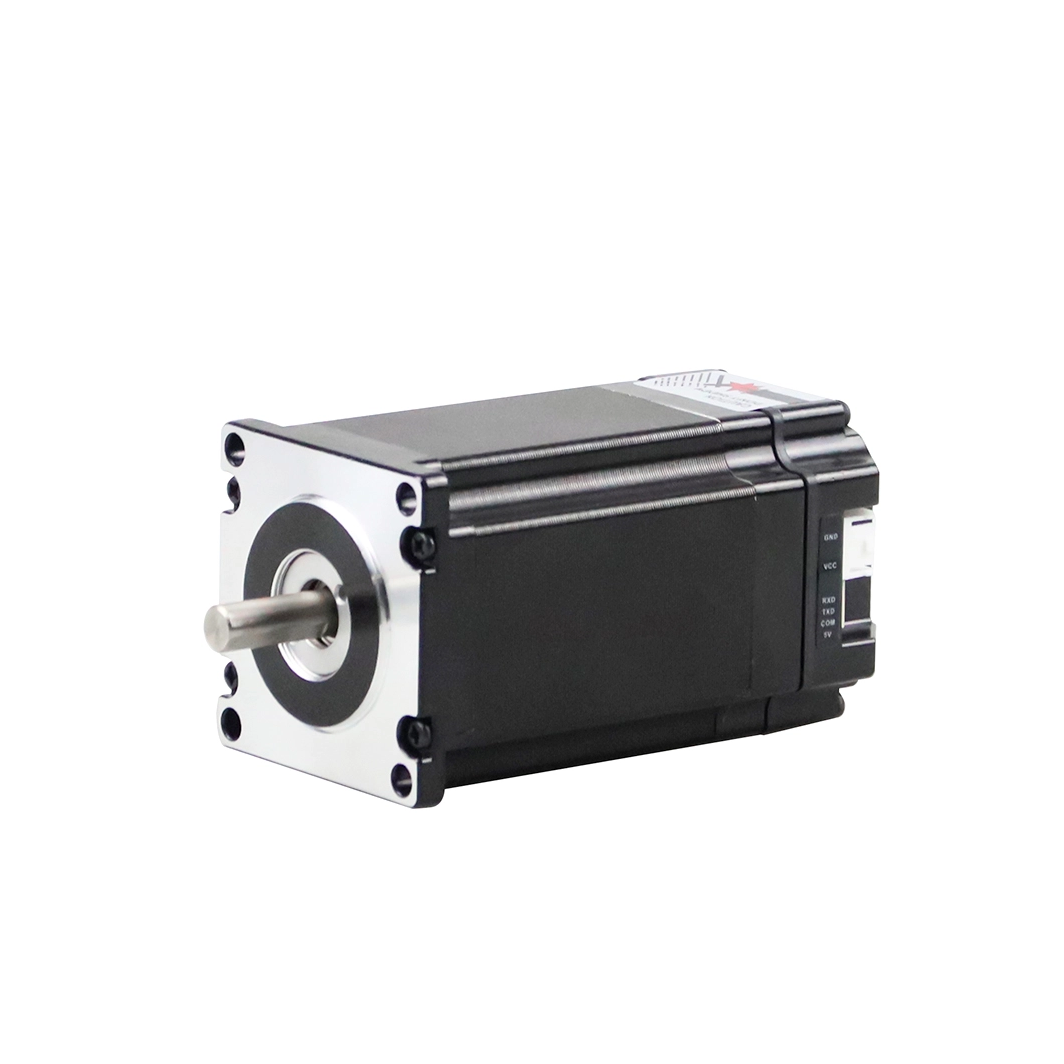
|
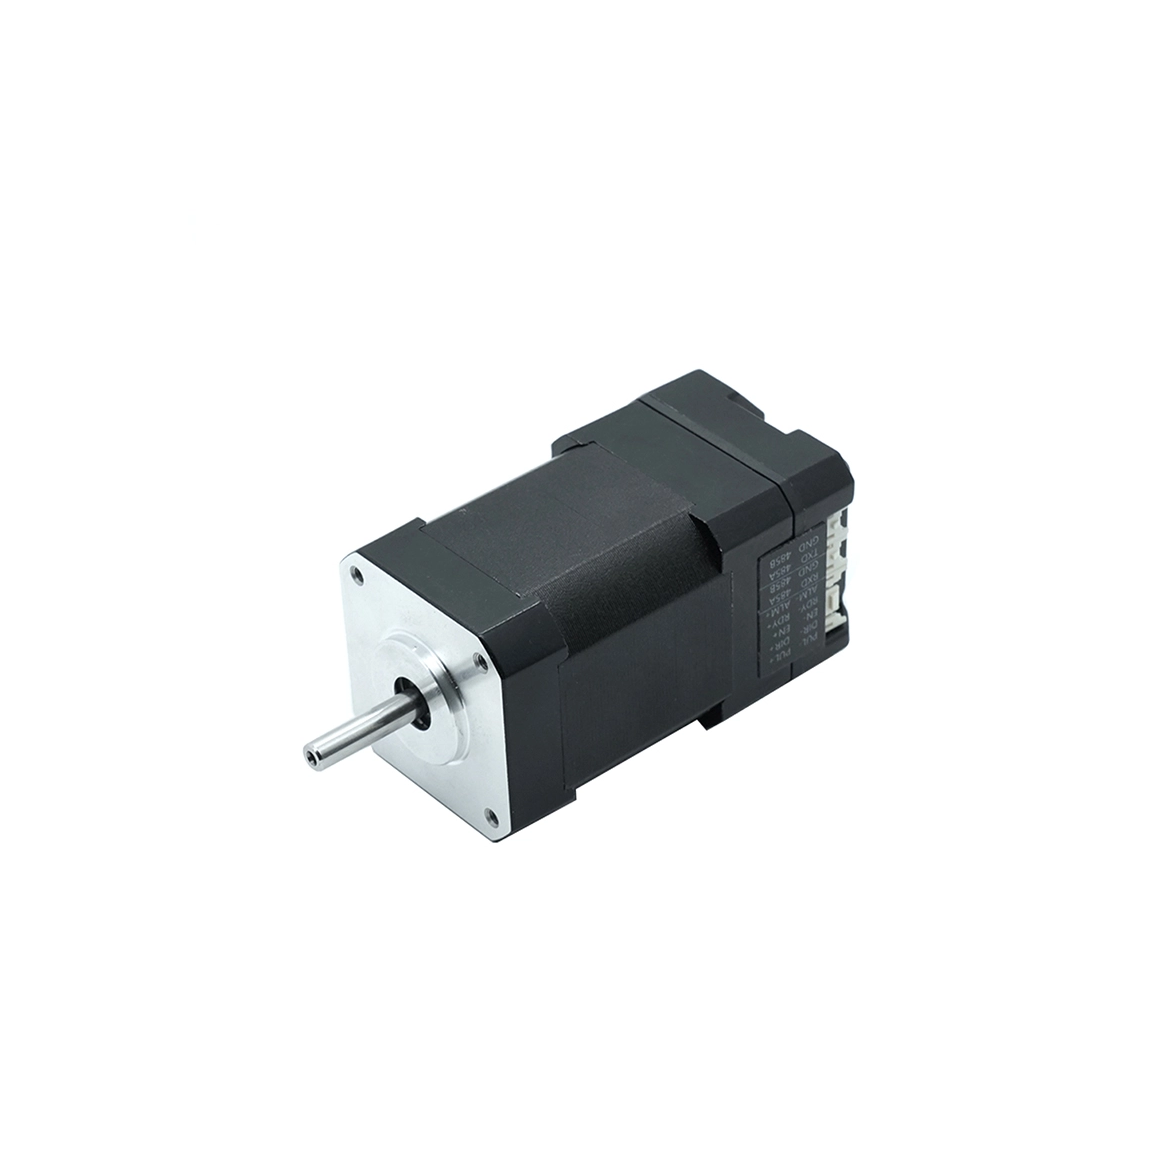
|
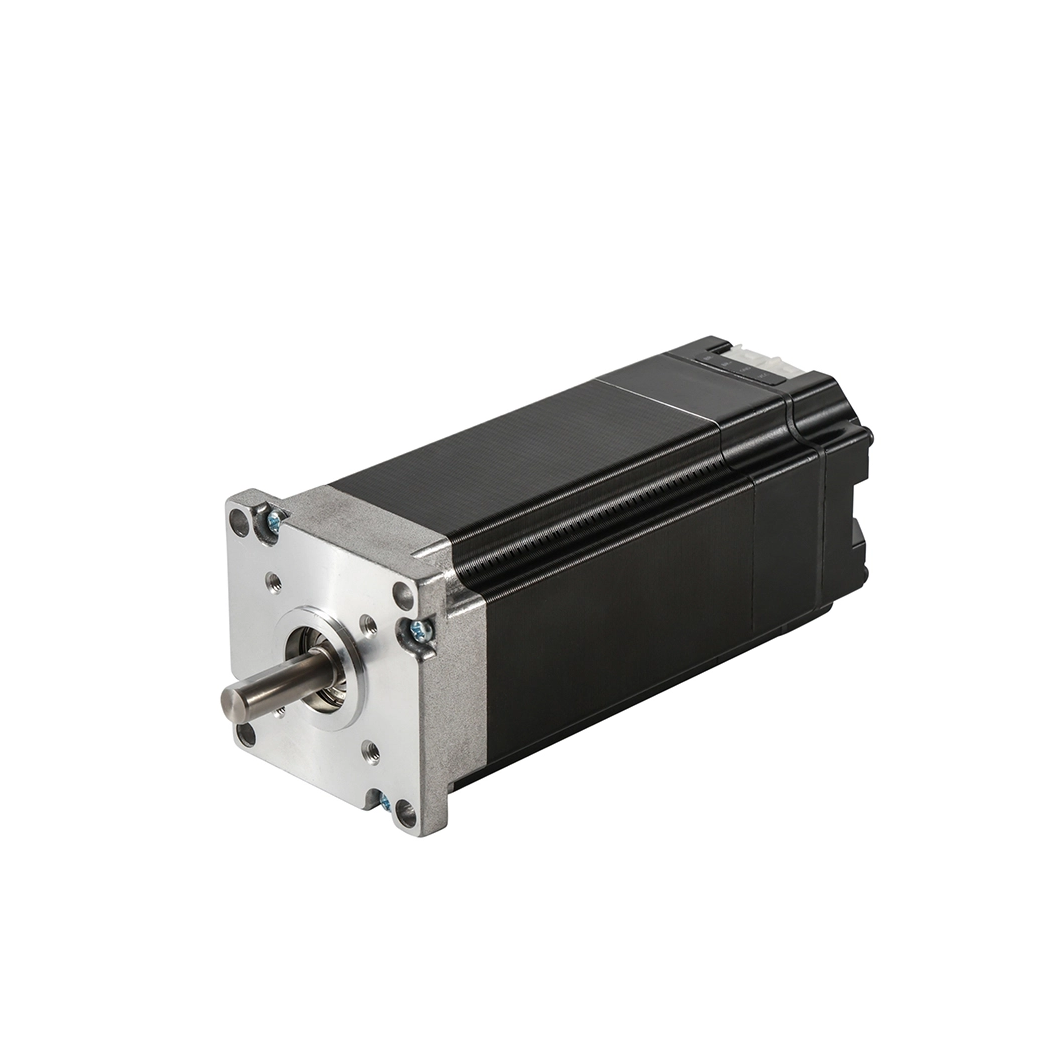
|
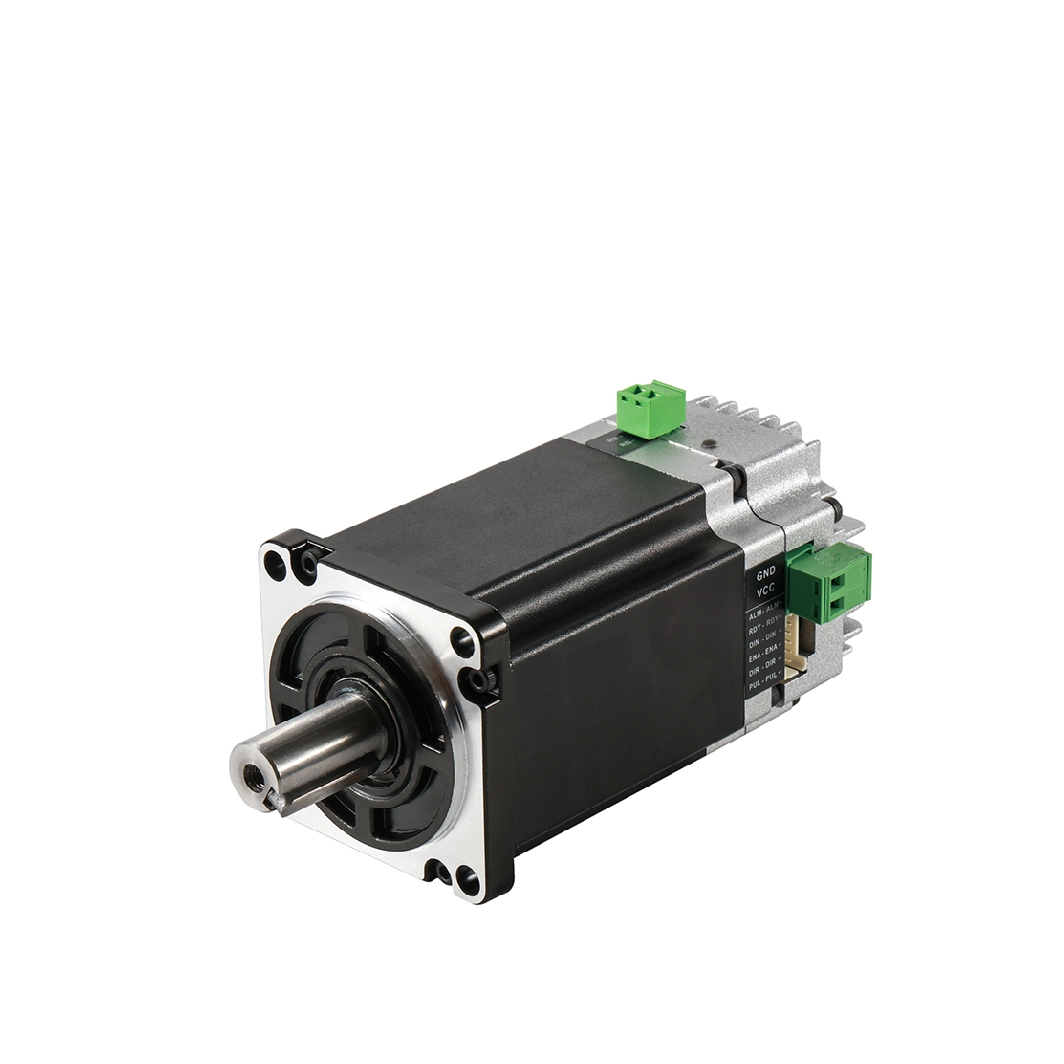
|
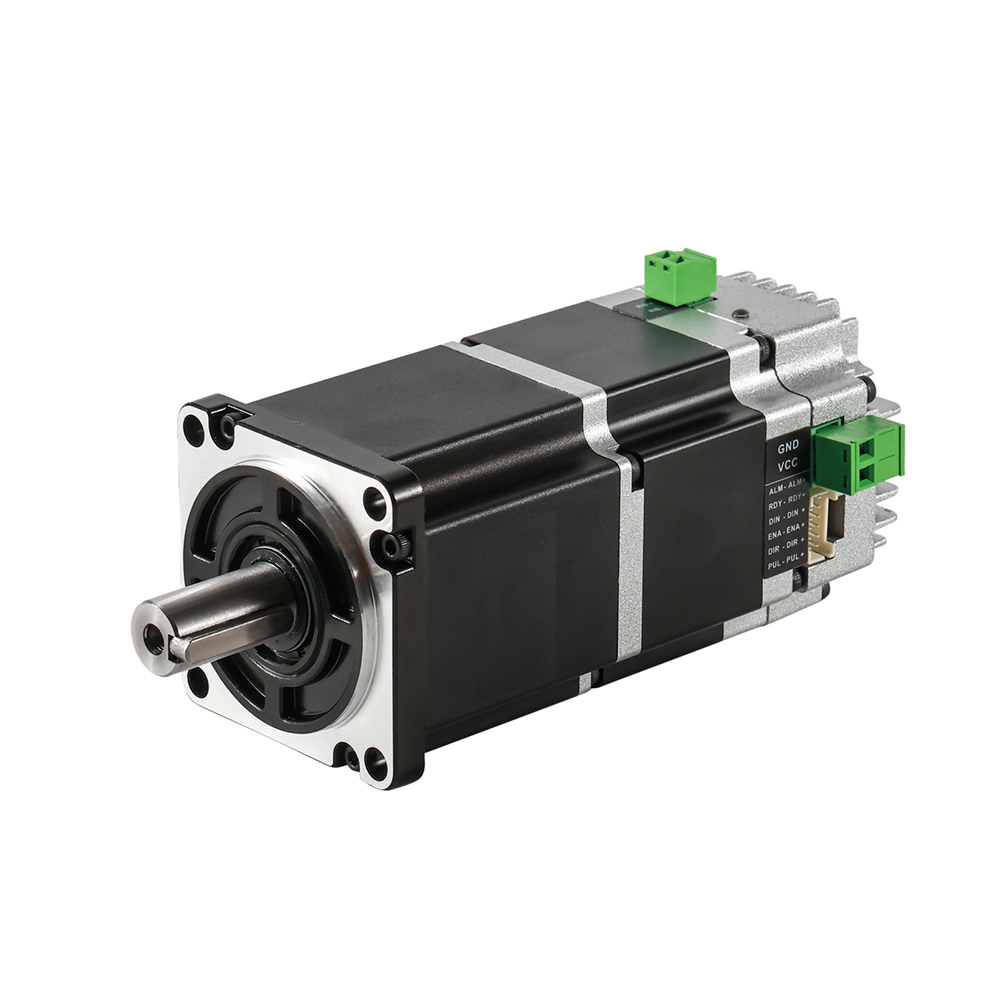
|
Integrert trinnservomotor |
Integrert trinnservomotor |
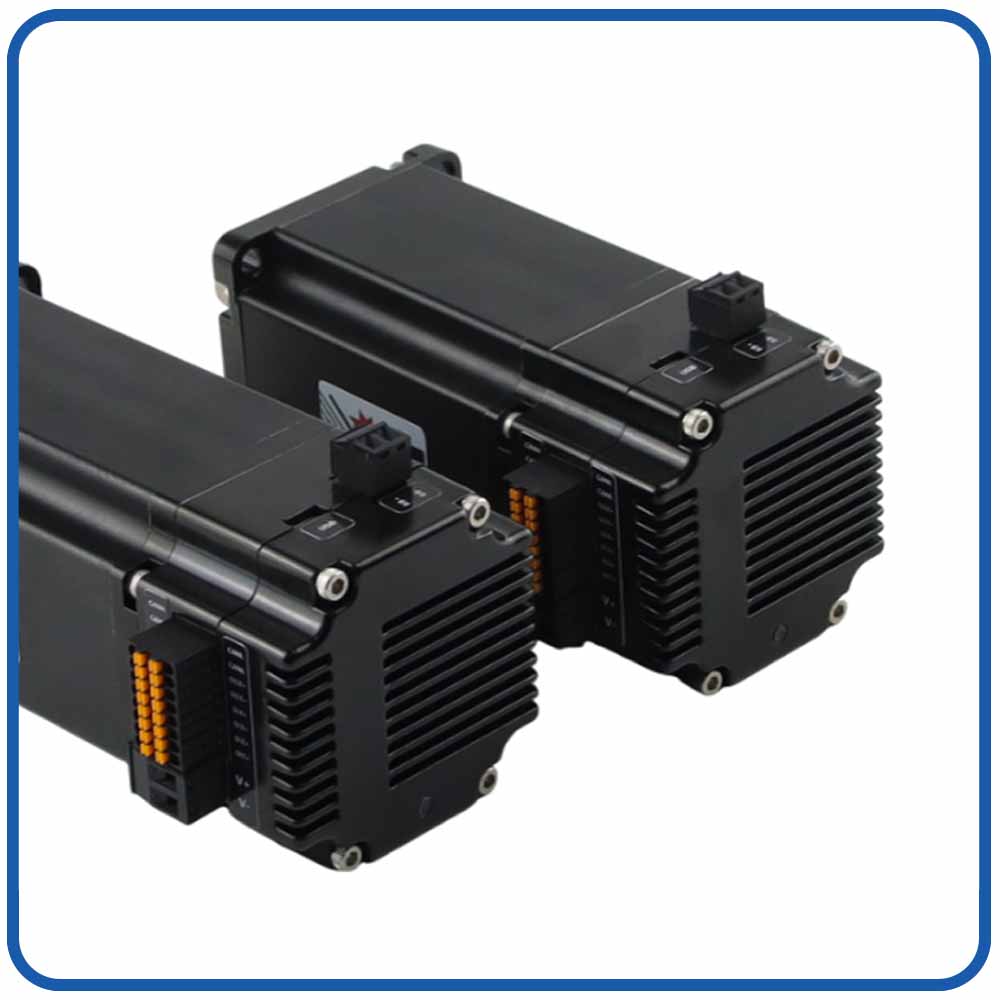
Integrert BLDC servomotor |
Integrert BLDC servomotor |
Integrert BLDC servomotor |
Integrert BLDC servomotor |
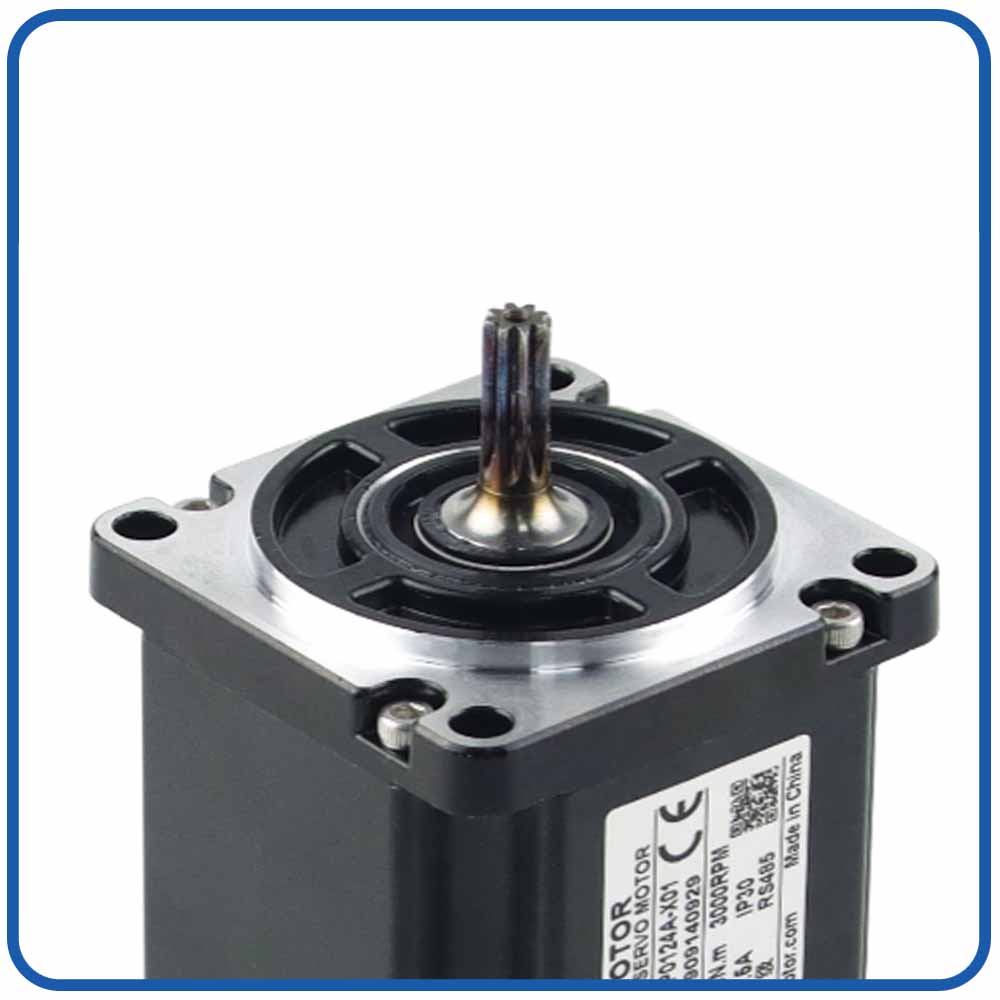
|
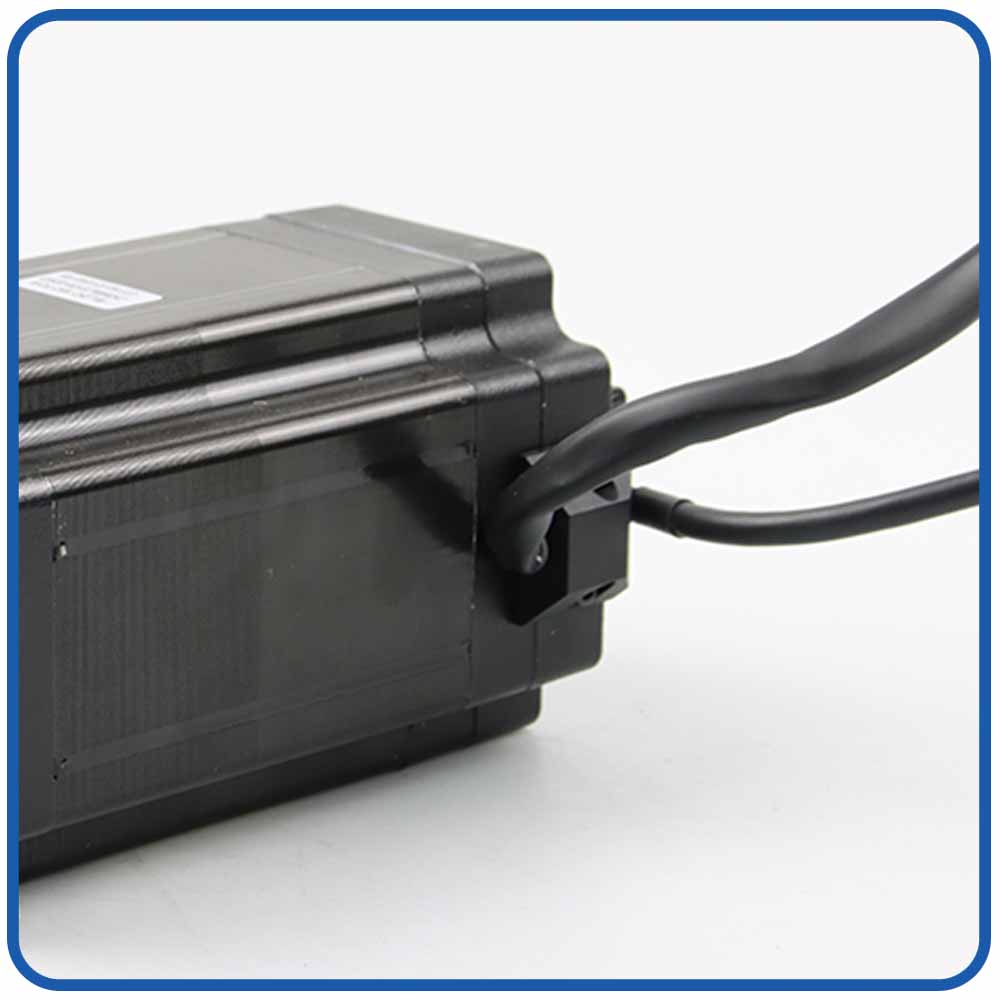
|
|
|
|
|---|---|---|---|---|
Aksel |
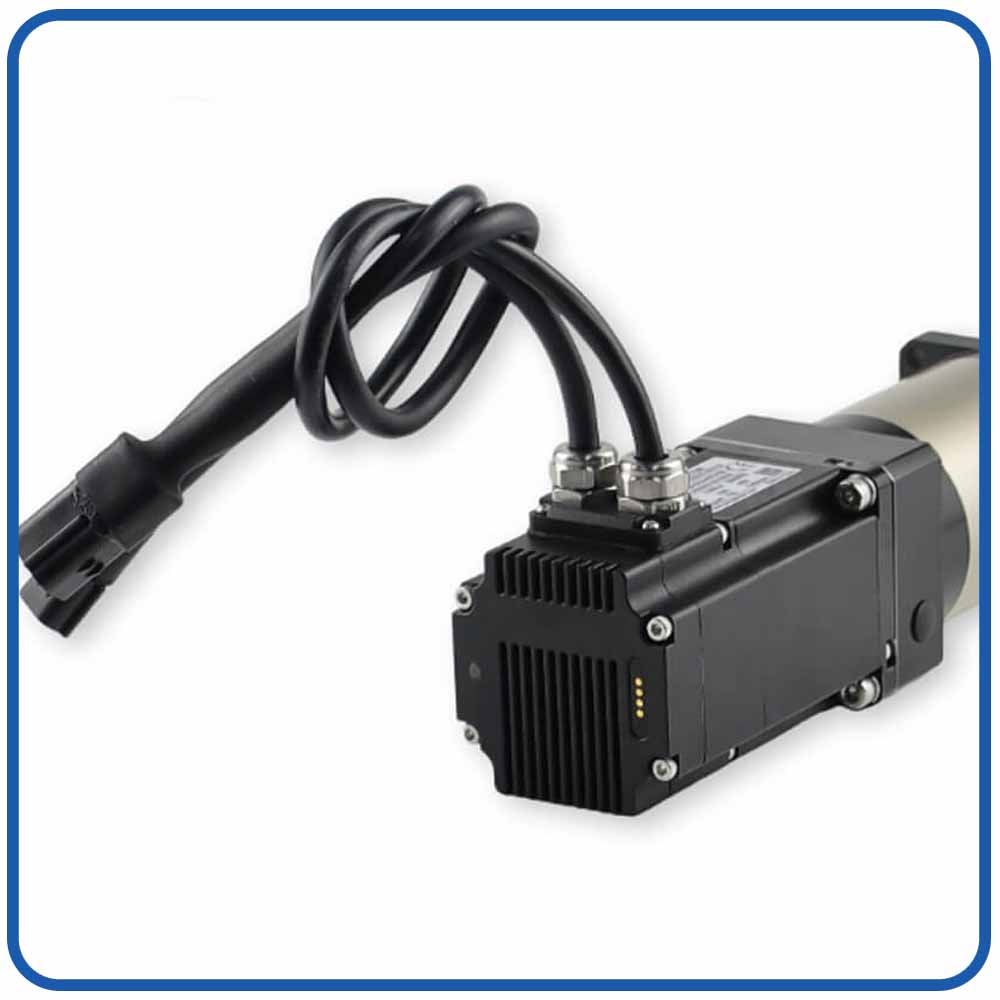
Terminalhus |
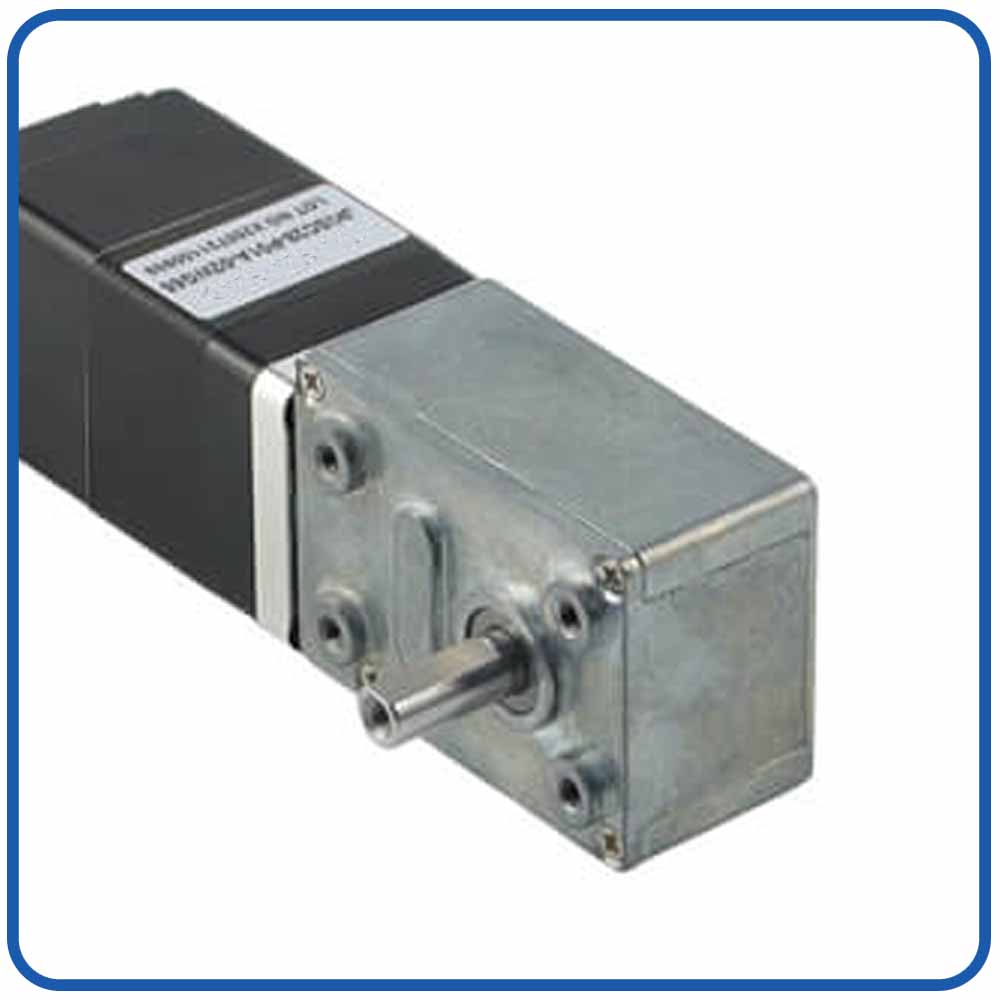
Snekkegirkasse |
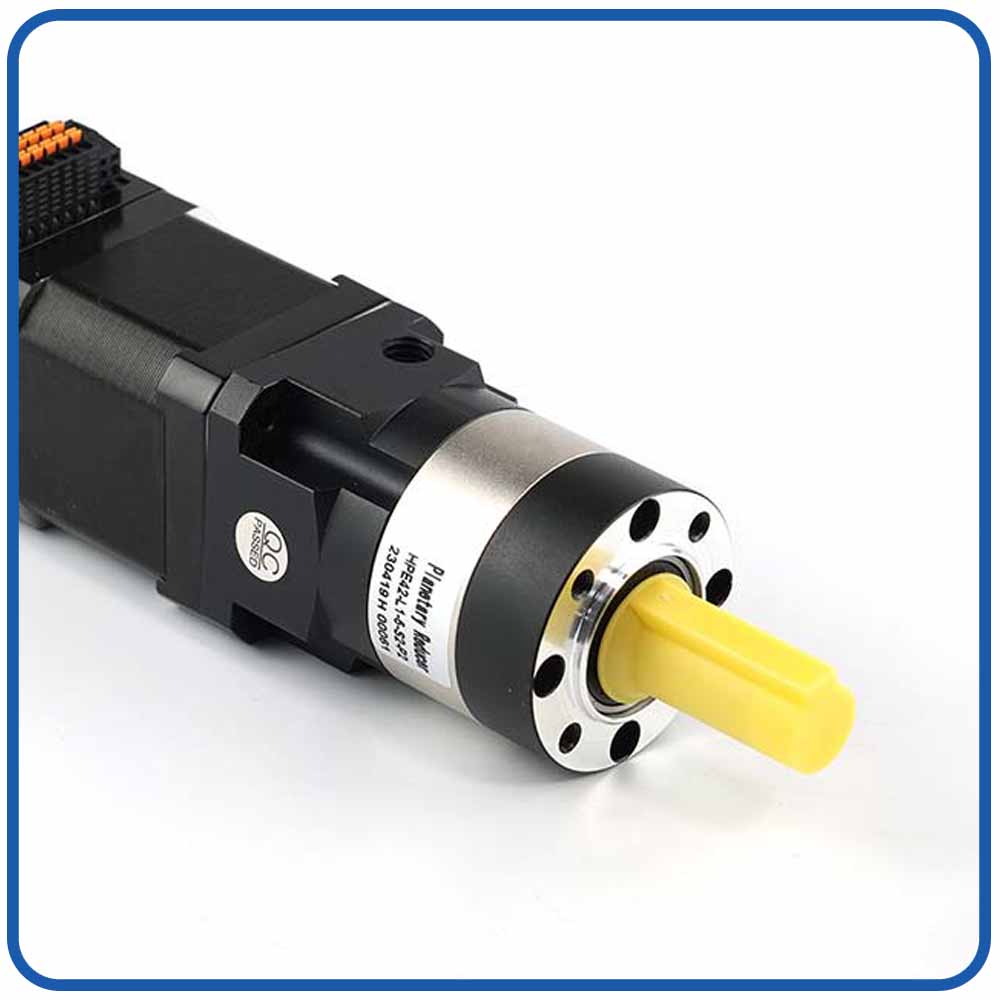
Planetarisk girkasse |
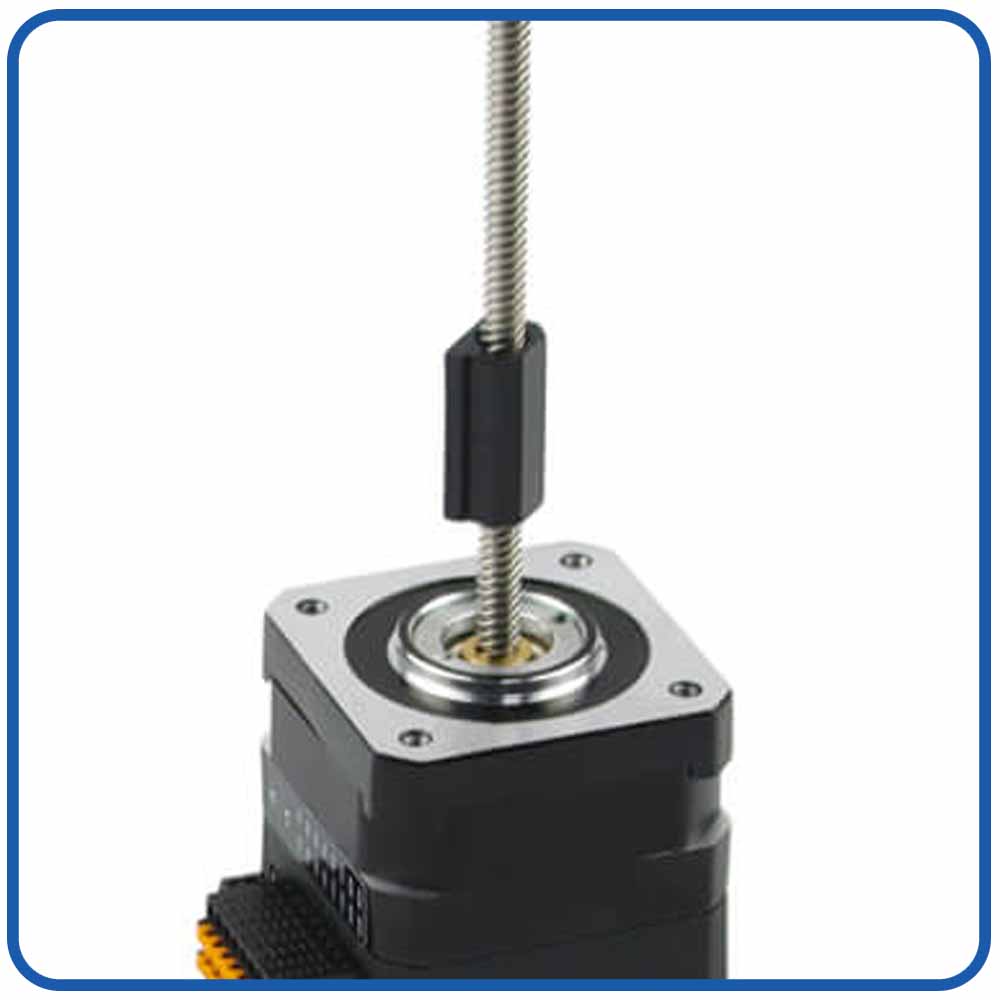
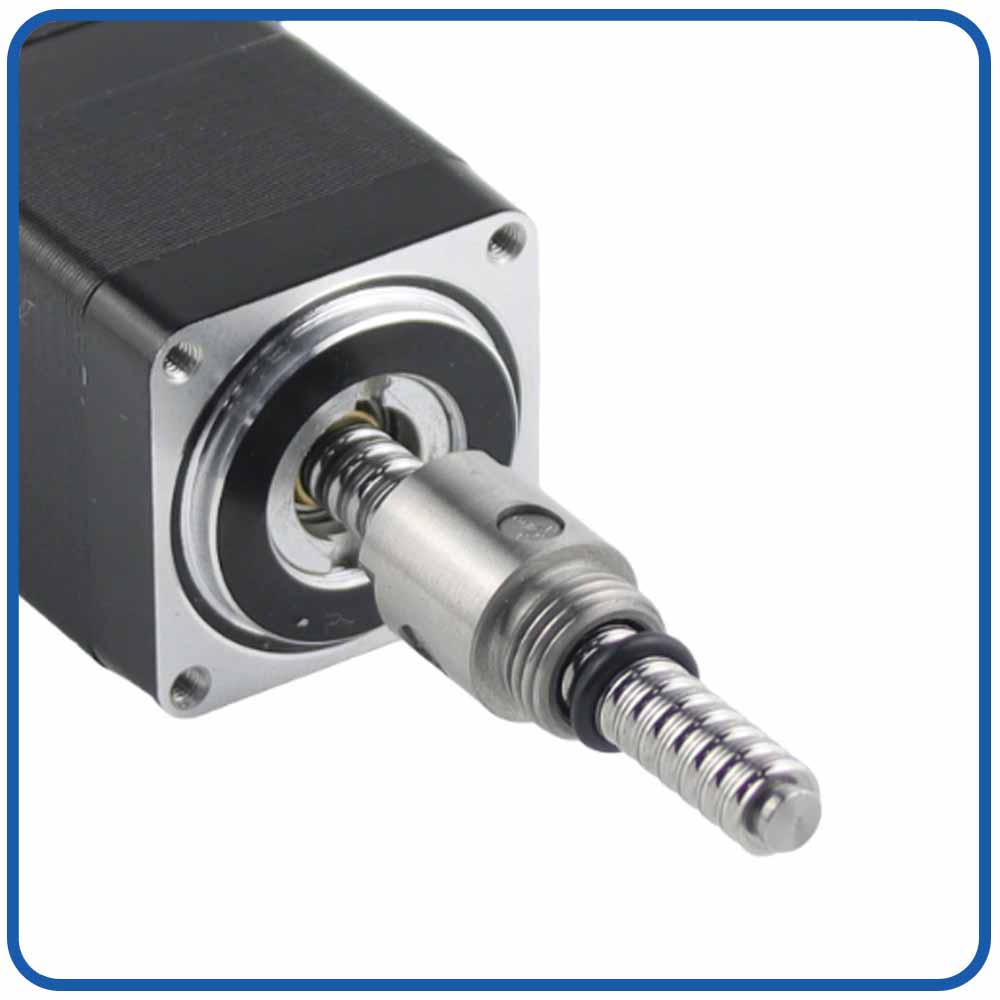
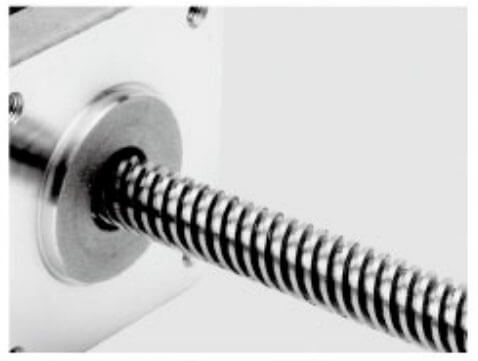
Blyskrue |
|
|
|
|
|
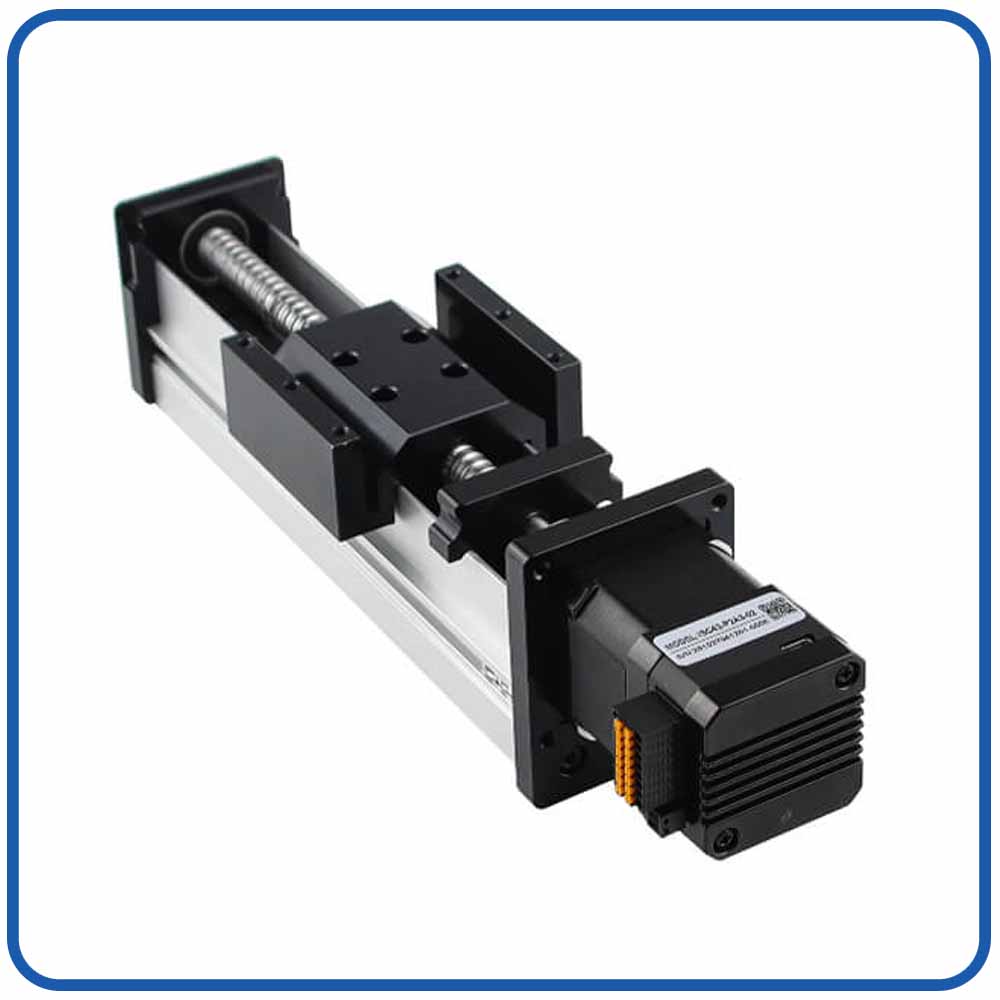
Lineær bevegelse |
Ball skrue |
Bremse |
IP-nivå |
|
|
|
|
|
|
|---|---|---|---|---|---|
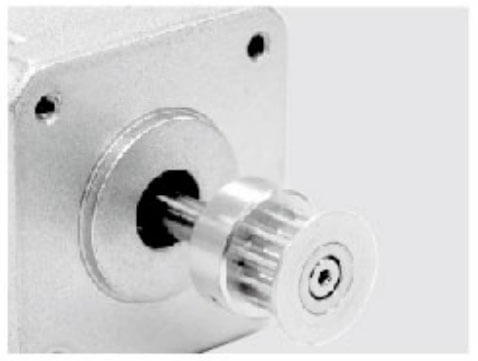
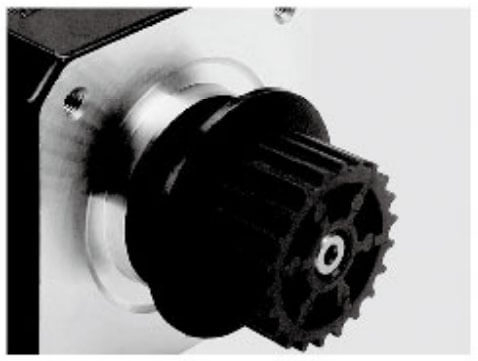
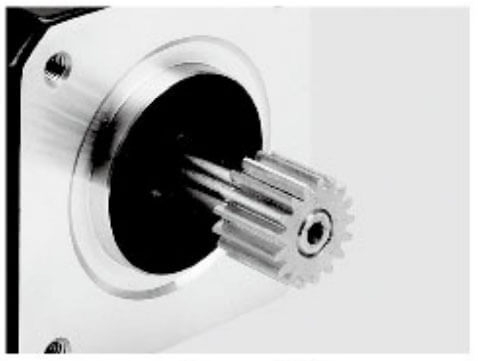
Remskive i aluminium |
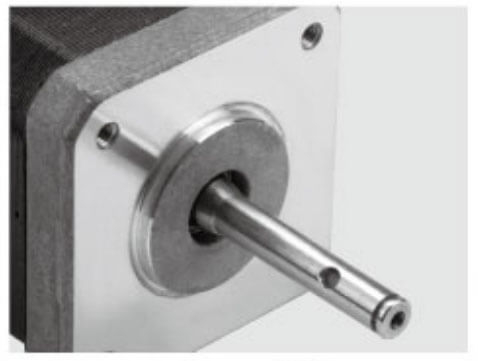
Akselpinne |
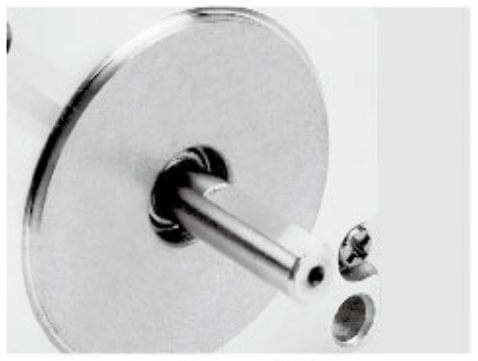
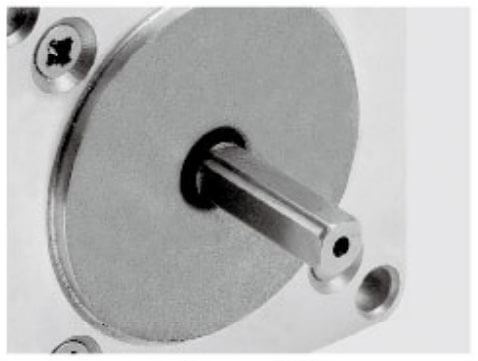
Enkelt D-skaft |
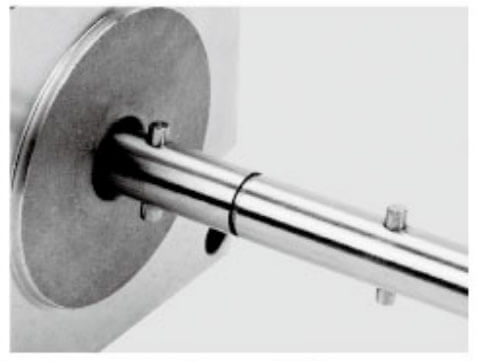
Hult skaft |
Remskive i plast |
Utstyr |
|
|
|
|
|
|
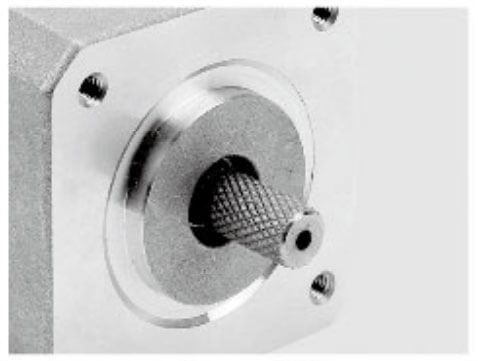
Knurling |
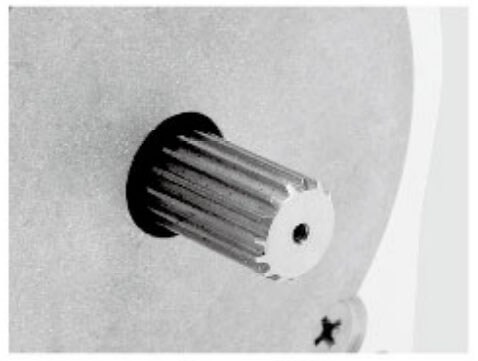
Hobbing skaft |
Skrueaksel |
Hult skaft |
Dobbel D-aksel |
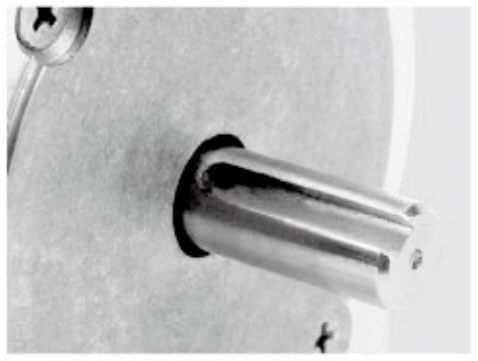
Keyway |
Robotgripere er ofte nødvendig for å håndtere produkter med forskjellige størrelser, former og materialer. Enten du velger elektroniske komponenter, bildeler, medisinsk utstyr eller emballasjeprodukter, må griperen kontrollere bevegelsen nøyaktig.
En integrert servomotor gir:
Høy posisjoneringsnøyaktighet
Kontroll med lukket sløyfe
Sanntids feilretting
Stabil repeterbarhet
Den innebygde koderen overvåker kontinuerlig motorposisjonen og sender tilbakemeldingssignaler til kontrollsystemet. Hvis det er noe posisjonsavvik, kompenserer servosystemet automatisk for å opprettholde nøyaktig bevegelse.
Dette er spesielt viktig for applikasjoner som krever presisjon på mikronnivå eller millimeternivå, for eksempel halvledermontering og presisjonsinspeksjonssystemer.
Moderne roboter blir mindre, lettere og mer intelligente. Tradisjonelle motorsystemer krever ofte:
Eksterne servodrev
Store styreskap
Komplekse ledninger
Ekstra koblinger
Disse komponentene øker installasjonsplassen og vedlikeholdskostnadene.
De integrert servomotor for robotgripeapplikasjoner reduserer systemets kompleksitet ved å kombinere drivverket og motoren i én pakke.
Fordelene inkluderer:
Redusert robotarmvekt
Mindre mekanisk struktur
Enklere installasjon
Lavere ledningskrav
Forbedret systempålitelighet
For robotiske endeeffektorer, der tilgjengelig plass er begrenset, gir kompakte integrerte servoløsninger betydelige fordeler.
En stor utfordring for robotgripere er å kontrollere riktig gripekraft.
For mye kraft kan skade skjøre produkter, mens utilstrekkelig kraft kan føre til at gjenstander sklir.
Integrerte servomotorer støtter intelligent dreiemomentkontroll, slik at robotgripere kan justere kraften i henhold til applikasjonskravene.
For eksempel:
Håndtering av glassprodukter krever forsiktig grep
Bilkomponenter krever sterkere holdekraft
Medisinsk utstyr krever presise og stabile bevegelser
Gjennom lukket dreiemomentkontroll kan den integrerte servomotoren opprettholde konsekvent gripetrykk og forbedre produktkvaliteten.
I høyhastighets produksjonsmiljøer må robotsystemer utføre repeterende operasjoner raskt og nøyaktig.
Integrerte servomotorer gir:
Rask akselerasjon og retardasjon
Høy dynamisk respons
Jevn bevegelseskontroll
Reduserte driftsforsinkelser
For automatiserte samlebånd forbedrer raskere griperrespons direkte produksjonseffektiviteten.
Applikasjoner som:
Velg-og-plasser roboter
Pakkeroboter
Sorteringssystemer
Montering av roboter
dra nytte av de raske responsegenskapene til integrert servoteknologi.
Adopsjonen av integrerte servomotorer i robotgripeapplikasjoner gir betydelige forbedringer i bevegelseskontroll, systemeffektivitet og automatiseringsytelse. Ved å kombinere motoren, servodriften, koderen og kontrollelektronikken til en enkelt kompakt enhet, gir integrerte servoløsninger et mer fleksibelt og pålitelig alternativ til tradisjonelle motorsystemer.
En av de største fordelene med en integrert servomotor for robotgripere er dens kompakte struktur. Tradisjonelle servosystemer krever vanligvis separate motorer, stasjoner, kontrollere og komplekse ledninger, noe som øker installasjonsplassen og systemets kompleksitet.
Integrerte servomotorer kombinerer flere komponenter til én enhet, og hjelper robotprodusenter med å oppnå:
Redusert aktuatorstørrelse
Senk vekten av robotarmen
Forenklet mekanisk design
Enklere installasjon på begrenset plass
Denne kompakte designen er spesielt verdifull for samarbeidende roboter, lette robotarmer og ende-på-arm-verktøysystemer , der plass og vekt er kritiske faktorer.
Robotgripere krever nøyaktig posisjonering for å plukke, plassere og sette sammen forskjellige objekter. Integrerte servomotorer gir lukket sløyfekontroll gjennom innebygde kodere, som tillater sanntidsovervåking og korrigering av motorposisjon.
Viktige fordeler inkluderer:
Høy posisjoneringsnøyaktighet
Forbedret repeterbarhet
Reduserte posisjoneringsfeil
Stabil gripeevne
Sammenlignet med motorløsninger med åpen sløyfe, kan integrerte servomotorer automatisk kompensere for lastendringer og eksterne forstyrrelser, og sikre mer pålitelig robotdrift.
Ulike produkter krever ulike gripekrefter. Skjøre komponenter trenger skånsom håndtering, mens tyngre deler krever sterkere holdekraft.
Integrerte servomotorer støtter presis dreiemomentkontroll, slik at robotgripere kan justere gripekraften i henhold til applikasjonskravene.
Dette gjør at roboter trygt kan håndtere:
Elektroniske komponenter
Glassprodukter
Medisinsk utstyr
Bildeler
Emballasjematerialer
Nøyaktig kraftkontroll bidrar til å redusere produktskader og forbedrer produksjonskonsistensen.
Moderne automatiseringssystemer krever at roboter utfører oppgaver raskt og samtidig opprettholder nøyaktigheten. Integrerte servomotorer gir utmerket dynamisk ytelse med rask akselerasjon, retardasjon og responshastighet.
Fordelene inkluderer:
Kortere driftssykluser
Raskere gripende og frigjørende handlinger
Myke bevegelsesoverganger
Forbedret produksjonseffektivitet
For høyhastighetsapplikasjoner som automatiserte samlebånd, sorteringssystemer og robotplukkutstyr , forbedrer raskere motorrespons direkte den totale produktiviteten.
Tradisjonelle servosystemer involverer ofte kompliserte ledninger mellom motorer, stasjoner, kontrollere og tilbakemeldingsenheter. Dette øker installasjonstiden og vedlikeholdsproblemer.
Integrerte servomotorer forenkler systemarkitekturen ved å redusere:
Strømkabler
Enkoder kabler
Eksterne stasjonstilkoblinger
Krav til styreskap
Med kommunikasjonsgrensesnitt som CANopen, RS485, Modbus eller EtherCAT kan integrerte servomotorer enkelt kobles sammen med industriroboter og automatiseringskontrollere.
De viktigste fordelene med integrerte servomotorer for robotgripeapplikasjoner inkluderer kompakt design, presis bevegelseskontroll, intelligent kraftstyring, rask respons, enkel integrasjon og forbedret pålitelighet. Ved å forenkle aktuatorstrukturen samtidig som ytelsen forbedres, hjelper integrerte servomotorer robotsystemer med å oppnå høyere effektivitet og større fleksibilitet.
For bransjer som søker avanserte automatiseringsløsninger, gir integrerte servomotorer en effektiv måte å forbedre ytelsen til robotgrepene og støtte den fortsatte utviklingen av smart produksjon.
Trekk |
Integrert servomotor |
Tradisjonelt servosystem |
|---|---|---|
Motor og sjåfør |
Integrert |
Skille |
Installasjon |
Enkel |
Kompleks |
Kabling |
Redusert |
Flere kabler |
Størrelse |
Kompakt |
Større |
Vedlikehold |
Enklere |
Mer komplisert |
Systemfleksibilitet |
Høy |
Moderat |
Søknadsegnethet |
Robotikk, automasjon, kompakt utstyr |
Store industrimaskiner |
For robotgripeapplikasjoner hvor plass, vekt og responshastighet er kritisk, gir integrerte servomotorer en mer effektiv løsning.
Industriroboter som brukes i produksjon krever pålitelige gripesystemer for repeterende operasjoner.
Integrerte servomotorer hjelper robotgripere med å oppnå:
Nøyaktig delplassering
Stabil gripekraft
Langsiktig driftssikkerhet
Vanlige applikasjoner inkluderer:
Bilproduksjon
Elektronikk montering
Metallbehandling
Maskinpleie
Samarbeidende roboter jobber tett med mennesker og krever sikrere, mer intelligent bevegelseskontroll.
Integrerte servomotorer støtter:
Glatt bevegelse
Tving justering
Kompakt robotdesign
De er egnet for:
Fleksible produksjonslinjer
Laboratorieautomatisering
Små batch produksjon
Automatiserte lagerroboter krever ofte gripere for å håndtere forskjellige pakker og produkter.
Integrerte servomotorløsninger forbedrer:
Sorteringsnøyaktighet
Håndteringshastighet
Systempålitelighet
De kan brukes i:
Robotplukksystemer
Automatiserte lagringssystemer
Intelligent sorteringsutstyr
Medisinsk automatisering krever ekstremt presise bevegelser.
Integrerte servomotorer gir:
Nøyaktig posisjonering
Drift med lav vibrasjon
Pålitelig kontroll
Søknader inkluderer:
Håndtering av laboratorieprøver
Montering av medisinsk utstyr
Forskning på automatiseringsplattformer
Velge rett integrert servomotor for en robotgriper er avgjørende for å oppnå nøyaktig grep, stabil drift og langsiktig pålitelighet. En passende servomotor må samsvare med de mekaniske kravene til griperen, inkludert dreiemoment, hastighet, presisjon, størrelse, kommunikasjonsmetode og arbeidsmiljø.
I motsetning til tradisjonelle motorsystemer, kombinerer en integrert servomotor motor, driver, koder og kontrollelektronikk i én kompakt enhet , noe som gjør valgprosessen mer fokusert på ytelsesmatching og systemkompatibilitet.
Følgende faktorer bør vurderes når du velger en integrert servomotor for robotgripeapplikasjoner.
Det første trinnet i å velge en integrert servomotor er å beregne det nødvendige dreiemomentet.
Motormomentet påvirker direkte gripekraften og robotgriperens evne til å holde gjenstander sikkert.
Viktige faktorer inkluderer:
Vekten til arbeidsstykket
Griper mekanisk struktur
Friksjonskoeffisient mellom gripefingrene og objektet
Overføringseffektivitet
Sikkerhetsmargin
En motor med utilstrekkelig dreiemoment kan forårsake:
Gjenstand glir
Ustabilt grep
Redusert posisjoneringsnøyaktighet
En motor med for høyt dreiemoment kan øke:
Systemkostnad
Strømforbruk
Mekanisk belastning
Å velge riktig dreiemomentområde sikrer både ytelse og effektivitet.
Robotgripere utfører ofte repeterende operasjoner som plukking, plassering, montering og sortering. Derfor er bevegelsesnøyaktighet en kritisk valgfaktor.
En integrert servomotor med høyoppløselig koder gir:
Nøyaktig tilbakemelding om posisjon
Bevegelseskontroll med lukket sløyfe
Sanntids feilretting
Forbedret repeterbarhet
For applikasjoner som:
Elektronisk komponentmontering
Medisinsk automatisering
Presisjonsproduksjon
en høyere koderoppløsning og bedre servokontrollytelse anbefales.
Robotgripere har vanligvis begrenset installasjonsplass, spesielt når de er montert på enden av en robotarm.
Den valgte integrerte servomotoren bør vurdere:
Motordiameter
Motorlengde
Vekt
Monteringsmetode
Mekanisk grensesnitt
En kompakt servomotordesign bidrar til å oppnå:
Lette robot slutteffektorer
Raskere robotbevegelse
Lavere treghet
Enklere mekanisk integrasjon
For samarbeidsroboter og kompakt automatiseringsutstyr er størrelsesoptimering spesielt viktig.
Ulike robotgripeapplikasjoner krever forskjellige driftshastigheter.
Når du velger en integrert servomotor, må du vurdere:
Åpnings- og lukkehastighet
Akselerasjonskrav
Syklus tid
Kontinuerlig driftsfrekvens
Høyhastighetsapplikasjoner som automatisert sortering eller pakking krever servomotorer med:
Rask respons
Høy akselerasjonsevne
Stabil drift ved dynamiske belastninger
En riktig balanse mellom hastighet og dreiemoment sikrer effektiv robotytelse.
Integrerte servomotorer må kommunisere med robotkontrolleren eller automatiseringssystemet.
Vanlige kommunikasjonsalternativer inkluderer:
KAN åpne
RS485
Modbus RTU
EtherCAT
Puls- og retningskontroll
Kommunikasjonsmetoden bør samsvare med den eksisterende robotstyringsarkitekturen.
For eksempel:
Enkelt automatiseringsutstyr kan bruke pulsstyring
Flerakse robotsystemer kan kreve EtherCAT-kommunikasjon
Distribuerte automasjonssystemer kan bruke CANopen-nettverk
Å velge riktig grensesnitt forbedrer integreringseffektiviteten og systemkompatibiliteten.
Enkoderen er en nøkkelkomponent som bestemmer servomotorens nøyaktighet.
Vanlige kodealternativer inkluderer:
Inkrementell koder
Magnetisk koder
Optisk koder
Absolutt koder
For robotgripere bør koderen gi:
Pålitelig tilbakemelding på posisjonen
Stabil drift
Rask respons
Høy oppløsning
Applikasjoner som krever nøyaktig grep og posisjonering drar vanligvis nytte av tilbakemeldingssystemer med høyere ytelse.
Driftsmiljøet påvirker servomotorens pålitelighet direkte.
Vurder forhold som:
Temperaturområde
Støveksponering
Fuktighet
Vibrasjon
Kontinuerlig driftstid
For tøffe industrielle miljøer, velg integrerte servomotorer med:
Kraftig beskyttelsesdesign
Bedre varmeavledning
Høyere holdbarhet
For eksempel kan robotsystemer som brukes i matforedling, utendørs automasjon eller industrielle produksjonslinjer kreve økt miljøvern.
Før du velger en integrert servomotor, bekreft kompatibilitet med tilgjengelig strømforsyning.
Vanlige faktorer inkluderer:
Spenningsklassifisering
Gjeldende krav
Strømforbruk
Elektrisk tilkoblingsmetode
En passende strømforsyning sikrer:
Stabil motordrift
Redusert risiko for overoppheting
Lengre levetid
Lasttypen til robotgriperen påvirker motorvalget.
Ulike applikasjoner kan innebære:
Motoren opererer med et relativt stabilt kraftbehov.
Gripekraften endres avhengig av ulike produkter.
Griperstrukturen eller nyttelasten skaper ekstra treghet.
For applikasjoner med variabel eller høy treghet anbefales det å velge en integrert servomotor med sterk dynamisk respons og dreiemomentjustering.
Utover tekniske spesifikasjoner påvirker leverandørens evne også systemytelsen.
En pålitelig leverandør bør gi:
Alternativer for tilpasning av motor
Teknisk støtte
Søknadsveiledning
Produkttesting
Langsiktig serviceevne
For robotgripeapplikasjoner kan tilpasning være nødvendig for:
Motordimensjoner
Utgående akseldesign
Kommunikasjonsprotokoller
Koderalternativer
Monteringskonstruksjoner
En praktisk utvelgelsesprosess inkluderer:
Identifisere:
Griper type
Nyttelastvekt
Nødvendig gripekraft
Driftshastighet
Fastsette:
Nødvendig dreiemoment
Fartsområde
Effektvurdering
Krav til nøyaktighet
Sjekke:
Motorstørrelse
Spenning
Kommunikasjonsmetode
Installasjonskompatibilitet
Verifisere:
Bevegelsesnøyaktighet
Responshastighet
Lasteevne
Langsiktig stabilitet
Å velge riktig integrert servomotor for robotgripeapplikasjoner krever nøye vurdering av dreiemoment, nøyaktighet, hastighet, størrelse, kommunikasjon, tilbakemelding og driftsforhold.
En riktig valgt integrert servomotor kan gi:
Nøyaktig gripekontroll
Høyere automatiseringseffektivitet
Pålitelig robotytelse
Forenklet systemintegrasjon
Ved å matche motorspesifikasjonene med de faktiske kravene til robotgriperen, kan produsenter bygge smartere, raskere og mer pålitelige robotautomatiseringssystemer.
Med veksten av Industry 4.0 og intelligent automatisering, integrerte servomotorer vil fortsette å utvikle seg mot høyere intelligens og effektivitet.
Fremtidige trender inkluderer:
Kunstig intelligens og avanserte algoritmer vil gjøre roboter i stand til automatisk å optimalisere gripestrategier basert på gjenkjenning av objekter og tilbakemeldinger i sanntid.
Servomotorer vil fortsette å bli mindre samtidig som de gir høyere dreiemoment.
Avansert motorteknologi vil redusere energiforbruket og forbedre driftseffektiviteten.
Integrerte servomotorer vil bli mer koblet sammen gjennom industrielle kommunikasjonsnettverk, som støtter intelligente fabrikksystemer.
Den integrerte servomotoren for robotgripere gir en kraftig kombinasjon av kompakt struktur, presis kontroll, intelligent tilbakemelding og forenklet systemintegrasjon.
Ved å kombinere motoren, driveren og koderen til én løsning, hjelper integrert servoteknologi robotsystemer med å oppnå høyere ytelse samtidig som kompleksiteten reduseres.
For moderne automasjonsindustrier som krever raske, nøyaktige og pålitelige gripeløsninger, er integrerte servomotorer i ferd med å bli en viktig bevegelseskontrollteknologi som støtter neste generasjon av intelligent robotikk.
BESFOC Svar:
En integrert servomotor for robotgripper er en kompakt bevegelseskontrollløsning som kombinerer motor, servodrive, koder og kontrollelektronikk i én enhet. BESFOC integrerte servomotorer er designet for å gi presis posisjonskontroll, stabilt dreiemoment og rask respons for robotgripeapplikasjoner. Sammenlignet med tradisjonelle servosystemer reduserer de ledningskompleksiteten, sparer installasjonsplass og forbedrer den generelle systemets pålitelighet.
BESFOC Svar:
BESFOC integrerte servomotorer tilbyr flere fordeler for robotgripere, inkludert høy presisjon, kompakt design, intelligent kontroll og enkel integrasjon . Den innebygde koderen muliggjør lukket sløyfekontroll for nøyaktig posisjonering og repeterbar drift. Den integrerte strukturen reduserer eksterne komponenter og ledninger, noe som gjør robotsystemet mer kompakt, effektivt og enklere å vedlikeholde.
BESFOC-svar:
En integrert servomotor forbedrer robotgriperens ytelse ved å gi nøyaktig bevegelseskontroll, justerbar gripekraft og rask dynamisk respons. BESFOC servomotorer kan nøyaktig kontrollere hastighet, posisjon og dreiemoment, slik at robotgripere kan håndtere forskjellige objekter trygt og effektivt. Dette gjør dem egnet for bruksområder som industriroboter, samarbeidsroboter, automatisert montering og intelligente produksjonssystemer.
BESFOC-svar:
BESFOC integrerte servomotorer er mye brukt i ulike robotgripeapplikasjoner, inkludert industriell automatisering, robotarmer, samarbeidsroboter, smart produksjonsutstyr, lagerautomatisering og presisjonsmonteringssystemer . Deres kompakte størrelse og pålitelige kontrollytelse gjør dem egnet for applikasjoner som krever nøyaktig grep, posisjonering og repeterende bevegelser.
BESFOC-svar:
Når du velger en integrert servomotor for en robotgriper, inkluderer viktige faktorer nødvendig dreiemoment, hastighet, posisjoneringsnøyaktighet, motorstørrelse, kommunikasjonsmetode og arbeidsmiljø. BESFOC tilbyr forskjellige integrerte servomotorløsninger og tilpasningsmuligheter for å møte spesifikke robotapplikasjonskrav, og hjelper kundene med å oppnå pålitelig og effektiv bevegelseskontroll.


