
Pandangan: 0 Pengarang: Editor Tapak Masa Terbit: 2026-06-30 Asal: tapak


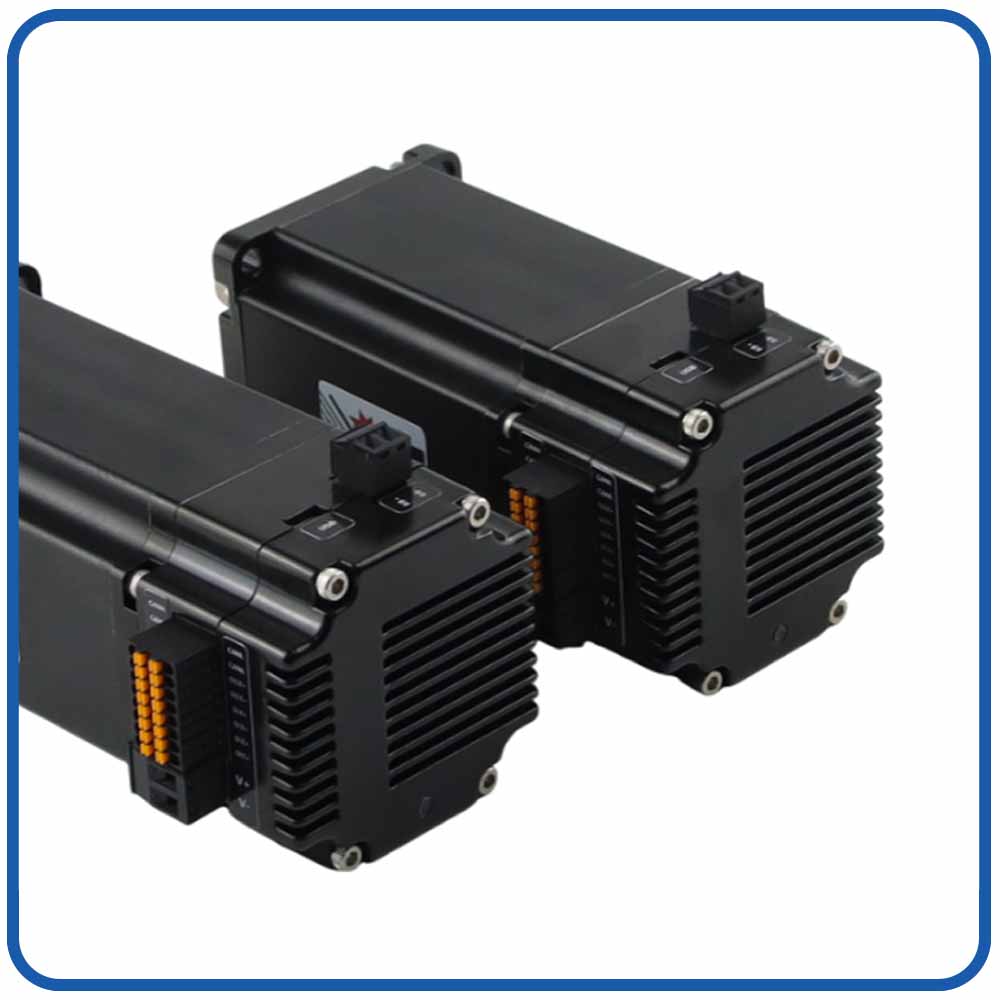
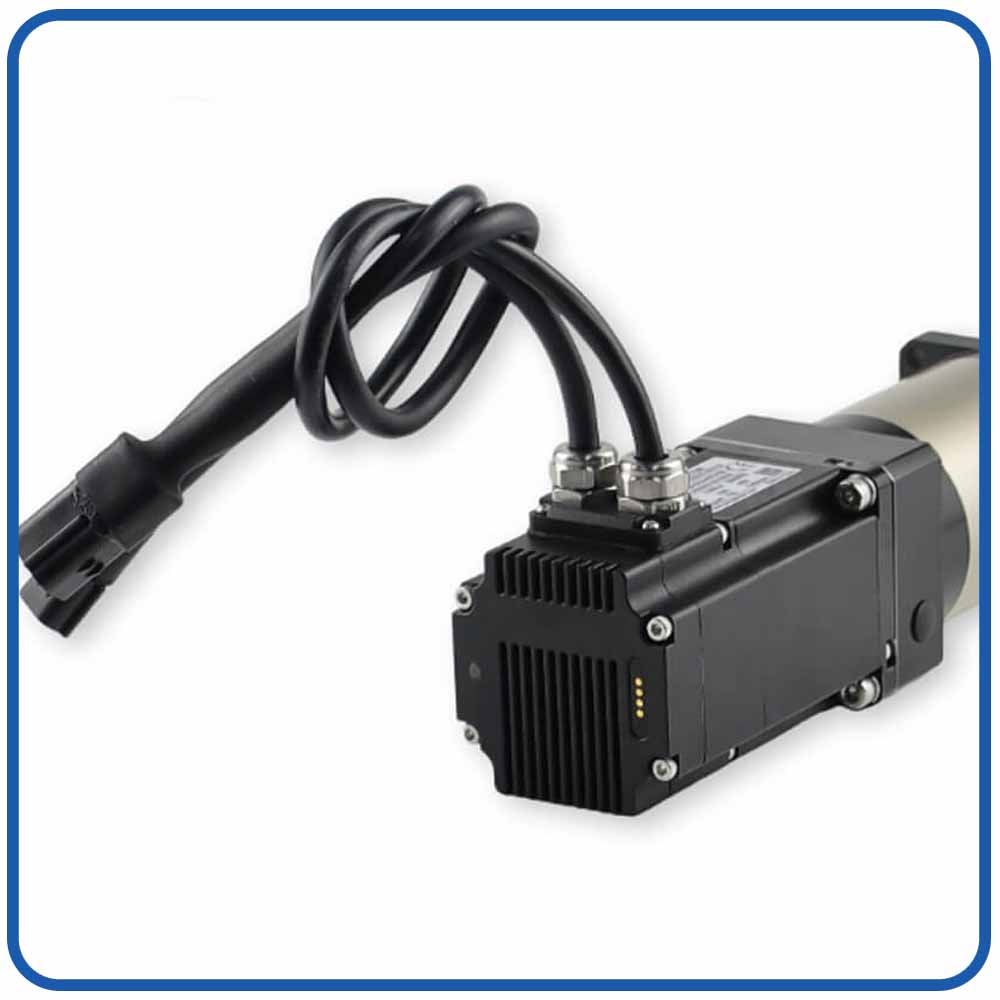
Motor servo bersepadu BESFOC untuk penggenggam robot menyediakan penyelesaian kawalan gerakan yang padat, tepat dan pintar. Dengan sistem pemacu dan maklum balas bersepadu, mereka meningkatkan ketepatan cengkaman robotik, kecekapan dan kebolehpercayaan untuk aplikasi automasi industri.
Perkembangan pesat automasi industri, robot kolaboratif dan pembuatan pintar telah meningkatkan permintaan untuk penyelesaian kawalan gerakan yang lebih padat, tepat dan cekap. Antara komponen utama yang menentukan prestasi robotik, sistem penggerak penggenggam robot memainkan peranan penting dalam mencapai pengendalian objek yang tepat, daya cengkaman yang boleh dipercayai dan automasi yang fleksibel.
Sistem penggenggam robot tradisional biasanya memerlukan motor, pemacu, pengawal dan sistem pendawaian yang kompleks. Struktur ini meningkatkan kesukaran pemasangan, mengurangkan kebolehpercayaan sistem dan mengehadkan fleksibiliti reka bentuk robotik. Kemunculan motor servo bersepadu untuk penggenggam robot menyediakan penyelesaian baharu dengan menggabungkan motor, pemacu, pengekod dan elektronik kawalan ke dalam satu unit padat.
Motor servo bersepadu membolehkan penggenggam robot mencapai kedudukan ketepatan tinggi, kawalan maklum balas masa nyata, tindak balas pantas dan reka bentuk mekanikal yang dipermudahkan , menjadikannya digunakan secara meluas dalam robot industri, robot kolaboratif (kobot), sistem pemasangan automatik, logistik pintar dan peralatan pembuatan ketepatan.
An motor servo bersepadu ialah peranti kawalan gerakan yang mengintegrasikan berbilang komponen ke dalam satu pemasangan padat, termasuk:
Motor servo DC tanpa berus atau motor servo
Elektronik pemacu servo
Pengekod resolusi tinggi
Antara muka pengawal gerakan
Sistem komunikasi
Algoritma kawalan kedudukan dan kelajuan
Apabila digunakan pada pencengkam robotik, motor servo bersepadu secara langsung mengawal daya bukaan, penutupan, cengkaman dan ketepatan kedudukan mekanisme pencengkam.
Berbanding dengan sistem servo konvensional yang memerlukan pemacu servo luaran dan pendawaian tambahan, motor servo bersepadu menyediakan seni bina yang lebih padat dan cekap.
Motor boleh menerima arahan daripada pengawal robot dan melaraskan tork, kelajuan dan kedudukan secara automatik mengikut isyarat maklum balas daripada pengekod. Ini membolehkan penggenggam robot mengendalikan objek berbeza dengan ketepatan dan kestabilan yang lebih tinggi.
|
|
|
|
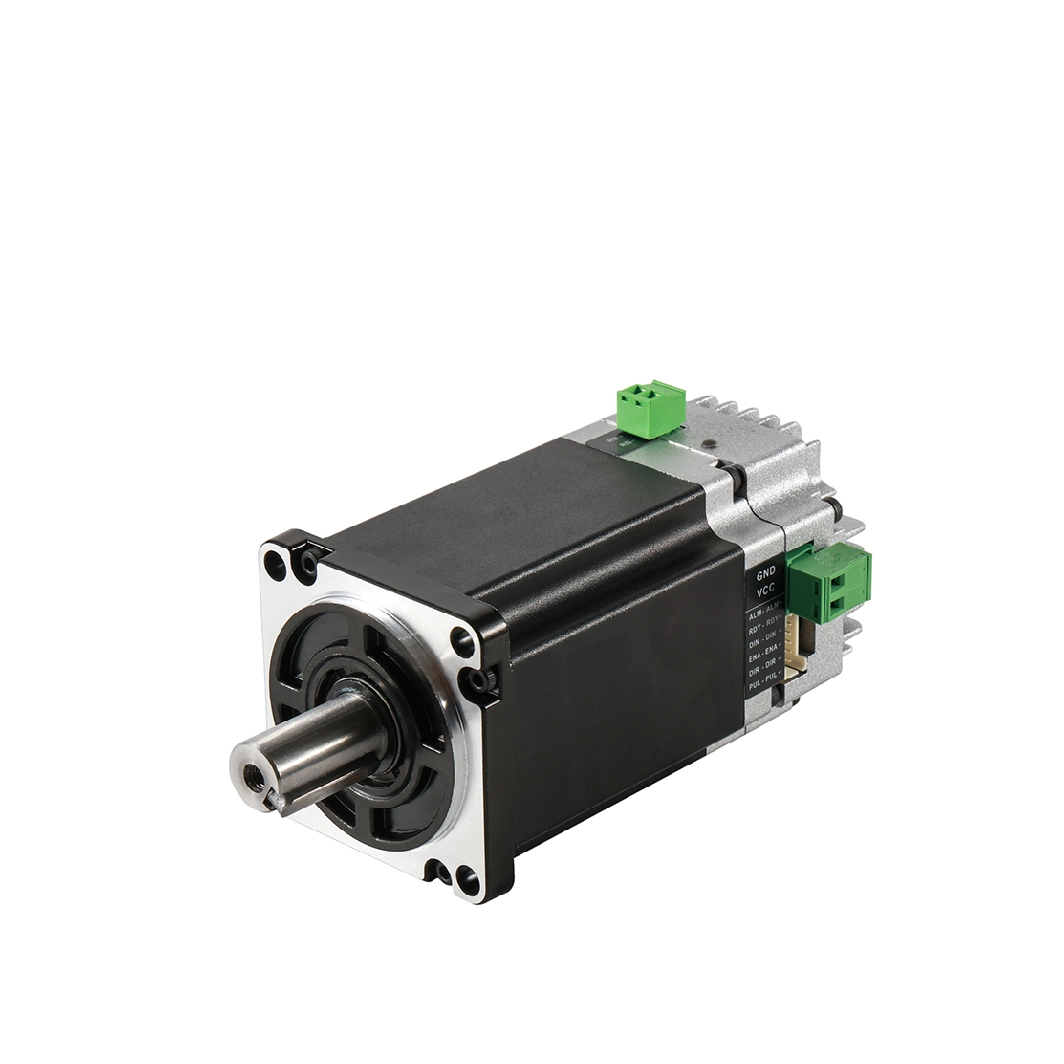
|
|
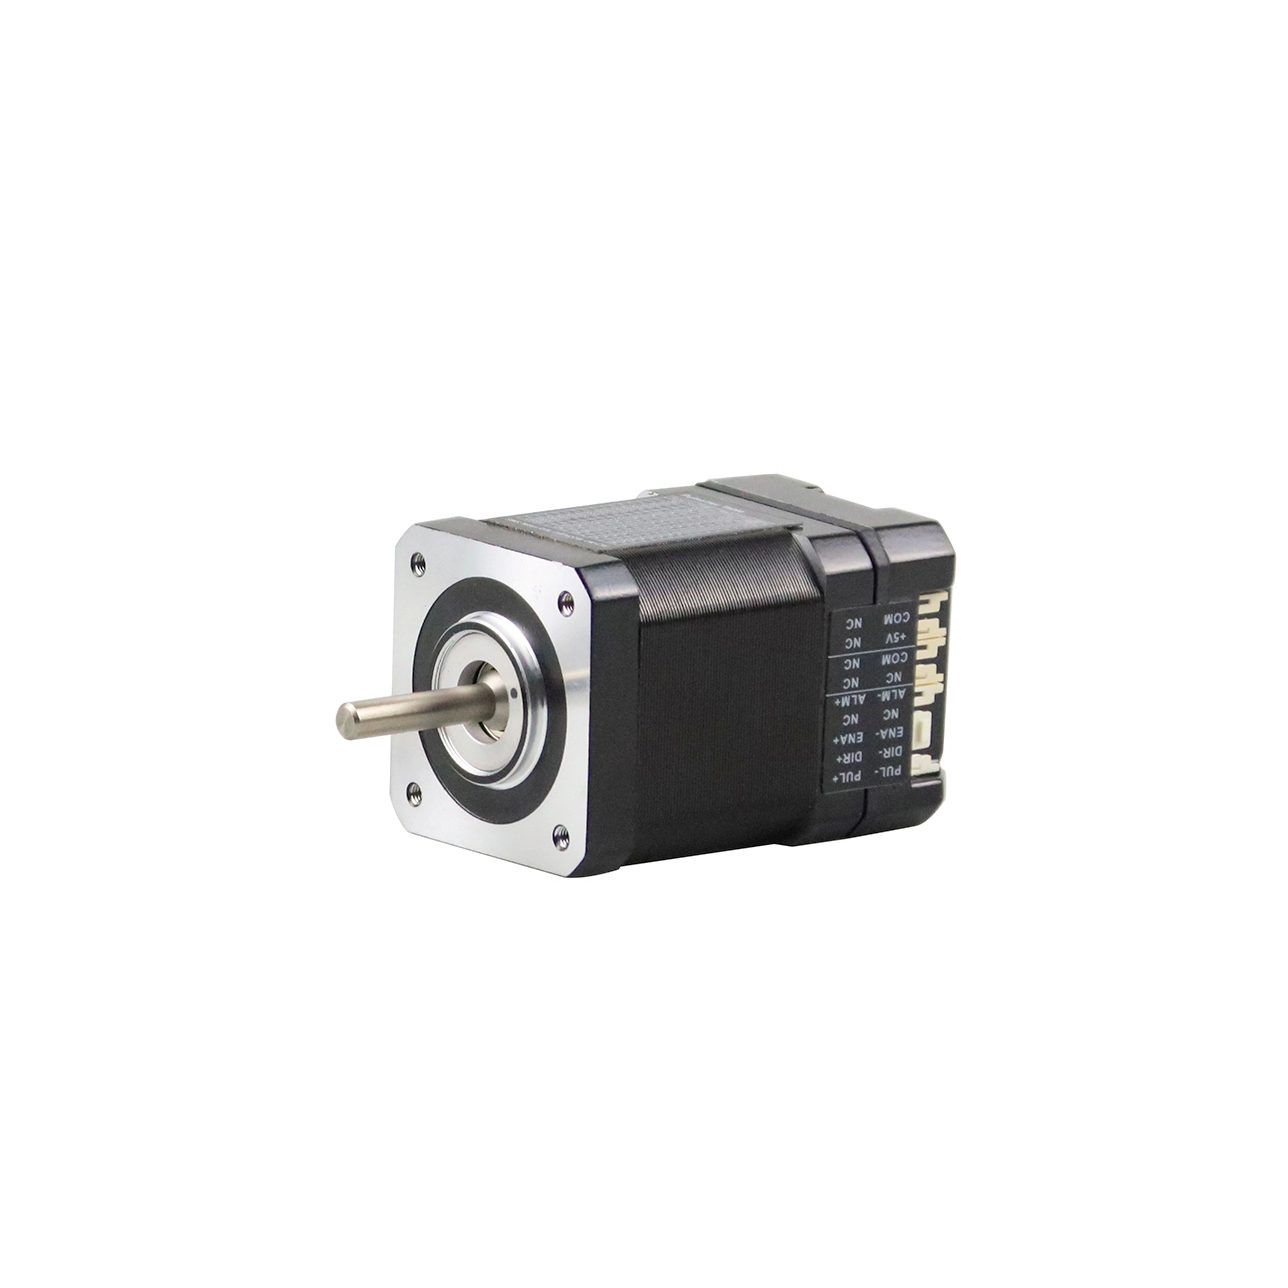
Motor Servo Stepper Bersepadu |
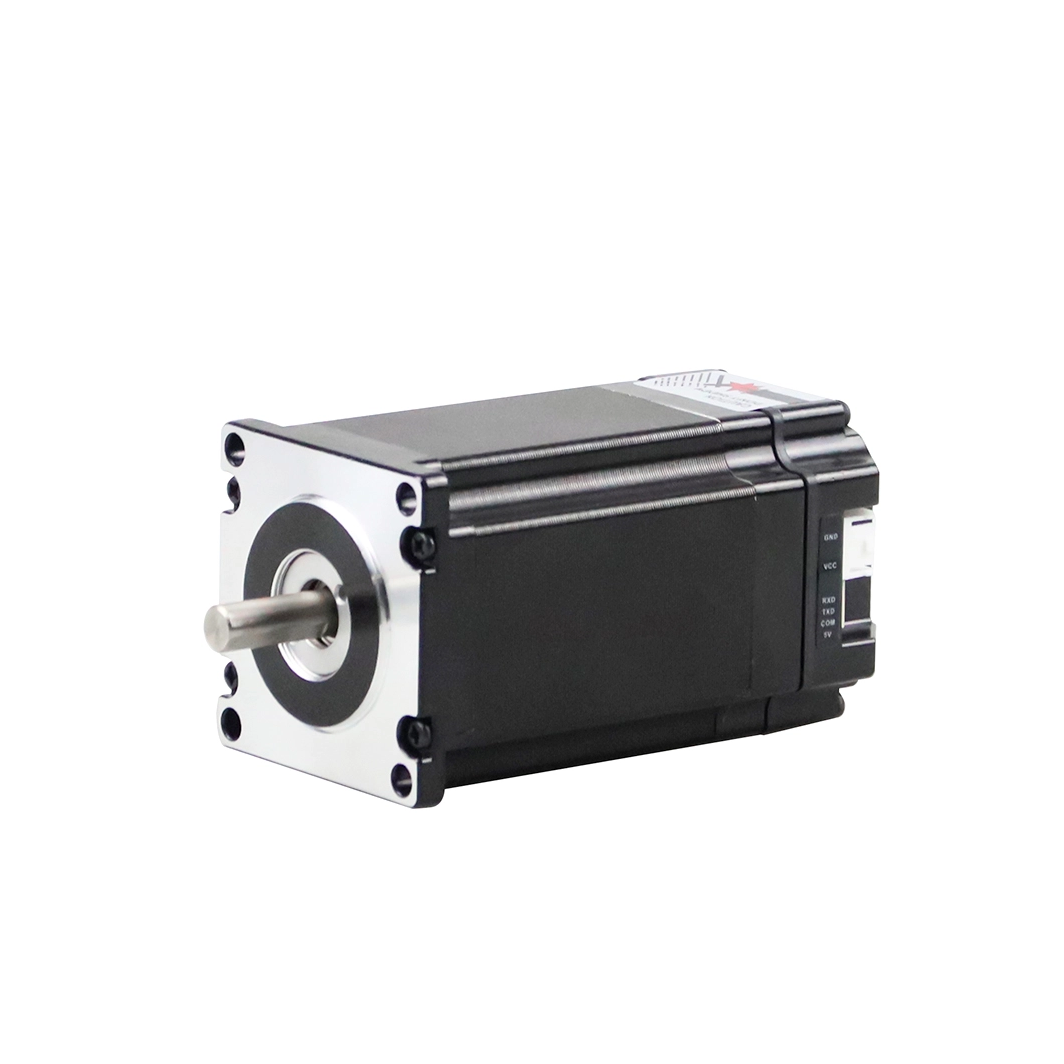
Motor Servo Stepper Bersepadu |
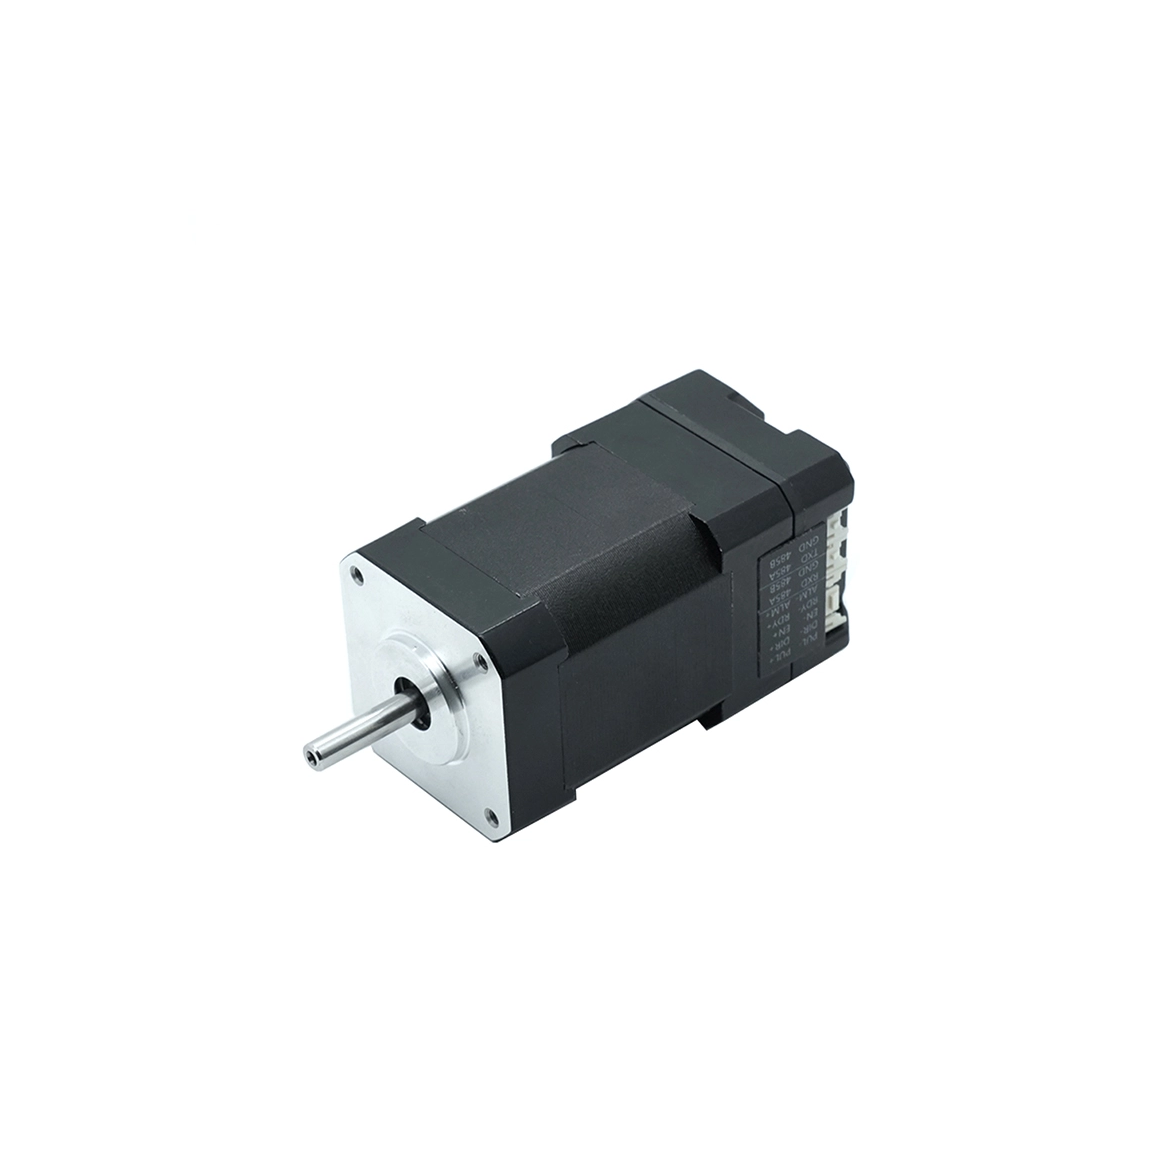
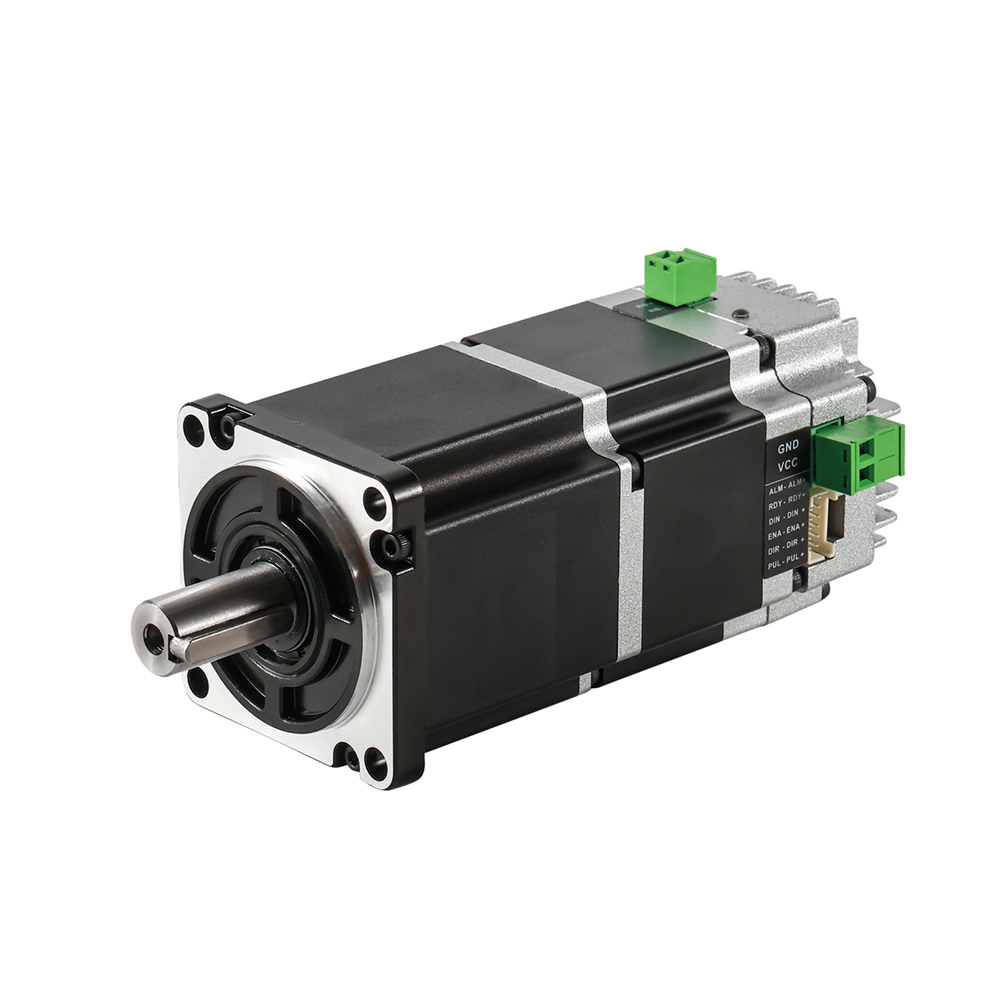
Motor Servo BLDC Bersepadu |
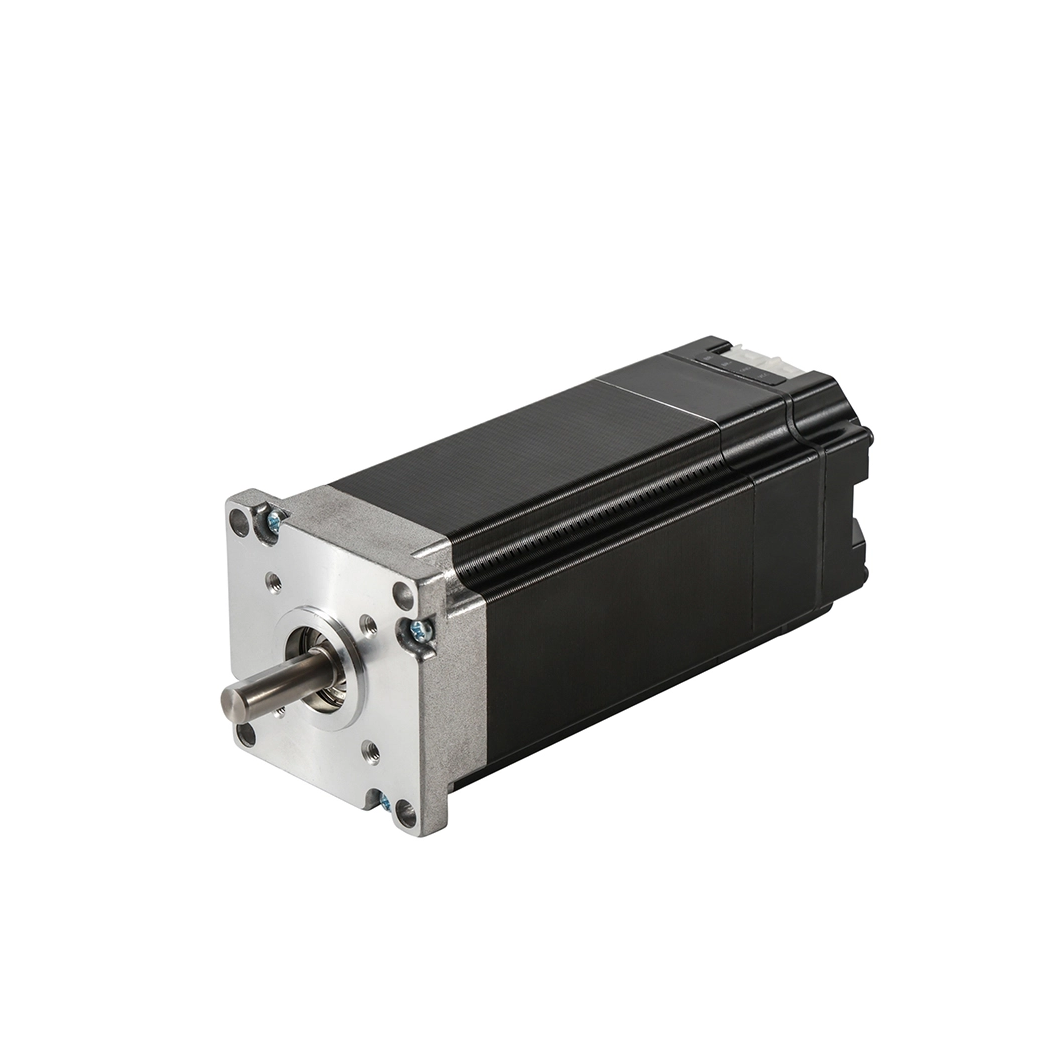
Motor Servo BLDC Bersepadu |
Motor Servo BLDC Bersepadu |
Motor Servo BLDC Bersepadu |
|
|
|
|
|
|---|---|---|---|---|
Aci |
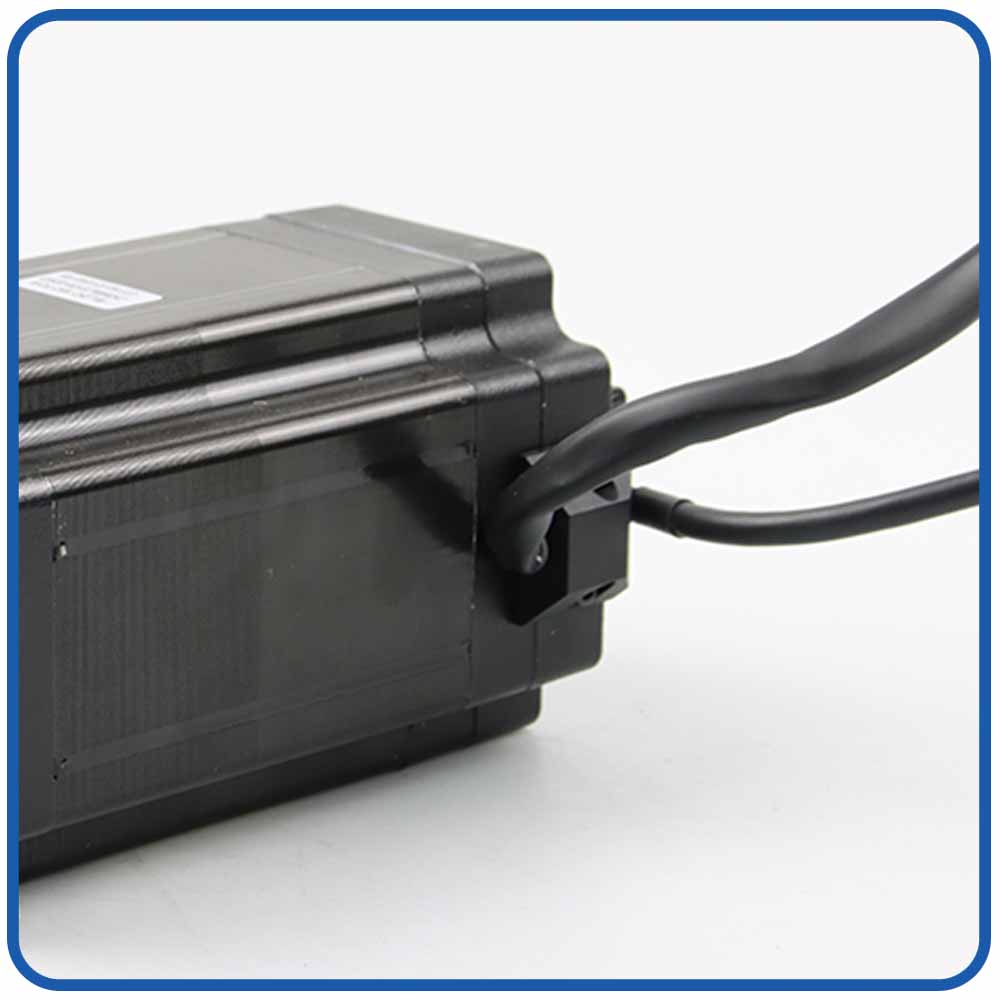
Perumahan terminal |
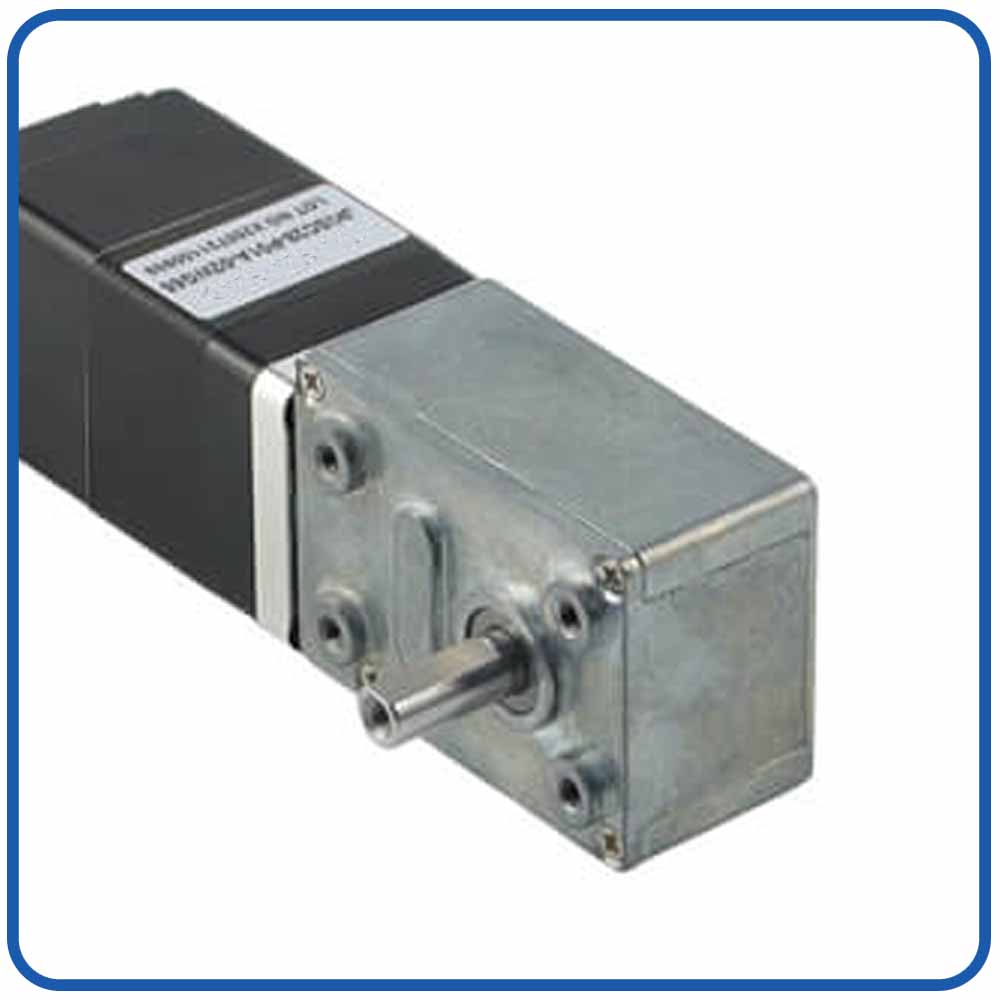
Kotak gear cacing |
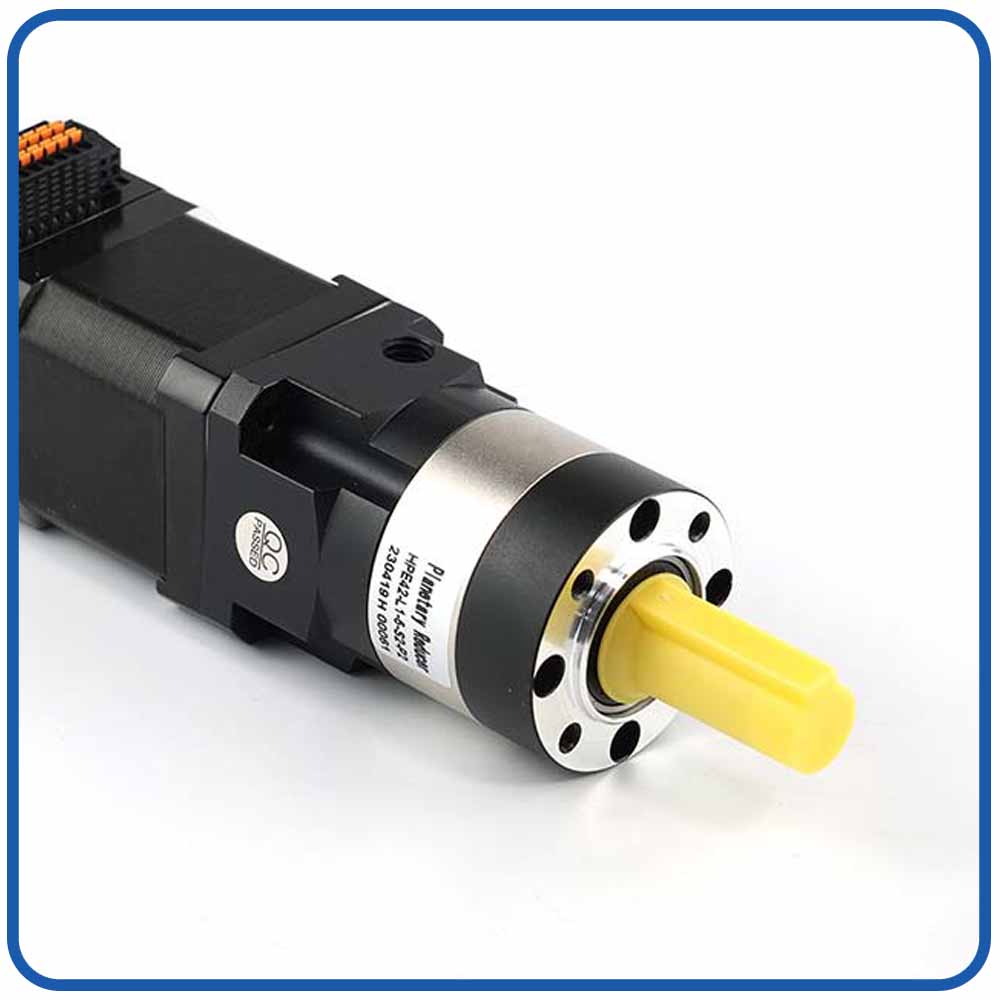
Kotak Gear Planet |
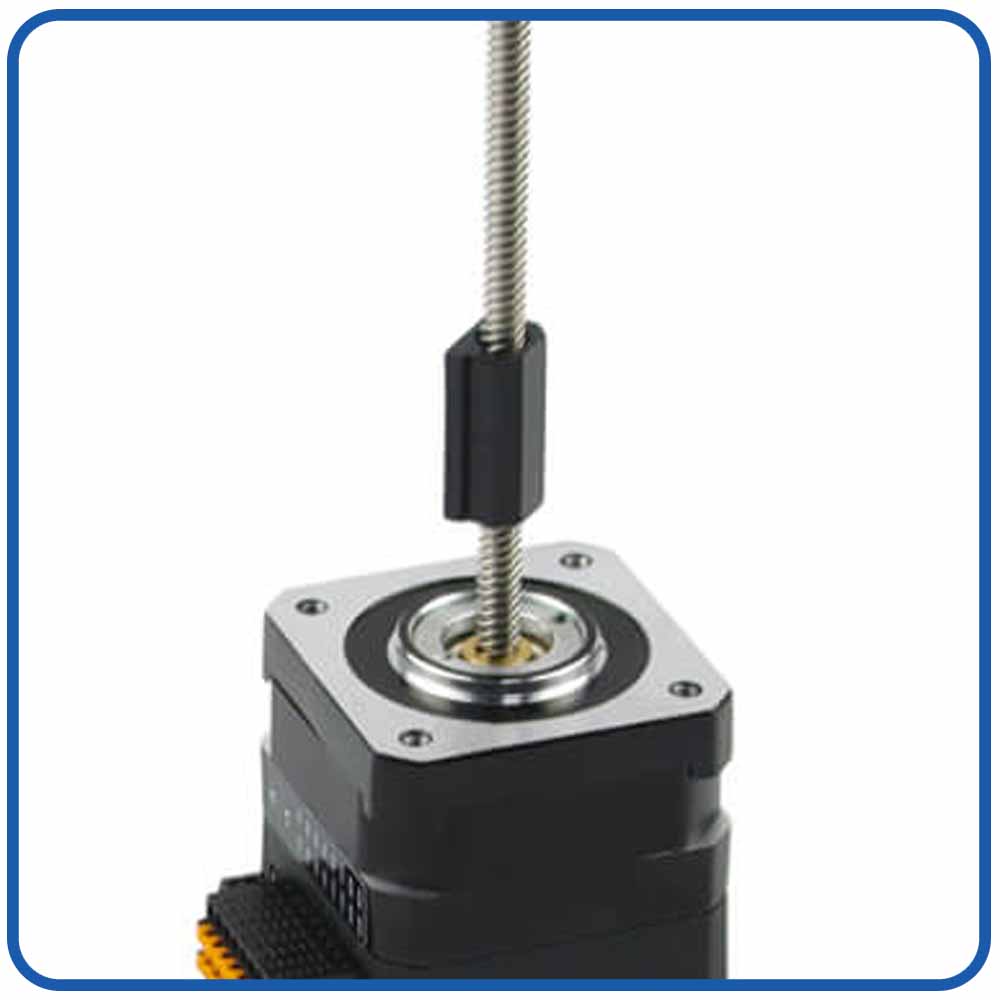
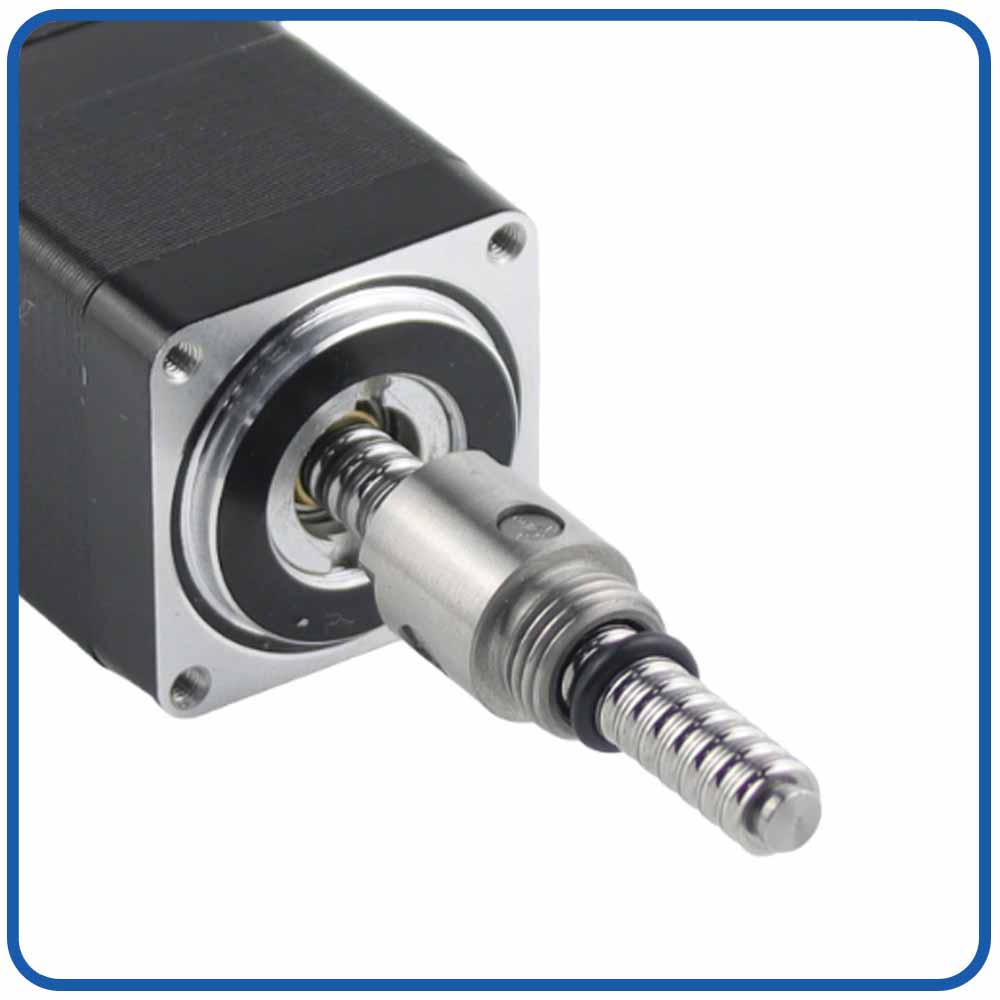
Skru Plumbum |
|
|
|
|
|
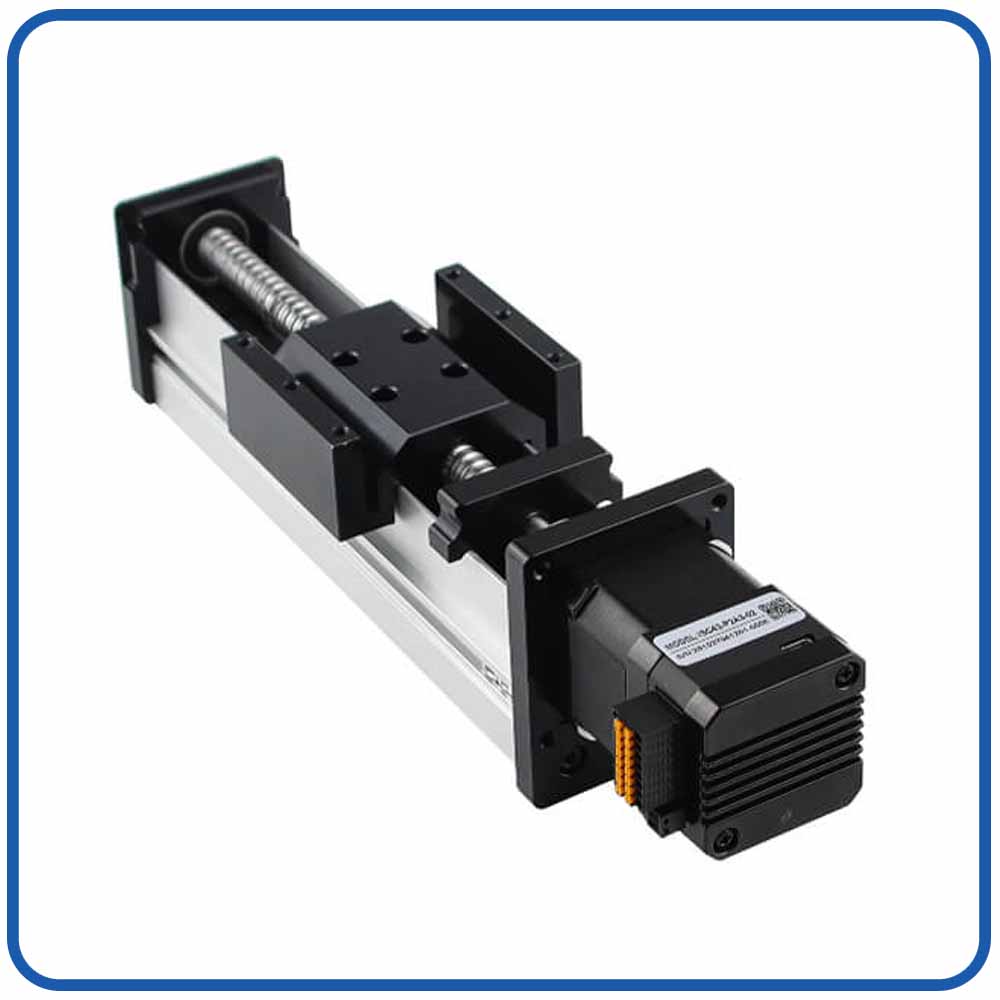
Gerakan Linear |
Skru Bola |
Brek |
Tahap IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
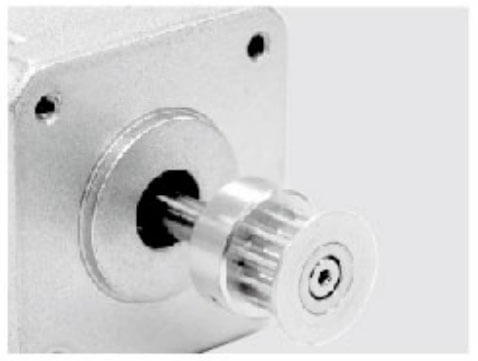
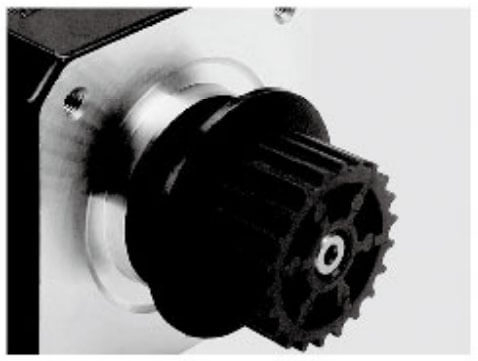
Takal Aluminium |
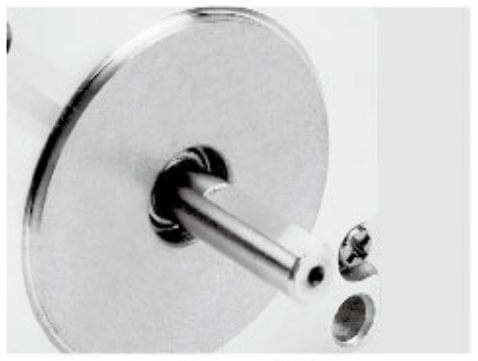
Pin Aci |
Aci D Tunggal |
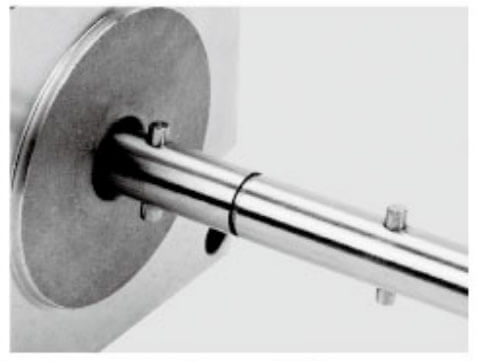
Aci Berongga |
Takal Plastik |
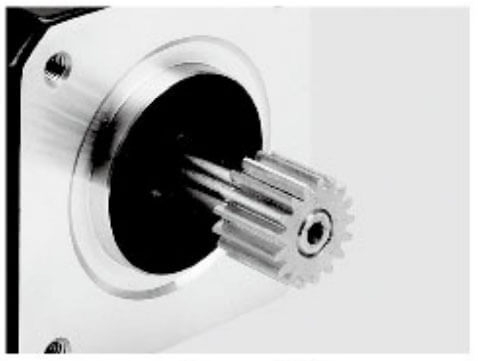
Gear |
|
|
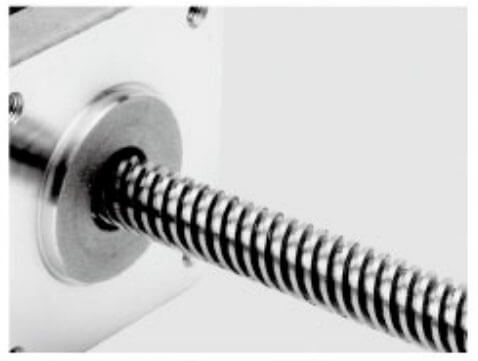
|
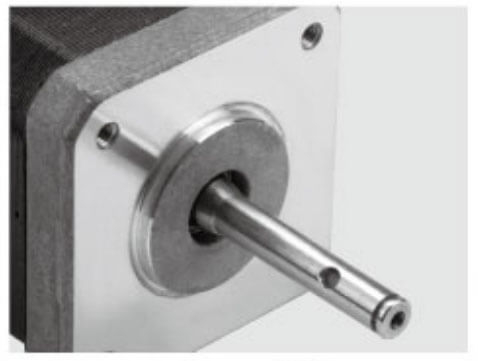
|
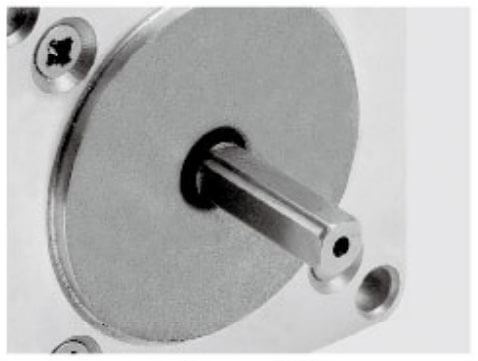
|
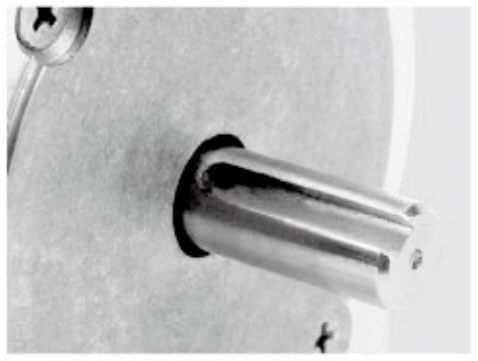
|
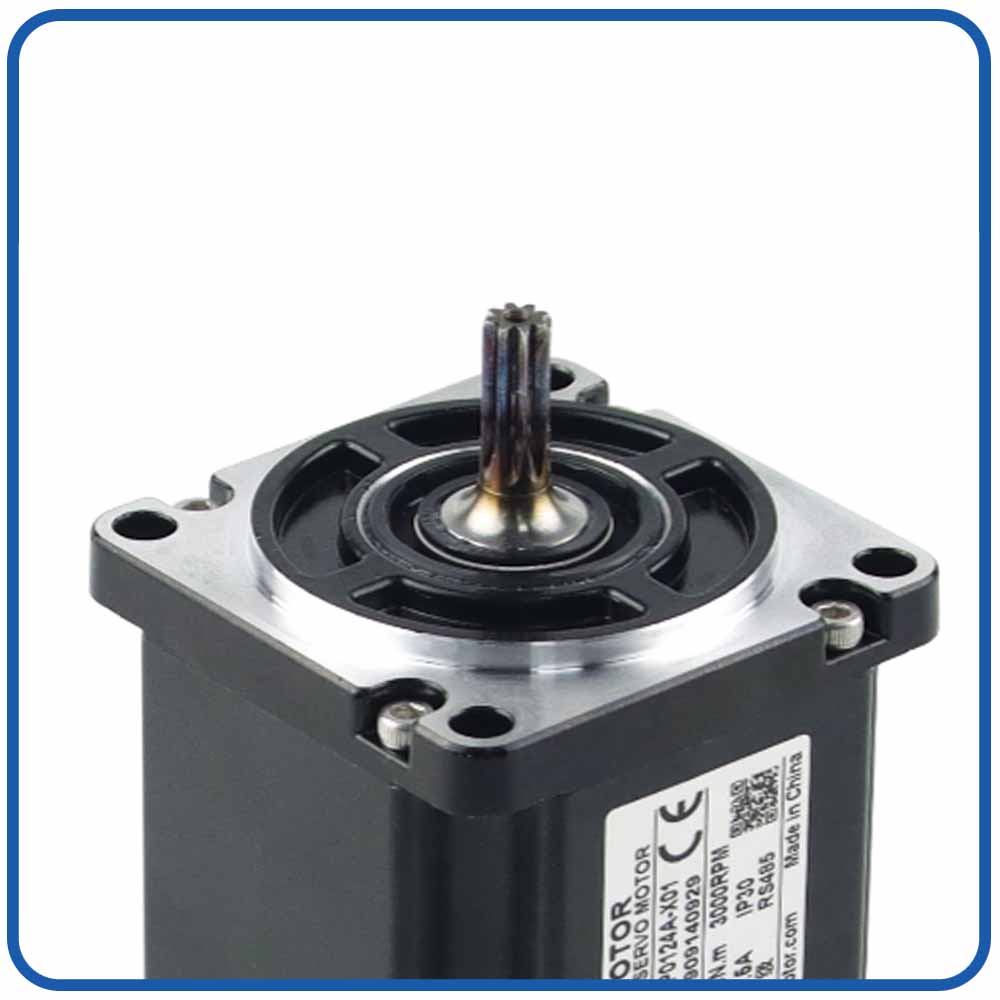
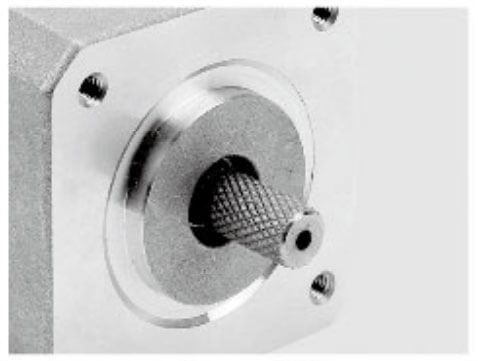
Knurling |
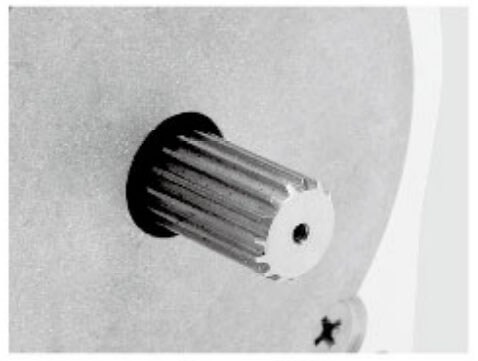
Aci Hobbing |
Aci Skru |
Aci Berongga |
Aci D Ganda |
Alur kunci |
Penggenggam robot selalunya diperlukan untuk mengendalikan produk dengan saiz, bentuk dan bahan yang berbeza. Sama ada memilih komponen elektronik, alat ganti automotif, peranti perubatan atau produk pembungkusan, penggenggam mesti mengawal pergerakan dengan tepat.
Motor servo bersepadu menyediakan:
Ketepatan kedudukan tinggi
Kawalan gelung tertutup
Pembetulan ralat masa nyata
Kebolehulangan yang stabil
Pengekod terbina dalam sentiasa memantau kedudukan motor dan menghantar isyarat maklum balas kepada sistem kawalan. Jika terdapat sebarang sisihan kedudukan, sistem servo secara automatik memberi pampasan untuk mengekalkan gerakan yang tepat.
Ini amat penting untuk aplikasi yang memerlukan ketepatan tahap mikron atau tahap milimeter, seperti pemasangan semikonduktor dan sistem pemeriksaan ketepatan.
Robot moden menjadi lebih kecil, ringan dan lebih pintar. Sistem motor tradisional sering memerlukan:
Pemacu servo luaran
Kabinet kawalan besar
Pendawaian kompleks
Penyambung tambahan
Komponen ini meningkatkan ruang pemasangan dan kos penyelenggaraan.
The motor servo bersepadu untuk aplikasi penggenggam robot mengurangkan kerumitan sistem dengan menggabungkan pemacu dan motor ke dalam satu pakej.
Faedah termasuk:
Berat lengan robot berkurangan
Struktur mekanikal yang lebih kecil
Pemasangan lebih mudah
Keperluan pendawaian yang lebih rendah
Kebolehpercayaan sistem yang lebih baik
Untuk pengesan akhir robotik, di mana ruang yang tersedia adalah terhad, penyelesaian servo bersepadu padat memberikan kelebihan yang ketara.
Cabaran utama untuk penggenggam robot ialah mengawal daya cengkam yang betul.
Daya yang terlalu banyak boleh merosakkan produk yang rapuh, manakala daya yang tidak mencukupi boleh menyebabkan objek tergelincir.
Motor servo bersepadu menyokong kawalan tork pintar, membolehkan penggenggam robot melaraskan daya mengikut keperluan aplikasi.
Contohnya:
Mengendalikan produk kaca memerlukan cengkaman lembut
Komponen automotif memerlukan daya pegangan yang lebih kuat
Peralatan perubatan memerlukan pergerakan yang tepat dan stabil
Melalui kawalan tork gelung tertutup, motor servo bersepadu boleh mengekalkan tekanan cengkaman yang konsisten dan meningkatkan kualiti produk.
Dalam persekitaran pengeluaran berkelajuan tinggi, sistem robotik mesti menyelesaikan operasi berulang dengan cepat dan tepat.
Motor servo bersepadu menyediakan:
Pecutan dan nyahpecutan pantas
Tindak balas dinamik yang tinggi
Kawalan pergerakan lancar
Mengurangkan kelewatan operasi
Untuk talian pemasangan automatik, tindak balas pencengkam yang lebih pantas secara langsung meningkatkan kecekapan pengeluaran.
Aplikasi seperti:
Robot pilih dan letak
Robot pembungkusan
Sistem pengisihan
Robot pemasangan
mendapat manfaat daripada ciri tindak balas pantas teknologi servo bersepadu.
Penerimaan daripada motor servo bersepadu dalam aplikasi penggenggam robot membawa peningkatan ketara dalam kawalan gerakan, kecekapan sistem dan prestasi automasi. Dengan menggabungkan motor, pemacu servo, pengekod dan kawalan elektronik ke dalam satu unit padat tunggal, penyelesaian servo bersepadu menyediakan alternatif yang lebih fleksibel dan boleh dipercayai kepada sistem motor tradisional.
Salah satu kelebihan terbesar motor servo bersepadu untuk penggenggam robot ialah strukturnya yang padat. Sistem servo tradisional biasanya memerlukan motor, pemacu, pengawal dan pendawaian kompleks yang berasingan, yang meningkatkan ruang pemasangan dan kerumitan sistem.
Motor servo bersepadu menggabungkan berbilang komponen menjadi satu unit, membantu pengeluar robot mencapai:
Saiz penggerak yang dikurangkan
Turunkan berat lengan robot
Reka bentuk mekanikal yang dipermudahkan
Pemasangan lebih mudah dalam ruang terhad
Reka bentuk padat ini amat berharga untuk robot kolaboratif, lengan robot ringan dan sistem perkakas hujung lengan , di mana ruang dan berat adalah faktor kritikal.
Penggenggam robot memerlukan kedudukan yang tepat untuk memilih, meletakkan dan memasang objek yang berbeza. Motor servo bersepadu menyediakan kawalan gelung tertutup melalui pengekod terbina dalam, membolehkan pemantauan masa nyata dan pembetulan kedudukan motor.
Faedah utama termasuk:
Ketepatan kedudukan tinggi
Kebolehulangan yang lebih baik
Mengurangkan ralat kedudukan
Prestasi cengkaman yang stabil
Berbanding dengan penyelesaian motor gelung terbuka, motor servo bersepadu secara automatik boleh mengimbangi perubahan beban dan gangguan luaran, memastikan operasi robotik yang lebih dipercayai.
Produk yang berbeza memerlukan daya cengkaman yang berbeza. Komponen rapuh memerlukan pengendalian yang lembut, manakala bahagian yang lebih berat memerlukan daya pegangan yang lebih kuat.
Motor servo bersepadu menyokong kawalan tork yang tepat, membolehkan penggenggam robot melaraskan daya cengkam mengikut keperluan aplikasi.
Ini membolehkan robot mengendalikan dengan selamat:
Komponen elektronik
Produk kaca
Peranti perubatan
Alat ganti automotif
Bahan pembungkusan
Kawalan daya yang tepat membantu mengurangkan kerosakan produk dan meningkatkan konsistensi pengeluaran.
Sistem automasi moden memerlukan robot untuk menyelesaikan tugas dengan cepat sambil mengekalkan ketepatan. Motor servo bersepadu menawarkan prestasi dinamik yang sangat baik dengan pecutan pantas, nyahpecutan dan kelajuan tindak balas.
Kelebihan termasuk:
Kitaran operasi yang lebih pendek
Tindakan mencengkam dan melepaskan lebih pantas
Peralihan gerakan lancar
Peningkatan kecekapan pengeluaran
Untuk aplikasi berkelajuan tinggi seperti talian pemasangan automatik, sistem pengisihan dan peralatan memilih robot , tindak balas motor yang lebih pantas secara langsung meningkatkan produktiviti keseluruhan.
Sistem servo tradisional selalunya melibatkan pendawaian yang rumit antara motor, pemacu, pengawal dan peranti maklum balas. Ini meningkatkan masa pemasangan dan kesukaran penyelenggaraan.
Motor servo bersepadu memudahkan seni bina sistem dengan mengurangkan:
Kabel kuasa
Kabel pengekod
Sambungan pemacu luaran
Kawal keperluan kabinet
Dengan antara muka komunikasi seperti CANopen, RS485, Modbus atau EtherCAT , motor servo bersepadu boleh disambungkan dengan mudah dengan robot industri dan pengawal automasi.
Kelebihan utama motor servo bersepadu untuk aplikasi penggenggam robot termasuk reka bentuk padat, kawalan gerakan yang tepat, pengurusan daya pintar, tindak balas pantas, penyepaduan mudah dan kebolehpercayaan yang lebih baik. Dengan memudahkan struktur penggerak sambil meningkatkan prestasi, motor servo bersepadu membantu sistem robotik mencapai kecekapan yang lebih tinggi dan lebih fleksibiliti.
Bagi industri yang mencari penyelesaian automasi termaju, motor servo bersepadu menyediakan cara yang berkesan untuk meningkatkan prestasi penggenggam robot dan menyokong pembangunan berterusan pembuatan pintar.
Ciri |
Motor Servo Bersepadu |
Sistem Servo Tradisional |
|---|---|---|
Motor dan pemandu |
Bersepadu |
Berpisah |
Pemasangan |
Mudah |
Kompleks |
Pendawaian |
Dikurangkan |
Lebih banyak kabel |
Saiz |
Padat |
Lebih besar |
Penyelenggaraan |
Lebih mudah |
Lebih rumit |
Fleksibiliti sistem |
tinggi |
Sederhana |
Kesesuaian aplikasi |
Robotik, automasi, peralatan padat |
Mesin industri besar |
Untuk aplikasi penggenggam robot yang ruang, berat dan kelajuan tindak balas adalah kritikal, motor servo bersepadu menyediakan penyelesaian yang lebih cekap.
Robot industri yang digunakan dalam pembuatan memerlukan sistem cengkaman yang boleh dipercayai untuk operasi berulang.
Motor servo bersepadu membantu penggenggam robot mencapai:
Kedudukan bahagian yang tepat
Daya cengkam yang stabil
Kebolehpercayaan operasi jangka panjang
Aplikasi biasa termasuk:
Pembuatan automotif
Perhimpunan elektronik
Pemprosesan logam
Menjaga mesin
Robot kolaboratif bekerja rapat dengan manusia dan memerlukan kawalan pergerakan yang lebih selamat dan lebih pintar.
Sokongan motor servo bersepadu:
Pergerakan lancar
Pelarasan paksa
Reka bentuk robot padat
Mereka sesuai untuk:
Barisan pengeluaran yang fleksibel
Automasi makmal
Pembuatan kelompok kecil
Robot gudang automatik selalunya memerlukan penggenggam untuk mengendalikan pakej dan produk yang berbeza.
Penyelesaian motor servo bersepadu bertambah baik:
Ketepatan pengisihan
Kepantasan pengendalian
Kebolehpercayaan sistem
Mereka boleh digunakan dalam:
Sistem pemilihan robotik
Sistem storan automatik
Peralatan pengisihan pintar
Automasi perubatan memerlukan pergerakan yang sangat tepat.
Motor servo bersepadu menyediakan:
Kedudukan yang tepat
Operasi getaran rendah
Kawalan yang boleh dipercayai
Permohonan termasuk:
Pengendalian sampel makmal
Perhimpunan peranti perubatan
Platform automasi penyelidikan
Memilih yang betul motor servo bersepadu untuk penggenggam robot adalah penting untuk mencapai cengkaman yang tepat, operasi yang stabil dan kebolehpercayaan jangka panjang. Motor servo yang sesuai mesti sepadan dengan keperluan mekanikal penggenggam, termasuk tork, kelajuan, ketepatan, saiz, kaedah komunikasi dan persekitaran kerja.
Tidak seperti sistem motor tradisional, motor servo bersepadu menggabungkan motor, pemacu, pengekod dan elektronik kawalan ke dalam satu unit padat , menjadikan proses pemilihan lebih tertumpu pada padanan prestasi dan keserasian sistem.
Faktor berikut harus dipertimbangkan apabila memilih motor servo bersepadu untuk aplikasi penggenggam robot.
Langkah pertama dalam memilih motor servo bersepadu ialah mengira tork yang diperlukan.
Tork motor secara langsung mempengaruhi daya cengkaman dan keupayaan pencengkam robot untuk memegang objek dengan selamat.
Faktor penting termasuk:
Berat bahan kerja
Struktur mekanikal gripper
Pekali geseran antara jari pencengkam dan objek
Kecekapan penghantaran
Margin keselamatan
Motor dengan tork yang tidak mencukupi boleh menyebabkan:
Objek tergelincir
Mencengkam tidak stabil
Mengurangkan ketepatan kedudukan
Motor dengan tork yang berlebihan boleh meningkat:
Kos sistem
Penggunaan kuasa
Beban mekanikal
Memilih julat tork yang betul memastikan prestasi dan kecekapan.
Penggenggam robot sering melakukan operasi berulang seperti memilih, meletakkan, memasang dan menyusun. Oleh itu, ketepatan gerakan adalah faktor pemilihan kritikal.
Motor servo bersepadu dengan pengekod resolusi tinggi menyediakan:
Maklum balas kedudukan yang tepat
Kawalan gerakan gelung tertutup
Pembetulan ralat masa nyata
Kebolehulangan yang lebih baik
Untuk permohonan seperti:
Pemasangan komponen elektronik
Automasi perubatan
Pengilangan ketepatan
resolusi pengekod yang lebih tinggi dan prestasi kawalan servo yang lebih baik adalah disyorkan.
Penggenggam robot biasanya mempunyai ruang pemasangan yang terhad, terutamanya apabila dipasang pada hujung lengan robot.
Motor servo bersepadu yang dipilih harus mempertimbangkan:
Diameter motor
Panjang motor
Berat badan
Kaedah pemasangan
Antara muka mekanikal
Reka bentuk motor servo padat membantu mencapai:
Efektor akhir robot ringan
Pergerakan robot yang lebih pantas
Inersia yang lebih rendah
Penyepaduan mekanikal yang lebih mudah
Untuk robot kolaboratif dan peralatan automasi padat, pengoptimuman saiz amat penting.
Aplikasi penggenggam robot yang berbeza memerlukan kelajuan operasi yang berbeza.
Apabila memilih motor servo bersepadu, nilaikan:
Kelajuan membuka dan menutup
Keperluan pecutan
Masa kitaran
Kekerapan operasi berterusan
Aplikasi berkelajuan tinggi seperti pengisihan atau pembungkusan automatik memerlukan motor servo dengan:
Respon cepat
Keupayaan pecutan tinggi
Operasi stabil pada beban dinamik
Keseimbangan yang betul antara kelajuan dan tork memastikan prestasi robotik yang cekap.
Motor servo bersepadu perlu berkomunikasi dengan pengawal robot atau sistem automasi.
Pilihan komunikasi biasa termasuk:
CANopen
RS485
Modbus RTU
EtherCAT
Kawalan nadi dan arah
Kaedah komunikasi harus sepadan dengan seni bina kawalan robotik sedia ada.
Contohnya:
Peralatan automasi ringkas mungkin menggunakan kawalan nadi
Sistem robot berbilang paksi mungkin memerlukan komunikasi EtherCAT
Sistem automasi teragih mungkin menggunakan rangkaian CANopen
Memilih antara muka yang betul meningkatkan kecekapan penyepaduan dan keserasian sistem.
Pengekod ialah komponen utama yang menentukan ketepatan motor servo.
Pilihan pengekod biasa termasuk:
Pengekod tambahan
Pengekod magnet
Pengekod optik
Pengekod mutlak
Untuk penggenggam robot, pengekod hendaklah menyediakan:
Maklum balas kedudukan yang boleh dipercayai
Operasi yang stabil
Respon cepat
Resolusi tinggi
Aplikasi yang memerlukan cengkaman dan kedudukan yang tepat biasanya mendapat manfaat daripada sistem maklum balas berprestasi lebih tinggi.
Persekitaran operasi secara langsung menjejaskan kebolehpercayaan motor servo.
Pertimbangkan syarat seperti:
Julat suhu
Pendedahan habuk
Kelembapan
Getaran
Masa operasi berterusan
Untuk persekitaran industri yang keras, pilih motor servo bersepadu dengan:
Reka bentuk perlindungan yang kuat
Pelesapan haba yang lebih baik
Ketahanan yang lebih tinggi
Contohnya, sistem robotik yang digunakan dalam pemprosesan makanan, automasi luar atau barisan pengeluaran industri mungkin memerlukan perlindungan alam sekitar yang dipertingkatkan.
Sebelum memilih motor servo bersepadu, sahkan keserasian dengan bekalan kuasa yang tersedia.
Faktor biasa termasuk:
Penarafan voltan
Keperluan semasa
Penggunaan kuasa
Kaedah sambungan elektrik
Bekalan kuasa yang sesuai memastikan:
Operasi motor yang stabil
Mengurangkan risiko terlalu panas
Hayat perkhidmatan yang lebih lama
Jenis beban penggenggam robot mempengaruhi pemilihan motor.
Aplikasi yang berbeza mungkin melibatkan:
Motor beroperasi dengan keperluan daya yang agak stabil.
Daya cengkaman berubah bergantung pada produk yang berbeza.
Struktur penggenggam atau muatan menghasilkan inersia tambahan.
Untuk aplikasi berubah-ubah atau inersia tinggi, memilih motor servo bersepadu dengan tindak balas dinamik yang kuat dan keupayaan pelarasan tork adalah disyorkan.
Di luar spesifikasi teknikal, keupayaan pembekal juga mempengaruhi prestasi sistem.
Pembekal yang boleh dipercayai harus menyediakan:
Pilihan penyesuaian motor
Sokongan teknikal
Panduan permohonan
Ujian produk
Keupayaan perkhidmatan jangka panjang
Untuk aplikasi penggenggam robot, penyesuaian mungkin diperlukan untuk:
Dimensi motor
Reka bentuk aci keluaran
Protokol komunikasi
Pilihan pengekod
Struktur pemasangan
Proses pemilihan praktikal termasuk:
Kenal pasti:
Jenis gripper
Berat muatan
Daya cengkaman yang diperlukan
Kelajuan operasi
Tentukan:
Tork yang diperlukan
Julat kelajuan
Kedudukan kuasa
Keperluan ketepatan
Semak:
Saiz motor
Voltan
Kaedah komunikasi
Keserasian pemasangan
Sahkan:
Ketepatan gerakan
Kelajuan tindak balas
Keupayaan memuatkan
Kestabilan jangka panjang
Memilih yang betul untuk aplikasi penggenggam robot motor servo bersepadu memerlukan pertimbangan yang teliti terhadap tork, ketepatan, kelajuan, saiz, komunikasi, maklum balas dan keadaan operasi.
Motor servo bersepadu yang dipilih dengan betul boleh menyediakan:
Kawalan cengkaman yang tepat
Kecekapan automasi yang lebih tinggi
Prestasi robotik yang boleh dipercayai
Penyepaduan sistem yang dipermudahkan
Dengan memadankan spesifikasi motor dengan keperluan sebenar pencengkam robotik, pengeluar boleh membina sistem automasi robotik yang lebih bijak, lebih pantas dan lebih dipercayai.
Dengan pertumbuhan Industri 4.0 dan automasi pintar, motor servo bersepadu akan terus berkembang ke arah kecerdasan dan kecekapan yang lebih tinggi.
Trend masa depan termasuk:
Kecerdasan buatan dan algoritma lanjutan akan membolehkan robot mengoptimumkan strategi mencengkam secara automatik berdasarkan pengecaman objek dan maklum balas masa nyata.
Motor servo akan terus menjadi lebih kecil sambil memberikan output tork yang lebih tinggi.
Teknologi motor termaju akan mengurangkan penggunaan tenaga dan meningkatkan kecekapan operasi.
Motor servo bersepadu akan menjadi lebih bersambung melalui rangkaian komunikasi industri, menyokong sistem kilang pintar.
Motor servo bersepadu untuk penggenggam robot menyediakan gabungan kuat struktur padat, kawalan tepat, maklum balas pintar dan penyepaduan sistem yang dipermudahkan.
Dengan menggabungkan motor, pemacu dan pengekod ke dalam satu penyelesaian, teknologi servo bersepadu membantu sistem robotik mencapai prestasi yang lebih tinggi sambil mengurangkan kerumitan.
Untuk industri automasi moden yang memerlukan penyelesaian cengkaman yang pantas, tepat dan boleh dipercayai, motor servo bersepadu menjadi teknologi kawalan gerakan penting yang menyokong robotik pintar generasi akan datang.
Jawapan BESFOC:
Motor servo bersepadu untuk penggenggam robot ialah penyelesaian kawalan gerakan padat yang menggabungkan motor, pemacu servo, pengekod dan kawalan elektronik ke dalam satu unit. Motor servo bersepadu BESFOC direka untuk menyediakan kawalan kedudukan yang tepat, output tork yang stabil, dan tindak balas pantas untuk aplikasi penggenggam robot. Berbanding dengan sistem servo tradisional, ia mengurangkan kerumitan pendawaian, menjimatkan ruang pemasangan, dan meningkatkan kebolehpercayaan sistem secara keseluruhan.
Jawapan BESFOC:
Motor servo bersepadu BESFOC menawarkan beberapa kelebihan untuk penggenggam robot, termasuk ketepatan tinggi, reka bentuk padat, kawalan pintar dan penyepaduan mudah . Pengekod terbina dalam membolehkan kawalan gelung tertutup untuk kedudukan yang tepat dan operasi boleh berulang. Struktur bersepadu mengurangkan komponen luaran dan pendawaian, menjadikan sistem robotik lebih padat, cekap dan lebih mudah diselenggara.
Jawapan BESFOC:
Motor servo bersepadu meningkatkan prestasi pencengkam robot dengan menyediakan kawalan gerakan yang tepat, daya cengkam boleh laras dan tindak balas dinamik yang pantas. Motor servo BESFOC boleh mengawal kelajuan, kedudukan dan tork dengan tepat, membolehkan penggenggam robot mengendalikan objek berbeza dengan selamat dan cekap. Ini menjadikannya sesuai untuk aplikasi seperti robot industri, robot kerjasama, pemasangan automatik dan sistem pembuatan pintar.
Jawapan BESFOC:
Motor servo bersepadu BESFOC digunakan secara meluas dalam pelbagai aplikasi penggenggam robot, termasuk automasi industri, lengan robot, robot kolaboratif, peralatan pembuatan pintar, automasi gudang dan sistem pemasangan ketepatan . Saiznya yang padat dan prestasi kawalan yang boleh dipercayai menjadikannya sesuai untuk aplikasi yang memerlukan cengkaman, kedudukan dan gerakan berulang yang tepat.
Jawapan BESFOC:
Apabila memilih motor servo bersepadu untuk pencengkam robotik, faktor penting termasuk tork yang diperlukan, kelajuan, ketepatan kedudukan, saiz motor, kaedah komunikasi dan persekitaran kerja. BESFOC menyediakan penyelesaian motor servo bersepadu yang berbeza dan pilihan penyesuaian untuk memenuhi keperluan aplikasi robotik khusus, membantu pelanggan mencapai kawalan gerakan yang boleh dipercayai dan cekap.


