
Прегледи: 0 Аутор: Уредник сајта Време објаве: 30.06.2026. Порекло: Сајт


БЕСФОЦ интегрисани серво мотори за роботске хватаљке пружају компактна, прецизна и интелигентна решења за контролу покрета. Са интегрисаним погоном и системима повратних информација, они побољшавају прецизност, ефикасност и поузданост роботског хватања за апликације индустријске аутоматизације.
Брзи развој индустријске аутоматизације, колаборативних робота и интелигентне производње повећао је потражњу за компактнијим, прецизнијим и ефикаснијим решењима за контролу покрета. Међу кључним компонентама које одређују перформансе робота, систем покретача роботске хватаљке игра кључну улогу у постизању прецизног руковања предметом, поуздане силе хватања и флексибилне аутоматизације.
Традиционални системи роботских хватача обично захтевају одвојене моторе, драјвере, контролере и сложене системе ожичења. Ова структура повећава потешкоће у инсталацији, смањује поузданост система и ограничава флексибилност роботских дизајна. Појава интегрисаног серво мотора за роботске хватаљке представља ново решење комбиновањем мотора, драјвера, енкодера и контролне електронике у једну компактну јединицу.
Интегрисани серво мотор омогућава роботским хватаљкама да постигну високо прецизно позиционирање, контролу повратних информација у реалном времену, брзу реакцију и поједностављен механички дизајн , што га чини широко примењеним у индустријским роботима, колаборативним роботима (коботима), аутоматизованим системима за склапање, паметној логистици и опреми за прецизну производњу.
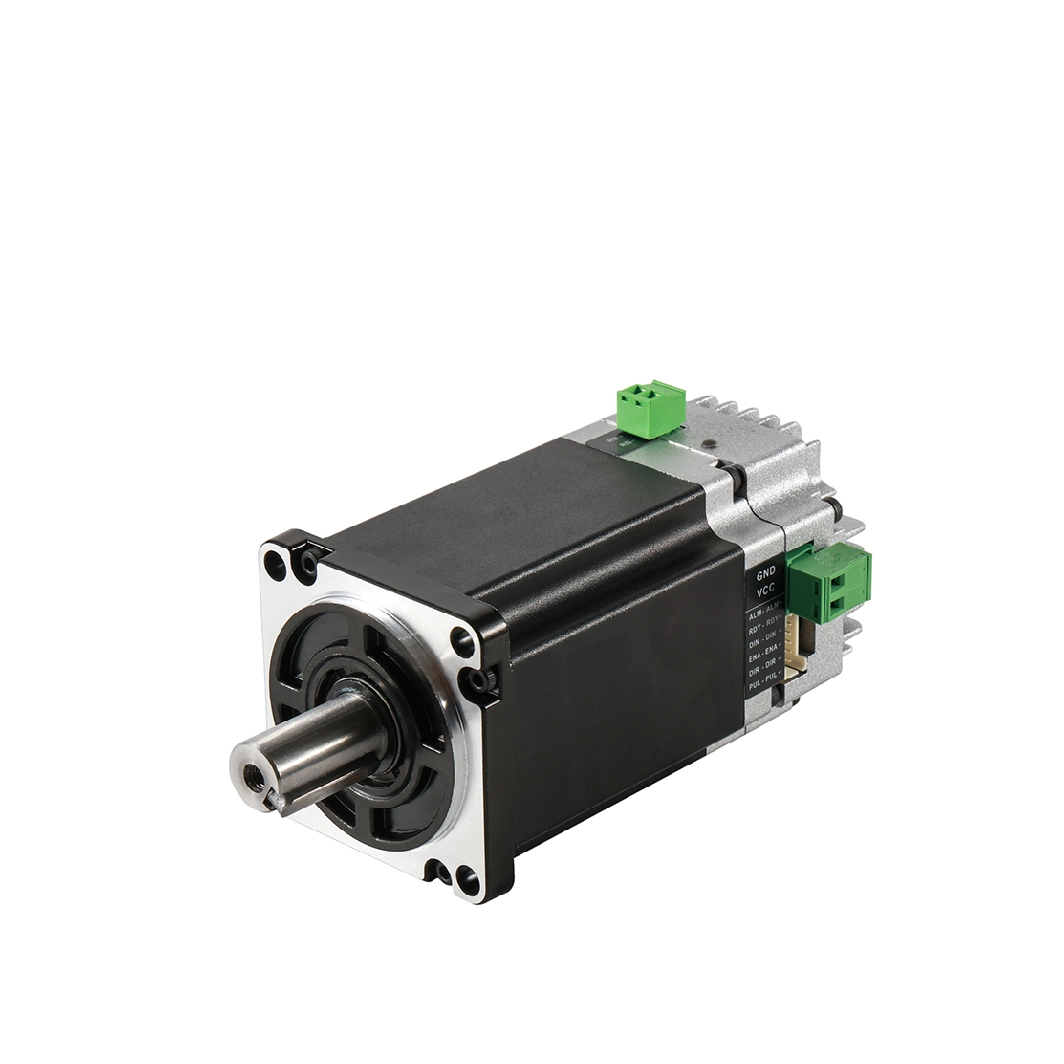
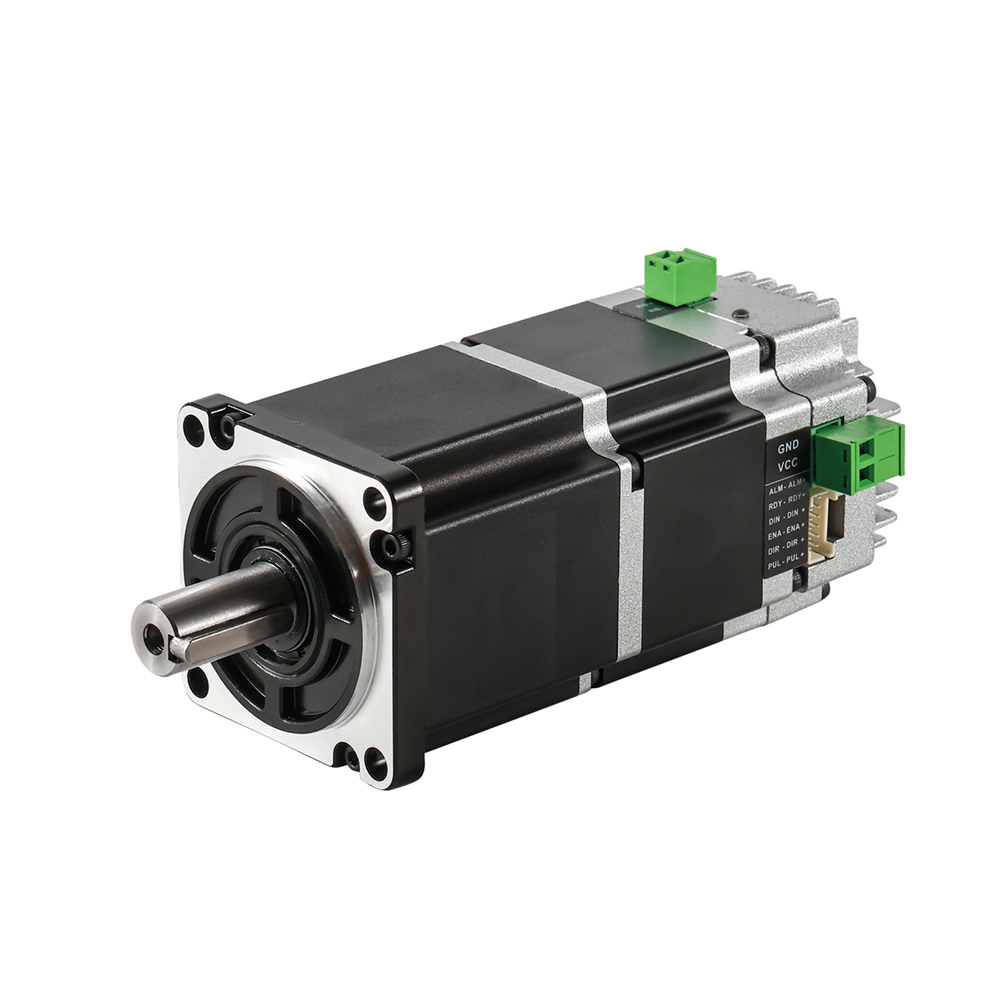
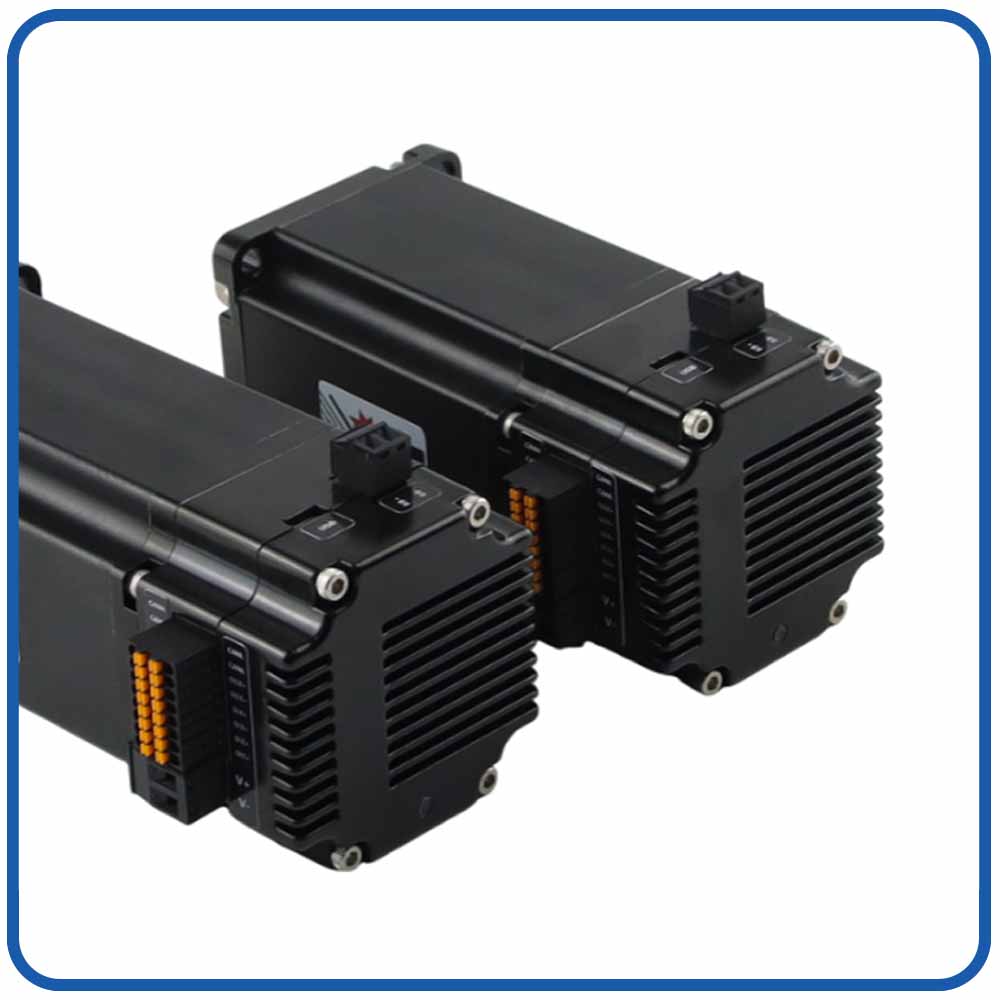
Ан интегрисани серво мотор је уређај за контролу покрета који интегрише више компоненти у један компактни склоп, укључујући:
ДЦ серво мотор или серво мотор без четкица
Електроника серво погона
Енкодер високе резолуције
Интерфејс контролера покрета
Комуникациони систем
Алгоритам контроле положаја и брзине
Када се примени на роботску хватаљку, интегрисани серво мотор директно контролише отварање, затварање, силу хватања и тачност позиционирања механизма хватаљке.
У поређењу са конвенционалним серво системима који захтевају екстерне серво погоне и додатно ожичење, интегрисани серво мотор обезбеђује компактнију и ефикаснију архитектуру.
Мотор може да прима команде од роботског контролера и аутоматски подешава обртни момент, брзину и положај према повратним сигналима из енкодера. Ово омогућава роботским хватаљкама да рукују различитим објектима са већом прецизношћу и стабилношћу.
|
|
|
|
|
|
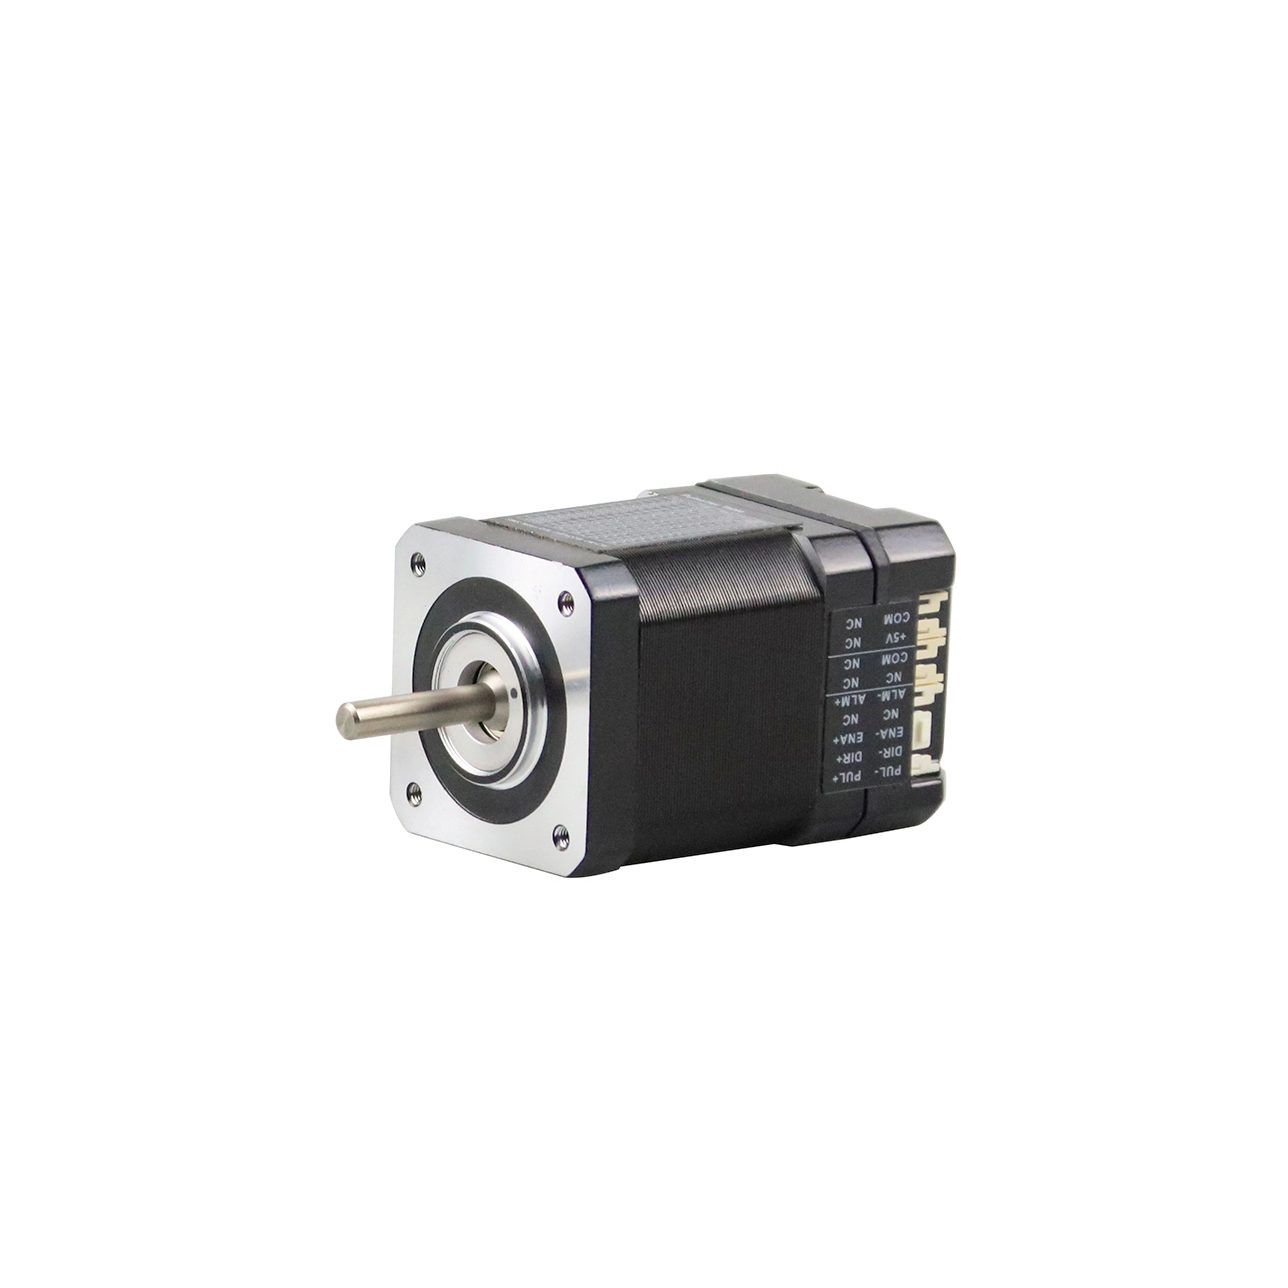
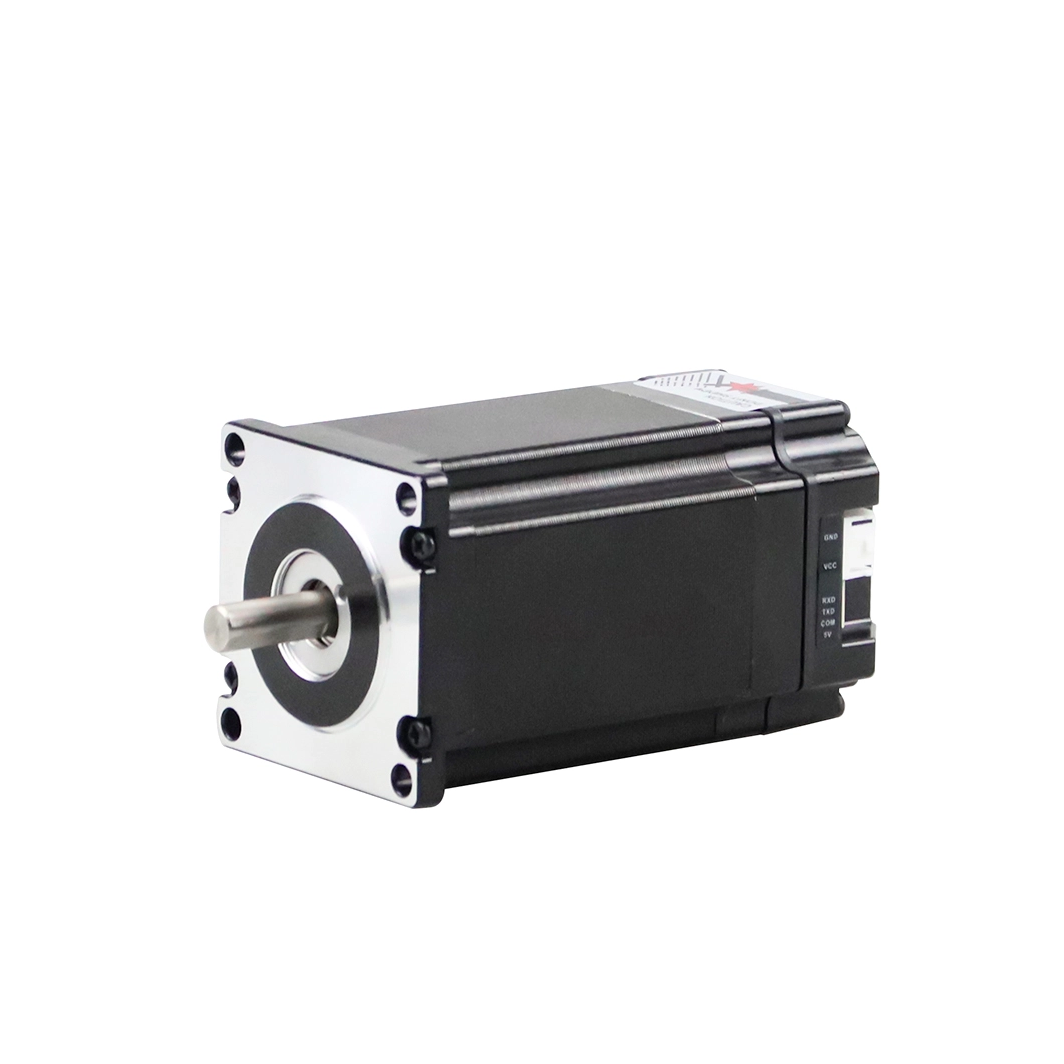
Интегрисани корачни серво мотор |
Интегрисани корачни серво мотор |
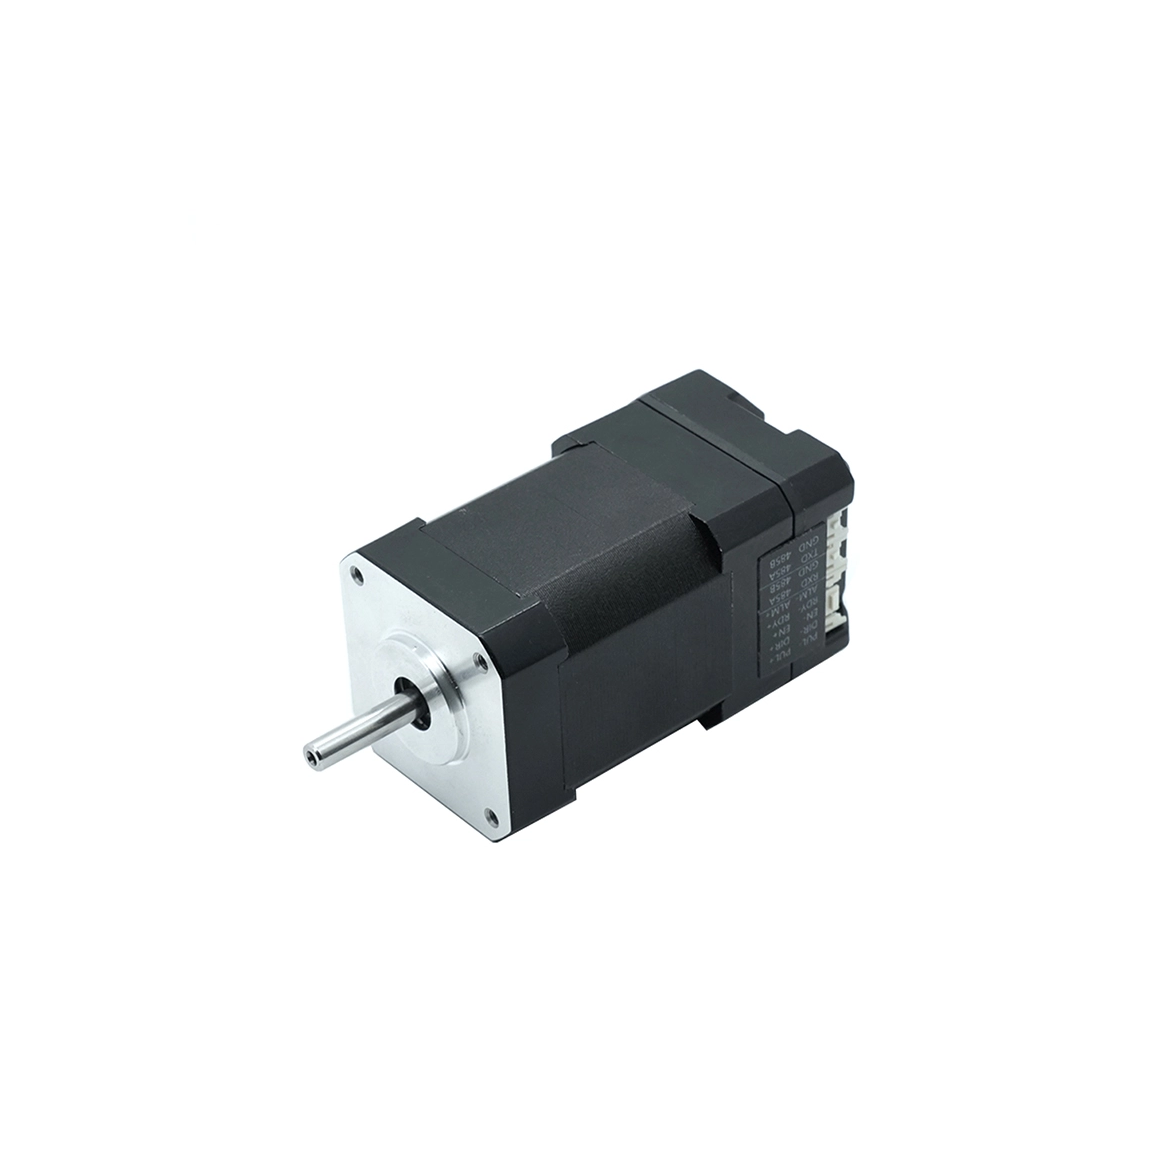
Интегрисани БЛДЦ серво мотор |
Интегрисани БЛДЦ серво мотор |
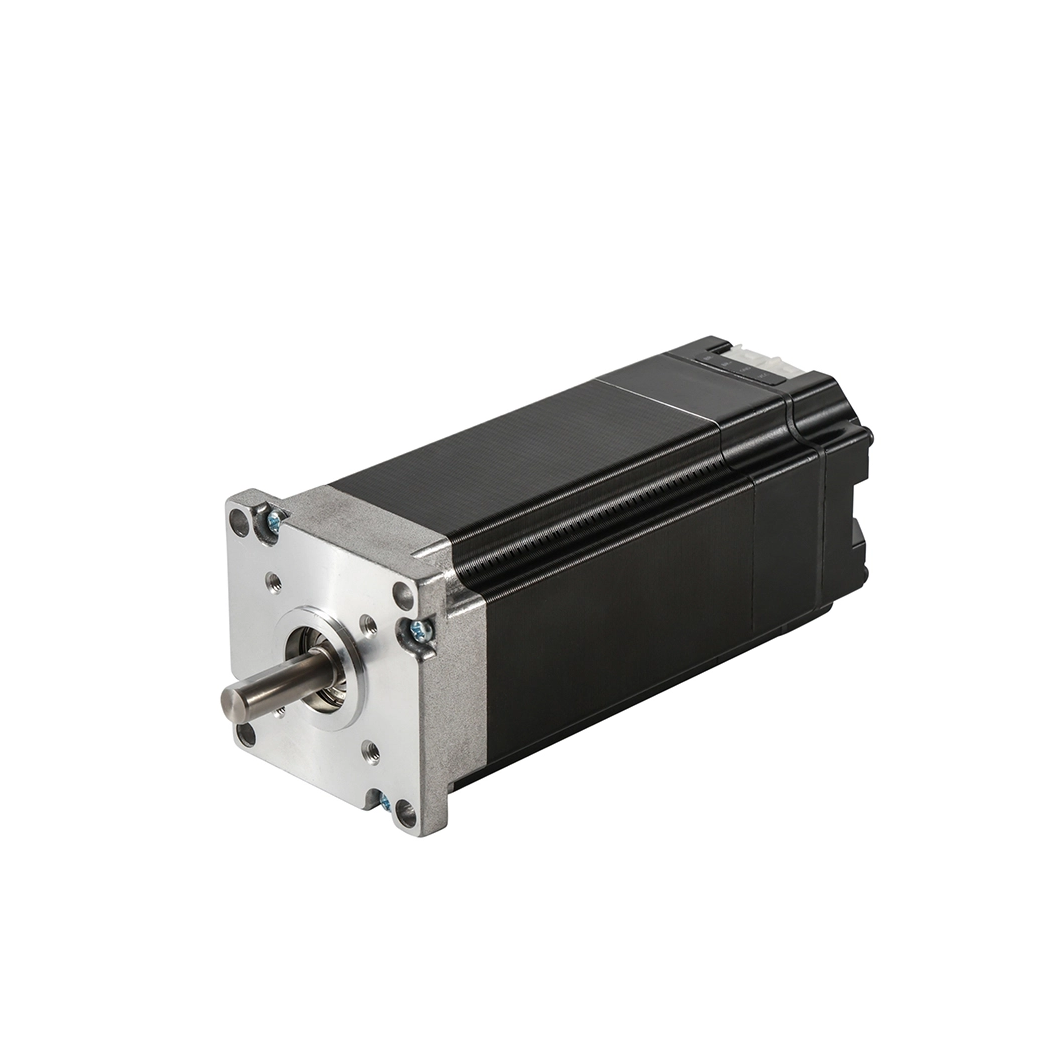
Интегрисани БЛДЦ серво мотор |
Интегрисани БЛДЦ серво мотор |
|
|
|
|
|
|---|---|---|---|---|
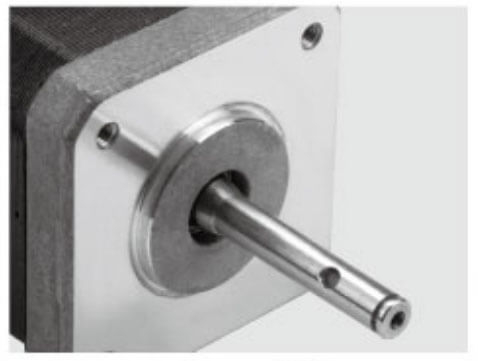
Схафт |
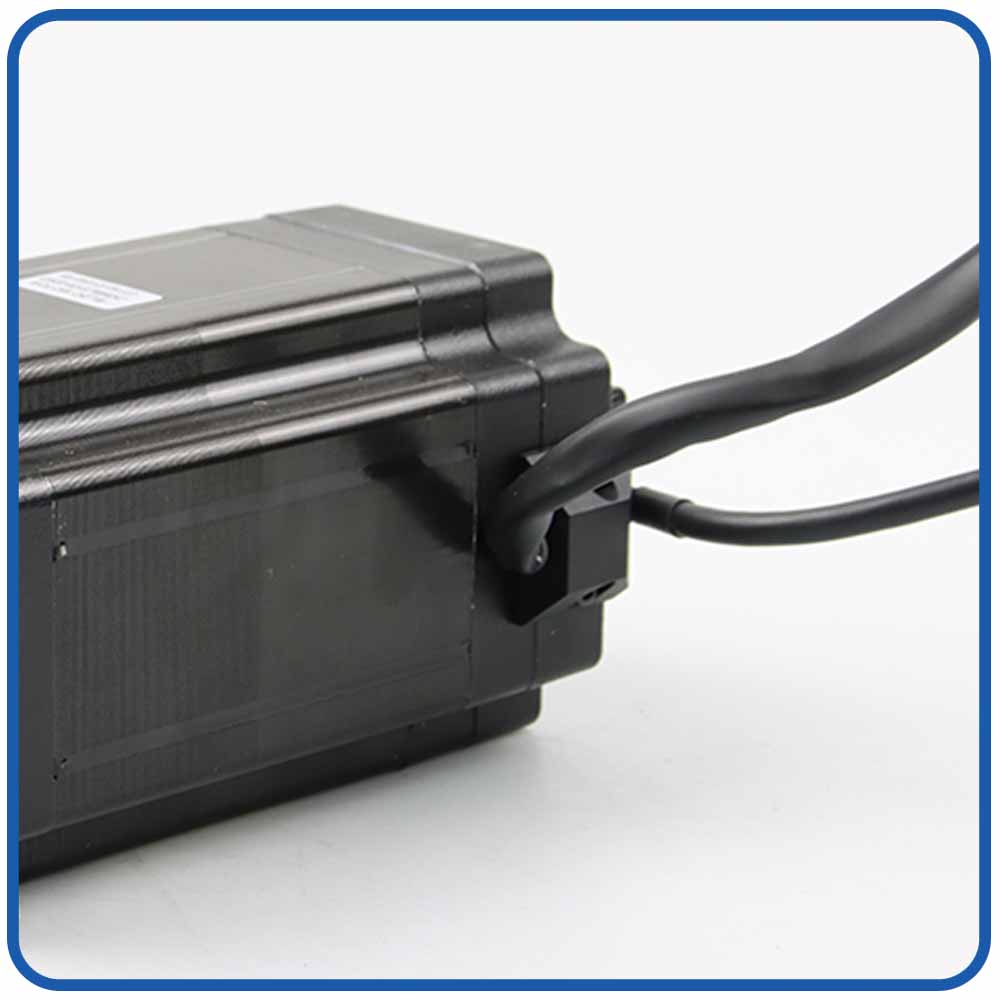
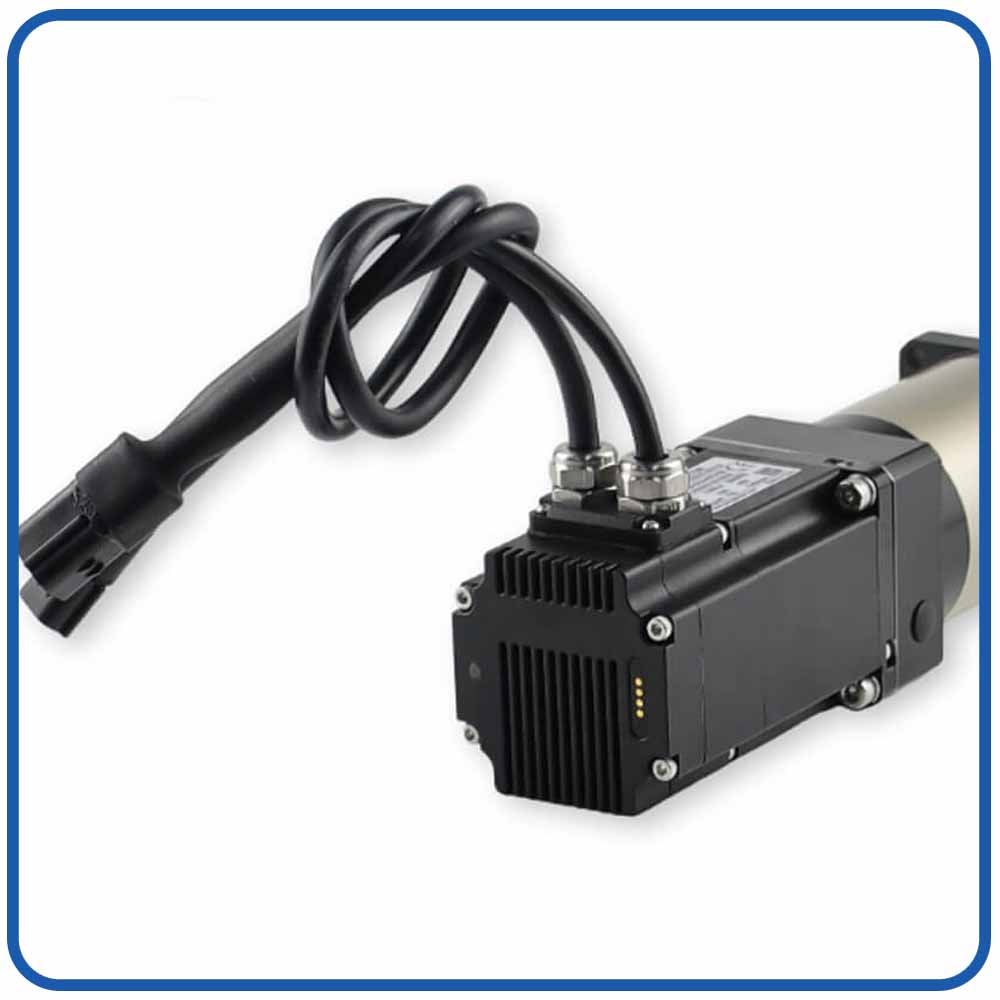
Кућиште терминала |
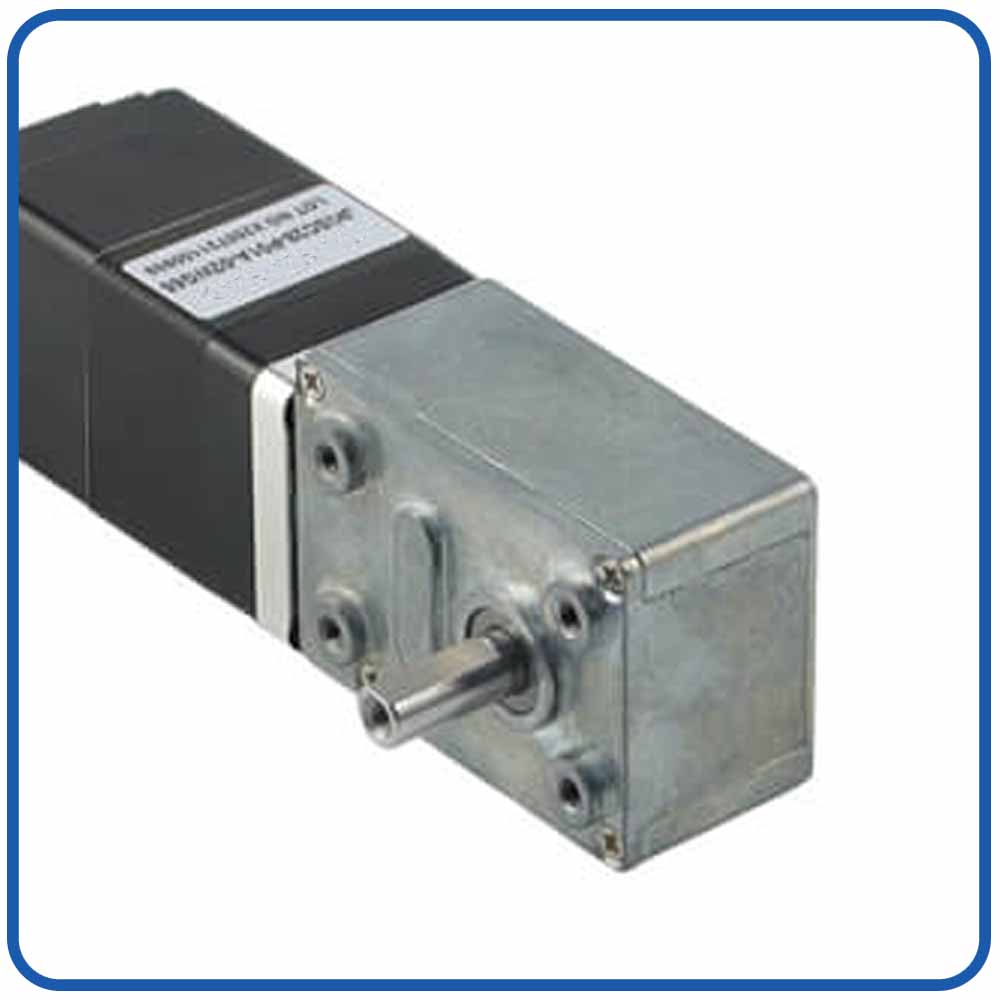
Ворм Геарбок |
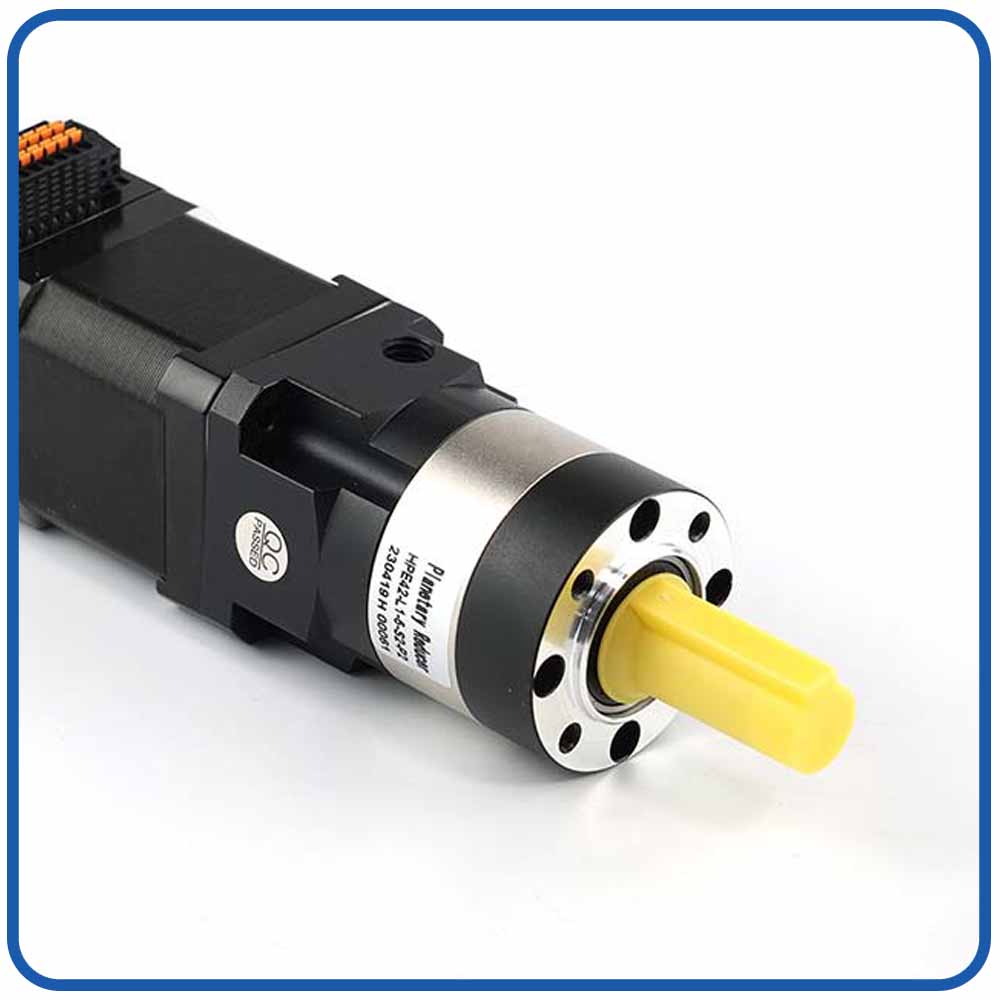
Планетарни мењач |
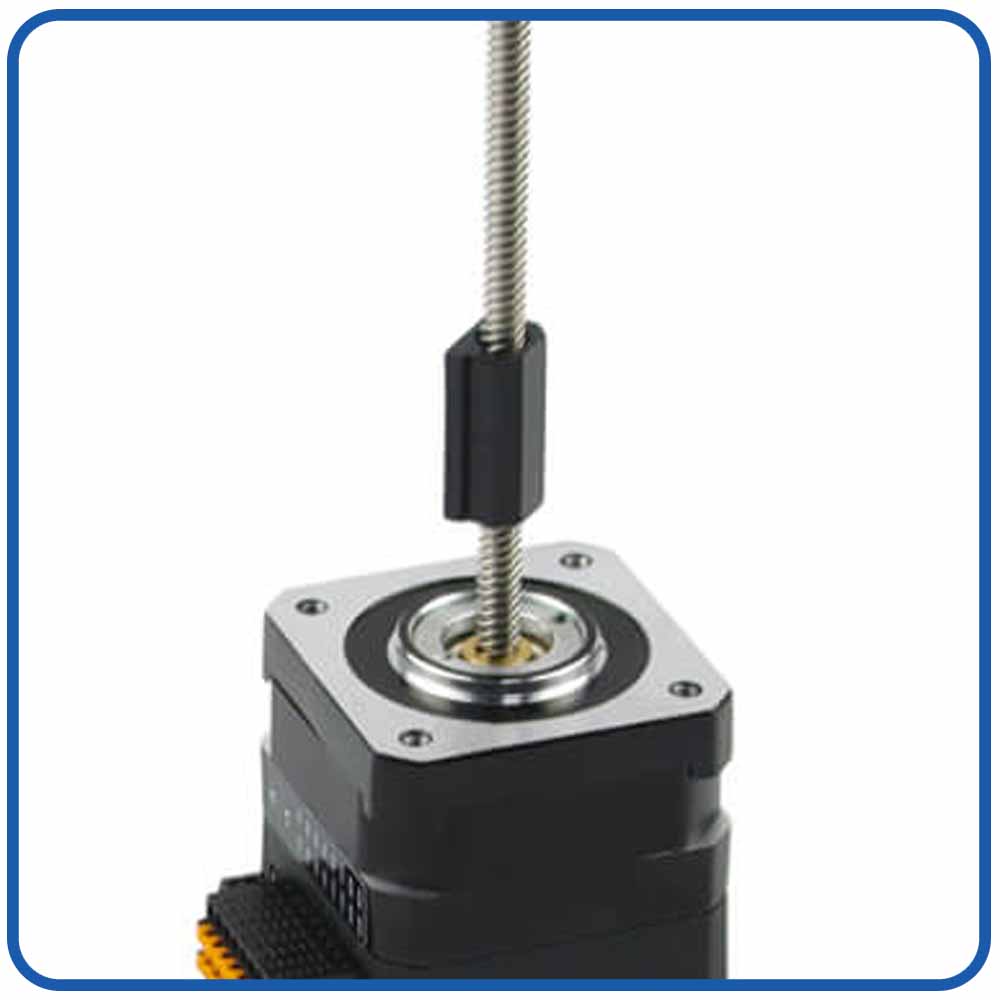
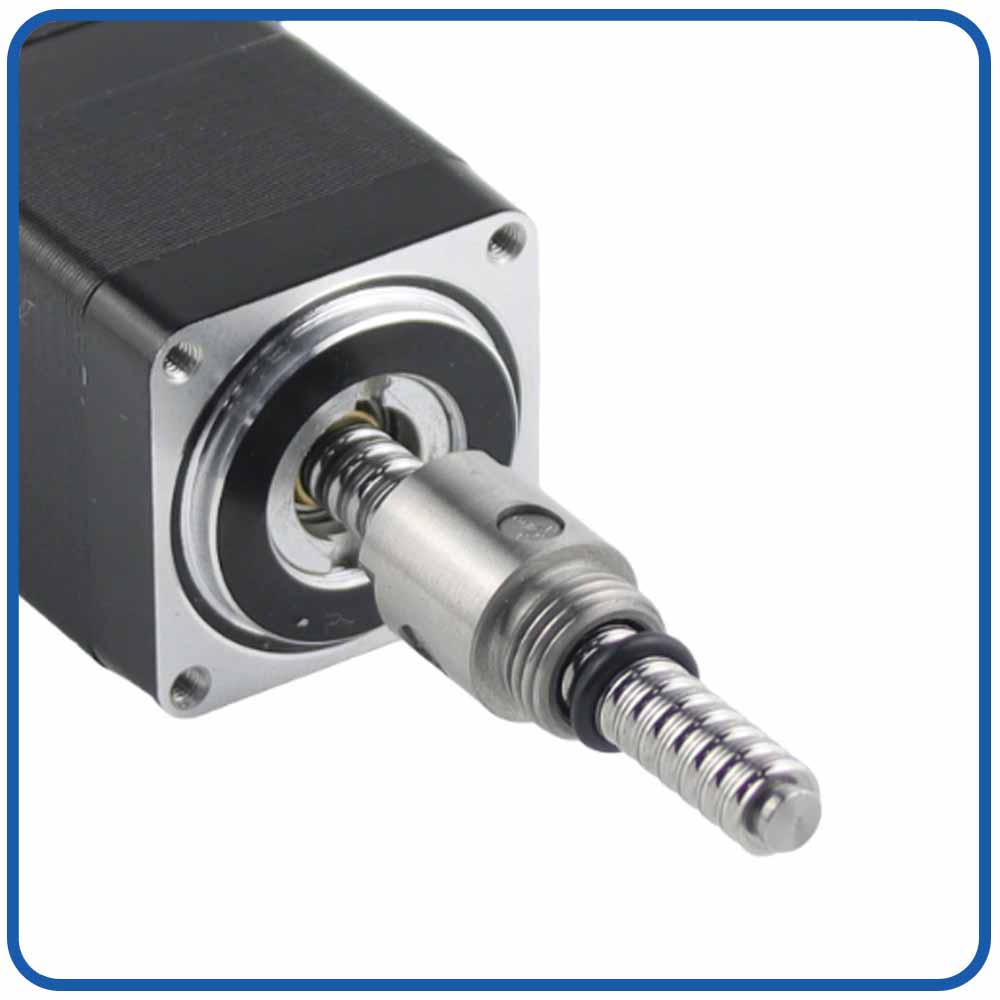
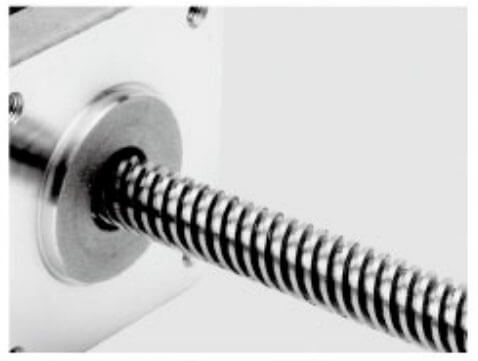
Леад Сцрев |
|
|
|
|
|
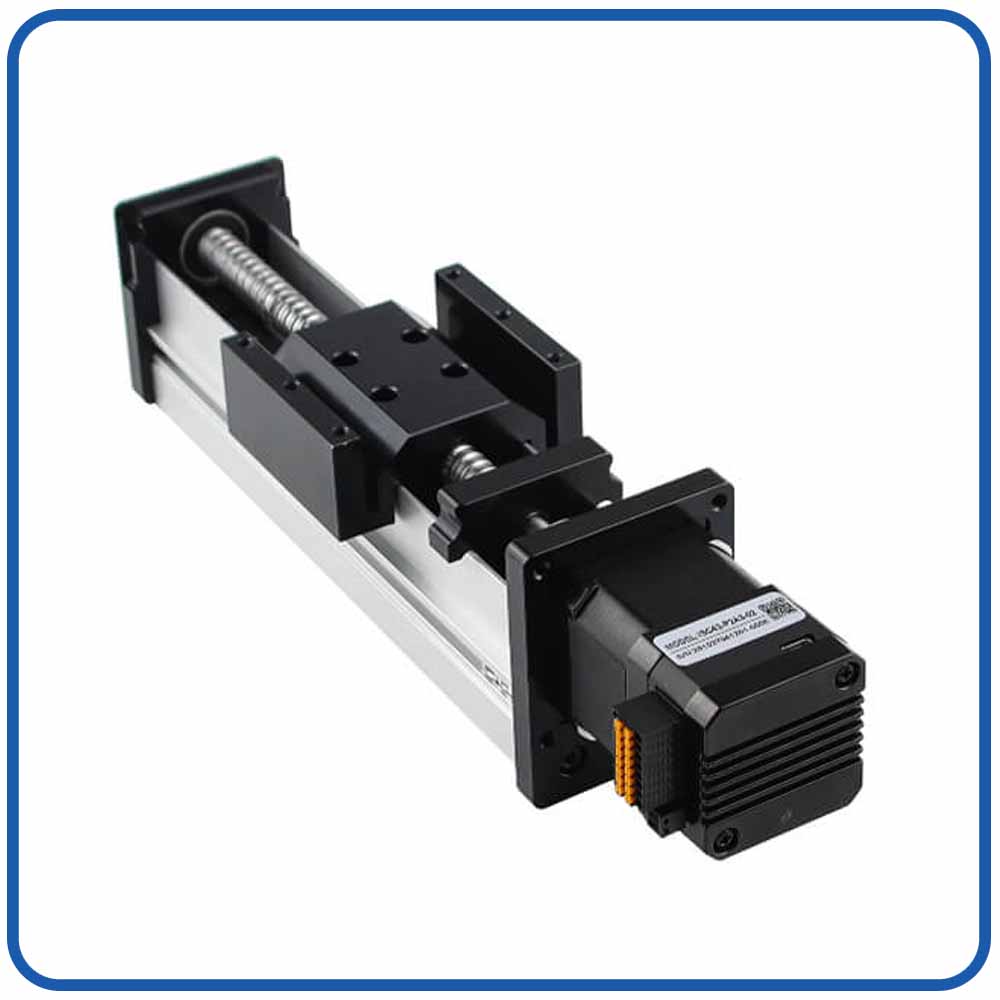
Линеар Мотион |
Балл Сцрев |
кочница |
ИП-Ниво |
|
|
|
|
|
|
|---|---|---|---|---|---|
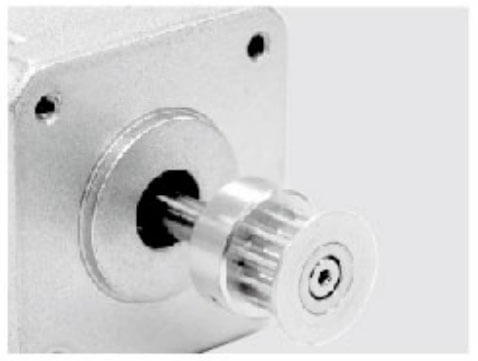
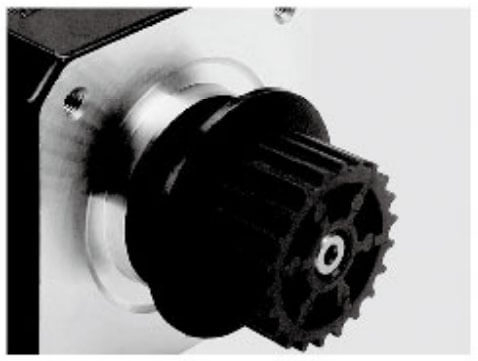
Алуминијумска ременица |
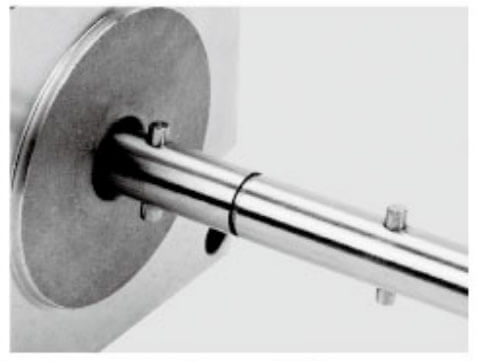
Схафт Пин |
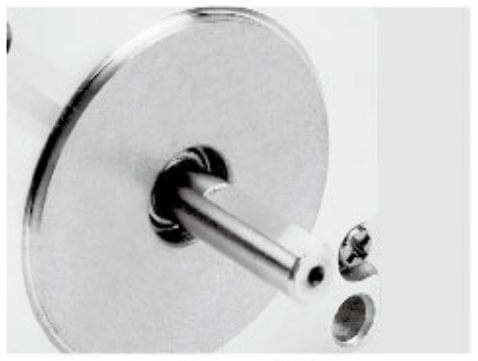
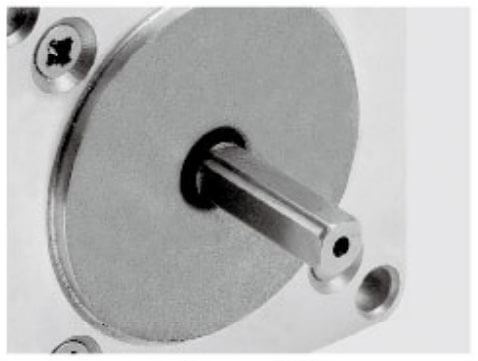
Једнострука Д осовина |
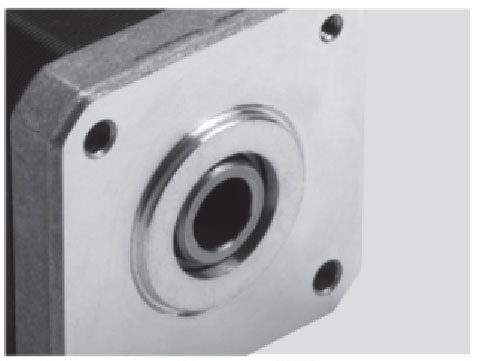
Холлов Схафт |
Пластиц Пуллеи |
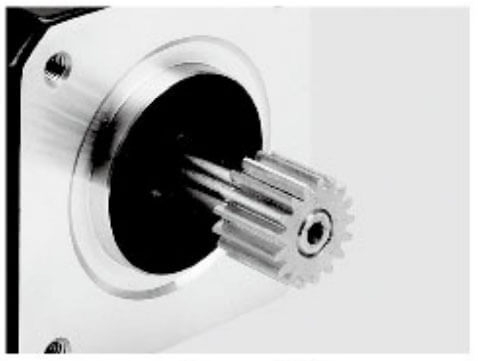
Геар |
|
|
|
|
|
|
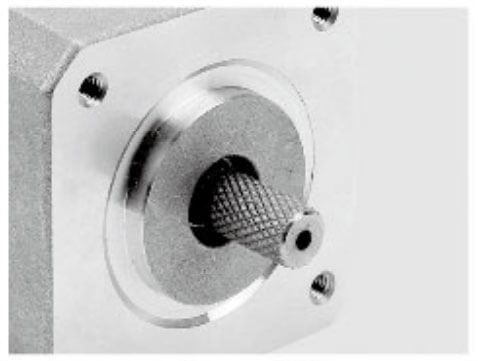
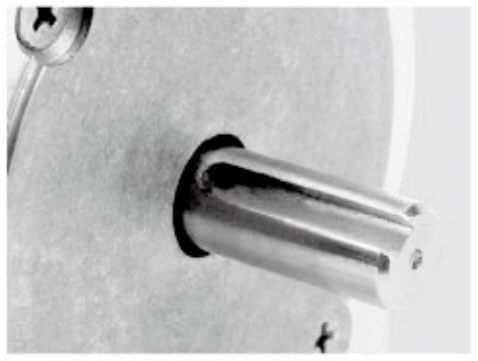
Кнурлинг |
Хоббинг Схафт |
Сцрев Схафт |
Холлов Схафт |
Двострука Д осовина |
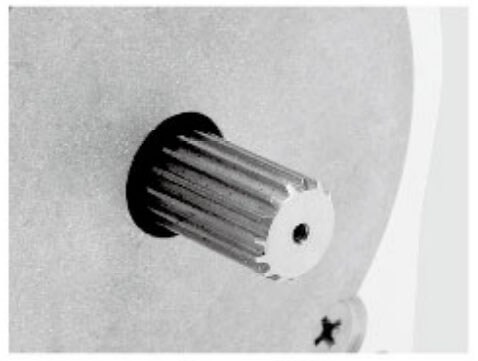
Кеиваи |
Роботске хватаљке су често потребне за руковање производима различитих величина, облика и материјала. Било да бирате електронске компоненте, аутомобилске делове, медицинске уређаје или производе за паковање, хватаљка мора прецизно да контролише кретање.
Интегрисани серво мотор обезбеђује:
Висока прецизност позиционирања
Контрола затворене петље
Исправљање грешака у реалном времену
Стабилна поновљивост
Уграђени енкодер континуирано прати положај мотора и шаље повратне сигнале контролном систему. Ако постоји било какво одступање положаја, серво систем аутоматски компензује да би одржао тачно кретање.
Ово је посебно важно за апликације које захтевају прецизност на нивоу микрона или милиметра, као што су монтажа полупроводника и системи за прецизну инспекцију.
Модерни роботи постају све мањи, лакши и интелигентнији. Традиционални моторни системи често захтевају:
Екстерни серво погони
Велики контролни ормари
Сложено ожичење
Додатни конектори
Ове компоненте повећавају простор за инсталацију и трошкове одржавања.
Тхе интегрисани серво мотор за апликације роботских хватача смањује сложеност система комбиновањем погона и мотора у један пакет.
Предности укључују:
Смањена тежина роботске руке
Мања механичка структура
Лакша инсталација
Нижи захтеви за ожичење
Побољшана поузданост система
За роботске крајње ефекторе, где је расположиви простор ограничен, компактна интегрисана серво решења пружају значајне предности.
Главни изазов за роботске хватаљке је контрола исправне силе хватања.
Превише силе може оштетити ломљиве производе, док недовољна сила може довести до клизања предмета.
Интегрисани серво мотори подржавају интелигентну контролу обртног момента, омогућавајући роботским хватаљкама да подесе силу у складу са захтевима апликације.
на пример:
Руковање стакленим производима захтева нежно хватање
Аутомобилске компоненте захтевају јачу силу држања
Медицинска опрема захтева прецизно и стабилно кретање
Кроз контролу обртног момента у затвореној петљи, интегрисани серво мотор може да одржи константан притисак хватања и побољша квалитет производа.
У производним окружењима велике брзине, роботски системи морају брзо и прецизно да заврше операције које се понављају.
Интегрисани серво мотори обезбеђују:
Брзо убрзање и успоравање
Висок динамички одзив
Глатка контрола покрета
Смањена кашњења у раду
За аутоматизоване монтажне линије, бржи одзив хватача директно побољшава ефикасност производње.
Апликације као што су:
Роботи за бирање и постављање
Роботи за паковање
Системи за сортирање
Монтажни роботи
имају користи од карактеристика брзог одзива интегрисане серво технологије.
Усвајање интегрисани серво мотори у апликацијама роботских хватача доносе значајна побољшања у контроли кретања, ефикасности система и перформансама аутоматизације. Комбиновањем мотора, серво погона, енкодера и контролне електронике у једну компактну јединицу, интегрисана серво решења пружају флексибилнију и поузданију алтернативу традиционалним системима мотора.
Једна од највећих предности интегрисаног серво мотора за роботске хватаљке је његова компактна структура. Традиционални серво системи обично захтевају одвојене моторе, погоне, контролере и сложено ожичење, што повећава простор за инсталацију и комплексност система.
Интегрисани серво мотори комбинују више компоненти у једну јединицу, помажући произвођачима робота да постигну:
Смањена величина актуатора
Мања тежина роботске руке
Поједностављени механички дизајн
Лакша инсталација у ограниченим просторима
Овај компактни дизајн је посебно вредан за колаборативне роботе, лагане роботске руке и системе алата на крају руке , где су простор и тежина критични фактори.
Роботске хватаљке захтевају тачно позиционирање за бирање, постављање и склапање различитих предмета. Интегрисани серво мотори обезбеђују контролу затворене петље преко уграђених енкодера, омогућавајући праћење и корекцију положаја мотора у реалном времену.
Кључне предности укључују:
Висока прецизност позиционирања
Побољшана поновљивост
Смањене грешке у позиционирању
Стабилне перформансе хватања
У поређењу са решењима мотора отворене петље, интегрисани серво мотори могу аутоматски да компензују промене оптерећења и спољашње сметње, обезбеђујући поузданије роботске операције.
Различити производи захтевају различите силе хватања. Крхким компонентама је потребно нежно руковање, док тежи делови захтевају јачу силу држања.
Интегрисани серво мотори подржавају прецизну контролу обртног момента, омогућавајући роботским хватаљкама да подесе силу хватања у складу са захтевима апликације.
Ово омогућава роботима да безбедно рукују:
Електронске компоненте
Производи од стакла
Медицинска средства
Аутомобилски делови
Материјали за паковање
Прецизна контрола силе помаже у смањењу оштећења производа и побољшава конзистентност производње.
Савремени системи аутоматизације захтевају од робота да брзо извршавају задатке уз задржавање тачности. Интегрисани серво мотори нуде одличне динамичке перформансе са брзим убрзањем, успоравањем и брзином одзива.
Предности укључују:
Краћи циклуси рада
Брже акције хватања и отпуштања
Глатки прелази покрета
Побољшана ефикасност производње
За апликације велике брзине као што су аутоматизоване монтажне линије, системи за сортирање и роботска опрема за брање , бржи одзив мотора директно побољшава укупну продуктивност.
Традиционални серво системи често укључују компликовано ожичење између мотора, погона, контролера и повратних уређаја. Ово повећава време инсталације и потешкоће у одржавању.
Интегрисани серво мотори поједностављују архитектуру система смањујући:
Каблови за напајање
Енцодер каблови
Прикључци спољног погона
Захтеви контролног ормана
Са комуникационим интерфејсима као што су ЦАНопен, РС485, Модбус или ЕтхерЦАТ , интегрисани серво мотори се могу лако повезати са индустријским роботима и аутоматизованим контролерима.
Кључне предности интегрисаних серво мотора за апликације роботских хватача укључују компактан дизајн, прецизну контролу покрета, интелигентно управљање силом, брз одговор, лаку интеграцију и побољшану поузданост. Поједностављујући структуру актуатора уз побољшање перформанси, интегрисани серво мотори помажу роботским системима да постигну већу ефикасност и већу флексибилност.
За индустрије које траже напредна решења за аутоматизацију, интегрисани серво мотори пружају ефикасан начин за побољшање перформанси роботских хватача и подржавају континуирани развој паметне производње.
Феатуре |
Интегрисани серво мотор |
Традиционални серво систем |
|---|---|---|
Мотор и возач |
Интегрисано |
Одвојите се |
Инсталација |
Симпле |
Цомплек |
Ожичење |
Смањена |
Више каблова |
Величина |
Цомпацт |
Већи |
Одржавање |
Лакше |
Још компликованије |
Флексибилност система |
Високо |
Умерено |
Погодност примене |
Роботика, аутоматизација, компактна опрема |
Велике индустријске машине |
За апликације роботских хватача где су простор, тежина и брзина одзива критични, интегрисани серво мотори пружају ефикасније решење.
Индустријски роботи који се користе у производњи захтевају поуздане системе хватања за операције које се понављају.
Интегрисани серво мотори помажу роботским хватаљкама да постигну:
Прецизно позиционирање делова
Стабилна сила хватања
Поузданост дуготрајног рада
Уобичајене апликације укључују:
Производња аутомобила
Монтажа електронике
Обрада метала
Одржавање машина
Колаборативни роботи блиско сарађују са људима и захтевају сигурнију, интелигентнију контролу покрета.
Интегрисана подршка за серво моторе:
Глатко кретање
Подешавање силе
Компактан дизајн робота
Погодни су за:
Флексибилне производне линије
Аутоматизација лабораторије
Производња малих серија
Аутоматизовани складишни роботи често захтевају хватаљке за руковање различитим пакетима и производима.
Интегрисана решења серво мотора побољшавају:
Тачност сортирања
Брзина руковања
Поузданост система
Могу се користити у:
Роботски системи за брање
Аутоматизовани системи складиштења
Интелигентна опрема за сортирање
Медицинска аутоматизација захтева изузетно прецизно кретање.
Интегрисани серво мотори обезбеђују:
Тачно позиционирање
Рад са ниским вибрацијама
Поуздана контрола
Пријаве укључују:
Руковање лабораторијским узорцима
Монтажа медицинског уређаја
Платформе за аутоматизацију истраживања
Избор правог интегрисани серво мотор за роботско хватање је од суштинског значаја за постизање прецизног хватања, стабилног рада и дугорочне поузданости. Одговарајући серво мотор мора одговарати механичким захтевима хватача, укључујући обртни момент, брзину, прецизност, величину, начин комуникације и радно окружење.
За разлику од традиционалних система мотора, интегрисани серво мотор комбинује мотор, драјвер, енкодер и контролну електронику у једну компактну јединицу , чинећи процес одабира више фокусираним на усклађивање перформанси и компатибилност система.
Следеће факторе треба узети у обзир при избору интегрисаног серво мотора за апликације роботских хватача.
Први корак у избору интегрисаног серво мотора је израчунавање потребног обртног момента.
Обртни момент мотора директно утиче на силу хватања и способност роботског хватача да безбедно држи предмете.
Важни фактори укључују:
Тежина радног предмета
Механичка структура хватаљке
Коефицијент трења између прстију хватача и предмета
Ефикасност преноса
Сигурносна маргина
Мотор са недовољним обртним моментом може изазвати:
Предмет клизање
Нестабилно хватање
Смањена прецизност позиционирања
Мотор са превеликим обртним моментом може повећати:
Трошкови система
Потрошња енергије
Механичко оптерећење
Избор тачног опсега обртног момента обезбеђује и перформансе и ефикасност.
Роботске хватаљке често обављају операције које се понављају као што су брање, постављање, састављање и сортирање. Због тога је тачност покрета критичан фактор избора.
Интегрисани серво мотор са енкодером високе резолуције обезбеђује:
Тачна повратна информација о положају
Контрола кретања затворене петље
Исправљање грешака у реалном времену
Побољшана поновљивост
За апликације као што су:
Склоп електронске компоненте
Медицинска аутоматизација
Прецизна производња
препоручује се већа резолуција енкодера и боље перформансе серво контроле.
Роботске хватаљке обично имају ограничен простор за инсталацију, посебно када су монтиране на крају роботске руке.
Изабрани интегрисани серво мотор треба да узме у обзир:
Пречник мотора
Дужина мотора
Тежина
Начин монтаже
Механички интерфејс
Компактан дизајн серво мотора помаже у постизању:
Лагани роботски крајњи ефекти
Брже роботско кретање
Доња инерција
Лакша механичка интеграција
За колаборативне роботе и компактну опрему за аутоматизацију, оптимизација величине је посебно важна.
Различите апликације роботских хватача захтевају различите радне брзине.
Када бирате интегрисани серво мотор, процените:
Брзина отварања и затварања
Захтеви за убрзање
Време циклуса
Континуирана радна фреквенција
Апликације велике брзине као што су аутоматско сортирање или паковање захтевају серво моторе са:
Брз одговор
Висока способност убрзања
Стабилан рад при динамичким оптерећењима
Одговарајући баланс између брзине и обртног момента обезбеђује ефикасне роботске перформансе.
Интегрисани серво мотори морају да комуницирају са роботским контролером или системом аутоматизације.
Уобичајене опције комуникације укључују:
ЦАНопен
РС485
Модбус РТУ
ЕтхерЦАТ
Контрола пулса и правца
Комуникациони метод треба да одговара постојећој архитектури роботске контроле.
на пример:
Једноставна опрема за аутоматизацију може користити контролу импулса
Вишеосни роботски системи могу захтевати ЕтхерЦАТ комуникацију
Дистрибуирани системи аутоматизације могу користити ЦАНопен мреже
Избор исправног интерфејса побољшава ефикасност интеграције и компатибилност система.
Енкодер је кључна компонента која одређује тачност серво мотора.
Уобичајене опције кодера укључују:
Инкрементални енкодер
Магнетски енкодер
Оптички енкодер
Апсолутни енкодер
За роботске хватаљке, кодер треба да обезбеди:
Поуздана повратна информација о позицији
Стабилан рад
Брз одговор
Висока резолуција
Апликације које захтевају прецизно хватање и позиционирање обично имају користи од система повратних информација виших перформанси.
Радно окружење директно утиче на поузданост серво мотора.
Узмите у обзир услове као што су:
Температурни опсег
Изложеност прашини
Влажност
Вибрације
Време непрекидног рада
За оштра индустријска окружења, изаберите интегрисане серво моторе са:
Снажан дизајн заштите
Боље одвођење топлоте
Већа издржљивост
На пример, роботски системи који се користе у преради хране, спољној аутоматизацији или индустријским производним линијама могу захтевати појачану заштиту животне средине.
Пре него што изаберете интегрисани серво мотор, потврдите компатибилност са доступним напајањем.
Уобичајени фактори укључују:
Оцена напона
Тренутни захтеви
Потрошња енергије
Начин електричног повезивања
Одговарајуће напајање обезбеђује:
Стабилан рад мотора
Смањен ризик од прегревања
Дужи радни век
Врста оптерећења роботске хватаљке утиче на избор мотора.
Различите апликације могу укључивати:
Мотор ради са релативно стабилном силом.
Сила хватања се мења у зависности од различитих производа.
Структура хватаљке или носивост ствара додатну инерцију.
За апликације са променљивом или високом инерцијом, препоручује се одабир интегрисаног серво мотора са јаким динамичким одзивом и могућношћу подешавања обртног момента.
Осим техничких спецификација, способност добављача такође утиче на перформансе система.
Поуздан добављач треба да обезбеди:
Опције прилагођавања мотора
Техничка подршка
Упутство за апликацију
Тестирање производа
Могућност дугорочне услуге
За апликације роботских хватача, прилагођавање може бити потребно за:
Димензије мотора
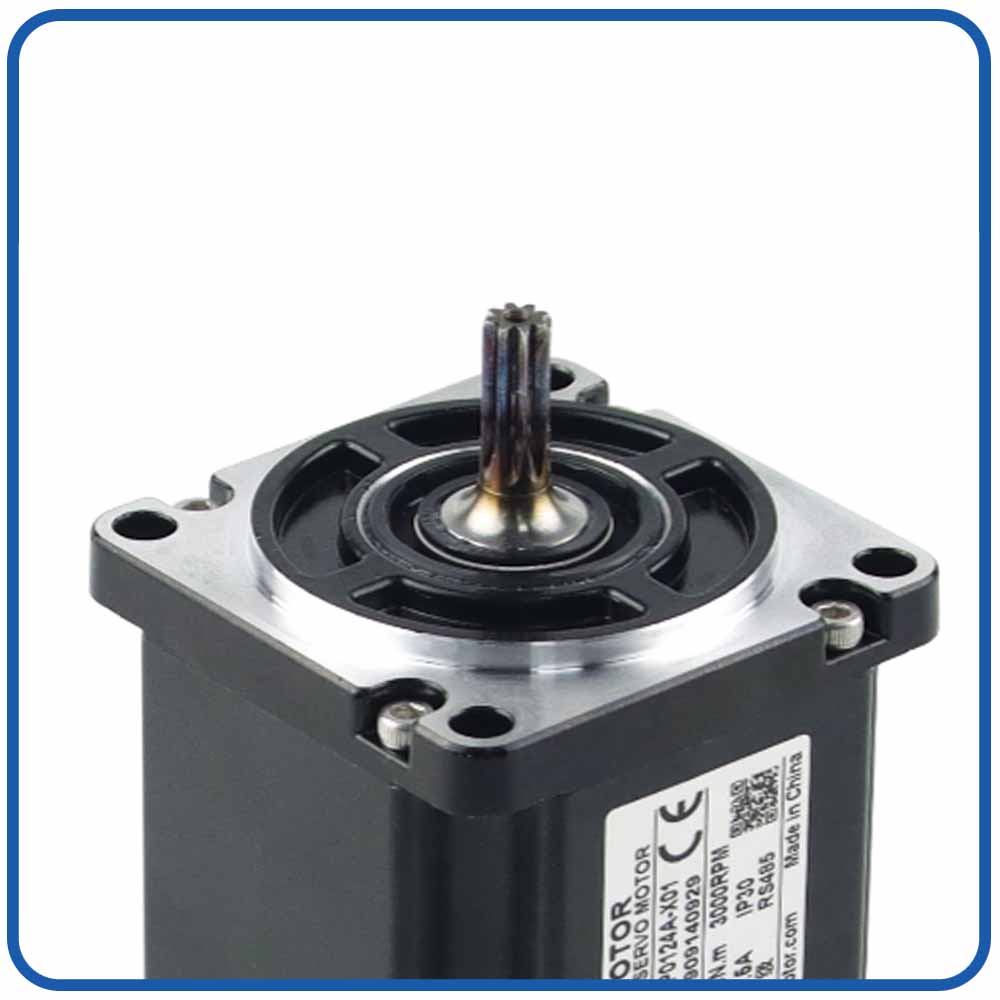
Дизајн излазног вратила
Комуникациони протоколи
Опције кодера
Монтажне конструкције
Практични процес селекције укључује:
Идентификујте:
Тип хватаљке
Тежина терета
Потребна сила хватања
Радна брзина
Одреди:
Потребан обртни момент
Распон брзине
Називна снага
Захтеви за тачност
Проверите:
Величина мотора
Волтаге
Метод комуникације
Компатибилност инсталације
Потврди:
Прецизност покрета
Брзина одговора
Могућност оптерећења
Дугорочна стабилност
Избор правог интегрисаног серво мотора за апликације роботских хватача захтева пажљиво разматрање обртног момента, тачности, брзине, величине, комуникације, повратних информација и услова рада.
Правилно одабран интегрисани серво мотор може да обезбеди:
Прецизна контрола хватања
Већа ефикасност аутоматизације
Поуздане роботске перформансе
Поједностављена системска интеграција
Усклађивањем спецификација мотора са стварним захтевима роботске хватаљке, произвођачи могу да направе паметније, брже и поузданије роботске системе аутоматизације.
Са растом индустрије 4.0 и интелигентном аутоматизацијом, интегрисани серво мотори ће наставити да се развијају ка већој интелигенцији и ефикасности.
Будући трендови укључују:
Вештачка интелигенција и напредни алгоритми омогућиће роботима да аутоматски оптимизују стратегије хватања на основу препознавања објеката и повратних информација у реалном времену.
Серво мотори ће наставити да постају мањи док ће обезбеђивати већи излазни обртни момент.
Напредна технологија мотора ће смањити потрошњу енергије и побољшати радну ефикасност.
Интегрисани серво мотори ће постати повезанији кроз индустријске комуникационе мреже, подржавајући интелигентне фабричке системе.
Интегрисани серво мотор за роботске хватаљке пружа моћну комбинацију компактне структуре, прецизне контроле, интелигентне повратне информације и поједностављене системске интеграције.
Комбиновањем мотора, драјвера и енкодера у једно решење, интегрисана серво технологија помаже роботским системима да постигну веће перформансе уз смањење сложености.
За модерне индустрије аутоматизације које захтевају брза, прецизна и поуздана решења за хватање, интегрисани серво мотори постају суштинска технологија контроле покрета која подржава следећу генерацију интелигентне роботике.
БЕСФОЦ одговор:
Интегрисани серво мотор за роботско хватач је компактно решење за контролу покрета које комбинује мотор, серво погон, енкодер и контролну електронику у једну јединицу. БЕСФОЦ интегрисани серво мотори су дизајнирани да обезбеде прецизну контролу положаја, стабилан излаз обртног момента и брз одговор за апликације роботских хватача. У поређењу са традиционалним серво системима, они смањују сложеност ожичења, штеде простор за инсталацију и побољшавају укупну поузданост система.
БЕСФОЦ одговор:
БЕСФОЦ интегрисани серво мотори нуде неколико предности за роботске хватаљке, укључујући високу прецизност, компактан дизајн, интелигентну контролу и лаку интеграцију . Уграђени енкодер омогућава контролу затворене петље за прецизно позиционирање и поновљив рад. Интегрисана структура смањује спољне компоненте и ожичење, чинећи роботски систем компактнијим, ефикаснијим и лакшим за одржавање.
БЕСФОЦ одговор:
Интегрисани серво мотор побољшава перформансе роботског хватача пружајући прецизну контролу покрета, подесиву силу хватања и брзу динамичку реакцију. БЕСФОЦ серво мотори могу прецизно да контролишу брзину, положај и обртни момент, омогућавајући роботским хватаљкама да безбедно и ефикасно рукују различитим објектима. То их чини погодним за апликације као што су индустријски роботи, колаборативни роботи, аутоматизовано састављање и интелигентни производни системи.
БЕСФОЦ одговор:
БЕСФОЦ интегрисани серво мотори се широко користе у различитим апликацијама роботских хватача, укључујући индустријску аутоматизацију, роботске руке, колаборативне роботе, паметну производну опрему, аутоматизацију складишта и прецизне системе за монтажу . Њихова компактна величина и поуздане перформансе управљања чине их погодним за апликације које захтевају прецизно хватање, позиционирање и покрете који се понављају.
БЕСФОЦ одговор:
Приликом одабира интегрисаног серво мотора за роботску хватаљку, важни фактори укључују потребни обртни момент, брзину, тачност позиционирања, величину мотора, начин комуникације и радно окружење. БЕСФОЦ пружа различита интегрисана решења серво мотора и опције прилагођавања како би се испунили специфични захтеви роботске апликације, помажући купцима да постигну поуздану и ефикасну контролу кретања.


