
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-06-30 Origen: Sitio


Los servomotores integrados BESFOC para pinzas robóticas proporcionan soluciones de control de movimiento compactas, precisas e inteligentes. Con sistemas integrados de accionamiento y retroalimentación, mejoran la precisión, eficiencia y confiabilidad del agarre robótico para aplicaciones de automatización industrial.
El rápido desarrollo de la automatización industrial, los robots colaborativos y la fabricación inteligente ha aumentado la demanda de soluciones de control de movimiento más compactas, precisas y eficientes. Entre los componentes clave que determinan el rendimiento robótico, el sistema de actuador de pinza robótica desempeña un papel esencial para lograr un manejo preciso de objetos, una fuerza de agarre confiable y una automatización flexible.
Los sistemas de pinzas robóticas tradicionales suelen requerir motores, impulsores, controladores y sistemas de cableado complejos separados. Esta estructura aumenta la dificultad de instalación, reduce la confiabilidad del sistema y limita la flexibilidad de los diseños robóticos. La aparición del servomotor integrado para pinzas robóticas proporciona una nueva solución al combinar el motor, el controlador, el codificador y la electrónica de control en una unidad compacta.
Un servomotor integrado permite que las pinzas robóticas logren un posicionamiento de alta precisión, control de retroalimentación en tiempo real, respuesta rápida y diseño mecánico simplificado , lo que lo hace ampliamente utilizado en robots industriales, robots colaborativos (cobots), sistemas de ensamblaje automatizados, logística inteligente y equipos de fabricación de precisión.
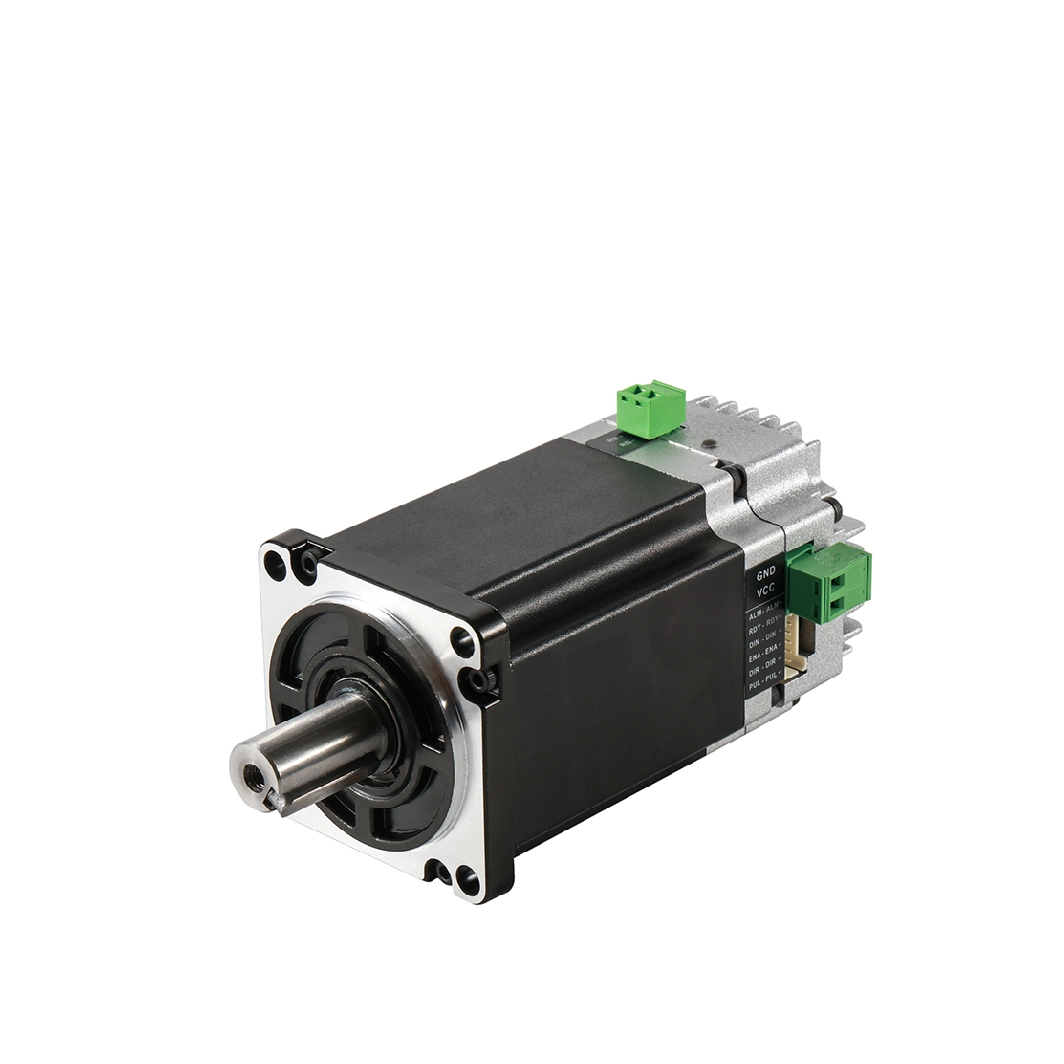
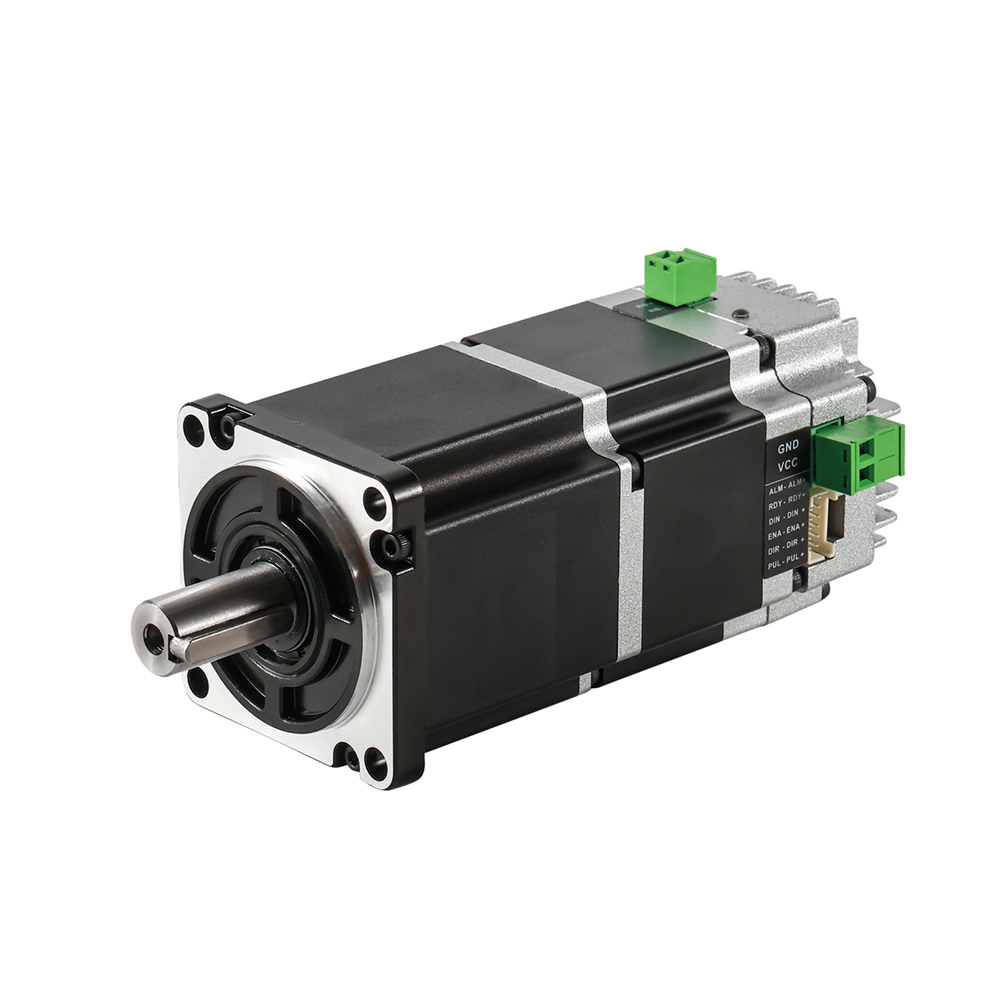
Un El servomotor integrado es un dispositivo de control de movimiento que integra múltiples componentes en un solo conjunto compacto, que incluye:
Servomotor DC sin escobillas o servomotor
Electrónica de servoaccionamiento
Codificador de alta resolución
Interfaz del controlador de movimiento
Sistema de comunicación
Algoritmo de control de posición y velocidad.
Cuando se aplica a una pinza robótica, el servomotor integrado controla directamente la apertura, el cierre, la fuerza de agarre y la precisión de posicionamiento del mecanismo de pinza.
En comparación con los servosistemas convencionales que requieren servoaccionamientos externos y cableado adicional, un servomotor integrado proporciona una arquitectura más compacta y eficiente.
El motor puede recibir comandos del controlador del robot y ajustar automáticamente el par, la velocidad y la posición de acuerdo con las señales de retroalimentación del codificador. Esto permite que las pinzas robóticas manejen diferentes objetos con mayor precisión y estabilidad.
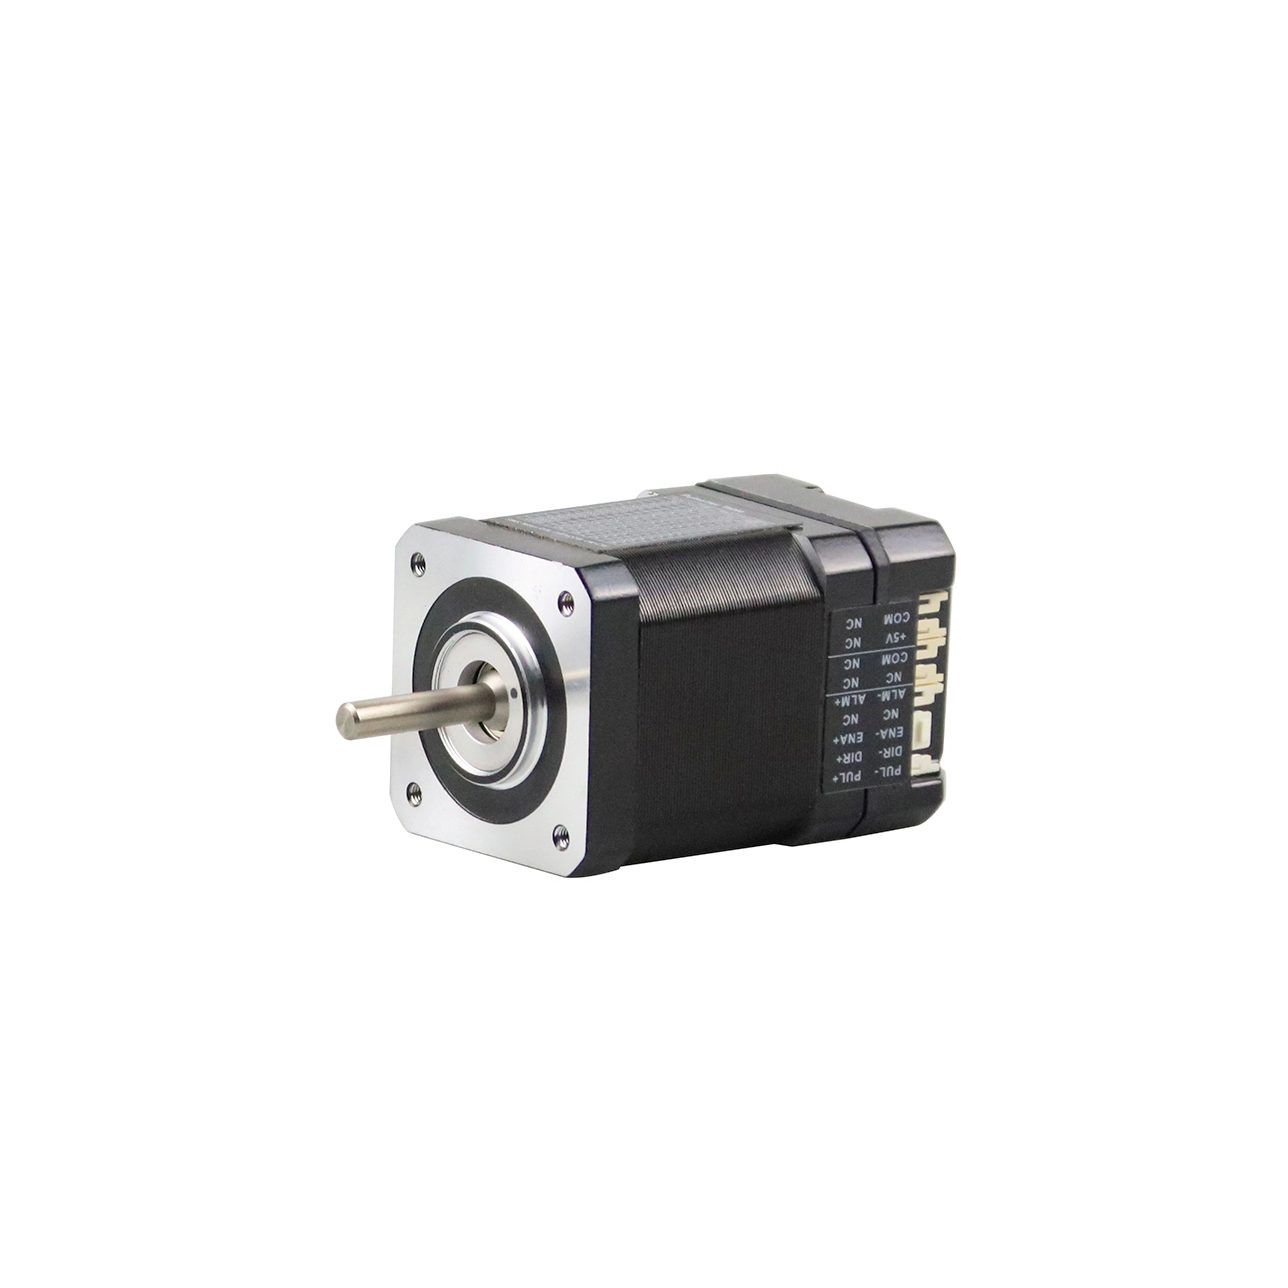
|
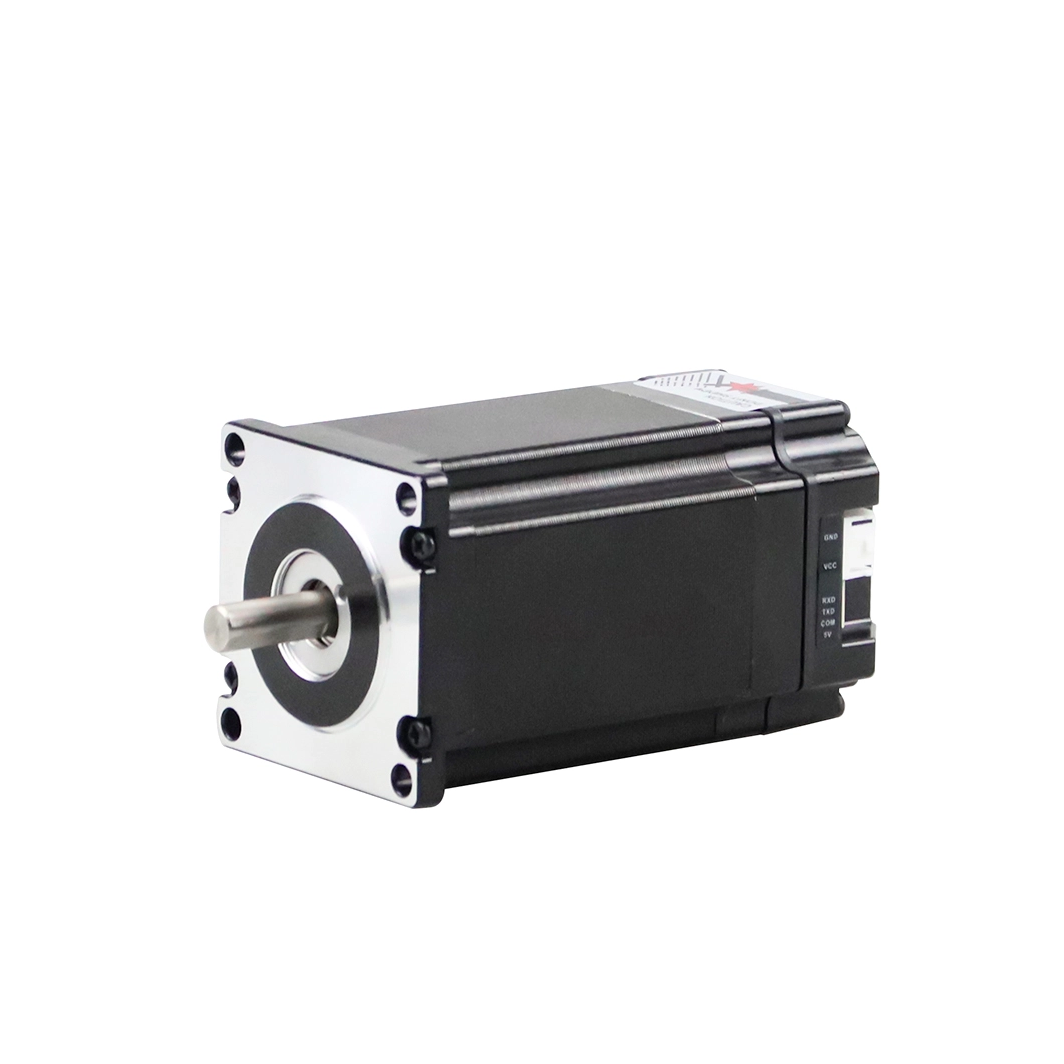
|
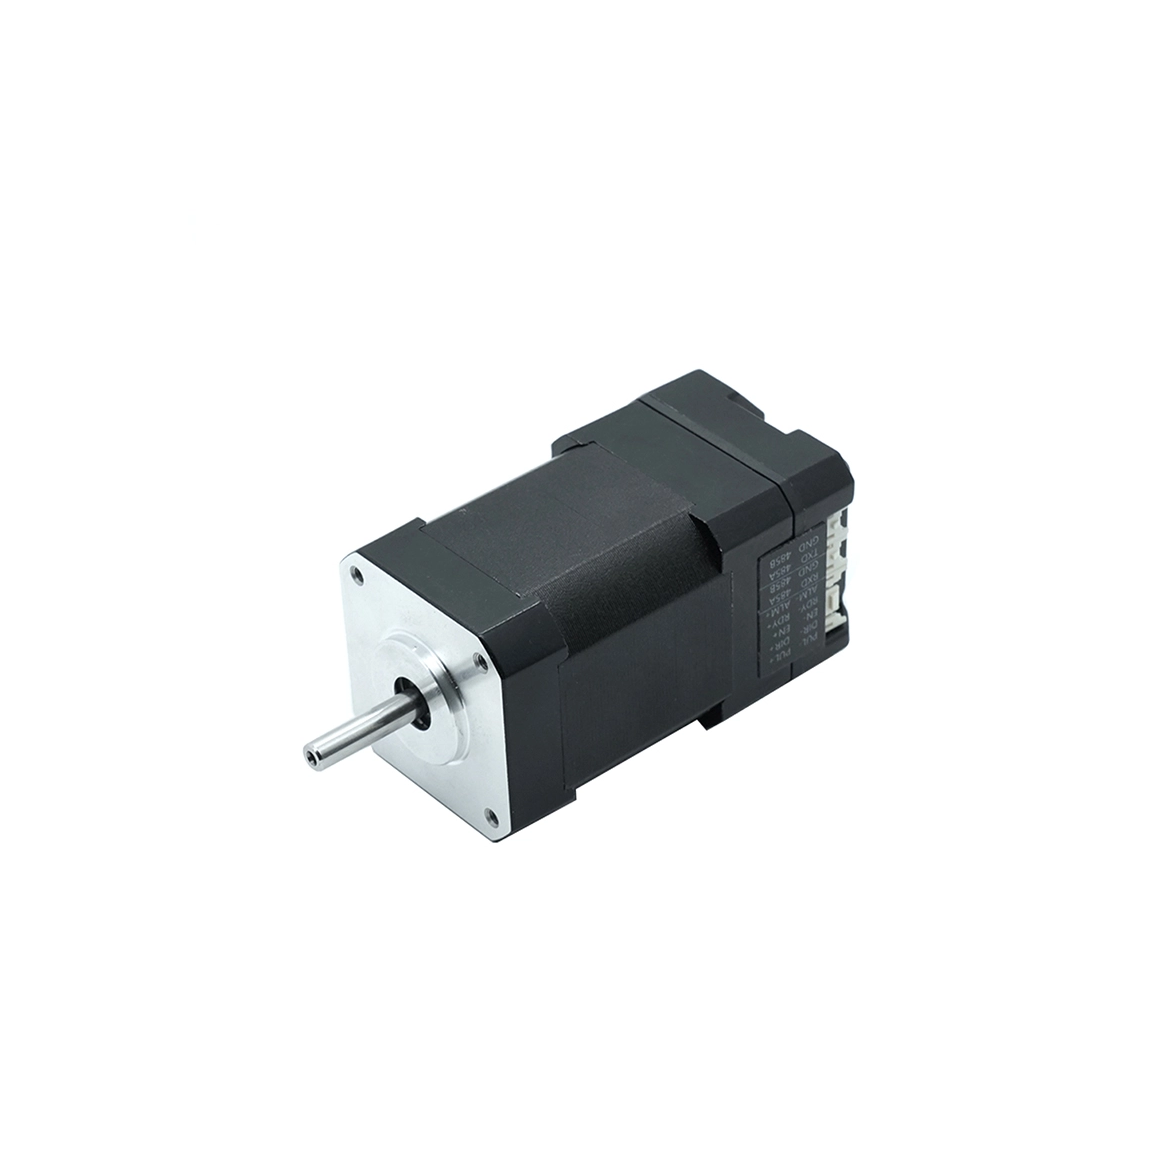
|
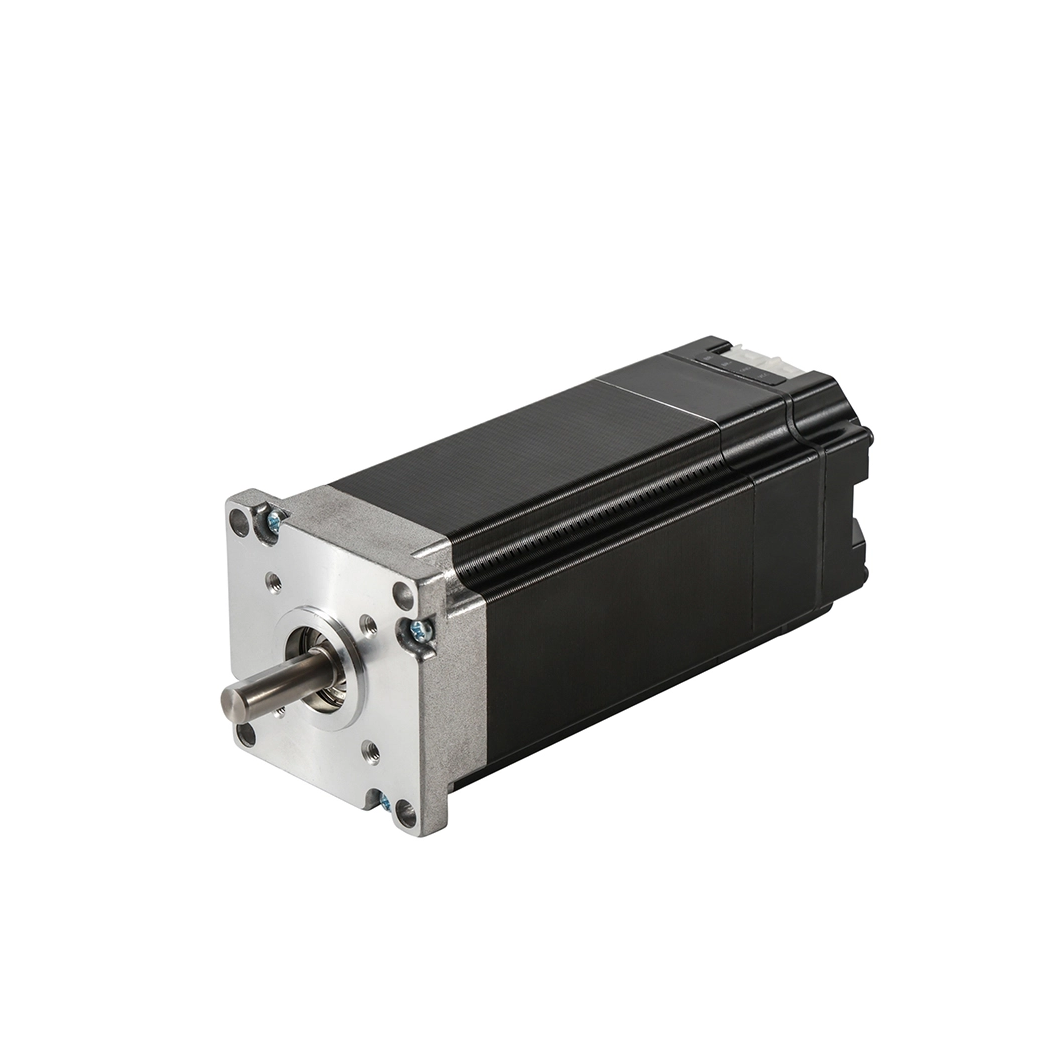
|
|
|
Servomotor paso a paso integrado |
Servomotor paso a paso integrado |
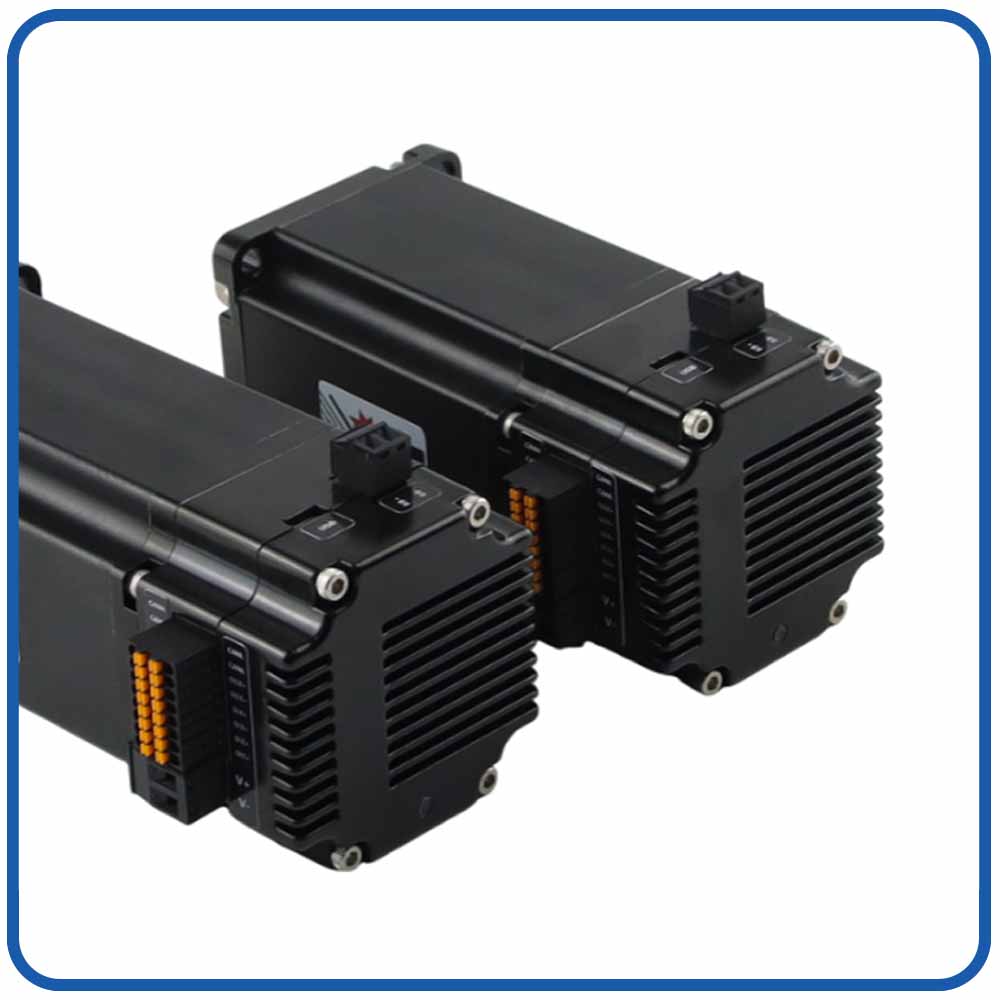
Servomotor BLDC integrado |
Servomotor BLDC integrado |
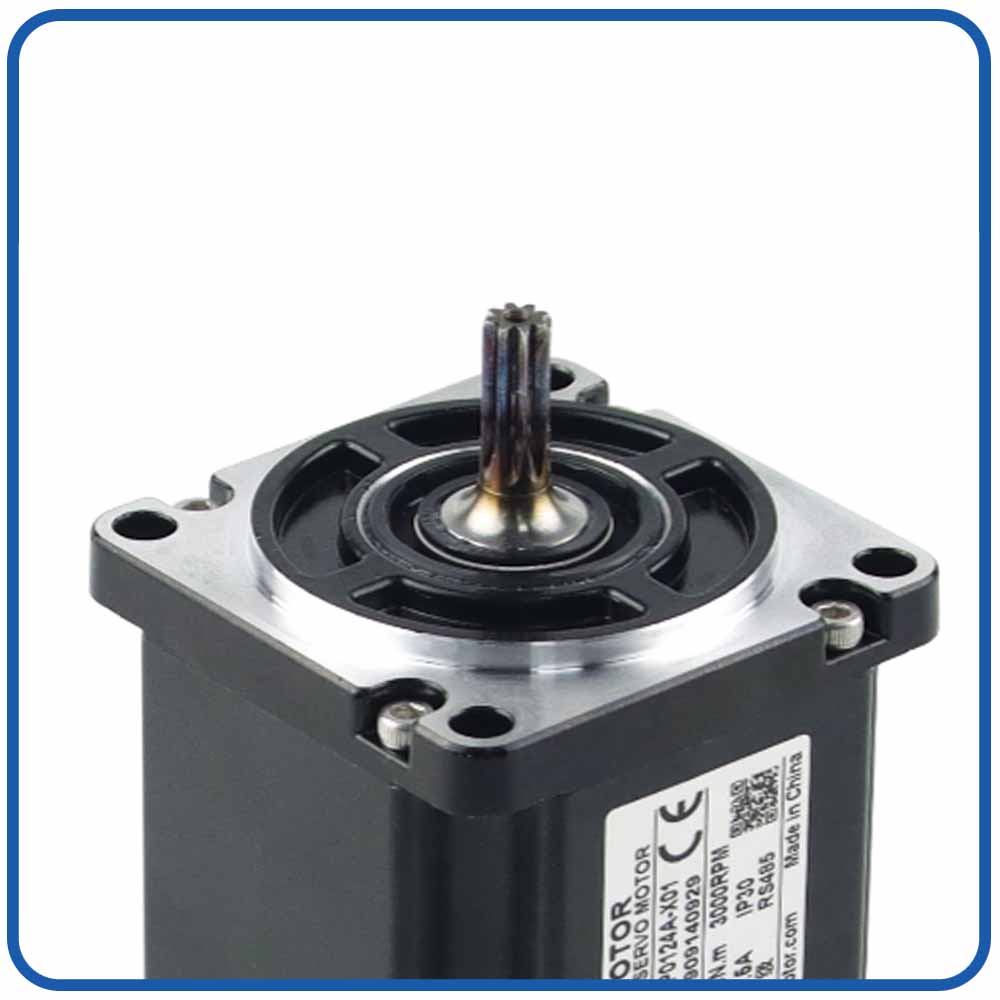
Servomotor BLDC integrado |
Servomotor BLDC integrado |
|
|
|
|
|
|---|---|---|---|---|
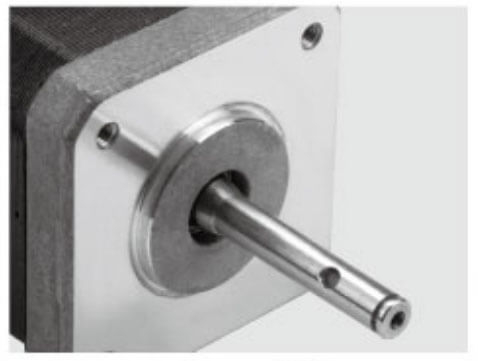
Eje |
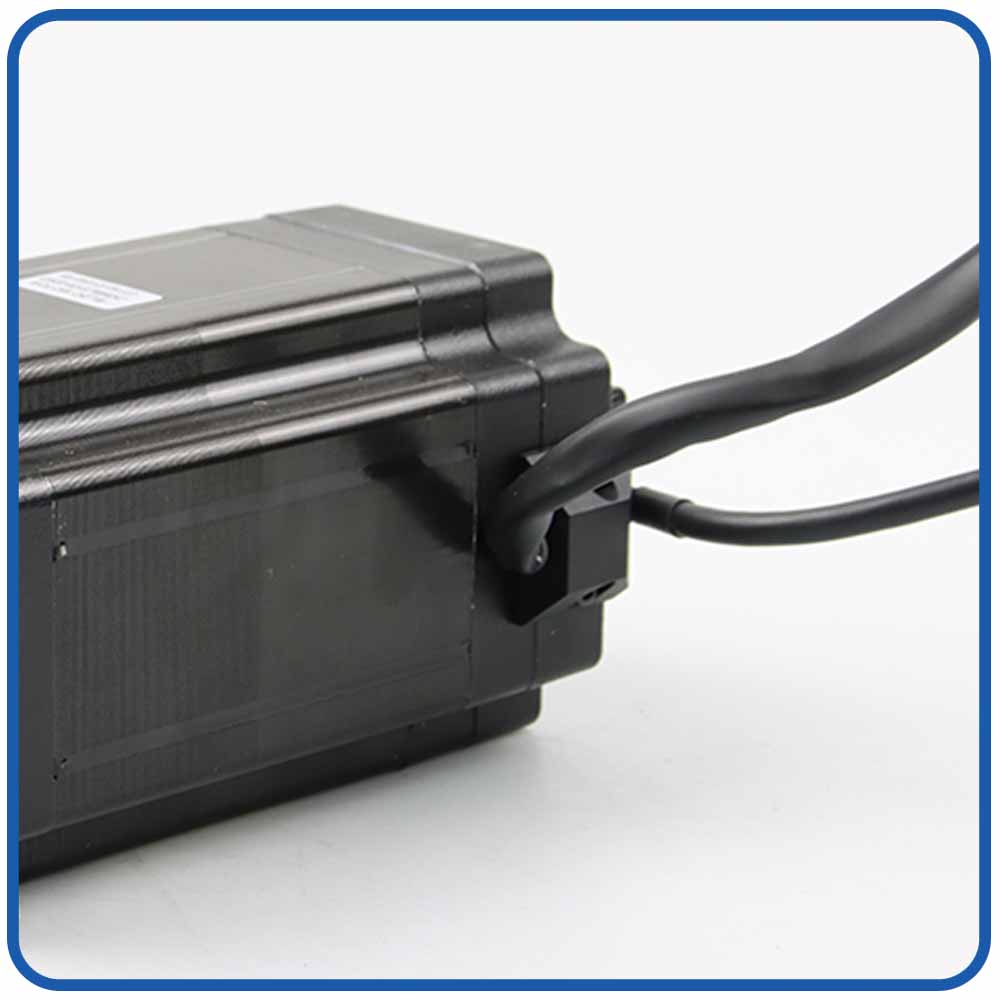
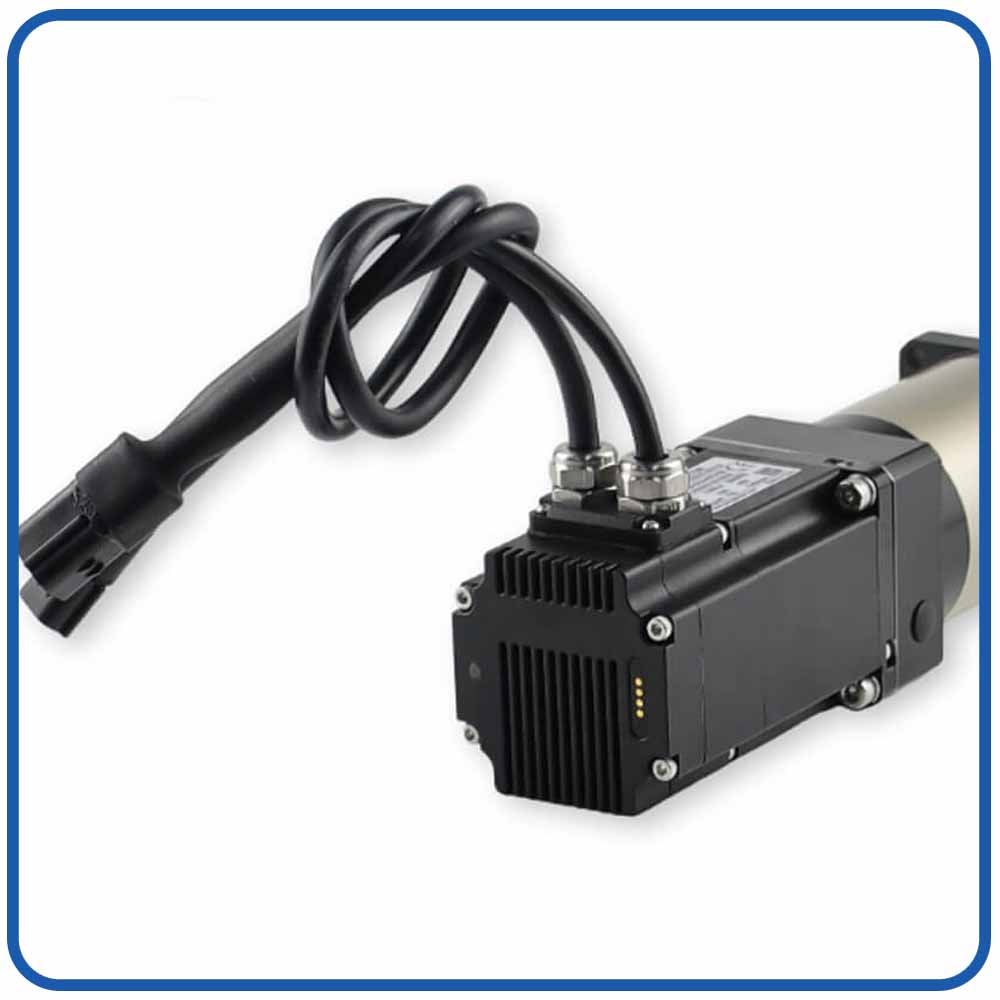
Caja terminal |
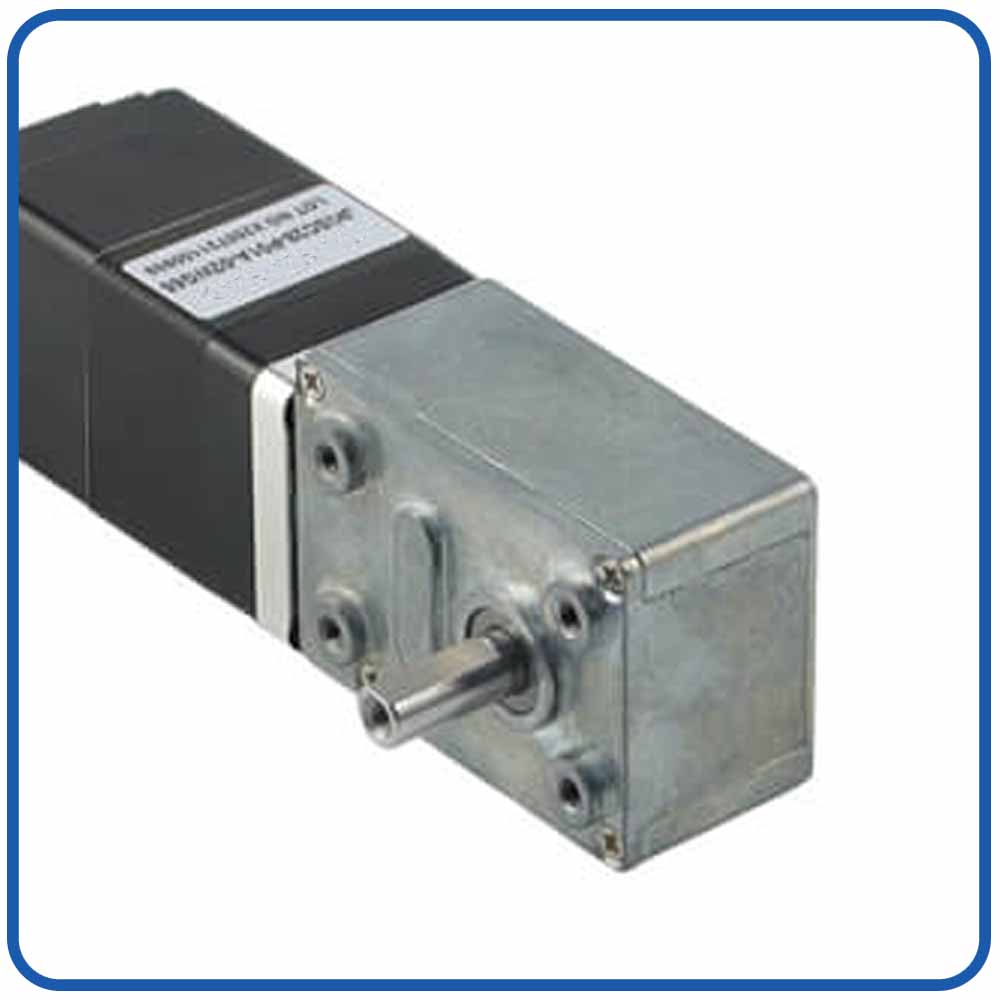
Caja de engranajes helicoidales |
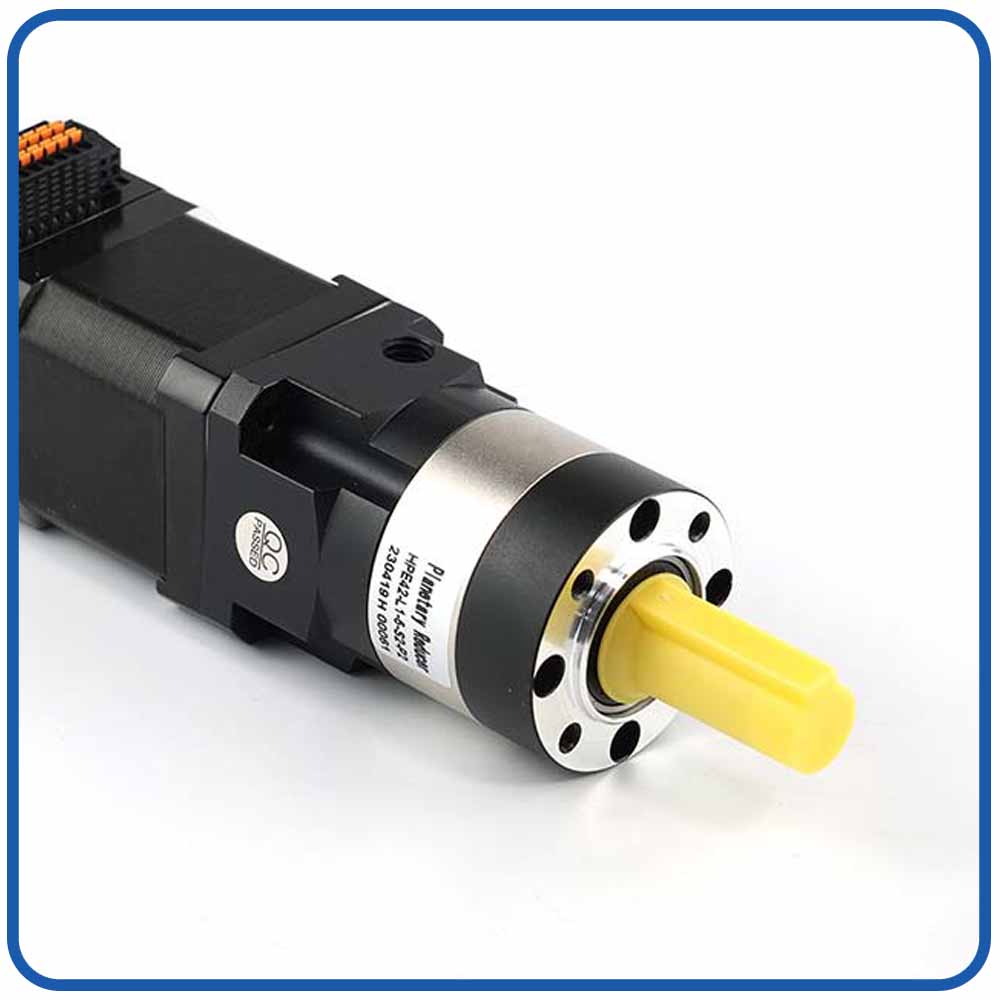
Caja de cambios planetaria |
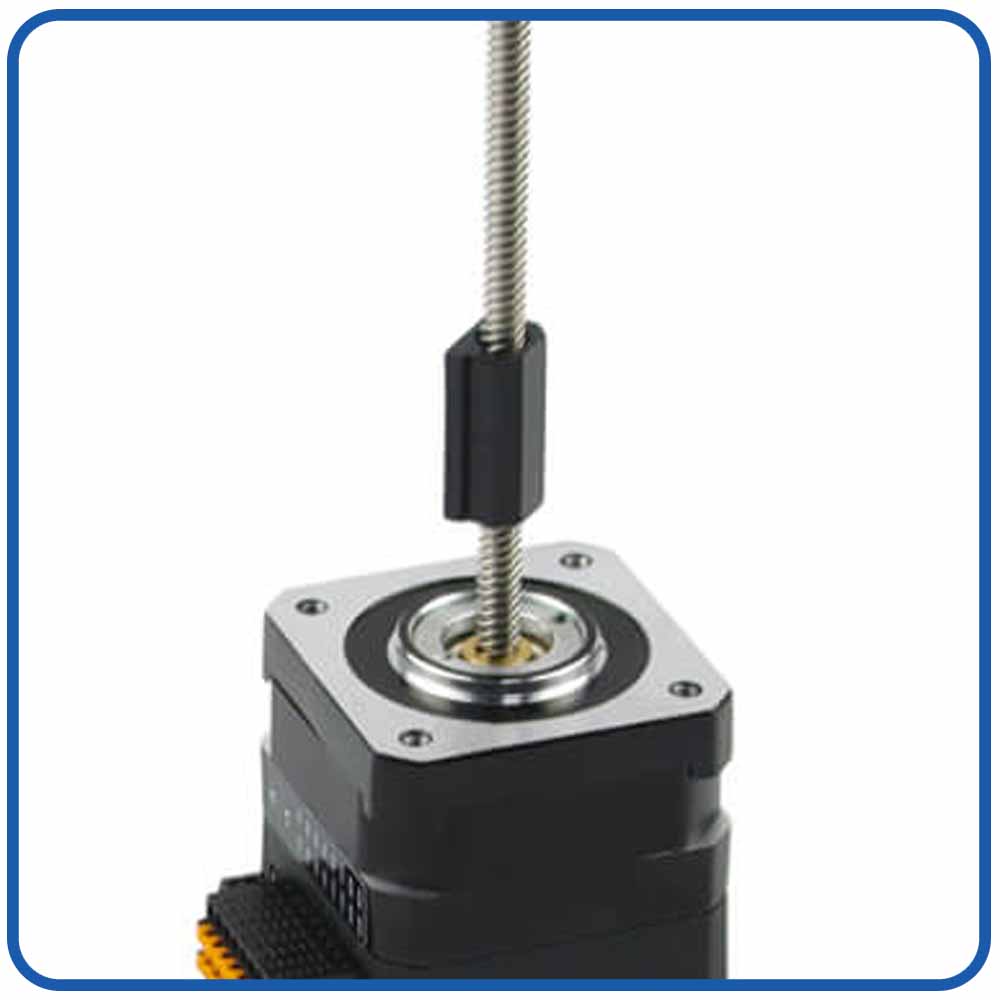
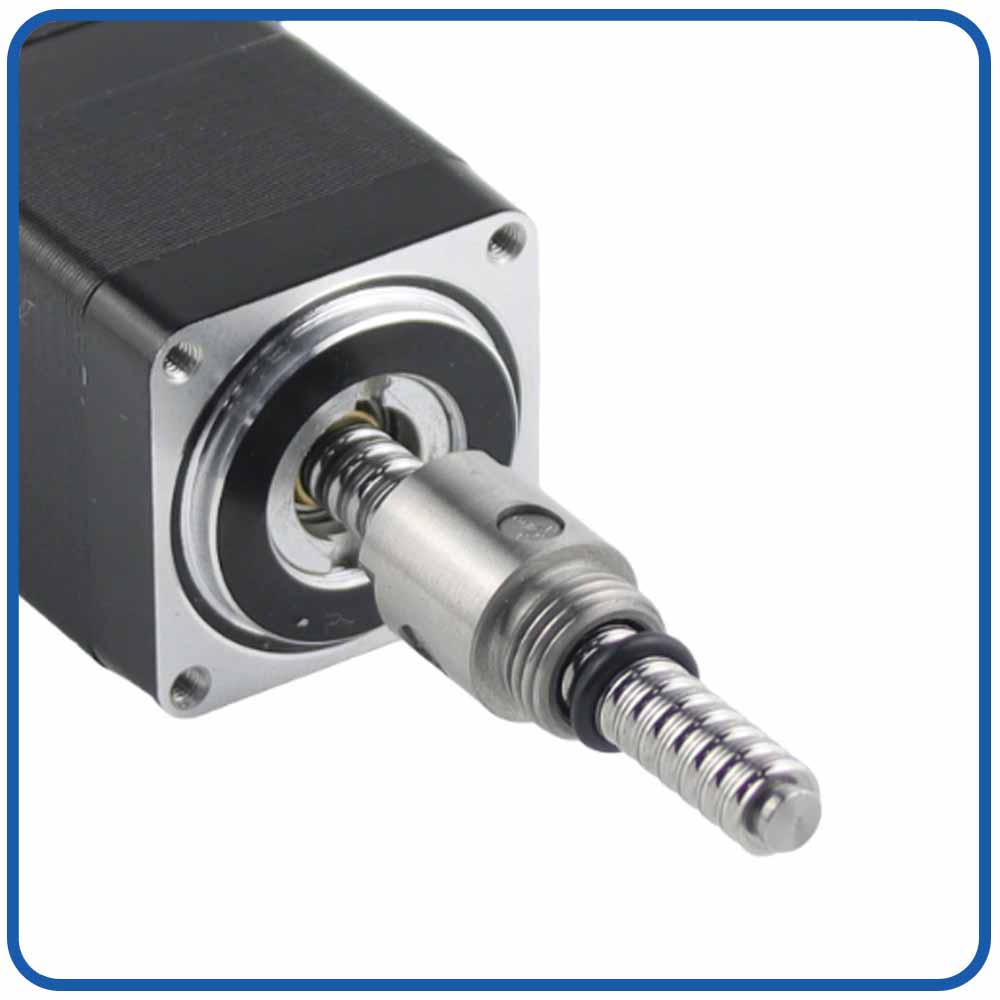
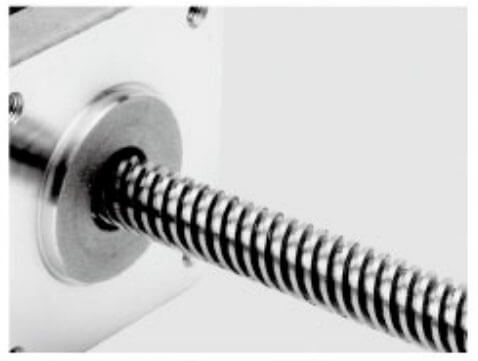
Tornillo de avance |
|
|
|
|
|
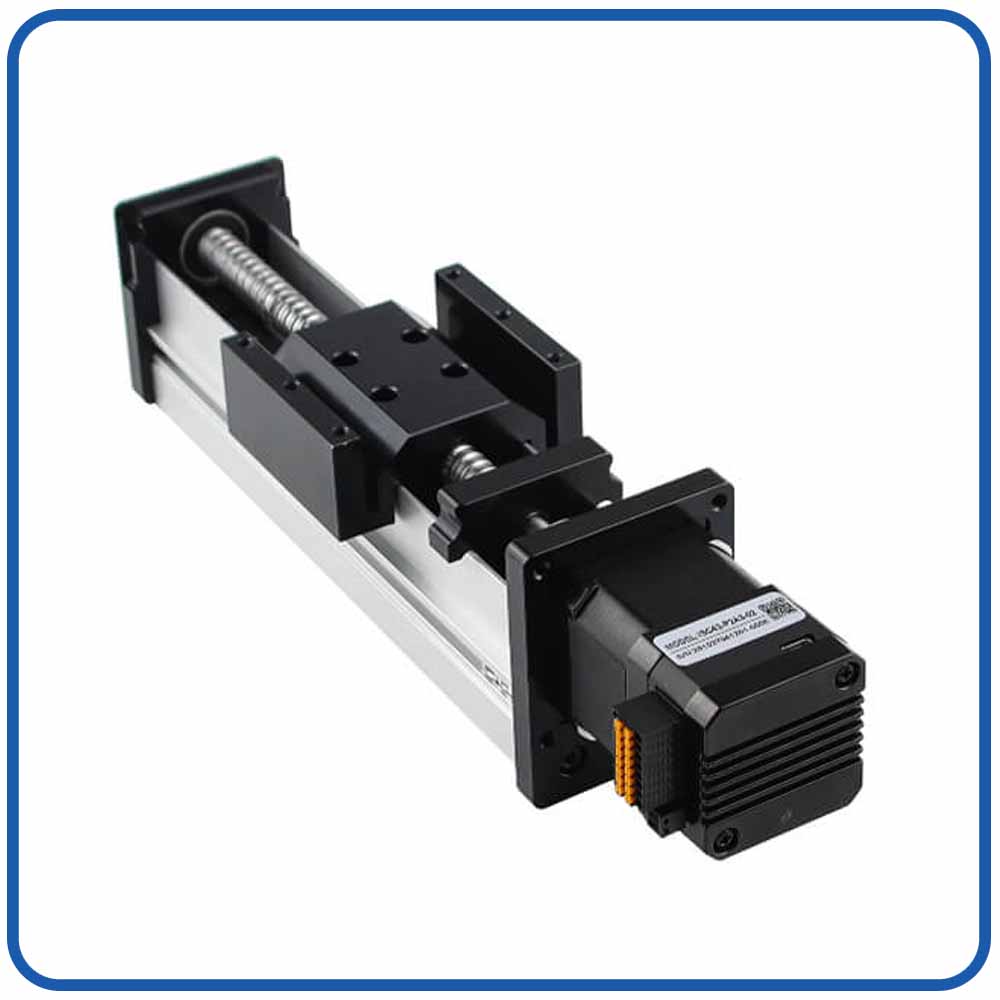
Movimiento lineal |
Husillo de bolas |
Freno |
Nivel IP |
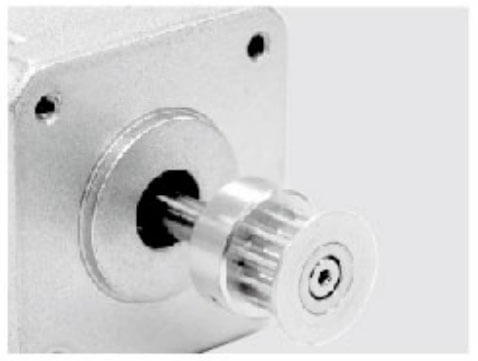
|
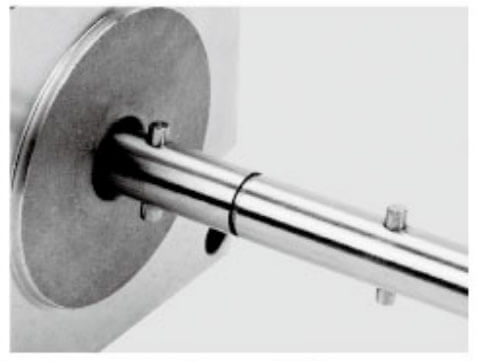
|
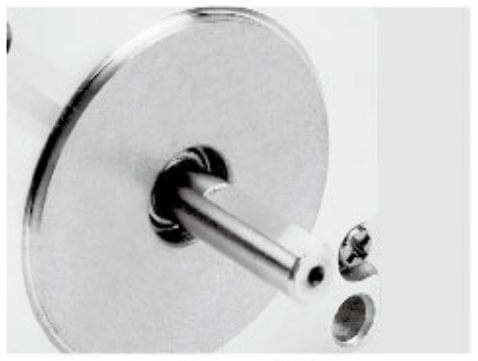
|
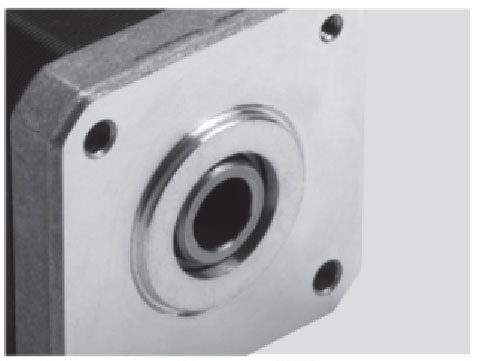
|
|
|
|---|---|---|---|---|---|
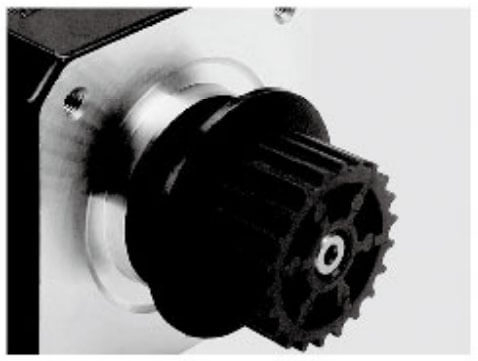
Polea de aluminio |
Pasador del eje |
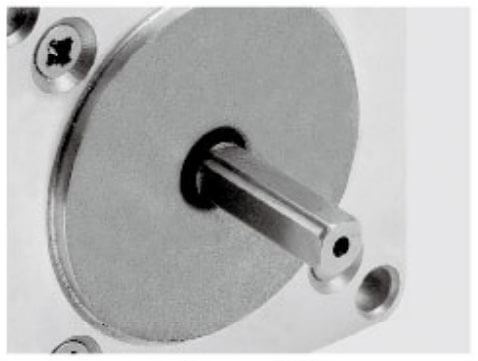
Eje D simple |
Eje hueco |
Polea de plastico |
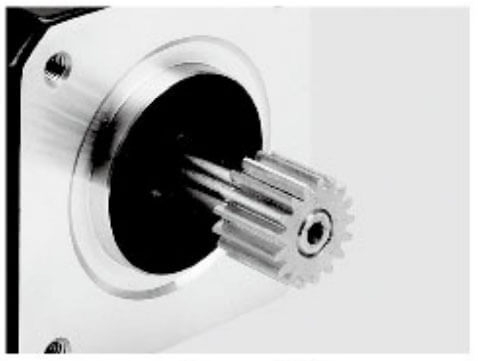
Engranaje |
|
|
|
|
|
|
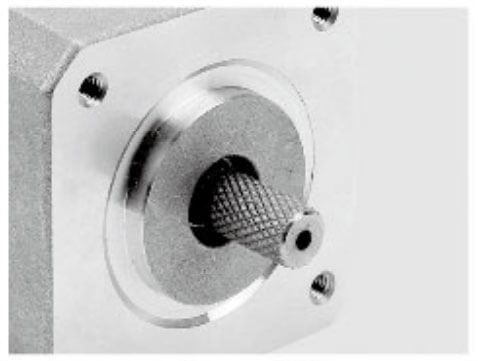
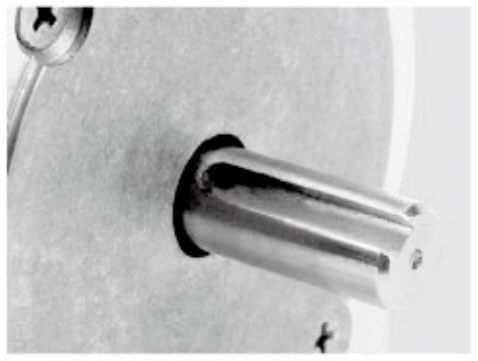
moleteado |
Eje de tallado |
Eje de tornillo |
Eje hueco |
Eje doble D |
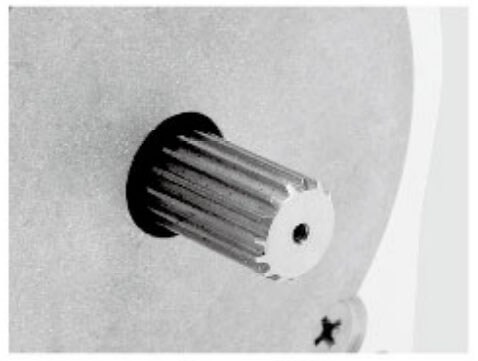
chavetero |
A menudo se necesitan pinzas robóticas para manipular productos de diferentes tamaños, formas y materiales. Ya sea para recoger componentes electrónicos, piezas de automóviles, dispositivos médicos o productos de embalaje, la pinza debe controlar el movimiento con precisión.
Un servomotor integrado proporciona:
Alta precisión de posicionamiento
Control de circuito cerrado
Corrección de errores en tiempo real
Repetibilidad estable
El codificador incorporado monitorea continuamente la posición del motor y envía señales de retroalimentación al sistema de control. Si hay alguna desviación de posición, el servosistema lo compensa automáticamente para mantener un movimiento preciso.
Esto es especialmente importante para aplicaciones que requieren precisión a nivel de micras o milímetros, como el ensamblaje de semiconductores y los sistemas de inspección de precisión.
Los robots modernos son cada vez más pequeños, ligeros e inteligentes. Los sistemas de motor tradicionales suelen requerir:
Servoaccionamientos externos
Grandes armarios de control
Cableado complejo
Conectores adicionales
Estos componentes aumentan el espacio de instalación y los costos de mantenimiento.
El El servomotor integrado para aplicaciones de pinzas robóticas reduce la complejidad del sistema al combinar el variador y el motor en un solo paquete.
Los beneficios incluyen:
Peso reducido del brazo robótico.
Estructura mecánica más pequeña
Instalación más fácil
Requisitos de cableado más bajos
Fiabilidad mejorada del sistema
Para los efectores finales robóticos, donde el espacio disponible es limitado, las soluciones servo integradas compactas ofrecen ventajas significativas.
Un desafío importante para las pinzas robóticas es controlar la fuerza de agarre correcta.
Demasiada fuerza puede dañar productos frágiles, mientras que una fuerza insuficiente puede hacer que los objetos resbalen.
Los servomotores integrados admiten el control inteligente del par, lo que permite que las pinzas robóticas ajusten la fuerza según los requisitos de la aplicación.
Por ejemplo:
La manipulación de productos de vidrio requiere un agarre suave
Los componentes automotrices requieren una fuerza de sujeción más fuerte
Los equipos médicos requieren un movimiento preciso y estable
A través del control de torque de circuito cerrado, el servomotor integrado puede mantener una presión de agarre constante y mejorar la calidad del producto.
En entornos de producción de alta velocidad, los sistemas robóticos deben completar operaciones repetitivas de forma rápida y precisa.
Los servomotores integrados proporcionan:
Aceleración y desaceleración rápidas
Alta respuesta dinámica
Control de movimiento suave
Reducción de retrasos operativos
Para las líneas de montaje automatizadas, una respuesta más rápida de las pinzas mejora directamente la eficiencia de la producción.
Aplicaciones como:
Robots de recogida y colocación
Robots de embalaje
Sistemas de clasificación
Robots de montaje
Benefíciese de las características de respuesta rápida de la tecnología servo integrada.
La adopción de Los servomotores integrados en aplicaciones de pinzas robóticas aportan mejoras significativas en el control de movimiento, la eficiencia del sistema y el rendimiento de la automatización. Al combinar el motor, el servoaccionamiento, el codificador y la electrónica de control en una sola unidad compacta, las soluciones de servo integradas brindan una alternativa más flexible y confiable a los sistemas de motor tradicionales.
Una de las mayores ventajas de un servomotor integrado para pinzas robóticas es su estructura compacta. Los servosistemas tradicionales generalmente requieren motores, variadores, controladores y cableado complejo separados, lo que aumenta el espacio de instalación y la complejidad del sistema.
Los servomotores integrados combinan múltiples componentes en una sola unidad, lo que ayuda a los fabricantes de robótica a lograr:
Tamaño reducido del actuador
Peso del brazo inferior del robot
Diseño mecánico simplificado
Instalación más fácil en espacios limitados
Este diseño compacto es especialmente valioso para robots colaborativos, brazos robóticos livianos y sistemas de herramientas de extremo de brazo , donde el espacio y el peso son factores críticos.
Las pinzas robóticas requieren un posicionamiento preciso para recoger, colocar y ensamblar diferentes objetos. Los servomotores integrados brindan control de circuito cerrado a través de codificadores incorporados, lo que permite el monitoreo y la corrección en tiempo real de la posición del motor.
Los beneficios clave incluyen:
Alta precisión de posicionamiento
Repetibilidad mejorada
Errores de posicionamiento reducidos
Rendimiento de agarre estable
En comparación con las soluciones de motores de circuito abierto, los servomotores integrados pueden compensar automáticamente los cambios de carga y las perturbaciones externas, lo que garantiza operaciones robóticas más confiables.
Diferentes productos requieren diferentes fuerzas de agarre. Los componentes frágiles necesitan un manejo suave, mientras que las piezas más pesadas requieren una fuerza de sujeción más fuerte.
Los servomotores integrados admiten un control preciso del par, lo que permite que las pinzas robóticas ajusten la fuerza de agarre según los requisitos de la aplicación.
Esto permite a los robots manipular de forma segura:
Componentes electrónicos
Productos de vidrio
Dispositivos médicos
Piezas automotrices
Materiales de embalaje
El control preciso de la fuerza ayuda a reducir el daño al producto y mejora la consistencia de la producción.
Los sistemas de automatización modernos requieren que los robots completen las tareas rápidamente manteniendo la precisión. Los servomotores integrados ofrecen un excelente rendimiento dinámico con rápida aceleración, desaceleración y velocidad de respuesta.
Las ventajas incluyen:
Ciclos de operación más cortos
Acciones de agarre y liberación más rápidas.
Transiciones de movimiento suaves
Eficiencia de producción mejorada
Para aplicaciones de alta velocidad, como líneas de montaje automatizadas, sistemas de clasificación y equipos de selección robóticos , una respuesta más rápida del motor mejora directamente la productividad general.
Los servosistemas tradicionales a menudo implican un cableado complicado entre motores, variadores, controladores y dispositivos de retroalimentación. Esto aumenta el tiempo de instalación y la dificultad de mantenimiento.
Los servomotores integrados simplifican la arquitectura del sistema al reducir:
Cables de alimentación
Cables de codificador
Conexiones de unidades externas
Requisitos del gabinete de control
Con interfaces de comunicación como CANopen, RS485, Modbus o EtherCAT , los servomotores integrados se pueden conectar fácilmente con robots industriales y controladores de automatización.
Las ventajas clave de los servomotores integrados para aplicaciones de pinzas robóticas incluyen un diseño compacto, control de movimiento preciso, gestión inteligente de la fuerza, respuesta rápida, fácil integración y confiabilidad mejorada. Al simplificar la estructura del actuador y al mismo tiempo mejorar el rendimiento, los servomotores integrados ayudan a los sistemas robóticos a lograr una mayor eficiencia y mayor flexibilidad.
Para las industrias que buscan soluciones de automatización avanzadas, los servomotores integrados proporcionan una forma eficaz de mejorar el rendimiento de las pinzas robóticas y respaldar el desarrollo continuo de la fabricación inteligente.
Característica |
Servomotor integrado |
Servosistema tradicional |
|---|---|---|
motor y conductor |
Integrado |
Separado |
Instalación |
Simple |
Complejo |
Alambrado |
Reducido |
Más cables |
Tamaño |
Compacto |
Más grande |
Mantenimiento |
Más fácil |
Más complicado |
Flexibilidad del sistema |
Alto |
Moderado |
Idoneidad de la aplicación |
Robótica, automatización, equipos compactos. |
Grandes máquinas industriales |
Para aplicaciones de pinzas robóticas donde el espacio, el peso y la velocidad de respuesta son críticos, los servomotores integrados brindan una solución más eficiente.
Los robots industriales utilizados en la fabricación requieren sistemas de agarre fiables para operaciones repetitivas.
Los servomotores integrados ayudan a las pinzas robóticas a lograr:
Posicionamiento preciso de las piezas
Fuerza de agarre estable
Fiabilidad de funcionamiento a largo plazo
Las aplicaciones comunes incluyen:
Fabricación de automóviles
Montaje de electrónica
Procesamiento de metales
Máquina atendiendo
Los robots colaborativos trabajan en estrecha colaboración con los humanos y requieren un control de movimiento más seguro e inteligente.
Soporte de servomotores integrados:
Movimiento suave
Ajuste de fuerza
Diseño de robot compacto
Son adecuados para:
Líneas de producción flexibles
Automatización de laboratorio
Fabricación en lotes pequeños
Los robots de almacén automatizados a menudo requieren pinzas para manipular diferentes paquetes y productos.
Las soluciones de servomotor integradas mejoran:
Precisión de clasificación
Velocidad de manejo
Fiabilidad del sistema
Se pueden utilizar en:
Sistemas de recogida robótica
Sistemas de almacenamiento automatizados
Equipos de clasificación inteligentes
La automatización médica requiere movimientos extremadamente precisos.
Los servomotores integrados proporcionan:
Posicionamiento preciso
Operación de baja vibración
Control confiable
Las aplicaciones incluyen:
Manipulación de muestras de laboratorio
Montaje de dispositivos médicos
Plataformas de automatización de la investigación
Seleccionando el derecho El servomotor integrado para una pinza robótica es esencial para lograr un agarre preciso, un funcionamiento estable y una confiabilidad a largo plazo. Un servomotor adecuado debe cumplir con los requisitos mecánicos de la pinza, incluidos par, velocidad, precisión, tamaño, método de comunicación y entorno de trabajo.
A diferencia de los sistemas de motor tradicionales, un servomotor integrado combina el motor, el controlador, el codificador y la electrónica de control en una unidad compacta , lo que hace que el proceso de selección se centre más en la adaptación del rendimiento y la compatibilidad del sistema.
Se deben considerar los siguientes factores al elegir un servomotor integrado para aplicaciones de pinzas robóticas.
El primer paso para seleccionar un servomotor integrado es calcular el par requerido.
El par del motor afecta directamente la fuerza de agarre y la capacidad de la pinza robótica para sujetar objetos de forma segura.
Los factores importantes incluyen:
Peso de la pieza de trabajo
Estructura mecánica de la pinza.
Coeficiente de fricción entre los dedos de la pinza y el objeto.
Eficiencia de transmisión
Margen de seguridad
Un motor con par insuficiente puede provocar:
Deslizamiento de objetos
Agarre inestable
Precisión de posicionamiento reducida
Un motor con par excesivo puede aumentar:
Costo del sistema
Consumo de energía
Carga mecánica
Elegir el rango de par correcto garantiza tanto rendimiento como eficiencia.
Las pinzas robóticas suelen realizar operaciones repetitivas como recoger, colocar, ensamblar y clasificar. Por lo tanto, la precisión del movimiento es un factor de selección crítico.
Un servomotor integrado con un codificador de alta resolución proporciona:
Información de posición precisa
Control de movimiento de circuito cerrado
Corrección de errores en tiempo real
Repetibilidad mejorada
Para aplicaciones como:
Montaje de componentes electrónicos
Automatización médica
Fabricación de precisión
Se recomienda una mayor resolución del codificador y un mejor rendimiento del servocontrol.
Las pinzas robóticas suelen tener un espacio de instalación limitado, especialmente cuando se montan en el extremo de un brazo robótico.
El servomotor integrado seleccionado debe considerar:
Diámetro del motor
Longitud del motor
Peso
Método de montaje
Interfaz mecánica
Un diseño compacto de servomotor ayuda a lograr:
Efectores finales de robots ligeros
Movimiento robótico más rápido
Menor inercia
Integración mecánica más sencilla
Para los robots colaborativos y los equipos de automatización compactos, la optimización del tamaño es especialmente importante.
Las diferentes aplicaciones de pinzas robóticas requieren diferentes velocidades de funcionamiento.
Al seleccionar un servomotor integrado, evalúe:
Velocidad de apertura y cierre
Requisitos de aceleración
tiempo de ciclo
Frecuencia de funcionamiento continuo
Las aplicaciones de alta velocidad, como la clasificación o el embalaje automatizados, requieren servomotores con:
Respuesta rápida
Alta capacidad de aceleración
Funcionamiento estable con cargas dinámicas.
Un equilibrio adecuado entre velocidad y par garantiza un rendimiento robótico eficiente.
Los servomotores integrados necesitan comunicarse con el controlador del robot o el sistema de automatización.
Las opciones de comunicación comunes incluyen:
CANabierto
RS485
Modbus RTU
EtherCAT
Control de pulso y dirección.
El método de comunicación debe coincidir con la arquitectura de control robótico existente.
Por ejemplo:
Los equipos de automatización simples pueden utilizar control de impulsos.
Los sistemas robóticos multieje pueden requerir comunicación EtherCAT
Los sistemas de automatización distribuida pueden utilizar redes CANopen
Seleccionar la interfaz correcta mejora la eficiencia de la integración y la compatibilidad del sistema.
El codificador es un componente clave que determina la precisión del servomotor.
Las opciones de codificador comunes incluyen:
Codificador incremental
Codificador magnético
Codificador óptico
codificador absoluto
Para pinzas robóticas, el codificador debe proporcionar:
Información de posición confiable
Operación estable
Respuesta rápida
Resolución alta
Las aplicaciones que requieren un agarre y posicionamiento precisos suelen beneficiarse de sistemas de retroalimentación de mayor rendimiento.
El entorno operativo afecta directamente la confiabilidad del servomotor.
Considere condiciones tales como:
Rango de temperatura
Exposición al polvo
Humedad
Vibración
Tiempo de funcionamiento continuo
Para entornos industriales hostiles, elija servomotores integrados con:
Diseño de protección fuerte
Mejor disipación del calor
Mayor durabilidad
Por ejemplo, los sistemas robóticos utilizados en el procesamiento de alimentos, la automatización exterior o las líneas de producción industrial pueden requerir una mayor protección ambiental.
Antes de seleccionar un servomotor integrado, confirme la compatibilidad con la fuente de alimentación disponible.
Los factores comunes incluyen:
Clasificación de voltaje
Requisitos actuales
Consumo de energía
Método de conexión eléctrica
Una fuente de alimentación adecuada garantiza:
Funcionamiento estable del motor
Riesgo de sobrecalentamiento reducido
Vida útil más larga
El tipo de carga de la pinza robótica afecta la selección del motor.
Diferentes aplicaciones pueden implicar:
El motor funciona con un requisito de fuerza relativamente estable.
La fuerza de agarre cambia según los diferentes productos.
La estructura de agarre o la carga útil crea una inercia adicional.
Para aplicaciones variables o de alta inercia, se recomienda seleccionar un servomotor integrado con una fuerte respuesta dinámica y capacidad de ajuste de par.
Más allá de las especificaciones técnicas, la capacidad del proveedor también afecta el rendimiento del sistema.
Un proveedor confiable debe proporcionar:
Opciones de personalización del motor
Apoyo técnico
Guía de aplicación
Pruebas de producto
Capacidad de servicio a largo plazo
Para aplicaciones de pinzas robóticas, es posible que se requiera personalización para:
Dimensiones del motor
Diseño del eje de salida
Protocolos de comunicación
Opciones de codificador
Estructuras de montaje
Un proceso de selección práctico incluye:
Identificar:
Tipo de pinza
Peso de carga útil
Fuerza de agarre requerida
Velocidad de funcionamiento
Determinar:
Par requerido
Rango de velocidad
Clasificación de potencia
Requisitos de precisión
Controlar:
Tamaño del motor
Voltaje
Método de comunicación
Compatibilidad de instalación
Verificar:
Precisión de movimiento
Velocidad de respuesta
Capacidad de carga
Estabilidad a largo plazo
Elegir el servomotor integrado adecuado para aplicaciones de pinzas robóticas requiere una cuidadosa consideración del par, la precisión, la velocidad, el tamaño, la comunicación, la retroalimentación y las condiciones de funcionamiento.
Un servomotor integrado correctamente seleccionado puede proporcionar:
Control de agarre preciso
Mayor eficiencia de automatización
Rendimiento robótico confiable
Integración simplificada del sistema
Al hacer coincidir las especificaciones del motor con los requisitos reales de la pinza robótica, los fabricantes pueden crear sistemas de automatización robótica más inteligentes, más rápidos y más confiables.
Con el crecimiento de la Industria 4.0 y la automatización inteligente, Los servomotores integrados seguirán evolucionando hacia una mayor inteligencia y eficiencia.
Las tendencias futuras incluyen:
La inteligencia artificial y los algoritmos avanzados permitirán a los robots optimizar automáticamente las estrategias de agarre basadas en el reconocimiento de objetos y la retroalimentación en tiempo real.
Los servomotores seguirán haciéndose más pequeños y al mismo tiempo proporcionarán una mayor salida de par.
La tecnología de motor avanzada reducirá el consumo de energía y mejorará la eficiencia operativa.
Los servomotores integrados estarán más conectados a través de redes de comunicación industrial, respaldando sistemas de fábrica inteligentes.
El servomotor integrado para pinzas robóticas proporciona una poderosa combinación de estructura compacta, control preciso, retroalimentación inteligente e integración simplificada del sistema.
Al combinar el motor, el controlador y el codificador en una sola solución, la servotecnología integrada ayuda a los sistemas robóticos a lograr un mayor rendimiento y al mismo tiempo reducir la complejidad.
Para las industrias de automatización modernas que requieren soluciones de agarre rápidas, precisas y confiables, los servomotores integrados se están convirtiendo en una tecnología de control de movimiento esencial que respalda la próxima generación de robótica inteligente.
Respuesta de BESFOC:
Un servomotor integrado para pinza robótica es una solución compacta de control de movimiento que combina el motor, el servoaccionamiento, el codificador y la electrónica de control en una sola unidad. Los servomotores integrados BESFOC están diseñados para proporcionar un control de posición preciso, una salida de par estable y una respuesta rápida para aplicaciones de pinzas robóticas. En comparación con los servosistemas tradicionales, reducen la complejidad del cableado, ahorran espacio de instalación y mejoran la confiabilidad general del sistema.
Respuesta de BESFOC:
Los servomotores integrados de BESFOC ofrecen varias ventajas para las pinzas robóticas, incluida alta precisión, diseño compacto, control inteligente y fácil integración . El codificador incorporado permite un control de circuito cerrado para un posicionamiento preciso y una operación repetible. La estructura integrada reduce los componentes externos y el cableado, lo que hace que el sistema robótico sea más compacto, eficiente y más fácil de mantener.
Respuesta de BESFOC:
Un servomotor integrado mejora el rendimiento de la pinza robótica al proporcionar un control de movimiento preciso, fuerza de agarre ajustable y una respuesta dinámica rápida. Los servomotores BESFOC pueden controlar con precisión la velocidad, la posición y el par, lo que permite que las pinzas robóticas manejen diferentes objetos de forma segura y eficiente. Esto los hace adecuados para aplicaciones como robots industriales, robots colaborativos, ensamblaje automatizado y sistemas de fabricación inteligentes.
Respuesta de BESFOC:
Los servomotores integrados de BESFOC se utilizan ampliamente en diversas aplicaciones de pinzas robóticas, incluida la automatización industrial, brazos robóticos, robots colaborativos, equipos de fabricación inteligentes, automatización de almacenes y sistemas de ensamblaje de precisión . Su tamaño compacto y su rendimiento de control confiable los hacen adecuados para aplicaciones que requieren agarre, posicionamiento y movimientos repetitivos precisos.
Respuesta de BESFOC:
Al seleccionar un servomotor integrado para una pinza robótica, los factores importantes incluyen el par requerido, la velocidad, la precisión de posicionamiento, el tamaño del motor, el método de comunicación y el entorno de trabajo. BESFOC ofrece diferentes soluciones de servomotores integrados y opciones de personalización para cumplir con los requisitos específicos de aplicaciones robóticas, lo que ayuda a los clientes a lograr un control de movimiento confiable y eficiente.


