
ကြည့်ရှုမှုများ- 0 စာရေးသူ- Site Editor ထုတ်ဝေချိန်- 2026-06-30 မူရင်း- ဆိုက်


စက်ရုပ်လက်ဆွဲကြိုးများအတွက် BESFOC ပေါင်းစပ်ထားသော ဆာဗာမော်တာများသည် ကျစ်လျစ်သော၊ တိကျပြီး ဉာဏ်ရည်ထက်မြက်သော လှုပ်ရှားမှုထိန်းချုပ်မှုဖြေရှင်းချက်များအား ပေးဆောင်သည်။ ပေါင်းစပ်ထားသော drive နှင့် တုံ့ပြန်မှုစနစ်များဖြင့် ၎င်းတို့သည် စက်မှုလုပ်ငန်းသုံး အလိုအလျောက်စနစ်ဆိုင်ရာ အပလီကေးရှင်းများအတွက် စက်ရုပ်များ၏ တိကျမှု၊ ထိရောက်မှုနှင့် ယုံကြည်စိတ်ချရမှုကို တိုးတက်စေသည်။
စက်မှုလုပ်ငန်းသုံး အလိုအလျောက်စနစ်၊ ပူးပေါင်းလုပ်ဆောင်သော စက်ရုပ်များနှင့် ဉာဏ်ရည်ထက်မြက်သော ထုတ်လုပ်မှုတို့သည် လျင်မြန်စွာ ဖွံ့ဖြိုးတိုးတက်လာမှုကြောင့် ပိုမိုကျစ်လစ်၊ တိကျပြီး ထိရောက်သော လှုပ်ရှားမှုထိန်းချုပ်မှုဖြေရှင်းချက်များအတွက် လိုအပ်ချက်ကို တိုးမြင့်လာစေသည်။ စက်ရုပ်စွမ်းဆောင်ရည်ကို ဆုံးဖြတ်သည့် အဓိကအစိတ်အပိုင်းများထဲတွင်၊ စက်ရုပ်လက်ဆွဲကိရိယာစနစ်သည် တိကျသောအရာဝတ္ထုကိုင်တွယ်မှု၊ ယုံကြည်စိတ်ချရသော ဆုပ်ကိုင်မှုစွမ်းအားနှင့် လိုက်လျောညီထွေရှိသော အလိုအလျောက်လုပ်ဆောင်မှုတို့ရရှိရန် အရေးကြီးသောအခန်းကဏ္ဍမှ ပါဝင်ပါသည်။
သမားရိုးကျ စက်ရုပ်ဂရစ်ပါစနစ်များသည် များသောအားဖြင့် သီးခြားမော်တာများ၊ ယာဉ်မောင်းများ၊ ထိန်းချုပ်ကိရိယာများနှင့် ရှုပ်ထွေးသော ဝါယာကြိုးစနစ်များ လိုအပ်ပါသည်။ ဤဖွဲ့စည်းပုံသည် တပ်ဆင်ရန်အခက်အခဲကို တိုးစေပြီး စနစ်၏ယုံကြည်စိတ်ချရမှုကို လျှော့ချပေးကာ စက်ရုပ်ဒီဇိုင်းများ၏ ပြောင်းလွယ်ပြင်လွယ်မှုကို ကန့်သတ်ထားသည်။ ပေါ်ပေါက်လာခြင်းသည် စက်ရုပ် grippers အတွက် ပေါင်းစပ် servo မော်တာ မော်တာ၊ ဒရိုက်ဘာ၊ ကုဒ်ဒါနှင့် ထိန်းချုပ်သော အီလက်ထရွန်းနစ်ပစ္စည်းများကို သေးငယ်သော ယူနစ်တစ်ခုအဖြစ် ပေါင်းစပ်ခြင်းဖြင့် ဖြေရှင်းချက်အသစ်ကို ပေးပါသည်။
ပေါင်းစပ်ဆာဗာမော်တာတစ်ခုသည် စက်ရုပ်ဂရပ်ဖစ်များကို တိကျသောနေရာချထားခြင်း၊ အချိန်နှင့်တစ်ပြေးညီ တုံ့ပြန်မှုထိန်းချုပ်မှု၊ မြန်ဆန်သောတုံ့ပြန်မှုနှင့် ရိုးရှင်းသောစက်ပိုင်းဆိုင်ရာဒီဇိုင်းတို့ကို ရရှိစေရန်အတွက် ၎င်းအား စက်မှုစက်ရုပ်များ၊ ပူးပေါင်းလုပ်ဆောင်သောစက်ရုပ်များ (cobots)၊ အလိုအလျောက်စုဝေးမှုစနစ်များ၊ စမတ်ထောက်ပံ့ပို့ဆောင်ရေးနှင့် တိကျသောထုတ်လုပ်မှုကိရိယာများတွင် တွင်ကျယ်စွာအသုံးပြုလာစေသည်။
တစ်ခု ပေါင်းစည်းထားသော servo မော်တာ သည် အစိတ်အပိုင်းများစွာကို ကျစ်ကျစ်လျစ်လျစ်သော တပ်ဆင်မှုတစ်ခုထဲသို့ ပေါင်းစပ်ထားသည့် ရွေ့လျားမှုထိန်းချုပ်သည့်ကိရိယာတစ်ခုဖြစ်ပြီး၊
Brushless DC ဆာဗာမော်တာ သို့မဟုတ် ဆာဗာမော်တာ
Servo drive လျှပ်စစ်ပစ္စည်း
အရည်အသွေးမြင့် ကုဒ်နံပါတ်
ရွေ့လျားမှု ထိန်းချုပ်ကိရိယာ အင်တာဖေ့စ်
ဆက်သွယ်ရေးစနစ်
အနေအထားနှင့် အမြန်နှုန်းထိန်းချုပ်မှု algorithm
စက်ရုပ်ဂရစ်ပါကို အသုံးချသောအခါ၊ ပေါင်းစပ်ဆာဗာမော်တာသည် အဖွင့်၊ အပိတ်၊ ဆုပ်ကိုင်ထားသော အင်အားနှင့် ဂရစ်ပါယန္တရား၏ တည်နေရာတိကျမှုကို တိုက်ရိုက်ထိန်းချုပ်သည်။
ပြင်ပဆာဗာဒရိုက်များနှင့် ထပ်လောင်းဝိုင်ယာကြိုးများ လိုအပ်သည့် သမားရိုးကျ ဆာဗိုစနစ်များနှင့် နှိုင်းယှဉ်ပါက ပေါင်းစပ်ဆာဗာမော်တာသည် ပိုမိုကျစ်လစ်ပြီး ထိရောက်မှုရှိသော ဗိသုကာလက်ရာကို ပေးဆောင်သည်။
မော်တာသည် စက်ရုပ်ထိန်းချုပ်ကိရိယာထံမှ ညွှန်ကြားချက်များကို လက်ခံနိုင်ပြီး ကုဒ်ပြောင်းကိရိယာမှ တုံ့ပြန်ချက်အချက်ပြမှုများအရ torque၊ အမြန်နှုန်းနှင့် အနေအထားတို့ကို အလိုအလျောက်ချိန်ညှိနိုင်သည်။ ၎င်းသည် စက်ရုပ်လက်ဆွဲကိရိယာများကို ပိုမိုတိကျမှုနှင့် တည်ငြိမ်မှုဖြင့် မတူညီသော အရာဝတ္ထုများကို ကိုင်တွယ်နိုင်စေပါသည်။
|
|
|
|
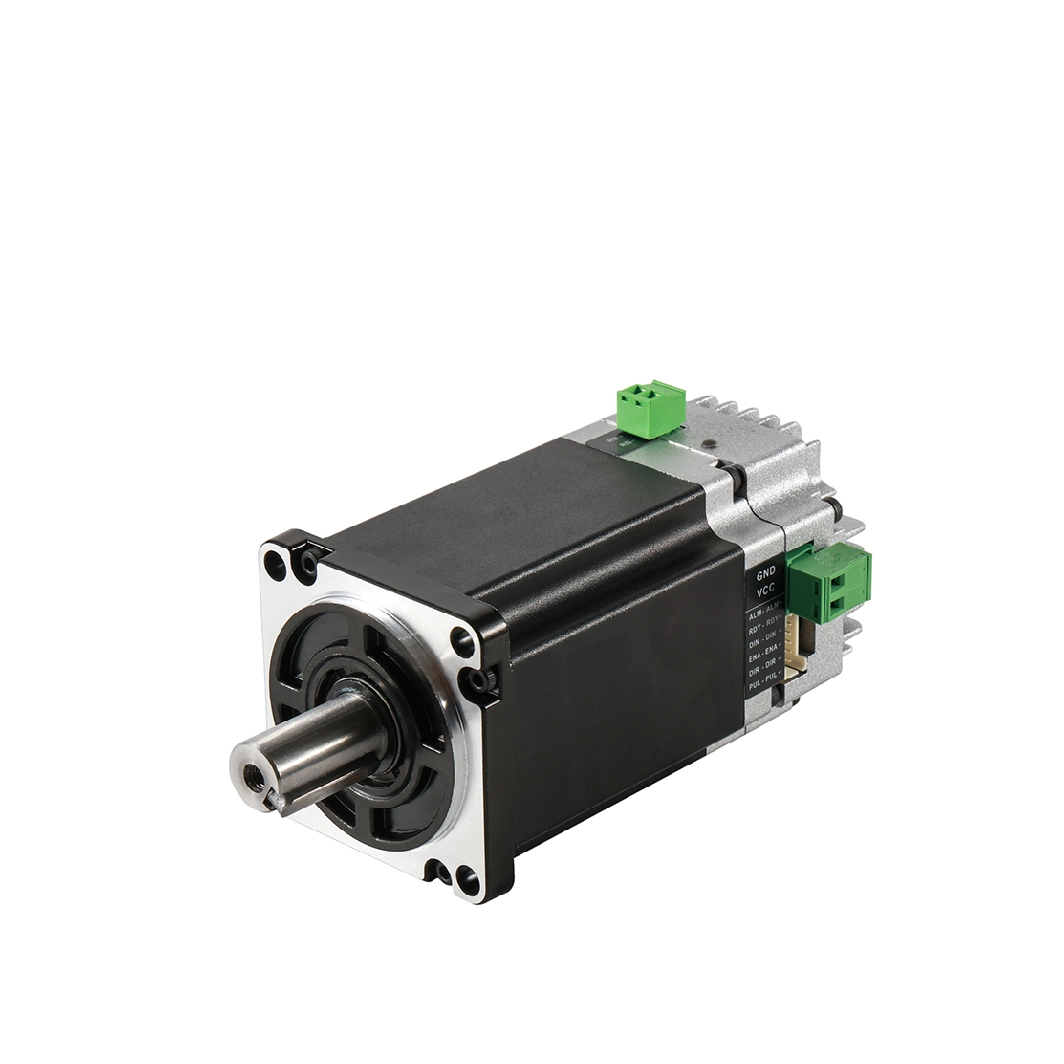
|
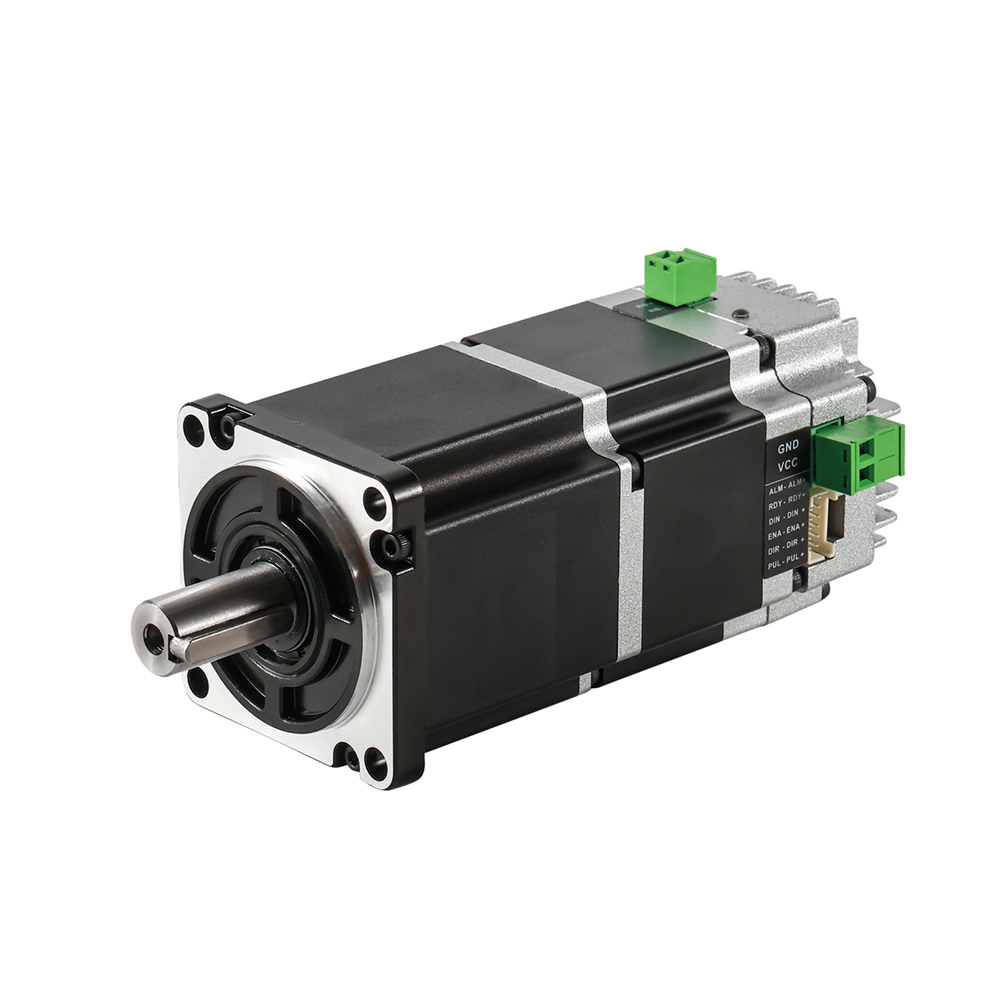
|
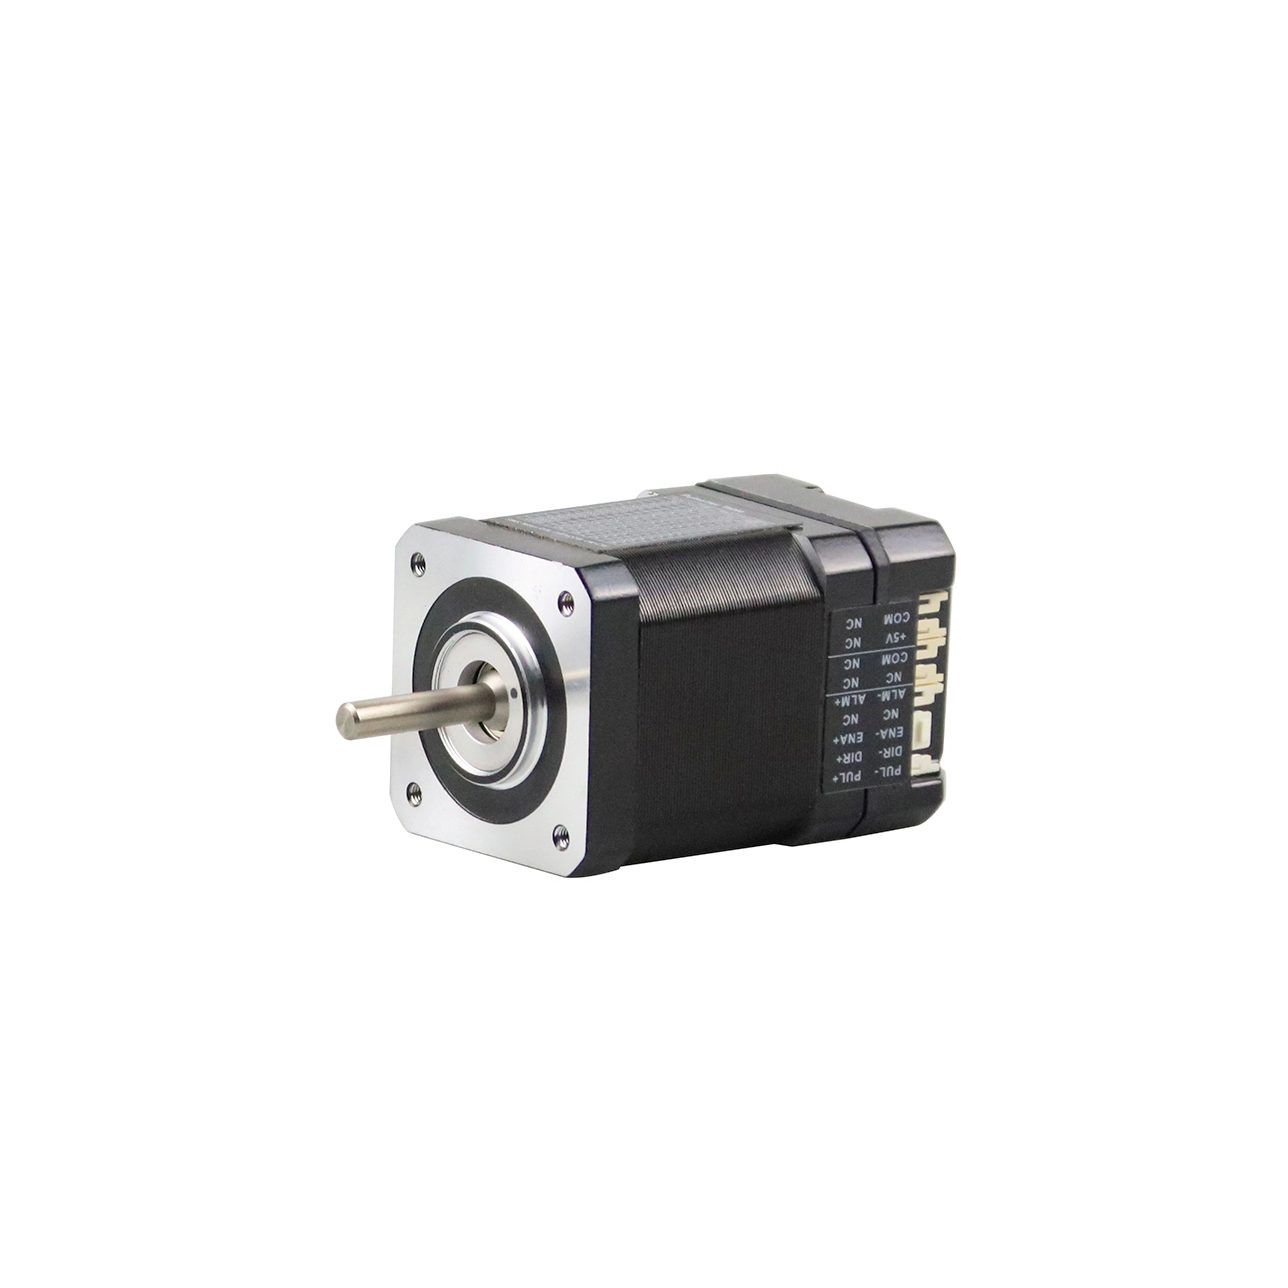
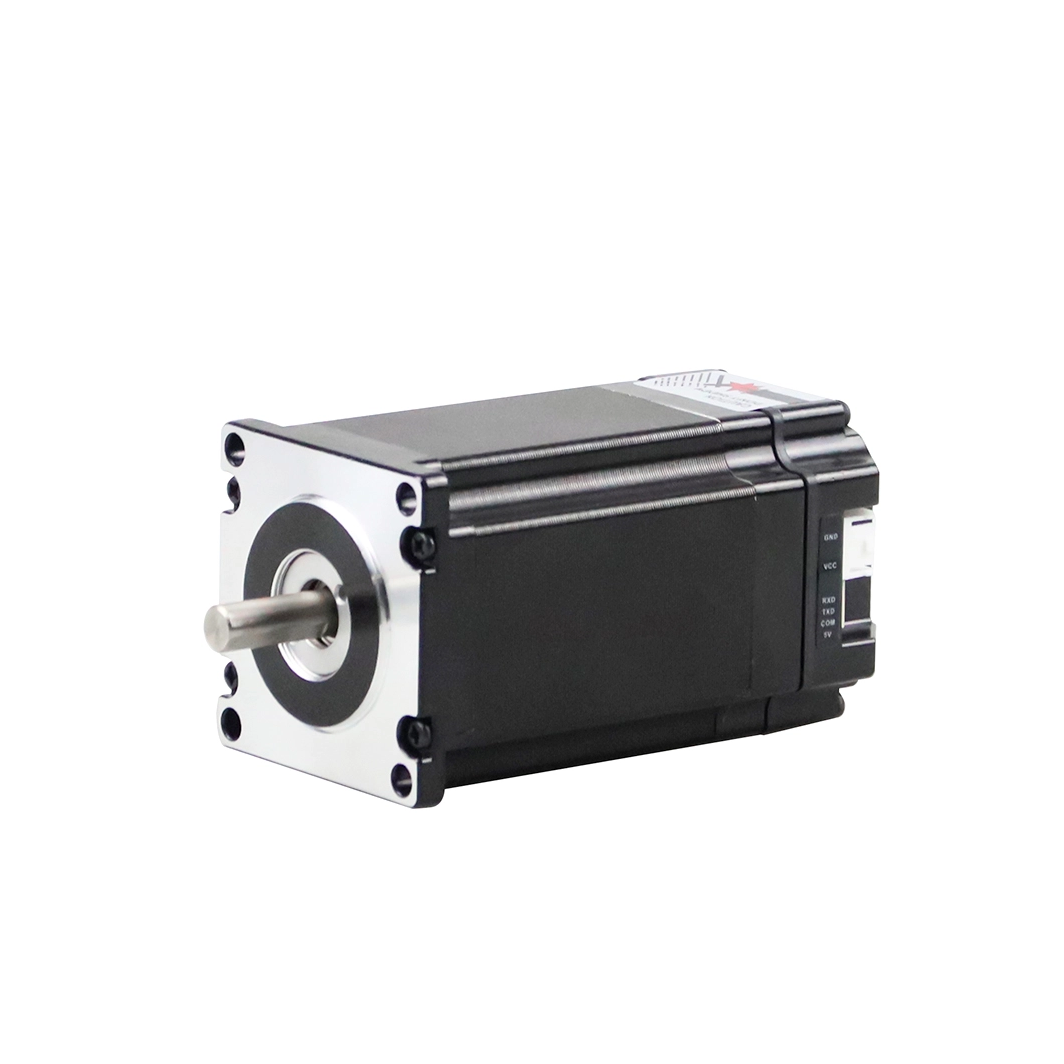
ပေါင်းစပ် Stepper Servo Motor |
ပေါင်းစပ် Stepper Servo Motor |
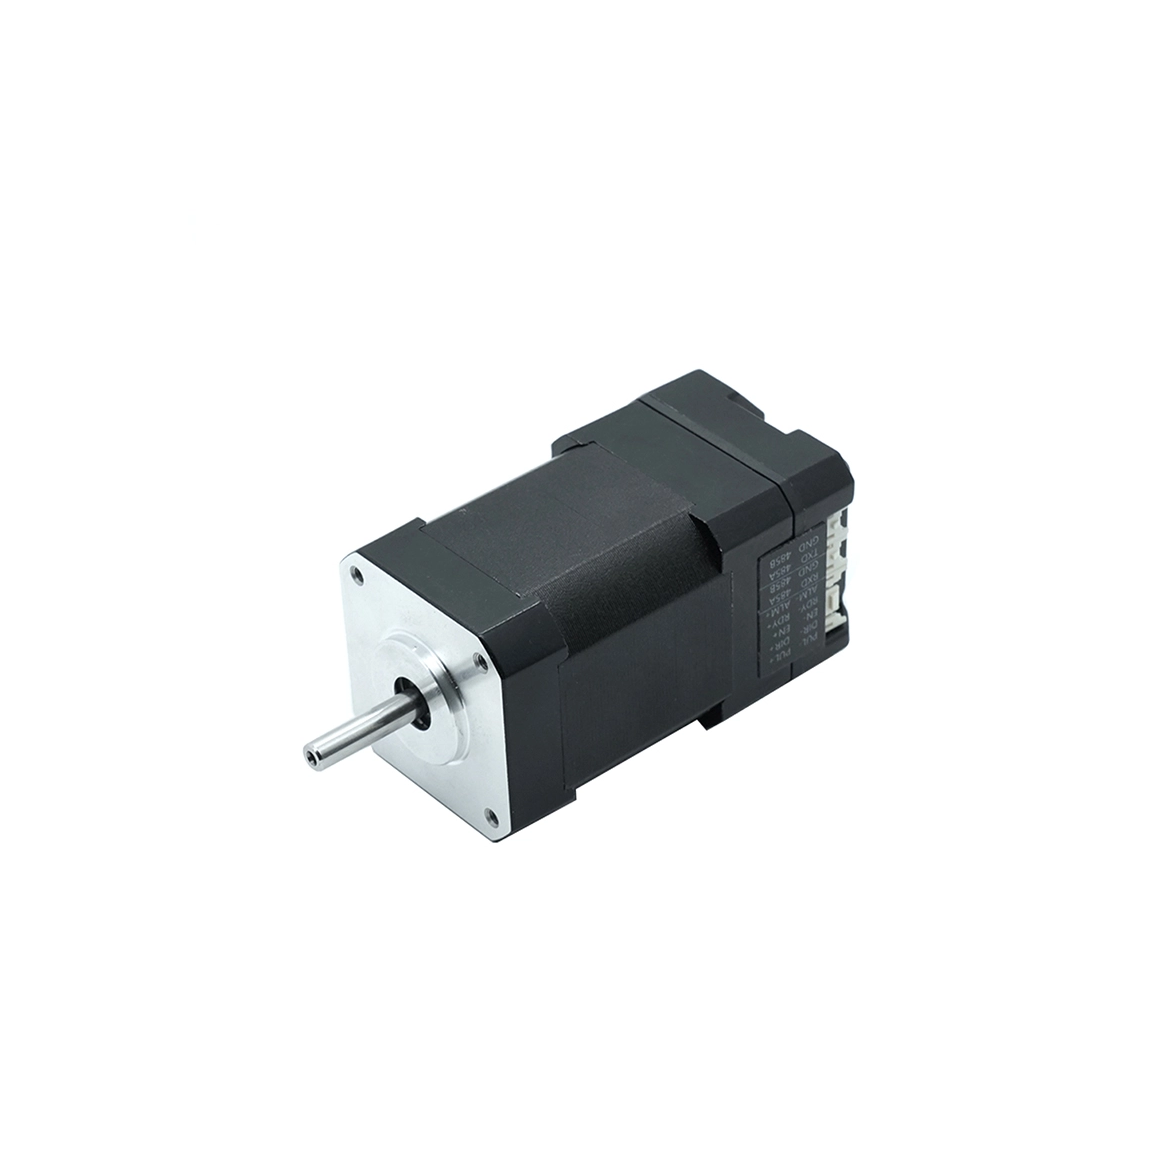
ပေါင်းစပ်ထားသော BLDC Servo Motor |
ပေါင်းစပ်ထားသော BLDC Servo Motor |
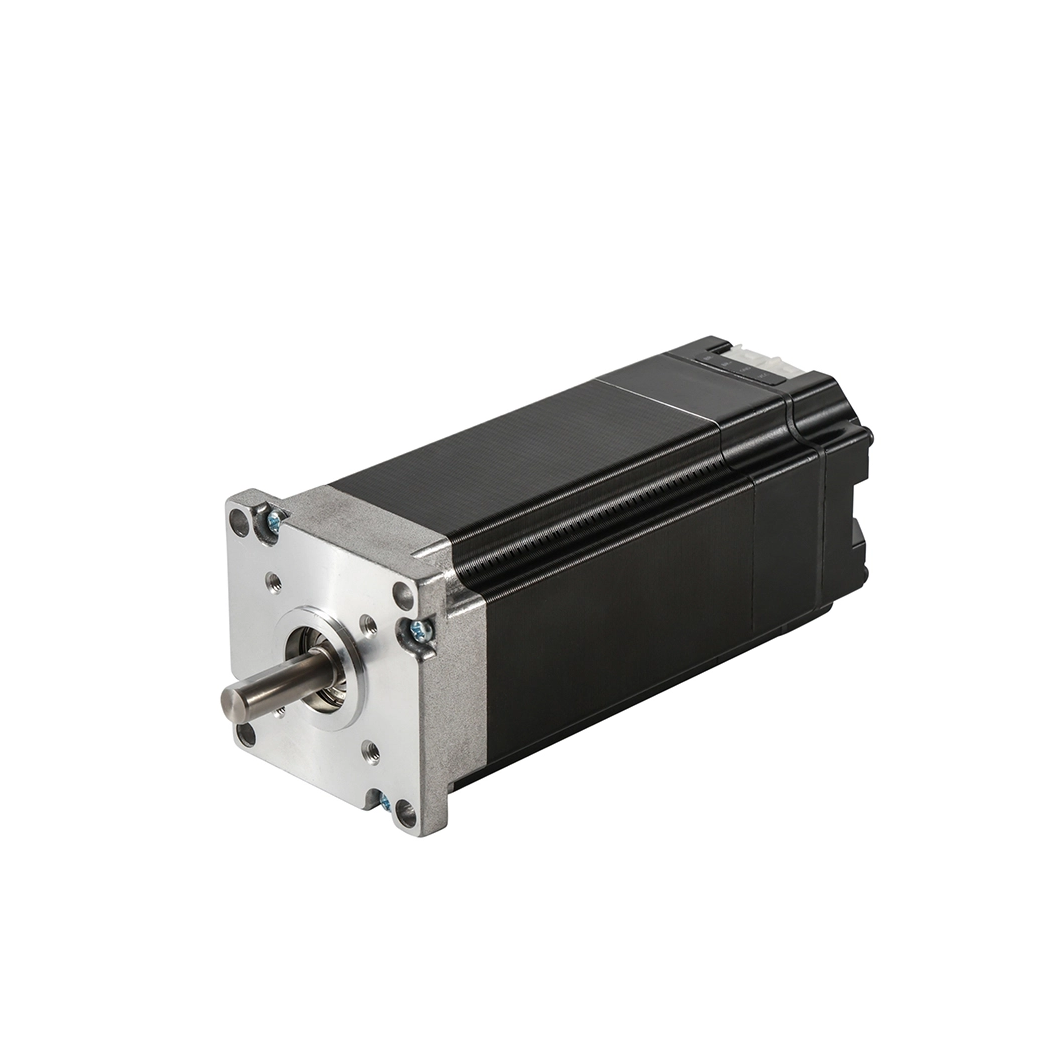
ပေါင်းစပ်ထားသော BLDC Servo Motor |
ပေါင်းစပ်ထားသော BLDC Servo Motor |
|
|
|
|
|
|---|---|---|---|---|
ရှပ် |
Terminal အိမ်ရာ |
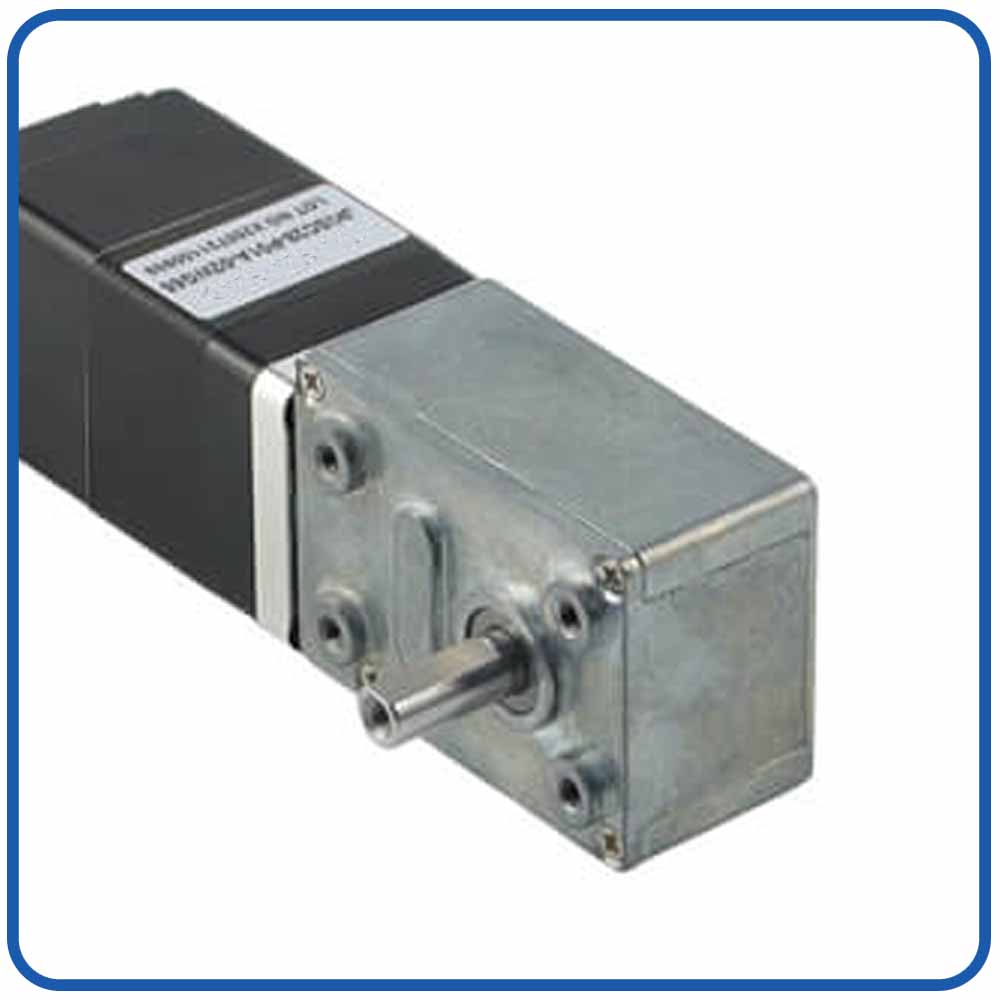
Worm Gearbox |
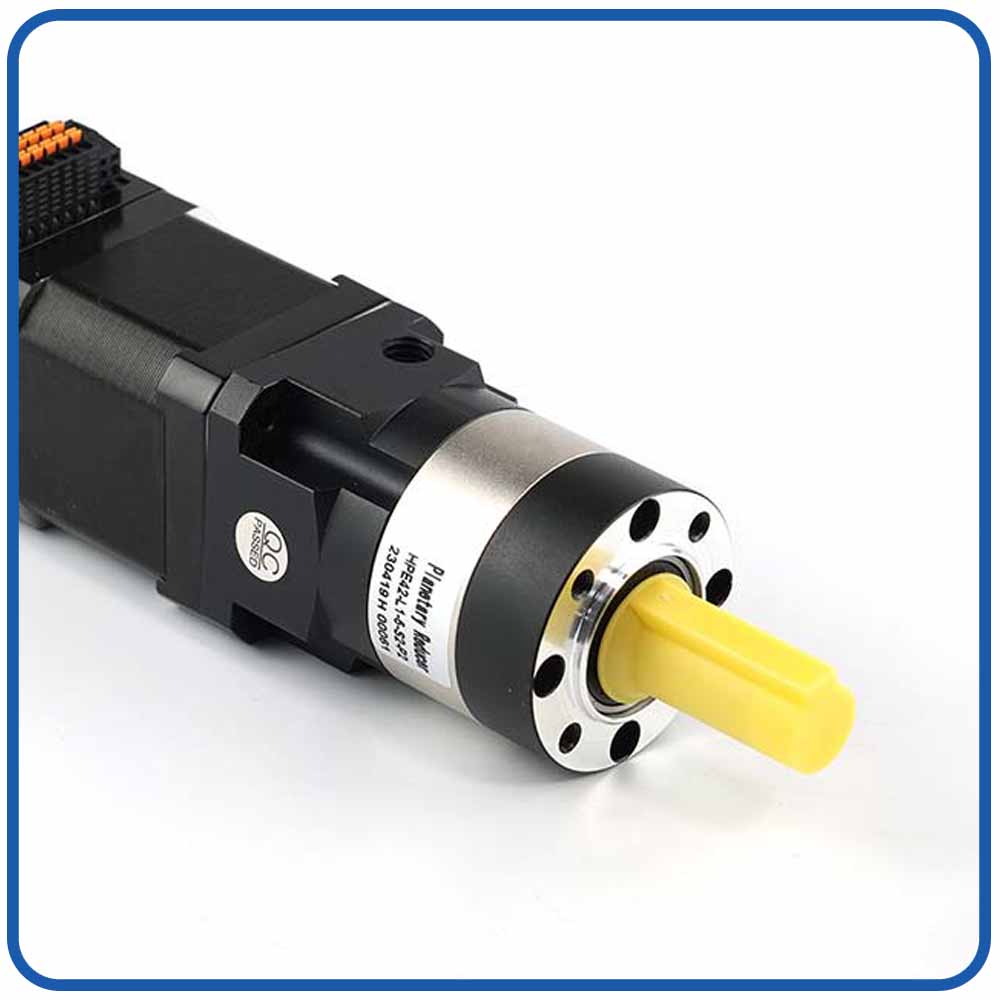
Planetary Gearbox |
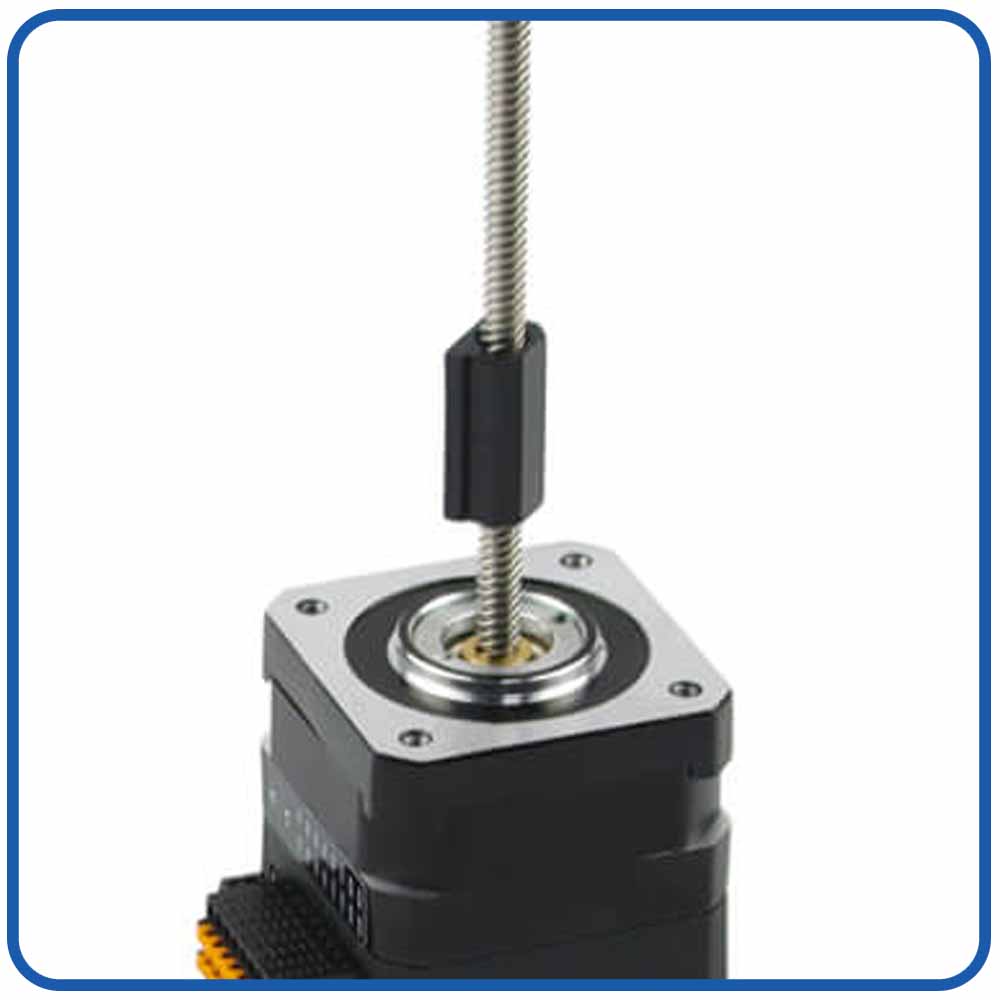
ခဲဝက်အူ |
|
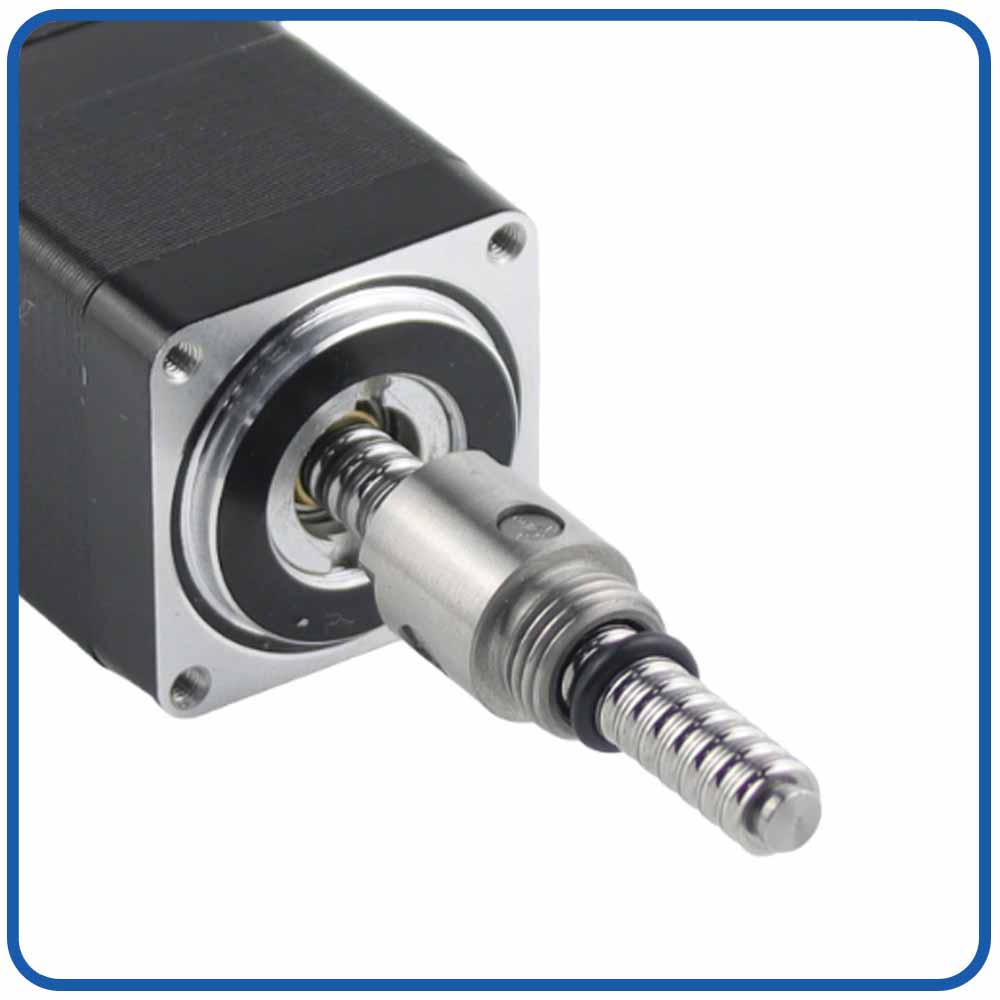
|
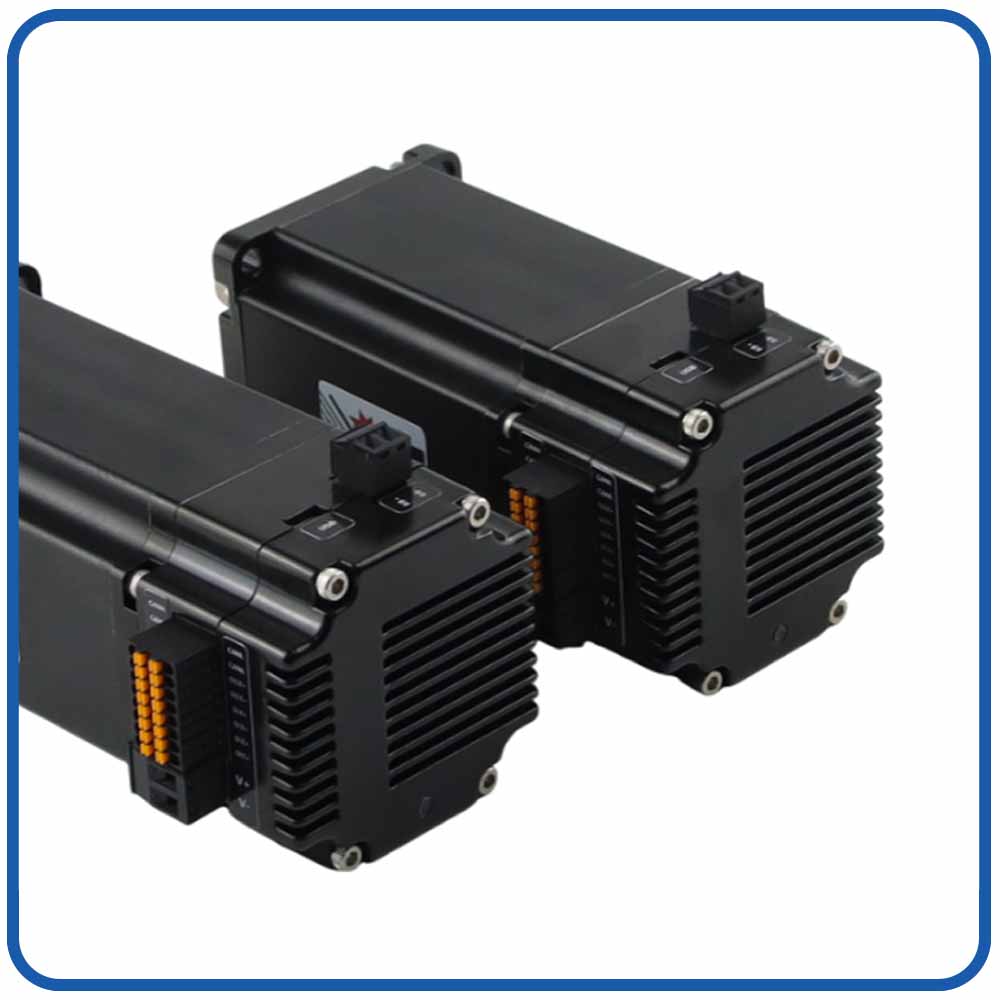
|
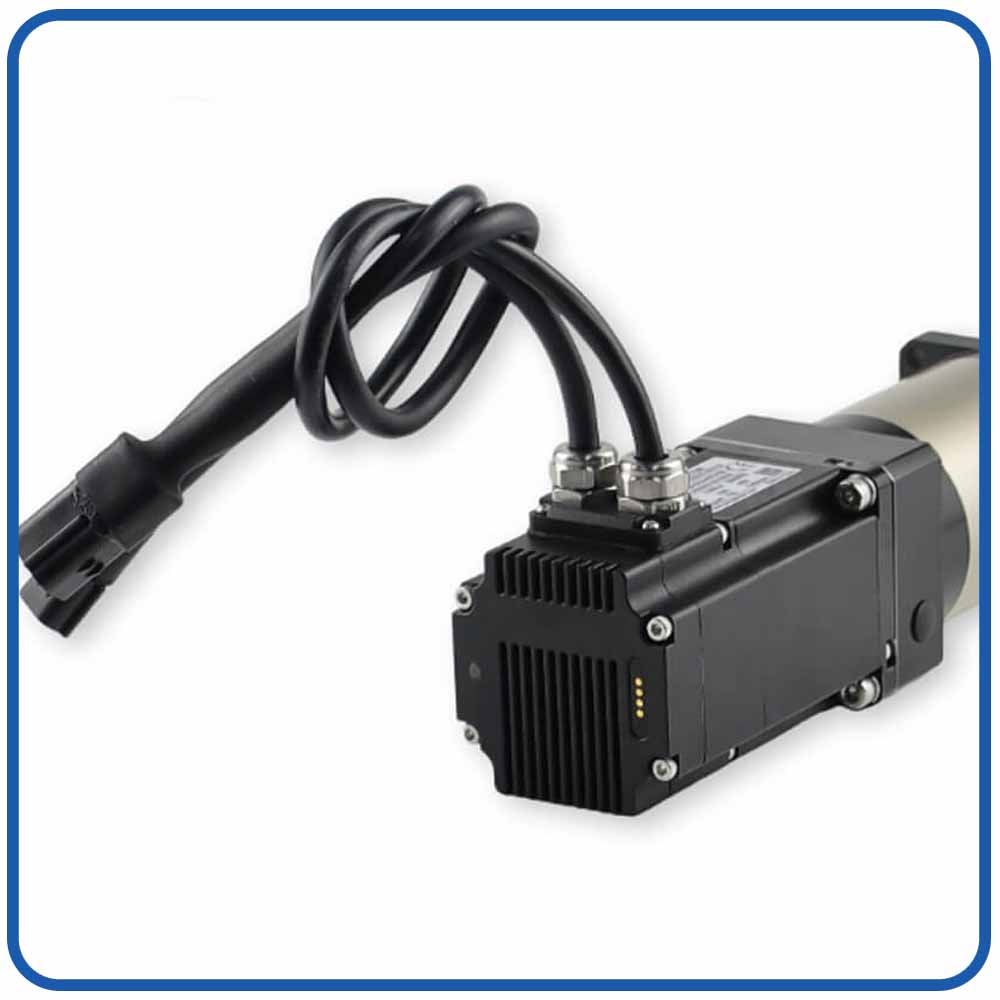
|
|
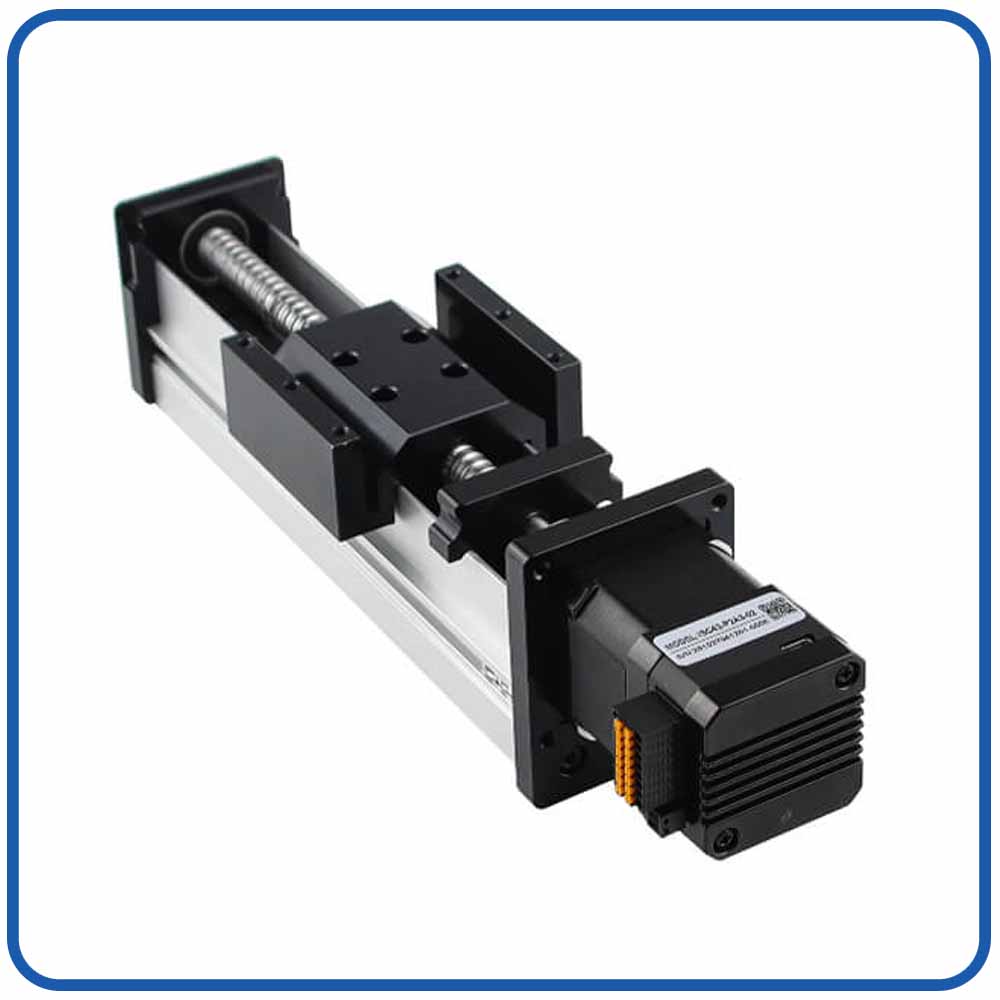
Linear Motion |
Ball Screw |
ဘရိတ် |
IP အဆင့် |
|
|
|
|
|
|
|---|---|---|---|---|---|
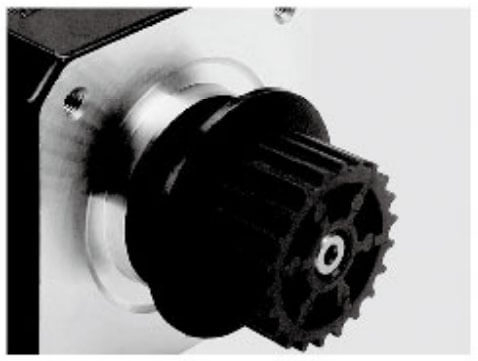
အလူမီနီယံ ပူလီ |
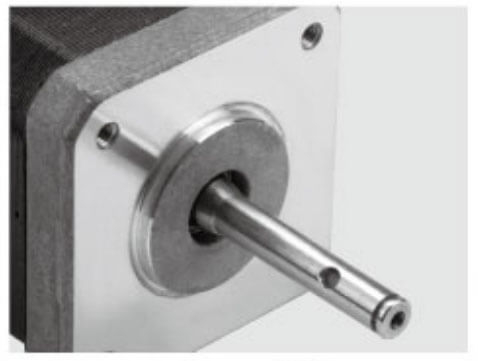
Shaft Pin |
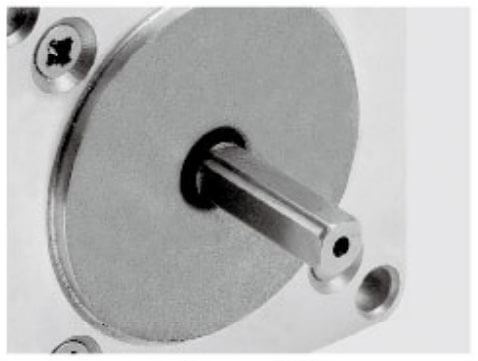
Single D Shaft |
Hollow Shaft |
ပလပ်စတစ်ပူလီ |
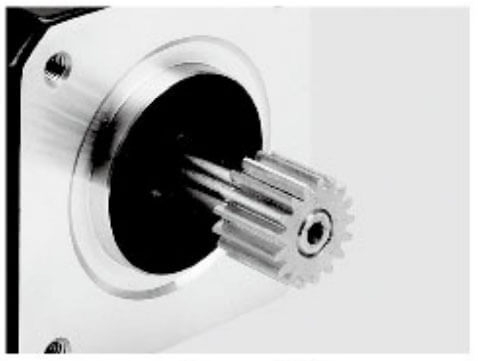
ဂီယာ |
|
|
|
|
|
|
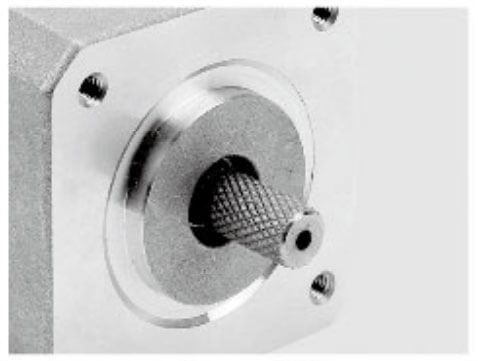
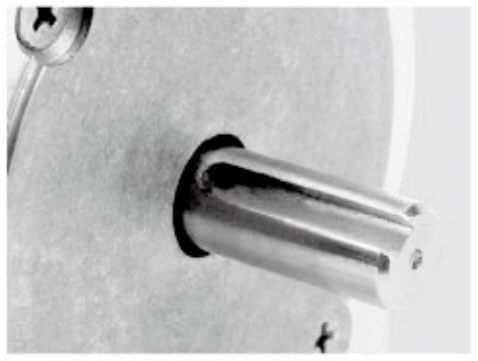
Knurling |
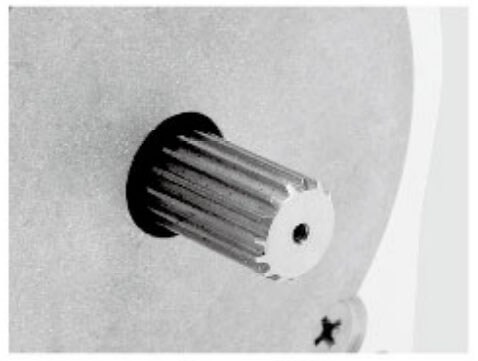
Hobbing Shaft |
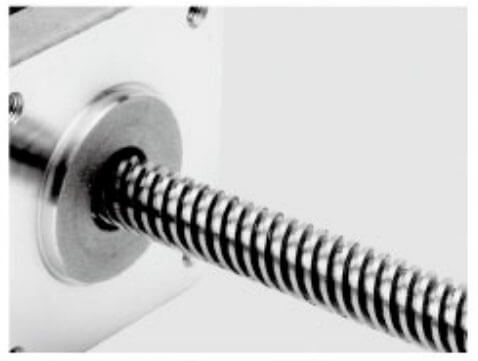
Screw Shaft |
Hollow Shaft |
D Shaft နှစ်ချက် |
သော့ချက် |
စက်ရုပ်လက်ဆွဲကိရိယာများသည် အရွယ်အစား၊ ပုံသဏ္ဍာန်နှင့် ပစ္စည်းအမျိုးမျိုးရှိ ထုတ်ကုန်များကို ကိုင်တွယ်ရန် မကြာခဏ လိုအပ်သည်။ အီလက်ထရွန်နစ် အစိတ်အပိုင်းများ၊ မော်တော်ယာဥ် အစိတ်အပိုင်းများ၊ ဆေးဘက်ဆိုင်ရာ ကိရိယာများ သို့မဟုတ် ထုပ်ပိုးထားသော ထုတ်ကုန်များကို ရွေးချယ်ခြင်းဖြစ်စေ လက်ကိုင်ပရိုသည် လှုပ်ရှားမှုကို တိကျစွာ ထိန်းချုပ်ရပါမည်။
ပေါင်းစပ် servo မော်တာကို ပံ့ပိုးပေးသည်-
မြင့်မားသောတည်နေရာတိကျမှု
ကွင်းပိတ်ထိန်းချုပ်မှု
အချိန်နှင့်တပြေးညီ အမှားပြင်ဆင်ခြင်း။
တည်ငြိမ်သောပြန်လုပ်နိုင်စွမ်း
built-in ကုဒ်ဒါသည် မော်တာအနေအထားကို အဆက်မပြတ်စောင့်ကြည့်ပြီး ထိန်းချုပ်မှုစနစ်သို့ တုံ့ပြန်ချက်အချက်ပြမှုများကို ပေးပို့သည်။ အနေအထားသွေဖည်မှုရှိပါက၊ တိကျသောရွေ့လျားမှုကိုထိန်းသိမ်းရန် servo စနစ်သည် အလိုအလျောက်လျော်ကြေးပေးပါသည်။
တစ်ပိုင်းလျှပ်ကူးပစ္စည်း တပ်ဆင်ခြင်းနှင့် တိကျမှုစစ်ဆေးခြင်းစနစ်များကဲ့သို့သော မိုက်ခရိုနအဆင့် သို့မဟုတ် မီလီမီတာအဆင့် တိကျမှုလိုအပ်သော အပလီကေးရှင်းများအတွက် အထူးအရေးကြီးပါသည်။
ခေတ်မီစက်ရုပ်များသည် သေးငယ်လာပြီး ပေါ့ပါးလာပြီး ဉာဏ်ရည်ထက်မြက်လာပါသည်။ သမားရိုးကျ မော်တာစနစ်များ မကြာခဏ လိုအပ်သည်-
ပြင်ပဆာဗာဒရိုက်များ
ထိန်းချုပ်ရေးဗီဒိုကြီးများ
ရှုပ်ထွေးသောကြိုးများ
အပိုချိတ်ဆက်ကိရိယာများ
ဤအစိတ်အပိုင်းများသည် တပ်ဆင်နေရာနှင့် ပြုပြင်ထိန်းသိမ်းရေးစရိတ်များကို တိုးစေသည်။
ဟိ ပေါင်းစပ် servo motor သည် စက်ရုပ် gripper အပလီကေးရှင်းများအတွက် drive နှင့် motor ကို ပက်ကေ့ခ်ျတစ်ခုအဖြစ် ပေါင်းစပ်ခြင်းဖြင့် စနစ်ရှုပ်ထွေးမှုကို လျှော့ချပေးသည်။
အကျိုးကျေးဇူးများ ပါဝင်သည်-
စက်ရုပ်လက်မောင်းအလေးချိန်ကို လျှော့ချပါ။
အသေးစားစက်မှုဖွဲ့စည်းပုံ
တပ်ဆင်ရတာ ပိုလွယ်တယ်။
ဝိုင်ယာကြိုးအနိမ့်ပိုင်း လိုအပ်ချက်
ပိုမိုကောင်းမွန်သောစနစ်၏ယုံကြည်စိတ်ချရ
ရနိုင်သောနေရာအကန့်အသတ်ရှိသော စက်ရုပ်အဆုံးသတ်စနစ်အတွက်၊ ကျစ်လစ်သောပေါင်းစပ်ဆာဗာဖြေရှင်းချက်များသည် သိသာထင်ရှားသောအားသာချက်များကိုပေးသည်။
စက်ရုပ်လက်ဆွဲကိရိယာများအတွက် အဓိကစိန်ခေါ်မှုမှာ မှန်ကန်သော ဆုပ်ကိုင်နိုင်စွမ်းကို ထိန်းချုပ်ခြင်းဖြစ်သည်။
အင်အားအလွန်အကျွံသုံးခြင်းသည် ပျက်စီးလွယ်သောထုတ်ကုန်များကို ပျက်စီးစေနိုင်ပြီး အင်အားမလုံလောက်ပါက အရာဝတ္ထုများ ချော်လဲသွားနိုင်သည်။
ပေါင်းစည်းထားသော servo မော်တာများသည် အသုံးချမှုလိုအပ်ချက်အရ စက်ရုပ် grippers အား ချိန်ညှိရန် အသိဉာဏ်ရှိသော torque ထိန်းချုပ်မှုကို ပံ့ပိုးပေးသည်။
ဥပမာအားဖြင့်:
ဖန်ထည်ပစ္စည်းများကို ကိုင်တွယ်ရာတွင် ညင်သာစွာ ဆုပ်ကိုင်ထားရန် လိုအပ်သည်။
မော်တော်ယာဥ်အစိတ်အပိုင်းများသည် ပိုမိုခိုင်ခံ့အောင် ထိန်းထားရန် လိုအပ်သည်။
ဆေးဘက်ဆိုင်ရာ ပစ္စည်းကိရိယာများသည် တိကျပြီး တည်ငြိမ်သော လှုပ်ရှားမှု လိုအပ်သည်။
ကွင်းပိတ် torque ထိန်းချုပ်မှုအားဖြင့်၊ ပေါင်းစပ်ဆာဗာမော်တာသည် တသမတ်တည်း ဆုပ်ကိုင်ထားသောဖိအားကို ထိန်းသိမ်းနိုင်ပြီး ထုတ်ကုန်အရည်အသွေးကို မြှင့်တင်ပေးနိုင်သည်။
မြန်နှုန်းမြင့် ထုတ်လုပ်မှုပတ်ဝန်းကျင်တွင် စက်ရုပ်စနစ်များသည် ထပ်တလဲလဲလုပ်ဆောင်မှုများကို မြန်ဆန်တိကျစွာ ပြီးမြောက်ရပါမည်။
ပေါင်းစပ် servo မော်တာများသည်-
အရှိန်အဟုန်နှင့် အရှိန်နှေးခြင်း။
မြင့်မားသောတက်ကြွတုံ့ပြန်မှု
ချောမွေ့သောရွေ့လျားမှုထိန်းချုပ်မှု
လည်ပတ်နှောင့်နှေးမှုကို လျှော့ချပါ။
အလိုအလျောက် တပ်ဆင်သည့်လိုင်းများအတွက်၊ ပိုမြန်သော gripper တုံ့ပြန်မှုသည် ထုတ်လုပ်မှုစွမ်းဆောင်ရည်ကို တိုက်ရိုက်တိုးတက်စေသည်။
ကဲ့သို့သောလျှောက်လွှာများ
စက်ရုပ်များ ရွေးချယ်နေရာချထားခြင်း။
ထုပ်ပိုးစက်ရုပ်များ
စီခြင်းစနစ်များ
တပ်ဆင်စက်ရုပ်များ
ပေါင်းစပ် servo နည်းပညာ၏ လျင်မြန်သော တုံ့ပြန်မှုလက္ခဏာများမှ အကျိုးကျေးဇူးကို ရရှိသည်။
မွေးစားခြင်း။ ပေါင်းစပ်ထားသော servo မော်တာများသည် စက်ရုပ် gripper အပလီကေးရှင်းများတွင် လှုပ်ရှားမှုထိန်းချုပ်မှု၊ စနစ်ထိရောက်မှုနှင့် အလိုအလျောက်လုပ်ဆောင်မှုစွမ်းဆောင်ရည်များတွင် သိသာထင်ရှားသောတိုးတက်မှုများကို ယူဆောင်လာပါသည်။ မော်တာ၊ ဆာဗိုဒရိုက်၊ ကုဒ်ဒါနှင့် ထိန်းချုပ်သော အီလက်ထရွန်းနစ်ပစ္စည်းများကို သေးငယ်သောယူနစ်တစ်ခုထဲသို့ ပေါင်းစပ်ခြင်းဖြင့်၊ ပေါင်းစပ်ဆာဗာဖြေရှင်းချက်များသည် သမားရိုးကျ မော်တာစနစ်များအတွက် ပိုမိုပြောင်းလွယ်ပြင်လွယ်နှင့် ယုံကြည်စိတ်ချရသော အစားထိုးရွေးချယ်မှုကို ပေးစွမ်းသည်။
၏ အကြီးမားဆုံး အားသာချက်တစ်ခုမှာ စက်ရုပ် grippers အတွက် ပေါင်းစပ် servo motor ၎င်း၏ ကျစ်လစ်သိပ်သည်းသော ဖွဲ့စည်းပုံဖြစ်သည်။ သမားရိုးကျ ဆာဗိုစနစ်များသည် များသောအားဖြင့် သီးခြားမော်တာများ၊ ဒရိုက်ဗ်များ၊ ထိန်းချုပ်ကိရိယာများနှင့် ရှုပ်ထွေးသော ဝါယာကြိုးများ လိုအပ်ပြီး တပ်ဆင်နေရာနှင့် စနစ်ရှုပ်ထွေးမှုကို တိုးမြင့်စေပါသည်။
ပေါင်းစည်းထားသော ဆာဗာမော်တာများသည် အစိတ်အပိုင်းများစွာကို တစ်ယူနစ်အတွင်း ပေါင်းစပ်စေပြီး စက်ရုပ်ထုတ်လုပ်သူများ အောင်မြင်စေရန် ကူညီပေးသည်-
actuator အရွယ်အစားကို လျှော့ချထားသည်။
စက်ရုပ်လက်မောင်းအလေးချိန်လျှော့
ရိုးရှင်းသောစက်မှုဒီဇိုင်း
ကန့်သတ်နေရာများတွင် ပိုမိုလွယ်ကူစွာ တပ်ဆင်ပါ။
ဤကျစ်လျစ်သောဒီဇိုင်းသည် ပူးပေါင်းလုပ်ဆောင်သော စက်ရုပ်များ၊ ပေါ့ပါးသော စက်ရုပ်လက်မောင်းများနှင့် အတွက် အထူးတန်ဖိုးရှိပါသည် ။ လက်မောင်းစွန်းကိရိယာကိရိယာများ အာကာသနှင့် အလေးချိန်တို့သည် အရေးပါသောအချက်များဖြစ်သည့်
စက်ရုပ်လက်ဆွဲကိရိယာများသည် မတူညီသော အရာဝတ္ထုများကို ရွေးရန်၊ နေရာချရန်နှင့် စုစည်းရန်အတွက် တိကျသော အနေအထား လိုအပ်သည်။ ပေါင်းစပ်ဆာဗာမော်တာများသည် အပိတ်အဝိုင်းထိန်းချုပ်မှုကို ပေးစွမ်းနိုင်ပြီး အချိန်နှင့်တပြေးညီ စောင့်ကြည့်စစ်ဆေးခြင်းနှင့် မော်တာ၏အနေအထားကို ပြုပြင်ခြင်းတို့ကို ခွင့်ပြုပေးပါသည်။ တပ်ဆင်ထားသည့်ကုဒ်နံပါတ်များဖြင့်
အဓိကအကျိုးကျေးဇူးများပါဝင်သည်-
မြင့်မားသောတည်နေရာတိကျမှု
ထပ်တလဲလဲလုပ်နိုင်စွမ်းကို မြှင့်တင်ပေးတယ်။
နေရာချထားမှု အမှားအယွင်းများကို လျှော့ချပါ။
တည်ငြိမ်စွာ ဆုပ်ကိုင်နိုင်သော စွမ်းဆောင်ရည်
ကွင်းဖွင့်မော်တာဖြေရှင်းချက်များနှင့် နှိုင်းယှဉ်ပါက ပေါင်းစပ်ဆာဗာမော်တာများသည် ဝန်အပြောင်းအလဲများနှင့် ပြင်ပအနှောက်အယှက်များအတွက် အလိုအလျောက်လျော်ကြေးပေးကာ ပိုမိုယုံကြည်စိတ်ချရသော စက်ရုပ်လုပ်ဆောင်မှုများကို သေချာစေသည်။
မတူညီသော ထုတ်ကုန်များသည် မတူညီသော ဆုပ်ကိုင်နိုင်စွမ်းများ လိုအပ်သည်။ ပျက်စီးလွယ်သော အစိတ်အပိုင်းများကို ညင်သာစွာ ကိုင်တွယ်ရန် လိုအပ်ပြီး လေးလံသော အစိတ်အပိုင်းများသည် ပိုမိုခိုင်ခံ့အောင် ကိုင်တွယ်ရန် လိုအပ်ပါသည်။
ပေါင်းစပ် servo မော်တာများသည် တိကျသော torque ထိန်းချုပ်မှုကို ပံ့ပိုးပေးသည်၊၊ စက်ရုပ် grippers များသည် application လိုအပ်ချက်အရ ဖမ်းဆွဲအားကို ချိန်ညှိနိုင်စေပါသည်။
၎င်းသည် စက်ရုပ်များကို ဘေးကင်းစွာ ကိုင်တွယ်နိုင်စေသည်-
အီလက်ထရွန်းနစ် အစိတ်အပိုင်းများ
ဖန်ပစ္စည်းများ
ဆေးပစ္စည်းတွေ
မော်တော်ကားအစိတ်အပိုင်းများ
ထုပ်ပိုးပစ္စည်းများ
တိကျသော အင်အားထိန်းချုပ်မှုသည် ထုတ်ကုန်ပျက်စီးမှုကို လျှော့ချပေးပြီး ထုတ်လုပ်မှု ညီညွတ်မှုကို ပိုမိုကောင်းမွန်စေသည်။
ခေတ်မီ အလိုအလျောက်စနစ်စနစ်များသည် တိကျမှုကို ထိန်းသိမ်းထားစဉ် လုပ်ငန်းဆောင်တာများကို လျင်မြန်စွာပြီးမြောက်ရန် စက်ရုပ်များ လိုအပ်သည်။ ပေါင်းစပ်ဆာဗာမော်တာများသည် လျင်မြန်သောအရှိန်၊ အရှိန်လျော့ခြင်းနှင့် တုံ့ပြန်မှုအမြန်နှုန်းတို့ဖြင့် ကောင်းမွန်သော တက်ကြွသောစွမ်းဆောင်ရည်ကို ပေးဆောင်သည်။
အားသာချက်များ ပါဝင်သည်-
လည်ပတ်မှု လည်ပတ်မှု တိုတောင်းသည်။
ပိုမိုမြန်ဆန်စွာ ဆုပ်ကိုင်ထားပြီး လုပ်ဆောင်ချက်များကို လွှတ်ပေးပါ။
ချောမွေ့သောရွေ့လျားမှုအကူးအပြောင်းများ
ထုတ်လုပ်မှုစွမ်းဆောင်ရည်ကို မြှင့်တင်ပေးသည်။
ကဲ့သို့သော မြန်နှုန်းမြင့်အက်ပ်လီကေးရှင်းများအတွက် အလိုအလျောက် စည်းဝေးပွဲလိုင်းများ၊ စီခြင်းစနစ်များနှင့် စက်ရုပ်ရွေးချယ်ကိရိယာများ ၊ ပိုမိုမြန်ဆန်သော မော်တာတုံ့ပြန်မှုသည် အလုံးစုံကုန်ထုတ်စွမ်းအားကို တိုက်ရိုက်တိုးတက်စေသည်။
သမားရိုးကျ ဆာဗိုစနစ်များတွင် မော်တာများ၊ ဒရိုက်များ၊ ထိန်းချုပ်ကိရိယာများနှင့် တုံ့ပြန်ချက်ကိရိယာများကြားတွင် ရှုပ်ထွေးသော ဝါယာကြိုးများပါ၀င်သည်။ ၎င်းသည် တပ်ဆင်ချိန်နှင့် ပြုပြင်ထိန်းသိမ်းမှုအခက်အခဲကို တိုးစေသည်။
ပေါင်းစပ် servo မော်တာများသည် လျှော့ချခြင်းဖြင့် စနစ်ဗိသုကာကို ရိုးရှင်းစေသည်။
ပါဝါကြိုးတွေ
ကုဒ်နံပါတ်ကြိုးများ
ပြင်ပ drive ချိတ်ဆက်မှုများ
ကက်ဘိနက်လိုအပ်ချက်များကိုထိန်းချုပ်
ကဲ့သို့သော ဆက်သွယ်ရေး အင်တာဖေ့စ်များဖြင့် CANopen၊ RS485၊ Modbus သို့မဟုတ် EtherCAT ပေါင်းစပ်ဆာဗာမော်တာများသည် စက်မှုစက်ရုပ်များနှင့် အလိုအလျောက်စနစ် ထိန်းချုပ်ကိရိယာများနှင့် အလွယ်တကူ ချိတ်ဆက်နိုင်သည်။
မှာ စက်ရုပ် gripper အပလီကေးရှင်းများအတွက် ပေါင်းစပ် servo မော်တာများ၏ အဓိကအားသာချက်များ ကျစ်လစ်သိပ်သည်းသောဒီဇိုင်း၊ တိကျသောရွေ့လျားမှုထိန်းချုပ်မှု၊ အသိဉာဏ်စွမ်းအားစီမံခန့်ခွဲမှု၊ မြန်ဆန်သောတုံ့ပြန်မှု၊ ပေါင်းစပ်ရလွယ်ကူမှု၊ နှင့် ပိုမိုကောင်းမွန်သောယုံကြည်စိတ်ချရမှုတို့ပါဝင်သည်။ စွမ်းဆောင်ရည်မြှင့်တင်နေစဉ်တွင် actuator ဖွဲ့စည်းပုံကို ရိုးရှင်းစေခြင်းဖြင့် ပေါင်းစပ်ဆာဗာမော်တာများသည် စက်ရုပ်စနစ်များကို ပိုမိုထိရောက်မှုနှင့် ပိုမိုပြောင်းလွယ်ပြင်လွယ်ရရှိစေရန် ကူညီပေးပါသည်။
အဆင့်မြင့် အလိုအလျောက်စနစ်ဆိုင်ရာ ဖြေရှင်းချက်များကို ရှာဖွေနေသည့် စက်မှုလုပ်ငန်းများအတွက်၊ ပေါင်းစပ်ဆာဗာမော်တာများသည် စက်ရုပ်လက်ဆုပ်စွမ်းဆောင်ရည်ကို မြှင့်တင်ရန်နှင့် စမတ်ကုန်ထုတ်လုပ်မှု၏ ဆက်လက်ဖွံ့ဖြိုးတိုးတက်မှုကို ပံ့ပိုးပေးရန်အတွက် ထိရောက်သောနည်းလမ်းတစ်ခုဖြစ်သည်။
ထူးခြားချက် |
ပေါင်းစပ် Servo Motor |
သမားရိုးကျ Servo စနစ် |
|---|---|---|
မော်တော်နှင့် ယာဉ်မောင်း |
ပေါင်းစပ်ထားသည်။ |
သပ်သပ် |
တပ်ဆင်ခြင်း။ |
ရိုးရိုးရှင်းရှင်း |
ရှုပ်ထွေးသည်။ |
ဝါယာကြိုး |
လျှော့ပေးတယ်။ |
ကြိုးတွေ ပိုများတယ်။ |
အရွယ်အစား |
ကျစ်လျစ်သော |
ပိုကြီးတယ်။ |
ထိန်းသိမ်းခြင်း။ |
ပိုလွယ်လိုက်တာ |
ပိုရှုပ်ထွေးတယ်။ |
စနစ်ပြောင်းလွယ်မှု |
မြင့်သည်။ |
တော်ရုံတန်ရုံ |
လျှောက်လွှာအတွက်သင့်လျော်မှု |
စက်ရုပ်၊ အလိုအလျောက်စနစ်၊ ကျစ်လစ်သော ကိရိယာများ |
စက်မှုစက်ကြီးတွေ |
အာကာသ၊ အလေးချိန်၊ နှင့် တုံ့ပြန်မှုအမြန်နှုန်းတို့သည် အရေးကြီးသောနေရာတွင် စက်ရုပ်ဂရစ်ပါအပလီကေးရှင်းများအတွက်၊ ပေါင်းစပ်ဆာဗာမော်တာများသည် ပိုမိုထိရောက်သောဖြေရှင်းချက်ကို ပေးပါသည်။
ထုတ်လုပ်မှုတွင် အသုံးပြုသည့် စက်မှုစက်ရုပ်များသည် ထပ်ခါတလဲလဲ လုပ်ဆောင်မှုများအတွက် ယုံကြည်စိတ်ချရသော ဆုပ်ကိုင်မှုစနစ်များ လိုအပ်ပါသည်။
ပေါင်းစည်းထားသော ဆာဗာမော်တာများသည် စက်ရုပ်လက်ဆွဲကိရိယာများ အောင်မြင်စေရန် ကူညီပေးသည်-
တိကျသောအပိုင်းနေရာချထားခြင်း။
တည်ငြိမ်စွာ ဆုပ်ကိုင်ထားသော အင်အား
ရေရှည်လည်ပတ်ယုံကြည်မှု
အသုံးများသော အပလီကေးရှင်းများတွင်-
မော်တော်ကားထုတ်လုပ်ရေး
လျှပ်စစ်ပစ္စည်းများတပ်ဆင်ခြင်း။
သတ္တုလုပ်ငန်း
စက်ဆွဲခြင်း။
ပူးပေါင်းလုပ်ဆောင်သော စက်ရုပ်များသည် လူသားများနှင့် နီးကပ်စွာ အလုပ်လုပ်ကြပြီး ပိုမိုဘေးကင်းပြီး ထက်မြက်သော လှုပ်ရှားမှုထိန်းချုပ်မှု လိုအပ်ပါသည်။
ပေါင်းစပ် servo မော်တာ ပံ့ပိုးမှု-
ချောမွေ့သောလှုပ်ရှားမှု
အတင်းများတော့
ကျစ်လစ်သော စက်ရုပ်ဒီဇိုင်း
၎င်းတို့သည်-
ပြောင်းလွယ်ပြင်လွယ် ထုတ်လုပ်မှုလိုင်းများ
ဓာတ်ခွဲခန်းအလိုအလျောက်စနစ်
အသေးစားအသုတ်ထုတ်လုပ်ရေး
အလိုအလျောက်ကုန်လှောင်ရုံ စက်ရုပ်များသည် မတူညီသော ပက်ကေ့ဂျ်များနှင့် ထုတ်ကုန်များကို ကိုင်တွယ်ရန် လက်ကိုင်ပရိုများ လိုအပ်သည်။
ပေါင်းစပ် servo မော်တာဖြေရှင်းချက်များသည် တိုးတက်ကောင်းမွန်သည်-
စီခြင်း တိကျမှု
ကိုင်တွယ်မှုအရှိန်
စနစ်ယုံကြည်မှု
၎င်းတို့ကို:
စက်ရုပ်ကောက်စနစ်များ
အလိုအလျောက်သိုလှောင်မှုစနစ်များ
ဉာဏ်ရည်ဉာဏ်သွေး စီခြင်းကိရိယာ
ဆေးဘက်ဆိုင်ရာ အလိုအလျောက်စနစ်သည် အလွန်တိကျသော လှုပ်ရှားမှု လိုအပ်သည်။
ပေါင်းစပ် servo မော်တာများသည်-
တိကျသောနေရာချထားခြင်း။
တုန်ခါမှုနည်းသော လုပ်ဆောင်ချက်
ယုံကြည်စိတ်ချရသောထိန်းချုပ်မှု
လျှောက်လွှာများတွင်-
ဓာတ်ခွဲခန်းနမူနာ ကိုင်တွယ်ခြင်း။
ဆေးဘက်ဆိုင်ရာကိရိယာတပ်ဆင်ခြင်း။
အလိုအလျောက်စနစ်ဆိုင်ရာ ပလပ်ဖောင်းများကို သုတေသနပြုပါ။
ညာဘက်ကိုရွေးချယ်ခြင်း။ ပေါင်းစပ်ထားသော servo motor သည် စက်ရုပ် gripper အတွက် တိကျသော ဆုပ်ကိုင်မှု၊ တည်ငြိမ်သော လည်ပတ်မှုနှင့် ရေရှည်ယုံကြည်မှုကို ရရှိရန်အတွက် မရှိမဖြစ်လိုအပ်ပါသည်။ သင့်လျော်သော servo မော်တာသည် torque၊ အမြန်နှုန်း၊ တိကျမှု၊ အရွယ်အစား၊ ဆက်သွယ်ရေးနည်းလမ်းနှင့် လုပ်ငန်းခွင်ပတ်ဝန်းကျင်အပါအဝင် gripper ၏ စက်ပိုင်းဆိုင်ရာလိုအပ်ချက်များနှင့် ကိုက်ညီရပါမည်။
သမားရိုးကျ မော်တာစနစ်များနှင့်မတူဘဲ ပေါင်းစပ်ဆာဗာမော်တာသည် မော်တာ၊ ဒရိုက်ဘာ၊ ကုဒ်ဒါနှင့် ထိန်းချုပ်သော အီလက်ထရွန်းနစ်ပစ္စည်းများကို ကျစ်ကျစ်လစ်လစ်ယူနစ်တစ်ခုအဖြစ် ပေါင်းစပ်ထားသော ကြောင့် ရွေးချယ်မှုလုပ်ငန်းစဉ်သည် စွမ်းဆောင်ရည်ကိုက်ညီမှုနှင့် စနစ်လိုက်ဖက်ညီမှုကို ပိုမိုအာရုံစိုက်စေသည်။
စက်ရုပ် gripper အပလီကေးရှင်းများအတွက် ပေါင်းစပ် servo မော်တာကို ရွေးချယ်ရာတွင် အောက်ပါအချက်များကို ထည့်သွင်းစဉ်းစားသင့်သည်။
ပေါင်းစပ် servo motor ကိုရွေးချယ်ရာတွင် ပထမအဆင့်မှာ လိုအပ်သော torque ကို တွက်ချက်ခြင်းဖြစ်သည်။
မော်တာ torque သည် ဆုပ်ကိုင်ထားသော တွန်းအားနှင့် အရာဝတ္ထုများကို လုံခြုံစွာ ဆုပ်ကိုင်ထားရန် စက်ရုပ်လက်ပတ်၏ စွမ်းရည်ကို တိုက်ရိုက် သက်ရောက်သည်။
အရေးကြီးသောအချက်များ ပါဝင်သည်-
workpiece ၏အလေးချိန်
Gripper စက်ပိုင်းဆိုင်ရာဖွဲ့စည်းပုံ
လက်ချောင်းများနှင့် အရာဝတ္ထုအကြား ပွတ်တိုက်မှုကိန်း
ဂီယာထိရောက်မှု
ဘေးကင်းရေး အနားသတ်
မလုံလောက်သော torque ရှိသော မော်တာသည် အောက်ပါတို့ကို ဖြစ်စေနိုင်သည်။
အရာဝတ္ထုချော်ခြင်း။
မတည်မငြိမ် ဆုပ်ကိုင်ထားသည်။
နေရာချထားမှု တိကျမှုကို လျှော့ချသည်။
အလွန်အကျွံ torque ရှိသော မော်တာသည် တိုးလာနိုင်သည်။
စနစ်ကုန်ကျစရိတ်
ပါဝါသုံးစွဲမှု
စက်ဝန်
မှန်ကန်သော torque အကွာအဝေးကို ရွေးချယ်ခြင်းသည် စွမ်းဆောင်ရည်နှင့် ထိရောက်မှုကို အာမခံပါသည်။
စက်ရုပ်လက်ဆွဲကိရိယာများသည် ကောက်ယူခြင်း၊ နေရာချခြင်း၊ တပ်ဆင်ခြင်းနှင့် စီခြင်းကဲ့သို့သော ထပ်ခါတလဲလဲ လုပ်ဆောင်မှုများကို လုပ်ဆောင်လေ့ရှိသည်။ ထို့ကြောင့် ရွေ့လျားမှုတိကျမှုသည် အရေးကြီးသောရွေးချယ်မှုတစ်ခုဖြစ်သည်။
အရည်အသွေးမြင့် ကုဒ်ဒါဖြင့် ပေါင်းစပ်ထားသော ဆာဗာမော်တာသည် ပံ့ပိုးပေးသည်-
တိကျသောအနေအထားတုံ့ပြန်ချက်
Closed-loop လှုပ်ရှားမှုထိန်းချုပ်မှု
အချိန်နှင့်တပြေးညီ အမှားပြင်ဆင်ခြင်း။
ထပ်တလဲလဲလုပ်နိုင်စွမ်းကို မြှင့်တင်ပေးတယ်။
ကဲ့သို့သောလျှောက်လွှာများအတွက်:
အီလက်ထရွန်းနစ်အစိတ်အပိုင်းတပ်ဆင်ခြင်း။
ဆေးဘက်ဆိုင်ရာ အလိုအလျောက်စနစ်
တိကျမှုထုတ်လုပ်မှု
ပိုကောင်းတဲ့ ကုဒ်ဒါ ကြည်လင်ပြတ်သားမှုနဲ့ ပိုမိုကောင်းမွန်တဲ့ servo ထိန်းချုပ်မှု စွမ်းဆောင်ရည်ကို အကြံပြုထားပါတယ်။
စက်ရုပ်လက်တံများ အထူးသဖြင့် စက်ရုပ်လက်တံ၏အဆုံးတွင် တပ်ဆင်သည့်အခါတွင် တပ်ဆင်ရန်နေရာအကန့်အသတ်ရှိတတ်သည်။
ရွေးချယ်ထားသော ပေါင်းစပ် servo မော်တာအား ထည့်သွင်းစဉ်းစားသင့်သည်-
မော်တာချင်း
မော်တာအရှည်
အလေးချိန်
တပ်ဆင်ခြင်းနည်းလမ်း
စက်မှုမျက်နှာပြင်
ကျစ်လစ်သော servo မော်တာ ဒီဇိုင်းသည် အောင်မြင်ရန် ကူညီပေးသည်-
ပေါ့ပါးသော စက်ရုပ်အဆုံးသတ်ကိရိယာများ
စက်ရုပ်လှုပ်ရှားမှု ပိုမြန်တယ်။
အောက်ပိုင်း inertia
စက်ပိုင်းဆိုင်ရာ ပေါင်းစပ်မှု ပိုမိုလွယ်ကူသည်။
ပူးပေါင်းလုပ်ဆောင်သော စက်ရုပ်များနှင့် ကျစ်လစ်သိပ်သည်းသော အလိုအလျောက်စက်ကိရိယာများအတွက်၊ အရွယ်အစား ပိုမိုကောင်းမွန်အောင်ပြုလုပ်ခြင်းသည် အထူးအရေးကြီးပါသည်။
ကွဲပြားခြားနားသော စက်ရုပ်ဂရစ်ပါအပလီကေးရှင်းများသည် မတူညီသောလည်ပတ်မှုအမြန်နှုန်းများ လိုအပ်သည်။
ပေါင်းစပ် servo မော်တာကို ရွေးချယ်သောအခါ၊ အကဲဖြတ်ပါ။
အဖွင့်အပိတ်အမြန်နှုန်း
အရှိန်အဟုန် လိုအပ်ချက်
သံသရာအချိန်
အဆက်မပြတ် လည်ပတ်နေသော ကြိမ်နှုန်း
အလိုအလျောက် စီခြင်း သို့မဟုတ် ထုပ်ပိုးခြင်းကဲ့သို့သော မြန်နှုန်းမြင့် အပလီကေးရှင်းများသည် ဆာဗိုမော်တာများ လိုအပ်သည်-
လျင်မြန်သောတုံ့ပြန်မှု
မြင့်မားသောအရှိန်မြှင့်နိုင်စွမ်း
dynamic loads တွင် တည်ငြိမ်သော လုပ်ဆောင်ချက်
အမြန်နှုန်းနှင့် torque အကြား မျှတသော ချိန်ခွင်လျှာသည် ထိရောက်သော စက်ရုပ်စွမ်းဆောင်ရည်ကို သေချာစေသည်။
ပေါင်းစပ်ဆာဗာမော်တာများသည် စက်ရုပ်ထိန်းချုပ်ကိရိယာ သို့မဟုတ် အလိုအလျောက်စနစ်ဖြင့် ဆက်သွယ်ရန် လိုအပ်သည်။
အသုံးများသော ဆက်သွယ်မှု ရွေးချယ်စရာများ ပါဝင်သည်။
ကာနိုပန်
RS485
Modbus RTU
EtherCAT
သွေးခုန်နှုန်းနှင့် ဦးတည်ချက်ထိန်းချုပ်မှု
ဆက်သွယ်ရေးနည်းလမ်းသည် လက်ရှိစက်ရုပ်ထိန်းချုပ်မှုတည်ဆောက်ပုံနှင့် ကိုက်ညီသင့်သည်။
ဥပမာအားဖြင့်:
ရိုးရှင်းသော အလိုအလျောက်စက်ကိရိယာသည် သွေးခုန်နှုန်းထိန်းချုပ်မှုကို အသုံးပြုနိုင်သည်။
ဝင်ရိုးပေါင်းစုံ စက်ရုပ်စနစ်များသည် EtherCAT ဆက်သွယ်မှု လိုအပ်နိုင်သည်။
ဖြန့်ဝေထားသော အလိုအလျောက်စနစ်များသည် CANopen ကွန်ရက်များကို အသုံးပြုနိုင်ပါသည်။
မှန်ကန်သော အင်တာဖေ့စ်ကို ရွေးချယ်ခြင်းသည် ပေါင်းစည်းမှု ထိရောက်မှုနှင့် စနစ်သဟဇာတဖြစ်မှုကို တိုးတက်စေသည်။
ကုဒ်နံပါတ်သည် servo motor တိကျမှုကို ဆုံးဖြတ်ပေးသည့် အဓိကအစိတ်အပိုင်းတစ်ခုဖြစ်သည်။
အသုံးများသော ကုဒ်ပြောင်းကိရိယာ ရွေးချယ်စရာများ ပါဝင်သည်-
တိုးမြင့်ကုဒ်နံပါတ်
သံလိုက်ကုဒ်နံပါတ်
Optical ကုဒ်နံပါတ်
အကြွင်းမဲ့ ကုဒ်နံပါတ်
စက်ရုပ်လက်ဆွဲကိရိယာများအတွက်၊ ကုဒ်ပြောင်းကိရိယာသည် ပံ့ပိုးပေးသင့်သည်-
ယုံကြည်စိတ်ချရသောအနေအထားတုံ့ပြန်ချက်
တည်ငြိမ်သောလည်ပတ်မှု
လျင်မြန်သောတုံ့ပြန်မှု
မြင့်မားသော resolution
တိကျသော ဆုပ်ကိုင်မှုနှင့် နေရာချထားမှု လိုအပ်သော အပလီကေးရှင်းများသည် စွမ်းဆောင်ရည်မြင့်မားသော တုံ့ပြန်မှုစနစ်များမှ အကျိုးအမြတ်များသည်။
လည်ပတ်နေသောပတ်ဝန်းကျင်သည် ဆာဗိုမော်တာ၏ယုံကြည်စိတ်ချရမှုကို တိုက်ရိုက်သက်ရောက်သည်။
ကဲ့သို့သော အခြေအနေများကို သုံးသပ်ကြည့်ပါ-
အပူချိန်အတိုင်းအတာ
ဖုန်မှုန့်ထိတွေ့မှု
စိုထိုင်းဆ
တုန်ခါမှု
ဆက်တိုက်လည်ပတ်နေချိန်
ကြမ်းတမ်းသောစက်မှုပတ်ဝန်းကျင်အတွက်၊ ပေါင်းစပ်ဆာဗာမော်တာများကို ရွေးချယ်ပါ-
ခိုင်ခံ့သောအကာအကွယ်ဒီဇိုင်း
အပူပျံ့ခြင်း ပိုကောင်းတယ်။
မြင့်မားသောကြာရှည်ခံမှု
ဥပမာအားဖြင့်၊ အစားအသောက်ပြုပြင်ခြင်း၊ ပြင်ပအလိုအလျောက်စနစ် သို့မဟုတ် စက်မှုထုတ်လုပ်မှုလိုင်းများတွင် အသုံးပြုသည့် စက်ရုပ်စနစ်များသည် ပိုမိုကောင်းမွန်သော ပတ်ဝန်းကျင်ကာကွယ်မှု လိုအပ်ပါသည်။
ပေါင်းစည်းထားသော ဆာဗာမော်တာကို မရွေးချယ်မီ ရရှိနိုင်သော ပါဝါထောက်ပံ့မှုနှင့် ကိုက်ညီမှုရှိမရှိကို အတည်ပြုပါ။
အဖြစ်များသောအချက်များ ပါဝင်သည်-
ဗို့အားအဆင့်သတ်မှတ်ချက်
လက်ရှိလိုအပ်ချက်များ
ပါဝါသုံးစွဲမှု
လျှပ်စစ်ချိတ်ဆက်နည်း
သင့်လျော်သော ပါဝါထောက်ပံ့မှုကို အာမခံသည်-
တည်ငြိမ်သောမော်တာလည်ပတ်မှု
အပူလွန်ကဲခြင်းအန္တရာယ်ကို လျှော့ချပေးသည်။
ဝန်ဆောင်မှုသက်တမ်း ပိုရှည်သည်။
စက်ရုပ်ဂရစ်ပါ၏ ဝန်အမျိုးအစားသည် မော်တာရွေးချယ်မှုအပေါ် သက်ရောက်မှုရှိသည်။
မတူညီသော အပလီကေးရှင်းများတွင် ပါဝင်နိုင်သည်-
မော်တာသည် တည်ငြိမ်သော အင်အားလိုအပ်ချက်ဖြင့် လုပ်ဆောင်သည်။
မတူညီသော ထုတ်ကုန်များပေါ် မူတည်၍ ဆုပ်ကိုင်နိုင်သော တွန်းအားသည် ပြောင်းလဲပါသည်။
Gripper တည်ဆောက်ပုံ သို့မဟုတ် payload သည် ထပ်လောင်း inertia ကို ဖန်တီးသည်။
ပြောင်းလဲနိုင်သော သို့မဟုတ် အားပြင်းသော အသုံးချပရိုဂရမ်များအတွက်၊ အားကောင်းသော ရွေ့လျားတုံ့ပြန်မှုနှင့် torque ချိန်ညှိနိုင်စွမ်းရှိသော ပေါင်းစပ်ဆာဗာမော်တာကို ရွေးချယ်ရန် အကြံပြုထားသည်။
နည်းပညာဆိုင်ရာ သတ်မှတ်ချက်များအပြင်၊ ပေးသွင်းနိုင်မှုစွမ်းရည်သည်လည်း စနစ်စွမ်းဆောင်ရည်အပေါ် သက်ရောက်မှုရှိသည်။
ယုံကြည်စိတ်ချရသော ပေးသွင်းသူသည် ပံ့ပိုးပေးသင့်သည်-
မော်တာစိတ်ကြိုက်ရွေးချယ်စရာများ
နည်းပညာနှင့်ပတ်သက်သောအထောက်အပံ့
လျှောက်လွှာလမ်းညွှန်
ထုတ်ကုန်စမ်းသပ်ခြင်း။
ရေရှည်ဝန်ဆောင်မှုပေးနိုင်စွမ်း
စက်ရုပ်လက်ကိုင်ပလီကေးရှင်းများအတွက်၊ စိတ်ကြိုက်ပြင်ဆင်မှု လိုအပ်နိုင်သည်-
မော်တာအတိုင်းအတာ
Output shaft ဒီဇိုင်း
ဆက်သွယ်ရေးပရိုတိုကော
ကုဒ်နံပါတ် ရွေးစရာများ
အဆောက်အဦများ တပ်ဆင်ခြင်း။
လက်တွေ့ကျသောရွေးချယ်မှုလုပ်ငန်းစဉ်တွင်-
ခွဲခြားသတ်မှတ်ပါ
Gripper အမျိုးအစား
ဝန်အလေးချိန်
ဖမ်းဆုပ်ရန် လိုအပ်သည်။
လည်ပတ်နှုန်း
သတ်မှတ်ရန်-
လိုအပ်သော torque
အရှိန်အကွာအဝေး
ပါဝါအဆင့်သတ်မှတ်
တိကျမှုလိုအပ်ချက်များ
စစ်ဆေးရန်-
မော်တာအရွယ်အစား
ဓာတ်အား
ဆက်သွယ်ရေးနည်းလမ်း
တပ်ဆင်မှုလိုက်ဖက်မှု
အတည်ပြုပါ-
ရွေ့လျားမှု တိကျမှု
တုံ့ပြန်မှုအရှိန်
Load စွမ်းရည်
ရေရှည်တည်ငြိမ်မှု
စက်ရုပ် gripper အပလီကေးရှင်းများအတွက် မှန်ကန်သော ပေါင်းစပ် servo မော်တာအား ရွေးချယ်ရာတွင် torque၊ တိကျမှု၊ မြန်နှုန်း၊ အရွယ်အစား၊ ဆက်သွယ်ရေး၊ တုံ့ပြန်ချက်နှင့် လည်ပတ်မှုအခြေအနေများကို ဂရုတစိုက် ထည့်သွင်းစဉ်းစားရန် လိုအပ်သည်။
မှန်ကန်စွာရွေးချယ်ထားသော ပေါင်းစပ်ဆာဗာမော်တာအား ပေးစွမ်းနိုင်သည်-
တိကျသောဆုပ်ကိုင်ထိန်းချုပ်မှု
ပိုမိုမြင့်မားသော automation ထိရောက်မှု
ယုံကြည်စိတ်ချရသော စက်ရုပ်စွမ်းဆောင်ရည်
ရိုးရှင်းသောစနစ်ပေါင်းစပ်မှု
စက်ရုပ်လက်ပတ်ကိရိယာ၏ အမှန်တကယ်လိုအပ်ချက်များနှင့် မော်တာသတ်မှတ်ချက်များနှင့် ကိုက်ညီခြင်းဖြင့် ထုတ်လုပ်သူများသည် ပိုမိုစမတ်ကျ၊ မြန်ဆန်ပြီး ပိုမိုယုံကြည်စိတ်ချရသော စက်ရုပ်အလိုအလျောက်စနစ်စနစ်ကို တည်ဆောက်နိုင်သည်။
Industry 4.0 နှင့် intelligent automation တိုးတက်မှုနှင့်အတူ၊ ပေါင်းစပ် servo မော်တာများသည် ပိုမိုမြင့်မားသောဉာဏ်ရည်နှင့် ထိရောက်မှုဆီသို့ ဆက်လက်တိုးတက်နေလိမ့်မည်။
အနာဂတ် လမ်းကြောင်းများ ပါဝင်သည်-
Artificial Intelligence နှင့် အဆင့်မြင့် algorithms များသည် အရာဝတ္တု အသိအမှတ်ပြုမှုနှင့် အချိန်နှင့်တစ်ပြေးညီ တုံ့ပြန်ချက်များအပေါ် အခြေခံ၍ ဆုပ်ကိုင်ထားသော ဗျူဟာများကို အလိုအလျောက် အကောင်းဆုံးဖြစ်အောင် စက်ရုပ်များကို လုပ်ဆောင်နိုင်မည်ဖြစ်သည်။
ပိုမိုမြင့်မားသော torque output ကိုပံ့ပိုးပေးနေစဉ် Servo မော်တာများသည် သေးငယ်သွားပါမည်။
အဆင့်မြင့် မော်တာနည်းပညာသည် စွမ်းအင်သုံးစွဲမှုကို လျှော့ချပြီး လည်ပတ်မှု စွမ်းဆောင်ရည်ကို တိုးတက်စေမည်ဖြစ်သည်။
ပေါင်းစပ်ထားသော ဆာဗာမော်တာများသည် ဉာဏ်ရည်ထက်မြက်သော စက်ရုံစနစ်များကို ပံ့ပိုးပေးသည့် စက်မှုဆက်သွယ်ရေးကွန်ရက်များမှတစ်ဆင့် ပိုမိုချိတ်ဆက်လာမည်ဖြစ်သည်။
ကျစ် စက်ရုပ် grippers အတွက် ပေါင်းစပ်ထားသော ဆာဗာမော်တာသည် လစ်သိပ်သည်းသောဖွဲ့စည်းပုံ၊ တိကျသောထိန်းချုပ်မှု၊ ဉာဏ်ရည်ဉာဏ်သွေးနှင့် ရိုးရှင်းသောစနစ်ပေါင်းစပ်မှုတို့ကို ပံ့ပိုးပေးပါသည်။
မော်တာ၊ ယာဉ်မောင်းနှင့် ကုဒ်နံပါတ်တို့ကို ဖြေရှင်းချက်တစ်ခုအဖြစ် ပေါင်းစပ်ခြင်းဖြင့်၊ ပေါင်းစပ်ဆာဗာနည်းပညာသည် ရှုပ်ထွေးမှုကို လျှော့ချစေပြီး စက်ရုပ်စနစ်များကို ပိုမိုမြင့်မားသောစွမ်းဆောင်ရည်ရရှိစေရန် ကူညီပေးပါသည်။
လျင်မြန်သော၊ တိကျပြီး ယုံကြည်စိတ်ချရသော ဖမ်းဆုပ်မှုဖြေရှင်းချက်လိုအပ်သည့် ခေတ်မီစက်မှုလုပ်ငန်းများအတွက် ပေါင်းစပ်ဆာဗာမော်တာများသည် ဉာဏ်ရည်ထက်မြက်သော စက်ရုပ်များ၏ မျိုးဆက်သစ်များကို ပံ့ပိုးပေးသည့် မရှိမဖြစ်လိုအပ်သော လှုပ်ရှားမှုထိန်းချုပ်နည်းပညာဖြစ်လာပါသည်။
BESFOC အဖြေ-
သည် စက်ရုပ် gripper အတွက် ပေါင်းစပ်ထားသော ဆာဗာမော်တာ မော်တာ၊ ဆာဗိုဒရိုက်၊ ကုဒ်ဒါနှင့် အီလက်ထရွန်းနစ်ပစ္စည်းများကို တစ်ယူနစ်တွင် ထိန်းချုပ်ပေါင်းစပ်ထားသည့် ကျစ်ကျစ်လျစ်လျစ်သော လှုပ်ရှားမှုထိန်းချုပ်မှုဖြေရှင်းချက်တစ်ခုဖြစ်သည်။ BESFOC ပေါင်းစည်းထားသော ဆာဗာမော်တာများသည် တိကျသောအနေအထားထိန်းချုပ်မှု၊ တည်ငြိမ်သောရုန်းအားထွက်ရှိမှုနှင့် စက်ရုပ်ဂရစ်ပါအက်ပလီကေးရှင်းများအတွက် လျင်မြန်သောတုံ့ပြန်မှုကိုပေးစွမ်းရန် ဒီဇိုင်းထုတ်ထားသည်။ သမားရိုးကျ servo စနစ်များနှင့် နှိုင်းယှဉ်ပါက ၎င်းတို့သည် ဝိုင်ယာကြိုးများ ရှုပ်ထွေးမှုကို လျှော့ချပေးကာ တပ်ဆင်နေရာ သက်သာစေကာ စနစ်တစ်ခုလုံး၏ ယုံကြည်စိတ်ချရမှုကို မြှင့်တင်ပေးပါသည်။
BESFOC အဖြေ- BESFOC ပေါင်းစပ်ဆာဗာမော်တာများသည်
တို့အပါအဝင် စက်ရုပ်လက်ဆွဲကြိုးများအတွက် အားသာချက်များစွာကို ပေးဆောင်သည် မြင့်မားသောတိကျမှု၊ ကျစ်လစ်သိပ်သည်းသောဒီဇိုင်း၊ ဉာဏ်ရည်ထက်မြက်သောထိန်းချုပ်မှုနှင့် ပေါင်းစပ်ရလွယ်ကူမှု ။ Built-in ကုဒ်ဒါသည် တိကျသောနေရာချထားမှုနှင့် ထပ်ခါတလဲလဲလုပ်ဆောင်မှုအတွက် အပိတ်-အဝိုင်းကို ထိန်းချုပ်နိုင်စေသည်။ ပေါင်းစပ်ဖွဲ့စည်းပုံသည် ပြင်ပအစိတ်အပိုင်းများနှင့် ဝိုင်ယာကြိုးများကို လျော့ပါးစေပြီး စက်ရုပ်စနစ်အား ပိုမိုကျစ်လျစ်သော၊ ထိရောက်မှုနှင့် ထိန်းသိမ်းရလွယ်ကူစေသည်။
BESFOC အဖြေ-
ပေါင်းစပ် servo motor သည် တိကျသော ရွေ့လျားမှု ထိန်းချုပ်မှု၊ ချိန်ညှိနိုင်သော ဆုပ်ကိုင်နိုင်သော တွန်းအားနှင့် လျင်မြန်သော တက်ကြွသော တုံ့ပြန်မှုကို ပေးစွမ်းခြင်းဖြင့် စက်ရုပ် gripper စွမ်းဆောင်ရည်ကို တိုးတက်စေသည်။ BESFOC ဆာဗာမော်တာများသည် အမြန်နှုန်း၊ အနေအထားနှင့် ရုန်းအားကို တိကျစွာ ထိန်းချုပ်နိုင်ပြီး မတူညီသော အရာဝတ္ထုများကို ဘေးကင်းပြီး ထိရောက်စွာ ကိုင်တွယ်ရန် စက်ရုပ်လက်ဆွဲကိရိယာများကို ခွင့်ပြုပေးပါသည်။ ၎င်းသည် ၎င်းတို့အား စက်မှုစက်ရုပ်များ၊ ပူးပေါင်းစက်ရုပ်များ၊ အလိုအလျောက် တပ်ဆင်ခြင်းနှင့် ဉာဏ်ရည်ထက်မြက်သော ထုတ်လုပ်မှုစနစ်များကဲ့သို့သော အပလီကေးရှင်းများအတွက် သင့်လျော်စေသည်။
BESFOC အဖြေ-
BESFOC ပေါင်းစည်းထားသော ဆာဗာမော်တာများကို စက်မှု အလိုအလျောက်စနစ်၊ စက်ရုပ်လက်ရုံးများ၊ ပူးပေါင်းလုပ်ဆောင်သော စက်ရုပ်များ၊ စမတ်ကုန်ထုတ်ကိရိယာများ၊ ဂိုဒေါင်အလိုအလျောက်စနစ်နှင့် တိကျစွာ တပ်ဆင်ခြင်းစနစ်များအပါအဝင် စက်ရုပ်ဂရစ်ပါဆော့ဖ်ဝဲများတွင် ကျယ်ကျယ်ပြန့်ပြန့်အသုံးပြုကြသည် ။ ၎င်းတို့၏ ကျစ်လျစ်သော အရွယ်အစားနှင့် ယုံကြည်စိတ်ချရသော ထိန်းချုပ်မှု စွမ်းဆောင်ရည်သည် တိကျသော ဆုပ်ကိုင်မှု၊ နေရာချထားမှုနှင့် ထပ်တလဲလဲ ရွေ့လျားမှု လိုအပ်သော အပလီကေးရှင်းများအတွက် သင့်လျော်စေသည်။
BESFOC အဖြေ-
စက်ရုပ်လက်ဆွဲကိရိယာအတွက် ပေါင်းစပ်ဆာဗာမော်တာကို ရွေးချယ်သောအခါ၊ အရေးကြီးသောအချက်များတွင် လိုအပ်သော torque၊ အမြန်နှုန်း၊ နေရာချထားမှုတိကျမှု၊ မော်တာအရွယ်အစား၊ ဆက်သွယ်ရေးနည်းလမ်းနှင့် လုပ်ငန်းခွင်ပတ်ဝန်းကျင်တို့ ပါဝင်ပါသည်။ BESFOC သည် သုံးစွဲသူများအား ယုံကြည်စိတ်ချရပြီး ထိရောက်သော ရွေ့လျားမှုထိန်းချုပ်မှုရရှိစေရန် ကူညီပေးသည့် သီးခြားစက်ရုပ်အပလီကေးရှင်းလိုအပ်ချက်များနှင့် ကိုက်ညီရန် မတူညီသောပေါင်းစပ်ဆာဗာမော်တာဖြေရှင်းချက်များနှင့် စိတ်ကြိုက်ရွေးချယ်စရာများကို ပံ့ပိုးပေးပါသည်။


