
Views: 0 Author: Site Editor Publish Time: 2026-06-30 Origin: Site


BESFOC motores servo inserti ad tenaciores robotici solutiones motus moderandi pactam, accuratam et intelligentem praebent. Cum systemata integrata coegi et videre, roboticam tenacitatem accurationem, efficientiam et fidem applicationum industrialium automationis emendant.
Celeri progressionis automationis industrialis, robotarum collaborativarum, et vestibulum intelligentis exigentiam solutionum motus dicionis pressior, accuratior et efficiens auxit. Inter praecipuos partes quae roboticam observantiam determinant, tenacis actuator systematis robotici munus essentiale agit in obiecto accurato tractandi, certae tenacitatis, et automationis flexibilis.
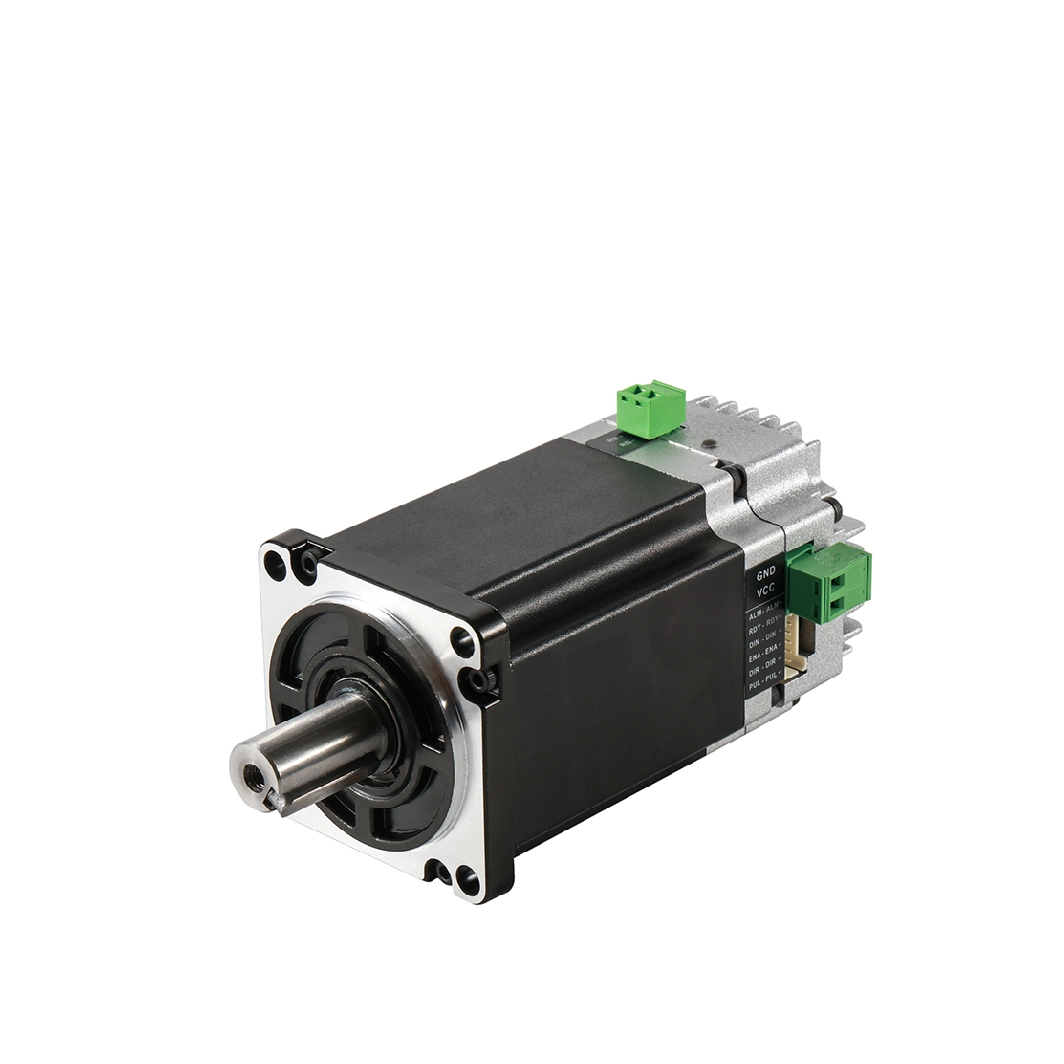
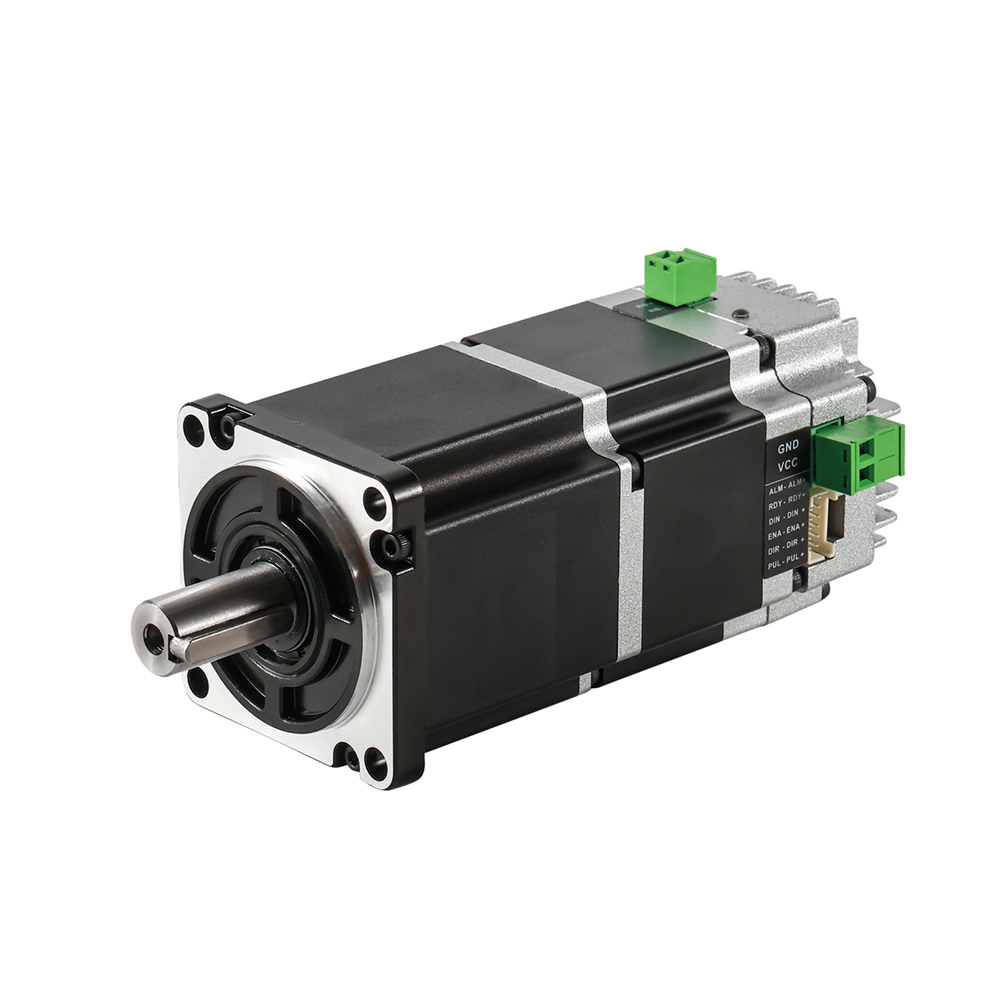
Traditional systemata robotica gripperorum separatos motores, coegi, moderatores et systemata wiring complexa requirere solent. Haec structura difficultatem institutionis auget, systema firmitatem minuit et flexibilitatem consiliorum roboticorum limitat. Eventus servo motoris integrati pro tenacibus roboticis novam solutionem praebet componendo motorem, exactorem, encoder et electronicas in unum compactum refrenandum.
Servus motor integratus dat tenaciores roboticos ut perficiat summus praecisiones positiones, responsalitates reales tempus imperium, responsionem celerem, consilium mechanicum simpliciorem reddens in usu late robots industriales, robots collaborativos (cobotos), automated systemata conventus, logistics captiosos, et exquisitas fabricationis instrumenta.
An servo motorio integrato est motus moderatio machinae quae plures partes in unum conventum compactum complectitur, excepto:
Brushless DC servo motor vel servo motor
Servo coegi electronics
Princeps senatus encoder
Motus moderatoris interface
Ratio communicationis
Positio et celeritas imperium algorithmus
Cum applicatum ad gripper roboticum, servo motore integrato directe moderatur aperitionem, claudendi, tenacitatem, ac accuratam mechanismi tenacis collocans.
Comparatus cum systematibus servo institutis quae servo externo requirunt agitet et addito wiring, servo motori integrato magis compactam et efficacem praebet architecturam.
Motor mandata recipere potest a robot moderatoris et automatice torques, velocitatem, situm accommodare secundum responsa ex significationibus encoder. Hoc permittit tenaciores robotici ut res varias accuratius ac firmius tractent.
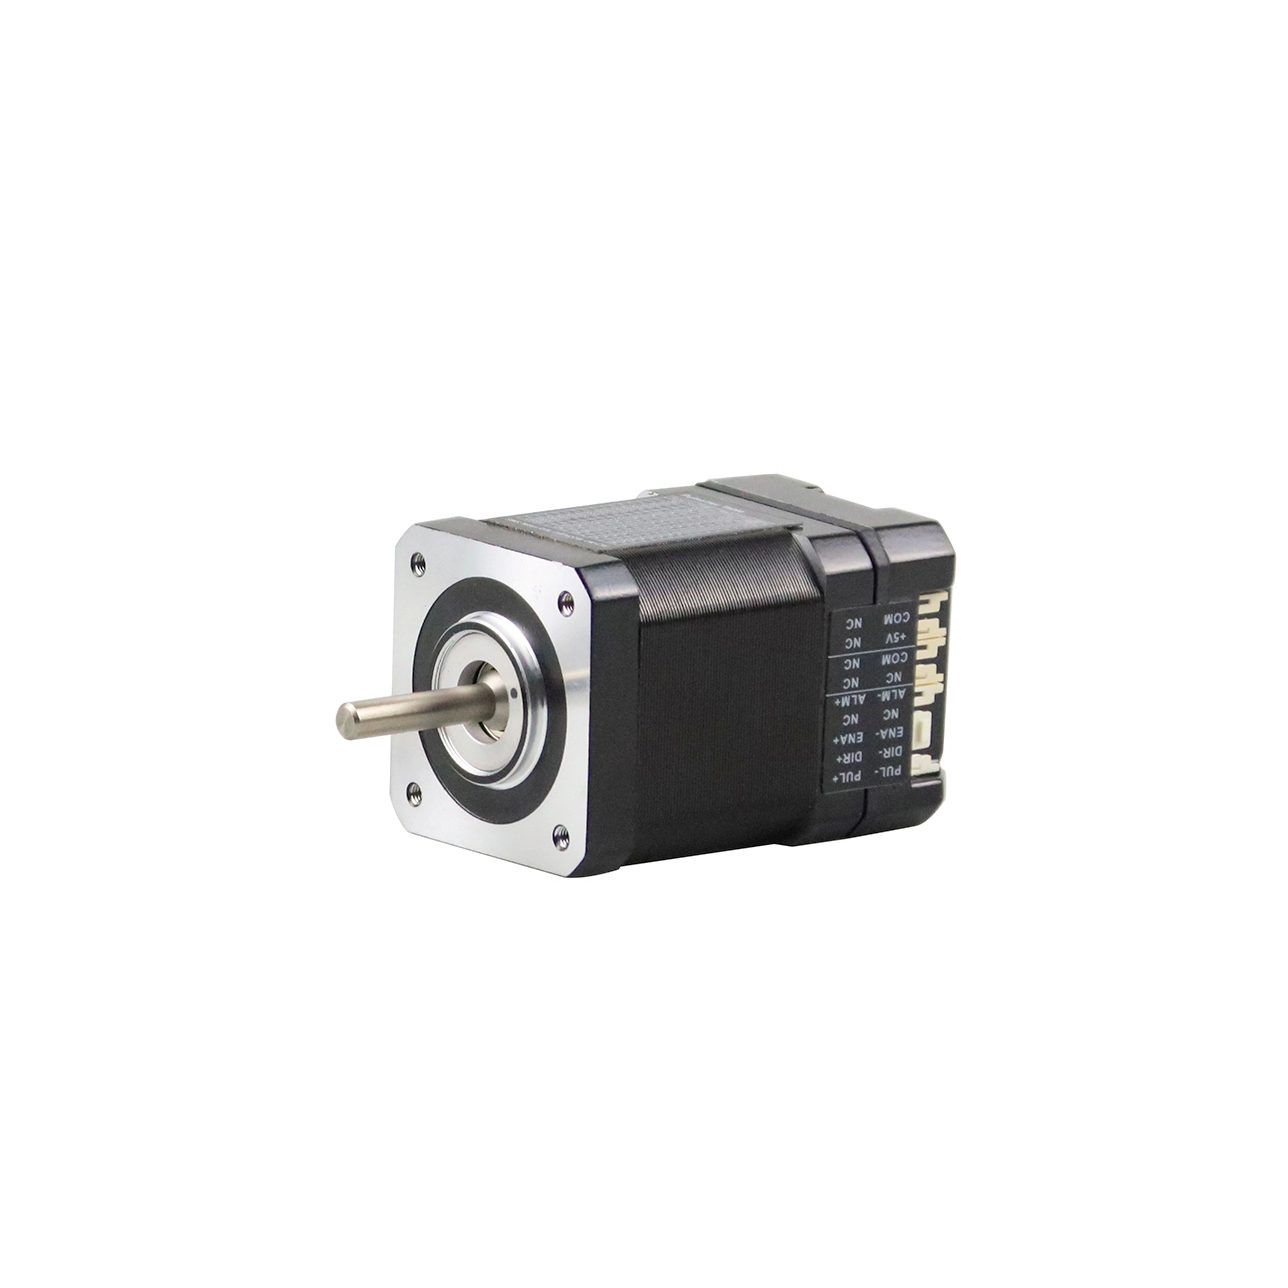
|
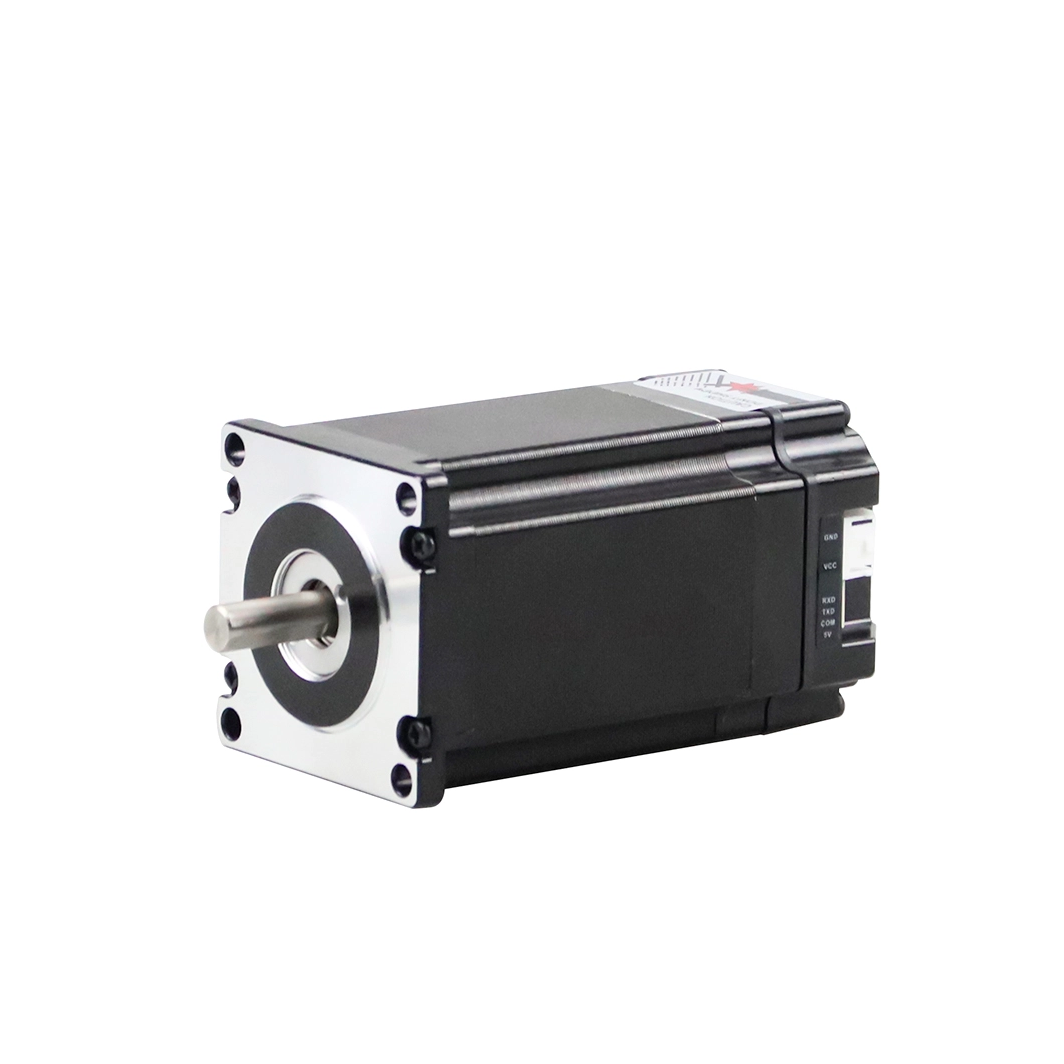
|
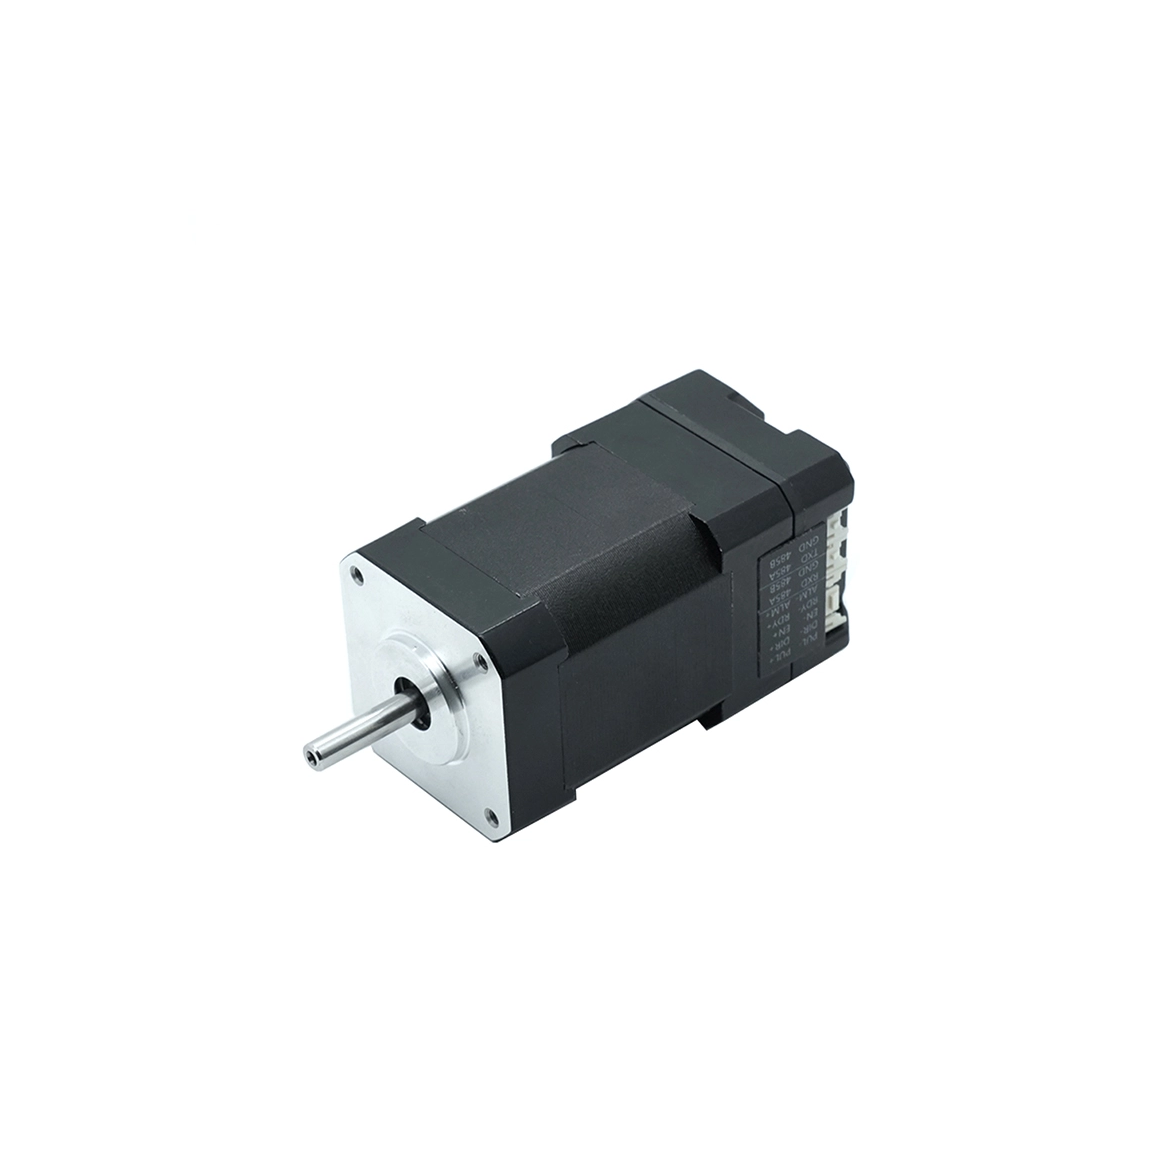
|
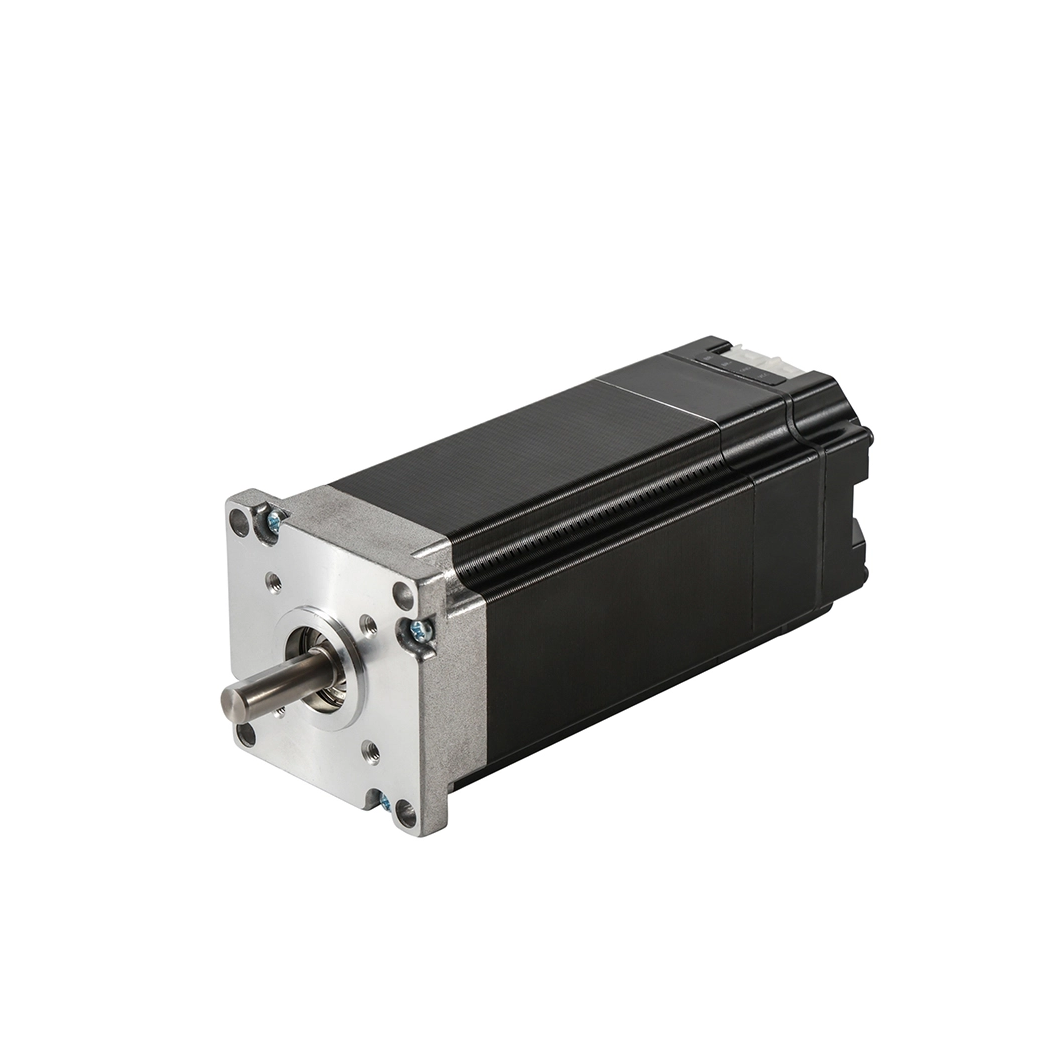
|
|
|
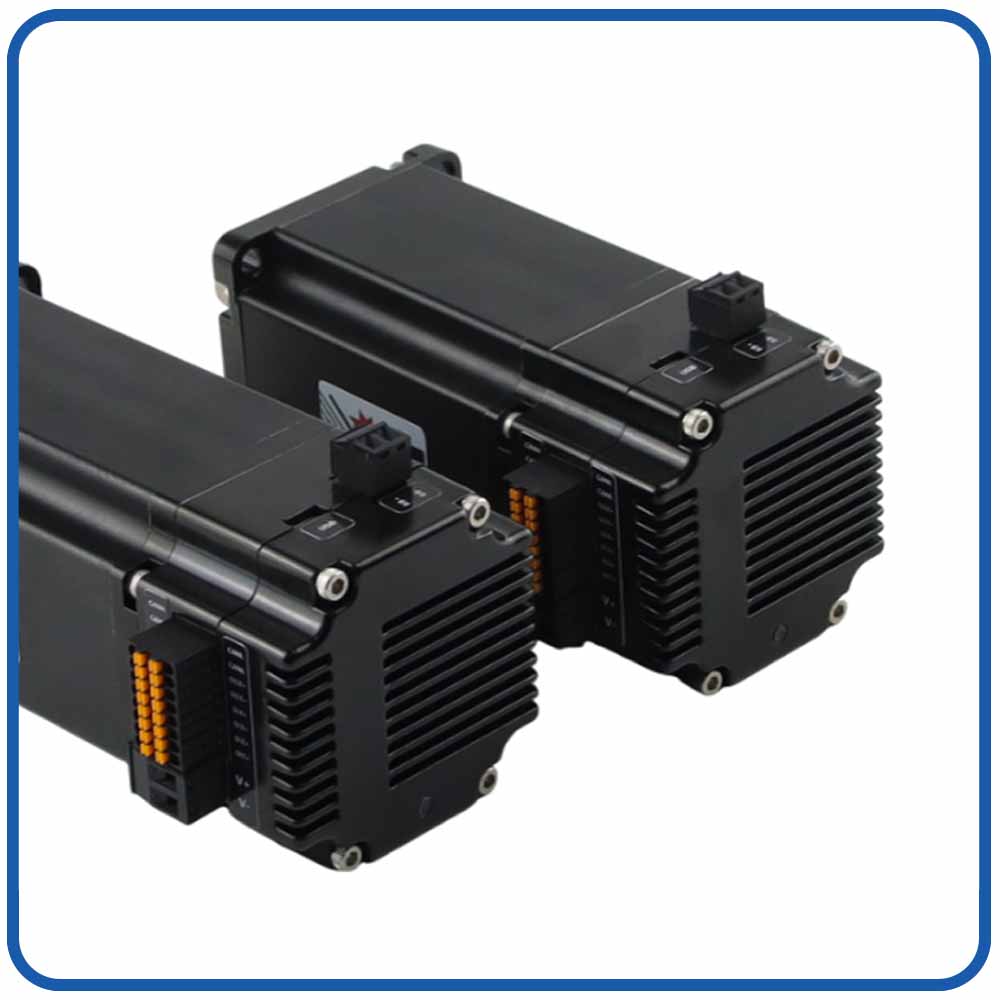
Integrated Stepper Servo Motor |
Integrated Stepper Servo Motor |
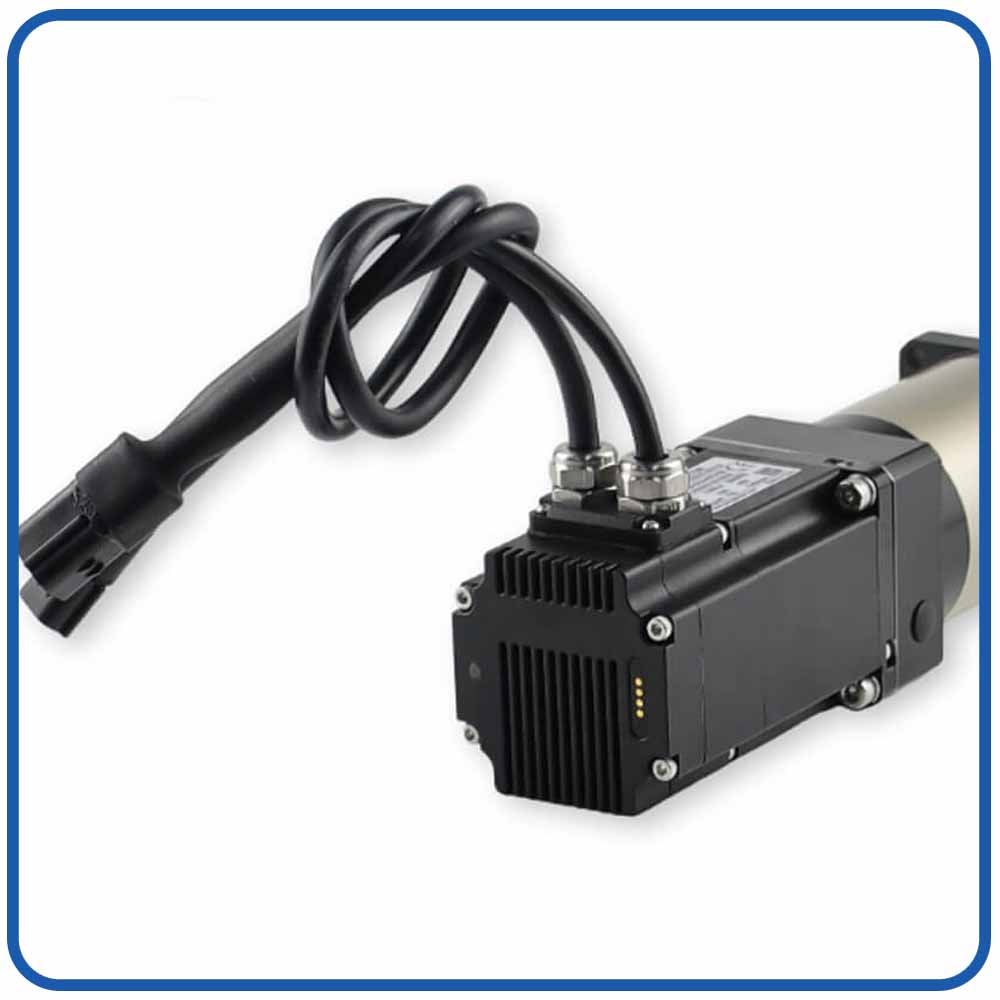
Integrated BLDC Servo Motor |
Integrated BLDC Servo Motor |
Integrated BLDC Servo Motor |
Integrated BLDC Servo Motor |
|
|
|
|
|
|---|---|---|---|---|
Shaft |
Terminatio habitationi |
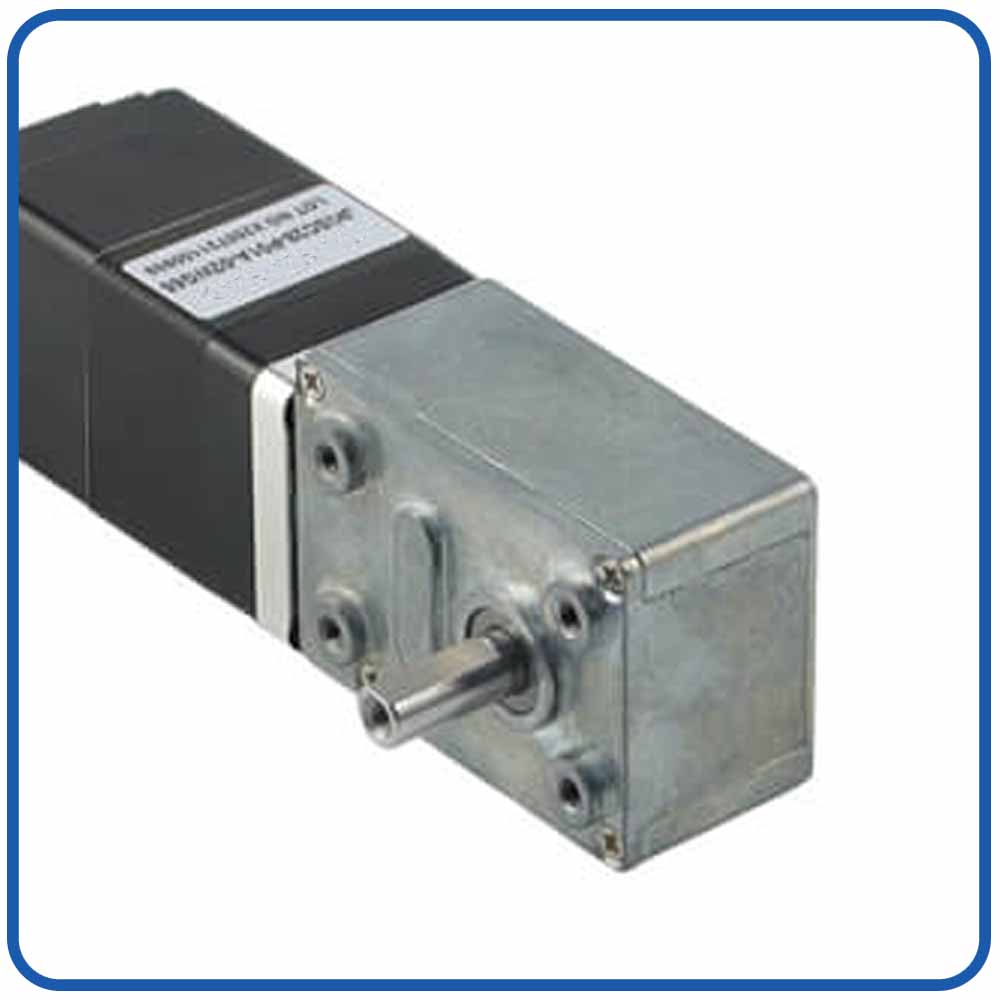
Vermis Gearbox |
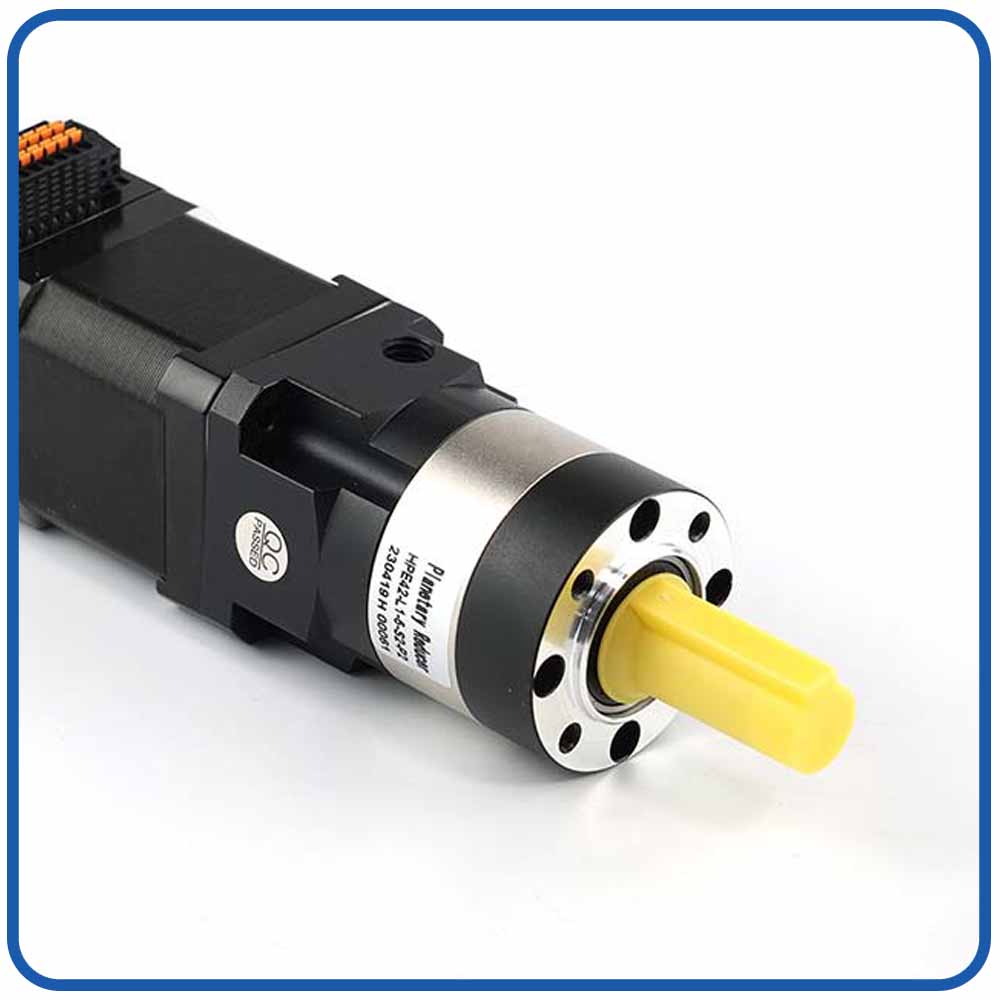
Planetarius Gearbox |
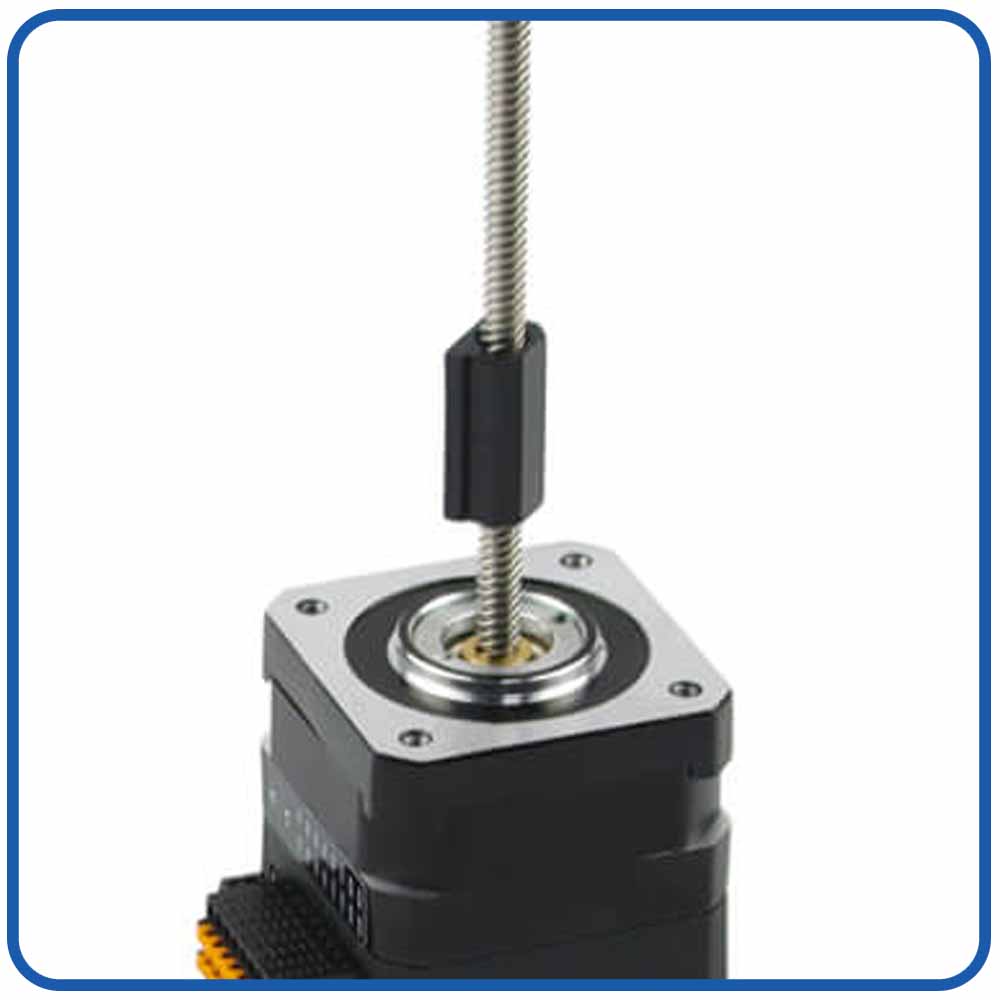
plumbum stupra |
|
|
|
|
|
Linearibus Motion |
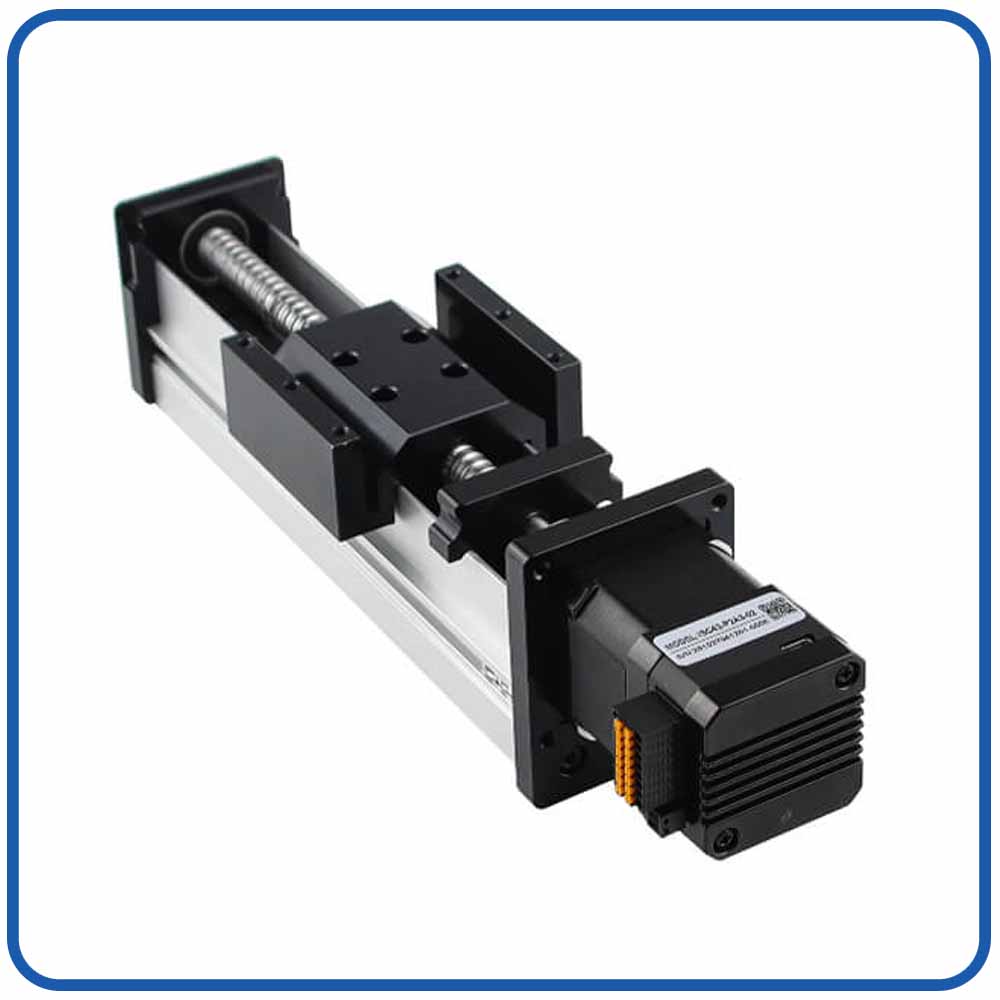
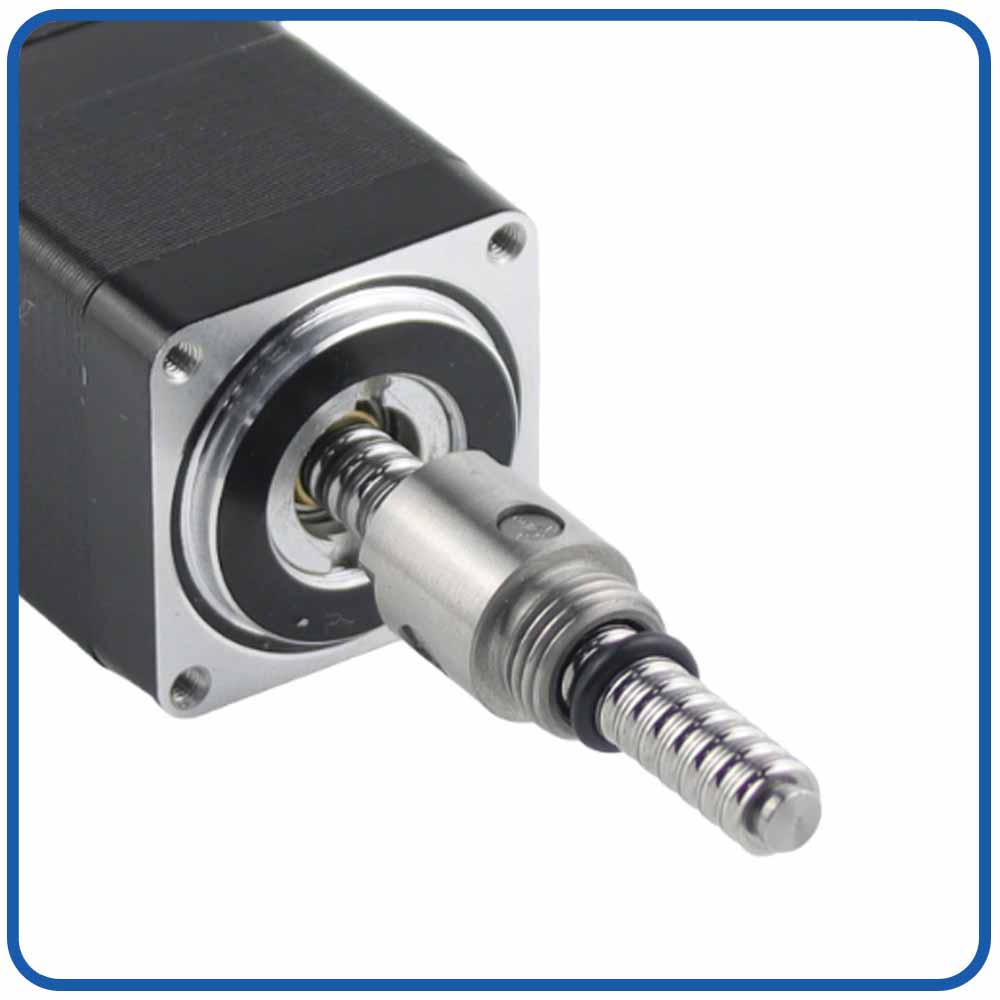
Ball Screw |
Fregit |
IP-Level |
|
|
|
|
|
|
|---|---|---|---|---|---|
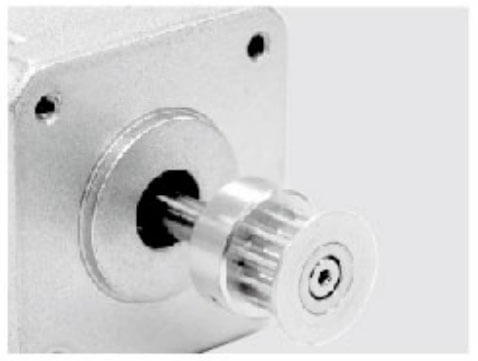
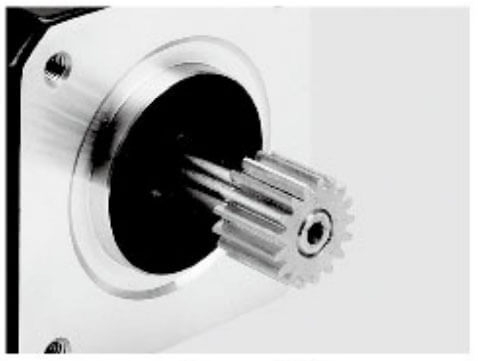
Aluminium Pulley |
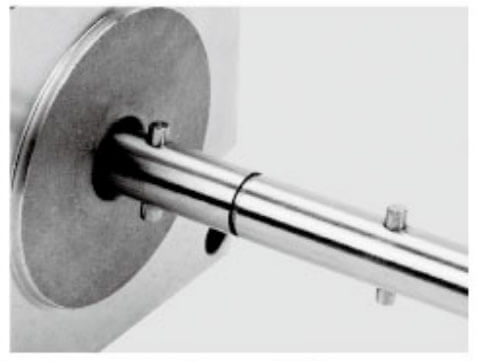
Shaft Pin |
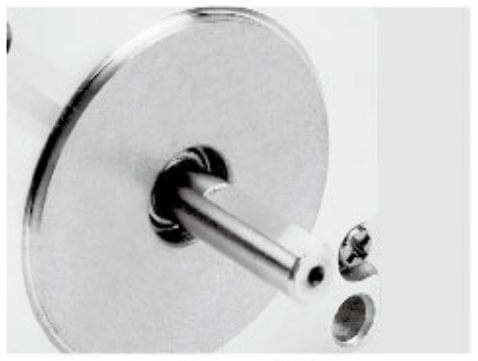
Una D Shaft |
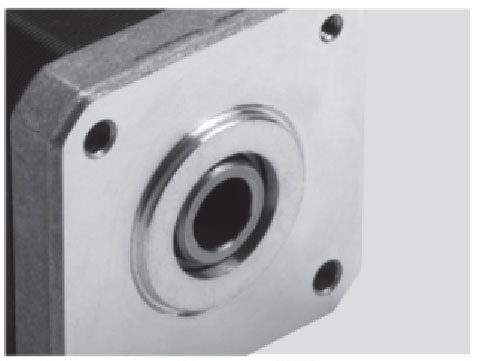
cava Shaft |
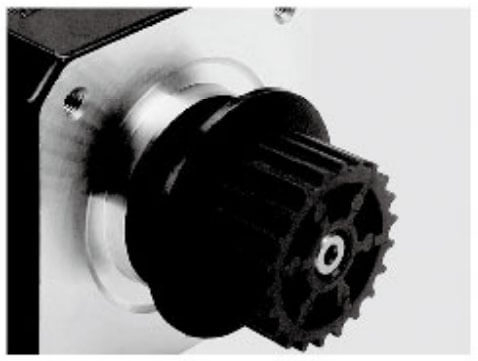
Plastic Pulley |
Apparatus |
|
|
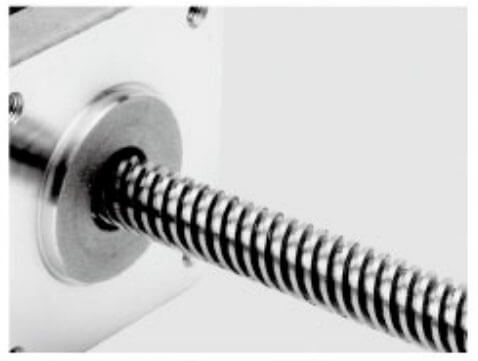
|
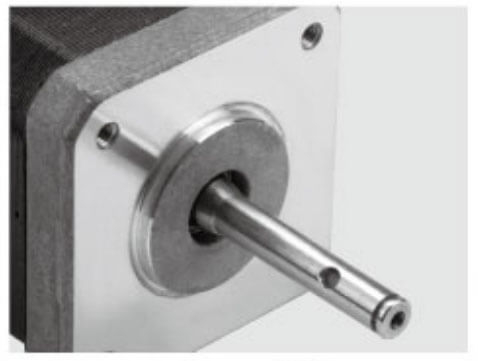
|
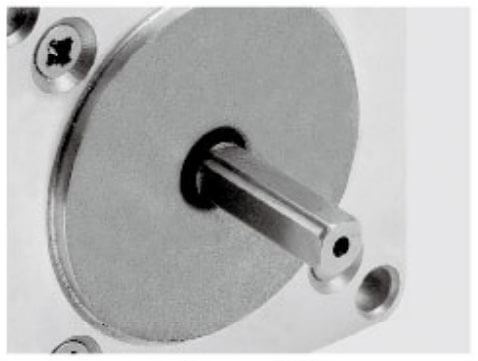
|
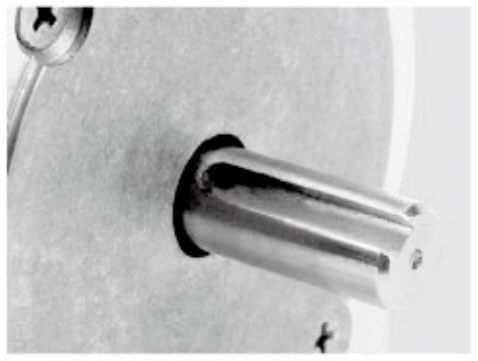
|
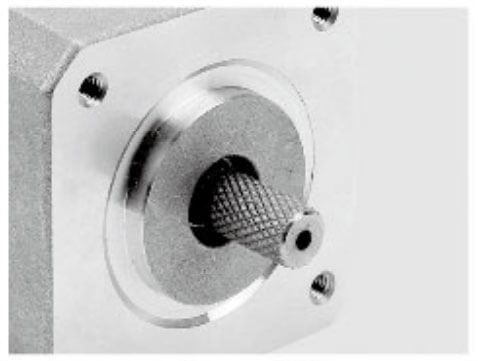
Knurling |
Hobbing Shaft |
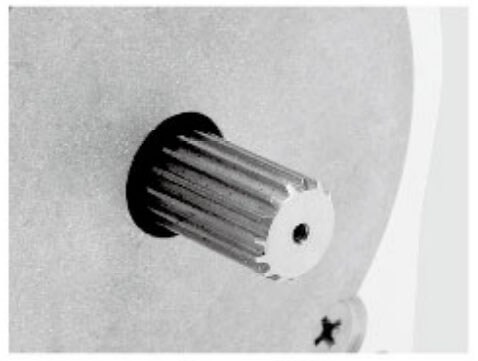
stupra Shaft |
cava Shaft |
Duplex D Shaft |
Keyway |
Grippos robotici saepe requiruntur ad fructus tractandos cum diversis magnitudinibus, figuris, materiis. Utrum membra electronica legendi, partes automotivas, machinis medicas, vel fabricas pacandi, tenaciter pressius motus cohibere debet.
Servo motricium integratum praebet:
Princeps positioning accurate
Clausa-loop imperium
Real-time errorem correctionis
Firmum repeatability
Constructum-in encoder continue monitores positionis motoris et opiniones opiniones mittit ad regimen systematis. Si positio aliqua est declinationis, ratio servo automatice compensat motum accurate conservandum.
Hoc potissimum refert ad applicationes quae exigunt praecisionem micron-gradu vel millimetre-gradu, sicut conventus semiconductor et systematum inspectionis praecisio.
Robots modernae fiunt minores, leviores et magis intelligentes. Traditional systemata motoria saepe require:
Externi servo foras
Magna potestate repositoria
Complexa wiring
Additional connectors
Haec elementa augent spatii institutionem et gratuita sustentationem.
The integrata servo motore pro applicationibus tenaci roboticis systematis complexionem reducit componendo coegi et motor in unam sarcinam.
Beneficia complectitur:
Reducitur robot brachium pondus
Minor structurae mechanicae
Facilius institutionem
Inferius wiring opus
Improved system reliability
Ad finem roboticum effectores, ubi spatium spatium definitum est, solutiones servo compactae integratae significant commoda praebent.
Maior provocatio pro tenacibus roboticis rectam vim tenacitatis moderatur.
Nimis vis fragilis fructus laedere potest, cum insufficiens vis obiecta cadere possit.
Motores servo inserti sustentant torques intelligentes potestatem, permittens tenaciores robotici vim aptandi secundum applicationes requisita.
Exempli gratia:
Pertractatio vitreum products requirit gentle amphitheatrum
Automotive components eget plus vi captionem
Medicinae apparatu requirit certum ac firmum motum
Aureus per ansam clausus imperium, servo motore integrato constantem pressionem tenere et productam qualitatem emendare potest.
In ambitus productionis altum celeritatem, systemata robotica repetita operationes cito et accurate perficere debent.
Integrae servo motores praebent:
Ieiunium accelerationis et retardationis
Princeps dynamic responsionis
Motus imperium lenis
Reducitur operating mora
Ad lineas conventus automated, responsio tenacior citius celerius efficientiam productionis melioris praestat.
Applications ut:
Colligunt et locum robots
Packaging robots
Systemata voluptua
Conventus robots
prodesse ex celeri responsionis characteres technologiae servo integratae.
Adoptio motores servo inserti in applicationibus gripper roboticis significantes incrementa motus motus, efficientiam systematis, et effectus automatis efficiunt. Cum motore, servo coegi, encoder, et electronicas regere in unitatem unam compactam, solutiones servo integratae praebent flexibiliorem et certiorem alternationem systematis motoriis traditis.
Una maximarum commoda motoris servo integrati pro robotici grippers est compages eius compacta. Traditional systema servo plerumque requirunt motores separatos, agit, moderatores et implicata wiring, quae auget spatium institutionis et complexionem systematis.
Motores servo inserti multiplices partes in unam unitatem coniungunt, adiuvantes artifices roboticos consequi:
Reducitur actus magnitudine
Inferius robot brachium pondus
Simplicior mechanica design
Facilius institutionem in stricto spatiorum
Consilium hoc compactum maxime valet ad robots collaborativos, ad arma robotica levis, et ad systema instrumentorum instrumentorum brachii , in quibus spatium et pondus sunt factores critici.
Robotici grippers accurate positione requirunt ad carpendum, locum, et alia objecta congreganda. Integrati servo motores praebent imperium clausurae per constructum in encoders, permittens tempus reale vigilantiam et correctionem positio motoris.
Clavis beneficia includunt:
Princeps positioning accurate
Improved repeatability
Reducitur positus erroribus
Firmum tenaci perficiendi
Comparatus cum solutionibus motoriis apertis, servo motoribus integratis, automatice compensare potest pro onere mutationes et perturbationes externas, dum certiores operationes roboticae procurant.
Diversi fructus diversae tenacitatis copias requirunt. Partes fragiles leni tractatione indigent, graviores partes validiorem vim tenentes requirunt.
Motores servo inserti accuratam potestatem torques sustinent, permittentes tenaciores robotici vim tenacis secundum applicationes requisita componendi.
Hoc dat robots ut tuto tractarent;
Electronic components
vitrum products
Medicinae machinas
Automotiva partium
Packaging materiae
Vim moderandi accurate adiuvat damnum productum minuere et constantiam productionis emendare.
Systema automationis modernae robots requirunt ad opera perficienda celeriter accurate servata. Integrati servo motores praestantem agendi dynamicam cum velocitate accelerationis, retardationis et responsionis celeritati offerunt.
Commoda complectuntur:
Minor operatio cycles
Citius tenentem ac releasing actus
Motus transitus lenis
Improved productionem efficientiam
Ad applicationes altae celeritatem sicut lineae conventus automated, systemata voluptua et apparatu robotico legendo , responsio velocior motoria directo altiore fructibus melioratur.
Systemata servo- rum tradita saepe implicant implicata wiring inter motores, agit, moderatores, machinis feedback. Augetur haec institutionis temporis difficultas et sustentatio.
Integrant servo motores simpliciores architecturae systematis minuendo:
Virtus retinacula
Encoder cables
Externi hospites coegi
Imperium scrinium iudicium
Cum communicationis socialis instrumentis ut CANopen, RS485, Modbus vel EtherCAT , motores servo integrati facile coniungi possunt cum robots industrialibus et automation moderatoris.
Clavis commoda motorum servo inserti ad tenacitatem roboticam applicationes includunt pacti consilium, motus accuratus moderatio, vis intelligentis administratio, responsio celeris, integratio facilis, et melior fides. Per simplicem structuram actus augendi perficiendi, servi motores integrati adiuvant systemata robotica altiorem efficientiam et flexibilitatem maiorem consequi.
Ad industries quaerendas solutiones automationis provectae, motores servi integrati efficacem praebent viam ad incrementum roboticum gripperorum perficiendum et continuam progressionem dolorum fabricandi sustinendam.
Feature |
Integrated Servo Motor |
Traditional Servo System |
|---|---|---|
Motor et exactoris |
Integrated |
Separate |
Institutionem |
Simple |
Complexa |
Wiring |
Reducitur |
Plures retinacula |
Magnitudo |
Foedus |
Maius |
Tutela |
Facilius |
Magis complicata |
Ratio flexibilitate |
Summus |
Moderatus |
Applicationem convenientiam |
Robotics, automation, instrumenti pacti |
Magnae machinae industriales |
Ad applicationes tenaciae roboticae ubi spatium, pondus, et celeritas responsionis sunt criticae, servo motorum integrae solutionem efficaciorem praebent.
Industriae robots in fabricandis fabricandis certas plantationis rationes ad operationes repetitas requirendas requirunt.
Integrant servo motores auxilium robotici grippers consequi:
Accurate partem positioning
Stabilis vis tenaci
Long-terminus operatio reliability
Communia applicationes comprehendunt:
Automotive vestibulum
Electronics conventus
Processus metallicus
Apparatus tendendi
Robots collaborativae arcte cum hominibus laborant et motum tutiorem, magis intelligentem imperium requirent.
Integrated servo motorum auxilio:
motus lenis
Vis temperatio
Foedus robot design
Idonei sunt;
Flexibile lineae productio
Laboratorium automation
Parva-batch vestibulum
Automated CELLA robotarum saepe grippers ad tractandum varias sarcinas et producta requirunt.
Servo motore integrae solutiones meliores sunt:
Genus accuracy
Celeritas pertractatio
Ratio reliability
Possunt in:
Robotic legendo systemata
Automated systems repono
Intelligentes genus armorum
Medica automatio motus praecisos requirit.
Integrae servo motores praebent:
accurate positioning
Humilis tremor operatio
Certa potestate
Applicationes includunt:
Laboratorium specimen pertractatio
Medicinae fabrica conventus
Research automation platforms
Discriptis ius servo motore integrato ad tenacitatem roboticam necessariam est ad obtinendum accuratam tenacitatem, stabilem operationem, ac diuturnum firmitatis. Idoneus servo motori congruere debet postulatis mechanicis tenacis, incluso torque, velocitate, praecisione, magnitudine, methodo communicationis, ac ambitu operandi.
Dissimile systemata motoria traditum, servo motore integrato motore, agitatori, encoder et electronico in unum compactum componit et moderatur , ut processus electionis magis in congruentia et convenientia systematis perficiendi notetur.
Factores sequentes considerari debent cum electo motore integro servo motoriis applicationibus tenacibus roboticis.
Primus gradus in eligendo motore integrato servo, torquem requisitum computat.
Aureus motor directe afficit vim tenacitatem et facultatem tenacitatis robotici ad objecta firmiter obtinenda.
Magnas res includit:
Pondus in workpiece
Gripper mechanica compages
Frictio coefficiens inter gripper digitos et objectum
Transmissio efficientiam
salus margin
Motor Aureus satis est ut faciam:
Object lapsus
Instabilis tenacis
Reducitur positioning accuracy
Motor Aureus nimio plus augeat;
Ratio sumptus
Virtus consummatio
Mechanica onus
Electio recta torques amplitudo efficit et effectum et efficaciam.
Robotici grippers saepe repetita operationes faciunt ut legere, ponere, congregare, voluptua. Ergo motus accurationis est factor criticus selectio.
Servo motore integrato cum summus senatus consultum encoder praebet:
Accurate situ feedback
Clausa-loop motus imperium
Real-time errorem correctionis
Improved repeatability
Ad applicationes ut:
Electronic component conventus
Medical automation
Subtilitas vestibulum
altior encoder resolutio et melior servo regiminis observantia commendatur.
Griperi robotici plerumque spatium institutionem limitatam habent, praesertim cum in fine brachii robotici ascendunt.
Electus motor servo integrari consideret:
Motor diam
Motor longitudo
Pondus
Adscendens modum
Mechanica interface
Pactum servo motore consilio adiuvat consequi:
Leve robot finem-effectors
Velocius robotici motus
inferiorem inertiam
Facilius mechanica integratio
Ad robots collaborativos et automationem pactorum armorum, magnitudo optimiizationis maxime momenti est.
Diversae applicationes tenaciae roboticae diversae velocitates operativae requirunt.
Cum eligens motor integratus servo, aestimare;
Aperire et claudendo celeritatem
Acceleratio requisita
exolvuntur tempore
Continua operating frequency
Summus celeritate applicationes ut automated voluptua aut packaging eget servo motores sunt;
Celeriter responsio
Princeps accelerationis facultatem
Stabilis operatio ad onerat dynamic
Statera iusta inter celeritatem et torquem efficit ut roboticum effectum efficiat.
Motores servo inserti communicare cum robot moderatoris vel automationis systematis necesse est.
Communia optiones communicationis includit:
CANopen
RS485
Modbus RTU
EtherCAT
Pulsus et directio imperium
Modus communicandi debet aequare architecturae imperium roboticum existentium.
Exempli gratia:
Simplex automation armorum potest uti pulsus imperium
Multi-axis robotici systematis EtherCAT communicationem requirere possunt
Automation systems distribui potest uti CANopen networks
Recta interface seligendis auget integrationem efficientiam et ratio convenientiae.
Encoder elementum clavis est quae accurate motorem servo decernit.
Optiones communes encoder includit:
Encoder incremental
Magnetic encoder
encoder optical
Absoluta encoder
Ad tenaciores robotici, encoder debet providere:
Certa situ feedback
Stabilis operatio
Celeriter responsio
Princeps senatus
Applications accuratae tenacitatis et positionis exactae prodesse consueverunt ex altioribus-perficiendi feedback systematibus.
Ambitus operativa directe afficit fidem motoris servo.
Considerate condiciones ut:
Temperatus range
Pulvis detectio
Umor
Vibratio
Continua operatio tempore
Pro dura ambitus industriae, elige motores servo integros cum:
Fortis praesidio consilio
Melior est calor luxuriae
Superiorem firmitatem
Exempli causa, systemata robotica adhibita in processus cibi, velit automation, aut lineae productionis industriae auctam tutelam environmental requirere possunt.
Priusquam de servo motore integrato delecto, compatibilitatem confirmes cum copia copiarum potentiarum.
Communes res includit:
Voltage rating
Current requisita
Virtus consummatio
Connexionem electrica modum
Virtus idonea copia praestat;
Firmum motricium operandi
Reducitur overheating periculo
Iam servitium vitae
Onus genus tenacis robotici lectio motoris afficit.
Variae applicationes involvere possunt:
Motrix cum vi necessitatis relative stabilis operatur.
Vis tenacis secundum varias fructus mutatur.
Grippus structuram seu payload addit inertiam creat.
Pro variis applicationibus vel summus inertiae, eligendo motorem integratum servo dynamico cum responsione valida et capacitate temperatio torque commendatur.
Praeter technicas notiones, elit capacitas etiam systematis effectus afficit.
Certa elit debet providere:
Motorisation optiones
Technical firmamentum
Applicationem directione
Product probatio
Diu terminus muneris facultatem
Ad applicationes tenaciae roboticae, cssc ad requiri potest:
Motricium dimensionum
Output hastile design
Communicatio protocols
Optiones Encoder
Adscendens structurae
Lectio processus practicus includit:
COGNOSCO:
Gripper genus
Payload pondus
Requiritur plantam vi
Celeritas operating
Decernere:
required torque
Celeritas range
Virtus rating
Sagaciter requisita
Reprehendo:
Motor size
Voltage
Modus communicationis
Installation convenientiae
Quin:
motus accuracy
Responsio celeritas
Facultatem onus
Diu terminus stabilitatis
Eligens ius servo motore integratum ad applicationes tenacis roboticae diligenter considerationem requirit torque, accurationem, velocitatem, magnitudinem, communicationem, feedback et condiciones operandi.
Servus motor recte electus integratus praebere potest:
Tenaci certa potestate
Superiore automation efficientiam
Certa robotic perficiendi
Simplicior ratio integrationis
Ex adaptatione motorum specificationum cum actualibus requisitis tenacis robotici, artifices smarter, velociores, et certiores systemata automatismi robotici aedificare possunt.
Cum incremento Industry 4.0 et automation intelligentium, motores servo integrati pergent ad altiorem intelligentiam et efficientiam evolvendos.
Future trends include:
Intelligentia artificialis et algorithm provectae robots dabunt automatice optimize tenacitatem strategiarum secundum obiectum agnitionis et feedback reali temporis.
Servo motorum minui perseverabit dum superiores torques output providens.
Provecta technologia motoria industriam consummationem reducet et efficientiam operantem meliorem reddet.
Motores servo inserti coniunctiores fient per retiacula communicationis industriales, adiuvantes systemata officinas intelligentes.
Servus motor integratus pro tenacibus roboticis validam compositionem compaginem compactam, accuratam potestatem, opiniones intelligentes, et integrationem systematis simpliciorem praebet.
Coniungendo motore, agitatori et solutioni enodere in unum, technologiae servo integratae adiuvat rationes roboticae altiores effectus, dum multiplicitatem minuunt.
Pro modernis automation industriarum quaerunt solutiones celeres, accurate, certas tenaces, integrae servo motorum fiunt essentialis motus technologiae moderandi, quae posteros robotici intelligentium generationi sustinet.
BESFOC Responsio:
Servus motor integratus pro tenacibus roboticis est solutionis mo- tionis pactae quae motor, servo coegi, encoder et electronicas in unam unitatem componit. BESFOC motores servo inserti ordinantur ad certas positiones potestates, torques stabilis output, et responsum festinanter pro applicationibus tenacibus roboticis. Cum systematibus servo traditis comparati, complexionem wiring minuunt, spatium institutionis conservant, et altiore systematis firmitate emendant.
BESFOC Responsio:
BESFOC motoribus servo integris multa commoda praebent pro tenacibus roboticis, inter quas magna praecisio, consilium compactum, moderatio intelligentis et integratio facilis . Constructum in encoder dat imperium clausurae ad operandum accurate situm et iterabilem. Structura integrata membra externa minuit et wiring, systema roboticum magis compactum, efficientem et ad conservandum faciliorem reddit.
BESFOC Responsio:
Servus motor integratus tenaciorem roboticum roboticum perficiendum meliorat, dum accurate motum imperium, vim tenacitatem aptabilem et responsionem dynamicam celeriter praebens. BESFOC motores servo praecise celeritatem, situm, et torquem regere possunt, permittentes tenaciores robotici ad diversa objecta tuto et efficaciter tractare. Hoc facit aptas applicationes ut robots industriales, robots collaborativos, conventus automated, et systemata fabricandi intelligentes.
BESFOC Responsio:
BESFOC motorum servo integratis late in variis applicationibus roboticis gripperorum adhibentur, inclusa automatio industrialis, arma robotica, robots collaborativis, instrumenti fabricandi captiosos, automationi horreorum, et systematum conventus accuratius . Moles compacta eorum et certa moderatio perficiendi aptas faciunt applicationes ad accuratam tenacitatem, situm, et motum repetitum requirunt.
BESFOC Responsio:
Quando eligens motorem integratum servo robotico tenaci, factores magni momenti includunt requiri torques, velocitatem, situm accurationem, magnitudinem motoriam, modum communicationis et ambitus operandi. BESFOC varias solutiones servo motoris integratae praebet et optiones customizationes ut obviam applicationes specificas roboticae applicationis, adiuvantes clientes ad certum et efficacem motum imperium consequendum.


