


スマートファクトリー、自動倉庫、インテリジェント物流の急速な発展に伴い、 無人搬送車(AGV)は 生産効率を向上させ、手作業を削減するために不可欠な機器となっています。 AGV が人間の近くで動作し、複雑な産業環境と相互作用するため、 機能安全が AGV モーション システムの重要な要件となっています。.
モーター システムは、動き、加速、ブレーキ、位置決めの精度を直接制御するため、AGV の最も重要なコンポーネントの 1 つです。ただし、従来の制御コマンドによってモーターを停止するだけでは、安全性を保証するには必ずしも十分ではありません。通信遅延、ソフトウェア障害、コントローラー障害、または予期しないシステムエラーにより、停止コマンドが発行された場合でもモーターがトルクを生成し続ける可能性があります。
このため、最新の AGV モーター ソリューションには STO (安全トルク オフ) 機能がますます統合されています。 STO は、システムの完全性を維持し、国際的な機能安全基準を満たしながら、モーターがトルクを発生するのを即座に防止する信頼性の高い安全メカニズムを提供します。
AGV メーカーとオートメーション エンジニアにとって、 その理由を理解する AGV モーターに は STO 機能が必要であり 、より安全で信頼性が高く、より効率的な自律移動ロボット システムを設計するためには不可欠です。
STO (Safe Torque Off)は、最新の で意図しないモーターの動きを防ぐために使用される機能安全機能です モーター ドライブ、サーボ モーター、および AGV モーター システム 。
STO が作動すると、モータードライブは直ちにトルクの発生を停止し、主電源が接続されたままモーターは回転力を発生できなくなります。
の場合 AGV (無人搬送車) アプリケーション、STO は、緊急事態やメンテナンス作業中にオペレーター、機器、周囲の環境を保護するための追加の安全層を提供します。
通常のモーター停止コマンドは、制御システムに依存してモーターに停止を指示します。
例えば:
コントローラ→通信ネットワーク→モータ駆動→モータ停止
ただし、この方法は次の影響を受ける可能性があります。
ソフトウェアエラー
通信障害
コントローラーの障害
STO は別個の安全チャネルを提供します。
安全装置 → STO入力 → モーター駆動 → トルク無効
この独立したパスにより、重大な状況における信頼性が向上します。
AGV は工場や倉庫で作業員と一緒に動作することがよくあります。 STO は、次のような原因による予期しない動きを防ぐのに役立ちます。
制御システムの故障
間違ったコマンド
電気的故障
STO はモーター ドライブ レベルで直接動作するため、標準的なソフトウェアベースの停止方法よりも速くトルクを無効にすることができます。
これは以下の削減に役立ちます。
衝突の危険性
機器の損傷
安全上の問題
STO は、次のような産業安全規格で広く認められています。
IEC 61800-5-2
IEC 61508
ISO 13849-1
STO 対応モーターを使用すると、AGV メーカーは国際的な安全要件を満たすシステムを設計できます。
STO は、保守または検査中に、システムに電力が供給された状態を維持しながら、偶発的なモーターの作動を防止します。
これにより、技術者の安全性が向上し、ダウンタイムが短縮されます。
STO (Safe Torque Off) は、次のような危険を回避する重要な安全機能です。 AGV モーターが 意図しないトルクを発生しないようにします。
STO は、主電源を取り外さずにトルク生成機能を切断することで、最新のオートメーション システムに高速で信頼性の高い、規格に準拠した保護を提供します。
AGV および AMR アプリケーションでは、 STO 機能を備えたモーターにより 、安全性が向上し、システム統合が容易になり、動作の信頼性が向上します。
Besfoc IDC60 AGV/AMR 用統合 DC サーボ モーター
IDC60 統合 BLDC サーボ モーター — 高効率、コンパクト、スマートな閉ループ モーション制御ソリューション |
||

|
製品概要: Besfoc の IDC60 統合型 BLDC サーボ モータは、モータ、ドライブ、エンコーダを 1 つのユニットに組み合わせたコンパクトな NEMA 24 ソリューションです。正確な閉ループ制御、安定したトルク、高速応答を実現します。統合された設計により、配線が削減され、スペースが節約されます。 |
|
主要な技術的ハイライト
|
||
代表的な用途
|
||
パラメータ |
IDC60仕様 |
モーターの種類 |
統合された BLDC サーボ モーター |
フレームサイズ |
60mm |
パワーレンジ |
200W / 400W |
定格電圧 |
24V / 48V |
定格速度 |
3000rpm |
定格トルク |
0.63N・m / 1.27N・m |
エンコーダ |
17ビット磁気エンコーダ |
コミュニケーション |
パルス / RS485 / CANopen |
オプション機能 |
ギアボックス、ブレーキ、冷却ファン |

|

|

|

|

|
|---|---|---|---|---|
軸 |
端子ハウジング |
ウォームギアボックス |
遊星ギアボックス |
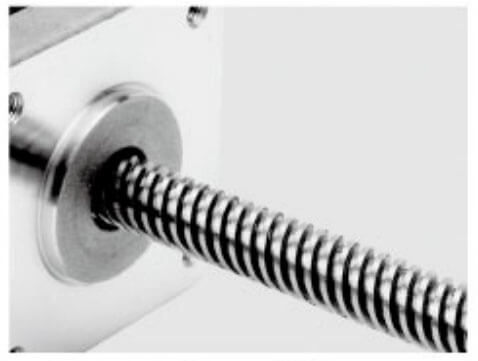
送りねじ |

|

|

|

|

|
直線運動 |
ボールねじ |
ブレーキ |
IPレベル |
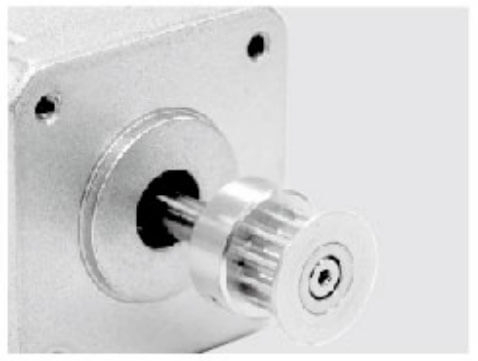
|
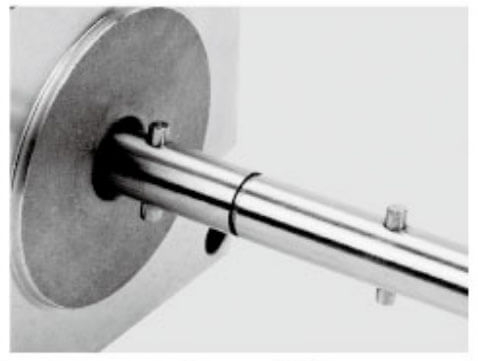
|
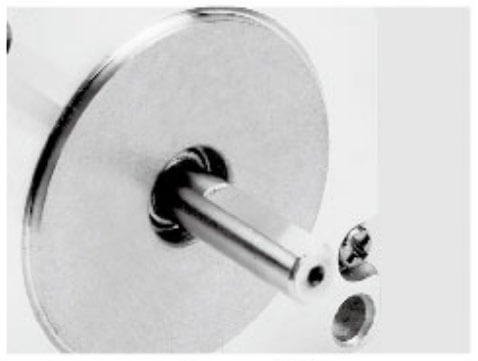
|
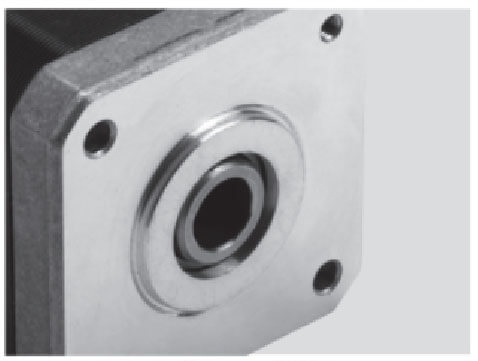
|
|
|
|---|---|---|---|---|---|
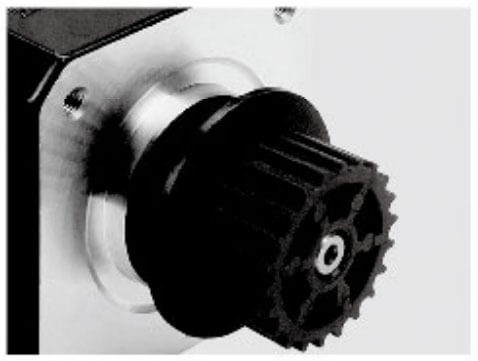
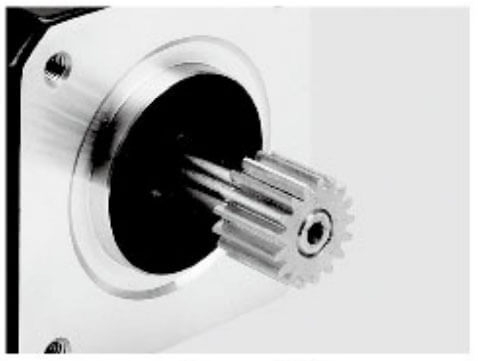
アルミプーリー |
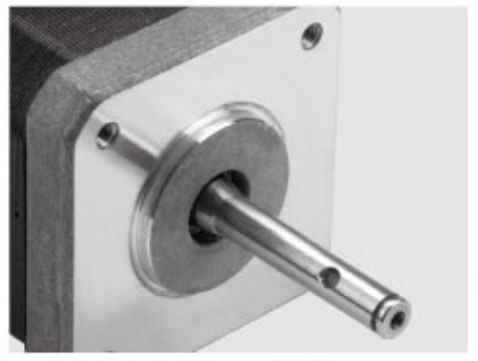
シャフトピン |
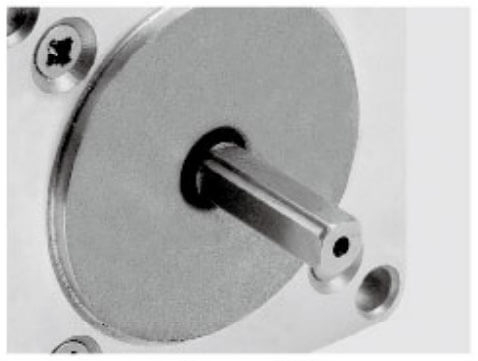
シングルDシャフト |
中空シャフト |
プラスチックプーリー |
ギヤ |
|
|
|
|
|
|
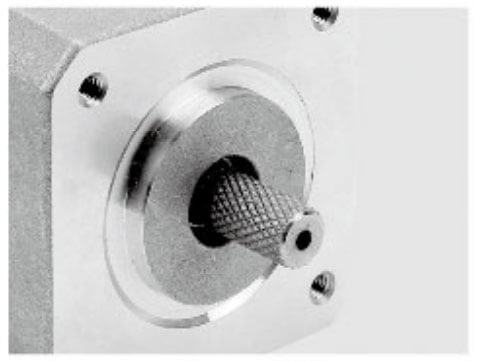
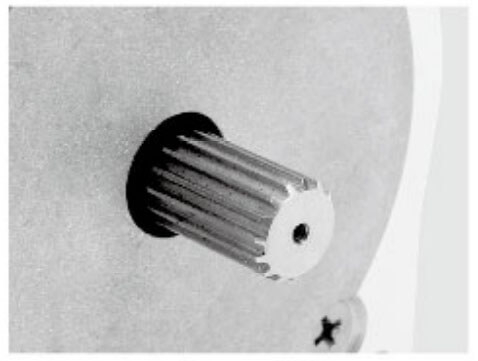
ローレット加工 |
ホブシャフト |
ねじ軸 |
中空シャフト |
ダブルDシャフト |
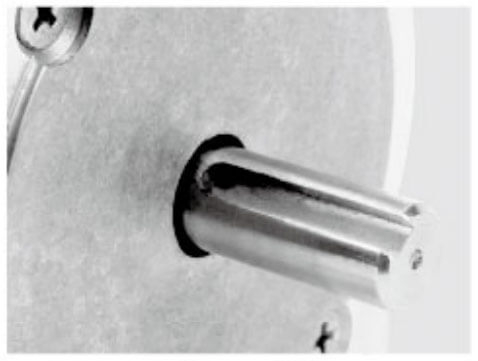
キー溝 |
従来の AGV システムの多くは、ソフトウェアベースの停止方法に依存しています。たとえば、メイン コントローラーは次のようなコマンドを送信します。
「モーターを停止してください。」
モーターコントローラーはこの指令を受信し、車両が停止するまで徐々に速度を下げます。
この方法は通常の動作中には機能しますが、安全性が重要な状況では制限があります。
AGV は、次のような複数のデバイス間の通信に大きく依存します。
産業用コンピュータ
モーションコントローラー
モータードライブ
センサー
ナビゲーションシステム
通信エラーが発生すると、停止指令がモータードライブに正しく届かない可能性があります。
考えられる原因は次のとおりです。
通信中断
ネットワーク障害
コントローラーの故障
ソフトウェアのバグ
間違ったプログラミング
STO は、通常のモーション コントロール ソフトウェアに依存しない独立した安全チャネルを提供します。
標準のブレーキコマンドはモーター速度を低下させますが、必ずしもトルクの生成を排除するわけではありません。
たとえば、緊急事態の場合は次のようになります。
モーターは依然として保持トルクを生成する可能性があります。
車両が障害物に押し付けられ続ける可能性があります。
メンテナンス中は予期せぬ動作が発生する場合があります。
STO は、モーターが駆動トルクを生成できないようにし、オペレーターと装置にとってより安全な状態を作り出します。
STO の主な利点は、人員と機器の安全性が向上することです。
AGV は、人間と機械が同じ作業スペースを共有する次のような環境で動作することがよくあります。
ものづくりのワークショップ
倉庫
組立ライン
配送センター
製薬施設
オペレーターが作業エリアに入るか、予期せぬ障害物が現れた場合、STO はモーターのトルクを即座に無効にし、危険な動きを防止します。
これにより、協調的な産業環境において AGV がより安全になります。
最新の産業オートメーション システムは、厳格な安全規制に準拠する必要があります。
STO 機能を備えた AGV モーターは、メーカーが次のような国際規格の要件を満たすのに役立ちます。
IEC 61800-5-2: 可変速電力駆動システム – 機能安全
IEC 61508: 電気/電子システムの機能安全
ISO 13849-1: 制御システムの安全関連部分
STO は一般に、適切に実装された場合に高い信頼性を備えた基本的な安全機能として分類されます。
世界市場をターゲットとする AGV メーカーにとって、STO 機能は製品の競争力を大幅に向上させることができます。
従来の停止方法はソフトウェアの処理時間に依存します。
センサー検出 → コントローラー決定 → 通信 → モーター指令 → モーター応答
このプロセスにより遅延が発生する可能性があります。
安全信号がモータードライブのトルク生成経路に直接影響するため、STO は応答時間を短縮します。
高速 AGV の場合、この迅速な応答により以下が削減されます。
停止距離
衝突の危険性
機器の損傷
オペレーターの危険性
緊急ブレーキが頻繁に発生すると、機械コンポーネントにストレスがかかる可能性があります。
従来の緊急停止には以下が含まれる場合があります。
急なモーターブレーキ
ギアボックスの衝撃
車輪の滑り
機械的振動
STO と制御されたブレーキ戦略を組み合わせることで、AGV システムは次の両方を実現できます。
通常運転時のスムーズな停止
安全イベント中のトルクの即時除去
これにより、以下の耐用年数を延ばすことができます。
ギアボックス
駆動輪
カップリング
メカニカルトランスミッション部品
STO (Safe Torque Off)は、意図しない動きを防ぐために最新の で使用されている重要な安全機能です AGV モーター システム 。主電源を接続したままにすると、モーターがトルクを生成する能力が無効になります。
人、機械、複雑な環境の周囲で動作する AGV に対して、STO は信頼性の高い安全層を提供し、モーターの故障、制御エラー、または緊急事態によって引き起こされるリスクを軽減します。
安全装置は、次のような潜在的な危険を検出します。
非常停止ボタンの作動
セーフティスキャナ検出
ドアまたは保護装置の開口部
コントローラの安全信号の割り込み
次に、セーフティ コントローラは STO 信号を AGV モータ ドライブに送信します。
STO 入力は、専用の安全回路を通じて安全信号を受信します。
一般的な安全装置には次のようなものがあります。
安全PLC
セーフティリレー
非常停止システム
安全センサー
STO 回路は、通常のモーター制御通信とは独立して動作します。
STO コマンドを受信すると、モーター ドライブはトルクの生成に必要なエネルギーを即座に遮断します。
モーター:
電磁トルクの発生を停止します
加速できない、駆動力を維持できない
安全な状態に入る
モーター電源は必ずしも切断する必要はありません。
安全性の問題が解決された後:
STO信号が解除される
モータードライブは安全チェックを実行します
トルク出力が再び有効になります
AGV が動作を再開します
再起動条件は AGV の安全設計によって異なります。
一般的な AGV モーター システムには以下が含まれます:
安全センサー ↓ 安全 PLC / リレー ↓ STO 入力 ↓ モーター ドライブ ↓ AGV モーター この独立した安全パスにより、主制御システムに問題が発生した場合でもモーターを確実に停止できます。
AGV はオペレーターの近くで作業することがよくあります。 STO は、以下の原因による偶発的なモーター トルクの防止に役立ちます。
ソフトウェアの障害
通信エラー
コントローラーの障害
従来の停止方法は次のものに依存しています。
コントローラ→通信→モータ指令→停止
STO はドライブ レベルでトルクを直接無効にし、応答時間を短縮します。
STO を備えた AGV モーターは、次のような産業安全要件を満たすのに役立ちます。
IEC 61800-5-2
ISO 13849-1
IEC 61508
STO は、予期しないモーターの動きによって引き起こされるリスクを軽減し、以下を保護します。
オペレーター
AGVの積載
機械部品
生産設備
関数 |
通常停止 |
STO |
|---|---|---|
制御方法 |
ソフトウェアコマンド |
安全回路 |
トルクの除去 |
すぐには保証されない |
トルクを直接無効にします |
通信依存性 |
必須 |
独立した |
安全レベル |
標準制御 |
機能安全 |
応用 |
日常業務 |
緊急事態 |
STO は一般的に次の用途で使用されます。
倉庫用AGV
自律移動ロボット (AMR)
工場搬送ロボット
重量物移動ロボット
協調自動化システム
これはを使用する AGV にとって特に有益です。 統合サーボ モーター、モーター、ドライブ、エンコーダー、通信システムが 1 つのコンパクトなユニットに統合されている
STO は、AGV モーター システムの重要な安全機能であり、意図しないトルクの発生を防止し、動作の安全性を向上させます。
STO は、独立した安全制御パスを作成することにより、システムの信頼性を維持しながら、緊急時に AGV を迅速に安全状態に移行させることができます。
最新の AGV および AMR アプリケーションの場合、 統合 STO 機能を備えたモーターを選択すると 、より安全な操作、容易なコンプライアンス、およびより信頼性の高い自動化パフォーマンスを実現できます。
STO と非常停止システムは関連していますが、目的は異なります。
関数 |
非常停止 |
STO |
|---|---|---|
目的 |
危険な機械の操作を停止する |
モーターのトルクを取り除く |
操作方法 |
安全コマンド |
ドライブレベルの安全機能 |
電源切断 |
電源が切断される可能性があります |
通常は電源が接続された状態を維持します |
応答速度 |
システム設計による |
非常に速い |
応用 |
機械の緊急停止を完了する |
モーターの安全制御 |
AGV アプリケーションでは、STO は通常、緊急停止装置の代替ではなく、完全な安全アーキテクチャの一部です。
AGV は、人間、機械、ロボットが同じ作業スペースを共有することが多い動的環境で動作します。
STO を使用しないと、次の原因で予期しない動作が発生する可能性があります。
コントローラーエラー
通信障害
ソフトウェアの障害
不正なモーションコマンド
STO 機能は、モーター ドライブ内のトルク生成を直接無効にし、AGV が駆動力を生成し続けることができないようにします。
統合サーボ モーターは、次のような通信システムに大きく依存しています。
CANopen
EtherCAT
Modbus RTU
RS485
これらのプロトコルは正確なモーション制御を提供しますが、安全性が重要な機能には必ずしも十分であるとは限りません。
STO は、通常の制御ネットワークから独立して動作します。
安全装置 → STO 入力 → 内蔵モータードライブ → トルク無効
この分離により、システムの安全性と信頼性が向上します。
従来の緊急停止は通常、ソフトウェア コマンドに依存します。
AGV コントローラ → モータ指令 → モータ減速
このプロセスでは遅延が発生する可能性があります。
STO を使用する場合:
緊急信号 → STO 作動 → トルク除去
モーターはトルクの生成をすぐに停止するため、次のようなリスクが軽減されます。
衝突
負荷ダメージ
作業者の負傷
統合されたサーボ モーターはすでに複数の機能を組み合わせているため、STO を追加すると、外部の安全ハードウェアを追加する必要がなくなります。
利点は次のとおりです。
キャビネットサイズの縮小
ケーブルの削減
配線の簡素化
より簡単な設置
コンポーネントが少ないということは、潜在的な故障箇所が少ないことを意味します。
STO を備えた統合モーターにより、以下への依存が軽減されます。
外部モータードライブ
追加の安全モジュール
複雑な配線接続
これにより、AGV システム全体の信頼性が向上します。
STO は、統合 AGV サーボ モーターが次のような産業用機能安全要件を満たすのに役立ちます。
IEC 61800-5-2
ISO 13849-1
IEC 61508
世界市場に販売する AGV メーカーにとって、STO 機能は重要な要件になりつつあります。
一般的な STO 操作には次のものが含まれます。
安全回路が作動しています。
STO 入力は有効なままです。
モータードライブは正常にトルクを制御します。
AGV は移動コマンドを実行します。
安全センサーが危険を検知します。
STO信号がアクティブになります。
モーター駆動によりトルクの発生が妨げられます。
AGV は安全状態に入ります。
安全状態が解除されます。
STO がリセットされます。
モータートルクが有効になります。
AGVが運転を再開します。
特徴 |
ソフトウェア停止 |
STO機能 |
|---|---|---|
制御方法 |
モーションコマンド |
安全回路 |
安全レベル |
標準制御 |
機能安全 |
通信依存性 |
必須 |
独立した |
トルクの除去 |
制御停止 |
ダイレクトトルク無効化 |
緊急アプリケーション |
限定 |
適切な |
STO 機能は、統合型 AGV サーボ モーターにとって不可欠な安全機能です。 AGV がよりインテリジェントになり、産業環境で広く使用されるようになるにつれて、安全な操作のためには意図しないモーター トルクを防ぐことが重要になります。
STO をサーボ モーターに統合することで、AGV メーカーは次のことを実現できます。
より迅速な緊急対応
オペレーターの安全性の向上
シンプルなシステム設計
国際規格への準拠の向上
次世代の AGV および AMR システムの場合、 STO 機能を備えた統合サーボ モーターは、より安全で信頼性が高く、より効率的なモーション制御ソリューションを提供します。
STO を備えた AGV モーターは、以下の分野で広く使用されています。
AGV は保管エリアとピッキングステーションの間で商品を輸送します。 STO は、作業者が動作ゾーンに入るときの予期せぬ動きを防ぐのに役立ちます。
自動車、エレクトロニクス、機械の工場では、AGV は生産作業員の近くで稼働します。 STO は、人間とマシンのコラボレーションの安全性を向上させます。
デリケートな物質の輸送には、正確かつ安全な輸送が必要です。 STO は、制御された環境で信頼性の高い動作を保証するのに役立ちます。
高積載量の AGV の場合、制御されていない動きが重大なリスクを引き起こす可能性があります。 STO は追加の保護層を提供します。
AGV がより高度な自律性とインテリジェンスを目指して進化するにつれて、安全性の要件は増加し続けます。
将来の AGV モーター システムには、以下が統合される可能性があります。
より高いSIL定格の安全機能
高度な診断フィードバック
安全通信プロトコル
故障の予測検出
AIによる安全監視
STO は、意図しないモーターのトルクを防止するためのシンプルで信頼性が高く、国際的に認められた方法を提供するため、自律移動ロボットの基本的な安全技術の 1 つであり続けるでしょう。
STO (安全トルクオフ) 機能は、最新の AGV モーターにとって重要な安全機能です。これにより、緊急事態、メンテナンス作業、または安全イベント中にモーターが意図しないトルクを生成することがなくなります。
従来のソフトウェアベースの停止方法と比較して、STO は、より高速な応答、より高い信頼性、安全性コンプライアンスの向上、およびオペレータと機器のより優れた保護を提供します。
AGV がスマート ファクトリー、自動倉庫、インテリジェントな物流システムに拡大し続けるにつれて、安全で効率的で将来に備えた自動化ソリューションを実現するには、 統合 STO 機能を備えた AGV モーターの選択が ますます重要になります。
回答:
STO (Safe Torque Off) は、主電源を切断せずにモーターがトルクを生成する機能を無効にする機能安全機能です。 AGV モーターでは、STO がドライブ レベルでトルクの生成を停止することで意図しない動作を防止し、緊急時、メンテナンス時、および異常な動作状態時の安全性を向上させます。
回答:
AGV は人間と機械が協働する環境で動作するため、AGV モーターには STO 機能が必要です。 STO は、ソフトウェア エラー、通信障害、コントローラの障害、または不正なコマンドによって引き起こされる予期しないモータの動きを防止する信頼性の高い安全メカニズムを提供します。
回答:
STO は、非常停止ボタン、セーフティ スキャナ、セーフティ PLC などのデバイスから安全信号を受信することによって機能します。モータードライブが作動すると、トルクの生成が直ちにブロックされ、電源が接続されている間は AGV モーターが駆動力を生成できなくなります。
回答:
通常のモーター停止コマンドは、ソフトウェア制御とコントローラーとモータードライブ間の通信に依存します。 STO は、独立した安全回路を使用してトルクの生成を直接無効にし、緊急事態においてより迅速な応答とより高い安全性の信頼性を提供します。
回答:
STO はすべての AGV システムに必要なわけではありませんが、機能安全が重要な産業環境で動作する AGV および AMR には強く推奨されます。 STO は、メーカーが安全要件を満たし、予期しないモーターの動作に関連するリスクを軽減するのに役立ちます。
回答: STO は、
などの国際機能安全規格で定義されています IEC 61800-5-2、 , IEC 61508 、 ISO 13849-1。 STO 機能を備えた AGV モーター システムは、メーカーが世界的な安全要件を満たす、より安全なオートメーション機器を設計するのに役立ちます。
回答:
いいえ。STO を起動した後、トルクを再び有効にする前に、AGV モーターは安全リセット プロセスを完了する必要があります。再起動方法は、AGV の安全設計と制御システムの構成によって異なります。
回答:
STO を備えた統合 AGV サーボ モーターは、モーター、ドライブ、エンコーダー、通信インターフェイス、安全機能を 1 つのシステムに組み合わせることで、コンパクトで信頼性の高いモーション ソリューションを提供します。利点としては、配線の削減、設置の容易さ、安全性の向上、システムの信頼性の向上などが挙げられます。
回答:
いいえ。STO は通常、主電源を切断しません。代わりに、モータードライブがトルクを生成する能力を無効にします。これにより、意図しないモーターの回転を防ぎながら、システムに電力を供給したままにすることができます。
回答:
AGV と AMR がより高速かつスマートになり、スマート ファクトリーや自動倉庫で広く使用されるようになるにつれて、安全性の要件は増加し続けています。 STO は、より安全な人間と機械のコラボレーションと高度な自動化システムをサポートする信頼性の高い安全層を提供します。


