
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-08-06 Origen: Sitio


Con el rápido desarrollo de fábricas inteligentes, almacenes automatizados y logística inteligente, los vehículos guiados automatizados (AGV) se han convertido en equipos esenciales para mejorar la eficiencia de la producción y reducir las operaciones de manipulación manual. A medida que los AGV operan más cerca de los humanos e interactúan con entornos industriales complejos, la seguridad funcional se ha convertido en un requisito crítico para los sistemas de movimiento de AGV..
El sistema de motor es uno de los componentes más importantes de un AGV porque controla directamente el movimiento, la aceleración, el frenado y la precisión del posicionamiento. Sin embargo, detener el motor mediante comandos de control tradicionales no siempre es suficiente para garantizar la seguridad. Los retrasos en la comunicación, las fallas del software, las fallas del controlador o los errores inesperados del sistema pueden hacer que el motor continúe generando torque incluso cuando se haya emitido un comando de parada.
Por este motivo, las modernas soluciones de motores AGV integran cada vez más la función STO (Safe Torque Off) . STO proporciona un mecanismo de seguridad confiable que evita inmediatamente que el motor produzca torque mientras mantiene la integridad del sistema y cumple con los estándares internacionales de seguridad funcional.
Para fabricantes de AGV e ingenieros de automatización, entender por qué Los motores AGV necesitan que la función STO sea esencial para diseñar sistemas de robots móviles autónomos más seguros, confiables y eficientes.
STO (Safe Torque Off) es una característica de seguridad funcional utilizada en motores modernos, servomotores y sistemas de motores AGV para evitar el movimiento involuntario del motor.
Cuando se activa STO, el motor deja de generar torque inmediatamente, evitando que el motor produzca fuerza de rotación mientras mantiene conectada la fuente de alimentación principal.
Para aplicaciones AGV (vehículo guiado automáticamente) , STO proporciona una capa de seguridad adicional para proteger a los operadores, los equipos y el entorno circundante durante situaciones de emergencia u operaciones de mantenimiento.
Un comando de parada de motor normal depende del sistema de control para indicarle al motor que se detenga.
Por ejemplo:
Controlador → Red de comunicación → Variador de motor → Parada del motor
Sin embargo, este método puede verse afectado por:
Errores de software
Fallos de comunicación
Fallos del controlador
STO proporciona un canal de seguridad independiente:
Dispositivo de seguridad → Entrada STO → Accionamiento del motor → Torque deshabilitado
Esta ruta independiente mejora la confiabilidad durante situaciones críticas.
Los AGV suelen operar junto a los trabajadores en fábricas y almacenes. STO ayuda a prevenir movimientos inesperados causados por:
Fallos del sistema de control.
Comandos incorrectos
Fallas electricas
Debido a que STO funciona directamente en el nivel del variador del motor, puede desactivar el par más rápido que los métodos de parada estándar basados en software.
Esto ayuda a reducir:
Riesgos de colisión
Daño al equipo
Peligros de seguridad
STO está ampliamente reconocido en las normas de seguridad industrial, que incluyen:
CEI 61800-5-2
CEI 61508
ISO 13849-1
El uso de motores habilitados para STO ayuda a los fabricantes de AGV a diseñar sistemas que cumplan con los requisitos de seguridad internacionales.
Durante el mantenimiento o la inspección, STO evita la activación accidental del motor y al mismo tiempo permite que el sistema permanezca alimentado eléctricamente.
Esto mejora la seguridad de los técnicos y reduce el tiempo de inactividad.
STO (Safe Torque Off) es una función de seguridad crítica que evita Los motores AGV generen un par no deseado.
Al desconectar la función de producción de par sin quitar la fuente de alimentación principal, STO proporciona una protección rápida, confiable y que cumple con los estándares para los sistemas de automatización modernos.
Para aplicaciones AGV y AMR, los motores equipados con capacidad STO ofrecen seguridad mejorada, integración más sencilla del sistema y mayor confiabilidad operativa.
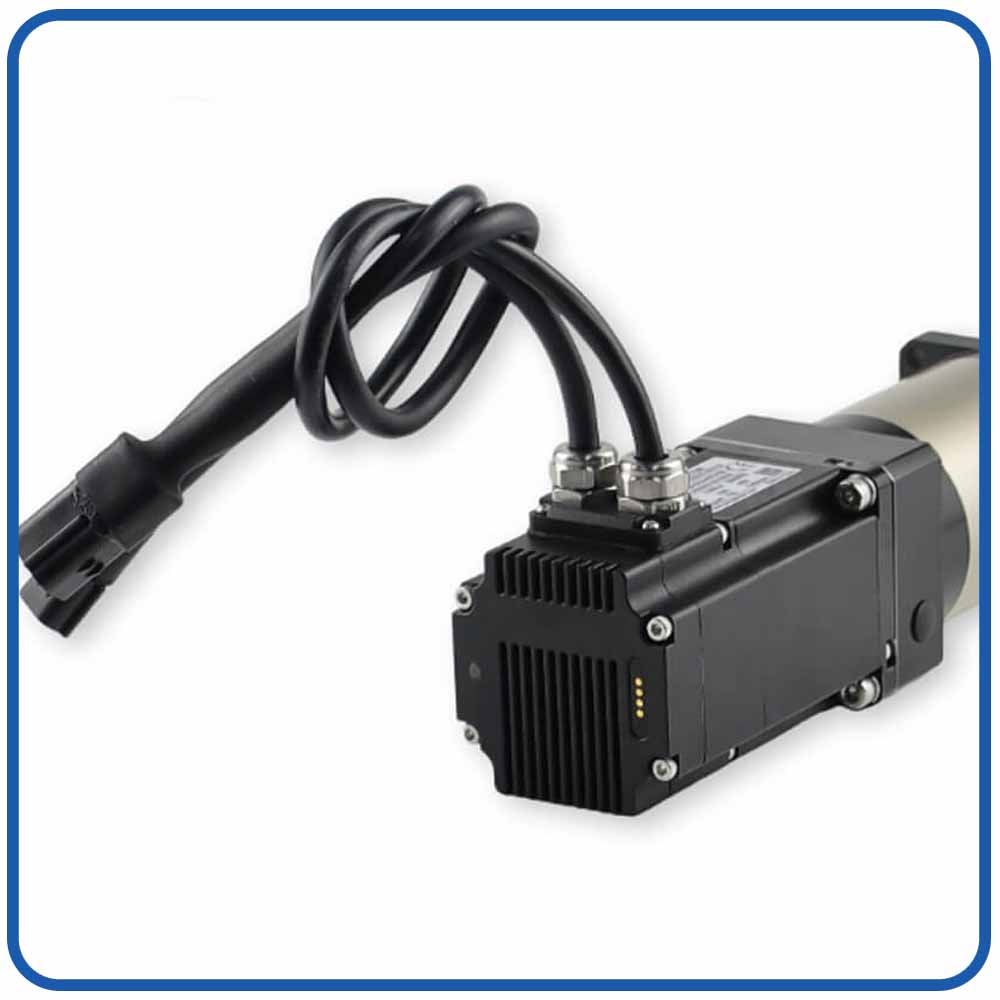
Servomotores de CC integrados Besfoc IDC60 para AGV/AMR
Servomotor BLDC integrado IDC60: solución de control de movimiento de circuito cerrado inteligente, compacta y de alta eficiencia |
||

|
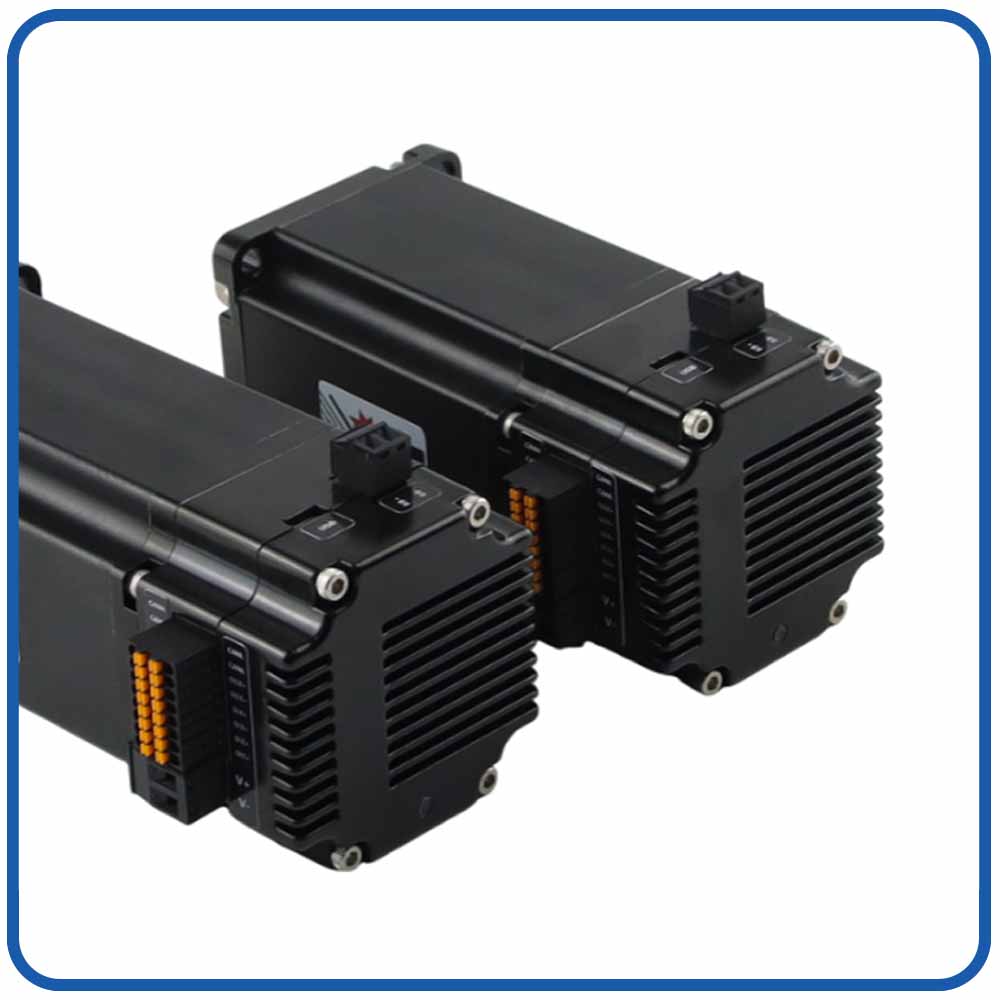
Descripción general del producto: El servomotor BLDC integrado IDC60 de Besfoc es una solución NEMA 24 compacta que combina motor, variador y codificador en una sola unidad. Proporciona un control preciso de circuito cerrado, un par estable y una respuesta rápida. Su diseño integrado reduce el cableado y ahorra espacio. |
|
Aspectos técnicos clave
|
||
Aplicaciones típicas
|
||
Parámetro |
Especificación IDC60 |
Tipo de motor |
Servomotor BLDC integrado |
Tamaño del marco |
60mm |
Rango de potencia |
200W / 400W |
Tensión nominal |
24V / 48V |
Velocidad nominal |
3000 rpm |
Par nominal |
0,63 Nm/1,27 Nm |
Codificador |
Codificador magnético de 17 bits |
Comunicación |
Pulso / RS485 / CANopen |
Características opcionales |
Caja de cambios, freno, ventilador de refrigeración |
|
|
|
|
|
|---|---|---|---|---|
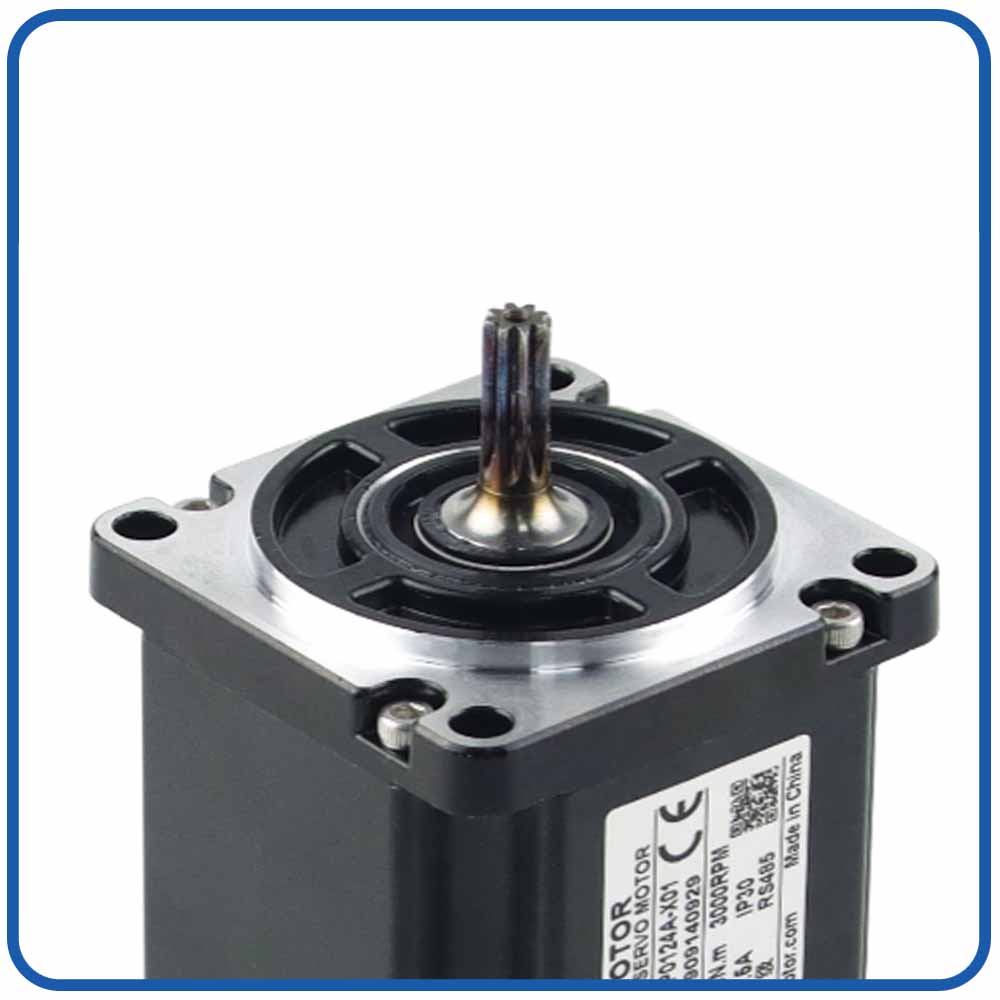
Eje |
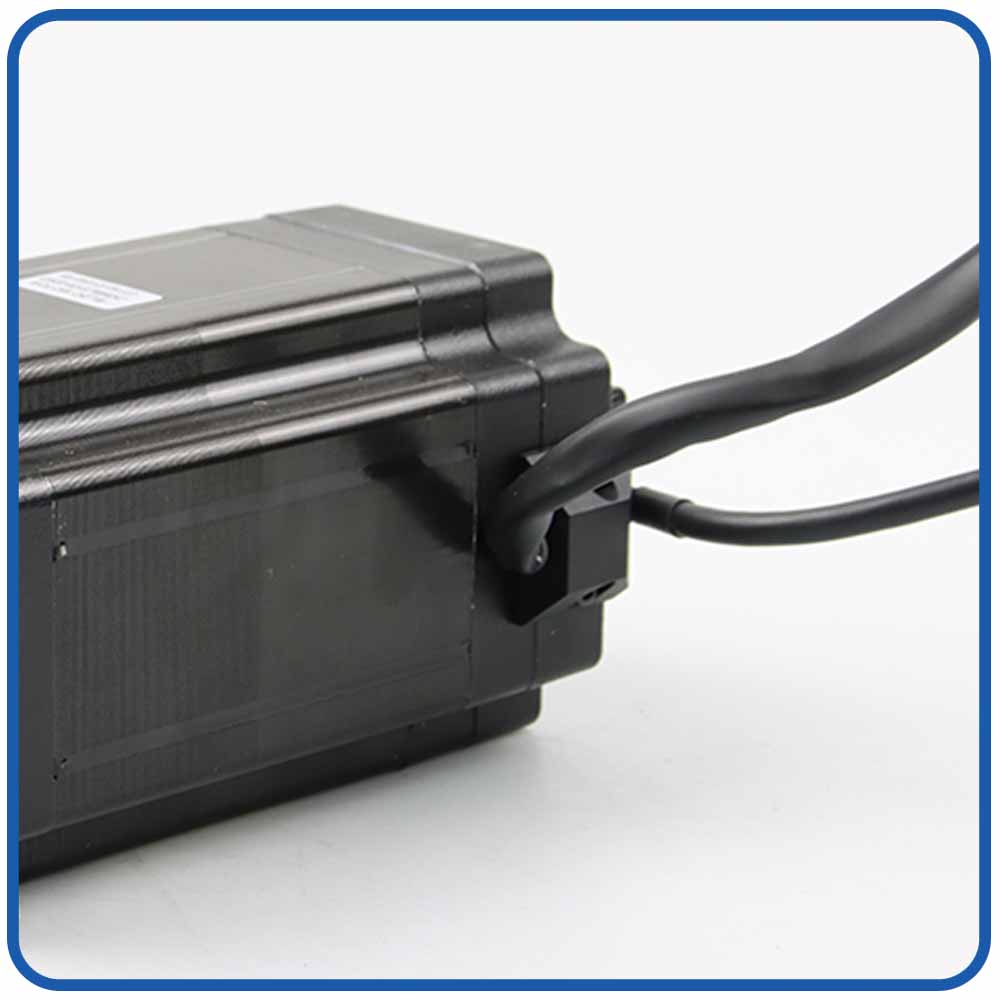
Caja de terminales |
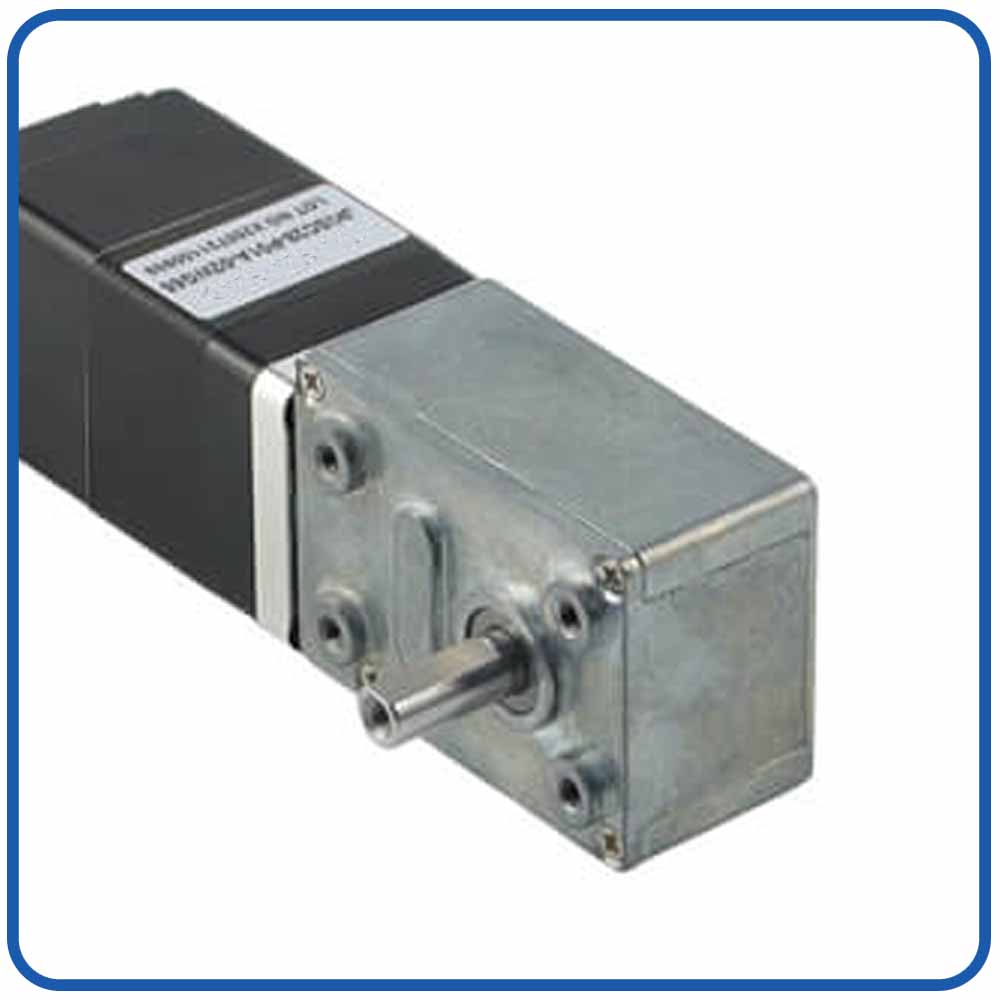
Caja de engranajes helicoidales |
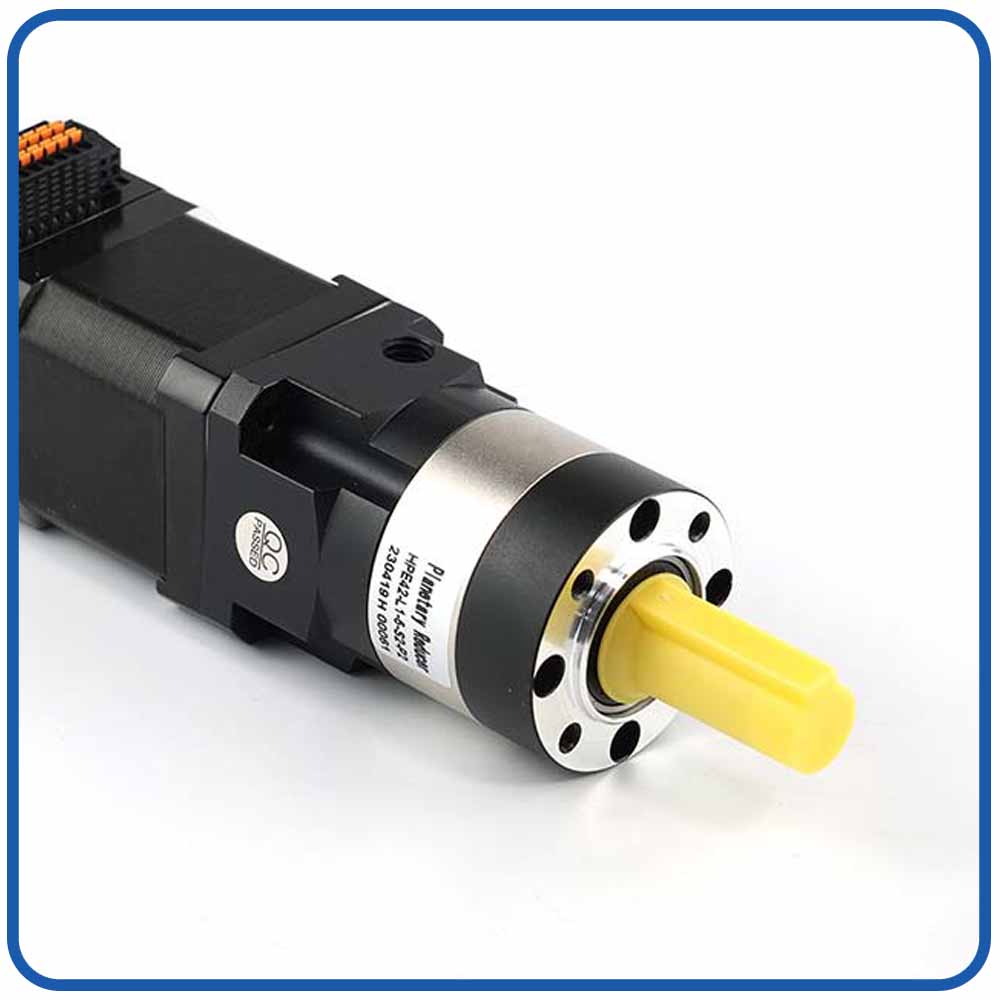
Caja de cambios planetaria |
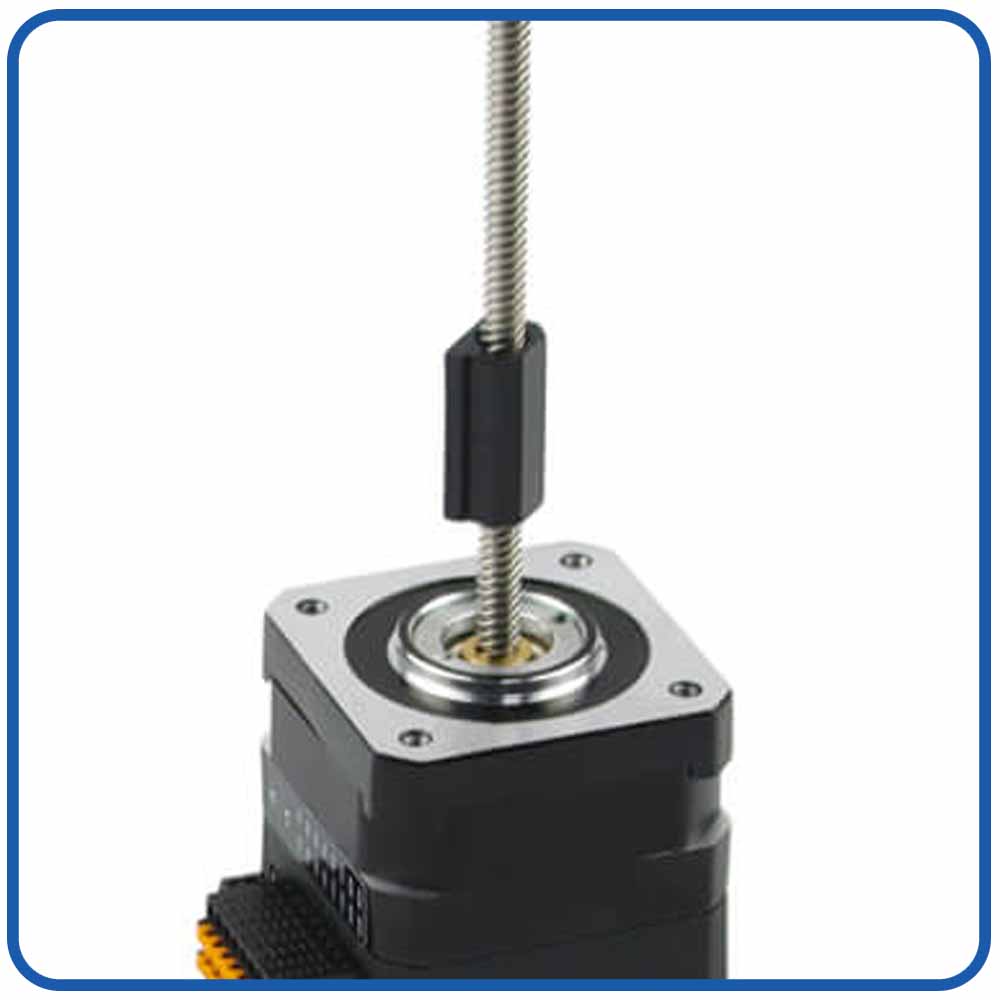
Tornillo de avance |
|
|
|
|
|
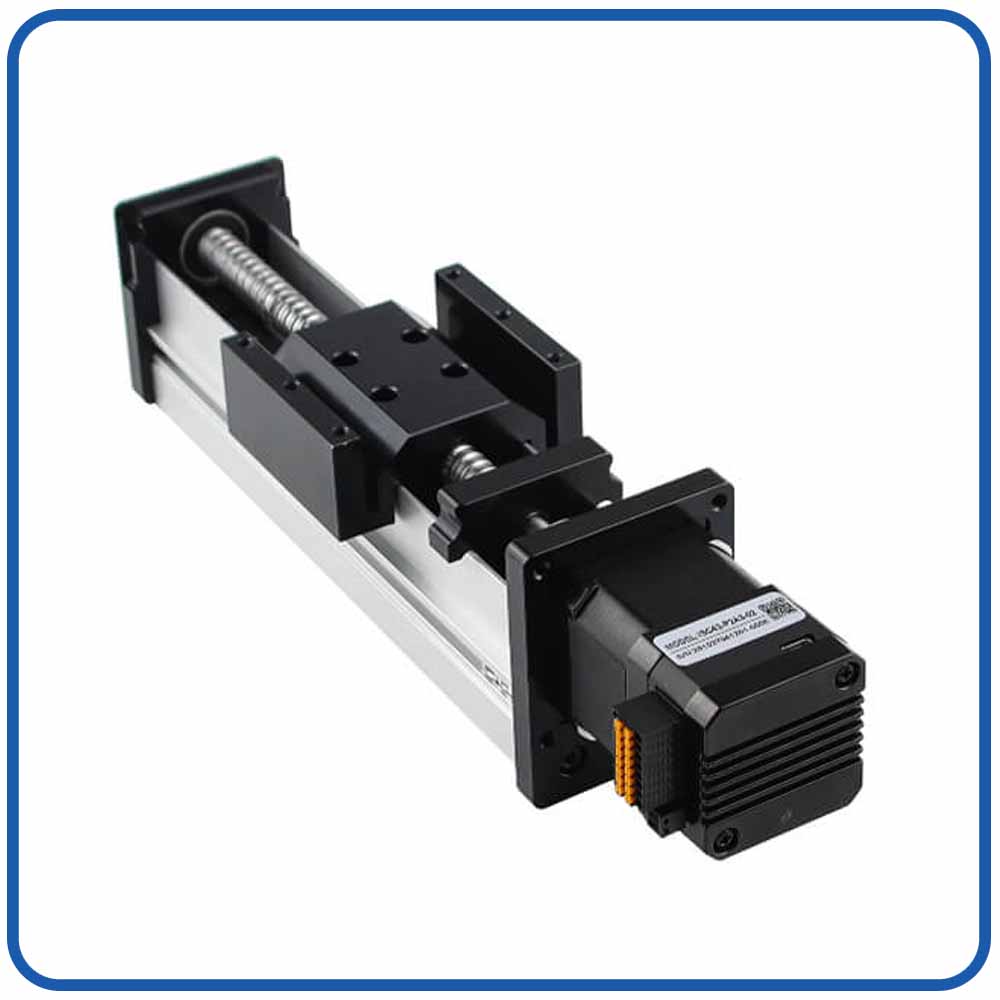
Movimiento lineal |
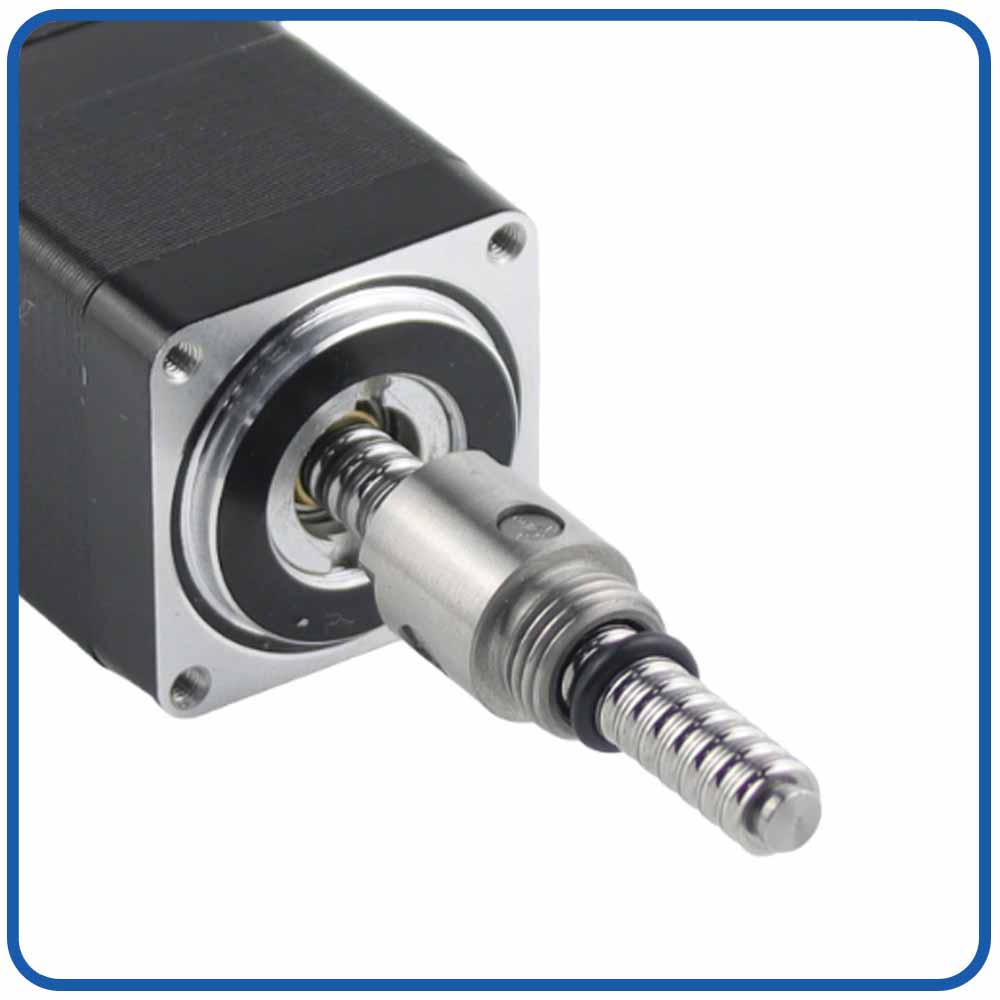
Husillo de bolas |
Freno |
Nivel IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
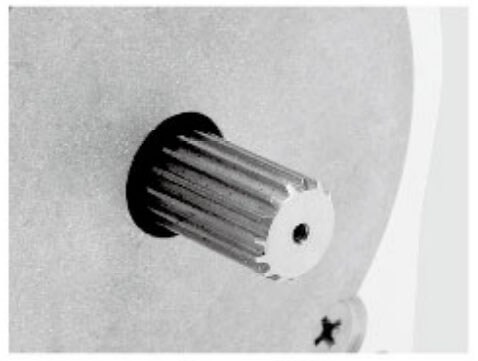
Polea de aluminio |
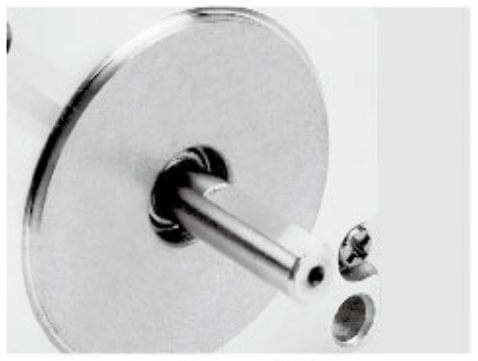
Pasador del eje |
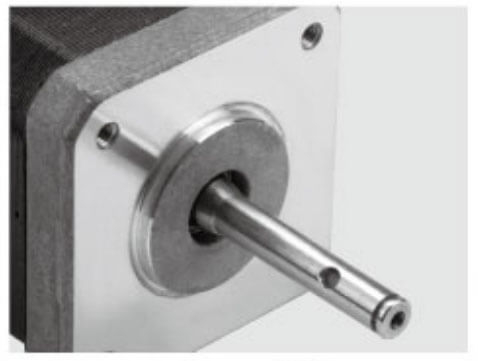
Eje D simple |
Eje hueco |
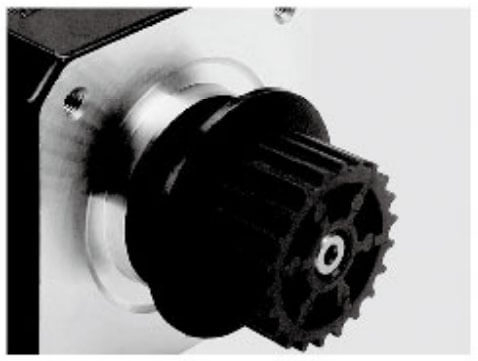
Polea de plastico |
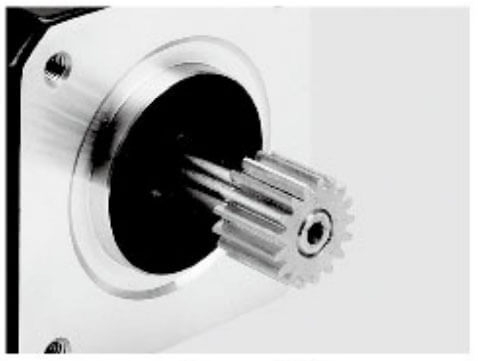
Engranaje |
|
|
|
|
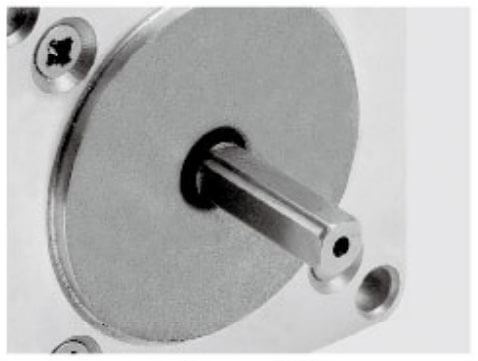
|
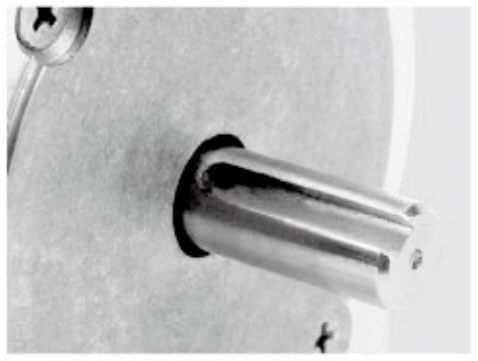
|
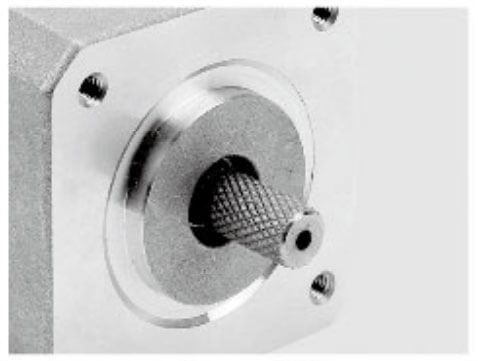
moleteado |
Eje de tallado |
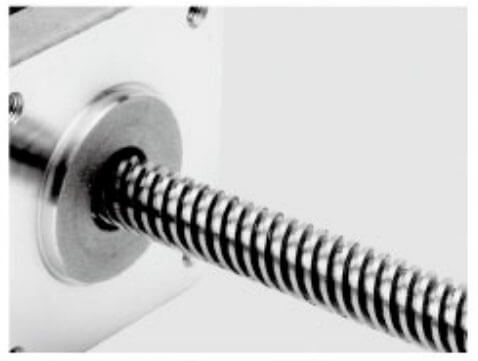
Eje de tornillo |
Eje hueco |
Eje doble D |
chavetero |
Muchos sistemas AGV convencionales dependen de métodos de parada basados en software. Por ejemplo, el controlador principal envía un comando como:
'Detenga el motor'.
El controlador del motor recibe esta orden y reduce gradualmente la velocidad hasta que el vehículo se detiene.
Aunque este método funciona durante el funcionamiento normal, tiene limitaciones en situaciones críticas para la seguridad.
Los AGV dependen en gran medida de la comunicación entre múltiples dispositivos, incluidos:
Computadoras industriales
Controladores de movimiento
Accionamientos motorizados
Sensores
Sistemas de navegación
Si se producen errores de comunicación, es posible que el comando de parada no llegue correctamente al variador de velocidad.
Las posibles causas incluyen:
interrupción de la comunicación
Fallo de red
Mal funcionamiento del controlador
Errores de software
Programación incorrecta
STO proporciona un canal de seguridad independiente que no depende del software de control de movimiento normal.
Un comando de frenado estándar reduce la velocidad del motor pero no necesariamente elimina la producción de torque.
Por ejemplo, durante una situación de emergencia:
Es posible que el motor aún produzca par de retención.
El vehículo puede seguir empujando contra un obstáculo.
Durante el mantenimiento pueden producirse movimientos inesperados.
STO garantiza que el motor no pueda generar par motor, creando una condición más segura para los operadores y el equipo.
La principal ventaja de STO es mejorar la seguridad del personal y del equipo.
Los AGV suelen operar en entornos donde humanos y máquinas comparten el mismo espacio de trabajo, incluidos:
Talleres de fabricación
Almacenes
Líneas de montaje
Centros de distribución
Instalaciones farmacéuticas
Si un operador ingresa al área de trabajo o aparece un obstáculo inesperado, STO puede desactivar rápidamente el par del motor y evitar movimientos peligrosos.
Esto hace que los AGV sean más seguros para entornos industriales colaborativos.
Los sistemas de automatización industrial modernos deben cumplir estrictas normas de seguridad.
Los motores AGV con función STO ayudan a los fabricantes a cumplir con los requisitos de normas internacionales como:
IEC 61800-5-2: Sistemas de accionamiento de potencia eléctrica de velocidad ajustable – Seguridad funcional
IEC 61508: Seguridad funcional de sistemas eléctricos/electrónicos
ISO 13849-1: Partes de sistemas de control relacionadas con la seguridad
STO se clasifica comúnmente como una función de seguridad básica con alta confiabilidad cuando se implementa correctamente.
Para los fabricantes de AGV que apuntan a mercados globales, la capacidad STO puede mejorar significativamente la competitividad del producto.
Los métodos de parada tradicionales dependen del tiempo de procesamiento del software:
Detección del sensor → Decisión del controlador → Comunicación → Comando del motor → Respuesta del motor
Este proceso puede introducir retrasos.
STO reduce el tiempo de respuesta porque la señal de seguridad afecta directamente la ruta de generación de par del motor.
Para los AGV de alta velocidad, esta rápida respuesta puede reducir:
Distancia de frenado
Riesgo de colisión
Daño al equipo
Peligros para el operador
El frenado de emergencia con frecuencia puede generar tensión en los componentes mecánicos.
Las paradas de emergencia tradicionales pueden implicar:
Frenado repentino del motor
Impacto de la caja de cambios
Patinaje de ruedas
Vibración mecánica
Al combinar STO con estrategias de frenado controladas, los sistemas AGV pueden lograr ambas cosas:
Parada suave durante el funcionamiento normal
Eliminación inmediata del torque durante eventos de seguridad
Esto ayuda a extender la vida útil de:
Cajas de cambios
ruedas motrices
Acoplamientos
Componentes de transmisión mecánica
STO (Safe Torque Off) es una función de seguridad importante que se utiliza en los sistemas de motores AGV modernos para evitar movimientos involuntarios. Inhabilita la capacidad del motor para generar torque mientras mantiene conectada la fuente de alimentación principal.
Para los AGV que operan alrededor de personas, máquinas y entornos complejos, STO proporciona una capa de seguridad confiable para reducir los riesgos causados por fallas del motor, errores de control o situaciones de emergencia.
Un dispositivo de seguridad detecta un peligro potencial, como por ejemplo:
Activación del botón de parada de emergencia
Detección de escáner de seguridad
Apertura de puerta o dispositivo de protección
Interrupción de la señal de seguridad del controlador
Luego, el controlador de seguridad envía una señal STO al motor del AGV.
La entrada STO recibe la señal de seguridad a través de un circuito de seguridad dedicado.
Los dispositivos de seguridad comunes incluyen:
PLC de seguridad
Relé de seguridad
Sistema de parada de emergencia
Sensores de seguridad
El circuito STO funciona independientemente de la comunicación normal de control del motor.
Después de recibir el comando STO, el variador de velocidad bloquea inmediatamente la energía necesaria para la generación de par.
El motor:
Deja de producir par electromagnético.
No puede acelerar o mantener la fuerza motriz
Entra en un estado seguro
No es necesario desconectar la alimentación del motor.
Una vez resuelto el problema de seguridad:
Se libera la señal STO.
El motor accionador realiza una comprobación de seguridad.
La salida de par se habilita nuevamente
El AGV vuelve a funcionar
Las condiciones de reinicio dependen del diseño de seguridad del AGV.
Un sistema de motor AGV típico incluye:
Sensor de seguridad ↓ PLC/relé de seguridad ↓ Entrada STO ↓ Accionamiento del motor ↓ Motor AGV Esta ruta de seguridad independiente garantiza que el motor pueda detenerse incluso si el sistema de control principal tiene problemas.
Los AGV suelen trabajar cerca de los operadores. STO ayuda a prevenir el par motor accidental causado por:
Fallos de software
Errores de comunicación
Fallos del controlador
Los métodos de parada tradicionales se basan en:
Controlador → Comunicación → Comando del motor → Parar
STO desactiva directamente el par a nivel de transmisión, lo que reduce el tiempo de respuesta.
Los motores AGV con STO ayudan a cumplir con los requisitos de seguridad industrial, que incluyen:
CEI 61800-5-2
ISO 13849-1
CEI 61508
STO reduce los riesgos causados por el movimiento inesperado del motor, protegiendo:
Operadores
Cargas AGV
Componentes mecánicos
Equipo de producción
Función |
Parada normal |
STO |
|---|---|---|
Método de control |
comando de software |
Circuito de seguridad |
Eliminación de par |
No garantizado inmediatamente |
Desactiva directamente el par |
Dependencia de la comunicación |
Requerido |
Independiente |
Nivel de seguridad |
Control estándar |
Seguridad funcional |
Solicitud |
Operación diaria |
Situaciones de emergencia |
STO se usa comúnmente en:
AGV de almacén
Robots móviles autónomos (AMR)
Robots de transporte de fábrica
Robots móviles de carga pesada
Sistemas de automatización colaborativos
Es especialmente valioso para AGV que utilizan servomotores integrados , donde el motor, el variador, el codificador y el sistema de comunicación se combinan en una unidad compacta.
STO es una función de seguridad clave en los sistemas de motores AGV que evita la generación de par involuntario y mejora la seguridad operativa.
Al crear una ruta de control de seguridad independiente, STO permite que los AGV entren rápidamente en un estado seguro durante emergencias mientras mantienen la confiabilidad del sistema.
Para aplicaciones AGV y AMR modernas, seleccionar motores con capacidad STO integrada ayuda a lograr una operación más segura, un cumplimiento más sencillo y un rendimiento de automatización más confiable.
Aunque STO y los sistemas de parada de emergencia están relacionados, tienen propósitos diferentes.
Función |
Parada de emergencia |
STO |
|---|---|---|
Objetivo |
Detener el funcionamiento peligroso de la máquina |
Eliminar el par del motor |
Método de operación |
Comando de seguridad |
Función de seguridad a nivel de conducción |
Desconexión de energía |
Puede desconectar la energía |
Normalmente mantiene la energía conectada. |
Velocidad de respuesta |
Depende del diseño del sistema |
muy rapido |
Solicitud |
Parada de emergencia completa de la máquina |
Control de seguridad de motores |
En aplicaciones AGV, STO suele ser parte de una arquitectura de seguridad completa en lugar de un reemplazo de los dispositivos de parada de emergencia.
Los AGV operan en entornos dinámicos donde humanos, máquinas y robots suelen compartir el mismo espacio de trabajo.
Sin STO, pueden ocurrir movimientos inesperados debido a:
Errores del controlador
Fallos de comunicación
Fallos de software
Comandos de movimiento incorrectos
La función STO desactiva directamente la generación de par dentro del motor, garantizando que el AGV no pueda seguir produciendo fuerza motriz.
Los servomotores integrados dependen en gran medida de sistemas de comunicación como:
CANabierto
EtherCAT
Modbus RTU
RS485
Aunque estos protocolos proporcionan un control de movimiento preciso, no siempre son suficientes para funciones críticas para la seguridad.
STO opera independientemente de la red de control normal:
Dispositivo de seguridad → Entrada STO → Accionamiento de motor integrado → Torque deshabilitado
Esta separación mejora la seguridad y confiabilidad del sistema.
La parada de emergencia tradicional suele depender de comandos de software:
Controlador AGV → Comando del motor → Desaceleración del motor
Este proceso puede sufrir retrasos.
Con STO:
Señal de emergencia → Activación STO → Torque eliminado
El motor deja de producir torque rápidamente, lo que reduce el riesgo de:
Colisión
Daño de carga
Lesión del operador
Debido a que los servomotores integrados ya combinan múltiples funciones, agregar STO elimina la necesidad de hardware de seguridad externo adicional.
Los beneficios incluyen:
Tamaño reducido del gabinete
Menos cables
Cableado simplificado
Instalación más fácil
Menos componentes significan menos puntos potenciales de falla.
Un motor integrado con STO reduce la dependencia de:
Unidades de motor externas
Módulos de seguridad adicionales
Conexiones de cableado complejas
Esto mejora la confiabilidad general del sistema AGV.
STO ayuda a los servomotores AGV integrados a cumplir con los requisitos de seguridad funcional industrial, que incluyen:
CEI 61800-5-2
ISO 13849-1
CEI 61508
Para los fabricantes de AGV que venden en los mercados globales, la capacidad STO se está convirtiendo en un requisito importante.
Una operación STO típica incluye:
El circuito de seguridad está activo.
Las entradas STO permanecen habilitadas.
El accionamiento del motor controla el par normalmente.
AGV realiza comandos de movimiento.
El sensor de seguridad detecta el peligro.
La señal STO está activada.
El accionamiento del motor bloquea la generación de par.
AGV entra en un estado seguro.
Se elimina la condición de seguridad.
Se restablece STO.
El par del motor está habilitado.
AGV reanuda su funcionamiento.
Característica |
Parada de software |
Función STO |
|---|---|---|
Método de control |
Comando de movimiento |
Circuito de seguridad |
Nivel de seguridad |
Control estándar |
Seguridad funcional |
Dependencia de la comunicación |
Requerido |
Independiente |
Eliminación de par |
Parada controlada |
Desactivación de par directo |
Solicitud de emergencia |
Limitado |
Adecuado |
La función STO es una característica de seguridad esencial para los servomotores AGV integrados . A medida que los AGV se vuelven más inteligentes y se utilizan más ampliamente en entornos industriales, prevenir el torque involuntario del motor es fundamental para una operación segura.
Al integrar STO en servomotores, los fabricantes de AGV pueden lograr:
Respuesta de emergencia más rápida
Mayor seguridad del operador
Diseño de sistema simplificado
Mejor cumplimiento de las normas internacionales
Para los sistemas AGV y AMR de próxima generación, los servomotores integrados con capacidad STO brindan una solución de control de movimiento más segura, confiable y eficiente.
Los motores AGV equipados con STO se utilizan ampliamente en:
Los AGV transportan mercancías entre las zonas de almacenamiento y las estaciones de recogida. STO ayuda a prevenir movimientos inesperados cuando los trabajadores ingresan a las zonas de operación.
En las fábricas de automóviles, electrónica y maquinaria, los AGV operan cerca de los trabajadores de producción. STO mejora la seguridad de la colaboración entre humanos y máquinas.
Para materiales sensibles se requiere un transporte preciso y seguro. STO ayuda a garantizar un funcionamiento fiable en entornos controlados.
Para los AGV de alta carga útil, el movimiento incontrolado puede crear riesgos importantes. STO proporciona una capa de protección adicional.
A medida que los AGV evolucionen hacia una mayor autonomía e inteligencia, los requisitos de seguridad seguirán aumentando.
Los futuros sistemas de motores AGV probablemente integrarán:
Funciones de seguridad con clasificación SIL superior
Comentarios de diagnóstico avanzados
Protocolos de comunicación de seguridad.
Detección predictiva de fallos
Monitoreo de seguridad basado en IA
STO seguirá siendo una de las tecnologías de seguridad fundamentales para los robots móviles autónomos porque proporciona un método simple, confiable e internacionalmente reconocido para prevenir el torque motor involuntario.
La función STO (Safe Torque Off) es una característica de seguridad crítica para los motores AGV modernos . Garantiza que los motores no puedan generar un par involuntario durante situaciones de emergencia, operaciones de mantenimiento o eventos de seguridad.
En comparación con los métodos de parada tradicionales basados en software, STO proporciona una respuesta más rápida, mayor confiabilidad, mejor cumplimiento de seguridad y mejor protección para operadores y equipos.
A medida que los AGV continúan expandiéndose hacia fábricas inteligentes, almacenes automatizados y sistemas de logística inteligentes, la selección de motores AGV con capacidad STO integrada será cada vez más importante para lograr soluciones de automatización seguras, eficientes y preparadas para el futuro.
Respuesta:
STO (Safe Torque Off) es una característica de seguridad funcional que desactiva la capacidad del motor para generar torque sin desconectar la fuente de alimentación principal. En los motores AGV, STO previene el movimiento involuntario al detener la producción de torque en el nivel de transmisión, lo que mejora la seguridad durante emergencias, mantenimiento y condiciones operativas anormales.
Respuesta:
Los motores AGV necesitan la función STO porque los AGV operan en entornos donde humanos y máquinas trabajan juntos. STO proporciona un mecanismo de seguridad confiable para evitar movimientos inesperados del motor causados por errores de software, fallas de comunicación, fallas del controlador o comandos incorrectos.
Respuesta:
STO funciona recibiendo una señal de seguridad de dispositivos como botones de parada de emergencia, escáneres de seguridad o PLC de seguridad. Una vez activado, el motor bloquea inmediatamente la generación de par, evitando que el motor AGV produzca fuerza motriz mientras mantiene conectada la fuente de alimentación.
Respuesta:
Un comando de parada de motor normal depende del control del software y de la comunicación entre el controlador y el variador de motor. STO utiliza un circuito de seguridad independiente para desactivar directamente la generación de par, proporcionando una respuesta más rápida y una mayor confiabilidad de seguridad durante situaciones de emergencia.
Respuesta:
STO no es necesario para todos los sistemas AGV, pero se recomienda encarecidamente para AGV y AMR que operan en entornos industriales donde la seguridad funcional es importante. STO ayuda a los fabricantes a cumplir con los requisitos de seguridad y reducir los riesgos asociados con el movimiento inesperado del motor.
Respuesta:
STO se define en las normas internacionales de seguridad funcional, incluidas IEC 61800-5-2 , , IEC 61508 e ISO 13849-1 . Los sistemas de motor AGV con capacidad STO ayudan a los fabricantes a diseñar equipos de automatización más seguros que cumplan con los requisitos de seguridad globales.
Respuesta:
No. Después de la activación de STO, el motor AGV debe completar un proceso de reinicio de seguridad antes de que se pueda habilitar nuevamente el torque. El método de reinicio depende del diseño de seguridad del AGV y de la configuración del sistema de control.
Respuesta:
Los servomotores AGV integrados con STO brindan una solución de movimiento compacta y confiable al combinar el motor, el variador, el codificador, la interfaz de comunicación y la función de seguridad en un solo sistema. Los beneficios incluyen cableado reducido, instalación más sencilla, mayor seguridad y mayor confiabilidad del sistema.
Respuesta:
No. STO normalmente no desconecta la fuente de alimentación principal. En cambio, desactiva la capacidad del motor para generar torque. Esto permite que el sistema permanezca encendido y al mismo tiempo evita la rotación involuntaria del motor.
Respuesta:
A medida que los AGV y AMR se vuelven más rápidos, más inteligentes y más utilizados en fábricas inteligentes y almacenes automatizados, los requisitos de seguridad continúan aumentando. STO proporciona una capa de seguridad confiable que respalda una colaboración más segura entre personas y máquinas y sistemas de automatización avanzados.


