

Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 2026-08-06 Origine: Sito


Con il rapido sviluppo di fabbriche intelligenti, magazzini automatizzati e logistica intelligente, i veicoli a guida automatizzata (AGV) sono diventati apparecchiature essenziali per migliorare l’efficienza produttiva e ridurre le operazioni di movimentazione manuale. Poiché gli AGV operano più vicino agli esseri umani e interagiscono con ambienti industriali complessi, la sicurezza funzionale è diventata un requisito fondamentale per i sistemi di movimento AGV.
Il sistema motore è uno dei componenti più importanti di un AGV perché controlla direttamente il movimento, l'accelerazione, la frenata e la precisione del posizionamento. Tuttavia, il semplice arresto del motore tramite i tradizionali comandi di controllo non è sempre sufficiente a garantire la sicurezza. Ritardi di comunicazione, guasti del software, guasti del controller o errori imprevisti del sistema possono far sì che il motore continui a generare coppia anche quando è stato emesso un comando di arresto.
Ecco perché le moderne soluzioni di motori AGV integrano sempre più la funzione STO (Safe Torque Off) . STO fornisce un meccanismo di sicurezza affidabile che impedisce immediatamente al motore di produrre coppia mantenendo l'integrità del sistema e soddisfacendo gli standard internazionali di sicurezza funzionale.
Per i produttori di AGV e gli ingegneri dell'automazione, capire perché I motori AGV necessitano della funzione STO , essenziale per progettare sistemi robotici mobili autonomi più sicuri, più affidabili e più efficienti.
STO (Safe Torque Off) è una funzione di sicurezza funzionale utilizzata nei moderni azionamenti di motori, servomotori e sistemi di motori AGV per impedire movimenti involontari del motore.
Quando viene attivata la funzione STO, l'azionamento del motore smette immediatamente di generare coppia, impedendo al motore di produrre forza rotazionale e mantenendo collegata l'alimentazione principale.
Per le applicazioni AGV (Automated Guided Vehicle) , STO fornisce un ulteriore livello di sicurezza per proteggere gli operatori, le attrezzature e l'ambiente circostante durante le situazioni di emergenza o le operazioni di manutenzione.
Un normale comando di arresto del motore si basa sul sistema di controllo per indicare al motore di arrestarsi.
Per esempio:
Controller → Rete di comunicazione → Azionamento motore → Arresto motore
Tuttavia, questo metodo può essere influenzato da:
Errori del software
Errori di comunicazione
Guasti del controller
STO fornisce un canale di sicurezza separato:
Dispositivo di sicurezza → Ingresso STO → Azionamento motore → Coppia disabilitata
Questo percorso indipendente migliora l'affidabilità durante le situazioni critiche.
Gli AGV spesso operano a fianco dei lavoratori nelle fabbriche e nei magazzini. STO aiuta a prevenire movimenti imprevisti causati da:
Guasti del sistema di controllo
Comandi errati
Guasti elettrici
Poiché STO funziona direttamente a livello di azionamento del motore, può disattivare la coppia più velocemente rispetto ai metodi di arresto standard basati su software.
Questo aiuta a ridurre:
Rischi di collisione
Danni all'attrezzatura
Pericoli per la sicurezza
STO è ampiamente riconosciuto negli standard di sicurezza industriale, tra cui:
CEI 61800-5-2
CEI 61508
ISO 13849-1
L'utilizzo di motori abilitati STO aiuta i produttori di AGV a progettare sistemi che soddisfano i requisiti di sicurezza internazionali.
Durante la manutenzione o l'ispezione, STO impedisce l'attivazione accidentale del motore consentendo al sistema di rimanere alimentato elettricamente.
Ciò migliora la sicurezza dei tecnici e riduce i tempi di inattività.
STO (Safe Torque Off) è una funzione di sicurezza critica che previene I motori AGV generano una coppia involontaria.
Scollegando la funzione di produzione della coppia senza rimuovere l'alimentazione principale, STO fornisce una protezione rapida, affidabile e conforme agli standard per i moderni sistemi di automazione.
Per le applicazioni AGV e AMR, i motori dotati di funzionalità STO offrono maggiore sicurezza, più semplice integrazione del sistema e maggiore affidabilità operativa.
Servomotori CC integrati Besfoc IDC60 per AGV/AMR
Servomotore BLDC integrato IDC60: soluzione di controllo del movimento ad anello chiuso intelligente, compatta e ad alta efficienza |
||

|
Panoramica del prodotto: Il servomotore BLDC integrato IDC60 di Besfoc è una soluzione NEMA 24 compatta che combina motore, azionamento ed encoder in un'unica unità. Fornisce un controllo preciso a circuito chiuso, una coppia stabile e una risposta rapida. Il suo design integrato riduce il cablaggio e consente di risparmiare spazio. |
|
Principali caratteristiche tecniche
|
||
Applicazioni tipiche
|
||
Parametro |
Specifica IDC60 |
Tipo di motore |
Servomotore BLDC integrato |
Dimensioni del telaio |
60 mm |
Gamma di potenza |
200 W/400 W |
Tensione nominale |
24 V/48 V |
Velocità nominale |
3000 giri/min |
Coppia nominale |
0,63 Nm / 1,27 Nm |
Codificatore |
Codificatore magnetico a 17 bit |
Comunicazione |
Impulso/RS485/CANopen |
Funzionalità opzionali |
Cambio, freno, ventola di raffreddamento |

|

|

|

|

|
|---|---|---|---|---|
Lancia |
Alloggiamento del terminale |
Riduttore a vite senza fine |
Riduttore planetario |
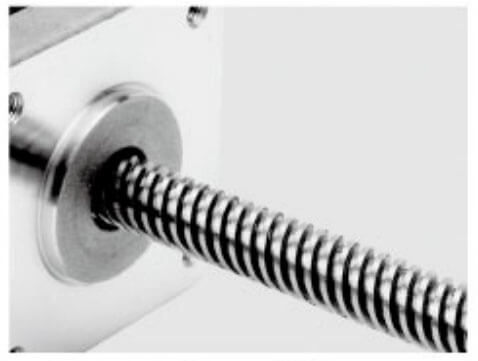
Vite di comando |

|

|

|

|

|
Movimento lineare |
Vite a ricircolo di sfere |
Freno |
Livello IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
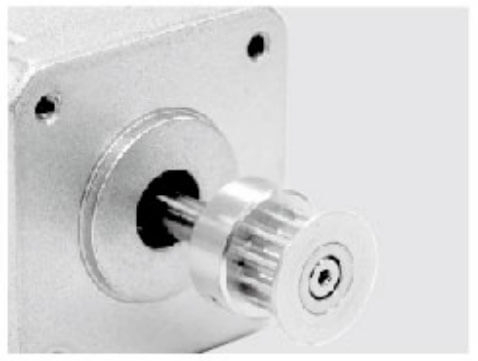
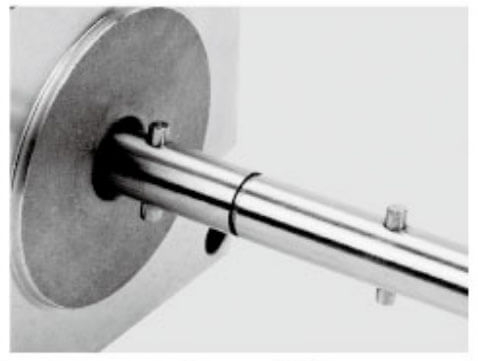
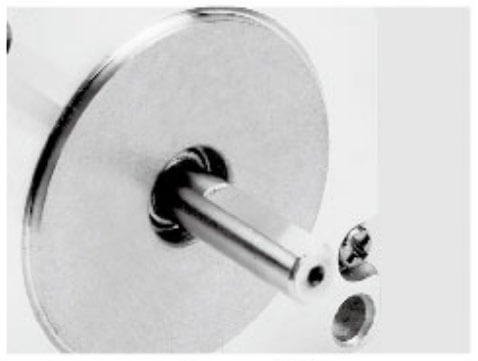
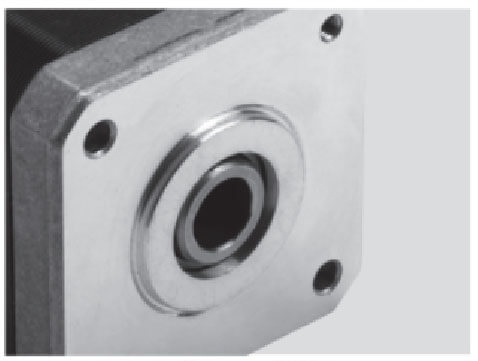
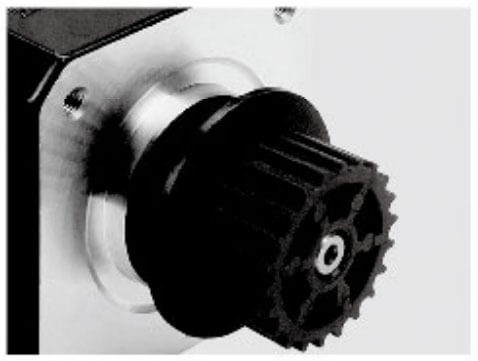
Puleggia in alluminio |
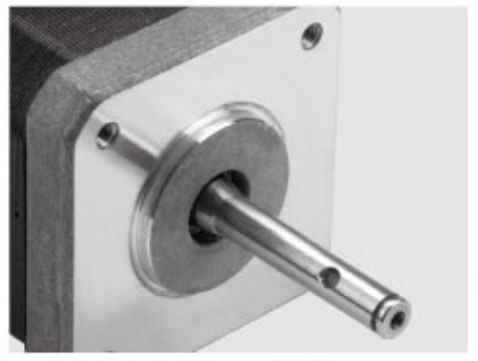
Perno dell'albero |
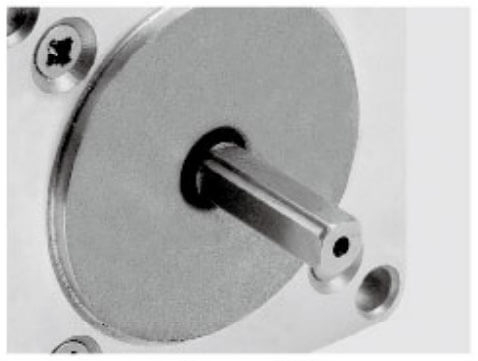
Albero a D singolo |
Albero cavo |
Puleggia di plastica |
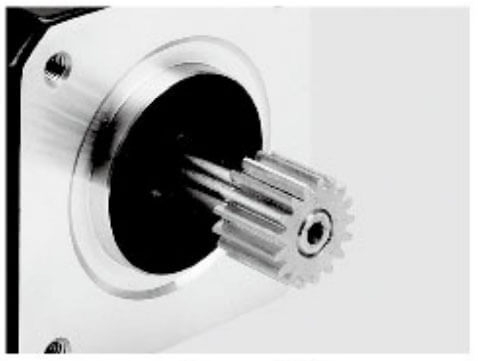
Ingranaggio |
|
|
|
|
|
|
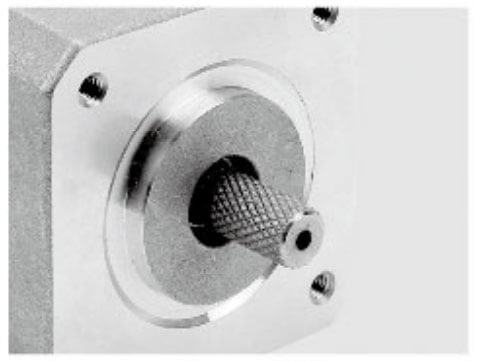
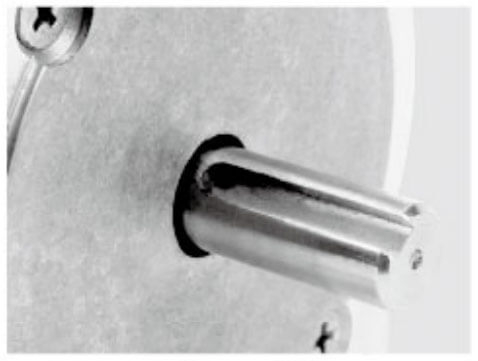
Zigrinatura |
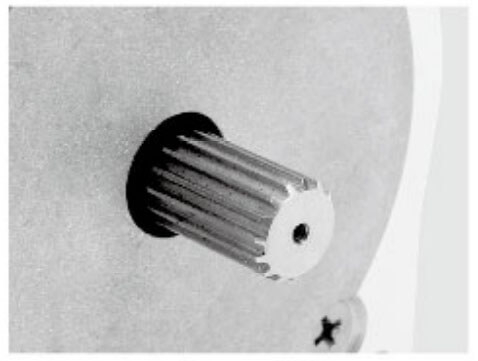
Albero di dentatura |
Albero a vite |
Albero cavo |
Albero a doppia D |
Chiavetta |
Molti sistemi AGV convenzionali si affidano a metodi di arresto basati su software. Ad esempio, il controller principale invia un comando come:
'Arrestare il motore.'
Il controller del motore riceve questo comando e riduce gradualmente la velocità fino all'arresto del veicolo.
Sebbene questo metodo funzioni durante il normale funzionamento, presenta dei limiti in situazioni critiche per la sicurezza.
Gli AGV dipendono fortemente dalla comunicazione tra più dispositivi, tra cui:
Computer industriali
Controller di movimento
Azionamenti a motore
Sensori
Sistemi di navigazione
Se si verificano errori di comunicazione, il comando di arresto potrebbe non raggiungere correttamente l'azionamento del motore.
Le possibili cause includono:
Interruzione della comunicazione
Guasto della rete
Malfunzionamento del controller
Bug del software
Programmazione errata
STO fornisce un canale di sicurezza indipendente che non si basa sul normale software di controllo del movimento.
Un comando di frenatura standard riduce la velocità del motore ma non elimina necessariamente la produzione di coppia.
Ad esempio, durante una situazione di emergenza:
Il motore potrebbe ancora produrre una coppia di tenuta.
Il veicolo potrebbe continuare a spingere contro un ostacolo.
Durante la manutenzione potrebbero verificarsi movimenti imprevisti.
STO garantisce che il motore non possa generare coppia motrice, creando una condizione più sicura per gli operatori e le attrezzature.
Il vantaggio principale di STO è il miglioramento della sicurezza del personale e delle apparecchiature.
Gli AGV spesso operano in ambienti in cui esseri umani e macchine condividono lo stesso spazio di lavoro, tra cui:
Laboratori di produzione
Magazzini
Linee di assemblaggio
Centri di distribuzione
Strutture farmaceutiche
Se un operatore entra nell'area di lavoro o appare un ostacolo imprevisto, STO può disattivare rapidamente la coppia del motore e impedire movimenti pericolosi.
Ciò rende gli AGV più sicuri per gli ambienti industriali collaborativi.
I moderni sistemi di automazione industriale devono rispettare severe norme di sicurezza.
I motori AGV con funzione STO aiutano i produttori a soddisfare i requisiti degli standard internazionali come:
IEC 61800-5-2: Azionamenti elettrici a velocità variabile – Sicurezza funzionale
IEC 61508: Sicurezza funzionale dei sistemi elettrici/elettronici
ISO 13849-1: Parti dei sistemi di controllo legate alla sicurezza
STO è comunemente classificata come una funzione di sicurezza di base con elevata affidabilità se implementata correttamente.
Per i produttori di AGV che mirano ai mercati globali, la capacità STO può migliorare significativamente la competitività del prodotto.
I metodi di arresto tradizionali dipendono dal tempo di elaborazione del software:
Rilevamento sensore → Decisione controller → Comunicazione → Comando motore → Risposta motore
Questo processo potrebbe introdurre ritardi.
STO riduce il tempo di risposta perché il segnale di sicurezza influenza direttamente il percorso di generazione della coppia del motore.
Per gli AGV ad alta velocità, questa risposta rapida può ridurre:
Distanza di arresto
Rischio di collisione
Danni all'attrezzatura
Pericoli per l'operatore
Le frequenti frenate di emergenza possono creare stress sui componenti meccanici.
Gli arresti di emergenza tradizionali possono comportare:
Frenata improvvisa del motore
Impatto del cambio
Slittamento delle ruote
Vibrazioni meccaniche
Combinando STO con strategie di frenata controllata, i sistemi AGV possono ottenere entrambi:
Arresto graduale durante il normale funzionamento
Rimozione immediata della coppia durante eventi di sicurezza
Ciò aiuta a prolungare la durata di servizio di:
Riduttori
Ruote motrici
Accoppiamenti
Componenti della trasmissione meccanica
STO (Safe Torque Off) è un'importante funzione di sicurezza utilizzata nei moderni sistemi di motori AGV per impedire movimenti involontari. Disattiva la capacità del motore di generare coppia mantenendo collegata l'alimentazione principale.
Per gli AGV che operano intorno a persone, macchine e ambienti complessi, STO fornisce un livello di sicurezza affidabile per ridurre i rischi causati da guasti del motore, errori di controllo o situazioni di emergenza.
Un dispositivo di sicurezza rileva un potenziale pericolo, come ad esempio:
Attivazione del pulsante di arresto di emergenza
Rilevamento dello scanner di sicurezza
Apertura della porta o del dispositivo di protezione
Interruzione del segnale di sicurezza del controller
Il controller di sicurezza invia quindi un segnale STO all'azionamento del motore AGV.
L'ingresso STO riceve il segnale di sicurezza attraverso un circuito di sicurezza dedicato.
I dispositivi di sicurezza comuni includono:
PLC di sicurezza
Relè di sicurezza
Sistema di arresto di emergenza
Sensori di sicurezza
Il circuito STO funziona indipendentemente dalla normale comunicazione di controllo del motore.
Dopo aver ricevuto il comando STO, l'azionamento del motore blocca immediatamente l'energia necessaria per la generazione della coppia.
Il motore:
Smette di produrre coppia elettromagnetica
Impossibile accelerare o mantenere la forza motrice
Entra in uno stato sicuro
Non è necessario scollegare necessariamente l'alimentazione del motore.
Una volta risolto il problema di sicurezza:
Il segnale STO viene rilasciato
L'azionamento del motore esegue un controllo di sicurezza
L'uscita della coppia è nuovamente abilitata
L'AGV riprende a funzionare
Le condizioni di riavvio dipendono dalla progettazione di sicurezza dell'AGV.
Un tipico sistema motore AGV comprende:
Sensore di sicurezza ↓ PLC/relè di sicurezza ↓ Ingresso STO ↓ Azionamento motore ↓ Motore AGV Questo percorso di sicurezza indipendente garantisce che il motore possa essere arrestato anche se il sistema di controllo principale presenta problemi.
Gli AGV lavorano spesso vicino agli operatori. STO aiuta a prevenire la coppia motore accidentale causata da:
Guasti del software
Errori di comunicazione
Guasti del controller
I metodi di arresto tradizionali si basano su:
Controller → Comunicazione → Comando motore → Arresto
STO disabilita direttamente la coppia a livello di azionamento, riducendo il tempo di risposta.
I motori AGV con STO aiutano a soddisfare i requisiti di sicurezza industriale, tra cui:
CEI 61800-5-2
ISO 13849-1
CEI 61508
STO riduce i rischi causati da movimenti inattesi del motore, proteggendo:
Operatori
Carichi AGV
Componenti meccanici
Attrezzature di produzione
Funzione |
Arresto normale |
STO |
|---|---|---|
Metodo di controllo |
Comando software |
Circuito di sicurezza |
Rimozione della coppia |
Non garantito immediatamente |
Disabilita direttamente la coppia |
Dipendenza dalla comunicazione |
Necessario |
Indipendente |
Livello di sicurezza |
Controllo standard |
Sicurezza funzionale |
Applicazione |
Operazione quotidiana |
Situazioni di emergenza |
STO è comunemente usato in:
AGV da magazzino
Robot mobili autonomi (AMR)
Robot per il trasporto in fabbrica
Robot mobili per carichi pesanti
Sistemi di automazione collaborativa
È particolarmente utile per gli AGV che utilizzano servomotori integrati , dove motore, azionamento, encoder e sistema di comunicazione sono combinati in un'unica unità compatta.
STO è una funzione di sicurezza chiave nei sistemi motore AGV che impedisce la generazione involontaria di coppia e migliora la sicurezza operativa.
Creando un percorso di controllo di sicurezza indipendente, STO consente agli AGV di entrare rapidamente in uno stato sicuro durante le emergenze mantenendo l'affidabilità del sistema.
Per le moderne applicazioni AGV e AMR, la scelta di motori con funzionalità STO integrata aiuta a ottenere un funzionamento più sicuro, una conformità più semplice e prestazioni di automazione più affidabili.
Sebbene i sistemi STO e di arresto di emergenza siano correlati, hanno scopi diversi.
Funzione |
Arresto di emergenza |
STO |
|---|---|---|
Scopo |
Interrompere il funzionamento pericoloso della macchina |
Rimuovere la coppia del motore |
Metodo operativo |
Comando di sicurezza |
Funzione di sicurezza a livello di guida |
Disconnessione dell'alimentazione |
Potrebbe interrompere l'alimentazione |
Normalmente mantiene l'alimentazione collegata |
Velocità di risposta |
Dipende dalla progettazione del sistema |
Molto veloce |
Applicazione |
Arresto di emergenza completo della macchina |
Controllo della sicurezza del motore |
Nelle applicazioni AGV, STO è solitamente parte di un'architettura di sicurezza completa piuttosto che una sostituzione dei dispositivi di arresto di emergenza.
Gli AGV operano in ambienti dinamici in cui esseri umani, macchine e robot spesso condividono lo stesso spazio di lavoro.
Senza STO, potrebbero verificarsi movimenti imprevisti a causa di:
Errori del controller
Errori di comunicazione
Difetti del software
Comandi di movimento errati
La funzione STO disabilita direttamente la generazione di coppia all'interno del motore, garantendo che l'AGV non possa continuare a produrre forza motrice.
I servomotori integrati fanno molto affidamento su sistemi di comunicazione come:
CANopen
EtherCAT
ModBus RTU
RS485
Sebbene questi protocolli forniscano un controllo accurato del movimento, non sono sempre sufficienti per le funzioni critiche per la sicurezza.
STO funziona indipendentemente dalla normale rete di controllo:
Dispositivo di sicurezza → Ingresso STO → Azionamento motore integrato → Coppia disabilitata
Questa separazione migliora la sicurezza e l'affidabilità del sistema.
L'arresto di emergenza tradizionale dipende solitamente dai comandi software:
Controller AGV → Comando motore → Decelerazione motore
Questo processo potrebbe subire ritardi.
Con STO:
Segnale di emergenza → Attivazione STO → Coppia rimossa
Il motore smette rapidamente di produrre coppia, riducendo il rischio di:
Collisione
Danni al carico
Lesioni dell'operatore
Poiché i servomotori integrati combinano già più funzioni, l'aggiunta di STO elimina la necessità di ulteriore hardware di sicurezza esterno.
I vantaggi includono:
Dimensioni ridotte del mobile
Meno cavi
Cablaggio semplificato
Installazione più semplice
Meno componenti significano meno potenziali punti di guasto.
Un motore integrato con STO riduce la dipendenza da:
Azionamenti motore esterni
Moduli di sicurezza aggiuntivi
Collegamenti elettrici complessi
Ciò migliora l’affidabilità complessiva del sistema AGV.
STO aiuta i servomotori AGV integrati a soddisfare i requisiti di sicurezza funzionale industriale, tra cui:
CEI 61800-5-2
ISO 13849-1
CEI 61508
Per i produttori di AGV che vendono sui mercati globali, la capacità STO sta diventando un requisito importante.
Una tipica operazione STO include:
Il circuito di sicurezza è attivo.
Gli ingressi STO rimangono abilitati.
L'azionamento del motore controlla normalmente la coppia.
AGV esegue comandi di movimento.
Il sensore di sicurezza rileva il pericolo.
Il segnale STO è attivato.
L'azionamento del motore blocca la generazione di coppia.
L'AGV entra in uno stato sicuro.
La condizione di sicurezza viene rimossa.
STO viene ripristinato.
La coppia motore è abilitata.
L'AGV riprende l'attività.
Caratteristica |
Arresto del software |
Funzione STO |
|---|---|---|
Metodo di controllo |
Comando di movimento |
Circuito di sicurezza |
Livello di sicurezza |
Controllo standard |
Sicurezza funzionale |
Dipendenza dalla comunicazione |
Necessario |
Indipendente |
Rimozione della coppia |
Arresto controllato |
Disabilitazione diretta della coppia |
Applicazione di emergenza |
Limitato |
Adatto |
La funzione STO è una caratteristica di sicurezza essenziale per i servomotori AGV integrati . Man mano che gli AGV diventano sempre più intelligenti e ampiamente utilizzati negli ambienti industriali, prevenire la coppia involontaria del motore è fondamentale per un funzionamento sicuro.
Integrando STO nei servomotori, i produttori di AGV possono ottenere:
Risposta di emergenza più rapida
Maggiore sicurezza dell'operatore
Progettazione del sistema semplificata
Migliore conformità agli standard internazionali
Per i sistemi AGV e AMR di prossima generazione, i servomotori integrati con funzionalità STO forniscono una soluzione di controllo del movimento più sicura, affidabile ed efficiente.
I motori AGV dotati di STO sono ampiamente utilizzati in:
Gli AGV trasportano le merci tra le aree di stoccaggio e le stazioni di prelievo. STO aiuta a prevenire movimenti imprevisti quando i lavoratori entrano nelle zone operative.
Nelle fabbriche automobilistiche, elettroniche e di macchinari, gli AGV operano vicino agli addetti alla produzione. STO migliora la sicurezza della collaborazione uomo-macchina.
Per i materiali sensibili è necessario un trasporto preciso e sicuro. STO aiuta a garantire un funzionamento affidabile in ambienti controllati.
Per gli AGV con carico utile elevato, il movimento incontrollato può creare rischi significativi. STO fornisce un ulteriore livello di protezione.
Man mano che gli AGV si evolvono verso una maggiore autonomia e intelligenza, i requisiti di sicurezza continueranno ad aumentare.
I futuri sistemi motore AGV probabilmente integreranno:
Funzioni di sicurezza con classificazione SIL più elevata
Feedback diagnostico avanzato
Protocolli di comunicazione di sicurezza
Rilevamento predittivo dei guasti
Monitoraggio della sicurezza basato sull'intelligenza artificiale
STO rimarrà una delle tecnologie di sicurezza fondamentali per i robot mobili autonomi perché fornisce un metodo semplice, affidabile e riconosciuto a livello internazionale per prevenire la coppia involontaria del motore.
La funzione STO (Safe Torque Off) è una caratteristica di sicurezza fondamentale per i moderni motori AGV . Garantisce che i motori non possano generare coppia involontaria durante situazioni di emergenza, operazioni di manutenzione o eventi di sicurezza.
Rispetto ai tradizionali metodi di arresto basati su software, STO fornisce una risposta più rapida, una maggiore affidabilità, una migliore conformità alla sicurezza e una migliore protezione per gli operatori e le apparecchiature.
Poiché gli AGV continuano ad espandersi verso fabbriche intelligenti, magazzini automatizzati e sistemi logistici intelligenti, la selezione di motori AGV con funzionalità STO integrata diventerà sempre più importante per ottenere soluzioni di automazione sicure, efficienti e pronte per il futuro.
Risposta:
STO (Safe Torque Off) è una funzione di sicurezza funzionale che disabilita la capacità del motore di generare coppia senza scollegare l'alimentazione principale. Nei motori AGV, STO previene movimenti involontari arrestando la produzione di coppia a livello di azionamento, migliorando la sicurezza durante le emergenze, la manutenzione e le condizioni operative anomale.
Risposta:
i motori AGV necessitano della funzione STO perché gli AGV operano in ambienti in cui esseri umani e macchine lavorano insieme. STO fornisce un meccanismo di sicurezza affidabile per prevenire movimenti imprevisti del motore causati da errori software, errori di comunicazione, guasti del controller o comandi errati.
Risposta:
STO funziona ricevendo un segnale di sicurezza da dispositivi quali pulsanti di arresto di emergenza, scanner di sicurezza o PLC di sicurezza. Una volta attivato, l'azionamento del motore blocca immediatamente la generazione di coppia, impedendo al motore AGV di produrre forza motrice mantenendo l'alimentazione collegata.
Risposta:
Un normale comando di arresto del motore si basa sul controllo software e sulla comunicazione tra il controller e l'azionamento del motore. STO utilizza un circuito di sicurezza indipendente per disabilitare direttamente la generazione di coppia, fornendo una risposta più rapida e una maggiore affidabilità di sicurezza durante le situazioni di emergenza.
Risposta:
STO non è richiesto per tutti i sistemi AGV, ma è altamente raccomandato per AGV e AMR che operano in ambienti industriali in cui la sicurezza funzionale è importante. STO aiuta i produttori a soddisfare i requisiti di sicurezza e a ridurre i rischi associati al movimento imprevisto del motore.
Risposta:
STO è definito negli standard internazionali di sicurezza funzionale, tra cui IEC 61800-5-2, , IEC 61508 e ISO 13849-1 . I sistemi motore AGV con funzionalità STO aiutano i produttori a progettare apparecchiature di automazione più sicure che soddisfano i requisiti di sicurezza globali.
Risposta:
No. Dopo l'attivazione della STO, il motore AGV deve completare un processo di ripristino di sicurezza prima che la coppia possa essere nuovamente abilitata. Il metodo di riavvio dipende dal progetto di sicurezza dell'AGV e dalla configurazione del sistema di controllo.
Risposta:
I servomotori AGV integrati con STO forniscono una soluzione di movimento compatta e affidabile combinando motore, azionamento, encoder, interfaccia di comunicazione e funzione di sicurezza in un unico sistema. I vantaggi includono cablaggio ridotto, installazione più semplice, maggiore sicurezza e migliore affidabilità del sistema.
Risposta:
No. STO normalmente non scollega l'alimentazione principale. Invece, disabilita la capacità del motore di generare coppia. Ciò consente al sistema di rimanere alimentato evitando la rotazione involontaria del motore.
Risposta:
Man mano che gli AGV e gli AMR diventano più veloci, più intelligenti e più ampiamente utilizzati nelle fabbriche intelligenti e nei magazzini automatizzati, i requisiti di sicurezza continuano ad aumentare. STO fornisce un livello di sicurezza affidabile che supporta una collaborazione uomo-macchina più sicura e sistemi di automazione avanzati.


