

Visualitzacions: 0 Autor: Editor del lloc Hora de publicació: 2026-08-06 Origen: Lloc


Amb el ràpid desenvolupament de les fàbriques intel·ligents, els magatzems automatitzats i la logística intel·ligent, els vehicles guiats automatitzats (AGV) s'han convertit en equipament essencial per millorar l'eficiència de la producció i reduir les operacions de manipulació manual. A mesura que els AGV funcionen més a prop dels humans i interactuen amb entorns industrials complexos, la seguretat funcional s'ha convertit en un requisit crític per als sistemes de moviment AGV..
El sistema del motor és un dels components més importants d'un AGV perquè controla directament el moviment, l'acceleració, la frenada i la precisió de posicionament. Tanmateix, aturar el motor mitjançant ordres de control tradicionals no sempre és suficient per garantir la seguretat. Els retards de comunicació, els errors del programari, els errors del controlador o els errors inesperats del sistema poden fer que el motor continuï generant parell fins i tot quan s'hagi emès una ordre d'aturada.
És per això que les solucions modernes de motor AGV integren cada cop més la funció STO (Safe Torque Off) . STO proporciona un mecanisme de seguretat fiable que impedeix immediatament que el motor produeixi parell alhora que manté la integritat del sistema i compleix els estàndards internacionals de seguretat funcional.
Per als fabricants d'AGV i enginyers d'automatització, entenent per què Els motors AGV necessiten una funció STO és essencial per dissenyar sistemes de robots mòbils autònoms més segurs, més fiables i més eficients.
STO (Safe Torque Off) és una característica de seguretat funcional que s'utilitza en accionaments de motor moderns, servomotors i sistemes de motor AGV per evitar moviments no desitjats del motor.
Quan s'activa STO, l'accionament del motor deixa de generar parell immediatament, evitant que el motor produeixi força de rotació mentre manté la font d'alimentació principal connectada.
Per a les aplicacions AGV (vehicle guiat automatitzat) , STO proporciona una capa de seguretat addicional per protegir els operadors, l'equip i l'entorn circumdant durant situacions d'emergència o operacions de manteniment.
Una ordre normal d'aturada del motor depèn del sistema de control per dir que el motor s'atura.
Per exemple:
Controlador → Xarxa de comunicació → Motor Drive → Motor Stop
Tanmateix, aquest mètode es pot veure afectat per:
Errors de programari
Falles de comunicació
Falles del controlador
STO proporciona un canal de seguretat independent:
Dispositiu de seguretat → Entrada STO → Accionament del motor → Parell desactivat
Aquest camí independent millora la fiabilitat en situacions crítiques.
Els AGV sovint operen al costat dels treballadors de les fàbriques i els magatzems. STO ajuda a prevenir moviments inesperats causats per:
Falles del sistema de control
Ordres incorrectes
Falles elèctriques
Com que STO funciona directament al nivell de l'accionament del motor, pot desactivar el parell més ràpidament que els mètodes d'aturada estàndard basats en programari.
Això ajuda a reduir:
Riscos de col·lisió
Danys a l'equip
Riscos de seguretat
STO és àmpliament reconegut en els estàndards de seguretat industrial, que inclouen:
IEC 61800-5-2
IEC 61508
ISO 13849-1
L'ús de motors habilitats per STO ajuda els fabricants d'AGV a dissenyar sistemes que compleixin els requisits de seguretat internacionals.
Durant el manteniment o la inspecció, STO evita l'activació accidental del motor alhora que permet que el sistema es mantingui alimentat elèctricament.
Això millora la seguretat del tècnic i redueix el temps d'inactivitat.
STO (Safe Torque Off) és una funció de seguretat crítica que evita Els motors AGV generen un parell no desitjat.
En desconnectar la funció de producció de parell sense treure la font d'alimentació principal, STO proporciona una protecció ràpida, fiable i compatible amb els estàndards per als sistemes d'automatització moderns.
Per a les aplicacions AGV i AMR, els motors equipats amb capacitat STO ofereixen una seguretat millorada, una integració més fàcil del sistema i una major fiabilitat operativa.
Servomotors DC integrats Besfoc IDC60 per AGV/AMR
Servomotor BLDC integrat IDC60: solució de control de moviment de llaç tancat d'alta eficiència, compacta i intel·ligent |
||

|
Visió general del producte: el servomotor BLDC integrat IDC60 de Besfoc és una solució compacta NEMA 24 que combina motor, accionament i codificador en una unitat. Proporciona un control precís de llaç tancat, un parell estable i una resposta ràpida. El seu disseny integrat redueix el cablejat, estalvia espai. |
|
Aspectes tècnics clau
|
||
Aplicacions típiques
|
||
Paràmetre |
Especificació IDC60 |
Tipus de motor |
Servomotor BLDC integrat |
Mida del marc |
60 mm |
Interval de potència |
200W / 400W |
Tensió nominal |
24V / 48V |
Velocitat nominal |
3000 rpm |
Parell nominal |
0,63 Nm / 1,27 Nm |
Codificador |
Codificador magnètic de 17 bits |
Comunicació |
Pulse / RS485 / CANopen |
Característiques opcionals |
Caixa de canvis, fre, ventilador de refrigeració |

|

|

|

|

|
|---|---|---|---|---|
Eix |
Carcassa terminal |
Caixa de canvis de cuc |
Caixa de canvis planetaris |
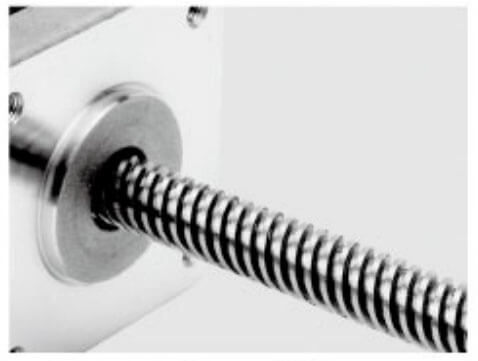
Cargol de plom |

|

|

|

|

|
Moviment lineal |
Cargol de boles |
Fre |
Nivell IP |
|
|
|
|
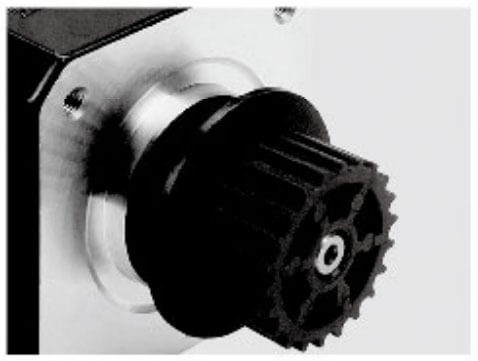
|
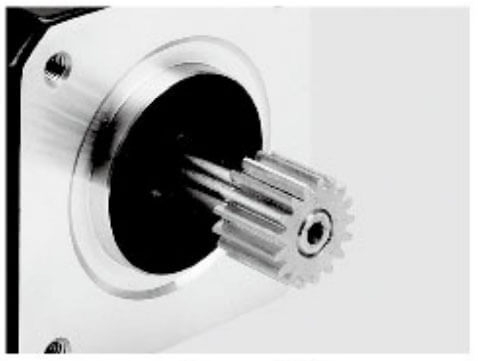
|
|---|---|---|---|---|---|
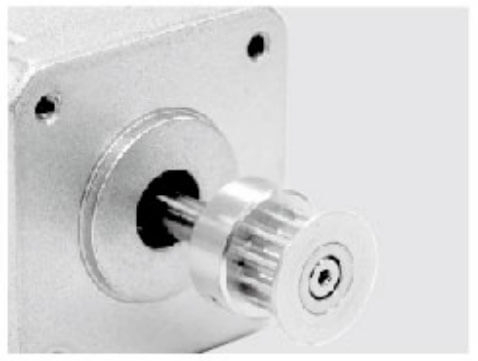
Politja d'alumini |
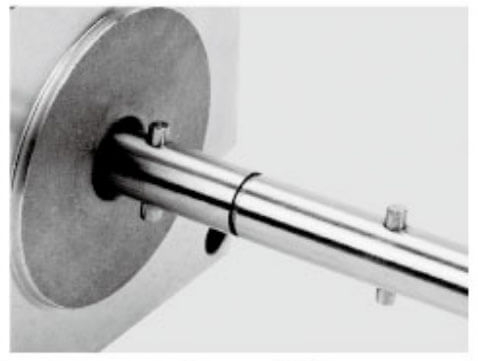
Pin d'eix |
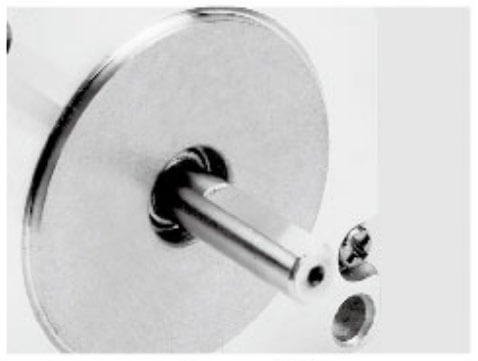
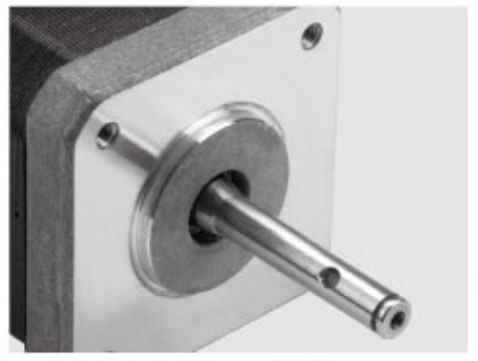
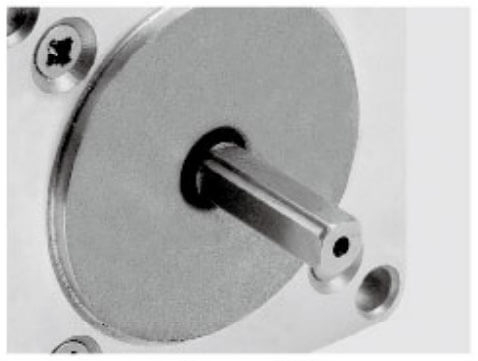
Eix D únic |
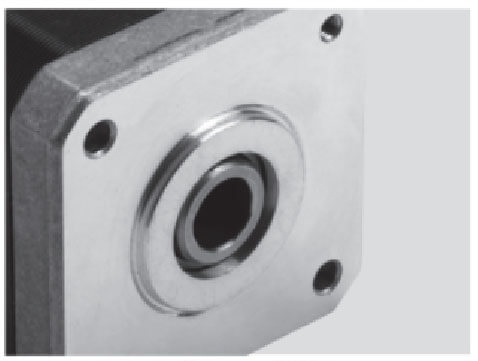
Eix buit |
Politja de plàstic |
Engranatge |
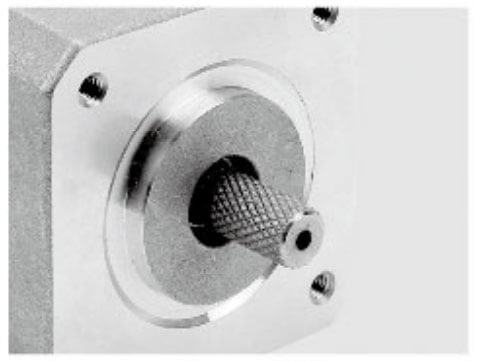
|
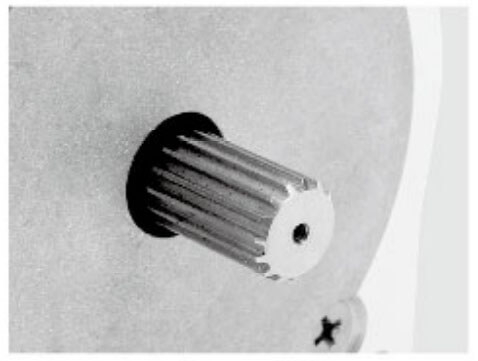
|
|
|
|
|
Mollet |
Eix de fresatge |
Eix de cargol |
Eix buit |
Eix doble D |
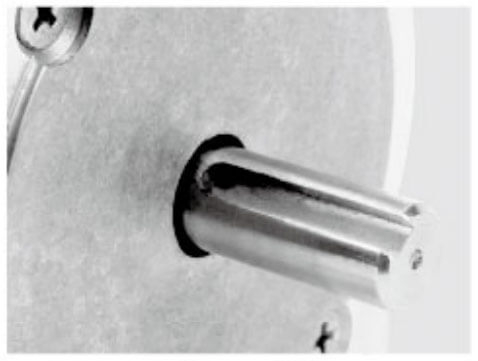
Claveta |
Molts sistemes AGV convencionals es basen en mètodes d'aturada basats en programari. Per exemple, el controlador principal envia una ordre com ara:
'Atura el motor'
El controlador del motor rep aquesta ordre i redueix gradualment la velocitat fins que el vehicle s'atura.
Tot i que aquest mètode funciona durant el funcionament normal, té limitacions en situacions crítiques per a la seguretat.
Els AGV depenen molt de la comunicació entre diversos dispositius, com ara:
Ordinadors industrials
Controladors de moviment
Accionaments de motor
Sensors
Sistemes de navegació
Si es produeixen errors de comunicació, és possible que l'ordre d'aturada no arribi correctament a l'accionament del motor.
Les possibles causes inclouen:
Interrupció de la comunicació
Falla de xarxa
Mal funcionament del controlador
Errors de programari
Programació incorrecta
STO proporciona un canal de seguretat independent que no depèn del programari normal de control de moviment.
Una comanda de frenada estàndard redueix la velocitat del motor però no elimina necessàriament la producció de parell.
Per exemple, durant una situació d'emergència:
El motor encara pot produir un parell de retenció.
El vehicle pot continuar empenyent contra un obstacle.
Es poden produir moviments inesperats durant el manteniment.
STO assegura que el motor no pot generar parell de conducció, creant una condició més segura per als operadors i equips.
L'avantatge principal d'STO és millorar la seguretat del personal i dels equips.
Els AGV sovint funcionen en entorns on els humans i les màquines comparteixen el mateix espai de treball, com ara:
Tallers de fabricació
Magatzems
Línies de muntatge
Centres de distribució
Instal·lacions farmacèutiques
Si un operador entra a l'àrea de treball o apareix un obstacle inesperat, STO pot desactivar ràpidament el parell del motor i evitar moviments perillosos.
Això fa que els AGV siguin més segurs per a entorns industrials col·laboratius.
Els sistemes d'automatització industrial moderns han de complir estrictes normes de seguretat.
Els motors AGV amb funció STO ajuden els fabricants a complir els requisits dels estàndards internacionals com ara:
IEC 61800-5-2: Sistemes d'accionament elèctric de velocitat ajustable - Seguretat funcional
IEC 61508: Seguretat funcional dels sistemes elèctrics/electrònics
ISO 13849-1: Parts dels sistemes de control relacionades amb la seguretat
STO es classifica habitualment com una funció de seguretat bàsica amb alta fiabilitat quan s'implementa correctament.
Per als fabricants d'AGV dirigits als mercats globals, la capacitat STO pot millorar significativament la competitivitat del producte.
Els mètodes d'aturada tradicionals depenen del temps de processament del programari:
Detecció del sensor → Decisió del controlador → Comunicació → Comandament del motor → Resposta del motor
Aquest procés pot comportar retards.
STO redueix el temps de resposta perquè el senyal de seguretat afecta directament el camí de generació de parell de l'accionament del motor.
Per als AGV d'alta velocitat, aquesta resposta ràpida pot reduir:
Distància d'aturada
Risc de col·lisió
Danys a l'equip
Riscos per a l'operador
La frenada d'emergència amb freqüència pot crear estrès en els components mecànics.
Les parades d'emergència tradicionals poden implicar:
Frenada sobtada del motor
Impacte de la caixa de canvis
Relliscament de la roda
Vibració mecànica
En combinar STO amb estratègies de frenada controlada, els sistemes AGV poden aconseguir tots dos:
Parada suau durant el funcionament normal
Eliminació immediata del parell durant els esdeveniments de seguretat
Això ajuda a allargar la vida útil de:
Caixes de canvis
Rodes motrius
Acoblaments
Components de transmissió mecànica
STO (Safe Torque Off) és una funció de seguretat important que s'utilitza en els moderns sistemes de motor AGV per evitar moviments no desitjats. Desactiva la capacitat del motor de generar parell mentre manté la font d'alimentació principal connectada.
Per als AGV que operen al voltant de persones, màquines i entorns complexos, STO proporciona una capa de seguretat fiable per reduir els riscos causats per errors de motor, errors de control o situacions d'emergència.
Un dispositiu de seguretat detecta un perill potencial, com ara:
Activació del botó d'aturada d'emergència
Detecció d'escàners de seguretat
Obertura de la porta o del dispositiu de protecció
Interrupció del senyal de seguretat del controlador
Aleshores, el controlador de seguretat envia un senyal STO a l'accionament del motor AGV.
L'entrada STO rep el senyal de seguretat a través d'un circuit de seguretat dedicat.
Els dispositius de seguretat habituals inclouen:
PLC de seguretat
Relé de seguretat
Sistema d'aturada d'emergència
Sensors de seguretat
El circuit STO funciona independentment de la comunicació normal de control del motor.
Després de rebre l'ordre STO, l'accionament del motor bloqueja immediatament l'energia necessària per a la generació de parell.
El motor:
Deixa de produir parell electromagnètic
No pot accelerar ni mantenir la força motriu
Entra en un estat segur
La font d'alimentació del motor no s'ha de desconnectar necessàriament.
Un cop resolt el problema de seguretat:
S'allibera el senyal STO
L'accionament del motor realitza una comprovació de seguretat
La sortida de parell es torna a activar
L'AGV torna a funcionar
Les condicions de reinici depenen del disseny de seguretat de l'AGV.
Un sistema de motor AGV típic inclou:
Sensor de seguretat ↓ PLC / relé de seguretat ↓ Entrada STO ↓ Accionament del motor ↓ Motor AGV Aquest camí de seguretat independent garanteix que el motor es pugui aturar encara que el sistema de control principal tingui problemes.
Els AGV sovint treballen a prop dels operadors. STO ajuda a prevenir el parell accidental del motor causat per:
Errors de programari
Errors de comunicació
Falles del controlador
Els mètodes d'aturada tradicionals es basen en:
Controlador → Comunicació → Comandament del motor → Atura
STO desactiva directament el parell a nivell d'accionament, reduint el temps de resposta.
Els motors AGV amb STO ajuden a complir els requisits de seguretat industrial, com ara:
IEC 61800-5-2
ISO 13849-1
IEC 61508
STO redueix els riscos causats per moviments motors inesperats, protegint:
Operadors
Càrregues AGV
Components mecànics
Equips de producció
Funció |
Parada normal |
STO |
|---|---|---|
Mètode de control |
Comandament de programari |
Circuit de seguretat |
Eliminació del parell |
No està garantit immediatament |
Desactiva directament el parell |
Dependència comunicativa |
Obligatori |
Independent |
Nivell de seguretat |
Control estàndard |
Seguretat funcional |
Aplicació |
Funcionament diari |
Situacions d'emergència |
STO s'utilitza habitualment en:
Magatzem AGVs
Robots mòbils autònoms (AMR)
Robots de transport de fàbrica
Robots mòbils de càrrega pesada
Sistemes d'automatització col·laboratius
És especialment valuós per als AGV que utilitzen servomotors integrats , on el motor, la unitat, el codificador i el sistema de comunicació es combinen en una unitat compacta.
STO és una funció de seguretat clau en els sistemes de motor AGV que evita la generació de parell no desitjada i millora la seguretat operativa.
En crear una ruta de control de seguretat independent, STO permet als AGV entrar ràpidament en un estat segur durant les emergències mantenint la fiabilitat del sistema.
Per a les aplicacions modernes d'AGV i AMR, seleccionar motors amb capacitat STO integrada ajuda a aconseguir un funcionament més segur, un compliment més fàcil i un rendiment d'automatització més fiable.
Tot i que els sistemes STO i d'aturada d'emergència estan relacionats, tenen finalitats diferents.
Funció |
Parada d'emergència |
STO |
|---|---|---|
Propòsit |
Atura el funcionament perillós de la màquina |
Traieu el parell del motor |
Mètode de funcionament |
Comandament de seguretat |
Funció de seguretat a nivell de conducció |
Desconnexió d'alimentació |
Pot desconnectar l'alimentació |
Normalment manté l'alimentació connectada |
Velocitat de resposta |
Depèn del disseny del sistema |
Molt ràpid |
Aplicació |
Apagada d'emergència completa de la màquina |
Control de seguretat del motor |
A les aplicacions AGV, STO sol formar part d'una arquitectura de seguretat completa en lloc de substituir els dispositius d'aturada d'emergència.
Els AGV funcionen en entorns dinàmics on els humans, les màquines i els robots sovint comparteixen el mateix espai de treball.
Sense STO, es pot produir un moviment inesperat a causa de:
Errors del controlador
Falles de comunicació
Falles del programari
Ordres de moviment incorrectes
La funció STO desactiva directament la generació de parell dins de l'accionament del motor, assegurant que l'AGV no pot continuar produint força motriu.
Els servomotors integrats depenen en gran mesura de sistemes de comunicació com ara:
CANopen
EtherCAT
Modbus RTU
RS485
Tot i que aquests protocols proporcionen un control precís del moviment, no sempre són suficients per a funcions crítiques per a la seguretat.
STO funciona independentment de la xarxa de control normal:
Dispositiu de seguretat → Entrada STO → Accionament del motor integrat → Parell desactivat
Aquesta separació millora la seguretat i la fiabilitat del sistema.
L'aturada d'emergència tradicional depèn normalment de les ordres del programari:
Controlador AGV → Comandament del motor → Desacceleració del motor
Aquest procés pot experimentar retards.
Amb STO:
Senyal d'emergència → Activació STO → Parell eliminat
El motor deixa de produir parell ràpidament, reduint el risc de:
Col·lisió
Danys a la càrrega
Lesió de l'operador
Com que els servomotors integrats ja combinen múltiples funcions, afegir STO elimina la necessitat d'un maquinari de seguretat extern addicional.
Els beneficis inclouen:
Mida reduïda de l'armari
Menys cables
Cablejat simplificat
Instal·lació més fàcil
Menys components signifiquen menys punts de fallada potencials.
Un motor integrat amb STO redueix la dependència de:
Accionaments de motor externs
Mòduls addicionals de seguretat
Connexions de cablejat complexes
Això millora la fiabilitat general del sistema AGV.
STO ajuda els servomotors AGV integrats a complir els requisits de seguretat funcional industrial, com ara:
IEC 61800-5-2
ISO 13849-1
IEC 61508
Per als fabricants d'AGV que venen als mercats globals, la capacitat STO s'està convertint en un requisit important.
Una operació STO típica inclou:
El circuit de seguretat està actiu.
Les entrades STO romanen habilitades.
L'accionament del motor controla el parell normalment.
AGV realitza ordres de moviment.
El sensor de seguretat detecta perill.
El senyal STO està activat.
L'accionament del motor bloqueja la generació de parell.
AGV entra en un estat segur.
S'elimina la condició de seguretat.
STO es reinicia.
El parell motor està activat.
AGV torna a funcionar.
Característica |
Parada de programari |
Funció STO |
|---|---|---|
Mètode de control |
Comandament de moviment |
Circuit de seguretat |
Nivell de seguretat |
Control estàndard |
Seguretat funcional |
Dependència comunicativa |
Obligatori |
Independent |
Eliminació del parell |
Parada controlada |
Inhabilitació directa del parell |
Aplicació d'emergència |
Limitat |
Apte |
La funció STO és una característica de seguretat essencial per als servomotors AGV integrats . A mesura que els AGV es tornen més intel·ligents i s'utilitzen àmpliament en entorns industrials, prevenir el parell no desitjat del motor és fonamental per a un funcionament segur.
Integrant STO en servomotors, els fabricants d'AGV poden aconseguir:
Resposta d'emergència més ràpida
Millora de la seguretat de l'operador
Disseny simplificat del sistema
Millor compliment dels estàndards internacionals
Per als sistemes AGV i AMR de nova generació, els servomotors integrats amb capacitat STO proporcionen una solució de control de moviment més segura, més fiable i més eficient.
Els motors AGV equipats amb STO s'utilitzen àmpliament en:
Els AGV transporten mercaderies entre zones d'emmagatzematge i estacions de picking. STO ajuda a prevenir moviments inesperats quan els treballadors entren a les zones operatives.
A les fàbriques d'automoció, electrònica i maquinària, els AGV operen a prop dels treballadors de producció. STO millora la seguretat de la col·laboració home-màquina.
Es requereix un transport precís i segur per a materials sensibles. STO ajuda a garantir un funcionament fiable en entorns controlats.
Per als AGV de gran càrrega útil, el moviment incontrolat pot generar riscos significatius. STO proporciona una capa de protecció addicional.
A mesura que els AGV evolucionen cap a una major autonomia i intel·ligència, els requisits de seguretat seguiran augmentant.
És probable que els futurs sistemes de motor AGV integrin:
Funcions de seguretat amb classificació SIL més alta
Retroalimentació de diagnòstic avançat
Protocols de comunicació de seguretat
Detecció predictiva de fallades
Monitorització de seguretat basada en IA
STO seguirà sent una de les tecnologies de seguretat fonamentals per als robots mòbils autònoms perquè proporciona un mètode senzill, fiable i reconegut internacionalment per prevenir el parell motor no desitjat.
La funció STO (Safe Torque Off) és una característica de seguretat crítica per als motors AGV moderns . Assegura que els motors no poden generar un parell no desitjat durant situacions d'emergència, operacions de manteniment o esdeveniments de seguretat.
En comparació amb els mètodes d'aturada tradicionals basats en programari, STO ofereix una resposta més ràpida, una major fiabilitat, un millor compliment de seguretat i una millor protecció per als operadors i els equips.
A mesura que els AGV continuen expandint-se a fàbriques intel·ligents, magatzems automatitzats i sistemes logístics intel·ligents, seleccionar motors AGV amb capacitat STO integrada serà cada cop més important per aconseguir solucions d'automatització segures, eficients i preparades per al futur.
Resposta:
STO (Safe Torque Off) és una característica de seguretat funcional que desactiva la capacitat del motor de generar parell sense desconnectar la font d'alimentació principal. En els motors AGV, STO evita moviments no desitjats aturant la producció de parell a nivell d'accionament, millorant la seguretat durant emergències, manteniment i condicions de funcionament anormals.
Resposta:
Els motors AGV necessiten la funció STO perquè els AGV funcionen en entorns on els humans i les màquines treballen junts. STO proporciona un mecanisme de seguretat fiable per evitar moviments inesperats del motor causats per errors de programari, errors de comunicació, errors del controlador o ordres incorrectes.
Resposta:
STO funciona rebent un senyal de seguretat de dispositius com ara botons d'aturada d'emergència, escàners de seguretat o PLC de seguretat. Un cop activat, l'accionament del motor bloqueja immediatament la generació de parell, evitant que el motor AGV produeixi força motriu mentre manté la font d'alimentació connectada.
Resposta:
Una ordre normal d'aturada del motor depèn del control del programari i la comunicació entre el controlador i l'accionament del motor. STO utilitza un circuit de seguretat independent per desactivar directament la generació de parell, proporcionant una resposta més ràpida i una major fiabilitat de seguretat durant situacions d'emergència.
Resposta:
STO no és necessari per a tots els sistemes AGV, però és molt recomanable per a AGV i AMR que operen en entorns industrials on la seguretat funcional és important. STO ajuda els fabricants a complir els requisits de seguretat i reduir els riscos associats amb moviments inesperats del motor.
Resposta:
STO es defineix a les normes internacionals de seguretat funcional, inclosa la IEC 61800-5-2 , IEC 61508 i la ISO 13849-1 . Els sistemes de motor AGV amb capacitat STO ajuden els fabricants a dissenyar equips d'automatització més segurs que compleixin els requisits de seguretat globals.
Resposta:
No. Després de l'activació de l'STO, el motor AGV ha de completar un procés de restabliment de seguretat abans que es pugui tornar a activar el parell. El mètode de reinici depèn del disseny de seguretat de l'AGV i la configuració del sistema de control.
Resposta:
Els servomotors AGV integrats amb STO proporcionen una solució de moviment compacta i fiable combinant el motor, la unitat, el codificador, la interfície de comunicació i la funció de seguretat en un sol sistema. Els avantatges inclouen un cablejat reduït, una instal·lació més fàcil, una seguretat millorada i una millor fiabilitat del sistema.
Resposta:
No. Normalment, STO no desconnecta la font d'alimentació principal. En lloc d'això, desactiva la capacitat del motor per generar parell. Això permet que el sistema es mantingui alimentat alhora que evita la rotació no desitjada del motor.
Resposta:
a mesura que els AGV i els AMR es fan més ràpids, intel·ligents i s'utilitzen més àmpliament a les fàbriques intel·ligents i als magatzems automatitzats, els requisits de seguretat continuen augmentant. STO proporciona una capa de seguretat fiable que admet una col·laboració home-màquina més segura i sistemes d'automatització avançats.


