

Visualizações: 0 Autor: Editor do site Horário de publicação: 06/08/2026 Origem: Site


Com o rápido desenvolvimento de fábricas inteligentes, armazéns automatizados e logística inteligente, os Veículos Guiados Automatizados (AGVs) tornaram-se equipamentos essenciais para melhorar a eficiência da produção e reduzir as operações de movimentação manual. À medida que os AGVs operam mais próximos dos humanos e interagem com ambientes industriais complexos, a segurança funcional tornou-se um requisito crítico para os sistemas de movimento AGV.
O sistema motor é um dos componentes mais importantes de um AGV porque controla diretamente o movimento, a aceleração, a frenagem e a precisão do posicionamento. Porém, a simples parada do motor através de comandos de controle tradicionais nem sempre é suficiente para garantir a segurança. Atrasos de comunicação, falhas de software, falhas do controlador ou erros inesperados do sistema podem fazer com que o motor continue gerando torque mesmo quando um comando de parada for emitido.
É por isso que as soluções modernas de motores AGV integram cada vez mais a função STO (Safe Torque Off) . O STO fornece um mecanismo de segurança confiável que evita imediatamente que o motor produza torque, mantendo a integridade do sistema e atendendo aos padrões internacionais de segurança funcional.
Para fabricantes de AGV e engenheiros de automação, entender o porquê Os motores AGV precisam da função STO , que é essencial para projetar sistemas robóticos móveis autônomos mais seguros, confiáveis e eficientes.
STO (Safe Torque Off) é um recurso de segurança funcional usado em acionamentos de motores modernos, servomotores e sistemas de motores AGV para evitar movimentos não intencionais do motor.
Quando o STO é ativado, o acionamento motorizado para imediatamente de gerar torque, evitando que o motor produza força rotacional enquanto mantém a alimentação principal conectada.
Para aplicações AGV (Veículo Guiado Automatizado) , o STO fornece uma camada de segurança adicional para proteger os operadores, os equipamentos e o ambiente circundante durante situações de emergência ou operações de manutenção.
Um comando normal de parada do motor depende do sistema de controle para instruir o motor a parar.
Por exemplo:
Controlador → Rede de Comunicação → Acionamento do Motor → Parada do Motor
No entanto, este método pode ser afetado por:
Erros de software
Falhas de comunicação
Falhas do controlador
STO fornece um canal de segurança separado:
Dispositivo de segurança → Entrada STO → Acionamento do motor → Torque desabilitado
Este caminho independente melhora a confiabilidade durante situações críticas.
Os AGVs operam frequentemente ao lado de trabalhadores em fábricas e armazéns. O STO ajuda a prevenir movimentos inesperados causados por:
Falhas no sistema de controle
Comandos incorretos
Falhas elétricas
Como o STO funciona diretamente no nível do acionamento do motor, ele pode desativar o torque mais rapidamente do que os métodos de parada padrão baseados em software.
Isso ajuda a reduzir:
Riscos de colisão
Danos ao equipamento
Riscos de segurança
STO é amplamente reconhecido em padrões de segurança industrial, incluindo:
CEI 61800-5-2
CEI 61508
ISO 13849-1
O uso de motores habilitados para STO ajuda os fabricantes de AGV a projetar sistemas que atendam aos requisitos internacionais de segurança.
Durante a manutenção ou inspeção, o STO evita a ativação acidental do motor, permitindo ao mesmo tempo que o sistema permaneça alimentado eletricamente.
Isso melhora a segurança do técnico e reduz o tempo de inatividade.
STO (Safe Torque Off) é uma função de segurança crítica que evita Motores AGV gerem torque não intencional.
Ao desconectar a função de produção de torque sem remover a fonte de alimentação principal, o STO fornece proteção rápida, confiável e compatível com os padrões para sistemas de automação modernos.
Para aplicações AGV e AMR, os motores equipados com capacidade STO oferecem maior segurança, integração mais fácil do sistema e maior confiabilidade operacional.
Servo motores DC integrados Besfoc IDC60 para AGV/AMR
Servo motor BLDC integrado IDC60 – solução de controle de movimento de circuito fechado inteligente, compacta e de alta eficiência |
||

|
Visão geral do produto: O servo motor BLDC integrado IDC60 da Besfoc é uma solução NEMA 24 compacta que combina motor, inversor e codificador em uma unidade. Ele fornece controle preciso de circuito fechado, torque estável e resposta rápida. Seu design integrado reduz a fiação e economiza espaço. |
|
Principais destaques técnicos
|
||
Aplicações Típicas
|
||
Parâmetro |
Especificação IDC60 |
Tipo de motor |
Servo motor BLDC integrado |
Tamanho do quadro |
60mm |
Faixa de potência |
200W/400W |
Tensão nominal |
24V/48V |
Velocidade nominal |
3.000 rpm |
Torque nominal |
0,63Nm/1,27Nm |
Codificador |
Codificador magnético de 17 bits |
Comunicação |
Pulso / RS485 / CANopen |
Recursos opcionais |
Caixa de câmbio, freio, ventilador de resfriamento |

|

|

|

|

|
|---|---|---|---|---|
Haste |
Carcaça terminal |
Caixa de engrenagens sem-fim |
Caixa de engrenagens planetária |
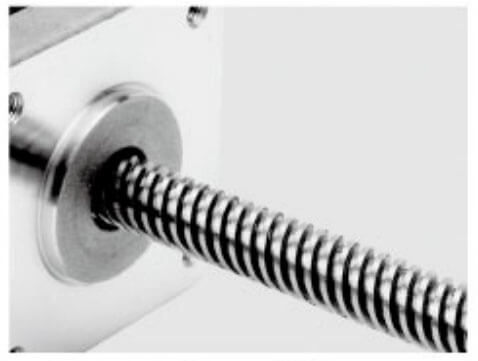
Parafuso de avanço |

|

|

|

|

|
Movimento Linear |
Parafuso de esfera |
Freio |
Nível IP |
|
|
|
|
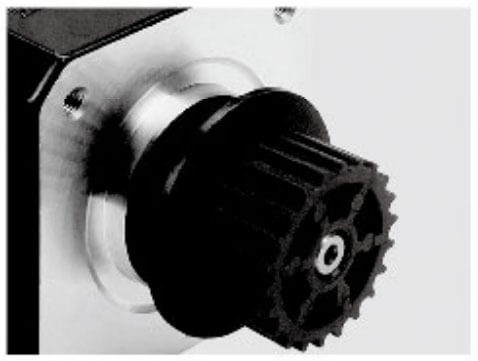
|
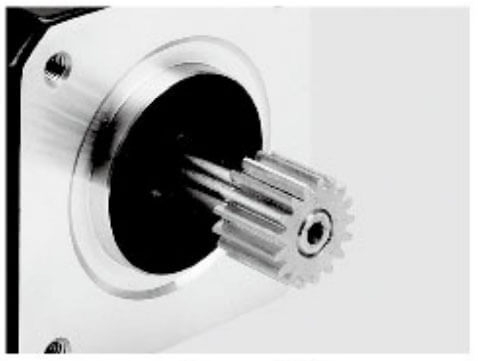
|
|---|---|---|---|---|---|
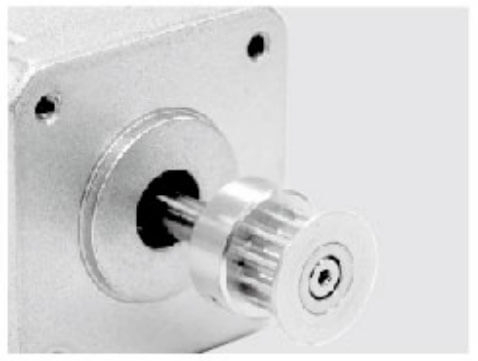
Polia de alumínio |
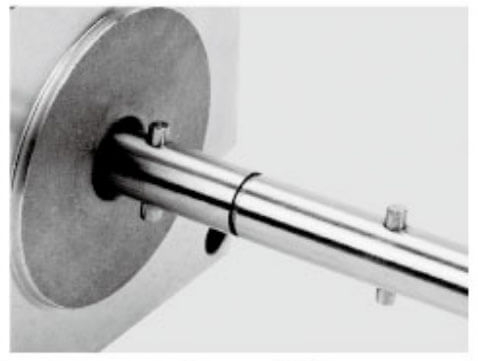
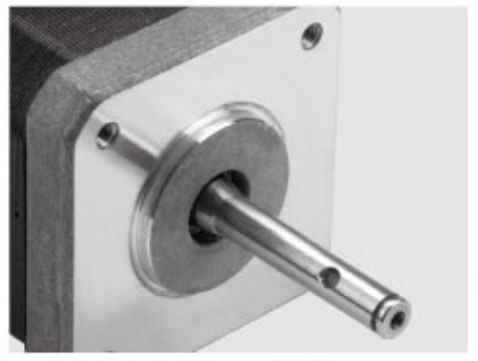
Pino do eixo |
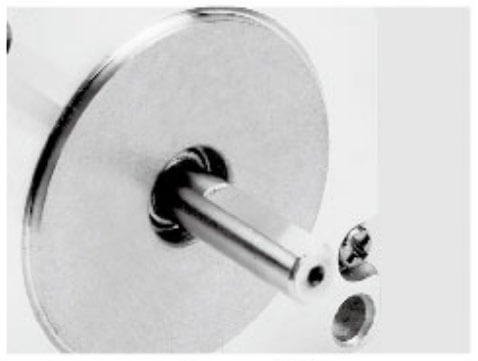
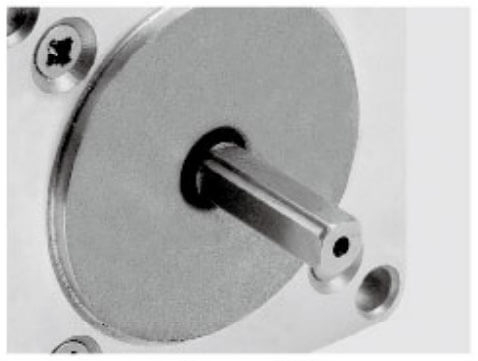
Eixo D Único |
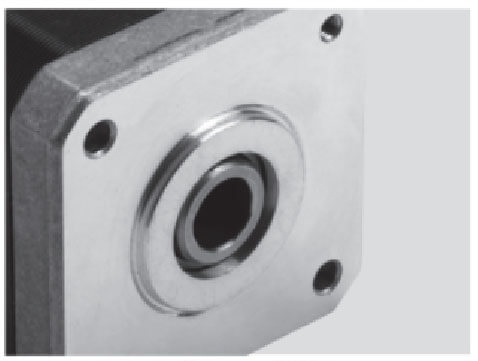
Eixo oco |
Polia Plástica |
Engrenagem |
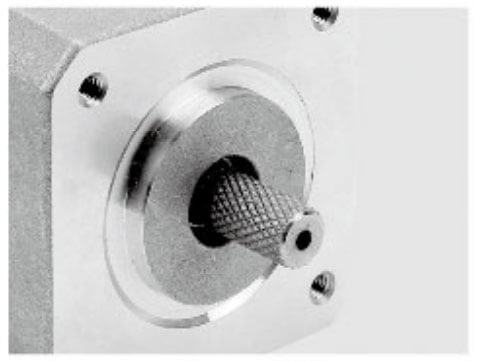
|
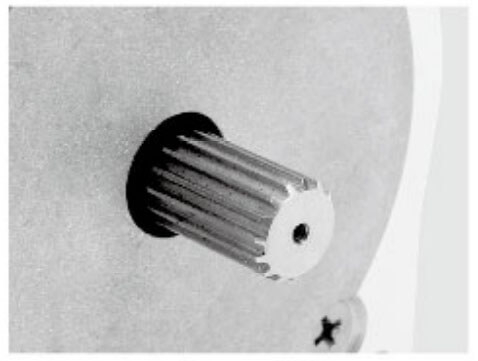
|
|
|
|
|
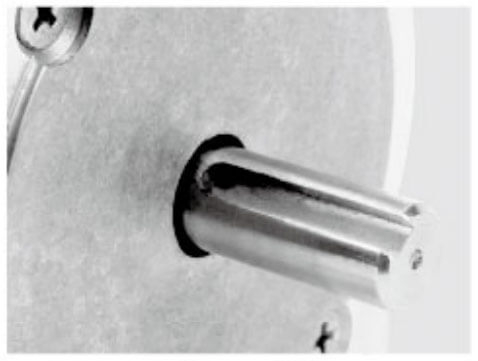
serrilhado |
Eixo fresador |
Eixo do parafuso |
Eixo oco |
Eixo Duplo D |
Chaveta |
Muitos sistemas AGV convencionais dependem de métodos de parada baseados em software. Por exemplo, o controlador principal envia um comando como:
'Pare o motor.'
O controlador do motor recebe este comando e reduz gradativamente a velocidade até o veículo parar.
Embora este método funcione durante a operação normal, ele apresenta limitações em situações críticas de segurança.
Os AGVs dependem muito da comunicação entre vários dispositivos, incluindo:
Computadores industriais
Controladores de movimento
Acionamentos motorizados
Sensores
Sistemas de navegação
Se ocorrerem erros de comunicação, o comando de parada poderá não chegar corretamente ao acionamento do motor.
As possíveis causas incluem:
Interrupção de comunicação
Falha de rede
Mau funcionamento do controlador
Bugs de software
Programação incorreta
O STO fornece um canal de segurança independente que não depende de software normal de controle de movimento.
Um comando de frenagem padrão reduz a velocidade do motor, mas não elimina necessariamente a produção de torque.
Por exemplo, durante uma situação de emergência:
O motor ainda pode produzir torque de retenção.
O veículo pode continuar empurrando um obstáculo.
Movimentos inesperados podem ocorrer durante a manutenção.
O STO garante que o motor não possa gerar torque de acionamento, criando uma condição mais segura para operadores e equipamentos.
A principal vantagem do STO é melhorar a segurança do pessoal e do equipamento.
Os AGVs geralmente operam em ambientes onde humanos e máquinas compartilham o mesmo espaço de trabalho, incluindo:
Oficinas de fabricação
Armazéns
Linhas de montagem
Centros de distribuição
Instalações farmacêuticas
Se um operador entrar na área de trabalho ou aparecer um obstáculo inesperado, o STO pode desativar rapidamente o torque do motor e evitar movimentos perigosos.
Isso torna os AGVs mais seguros para ambientes industriais colaborativos.
Os sistemas modernos de automação industrial devem cumprir rigorosas normas de segurança.
Os motores AGV com função STO ajudam os fabricantes a atender aos requisitos de padrões internacionais, como:
IEC 61800-5-2: Sistemas de acionamento de energia elétrica com velocidade ajustável – Segurança funcional
IEC 61508: Segurança funcional de sistemas elétricos/eletrônicos
ISO 13849-1: Partes de sistemas de controle relacionadas à segurança
STO é comumente classificado como uma função básica de segurança com alta confiabilidade quando implementada corretamente.
Para os fabricantes de AGV que visam mercados globais, a capacidade STO pode melhorar significativamente a competitividade do produto.
Os métodos tradicionais de parada dependem do tempo de processamento do software:
Detecção do sensor → Decisão do controlador → Comunicação → Comando do motor → Resposta do motor
Este processo pode introduzir atrasos.
O STO reduz o tempo de resposta porque o sinal de segurança afeta diretamente o caminho de geração de torque do acionamento do motor.
Para AGVs de alta velocidade, esta resposta rápida pode reduzir:
Distância de parada
Risco de colisão
Danos ao equipamento
Riscos do operador
A frenagem de emergência freqüentemente pode criar tensão nos componentes mecânicos.
As paradas de emergência tradicionais podem envolver:
Frenagem repentina do motor
Impacto na caixa de velocidades
Roda escorregando
Vibração mecânica
Ao combinar o STO com estratégias de frenagem controlada, os sistemas AGV podem alcançar ambos:
Parada suave durante a operação normal
Remoção imediata do torque durante eventos de segurança
Isso ajuda a prolongar a vida útil de:
Caixas de velocidades
Rodas motrizes
Acoplamentos
Componentes de transmissão mecânica
STO (Safe Torque Off) é uma importante função de segurança usada em sistemas modernos de motores AGV para evitar movimentos não intencionais. Ele desativa a capacidade do motor de gerar torque enquanto mantém a fonte de alimentação principal conectada.
Para AGVs que operam perto de pessoas, máquinas e ambientes complexos, o STO fornece uma camada de segurança confiável para reduzir riscos causados por falhas de motor, erros de controle ou situações de emergência.
Um dispositivo de segurança detecta um perigo potencial, como:
Ativação do botão de parada de emergência
Detecção de scanner de segurança
Abertura de porta ou dispositivo de proteção
Interrupção do sinal de segurança do controlador
O controlador de segurança envia então um sinal STO para o acionamento do motor AGV.
A entrada STO recebe o sinal de segurança através de um circuito de segurança dedicado.
Dispositivos de segurança comuns incluem:
CLP de segurança
Relé de segurança
Sistema de parada de emergência
Sensores de segurança
O circuito STO opera independentemente da comunicação normal de controle do motor.
Após receber o comando STO, o acionamento motorizado bloqueia imediatamente a energia necessária para geração de torque.
O motor:
Pára de produzir torque eletromagnético
Não é possível acelerar ou manter a força motriz
Entra em um estado seguro
A alimentação do motor não precisa necessariamente ser desligada.
Depois que o problema de segurança for resolvido:
O sinal STO é liberado
O acionamento motorizado realiza uma verificação de segurança
A saída de torque está habilitada novamente
O AGV retoma operação
As condições de reinicialização dependem do projeto de segurança do AGV.
Um sistema de motor AGV típico inclui:
Sensor de segurança ↓ PLC / relé de segurança ↓ Entrada STO ↓ Acionamento do motor ↓ Motor AGV Este caminho de segurança independente garante que o motor possa ser parado mesmo se o sistema de controle principal apresentar problemas.
Os AGVs geralmente trabalham perto dos operadores. O STO ajuda a prevenir o torque acidental do motor causado por:
Falhas de software
Erros de comunicação
Falhas do controlador
Os métodos de parada tradicionais dependem de:
Controlador → Comunicação → Comando do Motor → Parada
O STO desativa diretamente o torque no nível do inversor, reduzindo o tempo de resposta.
Os motores AGV com STO ajudam a atender aos requisitos de segurança industrial, incluindo:
CEI 61800-5-2
ISO 13849-1
CEI 61508
O STO reduz os riscos causados por movimentos inesperados do motor, protegendo:
Operadores
Cargas AGV
Componentes mecânicos
Equipamento de produção
Função |
Parada normal |
STO |
|---|---|---|
Método de controle |
Comando de software |
Circuito de segurança |
Remoção de Torque |
Não garantido imediatamente |
Desativa diretamente o torque |
Dependência de Comunicação |
Obrigatório |
Independente |
Nível de segurança |
Controle padrão |
Segurança funcional |
Aplicativo |
Operação diária |
Situações de emergência |
STO é comumente usado em:
AGVs de armazém
Robôs Móveis Autônomos (AMRs)
Robôs de transporte de fábrica
Robôs móveis de carga pesada
Sistemas de automação colaborativa
É especialmente valioso para AGVs que utilizam servomotores integrados , onde o motor, o inversor, o codificador e o sistema de comunicação são combinados em uma unidade compacta.
STO é uma função de segurança fundamental em sistemas de motores AGV que evita a geração de torque não intencional e melhora a segurança operacional.
Ao criar um caminho de controle de segurança independente, o STO permite que os AGVs entrem rapidamente em um estado seguro durante emergências, mantendo a confiabilidade do sistema.
Para aplicações AGV e AMR modernas, a seleção de motores com capacidade STO integrada ajuda a obter uma operação mais segura, conformidade mais fácil e desempenho de automação mais confiável.
Embora os sistemas STO e de parada de emergência estejam relacionados, eles servem a propósitos diferentes.
Função |
Parada de Emergência |
STO |
|---|---|---|
Propósito |
Pare a operação perigosa da máquina |
Remova o torque do motor |
Método de operação |
Comando de segurança |
Função de segurança no nível do drive |
Desconexão de energia |
Pode desconectar a energia |
Normalmente mantém a energia conectada |
Velocidade de resposta |
Depende do design do sistema |
Muito rápido |
Aplicativo |
Desligamento de emergência completo da máquina |
Controle de segurança do motor |
Em aplicações AGV, o STO geralmente faz parte de uma arquitetura de segurança completa, e não um substituto para dispositivos de parada de emergência.
Os AGVs operam em ambientes dinâmicos onde humanos, máquinas e robôs geralmente compartilham o mesmo espaço de trabalho.
Sem STO, pode ocorrer movimento inesperado devido a:
Erros do controlador
Falhas de comunicação
Falhas de software
Comandos de movimento incorretos
A função STO desativa diretamente a geração de torque dentro do acionamento do motor, garantindo que o AGV não possa continuar produzindo força motriz.
Os servomotores integrados dependem fortemente de sistemas de comunicação como:
CANopen
EtherCAT
Modbus RTU
RS485
Embora esses protocolos forneçam controle de movimento preciso, eles nem sempre são suficientes para funções críticas de segurança.
O STO opera independentemente da rede de controle normal:
Dispositivo de segurança → Entrada STO → Acionamento do motor integrado → Torque desabilitado
Essa separação melhora a segurança e a confiabilidade do sistema.
A parada de emergência tradicional geralmente depende de comandos de software:
Controlador AGV → Comando do Motor → Desaceleração do Motor
Este processo pode sofrer atrasos.
Com STO:
Sinal de emergência → Ativação de STO → Torque removido
O motor para rapidamente de produzir torque, reduzindo o risco de:
Colisão
Danos de carga
Lesão do operador
Como os servomotores integrados já combinam múltiplas funções, adicionar STO elimina a necessidade de hardware de segurança externo adicional.
Os benefícios incluem:
Tamanho reduzido do gabinete
Menos cabos
Fiação simplificada
Instalação mais fácil
Menos componentes significam menos pontos de falha potenciais.
Um motor integrado com STO reduz a dependência de:
Acionamentos de motor externos
Módulos de segurança adicionais
Conexões de fiação complexas
Isto melhora a confiabilidade geral do sistema AGV.
O STO ajuda os servomotores AGV integrados a atender aos requisitos de segurança funcional industrial, incluindo:
CEI 61800-5-2
ISO 13849-1
CEI 61508
Para os fabricantes de AGV que vendem para mercados globais, a capacidade STO está se tornando um requisito importante.
Uma operação STO típica inclui:
O circuito de segurança está ativo.
As entradas STO permanecem habilitadas.
O acionamento do motor controla o torque normalmente.
AGV executa comandos de movimento.
Sensor de segurança detecta perigo.
O sinal STO está ativado.
O acionamento do motor bloqueia a geração de torque.
AGV entra em um estado seguro.
A condição de segurança foi removida.
STO é redefinido.
O torque do motor está habilitado.
AGV retoma operação.
Recurso |
Parada de software |
Função STO |
|---|---|---|
Método de controle |
Comando de movimento |
Circuito de segurança |
Nível de segurança |
Controle padrão |
Segurança funcional |
Dependência de Comunicação |
Obrigatório |
Independente |
Remoção de Torque |
Parada controlada |
Desativação de torque direto |
Aplicação de Emergência |
Limitado |
Adequado |
A função STO é um recurso de segurança essencial para servomotores AGV integrados . À medida que os AGVs se tornam mais inteligentes e amplamente utilizados em ambientes industriais, prevenir o torque não intencional do motor é fundamental para uma operação segura.
Ao integrar o STO nos servomotores, os fabricantes de AGV podem alcançar:
Resposta de emergência mais rápida
Maior segurança do operador
Projeto de sistema simplificado
Melhor conformidade com os padrões internacionais
Para sistemas AGV e AMR de próxima geração, servomotores integrados com capacidade STO fornecem uma solução de controle de movimento mais segura, confiável e eficiente.
Os motores AGV equipados com STO são amplamente utilizados em:
Os AGVs transportam mercadorias entre áreas de armazenamento e estações de coleta. O STO ajuda a evitar movimentos inesperados quando os trabalhadores entram nas zonas operacionais.
Nas fábricas automotivas, eletrônicas e de máquinas, os AGVs operam perto dos trabalhadores da produção. STO melhora a segurança da colaboração homem-máquina.
O transporte preciso e seguro é necessário para materiais sensíveis. O STO ajuda a garantir uma operação confiável em ambientes controlados.
Para AGVs de alta carga útil, o movimento descontrolado pode criar riscos significativos. STO fornece uma camada de proteção adicional.
À medida que os AGVs evoluem em direção a maior autonomia e inteligência, os requisitos de segurança continuarão a aumentar.
Os futuros sistemas de motores AGV provavelmente integrarão:
Funções de segurança com classificação SIL superior
Feedback de diagnóstico avançado
Protocolos de comunicação de segurança
Detecção preditiva de falhas
Monitoramento de segurança baseado em IA
O STO continuará sendo uma das tecnologias de segurança fundamentais para robôs móveis autônomos porque fornece um método simples, confiável e reconhecido internacionalmente para evitar torque indesejado do motor.
A função STO (Safe Torque Off) é um recurso de segurança crítico para motores AGV modernos . Ele garante que os motores não possam gerar torque não intencional durante situações de emergência, operações de manutenção ou eventos de segurança.
Em comparação com os métodos tradicionais de parada baseados em software, o STO oferece resposta mais rápida, maior confiabilidade, maior conformidade com a segurança e melhor proteção para operadores e equipamentos.
À medida que os AGVs continuam a expandir-se para fábricas inteligentes, armazéns automatizados e sistemas de logística inteligentes, a seleção de motores AGV com capacidade STO integrada tornar-se-á cada vez mais importante para alcançar soluções de automação seguras, eficientes e preparadas para o futuro.
Resposta:
STO (Safe Torque Off) é um recurso de segurança funcional que desativa a capacidade do motor de gerar torque sem desconectar a fonte de alimentação principal. Nos motores AGV, o STO evita movimentos não intencionais, interrompendo a produção de torque no nível do inversor, melhorando a segurança durante emergências, manutenção e condições operacionais anormais.
Resposta:
Os motores AGV precisam da função STO porque os AGVs operam em ambientes onde humanos e máquinas trabalham juntos. O STO fornece um mecanismo de segurança confiável para evitar movimentos inesperados do motor causados por erros de software, falhas de comunicação, falhas do controlador ou comandos incorretos.
Resposta:
O STO funciona recebendo um sinal de segurança de dispositivos como botões de parada de emergência, scanners de segurança ou CLPs de segurança. Uma vez ativado, o acionamento do motor bloqueia imediatamente a geração de torque, evitando que o motor AGV produza força motriz enquanto mantém a fonte de alimentação conectada.
Resposta:
Um comando normal de parada do motor depende do controle do software e da comunicação entre o controlador e o acionamento do motor. O STO utiliza um circuito de segurança independente para desabilitar diretamente a geração de torque, proporcionando resposta mais rápida e maior confiabilidade de segurança durante situações de emergência.
Resposta:
O STO não é obrigatório para todos os sistemas AGV, mas é altamente recomendado para AGVs e AMRs que operam em ambientes industriais onde a segurança funcional é importante. O STO ajuda os fabricantes a atender aos requisitos de segurança e a reduzir os riscos associados ao movimento inesperado do motor.
Resposta:
O STO é definido em padrões internacionais de segurança funcional, incluindo IEC 61800-5-2, , IEC 61508 e ISO 13849-1 . Os sistemas de motores AGV com capacidade STO ajudam os fabricantes a projetar equipamentos de automação mais seguros que atendam aos requisitos globais de segurança.
Resposta:
Não. Após a ativação do STO, o motor AGV deve concluir um processo de reinicialização de segurança antes que o torque possa ser habilitado novamente. O método de reinicialização depende do projeto de segurança do AGV e da configuração do sistema de controle.
Resposta:
Os servomotores AGV integrados com STO fornecem uma solução de movimento compacta e confiável, combinando o motor, o inversor, o codificador, a interface de comunicação e a função de segurança em um sistema. Os benefícios incluem fiação reduzida, instalação mais fácil, maior segurança e melhor confiabilidade do sistema.
Resposta:
Não. O STO normalmente não desconecta a fonte de alimentação principal. Em vez disso, desativa a capacidade do motor de gerar torque. Isto permite que o sistema permaneça ligado enquanto evita a rotação involuntária do motor.
Resposta:
À medida que os AGVs e os AMRs se tornam mais rápidos, mais inteligentes e mais amplamente utilizados em fábricas inteligentes e armazéns automatizados, os requisitos de segurança continuam a aumentar. O STO fornece uma camada de segurança confiável que suporta uma colaboração homem-máquina mais segura e sistemas de automação avançados.


