

Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 2026-08-06 Oprindelse: websted


Med den hurtige udvikling af smarte fabrikker, automatiserede lagre og intelligent logistik er Automated Guided Vehicles (AGV'er) blevet væsentligt udstyr til at forbedre produktionseffektiviteten og reducere manuel håndtering. Da AGV'er opererer tættere på mennesker og interagerer med komplekse industrielle miljøer, er funktionel sikkerhed blevet et kritisk krav for AGV bevægelsessystemer.
Motorsystemet er en af de vigtigste komponenter i en AGV, fordi det direkte styrer bevægelse, acceleration, bremsning og positioneringsnøjagtighed. Det er dog ikke altid tilstrækkeligt at stoppe motoren ved hjælp af traditionelle kontrolkommandoer til at garantere sikkerheden. Kommunikationsforsinkelser, softwarefejl, controllerfejl eller uventede systemfejl kan få motoren til at fortsætte med at generere drejningsmoment, selv når der er afgivet en stopkommando.
Det er grunden til, at moderne AGV-motorløsninger i stigende grad integrerer STO-funktionen (Safe Torque Off) . STO leverer en pålidelig sikkerhedsmekanisme, der øjeblikkeligt forhindrer motoren i at producere drejningsmoment, samtidig med at systemets integritet bevares og internationale funktionelle sikkerhedsstandarder overholdes.
For AGV-producenter og automationsingeniører, forstå hvorfor AGV-motorer har brug for STO-funktion er afgørende for at designe sikrere, mere pålidelige og mere effektive autonome mobile robotsystemer.
STO (Safe Torque Off) er en funktionel sikkerhedsfunktion, der bruges i moderne motordrev, servomotorer og AGV-motorsystemer for at forhindre utilsigtet motorbevægelse.
Når STO er aktiveret, stopper motordrevet øjeblikkeligt med at generere drejningsmoment, hvilket forhindrer motoren i at producere rotationskraft, mens hovedstrømforsyningen holdes tilsluttet.
Til AGV-applikationer (Automated Guided Vehicle) giver STO et ekstra sikkerhedslag for at beskytte operatører, udstyr og det omgivende miljø under nødsituationer eller vedligeholdelsesoperationer.
En normal motorstopkommando er afhængig af, at styresystemet fortæller motoren om at stoppe.
For eksempel:
Controller → Kommunikationsnetværk → Motordrev → Motorstop
Denne metode kan dog blive påvirket af:
Software fejl
Kommunikationsfejl
Controller fejl
STO har en separat sikkerhedskanal:
Sikkerhedsenhed → STO-indgang → Motordrev → Moment deaktiveret
Denne uafhængige vej forbedrer pålideligheden i kritiske situationer.
AGV'er opererer ofte sammen med arbejdere på fabrikker og lagre. STO hjælper med at forhindre uventede bevægelser forårsaget af:
Kontrolsystemfejl
Forkerte kommandoer
Elektriske fejl
Fordi STO arbejder direkte på motordrevet niveau, kan det deaktivere drejningsmoment hurtigere end standard software-baserede stopmetoder.
Dette hjælper med at reducere:
Kollisionsrisici
Skader på udstyr
Sikkerhedsfarer
STO er bredt anerkendt i industrielle sikkerhedsstandarder, herunder:
IEC 61800-5-2
IEC 61508
ISO 13849-1
Brug af STO-aktiverede motorer hjælper AGV-producenter med at designe systemer, der opfylder internationale sikkerhedskrav.
Under vedligeholdelse eller inspektion forhindrer STO utilsigtet motoraktivering, samtidig med at systemet forbliver elektrisk drevet.
Dette forbedrer teknikernes sikkerhed og reducerer nedetiden.
STO (Safe Torque Off) er en kritisk sikkerhedsfunktion, der forhindrer AGV-motorer genererer utilsigtet drejningsmoment.
Ved at afbryde den momentproducerende funktion uden at fjerne hovedstrømforsyningen, giver STO hurtig, pålidelig og standard-overensstemmende beskyttelse til moderne automationssystemer.
Til AGV- og AMR-applikationer tilbyder motorer udstyret med STO-kapacitet forbedret sikkerhed, lettere systemintegration og højere driftssikkerhed.
Besfoc IDC60 Integrerede DC-servomotorer til AGV/AMR
IDC60 integreret BLDC servomotor — højeffektiv, kompakt og smart lukket sløjfe-bevægelseskontrolløsning |
||

|
Produktoversigt: Den IDC60 integrerede BLDC servomotor fra Besfoc er en kompakt NEMA 24-løsning, der kombinerer motor, drev og encoder i én enhed. Det giver præcis lukket sløjfe kontrol, stabilt drejningsmoment og hurtig respons. Dets integrerede design reducerer ledninger, sparer plads. |
|
Vigtigste tekniske højdepunkter
|
||
Typiske applikationer
|
||
Parameter |
IDC60-specifikation |
Motortype |
Integreret BLDC servomotor |
Rammestørrelse |
60 mm |
Power Range |
200W / 400W |
Nominel spænding |
24V / 48V |
Nominel hastighed |
3000 rpm |
Nominel drejningsmoment |
0,63 Nm / 1,27 Nm |
Encoder |
17-bit magnetisk encoder |
Meddelelse |
Puls / RS485 / CANopen |
Valgfri funktioner |
Gearkasse, Bremse, Køleventilator |

|

|

|

|

|
|---|---|---|---|---|
Aksel |
Terminalhus |
Snekkegearkasse |
Planetarisk gearkasse |
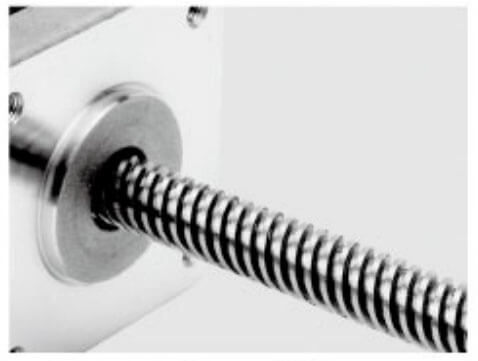
Blyskrue |

|

|

|

|

|
Lineær Bevægelse |
Kugleskrue |
Bremse |
IP-niveau |
|
|
|
|
|
|
|---|---|---|---|---|---|
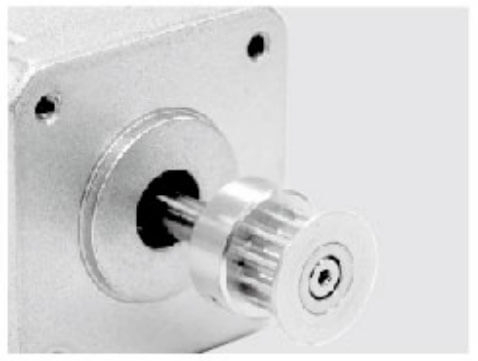
Aluminium remskive |
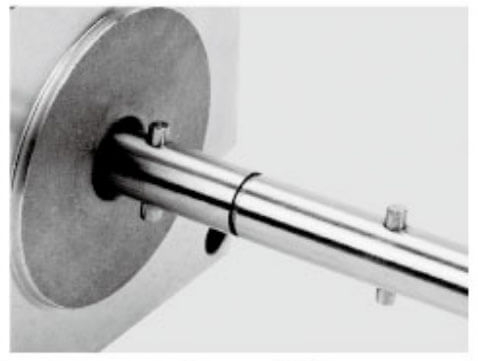
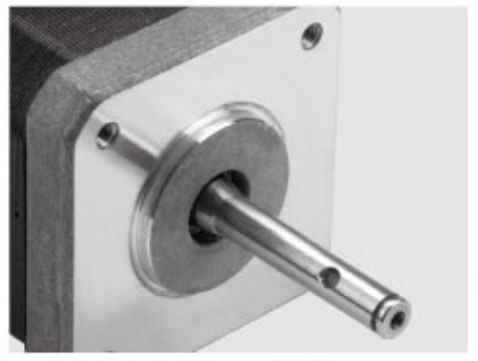
Akselstift |
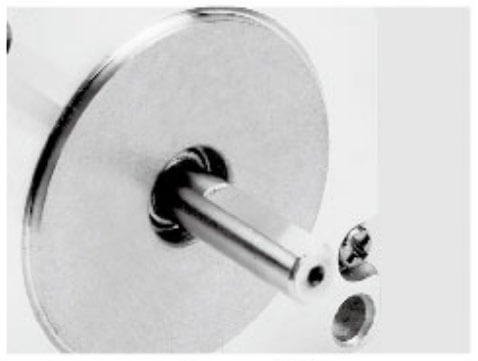
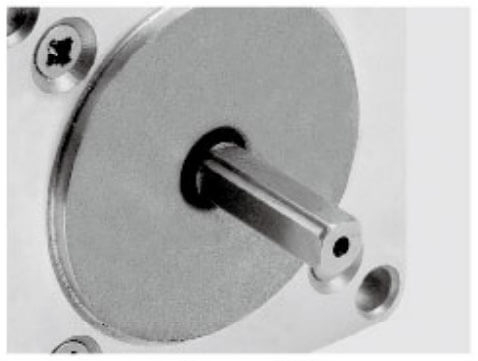
Enkelt D-skaft |
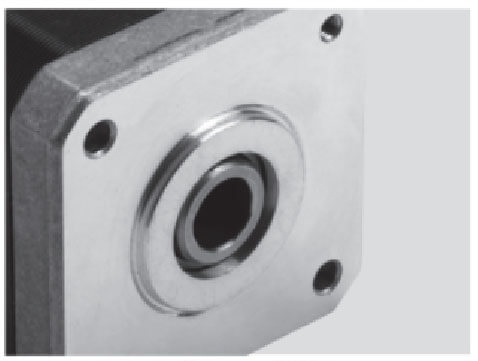
Hult skaft |
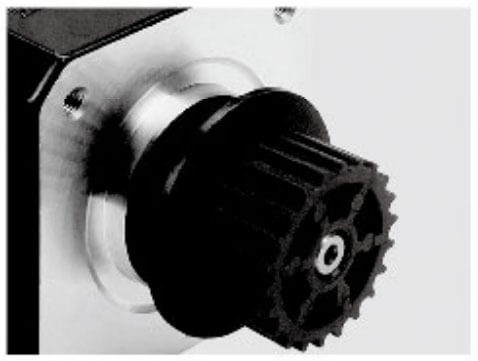
Plast remskive |
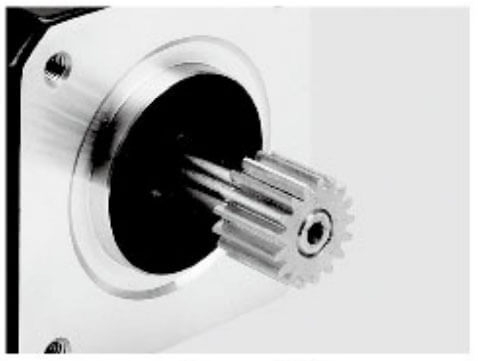
Gear |
|
|
|
|
|
|
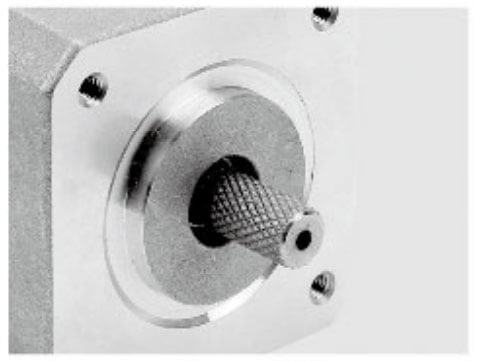
Knurling |
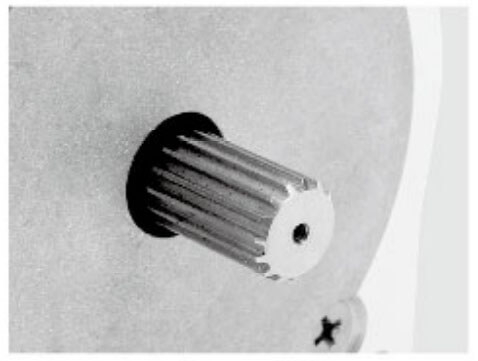
Hobbing skaft |
Skrue aksel |
Hult skaft |
Dobbelt D aksel |
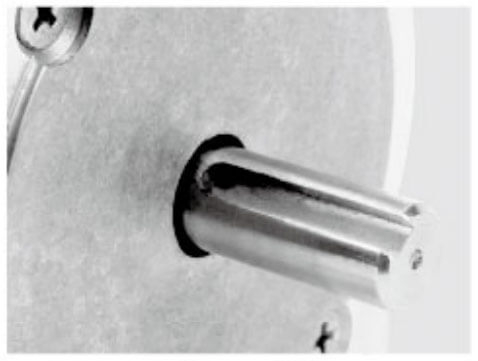
Keyway |
Mange konventionelle AGV-systemer er afhængige af softwarebaserede stopmetoder. For eksempel sender hovedcontrolleren en kommando som:
'Stop motor.'
Motorstyringen modtager denne kommando og reducerer gradvist hastigheden, indtil køretøjet standser.
Selvom denne metode virker under normal drift, har den begrænsninger i sikkerhedskritiske situationer.
AGV'er er stærkt afhængige af kommunikation mellem flere enheder, herunder:
Industrielle computere
Bevægelsescontrollere
Motordrev
Sensorer
Navigationssystemer
Hvis der opstår kommunikationsfejl, når stopkommandoen muligvis ikke motordrevet korrekt.
Mulige årsager omfatter:
Kommunikationsafbrydelse
Netværksfejl
Controller fejlfunktion
Softwarefejl
Forkert programmering
STO giver en uafhængig sikkerhedskanal, der ikke er afhængig af normal motion control software.
En standard bremsekommando reducerer motorhastigheden, men eliminerer ikke nødvendigvis drejningsmomentproduktionen.
For eksempel i en nødsituation:
Motoren kan stadig producere holdemoment.
Køretøjet kan fortsætte med at skubbe mod en forhindring.
Uventede bevægelser kan forekomme under vedligeholdelse.
STO sikrer, at motoren ikke kan generere drivmoment, hvilket skaber en sikrere tilstand for operatører og udstyr.
Den primære fordel ved STO er at forbedre sikkerheden for personale og udstyr.
AGV'er opererer ofte i miljøer, hvor mennesker og maskiner deler det samme arbejdsområde, herunder:
Fremstillingsværksteder
Lagerbygninger
Samlebånd
Distributionscentre
Farmaceutiske faciliteter
Hvis en operatør kommer ind i arbejdsområdet, eller en uventet forhindring dukker op, kan STO hurtigt deaktivere motorens drejningsmoment og forhindre farlige bevægelser.
Dette gør AGV'er sikrere for kollaborative industrielle miljøer.
Moderne industrielle automationssystemer skal overholde strenge sikkerhedsbestemmelser.
AGV-motorer med STO-funktion hjælper producenter med at opfylde krav fra internationale standarder som:
IEC 61800-5-2: Elektriske drivsystemer med justerbar hastighed – Funktionel sikkerhed
IEC 61508: Funktionel sikkerhed af elektriske/elektroniske systemer
ISO 13849-1: Sikkerhedsrelaterede dele af styresystemer
STO er almindeligvis klassificeret som en grundlæggende sikkerhedsfunktion med høj pålidelighed, når den er korrekt implementeret.
For AGV-producenter, der retter sig mod globale markeder, kan STO-kapacitet forbedre produktets konkurrenceevne betydeligt.
Traditionelle stopmetoder afhænger af softwarebehandlingstid:
Sensordetektion → Controllerbeslutning → Kommunikation → Motorkommando → Motorrespons
Denne proces kan medføre forsinkelser.
STO reducerer responstiden, fordi sikkerhedssignalet direkte påvirker motordrevets drejningsmomentgenereringsvej.
For højhastigheds-AGV'er kan denne hurtige reaktion reducere:
Stopafstand
Kollisionsrisiko
Skader på udstyr
Operatørfarer
Nødbremsning kan ofte skabe stress på mekaniske komponenter.
Traditionelle nødstop kan involvere:
Pludselig motorbremsning
Gearkassepåvirkning
Hjulet glider
Mekanisk vibration
Ved at kombinere STO med kontrollerede bremsestrategier kan AGV-systemer opnå både:
Blødt stop under normal drift
Øjeblikkelig fjernelse af drejningsmoment under sikkerhedshændelser
Dette hjælper med at forlænge levetiden af:
Gearkasser
Drivhjul
Koblinger
Mekaniske transmissionskomponenter
STO (Safe Torque Off) er en vigtig sikkerhedsfunktion, der bruges i moderne AGV-motorsystemer for at forhindre utilsigtet bevægelse. Det deaktiverer motorens evne til at generere drejningsmoment, mens hovedstrømforsyningen holdes tilsluttet.
For AGV'er, der opererer omkring mennesker, maskiner og komplekse miljøer, giver STO et pålideligt sikkerhedslag for at reducere risici forårsaget af motorfejl, kontrolfejl eller nødsituationer.
En sikkerhedsanordning registrerer en potentiel fare, såsom:
Aktivering af nødstopknap
Sikkerhedsscannerdetektion
Dør eller beskyttelsesanordning åbning
Controller sikkerhedssignal afbrydelse
Sikkerhedsregulatoren sender derefter et STO-signal til AGV-motordrevet.
STO-indgangen modtager sikkerhedssignalet gennem et dedikeret sikkerhedskredsløb.
Almindelige sikkerhedsanordninger omfatter:
Sikkerheds-PLC
Sikkerhedsrelæ
Nødstopsystem
Sikkerhedssensorer
STO-kredsløbet fungerer uafhængigt af normal motorstyringskommunikation.
Efter at have modtaget STO-kommandoen, blokerer motordrevet øjeblikkeligt den energi, der kræves til drejningsmomentgenerering.
Motoren:
Holder op med at producere elektromagnetisk drejningsmoment
Kan ikke accelerere eller opretholde drivkraften
Går ind i en sikker tilstand
Motorens strømforsyning behøver ikke nødvendigvis at være afbrudt.
Når sikkerhedsproblemet er løst:
STO-signalet udløses
Motordrevet udfører en sikkerhedskontrol
Momentudgang er aktiveret igen
AGV'en genoptager driften
Genstartsbetingelser afhænger af AGV's sikkerhedsdesign.
Et typisk AGV-motorsystem inkluderer:
Sikkerhedssensor ↓ Sikkerheds-PLC / Relæ ↓ STO-indgang ↓ Motordrev ↓ AGV-motor Denne uafhængige sikkerhedsvej sikrer, at motoren kan stoppes, selvom hovedstyringssystemet har problemer.
AGV'er arbejder ofte i nærheden af operatører. STO hjælper med at forhindre utilsigtet motormoment forårsaget af:
Softwarefejl
Kommunikationsfejl
Controller fejl
Traditionelle stopmetoder er afhængige af:
Controller → Kommunikation → Motorkommando → Stop
STO deaktiverer drejningsmomentet direkte på drevniveauet, hvilket reducerer responstiden.
AGV-motorer med STO hjælper med at opfylde industrielle sikkerhedskrav, herunder:
IEC 61800-5-2
ISO 13849-1
IEC 61508
STO reducerer risici forårsaget af uventede motoriske bevægelser og beskytter:
Operatører
AGV-belastninger
Mekaniske komponenter
Produktionsudstyr
Fungere |
Normalt stop |
STO |
|---|---|---|
Kontrolmetode |
Software kommando |
Sikkerhedskredsløb |
Fjernelse af moment |
Ikke garanteret med det samme |
Deaktiverer momentet direkte |
Kommunikationsafhængighed |
Påkrævet |
Uafhængig |
Sikkerhedsniveau |
Standard kontrol |
Funktionel sikkerhed |
Anvendelse |
Daglig drift |
Nødsituationer |
STO er almindeligt anvendt i:
Lager AGV'er
Autonome mobile robotter (AMR'er)
Fabrikstransportrobotter
Mobilrobotter med tung belastning
Kollaborative automationssystemer
Det er især værdifuldt for AGV'er, der anvender integrerede servomotorer , hvor motor, drev, encoder og kommunikationssystem er kombineret i en kompakt enhed.
STO er en nøglesikkerhedsfunktion i AGV-motorsystemer, der forhindrer utilsigtet drejningsmomentdannelse og forbedrer driftssikkerheden.
Ved at skabe en uafhængig sikkerhedskontrolsti giver STO AGV'er mulighed for hurtigt at gå ind i en sikker tilstand under nødsituationer og samtidig bevare systemets pålidelighed.
Til moderne AGV- og AMR-applikationer hjælper valg af motorer med integreret STO-kapacitet med at opnå en mere sikker drift, lettere overholdelse og mere pålidelig automatiseringsydelse.
Selvom STO- og nødstopsystemer er relaterede, tjener de forskellige formål.
Fungere |
Nødstop |
STO |
|---|---|---|
Formål |
Stop farlig maskindrift |
Fjern motorens drejningsmoment |
Driftsmetode |
Sikkerhedskommando |
Sikkerhedsfunktion på køreniveau |
Strømafbrydelse |
Kan afbryde strømmen |
Holder normalt strøm tilsluttet |
Responshastighed |
Afhænger af systemdesign |
Meget hurtigt |
Anvendelse |
Fuldstændig nødstop af maskinen |
Motorsikkerhedskontrol |
I AGV-applikationer er STO normalt en del af en komplet sikkerhedsarkitektur snarere end en erstatning for nødstopanordninger.
AGV'er opererer i dynamiske miljøer, hvor mennesker, maskiner og robotter ofte deler det samme arbejdsområde.
Uden STO kan der forekomme uventede bevægelser på grund af:
Controller fejl
Kommunikationsfejl
Software fejl
Forkerte bevægelseskommandoer
STO-funktionen deaktiverer direkte drejningsmomentgenerering inde i motordrevet, hvilket sikrer, at AGV'en ikke kan fortsætte med at producere drivkraft.
Integrerede servomotorer er stærkt afhængige af kommunikationssystemer som:
KAN åbne
EtherCAT
Modbus RTU
RS485
Selvom disse protokoller giver nøjagtig bevægelseskontrol, er de ikke altid tilstrækkelige til sikkerhedskritiske funktioner.
STO fungerer uafhængigt af det normale kontrolnetværk:
Sikkerhedsenhed → STO-indgang → Integreret motordrev → Moment deaktiveret
Denne adskillelse forbedrer systemets sikkerhed og pålidelighed.
Traditionel nødstop afhænger normalt af softwarekommandoer:
AGV-controller → Motorkommando → Motordeceleration
Denne proces kan opleve forsinkelser.
Med STO:
Nødsignal → STO-aktivering → Moment fjernet
Motoren holder hurtigt op med at producere drejningsmoment, hvilket reducerer risikoen for:
Kollision
Belastningsskader
Operatørskade
Fordi integrerede servomotorer allerede kombinerer flere funktioner, eliminerer tilføjelsen af STO behovet for yderligere ekstern sikkerhedshardware.
Fordelene omfatter:
Reduceret skabsstørrelse
Færre kabler
Forenklet ledningsføring
Nemmere installation
Færre komponenter betyder færre potentielle fejlpunkter.
En integreret motor med STO reducerer afhængigheden af:
Eksterne motordrev
Yderligere sikkerhedsmoduler
Komplekse ledningsforbindelser
Dette forbedrer den overordnede AGV-systems pålidelighed.
STO hjælper integrerede AGV-servomotorer med at opfylde industrielle funktionelle sikkerhedskrav, herunder:
IEC 61800-5-2
ISO 13849-1
IEC 61508
For AGV-producenter, der sælger til globale markeder, er STO-kapacitet ved at blive et vigtigt krav.
En typisk STO-operation inkluderer:
Sikkerhedskredsløbet er aktivt.
STO-indgange forbliver aktiverede.
Motordrevet styrer momentet normalt.
AGV udfører bevægelseskommandoer.
Sikkerhedssensor registrerer fare.
STO-signalet er aktiveret.
Motordrev blokerer drejningsmomentgenerering.
AGV går i sikker tilstand.
Sikkerhedstilstanden er fjernet.
STO er nulstillet.
Motormoment er aktiveret.
AGV genoptager driften.
Feature |
Software stop |
STO funktion |
|---|---|---|
Kontrolmetode |
Bevægelseskommando |
Sikkerhedskredsløb |
Sikkerhedsniveau |
Standard kontrol |
Funktionel sikkerhed |
Kommunikationsafhængighed |
Påkrævet |
Uafhængig |
Fjernelse af moment |
Kontrolleret stop |
Direkte drejningsmoment deaktiveret |
Nødapplikation |
Begrænset |
Egnet |
STO -funktionen er en væsentlig sikkerhedsfunktion for integrerede AGV-servomotorer . Efterhånden som AGV'er bliver mere intelligente og udbredt i industrielle miljøer, er det afgørende for sikker drift at forhindre utilsigtet motormoment.
Ved at integrere STO i servomotorer kan AGV-producenter opnå:
Hurtigere nødberedskab
Forbedret operatørsikkerhed
Forenklet systemdesign
Bedre overensstemmelse med internationale standarder
Til næste generations AGV- og AMR-systemer giver integrerede servomotorer med STO-kapacitet en sikrere, mere pålidelig og mere effektiv løsning til bevægelseskontrol.
STO-udstyrede AGV-motorer er meget udbredt i:
AGV'er transporterer varer mellem lagerområder og plukkestationer. STO hjælper med at forhindre uventede bevægelser, når arbejdere kommer ind i arbejdszoner.
I bil-, elektronik- og maskinfabrikker opererer AGV'er i nærheden af produktionsarbejdere. STO forbedrer sikkerheden for samarbejde mellem mennesker og maskiner.
Præcis og sikker transport er påkrævet for følsomme materialer. STO hjælper med at sikre pålidelig drift i kontrollerede miljøer.
For AGV'er med høj nyttelast kan ukontrolleret bevægelse skabe betydelige risici. STO giver et ekstra beskyttelseslag.
Efterhånden som AGV'er udvikler sig mod højere autonomi og intelligens, vil sikkerhedskravene fortsætte med at stige.
Fremtidige AGV-motorsystemer vil sandsynligvis integrere:
Højere SIL-klassificerede sikkerhedsfunktioner
Avanceret diagnostisk feedback
Sikkerhedskommunikationsprotokoller
Forudsigelig fejldetektion
AI-baseret sikkerhedsovervågning
STO vil forblive en af de grundlæggende sikkerhedsteknologier for autonome mobile robotter, fordi det giver en enkel, pålidelig og internationalt anerkendt metode til at forhindre utilsigtet motormoment.
STO -funktionen (Safe Torque Off) er en kritisk sikkerhedsfunktion for moderne AGV-motorer . Det sikrer, at motorer ikke kan generere utilsigtet drejningsmoment under nødsituationer, vedligeholdelsesoperationer eller sikkerhedshændelser.
Sammenlignet med traditionelle softwarebaserede stopmetoder giver STO hurtigere respons, højere pålidelighed, forbedret sikkerhedsoverholdelse og bedre beskyttelse af operatører og udstyr.
Efterhånden som AGV'er fortsætter med at udvide til smarte fabrikker, automatiserede lagre og intelligente logistiksystemer, vil valg af AGV-motorer med integreret STO-kapacitet blive stadig vigtigere for at opnå sikre, effektive og fremtidsklare automatiseringsløsninger.
Svar:
STO (Safe Torque Off) er en funktionel sikkerhedsfunktion, der deaktiverer motorens evne til at generere moment uden at afbryde hovedstrømforsyningen. I AGV-motorer forhindrer STO utilsigtet bevægelse ved at stoppe drejningsmomentproduktionen på drevniveauet, hvilket forbedrer sikkerheden under nødsituationer, vedligeholdelse og unormale driftsforhold.
Svar:
AGV-motorer har brug for STO-funktion, fordi AGV'er fungerer i miljøer, hvor mennesker og maskiner arbejder sammen. STO giver en pålidelig sikkerhedsmekanisme til at forhindre uventede motorbevægelser forårsaget af softwarefejl, kommunikationsfejl, controllerfejl eller forkerte kommandoer.
Svar:
STO fungerer ved at modtage et sikkerhedssignal fra enheder som nødstopknapper, sikkerhedsscannere eller sikkerheds-PLC'er. Når først det er aktiveret, blokerer motordrevet øjeblikkeligt drejningsmomentgenereringen, hvilket forhindrer AGV-motoren i at producere drivkraft, mens strømforsyningen holdes tilsluttet.
Svar:
En normal motorstopkommando er afhængig af softwarestyring og kommunikation mellem controlleren og motordrevet. STO bruger et uafhængigt sikkerhedskredsløb til direkte at deaktivere drejningsmomentgenerering, hvilket giver hurtigere respons og højere sikkerhedspålidelighed i nødsituationer.
Svar:
STO er ikke påkrævet for hvert AGV-system, men det anbefales stærkt til AGV'er og AMR'er, der opererer i industrielle miljøer, hvor funktionel sikkerhed er vigtig. STO hjælper producenter med at opfylde sikkerhedskravene og reducere risici forbundet med uventede motorbevægelser.
Svar:
STO er defineret i internationale funktionssikkerhedsstandarder, herunder IEC 61800-5-2 , IEC 61508 og ISO 13849-1 . AGV-motorsystemer med STO-kapacitet hjælper producenter med at designe sikrere automationsudstyr, der opfylder globale sikkerhedskrav.
Svar:
Nej. Efter STO-aktivering skal AGV-motoren gennemføre en sikkerhedsnulstillingsproces, før drejningsmomentet kan aktiveres igen. Genstartsmetoden afhænger af AGV's sikkerhedsdesign og kontrolsystemkonfiguration.
Svar:
Integrerede AGV-servomotorer med STO giver en kompakt og pålidelig bevægelsesløsning ved at kombinere motor, drev, encoder, kommunikationsgrænseflade og sikkerhedsfunktion i ét system. Fordelene omfatter reduceret ledningsføring, lettere installation, forbedret sikkerhed og bedre systempålidelighed.
Svar:
Nej. STO afbryder normalt ikke hovedstrømforsyningen. I stedet deaktiverer det motordrevets evne til at generere drejningsmoment. Dette gør det muligt for systemet at forblive tændt, samtidig med at utilsigtet motorrotation forhindres.
Svar:
Efterhånden som AGV'er og AMR'er bliver hurtigere, smartere og mere udbredte i smarte fabrikker og automatiserede lagre, stiger sikkerhedskravene fortsat. STO giver et pålideligt sikkerhedslag, der understøtter sikrere menneske-maskine-samarbejde og avancerede automatiseringssystemer.


