

Mga Pagtingin: 0 May-akda: Site Editor Oras ng Pag-publish: 2026-08-06 Pinagmulan: Site


Sa mabilis na pag-unlad ng mga matalinong pabrika, mga automated na bodega, at matalinong logistik, ang Automated Guided Vehicles (AGVs) ay naging mahalagang kagamitan para sa pagpapabuti ng kahusayan sa produksyon at pagbabawas ng mga manual handling operations. Habang ang mga AGV ay tumatakbo nang mas malapit sa mga tao at nakikipag-ugnayan sa mga kumplikadong kapaligirang pang-industriya, ang kaligtasan sa pagganap ay naging isang kritikal na kinakailangan para sa mga sistema ng paggalaw ng AGV.
Ang sistema ng motor ay isa sa pinakamahalagang bahagi ng isang AGV dahil direktang kinokontrol nito ang paggalaw, acceleration, braking, at katumpakan ng pagpoposisyon. Gayunpaman, ang paghinto lamang ng motor sa pamamagitan ng mga tradisyunal na control command ay hindi palaging sapat upang matiyak ang kaligtasan. Ang mga pagkaantala sa komunikasyon, mga pagkabigo ng software, mga error sa controller, o mga hindi inaasahang error sa system ay maaaring maging sanhi ng motor na magpatuloy sa pagbuo ng torque kahit na may inilabas na stop command.
Ito ang dahilan kung bakit ang mga modernong AGV motor solution ay lalong nagsasama ng STO (Safe Torque Off) function . Nagbibigay ang STO ng maaasahang mekanismo sa kaligtasan na agad na pumipigil sa motor na makagawa ng torque habang pinapanatili ang integridad ng system at nakakatugon sa mga internasyonal na pamantayan sa kaligtasan sa pagganap.
Para sa mga manufacturer at automation engineer ng AGV, nauunawaan kung bakit Ang mga AGV motor ay nangangailangan ng STO function ay mahalaga para sa pagdidisenyo ng mas ligtas, mas maaasahan, at mas mahusay na autonomous na mga mobile robot system.
Ang STO (Safe Torque Off) ay isang functional na feature na pangkaligtasan na ginagamit sa mga modernong motor drive, servo motor, at AGV motor system upang maiwasan ang hindi sinasadyang paggalaw ng motor.
Kapag na-activate ang STO, agad na hihinto ang motor drive sa pagbuo ng torque, na pumipigil sa motor na makagawa ng rotational force habang pinapanatiling konektado ang pangunahing power supply.
Para sa mga application ng AGV (Automated Guided Vehicle) , ang STO ay nagbibigay ng karagdagang safety layer upang protektahan ang mga operator, kagamitan, at ang nakapaligid na kapaligiran sa panahon ng mga emergency na sitwasyon o mga operasyon sa pagpapanatili.
Ang isang normal na utos ng paghinto ng motor ay umaasa sa sistema ng kontrol upang sabihin sa motor na huminto.
Halimbawa:
Controller → Communication Network → Motor Drive → Motor Stop
Gayunpaman, ang pamamaraang ito ay maaaring maapektuhan ng:
Mga error sa software
Mga pagkabigo sa komunikasyon
Mga pagkakamali ng controller
Nagbibigay ang STO ng hiwalay na channel ng kaligtasan:
Safety Device → STO Input → Motor Drive → Torque Disabled
Ang independiyenteng landas na ito ay nagpapabuti sa pagiging maaasahan sa mga kritikal na sitwasyon.
Ang mga AGV ay madalas na tumatakbo kasama ng mga manggagawa sa mga pabrika at bodega. Nakakatulong ang STO na maiwasan ang hindi inaasahang paggalaw na dulot ng:
Mga pagkabigo sa control system
Mga maling utos
Mga pagkakamali sa kuryente
Dahil direktang gumagana ang STO sa antas ng motor drive, maaari nitong i-disable ang torque nang mas mabilis kaysa sa karaniwang software-based na mga paraan ng paghinto.
Nakakatulong ito na mabawasan ang:
Mga panganib sa banggaan
Pagkasira ng kagamitan
Mga panganib sa kaligtasan
Ang STO ay malawak na kinikilala sa mga pamantayan sa kaligtasan ng industriya, kabilang ang:
IEC 61800-5-2
IEC 61508
ISO 13849-1
Ang paggamit ng mga STO-enabled na motor ay nakakatulong sa mga manufacturer ng AGV na magdisenyo ng mga system na nakakatugon sa mga kinakailangan sa kaligtasan sa ibang bansa.
Sa panahon ng pagpapanatili o inspeksyon, pinipigilan ng STO ang aksidenteng pag-activate ng motor habang pinapayagan ang system na manatiling de-kuryenteng pinapagana.
Pinapabuti nito ang kaligtasan ng technician at binabawasan ang downtime.
Ang STO (Safe Torque Off) ay isang kritikal na function ng kaligtasan na pumipigil AGV motors mula sa pagbuo ng hindi sinasadyang metalikang kuwintas.
Sa pamamagitan ng pagdiskonekta sa function na gumagawa ng torque nang hindi inaalis ang pangunahing supply ng kuryente, nagbibigay ang STO ng mabilis, maaasahan, at sumusunod sa pamantayan na proteksyon para sa mga modernong sistema ng automation.
Para sa AGV at AMR application, ang mga motor na nilagyan ng STO capability ay nag-aalok ng pinabuting kaligtasan, mas madaling pagsasama ng system, at mas mataas na operational reliability.
Besfoc IDC60 Integrated DC Servo Motors Para sa AGV/AMR
IDC60 Integrated BLDC Servo Motor — High-Efficiency, Compact, at Smart Closed-Loop Motion Control Solution |
||

|
Pangkalahatang-ideya ng Produkto: Ang IDC60 integrated BLDC servo motor mula sa Besfoc ay isang compact NEMA 24 solution na pinagsasama ang motor, drive, at encoder sa isang unit. Nagbibigay ito ng tumpak na closed-loop na kontrol, matatag na torque, at mabilis na pagtugon. Ang pinagsamang disenyo nito ay binabawasan ang mga kable, nakakatipid ng espasyo. |
|
Mga Pangunahing Teknikal na Highlight
|
||
Mga Karaniwang Aplikasyon
|
||
Parameter |
Detalye ng IDC60 |
Uri ng Motor |
Pinagsamang BLDC Servo Motor |
Laki ng Frame |
60mm |
Saklaw ng Kapangyarihan |
200W / 400W |
Na-rate na Boltahe |
24V / 48V |
Na-rate na Bilis |
3000rpm |
Na-rate na Torque |
0.63Nm / 1.27Nm |
Encoder |
17-bit na Magnetic Encoder |
Komunikasyon |
Pulse / RS485 / CANopen |
Opsyonal na Mga Tampok |
Gearbox, Preno, Cooling Fan |

|

|

|

|

|
|---|---|---|---|---|
baras |
Pabahay ng terminal |
Worm Gearbox |
Planetary Gearbox |
Lead Screw |

|

|

|

|

|
Linear na Paggalaw |
Ball Screw |
Preno |
Antas ng IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
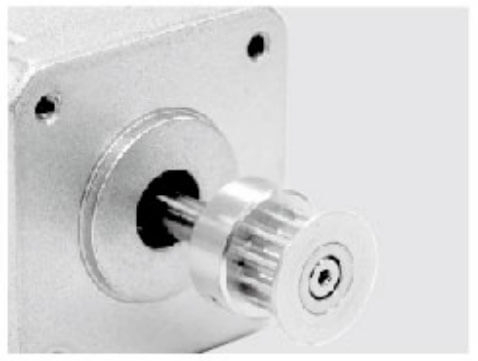
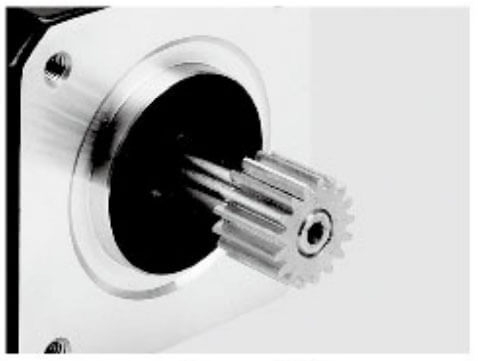
Aluminum Pulley |
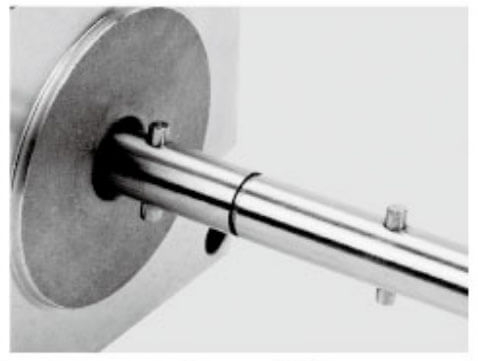
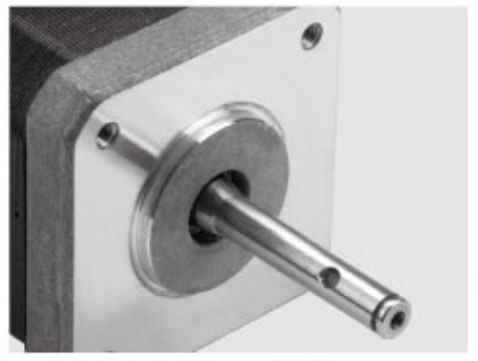
Pin ng baras |
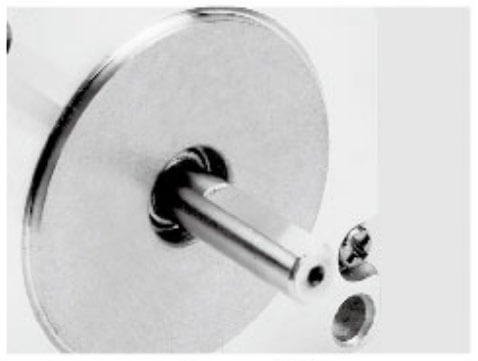
Single D Shaft |
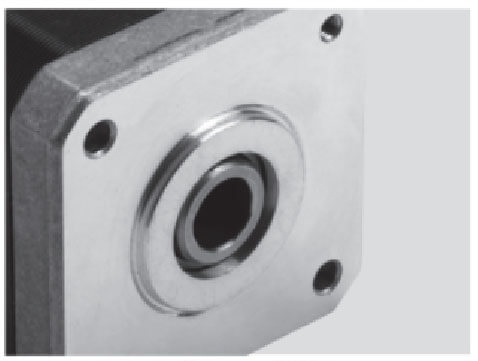
Hollow Shaft |
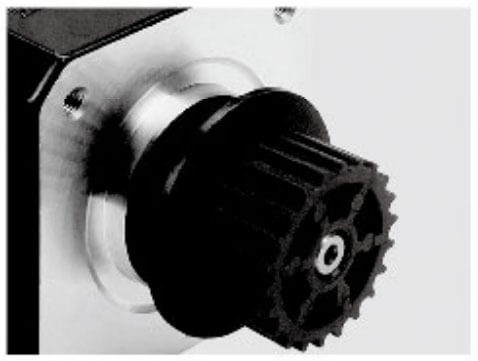
Plastic Pulley |
Mga gamit |
|
|
|
|
|
|
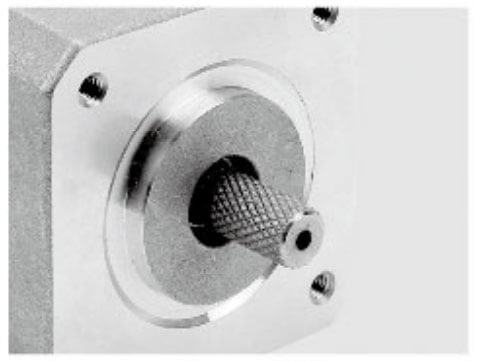
Knurling |
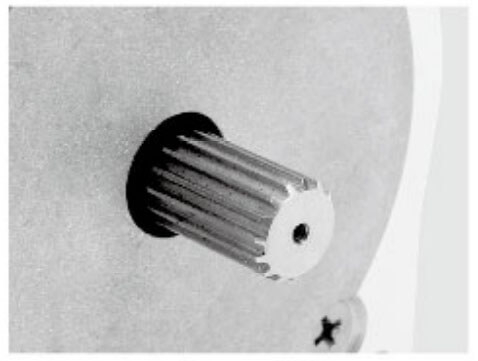
Hobbing Shaft |
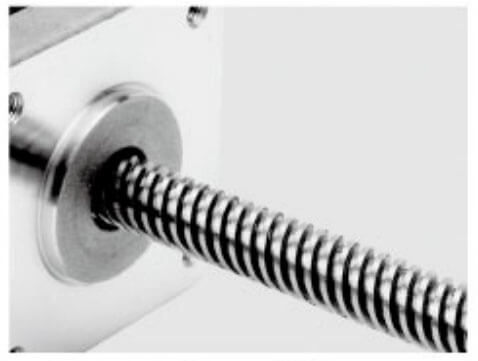
Screw Shaft |
Hollow Shaft |
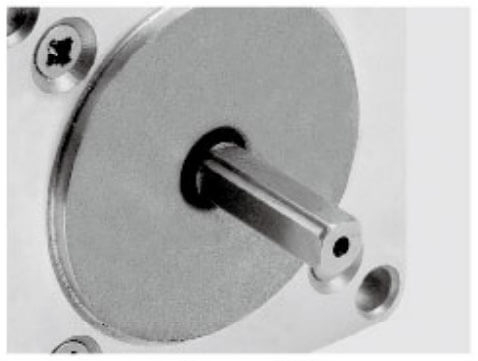
Dobleng D Shaft |
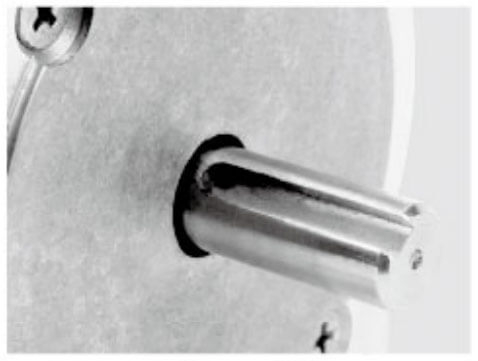
Keyway |
Maraming mga kumbensyonal na sistema ng AGV ang umaasa sa mga pamamaraan ng pagtigil na batay sa software. Halimbawa, ang pangunahing controller ay nagpapadala ng isang command tulad ng:
'Ihinto ang motor.'
Ang motor controller ay tumatanggap ng utos na ito at unti-unting binabawasan ang bilis hanggang sa huminto ang sasakyan.
Bagama't gumagana ang pamamaraang ito sa panahon ng normal na operasyon, mayroon itong mga limitasyon sa mga sitwasyong kritikal sa kaligtasan.
Ang mga AGV ay lubos na nakadepende sa komunikasyon sa pagitan ng maraming device, kabilang ang:
Mga pang-industriya na kompyuter
Mga controller ng paggalaw
Nagmamaneho ng motor
Mga sensor
Mga sistema ng nabigasyon
Kung mangyari ang mga error sa komunikasyon, maaaring hindi maabot ng stop command ang motor drive nang tama.
Ang mga posibleng dahilan ay kinabibilangan ng:
Pagkagambala ng komunikasyon
Pagkabigo sa network
Malfunction ng controller
Mga bug sa software
Maling programming
Ang STO ay nagbibigay ng isang independiyenteng channel sa kaligtasan na hindi umaasa sa normal na motion control software.
Ang isang karaniwang utos ng pagpepreno ay binabawasan ang bilis ng motor ngunit hindi kinakailangang alisin ang paggawa ng metalikang kuwintas.
Halimbawa, sa panahon ng isang emergency na sitwasyon:
Ang motor ay maaari pa ring gumawa ng hawak na metalikang kuwintas.
Ang sasakyan ay maaaring magpatuloy sa pagtulak laban sa isang balakid.
Maaaring mangyari ang hindi inaasahang paggalaw sa panahon ng pagpapanatili.
Tinitiyak ng STO na hindi makakabuo ang motor ng driving torque, na lumilikha ng mas ligtas na kondisyon para sa mga operator at kagamitan.
Ang pangunahing bentahe ng STO ay ang pagpapabuti ng kaligtasan ng mga tauhan at kagamitan.
Ang mga AGV ay madalas na gumagana sa mga kapaligiran kung saan ang mga tao at mga makina ay may parehong workspace, kabilang ang:
Mga workshop sa paggawa
Mga bodega
Mga linya ng pagpupulong
Mga sentro ng pamamahagi
Mga pasilidad sa parmasyutiko
Kung ang isang operator ay pumasok sa lugar ng pagtatrabaho o lumitaw ang isang hindi inaasahang balakid, maaaring mabilis na hindi paganahin ng STO ang motor torque at maiwasan ang mapanganib na paggalaw.
Ginagawa nitong mas ligtas ang mga AGV para sa mga collaborative na pang-industriyang kapaligiran.
Ang mga modernong sistema ng automation ng industriya ay dapat sumunod sa mahigpit na mga regulasyon sa kaligtasan.
Ang mga AGV motor na may STO function ay tumutulong sa mga tagagawa na matugunan ang mga kinakailangan mula sa mga internasyonal na pamantayan gaya ng:
IEC 61800-5-2: Mga sistema ng adjustable na bilis ng electrical power drive - Kaligtasan sa pagganap
IEC 61508: Functional na kaligtasan ng mga electrical/electronic system
ISO 13849-1: Mga bahaging nauugnay sa kaligtasan ng mga control system
Ang STO ay karaniwang inuuri bilang isang pangunahing function ng kaligtasan na may mataas na pagiging maaasahan kapag maayos na ipinatupad.
Para sa mga tagagawa ng AGV na nagta-target sa mga pandaigdigang merkado, ang kakayahan ng STO ay maaaring makabuluhang mapabuti ang pagiging mapagkumpitensya ng produkto.
Ang mga tradisyunal na paraan ng paghinto ay nakasalalay sa oras ng pagproseso ng software:
Sensor detection → Controller na desisyon → Communication → Motor command → Motor response
Ang prosesong ito ay maaaring magpakilala ng mga pagkaantala.
Binabawasan ng STO ang oras ng pagtugon dahil direktang nakakaapekto ang signal ng kaligtasan sa daanan ng pagbuo ng torque ng motor drive.
Para sa mga high-speed AGV, ang mabilis na pagtugon na ito ay maaaring mabawasan ang:
Paghinto ng distansya
Panganib sa banggaan
Pagkasira ng kagamitan
Mga panganib sa operator
Ang madalas na emergency braking ay maaaring lumikha ng stress sa mga mekanikal na bahagi.
Maaaring kabilang sa mga tradisyunal na paghinto ng emergency:
Biglang pagpreno ng motor
Ang epekto ng gearbox
Nadulas ang gulong
Mechanical vibration
Sa pamamagitan ng pagsasama-sama ng STO sa mga kontroladong diskarte sa pagpepreno, maaaring makamit ng mga AGV system ang pareho:
Makinis na paghinto sa panahon ng normal na operasyon
Agarang pag-alis ng torque sa panahon ng mga kaganapang pangkaligtasan
Nakakatulong ito na pahabain ang buhay ng serbisyo ng:
Mga gearbox
Magmaneho ng mga gulong
Couplings
Mga bahagi ng mekanikal na paghahatid
Ang STO (Safe Torque Off) ay isang mahalagang function na pangkaligtasan na ginagamit sa modernong AGV motor system upang maiwasan ang hindi sinasadyang paggalaw. Hindi nito pinapagana ang kakayahan ng motor na makabuo ng metalikang kuwintas habang pinapanatiling konektado ang pangunahing suplay ng kuryente.
Para sa mga AGV na tumatakbo sa paligid ng mga tao, makina, at kumplikadong kapaligiran, nagbibigay ang STO ng maaasahang layer ng kaligtasan upang mabawasan ang mga panganib na dulot ng mga pagkakamali ng motor, mga error sa pagkontrol, o mga sitwasyong pang-emergency.
Nakikita ng isang aparatong pangkaligtasan ang isang potensyal na panganib, tulad ng:
Pag-activate ng emergency stop button
Pag-detect ng scanner ng kaligtasan
Pagbukas ng pinto o proteksyon na aparato
Pagkagambala ng signal ng kaligtasan ng controller
Pagkatapos ay magpapadala ang safety controller ng STO signal sa AGV motor drive.
Ang STO input ay tumatanggap ng safety signal sa pamamagitan ng isang nakatalagang safety circuit.
Kasama sa mga karaniwang kagamitang pangkaligtasan ang:
Safety PLC
Relay ng kaligtasan
Emergency stop system
Mga sensor ng kaligtasan
Ang STO circuit ay gumagana nang hiwalay mula sa normal na komunikasyon ng kontrol ng motor.
Matapos matanggap ang utos ng STO, agad na hinaharangan ng motor drive ang enerhiya na kinakailangan para sa pagbuo ng torque.
Ang motor:
Humihinto sa paggawa ng electromagnetic torque
Hindi mapabilis o mapanatili ang puwersa sa pagmamaneho
Pumasok sa ligtas na estado
Ang suplay ng kuryente ng motor ay hindi kinakailangang idiskonekta.
Pagkatapos malutas ang isyu sa kaligtasan:
Ang signal ng STO ay inilabas
Ang motor drive ay nagsasagawa ng isang pagsusuri sa kaligtasan
Muling pinagana ang output ng torque
Nagpapatuloy ang operasyon ng AGV
Ang mga kondisyon ng pag-restart ay nakasalalay sa disenyo ng kaligtasan ng AGV.
Kasama sa karaniwang sistema ng motor ng AGV ang:
Safety Sensor ↓ Safety PLC / Relay ↓ STO Input ↓ Motor Drive ↓ AGV Motor Tinitiyak ng independiyenteng landas ng kaligtasan na ito na ang motor ay maaaring ihinto kahit na ang pangunahing sistema ng kontrol ay may mga problema.
Ang mga AGV ay madalas na gumagana malapit sa mga operator. Nakakatulong ang STO na maiwasan ang aksidenteng torque ng motor na dulot ng:
Mga pagkabigo sa software
Mga pagkakamali sa komunikasyon
Mga pagkakamali ng controller
Ang mga tradisyonal na paraan ng paghinto ay umaasa sa:
Controller → Communication → Motor Command → Stop
Direktang hindi pinapagana ng STO ang torque sa antas ng drive, na binabawasan ang oras ng pagtugon.
Ang mga AGV motor na may STO ay tumutulong na matugunan ang mga kinakailangan sa kaligtasan ng industriya, kabilang ang:
IEC 61800-5-2
ISO 13849-1
IEC 61508
Binabawasan ng STO ang mga panganib na dulot ng hindi inaasahang paggalaw ng motor, pinoprotektahan ang:
Mga operator
AGV load
Mga mekanikal na sangkap
Mga kagamitan sa produksyon
Function |
Normal Stop |
STO |
|---|---|---|
Paraan ng Pagkontrol |
Utos ng software |
Circuit ng kaligtasan |
Pag-alis ng Torque |
Hindi garantisadong kaagad |
Direktang hindi pinapagana ang metalikang kuwintas |
Dependency sa Komunikasyon |
Kinakailangan |
Independent |
Antas ng Kaligtasan |
Karaniwang kontrol |
Kaligtasan sa pagganap |
Aplikasyon |
Araw-araw na operasyon |
Mga sitwasyong pang-emergency |
Ang STO ay karaniwang ginagamit sa:
Mga AGV ng bodega
Autonomous Mobile Robots (AMRs)
Mga robot sa transportasyon ng pabrika
Mga mobile robot na may mabigat na karga
Mga collaborative na sistema ng automation
Ito ay lalong mahalaga para sa mga AGV na gumagamit ng integrated servo motors , kung saan ang motor, drive, encoder, at sistema ng komunikasyon ay pinagsama sa isang compact unit.
Ang STO ay isang pangunahing function ng kaligtasan sa mga sistema ng motor ng AGV na pumipigil sa pagbuo ng hindi sinasadyang torque at pinapabuti ang kaligtasan sa pagpapatakbo.
Sa pamamagitan ng paglikha ng isang independiyenteng daanan ng kontrol sa kaligtasan, pinapayagan ng STO ang mga AGV na mabilis na makapasok sa isang ligtas na estado sa panahon ng mga emerhensiya habang pinapanatili ang pagiging maaasahan ng system.
Para sa modernong AGV at AMR application, ang pagpili ng mga motor na may pinagsamang STO na kakayahan ay nakakatulong na makamit ang mas ligtas na operasyon, mas madaling pagsunod, at mas maaasahang pagganap ng automation.
Bagama't magkakaugnay ang STO at mga emergency stop system, nagsisilbi ang mga ito ng iba't ibang layunin.
Function |
Emergency Stop |
STO |
|---|---|---|
Layunin |
Itigil ang mapanganib na operasyon ng makina |
Alisin ang metalikang kuwintas ng motor |
Paraan ng operasyon |
Utos ng kaligtasan |
Pag-andar ng kaligtasan sa antas ng drive |
Power disconnection |
Maaaring idiskonekta ang kapangyarihan |
Karaniwang pinapanatiling konektado ang kuryente |
Bilis ng pagtugon |
Depende sa disenyo ng system |
Napakabilis |
Aplikasyon |
Kumpletuhin ang emergency shutdown ng makina |
Kontrol sa kaligtasan ng motor |
Sa mga AGV application, ang STO ay karaniwang bahagi ng isang kumpletong arkitektura ng kaligtasan sa halip na isang kapalit para sa mga emergency stop device.
Gumagana ang mga AGV sa mga dynamic na kapaligiran kung saan ang mga tao, makina, at robot ay madalas na nagbabahagi ng parehong workspace.
Kung walang STO, maaaring mangyari ang hindi inaasahang paggalaw dahil sa:
Mga error sa controller
Mga pagkabigo sa komunikasyon
Mga pagkakamali sa software
Mga maling utos ng paggalaw
Direktang hindi pinapagana ng STO function ang pagbuo ng torque sa loob ng motor drive, na tinitiyak na ang AGV ay hindi maaaring magpatuloy sa paggawa ng driving force.
Ang pinagsamang servo motors ay lubos na umaasa sa mga sistema ng komunikasyon tulad ng:
CANopen
EtherCAT
Modbus RTU
RS485
Bagama't nagbibigay ang mga protocol na ito ng tumpak na kontrol sa paggalaw, hindi palaging sapat ang mga ito para sa mga function na kritikal sa kaligtasan.
Ang STO ay gumagana nang hiwalay mula sa normal na control network:
Safety Device → STO Input → Integrated Motor Drive → Torque Disabled
Ang paghihiwalay na ito ay nagpapabuti sa kaligtasan at pagiging maaasahan ng system.
Karaniwang nakadepende ang tradisyonal na paghinto ng emergency sa mga utos ng software:
AGV Controller → Motor Command → Motor Deceleration
Maaaring makaranas ng mga pagkaantala ang prosesong ito.
Sa STO:
Emergency Signal → STO Activation → Torque Inalis
Mabilis na huminto ang motor sa paggawa ng torque, na binabawasan ang panganib ng:
banggaan
Pagkasira ng load
Pinsala ng operator
Dahil pinagsama-sama na ng mga pinagsamang servo motor ang maraming function, ang pagdaragdag ng STO ay nag-aalis ng pangangailangan para sa karagdagang panlabas na hardware na pangkaligtasan.
Kasama sa mga benepisyo ang:
Nabawasan ang laki ng cabinet
Mas kaunting mga cable
Pinasimpleng mga kable
Mas madaling pag-install
Ang mas kaunting mga bahagi ay nangangahulugan ng mas kaunting potensyal na mga punto ng pagkabigo.
Binabawasan ng pinagsamang motor na may STO ang pagtitiwala sa:
Panlabas na motor drive
Karagdagang mga module ng kaligtasan
Mga kumplikadong koneksyon sa mga kable
Pinapabuti nito ang pangkalahatang pagiging maaasahan ng sistema ng AGV.
Tinutulungan ng STO ang mga pinagsama-samang AGV servo motor na matugunan ang mga kinakailangan sa kaligtasan sa paggana ng industriya, kabilang ang:
IEC 61800-5-2
ISO 13849-1
IEC 61508
Para sa mga tagagawa ng AGV na nagbebenta sa mga pandaigdigang merkado, ang kakayahan ng STO ay nagiging isang mahalagang pangangailangan.
Kasama sa karaniwang operasyon ng STO ang:
Aktibo ang circuit ng kaligtasan.
Nananatiling naka-enable ang mga STO input.
Kinokontrol ng motor drive ang torque nang normal.
Gumagawa ang AGV ng mga utos ng paggalaw.
Nakikita ng sensor ng kaligtasan ang panganib.
Ang signal ng STO ay isinaaktibo.
Hinaharangan ng motor drive ang pagbuo ng metalikang kuwintas.
Ang AGV ay pumasok sa isang ligtas na estado.
Inalis ang kundisyon ng kaligtasan.
Ni-reset ang STO.
Ang motor torque ay pinagana.
Nagpapatuloy ang operasyon ng AGV.
Tampok |
Ihinto ang Software |
Pag-andar ng STO |
|---|---|---|
Paraan ng Pagkontrol |
Utos ng paggalaw |
Circuit ng kaligtasan |
Antas ng Kaligtasan |
Karaniwang kontrol |
Kaligtasan sa pagganap |
Dependency sa Komunikasyon |
Kinakailangan |
Independent |
Pag-alis ng Torque |
Kinokontrol na paghinto |
Direktang torque i-disable |
Emergency Application |
Limitado |
Angkop |
Ang STO function ay isang mahalagang tampok sa kaligtasan para sa pinagsamang AGV servo motors . Habang nagiging mas matalino ang mga AGV at malawakang ginagamit sa mga pang-industriyang kapaligiran, ang pagpigil sa hindi sinasadyang torque ng motor ay kritikal para sa ligtas na operasyon.
Sa pamamagitan ng pagsasama ng STO sa mga servo motor, maaaring makamit ng mga tagagawa ng AGV ang:
Mas mabilis na pagtugon sa emergency
Pinahusay na kaligtasan ng operator
Pinasimple na disenyo ng system
Mas mahusay na pagsunod sa mga internasyonal na pamantayan
Para sa mga susunod na henerasyong AGV at AMR system, ang mga pinagsamang servo motor na may kakayahan sa STO ay nagbibigay ng mas ligtas, mas maaasahan, at mas mahusay na solusyon sa pagkontrol ng paggalaw.
Ang STO-equipped AGV motors ay malawakang ginagamit sa:
Ang mga AGV ay nagdadala ng mga kalakal sa pagitan ng mga lugar ng imbakan at mga istasyon ng pagpili. Tumutulong ang STO na maiwasan ang hindi inaasahang paggalaw kapag pumasok ang mga manggagawa sa mga operating zone.
Sa mga pabrika ng automotive, electronics, at makinarya, ang mga AGV ay nagpapatakbo malapit sa mga manggagawa sa produksyon. Pinapabuti ng STO ang kaligtasan ng pakikipagtulungan ng tao-machine.
Ang tumpak at ligtas na transportasyon ay kinakailangan para sa mga sensitibong materyales. Tumutulong ang STO na matiyak ang maaasahang operasyon sa mga kontroladong kapaligiran.
Para sa mga AGV na may mataas na kargamento, ang hindi nakokontrol na paggalaw ay maaaring lumikha ng malalaking panganib. Nagbibigay ang STO ng karagdagang layer ng proteksyon.
Habang umuunlad ang mga AGV patungo sa mas mataas na awtonomiya at katalinuhan, patuloy na tataas ang mga kinakailangan sa kaligtasan.
Ang hinaharap na mga sistema ng motor ng AGV ay malamang na magsasama:
Mas mataas na SIL-rated na mga function ng kaligtasan
Advanced na diagnostic na feedback
Mga protocol ng komunikasyon sa kaligtasan
Mahuhulaan na pagtuklas ng kasalanan
Pagsubaybay sa kaligtasan na nakabatay sa AI
Ang STO ay mananatiling isa sa mga pangunahing teknolohiya sa kaligtasan para sa mga autonomous na mobile robot dahil nagbibigay ito ng simple, maaasahan, at kinikilala sa buong mundo na paraan upang maiwasan ang hindi sinasadyang motor torque.
Ang STO (Safe Torque Off) function ay isang kritikal na tampok sa kaligtasan para sa mga modernong AGV motors . Tinitiyak nito na ang mga motor ay hindi makakabuo ng hindi sinasadyang torque sa panahon ng mga sitwasyong pang-emergency, pagpapatakbo ng pagpapanatili, o mga kaganapang pangkaligtasan.
Kung ikukumpara sa mga tradisyunal na paraan ng pagtigil na nakabatay sa software, nagbibigay ang STO ng mas mabilis na pagtugon, mas mataas na pagiging maaasahan, pinahusay na pagsunod sa kaligtasan, at mas mahusay na proteksyon para sa mga operator at kagamitan.
Habang patuloy na lumalawak ang mga AGV sa mga matalinong pabrika, mga automated na bodega, at matalinong sistema ng logistik, ang pagpili ng mga AGV na motor na may pinagsamang kakayahan sa STO ay magiging lalong mahalaga para sa pagkamit ng mga solusyon sa pag-automate na ligtas, mahusay, at handa sa hinaharap.
Sagot:
Ang STO (Safe Torque Off) ay isang functional na tampok sa kaligtasan na hindi pinapagana ang kakayahan ng motor na makabuo ng torque nang hindi dinidiskonekta ang pangunahing power supply. Sa AGV motors, pinipigilan ng STO ang hindi sinasadyang paggalaw sa pamamagitan ng pagpapahinto sa paggawa ng torque sa antas ng drive, pagpapabuti ng kaligtasan sa panahon ng mga emerhensiya, pagpapanatili, at hindi normal na mga kondisyon ng operating.
Sagot:
Ang mga AGV motor ay nangangailangan ng STO function dahil ang mga AGV ay gumagana sa mga kapaligiran kung saan ang mga tao at mga makina ay nagtutulungan. Nagbibigay ang STO ng maaasahang mekanismong pangkaligtasan upang maiwasan ang hindi inaasahang paggalaw ng motor na dulot ng mga error sa software, pagkabigo sa komunikasyon, mga pagkakamali ng controller, o mga maling command.
Sagot:
Gumagana ang STO sa pamamagitan ng pagtanggap ng signal sa kaligtasan mula sa mga device gaya ng mga emergency stop button, safety scanner, o safety PLC. Kapag na-activate na, agad na hinaharangan ng motor drive ang pagbuo ng torque, na pinipigilan ang AGV motor na makagawa ng driving force habang pinapanatiling konektado ang power supply.
Sagot:
Ang isang normal na motor stop command ay umaasa sa software control at komunikasyon sa pagitan ng controller at motor drive. Gumagamit ang STO ng independiyenteng circuit ng kaligtasan upang direktang i-disable ang pagbuo ng torque, na nagbibigay ng mas mabilis na pagtugon at mas mataas na pagiging maaasahan sa kaligtasan sa mga sitwasyong pang-emergency.
Sagot:
Hindi kinakailangan ang STO para sa bawat AGV system, ngunit lubos itong inirerekomenda para sa mga AGV at AMR na tumatakbo sa mga pang-industriyang kapaligiran kung saan mahalaga ang kaligtasan sa paggana. Tinutulungan ng STO ang mga tagagawa na matugunan ang mga kinakailangan sa kaligtasan at bawasan ang mga panganib na nauugnay sa hindi inaasahang paggalaw ng motor.
Sagot:
Ang STO ay tinukoy sa mga internasyonal na pamantayan sa kaligtasan ng pagganap, kabilang ang IEC 61800-5-2 , IEC 61508 , at ISO 13849-1 . Ang mga sistema ng motor ng AGV na may kakayahan sa STO ay tumutulong sa mga tagagawa na magdisenyo ng mas ligtas na kagamitan sa automation na nakakatugon sa mga kinakailangan sa kaligtasan sa buong mundo.
Sagot:
Hindi. Pagkatapos ng STO activation, dapat kumpletuhin ng AGV motor ang proseso ng safety reset bago muling paganahin ang torque. Ang paraan ng pag-restart ay depende sa disenyo ng kaligtasan ng AGV at configuration ng control system.
Sagot:
Ang pinagsamang AGV servo motors na may STO ay nagbibigay ng compact at maaasahang solusyon sa paggalaw sa pamamagitan ng pagsasama-sama ng motor, drive, encoder, interface ng komunikasyon, at safety function sa isang system. Kasama sa mga benepisyo ang pinababang mga kable, mas madaling pag-install, pinahusay na kaligtasan, at mas mahusay na pagiging maaasahan ng system.
Sagot:
Hindi. Hindi karaniwang dinidiskonekta ng STO ang pangunahing suplay ng kuryente. Sa halip, hindi nito pinapagana ang kakayahan ng motor drive na makabuo ng torque. Nagbibigay-daan ito sa system na manatiling pinapagana habang pinipigilan ang hindi sinasadyang pag-ikot ng motor.
Sagot:
Habang nagiging mas mabilis, mas matalino, at mas malawak na ginagamit ang mga AGV at AMR sa mga matalinong pabrika at mga automated na bodega, patuloy na tumataas ang mga kinakailangan sa kaligtasan. Nagbibigay ang STO ng maaasahang layer ng kaligtasan na sumusuporta sa mas ligtas na pakikipagtulungan ng tao-machine at mga advanced na sistema ng automation.


