


、 切断機用の統合ステッピング サーボ モーターは ステッピング モーター、閉ループ フィードバック システム、およびモーター ドライバーをコンパクトなモーション コントロール ユニットに組み合わせています。この統合アーキテクチャは、正確な位置決め、安定した速度制御、低中速での高トルク、信頼性の高い過負荷保護を提供し、幅広い産業用切断装置に適しています。
最新の切断機は、正確で再現性のある動作を必要とします。アプリケーションが 紙の切断、繊維の切断、皮革の切断、包装材料、フォーム、フィルム、プラスチックシート、または CNC ナイフ切断に関係するかどうかに関係なく、モーターは位置決め精度、切断品質、生産速度、機械の信頼性に直接影響します。
統合型ステッピング サーボ モーターは、モーター、エンコーダー、ドライバーを 1 つのユニットに統合することで、配線、キャビネットのスペース、および試運転の複雑さを軽減しながら、機械の設計を簡素化できます。
統合型ステッピング サーボ モーターは、複数のコンポーネントを 1 つのハウジングに組み合わせたモーション コントロール モーターです。典型的なシステムには次のものが含まれます。
ステッピングモーター
閉ループエンコーダ
統合されたモータードライバー
制御電子機器
保護機能
通信またはパルスと方向のインターフェイス
従来の開ループ ステッピング モーターとは異なり、統合ステッピング サーボ モーターはエンコーダー フィードバックを使用してモーターの実際の位置を監視します。したがって、コントローラは位置誤差を検出し、動作中にそれらを補正できます。
この閉ループ アーキテクチャは、機械がナイフ、ブレード、ロータリー カッター、フィード ローラー、または位置決め機構を特定の位置に繰り返し移動する必要がある切断用途で特に役立ちます。
一般的な切断機では、モーターがブレード、切断ヘッド、フィード ローラー、コンベア、または位置決め機構の動きを制御します。マシン コントローラーは統合モーターに動作コマンドを送信し、同時にエンコーダーはモーターの実際の位置と動きに関するフィードバックを提供します。
統合されたドライバーはこの情報を処理し、それに応じてモーターを調整します。
これにより、 閉ループ モーション制御システムが作成されます。 以下を提供できる
正確な位置決め
確実な速度制御
クローズドループフィードバック
ステップを失うリスクの軽減
スムーズな加速と減速
コンパクトなマシン統合
配線の簡素化
自動切断用途では、一貫した位置決めが切断寸法、材料の位置合わせ、生産性、完成品の品質に直接影響するため、これらの特性は特に役立ちます。
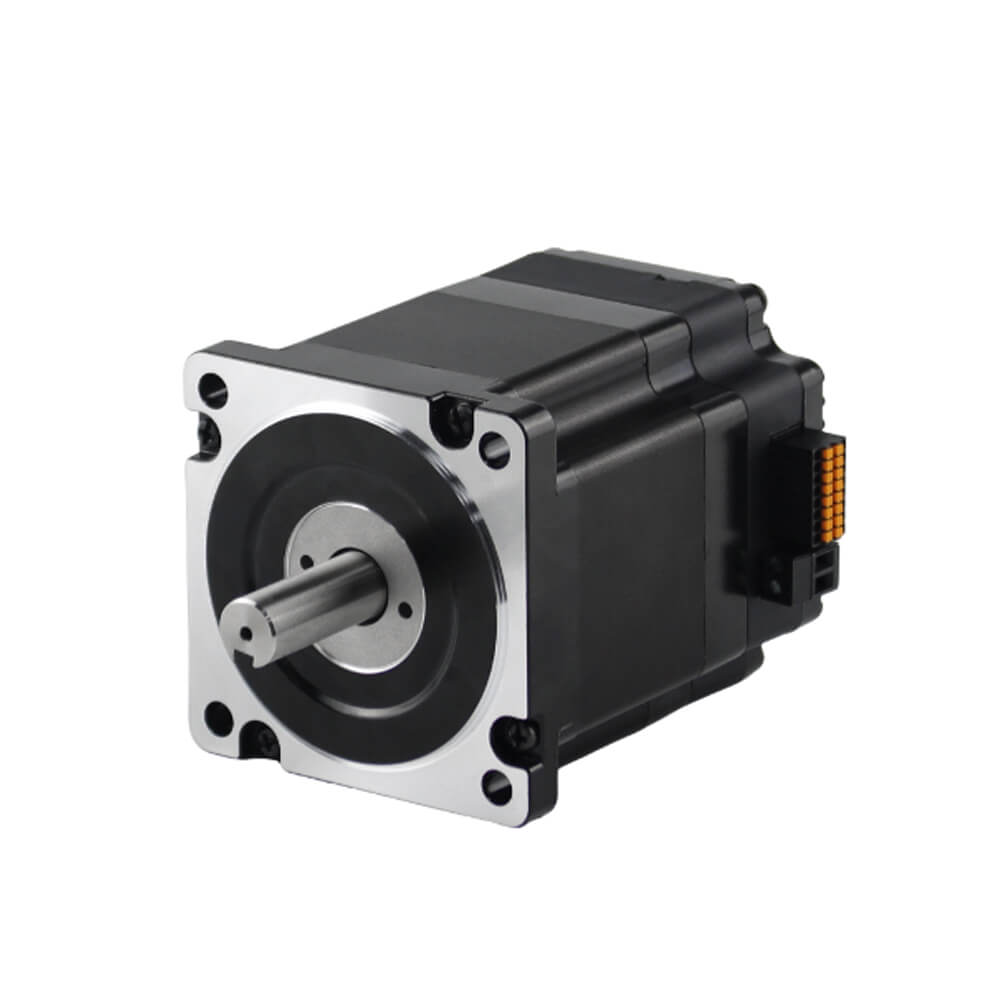
Besfoc ISC86 切断機用統合ステッピング サーボ モーター
ISC86 統合型ステッピング サーボ モーター — 高効率、コンパクト、スマートな閉ループ モーション制御ソリューション |
||
|
製品概要: NEMA 34 BFISC86 統合ステッピング サーボ モーターは、高トルク ステッピング パフォーマンス、エンコーダー フィードバック、および統合ドライブを組み合わせて、正確で安定した効率的な産業用モーション コントロールを実現します。 |
|
主要な技術的ハイライト
|
||
代表的な用途
|
||
パラメータ |
ISC86仕様 |
モーターの種類 |
一体型ステッピングサーボモーター |
フレームサイズ |
86mm |
ステップ角度 |
1.8° |
定格電流 |
6.0A |
定格トルク |
4.5N・m/6.5N・m/7.0N・m/8.5N・m/9.5N・m/12N・m |
エンコーダ |
15ビットシングルターンアブソリュートエンコーダ |
コミュニケーション |
パルス / RS485 / CANopen |
オプション機能 |
ギアボックス、ブレーキ、冷却ファン |

|

|

|

|

|
|---|---|---|---|---|
軸 |
端子ハウジング |
ウォームギアボックス |
遊星ギアボックス |
送りねじ |

|

|

|

|

|
直線運動 |
ボールねじ |
ブレーキ |
IPレベル |

|

|

|

|

|

|
|---|---|---|---|---|---|
アルミプーリー |
シャフトピン |
シングルDシャフト |
中空シャフト |
プラスチックプーリー |
ギヤ |

|

|

|

|

|

|
ローレット加工 |
ホブシャフト |
ねじ軸 |
中空シャフト |
ダブルDシャフト |
キー溝 |
切断機は、比較的高い頻度で位置決め動作を繰り返すことがよくあります。モーション システムは、正確に加速、減速、停止、逆転、位置変更を行う必要があります。
切断機用の統合 ステッピング サーボ モーターには、 いくつかの利点があります。
事前に定義された寸法に従って材料を切断する場合、正確な位置決めが不可欠です。わずかな位置決め誤差により、切断長さが不正確になったり、材料が無駄になったり、完成品が不均一になったりする可能性があります。
エンコーダフィードバックにより、統合されたモーターが実際のシャフトの動きを監視し、従来の開ループステッピングシステムと比較して位置決めの信頼性を向上させることができます。
従来のステッピング モーターは、過負荷になったり、過度に加速したりすると同期を失う可能性があります。閉ループのステッピング サーボ モーターはモーターの位置を継続的に監視します。
異常な位置偏差が発生した場合、制御システムはそれに応じて対応できます。これにより、要求の厳しい切断用途における動作の安定性が向上します。
多くの切断機構は、加速、位置決め、またはブレードの係合中にかなりのトルクを必要とします。ステッピング モーターは自然に強力な低速トルクを提供するため、制御された反復可能な動作が必要なアプリケーションに適しています。
統合されたサーボ アーキテクチャは、この特性をフィードバック制御と組み合わせて、産業用モーション システムに実用的なソリューションを提供します。
ドライバーとフィードバック電子機器がモーター アセンブリに統合されているため、必要な外部コンポーネントが少なくなります。
これにより、以下を削減できます。
モータードライバー配線
制御盤スペース
コネクタの要件
インストール時間
潜在的な配線エラー
コンパクトな切断装置の場合、電気フットプリントを削減すると、機械の統合が簡素化されます。
従来のモーション システムでは、別個のモーター、ドライバー、エンコーダー接続、および関連する配線が必要になる場合があります。統合型ステッピング サーボ モーターは、これらのコンポーネントの多くを統合します。
これにより、機械設計者は、よりコンパクトでモジュール式のモーション制御アーキテクチャを作成できます。
統合されたステッピング サーボ モーターは、複数の切断および材料処理システムで使用できます。
紙処理装置では正確な送りと位置決めが必要です。統合されたモーターはを駆動できます 、フィードローラー、切断機構、コンベア、および位置決め軸.
正確な動きにより、一貫した切断長さと位置合わせが維持されます。
自動繊維カッターでは、材料の供給と切断を同期させる必要があります。閉ループのステッピング サーボ モーターは、布地の位置決めシステムと送り機構に制御された動作を提供できます。
不規則な材料形状により材料の利用が特に重要になるため、革の切断用途では繰り返し位置決めが必要になることがよくあります。
サーボ制御による正確な位置決めにより、切断の一貫性が向上し、不必要な材料の損失が軽減されます。
CNC 切断システムは、ブレードの位置を制御するために複数の軸を使用する場合があります。統合されたステッピング サーボ モーターはに使用できます。 X、Y、Z 軸の移動、機械のアーキテクチャと必要な負荷に応じて、
包装機では、多くの場合、供給、インデックス、シール、切断のプロセスが組み合わされます。統合されたモーターは、切断サイクルとの同期を維持しながら、フィルムの送りと位置決めのメカニズムを制御できます。
フォーム、ゴム、フィルム、その他の柔軟な素材には、制御された送り速度と正確な位置決めが必要な場合があります。閉ループのモーション制御は、生産全体を通じて再現可能な動きを維持するのに役立ちます。
適切な統合ステッピング サーボ モーターを選択するには、単にモーター フレーム サイズを一致させるだけでは不十分です。いくつかの技術パラメータを評価する必要があります。
一般的な産業用ステッピング モーターのサイズには、 NEMA 11、NEMA 14、NEMA 17、NEMA 23、NEMA 24、NEMA 34、およびそれ以上のフレーム サイズが含まれます。.
必要なトルク、設置スペース、負荷イナーシャ、加速度、機械伝達などにより適切なサイズが異なります。
必要なモーター トルクには、負荷トルク、摩擦、加速トルク、伝達損失、および適切なエンジニアリング マージンが含まれている必要があります。
切断機の場合、トルクが不足すると加速不良、振動、位置決め誤差、または機械の予期せぬ停止が発生する可能性があります。
必要な動作速度は、機械の実際の生産サイクルから決定する必要があります。
たとえば、送り軸は比較的高速を必要とする場合がありますが、切断軸は制御された加速と正確な位置決めを優先する場合があります。
モーターのトルクは一般に動作速度に応じて変化するため、モーターの保持トルク仕様だけに依存するのではなく、メーカーのトルク-速度曲線を考慮する必要があります。
エンコーダの分解能は、制御システムがモーターの位置をどの程度正確に監視できるかによって決まります。適切なエンコーダの仕様は、必要な位置決め精度とアプリケーションのダイナミクスによって異なります。
統合ステッピング サーボ モーターは、さまざまな電源電圧構成で使用できます。適切な電圧を選択すると、十分な速度性能と機械の電源システムとの電気的互換性を確保できます。
マシン コントローラーによっては、モーターは次のようなインターフェイスをサポートする場合があります。
パルス+方向
RS-485
CANopen
EtherCAT
その他の産業用通信プロトコル
制御インターフェイスは、切断機で使用される PLC、CNC コントローラ、モーション コントローラ、または産業用コンピュータと一致する必要があります。
主な違いはフィードバック メカニズムです。
従来のステッピング モーターは通常、開ループ構成で動作します。コントローラーは、モーターが指令された位置に従うという仮定に基づいてパルスを送信します。
統合されたステッピング サーボ モーターにより、エンコーダー フィードバックと閉ループ制御が追加されます。
特徴 |
従来のステッピングモーター |
一体型ステッピングサーボモーター |
|---|---|---|
位置フィードバック |
通常は利用不可 |
エンコーダフィードバック |
コントロール |
オープンループ |
閉ループ |
ドライバ |
別 |
統合された |
配線 |
より多くのコンポーネント |
簡略化 |
位置誤差検出 |
限定 |
利用可能 |
過負荷応答 |
歩数を失う可能性がある |
フィードバックベースの修正 |
キャビネットスペース |
より高い |
より低い |
システム統合 |
より多くのコンポーネント |
コンパクトなアーキテクチャ |
シンプルで低コストの位置決めアプリケーションには、従来のステッピング モーターが依然として適しています。切断機では 再現性、信頼性、動作の安定性が重要な 、統合されたステッピング サーボ モーターがさらなる利点を提供します。
右を選択する 統合ステッピング サーボ モーターで 切断機用の は、モーターを機械の負荷、速度、精度、制御要件に適合させる必要があります。モデルを選択する前に、次の要素を評価する必要があります。
カッティングヘッド、ブレード、フィードローラー、または位置決め機構を動かすために必要なトルクを計算します。を考慮する 積載重量、摩擦、加速度、伝達効率、機械抵抗.
ピーク負荷下でも信頼性の高い動作を維持するには、十分なトルク マージンを持つモーターを選択してください。
機械の 最大動作速度と加速度を決定します。速度が上昇するとモーターのトルクは低下するため、保持トルクのみに基づいてモーターを選択するのではなく、必ずメーカーのトルク-速度曲線を確認してください。
切断機は多くの場合、正確で再現性のある位置決めを必要とします。を備えた統合ステッピングサーボモーターは、 エンコーダフィードバック 実際のモーターの動きを監視し、位置偏差の補正に役立ちます。
高精度な切断を行う場合は、ネジ、ベルト、ギアボックスなどの伝達系の精度やバックラッシュも考慮してください。
一般的なフレーム サイズには、 NEMA 17、NEMA 23、NEMA 24、NEMA 34 などがあります。適切なサイズは、必要なトルク、設置スペース、負荷慣性モーメント、機械構造によって異なります。
モーターが大きいほど自動的に優れているわけではありません。モーターは完全な動作システムに正しく適合している必要があります。
内蔵モーターがマシンコントローラーまたは PLC と互換性があることを確認してください。モデルに応じて、制御オプションには パルス/方向、RS-485、CANopen、または EtherCATが含まれる場合があります。.
温度、塵埃、振動、湿度、連続使用条件を評価します。モーターの 保護定格、熱性能、および負荷能力は 切断機の要件を満たしている必要があります。
モーターの選択では、次のような機械的トランスミッションも考慮する必要があります。
ボールねじ
送りねじ
タイミングベルト
ギアボックス
ラックアンドピニオンシステム
ダイレクトドライブ機構
適切に選択されたモーターと低バックラッシュトランスミッションを組み合わせることで、より優れた位置決め精度と切断の安定性を実現できます。
適切な統合ステッピング サーボ モーターは、適切な 切断機に 提供する必要があります トルク、速度、位置決め精度、エンコーダー フィードバック、およびコントローラーの互換性を。これらの仕様を実際の機械的および動作要件に適合させることにより、安定した動作、信頼性の高い位置決め、および一貫した切断性能を実現できます。
モーターは切断機の動作システムの一部にすぎません。伝達機構は全体的なパフォーマンスに大きな影響を与えます。
一般的なメカニズムには次のようなものがあります。
ボールねじ
送りねじ
タイミングベルト
ギアボックス
ラックアンドピニオンシステム
ダイレクトドライブ機構
ローラーフィードシステム
高い位置決め精度が必要な用途では、低バックラッシのトランスミッションが特に重要です。
高性能モーターは、過度の機械的バックラッシュ、不良なアライメント、柔軟なカップリング、または不適切な機械の剛性を完全に補うことはできません。
切断機は頻繁に起動と停止を繰り返して動作します。このため、加速と減速のプロファイルが重要になります。
過度に積極的な加速プロファイルは、振動や機械的ストレスを増加させる可能性があります。プロファイルが過度に遅いと、生産効率が低下する可能性があります。
したがって、統合ステッピング サーボ モーターは、以下に基づいて適切な加速曲線で構成する必要があります。
負荷イナーシャ
モータートルク
伝達比
機械剛性
所要サイクルタイム
材質特性
最適化された動作プロファイルにより、 切断精度と機械の生産性の両方が向上します.
OEM の場合、 統合されたステッピング サーボ モーターにより、 信頼性の高いモーション制御を提供しながら機械設計を簡素化できます。主な利点は次のとおりです。
モーター、ドライバー、エンコーダーを一体化しているため、電装品の設置スペースを削減でき、コンパクトな切断機の設計が容易になります。
外部コンポーネントが減り、配線接続が短くなることで、設置、試運転、メンテナンスがより簡単になります。
統合ソリューションにより、モーター、ドライバー、エンコーダーを個別に選択して構成する必要性が減り、OEM エンジニアが機械開発を合理化するのに役立ちます。
エンコーダフィードバックにより、システムはモーターの位置を監視し、動きの偏差を検出し、 安定した反復可能な切断作業をサポートします。.
統合されたステッピング サーボ モーターはに使用できます。 カッティング ヘッド、送りシステム、インデックス機構、および位置決め軸、機械の構成に応じて、
OEM メーカーは、さまざまな機械モデルにわたって標準化された統合モーター プラットフォームを使用できるため、調達、組み立て、メンテナンスが簡素化されます。
正確な位置決めと制御された加速により、モーターは 安定した送り、正確な切断、信頼性の高い繰り返し動作を実現し、機械の生産性の向上をサポートします。
全体として、統合されたステッピング サーボ モーターは、OEM 切断機メーカーに コンパクトで簡素化された信頼性の高いモーション制御ソリューションを提供する と同時に、システムの複雑性を軽減し、機械の統合を向上させるのに役立ちます。
信頼性の高いパフォーマンスを実現するには、正しい機械的設置が不可欠です。
モーターは、シャフトの位置を適切に調整し、適切なカップリングを選択して、しっかりと取り付ける必要があります。モーターがそれに対処するように特別に設計されていない限り、過度のラジアル荷重またはアキシアル荷重は避けてください。
電気接続は、製造元の配線要件に従う必要があります。適切な接地、シールド、ケーブル配線は、産業環境における電磁干渉を軽減するのに役立ちます。
定期的な検査には次のものが含まれます。
モーターの取り付け
結合状態
ケーブル接続
メカニカルトランスミッション
過度の振動
異音
温度
エンコーダフィードバック
エラーまたはアラーム状態
予防メンテナンスは、連続生産切断システムにおける予期せぬダウンタイムを軽減するのに役立ちます。
切断機の自動化が進むにつれて、モーション システムの精度、接続性、診断機能の向上が期待されています。
統合型ステッピング サーボ モーターは、モーターの電力、フィードバック、および制御電子機器をコンパクトなユニットに組み合わせることで、この傾向をサポートできます。
を開発するメーカーにとって スマート切断機、CNC 装置、自動供給システム、インテリジェント材料処理装置、統合モーション ソリューションは、よりコンパクトでデジタル接続された機械アーキテクチャへの実用的な手段を提供できます。
切断機用の統合 ステッピング サーボ モーターは 、正確な位置決め、閉ループ フィードバック、強力な低速トルク、コンパクトな構造、簡素化された配線の組み合わせを提供します。これらの特性により、ペーパーカッター、テキスタイルカッター、皮革切断機、CNCナイフシステム、包装機器、フォームカッター、その他の自動材料加工機械に適しています。
正しいモーターはなどの完全な動作プロファイルに従って選択する必要があります。 、トルク、速度、加速度、負荷慣性、位置決め精度、伝達機構、デューティサイクル、電源、コントローラーの互換性.
統合されたステッピング サーボ モーターは、機械システムおよびモーション コントローラーと適切に適合すると、切断機メーカーが 安定した動作、反復可能な位置決め、システムの複雑さの軽減、信頼性の高い自動生産を実現するのに役立ちます。.
よくある質問:
統合型ステッピング サーボ モーターは、ステッピング モーター、エンコーダー、ドライバーを 1 つのユニットに組み合わせ、正確な位置決めと信頼性の高い切断機の動作のための閉ループ モーション制御を提供します。
主要コンポーネントを統合することでモーションコントロールシステムを簡素化し、配線と設置の複雑さを軽減しながら、切断、送り、インデックス付け、および関連する操作に対してフィードバックベースの位置決め制御を提供します。
エンコーダのフィードバックはモーターの動きを監視し、位置決めエラーの検出に役立ちます。これにより、制御システムが偏差に対応し、繰り返しの切断作業中の位置決めの信頼性が向上します。
これらのモーターは、工業用カッター、布地カッター、ペーパーカッター、フィルム切断装置、ラベリングシステム、その他の精密位置決め機械など、さまざまな自動切断機で使用できます。
エンコーダのフィードバックにより、システムは開ループのステップ コマンドだけに依存するのではなく、実際のモーターの動きを監視できるため、位置決めの精度と再現性の向上に役立ちます。
はい。モーター、エンコーダー、ドライバーを 1 つのアセンブリに統合すると、外部配線と部品点数が削減され、よりクリーンでコンパクトな切断機モーション システムの作成に役立ちます。
適合性は、機械に必要な速度、トルク、加速度、負荷、および制御要件によって異なります。高速切断サイクル中に安定した位置を維持するには、適切なモーターのサイズ設定が不可欠です。
モーターを選択する前に、必要なトルク、速度、加速度、負荷慣性、位置決め精度、デューティサイクル、電源、エンコーダ要件、取り付け寸法、通信または制御インターフェースを考慮してください。
統合されたステッピング サーボ モーターにより、機械のアーキテクチャが簡素化され、外部コンポーネントが削減され、配線が合理化され、設置時間が短縮され、OEM がよりコンパクトで標準化されたモーション制御ソリューションを開発できるようになります。
エンジニアは、システムの適切な互換性を確保するために、機械的負荷、伝達比、加速度、動作速度、デューティ サイクル、制御信号、設置スペース、熱条件、および必要な位置決め性能を評価する必要があります。


