

Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 2026-08-06 Pochodzenie: Strona


Wraz z szybkim rozwojem inteligentnych fabryk, zautomatyzowanych magazynów i inteligentnej logistyki, pojazdy sterowane automatycznie (AGV) stały się niezbędnym sprzętem poprawiającym wydajność produkcji i ograniczającym ręczne operacje przenoszenia. Ponieważ pojazdy AGV działają bliżej ludzi i wchodzą w interakcje ze złożonymi środowiskami przemysłowymi, bezpieczeństwo funkcjonalne stało się kluczowym wymogiem dla systemów ruchu AGV.
Układ silnika jest jednym z najważniejszych elementów pojazdu AGV, ponieważ bezpośrednio kontroluje ruch, przyspieszenie, hamowanie i dokładność pozycjonowania. Jednak samo zatrzymanie silnika za pomocą tradycyjnych poleceń sterujących nie zawsze wystarcza do zagwarantowania bezpieczeństwa. Opóźnienia w komunikacji, awarie oprogramowania, błędy sterownika lub nieoczekiwane błędy systemu mogą spowodować, że silnik będzie nadal generował moment obrotowy, nawet po wydaniu polecenia zatrzymania.
Właśnie dlatego nowoczesne rozwiązania silników AGV coraz częściej integrują funkcję STO (Safe Torque Off) . STO zapewnia niezawodny mechanizm bezpieczeństwa, który natychmiast zapobiega wytwarzaniu momentu obrotowego przez silnik, zachowując jednocześnie integralność systemu i spełniając międzynarodowe standardy bezpieczeństwa funkcjonalnego.
Dla producentów pojazdów AGV i inżynierów automatyków – zrozumienie dlaczego Silniki AGV potrzebują funkcji STO , która jest niezbędna do projektowania bezpieczniejszych, bardziej niezawodnych i wydajniejszych autonomicznych systemów robotów mobilnych.
STO (Safe Torque Off) to funkcjonalna funkcja bezpieczeństwa stosowana w nowoczesnych napędach silnikowych, serwomotorach i układach silników AGV w celu zapobiegania niezamierzonemu ruchowi silnika.
Po włączeniu funkcji STO napęd silnikowy natychmiast przestaje generować moment obrotowy, uniemożliwiając wytwarzanie przez silnik siły obrotowej przy jednoczesnym utrzymaniu podłączonego głównego zasilania.
W przypadku zastosowań AGV (zautomatyzowany pojazd kierowany) STO zapewnia dodatkową warstwę bezpieczeństwa chroniącą operatorów, sprzęt i otaczające środowisko w sytuacjach awaryjnych lub operacjach konserwacyjnych.
Normalne polecenie zatrzymania silnika opiera się na tym, że system sterowania nakazuje zatrzymanie silnika.
Na przykład:
Sterownik → Sieć komunikacyjna → Napęd silnika → Zatrzymanie silnika
Jednakże na tę metodę mogą mieć wpływ:
Błędy oprogramowania
Błędy komunikacyjne
Błędy sterownika
STO zapewnia oddzielny kanał bezpieczeństwa:
Urządzenie zabezpieczające → Wejście STO → Napęd silnikowy → Moment wyłączony
Ta niezależna ścieżka poprawia niezawodność w sytuacjach krytycznych.
Pojazdy AGV często współpracują z pracownikami fabryk i magazynów. STO pomaga zapobiegać nieoczekiwanym ruchom spowodowanym przez:
Awarie systemu sterowania
Nieprawidłowe polecenia
Usterki elektryczne
Ponieważ STO działa bezpośrednio na poziomie napędu silnika, może wyłączyć moment obrotowy szybciej niż standardowe metody zatrzymywania oparte na oprogramowaniu.
Pomaga to zmniejszyć:
Ryzyko kolizji
Uszkodzenie sprzętu
Zagrożenia bezpieczeństwa
STO jest powszechnie uznawane w normach bezpieczeństwa przemysłowego, m.in.:
IEC 61800-5-2
IEC 61508
ISO 13849-1
Stosowanie silników obsługujących funkcję STO pomaga producentom pojazdów AGV projektować systemy spełniające międzynarodowe wymagania bezpieczeństwa.
Podczas konserwacji lub kontroli STO zapobiega przypadkowemu uruchomieniu silnika, jednocześnie umożliwiając systemowi pozostanie zasilanym elektrycznie.
Poprawia to bezpieczeństwo technika i skraca przestoje.
STO (Safe Torque Off) to krytyczna funkcja bezpieczeństwa, która zapobiega Silniki AGV przed generowaniem niezamierzonego momentu obrotowego.
Odłączając funkcję wytwarzania momentu obrotowego bez odłączania głównego zasilania, STO zapewnia szybką, niezawodną i zgodną ze standardami ochronę nowoczesnych systemów automatyki.
W zastosowaniach AGV i AMR silniki wyposażone w funkcję STO zapewniają większe bezpieczeństwo, łatwiejszą integrację systemu i wyższą niezawodność operacyjną.
Zintegrowane serwomotory prądu stałego Besfoc IDC60 do urządzeń AGV/AMR
Zintegrowany serwomotor BLDC IDC60 — wysokowydajne, kompaktowe i inteligentne rozwiązanie sterowania ruchem w zamkniętej pętli |
||

|
Przegląd produktu: Zintegrowany serwosilnik BLDC IDC60 firmy Besfoc to kompaktowe rozwiązanie NEMA 24 łączące silnik, napęd i enkoder w jednym urządzeniu. Zapewnia precyzyjne sterowanie w pętli zamkniętej, stabilny moment obrotowy i szybką reakcję. Zintegrowana konstrukcja ogranicza okablowanie i oszczędza miejsce. |
|
Kluczowe informacje techniczne
|
||
Typowe zastosowania
|
||
Parametr |
Specyfikacja IDC60 |
Typ silnika |
Zintegrowany serwosilnik BLDC |
Rozmiar ramy |
60mm |
Zakres mocy |
200W/400W |
Napięcie znamionowe |
24 V / 48 V |
Prędkość znamionowa |
3000 obr./min |
Znamionowy moment obrotowy |
0,63 Nm / 1,27 Nm |
Koder |
17-bitowy koder magnetyczny |
Komunikacja |
Impuls / RS485 / CANopen |
Funkcje opcjonalne |
Skrzynia biegów, hamulce, wentylator chłodnicy |

|

|

|

|

|
|---|---|---|---|---|
Wał |
Obudowa terminala |
Przekładnia ślimakowa |
Przekładnia planetarna |
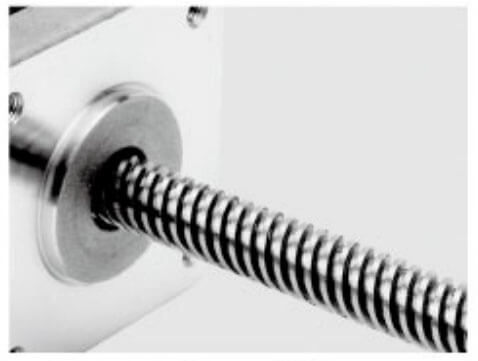
Śruba pociągowa |

|

|

|

|

|
Ruch liniowy |
Śruba kulowa |
Hamulec |
Poziom IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
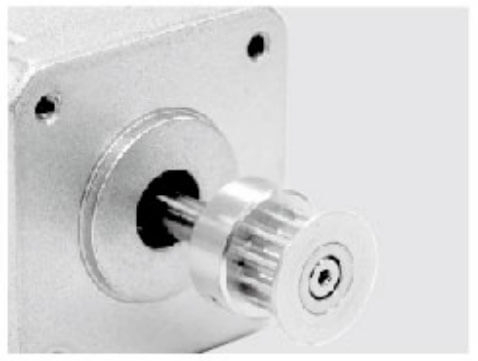
Aluminiowe koło pasowe |
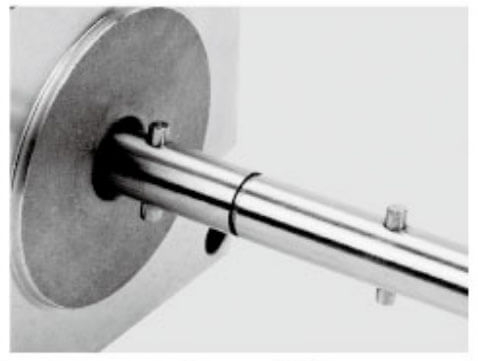
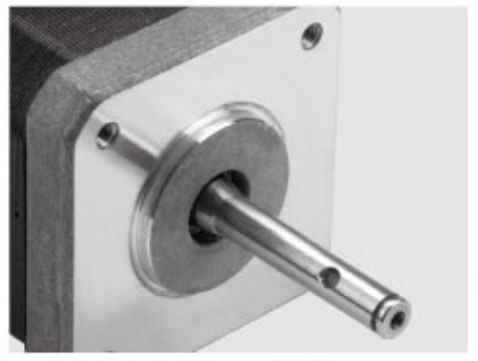
Sworzeń wału |
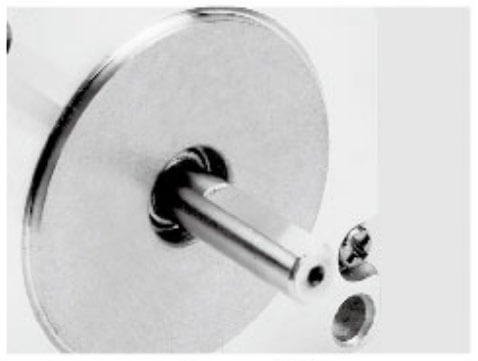
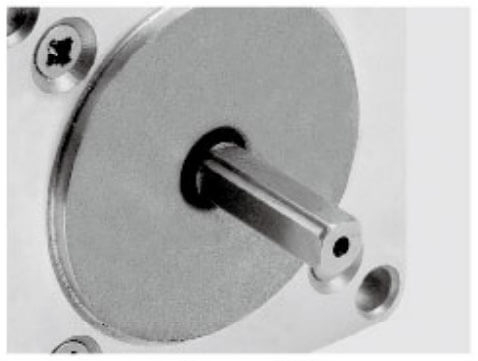
Pojedynczy wał D |
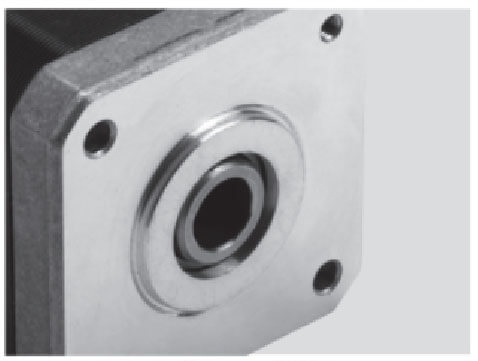
Wał pusty |
Plastikowe koło pasowe |
Bieg |
|
|
|
|
|
|
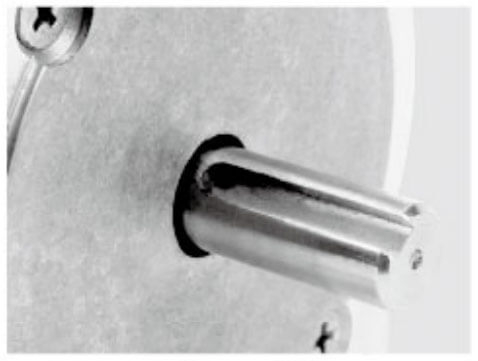
Radełkowanie |
Wał obwiedniowy |
Wał śrubowy |
Wał pusty |
Wał podwójnego D |
Klucz |
Wiele konwencjonalnych systemów AGV opiera się na metodach zatrzymywania opartych na oprogramowaniu. Przykładowo główny kontroler wysyła polecenie takie jak:
„Zatrzymaj silnik.”
Sterownik silnika otrzymuje to polecenie i stopniowo zmniejsza prędkość, aż pojazd się zatrzyma.
Chociaż metoda ta działa podczas normalnej pracy, ma ona ograniczenia w sytuacjach krytycznych dla bezpieczeństwa.
Pojazdy AGV w dużym stopniu zależą od komunikacji między wieloma urządzeniami, w tym:
Komputery przemysłowe
Kontrolery ruchu
Napędy silnikowe
Czujniki
Systemy nawigacji
Jeżeli wystąpią błędy komunikacji, polecenie zatrzymania może nie dotrzeć prawidłowo do napędu silnikowego.
Możliwe przyczyny obejmują:
Przerwa w komunikacji
Awaria sieci
Awaria sterownika
Błędy oprogramowania
Nieprawidłowe programowanie
STO zapewnia niezależny kanał bezpieczeństwa, który nie opiera się na zwykłym oprogramowaniu do sterowania ruchem.
Standardowe polecenie hamowania zmniejsza prędkość silnika, ale niekoniecznie eliminuje wytwarzanie momentu obrotowego.
Na przykład w sytuacji awaryjnej:
Silnik może nadal wytwarzać moment trzymający.
Pojazd może w dalszym ciągu napierać na przeszkodę.
Podczas konserwacji może wystąpić nieoczekiwany ruch.
STO zapewnia, że silnik nie będzie w stanie generować momentu napędowego, tworząc bezpieczniejsze warunki dla operatorów i sprzętu.
Podstawową zaletą STO jest poprawa bezpieczeństwa personelu i sprzętu.
Pojazdy AGV często działają w środowiskach, w których ludzie i maszyny dzielą tę samą przestrzeń roboczą, co obejmuje:
Warsztaty produkcyjne
Magazyny
Linie montażowe
Centra dystrybucji
Obiekty farmaceutyczne
Jeśli operator wejdzie do obszaru roboczego lub pojawi się nieoczekiwana przeszkoda, STO może szybko wyłączyć moment obrotowy silnika i zapobiec niebezpiecznemu ruchowi.
Dzięki temu pojazdy AGV są bezpieczniejsze we współpracujących środowiskach przemysłowych.
Nowoczesne systemy automatyki przemysłowej muszą spełniać rygorystyczne przepisy bezpieczeństwa.
Silniki AGV z funkcją STO pomagają producentom spełniać wymagania międzynarodowych norm takich jak:
IEC 61800-5-2: Elektryczne układy napędowe o regulowanej prędkości – Bezpieczeństwo funkcjonalne
IEC 61508: Bezpieczeństwo funkcjonalne systemów elektrycznych/elektronicznych
ISO 13849-1: Części systemów sterowania związane z bezpieczeństwem
STO jest powszechnie klasyfikowane jako podstawowa funkcja bezpieczeństwa o wysokiej niezawodności, jeśli jest prawidłowo wdrożona.
W przypadku producentów pojazdów AGV zorientowanych na rynki globalne możliwości STO mogą znacząco poprawić konkurencyjność produktów.
Tradycyjne metody zatrzymywania zależą od czasu przetwarzania oprogramowania:
Wykrycie czujnika → Decyzja sterownika → Komunikacja → Polecenie silnika → Odpowiedź silnika
Proces ten może powodować opóźnienia.
STO skraca czas reakcji, ponieważ sygnał bezpieczeństwa wpływa bezpośrednio na ścieżkę wytwarzania momentu obrotowego napędu silnikowego.
W przypadku szybkich pojazdów AGV ta szybka reakcja może zmniejszyć:
Odległość zatrzymania
Ryzyko kolizji
Uszkodzenie sprzętu
Zagrożenia operatora
Częste hamowanie awaryjne może powodować obciążenie elementów mechanicznych.
Tradycyjne zatrzymania awaryjne mogą obejmować:
Nagłe hamowanie silnika
Uderzenie w skrzynię biegów
Poślizg koła
Wibracje mechaniczne
Łącząc STO ze strategiami kontrolowanego hamowania, systemy AGV mogą osiągnąć oba cele:
Płynne zatrzymanie podczas normalnej pracy
Natychmiastowe usunięcie momentu obrotowego podczas zdarzeń związanych z bezpieczeństwem
Pomaga to przedłużyć żywotność:
Skrzynie biegów
Koła napędowe
Złącza
Mechaniczne elementy przekładni
STO (Safe Torque Off) to ważna funkcja bezpieczeństwa stosowana w nowoczesnych układach silników AGV w celu zapobiegania niezamierzonemu ruchowi. Wyłącza zdolność silnika do wytwarzania momentu obrotowego przy jednoczesnym utrzymaniu podłączonego głównego źródła zasilania.
W przypadku pojazdów AGV pracujących wśród ludzi, maszyn i w złożonych środowiskach STO zapewnia niezawodną warstwę bezpieczeństwa, która zmniejsza ryzyko spowodowane awarią silnika, błędami sterowania lub sytuacjami awaryjnymi.
Urządzenie zabezpieczające wykrywa potencjalne zagrożenie, takie jak:
Aktywacja przycisku zatrzymania awaryjnego
Wykrywanie skanera bezpieczeństwa
Otwarcie drzwi lub urządzenia zabezpieczającego
Przerwanie sygnału bezpieczeństwa sterownika
Sterownik bezpieczeństwa wysyła następnie sygnał STO do napędu silnika AGV.
Wejście STO odbiera sygnał bezpieczeństwa poprzez dedykowany obwód bezpieczeństwa.
Typowe urządzenia zabezpieczające obejmują:
PLC bezpieczeństwa
Przekaźnik bezpieczeństwa
System zatrzymania awaryjnego
Czujniki bezpieczeństwa
Obwód STO działa niezależnie od normalnej komunikacji sterującej silnikiem.
Po otrzymaniu polecenia STO napęd silnikowy natychmiast blokuje energię potrzebną do wygenerowania momentu obrotowego.
Silnik:
Przestaje wytwarzać moment elektromagnetyczny
Nie można przyspieszyć ani utrzymać siły napędowej
Wchodzi w stan bezpieczny
Nie ma konieczności odłączania zasilania silnika.
Po rozwiązaniu problemu bezpieczeństwa:
Zostaje zwolniony sygnał STO
Napęd silnikowy przeprowadza kontrolę bezpieczeństwa
Wyjście momentu obrotowego jest ponownie włączone
AGV wznawia pracę
Warunki ponownego uruchomienia zależą od projektu bezpieczeństwa AGV.
Typowy układ silnika AGV obejmuje:
Czujnik bezpieczeństwa ↓ PLC / przekaźnik bezpieczeństwa ↓ Wejście STO ↓ Napęd silnika ↓ Silnik AGV Ta niezależna ścieżka bezpieczeństwa zapewnia zatrzymanie silnika nawet w przypadku problemów z głównym układem sterowania.
Pojazdy AGV często pracują w pobliżu operatorów. STO pomaga zapobiegać przypadkowemu momentowi obrotowemu silnika spowodowanemu przez:
Awarie oprogramowania
Błędy komunikacyjne
Błędy sterownika
Tradycyjne metody zatrzymywania polegają na:
Sterownik → Komunikacja → Polecenie silnika → Stop
STO bezpośrednio wyłącza moment obrotowy na poziomie napędu, skracając czas reakcji.
Silniki AGV z STO pomagają spełniać wymagania bezpieczeństwa przemysłowego, m.in.:
IEC 61800-5-2
ISO 13849-1
IEC 61508
STO zmniejsza ryzyko spowodowane nieoczekiwanym ruchem silnika, chroniąc:
Operatorzy
Ładunki AGV
Elementy mechaniczne
Sprzęt produkcyjny
Funkcjonować |
Normalny przystanek |
STO |
|---|---|---|
Metoda kontroli |
Polecenie oprogramowania |
Obwód bezpieczeństwa |
Usunięcie momentu obrotowego |
Nie gwarantujemy natychmiast |
Bezpośrednio wyłącza moment obrotowy |
Zależność komunikacyjna |
Wymagany |
Niezależny |
Poziom bezpieczeństwa |
Sterowanie standardowe |
Bezpieczeństwo funkcjonalne |
Aplikacja |
Codzienna eksploatacja |
Sytuacje awaryjne |
STO jest powszechnie stosowane w:
Magazynowe pojazdy AGV
Autonomiczne roboty mobilne (AMR)
Fabryczne roboty transportowe
Roboty mobilne do dużych obciążeń
Współpracujące systemy automatyki
Jest to szczególnie cenne w przypadku pojazdów AGV wykorzystujących zintegrowane serwosilniki , w których silnik, napęd, enkoder i system komunikacyjny są połączone w jedną kompaktową jednostkę.
STO to kluczowa funkcja bezpieczeństwa w układach silników AGV, która zapobiega niezamierzonemu wytwarzaniu momentu obrotowego i poprawia bezpieczeństwo pracy.
Tworząc niezależną ścieżkę kontroli bezpieczeństwa, STO umożliwia pojazdom AGV szybkie wejście w bezpieczny stan w sytuacjach awaryjnych, przy jednoczesnym zachowaniu niezawodności systemu.
W przypadku nowoczesnych zastosowań AGV i AMR wybór silników ze zintegrowaną funkcją STO pomaga osiągnąć bezpieczniejszą pracę, łatwiejszą zgodność i bardziej niezawodne działanie automatyki.
Chociaż systemy STO i zatrzymania awaryjnego są ze sobą powiązane, służą różnym celom.
Funkcjonować |
Zatrzymanie awaryjne |
STO |
|---|---|---|
Zamiar |
Zatrzymaj niebezpieczną pracę maszyny |
Usuń moment obrotowy silnika |
Metoda działania |
Polecenie bezpieczeństwa |
Funkcja bezpieczeństwa na poziomie napędu |
Odłączenie zasilania |
Może odłączyć zasilanie |
Zwykle utrzymuje podłączone zasilanie |
Szybkość reakcji |
Zależy od projektu systemu |
Bardzo szybko |
Aplikacja |
Całkowite wyłączenie awaryjne maszyny |
Kontrola bezpieczeństwa silnika |
W zastosowaniach AGV STO jest zwykle częścią kompletnej architektury bezpieczeństwa, a nie zamiennikiem urządzeń zatrzymujących awaryjnie.
Pojazdy AGV działają w dynamicznych środowiskach, w których ludzie, maszyny i roboty często dzielą tę samą przestrzeń roboczą.
Bez STO może wystąpić nieoczekiwany ruch z powodu:
Błędy kontrolera
Błędy komunikacyjne
Błędy oprogramowania
Nieprawidłowe polecenia ruchu
Funkcja STO bezpośrednio wyłącza wytwarzanie momentu obrotowego wewnątrz napędu silnikowego, zapobiegając dalszemu wytwarzaniu siły napędowej przez pojazd AGV.
Zintegrowane serwosilniki w dużym stopniu opierają się na systemach komunikacyjnych, takich jak:
CANopen
EtherCAT
Modbus RTU
RS485
Chociaż protokoły te zapewniają dokładne sterowanie ruchem, nie zawsze są wystarczające w przypadku funkcji krytycznych dla bezpieczeństwa.
STO działa niezależnie od normalnej sieci sterującej:
Urządzenie zabezpieczające → Wejście STO → Zintegrowany napęd silnikowy → Moment wyłączony
To oddzielenie poprawia bezpieczeństwo i niezawodność systemu.
Tradycyjne zatrzymanie awaryjne zwykle zależy od poleceń oprogramowania:
Sterownik AGV → Polecenie silnika → Zwalnianie silnika
W tym procesie mogą wystąpić opóźnienia.
Z STO:
Sygnał awaryjny → Aktywacja STO → Usunięto moment obrotowy
Silnik szybko przestaje wytwarzać moment obrotowy, co zmniejsza ryzyko:
Kolizja
Uszkodzenie ładunku
Uraz operatora
Ponieważ zintegrowane serwomotory łączą już wiele funkcji, dodanie STO eliminuje potrzebę stosowania dodatkowego zewnętrznego sprzętu zabezpieczającego.
Korzyści obejmują:
Zmniejszony rozmiar szafki
Mniej kabli
Uproszczone okablowanie
Łatwiejsza instalacja
Mniej komponentów oznacza mniej potencjalnych punktów awarii.
Zintegrowany silnik z STO zmniejsza zależność od:
Zewnętrzne napędy silnikowe
Dodatkowe moduły bezpieczeństwa
Skomplikowane połączenia przewodów
Poprawia to ogólną niezawodność systemu AGV.
STO pomaga zintegrowanym serwomotorom AGV spełnić wymagania przemysłowego bezpieczeństwa funkcjonalnego, w tym:
IEC 61800-5-2
ISO 13849-1
IEC 61508
Dla producentów pojazdów AGV sprzedających na rynki światowe, funkcjonalność STO staje się ważnym wymogiem.
Typowa operacja STO obejmuje:
Obwód bezpieczeństwa jest aktywny.
Wejścia STO pozostają włączone.
Napęd silnikowy normalnie steruje momentem obrotowym.
AGV wykonuje polecenia ruchu.
Czujnik bezpieczeństwa wykrywa niebezpieczeństwo.
Sygnał STO jest aktywny.
Napęd silnikowy blokuje wytwarzanie momentu obrotowego.
AGV wchodzi w stan bezpieczny.
Warunek bezpieczeństwa został usunięty.
STO zostało zresetowane.
Moment silnika jest włączony.
AGV wznawia pracę.
Funkcja |
Zatrzymanie oprogramowania |
Funkcja STO |
|---|---|---|
Metoda kontroli |
Polecenie ruchu |
Obwód bezpieczeństwa |
Poziom bezpieczeństwa |
Sterowanie standardowe |
Bezpieczeństwo funkcjonalne |
Zależność komunikacyjna |
Wymagany |
Niezależny |
Usunięcie momentu obrotowego |
Kontrolowane zatrzymanie |
Bezpośrednie wyłączenie momentu obrotowego |
Aplikacja awaryjna |
Ograniczony |
Odpowiedni |
Funkcja STO jest podstawową funkcją bezpieczeństwa zintegrowanych serwomotorów AGV . Ponieważ pojazdy AGV stają się coraz bardziej inteligentne i powszechnie stosowane w środowiskach przemysłowych, zapobieganie niezamierzonemu momentowi obrotowemu silnika ma kluczowe znaczenie dla bezpiecznej pracy.
Integrując STO z serwomotorami, producenci pojazdów AGV mogą osiągnąć:
Szybsza reakcja w sytuacjach awaryjnych
Większe bezpieczeństwo operatora
Uproszczona konstrukcja systemu
Lepsza zgodność z międzynarodowymi standardami
W przypadku systemów AGV i AMR nowej generacji zintegrowane serwomotory z funkcją STO zapewniają bezpieczniejsze, bardziej niezawodne i wydajniejsze rozwiązanie do sterowania ruchem.
Silniki AGV wyposażone w STO są szeroko stosowane w:
Pojazdy AGV transportują towary pomiędzy obszarami magazynowania a stanowiskami kompletacji. STO pomaga zapobiegać nieoczekiwanym ruchom, gdy pracownicy wchodzą do stref operacyjnych.
W fabrykach samochodów, elektroniki i maszyn pojazdy AGV działają w pobliżu pracowników produkcyjnych. STO poprawia bezpieczeństwo współpracy człowiek-maszyna.
W przypadku materiałów wrażliwych wymagany jest precyzyjny i bezpieczny transport. STO pomaga zapewnić niezawodne działanie w kontrolowanych środowiskach.
W przypadku pojazdów AGV o dużej ładowności niekontrolowany ruch może powodować znaczne ryzyko. STO zapewnia dodatkową warstwę ochronną.
W miarę ewolucji pojazdów AGV w stronę większej autonomii i inteligencji, wymagania dotyczące bezpieczeństwa będą nadal rosnąć.
Przyszłe systemy silników AGV prawdopodobnie będą integrować:
Funkcje bezpieczeństwa o wyższym stopniu SIL
Zaawansowane informacje diagnostyczne
Protokoły komunikacji bezpieczeństwa
Predykcyjne wykrywanie usterek
Monitorowanie bezpieczeństwa oparte na sztucznej inteligencji
STO pozostanie jedną z podstawowych technologii bezpieczeństwa autonomicznych robotów mobilnych, ponieważ zapewnia prostą, niezawodną i uznaną na całym świecie metodę zapobiegania niezamierzonemu momentowi obrotowemu silnika.
Funkcja STO (Safe Torque Off) jest kluczową funkcją bezpieczeństwa w nowoczesnych silnikach AGV . Zapewnia, że silniki nie będą mogły generować niezamierzonego momentu obrotowego w sytuacjach awaryjnych, operacjach konserwacyjnych lub zdarzeniach związanych z bezpieczeństwem.
W porównaniu z tradycyjnymi metodami zatrzymywania opartymi na oprogramowaniu, STO zapewnia szybszą reakcję, wyższą niezawodność, lepszą zgodność z przepisami bezpieczeństwa oraz lepszą ochronę operatorów i sprzętu.
W miarę dalszej ekspansji pojazdów AGV na inteligentne fabryki, zautomatyzowane magazyny i inteligentne systemy logistyczne, wybór silników AGV ze zintegrowaną funkcją STO będzie coraz ważniejszy dla uzyskania bezpiecznych, wydajnych i przyszłościowych rozwiązań automatyzacji.
Odpowiedź:
STO (Safe Torque Off) to funkcjonalna funkcja bezpieczeństwa, która wyłącza zdolność silnika do generowania momentu obrotowego bez odłączania głównego zasilania. W silnikach AGV funkcja STO zapobiega niezamierzonemu ruchowi, zatrzymując wytwarzanie momentu obrotowego na poziomie napędu, poprawiając bezpieczeństwo w sytuacjach awaryjnych, konserwacji i nietypowych warunkach pracy.
Odpowiedź:
Silniki AGV potrzebują funkcji STO, ponieważ pojazdy AGV działają w środowiskach, w których współpracują ludzie i maszyny. STO zapewnia niezawodny mechanizm bezpieczeństwa, który zapobiega nieoczekiwanym ruchom silnika spowodowanym błędami oprogramowania, awariami komunikacji, błędami sterownika lub nieprawidłowymi poleceniami.
Odpowiedź:
STO działa poprzez odbieranie sygnału bezpieczeństwa z urządzeń takich jak przyciski zatrzymania awaryjnego, skanery bezpieczeństwa lub sterowniki PLC bezpieczeństwa. Po aktywacji napęd silnikowy natychmiast blokuje wytwarzanie momentu obrotowego, uniemożliwiając silnikowi AGV wytwarzanie siły napędowej przy jednoczesnym utrzymaniu podłączonego zasilania.
Odpowiedź:
Normalne polecenie zatrzymania silnika opiera się na sterowaniu oprogramowaniem i komunikacji pomiędzy sterownikiem a napędem silnika. STO wykorzystuje niezależny obwód bezpieczeństwa, aby bezpośrednio wyłączyć wytwarzanie momentu obrotowego, zapewniając szybszą reakcję i większą niezawodność bezpieczeństwa w sytuacjach awaryjnych.
Odpowiedź:
STO nie jest wymagane w przypadku każdego systemu AGV, ale jest wysoce zalecane w przypadku pojazdów AGV i AMR działających w środowiskach przemysłowych, gdzie ważne jest bezpieczeństwo funkcjonalne. STO pomaga producentom spełnić wymagania bezpieczeństwa i zmniejszyć ryzyko związane z nieoczekiwanym ruchem silnika.
Odpowiedź:
STO jest zdefiniowane w międzynarodowych normach bezpieczeństwa funkcjonalnego, w tym IEC 61800-5-2 , IEC 61508 i ISO 13849-1 . Systemy silników AGV z funkcją STO pomagają producentom projektować bezpieczniejsze urządzenia automatyki, spełniające globalne wymagania bezpieczeństwa.
Odpowiedź:
Nie. Po aktywacji STO silnik AGV musi zakończyć proces resetu zabezpieczającego, zanim będzie można ponownie włączyć moment obrotowy. Metoda ponownego uruchomienia zależy od projektu bezpieczeństwa AGV i konfiguracji systemu sterowania.
Odpowiedź:
Zintegrowane serwomotory AGV z STO zapewniają kompaktowe i niezawodne rozwiązanie ruchu, łącząc silnik, napęd, enkoder, interfejs komunikacyjny i funkcję bezpieczeństwa w jeden system. Korzyści obejmują ograniczenie okablowania, łatwiejszą instalację, większe bezpieczeństwo i większą niezawodność systemu.
Odpowiedź:
Nie. STO zwykle nie odłącza głównego zasilania. Zamiast tego wyłącza zdolność napędu silnikowego do generowania momentu obrotowego. Dzięki temu system może pozostać zasilany, jednocześnie zapobiegając niezamierzonemu obrotowi silnika.
Odpowiedź:
W miarę jak pojazdy AGV i AMR stają się szybsze, inteligentniejsze i szerzej stosowane w inteligentnych fabrykach i zautomatyzowanych magazynach, wymagania dotyczące bezpieczeństwa stale rosną. STO zapewnia niezawodną warstwę bezpieczeństwa, która wspiera bezpieczniejszą współpracę człowiek-maszyna i zaawansowane systemy automatyzacji.


