


要約すると、コンパクトな医療用シリンジ ポンプに適切な統合閉ループ ステッピング モーターを選択するには、トルク、動作速度、エンコーダー フィードバック、位置決めの信頼性、設置スペースを評価する必要があります。統合型閉ループ ステッピング モーターは、ステッピング モーター、エンコーダー、ドライバーを 1 つのコンパクトなユニットに統合し、モーション制御の向上とシステム統合の簡素化に役立ちます。信頼性の高い流体供給のために、エンジニアはトランスミッションのバックラッシュ、プランジャーの摩擦、流体圧力、熱性能、およびシステムの校正も考慮する必要があります。モーターの仕様をポンプの要件に適合させることにより、医療機器メーカーは、より一貫した位置決め、効率的な統合、および信頼性の高い液体処理性能を実現できます。
コンパクトな医療用シリンジ ポンプには、正確な流体送出、安定した動作制御、コンパクトな機械的統合、および信頼性の高い長期動作が必要です。医療用途で一貫した流量、正確な投与量、信頼できる性能を維持するには、適切なモーターを選択することが不可欠です。利用可能なモーション制御ソリューションの中でも、統合閉ループ ステッピング モーターは、位置決め精度、トルク制御、省スペース設計の実用的な組み合わせを提供します。
ただし、すべてではありません 統合された閉ループ ステッピング モーターは 、コンパクトな医療用シリンジ ポンプに適しています。モーターの選択は、シリンジの仕様、必要な流量、リニア駆動機構、動作条件、制御インターフェイス、および安全要件によって異なります。エンジニアは、フレーム サイズや定格トルクのみに基づいてモーターを選択するのではなく、これらの要素を総合的に評価する必要があります。
このガイドでは、力と速度の要件からフィードバック性能、熱管理、システム統合まで、コンパクトな医療用シリンジ ポンプ用の統合閉ループ ステッピング モーターを選択するための重要な考慮事項を検討します。
モーターを選択する前に、シリンジポンプが回転運動を制御された直線変位にどのように変換するかを理解する必要があります。
一般的なシリンジ ポンプは、モーター、伝達機構、リード スクリューまたはボール スクリュー、シリンジ ホルダー、プランジャー ドライバー、および電子制御システムで構成されます。モーターは伝達機構を回転させ、制御された速度でプランジャーを前方に移動させます。この変位により、送出される流体の量が決まります。
必要なモーター性能は、いくつかのアプリケーションパラメータによって異なります。
シリンジのサイズ: シリンジの直径が異なると、プランジャーの変位量が同じでも液量が異なります。
必要な流量: 一般に、吐出量が高いほど、より速いプランジャーの動きが必要になります。
流体の粘度: 流体の粘度が高くなると、目標の送出速度を維持するためにより大きな力が必要になる場合があります。
背圧: チューブ、針、カテーテル、その他の下流コンポーネントの抵抗は、プランジャーを動かすのに必要な力に影響します。
位置決め分解能: 少量の吐出には、十分に細かく再現性のあるプランジャーの動きが必要です。
動作時間: 連続動作では、モータの熱管理と機械的信頼性がより一層要求されます。
これらのパラメータは、モーター選択の基礎を確立します。低流量の実験室用途向けに設計されたコンパクトなシリンジ ポンプには、長期間にわたって液体を送達する必要がある医療用輸液システムとはまったく異なる要件がある場合があります。
したがって、個々のモーターモデルを比較する前に、ポンプの動作範囲を定義する必要があります。
アン 統合型閉ループ ステッピング モーター は、ステッピング モーター、エンコーダー、モーター ドライバーを 1 つのコンパクトなユニットに組み合わせたモーション コントロール デバイスです。位置フィードバックを使用して実際のモーターの動きを監視し、実際の位置が指令された位置と異なる場合の動作を調整します。
従来の開ループ ステッピング モーターと比較して、統合された閉ループ ステッピング モーターは位置エラーを検出し、ステップミスのリスクを軽減し、負荷の変化下での動作の信頼性を向上させることができます。
統合された閉ループ ステッピング モーターは、通常、次の 3 つの主要コンポーネントを通じて動作します。
ステッピングモーター
電気パルスを制御された回転運動に変換します。正確なステップベースの動作により、反復可能な動作を必要とする位置決めアプリケーションに適しています。
エンコーダ
モーターの実際の位置を測定し、制御システムにフィードバックを提供します。設計によっては、エンコーダは速度監視や位置誤差検出もサポートする場合があります。
統合モータードライバー
モーションコマンドを受信し、モーター電流を制御し、コマンドの動きとフィードバックを比較し、制御戦略に従ってモーターの動作を調整します。
コントローラーは位置または動作コマンドをモーターに送信します。
統合されたドライバーはモーターの巻線に電力を供給して回転を生み出します。
エンコーダは実際のモーターの位置を測定します。
ドライバーは実際の位置と指令された位置を比較します。
偏差が発生した場合、閉ループ制御システムはその能力の範囲内でモーターの動作を調整します。
このフィードバック メカニズムは、負荷が変化してもモーターが指令された動きをより確実に維持するのに役立ちます。
重要: 閉ループ制御は、すべての位置決めエラーを排除したり、絶対的な精度を保証したりするものではありません。パフォーマンスはエンコーダ、制御アルゴリズム、機械的トランスミッション、負荷、システム構成によって異なります。
位置決めの信頼性の向上: エンコーダーのフィードバックは、指令されたモーター位置と実際のモーター位置の間の偏差の検出に役立ちます。
コンパクトな設計: 統合された電子機器により、個別のモーター ドライバーと関連配線の必要性が軽減されます。
負荷応答の向上: ドライブは、制御限界内で機械的負荷の変化に応答できます。
検出されないステップミスのリスクの低減: 位置フィードバックは、開ループ システムでは検出できない可能性のある動作エラーを特定するのに役立ちます。
システム統合の簡素化: 個別のコンポーネントが少ないため、設置と配線の複雑さが軽減されます。
エネルギー効率の向上の可能性: 一部のモデルは、制御戦略に応じて、動作条件に応じて電流を調整できます。
医療用シリンジポンプ
流体送出のための制御されたプランジャーの動きをサポートします。実際の投与精度は、シリンジの寸法、伝達機構、圧力、システムの校正にも依存します。
ロボット工学と自動化されたハンドリング
コンパクトなアクチュエータ、ピックアンドプレース機構、自動化機器の制御された位置決めを提供します。
実験および分析機器
サンプル処理、分注、および精密位置決めシステムでの反復可能な動作を可能にします。
産業オートメーション
リニアアクチュエータ、検査装置、自動組立システム、および制御された動作を必要とするその他のアプリケーションをサポートします。
アプリケーションで次のことが必要な場合、統合閉ループ ステッピング モーターを検討する価値があります。
再現可能な位置決めとフィードバックベースのエラー検出。
機械的負荷が変化しても確実に動作します。
コンパクトなモーターとドライバーのアセンブリ。
電気配線と設置が簡素化されます。
制御された低速動作と頻繁な位置調整。
機種選定の際は、定格トルク、トルク−速度性能、エンコーダ分解能、電源電圧、通信インターフェース、熱特性、取付寸法、保護機能などを評価してください。
非常に高い動的性能、非常にスムーズな動作、または連続速度制御が要求されるアプリケーションの場合は、従来のサーボ モーターも評価する価値があるかもしれません。
要約: 統合閉ループ ステッピング モーターは、ステッピング モーター、エンコーダー、ドライバーを 1 つのユニットに組み合わせて、コンパクトなフィードバック ベースのモーション コントロールを提供します。これは、位置決めの信頼性、統合の簡素化、制御された動作が設計上の重要な優先事項である場合に特に役立ちます。
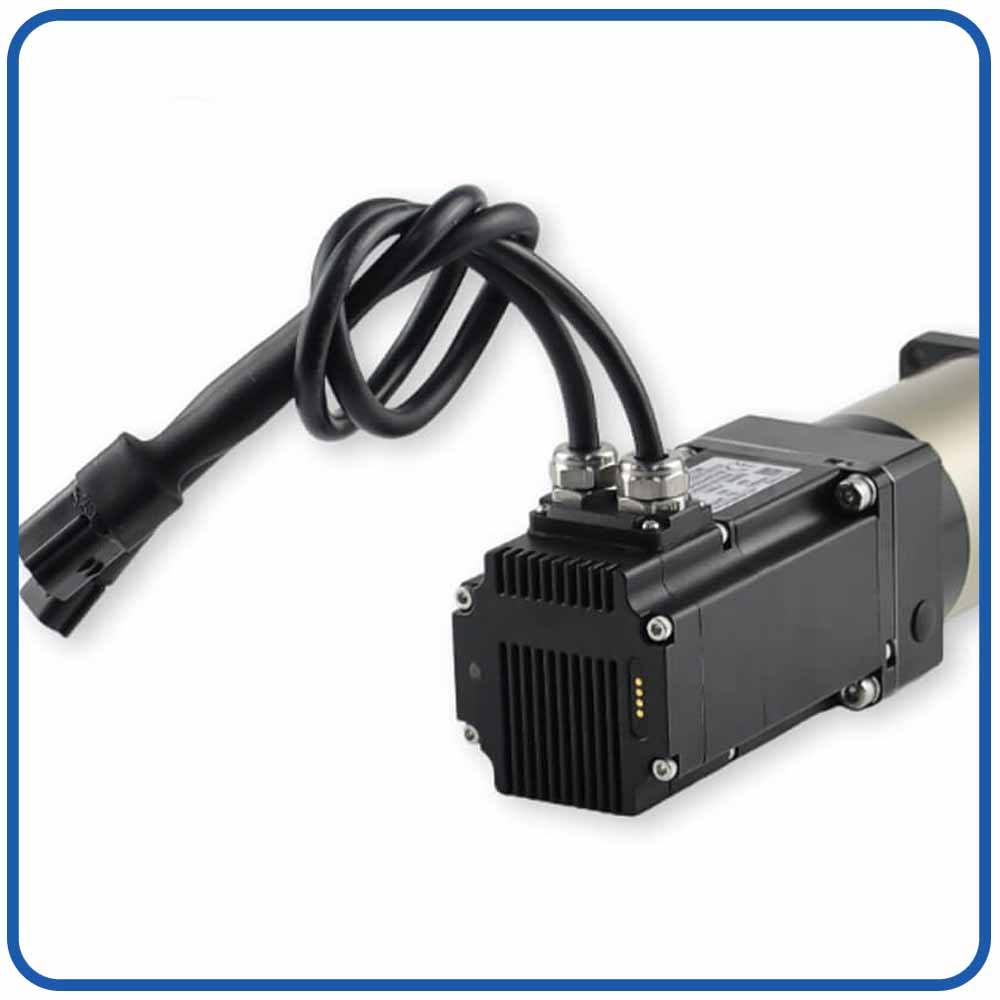
ベスフォック 統合型閉ループサーボモーター 製品
|
|
|
|
|
|---|---|---|---|---|
軸 |
端子ハウジング |
ウォームギアボックス |
遊星ギアボックス |
送りねじ |
|
|
|
|
|
直線運動 |
ボールねじ |
ブレーキ |
IPレベル |
|
|
|
|
|
|
|---|---|---|---|---|---|
アルミプーリー |
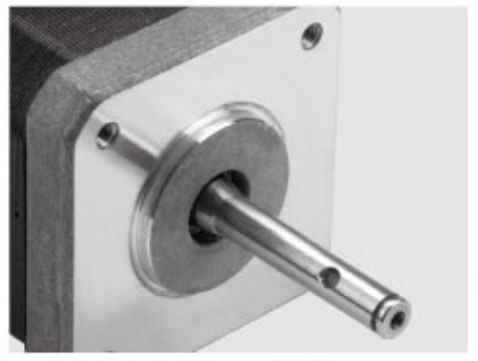
シャフトピン |
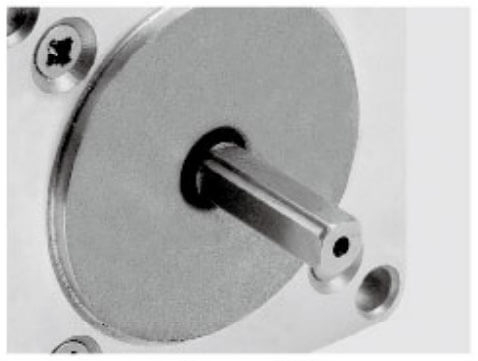
シングルDシャフト |
中空シャフト |
プラスチックプーリー |
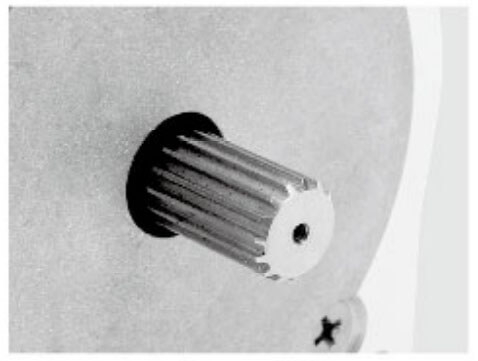
ギヤ |
|
|
|
|
|
|
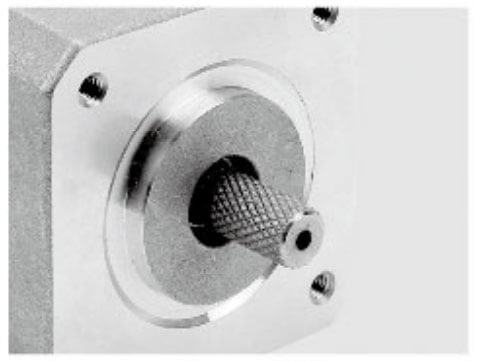
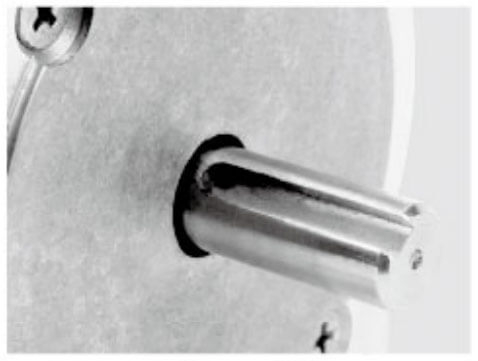
ローレット加工 |
ホブシャフト |
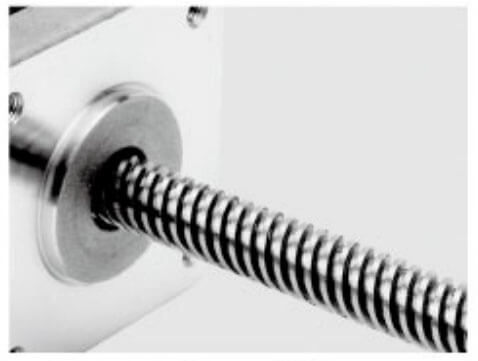
ねじ軸 |
中空シャフト |
ダブルDシャフト |
キー溝 |
適切なモーターを選択することは、信頼性の高い位置決め、スムーズな動作、効率的なシステム統合を実現するために不可欠です。統合された閉ループ ステッピング モーター、開ループ ステッピング モーター、およびサーボ モーターは、産業オートメーション、医療用シリンジ ポンプ、ロボット工学、および精密液体処理システムで広く使用されています。ただし、フィードバック制御、位置決めの信頼性、動的性能、コスト、統合要件が異なります。
これらの違いを理解することは、エンジニアがアプリケーションに最適なモーターを選択するのに役立ちます。
開ループ ステッピング モーターは、通常、実際のローター位置を確認するためのエンコーダー フィードバックなしで、電気コマンドに従って個別のステップで動作します。
費用対効果の高い設計: 通常、必要なコンポーネントは少なくなります。
シンプルな制御: 単純なパルスと方向のコマンドで動作します。
優れた保持トルク: 多くの静止位置決め用途に適しています。
簡単な統合: モーション コントローラーで広くサポートされています。
通常、追加のフィードバックがなければ、見逃したステップを検出することはできません。
過度の負荷がかかると同期が失われる可能性があります。
確実に動作するには十分なトルクマージンが必要です。
一般的なアプリケーション: 基本的な位置決めシステム、3D プリンター、小型 CNC 装置、コスト重視のオートメーション。
サーボ モーターは、位置、速度、トルクをフィードバック ベースで制御するように設計されています。サーボ システムは通常、エンコーダ フィードバックと高度な制御アルゴリズムを使用して、応答性の高い正確な動作を実現します。
構成に応じて、サーボ モーターには別個のドライブが必要な場合もあれば、統合ソリューションとして利用できる場合もあります。
高い運動性能:急な加減速に適しています。
広い動作速度範囲: 要求の厳しい動作プロファイルをサポートします。
正確なフィードバック制御: 調整された位置決めと速度調整が可能になります。
変化する負荷の下でも強力なパフォーマンス: 適切なサイズと調整が施されている場合。
システムコストが高くなる可能性があります。
多くの場合、より多くのセットアップと調整が必要になります。
ドライブのアーキテクチャによっては、統合がさらに複雑になる可能性があります。
一般的な用途: 産業用ロボット、高速包装機械、CNC 装置、要求の厳しい自動モーション システム。
特徴 |
開ループステッパー |
統合された閉ループステッパー |
サーボモーター |
|---|---|---|---|
位置フィードバック |
通常は何もありません |
エンコーダフィードバック |
フィードバックベースの制御 |
踏み外し検出 |
通常は利用不可 |
フィードバックモニタリングを通じて利用可能 |
フィードバックモニタリングを通じて利用可能 |
ダイナミックなパフォーマンス |
適度 |
モデルに応じて中程度から高程度 |
高いことが多い |
低速位置決め |
多くの用途に適しています |
フィードバックがあれば良い |
システムの設計とチューニングによって異なります |
システム統合 |
多くの場合、別のドライバーが必要になります |
モーター、エンコーダー、ドライバーを一体化 |
独立したドライブまたは統合されたドライブ |
料金 |
全体的に低い |
一般に中等度 |
条件は異なりますが、要求の厳しいシステムではより高くなることがよくあります |
最適な用途 |
基本的な位置付け |
コンパクトなフィードバックベースのモーションコントロール |
高性能ダイナミックモーション |
実際の性能は、モーターの仕様、駆動電子機器、制御設定、機械設計によって異なります。
医療用シリンジ ポンプには、制御されたプランジャーの動き、安定した低速動作、コンパクトな構造、信頼性の高い障害監視が必要です。
オープンループステッピングモーター: 負荷を管理しやすく、動作エラーに対処するための追加手段を備えたコスト重視のシステムに適しています。
統合された閉ループ ステッピング モーター: コンパクトな統合とエンコーダー ベースの位置監視が優先される場合に実用的な選択肢です。
サーボ モーター: アプリケーションで要求の厳しい動的パフォーマンス、広い速度範囲、または高度なモーション調整が必要な場合に検討する価値があります。
多くのコンパクトなシリンジ ポンプ設計では、統合された閉ループ ステッピング モーターが、制御能力、システム サイズ、統合の複雑さの間の有用なバランスを提供します。
ただし、モーターの位置決め精度は、液体供給の精度を自動的に保証するものではありません。シリンジの公差、プランジャーの摩擦、スクリューのバックラッシュ、流体圧力、および校正も評価する必要があります。
モーターを選択する前に、次の重要な要素を比較してください。
トルクと速度: 必要な動作速度で利用可能なトルクを確認します。
位置決め要件: エンコーダのフィードバックとエラー検出が必要かどうかを決定します。
設置スペース: モーターの寸法、ドライバーの配置、配線要件を比較します。
動作プロファイル: 加速、減速、連続動作を評価します。
コントロールの互換性: 通信インターフェイスとコントローラーの要件を確認します。
予算と複雑さ: 購入コストと統合の労力とパフォーマンスのニーズのバランスをとります。
オープンループ ステッピング モーターは、シンプルでコスト重視の位置決めに適しています。統合された閉ループ ステッピング モーターは、エンコーダー フィードバックとコンパクトなドライブ統合を追加し、医療用シリンジ ポンプやリキッド ハンドリング システムなどのアプリケーションにとって魅力的です。高い動的性能と高度なモーション制御が不可欠な場合には、サーボ モーターが好まれることがよくあります。
最適な選択は、アプリケーションのトルク、速度、精度、スペース、および制御要件によって異なります。これらの要素を総合的に評価することで、エンジニアは、性能、信頼性、コストの適切なバランスを実現するモーターを選択できます。
統合された閉ループ ステッピング モーターは、ステッピング モーター、位置フィードバック デバイス、モーター ドライブ電子機器をコンパクトなアセンブリに組み合わせています。モデルによっては、通信インターフェイス、プログラム可能なモーション機能、追加の保護機能が組み込まれている場合もあります。
このアーキテクチャにより、コンパクトな医療用シリンジ ポンプの設計を簡素化できます。
従来の開ループ ステッピング モーターは、実際のローターの位置を直接確認せずに、命令されたステップを実行します。加えられた負荷が利用可能なトルクを超えると、コントローラーがエラーを即座に検出せずにモーターが同期を失う可能性があります。
閉ループ ステッピング モーターは、エンコーダーまたは別の位置センサーからのフィードバックを使用して、実際の動きを監視します。ドライブは指令された位置と測定された位置を比較し、制御戦略に従ってモーターの動作を調整します。
シリンジ ポンプの場合、このフィードバックは位置追跡、動作の一貫性、およびステップミスに対する耐性を向上させるのに役立ちます。
ただし、閉ループ制御では正確な液体の供給が自動的に保証されるわけではありません。全体的な性能は、トランスミッションのバックラッシュ、ネジリードの精度、プランジャーのコンプライアンス、シリンジの寸法、液圧、および制御システムの校正にも依存します。
従来のモーター システムでは、多くの場合、別個のモーター ドライバー、エンコーダー インターフェイス、および追加の配線が必要になります。統合ソリューションでは、主要なコンポーネントを 1 つのアセンブリに結合し、外部接続の数を減らし、機器のレイアウトを簡素化します。
これは、シリンジ ポンプを携帯型医療機器、マルチチャネル注入プラットフォーム、またはコンパクトな実験器具に適合させる必要がある場合に特に有益です。
主な利点は次のとおりです。
外部ドライバーのスペースが減少しました。
モーターとエンコーダーの配線が簡素化されました。
取り付けて接続する個別のコンポーネントが少なくなります。
より簡単な電気的統合。
組み立て時間とシステムの複雑さが軽減される可能性があります。
統合モーターを評価するときは、完全なアセンブリ寸法、コネクタの位置、ケーブルの曲げ半径、放熱要件、メンテナンスのしやすさを検証する必要があります。
多くのシリンジ ポンプは、長期間にわたって少量の液体を送液するために低い線形速度で動作します。これらの速度では、トルクの一貫性、振動、トランスミッションの滑らかさが特に重要になります。
ステッピング モーターは個別の位置決め機能を提供しますが、マイクロステッピングによりコマンドの分解能が向上し、特定の形式の振動が軽減されます。閉ループフィードバックにより位置監視が追加され、ドライブが負荷外乱に応答できるようになります。
それにもかかわらず、マイクロステップ分解能は絶対的な位置決め精度と同じではありません。達成可能な流体供給精度は、ポンプ全体のレベルで検証する必要があります。
極度に低い流量を必要とするアプリケーションの場合、エンジニアは無負荷のモーター仕様だけに依存するのではなく、実際の動作負荷の下でモーターの動作を評価する必要があります。
モーターは、シリンジプランジャーに作用する力と伝達システムの抵抗に打ち勝つのに十分なトルクを生成する必要があります。
トルクが不足したモータを選定すると、位置誤差や動作中断、搬送ムラの原因となります。逆に、不必要に大きなモーターを選択すると、コスト、消費電力、熱負荷が増加する可能性があります。
必要なプランジャーの力は、シリンジ内の圧力、シリンジの内径、プランジャーとバレル間の摩擦、および駆動システムの機械抵抗によって異なります。
実際の評価には以下を含める必要があります。
予想される最大流体圧力。
動作範囲全体にわたるプランジャーシールの摩擦。
シリンジのメーカーとバッチ間のばらつき。
ガイド レール、ベアリング、ネジ アセンブリの摩擦。
加速度または機械的なミスアライメントによって生じる追加の力。
公称条件のみに依存するのではなく、信頼できる最大動作負荷を評価する必要があります。
医療用シリンジ ポンプの場合、同じプラットフォームで複数のシリンジ サイズまたは液体タイプをサポートする必要がある場合、これは特に重要です。
モーターの回転トルクは、親ねじ、ボールねじなどの伝達機構を介して直線力に変換されます。
利用可能な直線力の量は、ネジのリード、伝達効率、および実際の動作速度でのモーターのトルクによって異なります。
一般に、ネジのリードが小さいほど、機械的利点が大きくなり、モーター回転ごとの線形変位がより細かくなります。ただし、同じプランジャー移動量を達成するには、より多くのモーター回転数も必要になります。
ネジのリードが大きいほど、より速い直線運動が可能になりますが、同じ出力に対してより大きなトルクが必要になります。
したがって、統合された閉ループ ステッピング モーターを選択する場合は、モーターとトランスミッションを完全なシステムとして評価する必要があります。
モーターの保持トルクは、シリンジ ポンプ モーターを選択するための適切な基準ではありません。
ステッピング モーターのトルクは一般に、回転速度が増加すると減少します。利用可能なトルクは、電源電圧、巻線特性、駆動電流、および制御設定によっても異なります。
メーカーのトルク-速度曲線を確認し、モーターが動作範囲全体にわたって必要な力を維持できることを確認する必要があります。
適切な選択では、過剰な熱を発生させることなく、予想される負荷変動、加速度、機械的摩擦、および経年変化の影響に対して十分なマージンを提供する必要があります。
モーターの物理的寸法は、ポンプの筐体、内部レイアウト、取り付け構造、および可搬性に直接影響します。
一般的な選択の考慮事項には、モーターのフレーム サイズ、本体の長さ、シャフトの直径、取り付け穴のパターン、コネクタの方向、電気接続に必要なスペースが含まれます。
携帯機器にとっては小型のモーターが魅力的かもしれませんが、必要なトルク、熱性能、または位置の安定性よりもコンパクトな寸法を優先すべきではありません。
コンパクトなモーターは、完成した医療機器の熱制限内で動作する必要があります。換気が限られており、他の電子コンポーネントに近接していると、熱の放散が難しくなる可能性があります。
モーターモデルを比較するときは、以下を検討する必要があります。
定格電流と消費電力。
巻線の温度制限。
許容動作温度。
取り付け面を介した熱伝達。
連続使用性能。
現実的な負荷下での温度上昇。
統合されたモーターはシステム全体の設置面積を削減できますが、その駆動電子機器も熱を発生します。したがって、完全なアセンブリの熱特性を考慮する必要があります。
プランジャーを一貫して動かすには、機械的な位置合わせが重要です。
モーターシャフト、カップリング、およびネジアセンブリの間の位置がずれていると、摩擦が増加し、振動が発生し、ベアリングの摩耗が加速し、負荷で利用可能な有効トルクが減少する可能性があります。
取り付けの剛性、カップリングの互換性、ネジの位置合わせ、ベアリングのサポート、および組み立てのためのアクセスを確認する必要があります。
高精度シリンジ ポンプの場合、トランスミッション システム全体の機械的公差は、モーターの公称位置決め分解能と同じくらい重要になる場合があります。
エンコーダは閉ループ制御システムに位置情報を提供します。その分解能は、ローターの動きと位置の偏差を検出するフィードバック システムの能力に影響します。
ただし、エンコーダの分解能だけでは最終的な液体の供給精度は決まりません。
高解像度エンコーダはローター位置の詳細なフィードバックを提供できますが、シリンジポンプの出力精度はいくつかの機械的および流体関連の要因にも依存します。
これらには次のものが含まれます。
送りねじのリード精度。
トランスミッションのバックラッシュ。
カップリングのコンプライアンス。
シリンジバレルの寸法公差。
プランジャシールの変形。
流体の圧縮性と閉じ込められた空気。
流体圧力の変化。
制御ループの応答と校正。
たとえば、モーターはその指令された角度位置を正確に追跡する一方で、機械的なバックラッシュにより対応するプランジャーの動きが遅れる場合があります。同様に、コンプライアントな流体経路は、流体が流れ始める前に、プランジャの初期変位の一部を吸収する可能性があります。
したがって、モータの位置決め性能と吐出量精度は個別に評価する必要があります。
統合された閉ループ ステッピング モーターごとに、異なるフィードバックおよびエラー処理戦略が使用されます。
医療用シリンジポンプ用のモーターを選択するときは、ドライブが過度の追従エラーを検出できるか、アラームを報告できるか、動作を停止できるか、または定義された回復手順を開始できるかどうかを判断する必要があります。
適切な対応は、医療機器のリスク分析と目的の機能によって異なります。
重要な流体を供給する場合、検出された位置エラーを単に日常的な動作の乱れとして扱うべきではありません。ポンプ コントローラーは、モーター アラームと配送監視、障害報告、および安全なシステム応答を調整する必要がある場合があります。
シリンジ ポンプは、必要な体積流量を対応するプランジャー速度に変換する必要があります。
この関係は、シリンジの内部断面積によって異なります。一般に、単位時間当たり同じ量を送達するために、より大きなシリンジはより小さなシリンジとは異なるプランジャー速度を必要とします。
したがって、モーターの速度範囲は、シリンジの寸法およびトランスミッションの 1 回転あたりの直線移動と並行して評価する必要があります。
一部のシリンジ ポンプは、幅広い吐出速度で動作する必要があります。
低流量では、システムは振動、摩擦によるスティックスリップ動作、およびプランジャーの動きの小さな変動を最小限に抑える必要がある場合があります。
流量が高くなると、モーターは必要な加速と定常速度を満たしながら適切なトルクを維持する必要があります。
適切な統合閉ループ ステッピング モーターは、1 つの公称速度でのみ適切に動作するのではなく、必要な範囲にわたって安定した動作を提供する必要があります。
モーター速度が突然変化すると、機械的な外乱が発生し、位置エラーが発生する可能性が高くなります。
制御された加速と減速により、モーターとトランスミッションが動作コマンドの変化に段階的に応答できるようになり、これらの影響を軽減できます。
統合ドライブが構成可能な加速プロファイル、スムーズな速度遷移、および適切な動作制限をサポートしているかどうかを検討する必要があります。
一貫性の高い流体供給が必要なアプリケーションの場合、実際のシリンジ、トランスミッション、および流体経路を使用して動作プロファイルを検証する必要があります。
統合された閉ループ ステッピング モーターは、シリンジ ポンプのメイン コントローラーと効果的に通信する必要があります。
適切なインターフェイスは、デバイスのアーキテクチャ、制御要件、配線の制約、統合戦略によって異なります。
一般的なオプションには、パルスと方向の制御、UART、RS-485、CAN ベースのインターフェイス、および適切なモーター モデルの産業用イーサネット プロトコルが含まれます。
パルスと方向の制御は、位置と方向を指令する簡単な方法を提供します。
ポンプ コントローラーがモーション コマンドを直接生成し、統合モーター ドライブがローカル閉ループ制御を処理する場合に適しています。
エンジニアは、入力電圧の互換性、最大パルス周波数、電気絶縁、タイミング要件、アラーム信号を確認する必要があります。
シリアルまたはネットワークベースのインターフェイスは、パラメータ設定、ステータス監視、診断、および複数のモーターの協調制御をサポートできます。
マルチチャネル シリンジ ポンプの場合、通信機能によりシステム管理が簡素化され、障害レポートの一元化に役立ちます。
ただし、通常のモーション制御通信と安全関連の制御に必要な機能は区別する必要があります。完全な実装が関連要件をサポートしない限り、標準通信インターフェイスは認定された安全機能を提供するとみなすべきではありません。
モーターモデルを最終決定する前に、その制御ソフトウェアと通信プロトコルが必要な動作機能をサポートしていることを確認する必要があります。
これらには次のものが含まれる場合があります。
位置および速度コマンド。
加速と減速度の設定。
位置フィードバックと追従エラー監視。
モーターの有効化と無効化の制御。
アラームと障害のレポート。
パラメータの保存と設定。
停電後の復帰動作。
試運転およびメンテナンスのための診断。
明確なドキュメントとアクセス可能な構成ツールにより、製品開発時の統合作業が大幅に軽減されます。
コンパクトな医療機器には、多くの場合、電力と利用可能な冷却スペースに厳しい制限があります。
内蔵モーターの電力要件は、巻線電流、供給電圧、動作速度、機械的負荷、およびドライブ構成によって異なります。
モーターが過剰な電力を消費すると、バッテリー要件が増加したり、筐体内で不要な熱が発生したりする可能性があります。
電流が増加すると、モーターの動作限界内で利用可能なトルクが増加しますが、電気損失と発熱も増加します。
駆動電流は、許容可能な温度上昇を維持しながら、必要な機械的負荷を満たすように構成する必要があります。
利用可能な最大の電流設定がシリンジ ポンプにとって最良の選択であると想定すべきではありません。
一部のシリンジ ポンプでは、動作が停止したときにプランジャーの位置を維持する必要があります。非アクティブ期間中にモーター電流を低減できるものもあります。
保持電流を減らすと消費電力と発熱を抑えることができますが、利用可能な保持トルクも減少する可能性があります。
適切な戦略は、機械的伝達、外力、必要な位置保持、および意図しないプランジャーの動きの影響によって異なります。
アプリケーションが電力損失またはその他の障害条件下で信頼性の高い位置保持を必要とする場合、設計には適切な機械的拘束またはその他の独立して評価されたソリューションが必要になる場合があります。
構造化された比較は、エンジニアが適切な候補を特定し、重要な仕様を見落とすのを防ぐのに役立ちます。
選択基準 |
何を評価するのか |
なぜそれが重要なのか |
|---|---|---|
モータートルク |
必要な動作速度でのトルク |
プランジャーの移動に十分な力を確保 |
モーターサイズ |
フレーム寸法、本体長さ、取付パターン |
機械的なフィット感を決定します |
エンコーダの性能 |
分解能、フィードバック精度、エラー検出 |
位置監視をサポート |
速度範囲 |
最小および最大動作速度 |
必要な配送料をカバー |
動きの滑らかさ |
マイクロステッピング、電流制御、および共振動作 |
振動と流れの乱れを軽減します |
コミュニケーション |
パルスアンド方向、シリアル、またはネットワーク インターフェイス |
コントローラーの統合を簡素化 |
熱性能 |
現在の設定、温度上昇、およびデューティサイクル |
確実な連続運転をサポート |
保護機能 |
障害検出、アラーム、および回復動作 |
システムレベルの障害処理をサポート |
機械的互換性 |
シャフト、カップリング、ネジ、取り付け位置の調整 |
摩擦と伝達エラーを軽減します |
ドキュメント |
技術図面、制御マニュアル、試験データ |
開発と検証を加速します |
候補となるモーターを同じ動作条件で比較する必要があります。負荷、速度、またはデューティ サイクルに対して異なる仮定を使用すると、誤解を招く比較につながる可能性があります。
詳細なトルク-速度曲線、エンコーダ仕様、通信文書、熱データ、機械図面をメーカーに直接リクエストすることも役立ちます。
いくつかの一般的な選択エラーにより、エンジニアリング コストが増加したり、最終ポンプの性能が損なわれる可能性があります。
保持トルクは、静止時に指定された条件下で回転に抵抗するモーターの能力を表します。動作中に利用可能なトルクを確立するものではありません。
メーカーのトルク速度データを使用し、実際の負荷プロファイルを評価する必要があります。
エンコーダの分解能は位置フィードバック システムの一部にすぎません。伝達エラー、プランジャーの摩擦、流体圧力、および校正は、最終的な吐出量に大きな影響を与える可能性があります。
システムレベルのテストは引き続き不可欠です。
モーターは、長時間の動作中に許容温度制限を超えながらも、必要なトルク仕様を満たしている場合があります。
熱テストは、実際のエンクロージャ、取り付け配置、周囲温度、および動作デューティ サイクルを反映する必要があります。
バックラッシュにより、モーターの方向の変化とそれに対応するシリンジ プランジャーの動きの間に遅れが生じる可能性があります。
これは、ポンプが頻繁に起動/停止サイクル、反転、または小さな増分動作を実行する場合に特に関係します。
適切な機械的性能を備えたモーターであっても、そのインターフェースまたは制御機能がメインコントローラーと一致しない場合は、大幅な追加の統合作業が必要になる場合があります。
インターフェイスの互換性は、設計プロセスの早い段階で確認する必要があります。
モーターの定格性能だけでは、ポンプの吐出量の精度を独立して確立することはできません。
完成したシステムは、代表的なシリンジ、流体、流量、圧力、環境条件を使用してテストする必要があります。
コンパクトな医療用シリンジ ポンプに適切な統合閉ループ ステッピング モーターを選択するには、トルク、速度、フィードバック性能、機械的統合、熱挙動、および制御の互換性をバランスよく評価する必要があります。
統合された閉ループ設計により、ドライブのアーキテクチャが簡素化され、外部配線が削減され、位置監視が向上します。これらの特性により、制御された直線運動と信頼性の高い運動性能を必要とするコンパクトな医療機器にとって貴重な選択肢となります。
ただし、モーターの選択は常にシリンジ ポンプの機械的要件と流体供給要件から始める必要があります。選択したモーターは、動作速度範囲全体で適切なトルクを提供し、利用可能なエンクロージャ内に収まり、必要な制御インターフェイスをサポートし、連続動作中に許容可能な熱性能を維持する必要があります。
最も重要なことは、モーターの位置を正確に設定しても、液体の正確な供給が自動的に保証されるわけではありません。ネジ機構、シリンジ、プランジャー、流路、感知システム、および制御ソフトウェアはすべて、最終結果に貢献します。
これらの要素を総合的に評価し、現実的な動作条件下でシステム全体を検証することで、エンジニアは、コンパクトな設計、一貫した動作、信頼性の高いシリンジ ポンプの性能をサポートする統合閉ループ ステッピング モーターを選択できます。
統合された閉ループ ステッピング モーターは、ステッピング モーター、エンコーダー、モーター ドライバーを 1 つのアセンブリに組み合わせています。エンコーダフィードバックにより、ドライブは実際のモーター位置を監視し、指令された動作からの逸脱を検出できるため、制御されたプランジャー動作と信頼性の高い位置監視を必要とするコンパクトな医療用シリンジポンプに適しています。
統合された閉ループ ステッピング モーターにより、位置フィードバック、コンパクトな設置、簡素化された配線が実現します。これらの機能は、機器メーカーが信頼性の高い動作制御を備えたスペース効率の高いシリンジ ポンプを開発するのに役立ちます。実際の液体の供給精度は、シリンジ、伝達機構、液体の圧力、およびシステムの校正に依存します。
モーターのトルクを選択するには、プランジャーの摩擦、流体圧力、シリンジの直径、伝達効率、ネジのリード、および必要な動作速度を考慮する必要があります。エンジニアはモーターのトルク-速度曲線を評価し、予想される最大動作負荷の下で十分なトルクマージンを確保する必要があります。
必要なエンコーダの解像度は、位置決め要件、トランスミッション設計、シリンジの寸法、およびターゲットの送達パフォーマンスによって異なります。エンコーダの解像度が高くなると、フィードバックの粒度が向上しますが、流体供給の精度が自動的に高くなるわけではありません。完成したポンプは、代表的な動作条件下で検証する必要があります。
開ループ ステッピング モーターは通常、エンコーダー フィードバックなしで動作するため、通常は欠落したステップを直接検出できません。閉ループ ステッピング モーターは、フィードバックを使用して位置の偏差を監視し、モーターの動作を調整します。これにより、モーターとドライブのサイズと構成が適切であれば、動作の信頼性が向上します。
はい。これらは、低流量ディスペンシングシステムにおける制御された低速移動と反復可能な位置決めをサポートできます。性能は、モーターのトルク、駆動設定、トランスミッションの摩擦、バックラッシュ、シリンジの特性、および流体経路のコンプライアンスによって決まります。意図した流量でのテストが不可欠です。
モデルに応じて、インターフェイスにはパルスおよび方向入力、UART、RS-485、CAN ベースの通信、または産業用イーサネット プロトコルが含まれる場合があります。エンジニアは、モーターをシリンジ ポンプ コントローラーと統合する前に、インターフェイス、電気要件、コマンド機能、診断機能を確認する必要があります。
エンコーダのフィードバックは、指令されたモーターの動きと実際のモーターの動きの間の偏差を検出するのに役立ちます。ドライブによっては、位置誤差が設定された制限を超えると、システムが動作を調整したり、障害を報告したりする場合があります。閉塞や漏れなどの流路の問題を検出するには、追加の監視が必要な場合があります。
シリンジ ポンプの精度は、モーターの位置、ネジのリードの精度、機械的なバックラッシュ、プランジャーの摩擦、シリンジの公差、流体の圧力、流体の圧縮率、閉じ込められた空気、および校正によって決まります。信頼性の高い性能を得るには、モーターの仕様だけに依存するのではなく、完全な流体供給システムを評価する必要があります。
主な考慮事項には、モーターの寸法、動作速度で利用可能なトルク、エンコーダーのパフォーマンス、ドライブ インターフェイス、熱管理、取り付け位置の調整、トランスミッションのバックラッシュ、および障害レポートが含まれます。完成したポンプは、性能検証と、該当する医療機器の安全性およびリスク評価も受ける必要があります。








