

Aantal keren bekeken: 0 Auteur: Site-editor Publicatietijd: 06-08-2026 Herkomst: Locatie


Met de snelle ontwikkeling van slimme fabrieken, geautomatiseerde magazijnen en intelligente logistiek zijn automatisch geleide voertuigen (AGV's) essentiële apparatuur geworden om de productie-efficiëntie te verbeteren en handmatige handelingen te verminderen. Omdat AGV's dichter bij de mens opereren en interacteren met complexe industriële omgevingen, is functionele veiligheid een cruciale vereiste geworden voor AGV-bewegingssystemen.
Het motorsysteem is een van de belangrijkste componenten van een AGV omdat het de beweging, acceleratie, remmen en positioneringsnauwkeurigheid rechtstreeks regelt. Het simpelweg stoppen van de motor via traditionele besturingscommando’s is echter niet altijd voldoende om de veiligheid te garanderen. Communicatievertragingen, softwarefouten, controllerfouten of onverwachte systeemfouten kunnen ervoor zorgen dat de motor koppel blijft genereren, zelfs als er een stopcommando is gegeven.
Dit is de reden waarom moderne AGV-motoroplossingen steeds vaker de STO-functie (Safe Torque Off) integreren . STO biedt een betrouwbaar veiligheidsmechanisme dat onmiddellijk voorkomt dat de motor koppel produceert, terwijl de systeemintegriteit behouden blijft en wordt voldaan aan de internationale functionele veiligheidsnormen.
Voor AGV-fabrikanten en automatiseringsingenieurs: begrijp waarom AGV-motoren hebben een STO-functie nodig die essentieel is voor het ontwerpen van veiligere, betrouwbaardere en efficiëntere autonome mobiele robotsystemen.
STO (Safe Torque Off) is een functionele veiligheidsfunctie die wordt gebruikt in moderne motoraandrijvingen, servomotoren en AGV-motorsystemen om onbedoelde motorbewegingen te voorkomen.
Wanneer STO wordt geactiveerd, stopt de motoraandrijving onmiddellijk met het genereren van koppel, waardoor wordt voorkomen dat de motor rotatiekracht produceert terwijl de hoofdvoeding aangesloten blijft.
Voor AGV-toepassingen (Automated Guided Vehicle) biedt STO een extra veiligheidslaag om operators, apparatuur en de omgeving te beschermen tijdens noodsituaties of onderhoudswerkzaamheden.
Een normaal motorstopcommando is afhankelijk van het besturingssysteem om de motor te laten stoppen.
Bijvoorbeeld:
Controller → Communicatienetwerk → Motoraandrijving → Motorstop
Deze methode kan echter worden beïnvloed door:
Softwarefouten
Communicatiestoringen
Fouten in de controller
STO biedt een apart veiligheidskanaal:
Veiligheidsapparaat → STO-ingang → Motoraandrijving → Koppel uitgeschakeld
Dit onafhankelijke pad verbetert de betrouwbaarheid tijdens kritieke situaties.
AGV's opereren vaak naast werknemers in fabrieken en magazijnen. STO helpt onverwachte bewegingen te voorkomen die worden veroorzaakt door:
Storingen in het besturingssysteem
Onjuiste opdrachten
Elektrische storingen
Omdat STO rechtstreeks op het niveau van de motoraandrijving werkt, kan het koppel sneller worden uitgeschakeld dan standaard, op software gebaseerde stopmethoden.
Dit helpt bij het verminderen van:
Botsingsrisico's
Schade aan apparatuur
Veiligheidsrisico's
STO wordt algemeen erkend in industriële veiligheidsnormen, waaronder:
IEC 61800-5-2
IEC 61508
ISO 13849-1
Door gebruik te maken van STO-compatibele motoren kunnen AGV-fabrikanten systemen ontwerpen die voldoen aan de internationale veiligheidseisen.
Tijdens onderhoud of inspectie voorkomt STO dat de motor per ongeluk wordt geactiveerd, terwijl het systeem elektrisch aangedreven blijft.
Dit verbetert de veiligheid van de technici en vermindert de uitvaltijd.
STO (Safe Torque Off) is een kritische veiligheidsfunctie die storingen voorkomt AGV-motoren genereren geen onbedoeld koppel.
Door de koppelproducerende functie uit te schakelen zonder de hoofdvoeding te verwijderen, biedt STO snelle, betrouwbare en normconforme bescherming voor moderne automatiseringssystemen.
Voor AGV- en AMR-toepassingen bieden motoren uitgerust met STO-mogelijkheden verbeterde veiligheid, eenvoudigere systeemintegratie en hogere operationele betrouwbaarheid.
Besfoc IDC60 geïntegreerde DC-servomotoren voor AGV/AMR
IDC60 geïntegreerde BLDC-servomotor – uiterst efficiënte, compacte en slimme oplossing voor bewegingsbesturing met gesloten lus |
||

|
Productoverzicht: De IDC60 geïntegreerde BLDC-servomotor van Besfoc is een compacte NEMA 24-oplossing die motor, aandrijving en encoder in één eenheid combineert. Het biedt nauwkeurige closed-loop-regeling, stabiel koppel en snelle respons. Het geïntegreerde ontwerp vermindert de bedrading en bespaart ruimte. |
|
Belangrijkste technische hoogtepunten
|
||
Typische toepassingen
|
||
Parameter |
IDC60-specificatie |
Motortype |
Geïntegreerde BLDC-servomotor |
Framemaat |
60 mm |
Vermogensbereik |
200W / 400W |
Nominale spanning |
24V / 48V |
Nominale snelheid |
3000 tpm |
Nominaal koppel |
0,63 Nm / 1,27 Nm |
Encoder |
17-bit magnetische encoder |
Mededeling |
Puls / RS485 / CANopen |
Optionele functies |
Versnellingsbak, rem, koelventilator |

|

|

|

|

|
|---|---|---|---|---|
Schacht |
Terminalbehuizing |
Wormversnellingsbak |
Planetaire versnellingsbak |
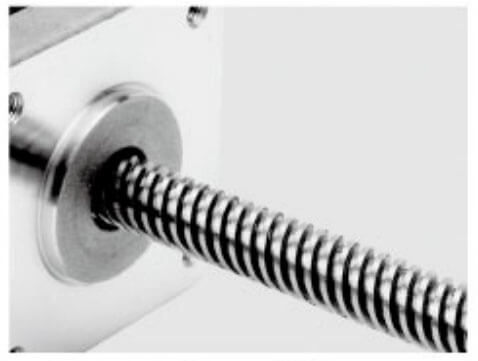
Loodschroef |

|

|

|

|

|
Lineaire beweging |
Kogelschroef |
Rem |
IP-niveau |
|
|
|
|
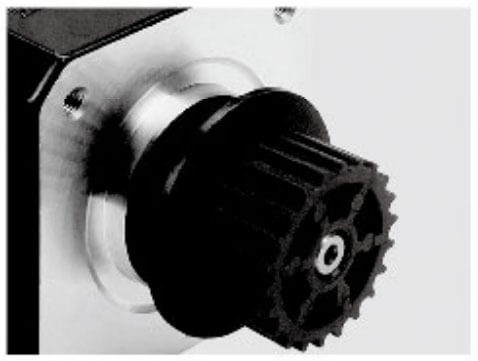
|
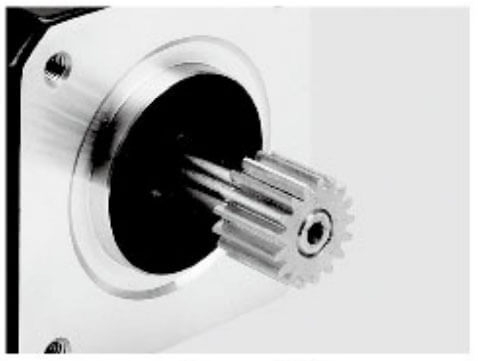
|
|---|---|---|---|---|---|
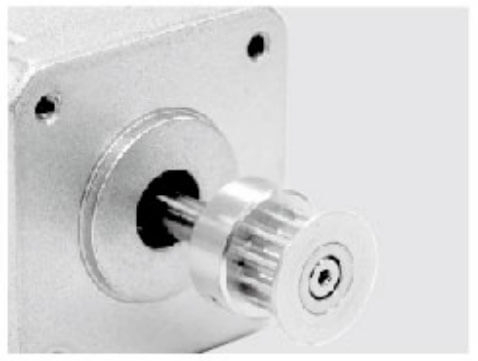
Aluminium katrol |
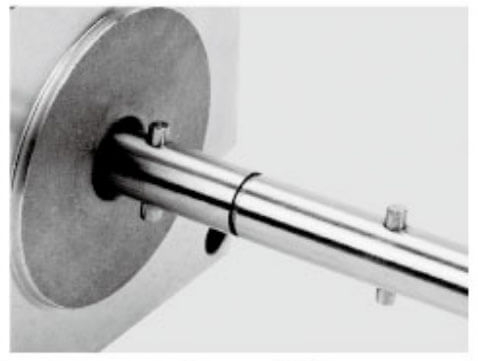
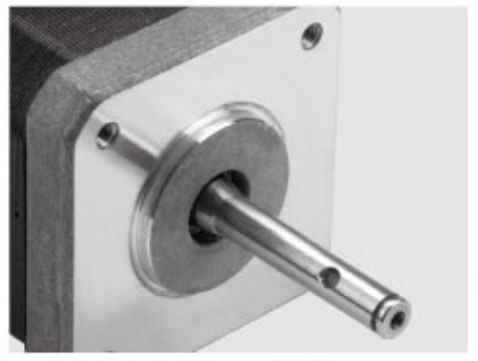
Aspen |
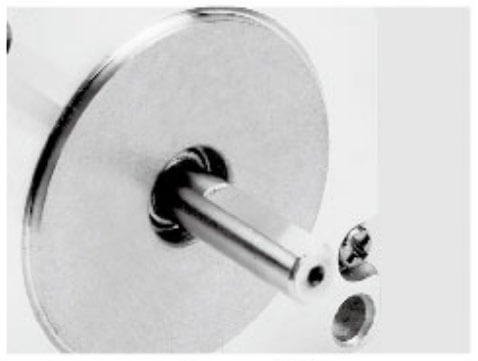
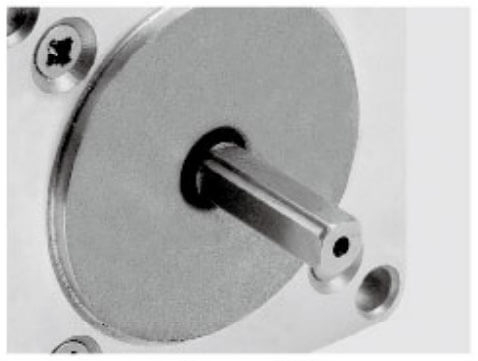
Enkele D-schacht |
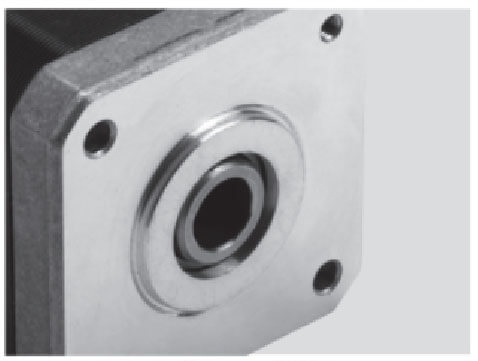
Holle schacht |
Kunststof katrol |
Versnelling |
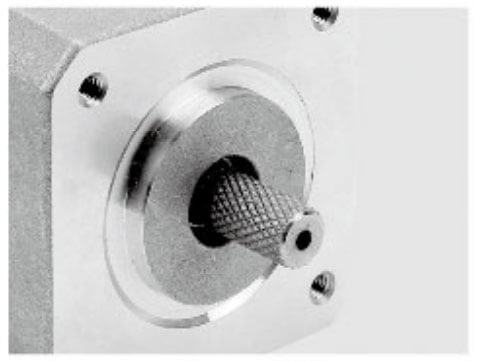
|
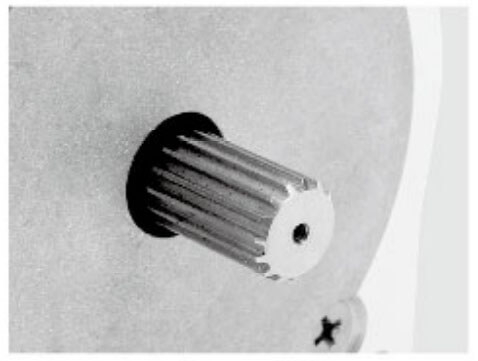
|
|
|
|
|
Opruwen |
Hobbelende as |
Schroefas |
Holle schacht |
Dubbele D-schacht |
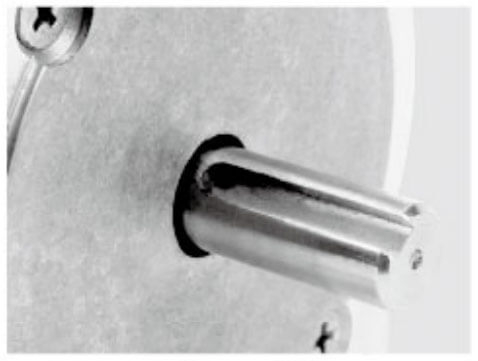
Spiebaan |
Veel conventionele AGV-systemen zijn afhankelijk van op software gebaseerde stopmethoden. De hoofdcontroller verzendt bijvoorbeeld een commando zoals:
'Motor stoppen.'
De motorcontroller ontvangt dit commando en verlaagt geleidelijk de snelheid totdat het voertuig stopt.
Hoewel deze methode werkt tijdens normaal bedrijf, heeft deze beperkingen in veiligheidskritische situaties.
AGV's zijn sterk afhankelijk van communicatie tussen meerdere apparaten, waaronder:
Industriële computers
Bewegingscontrollers
Motoraandrijvingen
Sensoren
Navigatiesystemen
Als er communicatiefouten optreden, bereikt het stopcommando de motoraandrijving mogelijk niet correct.
Mogelijke oorzaken zijn onder meer:
Communicatieonderbreking
Netwerkstoring
Storing in de controller
Softwarefouten
Onjuiste programmering
STO biedt een onafhankelijk veiligheidskanaal dat niet afhankelijk is van normale motion control-software.
Een standaard remcommando verlaagt het motortoerental, maar elimineert niet noodzakelijkerwijs de koppelproductie.
Tijdens een noodsituatie bijvoorbeeld:
De motor kan nog steeds een houdkoppel produceren.
Het voertuig kan tegen een obstakel blijven duwen.
Tijdens onderhoud kunnen onverwachte bewegingen optreden.
STO zorgt ervoor dat de motor geen aandrijfkoppel kan genereren, waardoor een veiligere situatie ontstaat voor operators en apparatuur.
Het belangrijkste voordeel van STO is het verbeteren van de veiligheid van personeel en apparatuur.
AGV's opereren vaak in omgevingen waar mensen en machines dezelfde werkruimte delen, waaronder:
Productie werkplaatsen
Magazijnen
Assemblagelijnen
Distributiecentra
Farmaceutische faciliteiten
Als een operator het werkgebied betreedt of er een onverwacht obstakel verschijnt, kan STO het motorkoppel snel uitschakelen en gevaarlijke bewegingen voorkomen.
Dit maakt AGV's veiliger voor collaboratieve industriële omgevingen.
Moderne industriële automatiseringssystemen moeten voldoen aan strenge veiligheidsvoorschriften.
AGV-motoren met STO-functie helpen fabrikanten te voldoen aan eisen van internationale normen zoals:
IEC 61800-5-2: Elektrische aandrijfsystemen met regelbare snelheid – Functionele veiligheid
IEC 61508: Functionele veiligheid van elektrische/elektronische systemen
ISO 13849-1: Veiligheidsgerelateerde onderdelen van besturingssystemen
STO wordt gewoonlijk geclassificeerd als een basisveiligheidsfunctie met een hoge betrouwbaarheid als deze op de juiste manier wordt geïmplementeerd.
Voor AGV-fabrikanten die zich op mondiale markten richten, kan STO-capaciteit de concurrentiepositie van producten aanzienlijk verbeteren.
Traditionele stopmethoden zijn afhankelijk van de verwerkingstijd van de software:
Sensordetectie → Regelaarbeslissing → Communicatie → Motorcommando → Motorreactie
Dit proces kan vertragingen met zich meebrengen.
STO verkort de responstijd omdat het veiligheidssignaal rechtstreeks van invloed is op het koppelgeneratiepad van de motoraandrijving.
Voor snelle AGV's kan deze snelle reactie het volgende verminderen:
Stopafstand
Risico op botsing
Schade aan apparatuur
Gevaren voor de operator
Regelmatig noodremmen kan spanning veroorzaken op mechanische componenten.
Traditionele noodstops kunnen het volgende inhouden:
Plotseling remmen van de motor
Impact van de versnellingsbak
Wiel slipt
Mechanische trillingen
Door STO te combineren met gecontroleerde remstrategieën kunnen AGV-systemen beide bereiken:
Soepel stoppen tijdens normaal gebruik
Onmiddellijke koppelverwijdering tijdens veiligheidsgebeurtenissen
Dit helpt de levensduur te verlengen van:
Versnellingsbakken
Aangedreven wielen
Koppelingen
Mechanische transmissiecomponenten
STO (Safe Torque Off) is een belangrijke veiligheidsfunctie die wordt gebruikt in moderne AGV-motorsystemen om onbedoelde bewegingen te voorkomen. Het schakelt het vermogen van de motor uit om koppel te genereren terwijl de hoofdvoeding aangesloten blijft.
Voor AGV's die rond mensen, machines en complexe omgevingen opereren, biedt STO een betrouwbare veiligheidslaag om de risico's veroorzaakt door motorstoringen, besturingsfouten of noodsituaties te verminderen.
Een veiligheidsvoorziening detecteert een potentieel gevaar, zoals:
Activering van de noodstopknop
Detectie van veiligheidsscanners
Deur- of beveiligingsapparaat openen
Onderbreking veiligheidssignaal controller
De veiligheidscontroller stuurt vervolgens een STO-signaal naar de AGV-motoraandrijving.
De STO-ingang ontvangt het veiligheidssignaal via een speciaal veiligheidscircuit.
Veel voorkomende veiligheidsvoorzieningen zijn onder meer:
Veiligheids-PLC
Veiligheidsrelais
Noodstopsysteem
Veiligheidssensoren
Het STO-circuit werkt onafhankelijk van de normale motorbesturingscommunicatie.
Na ontvangst van het STO-commando blokkeert de motoraandrijving onmiddellijk de energie die nodig is voor het genereren van koppel.
De motor:
Stopt met het produceren van elektromagnetisch koppel
Kan de aandrijfkracht niet versnellen of behouden
Komt in een veilige toestand terecht
De motorvoeding hoeft niet noodzakelijkerwijs te worden losgekoppeld.
Nadat het veiligheidsprobleem is opgelost:
Het STO-signaal wordt vrijgegeven
De motoraandrijving voert een veiligheidscontrole uit
De koppeluitvoer is weer ingeschakeld
De AGV hervat de werkzaamheden
De herstartvoorwaarden zijn afhankelijk van het AGV-veiligheidsontwerp.
Een typisch AGV-motorsysteem omvat:
Veiligheidssensor ↓ Veiligheids-PLC/relais ↓ STO-ingang ↓ Motoraandrijving ↓ AGV-motor Dit onafhankelijke veiligheidspad zorgt ervoor dat de motor kan worden gestopt, zelfs als er problemen zijn met het hoofdbesturingssysteem.
AGV's werken vaak in de buurt van operators. STO helpt bij het voorkomen van onbedoeld motorkoppel veroorzaakt door:
Softwarefouten
Communicatiefouten
Fouten in de controller
Traditionele stopmethoden zijn afhankelijk van:
Controller → Communicatie → Motorcommando → Stop
STO schakelt het koppel op aandrijfniveau direct uit, waardoor de responstijd wordt verkort.
AGV-motoren met STO helpen voldoen aan industriële veiligheidseisen, waaronder:
IEC 61800-5-2
ISO 13849-1
IEC 61508
STO vermindert de risico's veroorzaakt door onverwachte motorbewegingen en beschermt:
Exploitanten
AGV-ladingen
Mechanische componenten
Productieapparatuur
Functie |
Normaal stoppen |
STO |
|---|---|---|
Controlemethode |
Software-opdracht |
Veiligheidscircuit |
Koppel verwijderen |
Niet meteen gegarandeerd |
Schakelt koppel direct uit |
Communicatieafhankelijkheid |
Vereist |
Onafhankelijk |
Veiligheidsniveau |
Standaard controle |
Functionele veiligheid |
Sollicitatie |
Dagelijkse werking |
Noodsituaties |
STO wordt vaak gebruikt bij:
Magazijn AGV's
Autonome mobiele robots (AMR's)
Fabriekstransportrobots
Mobiele robots voor zware lasten
Collaboratieve automatiseringssystemen
Het is vooral waardevol voor AGV's die gebruik maken van geïntegreerde servomotoren , waarbij de motor, aandrijving, encoder en communicatiesysteem in één compacte eenheid zijn gecombineerd.
STO is een belangrijke veiligheidsfunctie in AGV-motorsystemen die onbedoelde koppelopwekking voorkomt en de operationele veiligheid verbetert.
Door een onafhankelijk veiligheidscontrolepad te creëren, zorgt STO ervoor dat AGV's tijdens noodsituaties snel in een veilige toestand kunnen komen, terwijl de systeembetrouwbaarheid behouden blijft.
Voor moderne AGV- en AMR-toepassingen draagt het selecteren van motoren met geïntegreerde STO-capaciteit bij aan een veiligere werking, eenvoudiger compliance en betrouwbaardere automatiseringsprestaties.
Hoewel STO- en noodstopsystemen verwant zijn, dienen ze verschillende doeleinden.
Functie |
Noodstop |
STO |
|---|---|---|
Doel |
Stop de gevaarlijke werking van de machine |
Motorkoppel verwijderen |
Bedieningsmethode |
Veiligheidscommando |
Veiligheidsfunctie op rijniveau |
Stroomonderbreking |
Kan de stroom uitschakelen |
Houdt normaal gesproken de stroom aangesloten |
Reactiesnelheid |
Afhankelijk van het systeemontwerp |
Zeer snel |
Sollicitatie |
Volledige nooduitschakeling van de machine |
Motorveiligheidscontrole |
Bij AGV-toepassingen maakt STO doorgaans deel uit van een complete veiligheidsarchitectuur en is het geen vervanging voor noodstopvoorzieningen.
AGV's opereren in dynamische omgevingen waar mensen, machines en robots vaak dezelfde werkruimte delen.
Zonder STO kunnen onverwachte bewegingen optreden als gevolg van:
Controllerfouten
Communicatiestoringen
Softwarefouten
Onjuiste bewegingsopdrachten
De STO-functie schakelt het genereren van koppel binnen de motoraandrijving direct uit, waardoor de AGV geen aandrijfkracht kan blijven produceren.
Geïntegreerde servomotoren zijn sterk afhankelijk van communicatiesystemen zoals:
KANopen
EtherCAT
Modbus RTU
RS485
Hoewel deze protocollen nauwkeurige bewegingscontrole bieden, zijn ze niet altijd voldoende voor veiligheidskritische functies.
STO werkt onafhankelijk van het normale besturingsnetwerk:
Veiligheidsapparaat → STO-ingang → Geïntegreerde motoraandrijving → Koppel uitgeschakeld
Deze scheiding verbetert de veiligheid en betrouwbaarheid van het systeem.
Traditionele noodstops zijn meestal afhankelijk van softwareopdrachten:
AGV-controller → Motoropdracht → Motorvertraging
Dit proces kan vertraging oplopen.
Met STO:
Noodsignaal → STO-activering → Koppel verwijderd
De motor stopt snel met het produceren van koppel, waardoor het risico wordt verminderd op:
Botsing
Schade aan lading
Letsel van de operator
Omdat geïntegreerde servomotoren al meerdere functies combineren, elimineert de toevoeging van STO de noodzaak voor extra externe veiligheidshardware.
Voordelen zijn onder meer:
Gereduceerde kastgrootte
Minder kabels
Vereenvoudigde bedrading
Gemakkelijkere installatie
Minder componenten betekent minder potentiële faalpunten.
Een geïntegreerde motor met STO vermindert de afhankelijkheid van:
Externe motoraandrijvingen
Extra veiligheidsmodules
Complexe bedradingsverbindingen
Dit verbetert de algehele betrouwbaarheid van het AGV-systeem.
STO helpt geïntegreerde AGV-servomotoren te voldoen aan industriële functionele veiligheidseisen, waaronder:
IEC 61800-5-2
ISO 13849-1
IEC 61508
Voor AGV-fabrikanten die op de wereldmarkt verkopen, wordt STO-capaciteit een belangrijke vereiste.
Een typische STO-operatie omvat:
Veiligheidscircuit is actief.
STO-ingangen blijven ingeschakeld.
De motoraandrijving regelt het koppel normaal.
AGV voert bewegingsopdrachten uit.
Veiligheidssensor detecteert gevaar.
STO-signaal is geactiveerd.
Motoraandrijving blokkeert het genereren van koppel.
AGV komt in een veilige toestand.
Veiligheidsvoorwaarde is verwijderd.
STO wordt gereset.
Motorkoppel is ingeschakeld.
AGV hervat de activiteiten.
Functie |
Software-stop |
STO-functie |
|---|---|---|
Controlemethode |
Bewegingscommando |
Veiligheidscircuit |
Veiligheidsniveau |
Standaard controle |
Functionele veiligheid |
Communicatieafhankelijkheid |
Vereist |
Onafhankelijk |
Koppel verwijderen |
Gecontroleerd stoppen |
Directe koppeluitschakeling |
Noodtoepassing |
Beperkt |
Geschikt |
De STO-functie is een essentieel veiligheidskenmerk voor geïntegreerde AGV-servomotoren . Naarmate AGV's intelligenter worden en steeds vaker worden gebruikt in industriële omgevingen, is het voorkomen van onbedoeld motorkoppel van cruciaal belang voor een veilige werking.
Door STO in servomotoren te integreren, kunnen AGV-fabrikanten het volgende bereiken:
Snellere reactie op noodsituaties
Verbeterde veiligheid van de operator
Vereenvoudigd systeemontwerp
Betere naleving van internationale normen
Voor AGV- en AMR-systemen van de volgende generatie bieden geïntegreerde servomotoren met STO-mogelijkheid een veiligere, betrouwbaardere en efficiëntere motion control-oplossing.
Met STO uitgeruste AGV-motoren worden veel gebruikt in:
AGV's vervoeren goederen tussen opslagruimtes en pickstations. STO helpt onverwachte bewegingen te voorkomen wanneer werknemers operatiezones betreden.
In auto-, elektronica- en machinefabrieken opereren AGV's in de buurt van productiemedewerkers. STO verbetert de veiligheid van de samenwerking tussen mens en machine.
Voor gevoelige materialen is nauwkeurig en veilig transport vereist. STO zorgt voor een betrouwbare werking in gecontroleerde omgevingen.
Bij AGV's met een hoog laadvermogen kan ongecontroleerde beweging aanzienlijke risico's met zich meebrengen. STO biedt een extra beschermingslaag.
Naarmate AGV’s evolueren naar een grotere autonomie en intelligentie, zullen de veiligheidseisen blijven toenemen.
Toekomstige AGV-motorsystemen zullen waarschijnlijk het volgende integreren:
Hogere SIL-geclassificeerde veiligheidsfuncties
Geavanceerde diagnostische feedback
Veiligheidscommunicatieprotocollen
Voorspellende foutdetectie
Op AI gebaseerde veiligheidsmonitoring
STO zal een van de fundamentele veiligheidstechnologieën voor autonome mobiele robots blijven, omdat het een eenvoudige, betrouwbare en internationaal erkende methode biedt om onbedoeld motorkoppel te voorkomen.
De STO-functie (Safe Torque Off) is een cruciale veiligheidsfunctie voor moderne AGV-motoren . Het zorgt ervoor dat motoren geen onbedoeld koppel kunnen genereren tijdens noodsituaties, onderhoudswerkzaamheden of veiligheidsgebeurtenissen.
Vergeleken met traditionele, op software gebaseerde stopmethoden biedt STO een snellere respons, hogere betrouwbaarheid, verbeterde veiligheidsnaleving en betere bescherming voor operators en apparatuur.
Naarmate AGV's zich blijven uitbreiden naar slimme fabrieken, geautomatiseerde magazijnen en intelligente logistieke systemen, zal het selecteren van AGV-motoren met geïntegreerde STO-mogelijkheden steeds belangrijker worden voor het bereiken van veilige, efficiënte en toekomstbestendige automatiseringsoplossingen.
Antwoord:
STO (Safe Torque Off) is een functionele veiligheidsfunctie die het vermogen van de motor om koppel te genereren uitschakelt zonder de hoofdvoeding los te koppelen. Bij AGV-motoren voorkomt STO onbedoelde bewegingen door de koppelproductie op aandrijfniveau te stoppen, waardoor de veiligheid tijdens noodgevallen, onderhoud en abnormale bedrijfsomstandigheden wordt verbeterd.
Antwoord:
AGV-motoren hebben een STO-functie nodig omdat AGV's werken in omgevingen waar mens en machine samenwerken. STO biedt een betrouwbaar veiligheidsmechanisme om onverwachte motorbewegingen te voorkomen die worden veroorzaakt door softwarefouten, communicatiefouten, controllerfouten of onjuiste opdrachten.
Antwoord:
STO werkt door het ontvangen van een veiligheidssignaal van apparaten zoals noodstopknoppen, veiligheidsscanners of veiligheids-PLC's. Eenmaal geactiveerd, blokkeert de motoraandrijving onmiddellijk het genereren van koppel, waardoor wordt voorkomen dat de AGV-motor aandrijfkracht produceert terwijl de voeding aangesloten blijft.
Antwoord:
Een normaal motorstopcommando is afhankelijk van softwarebesturing en communicatie tussen de controller en de motoraandrijving. STO maakt gebruik van een onafhankelijk veiligheidscircuit om de koppelopwekking direct uit te schakelen, wat zorgt voor een snellere respons en een hogere veiligheidsbetrouwbaarheid tijdens noodsituaties.
Antwoord:
STO is niet vereist voor elk AGV-systeem, maar wordt ten zeerste aanbevolen voor AGV's en AMR's die opereren in industriële omgevingen waar functionele veiligheid belangrijk is. STO helpt fabrikanten te voldoen aan de veiligheidseisen en de risico's die gepaard gaan met onverwachte motorbewegingen te verminderen.
Antwoord:
STO is gedefinieerd in internationale functionele veiligheidsnormen, waaronder IEC 61800-5-2 , , IEC 61508 en ISO 13849-1 . AGV-motorsystemen met STO-mogelijkheid helpen fabrikanten veiliger automatiseringsapparatuur te ontwerpen die voldoet aan de wereldwijde veiligheidseisen.
Antwoord:
Nee. Na activering van de STO moet de AGV-motor een veiligheidsresetproces voltooien voordat het koppel weer kan worden ingeschakeld. De herstartmethode is afhankelijk van het AGV-veiligheidsontwerp en de configuratie van het besturingssysteem.
Antwoord:
Geïntegreerde AGV-servomotoren met STO bieden een compacte en betrouwbare bewegingsoplossing door de motor, aandrijving, encoder, communicatie-interface en veiligheidsfunctie in één systeem te combineren. Voordelen zijn onder meer minder bedrading, eenvoudiger installatie, verbeterde veiligheid en betere systeembetrouwbaarheid.
Antwoord:
Nee. STO koppelt normaal gesproken de hoofdstroomvoorziening niet los. In plaats daarvan wordt het vermogen van de motoraandrijving om koppel te genereren uitgeschakeld. Hierdoor kan het systeem van stroom blijven voorzien en wordt onbedoelde motorrotatie voorkomen.
Antwoord:
Naarmate AGV's en AMR's sneller, slimmer worden en op grotere schaal worden gebruikt in slimme fabrieken en geautomatiseerde magazijnen, blijven de veiligheidseisen toenemen. STO biedt een betrouwbare veiligheidslaag die een veiligere samenwerking tussen mens en machine en geavanceerde automatiseringssystemen ondersteunt.


