

Visninger: 0 Forfatter: Nettstedredaktør Publiseringstidspunkt: 2026-08-06 Opprinnelse: nettsted


Med den raske utviklingen av smarte fabrikker, automatiserte varehus og intelligent logistikk, har Automated Guided Vehicles (AGV) blitt viktig utstyr for å forbedre produksjonseffektiviteten og redusere manuell håndtering. Ettersom AGV-er opererer nærmere mennesker og samhandler med komplekse industrielle miljøer, har funksjonell sikkerhet blitt et kritisk krav for AGV-bevegelsessystemer.
Motorsystemet er en av de viktigste komponentene i en AGV fordi det direkte kontrollerer bevegelse, akselerasjon, bremsing og posisjoneringsnøyaktighet. Det er imidlertid ikke alltid tilstrekkelig å stoppe motoren ved hjelp av tradisjonelle kontrollkommandoer for å garantere sikkerheten. Kommunikasjonsforsinkelser, programvarefeil, kontrollerfeil eller uventede systemfeil kan føre til at motoren fortsetter å generere dreiemoment selv når en stoppkommando er gitt.
Dette er grunnen til at moderne AGV-motorløsninger i økende grad integrerer STO-funksjonen (Safe Torque Off) . STO gir en pålitelig sikkerhetsmekanisme som umiddelbart hindrer motoren i å produsere dreiemoment samtidig som systemets integritet opprettholdes og internasjonale funksjonelle sikkerhetsstandarder oppfylles.
For AGV-produsenter og automasjonsingeniører, forstå hvorfor AGV-motorer trenger STO-funksjon er avgjørende for å designe sikrere, mer pålitelige og mer effektive autonome mobile robotsystemer.
STO (Safe Torque Off) er en funksjonell sikkerhetsfunksjon som brukes i moderne motordrev, servomotorer og AGV-motorsystemer for å forhindre utilsiktet motorbevegelse.
Når STO er aktivert, slutter motordrevet umiddelbart å generere dreiemoment, og forhindrer motoren i å produsere rotasjonskraft mens hovedstrømforsyningen holdes tilkoblet.
For AGV-applikasjoner (Automated Guided Vehicle) gir STO et ekstra sikkerhetslag for å beskytte operatører, utstyr og omgivelsene under nødsituasjoner eller vedlikeholdsoperasjoner.
En normal motorstoppkommando er avhengig av at kontrollsystemet forteller motoren om å stoppe.
For eksempel:
Kontroller → Kommunikasjonsnettverk → Motordrift → Motorstopp
Imidlertid kan denne metoden påvirkes av:
Programvarefeil
Kommunikasjonsfeil
Kontroller feil
STO har en egen sikkerhetskanal:
Sikkerhetsenhet → STO-inngang → Motordrift → Dreiemoment deaktivert
Denne uavhengige banen forbedrer påliteligheten i kritiske situasjoner.
AGV-er opererer ofte sammen med arbeidere i fabrikker og varehus. STO bidrar til å forhindre uventede bevegelser forårsaket av:
Kontrollsystemfeil
Feil kommandoer
Elektriske feil
Fordi STO fungerer direkte på motordriftsnivå, kan den deaktivere dreiemomentet raskere enn standard programvarebaserte stoppmetoder.
Dette bidrar til å redusere:
Kollisjonsfare
Skader på utstyr
Sikkerhetsfarer
STO er anerkjent i industrielle sikkerhetsstandarder, inkludert:
IEC 61800-5-2
IEC 61508
ISO 13849-1
Bruk av STO-aktiverte motorer hjelper AGV-produsenter med å designe systemer som oppfyller internasjonale sikkerhetskrav.
Under vedlikehold eller inspeksjon forhindrer STO utilsiktet motoraktivering samtidig som det lar systemet forbli elektrisk drevet.
Dette forbedrer teknikerens sikkerhet og reduserer nedetiden.
STO (Safe Torque Off) er en kritisk sikkerhetsfunksjon som forhindrer AGV-motorer genererer utilsiktet dreiemoment.
Ved å koble fra den momentproduserende funksjonen uten å fjerne hovedstrømforsyningen, gir STO rask, pålitelig og standard-kompatibel beskyttelse for moderne automasjonssystemer.
For AGV- og AMR-applikasjoner tilbyr motorer utstyrt med STO-kapasitet forbedret sikkerhet, enklere systemintegrasjon og høyere driftssikkerhet.
Besfoc IDC60 integrerte DC-servomotorer for AGV/AMR
IDC60 integrert BLDC servomotor — høyeffektiv, kompakt og smart bevegelseskontrollløsning med lukket sløyfe |
||

|
Produktoversikt: Den IDC60 integrerte BLDC servomotoren fra Besfoc er en kompakt NEMA 24-løsning som kombinerer motor, stasjon og koder i én enhet. Den gir presis kontroll med lukket sløyfe, stabilt dreiemoment og rask respons. Den integrerte designen reduserer ledninger, sparer plass. |
|
Viktige tekniske høydepunkter
|
||
Typiske applikasjoner
|
||
Parameter |
IDC60-spesifikasjon |
Motortype |
Integrert BLDC servomotor |
Rammestørrelse |
60 mm |
Power Range |
200W / 400W |
Nominell spenning |
24V / 48V |
Nominell hastighet |
3000rpm |
Nominell dreiemoment |
0,63Nm / 1,27Nm |
Enkoder |
17-bit magnetisk koder |
Kommunikasjon |
Puls / RS485 / CANopen |
Valgfrie funksjoner |
Girkasse, Bremse, Kjølevifte |

|

|

|

|

|
|---|---|---|---|---|
Aksel |
Terminalhus |
Snekkegirkasse |
Planetarisk girkasse |
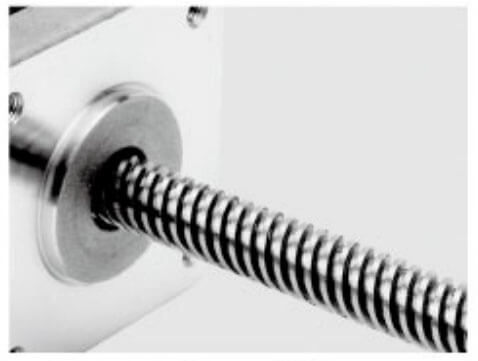
Blyskrue |

|

|

|

|

|
Lineær bevegelse |
Ball skrue |
Bremse |
IP-nivå |
|
|
|
|
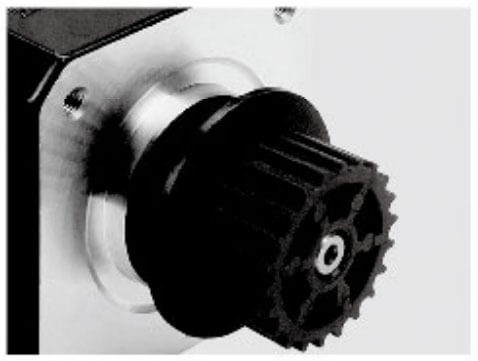
|
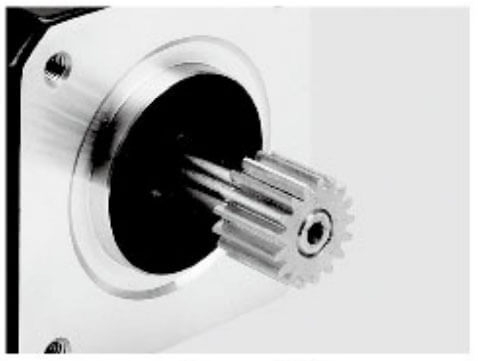
|
|---|---|---|---|---|---|
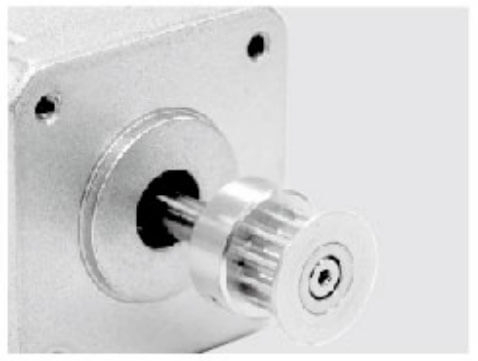
Remskive i aluminium |
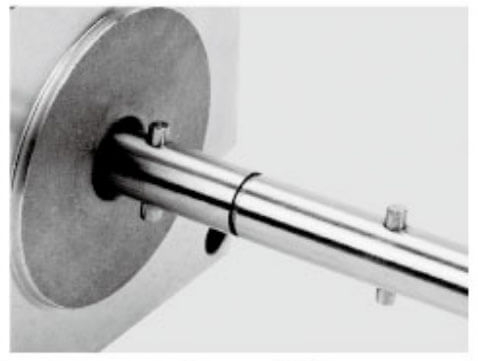
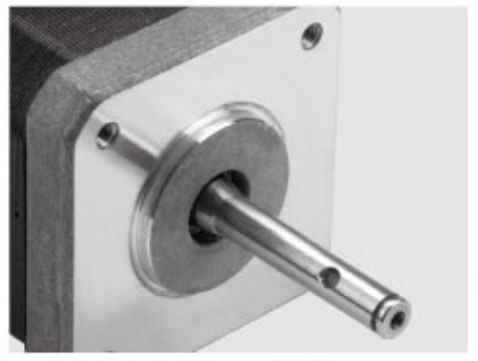
Akselstift |
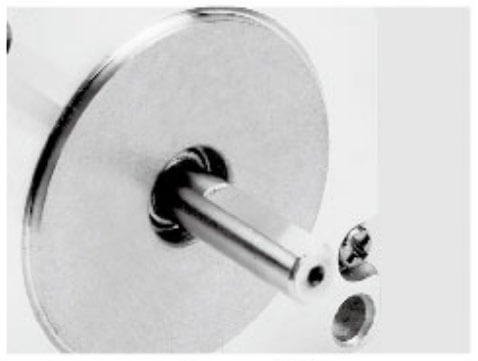
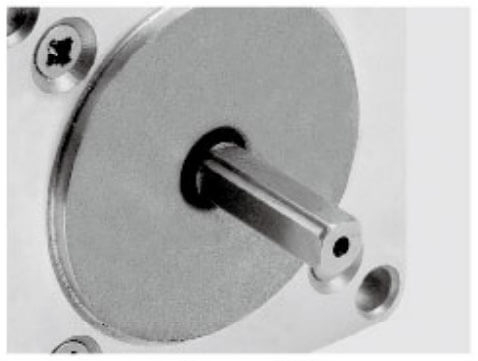
Enkelt D-skaft |
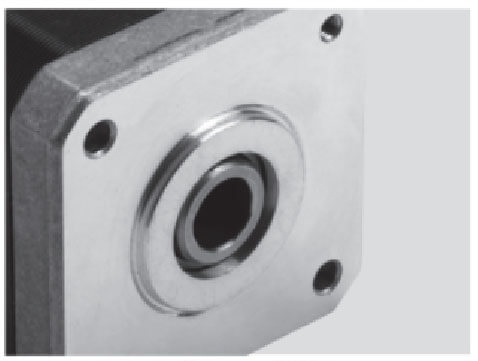
Hult skaft |
Remskive i plast |
Utstyr |
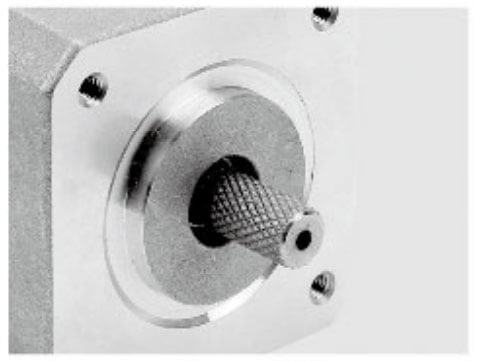
|
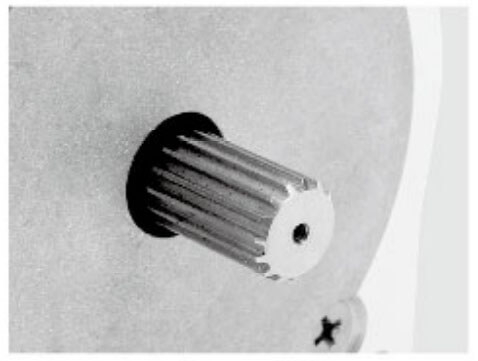
|
|
|
|
|
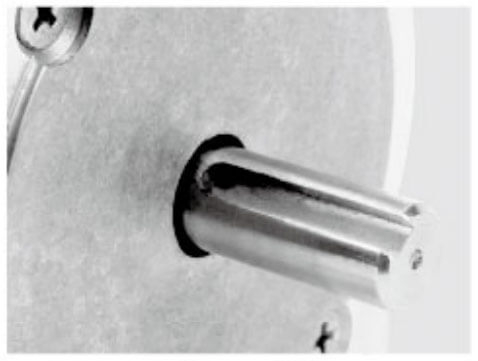
Knurling |
Hobbing skaft |
Skrueaksel |
Hult skaft |
Dobbel D-aksel |
Keyway |
Mange konvensjonelle AGV-systemer er avhengige av programvarebaserte stoppmetoder. For eksempel sender hovedkontrolleren en kommando som:
'Stopp motor.'
Motorkontrolleren mottar denne kommandoen og reduserer hastigheten gradvis til kjøretøyet stopper.
Selv om denne metoden fungerer under normal drift, har den begrensninger i sikkerhetskritiske situasjoner.
AGV-er er sterkt avhengig av kommunikasjon mellom flere enheter, inkludert:
Industrielle datamaskiner
Bevegelseskontrollere
Motor driver
Sensorer
Navigasjonssystemer
Hvis det oppstår kommunikasjonsfeil, kan det hende at stoppkommandoen ikke når motordrevet riktig.
Mulige årsaker inkluderer:
Kommunikasjonsavbrudd
Nettverksfeil
Kontroller feil
Programvarefeil
Feil programmering
STO tilbyr en uavhengig sikkerhetskanal som ikke er avhengig av vanlig programvare for bevegelseskontroll.
En standard bremsekommando reduserer motorhastigheten, men eliminerer ikke nødvendigvis dreiemomentproduksjonen.
For eksempel under en nødsituasjon:
Motoren kan fortsatt produsere holdemoment.
Kjøretøyet kan fortsette å skyve mot en hindring.
Uventede bevegelser kan forekomme under vedlikehold.
STO sikrer at motoren ikke kan generere drivmoment, noe som skaper en tryggere tilstand for operatører og utstyr.
Den primære fordelen med STO er å forbedre personell- og utstyrssikkerheten.
AGV-er opererer ofte i miljøer der mennesker og maskiner deler samme arbeidsområde, inkludert:
Produksjonsverksteder
Varehus
Samlebånd
Distribusjonssentre
Farmasøytiske anlegg
Hvis en operatør går inn i arbeidsområdet eller en uventet hindring dukker opp, kan STO raskt deaktivere motormomentet og forhindre farlig bevegelse.
Dette gjør AGV-er tryggere for samarbeidende industrielle miljøer.
Moderne industrielle automasjonssystemer må overholde strenge sikkerhetsforskrifter.
AGV-motorer med STO-funksjon hjelper produsenter med å møte krav fra internasjonale standarder som:
IEC 61800-5-2: Elektriske drivsystemer med justerbar hastighet – Funksjonell sikkerhet
IEC 61508: Funksjonell sikkerhet for elektriske/elektroniske systemer
ISO 13849-1: Sikkerhetsrelaterte deler av kontrollsystemer
STO er vanligvis klassifisert som en grunnleggende sikkerhetsfunksjon med høy pålitelighet når den er riktig implementert.
For AGV-produsenter som retter seg mot globale markeder, kan STO-evnen forbedre produktets konkurranseevne betydelig.
Tradisjonelle stoppmetoder avhenger av programvarebehandlingstid:
Sensordeteksjon → Kontrollerbeslutning → Kommunikasjon → Motorkommando → Motorrespons
Denne prosessen kan føre til forsinkelser.
STO reduserer responstiden fordi sikkerhetssignalet direkte påvirker motordrevets dreiemomentgenereringsbane.
For høyhastighets AGV-er kan denne raske responsen redusere:
Stoppeavstand
Kollisjonsfare
Skader på utstyr
Operatørfarer
Nødbremsing kan ofte skape stress på mekaniske komponenter.
Tradisjonelle nødstopp kan innebære:
Plutselig motorbremsing
Girkassepåvirkning
Hjulet glir
Mekanisk vibrasjon
Ved å kombinere STO med kontrollerte bremsestrategier, kan AGV-systemer oppnå begge deler:
Glatt stopp under normal drift
Umiddelbar fjerning av dreiemoment under sikkerhetshendelser
Dette bidrar til å forlenge levetiden til:
Girkasser
Drivhjul
Koblinger
Mekaniske transmisjonskomponenter
STO (Safe Torque Off) er en viktig sikkerhetsfunksjon som brukes i moderne AGV-motorsystemer for å forhindre utilsiktet bevegelse. Den deaktiverer motorens evne til å generere dreiemoment mens hovedstrømforsyningen holdes tilkoblet.
For AGV-er som opererer rundt mennesker, maskiner og komplekse miljøer, gir STO et pålitelig sikkerhetslag for å redusere risikoer forårsaket av motorfeil, kontrollfeil eller nødsituasjoner.
En sikkerhetsanordning oppdager en potensiell fare, for eksempel:
Aktivering av nødstoppknapp
Sikkerhetsskannerdeteksjon
Dør eller beskyttelsesanordning åpning
Kontroller sikkerhetssignal avbrudd
Sikkerhetskontrolleren sender deretter et STO-signal til AGV-motoren.
STO-inngangen mottar sikkerhetssignalet gjennom en dedikert sikkerhetskrets.
Vanlige sikkerhetsanordninger inkluderer:
Sikkerhets-PLS
Sikkerhetsrelé
Nødstoppsystem
Sikkerhetssensorer
STO-kretsen fungerer uavhengig av normal motorkontrollkommunikasjon.
Etter å ha mottatt STO-kommandoen, blokkerer motordrevet umiddelbart energien som kreves for å generere dreiemoment.
Motoren:
Slutter å produsere elektromagnetisk dreiemoment
Kan ikke akselerere eller opprettholde drivkraften
Går inn i en sikker tilstand
Motorens strømforsyning trenger ikke nødvendigvis å kobles fra.
Etter at sikkerhetsproblemet er løst:
STO-signalet utløses
Motordrevet utfører en sikkerhetskontroll
Momentutgang er aktivert igjen
AGV-en gjenopptar driften
Betingelsene for omstart avhenger av AGV-sikkerhetsdesignet.
Et typisk AGV-motorsystem inkluderer:
Sikkerhetssensor ↓ Sikkerhets-PLS / Relé ↓ STO-inngang ↓ Motordrift ↓ AGV-motor Denne uavhengige sikkerhetsveien sikrer at motoren kan stoppes selv om hovedkontrollsystemet har problemer.
AGV-er jobber ofte i nærheten av operatører. STO hjelper til med å forhindre utilsiktet motormoment forårsaket av:
Programvarefeil
Kommunikasjonsfeil
Kontroller feil
Tradisjonelle stoppmetoder er avhengige av:
Styreenhet → Kommunikasjon → Motorkommando → Stopp
STO deaktiverer dreiemomentet direkte på drivnivået, og reduserer responstiden.
AGV-motorer med STO bidrar til å oppfylle industrielle sikkerhetskrav, inkludert:
IEC 61800-5-2
ISO 13849-1
IEC 61508
STO reduserer risiko forårsaket av uventede motorbevegelser, og beskytter:
Operatører
AGV laster
Mekaniske komponenter
Produksjonsutstyr
Funksjon |
Normal stopp |
STO |
|---|---|---|
Kontrollmetode |
Programvarekommando |
Sikkerhetskrets |
Fjerning av dreiemoment |
Ikke garantert umiddelbart |
Deaktiverer dreiemoment direkte |
Kommunikasjonsavhengighet |
Obligatorisk |
Selvstendig |
Sikkerhetsnivå |
Standard kontroll |
Funksjonell sikkerhet |
Søknad |
Daglig drift |
Nødsituasjoner |
STO brukes ofte i:
Lager AGV-er
Autonome mobile roboter (AMR)
Fabrikktransportroboter
Mobilroboter med tung last
Samarbeidende automasjonssystemer
Det er spesielt verdifullt for AGV-er som bruker integrerte servomotorer , hvor motoren, stasjonen, koderen og kommunikasjonssystemet er kombinert til en kompakt enhet.
STO er en nøkkelsikkerhetsfunksjon i AGV-motorsystemer som forhindrer utilsiktet dreiemomentgenerering og forbedrer driftssikkerheten.
Ved å opprette en uavhengig sikkerhetskontrollbane, lar STO AGV-er raskt gå inn i en sikker tilstand under nødsituasjoner, samtidig som systemets pålitelighet opprettholdes.
For moderne AGV- og AMR-applikasjoner hjelper valg av motorer med integrert STO-kapasitet til å oppnå sikrere drift, enklere samsvar og mer pålitelig automatiseringsytelse.
Selv om STO og nødstoppsystemer er relatert, tjener de forskjellige formål.
Funksjon |
Nødstopp |
STO |
|---|---|---|
Hensikt |
Stopp farlig maskindrift |
Fjern motormomentet |
Driftsmetode |
Sikkerhetskommando |
Sikkerhetsfunksjon på kjørenivå |
Strømfrakobling |
Kan koble fra strømmen |
Holder normalt strøm tilkoblet |
Responshastighet |
Avhenger av systemdesign |
Veldig fort |
Søknad |
Fullfør nødavstengning av maskinen |
Motorsikkerhetskontroll |
I AGV-applikasjoner er STO vanligvis en del av en komplett sikkerhetsarkitektur i stedet for en erstatning for nødstoppenheter.
AGV-er opererer i dynamiske miljøer der mennesker, maskiner og roboter ofte deler det samme arbeidsområdet.
Uten STO kan uventede bevegelser oppstå på grunn av:
Kontroller feil
Kommunikasjonsfeil
Programvarefeil
Feil bevegelseskommandoer
STO-funksjonen deaktiverer direkte dreiemomentgenerering inne i motordrevet, og sikrer at AGV ikke kan fortsette å produsere drivkraft.
Integrerte servomotorer er avhengige av kommunikasjonssystemer som:
KAN åpne
EtherCAT
Modbus RTU
RS485
Selv om disse protokollene gir nøyaktig bevegelseskontroll, er de ikke alltid tilstrekkelige for sikkerhetskritiske funksjoner.
STO opererer uavhengig av det normale kontrollnettverket:
Sikkerhetsenhet → STO-inngang → Integrert motordrift → Dreiemoment deaktivert
Denne separasjonen forbedrer systemets sikkerhet og pålitelighet.
Tradisjonell nødstopp avhenger vanligvis av programvarekommandoer:
AGV-kontroller → Motorkommando → Motorretardasjon
Denne prosessen kan oppleve forsinkelser.
Med STO:
Nødsignal → STO-aktivering → Moment fjernet
Motoren slutter raskt å produsere dreiemoment, noe som reduserer risikoen for:
Kollisjon
Lastskader
Operatørskade
Fordi integrerte servomotorer allerede kombinerer flere funksjoner, eliminerer å legge til STO behovet for ekstra ekstern sikkerhetsmaskinvare.
Fordelene inkluderer:
Redusert skapstørrelse
Færre kabler
Forenklet kabling
Enklere installasjon
Færre komponenter betyr færre potensielle feilpunkter.
En integrert motor med STO reduserer avhengigheten av:
Eksterne motordrev
Ekstra sikkerhetsmoduler
Komplekse ledningsforbindelser
Dette forbedrer den generelle påliteligheten til AGV-systemet.
STO hjelper integrerte AGV-servomotorer med å oppfylle industrielle funksjonelle sikkerhetskrav, inkludert:
IEC 61800-5-2
ISO 13849-1
IEC 61508
For AGV-produsenter som selger til globale markeder, er STO-evne i ferd med å bli et viktig krav.
En typisk STO-operasjon inkluderer:
Sikkerhetskretsen er aktiv.
STO-innganger forblir aktivert.
Motordrevet styrer dreiemomentet normalt.
AGV utfører bevegelseskommandoer.
Sikkerhetssensor oppdager fare.
STO-signalet er aktivert.
Motordrift blokkerer dreiemomentgenerering.
AGV går inn i sikker tilstand.
Sikkerhetstilstand er fjernet.
STO er tilbakestilt.
Motormoment er aktivert.
AGV gjenopptar driften.
Trekk |
Programvarestopp |
STO funksjon |
|---|---|---|
Kontrollmetode |
Bevegelseskommando |
Sikkerhetskrets |
Sikkerhetsnivå |
Standard kontroll |
Funksjonell sikkerhet |
Kommunikasjonsavhengighet |
Obligatorisk |
Selvstendig |
Fjerning av dreiemoment |
Kontrollert stopp |
Direkte dreiemoment deaktivert |
Nødsøknad |
Begrenset |
Passende |
STO - funksjonen er en viktig sikkerhetsfunksjon for integrerte AGV - servomotorer . Ettersom AGV-er blir mer intelligente og mye brukt i industrielle miljøer, er det avgjørende for sikker drift å forhindre utilsiktet motormoment.
Ved å integrere STO i servomotorer kan AGV-produsenter oppnå:
Raskere beredskap
Forbedret operatørsikkerhet
Forenklet systemdesign
Bedre samsvar med internasjonale standarder
For neste generasjons AGV- og AMR-systemer gir integrerte servomotorer med STO-kapasitet en sikrere, mer pålitelig og mer effektiv bevegelseskontrollløsning.
STO-utstyrte AGV-motorer er mye brukt i:
AGV-er transporterer varer mellom lagerområder og plukkestasjoner. STO hjelper til med å forhindre uventede bevegelser når arbeidere går inn i operasjonssoner.
I bil-, elektronikk- og maskinfabrikker opererer AGV-er i nærheten av produksjonsarbeidere. STO forbedrer sikkerheten for samarbeid mellom mennesker og maskiner.
Nøyaktig og sikker transport er nødvendig for sensitive materialer. STO bidrar til å sikre pålitelig drift i kontrollerte miljøer.
For AGV-er med høy nyttelast kan ukontrollert bevegelse skape betydelig risiko. STO gir et ekstra beskyttelseslag.
Ettersom AGV-er utvikler seg mot høyere autonomi og intelligens, vil sikkerhetskravene fortsette å øke.
Fremtidige AGV-motorsystemer vil sannsynligvis integrere:
Høyere SIL-klassifiserte sikkerhetsfunksjoner
Avansert diagnostisk tilbakemelding
Sikkerhetskommunikasjonsprotokoller
Prediktiv feildeteksjon
AI-basert sikkerhetsovervåking
STO vil forbli en av de grunnleggende sikkerhetsteknologiene for autonome mobile roboter fordi den gir en enkel, pålitelig og internasjonalt anerkjent metode for å forhindre utilsiktet motormoment.
STO -funksjonen (Safe Torque Off) er en kritisk sikkerhetsfunksjon for moderne AGV-motorer . Det sikrer at motorer ikke kan generere utilsiktet dreiemoment under nødsituasjoner, vedlikeholdsoperasjoner eller sikkerhetshendelser.
Sammenlignet med tradisjonelle programvarebaserte stoppmetoder gir STO raskere respons, høyere pålitelighet, forbedret sikkerhetssamsvar og bedre beskyttelse for operatører og utstyr.
Ettersom AGV-er fortsetter å utvide seg til smarte fabrikker, automatiserte varehus og intelligente logistikksystemer, vil valg av AGV-motorer med integrert STO-kapasitet bli stadig viktigere for å oppnå sikre, effektive og fremtidsklare automatiseringsløsninger.
Svar:
STO (Safe Torque Off) er en funksjonell sikkerhetsfunksjon som deaktiverer motorens evne til å generere dreiemoment uten å koble fra hovedstrømforsyningen. I AGV-motorer forhindrer STO utilsiktet bevegelse ved å stoppe dreiemomentproduksjonen på drivnivået, og forbedrer sikkerheten under nødsituasjoner, vedlikehold og unormale driftsforhold.
Svar:
AGV-motorer trenger STO-funksjon fordi AGV-er opererer i miljøer der mennesker og maskiner jobber sammen. STO gir en pålitelig sikkerhetsmekanisme for å forhindre uventede motorbevegelser forårsaket av programvarefeil, kommunikasjonsfeil, kontrollerfeil eller ukorrekte kommandoer.
Svar:
STO fungerer ved å motta et sikkerhetssignal fra enheter som nødstoppknapper, sikkerhetsskannere eller sikkerhets-PLSer. Når den er aktivert, blokkerer motordrevet umiddelbart generering av dreiemoment, og forhindrer at AGV-motoren produserer drivkraft mens strømforsyningen holdes tilkoblet.
Svar:
En normal motorstoppkommando er avhengig av programvarekontroll og kommunikasjon mellom kontrolleren og motordrevet. STO bruker en uavhengig sikkerhetskrets for å direkte deaktivere dreiemomentgenerering, noe som gir raskere respons og høyere sikkerhetspålitelighet under nødsituasjoner.
Svar:
STO er ikke nødvendig for hvert AGV-system, men det anbefales sterkt for AGV-er og AMR-er som opererer i industrielle miljøer hvor funksjonell sikkerhet er viktig. STO hjelper produsenter med å oppfylle sikkerhetskravene og redusere risiko forbundet med uventede motorbevegelser.
Svar:
STO er definert i internasjonale funksjonssikkerhetsstandarder, inkludert IEC 61800-5-2 , IEC 61508 og ISO 13849-1 . AGV-motorsystemer med STO-kapasitet hjelper produsenter med å designe sikrere automasjonsutstyr som oppfyller globale sikkerhetskrav.
Svar:
Nei. Etter STO-aktivering må AGV-motoren fullføre en sikkerhetstilbakestillingsprosess før dreiemomentet kan aktiveres igjen. Omstartmetoden avhenger av AGV-sikkerhetsdesignet og konfigurasjonen av kontrollsystemet.
Svar:
Integrerte AGV-servomotorer med STO gir en kompakt og pålitelig bevegelsesløsning ved å kombinere motor, stasjon, koder, kommunikasjonsgrensesnitt og sikkerhetsfunksjon i ett system. Fordelene inkluderer reduserte ledninger, enklere installasjon, forbedret sikkerhet og bedre systempålitelighet.
Svar:
Nei. STO kobler normalt ikke fra hovedstrømforsyningen. I stedet deaktiverer det motordrevets evne til å generere dreiemoment. Dette gjør at systemet kan forbli drevet samtidig som det forhindrer utilsiktet motorrotasjon.
Svar:
Ettersom AGV-er og AMR-er blir raskere, smartere og mer utbredt i smarte fabrikker og automatiserte varehus, fortsetter sikkerhetskravene å øke. STO gir et pålitelig sikkerhetslag som støtter sikrere menneske-maskin-samarbeid og avanserte automasjonssystemer.


