

Views: 0 Author: Site Editor Publish Time: 2026-08-06 Origin: Site


Celeri progressione officinis captiosis, horreis automatis et logisticis intelligentibus, Automated Vehiculae Ductae (AGVs) essentiales facti sunt apparatus ad efficientiam augendam et ad operationes tractandas manuales redigendo. Cum AGVs propius ad homines agunt et cum implicatis ambitibus industrialibus inter se agunt, salus utilitatis critica postulatio facta est pro systemata motu AGV..
Systema motoria est unum e maximis partibus AGV quia motum, accelerationem, braking et accurationem positionis directe moderatur. Nihilominus, simpliciter intercluso motore per mandata tradita potestate, non semper sufficit ad salutem praestandam. Moras communicationis, defectus programmatum, vitia moderatoris, vel errorum systematis inopinati causare potest motoriam continuandi torquem generandi etiam cum sistere mandatum latum est.
Hac de causa, hodierni AGV solutiones motores magis magisque functionem STO (Safe Torque Off) integrant . STO certa salus mechanismum praebet, qui motorem motorem statim prohibet, servato systemate integritate servans et signa internationalia functionis securitatis occurrens.
Artifices enim AGV et fabrum automation, intellegentes quare AGV motores STO munus egent , essentiale est ad tutius, certius, et efficacius systemata mobilia roboti sui iuris designandi.
STO (Tutus Torque Off) est pluma utilitatis tuta in motoribus recentioribus adhibita, motores servo, et AGV systemata motoria ne ignorata motus motoris.
Cum STO excitatur, motor motor statim sistit torquem generantem, impediens motorem ne vim gyrationis producat, servato copia principalis potentiae coniunctae.
Pro AGV (Automated Vehiculum Ducente) applicationes , STO additam securitatem praebet ad tutandos operatores, apparatum et ambitum ambientis in condicionibus vel condicionibus necessariis conservandis.
Normalis motrices sistendi imperium innititur rationi motoris ad sistendum in potestate narrandi.
Exempli gratia:
Moderatoris → Communicationis Network → Motor Coegi → Motor Stop
Sed hoc modo affici potest;
Software errores
Communicationis defectis
vitia moderatoris
STO alveum separatum salutis praebet:
Salus Fabrica → STO Input → Motor Coegi → Torque Disabled
Haec sui iuris semita fidem in rebus dubiis auget.
AGVs saepe in officinis et apothecae latere opifices agunt. STO adiuvat ne inopinatus motus per;
Imperium systema defectis
Recta mandata
Electrica vitia
Quia STO directe in gradu coegi motoris operatur, torque citius quam vexillum programmatibus sistendi modos inactivare potest.
Hoc adiuvat reducere;
Concursus metus
apparatu damnum
salus pericula
STO in signis securitatis industrialis celebris, etiam in:
IEC 61800-5-2
IEC 61508
ISO 13849-1
Utens STO-enables motores AGV fabricantes adiuvat systemata rationum quae ad salutem internationalem pertinent requisita.
Per conservationem vel inspectionem, STO activationem motoriam accidentalem prohibet dum systema electrically potestati manere permittens.
Hoc melius technicos salus et minuit downtime.
STO (Tutus Torque Off) munus salutis criticum est prohibens AGV motores nescius generans Aureus.
STO disiungendo munus torques producendi sine summa potentiae copia removendo, STO praesidium celeriter, certa et signa obsecundantia modernis systematis automationis praebet.
Ad applicationes AGV et AMR, motores cum STO facultate instructi salutem meliorem, integrationem faciliorem systematicam, et altiorem operandi fidem praebent.
Besfoc IDC60 Integrated DC Servo Motors For AGV/AMR
IDC60 Integrated BLDC Servo Motor - High-Efficency, Foedus, and Smart Clausa-Loop Motion Control Solution |
||

|
Product Overview: The IDC60 integratum BLDC servo motore ex Besfoc est compactum NEMA 24 solutionem motorem, coegi, et encoder in una unitate coniungens. Praebet accuratam clausulam ansam, torquem stabilem, et responsionem celerem. Consilium integratum reducit wiring, spatium servat. |
|
Key Technical volutpat
|
||
Typical Applications
|
||
Parameter |
IDC60 Specification |
Motor Type |
Integrated BLDC Servo Motor |
Artus Size |
60mm |
Potestas Range |
200W / 400W |
Rated Voltage |
24V/48V |
Rated Speed |
3000rpm |
Rated Torque |
0.63Nm / 1.27Nm |
Encoder |
17-bit Magnetic Encoder |
Communicationis |
Pulsus / RS485 / CANopen |
Features libitum |
Gearbox, Brake, Cooling Fan |

|

|

|

|

|
|---|---|---|---|---|
Shaft |
Terminatio habitationi |
Vermis Gearbox |
Planetarius Gearbox |
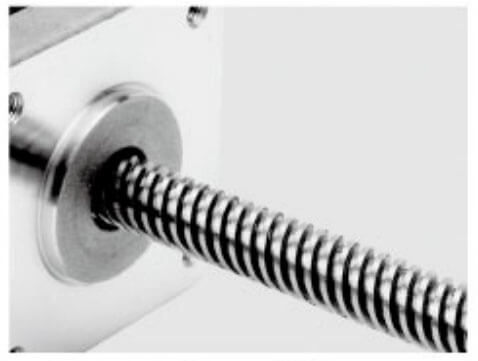
plumbum stupra |

|

|

|

|

|
Linearibus Motion |
Ball Screw |
Fregit |
IP-Level |
|
|
|
|
|
|
|---|---|---|---|---|---|
Aluminium Pulley |
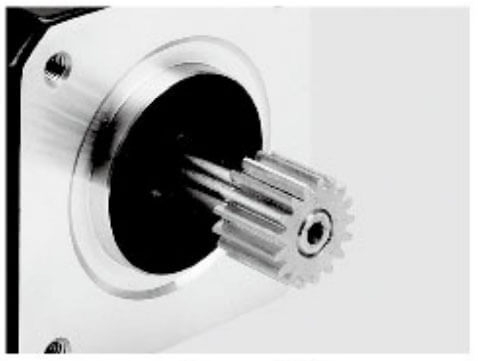
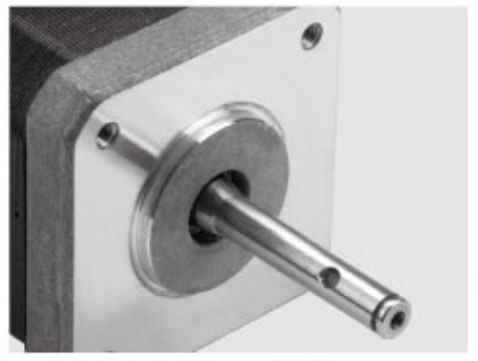
Shaft Pin |
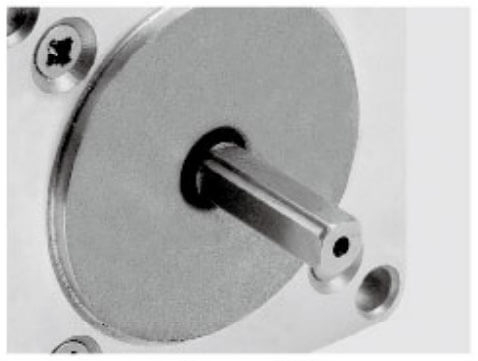
Una D Shaft |
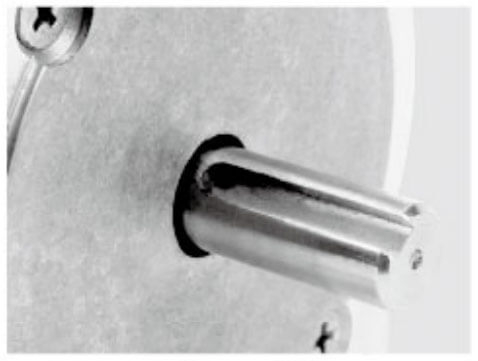
cava Shaft |
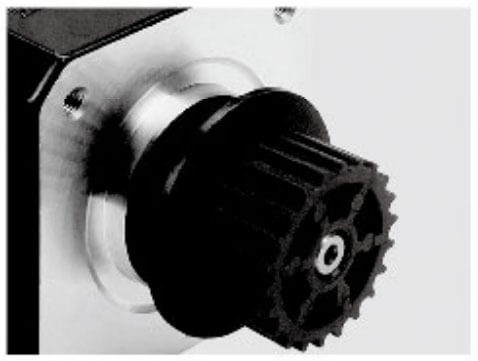
Plastic Pulley |
Apparatus |
|
|
|
|
|
|
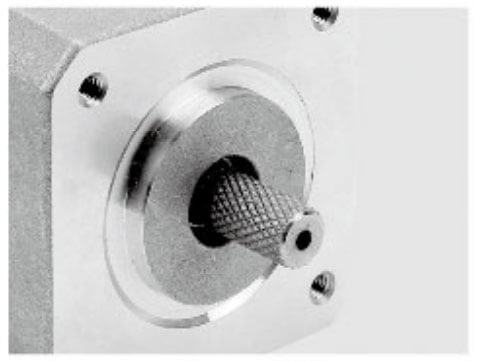
Knurling |
Hobbing Shaft |
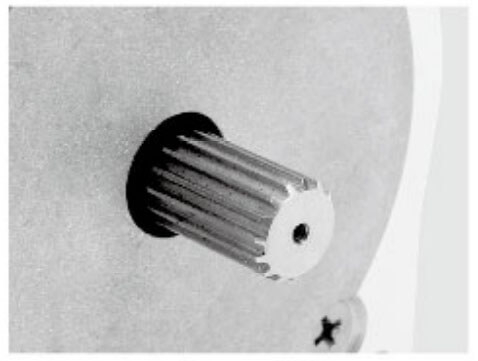
stupra Shaft |
cava Shaft |
Duplex D Shaft |
Keyway |
Multae rationes conventionales AGV systematis programmatis substructio sistendi modos nituntur. Exempli gratia: moderator principalis mandatum mittit ut:
'Desine motor'.
Motor moderator hoc mandatum accipit et paulatim celeritatem minuit donec vehiculum subsistit.
Etsi haec methodus in operatione normali operatur, limites habet in adiunctis tuto-criticis.
AGVs graviter in communicatione inter multiplices machinis, inter quas:
Industriae computers
Motus moderatoris
Motor foras
Sensoriis
Systemata navigationis
Si errores communicationis inciderunt, mandatum sistendum non potest recte ad motorem coegi.
Causae possibilis sunt:
Communicationis intermissio
Defectum Network
Controller malfunction
Software bugs
Recta programming
STO alveum securitatis independentem praebet qui in motui moderamine normali non nititur.
Vexillum braking imperium celeritatem motoriam minuit sed productionem torques non necessario eliminat.
Verbi gratia, in casu necessitatis:
Motor adhuc producere potest torquem tenens.
Vehiculum impellentibus contra obstaculum potest permanere.
Motus inopinatus fieri potest per sustentationem.
STO cavet ut motor gubernacula torques generare non possit, condicionem tutiorem operatoribus et instrumentis creans.
Praecipua utilitas STO salutem curatores et apparatum auget.
AGVs saepe agunt in ambitibus ubi homines et machinis idem opus spatium communicant, incluso:
Vestibulum officinae
Apothecae
Conventus lineae
sedium distributio
Pharmaceutical facilities
Si operator aream operariam intrat vel impedimentum inopinatum apparet, STO torques motoris cito disable et motus periculosos impedire potest.
Hoc tutius AGVs facit ad ambitus industriae collaborativos.
Systema industriae modernae automationis strictae securitatis servare debent.
AGV motores cum STO functione adiutorii artifices congruentes requisitis ab signis internationalibus ut:
IEC 61800-5-2: Adjustable celeritas electrica vim coegi systemata - muneris salutem
IEC 61508: Munus salus electrica/electronic systemata
ISO 13849-1;
STO munus securitatis fundamentalis vulgo indicatur cum fide magna cum recte perficiatur.
Ad AGV artifices mercatus globalis targeting, STO capacitas aemulationum productum signanter emendare potest.
Traditional stoping method depend on software process time:
Sensorem deprehensio → Moderatoris consilium → Communicatio → Motor imperium → Motor responsionis
Hic processus moras inducere potest.
STO responsio tempus reducit quia salus signum directe adficit generationis motoris coegi semitam torques.
Ad celeritatem AGVs, haec responsio celeri potest reducere;
Restitit procul
Periculum collisio
apparatu damnum
Operator discrimina
Subitis braking frequenter accentus in mechanicis componentibus creare potest.
Subitis traditio terminationum involvere potest:
Subito motricium braking
Gearbox impulsum
Rota lapsus
Mechanica tremor
Coniungendo STO cum insidijs fractis sobrie, systemata AGV utrumque consequi possunt:
Smooth intermissione per normalem operationem
Aureus statim remotionem per salutem certe
Hoc iuvat ad vitam servitutis extendere;
Gearboxes
Coegi rotae
Copulationes
Mechanica tradenda components
STO (Tutus Torque Off) munus salutis magni momenti in AGV systematibus motoriis hodiernis adhibitum est ne motus ignoratus. Facultatem motoris mobilis generandi torques disables, servato copia principalis potentiae coniunctae.
AGVs enim circa homines, machinas, ambitus implicatos operante, STO certae securitatis iacum ad pericula minuenda, quae per vitia motoria, errores moderari, vel condiciones subitis minuere possunt.
Tutior fabrica aleam potentialem detegit, ut:
Subitis subsisto activation button
Salus Scanner deprehensio
Aut ostium praesidio fabrica ostium
Moderatoris salutem signo intermissione
Moderator salus deinde signum STO mittit ad coegi motorem AGV.
The STO input takes the safety signal through a dedicated safety circuit.
Cogitationes communes salutis includunt:
salus PLC
Salus Nullam
Subitis subsisto ratio
salus sensoriis
Circuitus STO independenter a communicationis motoriis potestate normali operatur.
Recepto STO imperio, motor agitator statim impedit energiam ad generationem torquem requisitam.
Motor:
Sistit electro torque producendo
Non accelerant vel ponere potentiam
Ingreditur tutum statum
Virtutis motor copia non necessario disiungi necesse est.
Post salutem exitus solvitur;
STO signum dimittitur
Motor coegi peragit tutus reprehendo
Torque output est enabled iterum
AGV quod repetit operatio
Conditiones sileo pendere AGV consilio salutem.
A typica AGV motoris ratio includit:
Safety Sensor Salutis PLC / Nullam STO Input Motor Coegi AGV Motor Haec via tuta independens efficit ut motor obstruatur etiam si ratio principalis difficultates habet.
AGVs prope operariorum saepe laborant. STO adiuvat ne forte motor torque per;
Software defectis
Communicatio errorum
vitia moderatoris
Traditional sinc modo innititur;
Moderator → Communicatio → Motor Imperii → Subsisto
STO directe disables torques in gradu activitatis, tempus reducens responsum.
AGV motores cum STO adiutorio ad salutem industrialem requisitam, inter:
IEC 61800-5-2
ISO 13849-1
IEC 61508
STO pericula repentina motus motoris causata minuit, tutans;
Operatores
AGV onerat
Mechanica components
Productio apparatu
Munus |
Normalis Nolite |
STO |
|---|---|---|
Imperium Methodo |
Software imperium |
salus circuitu |
Torque remotionem |
Haud statim praestatur |
Directe Disables torque |
Communication Dependency |
required |
Independent |
Salus Level |
Latin imperium |
Eget salutem |
Applicationem |
Cotidiana operatio |
Subitis condicionibus |
Vulgo STO in usu est:
CELLA AGVs
Autonomi mobile Robots (AMRs)
Factory translationem robots
Gravis-onus mobile robots
Systema collaborativum automation
Maxime valet pro AGVs utentes motoribus servo integratis , ubi motor, coegi, encoder et systema communicationis in unum compactum coniunguntur.
STO munus securitatis clavis est in systematis motoriis AGV quae generationi torques ignoratae impedit et ad salutem perficiendam melioratur.
STO STO AGVs permittit ut cito in casus tutum statum inire, servato systemate firmitatis.
Ad recentiores AGV et AMR applicationes, motores selecti cum facultate integra STO, adiuvat ad tutiorem operationem, faciliorem obsequium, et certius automationem perficiendi.
Etsi STO et subitis systematis sistendi se habent, diversa tamen causa inserviunt.
Munus |
Subitis Nolite |
STO |
|---|---|---|
Propositum |
Subsisto ancipitia machina operandi |
Aufer motricium torque |
Operandi modum |
salus imperium |
Tuto gradu munus mina |
Disiunctio potentia |
Sit disconnect potentia |
Northmanni servat potestatem connexa |
Responsio celeritas |
Pendent ratio design |
Celerrimus |
Applicationem |
Subitis apparatus completum shutdown |
Motor salus imperium |
In applicationibus AGV, STO pars integrae securitatis architecturae solet potius quam subrogationis sistendi machinas subire.
AGVs in ambitibus dynamicis agunt ubi homines, machinae et robots saepe idem spatium laboris communicant.
Sine STO, motus inopinatus ob hoc fieri potest;
Controller errores
Communicationis defectis
Software vitia
Recta motus imperium
Munus STO directe disables generationis torques intra motorem coegi, efficiens AGV non potest producere vim agentis.
Motores servo integri confidunt in systematibus communicationis ut sunt:
CANopen
EtherCAT
Modbus RTU
RS485
Etsi haec protocolla motum accurate motum praebent, tamen non semper sufficiunt ad functiones securitatis criticae.
STO independenter a network potestate normali operatur:
Salus Fabrica → STO Input → Integrated Motor Coegi → Torque Disabled
Haec separatio systematis securitatis et constantiae melioratur.
Traditional emergency stoping usually depends on software mandatis:
AGV Controller → Motor Imperii → Motor Deceleratio
Hic processus moras sentiamus.
Cum STO:
Subitis signum → STO Activation → Torque remota
Motor cito sistit torquem producere, in periculum redigere;
Occursus
Damnum onus
Operator injuriam
Quia motores servo inserti iam multiplices functiones coniungunt, STO addito necessitatem augendi odio salutis externae eliminat.
Beneficia complectitur:
Reducitur arca magnitudine
Pauciores rudentes
Simplicior wiring
Facilius institutionem
Pauciores components intelliguntur pauciores potentiale defectum puncta.
Motor integratus cum STO dependentiam reducit:
Externi motricium agitet
Alia salus modulorum
Complexa wiring hospites
Haec altiore AGV ratio constantiae melioris est.
STO adiuvat motores servos insertos AGV ad salutem requisita operando industriae conveniant, inter:
IEC 61800-5-2
ISO 13849-1
IEC 61508
Ad AGV artifices mercatus globalis vendentes, STO capacitas postulationem magni momenti decet.
Typical STO operatio includit:
Salus circuitus est activus.
STO initibus manent enabled.
Motor coegi regulariter torques controls.
AGV motus imperat.
Salus sensorem detegit periculum.
STO signum reducitur.
Motor coegi cuneos generationis Aureus.
AGV rempublicam salvam intrat.
Salutis conditio tollitur.
STO est reset.
Aureus motor potens est.
AGV operationem repetit.
Feature |
Software Stop |
STO Function |
|---|---|---|
Imperium Methodo |
motus imperium |
salus circuitu |
Salus Level |
Latin imperium |
Eget salutem |
Communication Dependency |
required |
Independent |
Torque remotionem |
Imperium stop |
Direct Aureus disable |
Subitis Application |
Limited |
Idoneus |
STO munus est salus essentialis pro motoribus servo AGV integratis . Sicut AGVs intelligentiores facti sunt et late in ambitus industriae adhibiti, impediens torques motoriis ignoratus est criticus pro tuta operatione.
Integrando STO in motoribus servo, AGV artifices consequi possunt:
Subitis responsio citius
Melior operator salutem
Simplicior ratio design
Melius obsequio cum signis internationalibus
Pro tunc generationis systemata AGV et AMR, motorum servo integrata cum STO facultatem praebent solutionem motus tutiorem, certius, et efficaciorem solutionem moderaminis.
STO motores AGV expediti late in usu sunt:
AGVs bona oneraria inter tabulas et stationes eligo. STO adiuvat ne inopinati motus cum operarii zonas operantes intrant.
In autocinetis, electronicis, et machinis officinarum, AGVs prope opifices productionis agunt. STO machinam humanam collaborationem meliorem praestat.
Praecisa et tuta vectura requiritur ad materias sensitivas. STO adiuvat ut certam operationem in ambitibus moderandis obtineant.
Nam summus payload AGVs, immoderatus motus pericula significantes creare potest. STO additam tutelam iacuit praebet.
Sicut AGVs evolvendo ad altiorem autonomiam et intelligentiam, requisita salus augere perget.
Future AGV systemata motoria probabile erit integrare:
Superior SIL-munera salus rated
Provectus diagnostica feedback
Salus communicationis protocols
Praedictio culpae deprehensio
AI-fundatur vigilantia salutem
STO una e technologiarum fundamentalium mobilium robotarum autonomorum remanebit, quia methodum simplicem, certam et internationalem agnitam praebet ut torques motoris non ignorati praebeat.
STO (Safe Torque Off) munus est pluma critica salus pro motoribus hodiernis AGV . Curat ut motores non possint generare intentos torques in condicionibus subitis, operationibus conservandis, vel eventa salutis.
Cum traditionalibus programmatibus sistendi modos comparatus, STO citius responsionem praebet, altiorem fidem, meliorem salutem obsequio, meliorem operatorium et armorum tutelam.
Sicut AGVs pergunt dilatare in officinas callidas, apothecas automatas, et systemata logistics intelligentes, eligentes AGV motores cum integra STO facultate , magis magisque momenti erunt ad solutiones consequendas tuta, efficientes, et futurae automationis paratae.
Responsio:
STO (Tutus Torque Off) est pluma utilitatis salus quae motoris facultatem inactivare torquem generandi sine copia principalis potentiae disiungit. In motoribus AGV, STO motus inexplicabilis prohibet productio torques in gradu activitatis, in opportunitatibus, conservationibus, et abnormalibus conditionibus operantibus, salutem meliorem.
Responde:
AGV motores STO functione indigent, quia AGVs agunt in ambitibus ubi homines et machinae simul cooperantur. STO certa salus mechanismum praebet ne motus motoris inopinati per errores programmatis, defectus communicationis, vitia moderatoris, vel mandata falsa prohibeant.
Responde:
STO opera salutis accipiendo signum ab machinis ut subitis globulis sistendis, scannariis salute, vel salute PLCs. Semel reducitur, motor coegi continuo generationem torquem impedit, impediendo motorem AGV ne vim trahendi efficiat servato copiae potentiae coniunctae.
Responsio:
Mandatum commune motoris sistendum innititur in programmate potestate et communicatione inter moderatorem ac motorem coegi. STO circuitu securitatis independens utitur ad torquem generationis directe disable, dum citius responsionem et securitatem altiorem in adiunctis subitis fidem adhibet.
Responsio:
STO non requiritur ad omne systema AGV, sed valde commendatur pro AGVs et AMRs in ambitibus industrialibus operantibus, ubi salus functionis magni momenti est. STO adiuvat artifices ad salutem requisita et pericula minuenda cum motu motore inopinato consociata.
Responsio:
STO definitur in signis utilitatis internationalis salus, inter IEC 61800-5-2 , IEC 61508 , et ISO 13849-1 . AGV systemata motoria cum STO facultatem adiutorii fabricantes fabricant tutiorem automationem instrumenti qui requisita securitatis globalis occurrit.
Responsio:
No. Post STO activationem, motor AGV debet perficere processus rete salutis antequam Aureus iterum dare potest. Sileo methodus in AGV consilio salus et conformatio systematis pendent.
Responde:
Integrati AGV motores servo cum STO praebent solutionem pacti et certae solutionis motrices componendo, interfaciendi, coegi, encoder, communicationis interfaciei, et munus salutis in unam systematicam. Beneficia includunt reducta wiring, faciliorem institutionem, melioratam salutem, et melior ratio firmitatis.
Responsio:
No. STO principalem copiam potentiarum regulariter non disiungit. Sed mobilitas coegi facultatem torques generandi priuat. Hoc systema permittit ut energiae mansurae dum rotationis motoris ignoratae impediant.
Responsio:
Sicut AGVs et AMRs citius fiunt, smarter, et latius in officinis captiosis et apothecae automated, requisita salutis augere pergunt. STO iacuit certa salus quae machinam humanam cooperationem sustinet et systemata automataria provecta sustentat.


