

Aufrufe: 0 Autor: Site-Editor Veröffentlichungszeit: 06.08.2026 Herkunft: Website


Mit der rasanten Entwicklung intelligenter Fabriken, automatisierter Lager und intelligenter Logistik sind Fahrerlose Transportfahrzeuge (FTS) zu unverzichtbaren Geräten für die Verbesserung der Produktionseffizienz und die Reduzierung manueller Handhabungsvorgänge geworden. Da AGVs näher am Menschen arbeiten und mit komplexen Industrieumgebungen interagieren, ist die funktionale Sicherheit zu einer entscheidenden Anforderung für AGV-Bewegungssysteme geworden.
Das Motorsystem ist eine der wichtigsten Komponenten eines AGV, da es Bewegung, Beschleunigung, Bremsen und Positionierungsgenauigkeit direkt steuert. Allerdings reicht das bloße Anhalten des Motors durch herkömmliche Steuerbefehle nicht immer aus, um die Sicherheit zu gewährleisten. Kommunikationsverzögerungen, Softwarefehler, Steuerungsfehler oder unerwartete Systemfehler können dazu führen, dass der Motor weiterhin Drehmoment erzeugt, selbst wenn ein Stoppbefehl ausgegeben wurde.
Deshalb integrieren moderne AGV-Motorlösungen zunehmend die STO-Funktion (Safe Torque Off) . STO bietet einen zuverlässigen Sicherheitsmechanismus, der sofort verhindert, dass der Motor Drehmoment erzeugt, während gleichzeitig die Systemintegrität gewahrt bleibt und internationale Standards für funktionale Sicherheit erfüllt werden.
Für AGV-Hersteller und Automatisierungsingenieure verstehen wir, warum AGV-Motoren benötigen die STO-Funktion , um sicherere, zuverlässigere und effizientere autonome mobile Robotersysteme zu entwickeln.
STO (Safe Torque Off) ist eine funktionale Sicherheitsfunktion, die in modernen Motorantrieben, Servomotoren und AGV-Motorsystemen verwendet wird , um unbeabsichtigte Motorbewegungen zu verhindern.
Wenn STO aktiviert ist, stoppt der Motorantrieb sofort die Drehmomenterzeugung und verhindert so, dass der Motor eine Rotationskraft erzeugt, während die Hauptstromversorgung weiterhin angeschlossen bleibt.
Für AGV-Anwendungen (Automated Guided Vehicle) bietet STO eine zusätzliche Sicherheitsebene zum Schutz von Bedienern, Geräten und der Umgebung in Notfallsituationen oder Wartungsarbeiten.
Ein normaler Motorstoppbefehl beruht darauf, dass das Steuerungssystem den Motor anweist, anzuhalten.
Zum Beispiel:
Steuerung → Kommunikationsnetzwerk → Motorantrieb → Motorstopp
Diese Methode kann jedoch beeinträchtigt werden durch:
Softwarefehler
Kommunikationsfehler
Controllerfehler
STO bietet einen separaten Sicherheitskanal:
Sicherheitsgerät → STO-Eingang → Motorantrieb → Drehmoment deaktiviert
Dieser unabhängige Pfad verbessert die Zuverlässigkeit in kritischen Situationen.
AGVs arbeiten häufig neben Arbeitern in Fabriken und Lagerhäusern. STO hilft, unerwartete Bewegungen zu verhindern, die durch Folgendes verursacht werden:
Ausfälle des Steuerungssystems
Falsche Befehle
Elektrische Störungen
Da STO direkt auf der Motorantriebsebene funktioniert, kann das Drehmoment schneller abgeschaltet werden als standardmäßige softwarebasierte Stoppmethoden.
Dies hilft, Folgendes zu reduzieren:
Kollisionsrisiken
Geräteschaden
Sicherheitsrisiken
STO ist in den Industriesicherheitsstandards weithin anerkannt, darunter:
IEC 61800-5-2
IEC 61508
ISO 13849-1
Der Einsatz von STO-fähigen Motoren hilft AGV-Herstellern bei der Entwicklung von Systemen, die internationalen Sicherheitsanforderungen entsprechen.
Bei Wartungs- oder Inspektionsarbeiten verhindert STO eine versehentliche Aktivierung des Motors und sorgt gleichzeitig dafür, dass das System weiterhin mit Strom versorgt wird.
Dies verbessert die Sicherheit der Techniker und reduziert Ausfallzeiten.
STO (Safe Torque Off) ist eine wichtige Sicherheitsfunktion, die verhindert Verhindern Sie, dass AGV-Motoren ein unbeabsichtigtes Drehmoment erzeugen.
Durch die Abschaltung der drehmomenterzeugenden Funktion ohne Unterbrechung der Hauptstromversorgung bietet STO einen schnellen, zuverlässigen und normkonformen Schutz für moderne Automatisierungssysteme.
Für AGV- und AMR-Anwendungen bieten Motoren mit STO-Fähigkeit verbesserte Sicherheit, einfachere Systemintegration und höhere Betriebszuverlässigkeit.
Besfoc IDC60 Integrierte DC-Servomotoren für AGV/AMR
Integrierter BLDC-Servomotor IDC60 – hocheffiziente, kompakte und intelligente Bewegungssteuerungslösung mit geschlossenem Regelkreis |
||

|
Produktübersicht: Der integrierte BLDC-Servomotor IDC60 von Besfoc ist eine kompakte NEMA 24-Lösung, die Motor, Antrieb und Encoder in einer Einheit vereint. Es bietet eine präzise Regelung, ein stabiles Drehmoment und eine schnelle Reaktion. Sein integriertes Design reduziert die Verkabelung und spart Platz. |
|
Wichtige technische Highlights
|
||
Typische Anwendungen
|
||
Parameter |
IDC60-Spezifikation |
Motortyp |
Integrierter BLDC-Servomotor |
Rahmengröße |
60mm |
Leistungsbereich |
200W / 400W |
Nennspannung |
24V / 48V |
Nenngeschwindigkeit |
3000 U/min |
Nenndrehmoment |
0,63 Nm / 1,27 Nm |
Encoder |
17-Bit-Magnetkodierer |
Kommunikation |
Puls / RS485 / CANopen |
Optionale Funktionen |
Getriebe, Bremse, Lüfter |

|

|

|

|

|
|---|---|---|---|---|
Welle |
Anschlussgehäuse |
Schneckengetriebe |
Planetengetriebe |
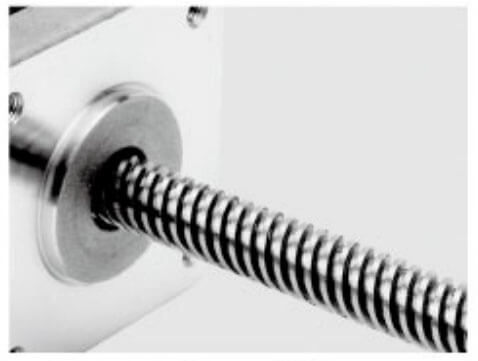
Leitspindel |

|

|

|

|

|
Lineare Bewegung |
Kugelumlaufspindel |
Bremse |
IP-Ebene |
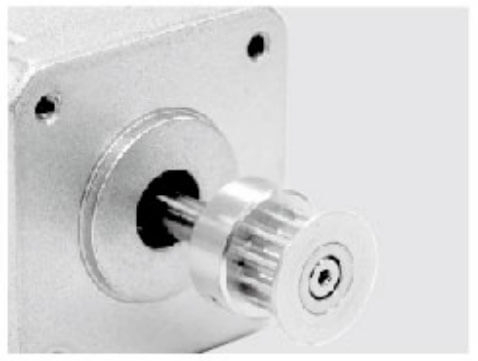
|
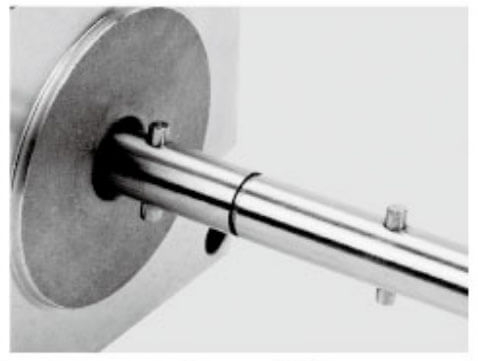
|
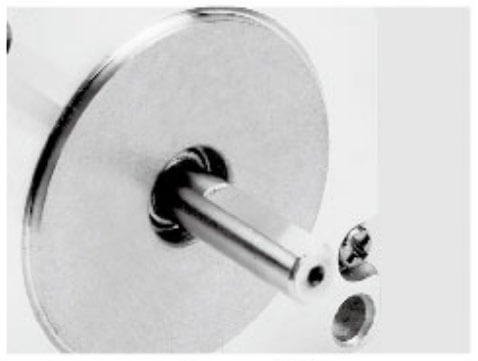
|
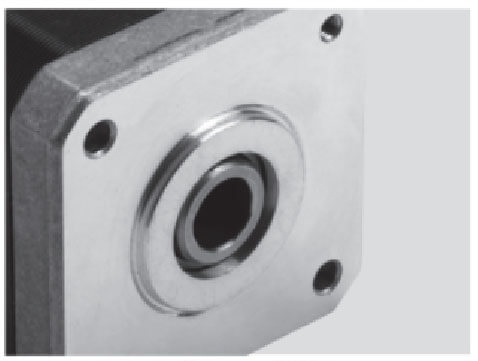
|
|
|
|---|---|---|---|---|---|
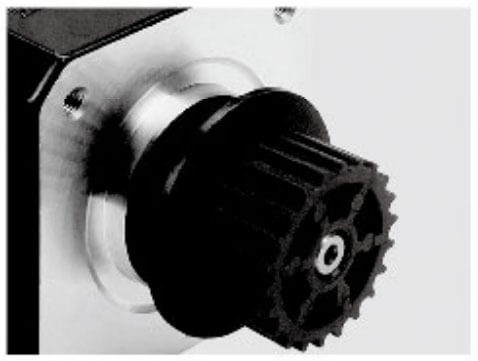
Aluminium-Riemenscheibe |
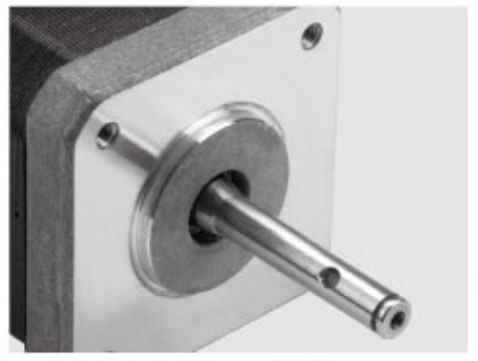
Wellenstift |
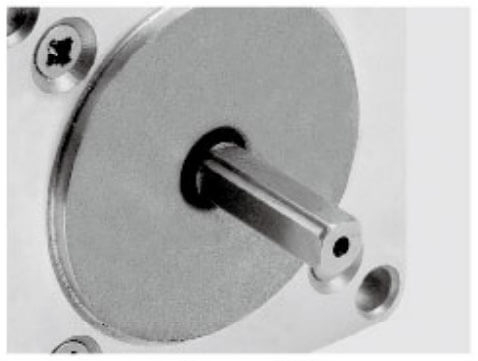
Einzelner D-Schaft |
Hohlwelle |
Kunststoffrolle |
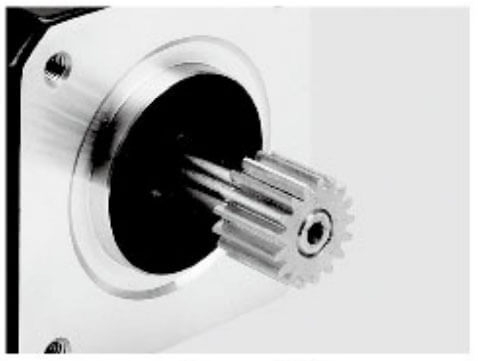
Gang |
|
|
|
|
|
|
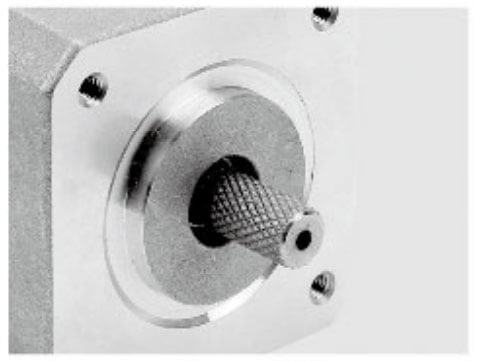
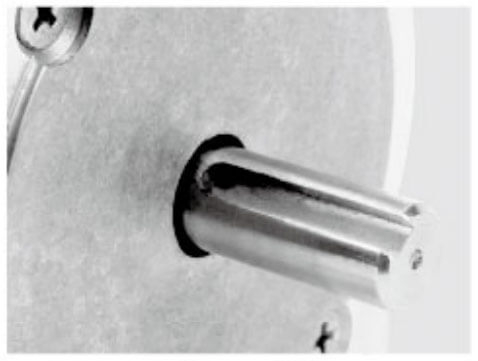
Rändelung |
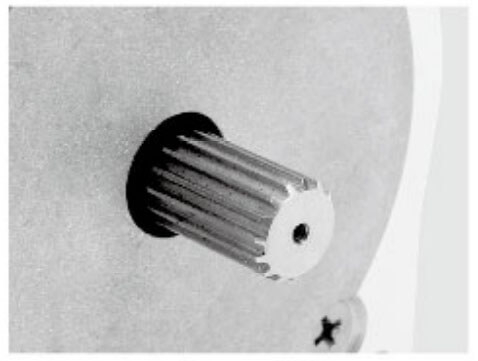
Wälzfräserwelle |
Schraubenschaft |
Hohlwelle |
Doppelter D-Schaft |
Keilnut |
Viele herkömmliche AGV-Systeme basieren auf softwarebasierten Stoppmethoden. Beispielsweise sendet der Hauptcontroller einen Befehl wie:
'Motor stoppen.'
Die Motorsteuerung empfängt diesen Befehl und reduziert schrittweise die Geschwindigkeit, bis das Fahrzeug stoppt.
Obwohl diese Methode im Normalbetrieb funktioniert, weist sie in sicherheitskritischen Situationen Einschränkungen auf.
AGVs hängen stark von der Kommunikation zwischen mehreren Geräten ab, darunter:
Industriecomputer
Motion-Controller
Motorantriebe
Sensoren
Navigationssysteme
Bei Kommunikationsfehlern kann es sein, dass der Stoppbefehl den Motorantrieb nicht korrekt erreicht.
Mögliche Ursachen sind:
Kommunikationsunterbrechung
Netzwerkfehler
Fehlfunktion des Controllers
Softwarefehler
Falsche Programmierung
STO bietet einen unabhängigen Sicherheitskanal, der nicht auf normale Bewegungssteuerungssoftware angewiesen ist.
Ein Standard-Bremsbefehl reduziert die Motorgeschwindigkeit, eliminiert jedoch nicht unbedingt die Drehmomenterzeugung.
Zum Beispiel während einer Notsituation:
Der Motor kann weiterhin ein Haltemoment erzeugen.
Das Fahrzeug könnte weiterhin gegen ein Hindernis stoßen.
Während der Wartung kann es zu unerwarteten Bewegungen kommen.
STO stellt sicher, dass der Motor kein Antriebsdrehmoment erzeugen kann, wodurch ein sichererer Zustand für Bediener und Ausrüstung entsteht.
Der Hauptvorteil von STO besteht in der Verbesserung der Sicherheit von Personal und Ausrüstung.
AGVs werden häufig in Umgebungen eingesetzt, in denen sich Menschen und Maschinen denselben Arbeitsbereich teilen, darunter:
Fertigungswerkstätten
Lagerhäuser
Montagelinien
Vertriebszentren
Pharmazeutische Einrichtungen
Wenn ein Bediener den Arbeitsbereich betritt oder ein unerwartetes Hindernis auftaucht, kann STO das Motordrehmoment schnell deaktivieren und gefährliche Bewegungen verhindern.
Dies macht AGVs sicherer für kollaborative Industrieumgebungen.
Moderne industrielle Automatisierungssysteme müssen strenge Sicherheitsvorschriften einhalten.
AGV-Motoren mit STO-Funktion helfen Herstellern, Anforderungen internationaler Standards zu erfüllen, wie zum Beispiel:
IEC 61800-5-2: Elektrische Antriebssysteme mit einstellbarer Drehzahl – Funktionale Sicherheit
IEC 61508: Funktionale Sicherheit elektrischer/elektronischer Systeme
ISO 13849-1: Sicherheitsbezogene Teile von Steuerungssystemen
STO wird allgemein als grundlegende Sicherheitsfunktion mit hoher Zuverlässigkeit bei ordnungsgemäßer Implementierung eingestuft.
Für AGV-Hersteller, die auf globale Märkte abzielen, kann die STO-Fähigkeit die Wettbewerbsfähigkeit ihrer Produkte erheblich verbessern.
Herkömmliche Stoppmethoden hängen von der Softwareverarbeitungszeit ab:
Sensorerkennung → Controller-Entscheidung → Kommunikation → Motorbefehl → Motorreaktion
Dieser Vorgang kann zu Verzögerungen führen.
STO verkürzt die Reaktionszeit, da sich das Sicherheitssignal direkt auf den Drehmomenterzeugungspfad des Motorantriebs auswirkt.
Bei Hochgeschwindigkeits-AGVs kann diese schnelle Reaktion Folgendes reduzieren:
Bremsweg
Kollisionsgefahr
Geräteschaden
Gefahren für den Bediener
Häufiges Notbremsen kann zu einer Belastung mechanischer Komponenten führen.
Herkömmliche Notbremsungen können Folgendes umfassen:
Plötzliche Motorbremsung
Aufprall auf das Getriebe
Rad rutscht
Mechanische Vibration
Durch die Kombination von STO mit kontrollierten Bremsstrategien können AGV-Systeme beides erreichen:
Sanftes Anhalten im Normalbetrieb
Sofortiger Drehmomentabbau bei Sicherheitsereignissen
Dies trägt dazu bei, die Lebensdauer zu verlängern von:
Getriebe
Antriebsräder
Kupplungen
Mechanische Übertragungskomponenten
STO (Safe Torque Off) ist eine wichtige Sicherheitsfunktion, die in modernen AGV-Motorsystemen verwendet wird , um unbeabsichtigte Bewegungen zu verhindern. Dadurch wird die Fähigkeit des Motors zur Drehmomenterzeugung deaktiviert, während die Hauptstromversorgung angeschlossen bleibt.
Für AGVs, die in der Nähe von Menschen, Maschinen und komplexen Umgebungen eingesetzt werden, bietet STO eine zuverlässige Sicherheitsschicht, um Risiken durch Motorfehler, Steuerungsfehler oder Notfallsituationen zu reduzieren.
Eine Sicherheitsvorrichtung erkennt eine potenzielle Gefahr, wie zum Beispiel:
Aktivierung der Not-Aus-Taste
Erkennung von Sicherheitsscannern
Öffnen der Tür oder der Schutzvorrichtung
Unterbrechung des Sicherheitssignals der Steuerung
Die Sicherheitssteuerung sendet dann ein STO-Signal an den AGV-Motorantrieb.
Der STO-Eingang empfängt das Sicherheitssignal über einen speziellen Sicherheitskreis.
Zu den gängigen Sicherheitsvorrichtungen gehören:
Sicherheits-SPS
Sicherheitsrelais
Not-Aus-System
Sicherheitssensoren
Die STO-Schaltung arbeitet unabhängig von der normalen Motorsteuerungskommunikation.
Nach Erhalt des STO-Befehls blockiert der Motorantrieb sofort die zur Drehmomenterzeugung erforderliche Energie.
Der Motor:
Hört auf, elektromagnetisches Drehmoment zu erzeugen
Kann weder beschleunigen noch die Antriebskraft aufrechterhalten
Geht in einen sicheren Zustand über
Die Stromversorgung des Motors muss nicht unbedingt unterbrochen werden.
Nachdem das Sicherheitsproblem behoben wurde:
Das STO-Signal wird freigegeben
Der Motorantrieb führt eine Sicherheitsüberprüfung durch
Die Drehmomentabgabe ist wieder aktiviert
Das AGV nimmt den Betrieb wieder auf
Die Neustartbedingungen hängen vom Sicherheitsdesign des AGV ab.
Ein typisches AGV-Motorsystem umfasst:
Sicherheitssensor ↓ Sicherheits-SPS/-Relais ↓ STO-Eingang ↓ Motorantrieb ↓ AGV-Motor Dieser unabhängige Sicherheitspfad stellt sicher, dass der Motor auch bei Problemen mit der Hauptsteuerung gestoppt werden kann.
AGVs arbeiten häufig in der Nähe von Bedienern. STO trägt dazu bei, unbeabsichtigtes Motordrehmoment zu verhindern, das durch Folgendes verursacht wird:
Softwarefehler
Kommunikationsfehler
Controllerfehler
Herkömmliche Stoppmethoden basieren auf:
Steuerung → Kommunikation → Motorbefehl → Stopp
STO deaktiviert das Drehmoment direkt auf Antriebsebene und verkürzt so die Reaktionszeit.
AGV-Motoren mit STO tragen dazu bei, die Anforderungen der Arbeitssicherheit zu erfüllen, darunter:
IEC 61800-5-2
ISO 13849-1
IEC 61508
STO reduziert Risiken durch unerwartete Motorbewegungen und schützt:
Betreiber
AGV-Ladungen
Mechanische Komponenten
Produktionsausrüstung
Funktion |
Normaler Stopp |
STO |
|---|---|---|
Kontrollmethode |
Softwarebefehl |
Sicherheitsschaltung |
Drehmomententfernung |
Nicht sofort garantiert |
Deaktiviert das Drehmoment direkt |
Kommunikationsabhängigkeit |
Erforderlich |
Unabhängig |
Sicherheitsniveau |
Standardsteuerung |
Funktionale Sicherheit |
Anwendung |
Täglicher Betrieb |
Notfallsituationen |
STO wird häufig verwendet in:
Lager-FTFs
Autonome mobile Roboter (AMRs)
Fabriktransportroboter
Mobile Schwerlastroboter
Kollaborative Automatisierungssysteme
Dies ist besonders wertvoll für AGVs mit integrierten Servomotoren , bei denen Motor, Antrieb, Encoder und Kommunikationssystem in einer kompakten Einheit vereint sind.
STO ist eine wichtige Sicherheitsfunktion in AGV-Motorsystemen, die eine unbeabsichtigte Drehmomenterzeugung verhindert und die Betriebssicherheit verbessert.
Durch die Schaffung eines unabhängigen Sicherheitskontrollpfads ermöglicht STO, dass AGVs in Notfällen schnell in einen sicheren Zustand gelangen und gleichzeitig die Systemzuverlässigkeit aufrechterhalten.
Bei modernen AGV- und AMR-Anwendungen trägt die Auswahl von Motoren mit integrierter STO-Funktion dazu bei, einen sichereren Betrieb, eine einfachere Compliance und eine zuverlässigere Automatisierungsleistung zu erreichen.
Obwohl STO- und Not-Aus-Systeme verwandt sind, dienen sie unterschiedlichen Zwecken.
Funktion |
Not-Aus |
STO |
|---|---|---|
Zweck |
Stoppen Sie den gefährlichen Maschinenbetrieb |
Motordrehmoment entfernen |
Operationsmethode |
Sicherheitsbefehl |
Sicherheitsfunktion auf Fahrebene |
Stromunterbrechung |
Kann die Stromversorgung unterbrechen |
Normalerweise bleibt die Stromversorgung bestehen |
Reaktionsgeschwindigkeit |
Hängt vom Systemdesign ab |
Sehr schnell |
Anwendung |
Vollständige Notabschaltung der Maschine |
Motorsicherheitskontrolle |
Bei AGV-Anwendungen ist STO normalerweise Teil einer vollständigen Sicherheitsarchitektur und kein Ersatz für Not-Aus-Geräte.
AGVs arbeiten in dynamischen Umgebungen, in denen sich Menschen, Maschinen und Roboter oft den gleichen Arbeitsbereich teilen.
Ohne STO kann es aus folgenden Gründen zu unerwarteten Bewegungen kommen:
Controller-Fehler
Kommunikationsfehler
Softwarefehler
Falsche Bewegungsbefehle
Die STO-Funktion deaktiviert direkt die Drehmomenterzeugung im Motorantrieb und stellt so sicher, dass das AGV keine Antriebskraft mehr erzeugen kann.
Integrierte Servomotoren sind stark auf Kommunikationssysteme angewiesen wie:
CANopen
EtherCAT
Modbus RTU
RS485
Obwohl diese Protokolle eine genaue Bewegungssteuerung ermöglichen, reichen sie für sicherheitskritische Funktionen nicht immer aus.
STO arbeitet unabhängig vom normalen Steuernetzwerk:
Sicherheitsgerät → STO-Eingang → Integrierter Motorantrieb → Drehmoment deaktiviert
Diese Trennung verbessert die Systemsicherheit und -zuverlässigkeit.
Herkömmliche Notstopps hängen normalerweise von Softwarebefehlen ab:
AGV-Controller → Motorbefehl → Motorverzögerung
Bei diesem Vorgang kann es zu Verzögerungen kommen.
Mit STO:
Notsignal → STO-Aktivierung → Drehmoment entfernt
Der Motor hört schnell auf, Drehmoment zu erzeugen, wodurch das Risiko verringert wird:
Kollision
Ladungsschaden
Verletzung des Bedieners
Da integrierte Servomotoren bereits mehrere Funktionen vereinen, entfällt durch die Hinzufügung von STO die Notwendigkeit zusätzlicher externer Sicherheitshardware.
Zu den Vorteilen gehören:
Reduzierte Schrankgröße
Weniger Kabel
Vereinfachte Verkabelung
Einfachere Installation
Weniger Komponenten bedeuten weniger potenzielle Fehlerquellen.
Ein integrierter Motor mit STO reduziert die Abhängigkeit von:
Externe Motorantriebe
Zusätzliche Sicherheitsmodule
Komplexe Verkabelungsverbindungen
Dies verbessert die Gesamtzuverlässigkeit des AGV-Systems.
STO hilft integrierten AGV-Servomotoren dabei, industrielle Anforderungen an die funktionale Sicherheit zu erfüllen, darunter:
IEC 61800-5-2
ISO 13849-1
IEC 61508
Für AGV-Hersteller, die auf globalen Märkten verkaufen, wird die STO-Fähigkeit zu einer wichtigen Anforderung.
Ein typischer STO-Vorgang umfasst:
Sicherheitskreis ist aktiv.
STO-Eingänge bleiben aktiviert.
Der Motorantrieb regelt das Drehmoment normal.
AGV führt Bewegungsbefehle aus.
Sicherheitssensor erkennt Gefahr.
STO-Signal ist aktiviert.
Motorantrieb blockiert Drehmomenterzeugung.
AGV geht in einen sicheren Zustand über.
Sicherheitsbedingung wurde entfernt.
STO wird zurückgesetzt.
Motordrehmoment ist aktiviert.
AGV nimmt den Betrieb wieder auf.
Besonderheit |
Software-Stopp |
STO-Funktion |
|---|---|---|
Kontrollmethode |
Bewegungsbefehl |
Sicherheitsschaltung |
Sicherheitsniveau |
Standardsteuerung |
Funktionale Sicherheit |
Kommunikationsabhängigkeit |
Erforderlich |
Unabhängig |
Drehmomententfernung |
Kontrollierter Stopp |
Deaktivierung des direkten Drehmoments |
Notfallanwendung |
Beschränkt |
Geeignet |
Die STO-Funktion ist ein wesentliches Sicherheitsmerkmal für integrierte AGV-Servomotoren . Da AGVs immer intelligenter werden und in industriellen Umgebungen immer häufiger eingesetzt werden, ist die Vermeidung unbeabsichtigter Motordrehmomente für einen sicheren Betrieb von entscheidender Bedeutung.
Durch die Integration von STO in Servomotoren können AGV-Hersteller Folgendes erreichen:
Schnellere Notfallreaktion
Verbesserte Bedienersicherheit
Vereinfachtes Systemdesign
Bessere Einhaltung internationaler Standards
Für AGV- und AMR-Systeme der nächsten Generation bieten integrierte Servomotoren mit STO-Fähigkeit eine sicherere, zuverlässigere und effizientere Bewegungssteuerungslösung.
Mit STO ausgestattete AGV-Motoren werden häufig eingesetzt in:
AGVs transportieren Waren zwischen Lagerbereichen und Kommissionierplätzen. STO trägt dazu bei, unerwartete Bewegungen zu verhindern, wenn Arbeiter Betriebsbereiche betreten.
In Automobil-, Elektronik- und Maschinenfabriken werden AGVs in der Nähe von Produktionsmitarbeitern eingesetzt. STO verbessert die Sicherheit der Zusammenarbeit zwischen Mensch und Maschine.
Für sensible Materialien ist ein präziser und sicherer Transport erforderlich. STO trägt dazu bei, einen zuverlässigen Betrieb in kontrollierten Umgebungen sicherzustellen.
Bei AGVs mit hoher Nutzlast können unkontrollierte Bewegungen erhebliche Risiken mit sich bringen. STO bietet eine zusätzliche Schutzschicht.
Mit der Weiterentwicklung von AGVs hin zu höherer Autonomie und Intelligenz werden die Sicherheitsanforderungen weiter steigen.
Zukünftige AGV-Motorsysteme werden wahrscheinlich Folgendes integrieren:
Höhere SIL-bewertete Sicherheitsfunktionen
Erweitertes diagnostisches Feedback
Sicherheitskommunikationsprotokolle
Vorausschauende Fehlererkennung
KI-basierte Sicherheitsüberwachung
STO wird eine der grundlegenden Sicherheitstechnologien für autonome mobile Roboter bleiben, da es eine einfache, zuverlässige und international anerkannte Methode zur Verhinderung unbeabsichtigter Motordrehmomente bietet.
Die STO-Funktion (Safe Torque Off) ist eine wichtige Sicherheitsfunktion für moderne AGV-Motoren . Es stellt sicher, dass Motoren in Notsituationen, Wartungsarbeiten oder Sicherheitsereignissen kein unbeabsichtigtes Drehmoment erzeugen können.
Im Vergleich zu herkömmlichen softwarebasierten Stoppmethoden bietet STO eine schnellere Reaktion, höhere Zuverlässigkeit, eine verbesserte Einhaltung der Sicherheitsvorschriften und einen besseren Schutz für Bediener und Ausrüstung.
Da AGVs weiterhin in intelligente Fabriken, automatisierte Lager und intelligente Logistiksysteme expandieren, wird die Auswahl von AGV-Motoren mit integrierter STO-Funktion immer wichtiger, um sichere, effiziente und zukunftsfähige Automatisierungslösungen zu erreichen.
Antwort:
STO (Safe Torque Off) ist eine funktionale Sicherheitsfunktion, die die Fähigkeit des Motors deaktiviert, Drehmoment zu erzeugen, ohne die Hauptstromversorgung zu trennen. Bei AGV-Motoren verhindert STO unbeabsichtigte Bewegungen, indem es die Drehmomenterzeugung auf Antriebsebene stoppt und so die Sicherheit bei Notfällen, Wartungsarbeiten und anormalen Betriebsbedingungen verbessert.
Antwort:
AGV-Motoren benötigen die STO-Funktion, da AGVs in Umgebungen eingesetzt werden, in denen Menschen und Maschinen zusammenarbeiten. STO bietet einen zuverlässigen Sicherheitsmechanismus, um unerwartete Motorbewegungen zu verhindern, die durch Softwarefehler, Kommunikationsfehler, Steuerungsfehler oder falsche Befehle verursacht werden.
Antwort:
STO funktioniert durch den Empfang eines Sicherheitssignals von Geräten wie Not-Aus-Tastern, Sicherheitsscannern oder Sicherheits-SPS. Nach der Aktivierung blockiert der Motorantrieb sofort die Drehmomenterzeugung und verhindert so, dass der AGV-Motor Antriebskraft erzeugt, während die Stromversorgung angeschlossen bleibt.
Antwort:
Ein normaler Motorstoppbefehl basiert auf Softwaresteuerung und Kommunikation zwischen der Steuerung und dem Motorantrieb. STO verwendet einen unabhängigen Sicherheitskreis, um die Drehmomenterzeugung direkt zu deaktivieren und so in Notsituationen eine schnellere Reaktion und eine höhere Sicherheitszuverlässigkeit zu ermöglichen.
Antwort:
STO ist nicht für jedes AGV-System erforderlich, wird jedoch dringend für AGVs und AMRs empfohlen, die in Industrieumgebungen eingesetzt werden, in denen funktionale Sicherheit wichtig ist. STO hilft Herstellern, Sicherheitsanforderungen zu erfüllen und Risiken im Zusammenhang mit unerwarteten Motorbewegungen zu reduzieren.
Antwort:
STO ist in internationalen Normen zur funktionalen Sicherheit definiert, darunter IEC 61800-5-2, , IEC 61508 und ISO 13849-1 . AGV-Motorsysteme mit STO-Fähigkeit helfen Herstellern, sicherere Automatisierungsgeräte zu entwickeln, die globale Sicherheitsanforderungen erfüllen.
Antwort:
Nein. Nach der STO-Aktivierung muss der AGV-Motor einen Sicherheits-Reset-Vorgang abschließen, bevor das Drehmoment wieder aktiviert werden kann. Die Neustartmethode hängt vom Sicherheitsdesign des AGV und der Konfiguration des Steuerungssystems ab.
Antwort:
Integrierte AGV-Servomotoren mit STO bieten eine kompakte und zuverlässige Bewegungslösung, indem sie Motor, Antrieb, Encoder, Kommunikationsschnittstelle und Sicherheitsfunktion in einem System kombinieren. Zu den Vorteilen gehören eine geringere Verkabelung, eine einfachere Installation, eine verbesserte Sicherheit und eine höhere Systemzuverlässigkeit.
Antwort:
Nein. STO unterbricht normalerweise nicht die Hauptstromversorgung. Stattdessen wird die Fähigkeit des Motorantriebs zur Drehmomenterzeugung deaktiviert. Dadurch bleibt das System mit Strom versorgt und verhindert gleichzeitig eine unbeabsichtigte Drehung des Motors.
Antwort:
Da AGVs und AMRs immer schneller und intelligenter werden und in intelligenten Fabriken und automatisierten Lagern häufiger eingesetzt werden, steigen die Sicherheitsanforderungen weiter. STO bietet eine zuverlässige Sicherheitsschicht, die eine sicherere Mensch-Maschine-Zusammenarbeit und fortschrittliche Automatisierungssysteme unterstützt.


