

การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 2026-08-06 ที่มา: เว็บไซต์


ด้วยการพัฒนาอย่างรวดเร็วของโรงงานอัจฉริยะ คลังสินค้าอัตโนมัติ และลอจิสติกส์อัจฉริยะ ยานพาหนะนำทางอัตโนมัติ (AGV) ได้กลายเป็นอุปกรณ์สำคัญในการปรับปรุงประสิทธิภาพการผลิตและลดการดำเนินการจัดการด้วยมือ เนื่องจาก AGV ทำงานใกล้ชิดกับมนุษย์และมีปฏิสัมพันธ์กับสภาพแวดล้อมทางอุตสาหกรรมที่ซับซ้อน ความปลอดภัยในการใช้งานจึงกลายเป็นข้อกำหนดที่สำคัญสำหรับระบบการเคลื่อนที่ของ AGV.
ระบบมอเตอร์เป็นหนึ่งในองค์ประกอบที่สำคัญที่สุดของ AGV เนื่องจากควบคุมการเคลื่อนไหว การเร่งความเร็ว การเบรก และความแม่นยำของตำแหน่งได้โดยตรง อย่างไรก็ตาม การหยุดมอเตอร์โดยใช้คำสั่งควบคุมแบบเดิมๆ นั้นไม่เพียงพอต่อการรับประกันความปลอดภัยเสมอไป ความล่าช้าในการสื่อสาร ซอฟต์แวร์ขัดข้อง ตัวควบคุมทำงานผิดปกติ หรือข้อผิดพลาดของระบบที่ไม่คาดคิดอาจทำให้มอเตอร์สร้างแรงบิดต่อไปได้แม้ว่าจะมีการออกคำสั่งหยุดก็ตาม
นี่คือสาเหตุที่โซลูชันมอเตอร์ AGV สมัยใหม่ผสานรวม ฟังก์ชัน STO (Safe Torque Off) มาก ขึ้น STO มีกลไกความปลอดภัยที่เชื่อถือได้ ซึ่งจะป้องกันไม่ให้มอเตอร์สร้างแรงบิดในทันที ขณะเดียวกันก็รักษาความสมบูรณ์ของระบบและเป็นไปตามมาตรฐานความปลอดภัยด้านการทำงานระดับสากล
สำหรับผู้ผลิต AGV และวิศวกรระบบอัตโนมัติ เข้าใจ เหตุผลแล้ว มอเตอร์ AGV ต้องการฟังก์ชัน STO ซึ่งจำเป็นสำหรับการออกแบบระบบหุ่นยนต์เคลื่อนที่อัตโนมัติที่ปลอดภัย เชื่อถือได้มากขึ้น และมีประสิทธิภาพมากขึ้น
STO (Safe Torque Off) เป็นคุณลักษณะด้านความปลอดภัยที่ใช้งานได้ใน มอเตอร์ไดรฟ์ เซอร์โวมอเตอร์ และระบบมอเตอร์ AGV สมัยใหม่ เพื่อป้องกันการเคลื่อนที่ของมอเตอร์โดยไม่ได้ตั้งใจ
เมื่อเปิดใช้งาน STO มอเตอร์ไดรฟ์จะหยุดสร้างแรงบิดทันที เพื่อป้องกันไม่ให้มอเตอร์สร้างแรงหมุนในขณะที่ยังคงเชื่อมต่อกับแหล่งจ่ายไฟหลัก
สำหรับ การใช้งาน AGV (รถยนต์นำทางอัตโนมัติ) STO จัดให้มีชั้นความปลอดภัยเพิ่มเติมเพื่อปกป้องผู้ปฏิบัติงาน อุปกรณ์ และสภาพแวดล้อมโดยรอบในระหว่างสถานการณ์ฉุกเฉินหรือการดำเนินการบำรุงรักษา
คำสั่งหยุดมอเตอร์ปกติอาศัยระบบควบคุมเพื่อบอกให้มอเตอร์หยุด
ตัวอย่างเช่น:
ตัวควบคุม → เครือข่ายการสื่อสาร → มอเตอร์ไดรฟ์ → มอเตอร์หยุด
อย่างไรก็ตาม วิธีการนี้อาจได้รับผลกระทบจาก:
ข้อผิดพลาดของซอฟต์แวร์
ความล้มเหลวในการสื่อสาร
ข้อผิดพลาดของคอนโทรลเลอร์
STO จัดให้มีช่องทางความปลอดภัยแยกต่างหาก:
อุปกรณ์นิรภัย → อินพุต STO → มอเตอร์ขับเคลื่อน → แรงบิดไม่ทำงาน
เส้นทางอิสระนี้ช่วยเพิ่มความน่าเชื่อถือในระหว่างสถานการณ์วิกฤติ
AGV มักทำงานร่วมกับคนงานในโรงงานและคลังสินค้า STO ช่วยป้องกันการเคลื่อนไหวที่ไม่คาดคิดที่เกิดจาก:
ความล้มเหลวของระบบควบคุม
คำสั่งไม่ถูกต้อง
ข้อผิดพลาดทางไฟฟ้า
เนื่องจาก STO ทำงานโดยตรงที่ระดับการขับเคลื่อนของมอเตอร์ จึงสามารถปิดแรงบิดได้เร็วกว่าวิธีการหยุดโดยใช้ซอฟต์แวร์มาตรฐาน
ซึ่งจะช่วยลด:
ความเสี่ยงจากการชนกัน
ความเสียหายของอุปกรณ์
อันตรายจากความปลอดภัย
STO ได้รับการยอมรับอย่างกว้างขวางในด้านมาตรฐานความปลอดภัยทางอุตสาหกรรม ได้แก่:
IEC 61800-5-2
ไออีซี 61508
ISO 13849-1
การใช้มอเตอร์ที่เปิดใช้งาน STO ช่วยให้ผู้ผลิต AGV ออกแบบระบบที่ตรงตามข้อกำหนดด้านความปลอดภัยระหว่างประเทศ
ในระหว่างการบำรุงรักษาหรือการตรวจสอบ STO จะป้องกันการสั่งงานมอเตอร์โดยไม่ตั้งใจ ในขณะเดียวกันก็ปล่อยให้ระบบยังคงใช้พลังงานไฟฟ้าอยู่
ซึ่งจะช่วยปรับปรุงความปลอดภัยของช่างเทคนิคและลดการหยุดทำงาน
STO (Safe Torque Off) เป็นฟังก์ชันความปลอดภัยที่สำคัญที่ช่วยป้องกัน มอเตอร์ AGV จากการสร้างแรงบิดโดยไม่ตั้งใจ
ด้วยการตัดการเชื่อมต่อฟังก์ชันที่สร้างแรงบิดโดยไม่ต้องถอดแหล่งจ่ายไฟหลัก STO ให้การป้องกันที่รวดเร็ว เชื่อถือได้ และเป็นไปตามมาตรฐานสำหรับระบบอัตโนมัติสมัยใหม่
สำหรับการใช้งาน AGV และ AMR มอเตอร์ที่ติดตั้ง ความสามารถ STO มอบความปลอดภัยที่ดีขึ้น การรวมระบบที่ง่ายขึ้น และความน่าเชื่อถือในการปฏิบัติงานที่สูงขึ้น
Besfoc IDC60 เซอร์โวมอเตอร์กระแสตรงในตัวสำหรับ AGV/AMR
IDC60 เซอร์โวมอเตอร์ BLDC ในตัว — โซลูชันควบคุมการเคลื่อนที่แบบวงปิดประสิทธิภาพสูง กะทัดรัด และอัจฉริยะ |
||

|
ภาพรวมผลิตภัณฑ์: เซอร์โวมอเตอร์ BLDC ในตัว IDC60 จาก Besfoc เป็นโซลูชัน NEMA 24 ขนาดกะทัดรัดที่รวมมอเตอร์ ระบบขับเคลื่อน และตัวเข้ารหัสไว้ในเครื่องเดียว ให้การควบคุมวงปิดที่แม่นยำ แรงบิดที่มั่นคง และการตอบสนองที่รวดเร็ว การออกแบบแบบบูรณาการช่วยลดการเดินสายไฟ ประหยัดพื้นที่ |
|
ไฮไลท์ทางเทคนิคที่สำคัญ
|
||
การใช้งานทั่วไป
|
||
พารามิเตอร์ |
ข้อมูลจำเพาะของ IDC60 |
ประเภทมอเตอร์ |
เซอร์โวมอเตอร์ BLDC ในตัว |
ขนาดเฟรม |
60มม |
ช่วงพลังงาน |
200วัตต์ / 400วัตต์ |
แรงดันไฟฟ้าที่ได้รับการจัดอันดับ |
24V / 48V |
ความเร็วสูงสุด |
3000 รอบต่อนาที |
แรงบิดสูงสุด |
0.63 นิวตันเมตร / 1.27 นิวตันเมตร |
ตัวเข้ารหัส |
ตัวเข้ารหัสแม่เหล็ก 17 บิต |
การสื่อสาร |
พัลส์ / RS485 / CANopen |
คุณสมบัติเสริม |
กระปุกเกียร์ เบรก พัดลมระบายความร้อน |

|

|

|

|

|
|---|---|---|---|---|
เพลา |
ที่อยู่อาศัยเทอร์มินัล |
กระปุกเกียร์หนอน |
กระปุกเกียร์ดาวเคราะห์ |
ลีดสกรู |

|

|

|

|

|
การเคลื่อนที่เชิงเส้น |
บอลสกรู |
เบรค |
ระดับ IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
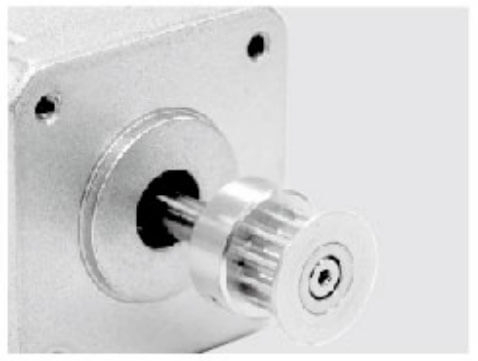
รอกอลูมิเนียม |
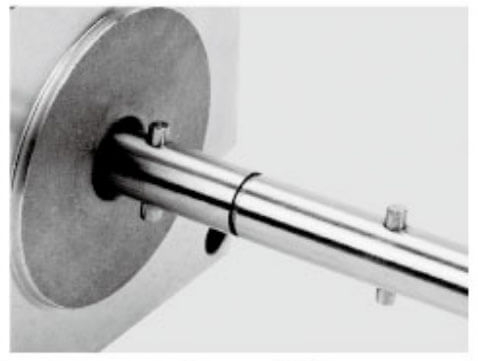
สลักเพลา |
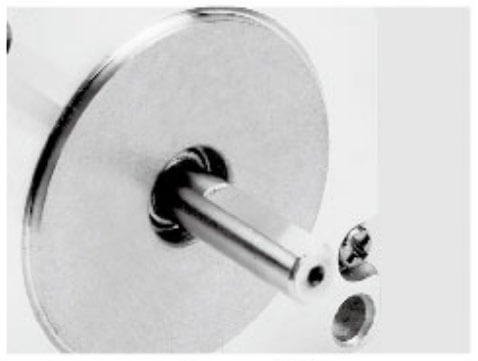
เพลา D เดี่ยว |
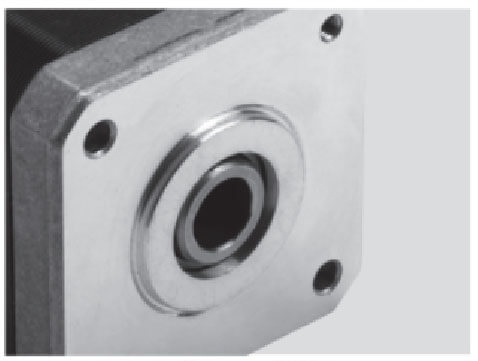
เพลากลวง |
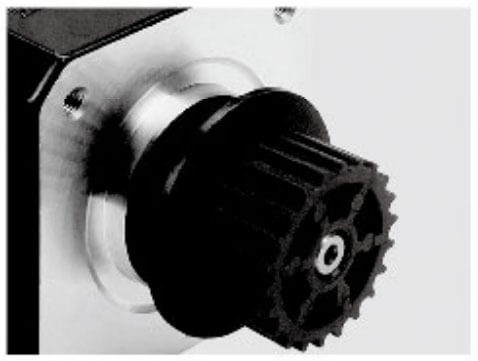
ลูกรอกพลาสติก |
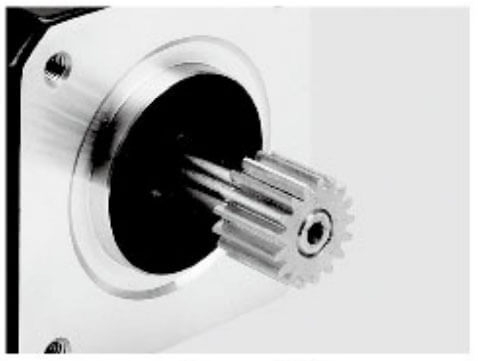
เกียร์ |
|
|
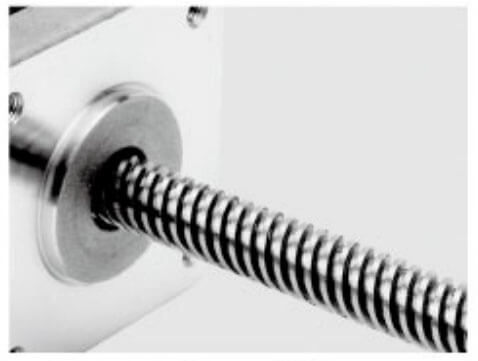
|
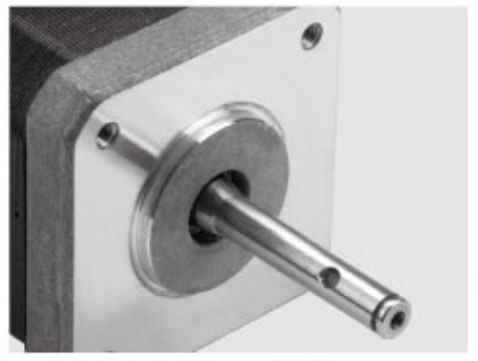
|
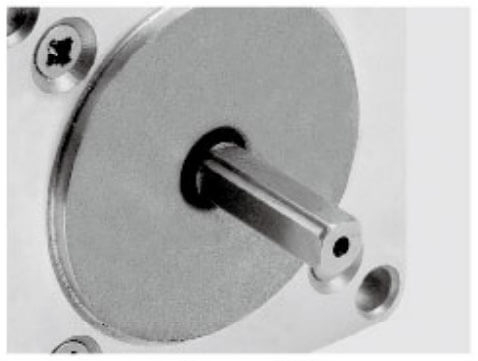
|
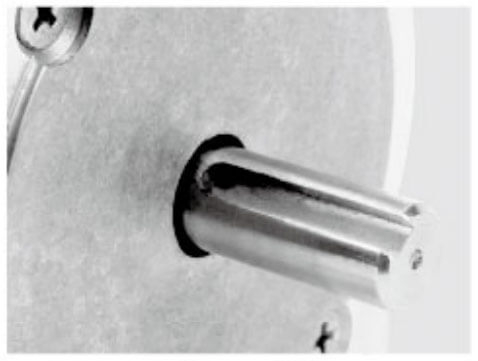
|
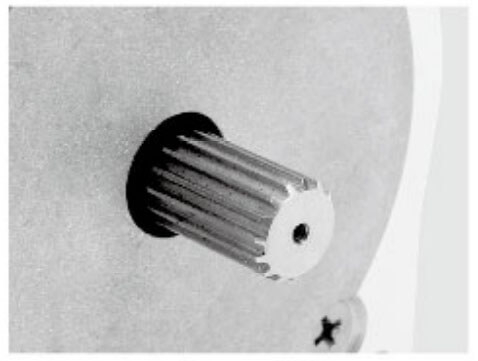
ปั้นนูน |
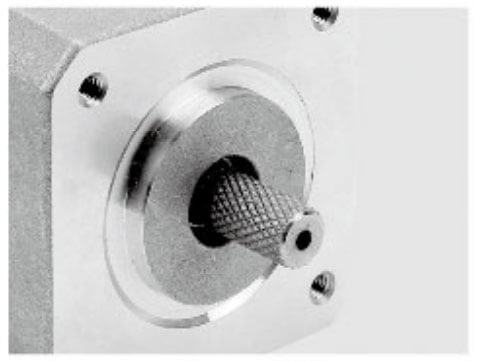
เพลา Hobbing |
เพลาสกรู |
เพลากลวง |
ดับเบิ้ลดีเพลา |
รูกุญแจ |
ระบบ AGV ทั่วไปหลายระบบอาศัยวิธีการหยุดโดยใช้ซอฟต์แวร์ ตัวอย่างเช่น ตัวควบคุมหลักจะส่งคำสั่งเช่น:
'หยุดมอเตอร์'
ตัวควบคุมมอเตอร์ได้รับคำสั่งนี้และค่อยๆ ลดความเร็วลงจนกระทั่งรถหยุด
แม้ว่าวิธีนี้จะใช้ได้ในระหว่างการดำเนินการตามปกติ แต่ก็มีข้อจำกัดในสถานการณ์ที่มีความสำคัญด้านความปลอดภัย
AGV ขึ้นอยู่กับการสื่อสารระหว่างอุปกรณ์หลายเครื่องเป็นอย่างมาก รวมถึง:
คอมพิวเตอร์อุตสาหกรรม
ตัวควบคุมการเคลื่อนไหว
มอเตอร์ขับเคลื่อน
เซนเซอร์
ระบบนำทาง
หากเกิดข้อผิดพลาดในการสื่อสาร คำสั่งหยุดอาจไปไม่ถึงมอเตอร์ขับเคลื่อนอย่างถูกต้อง
สาเหตุที่เป็นไปได้ ได้แก่:
การหยุดชะงักของการสื่อสาร
เครือข่ายล้มเหลว
คอนโทรลเลอร์ทำงานผิดปกติ
ข้อบกพร่องของซอฟต์แวร์
การเขียนโปรแกรมไม่ถูกต้อง
STO จัดให้มีช่องทางความปลอดภัยอิสระที่ไม่ต้องอาศัยซอฟต์แวร์ควบคุมการเคลื่อนไหวปกติ
คำสั่งเบรกแบบมาตรฐานจะลดความเร็วของมอเตอร์ แต่ไม่จำเป็นว่าจะช่วยลดการสร้างแรงบิด
ตัวอย่างเช่น ในระหว่างสถานการณ์ฉุกเฉิน:
มอเตอร์อาจยังคงสร้างแรงบิดในการจับยึด
รถอาจยังคงดันชนสิ่งกีดขวางต่อไป
การเคลื่อนไหวที่ไม่คาดคิดอาจเกิดขึ้นระหว่างการบำรุงรักษา
STO ช่วยให้แน่ใจว่ามอเตอร์ไม่สามารถสร้างแรงบิดในการขับขี่ได้ ทำให้เกิดสภาวะที่ปลอดภัยยิ่งขึ้นสำหรับผู้ปฏิบัติงานและอุปกรณ์
ข้อได้เปรียบหลักของ STO คือการปรับปรุงความปลอดภัยของบุคลากรและอุปกรณ์
AGV มักจะทำงานในสภาพแวดล้อมที่มนุษย์และเครื่องจักรใช้พื้นที่ทำงานเดียวกัน ซึ่งรวมถึง:
การประชุมเชิงปฏิบัติการการผลิต
โกดัง
สายการประกอบ
ศูนย์กระจายสินค้า
สิ่งอำนวยความสะดวกด้านเภสัชกรรม
หากผู้ปฏิบัติงานเข้าไปในพื้นที่ทำงานหรือมีสิ่งกีดขวางที่ไม่คาดคิดเกิดขึ้น STO จะสามารถปิดแรงบิดของมอเตอร์ได้อย่างรวดเร็วและป้องกันการเคลื่อนไหวที่เป็นอันตราย
สิ่งนี้ทำให้ AGV ปลอดภัยยิ่งขึ้นสำหรับสภาพแวดล้อมทางอุตสาหกรรมที่ทำงานร่วมกัน
ระบบอัตโนมัติทางอุตสาหกรรมสมัยใหม่ต้องปฏิบัติตามกฎระเบียบด้านความปลอดภัยที่เข้มงวด
มอเตอร์ AGV พร้อมฟังก์ชัน STO ช่วยให้ผู้ผลิตปฏิบัติตามข้อกำหนดจากมาตรฐานสากล เช่น:
IEC 61800-5-2: ระบบขับเคลื่อนกำลังไฟฟ้าที่ปรับความเร็วได้ - ความปลอดภัยในการใช้งาน
IEC 61508: ความปลอดภัยในการใช้งานของระบบไฟฟ้า/อิเล็กทรอนิกส์
ISO 13849-1: ส่วนที่เกี่ยวข้องกับความปลอดภัยของระบบควบคุม
โดยทั่วไป STO จะจัดเป็นฟังก์ชันความปลอดภัยขั้นพื้นฐานซึ่งมีความน่าเชื่อถือสูงเมื่อใช้งานอย่างเหมาะสม
สำหรับผู้ผลิต AGV ที่กำหนดเป้าหมายไปที่ตลาดโลก ความสามารถของ STO สามารถปรับปรุงความสามารถในการแข่งขันของผลิตภัณฑ์ได้อย่างมาก
วิธีการหยุดแบบดั้งเดิมขึ้นอยู่กับเวลาในการประมวลผลของซอฟต์แวร์:
การตรวจจับเซ็นเซอร์ → การตัดสินใจของคอนโทรลเลอร์ → การสื่อสาร → คำสั่งมอเตอร์ → การตอบสนองของมอเตอร์
กระบวนการนี้อาจทำให้เกิดความล่าช้า
STO ลดเวลาตอบสนองเนื่องจากสัญญาณความปลอดภัยส่งผลโดยตรงต่อเส้นทางการสร้างแรงบิดของมอเตอร์ขับเคลื่อน
สำหรับ AGV ความเร็วสูง การตอบสนองที่รวดเร็วนี้สามารถลด:
หยุดระยะห่าง
ความเสี่ยงจากการชนกัน
ความเสียหายของอุปกรณ์
อันตรายจากผู้ปฏิบัติงาน
การเบรกฉุกเฉินบ่อยครั้งสามารถสร้างความเครียดให้กับส่วนประกอบทางกลได้
การหยุดฉุกเฉินแบบดั้งเดิมอาจเกี่ยวข้องกับ:
การเบรกของมอเตอร์กะทันหัน
ผลกระทบของกระปุกเกียร์
ล้อหลุด
การสั่นสะเทือนทางกล
ด้วยการรวม STO เข้ากับกลยุทธ์การเบรกแบบควบคุม ระบบ AGV จึงสามารถบรรลุผลทั้งสองประการ:
การหยุดอย่างราบรื่นระหว่างการทำงานปกติ
การกำจัดแรงบิดทันทีในระหว่างเหตุการณ์ด้านความปลอดภัย
ซึ่งช่วยยืดอายุการใช้งานของ:
กล่องเกียร์
ขับล้อ
ข้อต่อ
ส่วนประกอบการส่งกำลังทางกล
STO (Safe Torque Off) เป็นฟังก์ชันความปลอดภัยที่สำคัญที่ใช้ใน ระบบมอเตอร์ AGV สมัยใหม่ เพื่อป้องกันการเคลื่อนไหวโดยไม่ได้ตั้งใจ โดยจะปิดการใช้งานความสามารถของมอเตอร์ในการสร้างแรงบิดในขณะที่ยังคงเชื่อมต่อกับแหล่งจ่ายไฟหลัก
สำหรับ AGV ที่ทำงานเกี่ยวกับผู้คน เครื่องจักร และสภาพแวดล้อมที่ซับซ้อน STO จัดให้มีชั้นความปลอดภัยที่เชื่อถือได้เพื่อลดความเสี่ยงที่เกิดจากความผิดปกติของมอเตอร์ ข้อผิดพลาดในการควบคุม หรือสถานการณ์ฉุกเฉิน
อุปกรณ์ความปลอดภัยจะตรวจจับอันตรายที่อาจเกิดขึ้น เช่น:
การเปิดใช้งานปุ่มหยุดฉุกเฉิน
การตรวจจับเครื่องสแกนความปลอดภัย
การเปิดประตูหรืออุปกรณ์ป้องกัน
สัญญาณความปลอดภัยของตัวควบคุมหยุดชะงัก
จากนั้นตัวควบคุมความปลอดภัยจะส่งสัญญาณ STO ไปยังมอเตอร์ขับเคลื่อน AGV
อินพุต STO รับสัญญาณความปลอดภัยผ่านวงจรความปลอดภัยเฉพาะ
อุปกรณ์ความปลอดภัยทั่วไปได้แก่:
บมจ.เซฟตี้
รีเลย์ความปลอดภัย
ระบบหยุดฉุกเฉิน
เซ็นเซอร์ความปลอดภัย
วงจร STO ทำงานโดยอิสระจากการสื่อสารควบคุมมอเตอร์ปกติ
หลังจากได้รับคำสั่ง STO มอเตอร์ขับเคลื่อนจะบล็อกพลังงานที่จำเป็นสำหรับการสร้างแรงบิดทันที
มอเตอร์:
หยุดสร้างแรงบิดแม่เหล็กไฟฟ้า
ไม่สามารถเร่งความเร็วหรือรักษากำลังขับเคลื่อนได้
เข้าสู่สภาวะปลอดภัย
ไม่จำเป็นต้องถอดแหล่งจ่ายไฟของมอเตอร์ออก
หลังจากแก้ไขปัญหาด้านความปลอดภัยแล้ว:
สัญญาณ STO จะถูกปล่อยออกมา
มอเตอร์ขับเคลื่อนทำการตรวจสอบความปลอดภัย
แรงบิดเอาท์พุตถูกเปิดใช้งานอีกครั้ง
AGV กลับมาดำเนินการอีกครั้ง
เงื่อนไขการรีสตาร์ทขึ้นอยู่กับการออกแบบความปลอดภัยของ AGV
ระบบมอเตอร์ AGV ทั่วไปประกอบด้วย:
เซ็นเซอร์ความปลอดภัย ↓ PLC / รีเลย์ความปลอดภัย ↓ อินพุต STO ↓ มอเตอร์ขับเคลื่อน ↓ มอเตอร์ AGV เส้นทางความปลอดภัยที่เป็นอิสระนี้ช่วยให้แน่ใจว่ามอเตอร์สามารถหยุดได้แม้ว่าระบบควบคุมหลักจะมีปัญหาก็ตาม
AGV มักจะทำงานใกล้กับผู้ปฏิบัติงาน STO ช่วยป้องกันแรงบิดของมอเตอร์โดยไม่ได้ตั้งใจที่เกิดจาก:
ความล้มเหลวของซอฟต์แวร์
ข้อผิดพลาดในการสื่อสาร
ข้อผิดพลาดของคอนโทรลเลอร์
วิธีการหยุดแบบเดิมๆ ขึ้นอยู่กับ:
ตัวควบคุม → การสื่อสาร → คำสั่งมอเตอร์ → หยุด
STO ปิดการใช้งานแรงบิดโดยตรงที่ระดับไดรฟ์ ช่วยลดเวลาตอบสนอง
มอเตอร์ AGV พร้อม STO ช่วยให้เป็นไปตามข้อกำหนดด้านความปลอดภัยทางอุตสาหกรรม ได้แก่:
IEC 61800-5-2
ISO 13849-1
ไออีซี 61508
STO ลดความเสี่ยงที่เกิดจากการเคลื่อนที่ของมอเตอร์โดยไม่คาดคิด ปกป้อง:
ผู้ประกอบการ
โหลดเอจีวี
ส่วนประกอบทางกล
อุปกรณ์การผลิต
การทำงาน |
หยุดปกติ |
สทีโอ |
|---|---|---|
วิธีการควบคุม |
คำสั่งซอฟต์แวร์ |
วงจรความปลอดภัย |
การกำจัดแรงบิด |
ไม่รับประกันทันที |
ปิดการใช้งานแรงบิดโดยตรง |
การพึ่งพาการสื่อสาร |
ที่จำเป็น |
เป็นอิสระ |
ระดับความปลอดภัย |
การควบคุมมาตรฐาน |
ความปลอดภัยในการใช้งาน |
แอปพลิเคชัน |
การดำเนินงานรายวัน |
สถานการณ์ฉุกเฉิน |
STO มักใช้ใน:
AGV ของคลังสินค้า
หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR)
หุ่นยนต์ขนส่งโรงงาน
หุ่นยนต์เคลื่อนที่รับภาระหนัก
ระบบอัตโนมัติการทำงานร่วมกัน
มีประโยชน์อย่างยิ่งสำหรับ AGV ที่ใช้ เซอร์โวมอเตอร์ในตัว โดยที่มอเตอร์ ตัวขับเคลื่อน ตัวเข้ารหัส และระบบสื่อสารถูกรวมเข้าด้วยกันเป็นยูนิตขนาดกะทัดรัดเดียว
STO เป็นฟังก์ชันความปลอดภัยที่สำคัญในระบบมอเตอร์ AGV ที่ป้องกันการสร้างแรงบิดโดยไม่ได้ตั้งใจและปรับปรุงความปลอดภัยในการปฏิบัติงาน
ด้วยการสร้างเส้นทางการควบคุมความปลอดภัยที่เป็นอิสระ STO ช่วยให้ AGV เข้าสู่สถานะปลอดภัยได้อย่างรวดเร็วในระหว่างเกิดเหตุฉุกเฉิน ในขณะเดียวกันก็รักษาความน่าเชื่อถือของระบบไว้ได้
สำหรับการใช้งาน AGV และ AMR สมัยใหม่ การเลือกมอเตอร์ที่มี ความสามารถ STO ในตัว ช่วยให้การทำงานปลอดภัยยิ่งขึ้น ปฏิบัติตามกฎระเบียบได้ง่ายขึ้น และประสิทธิภาพการทำงานอัตโนมัติที่เชื่อถือได้มากขึ้น
แม้ว่า STO และระบบหยุดฉุกเฉินจะเกี่ยวข้องกัน แต่ก็มีจุดประสงค์ที่แตกต่างกัน
การทำงาน |
หยุดฉุกเฉิน |
สทีโอ |
|---|---|---|
วัตถุประสงค์ |
หยุดการทำงานของเครื่องจักรที่เป็นอันตราย |
ถอดแรงบิดของมอเตอร์ |
วิธีการใช้งาน |
คำสั่งความปลอดภัย |
ฟังก์ชั่นความปลอดภัยระดับการขับขี่ |
การตัดไฟ |
อาจตัดการเชื่อมต่อพลังงาน |
โดยปกติจะเชื่อมต่อสายไฟไว้ |
ความเร็วในการตอบสนอง |
ขึ้นอยู่กับการออกแบบระบบ |
รวดเร็วมาก |
แอปพลิเคชัน |
ปิดเครื่องฉุกเฉินโดยสมบูรณ์ |
การควบคุมความปลอดภัยของมอเตอร์ |
ในการใช้งาน AGV นั้น STO มักจะเป็นส่วนหนึ่งของสถาปัตยกรรมความปลอดภัยที่สมบูรณ์ แทนที่จะมาแทนที่อุปกรณ์หยุดฉุกเฉิน
AGV ทำงานในสภาพแวดล้อมแบบไดนามิก ซึ่งมนุษย์ เครื่องจักร และหุ่นยนต์มักใช้พื้นที่ทำงานเดียวกัน
หากไม่มี STO การเคลื่อนไหวที่ไม่คาดคิดอาจเกิดขึ้นเนื่องจาก:
ข้อผิดพลาดของตัวควบคุม
ความล้มเหลวในการสื่อสาร
ความผิดพลาดของซอฟต์แวร์
คำสั่งการเคลื่อนไหวไม่ถูกต้อง
ฟังก์ชัน STO ปิดใช้งานการสร้างแรงบิดภายในตัวขับเคลื่อนมอเตอร์โดยตรง ทำให้มั่นใจได้ว่า AGV จะไม่สามารถสร้างแรงขับเคลื่อนต่อไปได้
เซอร์โวมอเตอร์ในตัวอาศัยระบบการสื่อสารอย่างมาก เช่น:
สามารถเปิดได้
อีเธอร์แคท
Modbus RTU
อาร์เอส485
แม้ว่าโปรโตคอลเหล่านี้จะให้การควบคุมการเคลื่อนไหวที่แม่นยำ แต่ก็ไม่เพียงพอสำหรับฟังก์ชันที่มีความสำคัญด้านความปลอดภัยเสมอไป
STO ทำงานอย่างเป็นอิสระจากเครือข่ายการควบคุมปกติ:
อุปกรณ์นิรภัย → อินพุต STO → มอเตอร์ขับเคลื่อนในตัว → แรงบิดไม่ทำงาน
การแยกนี้ช่วยเพิ่มความปลอดภัยและความน่าเชื่อถือของระบบ
การหยุดฉุกเฉินแบบเดิมๆ มักจะขึ้นอยู่กับคำสั่งของซอฟต์แวร์:
ตัวควบคุม AGV → คำสั่งมอเตอร์ → การชะลอความเร็วของมอเตอร์
กระบวนการนี้อาจพบความล่าช้า
ด้วย STO:
สัญญาณฉุกเฉิน → การเปิดใช้งาน STO → แรงบิดถูกลบออก
มอเตอร์จะหยุดสร้างแรงบิดอย่างรวดเร็ว ซึ่งช่วยลดความเสี่ยงของ:
การชนกัน
โหลดความเสียหาย
การบาดเจ็บของผู้ปฏิบัติงาน
เนื่องจากเซอร์โวมอเตอร์ในตัวได้รวมฟังก์ชันต่างๆ ไว้แล้ว การเพิ่ม STO จึงไม่จำเป็นต้องใช้ฮาร์ดแวร์ความปลอดภัยภายนอกเพิ่มเติม
สิทธิประโยชน์ ได้แก่:
ขนาดตู้ลดลง
สายเคเบิลน้อยลง
การเดินสายแบบง่าย
การติดตั้งที่ง่ายขึ้น
ส่วนประกอบที่น้อยลงหมายถึงจุดเกิดความล้มเหลวที่อาจเกิดขึ้นน้อยลง
มอเตอร์แบบรวมที่มี STO ช่วยลดการพึ่งพา:
มอเตอร์ขับเคลื่อนภายนอก
โมดูลความปลอดภัยเพิ่มเติม
การเชื่อมต่อสายไฟที่ซับซ้อน
ซึ่งจะช่วยปรับปรุงความน่าเชื่อถือของระบบ AGV โดยรวม
STO ช่วยให้เซอร์โวมอเตอร์ AGV ในตัวตรงตามข้อกำหนดด้านความปลอดภัยทางอุตสาหกรรม ซึ่งรวมถึง:
IEC 61800-5-2
ISO 13849-1
ไออีซี 61508
สำหรับผู้ผลิต AGV ที่ขายให้กับตลาดโลก ความสามารถของ STO กำลังกลายเป็นข้อกำหนดที่สำคัญ
การดำเนินการ STO โดยทั่วไปประกอบด้วย:
วงจรความปลอดภัยทำงานอยู่
อินพุต STO ยังคงเปิดใช้งานอยู่
มอเตอร์ขับเคลื่อนควบคุมแรงบิดได้ตามปกติ
AGV ดำเนินการคำสั่งการเคลื่อนไหว
เซ็นเซอร์ความปลอดภัยตรวจจับอันตราย
สัญญาณ STO ถูกเปิดใช้งาน
มอเตอร์ขับเคลื่อนบล็อกการสร้างแรงบิด
AGV เข้าสู่สถานะที่ปลอดภัย
สภาพความปลอดภัยจะถูกลบออก
STO ถูกรีเซ็ตแล้ว
เปิดใช้งานแรงบิดของมอเตอร์
AGV กลับมาดำเนินการอีกครั้ง
คุณสมบัติ |
ซอฟต์แวร์หยุด |
ฟังก์ชั่น STO |
|---|---|---|
วิธีการควบคุม |
คำสั่งการเคลื่อนไหว |
วงจรความปลอดภัย |
ระดับความปลอดภัย |
การควบคุมมาตรฐาน |
ความปลอดภัยในการใช้งาน |
การพึ่งพาการสื่อสาร |
ที่จำเป็น |
เป็นอิสระ |
การกำจัดแรงบิด |
หยุดการควบคุม |
ปิดใช้งานแรงบิดโดยตรง |
ใบสมัครฉุกเฉิน |
จำกัด |
เหมาะสม |
ฟังก์ชัน STO เป็นคุณลักษณะด้านความปลอดภัยที่จำเป็นสำหรับเซอร์โวมอเตอร์ AGV ใน ตัว เนื่องจาก AGV มีความชาญฉลาดมากขึ้นและใช้กันอย่างแพร่หลายในสภาพแวดล้อมทางอุตสาหกรรม การป้องกันแรงบิดของมอเตอร์โดยไม่ได้ตั้งใจจึงเป็นสิ่งสำคัญสำหรับการทำงานที่ปลอดภัย
ด้วยการรวม STO เข้ากับเซอร์โวมอเตอร์ ผู้ผลิต AGV จึงสามารถบรรลุ:
การตอบสนองฉุกเฉินที่รวดเร็วยิ่งขึ้น
ปรับปรุงความปลอดภัยของผู้ปฏิบัติงาน
การออกแบบระบบที่เรียบง่าย
ปฏิบัติตามมาตรฐานสากลได้ดีขึ้น
สำหรับระบบ AGV และ AMR ยุคถัดไป เซอร์โวมอเตอร์ในตัวที่มีความสามารถ STO มอบโซลูชันการควบคุมการเคลื่อนไหวที่ปลอดภัย เชื่อถือได้มากขึ้น และมีประสิทธิภาพมากขึ้น
มอเตอร์ AGV ที่ติดตั้ง STO ถูกนำมาใช้กันอย่างแพร่หลายใน:
AGV การขนส่งสินค้าระหว่างพื้นที่จัดเก็บและสถานีหยิบสินค้า STO ช่วยป้องกันการเคลื่อนไหวที่ไม่คาดคิดเมื่อพนักงานเข้าสู่โซนปฏิบัติการ
ในโรงงานยานยนต์ อิเล็กทรอนิกส์ และเครื่องจักร AGV ทำงานใกล้กับพนักงานฝ่ายผลิต STO ปรับปรุงความปลอดภัยในการทำงานร่วมกันระหว่างมนุษย์และเครื่องจักร
การขนส่งที่แม่นยำและปลอดภัยเป็นสิ่งจำเป็นสำหรับวัสดุที่ละเอียดอ่อน STO ช่วยให้มั่นใจถึงการทำงานที่เชื่อถือได้ในสภาพแวดล้อมที่มีการควบคุม
สำหรับรถ AGV ที่มีน้ำหนักบรรทุกสูง การเคลื่อนไหวที่ไม่สามารถควบคุมได้อาจก่อให้เกิดความเสี่ยงที่สำคัญได้ STO มอบชั้นการป้องกันเพิ่มเติม
เมื่อ AGV พัฒนาไปสู่ความเป็นอิสระและความชาญฉลาดที่สูงขึ้น ข้อกำหนดด้านความปลอดภัยก็จะเพิ่มขึ้นอย่างต่อเนื่อง
ระบบมอเตอร์ AGV ในอนาคตมีแนวโน้มที่จะรวม:
ฟังก์ชั่นความปลอดภัยที่ได้รับการจัดอันดับ SIL ที่สูงขึ้น
ข้อเสนอแนะการวินิจฉัยขั้นสูง
โปรโตคอลการสื่อสารความปลอดภัย
การตรวจจับข้อผิดพลาดเชิงคาดการณ์
การตรวจสอบความปลอดภัยด้วย AI
STO จะยังคงเป็นหนึ่งในเทคโนโลยีความปลอดภัยขั้นพื้นฐานสำหรับหุ่นยนต์เคลื่อนที่อัตโนมัติ เนื่องจากมีวิธีการที่เรียบง่าย เชื่อถือได้ และเป็นที่ยอมรับในระดับสากลในการป้องกันแรงบิดของมอเตอร์โดยไม่ได้ตั้งใจ
ฟังก์ชัน STO (Safe Torque Off) เป็นคุณลักษณะด้านความปลอดภัยที่สำคัญสำหรับมอเตอร์ AGV สมัยใหม่ ช่วยให้มั่นใจได้ว่ามอเตอร์จะไม่สร้างแรงบิดโดยไม่ตั้งใจในระหว่างสถานการณ์ฉุกเฉิน การดำเนินการบำรุงรักษา หรือเหตุการณ์ด้านความปลอดภัย
เมื่อเปรียบเทียบกับวิธีการหยุดโดยใช้ซอฟต์แวร์แบบดั้งเดิม STO ให้การตอบสนองที่เร็วขึ้น ความน่าเชื่อถือที่สูงกว่า การปฏิบัติตามข้อกำหนดด้านความปลอดภัยที่ได้รับการปรับปรุง และการป้องกันที่ดีขึ้นสำหรับผู้ปฏิบัติงานและอุปกรณ์
ในขณะที่ AGV ยังคงขยายไปสู่โรงงานอัจฉริยะ คลังสินค้าอัตโนมัติ และระบบโลจิสติกส์อัจฉริยะ การเลือก มอเตอร์ AGV ที่มีความสามารถด้าน STO แบบบูรณาการ จะมีความสำคัญมากขึ้นในการบรรลุโซลูชันอัตโนมัติที่ปลอดภัย มีประสิทธิภาพ และพร้อมสำหรับอนาคต
คำตอบ:
STO (Safe Torque Off) เป็นคุณลักษณะด้านความปลอดภัยที่ปิดใช้งานความสามารถของมอเตอร์ในการสร้างแรงบิดโดยไม่ต้องถอดแหล่งจ่ายไฟหลัก ในมอเตอร์ AGV นั้น STO ป้องกันการเคลื่อนไหวโดยไม่ตั้งใจโดยการหยุดการผลิตแรงบิดที่ระดับไดรฟ์ ปรับปรุงความปลอดภัยในระหว่างเหตุฉุกเฉิน การบำรุงรักษา และสภาวะการทำงานที่ผิดปกติ
คำตอบ:
มอเตอร์ AGV จำเป็นต้องมีฟังก์ชัน STO เนื่องจาก AGV ทำงานในสภาพแวดล้อมที่มนุษย์และเครื่องจักรทำงานร่วมกัน STO จัดให้มีกลไกความปลอดภัยที่เชื่อถือได้เพื่อป้องกันการเคลื่อนที่ของมอเตอร์โดยไม่คาดคิดที่เกิดจากข้อผิดพลาดของซอฟต์แวร์ ความล้มเหลวในการสื่อสาร ข้อผิดพลาดของตัวควบคุม หรือคำสั่งที่ไม่ถูกต้อง
คำตอบ:
STO ทำงานโดยการรับสัญญาณความปลอดภัยจากอุปกรณ์ต่างๆ เช่น ปุ่มหยุดฉุกเฉิน เครื่องสแกนความปลอดภัย หรือ PLC ด้านความปลอดภัย เมื่อเปิดใช้งาน มอเตอร์ขับเคลื่อนจะบล็อกการสร้างแรงบิดทันที เพื่อป้องกันไม่ให้มอเตอร์ AGV สร้างแรงขับเคลื่อนในขณะที่ยังคงเชื่อมต่อแหล่งจ่ายไฟอยู่
คำตอบ:
คำสั่งหยุดมอเตอร์ปกติอาศัยการควบคุมซอฟต์แวร์และการสื่อสารระหว่างตัวควบคุมและมอเตอร์ขับเคลื่อน STO ใช้วงจรความปลอดภัยอิสระเพื่อปิดการใช้งานการสร้างแรงบิดโดยตรง ให้การตอบสนองที่เร็วขึ้นและความน่าเชื่อถือด้านความปลอดภัยที่สูงขึ้นในระหว่างสถานการณ์ฉุกเฉิน
คำตอบ:
ไม่จำเป็นต้องใช้ STO สำหรับระบบ AGV ทุกระบบ แต่ขอแนะนำเป็นอย่างยิ่งสำหรับ AGV และ AMR ที่ทำงานในสภาพแวดล้อมทางอุตสาหกรรมที่ความปลอดภัยในการทำงานเป็นสิ่งสำคัญ STO ช่วยให้ผู้ผลิตปฏิบัติตามข้อกำหนดด้านความปลอดภัยและลดความเสี่ยงที่เกี่ยวข้องกับการเคลื่อนไหวของมอเตอร์โดยไม่คาดคิด
คำตอบ:
STO ได้รับการกำหนดไว้ในมาตรฐานความปลอดภัยในการใช้งานระดับสากล รวมถึง IEC 61800-5-2 , IEC 61508 และ ISO 13849-1 ระบบมอเตอร์ AGV ที่มีความสามารถ STO ช่วยให้ผู้ผลิตออกแบบอุปกรณ์อัตโนมัติที่ปลอดภัยยิ่งขึ้น ซึ่งตรงตามข้อกำหนดด้านความปลอดภัยทั่วโลก
คำตอบ:
ไม่ได้ หลังจากเปิดใช้งาน STO แล้ว มอเตอร์ AGV จะต้องดำเนินกระบวนการรีเซ็ตความปลอดภัยให้เสร็จสิ้นก่อนจึงจะสามารถเปิดใช้งานแรงบิดได้อีกครั้ง วิธีการรีสตาร์ทขึ้นอยู่กับการออกแบบความปลอดภัยของ AGV และการกำหนดค่าระบบควบคุม
คำตอบ:
เซอร์โวมอเตอร์ AGV ในตัวพร้อม STO มอบโซลูชันการเคลื่อนที่ขนาดกะทัดรัดและเชื่อถือได้โดยการรวมมอเตอร์ ตัวขับเคลื่อน ตัวเข้ารหัส อินเทอร์เฟซการสื่อสาร และฟังก์ชันความปลอดภัยไว้ในระบบเดียว ข้อดีต่างๆ ได้แก่ การเดินสายที่ลดลง ติดตั้งได้ง่ายขึ้น ความปลอดภัยที่ดีขึ้น และความน่าเชื่อถือของระบบที่ดีขึ้น
คำตอบ:
ไม่ได้ โดยปกติ STO จะไม่ตัดการเชื่อมต่อแหล่งจ่ายไฟหลัก แต่จะปิดการใช้งานความสามารถของมอเตอร์ขับเคลื่อนในการสร้างแรงบิดแทน ซึ่งช่วยให้ระบบยังคงได้รับพลังงานในขณะเดียวกันก็ป้องกันการหมุนมอเตอร์โดยไม่ได้ตั้งใจ
คำตอบ:
เนื่องจาก AGV และ AMR เร็วขึ้น ชาญฉลาดขึ้น และใช้กันอย่างแพร่หลายมากขึ้นในโรงงานอัจฉริยะและคลังสินค้าอัตโนมัติ ข้อกำหนดด้านความปลอดภัยยังคงเพิ่มขึ้นอย่างต่อเนื่อง STO มอบชั้นความปลอดภัยที่เชื่อถือได้ซึ่งสนับสนุนการทำงานร่วมกันระหว่างมนุษย์กับเครื่องจักรที่ปลอดภัยยิ่งขึ้นและระบบอัตโนมัติขั้นสูง


