

ကြည့်ရှုမှုများ- 0 စာရေးသူ- Site Editor ထုတ်ဝေချိန်- 2026-08-06 မူရင်း- ဆိုက်


စမတ်စက်ရုံများ၊ အလိုအလျောက်ကုန်လှောင်ရုံများနှင့် ဉာဏ်ရည်ထက်မြက်သော ထောက်ပံ့ပို့ဆောင်ရေးများ လျင်မြန်စွာ ဖွံ့ဖြိုးတိုးတက်လာမှုနှင့်အတူ၊ အလိုအလျောက် လမ်းညွှန်ယာဉ်များ (AGVs) များသည် ထုတ်လုပ်မှု စွမ်းဆောင်ရည် မြှင့်တင်ရန်နှင့် လူကိုယ်တိုင် ကိုင်တွယ်လုပ်ဆောင်မှုများကို လျှော့ချရန်အတွက် မရှိမဖြစ်လိုအပ်သော စက်ကိရိယာများ ဖြစ်လာခဲ့သည်။ AGVs များသည် လူသားများနှင့် ပိုမိုနီးကပ်စွာ လည်ပတ်ပြီး ရှုပ်ထွေးသော စက်မှုပတ်ဝန်းကျင်များနှင့် အပြန်အလှန် တုံ့ပြန်မှုများကြောင့် လုပ်ငန်းဆိုင်ရာ ဘေးကင်းမှုသည် AGV လှုပ်ရှားမှုစနစ်များအတွက် အရေးကြီးသော လိုအပ်ချက်တစ်ခု ဖြစ်လာပါသည်။.
မော်တာစနစ်သည် AGV ၏ အရေးကြီးဆုံး အစိတ်အပိုင်းများထဲမှ တစ်ခုဖြစ်ပြီး ၎င်းသည် လှုပ်ရှားမှု၊ အရှိန်၊ ဘရိတ်နှင့် တည်နေရာတိကျမှုကို တိုက်ရိုက်ထိန်းချုပ်ပေးသောကြောင့် ဖြစ်သည်။ သို့သော်၊ သမားရိုးကျထိန်းချုပ်မှုအမိန့်များမှတစ်ဆင့် မော်တာအား ရပ်တန့်ခြင်းသည် ဘေးကင်းမှုကိုအာမခံရန် အမြဲတမ်းမလုံလောက်ပါ။ ဆက်သွယ်ရေးနှောင့်နှေးမှု၊ ဆော့ဖ်ဝဲလ်ချို့ယွင်းမှု၊ ထိန်းချုပ်မှုဆိုင်ရာ ချို့ယွင်းချက်များ သို့မဟုတ် မမျှော်လင့်ထားသော စနစ်အမှားများသည် ရပ်တန့်ရန် အမိန့်ပေးသည့်တိုင် မော်တာအား ရုန်းအား ဆက်လက်ထုတ်ပေးနိုင်သည်။
ထို့ကြောင့် ခေတ်မီ AGV မော်တာဖြေရှင်းချက်များသည် STO (Safe Torque Off) လုပ်ဆောင်ချက်ကို ပိုမိုပေါင်းစပ်ထားသောကြောင့်ဖြစ်သည် ။ STO သည် မော်တာအား စနစ်ခိုင်မာမှုနှင့် နိုင်ငံတကာလုပ်ငန်းဆောင်တာ ဘေးကင်းရေးစံနှုန်းများနှင့် ကိုက်ညီနေချိန်တွင် မော်တာအား torque ထုတ်လုပ်ခြင်းမှ ချက်ချင်းတားဆီးပေးသည့် ယုံကြည်စိတ်ချရသော ဘေးကင်းရေးယန္တရားကို ပံ့ပိုးပေးပါသည်။
AGV ထုတ်လုပ်သူများနှင့် automation အင်ဂျင်နီယာများအတွက် အဘယ်ကြောင့်ဆိုသော် နားလည်ပါ။ AGV မော်တာများသည် STO လုပ်ဆောင်ချက် လိုအပ်ပါသည် ။ ပိုမိုဘေးကင်းသော၊ ပိုမိုယုံကြည်စိတ်ချရပြီး ပိုမိုထိရောက်သော အလိုအလျောက်ထိန်းချုပ်နိုင်သော မိုဘိုင်းစက်ရုပ်စနစ်များကို ဒီဇိုင်းထုတ်ရန်အတွက်
STO (Safe Torque Off) သည် ခေတ်မီ မော်တာဒရိုက်များ၊ ဆာဗာမော်တာများနှင့် AGV မော်တာစနစ် များတွင် အသုံးပြုသည့် လုပ်ဆောင်ချက်ဆိုင်ရာ ဘေးကင်းသောအင်္ဂါရပ်တစ်ခုဖြစ်သည်။ မရည်ရွယ်ဘဲ မော်တာရွေ့လျားမှုကို တားဆီးရန်
STO ကို အသက်သွင်းလိုက်သောအခါတွင်၊ မော်တာဒရိုက်သည် ပင်မပါဝါထောက်ပံ့မှုကို ချိတ်ဆက်ထားစဉ်တွင် မော်တာအား လည်ပတ်အားအား ထုတ်လွှတ်ခြင်းမှ တားဆီးကာ မော်တာသည် ရုန်းအားထုတ်ပေးခြင်းကို ချက်ချင်းရပ်တန့်သွားစေသည်။
များအတွက် AGV (အလိုအလျောက်ပဲ့ထိန်းယာဉ်) အက်ပလီကေးရှင်း ၊ STO သည် အရေးပေါ်အခြေအနေများ သို့မဟုတ် ပြုပြင်ထိန်းသိမ်းမှုလုပ်ဆောင်မှုများအတွင်း အော်ပရေတာများ၊ စက်ကိရိယာများနှင့် ပတ်ဝန်းကျင်ပတ်ဝန်းကျင်ကို ကာကွယ်ရန်အတွက် နောက်ထပ်ဘေးကင်းလုံခြုံရေးအလွှာတစ်ခု ပံ့ပိုးပေးပါသည်။
ပုံမှန် မော်တာ ရပ်တန့်ခြင်း အမိန့်သည် မော်တာအား ရပ်ရန် အမိန့်ပေးသည့် ထိန်းချုပ်မှု စနစ်ပေါ်တွင် မူတည်သည်။
ဥပမာအားဖြင့်:
ထိန်းချုပ်သူ → ဆက်သွယ်ရေး ကွန်ရက် → မော်တော် ဒရိုက် → မော်တော် ရပ်ပါ။
သို့သော်၊ ဤနည်းလမ်းသည် အောက်ပါတို့ကြောင့် ထိခိုက်နိုင်သည်။
Software အမှားများ
ဆက်သွယ်ရေးချို့ယွင်းခြင်း။
Controller ချို့ယွင်းချက်များ
STO သည် သီးခြားဘေးကင်းရေးချန်နယ်ကို ပံ့ပိုးပေးသည်-
ဘေးကင်းရေး ကိရိယာ → STO ထည့်သွင်းမှု → မော်တော် မောင်းနှင်မှု → Torque ပိတ်ထားသည်။
ဤလွတ်လပ်သောလမ်းကြောင်းသည် အရေးကြီးသောအခြေအနေများတွင် ယုံကြည်စိတ်ချရမှုကို တိုးတက်စေသည်။
AGV များသည် စက်ရုံများနှင့် ဂိုဒေါင်များတွင် အလုပ်သမားများနှင့်အတူ လုပ်ကိုင်လေ့ရှိသည်။ STO သည် အောက်ပါတို့ကြောင့် ဖြစ်ပေါ်လာသော မမျှော်လင့်ထားသော လှုပ်ရှားမှုများကို တားဆီးပေးသည်။
ထိန်းချုပ်မှုစနစ်ပျက်ကွက်
မှားယွင်းနေသော အမိန့်များ
လျှပ်စစ်ချို့ယွင်းချက်
STO သည် မော်တာဒရိုက်ဗ်အဆင့်တွင် တိုက်ရိုက်အလုပ်လုပ်သောကြောင့်၊ ၎င်းသည် ပုံမှန်ဆော့ဖ်ဝဲအခြေခံသည့် ရပ်တန့်ခြင်းနည်းလမ်းများထက် ပိုမိုမြန်ဆန်သော torque ကို ပိတ်နိုင်သည်။
၎င်းသည်လျှော့ချရန်ကူညီပေးသည်-
ယာဉ်တိုက်မှုအန္တရာယ်များ
ပစ္စည်းပျက်စီးခြင်း။
ဘေးကင်းရေးအန္တရာယ်များ
STO သည် အောက်ပါတို့အပါအဝင် စက်မှုဘေးကင်းရေးစံနှုန်းများတွင် ကျယ်ပြန့်စွာအသိအမှတ်ပြုခံရသည်-
IEC 61800-5-2
IEC 61508
ISO 13849-1
STO-ဖွင့်ထားသော မော်တာများကို အသုံးပြုခြင်းဖြင့် AGV ထုတ်လုပ်သူများသည် နိုင်ငံတကာ ဘေးကင်းရေး လိုအပ်ချက်များနှင့် ကိုက်ညီသော စနစ်များကို ဒီဇိုင်းထုတ်ရာတွင် ကူညီပေးပါသည်။
ပြုပြင်ထိန်းသိမ်းမှု သို့မဟုတ် စစ်ဆေးနေစဉ်အတွင်း၊ STO သည် စနစ်အား လျှပ်စစ်ဖြင့် ဆက်လက်အားဖြည့်ထားချိန်တွင် မတော်တဆ မော်တာဖွင့်ခြင်းကို တားဆီးပေးသည်။
၎င်းသည် နည်းပညာရှင်များ၏ ဘေးကင်းမှုကို ပိုမိုကောင်းမွန်စေပြီး စက်ရပ်ချိန်ကို လျှော့ချပေးသည်။
STO (Safe Torque Off) သည် ဟန့်တားသော အရေးကြီးသော ဘေးကင်းရေး လုပ်ဆောင်ချက် ဖြစ်သည်။ AGV မော်တာများသည် မလိုလားအပ်သော ရုန်းအားကို ထုတ်ပေးသည်။
ပင်မပါဝါထောက်ပံ့မှုကိုမဖယ်ရှားဘဲ torque ထုတ်လုပ်သည့်လုပ်ဆောင်ချက်ကို ဖြတ်ခြင်းဖြင့် STO သည် ခေတ်မီအော်တိုမက်တစ်စနစ်များအတွက် မြန်ဆန်၊ ယုံကြည်စိတ်ချရပြီး စံချိန်စံညွှန်းများနှင့်အညီ အကာအကွယ်ပေးပါသည်။
AGV နှင့် AMR အက်ပလီကေးရှင်းများအတွက် ပါရှိသော မော်တာများသည် STO စွမ်းရည် ပိုမိုကောင်းမွန်သော ဘေးကင်းမှု၊ ပိုမိုလွယ်ကူသော စနစ်ပေါင်းစည်းမှုနှင့် လုပ်ငန်းလည်ပတ်မှုဆိုင်ရာ ယုံကြည်စိတ်ချရမှုတို့ကို ပေးဆောင်သည်။
AGV/AMR အတွက် Besfoc IDC60 ပေါင်းစပ် DC Servo မော်တာများ
IDC60 ပေါင်းစပ်ထားသော BLDC Servo Motor — စွမ်းဆောင်ရည်မြင့်၊ ကျစ်လစ်သော၊ နှင့် Smart Closed-Loop Motion Control Solution |
||

|
ထုတ်ကုန်ခြုံငုံသုံးသပ်ချက်- Besfoc မှ IDC60 ပေါင်းစပ်ထားသော BLDC ဆာဗာမော်တာသည် မော်တာ၊ ဒရိုက်နှင့် ကုဒ်ပြောင်းကိရိယာတို့ကို ယူနစ်တစ်ခုတွင် ပေါင်းစပ်ထားသော ကျစ်လစ်သော NEMA 24 ဖြေရှင်းချက်တစ်ခုဖြစ်သည်။ ၎င်းသည် တိကျသော အပိတ်ကွင်းထိန်းချုပ်မှု၊ တည်ငြိမ်သော ရုန်းအားနှင့် မြန်ဆန်သောတုံ့ပြန်မှုကို ပေးဆောင်သည်။ ၎င်း၏ပေါင်းစပ်ဒီဇိုင်းသည် ဝိုင်ယာကြိုးများကို လျော့နည်းစေပြီး နေရာလွတ်သက်သာစေသည်။ |
|
သော့ချက်ပိုင်းဆိုင်ရာ ပေါ်လွင်ချက်များ
|
||
ရိုးရိုးအပလီကေးရှင်းများ
|
||
ကန့်သတ်ချက် |
IDC60 Specification |
မော်တာအမျိုးအစား |
ပေါင်းစပ်ထားသော BLDC Servo Motor |
ဘောင်အရွယ်အစား |
60mm |
ပါဝါအတိုင်းအတာ |
200W / 400W |
အဆင့်သတ်မှတ်ထားသော ဗို့အား |
24V/48V |
အဆင့်သတ်မှတ်ထားသော မြန်နှုန်း |
3000 rpm |
Torque အဆင့်သတ်မှတ်ထားသည်။ |
0.63Nm / 1.27Nm |
ကုဒ်ကိရိယာ |
17-bit Magnetic Encoder |
ဆက်သွယ်ရေး |
သွေးခုန်နှုန်း / RS485 / CANopen |
ရွေးချယ်နိုင်သော အင်္ဂါရပ်များ |
ဂီယာဘောက်စ်၊ ဘရိတ်၊ အအေးခံပန်ကာ |

|

|

|

|

|
|---|---|---|---|---|
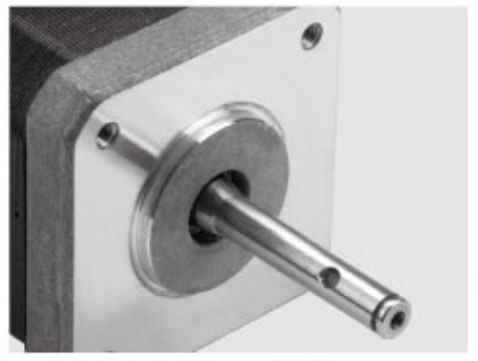
ရှပ် |
Terminal အိမ်ရာ |
Worm Gearbox |
Planetary Gearbox |
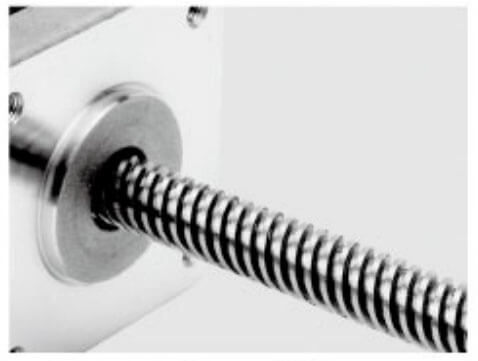
ခဲဝက်အူ |

|

|

|

|

|
Linear Motion |
Ball Screw |
ဘရိတ် |
IP အဆင့် |
|
|
|
|
|
|
|---|---|---|---|---|---|
အလူမီနီယံ ပူလီ |
Shaft Pin |
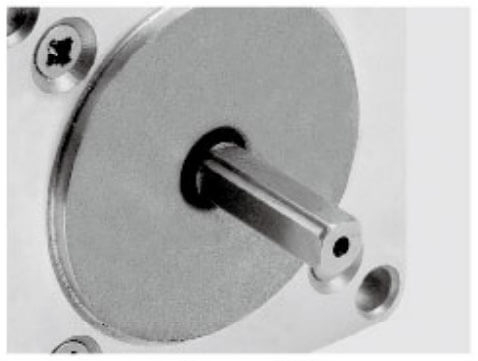
D Shaft တစ်ခုတည်း |
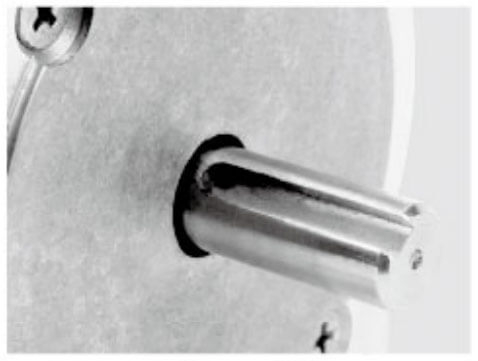
Hollow Shaft |
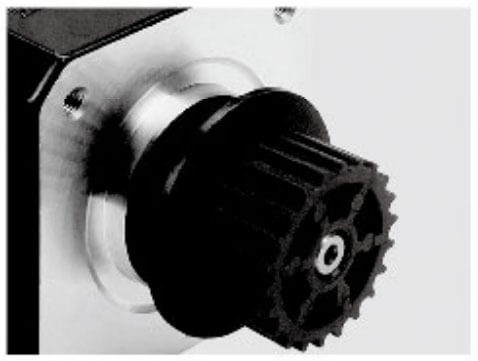
ပလပ်စတစ်ပူလီ |
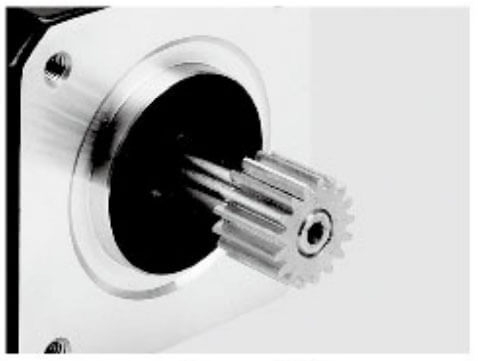
ဂီယာ |
|
|
|
|
|
|
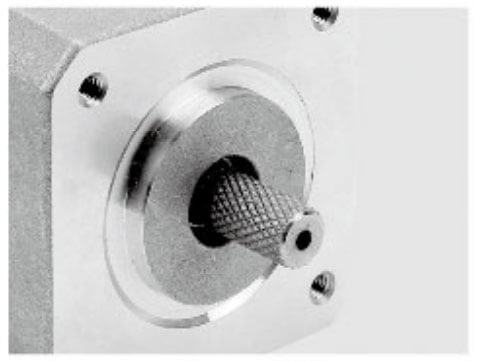
Knurling |
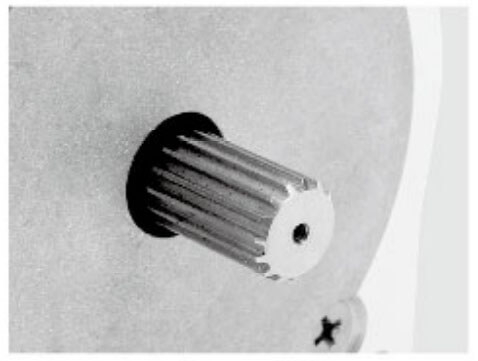
Hobbing Shaft |
Screw Shaft |
Hollow Shaft |
D Shaft နှစ်ချက် |
သော့ချက်လမ်း |
သမားရိုးကျ AGV စနစ်များစွာသည် ဆော့ဖ်ဝဲလ်အခြေခံသည့် ရပ်တန့်ခြင်းနည်းလမ်းများကို အားကိုးကြသည်။ ဥပမာအားဖြင့်၊ ပင်မထိန်းချုပ်သူသည် အောက်ပါကဲ့သို့ အမိန့်ပေးသည်။
'မော်တာ ရပ်ပါ။'
မော်တာထိန်းချုပ်ကိရိယာသည် ဤအမိန့်ကို လက်ခံရရှိပြီး ယာဉ်ရပ်တန့်သည်အထိ အရှိန်လျှော့သွားပါသည်။
ဤနည်းလမ်းသည် ပုံမှန်လည်ပတ်နေစဉ်အတွင်း အလုပ်လုပ်သော်လည်း၊ ဘေးကင်းလုံခြုံစိတ်ချရသော အခြေအနေများတွင် အကန့်အသတ်များရှိသည်။
AGVs များသည် အောက်ပါတို့အပါအဝင် စက်ပစ္စည်းများစွာကြားတွင် ဆက်သွယ်မှုအပေါ်တွင် များစွာမူတည်ပါသည်။
စက်မှုကွန်ပျူတာများ
ရွေ့လျားမှုထိန်းချုပ်ကိရိယာများ
မော်တော်မောင်းတယ်။
အာရုံခံကိရိယာများ
လမ်းကြောင်းပြစနစ်များ
ဆက်သွယ်ရေး ချို့ယွင်းချက်များ ဖြစ်ပေါ်ပါက၊ ရပ်တန့်ရန် အမိန့်ပေးမှုသည် မော်တာဒရိုက်ကို မှန်ကန်စွာ မရောက်ရှိနိုင်ပါ။
ဖြစ်နိုင်သော အကြောင်းရင်းများ ပါဝင်သည်-
ဆက်သွယ်ရေးပြတ်တောက်ခြင်း။
ကွန်ရက်ပျက်ကွက်
Controller ချွတ်ယွင်း
Software bug များ
ပရိုဂရမ် မမှန်ပါ။
STO သည် ပုံမှန်ရွေ့လျားမှု ထိန်းချုပ်ဆော့ဖ်ဝဲလ်ကို အားမကိုးဘဲ သီးခြားဘေးကင်းလုံခြုံရေးချန်နယ်ကို ပံ့ပိုးပေးပါသည်။
စံဘရိတ်အမိန့်တစ်ခုသည် မော်တာအမြန်နှုန်းကို လျှော့ချပေးသော်လည်း torque ထုတ်လုပ်မှုကို မလိုအပ်ဘဲ ဖယ်ရှားပေးသည်။
ဥပမာ၊ အရေးပေါ်အခြေအနေမှာ၊
မော်တာသည် လက်ကိုင် torque ကို ဆက်လက်ထုတ်ပေးနိုင်သည်။
ယာဉ်သည် အတားအဆီးတစ်ခုကို ဆက်လက်တွန်းလှန်နေနိုင်သည်။
ပြုပြင်ထိန်းသိမ်းစဉ်တွင် မမျှော်လင့်ထားသော လှုပ်ရှားမှုများ ဖြစ်ပေါ်နိုင်သည်။
STO သည် မော်တာသည် မောင်းနှင်အား ရုန်းအား မထုတ်ပေးနိုင်စေရန်၊ အော်ပရေတာများနှင့် စက်ပစ္စည်းများအတွက် ပိုမိုဘေးကင်းသော အခြေအနေတစ်ရပ်ကို ဖန်တီးပေးပါသည်။
STO ၏ အဓိက အားသာချက်မှာ ဝန်ထမ်းနှင့် စက်ပစ္စည်းများ ဘေးကင်းရေး မြှင့်တင်ပေးခြင်း ဖြစ်သည်။
AGV များသည် လူနှင့်စက်များ တူညီသောအလုပ်နေရာ အပါအဝင်၊
ကုန်ထုတ်အလုပ်ရုံများ
ဂိုဒေါင်များ
စည်းဝေးပွဲလိုင်းများ
ဖြန့်ဖြူးရေးဌာနများ
ဆေးဝါးစက်ရုံများ
အော်ပရေတာတစ်ခုသည် လုပ်ငန်းခွင်အတွင်းသို့ ဝင်ရောက်လာပါက သို့မဟုတ် မမျှော်လင့်ထားသော အတားအဆီးတစ်ခု ပေါ်လာပါက၊ STO သည် မော်တာလိမ်အားကို လျင်မြန်စွာ ပိတ်နိုင်ပြီး အန္တရာယ်ရှိသော လှုပ်ရှားမှုကို တားဆီးနိုင်သည်။
၎င်းသည် ပူးပေါင်းလုပ်ဆောင်သော စက်မှုပတ်ဝန်းကျင်အတွက် AGV များကို ပိုမိုလုံခြုံစေသည်။
ခေတ်မီစက်မှုလုပ်ငန်း အလိုအလျောက်စနစ်များသည် တင်းကျပ်သော ဘေးကင်းရေးစည်းမျဉ်းများကို လိုက်နာရမည်ဖြစ်သည်။
STO လုပ်ဆောင်ချက်ပါရှိသော AGV မော်တာများသည် ထုတ်လုပ်သူများအား နိုင်ငံတကာစံနှုန်းများမှ လိုအပ်ချက်များကို ပြည့်မီအောင် ကူညီပေးသည်-
IEC 61800-5-2- ချိန်ညှိနိုင်သော အမြန်နှုန်းလျှပ်စစ်ပါဝါ မောင်းနှင်မှုစနစ်များ - လုပ်ငန်းဆောင်တာ ဘေးကင်းမှု
IEC 61508- လျှပ်စစ်/အီလက်ထရွန်းနစ်စနစ်များ၏ လုပ်ငန်းဆောင်တာ ဘေးကင်းရေး
ISO 13849-1- ထိန်းချုပ်မှုစနစ်များ၏ ဘေးကင်းရေးဆိုင်ရာ အစိတ်အပိုင်းများ
STO ကို မှန်ကန်စွာ အကောင်အထည်ဖော်သောအခါတွင် မြင့်မားသော ယုံကြည်စိတ်ချရမှုရှိသော အခြေခံဘေးကင်းရေးလုပ်ဆောင်ချက်အဖြစ် အများအားဖြင့် အမျိုးအစားခွဲခြားထားပါသည်။
ကမ္ဘာလုံးဆိုင်ရာစျေးကွက်များကိုပစ်မှတ်ထားသော AGV ထုတ်လုပ်သူများအတွက် STO စွမ်းရည်သည် ထုတ်ကုန်ယှဉ်ပြိုင်နိုင်စွမ်းကို သိသိသာသာတိုးတက်စေနိုင်သည်။
သမားရိုးကျ ရပ်တန့်ခြင်းနည်းလမ်းများသည် ဆော့ဖ်ဝဲလုပ်ဆောင်ချိန်ပေါ် မူတည်သည်-
အာရုံခံကိရိယာ ထောက်လှမ်းခြင်း → ထိန်းချုပ်ကိရိယာ ဆုံးဖြတ်ချက် → ဆက်သွယ်ရေး → မော်တော်အမိန့် → မော်တာ တုံ့ပြန်မှု
ဤလုပ်ငန်းစဉ်သည် နှောင့်နှေးမှုများ ဖြစ်လာနိုင်သည်။
ဘေးကင်းရေးအချက်ပြမှုသည် မော်တာဒရိုက်၏ torque မျိုးဆက်လမ်းကြောင်းကို တိုက်ရိုက်အကျိုးသက်ရောက်သောကြောင့် STO သည် တုံ့ပြန်ချိန်ကို လျှော့ချပေးသည်။
မြန်နှုန်းမြင့် AGV များအတွက်၊ ဤလျင်မြန်သောတုံ့ပြန်မှုကို လျှော့ချနိုင်သည်-
ရပ်ထားသော အကွာအဝေး
ယာဉ်တိုက်မှုအန္တရာယ်
ပစ္စည်းပျက်စီးခြင်း။
အော်ပရေတာ အန္တရာယ်များ
အရေးပေါ်ဘရိတ်ကို မကြာခဏ ဘရိတ်အုပ်ခြင်းသည် စက်ပိုင်းဆိုင်ရာ အစိတ်အပိုင်းများအပေါ် ဖိစီးမှုဖြစ်စေသည်။
ရိုးရာ အရေးပေါ် ရပ်နားမှုများ ပါဝင်နိုင်သည်-
ရုတ်တရက် မော်တာ ဘရိတ်အုပ်ခြင်း၊
ဂီယာဘောက်စ် ထိခိုက်မှု
ဘီးချော်
စက်တုန်ခါမှု
STO ကို ထိန်းချုပ်ထားသော ဘရိတ်ဗျူဟာများနှင့် ပေါင်းစပ်ခြင်းဖြင့် AGV စနစ်များသည် နှစ်ခုလုံးကို အောင်မြင်နိုင်သည်-
ပုံမှန်လည်ပတ်နေစဉ်အတွင်း ချောမွေ့စွာရပ်တန့်ခြင်း။
ဘေးကင်းလုံခြုံရေးဖြစ်ရပ်များအတွင်း ချက်ချင်း torque ဖယ်ရှားခြင်း။
၎င်းသည် ဝန်ဆောင်မှုသက်တမ်းကို တိုးမြှင့်ရန် ကူညီပေးသည်-
ဂီယာဘောက်စ်များ
ဘီးတွေ မောင်းတယ်။
အဆက်အစပ်များ
စက်မှုဂီယာအစိတ်အပိုင်းများ
STO (Safe Torque Off) သည် များတွင် အသုံးပြုသည့် အရေးကြီးသော ဘေးကင်းလုံခြုံရေး လုပ်ဆောင်ချက်တစ်ခု ဖြစ်သည် ။ AGV မော်တာစနစ် မရည်ရွယ်ဘဲ ရွေ့လျားမှုကို တားဆီးရန် ခေတ်မီ ၎င်းသည် ပင်မပါဝါထောက်ပံ့မှုကို ချိတ်ဆက်နေချိန်တွင် မော်တာ၏ torque ထုတ်ပေးနိုင်စွမ်းကို ပိတ်ထားသည်။
လူများ၊ စက်များနှင့် ရှုပ်ထွေးသောပတ်ဝန်းကျင်တွင် လည်ပတ်နေသော AGV များအတွက်၊ STO သည် မော်တာချို့ယွင်းမှု၊ ထိန်းချုပ်မှုအမှားများ သို့မဟုတ် အရေးပေါ်အခြေအနေများကြောင့်ဖြစ်ရသည့် အန္တရာယ်များကို လျှော့ချရန် ယုံကြည်စိတ်ချရသော ဘေးကင်းရေးအလွှာကို ပေးဆောင်ပါသည်။
ဘေးကင်းရေး စက်ပစ္စည်းသည် အောက်ပါကဲ့သို့သော ဖြစ်နိုင်ခြေရှိသော အန္တရာယ်များကို ရှာဖွေတွေ့ရှိသည်-
အရေးပေါ်ရပ်တန့်ခလုတ်ကို အသက်သွင်းခြင်း။
အန္တရာယ်ကင်းရေးစကင်နာကိုထောက်လှမ်း
တံခါး သို့မဟုတ် အကာအကွယ်ကိရိယာ အဖွင့်
ထိန်းချုပ်သူဘေးကင်းရေးအချက်ပြပြတ်တောက်ခြင်း။
ထို့နောက် ဘေးကင်းရေး ထိန်းချုပ်သူသည် AGV မော်တာဒရိုက်သို့ STO အချက်ပြမှုကို ပေးပို့သည်။
STO input သည် သီးခြားဘေးကင်းရေးပတ်လမ်းမှတဆင့် ဘေးကင်းရေးအချက်ပြမှုကို လက်ခံရရှိပါသည်။
အသုံးများသော ဘေးကင်းရေးကိရိယာများ ပါဝင်သည်-
ဘေးကင်းရေး PLC
ဘေးကင်းရေး relay
အရေးပေါ်ရပ်တန့်စနစ်
ဘေးကင်းရေးအာရုံခံကိရိယာများ
STO circuit သည် ပုံမှန်မော်တာထိန်းချုပ်ဆက်သွယ်ရေးမှ သီးခြားလုပ်ဆောင်သည်။
STO အမိန့်ကို လက်ခံရရှိပြီးနောက်၊ မော်တာမောင်းသည် torque ထုတ်လုပ်မှုအတွက် လိုအပ်သော စွမ်းအင်ကို ချက်ချင်း ပိတ်ဆို့သည်။
မော်တာ-
လျှပ်စစ်သံလိုက် torque ထုတ်လုပ်မှု ရပ်သွားသည်
အရှိန်မြှင့်ခြင်း သို့မဟုတ် မောင်းနှင်အားကို မထိန်းနိုင်ပါ။
ဘေးကင်းသော အခြေအနေသို့ ဝင်ရောက်သည်။
မော်တာပါဝါထောက်ပံ့ရေးသည်သေချာပေါက်အဆက်ဖြတ်ရန်မလိုအပ်ပါ။
လုံခြုံရေးပြဿနာကို ဖြေရှင်းပြီးနောက်-
STO အချက်ပြမှု ထွက်လာပါပြီ။
မော်တာမောင်းသည် ဘေးကင်းရေး စစ်ဆေးမှုကို လုပ်ဆောင်သည်။
Torque output ကို ပြန်ဖွင့်သည်။
AGV သည် လုပ်ငန်းပြန်လည်စတင်သည်။
ပြန်လည်စတင်သည့်အခြေအနေများသည် AGV ဘေးကင်းရေးဒီဇိုင်းပေါ်တွင်မူတည်သည်။
ပုံမှန် AGV မော်တာစနစ်တွင်-
Safety Sensor ↓ Safety PLC/Relay ↓ STO Input ↓ Motor Drive ↓ AGV Motor ဤလွတ်လပ်သောဘေးကင်းရေးလမ်းကြောင်းသည် ပင်မထိန်းချုပ်မှုစနစ်တွင် ပြဿနာများရှိသော်လည်း မော်တာအား ရပ်တန့်နိုင်စေရန် သေချာစေသည်။
AGV များသည် အော်ပရေတာများအနီးတွင် အလုပ်လုပ်လေ့ရှိသည်။ STO သည် အောက်ပါတို့ကြောင့် မတော်တဆဖြစ်ရသည့် မော်တာ torque ကို ကာကွယ်ရန် ကူညီပေးသည်။
ဆော့ဖ်ဝဲလ် ပျက်ကွက်မှုများ
ဆက်သွယ်ရေးအမှားများ
Controller ချို့ယွင်းချက်များ
သမားရိုးကျ ရပ်တန့်ခြင်းနည်းလမ်းများကို အားကိုးသည်-
ထိန်းချုပ်သူ → ဆက်သွယ်ရေး → မော်တော် ကွပ်ကဲမှု → ရပ်ပါ။
STO သည် drive အဆင့်တွင် torque ကို တိုက်ရိုက်ပိတ်ပြီး တုံ့ပြန်ချိန်ကို လျှော့ချသည်။
STO ပါသော AGV မော်တာများသည်၊ အပါအဝင်၊ စက်မှုဘေးကင်းရေးလိုအပ်ချက်များကို ဖြည့်ဆည်းပေးသည်-
IEC 61800-5-2
ISO 13849-1
IEC 61508
STO သည် မမျှော်လင့်ထားသော မော်တာလှုပ်ရှားမှုကြောင့် ဖြစ်ရသည့် အန္တရာယ်များကို လျှော့ချပေးသည်၊ ကာကွယ်သည်-
လုပ်ငန်းရှင်များ
AGV တွေပေါ်လာတယ်။
စက်ပိုင်းဆိုင်ရာအစိတ်အပိုင်းများ
ထုတ်လုပ်ရေးပစ္စည်းများ
လုပ်ဆောင်ချက် |
ပုံမှန်ရပ်ပါ။ |
STO |
|---|---|---|
ထိန်းချုပ်မှုနည်းလမ်း |
ဆော့ဖ်ဝဲအမိန့် |
လုံခြုံရေးပတ်လမ်း |
Torque ဖယ်ရှားခြင်း။ |
ချက်ချင်းအာမခံချက်မရှိပါ။ |
torque ကိုတိုက်ရိုက်ပိတ်သည်။ |
ဆက်သွယ်ရေး မှီခိုမှု |
လိုအပ်သည်။ |
လွတ်လပ်သော |
ဘေးကင်းရေးအဆင့် |
စံထိန်းချုပ်မှု |
လုပ်ငန်းဆောင်တာ ဘေးကင်းရေး |
လျှောက်လွှာ |
နေ့စဉ်လည်ပတ် |
အရေးပေါ်အခြေအနေများ |
STO ကို အများအားဖြင့် အသုံးပြုကြသည်-
AGVs ဂိုဒေါင်
ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရမိုဘိုင်းစက်ရုပ်များ (AMRs)
စက်ရုံသယ်ယူပို့ဆောင်ရေးစက်ရုပ်
လေးလံသော မိုဘိုင်းစက်ရုပ်များ
ပူးပေါင်းလုပ်ဆောင်သော အလိုအလျောက်စနစ်များ
အသုံးပြုသည့် AGV များအတွက် အထူးတန်ဖိုးရှိပါသည် ။ ပေါင်းစပ်ဆာဗာမော်တာများကို မော်တာ၊ ဒရိုက်၊ ကုဒ်နံပါတ်နှင့် ဆက်သွယ်ရေးစနစ်တို့ကို ကျစ်လစ်သိပ်သည်းစွာ ယူနစ်တစ်ခုအဖြစ် ပေါင်းစပ်ထားသည့်
STO သည် AGV မော်တာစနစ်များတွင် အဓိကဘေးကင်းလုံခြုံရေးလုပ်ဆောင်ချက်တစ်ခုဖြစ်ပြီး မရည်ရွယ်ဘဲ torque ထုတ်လုပ်မှုကို တားဆီးကာ လုပ်ငန်းလည်ပတ်မှုဆိုင်ရာ ဘေးကင်းမှုကို ပိုမိုကောင်းမွန်စေသည်။
လွတ်လပ်သောဘေးကင်းရေးထိန်းချုပ်မှုလမ်းကြောင်းကိုဖန်တီးခြင်းဖြင့် STO သည် AGV များကိုစနစ်၏ယုံကြည်စိတ်ချရမှုကိုထိန်းသိမ်းထားစဉ် အရေးပေါ်အခြေအနေများအတွင်း ဘေးကင်းသောအခြေအနေသို့ လျင်မြန်စွာဝင်ရောက်ရန်ခွင့်ပြုသည်။
ခေတ်မီ AGV နှင့် AMR အပလီကေးရှင်းများအတွက်၊ STO စွမ်းရည် ပါရှိသော မော်တာများကို ရွေးချယ်ခြင်းသည် ပိုမိုဘေးကင်းသော လည်ပတ်မှု၊ လိုက်လျောညီထွေမှု ပိုမိုလွယ်ကူပြီး ပိုမိုစိတ်ချရသော အလိုအလျောက်စနစ် စွမ်းဆောင်ရည်ကို ရရှိစေရန် ကူညီပေးပါသည်။
STO နှင့် အရေးပေါ် ရပ်တန့်ရေးစနစ်များသည် ဆက်စပ်နေသော်လည်း ၎င်းတို့သည် မတူညီသော ရည်ရွယ်ချက်များကို ဆောင်ရွက်ပေးပါသည်။
လုပ်ဆောင်ချက် |
အရေးပေါ်ရပ်ပါ။ |
STO |
|---|---|---|
ရည်ရွယ်ချက် |
အန္တရာယ်ရှိသော စက်လည်ပတ်မှုကို ရပ်ပါ။ |
မော်တာ torque ကိုဖယ်ရှားပါ။ |
လည်ပတ်မှုနည်းလမ်း |
လုံခြုံရေးအမိန့် |
Drive-level လုံခြုံရေးလုပ်ဆောင်ချက် |
ဓာတ်အားပြတ်တောက်ခြင်း။ |
ပါဝါအဆက်ဖြတ်နိုင်သည်။ |
သာမာန်အားဖြင့် ပါဝါချိတ်ဆက်ပေးသည်။ |
တုံ့ပြန်မှုအရှိန် |
စနစ်ဒီဇိုင်းပေါ် မူတည် |
အရမ်းမြန်တယ်။ |
လျှောက်လွှာ |
အရေးပေါ်စက်ကို အပြီးသတ်ပိတ်ပါ။ |
မော်တာဘေးကင်းရေးထိန်းချုပ်မှု |
AGV အပလီကေးရှင်းများတွင်၊ STO သည် အရေးပေါ်ရပ်တန့်ကိရိယာများကို အစားထိုးခြင်းထက် ပြီးပြည့်စုံသော လုံခြုံရေးဗိသုကာတစ်ခု၏ အစိတ်အပိုင်းဖြစ်သည်။
AGVs များသည် လူသားများ၊ စက်များနှင့် စက်ရုပ်များ တူညီသော လုပ်ငန်းခွင်တွင် မကြာခဏ မျှဝေလေ့ရှိသည့် တက်ကြွသော ပတ်ဝန်းကျင်တွင် လည်ပတ်ပါသည်။
STO မရှိပါက၊ မမျှော်လင့်ထားသော လှုပ်ရှားမှုများ ဖြစ်ပေါ်နိုင်သည်-
ထိန်းချုပ်ကိရိယာ အမှားအယွင်းများ
ဆက်သွယ်ရေးချို့ယွင်းခြင်း။
Software အမှားများ
လှုပ်ရှားမှု ညွှန်ကြားချက်များ မမှန်ပါ။
STO လုပ်ဆောင်ချက်သည် မော်တာဒရိုက်ဗ်အတွင်း torque ထုတ်လုပ်မှုကို တိုက်ရိုက်ပိတ်စေပြီး AGV သည် မောင်းနှင်အား ဆက်လက်မထုတ်လုပ်နိုင်တော့ကြောင်း သေချာစေပါသည်။
ပေါင်းစည်းထားသော ဆာဗာမော်တာများသည် အောက်ပါကဲ့သို့သော ဆက်သွယ်ရေးစနစ်များပေါ်တွင် ကြီးကြီးမားမားအားကိုးသည်-
ကာနိုပန်
EtherCAT
Modbus RTU
RS485
ဤပရိုတိုကောများသည် တိကျသောရွေ့လျားမှုကို ထိန်းချုပ်ပေးသော်လည်း ၎င်းတို့သည် ဘေးကင်းရေးဆိုင်ရာ အရေးပါသည့်လုပ်ဆောင်ချက်များအတွက် အမြဲတမ်းမလုံလောက်ပါ။
STO သည် ပုံမှန်ထိန်းချုပ်မှုကွန်ရက်မှ သီးခြားလုပ်ဆောင်သည်-
ဘေးကင်းရေး ကိရိယာ → STO ထည့်သွင်းခြင်း → ပေါင်းစပ်မော်တာ Drive → Torque ပိတ်ထားသည်။
ဤခြားနားမှုသည် စနစ်ဘေးကင်းမှုနှင့် ယုံကြည်စိတ်ချရမှုကို တိုးတက်စေသည်။
သမားရိုးကျ အရေးပေါ် ရပ်တန့်ခြင်းသည် များသောအားဖြင့် ဆော့ဖ်ဝဲ အမိန့်များပေါ်တွင် မူတည်သည်-
AGV Controller → Motor Command → Motor Deceleration
ဤလုပ်ငန်းစဉ်သည် နှောင့်နှေးမှုများ ကြုံတွေ့ရနိုင်သည်။
STO ဖြင့်-
အရေးပေါ်အချက်ပြမှု → STO အသက်သွင်းခြင်း → Torque ဖယ်ရှားခဲ့သည်။
မော်တာသည် torque ထုတ်လုပ်မှုကို လျင်မြန်စွာရပ်တန့်စေပြီး ဖြစ်နိုင်ခြေကို လျှော့ချပေးသည်။
နေမြဲ
Load ပျက်စီးခြင်း။
အော်ပရေတာ ဒဏ်ရာ
ပေါင်းစပ်ဆာဗာမော်တာများသည် လုပ်ဆောင်ချက်များစွာကို ပေါင်းစပ်ပြီးသားဖြစ်သောကြောင့် STO သည် ပြင်ပဘေးကင်းရေးဟာ့ဒ်ဝဲလိုအပ်မှုကို ဖယ်ရှားပေးပါသည်။
အကျိုးကျေးဇူးများ ပါဝင်သည်-
ကက်ဘိနက်အရွယ်အစားကိုလျှော့ချ
ကေဘယ်ကြိုးတွေနည်းတယ်။
ရိုးရှင်းသောဝိုင်ယာကြိုးများ
တပ်ဆင်ရတာ ပိုလွယ်တယ်။
ပါဝင်မှုနည်းသော အစိတ်အပိုင်းများသည် ကျရှုံးနိုင်ခြေနည်းပါးသော အမှတ်များကို ဆိုလိုသည်။
STO ပါသော ပေါင်းစပ်မော်တာသည် အောက်ပါတို့အပေါ် မှီခိုအားထားမှုကို လျော့နည်းစေသည်-
ပြင်ပမော်တာများ
နောက်ထပ် လုံခြုံရေး မော်ဂျူးများ
ရှုပ်ထွေးသောဝါယာကြိုးချိတ်ဆက်မှုများ
၎င်းသည် AGV စနစ်တစ်ခုလုံး၏ ယုံကြည်စိတ်ချရမှုကို တိုးတက်စေသည်။
STO သည် ပေါင်းစပ် AGV ဆာဗာမော်တာများကို အပါအဝင်၊ စက်မှုလုပ်ငန်းဆိုင်ရာ ဘေးကင်းရေး လိုအပ်ချက်များနှင့် ဖြည့်ဆည်းပေးသည်-
IEC 61800-5-2
ISO 13849-1
IEC 61508
ကမ္ဘာလုံးဆိုင်ရာစျေးကွက်များသို့ရောင်းချသည့် AGV ထုတ်လုပ်သူများအတွက် STO စွမ်းရည်သည် အရေးကြီးသောလိုအပ်ချက်ဖြစ်လာပါသည်။
ပုံမှန် STO လည်ပတ်မှုတွင်-
ဘေးကင်းရေးပတ်လမ်း တက်ကြွနေပါသည်။
STO ထည့်သွင်းမှုများကို ဆက်လက်ဖွင့်ထားသည်။
Motor drive သည် torque ကို ပုံမှန်အတိုင်း ထိန်းချုပ်သည်။
AGV သည် လှုပ်ရှားမှုအမိန့်များကို လုပ်ဆောင်သည်။
ဘေးကင်းရေးအာရုံခံကိရိယာသည် အန္တရာယ်ကို ထောက်လှမ်းသည်။
STO အချက်ပြမှုကို ဖွင့်ထားသည်။
Motor drive သည် torque ထုတ်လုပ်မှုကို ပိတ်ဆို့သည်။
AGV သည် ဘေးကင်းသော အခြေအနေသို့ ရောက်ရှိလာသည်။
ဘေးကင်းရေးအခြေအနေ ဖယ်ရှားထားသည်။
STO ကို ပြန်လည်သတ်မှတ်ထားသည်။
Motor torque ကို ဖွင့်ထားသည်။
AGV သည် လုပ်ငန်းပြန်လည်စတင်သည်။
ထူးခြားချက် |
Software Stop |
STO လုပ်ဆောင်ချက် |
|---|---|---|
ထိန်းချုပ်မှုနည်းလမ်း |
လှုပ်ရှားမှုအမိန့် |
လုံခြုံရေးပတ်လမ်း |
ဘေးကင်းရေးအဆင့် |
စံထိန်းချုပ်မှု |
လုပ်ငန်းဆောင်တာ ဘေးကင်းရေး |
ဆက်သွယ်ရေး မှီခိုမှု |
လိုအပ်သည်။ |
လွတ်လပ်သော |
Torque ဖယ်ရှားခြင်း။ |
ထိန်းချုပ်ရပ်တန့် |
တိုက်ရိုက် torque disable |
အရေးပေါ်လျှောက်လွှာ |
ကန့်သတ်ချက် |
သင့်လျော်သည်။ |
STO လုပ်ဆောင်ချက်သည် ပေါင်းစပ် AGV ဆာဗာမော်တာများအတွက် မရှိမဖြစ်လိုအပ်သော လုံခြုံရေးအင်္ဂါရပ်တစ်ခုဖြစ်သည် ။ AGV များကို စက်မှုပတ်ဝန်းကျင်များတွင် ပိုမိုထက်မြက်ပြီး တွင်ကျယ်စွာအသုံးပြုလာသည်နှင့်အမျှ မရည်ရွယ်ဘဲ မော်တာလိမ်အားကို ကာကွယ်ခြင်းသည် ဘေးကင်းသောလည်ပတ်မှုအတွက် အရေးကြီးပါသည်။
STO ကို servo မော်တာများတွင် ပေါင်းစပ်ခြင်းဖြင့် AGV ထုတ်လုပ်သူများသည် အောက်ပါတို့ကို အောင်မြင်နိုင်သည်-
အရေးပေါ်တုံ့ပြန်မှု ပိုမြန်တယ်။
အော်ပရေတာဘေးကင်းရေးကို မြှင့်တင်ထားသည်။
ရိုးရှင်းသောစနစ်ဒီဇိုင်း
နိုင်ငံတကာ စံချိန်စံညွှန်းတွေနဲ့ ကိုက်ညီမှု ပိုကောင်းတယ်။
မျိုးဆက်သစ် AGV နှင့် AMR စနစ်များအတွက် STO စွမ်းရည်ပါရှိသော ပေါင်းစပ်ဆာဗာမော်တာများသည် ပိုမိုဘေးကင်းပြီး ပိုမိုစိတ်ချရပြီး ပိုမိုထိရောက်သော လှုပ်ရှားမှုထိန်းချုပ်မှုဖြေရှင်းချက်ကို ပေးဆောင်ပါသည်။
STO တပ်ဆင်ထားသော AGV မော်တာများကို တွင်ကျယ်စွာအသုံးပြုကြသည်-
AGV များသည် သိုလှောင်သည့်နေရာများနှင့် ကောက်ရေးစခန်းများကြားတွင် ကုန်ပစ္စည်းများ သယ်ယူပို့ဆောင်ပေးသည်။ အလုပ်သမားများ လုပ်ငန်းလည်ပတ်မှုဇုန်များအတွင်းသို့ ဝင်ရောက်သည့်အခါ မမျှော်လင့်ထားသောလှုပ်ရှားမှုများကို STO က ကူညီပေးသည်။
မော်တော်ယာဥ်၊ အီလက်ထရွန်းနစ်နှင့် စက်ပစ္စည်းစက်ရုံများတွင် AGV များသည် ထုတ်လုပ်မှုလုပ်သားများအနီးတွင် လုပ်ကိုင်ကြသည်။ STO သည် လူ-စက်၏ ပူးပေါင်းဆောင်ရွက်မှု ဘေးကင်းမှုကို တိုးတက်စေသည်။
ထိလွယ်ရှလွယ် ပစ္စည်းများ အတွက် တိကျပြီး ဘေးကင်းသော သယ်ယူပို့ဆောင်ရေး လိုအပ်ပါသည်။ STO သည် ထိန်းချုပ်ထားသော ပတ်ဝန်းကျင်များတွင် ယုံကြည်စိတ်ချရသော လုပ်ဆောင်ချက်ကို သေချာစေရန် ကူညီပေးပါသည်။
ဝန်ဆောင်ခမြင့်မားသော AGV များအတွက်၊ မထိန်းချုပ်နိုင်သော လှုပ်ရှားမှုများသည် သိသာထင်ရှားသော အန္တရာယ်များကို ဖန်တီးနိုင်သည်။ STO သည် နောက်ထပ်ကာကွယ်မှုအလွှာတစ်ခုကို ပံ့ပိုးပေးသည်။
AGV များသည် ပိုမိုမြင့်မားသော ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်နှင့် ဉာဏ်ရည်ဉာဏ်သွေးဆီသို့ တိုးတက်ပြောင်းလဲလာသည်နှင့်အမျှ ဘေးကင်းရေးဆိုင်ရာ လိုအပ်ချက်များသည် ဆက်လက်တိုးလာမည်ဖြစ်သည်။
အနာဂတ် AGV မော်တာစနစ်များ ပေါင်းစပ်နိုင်ဖွယ်ရှိသည်-
မြင့်မားသော SIL အဆင့်သတ်မှတ်ထားသော ဘေးကင်းရေးလုပ်ဆောင်ချက်များ
အဆင့်မြင့် ရောဂါရှာဖွေရေး တုံ့ပြန်ချက်
ဘေးကင်းရေးဆက်သွယ်ရေးပရိုတိုကော
ကြိုတင်ခန့်မှန်းမှုအမှားထောက်လှမ်း
AI အခြေခံဘေးကင်းရေးစောင့်ကြည့်
STO သည် အလိုအလျောက်မောင်းနှင်နိုင်သော မိုဘိုင်းစက်ရုပ်များအတွက် အခြေခံကျသော ဘေးကင်းရေးနည်းပညာများထဲမှ တစ်ခုအဖြစ် ဆက်လက်တည်ရှိနေမည်ဖြစ်ပြီး ၎င်းသည် မရည်ရွယ်ဘဲ မော်တာ torque ကိုကာကွယ်ရန် ရိုးရှင်းသော၊ ယုံကြည်စိတ်ချရပြီး နိုင်ငံတကာအသိအမှတ်ပြုနည်းလမ်းကို ပံ့ပိုးပေးပါသည်။
STO (Safe Torque Off) လုပ်ဆောင်ချက်သည် ခေတ်မီ AGV မော်တာများအတွက် အရေးကြီးသော လုံခြုံရေးအင်္ဂါရပ်တစ်ခုဖြစ်သည် ။ ၎င်းသည် အရေးပေါ်အခြေအနေများ၊ ပြုပြင်ထိန်းသိမ်းမှုလုပ်ငန်းများ သို့မဟုတ် ဘေးကင်းရေးဖြစ်ရပ်များအတွင်း မော်တာများသည် မရည်ရွယ်ဘဲ ရုန်းအားမထုတ်လုပ်နိုင်စေရန် သေချာစေသည်။
သမားရိုးကျ ဆော့ဖ်ဝဲလ်အခြေခံသည့် ရပ်တန့်ခြင်းနည်းလမ်းများနှင့် နှိုင်းယှဉ်ပါက STO သည် ပိုမိုမြန်ဆန်သော တုံ့ပြန်မှု၊ ပိုမိုယုံကြည်စိတ်ချရမှု၊ ပိုမိုကောင်းမွန်သော ဘေးကင်းမှု လိုက်နာမှုနှင့် အော်ပရေတာများနှင့် စက်ကိရိယာများအတွက် ပိုမိုကောင်းမွန်သော အကာအကွယ်ကို ပေးပါသည်။
AGV များသည် စမတ်စက်ရုံများ၊ အလိုအလျောက်ကုန်လှောင်ရုံများနှင့် ဉာဏ်ရည်ဉာဏ်သွေးရှိသော ထောက်ပံ့ပို့ဆောင်ရေးစနစ်များအဖြစ် ဆက်လက်တိုးချဲ့လာသည်နှင့်အမျှ STO ပေါင်းစပ်စွမ်းရည်ပါရှိသော AGV မော်တာများကို ရွေးချယ်ခြင်းသည် ဘေးကင်း၊ ထိရောက်ပြီး အနာဂတ်တွင် အဆင်သင့်ဖြစ်နိုင်သော အလိုအလျောက်စနစ်ဆိုင်ရာ ဖြေရှင်းချက်များကို ရရှိရန်အတွက် ပို၍အရေးကြီးလာပါသည်။
အဖြေ-
STO (Safe Torque Off) သည် ပင်မပါဝါထောက်ပံ့မှုကို မဖြုတ်ဘဲ မော်တာ၏ torque ထုတ်ပေးနိုင်စွမ်းကို ပိတ်ပေးသည့် လုပ်ဆောင်ချက်ဆိုင်ရာ ဘေးကင်းသည့် အင်္ဂါရပ်တစ်ခုဖြစ်သည်။ AGV မော်တာများတွင်၊ STO သည် drive အဆင့်တွင် torque ထုတ်လုပ်မှုကို ရပ်တန့်ကာ အရေးပေါ်အခြေအနေများ၊ ပြုပြင်ထိန်းသိမ်းမှုနှင့် ပုံမှန်မဟုတ်သောလည်ပတ်မှုအခြေအနေများအတွင်း ဘေးကင်းမှုကို ပိုမိုကောင်းမွန်စေခြင်းဖြင့် မရည်ရွယ်ဘဲ လှုပ်ရှားမှုကို တားဆီးပေးပါသည်။
အဖြေ-
AGV မော်တာများသည် လူနှင့်စက်များ အတူတကွအလုပ်လုပ်သည့်ပတ်ဝန်းကျင်တွင် AGV များလုပ်ဆောင်သောကြောင့် STO လုပ်ဆောင်ချက်လိုအပ်ပါသည်။ STO သည် ဆော့ဖ်ဝဲလ်အမှားအယွင်းများ၊ ဆက်သွယ်ရေးချို့ယွင်းမှုများ၊ ထိန်းချုပ်ကိရိယာချို့ယွင်းချက်များ သို့မဟုတ် မှားယွင်းသောအမိန့်တော်များကြောင့် ဖြစ်ပေါ်လာသော မမျှော်လင့်ထားသော မော်တာလှုပ်ရှားမှုကို ကာကွယ်ရန် ယုံကြည်စိတ်ချရသော ဘေးကင်းလုံခြုံရေးယန္တရားကို ပံ့ပိုးပေးပါသည်။
အဖြေ-
အရေးပေါ်ရပ်တန့်ခလုတ်များ၊ ဘေးကင်းရေးစကင်နာများ သို့မဟုတ် ဘေးကင်းရေး PLC ကဲ့သို့သော စက်ပစ္စည်းများမှ ဘေးကင်းရေးအချက်ပြမှုကို လက်ခံခြင်းဖြင့် STO အလုပ်လုပ်ပါသည်။ စဖွင့်ပြီးသည်နှင့်၊ မော်တာဒရိုက်ဗ်သည် ပါဝါထောက်ပံ့မှုကို ချိတ်ဆက်ထားစဉ်တွင် AGV မော်တာအား မောင်းနှင်အားထုတ်လုပ်ခြင်းမှ တားဆီးကာ torque ထုတ်လုပ်မှုကို ချက်ချင်းတားဆီးပေးသည်။
အဖြေ-
သာမာန်မော်တာရပ်တန့်ခြင်းအမိန့်သည် ထိန်းချုပ်ကိရိယာနှင့် မော်တာဒရိုက်အကြား ဆော့ဖ်ဝဲလ်ထိန်းချုပ်မှုနှင့် ဆက်သွယ်မှုအပေါ် မူတည်သည်။ STO သည် အရေးပေါ်အခြေအနေများအတွင်း လျင်မြန်သောတုံ့ပြန်မှုနှင့် ပိုမိုမြင့်မားသောဘေးကင်းစိတ်ချရမှုတို့ကို ပေးစွမ်းသည့် torque ထုတ်လုပ်မှုကို တိုက်ရိုက်ပိတ်ရန် လွတ်လပ်သောဘေးကင်းရေးပတ်လမ်းကို အသုံးပြုသည်။
အဖြေ-
STO သည် AGV စနစ်တိုင်းအတွက် မလိုအပ်သော်လည်း လုပ်ငန်းဆိုင်ရာ ဘေးကင်းရေးသည် အရေးကြီးသော စက်မှုပတ်ဝန်းကျင်တွင် လည်ပတ်နေသော AGV နှင့် AMR များအတွက် အထူးအကြံပြုထားသည်။ STO သည် ထုတ်လုပ်သူများအား ဘေးကင်းရေး လိုအပ်ချက်များနှင့် ကိုက်ညီစေပြီး မမျှော်လင့်ထားသော မော်တာလှုပ်ရှားမှုနှင့် ဆက်စပ်နေသော အန္တရာယ်များကို လျှော့ချပေးသည်။
အဖြေ- STO သည်
အပါအဝင် နိုင်ငံတကာလုပ်ငန်းဆိုင်ရာ ဘေးကင်းရေးစံနှုန်းများတွင် သတ်မှတ်ထားသည် IEC 61800-5-2 , IEC 61508 နှင့် ISO 13849-1 ။ STO စွမ်းရည်ပါရှိသော AGV မော်တာစနစ်များသည် ထုတ်လုပ်သူများအား ကမ္ဘာလုံးဆိုင်ရာ ဘေးကင်းရေးလိုအပ်ချက်များနှင့် ကိုက်ညီသော ပိုမိုဘေးကင်းသော အလိုအလျောက်စက်ကိရိယာများကို ဒီဇိုင်းထုတ်ရာတွင် ကူညီပေးပါသည်။
အဖြေ-
မဟုတ်ပါ။ STO အသက်သွင်းပြီးနောက်၊ AGV မော်တာသည် torque ထပ်မံမဖွင့်မီ ဘေးကင်းသော ပြန်လည်သတ်မှတ်မှုလုပ်ငန်းစဉ်ကို အပြီးသတ်ရပါမည်။ ပြန်လည်စတင်သည့်နည်းလမ်းသည် AGV ဘေးကင်းရေးဒီဇိုင်းနှင့် ထိန်းချုပ်မှုစနစ်ဖွဲ့စည်းပုံအပေါ် မူတည်သည်။
အဖြေ-
STO နှင့် ပေါင်းစပ်ထားသော AGV ဆာဗာမော်တာများသည် မော်တာ၊ ဒရိုက်၊ ကုဒ်နံပါတ်၊ ဆက်သွယ်မှုကြားခံနှင့် ဘေးကင်းရေးလုပ်ဆောင်ချက်တို့ကို စနစ်တစ်ခုထဲသို့ ပေါင်းစပ်ခြင်းဖြင့် ကျစ်လစ်ပြီး ယုံကြည်စိတ်ချရသော ရွေ့လျားမှုဖြေရှင်းချက်ကို ပေးစွမ်းသည်။ အကျိုးကျေးဇူးများတွင် ဝိုင်ယာကြိုးများ လျှော့ချခြင်း၊ တပ်ဆင်ရလွယ်ကူခြင်း၊ လုံခြုံစိတ်ချရမှု ပိုမိုကောင်းမွန်လာပြီး စနစ်၏ယုံကြည်စိတ်ချရမှု ပိုမိုကောင်းမွန်ခြင်းတို့ ပါဝင်သည်။
အဖြေ-
မဟုတ်ပါ။ STO သည် ပုံမှန်အားဖြင့် ပင်မပါဝါထောက်ပံ့မှုကို ဖြတ်တောက်ခြင်းမရှိပါ။ ယင်းအစား၊ ၎င်းသည် မော်တာဒရိုက်ဗ်၏ ရုန်းအားထုတ်လုပ်နိုင်စွမ်းကို ပိတ်ထားသည်။ ၎င်းသည် မရည်ရွယ်ဘဲ မော်တာလည်ပတ်မှုကို ဟန့်တားထားစဉ်တွင် စနစ်အား ဆက်လက်အားဖြည့်ပေးသည်။
အဖြေ-
AGV နှင့် AMR များသည် စမတ်စက်ရုံများနှင့် အလိုအလျောက်ကုန်လှောင်ရုံများတွင် ပိုမိုမြန်ဆန်၊ ထက်မြက်လာပြီး ပိုမိုတွင်ကျယ်စွာအသုံးပြုလာသည်နှင့်အမျှ ဘေးကင်းရေးလိုအပ်ချက်များသည် ဆက်လက်တိုးမြင့်လာပါသည်။ STO သည် ဘေးကင်းလုံခြုံသော လူ-စက်ပူးပေါင်းဆောင်ရွက်မှုနှင့် အဆင့်မြင့် အလိုအလျောက်စနစ်များကို ပံ့ပိုးပေးသည့် ယုံကြည်စိတ်ချရသော ဘေးကင်းရေးအလွှာကို ပံ့ပိုးပေးပါသည်။


