

Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-10-19 Origine : Site


En résumé, la sélection du bon moteur pas à pas intégré en boucle fermée pour les pousse-seringues médicaux compacts nécessite d'évaluer le couple, la vitesse de fonctionnement, le retour de l'encodeur, la fiabilité du positionnement et l'espace d'installation. Les moteurs pas à pas intégrés en boucle fermée combinent un moteur pas à pas, un encodeur et un pilote dans une unité compacte, contribuant ainsi à améliorer le contrôle de mouvement et à simplifier l'intégration du système. Pour une distribution fiable du fluide, les ingénieurs doivent également prendre en compte le jeu de la transmission, la friction du piston, la pression du fluide, les performances thermiques et l'étalonnage du système. En faisant correspondre les spécifications du moteur aux exigences de la pompe, les fabricants d'équipements médicaux peuvent obtenir un positionnement plus cohérent, une intégration efficace et des performances fiables de manipulation des liquides.
Les pousse-seringues médicaux compacts nécessitent une distribution de fluide précise, un contrôle de mouvement stable, une intégration mécanique compacte et un fonctionnement fiable à long terme. La sélection du bon moteur est essentielle pour maintenir des débits constants, un dosage précis et des performances fiables dans les applications médicales. Parmi les solutions de contrôle de mouvement disponibles, un moteur pas à pas intégré en boucle fermée offre une combinaison pratique de précision de positionnement, de contrôle de couple et de conception peu encombrante.
Cependant, tous ne Le moteur pas à pas intégré en boucle fermée convient à une pompe à seringue médicale compacte. La sélection du moteur dépend des spécifications de la seringue, des débits requis, des mécanismes d'entraînement linéaire, des conditions de fonctionnement, des interfaces de commande et des exigences de sécurité. Les ingénieurs doivent évaluer ces facteurs ensemble plutôt que de sélectionner un moteur uniquement en fonction de la taille du châssis ou du couple nominal.
Dans ce guide, nous examinons les principales considérations pour la sélection d'un moteur pas à pas intégré en boucle fermée pour les pousse-seringues médicaux compacts, depuis les exigences de force et de vitesse jusqu'aux performances de retour, à la gestion thermique et à l'intégration du système.
Avant de sélectionner un moteur, nous devons comprendre comment le pousse-seringue convertit le mouvement de rotation en déplacement linéaire contrôlé.
Une pompe à seringue typique se compose d'un moteur, d'un mécanisme de transmission, d'une vis mère ou d'une vis à billes, d'un porte-seringue, d'un entraînement de piston et d'un système de commande électronique. Le moteur fait tourner le mécanisme de transmission, qui fait avancer le piston à une vitesse contrôlée. Ce déplacement détermine la quantité de fluide délivrée.
Les performances requises du moteur dépendent de plusieurs paramètres d'application :
Taille de la seringue : différents diamètres de seringue produisent différents volumes de liquide pour le même déplacement du piston.
Débit requis : des débits de distribution plus élevés nécessitent généralement un mouvement plus rapide du piston.
Viscosité du fluide : les fluides plus visqueux peuvent nécessiter une plus grande force pour maintenir le débit de distribution cible.
Contre-pression : la résistance des tubes, aiguilles, cathéters et autres composants en aval affecte la force requise pour déplacer le piston.
Résolution de positionnement : l'administration d'un petit volume nécessite un mouvement du piston suffisamment fin et répétable.
Durée de fonctionnement : le fonctionnement continu impose des exigences plus élevées en matière de gestion thermique du moteur et de fiabilité mécanique.
Ces paramètres constituent la base de la sélection du moteur. Un pousse-seringue compact conçu pour les applications de laboratoire à faible débit peut avoir des exigences très différentes de celles d'un système de perfusion médical qui doit administrer du liquide sur de longues périodes.
Nous devons donc définir l'enveloppe de fonctionnement de la pompe avant de comparer les modèles de moteurs individuels.
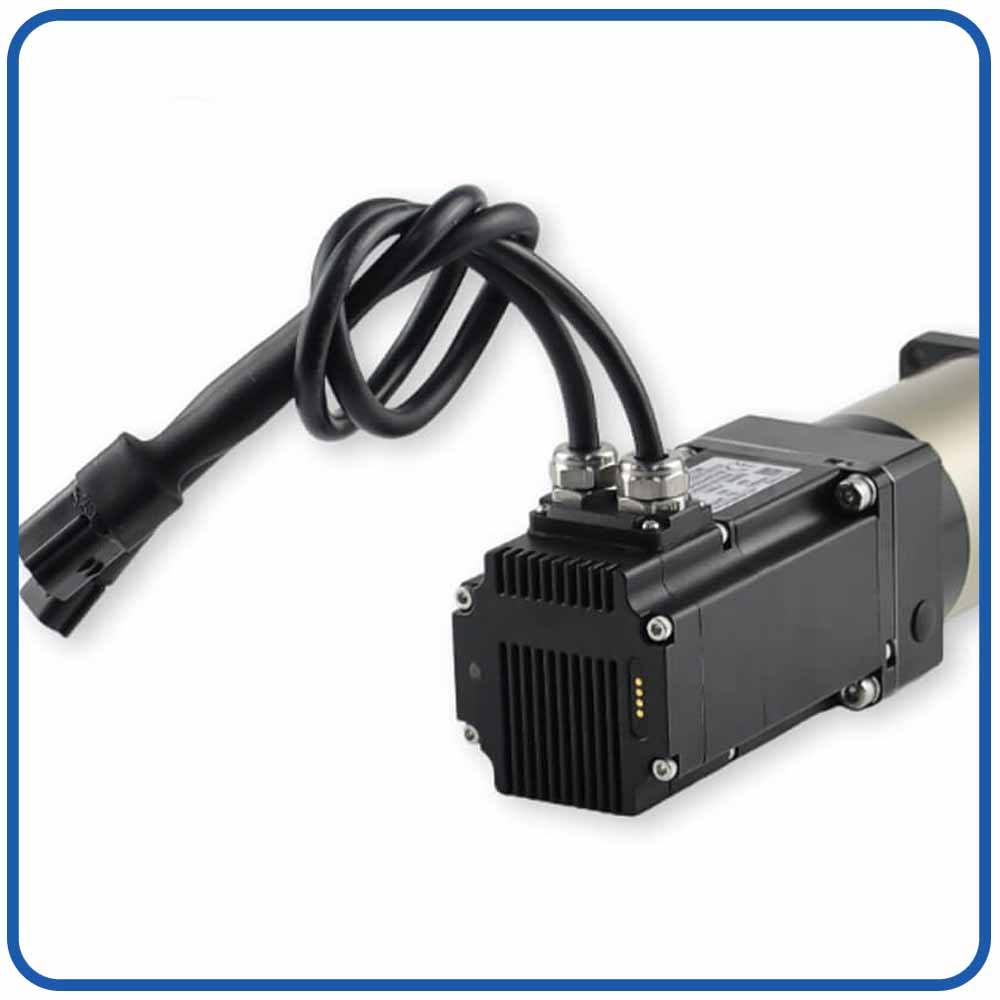
Un Le moteur pas à pas intégré en boucle fermée est un dispositif de contrôle de mouvement qui combine un moteur pas à pas, un encodeur et un pilote de moteur en une seule unité compacte. Il utilise un retour de position pour surveiller le mouvement réel du moteur et ajuster son fonctionnement lorsque la position réelle diffère de la position commandée.
Comparé à un moteur pas à pas traditionnel en boucle ouverte, un moteur pas à pas intégré en boucle fermée peut détecter les erreurs de position, réduire le risque de pas manqués et améliorer la fiabilité des mouvements sous des charges changeantes.
Un moteur pas à pas intégré en boucle fermée fonctionne généralement à travers trois composants principaux :
Moteur pas à pas
Convertit les impulsions électriques en mouvement de rotation contrôlé. Son fonctionnement précis par étapes le rend adapté aux applications de positionnement nécessitant un mouvement répétable.
Encodeur
Mesure la position réelle du moteur et fournit un retour d'information au système de contrôle. Selon la conception, le codeur peut également prendre en charge la surveillance de la vitesse et la détection des erreurs de position.
Pilote de moteur intégré
Reçoit les commandes de mouvement, contrôle le courant du moteur, compare le mouvement commandé avec le retour d'information et ajuste le fonctionnement du moteur en fonction de sa stratégie de contrôle.
Le contrôleur envoie une commande de position ou de mouvement au moteur.
Le pilote intégré alimente les enroulements du moteur pour produire une rotation.
L'encodeur mesure la position réelle du moteur.
Le conducteur compare la position réelle avec la position commandée.
Si un écart se produit, le système de contrôle en boucle fermée ajuste le fonctionnement du moteur dans la limite de ses capacités.
Ce mécanisme de rétroaction aide le moteur à maintenir un mouvement commandé de manière plus fiable sous des charges variables.
Important : Le contrôle en boucle fermée n'élimine pas toutes les erreurs de positionnement et ne garantit pas une précision absolue. Les performances dépendent de l'encodeur, de l'algorithme de contrôle, de la transmission mécanique, de la charge et de la configuration du système.
Fiabilité de positionnement améliorée : le retour du codeur aide à détecter les écarts entre la position commandée et réelle du moteur.
Conception compacte : l'électronique intégrée réduit le besoin de pilotes de moteur séparés et de câblage associé.
Meilleure réponse à la charge : le variateur peut répondre aux changements de charge mécanique dans ses limites de contrôle.
Risque réduit de pas manqués non détectés : le retour de position aide à identifier les erreurs de mouvement qu'un système en boucle ouverte pourrait ne pas détecter.
Intégration simplifiée du système : moins de composants séparés peuvent réduire la complexité de l'installation et du câblage.
Efficacité énergétique potentiellement améliorée : Certains modèles peuvent ajuster le courant en fonction des conditions de fonctionnement, en fonction de leur stratégie de contrôle.
Pousse-seringues médicaux
Prend en charge le mouvement contrôlé du piston pour l’administration de fluide. La précision réelle du dosage dépend également des dimensions de la seringue, de la mécanique de la transmission, de la pression et de l'étalonnage du système.
Robotique et manutention automatisée
Fournit un positionnement contrôlé pour les actionneurs compacts, les mécanismes de sélection et de placement et les équipements automatisés.
Équipement de laboratoire et d'analyse
Permet un mouvement reproductible dans les systèmes de manipulation, de distribution et de positionnement de précision des échantillons.
Automatisation industrielle
Prend en charge les actionneurs linéaires, les équipements d'inspection, les systèmes d'assemblage automatisés et d'autres applications nécessitant un mouvement contrôlé.
Un moteur pas à pas intégré en boucle fermée mérite d'être envisagé lorsque votre application nécessite :
Positionnement répétable et détection d'erreurs basée sur le feedback.
Mouvement fiable sous des charges mécaniques changeantes.
Un ensemble moteur-pilote compact.
Câblage et installation électrique simplifiés.
Mouvement contrôlé à basse vitesse et ajustements de positionnement fréquents.
Lors de la sélection d'un modèle, évaluez le couple nominal, les performances couple-vitesse, la résolution du codeur, la tension d'alimentation, les interfaces de communication, les caractéristiques thermiques, les dimensions de montage et les fonctions de protection.
Pour les applications nécessitant des performances dynamiques très élevées, un mouvement exceptionnellement fluide ou exigeant un contrôle de vitesse continu, un servomoteur conventionnel peut également valoir la peine d'être évalué.
En résumé : un moteur pas à pas intégré en boucle fermée combine un moteur pas à pas, un encodeur et un pilote en une seule unité pour fournir un contrôle de mouvement compact basé sur la rétroaction. Il est particulièrement utile lorsque la fiabilité du positionnement, la simplicité d'intégration et le contrôle des mouvements sont des priorités de conception importantes.
BESFOC de servomoteurs intégrés en boucle fermée Produits

|

|

|

|
|
|
|
|
|
|---|---|---|---|---|
Arbre |
Boîtier de borne |
Réducteur à vis sans fin |
Réducteur planétaire |
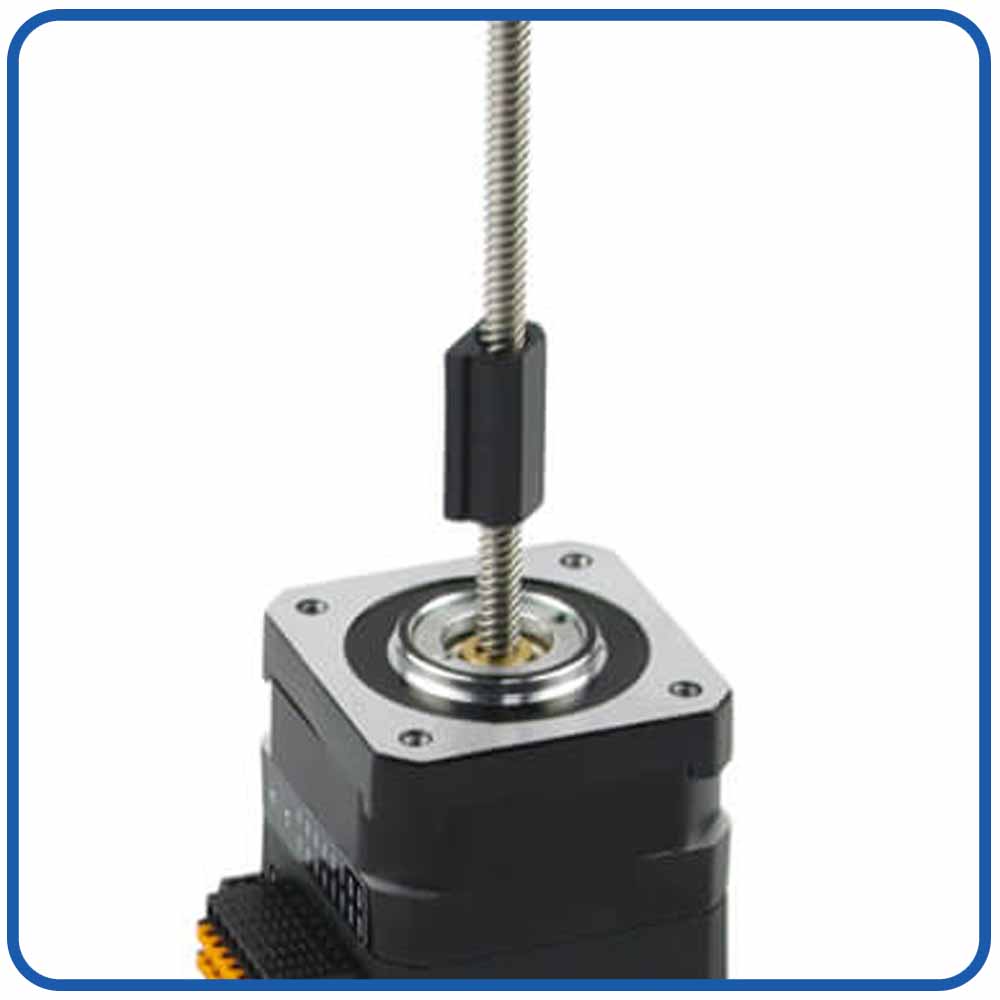
Vis mère |
|
|
|
|
|
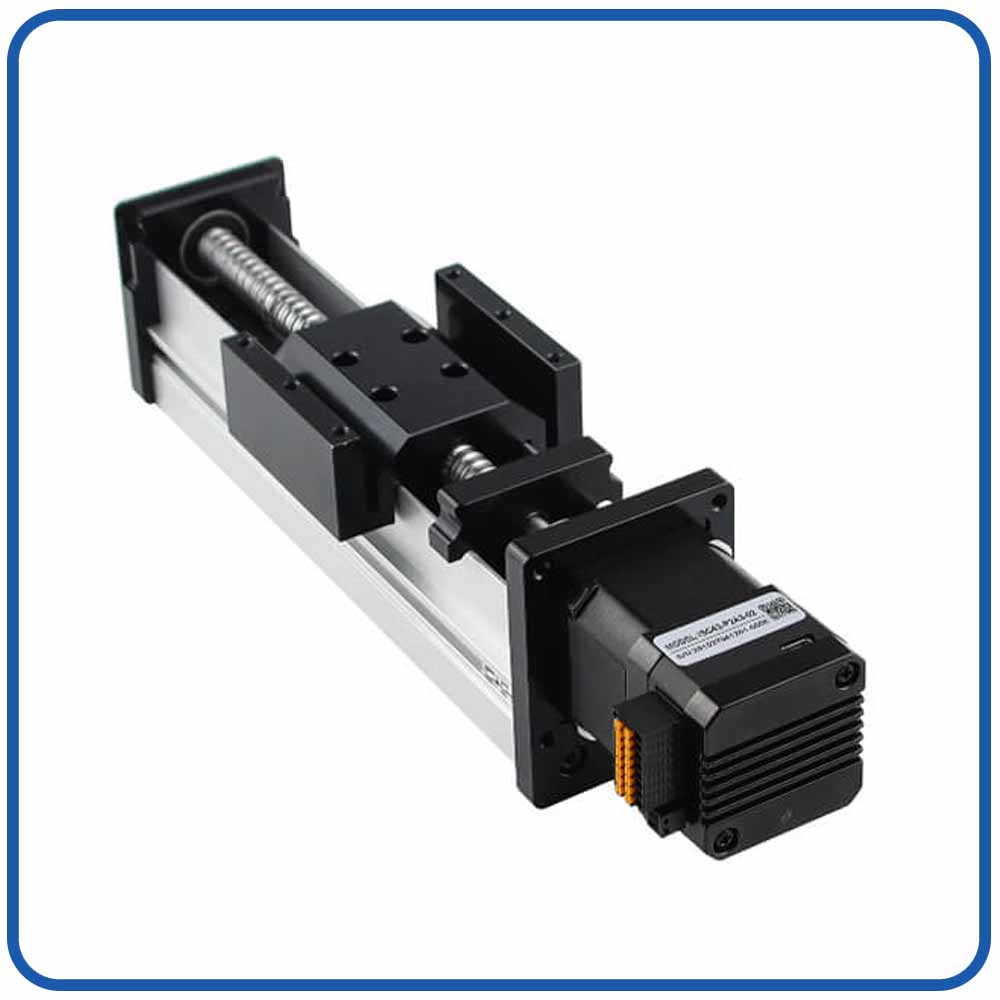
Mouvement linéaire |
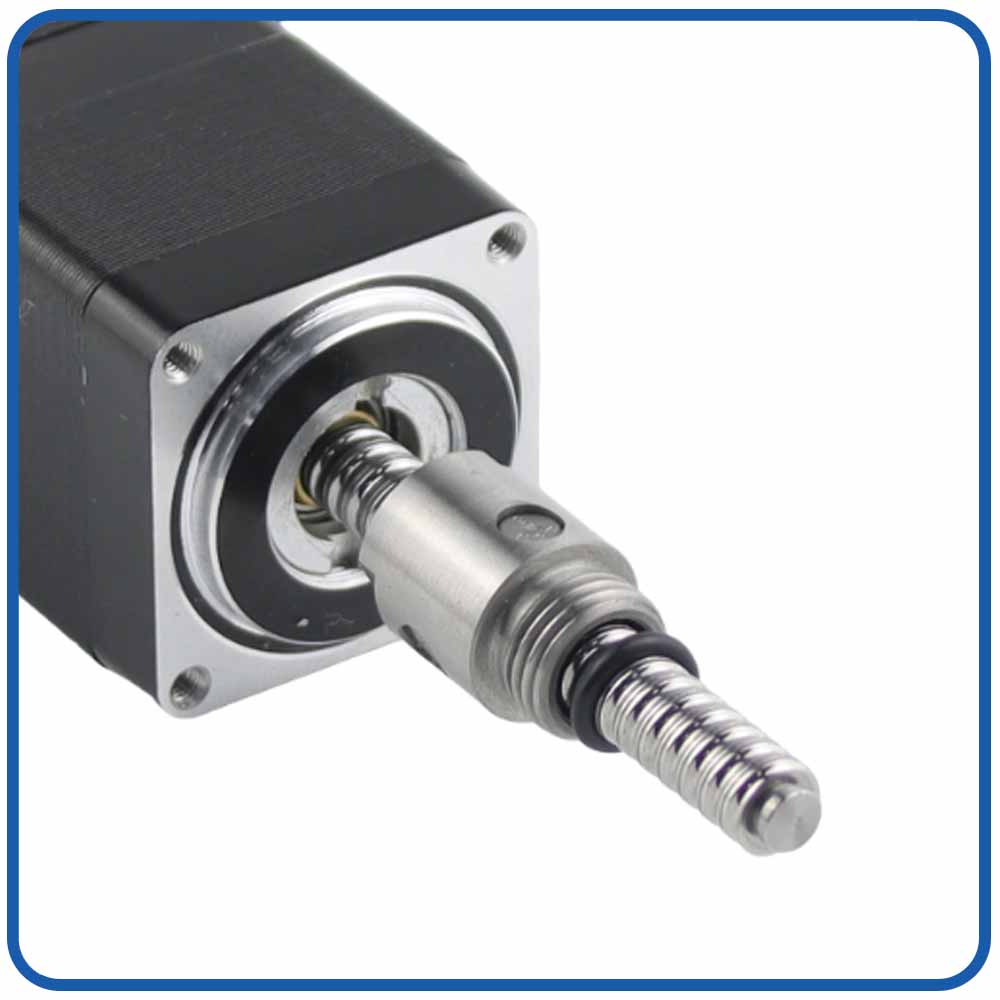
Vis à billes |
Frein |
Niveau IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
Poulie en aluminium |
Axe d'arbre |
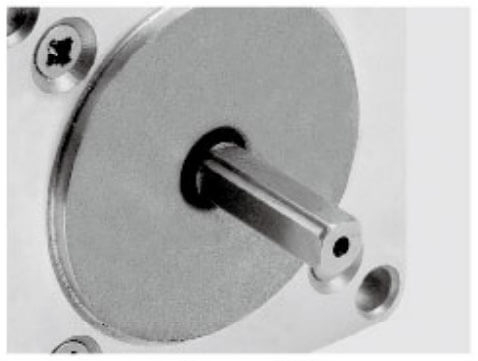
Arbre simple en D |
Arbre creux |
Poulie en plastique |
Engrenage |
|
|
|
|
|
|
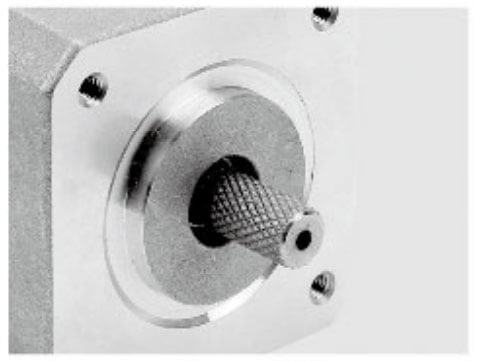
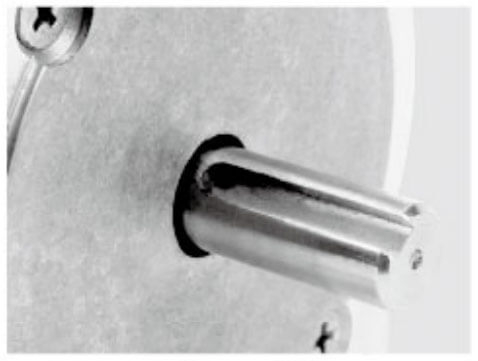
Moletage |
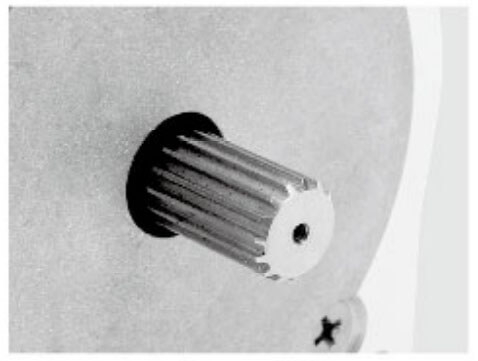
Arbre de taillage |
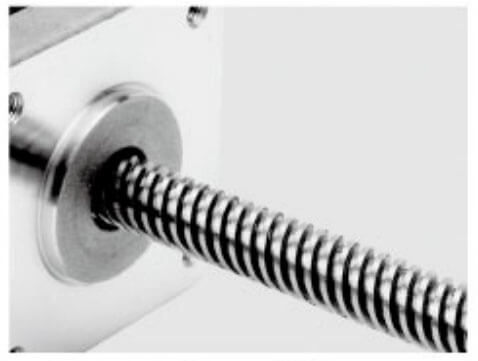
Arbre à vis |
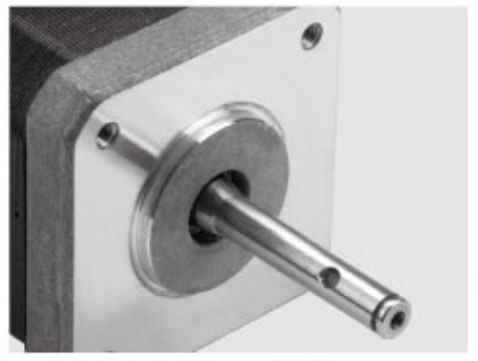
Arbre creux |
Arbre double D |
Rainure de clavette |
Choisir le bon moteur est essentiel pour obtenir un positionnement fiable, un mouvement fluide et une intégration efficace du système. Les moteurs pas à pas intégrés en boucle fermée, les moteurs pas à pas en boucle ouverte et les servomoteurs sont largement utilisés dans l'automatisation industrielle, les pousse-seringues médicales, la robotique et les systèmes de manipulation de liquides de précision. Cependant, ils diffèrent par le contrôle de rétroaction, la fiabilité du positionnement, les performances dynamiques, le coût et les exigences d'intégration.
Comprendre ces différences aide les ingénieurs à sélectionner le moteur le plus adapté à leurs applications.
Un moteur pas à pas en boucle ouverte se déplace par étapes discrètes en fonction de commandes électriques, généralement sans retour d'encodeur pour vérifier la position réelle du rotor.
Conception rentable : nécessite généralement moins de composants.
Contrôle simple : fonctionne avec des commandes d'impulsion et de direction simples.
Bon couple de maintien : convient à de nombreuses applications de positionnement stationnaire.
Intégration facile : largement pris en charge par les contrôleurs de mouvement.
Ne peut normalement pas détecter les étapes manquées sans retour supplémentaire.
Peut perdre la synchronisation sous des charges excessives.
Nécessite une marge de couple suffisante pour fonctionner de manière fiable.
Applications typiques : systèmes de positionnement de base, imprimantes 3D, petits équipements CNC et automatisation sensible aux coûts.
Un servomoteur est conçu pour un contrôle basé sur la rétroaction de la position, de la vitesse et du couple. Les systèmes d'asservissement utilisent généralement un retour d'encodeur et des algorithmes de contrôle avancés pour obtenir un mouvement réactif et précis.
Selon la configuration, un servomoteur peut nécessiter un entraînement séparé ou peut être disponible sous forme de solution intégrée.
Performances dynamiques élevées : adaptées aux accélérations et décélérations rapides.
Large plage de vitesses de fonctionnement : prend en charge les profils de mouvement exigeants.
Contrôle de rétroaction précis : permet un positionnement coordonné et une régulation de la vitesse.
Fortes performances sous des charges changeantes : lorsqu’elles sont correctement dimensionnées et réglées.
Peut entraîner des coûts système plus élevés.
Nécessite souvent plus de configuration et de réglage.
Peut introduire une complexité d’intégration supplémentaire en fonction de l’architecture du lecteur.
Applications typiques : robots industriels, machines d'emballage à grande vitesse, équipements CNC et systèmes de mouvement automatisés exigeants.
Fonctionnalité |
Stepper en boucle ouverte |
Stepper intégré en boucle fermée |
Servomoteur |
|---|---|---|---|
Commentaires sur les positions |
Généralement aucun |
Retour d'information du codeur |
Contrôle basé sur la rétroaction |
Détection des étapes manquées |
Généralement indisponible |
Disponible via la surveillance des commentaires |
Disponible via la surveillance des commentaires |
Performances dynamiques |
Modéré |
Modéré à élevé, selon le modèle |
Souvent élevé |
Positionnement à basse vitesse |
Bon pour de nombreuses applications |
Bien avec les commentaires |
Dépend de la conception et du réglage du système |
Intégration du système |
Nécessite souvent un pilote séparé |
Moteur, encodeur et pilote intégrés |
Entraînement séparé ou intégré |
Coût |
Généralement faible |
Généralement modéré |
Varie, souvent plus élevé pour les systèmes exigeants |
Idéal pour |
Positionnement de base |
Contrôle de mouvement compact et basé sur le feedback |
Mouvement dynamique haute performance |
Les performances réelles dépendent des spécifications du moteur, de l'électronique d'entraînement, des paramètres de commande et de la conception mécanique.
Les pousse-seringues médicaux nécessitent un mouvement contrôlé du piston, un fonctionnement stable à basse vitesse, une construction compacte et une surveillance fiable des défauts.
Moteur pas à pas en boucle ouverte : convient aux systèmes sensibles aux coûts avec des charges gérables et des mesures supplémentaires pour résoudre les erreurs de mouvement.
Moteur pas à pas intégré en boucle fermée : un choix pratique lorsque l'intégration compacte et la surveillance de position basée sur un encodeur sont des priorités.
Servomoteur : à considérer lorsque l'application nécessite des performances dynamiques exigeantes, une large plage de vitesse ou une coordination avancée des mouvements.
Pour de nombreuses conceptions de pousse-seringues compacts, un moteur pas à pas intégré en boucle fermée offre un équilibre utile entre la capacité de contrôle, la taille du système et la complexité de l'intégration.
Cependant, la précision du positionnement du moteur ne garantit pas automatiquement la précision de la distribution du fluide. Les tolérances de la seringue, la friction du piston, le jeu des vis, la pression du fluide et l'étalonnage doivent également être évalués.
Avant de sélectionner un moteur, comparez ces facteurs essentiels :
Couple et vitesse : Vérifiez le couple disponible à la vitesse de fonctionnement requise.
Exigences de positionnement : Déterminez si le retour du codeur et la détection des erreurs sont nécessaires.
Espace d'installation : comparez les dimensions du moteur, l'emplacement du pilote et les exigences de câblage.
Profil de mouvement : évaluez l’accélération, la décélération et le fonctionnement continu.
Compatibilité du contrôle : vérifiez les interfaces de communication et les exigences du contrôleur.
Budget et complexité : équilibrez le coût d’achat par rapport aux efforts d’intégration et aux besoins de performances.
Les moteurs pas à pas en boucle ouverte conviennent à un positionnement simple et économique. Les moteurs pas à pas intégrés en boucle fermée ajoutent un retour d'encodeur et une intégration d'entraînement compact, ce qui les rend attrayants pour des applications telles que les pousse-seringues médicales et les systèmes de manipulation de liquides. Les servomoteurs sont souvent préférables lorsque des performances dynamiques élevées et un contrôle de mouvement avancé sont essentiels.
Le meilleur choix dépend des exigences de l'application en matière de couple, de vitesse, de précision, d'espace et de contrôle. En évaluant ces facteurs ensemble, les ingénieurs peuvent sélectionner un moteur qui offre le bon équilibre entre performances, fiabilité et coût.
Un moteur pas à pas intégré en boucle fermée combine un moteur pas à pas, un dispositif de retour de position et un système électronique d'entraînement du moteur dans un ensemble compact. Selon le modèle, il peut également intégrer des interfaces de communication, des fonctions de mouvement programmables et des fonctionnalités de protection supplémentaires.
Cette architecture peut simplifier la conception de pousse-seringues médicaux compacts.
Les moteurs pas à pas traditionnels en boucle ouverte exécutent des étapes commandées sans vérifier directement la position réelle du rotor. Si la charge appliquée dépasse le couple disponible, le moteur peut perdre la synchronisation sans que le contrôleur ne détecte immédiatement l'erreur.
Un moteur pas à pas en boucle fermée utilise le retour d'un encodeur ou d'un autre capteur de position pour surveiller le mouvement réel. Le variateur compare la position commandée avec la position mesurée et ajuste le fonctionnement du moteur en fonction de sa stratégie de contrôle.
Pour les pousse-seringues, ce retour d’information peut contribuer à améliorer le suivi de position, la cohérence des mouvements et la résistance aux erreurs de pas manqués.
Cependant, le contrôle en boucle fermée ne garantit pas automatiquement une distribution précise du fluide. Les performances globales dépendent également du jeu de la transmission, de la précision du pas de vis, de la conformité du piston, des dimensions de la seringue, de la pression du fluide et de l'étalonnage du système de contrôle.
Les systèmes de moteur conventionnels nécessitent souvent un pilote de moteur séparé, une interface d'encodeur et un câblage supplémentaire. Les solutions intégrées combinent les composants clés en un seul assemblage, réduisant ainsi le nombre de connexions externes et simplifiant la disposition des équipements.
Cela peut être particulièrement bénéfique lorsqu’un pousse-seringue doit s’insérer dans un dispositif médical portable, une plate-forme de perfusion multicanal ou un instrument de laboratoire compact.
Les principaux avantages comprennent :
Espace pilote externe réduit.
Câblage simplifié du moteur et du codeur.
Moins de composants séparés à monter et à connecter.
Intégration électrique plus simple.
Réductions potentielles du temps d’assemblage et de la complexité du système.
Lors de l'évaluation des moteurs intégrés, nous devons toujours vérifier les dimensions complètes de l'assemblage, les positions des connecteurs, le rayon de courbure des câbles, les exigences de dissipation thermique et l'accessibilité pour la maintenance.
De nombreux pousse-seringues fonctionnent à de faibles vitesses linéaires pour délivrer de petits volumes de liquide sur des périodes prolongées. À ces vitesses, la cohérence du couple, les vibrations et la douceur de la transmission deviennent particulièrement importantes.
Les moteurs pas à pas offrent une capacité de positionnement discret, tandis que le micropas peut améliorer la résolution des commandes et réduire certaines formes de vibrations. Le retour en boucle fermée ajoute une surveillance de position et peut aider le variateur à répondre aux perturbations de charge.
Néanmoins, la résolution en micropas n’est pas la même chose que la précision absolue du positionnement. La précision de distribution de fluide réalisable doit être validée au niveau de la pompe complète.
Pour les applications nécessitant des débits extrêmement faibles, les ingénieurs doivent évaluer le comportement du moteur sous des charges de fonctionnement réelles plutôt que de se fier exclusivement aux spécifications du moteur à vide.
Le moteur doit générer un couple suffisant pour vaincre les forces agissant sur le piston de la seringue et la résistance du système de transmission.
La sélection d'un moteur avec un couple insuffisant peut entraîner des erreurs de position, une interruption du mouvement ou une livraison incohérente. À l’inverse, choisir un moteur inutilement gros peut augmenter le coût, la consommation électrique et la charge thermique.
La force requise du piston dépend de la pression à l'intérieur de la seringue, du diamètre interne de la seringue, de la friction entre le piston et le cylindre et de la résistance mécanique du système d'entraînement.
Une évaluation pratique doit inclure :
Pression de fluide maximale attendue.
Frottement du joint du piston sur toute la plage de fonctionnement.
Variations entre les fabricants de seringues et les lots.
Friction dans les rails de guidage, les roulements et les assemblages de vis.
Force supplémentaire causée par une accélération ou un désalignement mécanique.
Nous devrions évaluer la charge d’exploitation maximale crédible plutôt que de nous fier uniquement aux conditions nominales.
Pour les pousse-seringues médicales, cela est particulièrement important lorsque la même plate-forme doit prendre en charge plusieurs tailles de seringues ou types de fluides.
Le couple de rotation du moteur est converti en force linéaire via une vis mère, une vis à billes ou un autre mécanisme de transmission.
La quantité de force linéaire disponible dépend du pas de vis, de l'efficacité de la transmission et du couple du moteur à la vitesse de fonctionnement réelle.
Un pas de vis plus petit offre généralement un plus grand avantage mécanique et un déplacement linéaire plus fin par tour de moteur. Cependant, il faut également plus de tours de moteur pour obtenir la même course du piston.
Un pas de vis plus grand permet un mouvement linéaire plus rapide mais nécessite un couple plus important pour la même force de sortie.
Lors de la sélection d'un moteur pas à pas intégré en boucle fermée, nous devons donc évaluer le moteur et la transmission comme un système complet.
Le couple de maintien d'un moteur ne constitue pas une base adéquate pour sélectionner un moteur de pousse-seringue.
Le couple du moteur pas à pas diminue généralement à mesure que la vitesse de rotation augmente. Le couple disponible dépend également de la tension d'alimentation, des caractéristiques de l'enroulement, du courant du variateur et des paramètres de commande.
Nous devons examiner la courbe couple-vitesse du fabricant et confirmer que le moteur peut maintenir la force requise sur toute la plage de fonctionnement.
Une sélection appropriée doit fournir une marge suffisante pour les variations de charge, l'accélération, le frottement mécanique et les effets de vieillissement attendus sans générer de chaleur excessive.
Les dimensions physiques du moteur affectent directement le boîtier de la pompe, sa disposition interne, sa structure de montage et sa portabilité.
Les considérations de sélection courantes incluent la taille du châssis du moteur, la longueur du corps, le diamètre de l'arbre, la configuration des trous de montage, l'orientation du connecteur et l'espace requis pour les connexions électriques.
Un moteur plus petit peut être intéressant pour un appareil portable, mais les dimensions compactes ne doivent pas avoir la priorité sur le couple requis, les performances thermiques ou la stabilité de positionnement.
Un moteur compact doit fonctionner dans les limites thermiques du dispositif médical complet. Une ventilation limitée et la proximité d'autres composants électroniques peuvent augmenter la difficulté de dissiper la chaleur.
Lorsque nous comparons des modèles de moteurs, nous devons examiner :
Courant nominal et consommation d'énergie.
Limites de température du bobinage.
Température de fonctionnement autorisée.
Transfert de chaleur à travers la surface de montage.
Performances en service continu.
Augmentation de la température sous des charges réalistes.
Un moteur intégré peut réduire l'encombrement global du système, mais son électronique d'entraînement génère également de la chaleur. Les caractéristiques thermiques de l’ensemble complet doivent donc être prises en compte.
L'alignement mécanique est essentiel pour un mouvement constant du piston.
Un mauvais alignement entre l'arbre du moteur, l'accouplement et l'ensemble de vis peut augmenter la friction, introduire des vibrations, accélérer l'usure des roulements et réduire le couple effectif disponible au niveau de la charge.
Nous devons vérifier la rigidité du montage, la compatibilité des accouplements, l'alignement des vis, le support des roulements et l'accès pour l'assemblage.
Pour les pousse-seringues de haute précision, les tolérances mécaniques dans tout le système de transmission peuvent être tout aussi importantes que la résolution de positionnement nominale du moteur.
L'encodeur fournit des informations de position au système de contrôle en boucle fermée. Sa résolution affecte la capacité du système de rétroaction à détecter les mouvements du rotor et les écarts de position.
Cependant, la résolution du codeur ne détermine pas à elle seule la précision finale de l’administration du fluide.
Un encodeur haute résolution peut fournir un retour détaillé de la position du rotor, mais la précision du débit du pousse-seringue dépend également de plusieurs facteurs mécaniques et liés aux fluides.
Ceux-ci incluent :
Précision du pas de vis.
Jeu de transmission.
Conformité du couplage.
Tolérances dimensionnelles du corps de seringue.
Déformation du joint du piston.
Compressibilité des fluides et air emprisonné.
Modifications de la pression du fluide.
Réponse et étalonnage de la boucle de contrôle.
Par exemple, un moteur peut suivre avec précision sa position angulaire commandée tandis que le jeu mécanique retarde le mouvement correspondant du piston. De même, un trajet de fluide souple peut absorber une partie du déplacement initial du piston avant que le fluide ne commence à s'écouler.
Par conséquent, les performances de positionnement du moteur et la précision du volume délivré doivent être évaluées séparément.
Différents moteurs pas à pas intégrés en boucle fermée utilisent différentes stratégies de rétroaction et de gestion des erreurs.
Lors de la sélection d'un moteur pour une pompe à seringue médicale, nous devons déterminer si le variateur peut détecter une erreur de poursuite excessive, signaler une alarme, arrêter le mouvement ou lancer une procédure de récupération définie.
La réponse appropriée dépend de l'analyse des risques du dispositif médical et de la fonction prévue.
Pour une distribution de fluide critique, une erreur de position détectée ne doit pas simplement être traitée comme une perturbation de mouvement de routine. Le contrôleur de pompe devra peut-être coordonner les alarmes du moteur avec la surveillance du débit, le rapport de pannes et une réponse sûre du système.
Le pousse-seringue doit traduire le débit volumétrique requis en une vitesse de piston correspondante.
Cette relation dépend de la surface transversale interne de la seringue. Une seringue plus grande nécessite généralement une vitesse de piston différente de celle d'une seringue plus petite pour délivrer le même volume par unité de temps.
Par conséquent, la plage de vitesse du moteur doit être évaluée parallèlement aux dimensions de la seringue et à la course linéaire par tour de la transmission.
Certains pousse-seringues doivent fonctionner sur une large plage de débits.
À de faibles débits, le système devra peut-être minimiser les vibrations, le comportement de broutage induit par le frottement et les petites variations du mouvement du piston.
À des débits plus élevés, le moteur doit maintenir un couple adéquat tout en respectant l’accélération et la vitesse constante requises.
Un moteur pas à pas intégré en boucle fermée approprié doit fournir un fonctionnement stable sur la plage requise plutôt que de bien fonctionner à une seule vitesse nominale.
Des changements soudains de vitesse du moteur peuvent produire des perturbations mécaniques et augmenter le risque d'erreurs de position.
L'accélération et la décélération contrôlées contribuent à réduire ces effets en permettant au moteur et à la transmission de répondre progressivement aux changements de commandes de mouvement.
Nous devrions examiner si le lecteur intégré prend en charge des profils d'accélération configurables, des transitions de vitesse fluides et des limites de mouvement appropriées.
Pour les applications nécessitant une distribution de fluide très constante, les profils de mouvement doivent être validés à l’aide de la seringue, de la transmission et du trajet du fluide réels.
Un moteur pas à pas intégré en boucle fermée doit communiquer efficacement avec le contrôleur principal du pousse-seringue.
L'interface appropriée dépend de l'architecture du périphérique, des exigences de contrôle, des contraintes de câblage et de la stratégie d'intégration.
Les options courantes incluent le contrôle d'impulsions et de direction, les interfaces UART, RS-485, basées sur CAN et les protocoles Ethernet industriels sur les modèles de moteurs appropriés.
Le contrôle d'impulsion et de direction fournit une méthode simple pour commander la position et la direction.
Cela peut être approprié lorsque le contrôleur de pompe génère directement des commandes de mouvement et que le moteur intégré gère le contrôle local en boucle fermée.
Les ingénieurs doivent vérifier la compatibilité de la tension d'entrée, la fréquence d'impulsion maximale, l'isolation électrique, les exigences de synchronisation et la signalisation d'alarme.
Les interfaces série ou réseau peuvent prendre en charge la configuration des paramètres, la surveillance de l'état, les diagnostics et le contrôle coordonné de plusieurs moteurs.
Pour les pousse-seringues multicanaux, les capacités de communication peuvent simplifier la gestion du système et aider à centraliser les rapports de pannes.
Il convient toutefois de faire la distinction entre la communication de commande de mouvement ordinaire et les fonctions nécessaires à la commande liée à la sécurité. Une interface de communication standard ne doit pas être considérée comme fournissant une fonction de sécurité certifiée à moins que sa mise en œuvre complète ne réponde aux exigences pertinentes.
Avant de finaliser un modèle de moteur, nous devons confirmer que son logiciel de contrôle et son protocole de communication prennent en charge les fonctions de fonctionnement requises.
Ceux-ci peuvent inclure :
Commandes de position et de vitesse.
Paramètres d'accélération et de décélération.
Retour d’information de position et surveillance des erreurs de suivi.
Commande d'activation et de désactivation du moteur.
Rapport d'alarme et de défaut.
Stockage et configuration des paramètres.
Comportement de récupération après une coupure de courant.
Diagnostic pour la mise en service et la maintenance.
Une documentation claire et des outils de configuration accessibles peuvent réduire considérablement les efforts d'intégration pendant le développement du produit.
Les dispositifs médicaux compacts sont souvent soumis à des limites strictes en matière de puissance électrique et d’espace de refroidissement disponible.
Les besoins en puissance du moteur intégré dépendent du courant d'enroulement, de la tension d'alimentation, de la vitesse de fonctionnement, de la charge mécanique et de la configuration du variateur.
Un moteur qui consomme trop d'énergie peut augmenter les besoins de la batterie ou générer une chaleur indésirable à l'intérieur du boîtier.
Un courant plus élevé peut augmenter le couple disponible dans les limites de fonctionnement du moteur, mais il augmente également les pertes électriques et la génération de chaleur.
Le courant du variateur doit être configuré pour répondre à la charge mécanique requise tout en maintenant une augmentation de température acceptable.
Nous ne devons pas supposer que le réglage de courant disponible le plus élevé constitue le meilleur choix pour un pousse-seringue.
Certains pousse-seringues doivent maintenir la position du piston lorsque le mouvement s'arrête. D'autres peuvent autoriser une réduction du courant du moteur pendant les périodes d'inactivité.
La réduction du courant de maintien peut réduire la consommation d'énergie et la génération de chaleur, mais elle peut également réduire le couple de maintien disponible.
La stratégie appropriée dépend de la transmission mécanique, des forces externes, du maintien de la position requis et des conséquences d'un mouvement involontaire du piston.
Lorsque l'application nécessite un maintien de position fiable en cas de perte de puissance ou d'autres conditions de défaut, la conception peut nécessiter un maintien mécanique approprié ou une autre solution évaluée de manière indépendante.
Une comparaison structurée aide les ingénieurs à identifier les candidats appropriés et à éviter de négliger les spécifications critiques.
Critère de sélection |
Que faut-il évaluer |
Pourquoi c'est important |
|---|---|---|
Couple moteur |
Couple à la vitesse de fonctionnement requise |
Assure une force suffisante pour le mouvement du piston |
Taille du moteur |
Dimensions du cadre, longueur du corps et modèle de montage |
Détermine l'ajustement mécanique |
Performances de l'encodeur |
Résolution, précision du retour et détection des erreurs |
Prend en charge la surveillance de la position |
Plage de vitesse |
Vitesses de fonctionnement minimales et maximales |
Couvre les tarifs de livraison requis |
Fluidité des mouvements |
Micropas, contrôle du courant et comportement de résonance |
Aide à réduire les vibrations et les perturbations du débit |
Communication |
Interfaces d'impulsion et de direction, série ou réseau |
Simplifie l'intégration du contrôleur |
Performance thermique |
Paramètres actuels, augmentation de la température et cycle de service |
Prend en charge un fonctionnement continu fiable |
Fonctions de protection |
Détection des défauts, alarmes et comportement de récupération |
Prend en charge la gestion des erreurs au niveau du système |
Compatibilité mécanique |
Alignement de l'arbre, de l'accouplement, de la vis et du montage |
Réduit les frictions et les erreurs de transmission |
Documentation |
Dessins techniques, manuels de contrôle et données de test |
Accélère le développement et la vérification |
Nous devrions comparer les moteurs candidats dans les mêmes conditions de fonctionnement. L’utilisation d’hypothèses différentes concernant la charge, la vitesse ou le cycle de service peut conduire à des comparaisons trompeuses.
Il est également utile de demander des courbes couple-vitesse détaillées, des spécifications d'encodeur, de la documentation de communication, des données thermiques et des dessins mécaniques directement auprès du fabricant.
Plusieurs erreurs de sélection courantes peuvent augmenter les coûts d'ingénierie ou compromettre les performances de la pompe finale.
Le couple de maintien décrit la capacité du moteur à résister à la rotation dans des conditions spécifiées à l'arrêt. Il n'établit pas le couple disponible pendant le fonctionnement.
Nous devons utiliser les données couple-vitesse du fabricant et évaluer le profil de charge réel.
La résolution du codeur n'est qu'une partie du système de retour de position. Les erreurs de transmission, la friction du piston, la pression du fluide et l'étalonnage peuvent affecter de manière significative le volume final délivré.
Les tests au niveau du système restent essentiels.
Un moteur peut répondre aux spécifications de couple requises tout en dépassant les limites de température acceptables lors d'un fonctionnement prolongé.
Les tests thermiques doivent refléter le boîtier réel, la disposition de montage, la température ambiante et le cycle de fonctionnement.
Un jeu peut provoquer un délai entre un changement de direction du moteur et le mouvement correspondant du piston de la seringue.
Ceci est particulièrement pertinent lorsque la pompe effectue des cycles démarrage-arrêt fréquents, des inversions ou de petits mouvements incrémentiels.
Un moteur présentant des performances mécaniques appropriées peut encore nécessiter un travail d'intégration supplémentaire important si son interface ou ses fonctions de contrôle ne correspondent pas au contrôleur principal.
La compatibilité de l'interface doit être confirmée dès le début du processus de conception.
Les performances nominales du moteur ne peuvent pas établir de manière indépendante la précision du volume délivré par la pompe.
Le système complété doit être testé à l’aide de seringues, de fluides, de débits, de pressions et de conditions environnementales représentatifs.
La sélection du bon moteur pas à pas intégré en boucle fermée pour les pousse-seringues médicaux compacts nécessite une évaluation équilibrée du couple, de la vitesse, des performances de retour, de l'intégration mécanique, du comportement thermique et de la compatibilité des commandes.
Une conception intégrée en boucle fermée peut simplifier l'architecture du variateur, réduire le câblage externe et améliorer la surveillance de la position. Ces caractéristiques en font une option précieuse pour les instruments médicaux compacts qui nécessitent un mouvement linéaire contrôlé et des performances de mouvement fiables.
Cependant, la sélection du moteur doit toujours commencer par les exigences mécaniques et de distribution de fluide du pousse-seringue. Le moteur sélectionné doit fournir un couple adéquat sur toute la plage de vitesse de fonctionnement, s'adapter au boîtier disponible, prendre en charge l'interface de contrôle requise et maintenir des performances thermiques acceptables pendant un fonctionnement continu.
Plus important encore, un positionnement précis du moteur ne garantit pas automatiquement une distribution précise du fluide. Le mécanisme à vis, la seringue, le piston, le trajet du fluide, le système de détection et le logiciel de contrôle contribuent tous au résultat final.
En évaluant ces facteurs ensemble et en validant le système complet dans des conditions de fonctionnement réalistes, les ingénieurs peuvent sélectionner un moteur pas à pas intégré en boucle fermée qui prend en charge une conception compacte, un mouvement constant et des performances fiables du pousse-seringue.
Un moteur pas à pas intégré en boucle fermée combine un moteur pas à pas, un encodeur et un pilote de moteur en un seul ensemble. Le retour du codeur permet au variateur de surveiller la position réelle du moteur et de détecter les écarts par rapport au mouvement commandé, ce qui le rend adapté aux pousse-seringues médicaux compacts qui nécessitent un mouvement contrôlé du piston et une surveillance fiable de la position.
Les moteurs pas à pas intégrés en boucle fermée offrent un retour de position, une installation compacte et un câblage simplifié. Ces fonctionnalités aident les fabricants d’équipements à développer des pousse-seringues peu encombrants avec un contrôle de mouvement fiable. La précision réelle de l'administration de fluide dépend toujours de la seringue, du mécanisme de transmission, de la pression du fluide et de l'étalonnage du système.
La sélection du couple moteur doit prendre en compte la friction du piston, la pression du fluide, le diamètre de la seringue, l'efficacité de la transmission, le pas de vis et la vitesse de fonctionnement requise. Les ingénieurs doivent évaluer la courbe couple-vitesse du moteur et garantir une marge de couple suffisante sous la charge de fonctionnement maximale prévue.
La résolution requise du codeur dépend des exigences de positionnement, de la conception de la transmission, des dimensions de la seringue et des performances de distribution cible. Une résolution d'encodeur plus élevée peut améliorer la granularité du retour, mais elle ne garantit pas automatiquement une plus grande précision de distribution de fluide. La pompe complète doit être validée dans des conditions de fonctionnement représentatives.
Un moteur pas à pas en boucle ouverte fonctionne généralement sans retour d'encodeur, il ne peut donc généralement pas détecter directement les étapes manquées. Un moteur pas à pas en boucle fermée utilise un retour d'information pour surveiller les écarts de position et ajuster le fonctionnement du moteur. Cela peut améliorer la fiabilité du mouvement lorsque le moteur et le variateur sont correctement dimensionnés et configurés.
Oui. Ils peuvent prendre en charge des mouvements contrôlés à basse vitesse et un positionnement reproductible dans les systèmes de distribution à faible débit. Les performances dépendent du couple moteur, des réglages de l'entraînement, de la friction de la transmission, du jeu, des caractéristiques de la seringue et de la conformité du trajet du fluide. Les tests au débit prévu sont essentiels.
Selon le modèle, les interfaces peuvent inclure des entrées d'impulsion et de direction, des protocoles UART, RS-485, une communication basée sur CAN ou Ethernet industriel. Les ingénieurs doivent confirmer l'interface, les exigences électriques, les fonctions de commande et les capacités de diagnostic avant d'intégrer le moteur au contrôleur de pompe à seringue.
Le retour du codeur aide à détecter les écarts entre le mouvement commandé et réel du moteur. En fonction du variateur, le système peut ajuster le fonctionnement ou signaler un défaut lorsque les erreurs de position dépassent les limites configurées. Une surveillance supplémentaire peut encore être nécessaire pour détecter des problèmes de cheminement des fluides tels qu'une occlusion ou une fuite.
La précision du pousse-seringue dépend du positionnement du moteur, de la précision du pas de vis, du jeu mécanique, de la friction du piston, des tolérances de la seringue, de la pression du fluide, de la compressibilité du fluide, de l'air emprisonné et de l'étalonnage. Des performances fiables nécessitent d’évaluer l’ensemble du système de distribution de fluide plutôt que de se fier uniquement aux spécifications du moteur.
Les principales considérations incluent les dimensions du moteur, le couple disponible à la vitesse de fonctionnement, les performances du codeur, l'interface du variateur, la gestion thermique, l'alignement du montage, le jeu de la transmission et le rapport de défauts. La pompe terminée doit également faire l’objet d’une vérification des performances et d’évaluations applicables de la sécurité et des risques des dispositifs médicaux.


