

Shikimet: 0 Autori: Redaktori i faqes Koha e publikimit: 19-10-2026 Origjina: Faqe


Si përmbledhje, zgjedhja e motorit të duhur hapës të integruar me qark të mbyllur për pompat kompakte të shiringave mjekësore kërkon vlerësimin e çift rrotullues, shpejtësinë e funksionimit, reagimin e koduesit, besueshmërinë e pozicionimit dhe hapësirën e instalimit. Motorët hapësorë të integruar me qark të mbyllur kombinojnë një motor stepper, kodues dhe drejtues në një njësi kompakte, duke ndihmuar në përmirësimin e kontrollit të lëvizjes dhe thjeshtimin e integrimit të sistemit. Për shpërndarje të besueshme të lëngjeve, inxhinierët duhet të marrin në konsideratë gjithashtu reagimin e kundërt të transmisionit, fërkimin e kumarit, presionin e lëngut, performancën termike dhe kalibrimin e sistemit. Duke përputhur specifikimet e motorit me kërkesat e pompës, prodhuesit e pajisjeve mjekësore mund të arrijnë pozicionim më të qëndrueshëm, integrim efikas dhe performancë të besueshme të trajtimit të lëngjeve.
Pompat kompakte të shiringave mjekësore kërkojnë shpërndarje të saktë të lëngut, kontroll të qëndrueshëm të lëvizjes, integrim mekanik kompakt dhe funksionim afatgjatë të besueshëm. Zgjedhja e motorit të duhur është thelbësore për ruajtjen e niveleve të qëndrueshme të rrjedhës, dozimin e saktë dhe performancën e besueshme në aplikimet mjekësore. Ndër zgjidhjet e disponueshme të kontrollit të lëvizjes, një motor stepper i integruar me qark të mbyllur ofron një kombinim praktik të saktësisë së pozicionimit, kontrollit të çift rrotullues dhe dizajnit që kursen hapësirë.
Megjithatë, jo çdo Motori hapës i integruar me qark të mbyllur është i përshtatshëm për një pompë kompakte shiringash mjekësore. Zgjedhja e motorit varet nga specifikimet e shiringës, shpejtësia e kërkuar e rrjedhës, mekanizmat linearë të lëvizjes, kushtet e funksionimit, ndërfaqet e kontrollit dhe kërkesat e sigurisë. Inxhinierët duhet t'i vlerësojnë këta faktorë së bashku në vend që të zgjedhin një motor bazuar vetëm në madhësinë e kornizës ose çift rrotullues të vlerësuar.
Në këtë udhëzues, ne shqyrtojmë konsideratat kryesore për zgjedhjen e një motori hapësor të integruar me qark të mbyllur për pompat kompakte të shiringave mjekësore, nga kërkesat e forcës dhe shpejtësisë deri te performanca e reagimit, menaxhimi termik dhe integrimi i sistemit.
Përpara se të zgjedhim një motor, duhet të kuptojmë se si pompa e shiringës konverton lëvizjen rrotulluese në zhvendosje lineare të kontrolluar.
Një pompë tipike shiringe përbëhet nga një motor, mekanizëm transmisioni, vidhos ose vidhos me top, mbajtëse shiringe, drejtues pistoni dhe sistem elektronik kontrolli. Motori rrotullon mekanizmin e transmisionit, i cili e lëviz pistën përpara me një shpejtësi të kontrolluar. Kjo zhvendosje përcakton sasinë e lëngut të dhënë.
Performanca e kërkuar e motorit varet nga disa parametra të aplikimit:
Madhësia e shiringës: Diametra të ndryshëm të shiringës prodhojnë vëllime të ndryshme lëngu për të njëjtën zhvendosje të pistonit.
Shkalla e kërkuar e rrjedhës: Shkalla më e lartë e shpërndarjes në përgjithësi kërkojnë lëvizje më të shpejtë të pistës.
Viskoziteti i lëngut: Lëngjet më viskoze mund të kërkojnë forcë më të madhe për të ruajtur shkallën e shpërndarjes së synuar.
Presioni prapa: Rezistenca në tuba, gjilpëra, kateterë dhe komponentë të tjerë në rrjedhën e poshtme ndikon në forcën e nevojshme për të lëvizur pistonin.
Rezolucioni i pozicionimit: Dorëzimi me volum të vogël kërkon lëvizje mjaft të imta dhe të përsëritshme të pistës.
Kohëzgjatja e funksionimit: Funksionimi i vazhdueshëm vendos kërkesa më të mëdha për menaxhimin termik të motorit dhe besueshmërinë mekanike.
Këto parametra krijojnë bazën për zgjedhjen e motorit. Një pompë kompakte shiringe e krijuar për aplikime laboratorike me rrjedhje të ulët mund të ketë kërkesa shumë të ndryshme nga një sistem infuzioni mjekësor që duhet të japë lëng për periudha të gjata.
Prandaj, ne duhet të përcaktojmë mbështjelljen e funksionimit të pompës përpara se të krahasojmë modelet individuale të motorit.
Një Motori hapës i integruar me qark të mbyllur është një pajisje kontrolli lëvizjeje që kombinon një motor stepper, kodues dhe drejtues motori në një njësi të vetme kompakte. Ai përdor reagimin e pozicionit për të monitoruar lëvizjen aktuale të motorit dhe për të rregulluar funksionimin e tij kur pozicioni aktual ndryshon nga pozicioni i komanduar.
Krahasuar me një motor hapësor tradicional me qark të hapur, një motor hapësor i integruar me qark të mbyllur mund të zbulojë gabimet e pozicionit, të zvogëlojë rrezikun e hapave të humbur dhe të përmirësojë besueshmërinë e lëvizjes nën ngarkesat në ndryshim.
Një motor stepper i integruar me qark të mbyllur zakonisht funksionon përmes tre komponentëve kryesorë:
Motori stepper
Shndërron pulset elektrike në lëvizje rrotulluese të kontrolluara. Funksionimi i tij i saktë i bazuar në hapa e bën atë të përshtatshëm për pozicionimin e aplikacioneve që kërkojnë lëvizje të përsëritshme.
Enkoder
Mat pozicionin aktual të motorit dhe jep reagime për sistemin e kontrollit. Në varësi të dizajnit, koduesi mund të mbështesë gjithashtu monitorimin e shpejtësisë dhe zbulimin e gabimit të pozicionit.
Drejtues i integruar i motorit
Merr komandat e lëvizjes, kontrollon rrymën e motorit, krahason lëvizjen e komanduar me reagimin dhe rregullon funksionimin e motorit sipas strategjisë së tij të kontrollit.
Kontrolluesi dërgon një komandë pozicioni ose lëvizje në motor.
Drejtuesi i integruar aktivizon mbështjelljet e motorit për të prodhuar rrotullim.
Koduesi mat pozicionin aktual të motorit.
Shoferi krahason pozicionin aktual me pozicionin e komanduar.
Nëse ndodh një devijim, sistemi i kontrollit me qark të mbyllur rregullon funksionimin e motorit brenda mundësive të tij.
Ky mekanizëm reagimi ndihmon motorin të mbajë lëvizjen e komanduar në mënyrë më të besueshme nën ngarkesa të ndryshme.
E rëndësishme: Kontrolli me qark të mbyllur nuk eliminon çdo gabim pozicionimi ose garanton saktësi absolute. Performanca varet nga koduesi, algoritmi i kontrollit, transmetimi mekanik, ngarkesa dhe konfigurimi i sistemit.
Besueshmëri e përmirësuar e pozicionimit: Reagimi i koduesit ndihmon në zbulimin e devijimeve midis pozicionit të komanduar dhe atij aktual të motorit.
Dizajni kompakt: Elektronika e integruar zvogëlon nevojën për drejtues të veçantë motori dhe instalime elektrike të lidhura.
Përgjigje më e mirë e ngarkesës: Disku mund t'i përgjigjet ndryshimeve në ngarkesën mekanike brenda kufijve të tij të kontrollit.
Rreziku i reduktuar i hapave të humbur të pazbuluar: Reagimi i pozicionit ndihmon në identifikimin e gabimeve të lëvizjes që një sistem i hapur mund të mos zbulojë.
Integrimi i thjeshtuar i sistemit: Më pak komponentë të veçantë mund të zvogëlojnë kompleksitetin e instalimit dhe instalimeve elektrike.
Efikasiteti i përmirësuar potencialisht i energjisë: Disa modele mund të rregullojnë rrymën sipas kushteve të funksionimit, në varësi të strategjisë së tyre të kontrollit.
Pompa me shiringa mjekësore
Mbështet lëvizjen e kontrolluar të pistonit për shpërndarjen e lëngjeve. Saktësia aktuale e dozimit varet gjithashtu nga dimensionet e shiringës, mekanika e transmetimit, presioni dhe kalibrimi i sistemit.
Robotika dhe Trajtimi i Automatizuar
Ofron pozicionim të kontrolluar për aktivizuesit kompakt, mekanizmat e marrjes dhe vendosjes dhe pajisjet e automatizuara.
Pajisjet laboratorike dhe analitike
Mundëson lëvizje të përsëritshme në sistemet e trajtimit, shpërndarjes dhe pozicionimit të saktë të mostrës.
Automatizimi Industrial
Mbështet aktivizuesit linearë, pajisjet e inspektimit, sistemet e automatizuara të montimit dhe aplikacione të tjera që kërkojnë lëvizje të kontrolluar.
Një motor hapësor i integruar me qark të mbyllur ia vlen të merret parasysh kur aplikacioni juaj kërkon:
Pozicionimi i përsëritshëm dhe zbulimi i gabimeve të bazuara në reagime.
Lëvizje e besueshme nën ndryshimin e ngarkesave mekanike.
Një montim kompakt me motor dhe drejtues.
Instalime elektrike dhe instalime të thjeshtuara.
Lëvizja e kontrolluar me shpejtësi të ulët dhe rregullime të shpeshta të pozicionimit.
Kur zgjidhni një model, vlerësoni çift rrotullues të vlerësuar, performancën e shpejtësisë së çift rrotullues, rezolucionin e koduesit, tensionin e furnizimit, ndërfaqet e komunikimit, karakteristikat termike, dimensionet e montimit dhe funksionet e mbrojtjes.
Për aplikimet që kërkojnë performancë shumë të lartë dinamike, lëvizje jashtëzakonisht të qetë ose që kërkojnë kontroll të vazhdueshëm të shpejtësisë, një servo motor konvencional mund të jetë gjithashtu i vlefshëm për t'u vlerësuar.
Në përmbledhje: Një motor hapësinor i integruar me qark të mbyllur kombinon një motor hapësor, kodues dhe drejtues në një njësi për të ofruar kontroll kompakt të lëvizjes të bazuar në reagime. Është veçanërisht i dobishëm kur besueshmëria e pozicionimit, thjeshtësia e integrimit dhe lëvizja e kontrolluar janë prioritete të rëndësishme të projektimit.
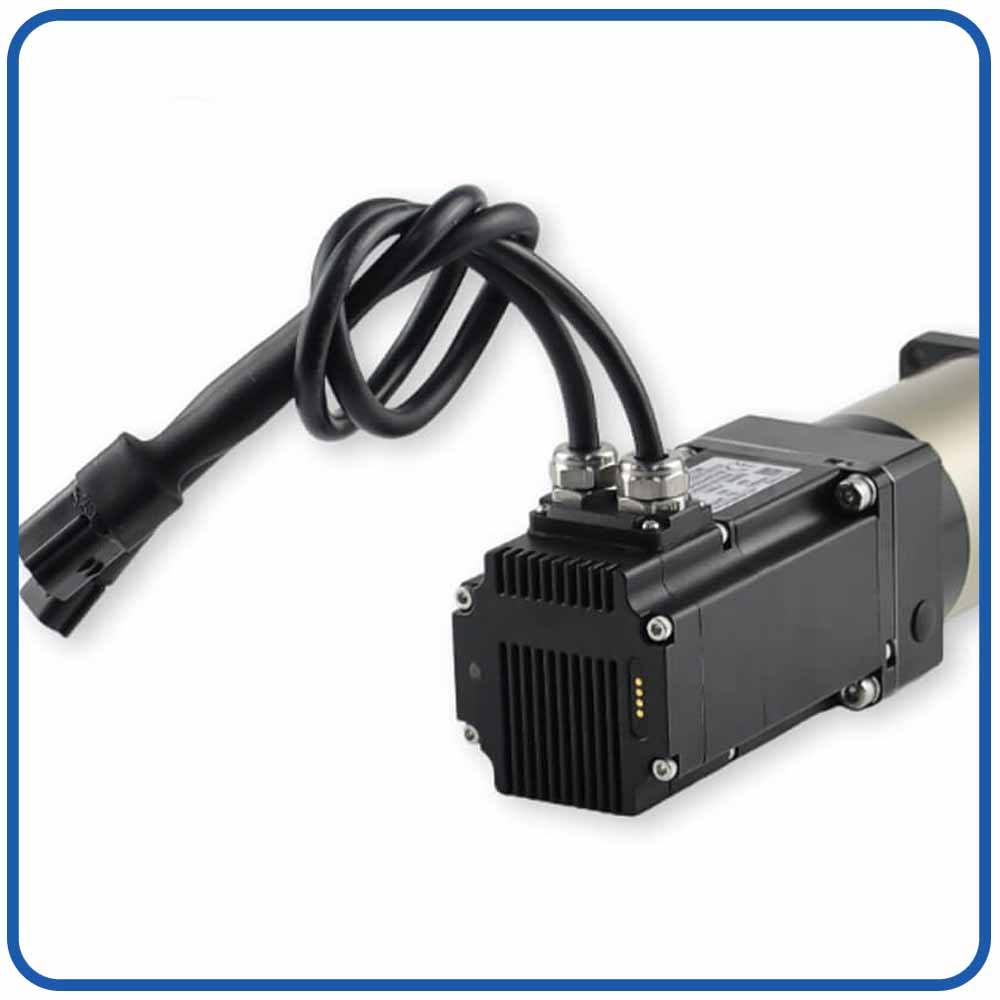
BESFOC të integruara të servo motorëve me lak të mbyllur Produkte

|

|

|

|
|
|
|
|
|
|---|---|---|---|---|
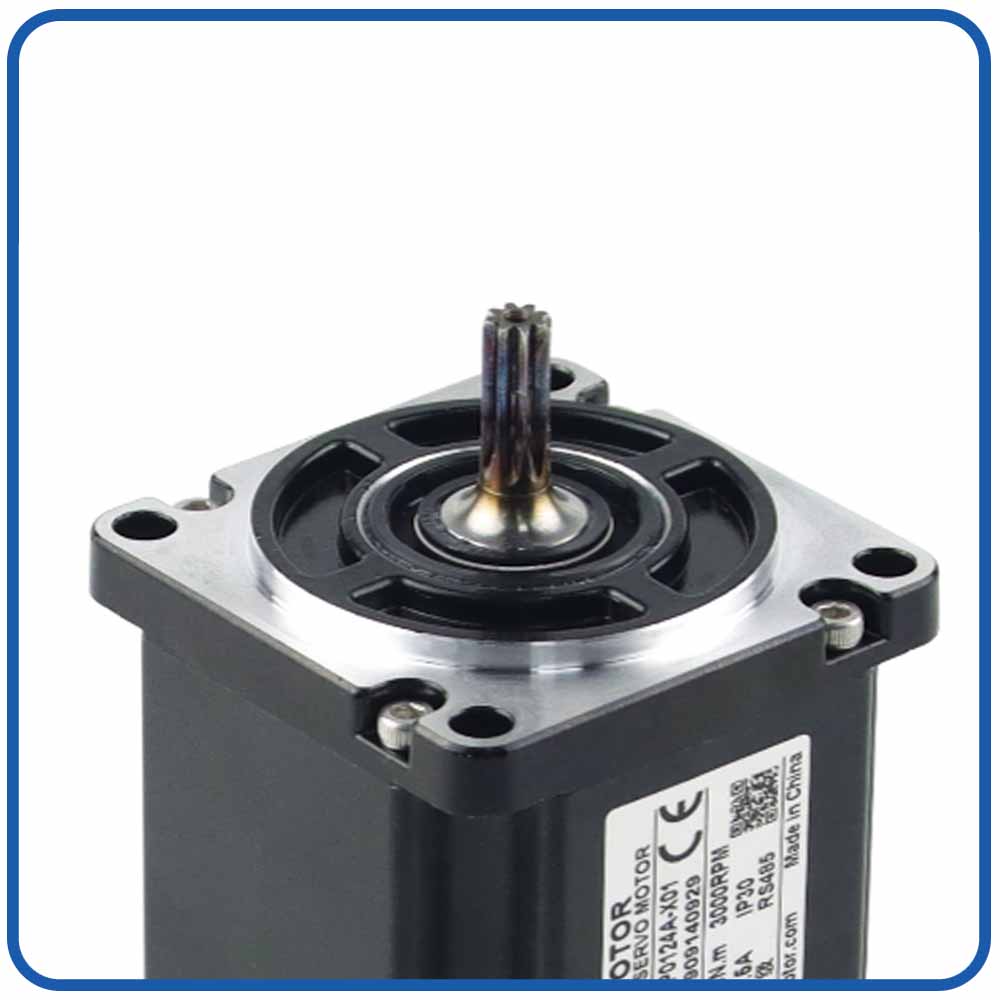
Bosht |
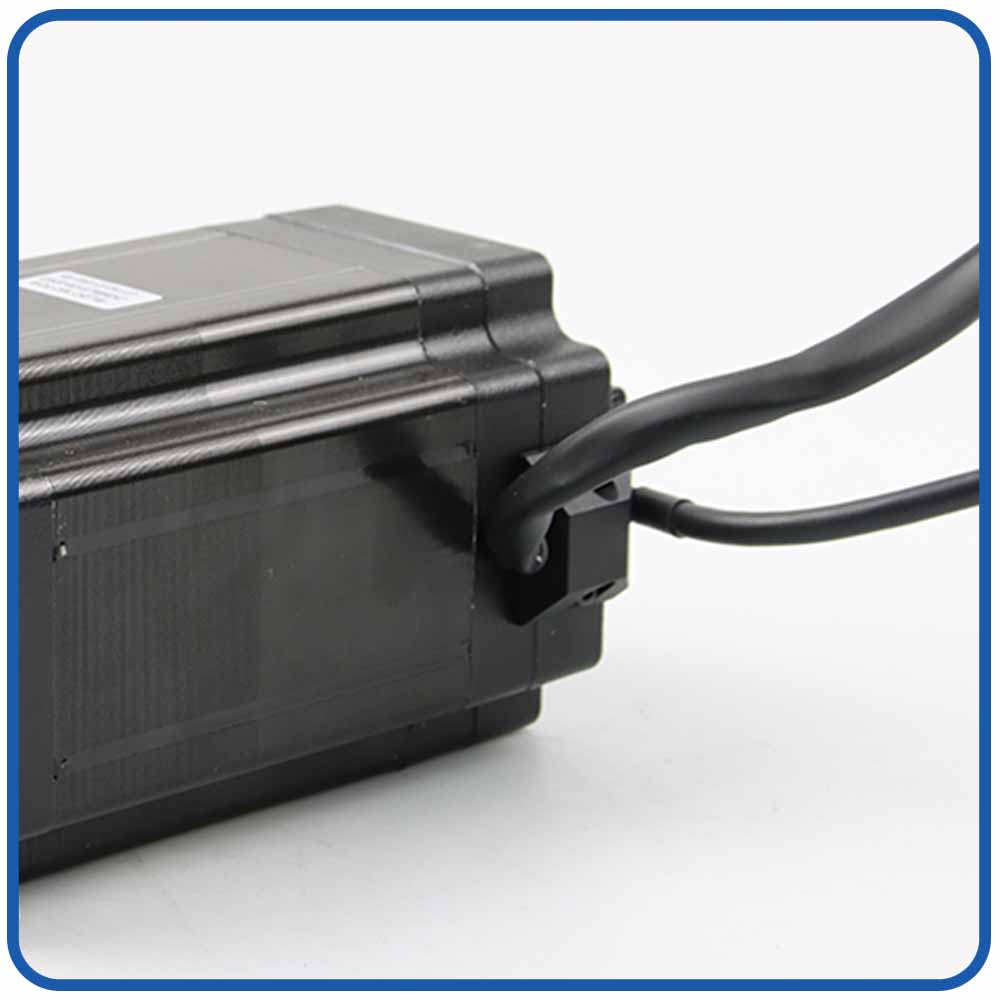
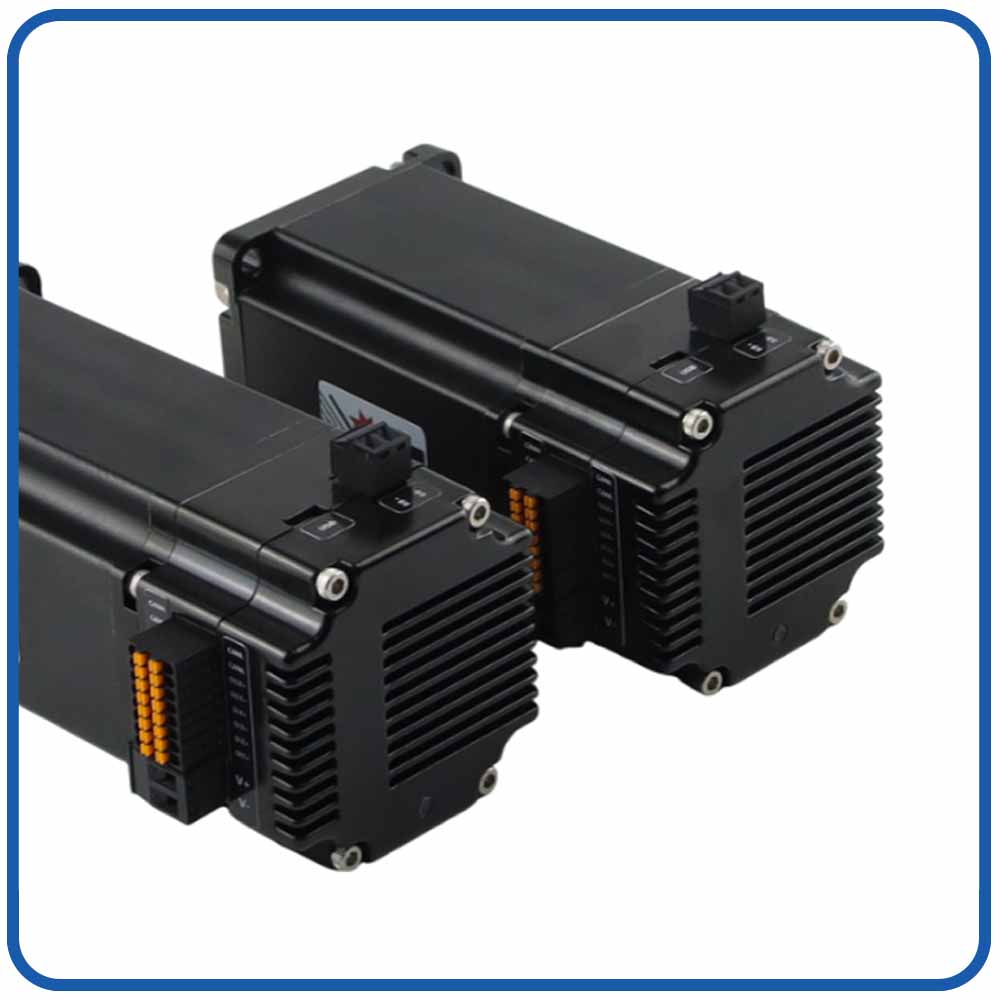
Strehim i terminalit |
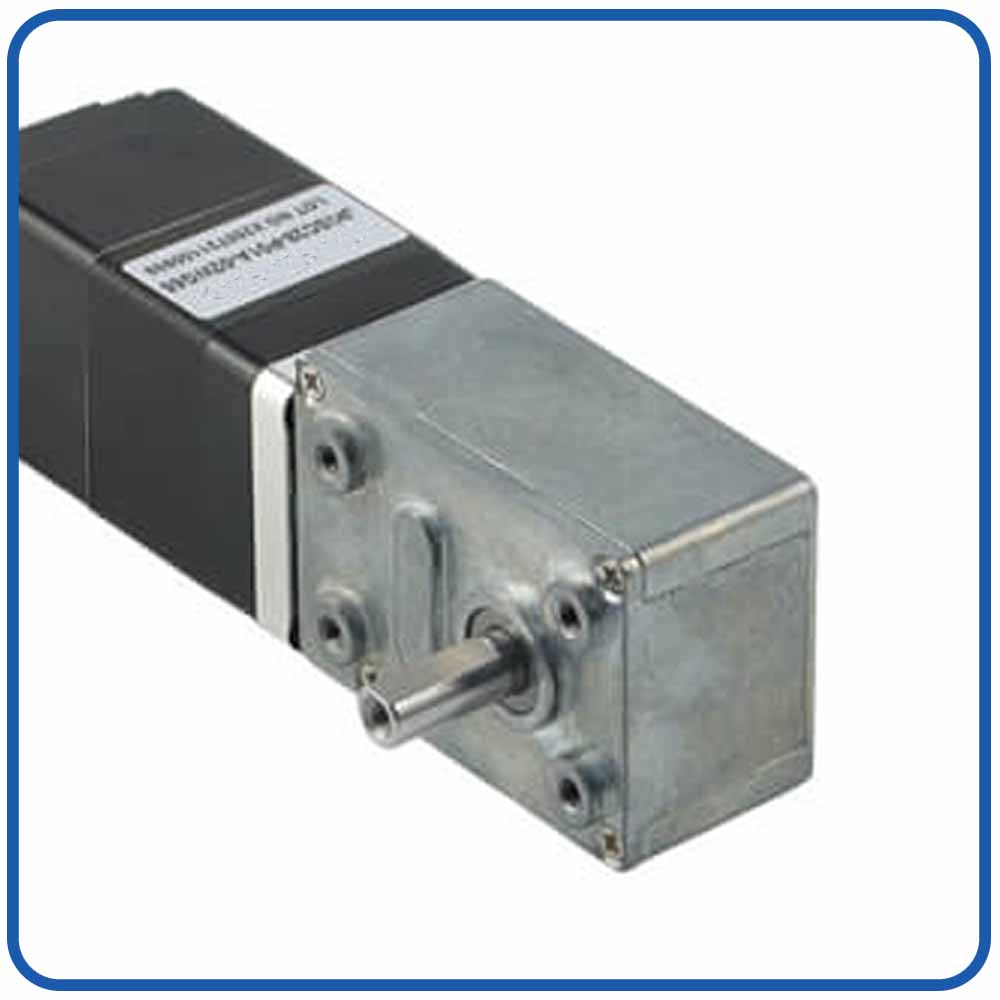
Kuti ingranazhi me krimba |
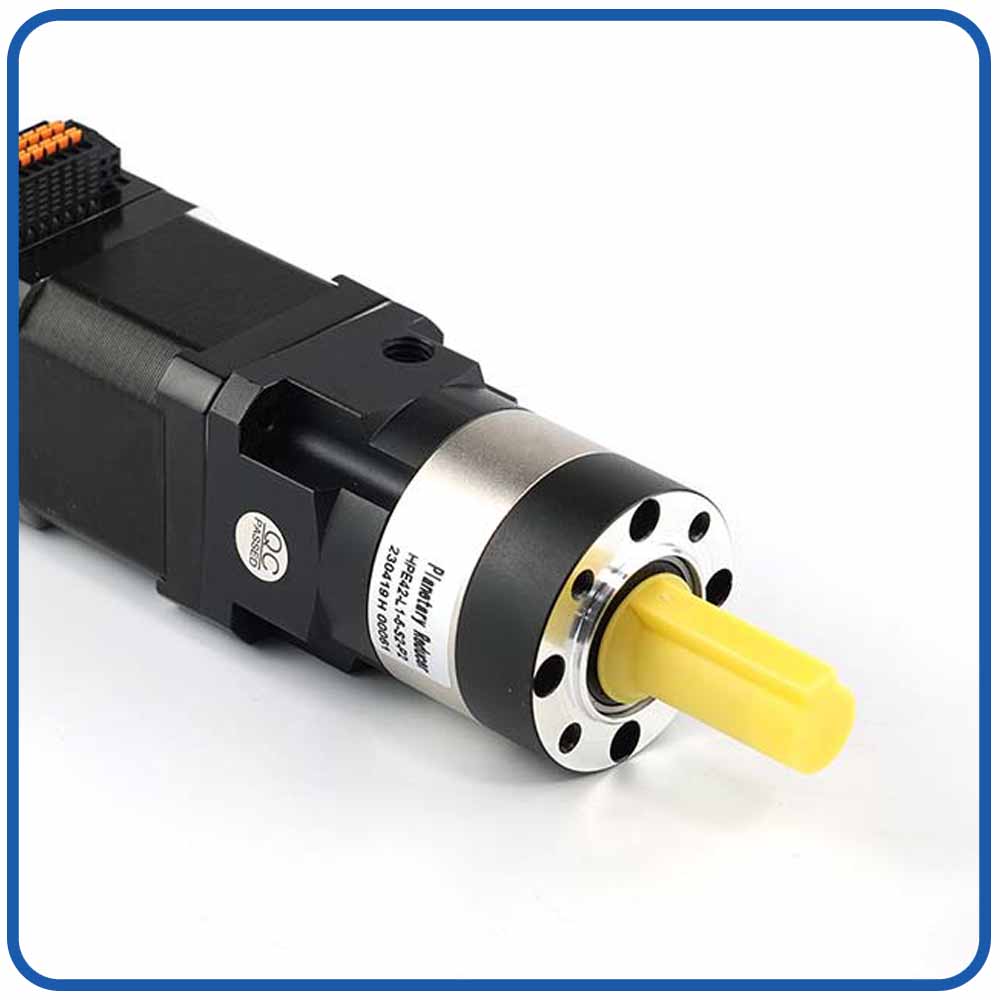
Kuti ingranazhesh planetare |
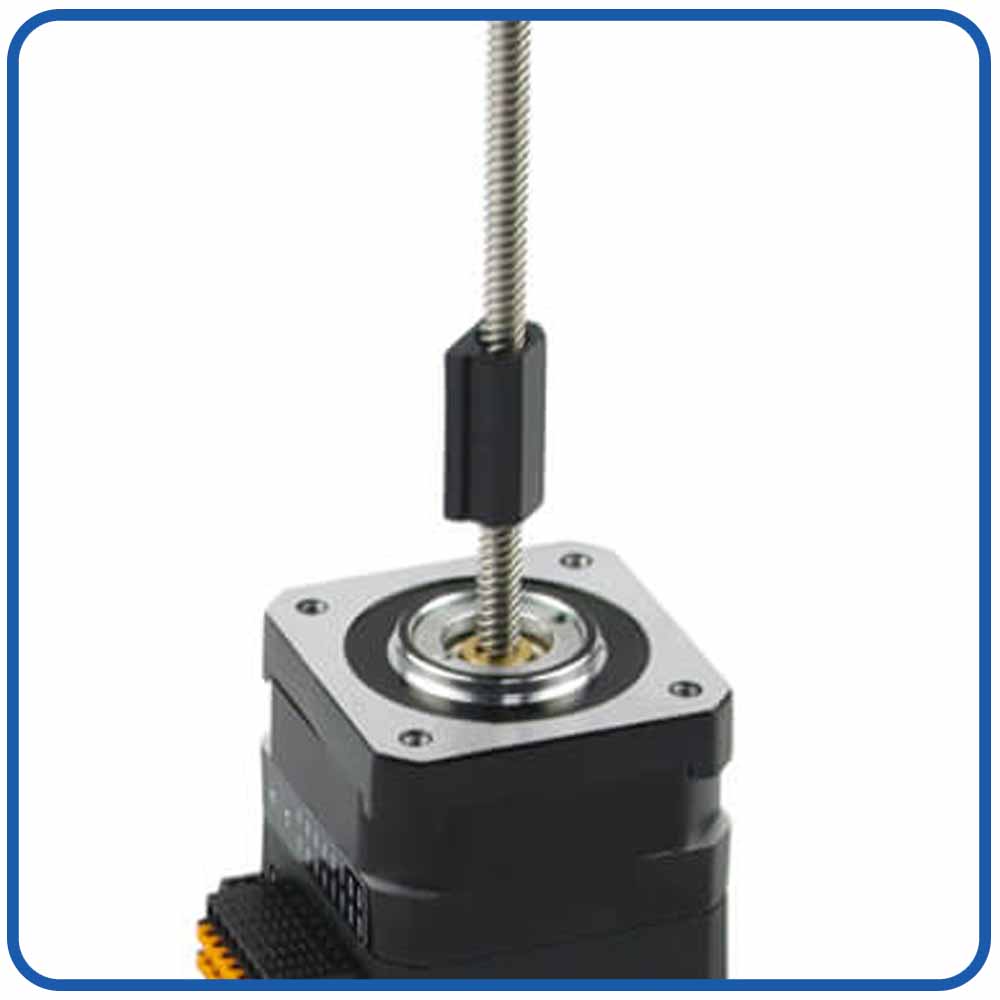
Vidë plumbi |
|
|
|
|
|
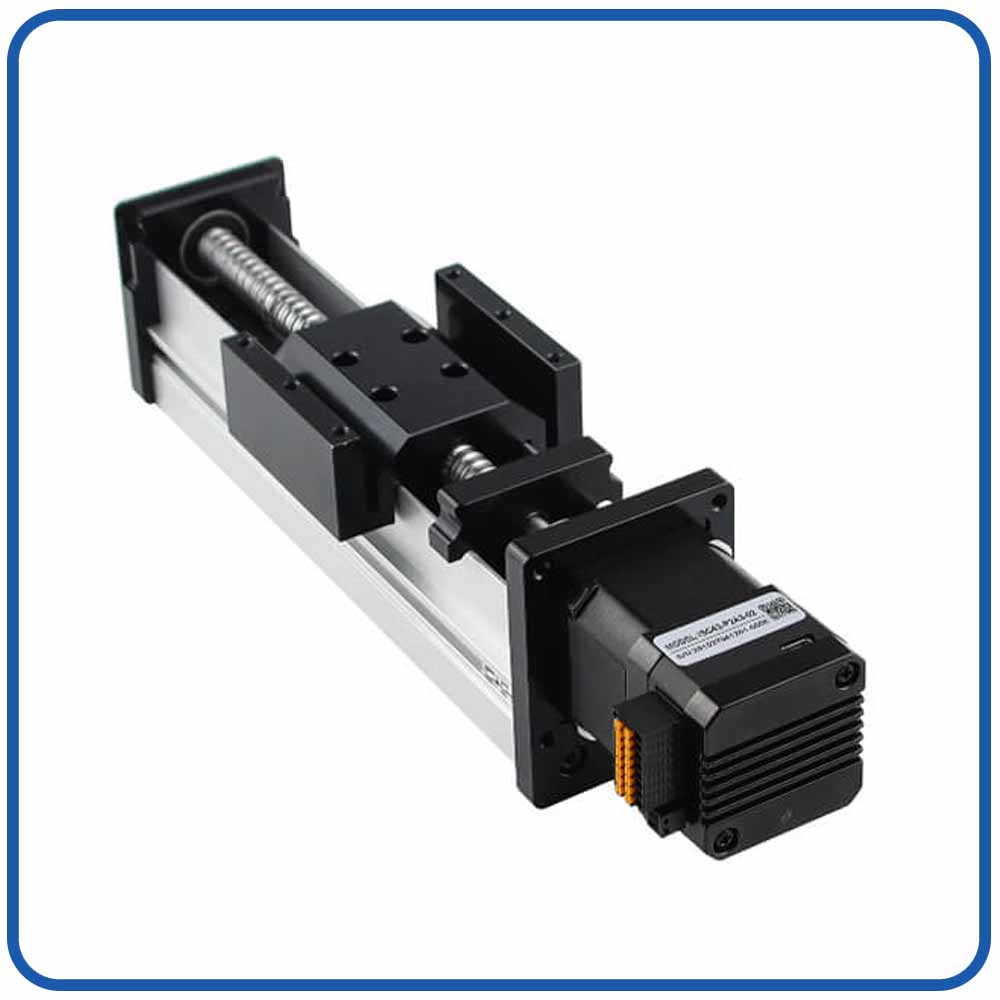
Lëvizja Lineare |
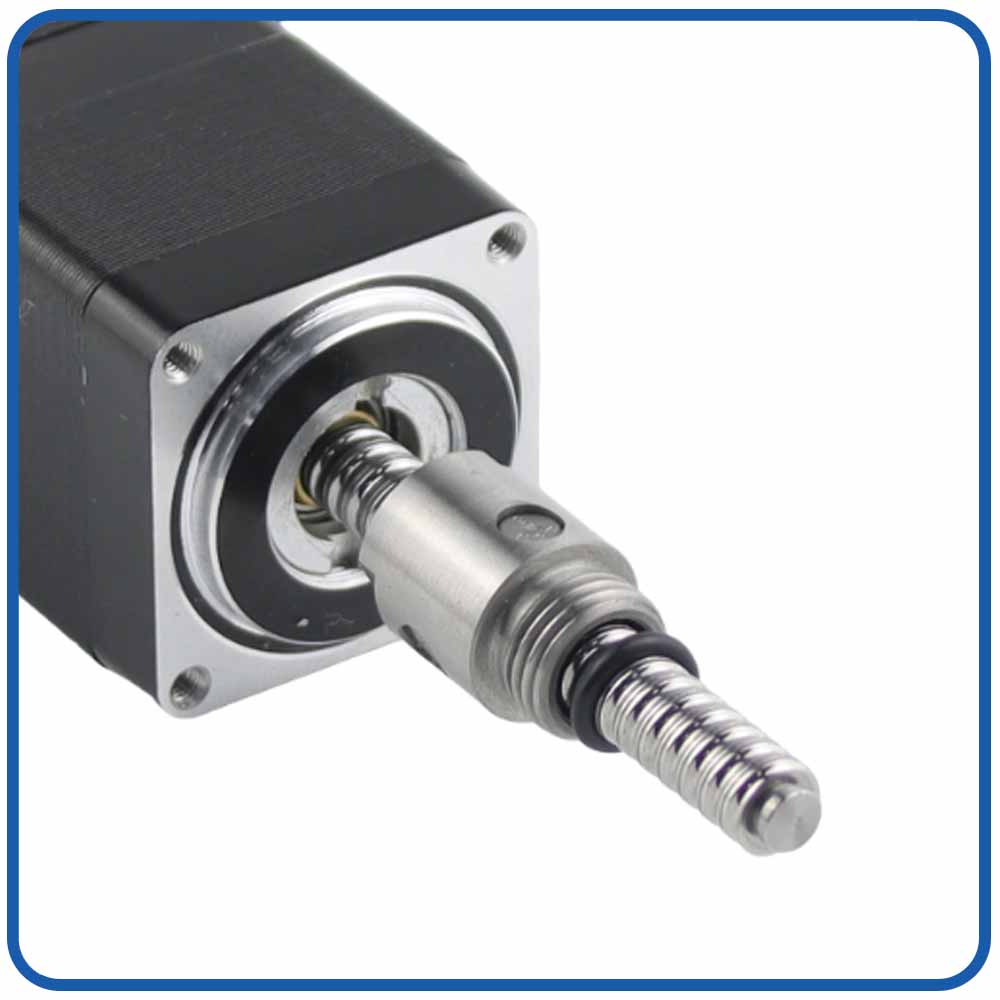
Vidë me top |
Frena |
Niveli IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
Rrokë alumini |
Kunj boshti |
Bosht i vetëm D |
Bosht i zbrazët |
Makinë plastike |
Ingranazhet |
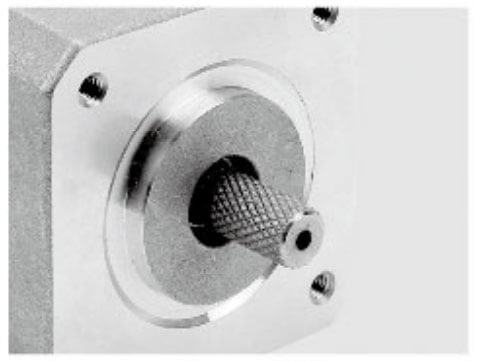
|
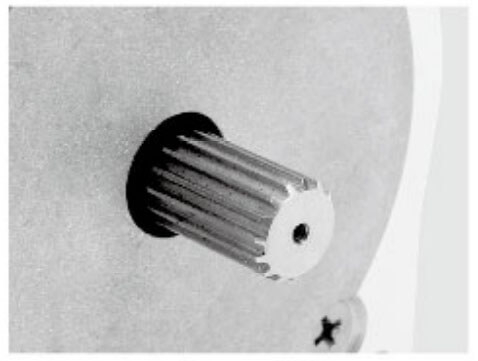
|
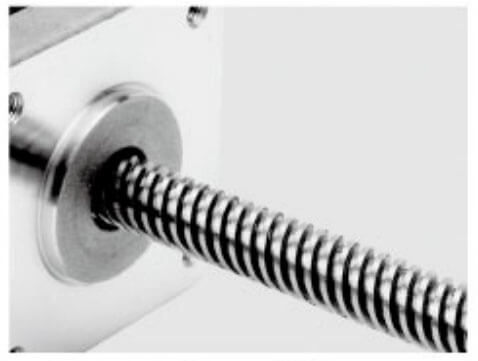
|
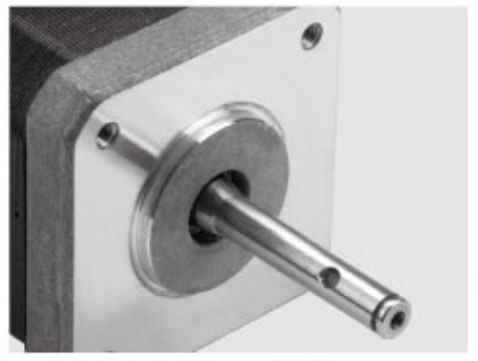
|
|
|
Kërcim |
Hobbing Bosht |
Bosht vidë |
Bosht i zbrazët |
Bosht i dyfishtë D |
Rruga kryesore |
Zgjedhja e motorit të duhur është thelbësore për arritjen e pozicionimit të besueshëm, lëvizjes së qetë dhe integrimit efikas të sistemit. Motorët hapësorë të integruar me qark të mbyllur, motorët hapësorë me qark të hapur dhe motorët servo përdoren gjerësisht në automatizimin industrial, pompat e shiringave mjekësore, robotikën dhe sistemet e trajtimit të lëngjeve precize. Megjithatë, ato ndryshojnë në kontrollin e reagimeve, besueshmërinë e pozicionimit, performancën dinamike, koston dhe kërkesat e integrimit.
Kuptimi i këtyre dallimeve i ndihmon inxhinierët të zgjedhin motorin më të përshtatshëm për aplikimet e tyre.
Një motor hapësor me qark të hapur lëviz në hapa diskrete sipas komandave elektrike, zakonisht pa reagime nga koduesi për të verifikuar pozicionin aktual të rotorit.
Dizajni me kosto efektive: Në përgjithësi kërkon më pak komponentë.
Kontroll i thjeshtë: Punon me komanda të drejtpërdrejta të pulsit dhe drejtimit.
Çift rrotullues i mirë mbajtës: I përshtatshëm për shumë aplikacione të pozicionimit të palëvizshëm.
Integrim i lehtë: Mbështetur gjerësisht nga kontrollorët e lëvizjes.
Normalisht nuk mund të zbulojë hapat e humbur pa reagime shtesë.
Mund të humbasë sinkronizimin nën ngarkesa të tepërta.
Kërkon marzh të mjaftueshëm të çift rrotullues për të funksionuar në mënyrë të besueshme.
Aplikacionet tipike: Sistemet bazë të pozicionimit, printera 3D, pajisje të vogla CNC dhe automatizim i ndjeshëm ndaj kostos.
Një servo motor është projektuar për kontrollin e pozicionit, shpejtësisë dhe çift rrotullues bazuar në reagime. Sistemet servo zakonisht përdorin reagimin e koduesit dhe algoritme të avancuara të kontrollit për të arritur lëvizje të përgjegjshme dhe të sakta.
Në varësi të konfigurimit, një servo motor mund të kërkojë një makinë të veçantë ose mund të jetë i disponueshëm si një zgjidhje e integruar.
Performancë e lartë dinamike: I përshtatshëm për nxitim dhe ngadalësim të shpejtë.
Gama e gjerë e shpejtësisë së funksionimit: Mbështet profile kërkuese të lëvizjes.
Kontrolli i saktë i reagimit: Mundëson pozicionimin e koordinuar dhe rregullimin e shpejtësisë.
Performancë e fortë nën ngarkesa në ndryshim: Kur përmasat dhe akorduar siç duhet.
Mund të ketë kosto më të larta të sistemit.
Shpesh kërkon më shumë konfigurim dhe akordim.
Mund të prezantojë kompleksitet shtesë të integrimit në varësi të arkitekturës së diskut.
Aplikime tipike: Robotë industrialë, makineri paketimi me shpejtësi të lartë, pajisje CNC dhe sisteme të automatizuara të lëvizjes kërkuese.
Veçori |
Hapi me lak të hapur |
Hapës i integruar me lak të mbyllur |
Servo Motor |
|---|---|---|---|
Poziciononi reagimet |
Në mënyrë tipike asnjë |
Komenti i kodifikuesit |
Kontrolli i bazuar në reagime |
Zbulimi i hapit të humbur |
Zakonisht i padisponueshëm |
E disponueshme përmes monitorimit të reagimeve |
E disponueshme përmes monitorimit të reagimeve |
Performanca dinamike |
E moderuar |
Mesatarisht në të lartë, në varësi të modelit |
Shpesh i lartë |
Pozicionimi me shpejtësi të ulët |
E mirë për shumë aplikacione |
Mirë me reagimet |
Varet nga dizajni dhe akordimi i sistemit |
Integrimi i sistemit |
Shpesh kërkon një shofer të veçantë |
Motori, koduesi dhe drejtuesi i integruar |
Disk i veçantë ose i integruar |
Kostoja |
Në përgjithësi i ulët |
Në përgjithësi i moderuar |
Ndryshon, shpesh më i lartë për sistemet kërkuese |
Më e përshtatshme për |
Pozicionimi bazë |
Kontroll kompakt i lëvizjes i bazuar në reagime |
Lëvizje dinamike me performancë të lartë |
Performanca aktuale varet nga specifikimet e motorit, elektronika e makinës, cilësimet e kontrollit dhe dizajni mekanik.
Pompat e shiringave mjekësore kërkojnë lëvizje të kontrolluar të pistës, funksionim të qëndrueshëm me shpejtësi të ulët, ndërtim kompakt dhe monitorim të besueshëm të defekteve.
Motor hapësor me qark të hapur: I përshtatshëm për sisteme të ndjeshme ndaj kostos me ngarkesa të menaxhueshme dhe masa shtesë për të adresuar gabimet e lëvizjes.
Motori hapës i integruar me qark të mbyllur: Një zgjedhje praktike kur integrimi kompakt dhe monitorimi i pozicionit të bazuar në kodues janë prioritete.
Servo motori: Vlen të merret në konsideratë kur aplikacioni kërkon performancë dinamike të kërkuar, një gamë të gjerë shpejtësie ose koordinim të avancuar të lëvizjes.
Për shumë modele kompakte të pompave të shiringave, një motor hapësor i integruar me qark të mbyllur siguron një ekuilibër të dobishëm midis aftësisë së kontrollit, madhësisë së sistemit dhe kompleksitetit të integrimit.
Megjithatë, saktësia e pozicionimit të motorit nuk garanton automatikisht saktësinë e shpërndarjes së lëngut. Duhet të vlerësohen gjithashtu tolerancat e shiringës, fërkimi i pistës, reagimi i kundërt i vidhave, presioni i lëngut dhe kalibrimi.
Para se të zgjidhni një motor, krahasoni këta faktorë thelbësorë:
Çift rrotullimi dhe shpejtësia: Verifikoni çift rrotullues të disponueshëm në shpejtësinë e kërkuar të funksionimit.
Kërkesat e pozicionimit: Përcaktoni nëse reagimet e koduesit dhe zbulimi i gabimeve janë të nevojshme.
Hapësira e instalimit: Krahasoni dimensionet e motorit, vendosjen e drejtuesit dhe kërkesat për instalime elektrike.
Profili i lëvizjes: Vlerësoni nxitimin, ngadalësimin dhe funksionimin e vazhdueshëm.
Përputhshmëria e kontrollit: Kontrolloni ndërfaqet e komunikimit dhe kërkesat e kontrolluesit.
Buxheti dhe kompleksiteti: Balanconi koston e blerjes kundrejt përpjekjeve për integrim dhe nevojave të performancës.
Motorët hapësorë me qark të hapur janë të përshtatshëm për pozicionim të thjeshtë dhe të ndjeshëm ndaj kostos. Motorët hapësorë të integruar me qark të mbyllur shtojnë reagimin e koduesit dhe integrimin kompakt të makinës, duke i bërë ata tërheqës për aplikime të tilla si pompat e shiringave mjekësore dhe sistemet e trajtimit të lëngjeve. Servo motorët shpesh preferohen kur performanca e lartë dinamike dhe kontrolli i avancuar i lëvizjes janë thelbësore.
Zgjedhja më e mirë varet nga çift rrotullimi, shpejtësia, saktësia, hapësira dhe kërkesat e kontrollit të aplikacionit. Duke i vlerësuar këta faktorë së bashku, inxhinierët mund të zgjedhin një motor që ofron ekuilibrin e duhur të performancës, besueshmërisë dhe kostos.
Një motor hapësor i integruar me qark të mbyllur kombinon një motor hapësor, pajisje për reagimin e pozicionit dhe elektronikën e drejtimit të motorit në një montim kompakt. Në varësi të modelit, ai mund të përfshijë gjithashtu ndërfaqe komunikimi, funksione lëvizjeje të programueshme dhe veçori shtesë mbrojtëse.
Kjo arkitekturë mund të thjeshtojë dizajnin e pompave kompakte të shiringave mjekësore.
Motorët hapësorë tradicionalë me qark të hapur ekzekutojnë hapa të komanduar pa verifikuar drejtpërdrejt pozicionin aktual të rotorit. Nëse ngarkesa e aplikuar tejkalon çift rrotullues të disponueshëm, motori mund të humbasë sinkronizimin pa e zbuluar menjëherë gabimin nga kontrolluesi.
Një motor stepper me qark të mbyllur përdor reagime nga një kodues ose një sensor tjetër pozicioni për të monitoruar lëvizjen aktuale. Makina krahason pozicionin e komanduar me pozicionin e matur dhe rregullon funksionimin e motorit sipas strategjisë së tij të kontrollit.
Për pompat e shiringave, ky reagim mund të ndihmojë në përmirësimin e gjurmimit të pozicionit, qëndrueshmërisë së lëvizjes dhe rezistencës ndaj gabimeve të hapave të humbur.
Megjithatë, kontrolli me qark të mbyllur nuk garanton automatikisht shpërndarjen e saktë të lëngut. Performanca e përgjithshme varet gjithashtu nga reagimi i kundërt i transmetimit, saktësia e prizës së vidhave, pajtueshmëria me pistën, dimensionet e shiringës, presioni i lëngut dhe kalibrimi i sistemit të kontrollit.
Sistemet motorike konvencionale shpesh kërkojnë një drejtues të veçantë motori, ndërfaqe koduesi dhe instalime elektrike shtesë. Zgjidhjet e integruara kombinojnë komponentët kryesorë në një asamble, duke reduktuar numrin e lidhjeve të jashtme dhe duke thjeshtuar paraqitjen e pajisjeve.
Kjo mund të jetë veçanërisht e dobishme kur një pompë shiringe duhet të përshtatet në një pajisje mjekësore portative, një platformë infuzioni me shumë kanale ose një instrument kompakt laboratorik.
Përparësitë kryesore përfshijnë:
Hapësirë e reduktuar e jashtme e shoferit.
Lidhja e thjeshtuar e motorit dhe e koduesit.
Më pak komponentë të veçantë për t'u montuar dhe lidhur.
Integrim elektrik më i drejtpërdrejtë.
Reduktime të mundshme në kohën e montimit dhe kompleksitetin e sistemit.
Kur vlerësojmë motorët e integruar, duhet të verifikojmë gjithsesi dimensionet e montimit të plotë, pozicionet e lidhësit, rrezen e lakimit të kabllove, kërkesat për shpërndarjen e nxehtësisë dhe aksesin për mirëmbajtje.
Shumë pompa shiringash funksionojnë me shpejtësi të ulëta lineare për të dhënë vëllime të vogla të lëngjeve për periudha të gjata. Në këto shpejtësi, qëndrueshmëria e çift rrotullues, dridhjet dhe butësia e transmetimit bëhen veçanërisht të rëndësishme.
Motorët stepper ofrojnë aftësi diskrete pozicionimi, ndërsa mikroshkapa mund të përmirësojë rezolucionin e komandës dhe të zvogëlojë forma të caktuara të dridhjeve. Reagimet me qark të mbyllur shtojnë monitorimin e pozicionit dhe mund të ndihmojnë diskun t'i përgjigjet shqetësimeve të ngarkesës.
Sidoqoftë, rezolucioni i mikrohapave nuk është i njëjtë me saktësinë absolute të pozicionimit. Saktësia e arritshme e shpërndarjes së lëngut duhet të vërtetohet në nivelin e plotë të pompës.
Për aplikimet që kërkojnë shpejtësi jashtëzakonisht të ulët të rrjedhës, inxhinierët duhet të vlerësojnë sjelljen e motorit nën ngarkesat aktuale të funksionimit në vend që të mbështeten ekskluzivisht në specifikimet e motorit të pa ngarkuar.
Motori duhet të gjenerojë çift rrotullues të mjaftueshëm për të kapërcyer forcat që veprojnë në kutinë e shiringës dhe rezistencën e sistemit të transmetimit.
Zgjedhja e një motori me çift rrotullues të pamjaftueshëm mund të shkaktojë gabime në pozicion, lëvizje të ndërprerë ose dërgim të paqëndrueshëm. Në të kundërt, zgjedhja e një motori të madh të panevojshëm mund të rrisë koston, konsumin e energjisë dhe ngarkesën termike.
Forca e kërkuar e pistës varet nga presioni brenda shiringës, diametri i brendshëm i shiringës, fërkimi midis pistës dhe fuçisë dhe rezistenca mekanike në sistemin e drejtimit.
Një vlerësim praktik duhet të përfshijë:
Presioni maksimal i pritur i lëngut.
Fërkimi i vulës së kumarxhiut në të gjithë gamën e funksionimit.
Ndryshimet midis prodhuesve të shiringave dhe grupeve.
Fërkimi në shinat udhëzuese, kushinetat dhe montimet e vidhave.
Forca shtesë e shkaktuar nga nxitimi ose mosdrejtimi mekanik.
Ne duhet të vlerësojmë ngarkesën maksimale të besueshme të funksionimit në vend që të mbështetemi vetëm në kushtet nominale.
Për pompat e shiringave mjekësore, kjo është veçanërisht e rëndësishme kur e njëjta platformë duhet të mbështesë madhësi të shumta shiringash ose lloje të lëngjeve.
Momenti rrotullues i motorit shndërrohet në forcë lineare përmes një vidhosje, vidhos topi ose një mekanizmi tjetër transmetimi.
Sasia e forcës lineare të disponueshme varet nga priza e vidës, efikasiteti i transmisionit dhe çift rrotullimi i motorit në shpejtësinë aktuale të funksionimit.
Një prizë më e vogël e vidës në përgjithësi siguron avantazh më të madh mekanik dhe zhvendosje lineare më të imët për rrotullim të motorit. Sidoqoftë, kërkon gjithashtu më shumë rrotullime motorike për të arritur të njëjtin udhëtim me piston.
Një prizë më e madhe e vidës lejon lëvizje më të shpejtë lineare, por kërkon çift rrotullues më të madh për të njëjtën forcë dalëse.
Kur zgjedhim një motor hapësor të integruar me qark të mbyllur, duhet të vlerësojmë motorin dhe transmisionin si një sistem të plotë.
Çift rrotullimi mbajtës i një motori nuk është një bazë adekuate për zgjedhjen e një motori pompë shiringe.
Çift rrotullimi i motorit hapësor në përgjithësi zvogëlohet me rritjen e shpejtësisë së rrotullimit. Çift rrotullimi i disponueshëm gjithashtu varet nga tensioni i furnizimit, karakteristikat e mbështjelljes, rryma e makinës dhe cilësimet e kontrollit.
Ne duhet të rishikojmë kurbën e shpejtësisë së çift rrotullues të prodhuesit dhe të konfirmojmë që motori mund të ruajë forcën e kërkuar në të gjithë gamën e funksionimit.
Një përzgjedhje e përshtatshme duhet të sigurojë diferencë të mjaftueshme për ndryshimet e pritshme të ngarkesës, përshpejtimin, fërkimin mekanik dhe efektet e plakjes pa gjeneruar nxehtësi të tepërt.
Dimensionet fizike të motorit ndikojnë drejtpërdrejt në mbylljen e pompës, paraqitjen e brendshme, strukturën e montimit dhe transportueshmërinë.
Konsideratat e zakonshme të përzgjedhjes përfshijnë madhësinë e kornizës së motorit, gjatësinë e trupit, diametrin e boshtit, modelin e vrimës së montimit, orientimin e lidhësit dhe hapësirën e kërkuar për lidhjet elektrike.
Një motor më i vogël mund të jetë tërheqës për një pajisje portative, por dimensionet kompakte nuk duhet të kenë përparësi mbi çift rrotulluesin e kërkuar, performancën termike ose stabilitetin e pozicionimit.
Një motor kompakt duhet të funksionojë brenda kufijve termikë të pajisjes së plotë mjekësore. Ventilimi i kufizuar dhe afërsia me komponentët e tjerë elektronikë mund të rrisë vështirësinë e shpërndarjes së nxehtësisë.
Kur krahasojmë modelet e motorëve, duhet të shqyrtojmë:
Rryma e vlerësuar dhe konsumi i energjisë.
Kufijtë e temperaturës së mbështjelljes.
Temperatura e lejuar e funksionimit.
Transferimi i nxehtësisë përmes sipërfaqes së montimit.
Performanca në detyrë të vazhdueshme.
Rritja e temperaturës nën ngarkesa realiste.
Një motor i integruar mund të zvogëlojë gjurmën e përgjithshme të sistemit, por elektronika e tij lëvizëse gjeneron gjithashtu nxehtësi. Prandaj duhet të merren parasysh karakteristikat termike të montimit të plotë.
Shtrirja mekanike është kritike për lëvizjen e qëndrueshme të pistonit.
Mospërputhja midis boshtit të motorit, bashkimit dhe montimit të vidave mund të rrisë fërkimin, të sjellë dridhje, të përshpejtojë konsumimin e kushinetave dhe të zvogëlojë çift rrotullues efektiv të disponueshëm në ngarkesë.
Ne duhet të verifikojmë ngurtësinë e montimit, përputhshmërinë e bashkimit, shtrirjen e vidhave, mbështetjen e kushinetave dhe aksesin për montim.
Për pompat e shiringave me precizion të lartë, tolerancat mekanike në të gjithë sistemin e transmisionit mund të jenë po aq të rëndësishme sa rezolucioni nominal i pozicionimit të motorit.
Enkoderi ofron informacione për pozicionin e sistemit të kontrollit të qarkut të mbyllur. Rezolucioni i tij ndikon në aftësinë e sistemit të reagimit për të zbuluar lëvizjet e rotorit dhe devijimet e pozicionit.
Megjithatë, vetëm rezolucioni i koduesit nuk përcakton saktësinë përfundimtare të shpërndarjes së lëngut.
Një kodues me rezolucion të lartë mund të japë reagime të detajuara të pozicionit të rotorit, por saktësia e daljes së pompës së shiringës varet gjithashtu nga disa faktorë mekanikë dhe të lidhur me lëngun.
Këto përfshijnë:
Saktësia e plumbit të vidës së plumbit.
Reagim i kundërt i transmetimit.
Pajtueshmëria e bashkimit.
Tolerancat dimensionale të tytës së shiringës.
Deformimi i vulës së kumarit.
Ngjeshshmëria e lëngut dhe ajri i bllokuar.
Ndryshimet në presionin e lëngjeve.
Përgjigja dhe kalibrimi i lakut të kontrollit.
Për shembull, një motor mund të gjurmojë me saktësi pozicionin e tij këndor të komanduar ndërsa reagimi mekanik vonon lëvizjen përkatëse të pistës. Në mënyrë të ngjashme, një rrugë e përputhshme e lëngut mund të thithë një pjesë të zhvendosjes fillestare të pistonit përpara se lëngu të fillojë të rrjedhë.
Rrjedhimisht, performanca e pozicionimit të motorit dhe saktësia e vëllimit të dorëzuar duhet të vlerësohen veçmas.
Motorë të ndryshëm hapësorë të integruar me qark të mbyllur përdorin strategji të ndryshme reagimi dhe trajtimi të gabimeve.
Kur zgjedhim një motor për një pompë shiringe mjekësore, duhet të përcaktojmë nëse disku mund të zbulojë gabime të tepërta pasuese, të raportojë një alarm, të ndalojë lëvizjen ose të nisë një procedurë të përcaktuar rikuperimi.
Reagimi i duhur varet nga analiza e rrezikut të pajisjes mjekësore dhe funksioni i synuar.
Për shpërndarjen kritike të lëngut, një gabim i zbuluar pozicioni nuk duhet të trajtohet thjesht si një shqetësim rutinë i lëvizjes. Kontrolluesi i pompës mund të ketë nevojë të koordinojë alarmet e motorit me monitorimin e shpërndarjes, raportimin e defekteve dhe një përgjigje të sigurt të sistemit.
Pompa e shiringës duhet të përkthejë shpejtësinë e kërkuar vëllimore të rrjedhës në një shpejtësi korresponduese të pistës.
Kjo marrëdhënie varet nga zona e brendshme e prerjes tërthore të shiringës. Një shiringë më e madhe në përgjithësi kërkon një shpejtësi të ndryshme të pistës nga një shiringë më e vogël për të dhënë të njëjtin vëllim për njësi të kohës.
Prandaj, diapazoni i shpejtësisë së motorit duhet të vlerësohet krahas dimensioneve të shiringës dhe lëvizjes lineare të transmisionit për rrotullim.
Disa pompa shiringash duhet të funksionojnë në një gamë të gjerë tarifash dërgese.
Me shpejtësi të ulët rrjedhjeje, sistemi mund të ketë nevojë të minimizojë dridhjet, sjelljen e rrëshqitjes së shkopit të shkaktuar nga fërkimi dhe ndryshimet e vogla në lëvizjen e pistonit.
Në shpejtësi më të larta rrjedhjeje, motori duhet të mbajë çift rrotullues adekuat duke përmbushur nxitimin e kërkuar dhe shpejtësinë në gjendje të qëndrueshme.
Një motor i përshtatshëm hapësor i integruar me qark të mbyllur duhet të sigurojë funksionim të qëndrueshëm përgjatë diapazonit të kërkuar në vend që të funksionojë mirë vetëm me një shpejtësi nominale.
Ndryshimet e papritura në shpejtësinë e motorit mund të shkaktojnë shqetësime mekanike dhe të rrisin gjasat e gabimeve të pozicionit.
Përshpejtimi dhe ngadalësimi i kontrolluar ndihmojnë në zvogëlimin e këtyre efekteve duke lejuar motorin dhe transmisionin të përgjigjen në mënyrë progresive ndaj ndryshimeve në komandat e lëvizjes.
Ne duhet të shqyrtojmë nëse disku i integruar mbështet profile të përshpejtimit të konfigurueshëm, tranzicion të qetë të shpejtësisë dhe kufij të përshtatshëm të lëvizjes.
Për aplikimet që kërkojnë shpërndarje shumë të qëndrueshme të lëngjeve, profilet e lëvizjes duhet të vërtetohen duke përdorur shiringën, transmetimin dhe shtegun aktual të lëngut.
Një motor stepper i integruar me qark të mbyllur duhet të komunikojë në mënyrë efektive me kontrolluesin kryesor të pompës së shiringës.
Ndërfaqja e duhur varet nga arkitektura e pajisjes, kërkesat e kontrollit, kufizimet e instalimeve elektrike dhe strategjia e integrimit.
Opsionet e zakonshme përfshijnë kontrollin e pulsit dhe drejtimit, UART, RS-485, ndërfaqet e bazuara në CAN dhe protokollet industriale Ethernet në modele të përshtatshme motorike.
Kontrolli i pulsit dhe drejtimit ofron një metodë të drejtpërdrejtë të komandimit të pozicionit dhe drejtimit.
Mund të jetë e përshtatshme kur kontrolluesi i pompës gjeneron komandat e lëvizjes drejtpërdrejt dhe motori i integruar i motorit trajton kontrollin lokal me qark të mbyllur.
Inxhinierët duhet të verifikojnë përputhshmërinë e tensionit të hyrjes, frekuencën maksimale të pulsit, izolimin elektrik, kërkesat e kohës dhe sinjalizimin e alarmit.
Ndërfaqet serike ose të bazuara në rrjet mund të mbështesin konfigurimin e parametrave, monitorimin e statusit, diagnostikimin dhe kontrollin e koordinuar të motorëve të shumtë.
Për pompat me shiringa me shumë kanale, aftësitë e komunikimit mund të thjeshtojnë menaxhimin e sistemit dhe të ndihmojnë në centralizimin e raportimit të defekteve.
Megjithatë, ne duhet të bëjmë dallimin midis komunikimit të zakonshëm të kontrollit të lëvizjes dhe funksioneve të kërkuara për kontrollin e lidhur me sigurinë. Një ndërfaqe standarde e komunikimit nuk duhet të supozohet se ofron një funksion të certifikuar sigurie, përveç nëse zbatimi i plotë mbështet kërkesat përkatëse.
Përpara se të finalizojmë një model motorik, duhet të konfirmojmë që programi i tij i kontrollit dhe protokolli i komunikimit mbështesin funksionet e kërkuara të funksionimit.
Këto mund të përfshijnë:
Komandat e pozicionit dhe shpejtësisë.
Cilësimet e përshpejtimit dhe ngadalësimit.
Komentet e pozicionit dhe monitorimi i gabimeve pasuese.
Kontrolli i aktivizimit dhe çaktivizimit të motorit.
Raportimi i alarmit dhe defektit.
Ruajtja dhe konfigurimi i parametrave.
Sjellja e rikuperimit pas ndërprerjes së energjisë.
Diagnostifikimi për vënien në punë dhe mirëmbajtjen.
Dokumentacioni i pastër dhe mjetet e aksesueshme të konfigurimit mund të reduktojnë ndjeshëm përpjekjet për integrim gjatë zhvillimit të produktit.
Pajisjet kompakte mjekësore shpesh kanë kufizime strikte në fuqinë elektrike dhe hapësirën e disponueshme të ftohjes.
Kërkesat për fuqinë e motorit të integruar varen nga rryma e mbështjelljes, voltazhi i furnizimit, shpejtësia e funksionimit, ngarkesa mekanike dhe konfigurimi i makinës.
Një motor që konsumon energji të tepërt mund të rrisë kërkesat e baterisë ose të gjenerojë nxehtësi të padëshiruar brenda kabinës.
Rryma më e lartë mund të rrisë çift rrotullues të disponueshëm brenda kufijve të funksionimit të motorit, por gjithashtu rrit humbjet elektrike dhe gjenerimin e nxehtësisë.
Rryma e makinës duhet të konfigurohet për të përmbushur ngarkesën e kërkuar mekanike duke ruajtur një rritje të pranueshme të temperaturës.
Nuk duhet të supozojmë se cilësimi më i lartë i disponueshëm i rrymës është zgjidhja më e mirë për një pompë shiringe.
Disa pompa shiringash duhet të mbajnë pozicionin e pistës kur lëvizja ndalon. Të tjerët mund të lejojnë rrymë të reduktuar të motorit gjatë periudhave të pasivitetit.
Reduktimi i rrymës së mbajtjes mund të ulë konsumin e energjisë dhe gjenerimin e nxehtësisë, por gjithashtu mund të zvogëlojë çift rrotulluesin e disponueshëm të mbajtjes.
Strategjia e duhur varet nga transmetimi mekanik, forcat e jashtme, mbajtja e kërkuar e pozicionit dhe pasojat e lëvizjes së paqëllimshme të pistës.
Aty ku aplikimi kërkon mbajtje të besueshme pozicioni nën humbje të fuqisë ose kushte të tjera defekti, dizajni mund të ketë nevojë për një kufizim të përshtatshëm mekanik ose zgjidhje tjetër të vlerësuar në mënyrë të pavarur.
Një krahasim i strukturuar i ndihmon inxhinierët të identifikojnë kandidatët e përshtatshëm dhe të shmangin anashkalimin e specifikimeve kritike.
Kriteri i përzgjedhjes |
Çfarë duhet vlerësuar |
Pse ka rëndësi |
|---|---|---|
Çift rrotullues motorik |
Çift rrotullues në shpejtësinë e kërkuar të funksionimit |
Siguron forcë të mjaftueshme për lëvizjen e pistës |
Madhësia e motorit |
Dimensionet e kornizës, gjatësia e trupit dhe modeli i montimit |
Përcakton përshtatjen mekanike |
Performanca e koduesit |
Rezolucioni, saktësia e komenteve dhe zbulimi i gabimeve |
Mbështet monitorimin e pozicionit |
Gama e shpejtësisë |
Shpejtësitë minimale dhe maksimale të funksionimit |
Mbulon tarifat e kërkuara të dorëzimit |
Butësia e lëvizjes |
Microstepping, kontrolli aktual dhe sjellja e rezonancës |
Ndihmon në reduktimin e dridhjeve dhe shqetësimeve të rrjedhës |
Komunikimi |
Ndërfaqet e pulsit dhe drejtimit, serialit ose rrjetit |
Thjeshtëson integrimin e kontrolluesit |
Performanca termike |
Cilësimet aktuale, rritja e temperaturës dhe cikli i punës |
Mbështet funksionimin e vazhdueshëm të besueshëm |
Funksionet e mbrojtjes |
Zbulimi i defekteve, alarmet dhe sjellja e rikuperimit |
Mbështet trajtimin e defekteve në nivel sistemi |
Pajtueshmëria mekanike |
Boshti, bashkimi, vidhosja dhe shtrirja e montimit |
Redukton fërkimin dhe gabimet e transmetimit |
Dokumentacioni |
Vizatimet teknike, manualet e kontrollit dhe të dhënat e testimit |
Përshpejton zhvillimin dhe verifikimin |
Ne duhet të krahasojmë motorët kandidatë me të njëjtat kushte funksionimi. Përdorimi i supozimeve të ndryshme për ngarkesën, shpejtësinë ose ciklin e punës mund të çojë në krahasime mashtruese.
Është gjithashtu e dobishme të kërkohen kthesa të detajuara të shpejtësisë së çift rrotullues, specifikimet e koduesit, dokumentacioni i komunikimit, të dhënat termike dhe vizatimet mekanike direkt nga prodhuesi.
Disa gabime të zakonshme të përzgjedhjes mund të rrisin kostot inxhinierike ose të rrezikojnë performancën e pompës përfundimtare.
Çift rrotullues mbajtës përshkruan aftësinë e motorit për t'i rezistuar rrotullimit në kushte të caktuara kur është i palëvizshëm. Nuk përcakton çift rrotullues të disponueshëm gjatë funksionimit.
Ne duhet të përdorim të dhënat e shpejtësisë së çift rrotullimit të prodhuesit dhe të vlerësojmë profilin aktual të ngarkesës.
Rezolucioni i koduesit është vetëm një pjesë e sistemit të reagimit të pozicionit. Gabimet e transmetimit, fërkimi i kumarxhiut, presioni i lëngut dhe kalibrimi mund të ndikojnë ndjeshëm në vëllimin përfundimtar të dorëzuar.
Testimi në nivel sistemi mbetet thelbësor.
Një motor mund të plotësojë specifikimet e kërkuara të çift rrotullimit ndërsa tejkalon kufijtë e pranueshëm të temperaturës gjatë funksionimit të zgjatur.
Testimi termik duhet të pasqyrojë mbylljen aktuale, rregullimin e montimit, temperaturën e ambientit dhe ciklin e funksionimit.
Reagimi mund të shkaktojë një vonesë midis një ndryshimi në drejtimin e motorit dhe lëvizjes përkatëse të kutisë së shiringës.
Kjo është veçanërisht e rëndësishme kur pompa kryen cikle të shpeshta start-stop, kthime të kundërta ose lëvizje të vogla në rritje.
Një motor me performancë të përshtatshme mekanike mund të kërkojë ende punë të konsiderueshme shtesë të integrimit nëse ndërfaqja e tij ose funksionet e kontrollit nuk përputhen me kontrolluesin kryesor.
Përputhshmëria e ndërfaqes duhet të konfirmohet në fillim të procesit të projektimit.
Performanca e vlerësuar e motorit nuk mund të përcaktojë në mënyrë të pavarur saktësinë e vëllimit të dorëzuar të pompës.
Sistemi i kompletuar duhet të testohet duke përdorur shiringa përfaqësuese, lëngje, shpejtësi të rrjedhjes, presione dhe kushte mjedisore.
Zgjedhja e motorit të duhur hapës të integruar me qark të mbyllur për pompat kompakte të shiringave mjekësore kërkon një vlerësim të balancuar të çift rrotullues, shpejtësisë, performancës së reagimit, integrimit mekanik, sjelljes termike dhe përputhshmërisë së kontrollit.
Një dizajn i integruar me qark të mbyllur mund të thjeshtojë arkitekturën e makinës, të reduktojë instalimet elektrike të jashtme dhe të përmirësojë monitorimin e pozicionit. Këto karakteristika e bëjnë atë një opsion të vlefshëm për instrumentet mjekësore kompakte që kërkojnë lëvizje lineare të kontrolluar dhe performancë të besueshme të lëvizjes.
Megjithatë, zgjedhja e motorit duhet të fillojë gjithmonë me kërkesat mekanike dhe të shpërndarjes së lëngjeve të pompës së shiringës. Motori i zgjedhur duhet të sigurojë çift rrotullues adekuat përgjatë gamës së shpejtësisë së funksionimit, të përshtatet brenda hapësirës së disponueshme, të mbështesë ndërfaqen e kërkuar të kontrollit dhe të mbajë performancë të pranueshme termike gjatë funksionimit të vazhdueshëm.
Më e rëndësishmja, pozicionimi i saktë i motorit nuk garanton automatikisht shpërndarjen e saktë të lëngut. Mekanizmi i vidhave, shiringa, pistoni, rruga e lëngut, sistemi i sensorit dhe softueri i kontrollit kontribuojnë të gjitha në rezultatin përfundimtar.
Duke i vlerësuar këta faktorë së bashku dhe duke vërtetuar sistemin e plotë në kushte realiste operimi, inxhinierët mund të zgjedhin një motor hapësor të integruar me qark të mbyllur që mbështet dizajnin kompakt, lëvizjen e qëndrueshme dhe performancën e besueshme të pompës së shiringës.
Një motor stepper i integruar me qark të mbyllur kombinon një motor hapësor, kodues dhe drejtues motori në një montim. Reagimi i koduesit lejon diskun të monitorojë pozicionin aktual të motorit dhe të zbulojë devijimet nga lëvizja e komanduar, duke e bërë atë të përshtatshme për pompat kompakte të shiringave mjekësore që kërkojnë lëvizje të kontrolluar të pistës dhe monitorim të besueshëm të pozicionit.
Motorët hapësorë të integruar me qark të mbyllur ofrojnë reagime të pozicionit, instalim kompakt dhe instalime elektrike të thjeshtuara. Këto veçori i ndihmojnë prodhuesit e pajisjeve të zhvillojnë pompa shiringash efikase për hapësirën me kontroll të besueshëm të lëvizjes. Saktësia aktuale e shpërndarjes së lëngut varet ende nga shiringa, mekanizmi i transmetimit, presioni i lëngut dhe kalibrimi i sistemit.
Përzgjedhja e çift rrotullimit të motorit duhet të marrë parasysh fërkimin e pistës, presionin e lëngut, diametrin e shiringës, efikasitetin e transmetimit, prizën e vidës dhe shpejtësinë e kërkuar të funksionimit. Inxhinierët duhet të vlerësojnë kurbën e shpejtësisë së rrotullimit të motorit dhe të sigurojnë marzh të mjaftueshëm të çift rrotullues nën ngarkesën maksimale të pritshme të funksionimit.
Rezolucioni i kërkuar i koduesit varet nga kërkesat e pozicionimit, dizajni i transmetimit, dimensionet e shiringës dhe performanca e shpërndarjes së synuar. Rezolucioni më i lartë i koduesit mund të përmirësojë granularitetin e reagimit, por nuk garanton automatikisht saktësi më të lartë të shpërndarjes së lëngjeve. Pompa e plotë duhet të vërtetohet sipas kushteve përfaqësuese të funksionimit.
Një motor hapësor me qark të hapur zakonisht funksionon pa reagime nga koduesi, kështu që në përgjithësi nuk mund të zbulojë drejtpërdrejt hapat e humbur. Një motor stepper me qark të mbyllur përdor reagime për të monitoruar devijimet e pozicionit dhe për të rregulluar funksionimin e motorit. Kjo mund të përmirësojë besueshmërinë e lëvizjes kur motori dhe disku janë të madhësisë dhe konfigurimit të duhur.
po. Ato mund të mbështesin lëvizjen e kontrolluar me shpejtësi të ulët dhe pozicionimin e përsëritshëm në sistemet e shpërndarjes me rrjedhje të ulët. Performanca varet nga çift rrotullimi i motorit, cilësimet e makinës, fërkimi i transmisionit, reagimi i kundërt, karakteristikat e shiringës dhe pajtueshmëria me shtegun e lëngut. Testimi me shpejtësinë e synuar të rrjedhës është thelbësor.
Në varësi të modelit, ndërfaqet mund të përfshijnë hyrje me puls dhe drejtim, UART, RS-485, komunikim të bazuar në CAN ose protokolle industriale Ethernet. Inxhinierët duhet të konfirmojnë ndërfaqen, kërkesat elektrike, funksionet e komandës dhe aftësitë diagnostikuese përpara se të integrojnë motorin me kontrolluesin e pompës së shiringës.
Reagimi i koduesit ndihmon në zbulimin e devijimeve midis lëvizjes së komanduar dhe asaj aktuale të motorit. Në varësi të diskut, sistemi mund të rregullojë funksionimin ose të raportojë një defekt kur gabimet e pozicionit tejkalojnë kufijtë e konfiguruar. Mund të nevojitet ende monitorim shtesë për të zbuluar problemet e rrugës së lëngjeve si mbyllja ose rrjedhja.
Saktësia e pompës së shiringës varet nga pozicionimi i motorit, saktësia e prizës së vidës, reagimi mekanik, fërkimi i kumarit, tolerancat e shiringës, presioni i lëngut, kompresueshmëria e lëngut, ajri i bllokuar dhe kalibrimi. Performanca e besueshme kërkon vlerësimin e sistemit të plotë të shpërndarjes së lëngjeve në vend që të mbështetet vetëm në specifikimet e motorit.
Konsideratat kryesore përfshijnë dimensionet e motorit, çift rrotullues të disponueshëm në shpejtësinë e funksionimit, performancën e koduesit, ndërfaqen e makinës, menaxhimin termik, shtrirjen e montimit, reagimin e kundërt të transmisionit dhe raportimin e defekteve. Pompa e kompletuar duhet gjithashtu t'i nënshtrohet verifikimit të performancës dhe vlerësimeve të sigurisë dhe rrezikut të pajisjeve mjekësore të aplikueshme.


