

Aantal keren bekeken: 0 Auteur: Site-editor Publicatietijd: 19-10-2026 Herkomst: Locatie


Samenvattend vereist het selecteren van de juiste geïntegreerde stappenmotor met gesloten lus voor compacte medische spuitpompen het evalueren van koppel, bedrijfssnelheid, encoderfeedback, positioneringsbetrouwbaarheid en installatieruimte. Geïntegreerde stappenmotoren met gesloten lus combineren een stappenmotor, encoder en driver in één compacte eenheid, waardoor de bewegingsbesturing wordt verbeterd en de systeemintegratie wordt vereenvoudigd. Voor een betrouwbare vloeistoftoevoer moeten ingenieurs ook rekening houden met transmissiespeling, plunjerwrijving, vloeistofdruk, thermische prestaties en systeemkalibratie. Door de motorspecificaties af te stemmen op de vereisten van de pomp, kunnen fabrikanten van medische apparatuur een consistentere positionering, efficiënte integratie en betrouwbare vloeistofverwerkingsprestaties bereiken.
Compacte medische spuitpompen vereisen nauwkeurige vloeistoftoevoer, stabiele bewegingsregeling, compacte mechanische integratie en betrouwbare werking op de lange termijn. Het selecteren van de juiste motor is essentieel voor het handhaven van consistente stroomsnelheden, nauwkeurige dosering en betrouwbare prestaties in medische toepassingen. Onder de beschikbare motion control-oplossingen biedt een geïntegreerde stappenmotor met gesloten lus een praktische combinatie van positioneringsnauwkeurigheid, koppelregeling en ruimtebesparend ontwerp.
Echter niet elke geïntegreerde stappenmotor met gesloten lus is geschikt voor een compacte medische spuitpomp. De motorkeuze is afhankelijk van de spuitspecificaties, de vereiste stroomsnelheden, lineaire aandrijfmechanismen, bedrijfsomstandigheden, besturingsinterfaces en veiligheidseisen. Ingenieurs moeten deze factoren samen beoordelen in plaats van een motor uitsluitend op basis van framegrootte of nominaal koppel te selecteren.
In deze gids onderzoeken we de belangrijkste overwegingen bij het selecteren van een geïntegreerde stappenmotor met gesloten lus voor compacte medische spuitpompen, van kracht- en snelheidsvereisten tot feedbackprestaties, thermisch beheer en systeemintegratie.
Voordat we een motor selecteren, moeten we begrijpen hoe de spuitpomp een roterende beweging omzet in een gecontroleerde lineaire verplaatsing.
Een typische spuitpomp bestaat uit een motor, een transmissiemechanisme, een spindel of kogelomloopspindel, een spuithouder, een plunjeraandrijving en een elektronisch regelsysteem. De motor roteert het transmissiemechanisme, waardoor de plunjer met een gecontroleerde snelheid naar voren beweegt. Deze verplaatsing bepaalt de hoeveelheid afgegeven vloeistof.
Het vereiste motorvermogen is afhankelijk van verschillende toepassingsparameters:
Spuitgrootte: Verschillende spuitdiameters produceren verschillende vloeistofvolumes bij dezelfde verplaatsing van de plunjer.
Vereist debiet: Hogere afgiftesnelheden vereisen doorgaans een snellere beweging van de plunjer.
Vloeistofviscositeit: Bij viskeuzere vloeistoffen kan meer kracht nodig zijn om de beoogde toedieningssnelheid te behouden.
Tegendruk: Weerstand in slangen, naalden, katheters en andere stroomafwaartse componenten beïnvloedt de kracht die nodig is om de zuiger te bewegen.
Positioneringsresolutie: Bij een klein volume is een voldoende fijne en herhaalbare plunjerbeweging vereist.
Bedrijfsduur: Continubedrijf stelt hogere eisen aan het thermische beheer van de motor en de mechanische betrouwbaarheid.
Deze parameters vormen de basis voor motorselectie. Een compacte spuitpomp die is ontworpen voor laboratoriumtoepassingen met een laag debiet, kan heel andere eisen stellen dan een medisch infuussysteem dat gedurende langere perioden vloeistof moet toedienen.
We moeten daarom het werkingsbereik van de pomp definiëren voordat we individuele motormodellen vergelijken.
Een Geïntegreerde stappenmotor met gesloten lus is een bewegingsbesturingsapparaat dat een stappenmotor, encoder en motordriver combineert in één compacte eenheid. Het maakt gebruik van positiefeedback om de werkelijke motorbeweging te monitoren en de werking ervan aan te passen wanneer de werkelijke positie afwijkt van de opgedragen positie.
Vergeleken met een traditionele stappenmotor met open lus kan een geïntegreerde stappenmotor met gesloten lus positiefouten detecteren, het risico op gemiste stappen verminderen en de bewegingsbetrouwbaarheid onder veranderende belastingen verbeteren.
Een geïntegreerde stappenmotor met gesloten lus werkt doorgaans via drie hoofdcomponenten:
Stappenmotor
Zet elektrische pulsen om in gecontroleerde rotatiebewegingen. De nauwkeurige stapgebaseerde werking maakt hem geschikt voor positioneringstoepassingen die herhaalbare bewegingen vereisen.
Encoder
Meet de werkelijke positie van de motor en geeft feedback aan het besturingssysteem. Afhankelijk van het ontwerp ondersteunt de encoder ook snelheidsbewaking en positiefoutdetectie.
Geïntegreerde motordriver
Ontvangt bewegingsopdrachten, regelt de motorstroom, vergelijkt de opgedragen beweging met feedback en past de werking van de motor aan volgens de besturingsstrategie.
De controller stuurt een positie- of bewegingscommando naar de motor.
De geïntegreerde driver bekrachtigt de motorwikkelingen om rotatie te produceren.
De encoder meet de werkelijke motorpositie.
De bestuurder vergelijkt de werkelijke positie met de opgedragen positie.
Als er een afwijking optreedt, past het gesloten regelsysteem de werking van de motor binnen zijn mogelijkheden aan.
Dit feedbackmechanisme helpt de motor de opgedragen beweging betrouwbaarder te handhaven onder wisselende belastingen.
Belangrijk: Closed-loop-regeling elimineert niet elke positioneringsfout en garandeert geen absolute nauwkeurigheid. De prestaties zijn afhankelijk van de encoder, het besturingsalgoritme, de mechanische transmissie, de belasting en de systeemconfiguratie.
Verbeterde positioneringsbetrouwbaarheid: Encoderfeedback helpt bij het detecteren van afwijkingen tussen de opgedragen en werkelijke motorpositie.
Compact ontwerp: Geïntegreerde elektronica vermindert de behoefte aan afzonderlijke motordrivers en bijbehorende bedrading.
Betere belastingrespons: De frequentieregelaar kan binnen zijn besturingslimieten reageren op veranderingen in de mechanische belasting.
Verminderd risico op onopgemerkt gemiste stappen: Positiefeedback helpt bij het identificeren van bewegingsfouten die een open-lussysteem mogelijk niet detecteert.
Vereenvoudigde systeemintegratie: Minder afzonderlijke componenten kunnen de complexiteit van installatie en bedrading verminderen.
Potentieel verbeterde energie-efficiëntie: Sommige modellen kunnen de stroom aanpassen aan de bedrijfsomstandigheden, afhankelijk van hun regelstrategie.
Medische spuitpompen
Ondersteunt gecontroleerde plunjerbeweging voor vloeistoftoediening. De werkelijke doseernauwkeurigheid hangt ook af van de afmetingen van de spuit, het transmissiemechanisme, de druk en de systeemkalibratie.
Robotica en geautomatiseerde afhandeling
Biedt gecontroleerde positionering voor compacte actuatoren, pick-and-place-mechanismen en geautomatiseerde apparatuur.
Laboratorium- en analytische apparatuur
Maakt herhaalbare bewegingen mogelijk bij systemen voor het hanteren, doseren en nauwkeurig positioneren van monsters.
Industriële automatisering
Ondersteunt lineaire actuatoren, inspectieapparatuur, geautomatiseerde assemblagesystemen en andere toepassingen die gecontroleerde bewegingen vereisen.
Een geïntegreerde stappenmotor met gesloten lus is het overwegen waard wanneer uw toepassing het volgende vereist:
Herhaalbare positionering en op feedback gebaseerde foutdetectie.
Betrouwbare beweging onder wisselende mechanische belastingen.
Een compacte motor-en-driver-assemblage.
Vereenvoudigde elektrische bedrading en installatie.
Gecontroleerde beweging op lage snelheid en frequente positioneringsaanpassingen.
Wanneer u een model selecteert, evalueer dan het nominale koppel, de koppel-snelheidsprestaties, de encoderresolutie, de voedingsspanning, de communicatie-interfaces, de thermische kenmerken, de montageafmetingen en de beveiligingsfuncties.
Voor toepassingen die zeer hoge dynamische prestaties, uitzonderlijk soepele bewegingen of een continue snelheidsregeling vereisen, kan een conventionele servomotor ook het overwegen waard zijn.
Samenvattend: een geïntegreerde stappenmotor met gesloten lus combineert een stappenmotor, encoder en driver in één eenheid om compacte, op feedback gebaseerde bewegingsbesturing te bieden. Het is vooral handig wanneer positioneringsbetrouwbaarheid, eenvoud van integratie en gecontroleerde beweging belangrijke ontwerpprioriteiten zijn.
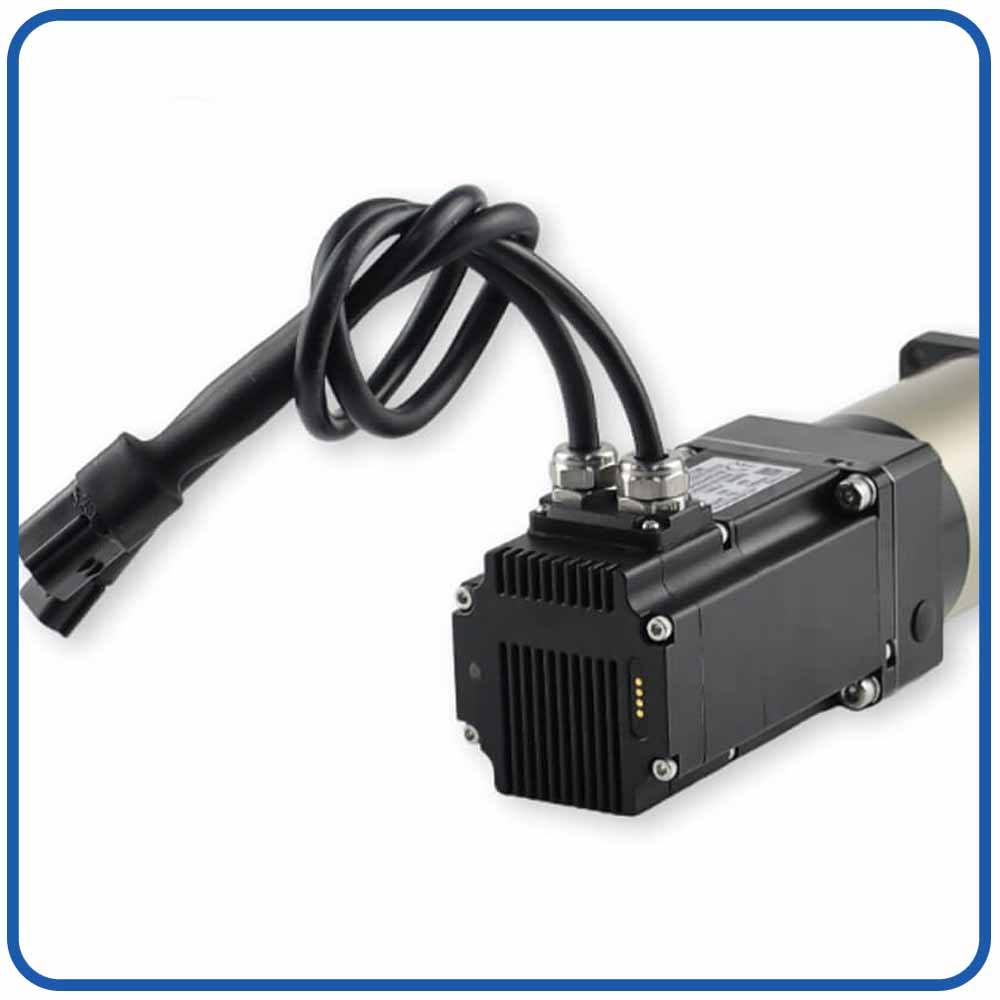
BESFOC Geïntegreerde met gesloten lus servomotorproducten

|

|

|

|
|
|
|
|
|
|---|---|---|---|---|
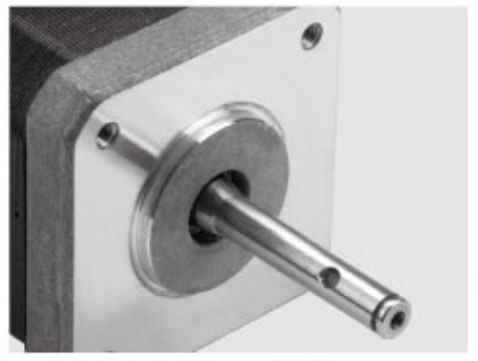
Schacht |
Terminalbehuizing |
Wormversnellingsbak |
Planetaire versnellingsbak |
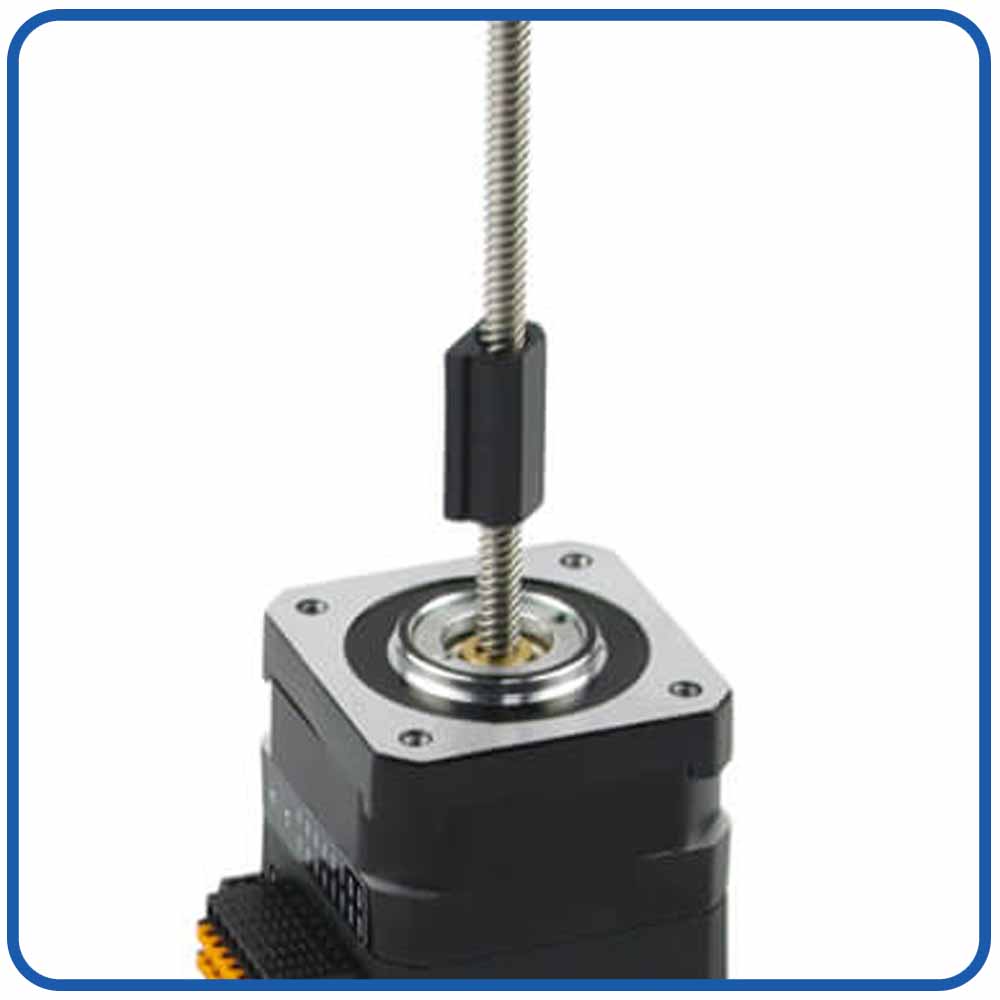
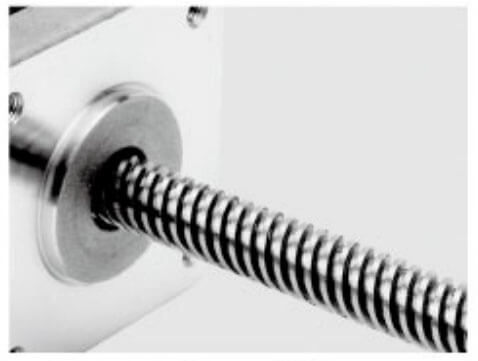
Loodschroef |
|
|
|
|
|
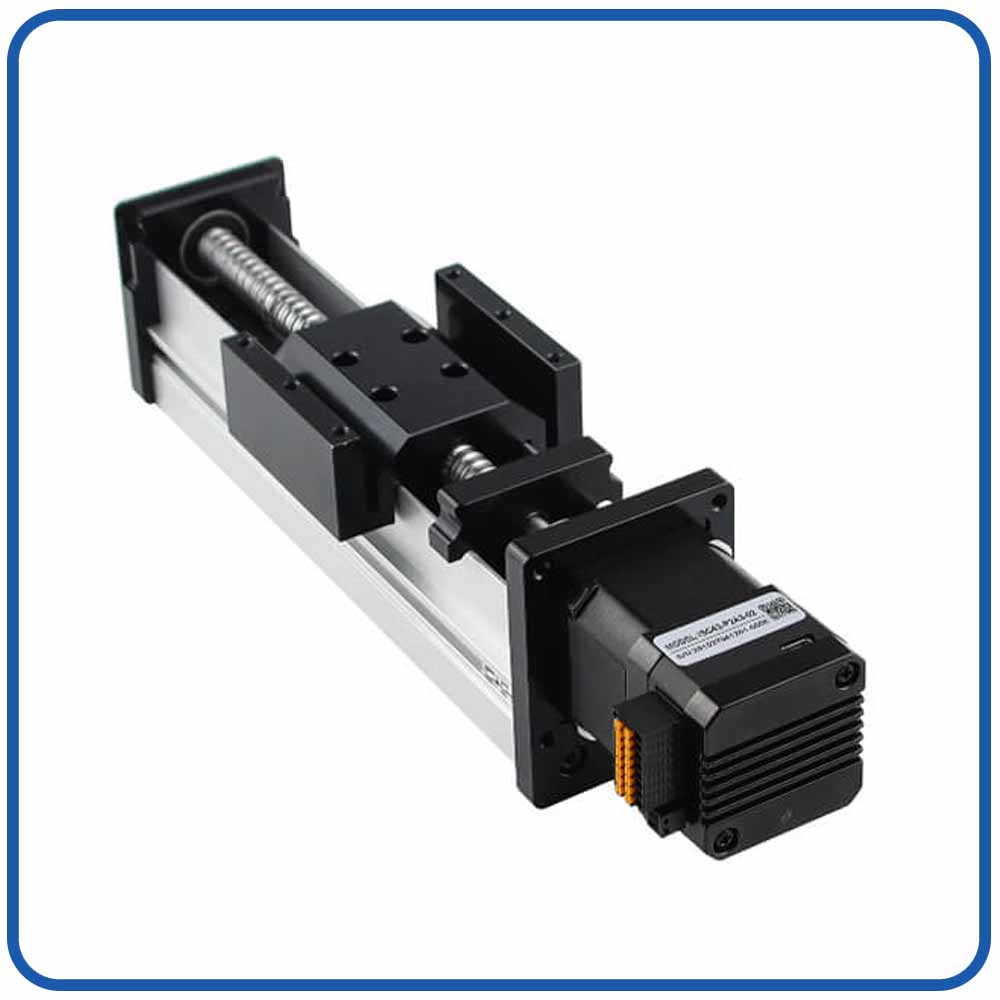
Lineaire beweging |
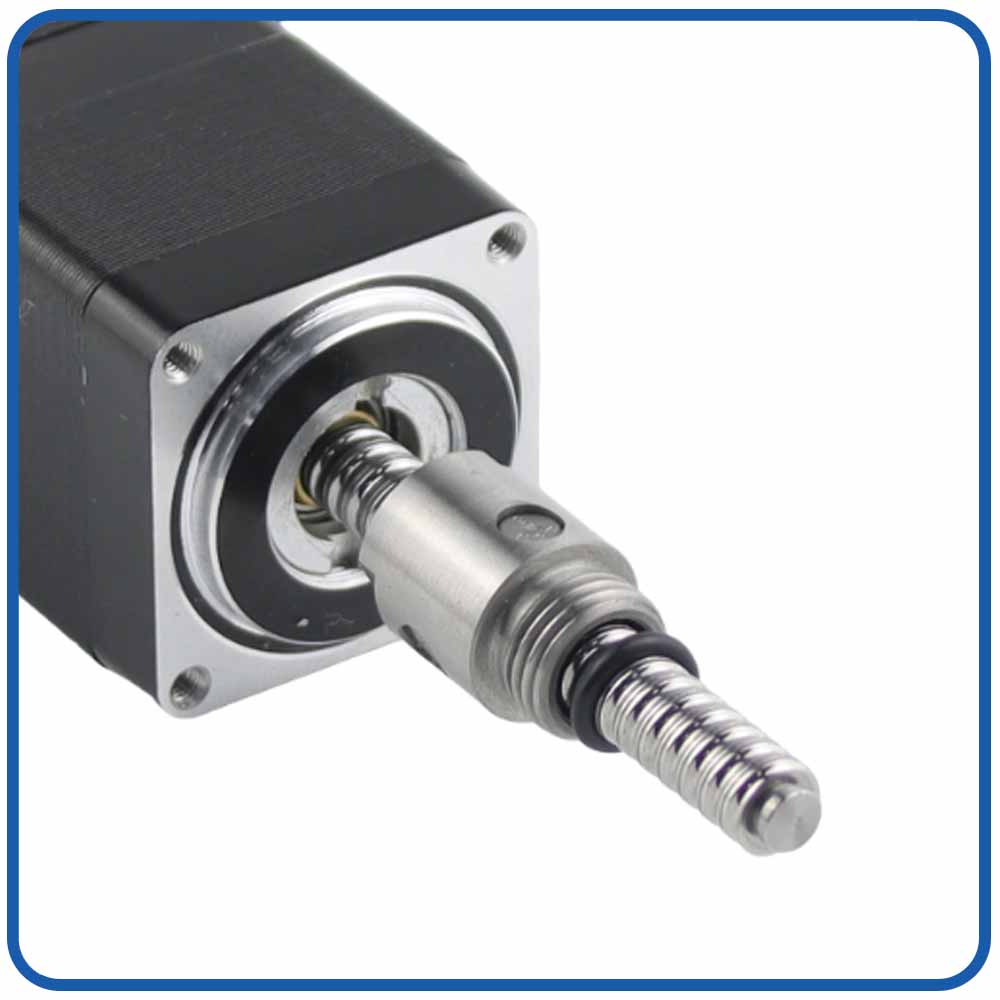
Kogelschroef |
Rem |
IP-niveau |
|
|
|
|
|
|
|---|---|---|---|---|---|
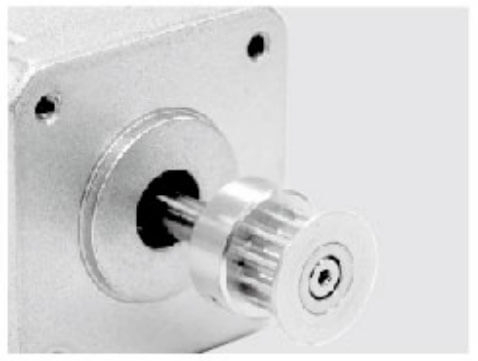
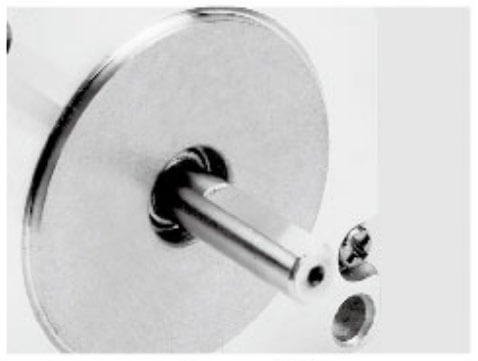
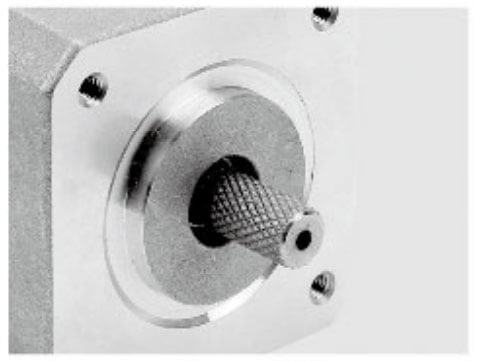
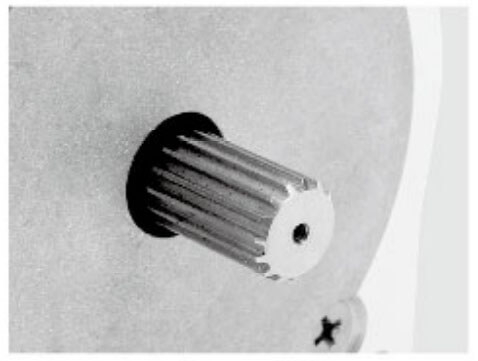
Aluminium katrol |
Aspen |
Enkele D-as |
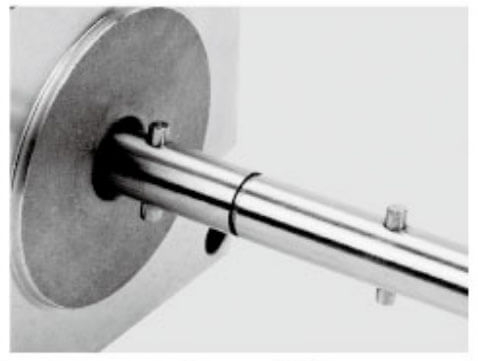
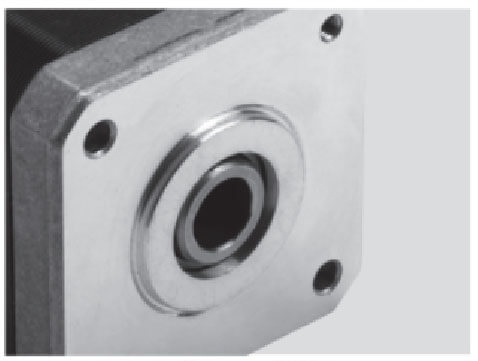
Holle schacht |
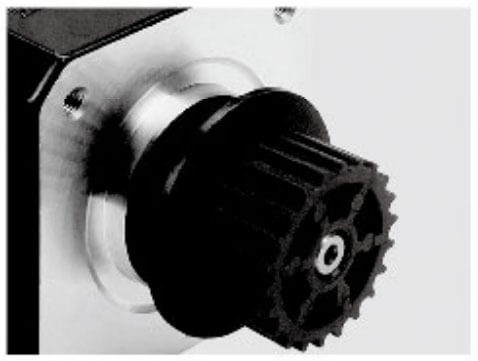
Kunststof katrol |
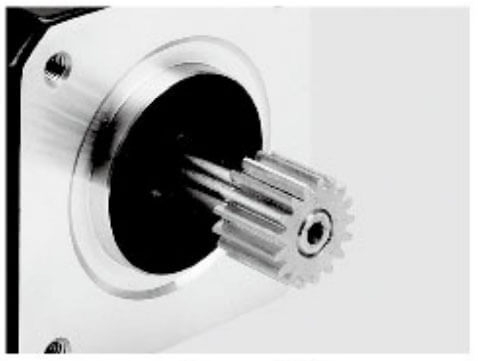
Versnelling |
|
|
|
|
|
|
Opruwen |
Hobbelende schacht |
Schroefas |
Holle schacht |
Dubbele D-schacht |
Spiebaan |
Het kiezen van de juiste motor is essentieel voor het bereiken van een betrouwbare positionering, soepele beweging en efficiënte systeemintegratie. Geïntegreerde stappenmotoren met gesloten lus, stappenmotoren met open lus en servomotoren worden veel gebruikt in industriële automatisering, medische spuitpompen, robotica en nauwkeurige vloeistofbehandelingssystemen. Ze verschillen echter wat betreft feedbackcontrole, positioneringsbetrouwbaarheid, dynamische prestaties, kosten en integratievereisten.
Door deze verschillen te begrijpen, kunnen ingenieurs de meest geschikte motor voor hun toepassingen selecteren.
Een stappenmotor met open lus beweegt in discrete stappen volgens elektrische commando's, meestal zonder encoderfeedback om de werkelijke rotorpositie te verifiëren.
Kosteneffectief ontwerp: vereist over het algemeen minder componenten.
Eenvoudige bediening: Werkt met eenvoudige puls- en richtingsopdrachten.
Goed houdkoppel: geschikt voor veel stationaire positioneringstoepassingen.
Eenvoudige integratie: breed ondersteund door bewegingscontrollers.
Normaal gesproken kunnen gemiste stappen niet worden gedetecteerd zonder aanvullende feedback.
Kan de synchronisatie verliezen bij overmatige belasting.
Vereist voldoende koppelmarge om betrouwbaar te kunnen werken.
Typische toepassingen: basispositioneringssystemen, 3D-printers, kleine CNC-apparatuur en kostengevoelige automatisering.
Een servomotor is ontworpen voor op feedback gebaseerde regeling van positie, snelheid en koppel. Servosystemen maken doorgaans gebruik van encoderfeedback en geavanceerde besturingsalgoritmen om responsieve, nauwkeurige bewegingen te realiseren.
Afhankelijk van de configuratie kan het zijn dat een servomotor een aparte aandrijving nodig heeft of als geïntegreerde oplossing verkrijgbaar is.
Hoge dynamische prestaties: geschikt voor snelle acceleratie en vertraging.
Groot bedrijfssnelheidsbereik: ondersteunt veeleisende bewegingsprofielen.
Nauwkeurige feedbackcontrole: Maakt gecoördineerde positionering en snelheidsregeling mogelijk.
Sterke prestaties onder wisselende belastingen: mits de juiste afmetingen en afstelling.
Kan hogere systeemkosten hebben.
Vereist vaak meer installatie en afstemming.
Kan extra integratiecomplexiteit introduceren, afhankelijk van de schijfarchitectuur.
Typische toepassingen: industriële robots, snelle verpakkingsmachines, CNC-apparatuur en veeleisende geautomatiseerde bewegingssystemen.
Functie |
Stapper met open lus |
Geïntegreerde stappenmotor met gesloten lus |
Servomotor |
|---|---|---|---|
Positiefeedback |
Meestal geen |
Encoderfeedback |
Op feedback gebaseerde controle |
Detectie van gemiste stappen |
Meestal niet beschikbaar |
Beschikbaar via feedbackmonitoring |
Beschikbaar via feedbackmonitoring |
Dynamische prestaties |
Gematigd |
Matig tot hoog, afhankelijk van het model |
Vaak hoog |
Positionering op lage snelheid |
Goed voor veel toepassingen |
Goed met feedback |
Afhankelijk van systeemontwerp en afstemming |
Systeemintegratie |
Vereist vaak een aparte driver |
Motor, encoder en driver geïntegreerd |
Aparte of geïntegreerde aandrijving |
Kosten |
Over het algemeen laag |
Over het algemeen matig |
Varieert, vaak hoger voor veeleisende systemen |
Meest geschikt voor |
Basispositionering |
Compacte, op feedback gebaseerde bewegingsbesturing |
Krachtige dynamische beweging |
De werkelijke prestaties zijn afhankelijk van de motorspecificaties, aandrijfelektronica, besturingsinstellingen en mechanisch ontwerp.
Medische spuitpompen vereisen een gecontroleerde plunjerbeweging, een stabiele werking bij lage snelheid, een compacte constructie en betrouwbare foutbewaking.
Open-loop stappenmotor: Geschikt voor kostengevoelige systemen met beheersbare belastingen en aanvullende maatregelen om bewegingsfouten aan te pakken.
Geïntegreerde stappenmotor met gesloten lus: een praktische keuze wanneer compacte integratie en op encoders gebaseerde positiebewaking prioriteit hebben.
Servomotor: Het overwegen waard wanneer de toepassing veeleisende dynamische prestaties, een breed snelheidsbereik of geavanceerde bewegingscoördinatie vereist.
Voor veel compacte spuitpompontwerpen biedt een geïntegreerde stappenmotor met gesloten lus een nuttig evenwicht tussen regelmogelijkheden, systeemgrootte en integratiecomplexiteit.
De nauwkeurigheid van de motorpositionering garandeert echter niet automatisch de nauwkeurigheid van de vloeistoftoevoer. Spuittoleranties, plunjerwrijving, schroefspeling, vloeistofdruk en kalibratie moeten ook worden geëvalueerd.
Vergelijk deze essentiële factoren voordat u een motor selecteert:
Koppel en snelheid: Controleer het beschikbare koppel bij de vereiste bedrijfssnelheid.
Positioneringsvereisten: Bepaal of encoderfeedback en foutdetectie nodig zijn.
Installatieruimte: Vergelijk de motorafmetingen, plaatsing van de driver en bedradingsvereisten.
Bewegingsprofiel: Beoordeel versnelling, vertraging en continu gebruik.
Compatibiliteit van de besturing: controleer de communicatie-interfaces en controllervereisten.
Budget en complexiteit: Breng de aankoopkosten in evenwicht met de integratie-inspanningen en prestatiebehoeften.
Open-loop stappenmotoren zijn geschikt voor eenvoudige, kostengevoelige positionering. Geïntegreerde stappenmotoren met gesloten lus zorgen voor encoderfeedback en compacte aandrijfintegratie, waardoor ze aantrekkelijk worden voor toepassingen zoals medische spuitpompen en vloeistofbehandelingssystemen. Servomotoren verdienen vaak de voorkeur wanneer hoge dynamische prestaties en geavanceerde bewegingscontrole essentieel zijn.
De beste keuze hangt af van het koppel, de snelheid, de nauwkeurigheid, de ruimte en de besturingsvereisten van de toepassing. Door deze factoren samen te evalueren, kunnen ingenieurs een motor selecteren die de juiste balans biedt tussen prestaties, betrouwbaarheid en kosten.
Een geïntegreerde stappenmotor met gesloten lus combineert een stappenmotor, positiefeedbackapparaat en motoraandrijfelektronica in een compacte constructie. Afhankelijk van het model kan het ook communicatie-interfaces, programmeerbare bewegingsfuncties en extra beveiligingsfuncties bevatten.
Deze architectuur kan het ontwerp van compacte medische spuitpompen vereenvoudigen.
Traditionele stappenmotoren met open lus voeren opgedragen stappen uit zonder de daadwerkelijke rotorpositie direct te verifiëren. Als de toegepaste belasting het beschikbare koppel overschrijdt, kan de motor de synchronisatie verliezen zonder dat de controller de fout onmiddellijk detecteert.
Een stappenmotor met gesloten lus gebruikt feedback van een encoder of een andere positiesensor om de daadwerkelijke beweging te bewaken. De aandrijving vergelijkt de opgedragen positie met de gemeten positie en past de motorwerking aan volgens zijn besturingsstrategie.
Voor spuitpompen kan deze feedback helpen bij het verbeteren van de positiebepaling, de bewegingsconsistentie en de weerstand tegen gemiste stappen.
Gesloten-lusregeling garandeert echter niet automatisch een nauwkeurige vloeistoftoediening. De algehele prestaties zijn ook afhankelijk van de speling van de transmissie, de nauwkeurigheid van de schroeftoevoer, de compliantie van de plunjer, de afmetingen van de spuit, de vloeistofdruk en de kalibratie van het besturingssysteem.
Conventionele motorsystemen vereisen vaak een aparte motordriver, encoderinterface en extra bedrading. Geïntegreerde oplossingen combineren de belangrijkste componenten in één geheel, waardoor het aantal externe verbindingen wordt verminderd en de lay-out van de apparatuur wordt vereenvoudigd.
Dit kan met name nuttig zijn wanneer een spuitpomp in een draagbaar medisch apparaat, een meerkanaals infuusplatform of een compact laboratoriuminstrument moet passen.
De belangrijkste voordelen zijn onder meer:
Minder externe bestuurdersruimte.
Vereenvoudigde motor- en encoderbedrading.
Minder losse componenten om te monteren en aan te sluiten.
Eenvoudigere elektrische integratie.
Potentiële reducties in montagetijd en systeemcomplexiteit.
Bij het evalueren van geïntegreerde motoren moeten we nog steeds de volledige montageafmetingen, connectorposities, buigradius van de kabel, vereisten voor warmteafvoer en toegankelijkheid voor onderhoud verifiëren.
Veel spuitpompen werken met lage lineaire snelheden om gedurende langere perioden kleine vloeistofvolumes af te leveren. Bij deze snelheden worden koppelconsistentie, trillingen en soepelheid van de transmissie bijzonder belangrijk.
Stappenmotoren bieden discrete positioneringsmogelijkheden, terwijl microstepping de commandoresolutie kan verbeteren en bepaalde vormen van trillingen kan verminderen. Terugkoppeling met gesloten lus voegt positiebewaking toe en kan de aandrijving helpen reageren op belastingsverstoringen.
Niettemin is microstapresolutie niet hetzelfde als absolute positioneringsnauwkeurigheid. De haalbare nauwkeurigheid van de vloeistoftoevoer moet op het volledige pompniveau worden gevalideerd.
Voor toepassingen die extreem lage stroomsnelheden vereisen, moeten ingenieurs het motorgedrag onder werkelijke bedrijfsbelastingen beoordelen in plaats van uitsluitend te vertrouwen op de specificaties van onbelaste motoren.
De motor moet voldoende koppel genereren om de krachten te overwinnen die op de plunjer van de injectiespuit inwerken en de weerstand van het transmissiesysteem.
Het selecteren van een motor met onvoldoende koppel kan positiefouten, een onderbroken beweging of een inconsistente afgifte veroorzaken. Omgekeerd kan het kiezen van een onnodig grote motor de kosten, het energieverbruik en de thermische belasting verhogen.
De vereiste plunjerkracht hangt af van de druk in de spuit, de interne diameter van de spuit, de wrijving tussen de plunjer en de cilinder, en de mechanische weerstand in het aandrijfsysteem.
Een praktijkbeoordeling moet het volgende omvatten:
Maximaal verwachte vloeistofdruk.
Wrijving van de plunjerafdichting over het gehele werkingsbereik.
Variaties tussen spuitfabrikanten en batches.
Wrijving in geleiderails, lagers en schroefconstructies.
Extra kracht veroorzaakt door versnelling of mechanische verkeerde uitlijning.
We moeten de maximale geloofwaardige bedrijfsbelasting evalueren in plaats van alleen op nominale omstandigheden te vertrouwen.
Voor medische spuitpompen is dit vooral belangrijk wanneer hetzelfde platform meerdere spuitformaten of vloeistoftypen moet ondersteunen.
Het rotatiekoppel van de motor wordt omgezet in lineaire kracht via een spindel, kogelomloopspindel of een ander transmissiemechanisme.
De hoeveelheid beschikbare lineaire kracht hangt af van de schroefkabel, de transmissie-efficiëntie en het motorkoppel bij de werkelijke bedrijfssnelheid.
Een kleinere schroefspoed verschaft over het algemeen een groter mechanisch voordeel en een fijnere lineaire verplaatsing per motoromwenteling. Er zijn echter ook meer motortoerentallen nodig om dezelfde plunjerweg te bereiken.
Een grotere schroefspoed maakt een snellere lineaire beweging mogelijk, maar vereist een groter koppel voor dezelfde uitgangskracht.
Bij het selecteren van een geïntegreerde stappenmotor met gesloten lus moeten we daarom de motor en transmissie als een compleet systeem beoordelen.
Het houdkoppel van een motor is geen adequate basis voor het selecteren van een spuitpompmotor.
Het koppel van de stappenmotor neemt over het algemeen af naarmate het toerental toeneemt. Het beschikbare koppel is ook afhankelijk van de voedingsspanning, de wikkelingskarakteristieken, de aandrijfstroom en de besturingsinstellingen.
We moeten de koppel-snelheidscurve van de fabrikant bekijken en bevestigen dat de motor de vereiste kracht over het volledige werkingsbereik kan behouden.
Een geschikte selectie moet voldoende ruimte bieden voor verwachte belastingsvariaties, versnelling, mechanische wrijving en verouderingseffecten zonder overmatige hitte te genereren.
De fysieke afmetingen van de motor zijn rechtstreeks van invloed op de behuizing, de interne indeling, de montagestructuur en de draagbaarheid van de pomp.
Veel voorkomende selectieoverwegingen zijn onder meer de grootte van het motorframe, de lichaamslengte, de asdiameter, het patroon van de montagegaten, de oriëntatie van de connector en de benodigde ruimte voor elektrische aansluitingen.
Een kleinere motor kan aantrekkelijk zijn voor een draagbaar apparaat, maar compacte afmetingen mogen geen prioriteit hebben boven het vereiste koppel, de thermische prestaties of de positioneringsstabiliteit.
Een compacte motor moet binnen de thermische grenzen van het volledige medische apparaat werken. Beperkte ventilatie en de nabijheid van andere elektronische componenten kunnen de moeilijkheid van het afvoeren van warmte vergroten.
Bij het vergelijken van motormodellen moeten we het volgende onderzoeken:
Nominale stroom en energieverbruik.
Limieten voor de temperatuur van de wikkelingen.
Toegestane bedrijfstemperatuur.
Warmteoverdracht via het montageoppervlak.
Prestaties bij continu gebruik.
Temperatuurstijging onder realistische belastingen.
Een geïntegreerde motor kan de totale systeemvoetafdruk verkleinen, maar de aandrijfelektronica genereert ook warmte. Daarom moet rekening worden gehouden met de thermische eigenschappen van het volledige samenstel.
Mechanische uitlijning is van cruciaal belang voor een consistente plunjerbeweging.
Een verkeerde uitlijning tussen de motoras, de koppeling en de schroefconstructie kan de wrijving vergroten, trillingen introduceren, de lagerslijtage versnellen en het effectieve koppel dat beschikbaar is bij de belasting verminderen.
We moeten de stijfheid van de montage, de compatibiliteit van de koppeling, de uitlijning van de schroeven, de lagerondersteuning en de toegang voor montage verifiëren.
Voor uiterst nauwkeurige spuitpompen kunnen mechanische toleranties in het hele transmissiesysteem net zo belangrijk zijn als de nominale positioneringsresolutie van de motor.
De encoder levert positie-informatie aan het closed-loop besturingssysteem. De resolutie beïnvloedt het vermogen van het feedbacksysteem om rotorbewegingen en positieafwijkingen te detecteren.
De encoderresolutie alleen bepaalt echter niet de uiteindelijke nauwkeurigheid van de vloeistoftoevoer.
Een encoder met hoge resolutie kan gedetailleerde feedback over de rotorpositie geven, maar de uitvoernauwkeurigheid van de spuitpomp hangt ook af van verschillende mechanische en vloeistofgerelateerde factoren.
Deze omvatten:
Nauwkeurigheid van de loodschroef.
Transmissiespeling.
Naleving van de koppeling.
Maattoleranties van de spuitcilinder.
Vervorming van plunjerafdichting.
Samendrukbaarheid van vloeistoffen en ingesloten lucht.
Veranderingen in vloeistofdruk.
Reactie en kalibratie van de regelkring.
Een motor kan bijvoorbeeld zijn opgedragen hoekpositie nauwkeurig volgen, terwijl mechanische speling de overeenkomstige plunjerbeweging vertraagt. Op soortgelijke wijze kan een meegevend vloeistofpad een deel van de aanvankelijke plunjerverplaatsing absorberen voordat vloeistof begint te stromen.
Daarom moeten de positioneringsprestaties van de motor en de nauwkeurigheid van het geleverde volume afzonderlijk worden geëvalueerd.
Verschillende geïntegreerde stappenmotoren met gesloten lus gebruiken verschillende feedback- en foutafhandelingsstrategieën.
Bij het selecteren van een motor voor een medische spuitpomp moeten we bepalen of de aandrijving excessieve volgfouten kan detecteren, een alarm kan rapporteren, beweging kan stoppen of een gedefinieerde herstelprocedure kan initiëren.
De juiste reactie hangt af van de risicoanalyse en de beoogde functie van het medische hulpmiddel.
Bij kritische vloeistoftoediening mag een gedetecteerde positiefout niet eenvoudigweg worden behandeld als een routinematige bewegingsstoornis. De pompcontroller moet mogelijk motoralarmen coördineren met leveringsmonitoring, foutrapportage en een veilige systeemreactie.
De spuitpomp moet de vereiste volumetrische stroomsnelheid vertalen in een overeenkomstige plunjersnelheid.
Deze relatie hangt af van het interne dwarsdoorsnedeoppervlak van de spuit. Een grotere injectiespuit vereist doorgaans een andere zuigersnelheid dan een kleinere injectiespuit om hetzelfde volume per tijdseenheid af te geven.
Daarom moet het snelheidsbereik van de motor worden geëvalueerd naast de afmetingen van de spuit en de lineaire beweging van de transmissie per omwenteling.
Sommige spuitpompen moeten over een breed scala aan toedieningssnelheden werken.
Bij lage stroomsnelheden moet het systeem mogelijk trillingen, door wrijving geïnduceerd stick-slip-gedrag en kleine variaties in de plunjerbeweging minimaliseren.
Bij hogere stroomsnelheden moet de motor voldoende koppel behouden en tegelijkertijd voldoen aan de vereiste acceleratie en stabiele snelheid.
Een geschikte geïntegreerde stappenmotor met gesloten lus moet een stabiele werking over het vereiste bereik bieden, in plaats van alleen goed te presteren bij één nominale snelheid.
Plotselinge veranderingen in het motortoerental kunnen mechanische storingen veroorzaken en de kans op positiefouten vergroten.
Gecontroleerde versnelling en vertraging helpen deze effecten te verminderen door de motor en transmissie progressief te laten reageren op veranderingen in bewegingsopdrachten.
We moeten onderzoeken of de geïntegreerde aandrijving configureerbare versnellingsprofielen, vloeiende snelheidsovergangen en passende bewegingslimieten ondersteunt.
Voor toepassingen die zeer consistente vloeistoftoediening vereisen, moeten bewegingsprofielen worden gevalideerd met behulp van de daadwerkelijke spuit, transmissie en vloeistofpad.
Een geïntegreerde stappenmotor met gesloten lus moet effectief communiceren met de hoofdcontroller van de spuitpomp.
De juiste interface is afhankelijk van de apparaatarchitectuur, besturingsvereisten, bedradingsbeperkingen en integratiestrategie.
Veel voorkomende opties zijn puls- en richtingscontrole, UART, RS-485, CAN-gebaseerde interfaces en industriële Ethernet-protocollen op geschikte motormodellen.
Puls- en richtingscontrole biedt een eenvoudige methode om positie en richting te bepalen.
Dit kan geschikt zijn wanneer de pompcontroller rechtstreeks bewegingscommando's genereert en de geïntegreerde motoraandrijving de lokale gesloten-lusregeling afhandelt.
Ingenieurs moeten de compatibiliteit van de ingangsspanning, de maximale pulsfrequentie, de elektrische isolatie, de timingvereisten en de alarmsignalering verifiëren.
Seriële of netwerkgebaseerde interfaces kunnen parameterconfiguratie, statusbewaking, diagnostiek en gecoördineerde besturing van meerdere motoren ondersteunen.
Voor meerkanaalsspuitpompen kunnen communicatiemogelijkheden het systeembeheer vereenvoudigen en helpen bij het centraliseren van foutrapportage.
We moeten echter onderscheid maken tussen gewone bewegingsbesturingscommunicatie en functies die nodig zijn voor veiligheidsgerelateerde besturing. Er mag niet worden aangenomen dat een standaardcommunicatie-interface een gecertificeerde veiligheidsfunctie biedt, tenzij de volledige implementatie de relevante eisen ondersteunt.
Voordat we een motormodel finaliseren, moeten we bevestigen dat de besturingssoftware en het communicatieprotocol de vereiste bedieningsfuncties ondersteunen.
Deze kunnen het volgende omvatten:
Positie- en snelheidsopdrachten.
Acceleratie- en vertragingsinstellingen.
Positiefeedback en monitoring van volgende fouten.
Bediening voor het in- en uitschakelen van de motor.
Alarm- en storingsrapportage.
Parameteropslag en configuratie.
Herstelgedrag na stroomonderbreking.
Diagnose voor inbedrijfstelling en onderhoud.
Duidelijke documentatie en toegankelijke configuratietools kunnen de integratie-inspanningen tijdens de productontwikkeling aanzienlijk verminderen.
Compacte medische apparaten hebben vaak strikte limieten op het gebied van elektrisch vermogen en beschikbare koelruimte.
De vermogensvereisten van de geïntegreerde motor zijn afhankelijk van de wikkelstroom, voedingsspanning, bedrijfssnelheid, mechanische belasting en aandrijfconfiguratie.
Een motor die overmatig veel stroom verbruikt, kan de batterijbehoefte verhogen of ongewenste warmte in de behuizing genereren.
Een hogere stroom kan het beschikbare koppel binnen de bedrijfslimieten van de motor vergroten, maar verhoogt ook de elektrische verliezen en de warmteontwikkeling.
De aandrijfstroom moet worden geconfigureerd om aan de vereiste mechanische belasting te voldoen, terwijl een aanvaardbare temperatuurstijging behouden blijft.
We moeten er niet van uitgaan dat de hoogst beschikbare stroominstelling de beste keuze is voor een spuitpomp.
Sommige spuitpompen moeten de plunjerpositie behouden wanneer de beweging stopt. Anderen kunnen een verminderde motorstroom toestaan tijdens perioden van inactiviteit.
Het verminderen van de houdstroom kan het energieverbruik en de warmteontwikkeling verlagen, maar kan ook het beschikbare houdkoppel verminderen.
De juiste strategie hangt af van de mechanische overbrenging, externe krachten, het vereiste positiebehoud en de gevolgen van onbedoelde plunjerbewegingen.
Waar de toepassing een betrouwbaar positiebehoud vereist bij stroomuitval of andere foutomstandigheden, heeft het ontwerp mogelijk een geschikte mechanische beperking of een andere onafhankelijk geëvalueerde oplossing nodig.
Een gestructureerde vergelijking helpt ingenieurs geschikte kandidaten te identificeren en te voorkomen dat kritische specificaties over het hoofd worden gezien.
Selectiecriterium |
Wat te evalueren |
Waarom het ertoe doet |
|---|---|---|
Motorkoppel |
Draai aan met de vereiste bedrijfssnelheid |
Zorgt voor voldoende kracht voor de beweging van de plunjer |
Motorgrootte |
Frameafmetingen, carrosserielengte en montagepatroon |
Bepaalt de mechanische pasvorm |
Encoderprestaties |
Resolutie, feedbacknauwkeurigheid en foutdetectie |
Ondersteunt positiebewaking |
Snelheidsbereik |
Minimale en maximale bedrijfssnelheden |
Dekt de vereiste bezorgtarieven |
Bewegingszachtheid |
Microstepping, stroomcontrole en resonantiegedrag |
Helpt trillingen en stromingsverstoringen te verminderen |
Mededeling |
Puls-en-richting-, seriële of netwerkinterfaces |
Vereenvoudigt controllerintegratie |
Thermische prestaties |
Huidige instellingen, temperatuurstijging en inschakelduur |
Ondersteunt een betrouwbare continue werking |
Beveiligingsfuncties |
Foutdetectie, alarmen en herstelgedrag |
Ondersteunt foutafhandeling op systeemniveau |
Mechanische compatibiliteit |
Uitlijning van as, koppeling, schroef en montage |
Vermindert wrijving en transmissiefouten |
Documentatie |
Technische tekeningen, besturingshandleidingen en testgegevens |
Versnelt de ontwikkeling en verificatie |
We moeten kandidaat-motoren vergelijken met dezelfde bedrijfsomstandigheden. Het gebruik van verschillende aannames voor belasting, snelheid of werkcyclus kan tot misleidende vergelijkingen leiden.
Het is ook nuttig om gedetailleerde koppel-snelheidscurves, encoderspecificaties, communicatiedocumentatie, thermische gegevens en mechanische tekeningen rechtstreeks bij de fabrikant op te vragen.
Verschillende veelvoorkomende selectiefouten kunnen de engineeringkosten verhogen of de prestaties van de uiteindelijke pomp in gevaar brengen.
Het houdkoppel beschrijft het vermogen van de motor om rotatie te weerstaan onder gespecificeerde omstandigheden wanneer deze stilstaat. Er wordt niet vastgesteld welk koppel beschikbaar is tijdens bedrijf.
We moeten de koppel-snelheidsgegevens van de fabrikant gebruiken en het werkelijke belastingsprofiel beoordelen.
Encoderresolutie is slechts een onderdeel van het positiefeedbacksysteem. Transmissiefouten, plunjerwrijving, vloeistofdruk en kalibratie kunnen het uiteindelijk geleverde volume aanzienlijk beïnvloeden.
Testen op systeemniveau blijft essentieel.
Een motor kan aan de vereiste koppelspecificatie voldoen en tijdens langdurig bedrijf de aanvaardbare temperatuurlimieten overschrijden.
Thermische tests moeten de daadwerkelijke behuizing, montageopstelling, omgevingstemperatuur en bedrijfscyclus weerspiegelen.
Speling kan een vertraging veroorzaken tussen een verandering in de motorrichting en de overeenkomstige beweging van de zuiger van de spuit.
Dit is met name relevant wanneer de pomp frequente start-stopcycli, omkeringen of kleine incrementele bewegingen uitvoert.
Een motor met geschikte mechanische prestaties kan nog steeds aanzienlijk extra integratiewerk vergen als de interface- of besturingsfuncties niet overeenkomen met de hoofdcontroller.
Interfacecompatibiliteit moet vroeg in het ontwerpproces worden bevestigd.
De nominale prestaties van de motor kunnen niet onafhankelijk de nauwkeurigheid van het geleverde volume van de pomp bepalen.
Het voltooide systeem moet worden getest met behulp van representatieve spuiten, vloeistoffen, stroomsnelheden, drukken en omgevingscondities.
Het selecteren van de juiste geïntegreerde stappenmotor met gesloten lus voor compacte medische spuitpompen vereist een evenwichtige beoordeling van koppel, snelheid, feedbackprestaties, mechanische integratie, thermisch gedrag en besturingscompatibiliteit.
Een geïntegreerd ontwerp met gesloten lus kan de schijfarchitectuur vereenvoudigen, externe bedrading verminderen en de positiebewaking verbeteren. Deze kenmerken maken het een waardevolle optie voor compacte medische instrumenten die gecontroleerde lineaire beweging en betrouwbare bewegingsprestaties vereisen.
De motorselectie moet echter altijd beginnen met de mechanische eisen en vereisten voor vloeistoftoevoer van de spuitpomp. De geselecteerde motor moet voldoende koppel leveren over het gehele bedrijfssnelheidsbereik, passen binnen de beschikbare behuizing, de vereiste besturingsinterface ondersteunen en aanvaardbare thermische prestaties behouden tijdens continu bedrijf.
Het belangrijkste is dat een nauwkeurige motorpositionering niet automatisch een nauwkeurige vloeistoftoevoer garandeert. Het schroefmechanisme, de spuit, de plunjer, het vloeistofpad, het sensorsysteem en de besturingssoftware dragen allemaal bij aan het eindresultaat.
Door deze factoren samen te evalueren en het volledige systeem onder realistische bedrijfsomstandigheden te valideren, kunnen ingenieurs een geïntegreerde stappenmotor met gesloten lus selecteren die een compact ontwerp, consistente beweging en betrouwbare spuitpompprestaties ondersteunt.
Een geïntegreerde stappenmotor met gesloten lus combineert een stappenmotor, encoder en motordriver in één geheel. Met encoderfeedback kan de aandrijving de werkelijke motorpositie bewaken en afwijkingen van de opgedragen beweging detecteren, waardoor deze geschikt is voor compacte medische spuitpompen die een gecontroleerde plunjerbeweging en betrouwbare positiebewaking vereisen.
Geïntegreerde stappenmotoren met gesloten lus zorgen voor positiefeedback, compacte installatie en vereenvoudigde bedrading. Deze functies helpen fabrikanten van apparatuur bij het ontwikkelen van ruimtebesparende spuitpompen met betrouwbare bewegingscontrole. De werkelijke nauwkeurigheid van de vloeistoftoediening hangt nog steeds af van de spuit, het transmissiemechanisme, de vloeistofdruk en de systeemkalibratie.
Bij de keuze van het motorkoppel moet rekening worden gehouden met de wrijving van de plunjer, de vloeistofdruk, de diameter van de injectiespuit, de transmissie-efficiëntie, de schroefdraad en de vereiste werksnelheid. Ingenieurs moeten de koppel-snelheidscurve van de motor evalueren en zorgen voor voldoende koppelmarge onder de maximaal verwachte bedrijfsbelasting.
De vereiste encoderresolutie is afhankelijk van de positioneringsvereisten, het transmissieontwerp, de afmetingen van de spuit en de prestaties van de doelafgifte. Een hogere encoderresolutie kan de granulariteit van de feedback verbeteren, maar garandeert niet automatisch een hogere nauwkeurigheid van de vloeistoftoevoer. De complete pomp moet worden gevalideerd onder representatieve bedrijfsomstandigheden.
Een stappenmotor met open lus werkt doorgaans zonder encoderfeedback, waardoor gemiste stappen over het algemeen niet direct kunnen worden gedetecteerd. Een stappenmotor met gesloten lus gebruikt feedback om positieafwijkingen te monitoren en de werking van de motor aan te passen. Dit kan de bewegingsbetrouwbaarheid verbeteren als de motor en aandrijving de juiste afmetingen en configuratie hebben.
Ja. Ze kunnen gecontroleerde bewegingen op lage snelheid en herhaalbare positionering in doseersystemen met een laag debiet ondersteunen. De prestaties zijn afhankelijk van het motorkoppel, de aandrijfinstellingen, de transmissiewrijving, de speling, de kenmerken van de spuit en de mate waarin het vloeistofpad wordt nageleefd. Testen bij het beoogde debiet is essentieel.
Afhankelijk van het model kunnen interfaces puls-en-richting-ingangen, UART, RS-485, CAN-gebaseerde communicatie of industriële Ethernet-protocollen omvatten. Ingenieurs moeten de interface, elektrische vereisten, commandofuncties en diagnostische mogelijkheden bevestigen voordat ze de motor integreren met de spuitpompcontroller.
Encoderfeedback helpt bij het detecteren van afwijkingen tussen de opgedragen en daadwerkelijke motorbeweging. Afhankelijk van de aandrijving kan het systeem de werking aanpassen of een fout melden wanneer positiefouten de geconfigureerde limieten overschrijden. Aanvullende monitoring kan nog steeds nodig zijn om problemen met het vloeistofpad, zoals occlusie of lekkage, op te sporen.
De nauwkeurigheid van de spuitpomp hangt af van de positionering van de motor, de nauwkeurigheid van de schroeftoevoer, mechanische speling, plunjerwrijving, spuittoleranties, vloeistofdruk, samendrukbaarheid van de vloeistof, ingesloten lucht en kalibratie. Betrouwbare prestaties vereisen evaluatie van het volledige vloeistoftoevoersysteem in plaats van alleen te vertrouwen op motorspecificaties.
Belangrijke overwegingen zijn onder meer de motorafmetingen, het beschikbare koppel bij bedrijfssnelheid, de prestaties van de encoder, de aandrijfinterface, het thermisch beheer, de uitlijning van de montage, de speling van de transmissie en het rapporteren van fouten. De voltooide pomp moet ook een prestatieverificatie en toepasselijke veiligheids- en risicobeoordelingen van medische hulpmiddelen ondergaan.


