

การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 10-10-2569 ที่มา: เว็บไซต์


โดยสรุป การเลือกสเต็ปเปอร์มอเตอร์แบบวงปิดในตัวที่เหมาะสมสำหรับปั๊มหลอดฉีดยาทางการแพทย์ขนาดกะทัดรัดจำเป็นต้องประเมินแรงบิด ความเร็วในการทำงาน ผลป้อนกลับของตัวเข้ารหัส ความน่าเชื่อถือของตำแหน่ง และพื้นที่การติดตั้ง สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวรวมสเต็ปเปอร์มอเตอร์ ตัวเข้ารหัส และไดรเวอร์ไว้ในยูนิตขนาดกะทัดรัดเพียงตัวเดียว ช่วยปรับปรุงการควบคุมการเคลื่อนไหวและลดความซับซ้อนในการรวมระบบ สำหรับการส่งของเหลวที่เชื่อถือได้ วิศวกรควรพิจารณาระยะฟันเฟืองของระบบส่งกำลัง แรงเสียดทานของลูกสูบ แรงดันของเหลว ประสิทธิภาพเชิงความร้อน และการสอบเทียบระบบ ด้วยการจับคู่ข้อมูลจำเพาะของมอเตอร์กับความต้องการของปั๊ม ผู้ผลิตอุปกรณ์ทางการแพทย์จึงสามารถวางตำแหน่งได้สม่ำเสมอมากขึ้น บูรณาการอย่างมีประสิทธิภาพ และประสิทธิภาพการจัดการของเหลวที่เชื่อถือได้
ปั๊มหลอดฉีดยาทางการแพทย์ขนาดกะทัดรัดต้องการการส่งของเหลวที่แม่นยำ การควบคุมการเคลื่อนไหวที่เสถียร การบูรณาการทางกลไกขนาดกะทัดรัด และการทำงานในระยะยาวที่เชื่อถือได้ การเลือกมอเตอร์ที่เหมาะสมถือเป็นสิ่งสำคัญสำหรับการรักษาอัตราการไหลที่สม่ำเสมอ การจ่ายที่แม่นยำ และประสิทธิภาพที่เชื่อถือได้ในการใช้งานทางการแพทย์ ในบรรดาโซลูชันการควบคุมการเคลื่อนไหวที่มีอยู่ สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวนำเสนอการผสมผสานที่ใช้งานได้จริงระหว่างความแม่นยำของตำแหน่ง การควบคุมแรงบิด และการออกแบบที่ประหยัดพื้นที่
อย่างไรก็ตามไม่ใช่ทั้งหมด สเต็ปเปอร์มอเตอร์แบบวงปิดในตัว เหมาะสำหรับปั๊มหลอดฉีดยาทางการแพทย์ขนาดกะทัดรัด การเลือกมอเตอร์ขึ้นอยู่กับข้อกำหนดเฉพาะของกระบอกฉีดยา อัตราการไหลที่ต้องการ กลไกการขับเคลื่อนเชิงเส้นตรง สภาพการทำงาน ส่วนต่อประสานการควบคุม และข้อกำหนดด้านความปลอดภัย วิศวกรจะต้องประเมินปัจจัยเหล่านี้ร่วมกัน แทนที่จะเลือกมอเตอร์ตามขนาดเฟรมหรือแรงบิดที่กำหนดเพียงอย่างเดียว
ในคู่มือนี้ เราจะตรวจสอบข้อควรพิจารณาที่สำคัญในการเลือกสเต็ปเปอร์มอเตอร์แบบวงปิดในตัวสำหรับปั๊มกระบอกฉีดทางการแพทย์ขนาดกะทัดรัด ตั้งแต่ข้อกำหนดด้านแรงและความเร็วไปจนถึงประสิทธิภาพการป้อนกลับ การจัดการระบายความร้อน และการรวมระบบ
ก่อนที่จะเลือกมอเตอร์ เราต้องทำความเข้าใจว่าปั๊มกระบอกฉีดเปลี่ยนการเคลื่อนที่แบบหมุนให้เป็นการเคลื่อนที่เชิงเส้นแบบควบคุมได้อย่างไร
ปั๊มหลอดฉีดยาทั่วไปประกอบด้วยมอเตอร์ กลไกการส่งกำลัง ลีดสกรูหรือบอลสกรู ที่ยึดหลอดฉีดยา ตัวขับลูกสูบ และระบบควบคุมอิเล็กทรอนิกส์ มอเตอร์หมุนกลไกการส่งกำลัง ซึ่งจะเคลื่อนลูกสูบไปข้างหน้าด้วยความเร็วที่ควบคุมได้ การกระจัดนี้จะกำหนดปริมาณของของเหลวที่ส่งไป
สมรรถนะของมอเตอร์ที่ต้องการขึ้นอยู่กับพารามิเตอร์การใช้งานหลายประการ:
ขนาดกระบอกฉีดยา: เส้นผ่านศูนย์กลางกระบอกฉีดยาที่แตกต่างกันจะสร้างปริมาตรของเหลวที่แตกต่างกันสำหรับการเคลื่อนตัวของลูกสูบเดียวกัน
อัตราการไหลที่ต้องการ: อัตราการส่งมอบที่สูงขึ้นโดยทั่วไปจะต้องมีการเคลื่อนตัวของลูกสูบเร็วขึ้น
ความหนืดของของไหล: ของไหลที่มีความหนืดมากขึ้นอาจต้องใช้แรงมากขึ้นเพื่อรักษาอัตราการส่งมอบเป้าหมาย
แรงดันย้อนกลับ: ความต้านทานในท่อ เข็ม สายสวน และส่วนประกอบปลายน้ำอื่นๆ ส่งผลต่อแรงที่จำเป็นในการเคลื่อนลูกสูบ
ความละเอียดในการกำหนดตำแหน่ง: การส่งในปริมาณน้อยจำเป็นต้องมีการเคลื่อนตัวของลูกสูบที่ละเอียดเพียงพอและทำซ้ำได้
ระยะเวลาการทำงาน: การทำงานต่อเนื่องทำให้มีความต้องการการจัดการความร้อนของมอเตอร์และความน่าเชื่อถือทางกลมากขึ้น
พารามิเตอร์เหล่านี้เป็นรากฐานสำหรับการเลือกมอเตอร์ ปั๊มหลอดฉีดยาขนาดกะทัดรัดที่ออกแบบมาสำหรับการใช้งานในห้องปฏิบัติการที่มีการไหลต่ำอาจมีข้อกำหนดที่แตกต่างกันอย่างมากจากระบบการให้สารทางการแพทย์ที่ต้องส่งของเหลวเป็นระยะเวลานาน
ดังนั้นเราจึงควรกำหนดขอบเขตการทำงานของปั๊มก่อนที่จะเปรียบเทียบมอเตอร์แต่ละรุ่น
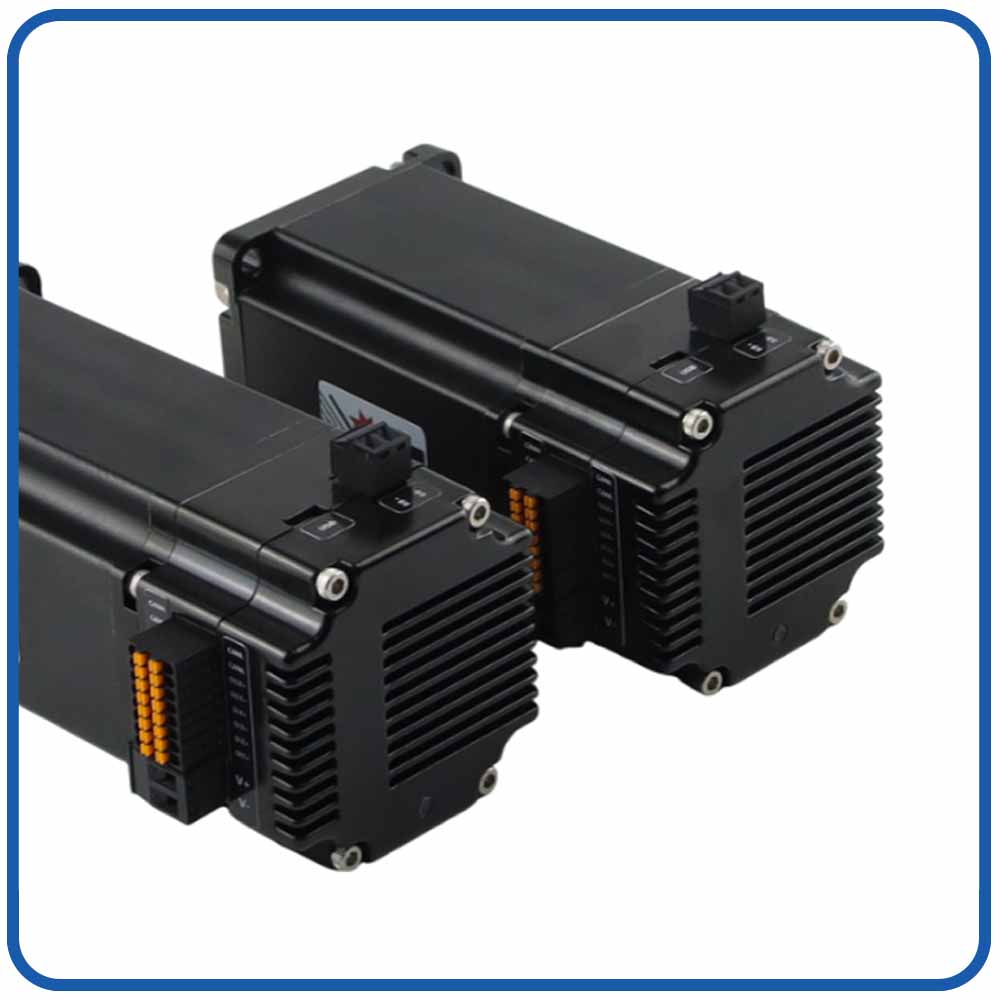
หนึ่ง สเต็ปเปอร์มอเตอร์แบบวงปิดในตัว เป็นอุปกรณ์ควบคุมการเคลื่อนไหวที่รวมสเต็ปเปอร์มอเตอร์ ตัวเข้ารหัส และตัวขับมอเตอร์ไว้ในยูนิตขนาดกะทัดรัดตัวเดียว โดยจะใช้การตอบรับตำแหน่งเพื่อตรวจสอบการเคลื่อนที่ของมอเตอร์จริง และปรับการทำงานของมอเตอร์เมื่อตำแหน่งจริงแตกต่างจากตำแหน่งที่ได้รับคำสั่ง
เมื่อเปรียบเทียบกับสเต็ปเปอร์มอเตอร์แบบวงเปิดแบบดั้งเดิม สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวสามารถตรวจจับข้อผิดพลาดของตำแหน่ง ลดความเสี่ยงของการพลาดก้าว และปรับปรุงความน่าเชื่อถือของการเคลื่อนไหวภายใต้โหลดที่เปลี่ยนแปลง
โดยทั่วไปแล้วสเต็ปเปอร์มอเตอร์แบบวงปิดในตัวจะทำงานผ่านส่วนประกอบหลักสามส่วน:
สเต็ปมอเตอร์
แปลงพัลส์ไฟฟ้าให้เป็นการเคลื่อนที่แบบหมุนที่มีการควบคุม การดำเนินการตามขั้นตอนที่แม่นยำทำให้เหมาะสำหรับการวางตำแหน่งที่ต้องการการเคลื่อนไหวซ้ำๆ
ตัวเข้ารหัส
วัดตำแหน่งที่แท้จริงของมอเตอร์และส่งกลับไปยังระบบควบคุม ตัวเข้ารหัสอาจรองรับการตรวจสอบความเร็วและการตรวจจับข้อผิดพลาดของตำแหน่ง ทั้งนี้ขึ้นอยู่กับการออกแบบ
ตัวขับมอเตอร์แบบรวม
รับคำสั่งการเคลื่อนไหว ควบคุมกระแสของมอเตอร์ เปรียบเทียบการเคลื่อนไหวที่ได้รับคำสั่งกับผลป้อนกลับ และปรับการทำงานของมอเตอร์ตามกลยุทธ์การควบคุม
ตัวควบคุมจะส่งคำสั่งตำแหน่งหรือการเคลื่อนไหวไปยังมอเตอร์
ตัวขับในตัวจะจ่ายพลังงานให้กับขดลวดมอเตอร์เพื่อสร้างการหมุน
ตัวเข้ารหัสจะวัดตำแหน่งมอเตอร์จริง
ผู้ขับขี่จะเปรียบเทียบตำแหน่งจริงกับตำแหน่งที่ได้รับคำสั่ง
หากเกิดการเบี่ยงเบน ระบบควบคุมวงปิดจะปรับการทำงานของมอเตอร์ตามความสามารถ
กลไกป้อนกลับนี้ช่วยให้มอเตอร์รักษาการเคลื่อนไหวที่ได้รับคำสั่งได้อย่างน่าเชื่อถือมากขึ้นภายใต้โหลดที่แตกต่างกัน
สิ่งสำคัญ: การควบคุมแบบวงปิดไม่ได้กำจัดข้อผิดพลาดในการกำหนดตำแหน่งทุกประการหรือรับประกันความแม่นยำสูงสุด ประสิทธิภาพขึ้นอยู่กับตัวเข้ารหัส อัลกอริธึมการควบคุม การส่งผ่านทางกล โหลด และการกำหนดค่าระบบ
ปรับปรุงความน่าเชื่อถือของตำแหน่ง: ข้อมูลป้อนกลับของตัวเข้ารหัสช่วยตรวจจับความเบี่ยงเบนระหว่างตำแหน่งมอเตอร์ที่ได้รับคำสั่งและตามจริง
การออกแบบที่กะทัดรัด: ระบบอิเล็กทรอนิกส์ในตัวช่วยลดความจำเป็นในการแยกไดรเวอร์มอเตอร์และสายไฟที่เกี่ยวข้อง
การตอบสนองโหลดที่ดีขึ้น: ชุดขับเคลื่อนสามารถตอบสนองการเปลี่ยนแปลงของภาระทางกลภายในขีดจำกัดการควบคุม
ลดความเสี่ยงของขั้นตอนที่พลาดโดยตรวจไม่พบ: การตอบสนองตำแหน่งช่วยระบุข้อผิดพลาดในการเคลื่อนไหวที่ระบบ open-loop อาจตรวจไม่พบ
การรวมระบบที่ง่ายขึ้น: ส่วนประกอบที่แยกจากกันน้อยลงสามารถลดความซับซ้อนในการติดตั้งและการเดินสายไฟ
ประสิทธิภาพการใช้พลังงานที่ดีขึ้น: บางรุ่นสามารถปรับกระแสไฟตามสภาพการทำงาน ขึ้นอยู่กับกลยุทธ์การควบคุม
ปั๊มฉีดยาทางการแพทย์
รองรับการเคลื่อนที่ของลูกสูบแบบควบคุมเพื่อการส่งของไหล ความแม่นยำในการจ่ายตามจริงยังขึ้นอยู่กับขนาดของกระบอกฉีด กลไกการส่งผ่าน ความดัน และการสอบเทียบระบบด้วย
หุ่นยนต์และการจัดการอัตโนมัติ
ให้การควบคุมตำแหน่งสำหรับแอคทูเอเตอร์ขนาดกะทัดรัด กลไกการหยิบและวาง และอุปกรณ์อัตโนมัติ
อุปกรณ์ห้องปฏิบัติการและวิเคราะห์
ช่วยให้สามารถเคลื่อนไหวซ้ำได้ในระบบการจัดการ การจ่าย และระบบการกำหนดตำแหน่งที่แม่นยำ
ระบบอัตโนมัติทางอุตสาหกรรม
รองรับตัวกระตุ้นเชิงเส้น อุปกรณ์ตรวจสอบ ระบบการประกอบอัตโนมัติ และการใช้งานอื่นๆ ที่ต้องมีการควบคุมการเคลื่อนไหว
สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวนั้นคุ้มค่าที่จะพิจารณาเมื่อการใช้งานของคุณต้องการ:
การระบุตำแหน่งที่ทำซ้ำได้และการตรวจจับข้อผิดพลาดตามผลตอบรับ
การเคลื่อนไหวที่เชื่อถือได้ภายใต้การเปลี่ยนแปลงโหลดทางกล
ชุดประกอบมอเตอร์และตัวขับขนาดกะทัดรัด
การเดินสายไฟฟ้าและการติดตั้งที่ง่ายขึ้น
ควบคุมการเคลื่อนไหวด้วยความเร็วต่ำและการปรับตำแหน่งบ่อยครั้ง
เมื่อเลือกรุ่น ให้ประเมินแรงบิดที่กำหนด ประสิทธิภาพความเร็วแรงบิด ความละเอียดของตัวเข้ารหัส แรงดันไฟฟ้าของแหล่งจ่าย อินเทอร์เฟซการสื่อสาร คุณลักษณะทางความร้อน ขนาดการติดตั้ง และฟังก์ชันการป้องกัน
สำหรับการใช้งานที่ต้องการประสิทธิภาพไดนามิกที่สูงมาก การเคลื่อนไหวที่ราบรื่นเป็นพิเศษ หรือต้องการการควบคุมความเร็วอย่างต่อเนื่อง เซอร์โวมอเตอร์แบบธรรมดาก็อาจคุ้มค่าที่จะประเมินเช่นกัน
โดยสรุป: สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวจะรวมสเต็ปเปอร์มอเตอร์ ตัวเข้ารหัส และไดรเวอร์ไว้ในหน่วยเดียวเพื่อให้มีการควบคุมการเคลื่อนไหวที่กะทัดรัดและอิงการป้อนกลับ มีประโยชน์อย่างยิ่งเมื่อการวางตำแหน่งความน่าเชื่อถือ ความเรียบง่ายในการบูรณาการ และการเคลื่อนไหวที่มีการควบคุม ถือเป็นลำดับความสำคัญในการออกแบบที่สำคัญ
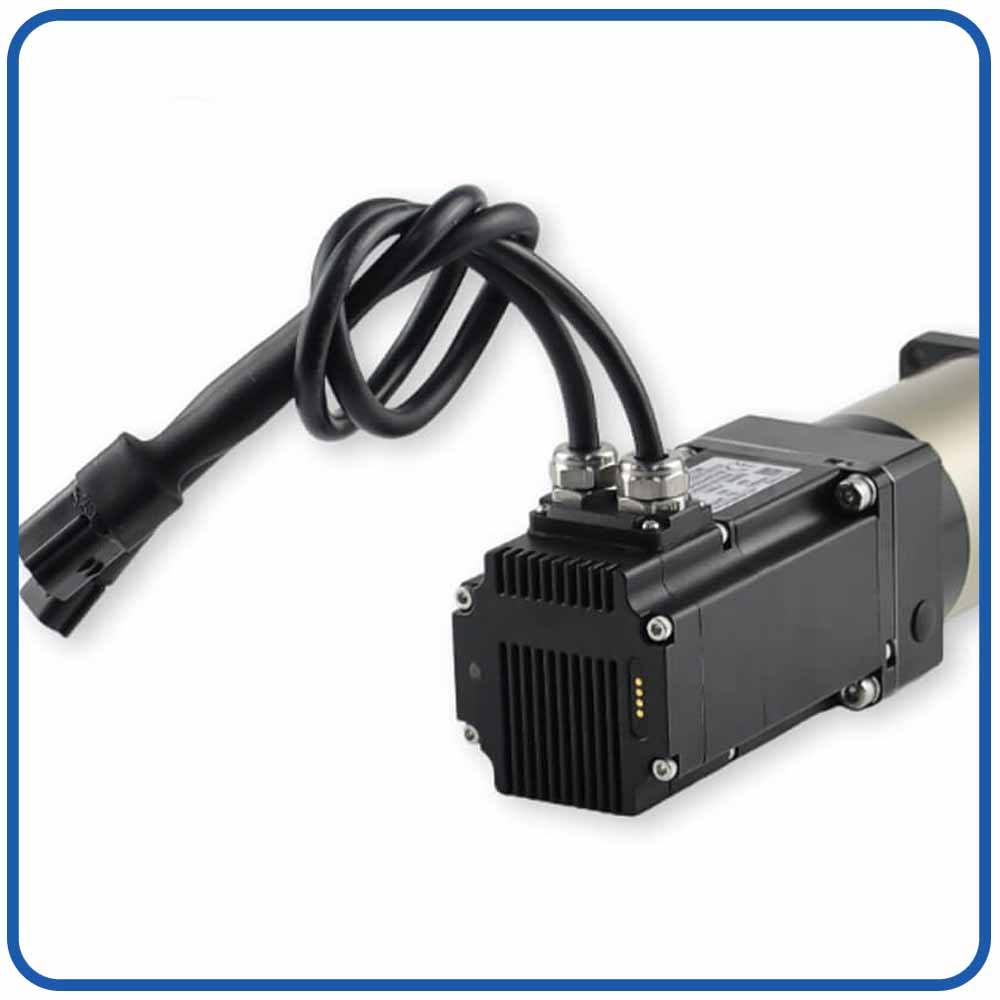
บีเอสโฟค เซอร์โวมอเตอร์แบบวงปิดในตัว ผลิตภัณฑ์

|

|

|

|
|
|
|
|
|
|---|---|---|---|---|
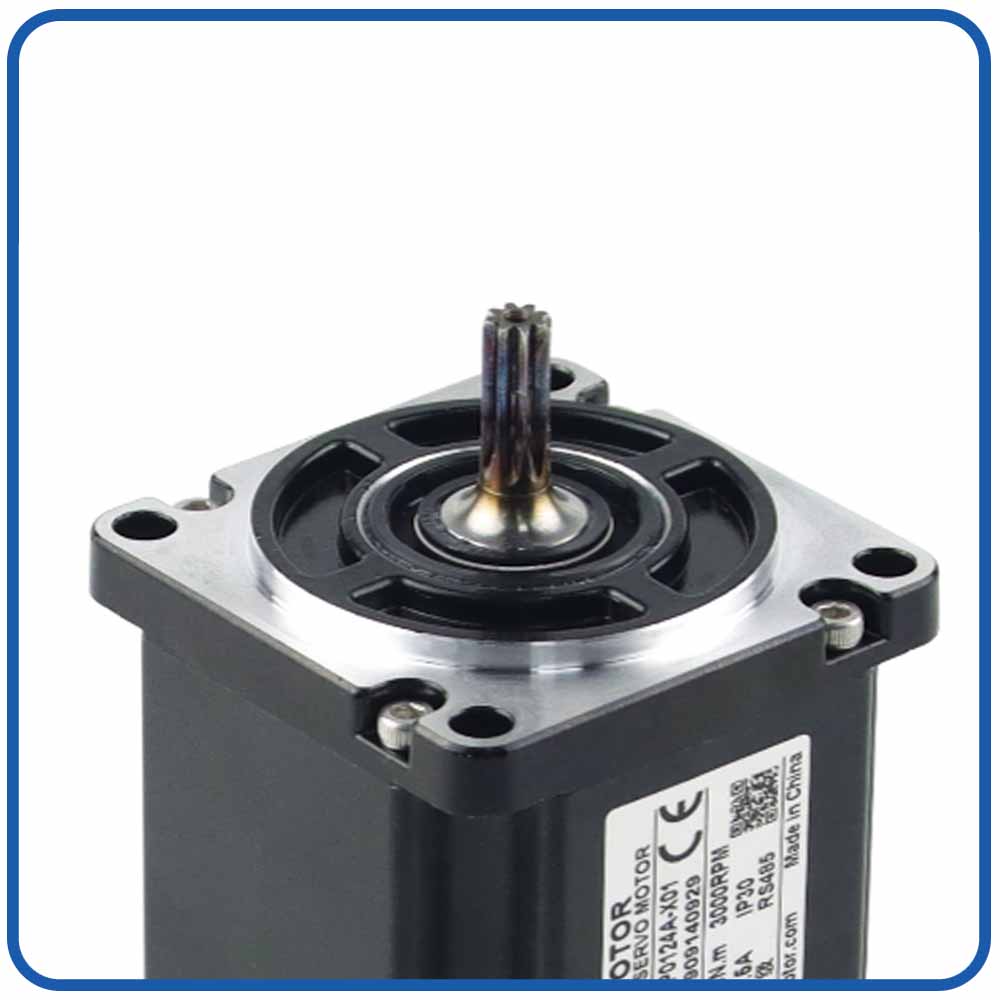
เพลา |
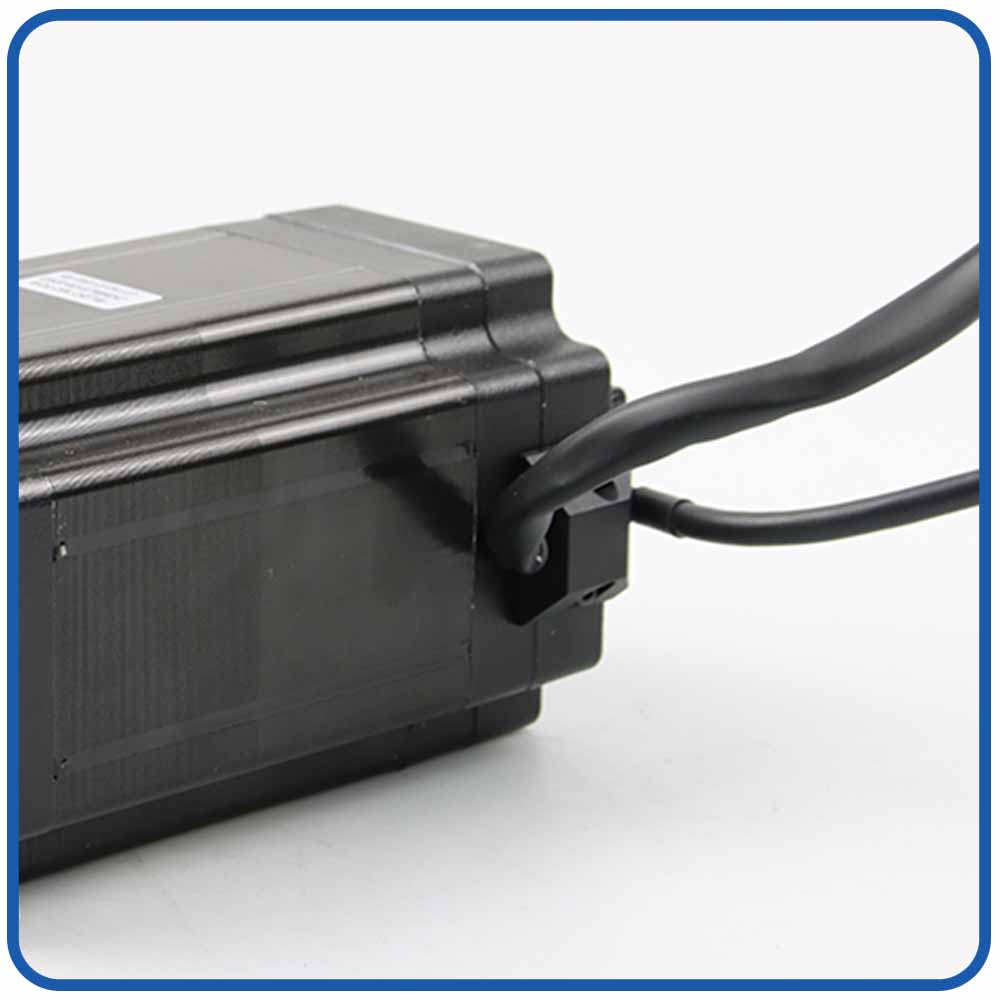
ที่อยู่อาศัยเทอร์มินัล |
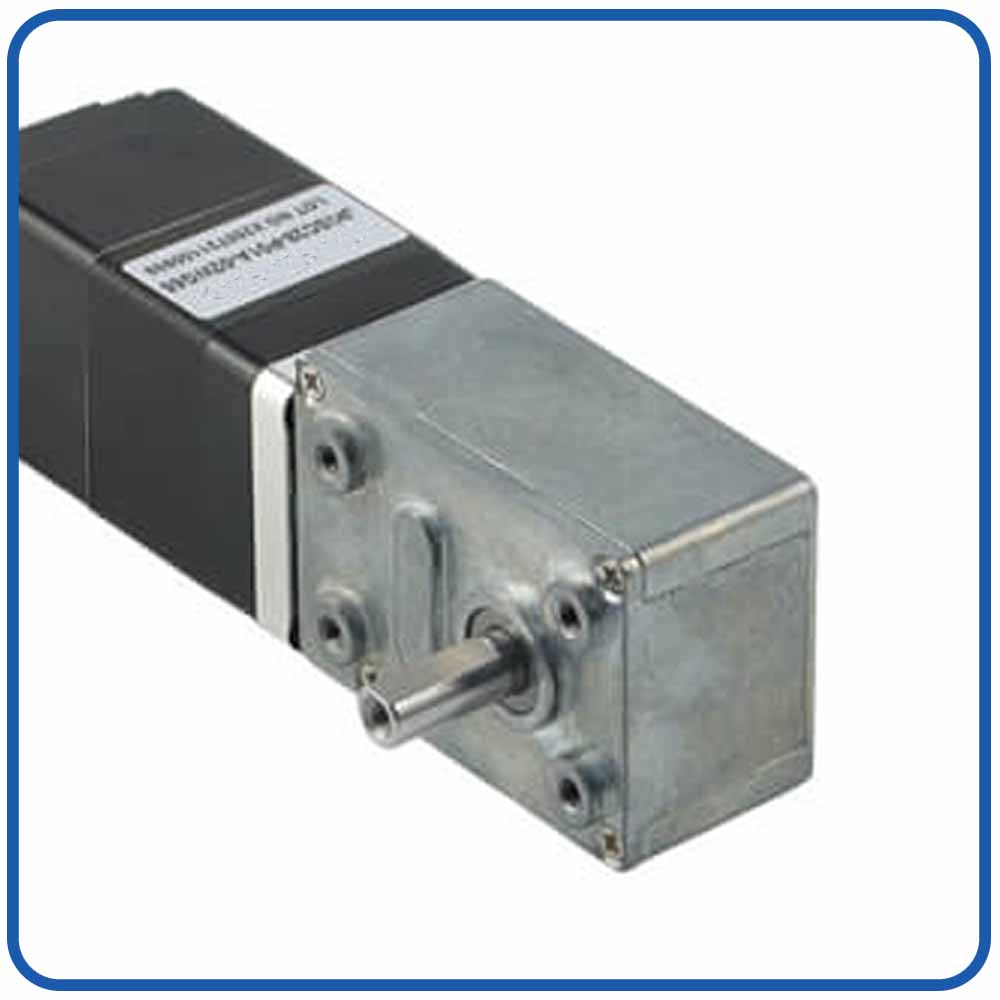
กระปุกเกียร์หนอน |
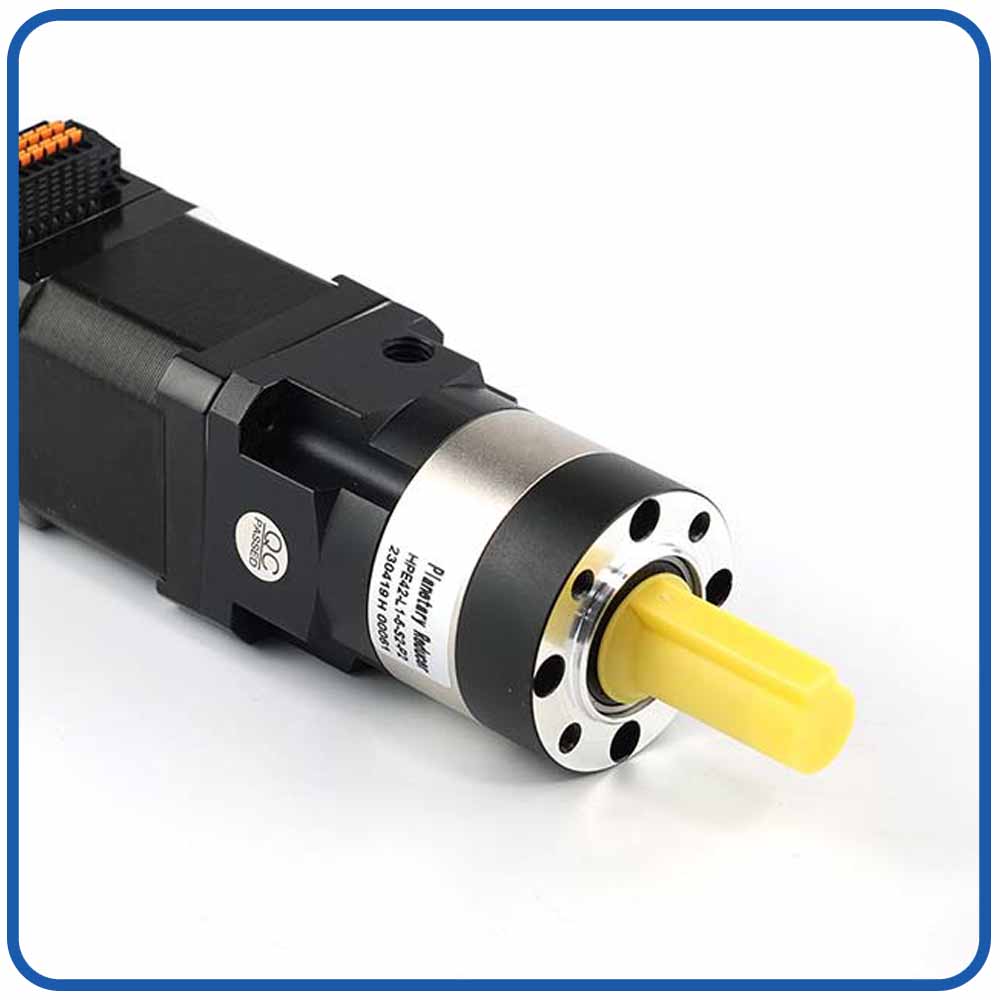
กระปุกเกียร์ดาวเคราะห์ |
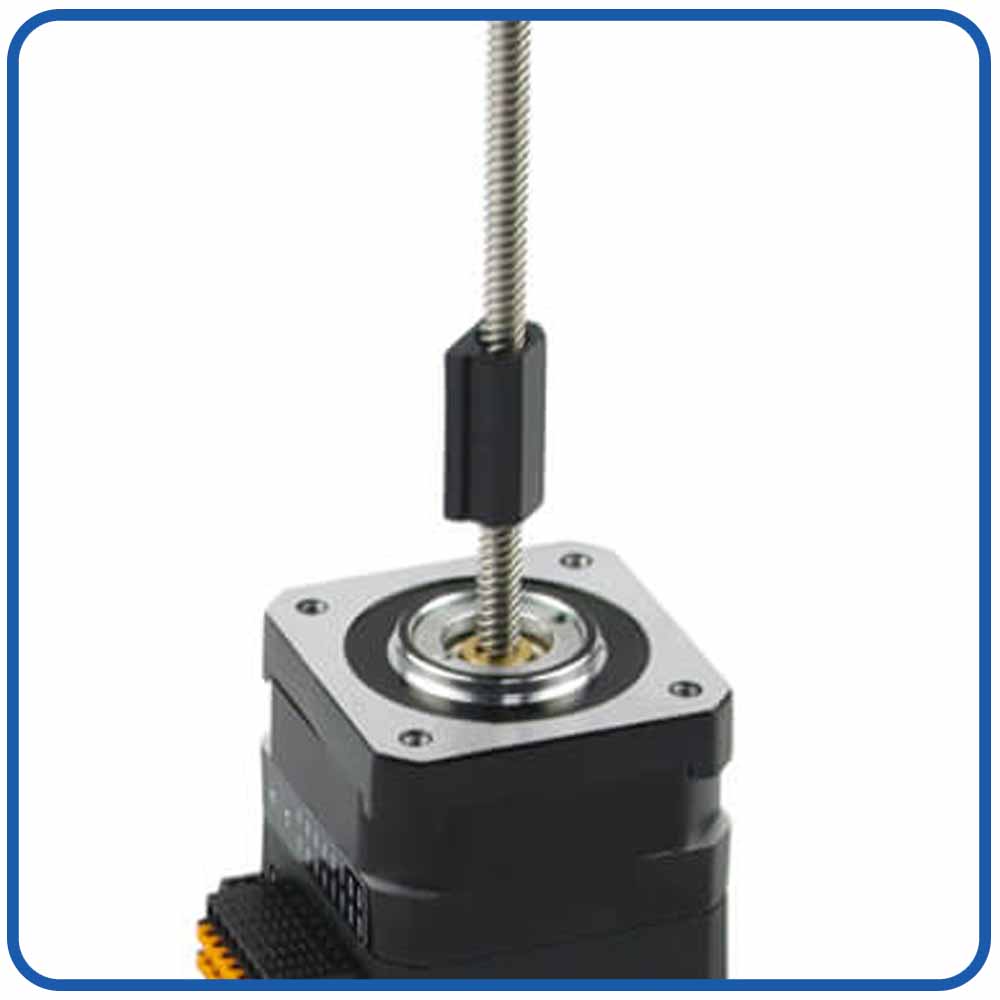
ลีดสกรู |
|
|
|
|
|
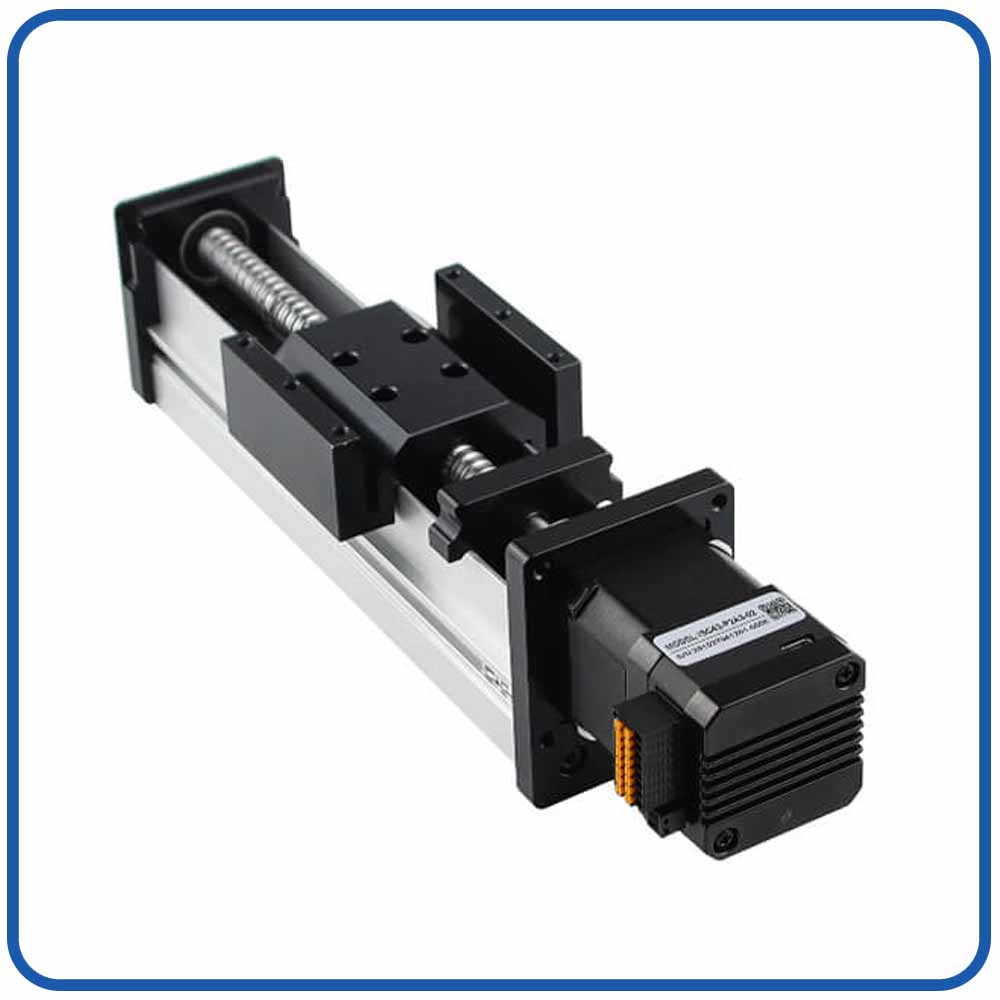
การเคลื่อนที่เชิงเส้น |
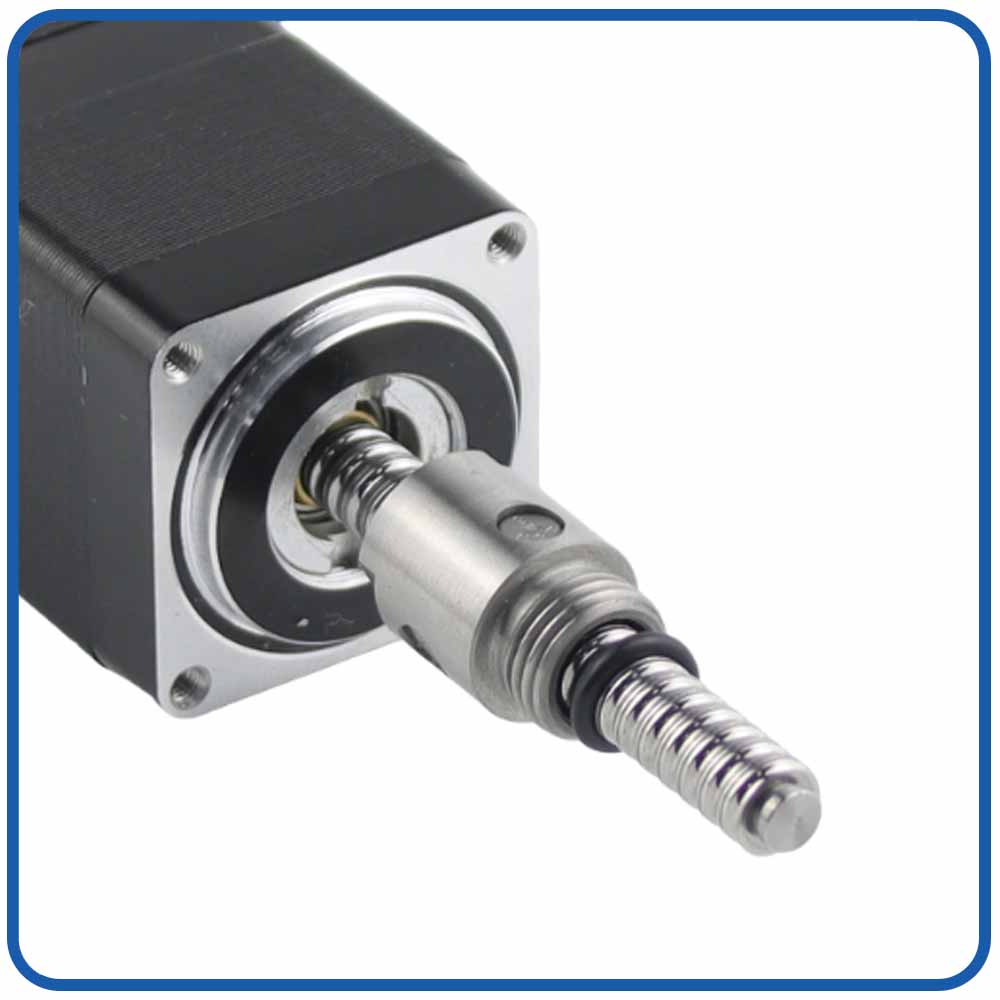
บอลสกรู |
เบรค |
ระดับ IP |
|
|
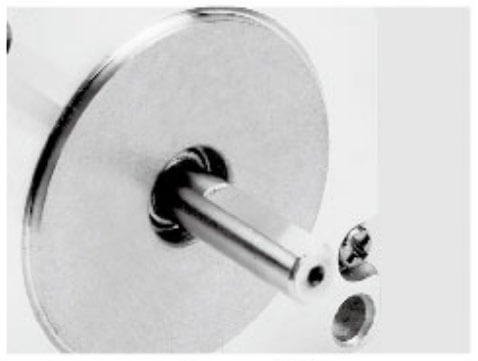
|
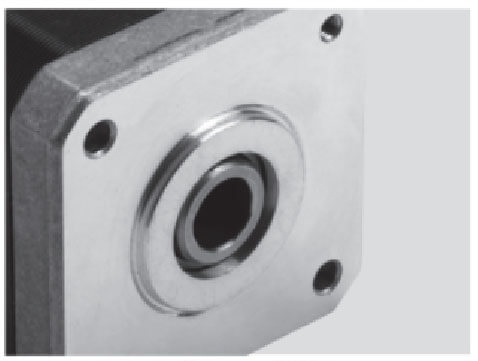
|
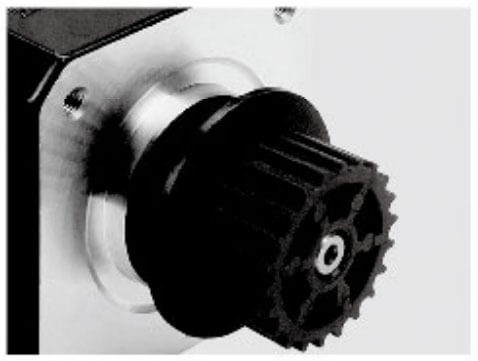
|
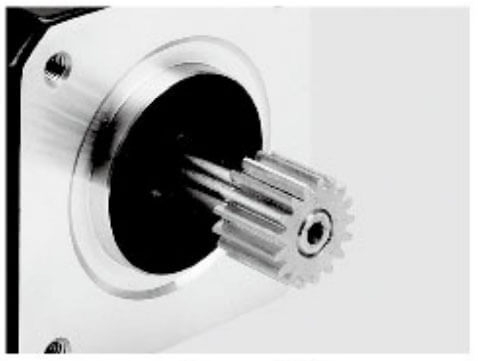
|
|---|---|---|---|---|---|
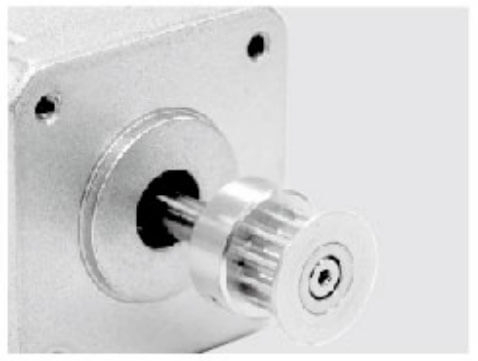
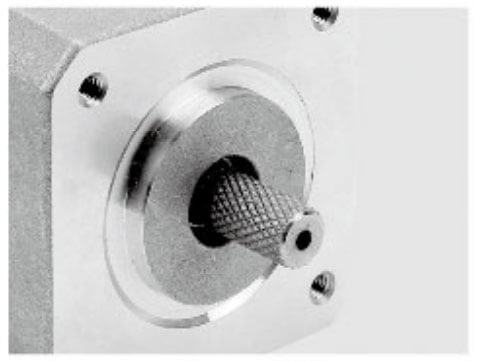
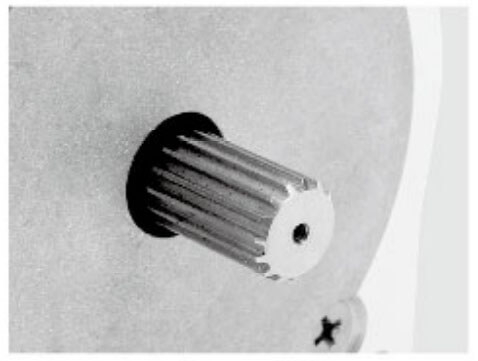
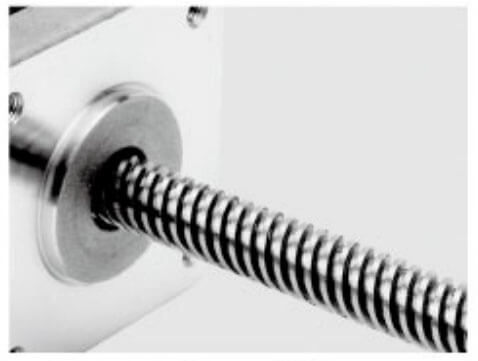
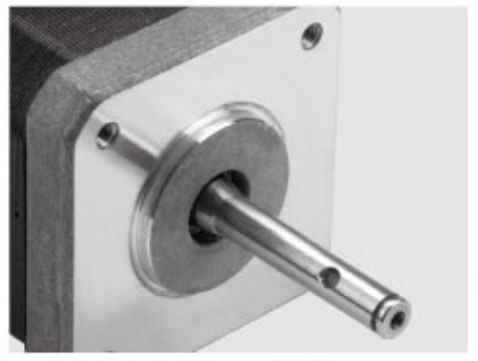
รอกอลูมิเนียม |
สลักเพลา |
เพลา D เดี่ยว |
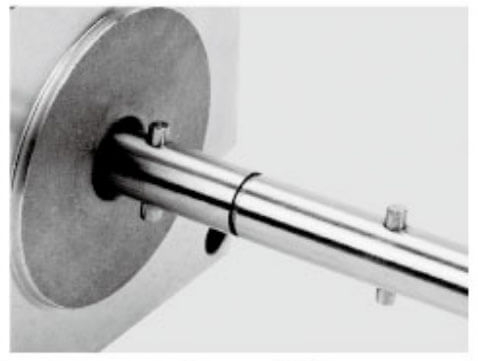
เพลากลวง |
ลูกรอกพลาสติก |
เกียร์ |
|
|
|
|
|
|
ปั้นนูน |
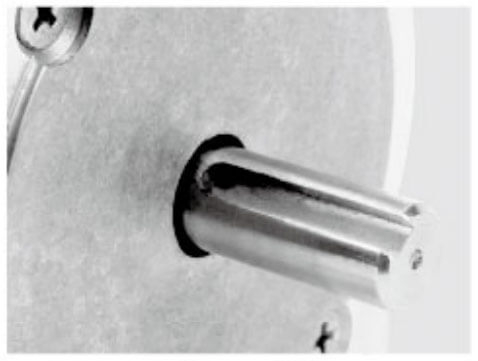
เพลา Hobbing |
เพลาสกรู |
เพลากลวง |
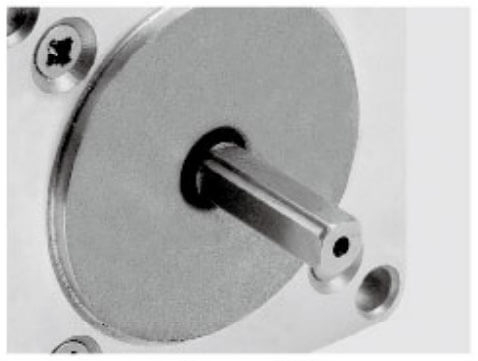
ดับเบิ้ลดีเพลา |
รูกุญแจ |
การเลือกมอเตอร์ที่เหมาะสมถือเป็นสิ่งสำคัญเพื่อให้ได้ตำแหน่งที่เชื่อถือได้ การเคลื่อนไหวที่ราบรื่น และการรวมระบบที่มีประสิทธิภาพ สเต็ปเปอร์มอเตอร์แบบวงปิดในตัว สเต็ปเปอร์มอเตอร์แบบวงเปิด และเซอร์โวมอเตอร์ถูกนำมาใช้กันอย่างแพร่หลายในระบบอัตโนมัติทางอุตสาหกรรม ปั๊มหลอดฉีดยาทางการแพทย์ หุ่นยนต์ และระบบจัดการของเหลวที่มีความแม่นยำ อย่างไรก็ตาม การควบคุมผลป้อนกลับ ความน่าเชื่อถือในการวางตำแหน่ง ประสิทธิภาพไดนามิก ต้นทุน และข้อกำหนดในการบูรณาการมีความแตกต่างกัน
การทำความเข้าใจความแตกต่างเหล่านี้ช่วยให้วิศวกรเลือกมอเตอร์ที่เหมาะสมที่สุดสำหรับการใช้งานของตนได้
สเต็ปเปอร์มอเตอร์แบบวงเปิดจะเคลื่อนที่เป็นขั้นตอนแยกกันตามคำสั่งทางไฟฟ้า โดยทั่วไปแล้วจะไม่มีการป้อนกลับของตัวเข้ารหัสเพื่อตรวจสอบตำแหน่งโรเตอร์จริง
การออกแบบที่คุ้มต้นทุน: โดยทั่วไปต้องใช้ส่วนประกอบน้อยลง
ควบคุมง่าย: ทำงานร่วมกับคำสั่งพัลส์และทิศทางที่ตรงไปตรงมา
แรงบิดในการยึดเกาะที่ดี: เหมาะสำหรับการใช้งานในตำแหน่งที่อยู่กับที่หลายประเภท
บูรณาการได้ง่าย: รองรับอย่างกว้างขวางโดยตัวควบคุมการเคลื่อนไหว
โดยปกติแล้วจะไม่สามารถตรวจพบขั้นตอนที่พลาดได้หากไม่มีข้อเสนอแนะเพิ่มเติม
อาจสูญเสียการซิงโครไนซ์เมื่อมีโหลดมากเกินไป
ต้องใช้แรงบิดที่เพียงพอจึงจะทำงานได้อย่างน่าเชื่อถือ
การใช้งานทั่วไป: ระบบกำหนดตำแหน่งพื้นฐาน เครื่องพิมพ์ 3D อุปกรณ์ CNC ขนาดเล็ก และระบบอัตโนมัติที่คำนึงถึงต้นทุน
เซอร์โวมอเตอร์ได้รับการออกแบบมาเพื่อการควบคุมตำแหน่ง ความเร็ว และแรงบิดตามผลป้อนกลับ โดยทั่วไประบบเซอร์โวจะใช้การตอบสนองของตัวเข้ารหัสและอัลกอริธึมการควบคุมขั้นสูงเพื่อให้เกิดการเคลื่อนไหวที่ตอบสนองและแม่นยำ
เซอร์โวมอเตอร์อาจต้องใช้ไดรฟ์แยกต่างหากหรืออาจมีจำหน่ายเป็นโซลูชันแบบรวม ทั้งนี้ขึ้นอยู่กับการกำหนดค่า
สมรรถนะไดนามิกสูง: เหมาะสำหรับการเร่งความเร็วและลดความเร็วอย่างรวดเร็ว
ช่วงความเร็วการทำงานกว้าง: รองรับโปรไฟล์การเคลื่อนไหวที่มีความต้องการสูง
การควบคุมการตอบสนองที่แม่นยำ: ช่วยให้สามารถกำหนดตำแหน่งและควบคุมความเร็วได้อย่างสอดคล้องกัน
ประสิทธิภาพที่แข็งแกร่งภายใต้น้ำหนักที่เปลี่ยนแปลง: เมื่อมีขนาดและปรับแต่งอย่างเหมาะสม
อาจมีต้นทุนระบบที่สูงขึ้น
มักต้องมีการตั้งค่าและการปรับแต่งเพิ่มเติม
สามารถสร้างความซับซ้อนในการบูรณาการเพิ่มเติมได้ ขึ้นอยู่กับสถาปัตยกรรมของไดรฟ์
การใช้งานทั่วไป: หุ่นยนต์อุตสาหกรรม เครื่องจักรบรรจุภัณฑ์ความเร็วสูง อุปกรณ์ CNC และระบบการเคลื่อนไหวอัตโนมัติที่มีความต้องการสูง
คุณสมบัติ |
Open-Loop Stepper |
Stepper แบบวงปิดในตัว |
เซอร์โวมอเตอร์ |
|---|---|---|---|
ข้อเสนอแนะตำแหน่ง |
โดยทั่วไปไม่มีเลย |
ข้อเสนอแนะของตัวเข้ารหัส |
การควบคุมตามผลตอบรับ |
การตรวจจับขั้นตอนที่พลาด |
มักจะไม่พร้อมใช้งาน |
มีให้ผ่านการตรวจสอบข้อเสนอแนะ |
มีให้ผ่านการตรวจสอบข้อเสนอแนะ |
ประสิทธิภาพแบบไดนามิก |
ปานกลาง |
ปานกลางถึงสูง ขึ้นอยู่กับรุ่น |
มักจะสูง |
การวางตำแหน่งความเร็วต่ำ |
เหมาะสำหรับการใช้งานหลายอย่าง |
ดีที่มีข้อเสนอแนะ |
ขึ้นอยู่กับการออกแบบระบบและการปรับแต่ง |
บูรณาการระบบ |
มักต้องใช้ไดรเวอร์แยกต่างหาก |
รวมมอเตอร์ ตัวเข้ารหัส และไดรเวอร์เข้าด้วยกัน |
ไดรฟ์แยกหรือรวม |
ค่าใช้จ่าย |
โดยทั่วไปแล้วต่ำ |
โดยทั่วไปอยู่ในระดับปานกลาง |
แตกต่างกันไป มักจะสูงกว่าสำหรับระบบที่มีความต้องการสูง |
เหมาะที่สุดสำหรับ |
การวางตำแหน่งขั้นพื้นฐาน |
การควบคุมการเคลื่อนไหวแบบป้อนกลับขนาดกะทัดรัด |
การเคลื่อนไหวแบบไดนามิกประสิทธิภาพสูง |
ประสิทธิภาพที่แท้จริงขึ้นอยู่กับข้อกำหนดเฉพาะของมอเตอร์ ระบบอิเล็กทรอนิกส์ของไดรฟ์ การตั้งค่าการควบคุม และการออกแบบกลไก
ปั๊มหลอดฉีดยาทางการแพทย์ต้องมีการเคลื่อนตัวของลูกสูบที่มีการควบคุม การทำงานที่ความเร็วต่ำอย่างมั่นคง โครงสร้างกะทัดรัด และการตรวจสอบข้อผิดพลาดที่เชื่อถือได้
สเต็ปเปอร์มอเตอร์แบบวงรอบเปิด: เหมาะสำหรับระบบที่คำนึงถึงต้นทุนพร้อมโหลดที่จัดการได้และมาตรการเพิ่มเติมเพื่อแก้ไขข้อผิดพลาดในการเคลื่อนไหว
สเต็ปเปอร์มอเตอร์แบบวงปิดในตัว: ตัวเลือกที่ใช้งานได้จริงเมื่อการผสานรวมขนาดกะทัดรัดและการตรวจสอบตำแหน่งตามตัวเข้ารหัสถือเป็นสิ่งสำคัญ
เซอร์โวมอเตอร์: ควรพิจารณาเมื่อแอปพลิเคชันต้องการประสิทธิภาพไดนามิกที่ต้องการ ช่วงความเร็วที่กว้าง หรือการประสานงานการเคลื่อนไหวขั้นสูง
สำหรับการออกแบบปั๊มหลอดฉีดยาขนาดกะทัดรัดหลายรุ่น สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวจะให้ความสมดุลที่เป็นประโยชน์ระหว่างความสามารถในการควบคุม ขนาดของระบบ และความซับซ้อนในการบูรณาการ
อย่างไรก็ตาม ความแม่นยำของตำแหน่งมอเตอร์ไม่ได้รับประกันความแม่นยำในการส่งของไหลโดยอัตโนมัติ ต้องประเมินค่าความคลาดเคลื่อนของเข็มฉีดยา การเสียดสีของลูกสูบ ระยะฟันเฟืองของสกรู แรงดันของเหลว และการสอบเทียบด้วย
ก่อนที่จะเลือกมอเตอร์ ให้เปรียบเทียบปัจจัยสำคัญเหล่านี้:
แรงบิดและความเร็ว: ตรวจสอบแรงบิดที่มีอยู่ที่ความเร็วการทำงานที่ต้องการ
ข้อกำหนดด้านตำแหน่ง: พิจารณาว่าจำเป็นต้องมีการตอบสนองของตัวเข้ารหัสและการตรวจจับข้อผิดพลาดหรือไม่
พื้นที่ติดตั้ง: เปรียบเทียบขนาดมอเตอร์ ตำแหน่งไดรเวอร์ และข้อกำหนดการเดินสายไฟ
โปรไฟล์การเคลื่อนไหว: ประเมินความเร่ง การชะลอตัว และการทำงานต่อเนื่อง
ความเข้ากันได้ของการควบคุม: ตรวจสอบอินเทอร์เฟซการสื่อสารและข้อกำหนดของคอนโทรลเลอร์
งบประมาณและความซับซ้อน: ปรับสมดุลต้นทุนการซื้อเทียบกับความพยายามในการบูรณาการและความต้องการด้านประสิทธิภาพ
สเต็ปเปอร์มอเตอร์แบบวงเปิดเหมาะสำหรับการวางตำแหน่งที่เรียบง่ายและคำนึงถึงต้นทุน สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวเพิ่มการตอบสนองของตัวเข้ารหัสและการรวมไดรฟ์ขนาดกะทัดรัด ทำให้มีความน่าสนใจสำหรับการใช้งาน เช่น ปั๊มหลอดฉีดยาทางการแพทย์ และระบบจัดการของเหลว เซอร์โวมอเตอร์มักนิยมใช้กันมากกว่าเมื่อต้องมีไดนามิกสูงและการควบคุมการเคลื่อนไหวขั้นสูง
ตัวเลือกที่ดีที่สุดขึ้นอยู่กับข้อกำหนดด้านแรงบิด ความเร็ว ความแม่นยำ พื้นที่ และการควบคุมของการใช้งาน ด้วยการประเมินปัจจัยเหล่านี้ร่วมกัน วิศวกรจะสามารถเลือกมอเตอร์ที่ให้ความสมดุลที่เหมาะสมระหว่างประสิทธิภาพ ความน่าเชื่อถือ และต้นทุน
สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวผสมผสานสเต็ปเปอร์มอเตอร์ อุปกรณ์ป้อนกลับตำแหน่ง และอุปกรณ์อิเล็กทรอนิกส์ในการขับเคลื่อนมอเตอร์ไว้ในชุดประกอบขนาดกะทัดรัด นอกจากนี้ยังอาจรวมอินเทอร์เฟซการสื่อสาร ฟังก์ชันการเคลื่อนไหวที่ตั้งโปรแกรมได้ และคุณลักษณะการป้องกันเพิ่มเติม ทั้งนี้ขึ้นอยู่กับรุ่น
สถาปัตยกรรมนี้สามารถลดความซับซ้อนในการออกแบบปั๊มหลอดฉีดยาทางการแพทย์ขนาดกะทัดรัดได้
สเต็ปเปอร์มอเตอร์แบบวงเปิดแบบดั้งเดิมจะดำเนินการตามขั้นตอนที่ได้รับคำสั่งโดยไม่ต้องตรวจสอบตำแหน่งโรเตอร์จริงโดยตรง หากโหลดที่ใช้เกินแรงบิดที่มีอยู่ มอเตอร์อาจสูญเสียการซิงโครไนซ์โดยที่ตัวควบคุมไม่ตรวจพบข้อผิดพลาดในทันที
สเต็ปเปอร์มอเตอร์แบบวงปิดใช้การตอบรับจากตัวเข้ารหัสหรือเซ็นเซอร์ตำแหน่งอื่นเพื่อตรวจสอบการเคลื่อนไหวจริง ระบบขับเคลื่อนจะเปรียบเทียบตำแหน่งที่ได้รับคำสั่งกับตำแหน่งที่วัดได้ และปรับการทำงานของมอเตอร์ตามกลยุทธ์การควบคุม
สำหรับปั๊มหลอดฉีดยา ความคิดเห็นนี้สามารถช่วยปรับปรุงการติดตามตำแหน่ง ความสม่ำเสมอของการเคลื่อนไหว และการต้านทานข้อผิดพลาดที่พลาดขั้นตอน
อย่างไรก็ตาม การควบคุมแบบวงปิดไม่ได้รับประกันการส่งของเหลวที่แม่นยำโดยอัตโนมัติ ประสิทธิภาพโดยรวมยังขึ้นอยู่กับระยะฟันเฟืองของการส่งผ่าน ความแม่นยำของตะกั่วสกรู ความสอดคล้องของลูกสูบ ขนาดกระบอกฉีดยา ความดันของของเหลว และการสอบเทียบของระบบควบคุม
ระบบมอเตอร์ทั่วไปมักต้องการไดรเวอร์มอเตอร์ อินเทอร์เฟซตัวเข้ารหัส และการเดินสายเพิ่มเติมแยกต่างหาก โซลูชันแบบครบวงจรรวมส่วนประกอบหลักไว้ในชุดเดียว ช่วยลดจำนวนการเชื่อมต่อภายนอก และทำให้การจัดวางอุปกรณ์ง่ายขึ้น
ซึ่งจะเป็นประโยชน์อย่างยิ่งเมื่อปั๊มหลอดฉีดยาต้องพอดีกับอุปกรณ์ทางการแพทย์แบบพกพา แท่นให้สารหลายช่อง หรือเครื่องมือในห้องปฏิบัติการขนาดกะทัดรัด
ข้อดีหลัก ได้แก่ :
ลดพื้นที่ไดรเวอร์ภายนอก
การเดินสายมอเตอร์และเอ็นโค้ดเดอร์แบบง่าย
มีส่วนประกอบแยกกันน้อยลงในการติดตั้งและเชื่อมต่อ
บูรณาการทางไฟฟ้าที่ตรงไปตรงมามากขึ้น
ศักยภาพในการลดเวลาในการประกอบและความซับซ้อนของระบบ
เมื่อประเมินมอเตอร์ในตัว เรายังควรตรวจสอบขนาดการประกอบที่สมบูรณ์ ตำแหน่งตัวเชื่อมต่อ รัศมีการโค้งงอของสายเคเบิล ข้อกำหนดการกระจายความร้อน และการเข้าถึงเพื่อการบำรุงรักษา
ปั๊มหลอดฉีดยาจำนวนมากทำงานที่ความเร็วเชิงเส้นต่ำเพื่อส่งของเหลวในปริมาณน้อยในช่วงเวลาที่ยาวนาน ที่ความเร็วเหล่านี้ ความสม่ำเสมอของแรงบิด การสั่นสะเทือน และความนุ่มนวลของระบบส่งกำลังมีความสำคัญอย่างยิ่ง
สเต็ปเปอร์มอเตอร์มีความสามารถในการระบุตำแหน่งแยกกัน ในขณะที่ไมโครสเต็ปปิ้งสามารถปรับปรุงความละเอียดของคำสั่งและลดการสั่นสะเทือนบางรูปแบบได้ การตอบสนองแบบวงปิดเพิ่มการตรวจสอบตำแหน่งและสามารถช่วยให้ไดรฟ์ตอบสนองต่อการรบกวนโหลด
อย่างไรก็ตาม ความละเอียดของไมโครสเต็ปไม่เหมือนกับความแม่นยำของตำแหน่งสัมบูรณ์ ความแม่นยำในการส่งของไหลสามารถทำได้ที่ระดับปั๊มทั้งหมด
สำหรับการใช้งานที่ต้องการอัตราการไหลต่ำมาก วิศวกรควรประเมินพฤติกรรมของมอเตอร์ภายใต้ภาระการทำงานจริง แทนที่จะอาศัยเฉพาะข้อกำหนดเฉพาะของมอเตอร์ที่ไม่ได้โหลด
มอเตอร์จะต้องสร้างแรงบิดเพียงพอเพื่อเอาชนะแรงที่กระทำต่อลูกสูบกระบอกฉีดยาและความต้านทานของระบบส่งกำลัง
การเลือกมอเตอร์ที่มีแรงบิดไม่เพียงพออาจทำให้เกิดข้อผิดพลาดเกี่ยวกับตำแหน่ง การเคลื่อนที่หยุดชะงัก หรือการส่งผ่านที่ไม่สอดคล้องกัน ในทางกลับกัน การเลือกมอเตอร์ขนาดใหญ่โดยไม่จำเป็นอาจทำให้ต้นทุน การใช้พลังงาน และภาระความร้อนเพิ่มขึ้นได้
แรงของลูกสูบที่ต้องการขึ้นอยู่กับความดันภายในกระบอกฉีด เส้นผ่านศูนย์กลางภายในของกระบอกฉีด แรงเสียดทานระหว่างลูกสูบกับกระบอก และความต้านทานทางกลในระบบขับเคลื่อน
การประเมินเชิงปฏิบัติควรรวมถึง:
แรงดันของเหลวสูงสุดที่คาดหวัง
แรงเสียดทานของซีลลูกสูบตลอดช่วงการทำงาน
ความแตกต่างระหว่างผู้ผลิตเข็มฉีดยาและแบทช์
แรงเสียดทานในรางนำ ตลับลูกปืน และชุดสกรู
แรงเพิ่มเติมที่เกิดจากการเร่งความเร็วหรือการวางแนวที่ผิดทางกล
เราควรประเมินภาระการทำงานที่น่าเชื่อถือสูงสุด แทนที่จะอาศัยเฉพาะเงื่อนไขที่ระบุเท่านั้น
สำหรับปั๊มหลอดฉีดยาทางการแพทย์ สิ่งนี้มีความสำคัญอย่างยิ่งเมื่อแพลตฟอร์มเดียวกันต้องรองรับหลอดฉีดยาหลายขนาดหรือหลายประเภท
แรงบิดในการหมุนของมอเตอร์จะถูกแปลงเป็นแรงเชิงเส้นผ่านลีดสกรู บอลสกรู หรือกลไกการส่งกำลังแบบอื่น
ปริมาณแรงเชิงเส้นที่มีอยู่ขึ้นอยู่กับลีดของสกรู ประสิทธิภาพการส่งผ่าน และแรงบิดของมอเตอร์ที่ความเร็วการทำงานจริง
โดยทั่วไปแล้ว สกรูที่มีขนาดเล็กกว่าจะให้ข้อได้เปรียบทางกลมากกว่า และการเคลื่อนที่เชิงเส้นที่ละเอียดยิ่งขึ้นต่อรอบการหมุนของมอเตอร์ อย่างไรก็ตาม ยังต้องมีการหมุนรอบมอเตอร์มากขึ้นเพื่อให้ลูกสูบเคลื่อนที่ได้เท่าเดิม
ตะกั่วสกรูขนาดใหญ่ช่วยให้เคลื่อนที่เป็นเส้นตรงได้เร็วขึ้น แต่ต้องใช้แรงบิดมากขึ้นสำหรับแรงเอาท์พุตเท่าเดิม
เมื่อเลือกสเต็ปเปอร์มอเตอร์แบบวงปิดในตัว เราควรประเมินมอเตอร์และระบบเกียร์ว่าเป็นระบบที่สมบูรณ์
แรงบิดในการจับยึดของมอเตอร์ไม่เพียงพอสำหรับการเลือกมอเตอร์ปั๊มหลอดฉีดยา
โดยทั่วไปแรงบิดสเต็ปเปอร์มอเตอร์จะลดลงเมื่อความเร็วในการหมุนเพิ่มขึ้น แรงบิดที่ใช้ได้ยังขึ้นอยู่กับแรงดันไฟฟ้าของแหล่งจ่าย คุณลักษณะของขดลวด กระแสไฟของไดรฟ์ และการตั้งค่าการควบคุม
เราควรตรวจสอบเส้นโค้งความเร็วแรงบิดของผู้ผลิตและยืนยันว่ามอเตอร์สามารถรักษาแรงที่ต้องการได้ตลอดช่วงการทำงานที่สมบูรณ์
การเลือกที่เหมาะสมควรให้ระยะขอบที่เพียงพอสำหรับการเปลี่ยนแปลงโหลดที่คาดหวัง ความเร่ง แรงเสียดทานทางกล และผลกระทบจากการเสื่อมสภาพโดยไม่สร้างความร้อนมากเกินไป
ขนาดทางกายภาพของมอเตอร์ส่งผลโดยตรงต่อโครงสร้างภายในของปั๊ม โครงสร้างการติดตั้ง และความสามารถในการเคลื่อนย้าย
ข้อควรพิจารณาในการเลือกทั่วไป ได้แก่ ขนาดเฟรมมอเตอร์ ความยาวตัวเครื่อง เส้นผ่านศูนย์กลางเพลา รูปแบบรูยึด การวางแนวขั้วต่อ และพื้นที่ที่จำเป็นสำหรับการเชื่อมต่อทางไฟฟ้า
มอเตอร์ขนาดเล็กอาจดูน่าดึงดูดสำหรับอุปกรณ์พกพา แต่ขนาดที่กะทัดรัดไม่ควรมีความสำคัญมากกว่าแรงบิดที่ต้องการ ประสิทธิภาพเชิงความร้อน หรือความเสถียรของตำแหน่ง
มอเตอร์ขนาดกะทัดรัดต้องทำงานภายในขีดจำกัดความร้อนของอุปกรณ์ทางการแพทย์ที่สมบูรณ์ การระบายอากาศที่จำกัดและการอยู่ใกล้ชิ้นส่วนอิเล็กทรอนิกส์อื่นๆ อาจเพิ่มความยากในการกระจายความร้อน
เมื่อเปรียบเทียบรุ่นมอเตอร์ เราควรตรวจสอบ:
จัดอันดับปัจจุบันและการใช้พลังงาน
ขีดจำกัดอุณหภูมิของขดลวด
อุณหภูมิในการทำงานที่อนุญาต
การถ่ายเทความร้อนผ่านพื้นผิวการติดตั้ง
ประสิทธิภาพการทำงานต่อเนื่อง
อุณหภูมิที่เพิ่มขึ้นภายใต้ภาระที่สมจริง
มอเตอร์ในตัวอาจลดพื้นที่โดยรวมของระบบ แต่ระบบอิเล็กทรอนิกส์ขับเคลื่อนของมอเตอร์ก็สร้างความร้อนเช่นกัน ดังนั้นจึงต้องพิจารณาคุณลักษณะทางความร้อนของชุดประกอบทั้งชุดด้วย
การจัดตำแหน่งทางกลถือเป็นสิ่งสำคัญสำหรับการเคลื่อนที่ของลูกสูบอย่างสม่ำเสมอ
การวางแนวที่ไม่ตรงระหว่างเพลามอเตอร์ คัปปลิ้ง และชุดสกรูอาจเพิ่มแรงเสียดทาน ทำให้เกิดการสั่นสะเทือน เร่งการสึกหรอของแบริ่ง และลดแรงบิดที่มีประสิทธิภาพที่โหลด
เราควรตรวจสอบความแข็งแกร่งในการติดตั้ง ความเข้ากันได้ของข้อต่อ การจัดตำแหน่งสกรู การรองรับแบริ่ง และการเข้าถึงเพื่อประกอบ
สำหรับปั๊มหลอดฉีดยาที่มีความแม่นยำสูง ความคลาดเคลื่อนทางกลตลอดระบบส่งกำลังมีความสำคัญพอๆ กับความละเอียดของการวางตำแหน่งมอเตอร์
ตัวเข้ารหัสจะให้ข้อมูลตำแหน่งแก่ระบบควบคุมวงปิด ความละเอียดของมันส่งผลต่อความสามารถของระบบป้อนกลับในการตรวจจับการเคลื่อนที่ของโรเตอร์และการเบี่ยงเบนตำแหน่ง
อย่างไรก็ตาม ความละเอียดของตัวเข้ารหัสเพียงอย่างเดียวไม่ได้กำหนดความแม่นยำในการส่งของไหลขั้นสุดท้าย
ตัวเข้ารหัสความละเอียดสูงสามารถให้การตอบสนองตำแหน่งโรเตอร์โดยละเอียดได้ แต่ความแม่นยำเอาต์พุตของปั๊มกระบอกฉีดยังขึ้นอยู่กับปัจจัยทางกลและของเหลวหลายประการด้วย
ซึ่งรวมถึง:
ความแม่นยำของลีดสกรู
การส่งฟันเฟือง
การปฏิบัติตามข้อต่อ
ความคลาดเคลื่อนมิติของกระบอกฉีดยา
การเสียรูปของซีลลูกสูบ
ความสามารถในการอัดของของไหลและอากาศที่ติดอยู่
การเปลี่ยนแปลงความดันของเหลว
การตอบสนองและการสอบเทียบแบบลูปควบคุม
ตัวอย่างเช่น มอเตอร์อาจติดตามตำแหน่งเชิงมุมที่ได้รับคำสั่งอย่างแม่นยำ ในขณะที่กลไกฟันเฟืองช่วยชะลอการเคลื่อนที่ของลูกสูบที่สอดคล้องกัน ในทำนองเดียวกัน ทางเดินของของไหลที่เป็นไปตามข้อกำหนดอาจดูดซับส่วนหนึ่งของการแทนที่ของลูกสูบเริ่มต้นก่อนที่ของไหลจะเริ่มไหล
ดังนั้น จะต้องประเมินประสิทธิภาพการวางตำแหน่งมอเตอร์และความแม่นยำของปริมาตรที่ส่งแยกกัน
สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวที่แตกต่างกันใช้กลยุทธ์การตอบสนองและการจัดการข้อผิดพลาดที่แตกต่างกัน
เมื่อเลือกมอเตอร์สำหรับปั๊มหลอดฉีดยาทางการแพทย์ เราควรพิจารณาว่าชุดขับเคลื่อนสามารถตรวจจับข้อผิดพลาดต่อไปนี้ที่มากเกินไป รายงานสัญญาณเตือน การหยุดการเคลื่อนไหว หรือเริ่มต้นขั้นตอนการกู้คืนที่กำหนดไว้ได้หรือไม่
การตอบสนองที่เหมาะสมขึ้นอยู่กับการวิเคราะห์ความเสี่ยงและฟังก์ชันการทำงานที่ต้องการของอุปกรณ์ทางการแพทย์
สำหรับการส่งของเหลววิกฤต ข้อผิดพลาดของตำแหน่งที่ตรวจพบไม่ควรถือเป็นการรบกวนจากการเคลื่อนไหวตามปกติ ตัวควบคุมปั๊มอาจต้องประสานสัญญาณเตือนของมอเตอร์กับการตรวจสอบการส่ง การรายงานข้อผิดพลาด และการตอบสนองของระบบที่ปลอดภัย
ปั๊มหลอดฉีดยาต้องแปลอัตราการไหลของปริมาตรที่ต้องการเป็นความเร็วลูกสูบที่สอดคล้องกัน
ความสัมพันธ์นี้ขึ้นอยู่กับพื้นที่หน้าตัดภายในของกระบอกฉีดยา โดยทั่วไป กระบอกฉีดยาที่ใหญ่กว่านั้นต้องใช้ความเร็วของลูกสูบที่แตกต่างจากกระบอกฉีดยาที่เล็กกว่าเพื่อให้ได้ปริมาตรเท่ากันต่อหน่วยเวลา
ดังนั้นจึงต้องประเมินช่วงความเร็วของมอเตอร์ควบคู่ไปกับขนาดของกระบอกฉีดและการเคลื่อนที่เชิงเส้นของระบบส่งกำลังต่อการปฏิวัติ
ปั๊มหลอดฉีดยาบางรุ่นต้องทำงานโดยมีอัตราการจัดส่งที่หลากหลาย
ที่อัตราการไหลต่ำ ระบบอาจจำเป็นต้องลดการสั่นสะเทือน พฤติกรรมการลื่นของแท่งที่เกิดจากแรงเสียดทาน และความแปรผันเล็กน้อยในการเคลื่อนที่ของลูกสูบ
ที่อัตราการไหลที่สูงขึ้น มอเตอร์จะต้องรักษาแรงบิดให้เพียงพอ ขณะเดียวกันก็บรรลุความเร่งและความเร็วในสภาวะคงที่ที่ต้องการ
สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวที่เหมาะสมควรให้การทำงานที่เสถียรตลอดช่วงที่ต้องการ แทนที่จะทำงานได้ดีที่ความเร็วที่กำหนดเพียงความเร็วเดียวเท่านั้น
การเปลี่ยนแปลงความเร็วมอเตอร์อย่างกะทันหันอาจทำให้เกิดการรบกวนทางกลไกและเพิ่มโอกาสที่จะเกิดข้อผิดพลาดเกี่ยวกับตำแหน่งได้
การเร่งความเร็วและการชะลอตัวที่ควบคุมจะช่วยลดผลกระทบเหล่านี้โดยปล่อยให้มอเตอร์และระบบเกียร์ตอบสนองต่อการเปลี่ยนแปลงคำสั่งการเคลื่อนไหวอย่างต่อเนื่อง
เราควรตรวจสอบว่าไดรฟ์ในตัวรองรับโปรไฟล์การเร่งความเร็วที่กำหนดค่าได้ การเปลี่ยนความเร็วที่ราบรื่น และขีดจำกัดการเคลื่อนไหวที่เหมาะสมหรือไม่
สำหรับการใช้งานที่ต้องการการส่งของไหลที่มีความสม่ำเสมอสูง ควรตรวจสอบโปรไฟล์การเคลื่อนไหวโดยใช้หลอดฉีดยา การส่งผ่าน และเส้นทางของของไหลจริง
สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวจะต้องสื่อสารอย่างมีประสิทธิภาพกับตัวควบคุมหลักของปั๊มหลอดฉีดยา
อินเทอร์เฟซที่เหมาะสมขึ้นอยู่กับสถาปัตยกรรมอุปกรณ์ ข้อกำหนดในการควบคุม ข้อจำกัดในการเดินสาย และกลยุทธ์การรวมระบบ
ตัวเลือกทั่วไป ได้แก่ การควบคุมพัลส์และทิศทาง, UART, RS-485, อินเทอร์เฟซแบบ CAN และโปรโตคอลอีเธอร์เน็ตอุตสาหกรรมสำหรับมอเตอร์รุ่นที่เหมาะสม
การควบคุมพัลส์และทิศทางช่วยให้ควบคุมตำแหน่งและทิศทางได้อย่างตรงไปตรงมา
อาจเหมาะสมเมื่อตัวควบคุมปั๊มสร้างคำสั่งการเคลื่อนไหวโดยตรง และมอเตอร์ขับเคลื่อนในตัวจัดการการควบคุมวงรอบปิดเฉพาะที่
วิศวกรควรตรวจสอบความเข้ากันได้ของแรงดันไฟฟ้าอินพุต ความถี่พัลส์สูงสุด การแยกทางไฟฟ้า ข้อกำหนดด้านเวลา และการส่งสัญญาณเตือนภัย
อินเทอร์เฟซแบบอนุกรมหรือเครือข่ายอาจรองรับการกำหนดค่าพารามิเตอร์ การตรวจสอบสถานะ การวินิจฉัย และการควบคุมการประสานงานของมอเตอร์หลายตัว
สำหรับปั๊มหลอดฉีดยาแบบหลายช่อง ความสามารถในการสื่อสารสามารถทำให้การจัดการระบบง่ายขึ้น และช่วยรวมการรายงานข้อผิดพลาดไว้ที่ศูนย์กลาง
อย่างไรก็ตาม เราควรแยกแยะระหว่างการสื่อสารควบคุมการเคลื่อนไหวแบบธรรมดาและฟังก์ชันที่จำเป็นสำหรับการควบคุมที่เกี่ยวข้องกับความปลอดภัย ไม่ควรถือว่าอินเทอร์เฟซการสื่อสารมาตรฐานมีฟังก์ชันความปลอดภัยที่ผ่านการรับรอง เว้นแต่การใช้งานที่สมบูรณ์จะสนับสนุนข้อกำหนดที่เกี่ยวข้อง
ก่อนที่จะสรุปโมเดลมอเตอร์ เราควรยืนยันว่าซอฟต์แวร์ควบคุมและโปรโตคอลการสื่อสารนั้นรองรับฟังก์ชันการทำงานที่จำเป็น
สิ่งเหล่านี้อาจรวมถึง:
คำสั่งตำแหน่งและความเร็ว
การตั้งค่าการเร่งความเร็วและการชะลอตัว
ข้อเสนอแนะตำแหน่งและการตรวจสอบข้อผิดพลาดต่อไปนี้
มอเตอร์เปิดและปิดการควบคุม
การรายงานสัญญาณเตือนและข้อผิดพลาด
การจัดเก็บพารามิเตอร์และการกำหนดค่า
ลักษณะการฟื้นตัวหลังจากไฟฟ้าขัดข้อง
การวินิจฉัยสำหรับการว่าจ้างและการบำรุงรักษา
เอกสารที่ชัดเจนและเครื่องมือกำหนดค่าที่เข้าถึงได้สามารถลดความพยายามในการบูรณาการระหว่างการพัฒนาผลิตภัณฑ์ได้อย่างมาก
อุปกรณ์ทางการแพทย์ขนาดกะทัดรัดมักจะมีข้อจำกัดด้านพลังงานไฟฟ้าและพื้นที่ทำความเย็นที่มีอยู่อย่างเข้มงวด
ข้อกำหนดด้านพลังงานของมอเตอร์ในตัวขึ้นอยู่กับกระแสไฟที่คดเคี้ยว แรงดันไฟฟ้าที่จ่าย ความเร็วในการทำงาน โหลดทางกล และการกำหนดค่าของไดรฟ์
มอเตอร์ที่ใช้พลังงานมากเกินไปอาจทำให้ความต้องการแบตเตอรี่เพิ่มขึ้นหรือสร้างความร้อนที่ไม่พึงประสงค์ภายในตัวเครื่อง
กระแสไฟฟ้าที่สูงขึ้นสามารถเพิ่มแรงบิดที่มีอยู่ภายในขีดจำกัดการทำงานของมอเตอร์ แต่ยังเพิ่มการสูญเสียทางไฟฟ้าและการสร้างความร้อนอีกด้วย
กระแสไฟของไดรฟ์ควรได้รับการกำหนดค่าให้ตรงตามภาระทางกลที่ต้องการ ในขณะที่ยังคงรักษาอุณหภูมิที่เพิ่มขึ้นที่ยอมรับได้
เราไม่ควรสรุปว่าการตั้งค่ากระแสไฟสูงสุดที่มีอยู่คือตัวเลือกที่ดีที่สุดสำหรับปั๊มหลอดฉีดยา
ปั๊มหลอดฉีดยาบางชนิดต้องรักษาตำแหน่งลูกสูบเมื่อการเคลื่อนไหวหยุดลง อื่นๆ อาจยอมให้กระแสมอเตอร์ลดลงในระหว่างที่ไม่มีการใช้งาน
การลดกระแสไฟสำรองสามารถลดการใช้พลังงานและการสร้างความร้อนได้ แต่ก็อาจลดแรงบิดในการหยุดที่มีอยู่ด้วย
กลยุทธ์ที่เหมาะสมขึ้นอยู่กับการส่งผ่านเชิงกล แรงภายนอก การรักษาตำแหน่งที่ต้องการ และผลที่ตามมาของการเคลื่อนที่ของลูกสูบโดยไม่ได้ตั้งใจ
ในกรณีที่การใช้งานต้องการการรักษาตำแหน่งที่เชื่อถือได้ภายใต้ภาวะสูญเสียกำลังหรือสภาวะผิดพร่องอื่น การออกแบบอาจจำเป็นต้องมีเครื่องยึดเชิงกลที่เหมาะสมหรือวิธีแก้ปัญหาอื่นที่ได้รับการประเมินโดยอิสระ
การเปรียบเทียบแบบมีโครงสร้างช่วยให้วิศวกรระบุตัวเลือกที่เหมาะสม และหลีกเลี่ยงการมองข้ามข้อกำหนดที่สำคัญ
เกณฑ์การคัดเลือก |
สิ่งที่จะประเมิน |
ทำไมมันถึงสำคัญ |
|---|---|---|
แรงบิดของมอเตอร์ |
แรงบิดที่ความเร็วการทำงานที่ต้องการ |
รับประกันแรงเพียงพอสำหรับการเคลื่อนที่ของลูกสูบ |
ขนาดมอเตอร์ |
ขนาดเฟรม ความยาวลำตัว และรูปแบบการติดตั้ง |
กำหนดความพอดีทางกล |
ประสิทธิภาพของตัวเข้ารหัส |
ความละเอียด ความแม่นยำในการป้อนกลับ และการตรวจจับข้อผิดพลาด |
รองรับการตรวจสอบตำแหน่ง |
ช่วงความเร็ว |
ความเร็วในการทำงานขั้นต่ำและสูงสุด |
ครอบคลุมอัตราการจัดส่งที่ต้องการ |
ความนุ่มนวลในการเคลื่อนไหว |
ไมโครสเต็ปปิ้ง การควบคุมกระแส และพฤติกรรมการสั่นพ้อง |
ช่วยลดการสั่นสะเทือนและการรบกวนการไหล |
การสื่อสาร |
อินเทอร์เฟซแบบพัลส์และทิศทาง อนุกรม หรือเครือข่าย |
ลดความซับซ้อนในการรวมคอนโทรลเลอร์ |
ประสิทธิภาพการระบายความร้อน |
การตั้งค่าปัจจุบัน อุณหภูมิที่เพิ่มขึ้น และรอบการทำงาน |
รองรับการทำงานต่อเนื่องที่เชื่อถือได้ |
ฟังก์ชั่นการป้องกัน |
การตรวจจับข้อผิดพลาด การแจ้งเตือน และพฤติกรรมการกู้คืน |
รองรับการจัดการข้อผิดพลาดระดับระบบ |
ความเข้ากันได้ทางกล |
การวางแนวเพลา ข้อต่อ สกรู และการติดตั้ง |
ลดแรงเสียดทานและข้อผิดพลาดในการส่งผ่าน |
เอกสารประกอบ |
ภาพวาดทางเทคนิค คู่มือการควบคุม และข้อมูลการทดสอบ |
เร่งการพัฒนาและการตรวจสอบ |
เราควรเปรียบเทียบมอเตอร์ผู้สมัครกับสภาวะการทำงานเดียวกัน การใช้สมมติฐานที่แตกต่างกันเกี่ยวกับน้ำหนักบรรทุก ความเร็ว หรือรอบการทำงานอาจทำให้เกิดการเปรียบเทียบที่ทำให้เข้าใจผิดได้
นอกจากนี้ ยังมีประโยชน์ในการขอกราฟความเร็วแรงบิดโดยละเอียด ข้อมูลจำเพาะของตัวเข้ารหัส เอกสารการสื่อสาร ข้อมูลความร้อน และแบบทางกลโดยตรงจากผู้ผลิตอีกด้วย
ข้อผิดพลาดในการเลือกทั่วไปหลายประการอาจทำให้ต้นทุนทางวิศวกรรมเพิ่มขึ้นหรือลดประสิทธิภาพของปั๊มขั้นสุดท้ายได้
แรงบิดในการยึดอธิบายถึงความสามารถของมอเตอร์ในการต้านทานการหมุนภายใต้สภาวะที่กำหนดเมื่ออยู่กับที่ ไม่ได้สร้างแรงบิดที่มีอยู่ระหว่างการทำงาน
เราควรใช้ข้อมูลความเร็วแรงบิดของผู้ผลิตและประเมินโปรไฟล์โหลดจริง
ความละเอียดของตัวเข้ารหัสเป็นเพียงส่วนหนึ่งของระบบป้อนกลับตำแหน่ง ข้อผิดพลาดในการส่งกำลัง การเสียดสีของลูกสูบ ความดันของเหลว และการสอบเทียบอาจส่งผลกระทบอย่างมากต่อปริมาตรที่ส่งมอบขั้นสุดท้าย
การทดสอบระดับระบบยังคงเป็นสิ่งจำเป็น
มอเตอร์อาจมีคุณสมบัติตรงตามข้อกำหนดแรงบิดที่ต้องการในขณะที่อุณหภูมิเกินขีดจำกัดที่ยอมรับได้ในระหว่างการทำงานเป็นเวลานาน
การทดสอบความร้อนควรสะท้อนถึงกรอบหุ้มจริง การจัดวางการติดตั้ง อุณหภูมิโดยรอบ และรอบการทำงาน
ฟันเฟืองอาจทำให้เกิดการหน่วงเวลาระหว่างการเปลี่ยนทิศทางของมอเตอร์และการเคลื่อนที่ที่สอดคล้องกันของลูกสูบกระบอกฉีดยา
สิ่งนี้มีความเกี่ยวข้องอย่างยิ่งเมื่อปั๊มดำเนินการรอบการสตาร์ท-หยุดบ่อยครั้ง การกลับตัว หรือการเคลื่อนไหวที่เพิ่มขึ้นเล็กน้อย
มอเตอร์ที่มีสมรรถนะทางกลที่เหมาะสมอาจยังต้องมีการบูรณาการเพิ่มเติมอย่างมาก หากฟังก์ชันอินเทอร์เฟซหรือการควบคุมไม่ตรงกับตัวควบคุมหลัก
ความเข้ากันได้ของอินเทอร์เฟซควรได้รับการยืนยันตั้งแต่เนิ่นๆ ในกระบวนการออกแบบ
ประสิทธิภาพที่กำหนดของมอเตอร์ไม่สามารถกำหนดความแม่นยำของปริมาตรที่ส่งของปั๊มได้อย่างอิสระ
ระบบที่สมบูรณ์จะต้องได้รับการทดสอบโดยใช้กระบอกฉีด ของเหลว อัตราการไหล ความดัน และสภาพแวดล้อม
การเลือกสเต็ปเปอร์มอเตอร์แบบวงปิดในตัวที่เหมาะสมสำหรับปั๊มหลอดฉีดยาทางการแพทย์ขนาดกะทัดรัดจำเป็นต้องมีการประเมินแรงบิด ความเร็ว ประสิทธิภาพการป้อนกลับ การบูรณาการทางกล พฤติกรรมทางความร้อน และความเข้ากันได้ของการควบคุมอย่างสมดุล
การออกแบบวงปิดในตัวช่วยลดความซับซ้อนของสถาปัตยกรรมไดรฟ์ ลดการเดินสายภายนอก และปรับปรุงการตรวจสอบตำแหน่ง คุณลักษณะเหล่านี้ทำให้เป็นตัวเลือกที่มีคุณค่าสำหรับเครื่องมือทางการแพทย์ขนาดกะทัดรัดที่ต้องการการเคลื่อนที่เชิงเส้นแบบควบคุมและประสิทธิภาพการเคลื่อนที่ที่เชื่อถือได้
อย่างไรก็ตาม การเลือกมอเตอร์ควรเริ่มต้นด้วยข้อกำหนดด้านกลไกและการส่งของเหลวของปั๊มกระบอกฉีดเสมอ มอเตอร์ที่เลือกจะต้องให้แรงบิดที่เพียงพอตลอดช่วงความเร็วการทำงาน พอดีภายในกรอบหุ้มที่มีอยู่ รองรับอินเทอร์เฟซการควบคุมที่จำเป็น และรักษาประสิทธิภาพการระบายความร้อนที่ยอมรับได้ระหว่างการทำงานต่อเนื่อง
สิ่งสำคัญที่สุดคือ การวางตำแหน่งมอเตอร์ที่แม่นยำไม่ได้รับประกันการส่งของเหลวที่แม่นยำโดยอัตโนมัติ กลไกของสกรู กระบอกฉีดยา ลูกสูบ ทางเดินของไหล ระบบตรวจจับ และซอฟต์แวร์ควบคุม ล้วนมีส่วนทำให้เกิดผลลัพธ์สุดท้าย
ด้วยการประเมินปัจจัยเหล่านี้ร่วมกันและตรวจสอบระบบทั้งหมดภายใต้สภาวะการทำงานที่สมจริง วิศวกรสามารถเลือกสเต็ปเปอร์มอเตอร์แบบวงปิดในตัวที่รองรับการออกแบบที่กะทัดรัด การเคลื่อนไหวที่สม่ำเสมอ และประสิทธิภาพของปั๊มหลอดฉีดที่เชื่อถือได้
สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวรวมสเต็ปเปอร์มอเตอร์ ตัวเข้ารหัส และตัวขับมอเตอร์ไว้ในชุดเดียว การตอบสนองของตัวเข้ารหัสช่วยให้ไดรฟ์ตรวจสอบตำแหน่งมอเตอร์จริงและตรวจจับความเบี่ยงเบนจากการเคลื่อนไหวที่ได้รับคำสั่ง ทำให้เหมาะสำหรับปั๊มหลอดฉีดยาทางการแพทย์ขนาดกะทัดรัดที่ต้องการการเคลื่อนไหวของลูกสูบที่ควบคุมและการตรวจสอบตำแหน่งที่เชื่อถือได้
สเต็ปเปอร์มอเตอร์แบบวงปิดในตัวให้การตอบสนองตำแหน่ง การติดตั้งที่กะทัดรัด และการเดินสายที่ง่ายขึ้น คุณสมบัติเหล่านี้ช่วยให้ผู้ผลิตอุปกรณ์พัฒนาปั๊มหลอดฉีดยาที่ประหยัดพื้นที่พร้อมระบบควบคุมการเคลื่อนไหวที่เชื่อถือได้ ความแม่นยำในการส่งของเหลวที่แท้จริงยังคงขึ้นอยู่กับกระบอกฉีด กลไกการส่งผ่าน แรงดันของเหลว และการสอบเทียบระบบ
การเลือกแรงบิดของมอเตอร์ควรพิจารณาถึงแรงเสียดทานของลูกสูบ แรงดันของเหลว เส้นผ่านศูนย์กลางกระบอกฉีด ประสิทธิภาพการส่งผ่าน ลีดของสกรู และความเร็วในการทำงานที่ต้องการ วิศวกรควรประเมินกราฟเส้นโค้งความเร็วแรงบิดของมอเตอร์ และให้แน่ใจว่าค่าแรงบิดเพียงพอภายใต้ภาระการทำงานสูงสุดที่คาดไว้
ความละเอียดของตัวเข้ารหัสที่ต้องการขึ้นอยู่กับข้อกำหนดในการวางตำแหน่ง การออกแบบระบบส่งกำลัง ขนาดของกระบอกฉีดยา และประสิทธิภาพการนำส่งเป้าหมาย ความละเอียดของตัวเข้ารหัสที่สูงขึ้นสามารถปรับปรุงรายละเอียดป้อนกลับได้ แต่ไม่ได้รับประกันความแม่นยำในการส่งของไหลที่สูงขึ้นโดยอัตโนมัติ ปั๊มที่สมบูรณ์ควรได้รับการตรวจสอบภายใต้สภาวะการทำงานที่เป็นตัวแทน
โดยทั่วไปสเต็ปเปอร์มอเตอร์แบบวงรอบเปิดจะทำงานโดยไม่มีการป้อนกลับของตัวเข้ารหัส ดังนั้นโดยทั่วไปจะไม่สามารถตรวจจับขั้นตอนที่พลาดได้โดยตรง สเต็ปเปอร์มอเตอร์แบบวงปิดใช้การป้อนกลับเพื่อตรวจสอบการเบี่ยงเบนตำแหน่งและปรับการทำงานของมอเตอร์ สิ่งนี้สามารถปรับปรุงความน่าเชื่อถือในการเคลื่อนไหวได้เมื่อมอเตอร์และไดรฟ์มีขนาดและกำหนดค่าอย่างเหมาะสม
ใช่. สามารถรองรับการเคลื่อนที่ด้วยความเร็วต่ำที่ควบคุมได้และการวางตำแหน่งซ้ำในระบบการจ่ายที่มีการไหลต่ำ ประสิทธิภาพขึ้นอยู่กับแรงบิดของมอเตอร์ การตั้งค่าไดรฟ์ แรงเสียดทานของเกียร์ ระยะฟันเฟือง คุณลักษณะของกระบอกฉีดยา และความสอดคล้องของเส้นทางของของไหล การทดสอบที่อัตราการไหลที่ต้องการถือเป็นสิ่งสำคัญ
อินเทอร์เฟซอาจรวมถึงอินพุตพัลส์และทิศทาง, UART, RS-485, การสื่อสารแบบ CAN หรือโปรโตคอลอีเธอร์เน็ตอุตสาหกรรม ทั้งนี้ขึ้นอยู่กับรุ่น วิศวกรควรยืนยันอินเทอร์เฟซ ข้อกำหนดทางไฟฟ้า ฟังก์ชันคำสั่ง และความสามารถในการวินิจฉัย ก่อนที่จะรวมมอเตอร์เข้ากับตัวควบคุมปั๊มหลอดฉีดยา
การตอบสนองของตัวเข้ารหัสช่วยตรวจจับความเบี่ยงเบนระหว่างการเคลื่อนไหวของมอเตอร์ที่ได้รับคำสั่งและตามจริง ระบบอาจปรับการทำงานหรือรายงานข้อผิดพลาดเมื่อข้อผิดพลาดของตำแหน่งเกินขีดจำกัดที่กำหนดไว้ ทั้งนี้ขึ้นอยู่กับไดรฟ์ อาจยังจำเป็นต้องมีการตรวจสอบเพิ่มเติมเพื่อตรวจหาปัญหาเส้นทางของของไหล เช่น การบดเคี้ยวหรือการรั่วไหล
ความแม่นยำของปั๊มหลอดฉีดยาขึ้นอยู่กับตำแหน่งของมอเตอร์ ความแม่นยำของตะกั่วสกรู ฟันเฟืองเชิงกล การเสียดสีของลูกสูบ ความทนทานต่อกระบอกฉีดยา แรงดันของเหลว ความสามารถในการอัดของเหลว อากาศที่ติดอยู่ และการสอบเทียบ ประสิทธิภาพที่เชื่อถือได้จำเป็นต้องประเมินระบบส่งของเหลวที่สมบูรณ์ แทนที่จะอาศัยเฉพาะข้อกำหนดเฉพาะของมอเตอร์
ข้อควรพิจารณาที่สำคัญ ได้แก่ ขนาดมอเตอร์ แรงบิดที่มีอยู่ที่ความเร็วการทำงาน ประสิทธิภาพของตัวเข้ารหัส อินเทอร์เฟซของไดรฟ์ การจัดการระบายความร้อน การจัดตำแหน่งการติดตั้ง ฟันเฟืองเกียร์ และการรายงานข้อผิดพลาด ปั๊มที่เสร็จสมบูรณ์ควรได้รับการตรวจสอบประสิทธิภาพและการประเมินความปลอดภัยและความเสี่ยงของอุปกรณ์ทางการแพทย์ที่เกี่ยวข้อง


