

Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2026-10-19 Ծագում. Կայք


Ամփոփելով, կոմպակտ բժշկական ներարկիչի պոմպերի համար ինտեգրված փակ շղթայով քայլային շարժիչ ընտրելը պահանջում է գնահատել պտտող մոմենտը, գործառնական արագությունը, կոդավորիչի հետադարձ կապը, դիրքավորման հուսալիությունը և տեղադրման տարածքը: Ինտեգրված փակ հանգույցի աստիճանային շարժիչները միավորում են քայլային շարժիչը, կոդավորիչը և վարորդը մեկ կոմպակտ միավորի մեջ՝ օգնելով բարելավել շարժման կառավարումը և պարզեցնել համակարգի ինտեգրումը: Հեղուկի հուսալի առաքման համար ինժեներները պետք է հաշվի առնեն նաև փոխանցման հետադարձ հարվածը, մխոցի շփումը, հեղուկի ճնշումը, ջերմային կատարումը և համակարգի տրամաչափումը: Շարժիչի տեխնիկական բնութագրերը պոմպի պահանջներին համապատասխանեցնելով, բժշկական սարքավորումների արտադրողները կարող են հասնել ավելի հետևողական դիրքավորման, արդյունավետ ինտեգրման և հեղուկի հետ աշխատելու հուսալի աշխատանքի:
Կոմպակտ բժշկական ներարկիչների պոմպերը պահանջում են հեղուկի ճշգրիտ առաքում, շարժման կայուն վերահսկում, կոմպակտ մեխանիկական ինտեգրում և հուսալի երկարաժամկետ շահագործում: Ճիշտ շարժիչի ընտրությունը կարևոր է հետևողական հոսքի արագության, ճշգրիտ չափաբաժնի և բժշկական կիրառություններում հուսալի աշխատանքի պահպանման համար: Շարժման կառավարման առկա լուծումների շարքում ինտեգրված փակ հանգույցով քայլային շարժիչն առաջարկում է դիրքավորման ճշգրտության, ոլորող մոմենտների կառավարման և տարածություն խնայող դիզայնի գործնական համադրություն:
Այնուամենայնիվ, ոչ ամեն ինտեգրված փակ հանգույցով քայլային շարժիչը հարմար է կոմպակտ բժշկական ներարկիչի պոմպի համար: Շարժիչի ընտրությունը կախված է ներարկիչի բնութագրերից, պահանջվող հոսքի արագությունից, գծային շարժիչ մեխանիզմներից, աշխատանքային պայմաններից, կառավարման միջերեսներից և անվտանգության պահանջներից: Ինժեներները պետք է գնահատեն այս գործոնները միասին, այլ ոչ թե շարժիչ ընտրեն՝ հիմնված բացառապես շրջանակի չափի կամ գնահատված ոլորող մոմենտի վրա:
Այս ուղեցույցում մենք ուսումնասիրում ենք կոմպակտ բժշկական ներարկիչների պոմպերի համար ինտեգրված փակ օղակաձև քայլային շարժիչ ընտրելու հիմնական նկատառումները՝ ուժի և արագության պահանջներից մինչև հետադարձ կատարողականություն, ջերմային կառավարում և համակարգի ինտեգրում:
Նախքան շարժիչ ընտրելը, մենք պետք է հասկանանք, թե ինչպես է ներարկիչի պոմպը փոխակերպում պտտվող շարժումը վերահսկվող գծային տեղաշարժի:
Տիպիկ ներարկիչի պոմպը բաղկացած է շարժիչից, փոխանցման մեխանիզմից, կապարի պտուտակից կամ գնդիկավոր պտուտակից, ներարկիչի պահարանից, մխոցային շարժիչից և էլեկտրոնային կառավարման համակարգից: Շարժիչը պտտում է փոխանցման մեխանիզմը, որը վերահսկվող արագությամբ առաջ է տանում մխոցը: Այս տեղաշարժը որոշում է մատակարարվող հեղուկի քանակը:
Շարժիչի պահանջվող աշխատանքը կախված է կիրառման մի քանի պարամետրերից.
Ներարկիչի չափս. ներարկիչների տարբեր տրամագծեր արտադրում են հեղուկի տարբեր ծավալներ նույն մխոցի տեղաշարժի համար:
Պահանջվող հոսքի արագություն. Առաքման ավելի բարձր տեմպերը սովորաբար պահանջում են մխոցի ավելի արագ շարժում:
Հեղուկի մածուցիկություն. ավելի մածուցիկ հեղուկները կարող են պահանջել ավելի մեծ ուժ՝ նպատակային առաքման արագությունը պահպանելու համար:
Հակադարձ ճնշում. խողովակների, ասեղների, կաթետերների և հոսանքին ներքև գտնվող այլ բաղադրիչների դիմադրությունը ազդում է մխոցը շարժելու համար պահանջվող ուժի վրա:
Դիրքորոշման լուծում. Փոքր ծավալի առաքումը պահանջում է բավականաչափ նուրբ և կրկնվող մխոցի շարժում:
Շահագործման տևողությունը. Շարունակական շահագործումը ավելի մեծ պահանջներ է դնում շարժիչի ջերմային կառավարման և մեխանիկական հուսալիության վրա:
Այս պարամետրերը հիմք են ստեղծում շարժիչի ընտրության համար: Կոմպակտ ներարկիչի պոմպը, որը նախատեսված է ցածր հոսքի լաբորատոր կիրառումների համար, կարող է շատ տարբեր պահանջներ ունենալ բժշկական ինֆուզիոն համակարգից, որը պետք է հեղուկ մատակարարի երկար ժամանակ:
Հետևաբար, մենք պետք է սահմանենք պոմպի գործառնական ծրարը՝ նախքան առանձին շարժիչների մոդելները համեմատելը:
Ան ինտեգրված փակ հանգույցի աստիճանային շարժիչը շարժման կառավարման սարք է, որը միավորում է քայլային շարժիչը, կոդավորիչը և շարժիչի շարժիչը մեկ կոմպակտ միավորի մեջ: Այն օգտագործում է դիրքի հետադարձ կապը՝ շարժիչի իրական շարժումը վերահսկելու և դրա աշխատանքը կարգավորելու համար, երբ իրական դիրքը տարբերվում է հրամայված դիրքից:
Համեմատած ավանդական բաց հանգույցի աստիճանային շարժիչի հետ, ինտեգրված փակ հանգույցով քայլային շարժիչը կարող է հայտնաբերել դիրքի սխալները, նվազեցնել բաց թողնված քայլերի ռիսկը և բարելավել շարժման հուսալիությունը փոփոխվող բեռների դեպքում:
Ինտեգրված փակ հանգույցով քայլային շարժիչը սովորաբար աշխատում է երեք հիմնական բաղադրիչների միջոցով.
Stepper Motor
Փոխակերպում է էլեկտրական իմպուլսները վերահսկվող պտտվող շարժման: Քայլերի վրա հիմնված ճշգրիտ գործողությունը հարմար է դարձնում այն ծրագրերի դիրքավորման համար, որոնք պահանջում են կրկնվող շարժում:
Կոդավորիչ
Չափում է շարժիչի իրական դիրքը և հետադարձ կապ տրամադրում կառավարման համակարգին: Կախված դիզայնից, կոդավորիչը կարող է նաև աջակցել արագության մոնիտորինգին և դիրքի սխալի հայտնաբերմանը:
Ինտեգրված շարժիչի վարորդ
Ստանում է շարժման հրամաններ, վերահսկում է շարժիչի հոսանքը, հրամայված շարժումը համեմատում է հետադարձ կապի հետ և կարգավորում է շարժիչի աշխատանքը՝ համաձայն իր կառավարման ռազմավարության:
Կարգավորիչը դիրքի կամ շարժման հրաման է ուղարկում շարժիչին:
Ինտեգրված վարորդը լարում է շարժիչի ոլորունները՝ ռոտացիա առաջացնելու համար:
Կոդավորիչը չափում է շարժիչի իրական դիրքը:
Վարորդը իրական դիրքը համեմատում է հրամայված դիրքի հետ:
Եթե շեղում է տեղի ունենում, փակ հանգույցի կառավարման համակարգը կարգավորում է շարժիչի աշխատանքը իր հնարավորությունների սահմաններում:
Հետադարձ կապի այս մեխանիզմն օգնում է շարժիչին ավելի հուսալիորեն պահպանել հրամայված շարժումը տարբեր բեռների տակ:
Կարևոր. Կատարումը կախված է կոդավորիչից, կառավարման ալգորիթմից, մեխանիկական փոխանցումից, բեռից և համակարգի կազմաձևից:
Բարելավված դիրքավորման հուսալիություն. կոդավորիչի հետադարձ կապն օգնում է հայտնաբերել շեղումները հրամայված և իրական շարժիչի դիրքի միջև:
Կոմպակտ դիզայն. Ինտեգրված էլեկտրոնիկան նվազեցնում է շարժիչի առանձին վարորդների և հարակից լարերի կարիքը:
Ավելի լավ բեռնվածության արձագանք. շարժիչը կարող է արձագանքել մեխանիկական բեռի փոփոխություններին իր կառավարման սահմաններում:
Նվազեցված չբացահայտված բաց թողնված քայլերի ռիսկը. դիրքի հետադարձ կապն օգնում է բացահայտել շարժման սխալները, որոնք բաց հանգույցի համակարգը չի կարող հայտնաբերել:
Պարզեցված համակարգի ինտեգրում. Ավելի քիչ առանձին բաղադրիչներ կարող են նվազեցնել տեղադրման և էլեկտրահաղորդման բարդությունը:
Պոտենցիալ բարելավված էներգաարդյունավետություն. որոշ մոդելներ կարող են կարգավորել հոսանքը՝ ըստ աշխատանքային պայմանների՝ կախված իրենց կառավարման ռազմավարությունից:
Բժշկական ներարկիչների պոմպեր
Աջակցում է մխոցի վերահսկվող շարժմանը հեղուկի առաքման համար: Դոզավորման իրական ճշգրտությունը կախված է նաև ներարկիչի չափսերից, փոխանցման մեխանիզմից, ճնշումից և համակարգի տրամաչափումից:
Ռոբոտաշինություն և ավտոմատ բեռնաթափում
Ապահովում է վերահսկվող դիրքավորում կոմպակտ մղիչների, ընտրելու և տեղադրելու մեխանիզմների և ավտոմատացված սարքավորումների համար:
Լաբորատոր և անալիտիկ սարքավորումներ
Թույլ է տալիս կրկնվող շարժումներ նմուշների մշակման, բաշխման և ճշգրիտ դիրքավորման համակարգերում:
Արդյունաբերական ավտոմատացում
Աջակցում է գծային ակտուատորներին, տեսչական սարքավորումներին, հավաքման ավտոմատացված համակարգերին և վերահսկվող շարժում պահանջող այլ ծրագրերին:
Ինտեգրված փակ հանգույցի քայլային շարժիչը արժե հաշվի առնել, երբ ձեր դիմումը պահանջում է.
Կրկնվող դիրքավորում և հետադարձ կապի վրա հիմնված սխալի հայտնաբերում:
Հուսալի շարժում փոփոխվող մեխանիկական բեռների ներքո:
Շարժիչի և վարորդի կոմպակտ հավաքույթ:
Պարզեցված էլեկտրական լարեր և տեղադրում:
Վերահսկվող ցածր արագությամբ շարժում և հաճախակի դիրքի ճշգրտումներ:
Մոդել ընտրելիս գնահատեք գնահատված ոլորող մոմենտը, ոլորող մոմենտ-արագության կատարումը, կոդավորիչի լուծաչափը, մատակարարման լարումը, կապի միջերեսները, ջերմային բնութագրերը, մոնտաժման չափերը և պաշտպանության գործառույթները:
Այն ծրագրերի համար, որոնք պահանջում են շատ բարձր դինամիկ կատարում, բացառիկ հարթ շարժում կամ պահանջում են շարունակական արագության կառավարում, սովորական սերվո շարժիչը նույնպես կարող է արժեւորվել:
Ամփոփելով. Ինտեգրված փակ շրջանաձև քայլային շարժիչը միավորում է քայլային շարժիչը, կոդավորիչը և դրայվերը մեկ միավորում՝ ապահովելու կոմպակտ, հետադարձ կապի վրա հիմնված շարժման կառավարում: Այն հատկապես օգտակար է, երբ դիրքավորման հուսալիությունը, ինտեգրման պարզությունը և վերահսկվող շարժումը դիզայնի կարևոր առաջնահերթություններ են:
BESFOC Ինտեգրված փակ շղթայով servo Motors Products

|

|

|

|
|
|
|
|
|
|---|---|---|---|---|
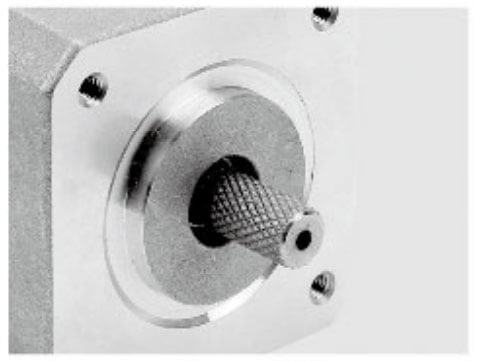
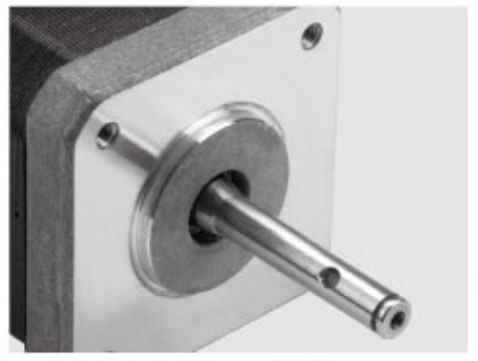
Լիսեռ |
Տերմինալի բնակարան |
Worm փոխանցումատուփ |
Մոլորակային փոխանցումատուփ |
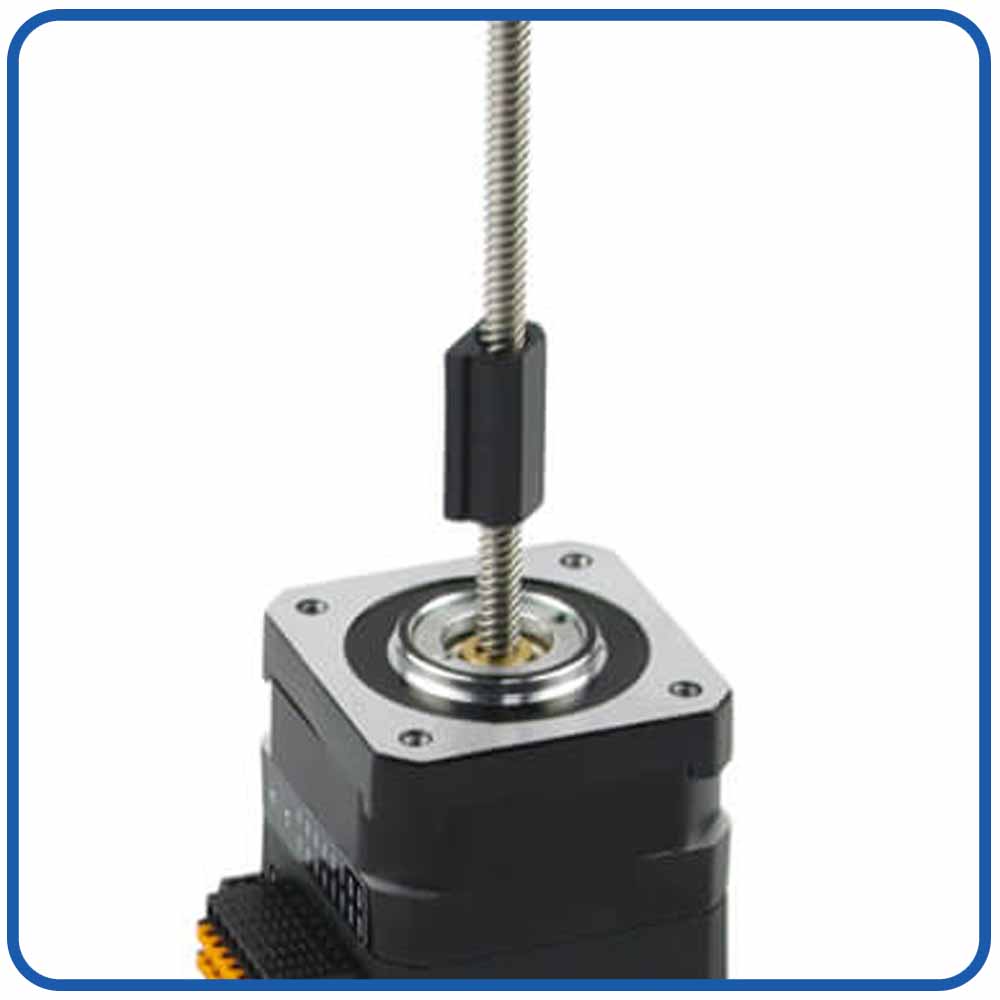
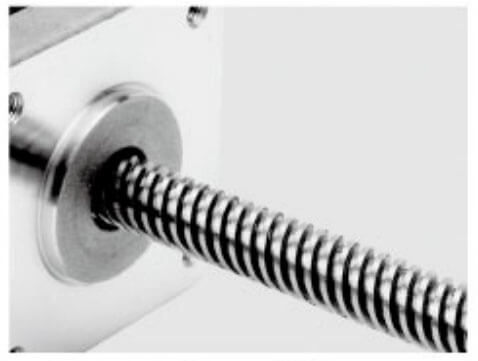
Առաջատար պտուտակ |
|
|
|
|
|
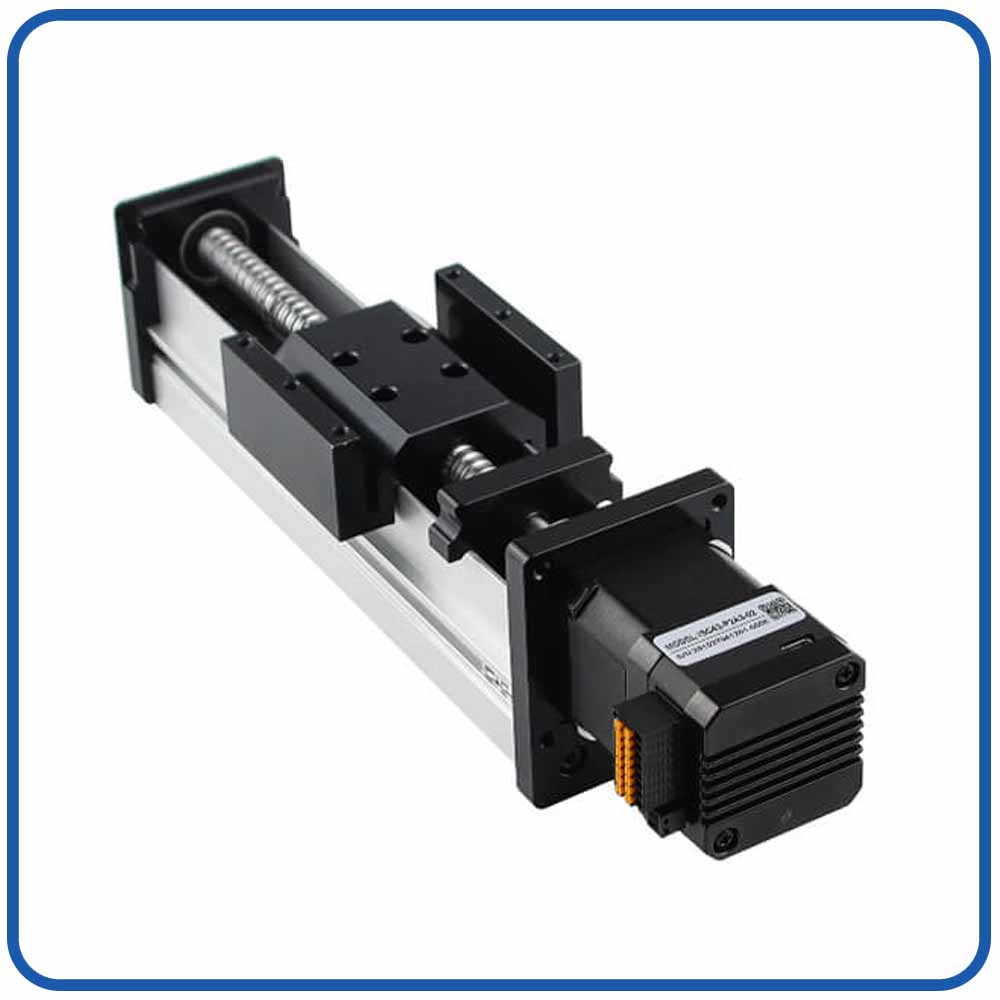
Գծային շարժում |
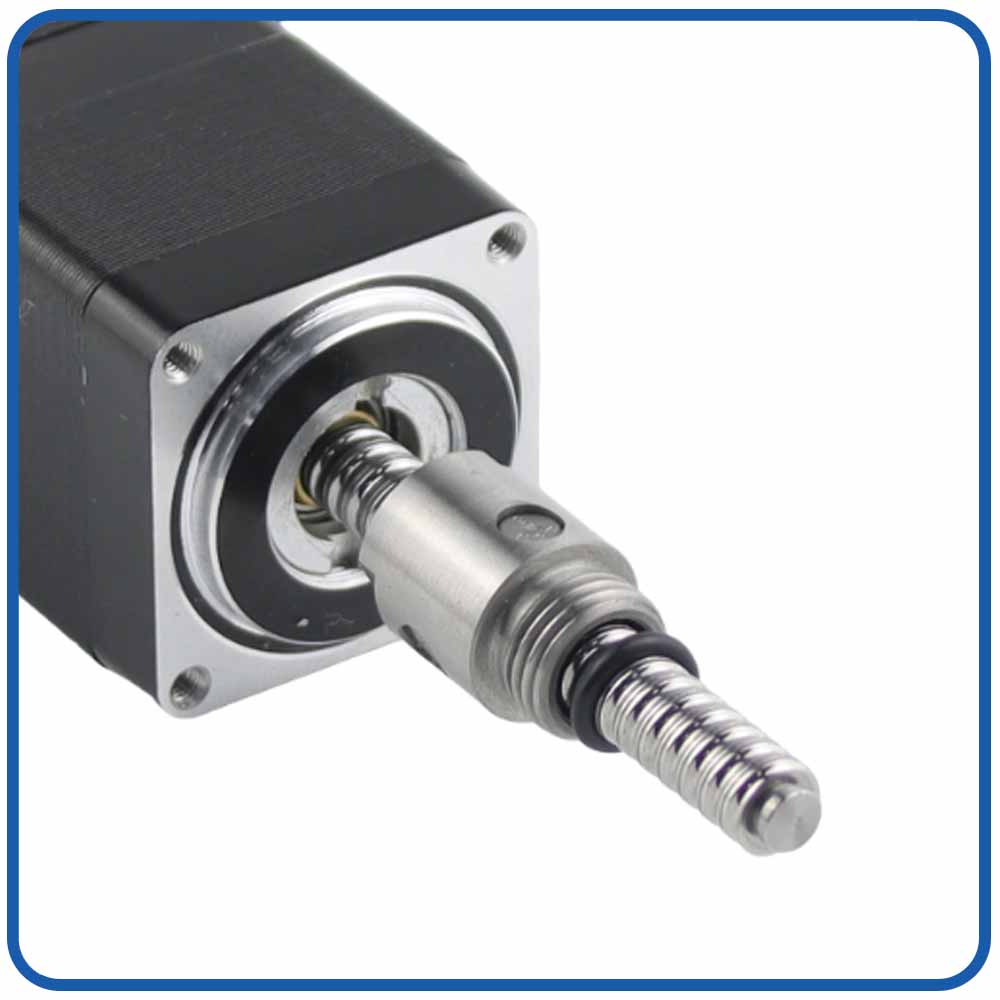
Գնդիկավոր պտուտակ |
Արգելակ |
IP- մակարդակ |
|
|
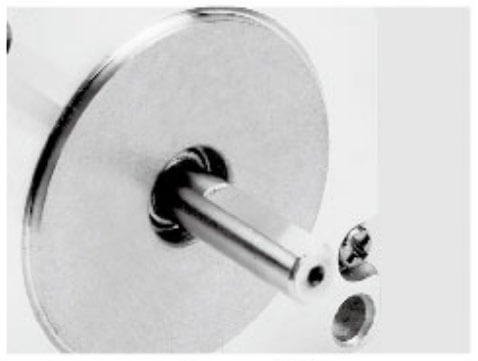
|
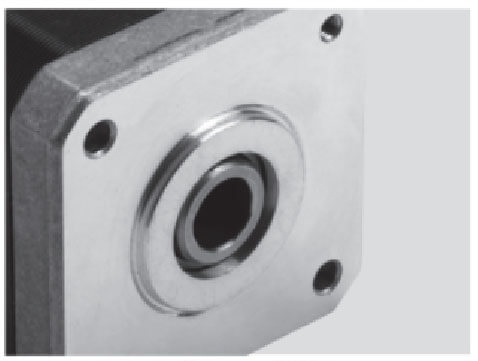
|
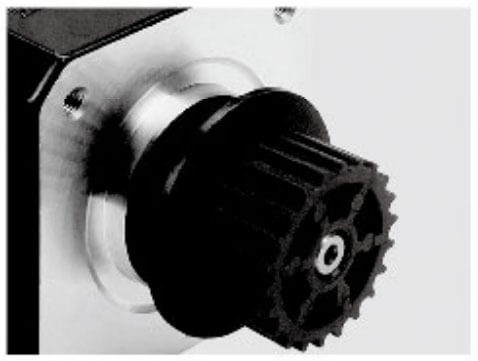
|
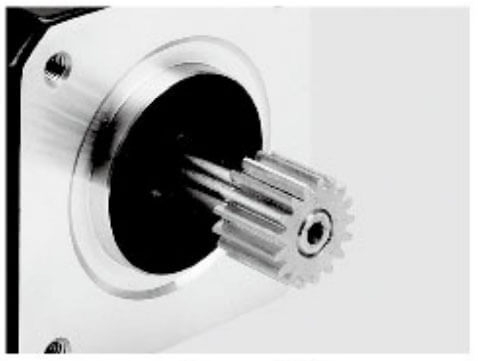
|
|---|---|---|---|---|---|
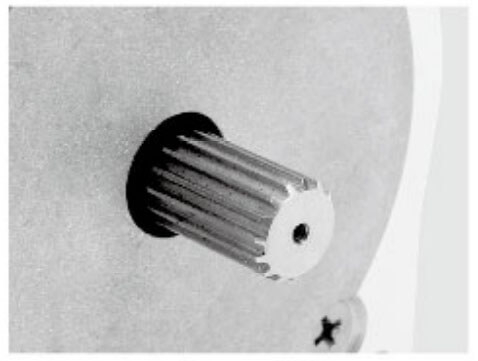
Ալյումինե ճախարակ |
Լիսեռ փին |
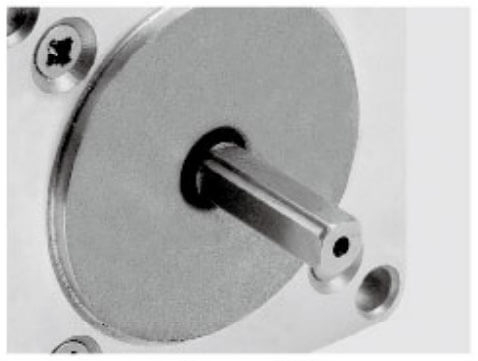
Մեկ D լիսեռ |
Սնամեջ լիսեռ |
Պլաստիկ ճախարակ |
հանդերձում |
|
|
|
|
|
|
Կռկռոց |
Հոբբի լիսեռ |
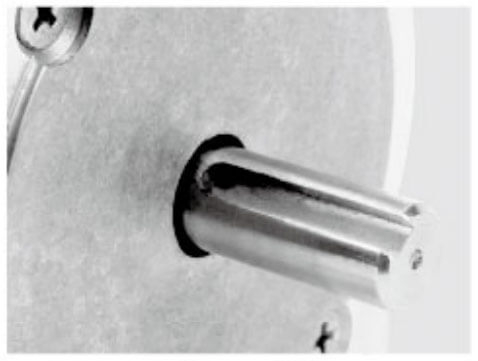
Պտուտակային լիսեռ |
Սնամեջ լիսեռ |
Կրկնակի D լիսեռ |
Բանալին |
Ճիշտ շարժիչի ընտրությունը կարևոր է հուսալի դիրքավորման, սահուն շարժման և համակարգի արդյունավետ ինտեգրման համար: Ինտեգրված փակ հանգույցի աստիճանային շարժիչները, բաց հանգույցի աստիճանային շարժիչները և սերվո շարժիչները լայնորեն օգտագործվում են արդյունաբերական ավտոմատացման, բժշկական ներարկիչների պոմպերի, ռոբոտաշինության և ճշգրիտ հեղուկների մշակման համակարգերում: Այնուամենայնիվ, դրանք տարբերվում են հետադարձ կապի վերահսկմամբ, դիրքավորման հուսալիությամբ, դինամիկ կատարողականությամբ, արժեքով և ինտեգրման պահանջներով:
Այս տարբերությունները հասկանալն օգնում է ինժեներներին ընտրել իրենց կիրառությունների համար ամենահարմար շարժիչը:
Բաց հանգույցով քայլային շարժիչը շարժվում է առանձին քայլերով՝ համաձայն էլեկտրական հրամանների, սովորաբար առանց կոդավորիչի հետադարձ կապի՝ ռոտորի իրական դիրքը ստուգելու համար:
Ծախսերի արդյունավետ ձևավորում. սովորաբար պահանջում է ավելի քիչ բաղադրիչներ:
Պարզ կառավարում. Աշխատում է ուղղակի զարկերակային և ուղղության հրամաններով:
Լավ պահող ոլորող մոմենտ. Հարմար է բազմաթիվ անշարժ դիրքորոշման ծրագրերի համար:
Հեշտ ինտեգրում. լայնորեն աջակցվում է շարժման կարգավորիչների կողմից:
Սովորաբար չի կարող հայտնաբերել բաց թողնված քայլերը առանց լրացուցիչ արձագանքների:
Կարող է կորցնել համաժամացումը չափազանց մեծ բեռների դեպքում:
Հուսալիորեն աշխատելու համար պահանջվում է բավարար ոլորող մոմենտ:
Տիպիկ կիրառություններ. Հիմնական դիրքորոշման համակարգեր, 3D տպիչներ, փոքր CNC սարքավորումներ և ծախսերի նկատմամբ զգայուն ավտոմատացում:
Սերվո շարժիչը նախատեսված է դիրքի, արագության և ոլորող մոմենտների հետադարձ կապի վրա հիմնված վերահսկման համար: Սերվո համակարգերը սովորաբար օգտագործում են կոդավորիչի հետադարձ կապը և առաջադեմ կառավարման ալգորիթմները՝ արձագանքող, ճշգրիտ շարժման հասնելու համար:
Կախված կազմաձևից, սերվո շարժիչը կարող է պահանջել առանձին սկավառակ կամ հասանելի լինել որպես ինտեգրված լուծում:
Բարձր դինամիկ կատարում: Հարմար է արագ արագացման և դանդաղեցման համար:
Գործողության արագության լայն տիրույթ. Աջակցում է պահանջկոտ շարժման պրոֆիլներին:
Հետադարձ կապի ճշգրիտ կառավարում. թույլ է տալիս համակարգված դիրքավորումը և արագության կարգավորումը:
Ուժեղ կատարողականություն փոփոխվող բեռների դեպքում. երբ պատշաճ չափսեր և կարգավորվում են:
Կարող է ունենալ ավելի բարձր համակարգի ծախսեր:
Հաճախ պահանջում է ավելի շատ կարգավորում և կարգավորում:
Կարող է ներմուծել լրացուցիչ ինտեգրման բարդություն՝ կախված սկավառակի ճարտարապետությունից:
Տիպիկ կիրառություններ. Արդյունաբերական ռոբոտներ, արագընթաց փաթեթավորման մեքենաներ, CNC սարքավորումներ և պահանջկոտ շարժման ավտոմատացված համակարգեր:
Առանձնահատկություն |
Open-Loop Stepper |
Ինտեգրված փակ հանգույց քայլք |
Servo Motor |
|---|---|---|---|
Դիրքի հետադարձ կապ |
Սովորաբար ոչ մեկը |
Կոդավորիչի հետադարձ կապ |
Հետադարձ կապի վրա հիմնված հսկողություն |
Բաց թողնված քայլի հայտնաբերում |
Սովորաբար անհասանելի է |
Հասանելի է հետադարձ մոնիտորինգի միջոցով |
Հասանելի է հետադարձ մոնիտորինգի միջոցով |
Դինամիկ կատարում |
Չափավոր |
Միջինից բարձր՝ կախված մոդելից |
Հաճախ բարձր |
Ցածր արագությամբ դիրքավորում |
Լավ է բազմաթիվ հավելվածների համար |
Լավ է հետադարձ կապով |
Կախված է համակարգի դիզայնից և թյունինգից |
Համակարգի ինտեգրում |
Հաճախ պահանջում է առանձին վարորդ |
Ինտեգրված շարժիչ, կոդավորիչ և վարորդ |
Առանձին կամ ինտեգրված սկավառակ |
Արժեքը |
Ընդհանուր առմամբ ցածր է |
Ընդհանուր առմամբ չափավոր |
Տատանվում է, հաճախ ավելի բարձր պահանջկոտ համակարգերի համար |
Լավագույն պիտանի համար |
Հիմնական դիրքավորում |
Կոմպակտ, հետադարձ կապի վրա հիմնված շարժման կառավարում |
Բարձր կատարողական դինամիկ շարժում |
Իրական աշխատանքը կախված է շարժիչի բնութագրերից, շարժիչի էլեկտրոնիկայից, կառավարման կարգավորումներից և մեխանիկական դիզայնից:
Բժշկական ներարկիչների պոմպերը պահանջում են մխոցի վերահսկվող շարժում, ցածր արագությամբ կայուն աշխատանք, կոմպակտ կառուցվածք և անսարքությունների հուսալի մոնիտորինգ:
Բաց հանգույցով քայլային շարժիչ. Հարմար է ծախսերի նկատմամբ զգայուն համակարգերի համար՝ կառավարելի բեռներով և շարժման սխալները վերացնելու լրացուցիչ միջոցներով:
Ինտեգրված փակ շրջանաձև քայլային շարժիչ. Գործնական ընտրություն, երբ կոմպակտ ինտեգրումը և կոդավորիչի վրա հիմնված դիրքի մոնիտորինգը առաջնահերթություն են:
Սերվո շարժիչ. արժե հաշվի առնել, երբ հավելվածը պահանջում է դինամիկ աշխատանք, արագության լայն տիրույթ կամ առաջադեմ շարժումների համակարգում:
Կոմպակտ ներարկիչների պոմպերի նախագծման համար ինտեգրված փակ հանգույցով քայլային շարժիչը օգտակար հավասարակշռություն է ապահովում կառավարման կարողության, համակարգի չափի և ինտեգրման բարդության միջև:
Այնուամենայնիվ, շարժիչի դիրքավորման ճշգրտությունը ավտոմատ կերպով չի երաշխավորում հեղուկի առաքման ճշգրտությունը: Պետք է նաև գնահատվեն ներարկիչների հանդուրժողականությունը, մխոցի շփումը, պտուտակային հակահարվածը, հեղուկի ճնշումը և տրամաչափումը:
Նախքան շարժիչ ընտրելը, համեմատեք հետևյալ կարևոր գործոնները.
Մոմենտ և արագություն. Ստուգեք առկա մոմենտը պահանջվող աշխատանքային արագությամբ:
Դիրքորոշման պահանջներ. Որոշեք, թե արդյոք անհրաժեշտ են կոդավորիչի հետադարձ կապը և սխալի հայտնաբերումը:
Տեղադրման տարածք. Համեմատեք շարժիչի չափսերը, վարորդի տեղադրությունը և էլեկտրահաղորդման պահանջները:
Շարժման պրոֆիլ. Գնահատեք արագացումը, դանդաղումը և շարունակական աշխատանքը:
Կառավարման համատեղելիություն. Ստուգեք կապի միջերեսները և վերահսկիչի պահանջները:
Բյուջե և բարդություն. մնացորդային գնման արժեքը՝ ընդդեմ ինտեգրման ջանքերի և կատարողականի կարիքների:
Բաց հանգույցով քայլային շարժիչները հարմար են պարզ, ծախսերի նկատմամբ զգայուն դիրքավորման համար: Ինտեգրված փակ հանգույցով քայլային շարժիչները ավելացնում են կոդավորիչի հետադարձ կապը և կոմպակտ շարժիչի ինտեգրումը, ինչը գրավիչ է դարձնում այնպիսի ծրագրերի համար, ինչպիսիք են բժշկական ներարկիչների պոմպերը և հեղուկների հետ աշխատելու համակարգերը: Սերվո շարժիչները հաճախ նախընտրելի են, երբ բարձր դինամիկ կատարումը և առաջադեմ շարժման կառավարումը կարևոր են:
Լավագույն ընտրությունը կախված է հավելվածի ոլորող մոմենտից, արագությունից, ճշգրտությունից, տարածությունից և կառավարման պահանջներից: Այս գործոնները միասին գնահատելով՝ ինժեներները կարող են ընտրել այնպիսի շարժիչ, որն ապահովում է կատարողականի, հուսալիության և արժեքի ճիշտ հավասարակշռություն:
Ինտեգրված փակ հանգույցի աստիճանային շարժիչը կոմպակտ հավաքման մեջ միավորում է քայլային շարժիչը, դիրքի հետադարձ կապի սարքը և շարժիչի շարժիչ էլեկտրոնիկան: Կախված մոդելից, այն կարող է ներառել նաև հաղորդակցման միջերեսներ, ծրագրավորվող շարժման գործառույթներ և պաշտպանության լրացուցիչ հնարավորություններ:
Այս ճարտարապետությունը կարող է պարզեցնել կոմպակտ բժշկական ներարկիչների պոմպերի դիզայնը:
Ավանդական բաց հանգույցով քայլային շարժիչները կատարում են հրամայված քայլեր՝ առանց ուղղակիորեն ստուգելու ռոտորի իրական դիրքը: Եթե կիրառվող բեռը գերազանցում է հասանելի ոլորող մոմենտը, շարժիչը կարող է կորցնել համաժամացումը առանց վերահսկիչի կողմից սխալը անմիջապես հայտնաբերելու:
Փակ օղակով քայլային շարժիչը օգտագործում է հետադարձ կապ կոդավորիչից կամ դիրքի այլ սենսորից՝ իրական շարժումը վերահսկելու համար: Շարժիչը համեմատում է հրամայված դիրքը չափված դիրքի հետ և կարգավորում է շարժիչի աշխատանքը՝ համաձայն իր կառավարման ռազմավարության:
Ներարկիչի պոմպերի համար այս արձագանքը կարող է օգնել բարելավել դիրքի հետագծումը, շարժման հետևողականությունը և դիմադրությունը բաց թողնված քայլի սխալներին:
Այնուամենայնիվ, փակ օղակի կառավարումը ավտոմատ կերպով չի երաշխավորում հեղուկի ճշգրիտ առաքում: Ընդհանուր կատարումը կախված է նաև փոխանցման հետադարձ հարվածից, պտուտակային կապարի ճշգրտությունից, մխոցի համապատասխանությունից, ներարկիչի չափսերից, հեղուկի ճնշումից և կառավարման համակարգի տրամաչափումից:
Սովորական շարժիչային համակարգերը հաճախ պահանջում են առանձին շարժիչի վարորդ, կոդավորիչի միջերես և լրացուցիչ լարեր: Ինտեգրված լուծումները միավորում են հիմնական բաղադրիչները մեկ հավաքույթի մեջ՝ նվազեցնելով արտաքին կապերի քանակը և պարզեցնելով սարքավորումների դասավորությունը:
Սա կարող է հատկապես օգտակար լինել, երբ ներարկիչի պոմպը պետք է տեղավորվի շարժական բժշկական սարքի, բազմալիքային ինֆուզիոն հարթակի կամ կոմպակտ լաբորատոր գործիքի մեջ:
Հիմնական առավելությունները ներառում են.
Կրճատվել է արտաքին վարորդի տարածքը:
Շարժիչի և կոդերի պարզեցված լարեր:
Ավելի քիչ առանձին բաղադրիչներ տեղադրելու և միացնելու համար:
Ավելի պարզ էլեկտրական ինտեգրում:
Հավաքման ժամանակի և համակարգի բարդության հնարավոր կրճատումներ:
Ինտեգրված շարժիչները գնահատելիս մենք դեռ պետք է ստուգենք հավաքման ամբողջական չափերը, միակցիչի դիրքերը, մալուխի ճկման շառավիղը, ջերմության ցրման պահանջները և սպասարկման մատչելիությունը:
Ներարկիչի շատ պոմպեր աշխատում են ցածր գծային արագություններով՝ երկար ժամանակով հեղուկի փոքր ծավալներ մատակարարելու համար: Այս արագությունների դեպքում ոլորող մոմենտների հետևողականությունը, թրթռումը և փոխանցման սահունությունը դառնում են հատկապես կարևոր:
Քայլային շարժիչներն ապահովում են դիսկրետ դիրքավորման հնարավորություն, մինչդեռ միկրոսթեյփը կարող է բարելավել հրամանի լուծումը և նվազեցնել թրթռումների որոշակի ձևերը: Փակ շրջանի հետադարձ կապն ավելացնում է դիրքի մոնիտորինգը և կարող է օգնել շարժիչին արձագանքել բեռնվածքի խանգարումներին:
Այնուամենայնիվ, microstep լուծումը նույնը չէ, ինչ բացարձակ դիրքորոշման ճշգրտությունը: Հեղուկի մատակարարման հասանելի ճշգրտությունը պետք է վավերացվի պոմպի ամբողջական մակարդակում:
Ծայրահեղ ցածր հոսքի արագություն պահանջող ծրագրերի համար ինժեներները պետք է գնահատեն շարժիչի վարքագիծը փաստացի աշխատանքային բեռների ներքո, այլ ոչ թե հիմնվեն բացառապես բեռնաթափված շարժիչի բնութագրերի վրա:
Շարժիչը պետք է ստեղծի բավարար ոլորող մոմենտ, որպեսզի հաղթահարի ներարկիչի մխոցի վրա ազդող ուժերը և փոխանցման համակարգի դիմադրությունը:
Անբավարար ոլորող մոմենտ ունեցող շարժիչ ընտրելը կարող է առաջացնել դիրքի սխալներ, ընդհատված շարժում կամ անհամապատասխան առաքում: Ընդհակառակը, անհարկի մեծ շարժիչ ընտրելը կարող է մեծացնել ծախսերը, էներգիայի սպառումը և ջերմային բեռը:
Մխոցի պահանջվող ուժը կախված է ներարկիչի ներսում ճնշումից, ներարկիչի ներքին տրամագծից, մխոցի և տակառի միջև շփումից և շարժիչ համակարգում մեխանիկական դիմադրությունից:
Գործնական գնահատումը պետք է ներառի.
Հեղուկի առավելագույն սպասվող ճնշումը:
Մխոցային կնիքի շփումը աշխատանքային տիրույթում:
Տատանումները ներարկիչների արտադրողների և խմբաքանակների միջև:
Շփում ուղեցույցների, առանցքակալների և պտուտակային հավաքույթների մեջ:
Լրացուցիչ ուժ, որն առաջանում է արագացումից կամ մեխանիկական սխալ դիրքից:
Մենք պետք է գնահատենք առավելագույն վստահելի գործառնական բեռը, այլ ոչ թե հենվենք միայն անվանական պայմանների վրա:
Բժշկական ներարկիչների պոմպերի համար սա հատկապես կարևոր է, երբ նույն հարթակը պետք է ապահովի ներարկիչների մի քանի չափսեր կամ հեղուկի տեսակներ:
Շարժիչի պտտվող ոլորող մոմենտը փոխակերպվում է գծային ուժի՝ կապարի պտուտակով, գնդիկավոր պտուտակով կամ փոխանցման այլ մեխանիզմով:
Առկա գծային ուժի քանակը կախված է պտուտակի կապարից, փոխանցման արդյունավետությունից և շարժիչի պտտվող պտույտից իրական գործող արագությամբ:
Ավելի փոքր պտուտակային կապարը սովորաբար ապահովում է ավելի մեծ մեխանիկական առավելություն և ավելի նուրբ գծային տեղաշարժ յուրաքանչյուր շարժիչի պտույտի համար: Այնուամենայնիվ, այն նաև պահանջում է ավելի շատ շարժիչի պտույտներ՝ նույն մխոցային ճանապարհորդության հասնելու համար:
Ավելի մեծ պտուտակային կապիչը թույլ է տալիս ավելի արագ գծային շարժում, բայց պահանջում է ավելի մեծ ոլորող մոմենտ նույն ելքային ուժի համար:
Ինտեգրված փակ շրջագծով քայլային շարժիչ ընտրելիս, հետևաբար, մենք պետք է գնահատենք շարժիչը և փոխանցման տուփը որպես ամբողջական համակարգ:
Շարժիչի պահման ոլորող մոմենտը բավարար հիմք չէ ներարկիչի պոմպի շարժիչ ընտրելու համար:
Քայլային շարժիչի ոլորող մոմենտը սովորաբար նվազում է, քանի որ ռոտացիոն արագությունը մեծանում է: Հասանելի ոլորող մոմենտը կախված է նաև մատակարարման լարումից, ոլորուն բնութագրերից, շարժիչի հոսանքից և կառավարման կարգավորումներից:
Մենք պետք է վերանայենք արտադրողի ոլորող մոմենտ-արագության կորը և հաստատենք, որ շարժիչը կարող է պահպանել անհրաժեշտ ուժը ողջ աշխատանքային տիրույթում:
Համապատասխան ընտրությունը պետք է ապահովի բավարար մարժան բեռնվածքի սպասվող տատանումների, արագացման, մեխանիկական շփման և ծերացման հետևանքների համար՝ առանց ավելորդ ջերմության առաջացման:
Շարժիչի ֆիզիկական չափսերն ուղղակիորեն ազդում են պոմպի խցիկի, ներքին դասավորության, մոնտաժային կառուցվածքի և շարժականության վրա:
Ընտրության ընդհանուր նկատառումները ներառում են շարժիչի շրջանակի չափը, մարմնի երկարությունը, լիսեռի տրամագիծը, մոնտաժային անցքի նախշը, միակցիչի կողմնորոշումը և էլեկտրական միացումների համար անհրաժեշտ տարածքը:
Ավելի փոքր շարժիչը կարող է գրավիչ լինել շարժական սարքի համար, սակայն կոմպակտ չափսերը չպետք է առաջնահերթ լինեն պահանջվող ոլորող մոմենտից, ջերմային կատարողականությունից կամ դիրքավորման կայունությունից:
Կոմպակտ շարժիչը պետք է աշխատի ամբողջ բժշկական սարքի ջերմային սահմաններում: Սահմանափակ օդափոխությունը և այլ էլեկտրոնային բաղադրիչներին մոտիկությունը կարող են մեծացնել ջերմությունը ցրելու դժվարությունը:
Շարժիչային մոդելները համեմատելիս պետք է ուսումնասիրենք.
Գնահատված ընթացիկ և էներգիայի սպառումը:
Փաթաթման ջերմաստիճանի սահմանները.
Թույլատրված աշխատանքային ջերմաստիճանը:
Ջերմության փոխանցում մոնտաժային մակերեսով:
Շարունակական հերթապահություն.
Իրատեսական բեռների տակ ջերմաստիճանի բարձրացում:
Ինտեգրված շարժիչը կարող է նվազեցնել համակարգի ընդհանուր հետքը, բայց դրա շարժիչ էլեկտրոնիկան նաև ջերմություն է առաջացնում: Հետևաբար, պետք է հաշվի առնել ամբողջական հավաքման ջերմային բնութագրերը:
Մեխանիկական հավասարեցումը չափազանց կարևոր է մխոցի հետևողական շարժման համար:
Շարժիչի լիսեռի, միացման և պտուտակային հավաքույթի միջև սխալ դասավորությունը կարող է մեծացնել շփումը, առաջացնել թրթռում, արագացնել առանցքակալների մաշվածությունը և նվազեցնել բեռնվածքի վրա հասանելի արդյունավետ ոլորող մոմենտը:
Մենք պետք է ստուգենք մոնտաժի կոշտությունը, միացման համատեղելիությունը, պտուտակների հավասարեցումը, առանցքակալների աջակցությունը և հավաքման հասանելիությունը:
Բարձր ճշգրտության ներարկիչի պոմպերի համար փոխանցման համակարգում մեխանիկական հանդուրժողականությունները կարող են նույնքան կարևոր լինել, որքան շարժիչի անվանական դիրքի լուծաչափը:
Կոդավորիչը դիրքի մասին տեղեկատվություն է տրամադրում փակ հանգույցի կառավարման համակարգին: Դրա լուծումը ազդում է ռոտորի շարժումը և դիրքի շեղումները հայտնաբերելու հետադարձ կապի համակարգի ունակության վրա:
Այնուամենայնիվ, միայն կոդավորման լուծումը չի որոշում հեղուկի առաքման վերջնական ճշգրտությունը:
Բարձր լուծաչափով կոդավորիչը կարող է ապահովել ռոտորի դիրքի մանրամասն հետադարձ կապ, սակայն ներարկիչի պոմպի ելքային ճշգրտությունը կախված է նաև մի քանի մեխանիկական և հեղուկի հետ կապված գործոններից:
Դրանք ներառում են.
Առաջատար պտուտակային կապարի ճշգրտությունը:
Փոխանցման արձագանքը.
Միացման համապատասխանությունը:
Ներարկիչի տակառի ծավալային հանդուրժողականություն:
Մխոցային կնիքի դեֆորմացիա:
Հեղուկի սեղմելիություն և թակարդված օդ:
Հեղուկի ճնշման փոփոխություններ.
Վերահսկիչ հանգույցի արձագանք և չափաբերում:
Օրինակ, շարժիչը կարող է ճշգրիտ հետևել իր հրամայված անկյունային դիրքին, մինչդեռ մեխանիկական հակահարվածը հետաձգում է մխոցի համապատասխան շարժումը: Նմանապես, հեղուկի համապատասխան ուղին կարող է կլանել մխոցի սկզբնական տեղաշարժի մի մասը, նախքան հեղուկի հոսքը:
Հետևաբար, շարժիչի դիրքավորման արդյունավետությունը և առաքվող ծավալի ճշգրտությունը պետք է առանձին գնահատվեն:
Տարբեր ինտեգրված փակ հանգույցի աստիճանային շարժիչներ օգտագործում են հետադարձ կապի և սխալների հետ կապված տարբեր ռազմավարություններ:
Բժշկական ներարկիչի պոմպի համար շարժիչ ընտրելիս մենք պետք է որոշենք, թե արդյոք սկավառակը կարող է հայտնաբերել ավելորդ հաջորդ սխալը, զեկուցել ահազանգի մասին, դադարեցնել շարժումը կամ սկսել վերականգնման սահմանված ընթացակարգ:
Համապատասխան արձագանքը կախված է բժշկական սարքի ռիսկի վերլուծությունից և նախատեսված գործառույթից:
Կրիտիկական հեղուկի առաքման համար հայտնաբերված դիրքի սխալը չպետք է պարզապես դիտարկվի որպես սովորական շարժման խանգարում: Պոմպի կարգավորիչը կարող է անհրաժեշտ լինել համակարգելու շարժիչի ահազանգերը առաքման մոնիտորինգի, անսարքության մասին հաղորդման և համակարգի անվտանգ արձագանքման հետ:
Ներարկիչի պոմպը պետք է փոխի պահանջվող ծավալային հոսքի արագությունը համապատասխան մխոցի արագության:
Այս հարաբերությունը կախված է ներարկիչի ներքին խաչմերուկի տարածքից: Ավելի մեծ ներարկիչի համար սովորաբար պահանջվում է մխոցի տարբեր արագություն ավելի փոքր ներարկիչից, որպեսզի տրամադրի նույն ծավալը մեկ միավորի համար:
Հետևաբար, շարժիչի արագության միջակայքը պետք է գնահատվի ներարկիչի չափսերի և փոխանցման տուփի գծային ճանապարհորդության մեկ պտույտի հետ մեկտեղ:
Որոշ ներարկիչների պոմպեր պետք է գործեն առաքման սակագների լայն շրջանակով:
Հոսքի ցածր արագության դեպքում համակարգին կարող է անհրաժեշտ լինել նվազագույնի հասցնել թրթռումները, շփումից առաջացած կպչուն սայթաքման պահվածքը և մխոցի շարժման փոքր տատանումները:
Հոսքի ավելի բարձր արագության դեպքում շարժիչը պետք է պահպանի համապատասխան ոլորող մոմենտ՝ միաժամանակ բավարարելով պահանջվող արագացումը և կայուն արագությունը:
Համապատասխան ինտեգրված փակ հանգույցի աստիճանային շարժիչը պետք է ապահովի կայուն շահագործում պահանջվող միջակայքում, այլ ոչ թե լավ աշխատի միայն մեկ անվանական արագությամբ:
Շարժիչի արագության հանկարծակի փոփոխությունները կարող են առաջացնել մեխանիկական խանգարումներ և մեծացնել դիրքի սխալների հավանականությունը:
Վերահսկվող արագացումը և դանդաղումը օգնում են նվազեցնել այդ ազդեցությունները՝ թույլ տալով շարժիչին և փոխանցման տուփին աստիճանաբար արձագանքել շարժման հրամանների փոփոխություններին:
Մենք պետք է ուսումնասիրենք, թե արդյոք ինտեգրված սկավառակն ապահովում է կարգավորելի արագացման պրոֆիլներ, արագության սահուն անցումներ և շարժման համապատասխան սահմանափակումներ:
Հեղուկի խիստ հետևողական առաքում պահանջող ծրագրերի համար շարժման պրոֆիլները պետք է վավերացվեն իրական ներարկիչի, փոխանցման տուփի և հեղուկի ուղու միջոցով:
Ինտեգրված փակ հանգույցով քայլային շարժիչը պետք է արդյունավետորեն հաղորդակցվի ներարկիչի պոմպի հիմնական կարգավորիչի հետ:
Համապատասխան ինտերֆեյսը կախված է սարքի ճարտարապետությունից, կառավարման պահանջներից, լարերի լարման սահմանափակումներից և ինտեգրման ռազմավարությունից:
Ընդհանուր ընտրանքները ներառում են զարկերակային և ուղղության կառավարում, UART, RS-485, CAN-ի վրա հիմնված միջերեսներ և արդյունաբերական Ethernet արձանագրություններ համապատասխան շարժիչի մոդելների վրա:
Զարկերակային և ուղղության կառավարումը ապահովում է դիրքի և ուղղության վերահսկման պարզ մեթոդ:
Դա կարող է տեղին լինել, երբ պոմպի կարգավորիչը ուղղակիորեն գեներացնում է շարժման հրամաններ, իսկ ինտեգրված շարժիչի շարժիչը կառավարում է տեղական փակ հանգույցի կառավարումը:
Ինժեներները պետք է ստուգեն մուտքային լարման համատեղելիությունը, իմպուլսի առավելագույն հաճախականությունը, էլեկտրական մեկուսացումը, ժամանակի պահանջները և տագնապի ազդանշանը:
Սերիական կամ ցանցի վրա հիմնված ինտերֆեյսները կարող են աջակցել պարամետրերի կազմաձևմանը, կարգավիճակի մոնիտորինգին, ախտորոշմանը և բազմաթիվ շարժիչների համակարգված կառավարմանը:
Բազմալիք ներարկիչով պոմպերի համար հաղորդակցման հնարավորությունները կարող են պարզեցնել համակարգի կառավարումը և օգնել կենտրոնացնել անսարքությունների մասին հաշվետվությունը:
Այնուամենայնիվ, մենք պետք է տարբերակենք սովորական շարժման կառավարման հաղորդակցությունը և անվտանգության հետ կապված հսկողության համար անհրաժեշտ գործառույթները: Ստանդարտ կապի միջերեսը չպետք է ենթադրվի, որ ապահովում է հավաստագրված անվտանգության գործառույթ, քանի դեռ ամբողջական իրականացումը չի ապահովում համապատասխան պահանջները:
Նախքան շարժիչի մոդելը վերջնական տեսքի բերելը, մենք պետք է հաստատենք, որ դրա կառավարման ծրագրաշարը և կապի արձանագրությունը ապահովում են անհրաժեշտ գործառնական գործառույթները:
Դրանք կարող են ներառել.
Դիրքի և արագության հրամաններ:
Արագացման և դանդաղեցման կարգավորումներ:
Դիրքորոշման հետադարձ կապ և հետևող սխալների մոնիտորինգ:
Շարժիչի միացման և անջատման կառավարումը:
Ահազանգ և անսարքության մասին հաղորդում:
Պարամետրերի պահպանում և կազմաձևում:
Էլեկտրաէներգիայի ընդհատումից հետո վերականգնման վարքագիծը:
Գործարկման և սպասարկման ախտորոշում:
Հստակ փաստաթղթերը և հասանելի կազմաձևման գործիքները կարող են զգալիորեն նվազեցնել ինտեգրման ջանքերը արտադրանքի մշակման ընթացքում:
Կոմպակտ բժշկական սարքերը հաճախ խիստ սահմանափակումներ ունեն էլեկտրական էներգիայի և հովացման հասանելի տարածքի վրա:
Ինտեգրված շարժիչի հզորության պահանջները կախված են ոլորման հոսանքից, մատակարարման լարումից, աշխատանքային արագությունից, մեխանիկական բեռից և շարժիչի կազմաձևից:
Չափից շատ էներգիա սպառող շարժիչը կարող է մեծացնել մարտկոցի պահանջները կամ առաջացնել անցանկալի ջերմություն խցիկի ներսում:
Ավելի բարձր հոսանքը կարող է մեծացնել հասանելի ոլորող մոմենտը շարժիչի աշխատանքային սահմաններում, բայց նաև մեծացնում է էլեկտրական կորուստները և ջերմության արտադրությունը:
Շարժիչի հոսանքը պետք է կազմաձևվի այնպես, որ բավարարի պահանջվող մեխանիկական բեռը՝ միաժամանակ պահպանելով ջերմաստիճանի ընդունելի բարձրացումը:
Մենք չպետք է ենթադրենք, որ ամենաբարձր հասանելի ընթացիկ կարգավորումը լավագույն ընտրությունն է ներարկիչի պոմպի համար:
Որոշ ներարկիչների պոմպեր պետք է պահպանեն մխոցի դիրքը, երբ շարժումը դադարում է: Մյուսները կարող են թույլ տալ շարժիչի հոսանքի նվազում անգործության ժամանակաշրջաններում:
Պահման հոսանքի կրճատումը կարող է նվազեցնել էներգիայի սպառումը և ջերմության արտադրությունը, բայց դա կարող է նաև նվազեցնել պահելու հասանելի ոլորող մոմենտը:
Համապատասխան ռազմավարությունը կախված է մեխանիկական փոխանցումից, արտաքին ուժերից, պահանջվող դիրքի պահպանումից և մխոցի չնախատեսված շարժման հետևանքներից:
Այն դեպքում, երբ կիրառումը պահանջում է դիրքի հուսալի պահպանում հոսանքի կորստի կամ այլ անսարքության պայմաններում, դիզայնին կարող է անհրաժեշտ լինել համապատասխան մեխանիկական զսպող կամ անկախ գնահատված այլ լուծում:
Կառուցվածքային համեմատությունն օգնում է ինժեներներին բացահայտել համապատասխան թեկնածուներին և խուսափել կրիտիկական բնութագրերի անտեսումից:
Ընտրության չափանիշ |
Ինչ գնահատել |
Ինչու է դա կարևոր |
|---|---|---|
Շարժիչի ոլորող մոմենտ |
Պահանջվող աշխատանքային արագությամբ պտտող մոմենտ |
Ապահովում է մխոցի շարժման համար բավարար ուժ |
Շարժիչի չափը |
Շրջանակի չափերը, մարմնի երկարությունը և մոնտաժման ձևը |
Որոշում է մեխանիկական համապատասխանությունը |
Կոդավորիչի կատարումը |
Բանաձև, հետադարձ կապի ճշգրտություն և սխալի հայտնաբերում |
Աջակցում է դիրքի մոնիտորինգին |
Արագության միջակայք |
Գործողության նվազագույն և առավելագույն արագությունները |
Ծածկում է առաքման պահանջվող սակագները |
Շարժման սահունություն |
Microstepping, ընթացիկ հսկողություն և ռեզոնանսային վարքագիծ |
Օգնում է նվազեցնել թրթռումների և հոսքի խանգարումները |
Հաղորդակցություն |
Զարկերակային և ուղղություն, սերիական կամ ցանցային միջերեսներ |
Պարզեցնում է վերահսկիչի ինտեգրումը |
Ջերմային կատարում |
Ընթացիկ պարամետրեր, ջերմաստիճանի բարձրացում և աշխատանքային ցիկլ |
Աջակցում է հուսալի շարունակական շահագործմանը |
Պաշտպանական գործառույթներ |
Սխալների հայտնաբերում, ահազանգեր և վերականգնման վարքագիծ |
Աջակցում է համակարգի մակարդակի անսարքությունների մշակմանը |
Մեխանիկական համատեղելիություն |
Լիսեռ, միացում, պտուտակ և մոնտաժային հավասարեցում |
Նվազեցնում է շփումը և փոխանցման սխալները |
Փաստաթղթեր |
Տեխնիկական գծագրեր, կառավարման ձեռնարկներ և փորձարկման տվյալներ |
Արագացնում է զարգացումը և ստուգումը |
Մենք պետք է համեմատենք թեկնածու շարժիչները նույն աշխատանքային պայմանների հետ: Բեռի, արագության կամ աշխատանքային ցիկլի համար տարբեր ենթադրությունների օգտագործումը կարող է հանգեցնել ապակողմնորոշիչ համեմատությունների:
Օգտակար է նաև ոլորող մոմենտ-արագության մանրամասն կորեր, կոդավորիչի բնութագրեր, կապի փաստաթղթեր, ջերմային տվյալներ և մեխանիկական գծագրեր անմիջապես արտադրողից պահանջել:
Ընտրության մի քանի սովորական սխալներ կարող են մեծացնել ինժեներական ծախսերը կամ վտանգել վերջնական պոմպի աշխատանքը:
Պահման ոլորող մոմենտը նկարագրում է շարժիչի կարողությունը դիմադրելու ռոտացիային որոշակի պայմաններում անշարժ վիճակում: Այն չի սահմանում շահագործման ընթացքում հասանելի ոլորող մոմենտը:
Մենք պետք է օգտագործենք արտադրողի ոլորող մոմենտ-արագության տվյալները և գնահատենք բեռի իրական պրոֆիլը:
Կոդավորողի լուծումը դիրքի հետադարձ կապի համակարգի միայն մի մասն է: Փոխանցման տուփի սխալները, մխոցի շփումը, հեղուկի ճնշումը և տրամաչափումը կարող են զգալիորեն ազդել առաքվող վերջնական ծավալի վրա:
Համակարգի մակարդակով փորձարկումը մնում է էական:
Շարժիչը կարող է բավարարել ոլորող մոմենտների պահանջվող սպեցիֆիկացիաները, մինչդեռ երկարատև շահագործման ընթացքում գերազանցում է ընդունելի ջերմաստիճանի սահմանները:
Ջերմային փորձարկումը պետք է արտացոլի իրական պարիսպը, տեղադրման դասավորությունը, շրջակա միջավայրի ջերմաստիճանը և աշխատանքային աշխատանքային ցիկլը:
Հակադարձ հարվածը կարող է առաջացնել ուշացում շարժիչի ուղղության փոփոխության և ներարկիչի մխոցի համապատասխան շարժման միջև:
Սա հատկապես կարևոր է, երբ պոմպը հաճախակի սկսում է կանգառի ցիկլեր, հակադարձումներ կամ փոքր աստիճանական շարժումներ:
Համապատասխան մեխանիկական կատարողականությամբ շարժիչը դեռ կարող է պահանջել զգալի լրացուցիչ ինտեգրման աշխատանք, եթե դրա միջերեսը կամ կառավարման գործառույթները չեն համապատասխանում հիմնական կարգավորիչին:
Ինտերֆեյսի համատեղելիությունը պետք է հաստատվի նախագծման սկզբում:
Շարժիչի գնահատված աշխատանքը չի կարող ինքնուրույն հաստատել պոմպի մատակարարվող ծավալի ճշգրտությունը:
Ավարտված համակարգը պետք է փորձարկվի՝ օգտագործելով ներկայացուցչական ներարկիչներ, հեղուկներ, հոսքի արագություն, ճնշում և շրջակա միջավայրի պայմաններ:
Կոմպակտ բժշկական ներարկիչի պոմպերի համար ինտեգրված փակ շղթայով քայլային շարժիչի ճիշտ ընտրությունը պահանջում է ոլորող մոմենտ ստեղծելու, արագության, հետադարձ կապի կատարման, մեխանիկական ինտեգրման, ջերմային վարքի և հսկողության համատեղելիության հավասարակշռված գնահատում:
Ինտեգրված փակ դիզայնը կարող է պարզեցնել սկավառակի ճարտարապետությունը, նվազեցնել արտաքին լարերը և բարելավել դիրքի մոնիտորինգը: Այս բնութագրերը այն դարձնում են արժեքավոր տարբերակ կոմպակտ բժշկական գործիքների համար, որոնք պահանջում են վերահսկվող գծային շարժում և շարժման հուսալի կատարում:
Այնուամենայնիվ, շարժիչի ընտրությունը միշտ պետք է սկսվի ներարկիչի պոմպի մեխանիկական և հեղուկ առաքման պահանջներից: Ընտրված շարժիչը պետք է ապահովի համապատասխան ոլորող մոմենտ գործառնական արագության միջակայքում, տեղավորվի առկա պարիսպում, ապահովի անհրաժեշտ կառավարման միջերեսը և պահպանի ընդունելի ջերմային կատարումը շարունակական շահագործման ընթացքում:
Ամենակարևորը, շարժիչի ճշգրիտ դիրքավորումը ավտոմատ կերպով չի երաշխավորում հեղուկի ճշգրիտ առաքում: Պտուտակային մեխանիզմը, ներարկիչը, մխոցը, հեղուկի ուղին, զգայական համակարգը և կառավարման ծրագրակազմը բոլորն էլ նպաստում են վերջնական արդյունքին:
Գնահատելով այս գործոնները միասին և վավերացնելով ամբողջական համակարգը իրատեսական աշխատանքային պայմաններում՝ ինժեներները կարող են ընտրել ինտեգրված փակ օղակաձև քայլային շարժիչ, որն ապահովում է կոմպակտ դիզայն, հետևողական շարժում և ներարկիչի պոմպի հուսալի աշխատանքը:
Ինտեգրված փակ հանգույցի աստիճանային շարժիչը միավորում է քայլային շարժիչը, կոդավորիչը և շարժիչի շարժիչը մեկ հավաքում: Կոդավորիչի հետադարձ կապը թույլ է տալիս շարժիչին վերահսկել շարժիչի իրական դիրքը և հայտնաբերել հրամայված շարժումից շեղումները՝ այն դարձնելով այն հարմար կոմպակտ բժշկական ներարկիչների պոմպերի համար, որոնք պահանջում են մխոցի վերահսկվող շարժում և հուսալի դիրքի մոնիտորինգ:
Ինտեգրված փակ հանգույցի աստիճանային շարժիչները ապահովում են դիրքի հետադարձ կապ, կոմպակտ տեղադրում և պարզեցված լարեր: Այս հատկանիշներն օգնում են սարքավորումներ արտադրողներին մշակել տարածության համար արդյունավետ ներարկիչի պոմպեր՝ շարժման հուսալի կառավարմամբ: Հեղուկի առաքման իրական ճշգրտությունը դեռևս կախված է ներարկիչից, փոխանցման մեխանիզմից, հեղուկի ճնշումից և համակարգի տրամաչափումից:
Շարժիչի ոլորող մոմենտ ընտրելը պետք է հաշվի առնի մխոցի շփումը, հեղուկի ճնշումը, ներարկիչի տրամագիծը, փոխանցման արդյունավետությունը, պտուտակային կապարը և աշխատանքի պահանջվող արագությունը: Ինժեներները պետք է գնահատեն շարժիչի ոլորող մոմենտ-արագության կորը և ապահովեն մոմենտների բավարար մարժան առավելագույն սպասվող աշխատանքային բեռի տակ:
Կոդավորչի պահանջվող լուծաչափը կախված է դիրքավորման պահանջներից, փոխանցման նախագծումից, ներարկիչի չափսերից և նպատակային առաքման գործունակությունից: Կոդավորիչի ավելի բարձր լուծաչափը կարող է բարելավել հետադարձ կապի հստակությունը, բայց դա ավտոմատ կերպով չի երաշխավորում հեղուկի առաքման ավելի բարձր ճշգրտություն: Ամբողջական պոմպը պետք է վավերացվի ներկայացուցչական աշխատանքային պայմաններում:
Բաց հանգույցով քայլային շարժիչը սովորաբար աշխատում է առանց կոդավորիչի հետադարձ կապի, ուստի այն սովորաբար չի կարող ուղղակիորեն հայտնաբերել բաց թողնված քայլերը: Փակ օղակով քայլային շարժիչն օգտագործում է հետադարձ կապ՝ վերահսկելու դիրքի շեղումները և կարգավորելու շարժիչի աշխատանքը: Սա կարող է բարելավել շարժման հուսալիությունը, երբ շարժիչը և շարժիչը պատշաճ չափերով և կազմաձևված են:
Այո՛։ Նրանք կարող են աջակցել վերահսկվող ցածր արագությամբ շարժմանը և կրկնվող դիրքավորմանը ցածր հոսքի բաշխման համակարգերում: Գործողությունը կախված է շարժիչի ոլորող մոմենտից, շարժիչի կարգավորումներից, փոխանցման տուփի շփումից, հակահարվածից, ներարկիչի բնութագրերից և հեղուկի ուղու համապատասխանությունից: Նախատեսված հոսքի արագությամբ փորձարկումը կարևոր է:
Կախված մոդելից, ինտերֆեյսները կարող են ներառել իմպուլսային և ուղղության մուտքեր, UART, RS-485, CAN-ի վրա հիմնված հաղորդակցություն կամ արդյունաբերական Ethernet արձանագրություններ: Ինժեներները պետք է հաստատեն միջերեսը, էլեկտրական պահանջները, հրամանի գործառույթները և ախտորոշիչ հնարավորությունները, նախքան շարժիչը ներարկիչի պոմպի կարգավորիչին միացնելը:
Կոդավորիչի հետադարձ կապն օգնում է հայտնաբերել շեղումները հրամայված և իրական շարժիչի շարժման միջև: Կախված շարժիչից, համակարգը կարող է կարգավորել աշխատանքը կամ հայտնել անսարքության մասին, երբ դիրքի սխալները գերազանցում են կազմաձևված սահմանները: Լրացուցիչ մոնիտորինգ դեռևս կարող է անհրաժեշտ լինել՝ հայտնաբերելու հեղուկի ուղիների խնդիրները, ինչպիսիք են խցանումը կամ արտահոսքը:
Ներարկիչի պոմպի ճշգրտությունը կախված է շարժիչի դիրքից, պտուտակային կապարի ճշգրտությունից, մեխանիկական հակահարվածից, մխոցի շփումից, ներարկիչների հանդուրժողականությունից, հեղուկի ճնշումից, հեղուկի սեղմելիությունից, թակարդված օդից և տրամաչափումից: Հուսալի կատարումը պահանջում է գնահատել հեղուկի մատակարարման ամբողջական համակարգը, այլ ոչ թե հենվել միայն շարժիչի բնութագրերի վրա:
Հիմնական նկատառումները ներառում են շարժիչի չափսերը, հասանելի ոլորող մոմենտը գործառնական արագությամբ, կոդավորիչի կատարողականությունը, շարժիչի միջերեսը, ջերմային կառավարումը, մոնտաժի հավասարեցումը, փոխանցման հետադարձ հարվածը և անսարքության մասին հաշվետվությունը: Ավարտված պոմպը պետք է նաև անցնի կատարողականի ստուգում և կիրառելի բժշկական սարքի անվտանգության և ռիսկի գնահատումներ:


