

Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 19-10-2026 Oprindelse: websted


Sammenfattende kræver valg af den rigtige integrerede stepmotor med lukket sløjfe til kompakte medicinske sprøjtepumper evaluering af drejningsmoment, driftshastighed, encoderfeedback, positioneringspålidelighed og installationsplads. Integrerede stepmotorer med lukket sløjfe kombinerer en stepmotor, encoder og driver i én kompakt enhed, hvilket hjælper med at forbedre bevægelseskontrol og forenkle systemintegration. For pålidelig væskelevering bør ingeniører også overveje transmissionsslør, stempelfriktion, væsketryk, termisk ydeevne og systemkalibrering. Ved at matche motorspecifikationerne til pumpens krav kan producenter af medicinsk udstyr opnå mere ensartet positionering, effektiv integration og pålidelig væskehåndteringsydelse.
Kompakte medicinske sprøjtepumper kræver præcis væsketilførsel, stabil bevægelseskontrol, kompakt mekanisk integration og pålidelig langtidsdrift. Valg af den rigtige motor er afgørende for at opretholde ensartede flowhastigheder, nøjagtig dosering og pålidelig ydeevne i medicinske applikationer. Blandt de tilgængelige motion control-løsninger tilbyder en integreret stepmotor med lukket sløjfe en praktisk kombination af positioneringsnøjagtighed, momentstyring og pladsbesparende design.
Dog ikke alle Integreret stepmotor med lukket sløjfe er velegnet til en kompakt medicinsk sprøjtepumpe. Motorvalg afhænger af sprøjtespecifikationer, nødvendige flowhastigheder, lineære drivmekanismer, driftsforhold, kontrolgrænseflader og sikkerhedskrav. Ingeniører skal evaluere disse faktorer sammen i stedet for at vælge en motor udelukkende baseret på rammestørrelse eller nominelt drejningsmoment.
I denne vejledning undersøger vi de vigtigste overvejelser for at vælge en integreret stepmotor med lukket sløjfe til kompakte medicinske sprøjtepumper, fra kraft- og hastighedskrav til feedbackydelse, termisk styring og systemintegration.
Før vi vælger en motor, skal vi forstå, hvordan sprøjtepumpen konverterer roterende bevægelse til kontrolleret lineær forskydning.
En typisk sprøjtepumpe består af en motor, transmissionsmekanisme, blyskrue eller kugleskrue, sprøjteholder, stempeldriver og elektronisk kontrolsystem. Motoren roterer transmissionsmekanismen, som bevæger stemplet fremad med en kontrolleret hastighed. Denne forskydning bestemmer mængden af afgivet væske.
Den nødvendige motorydelse afhænger af flere anvendelsesparametre:
Sprøjtestørrelse: Forskellige sprøjtediametre producerer forskellige væskevolumener til den samme stempelforskydning.
Påkrævet flowhastighed: Højere leveringshastigheder kræver generelt hurtigere stemplets bevægelse.
Væskeviskositet: Mere tyktflydende væsker kan kræve større kraft for at opretholde den ønskede leveringshastighed.
Modtryk: Modstand i slanger, nåle, katetre og andre nedstrømskomponenter påvirker den kraft, der kræves for at flytte stemplet.
Positioneringsopløsning: Levering i lille volumen kræver en tilstrækkelig fin og repeterbar stempelbevægelse.
Driftsvarighed: Kontinuerlig drift stiller større krav til motorens termiske styring og mekanisk pålidelighed.
Disse parametre danner grundlaget for valg af motor. En kompakt sprøjtepumpe designet til laboratorieapplikationer med lavt flow kan have meget andre krav end et medicinsk infusionssystem, der skal levere væske over længere perioder.
Vi bør derfor definere pumpens driftsomfang, før vi sammenligner individuelle motormodeller.
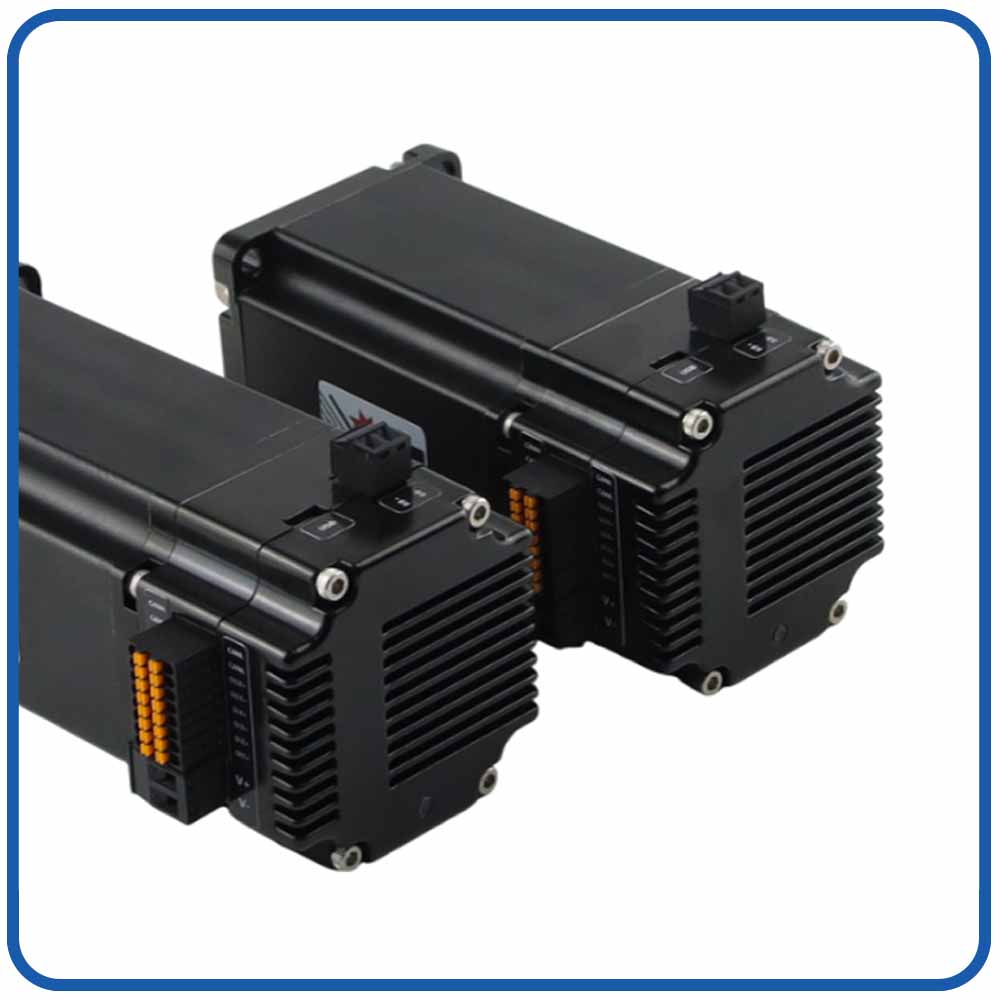
An Integreret stepmotor med lukket sløjfe er en bevægelseskontrolenhed, der kombinerer en stepmotor, encoder og motordriver i en enkelt kompakt enhed. Den bruger positionsfeedback til at overvåge den faktiske motorbevægelse og justere dens funktion, når den faktiske position afviger fra den beordrede position.
Sammenlignet med en traditionel open-loop stepmotor, kan en integreret closed-loop stepmotor registrere positionsfejl, reducere risikoen for manglende trin og forbedre bevægelsessikkerheden under skiftende belastninger.
En integreret stepmotor med lukket sløjfe fungerer typisk gennem tre hovedkomponenter:
Stepmotor
Konverterer elektriske impulser til kontrolleret rotationsbevægelse. Dens præcise trinbaserede betjening gør den velegnet til positioneringsapplikationer, der kræver gentagelig bevægelse.
Encoder
Måler motorens aktuelle position og giver feedback til styresystemet. Afhængigt af designet kan encoderen også understøtte hastighedsovervågning og positionsfejldetektering.
Integreret motordriver
Modtager bevægelseskommandoer, styrer motorstrøm, sammenligner kommanderet bevægelse med feedback og justerer motordrift i henhold til dens kontrolstrategi.
Styringen sender en positions- eller bevægelseskommando til motoren.
Den integrerede driver aktiverer motorviklingerne for at producere rotation.
Encoderen måler den aktuelle motorposition.
Føreren sammenligner den faktiske position med den beordrede position.
Hvis der opstår en afvigelse, justerer kontrolsystemet med lukket sløjfe motordrift inden for dets muligheder.
Denne feedback-mekanisme hjælper motoren med at opretholde den kommanderede bevægelse mere pålideligt under varierende belastninger.
Vigtigt: Kontrol med lukket sløjfe eliminerer ikke enhver positioneringsfejl eller garanterer absolut nøjagtighed. Ydeevnen afhænger af indkoderen, styrealgoritmen, mekanisk transmission, belastning og systemkonfiguration.
Forbedret positioneringspålidelighed: Encoderfeedback hjælper med at detektere afvigelser mellem kommanderet og faktisk motorposition.
Kompakt design: Integreret elektronik reducerer behovet for separate motordrivere og tilhørende ledninger.
Bedre belastningsrespons: Drevet kan reagere på ændringer i mekanisk belastning inden for dets kontrolgrænser.
Reduceret risiko for uopdagede mistede trin: Positionsfeedback hjælper med at identificere bevægelsesfejl, som et åbent sløjfesystem muligvis ikke opdager.
Forenklet systemintegration: Færre separate komponenter kan reducere installations- og ledningskompleksiteten.
Potentielt forbedret energieffektivitet: Nogle modeller kan justere strøm i henhold til driftsforhold, afhængigt af deres kontrolstrategi.
Medicinske sprøjtepumper
Understøtter kontrolleret stempelbevægelse for væsketilførsel. Den faktiske doseringsnøjagtighed afhænger også af sprøjtens dimensioner, transmissionsmekanik, tryk og systemkalibrering.
Robotik og automatiseret håndtering
Giver kontrolleret positionering af kompakte aktuatorer, pick-and-place mekanismer og automatiseret udstyr.
Laboratorie- og analyseudstyr
Muliggør gentagelig bevægelse i prøvehåndterings-, dispenserings- og præcisionspositioneringssystemer.
Industriel automation
Understøtter lineære aktuatorer, inspektionsudstyr, automatiserede samlingssystemer og andre applikationer, der kræver kontrolleret bevægelse.
En integreret stepmotor med lukket sløjfe er værd at overveje, når din applikation kræver:
Gentagelig positionering og feedback-baseret fejldetektion.
Pålidelig bevægelse under skiftende mekaniske belastninger.
En kompakt motor-og-driver-samling.
Forenklet elektrisk ledningsføring og installation.
Kontrolleret lavhastighedsbevægelse og hyppige positionsjusteringer.
Når du vælger en model, skal du evaluere nominelt drejningsmoment, moment-hastighedsydelse, koderopløsning, forsyningsspænding, kommunikationsgrænseflader, termiske egenskaber, monteringsdimensioner og beskyttelsesfunktioner.
Til applikationer, der kræver meget høj dynamisk ydeevne, usædvanlig jævn bevægelse eller krævende kontrol med kontinuerlig hastighed, kan en konventionel servomotor også være værd at vurdere.
Sammenfattende: En integreret stepmotor med lukket sløjfe kombinerer en stepmotor, encoder og driver i én enhed for at give en kompakt, feedback-baseret bevægelseskontrol. Det er især nyttigt, når positioneringspålidelighed, enkel integration og kontrolleret bevægelse er vigtige designprioriteter.
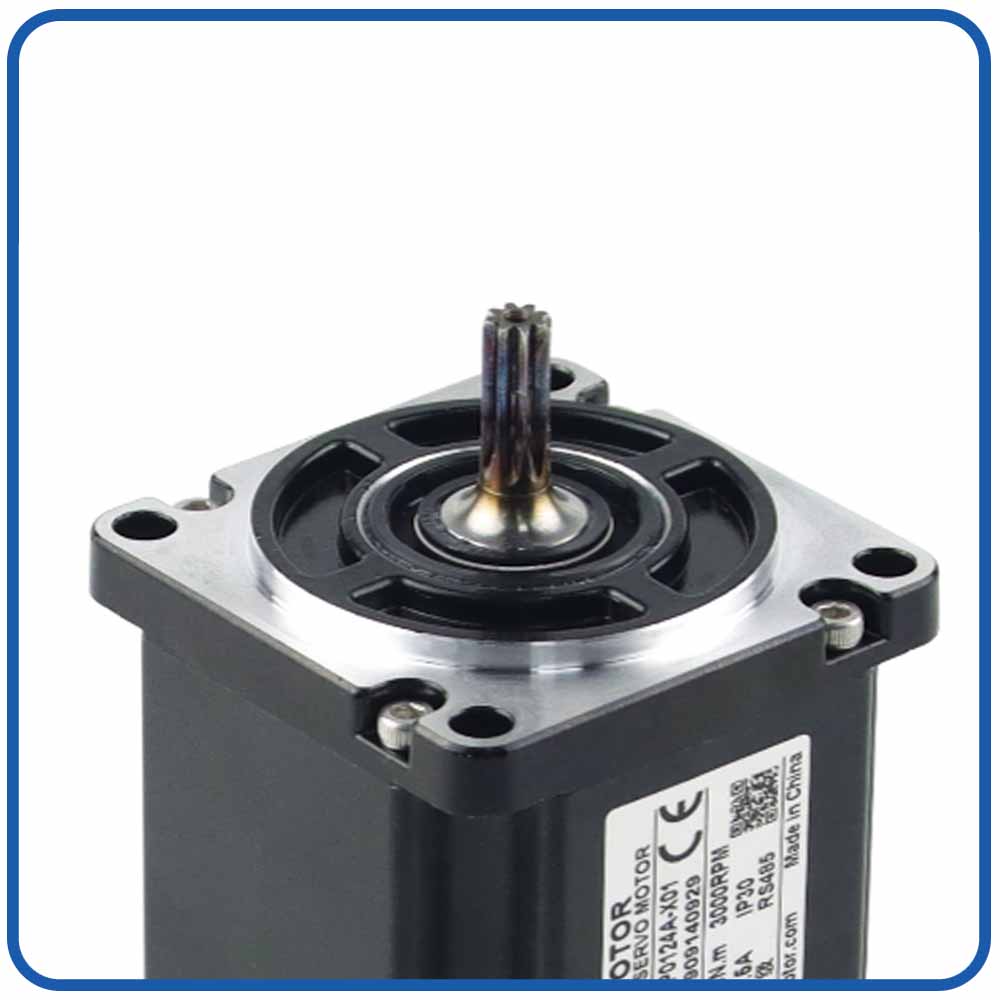
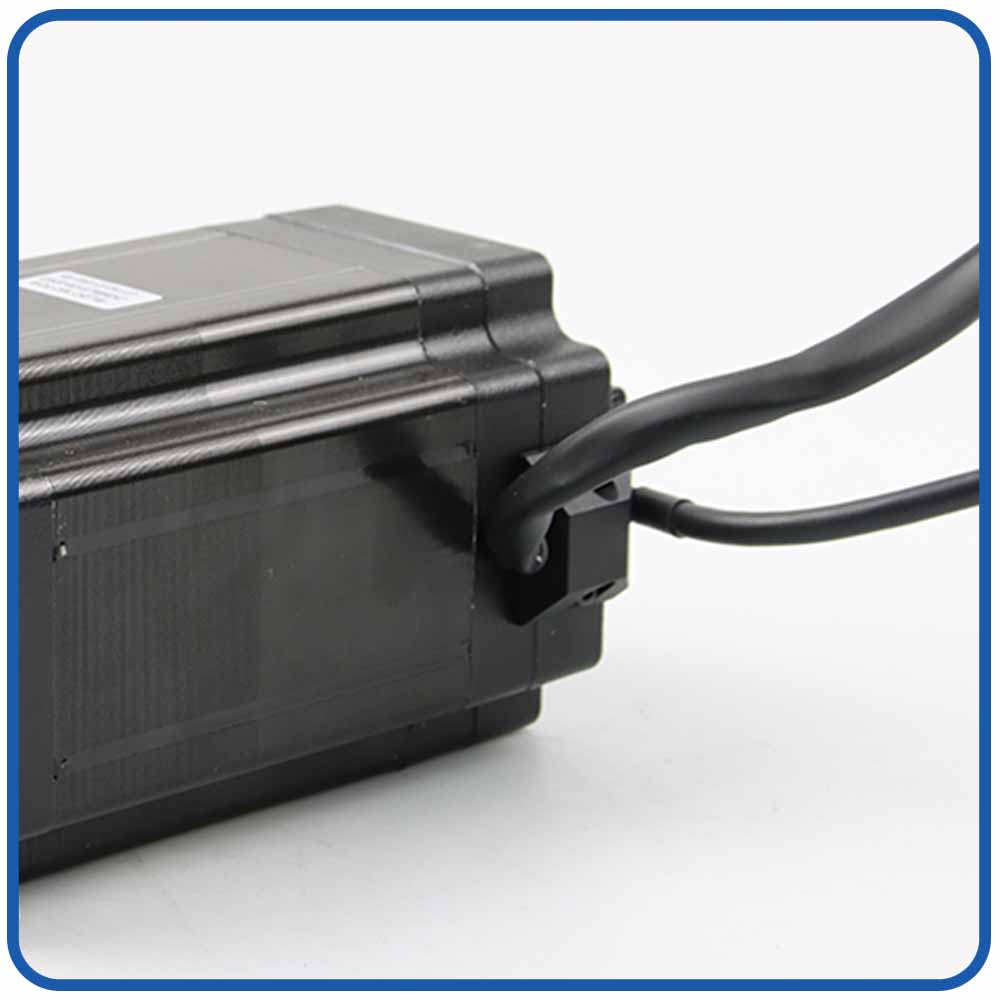
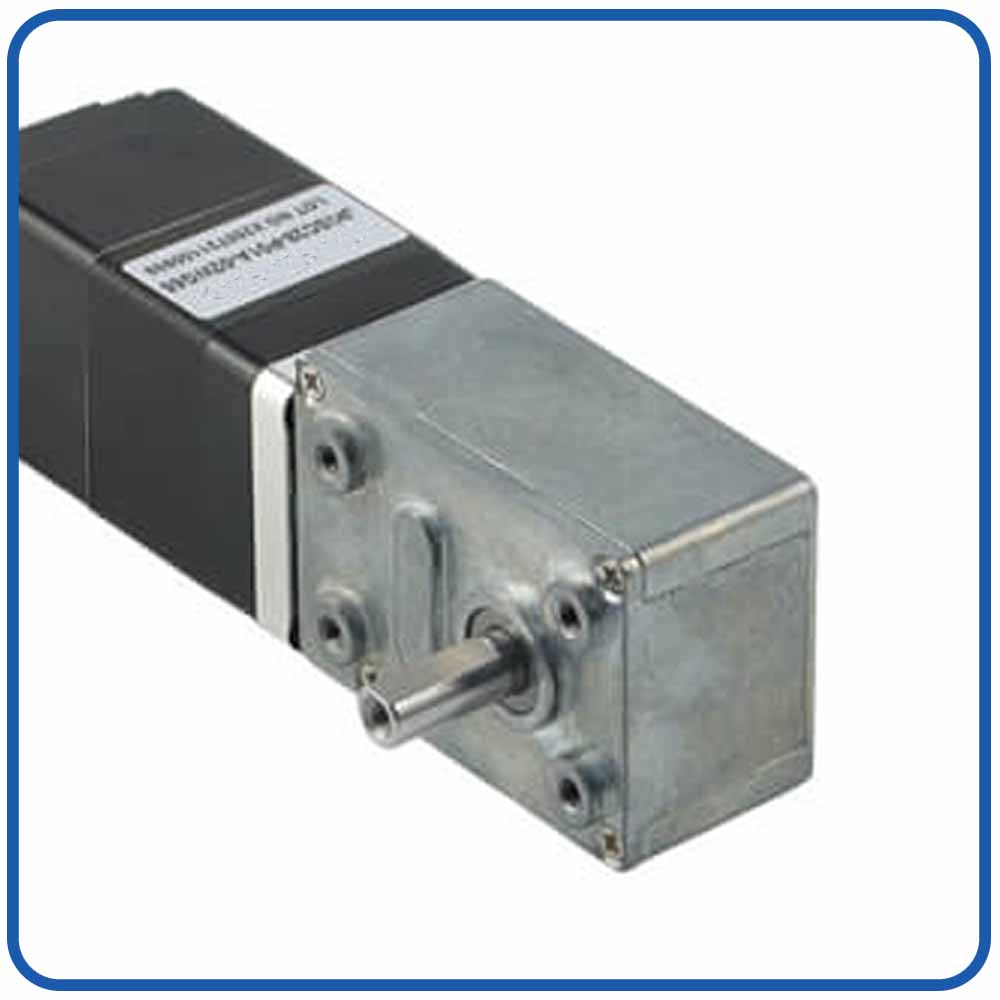
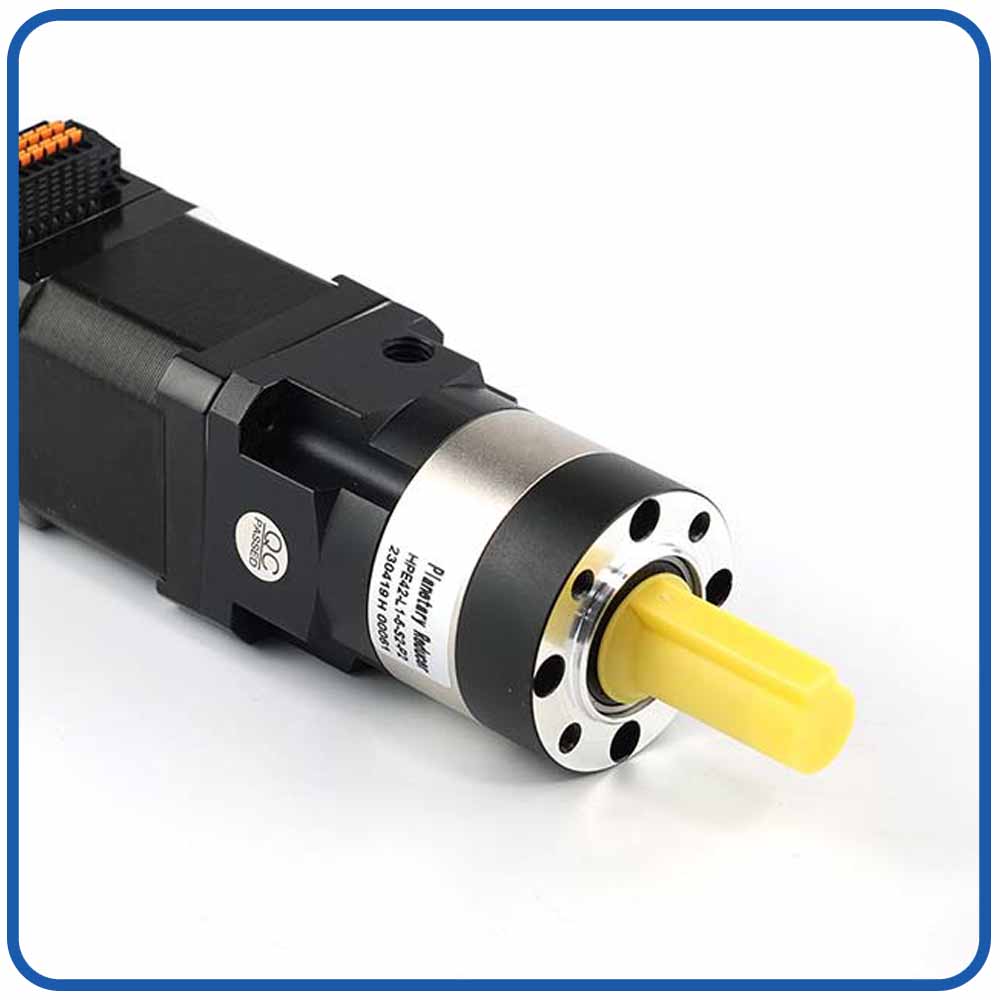
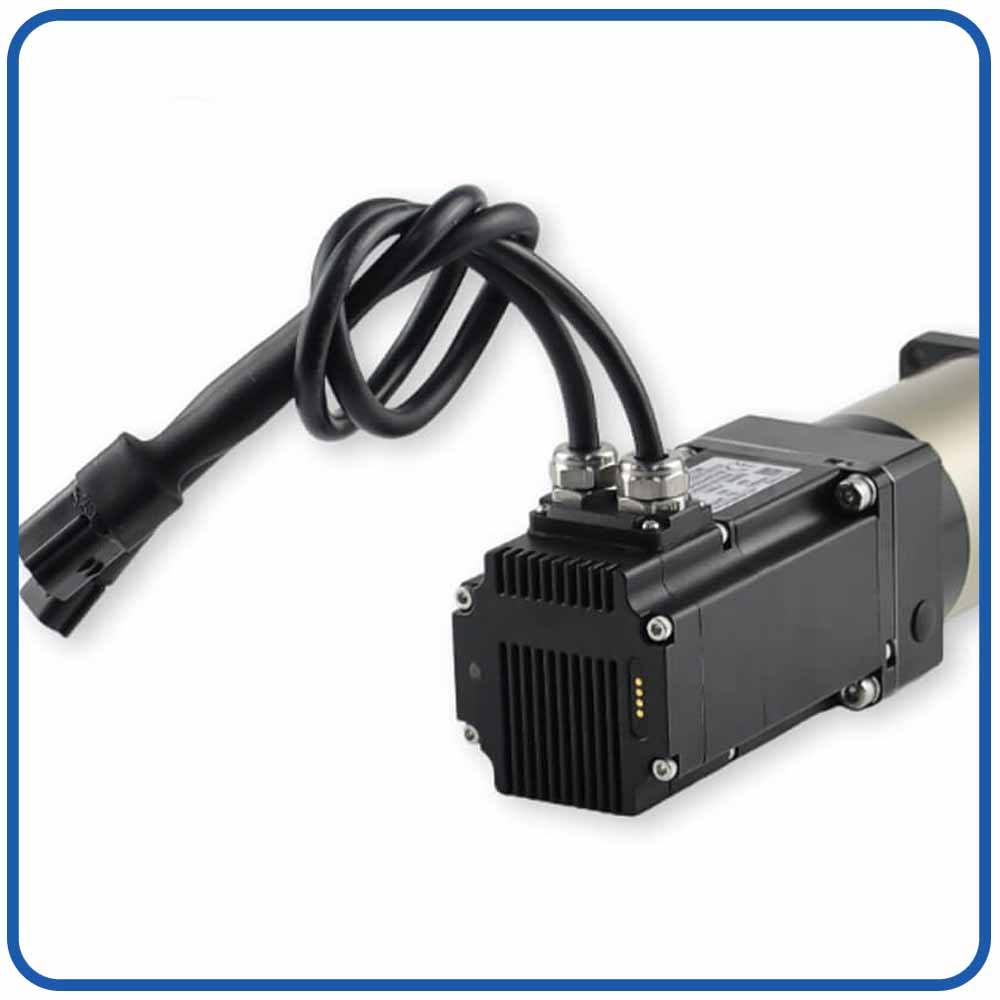
BESFOC Integrerede lukket-sløjfe servomotorer

|

|

|

|
|
|
|
|
|
|---|---|---|---|---|
Aksel |
Terminalhus |
Snekkegearkasse |
Planetarisk gearkasse |
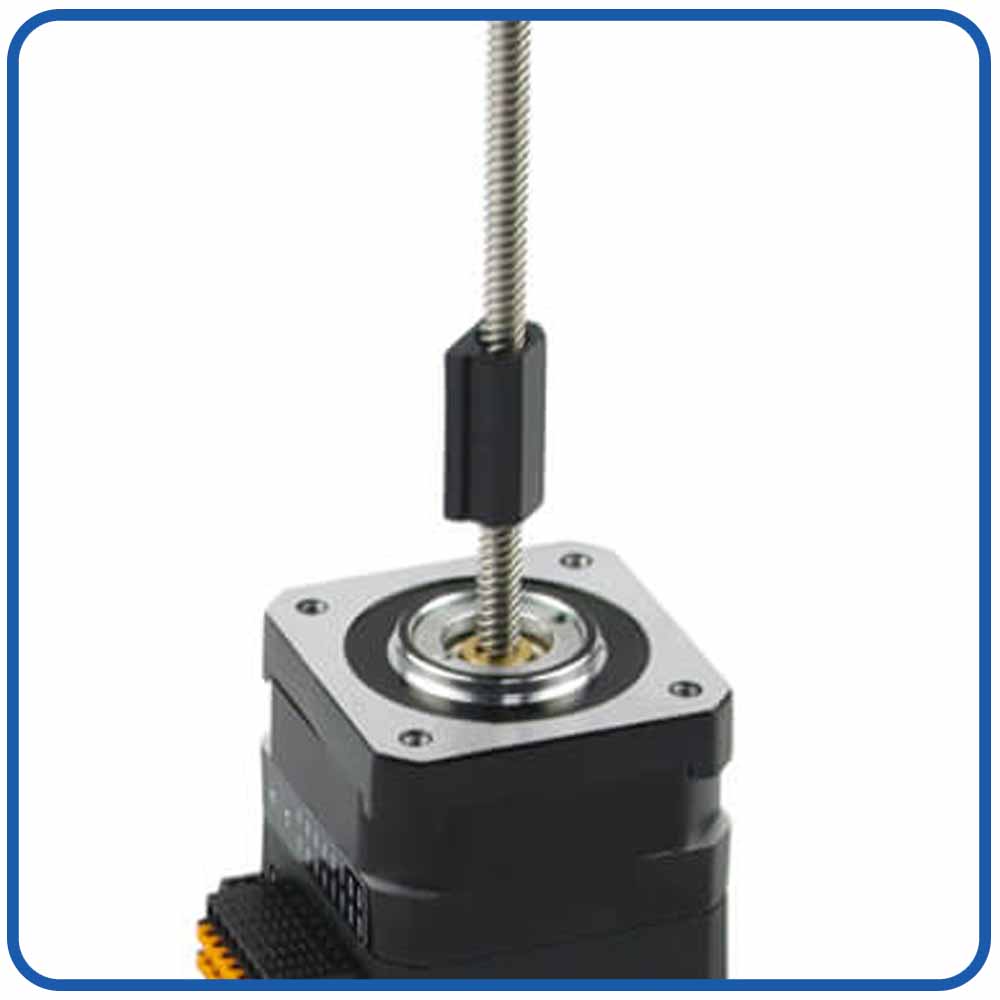
Blyskrue |
|
|
|
|
|
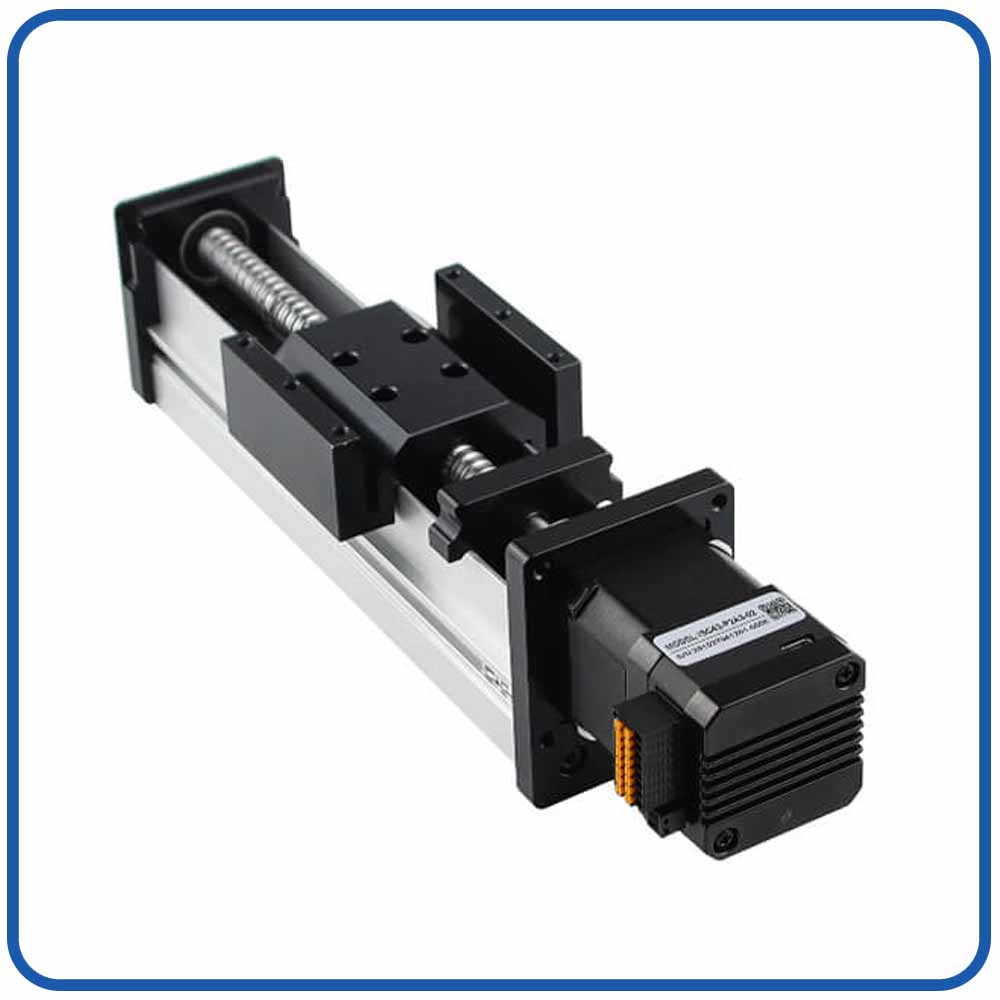
Lineær Bevægelse |
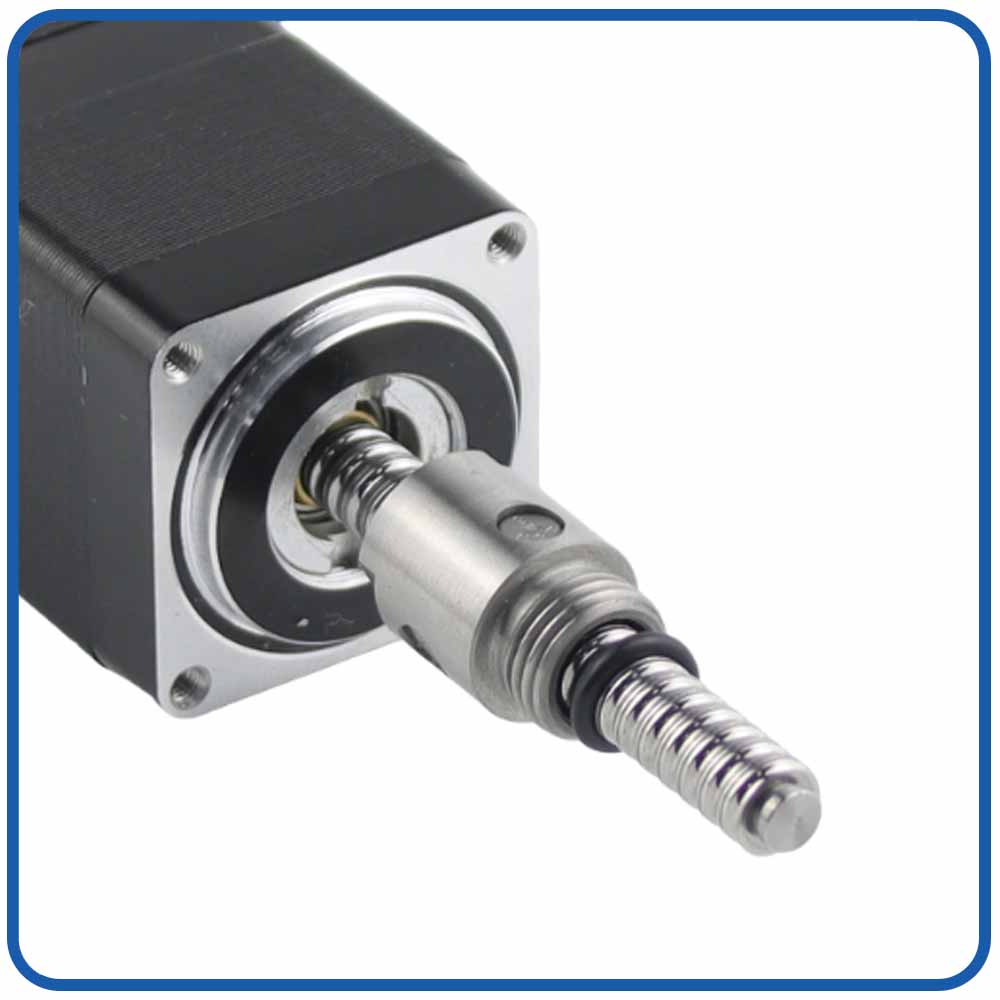
Kugleskrue |
Bremse |
IP-niveau |
|
|
|
|
|
|
|---|---|---|---|---|---|
Aluminium remskive |
Akselstift |
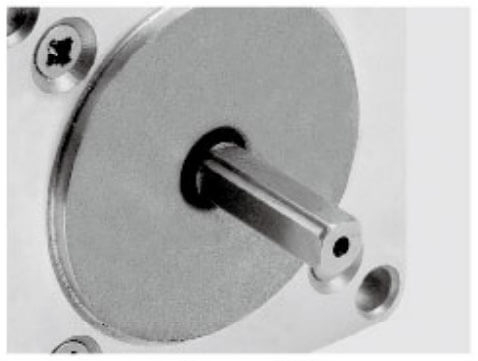
Enkelt D-skaft |
Hult skaft |
Plast remskive |
Gear |
|
|
|
|
|
|
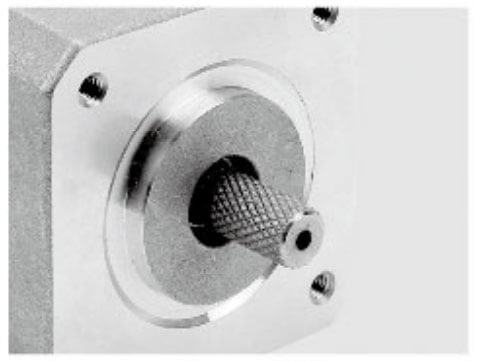
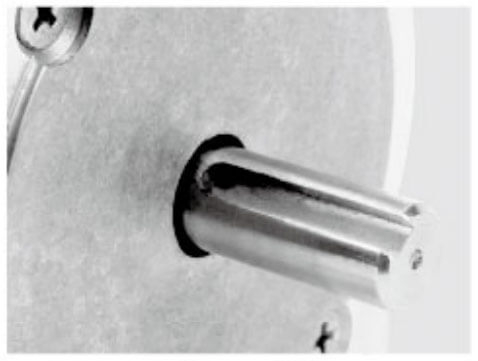
Knurling |
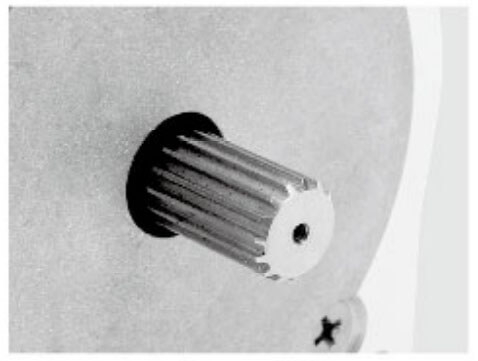
Hobbing skaft |
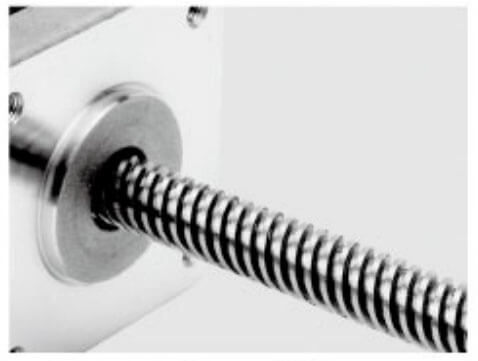
Skrue aksel |
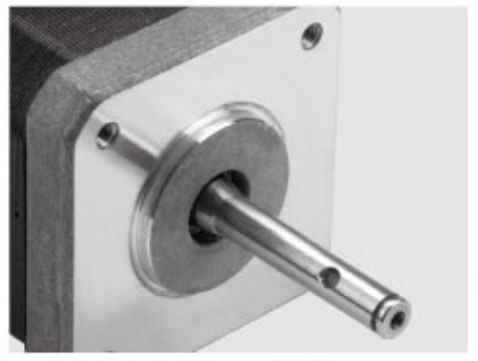
Hult skaft |
Dobbelt D aksel |
Keyway |
At vælge den rigtige motor er afgørende for at opnå pålidelig positionering, jævn bevægelse og effektiv systemintegration. Integrerede stepmotorer med lukket sløjfe, stepmotorer med åben sløjfe og servomotorer er meget udbredt i industriel automation, medicinske sprøjtepumper, robotteknologi og præcisionsvæskehåndteringssystemer. De adskiller sig dog i feedbackkontrol, positioneringspålidelighed, dynamisk ydeevne, omkostninger og integrationskrav.
At forstå disse forskelle hjælper ingeniører med at vælge den bedst egnede motor til deres applikationer.
En stepmotor med åben sløjfe bevæger sig i diskrete trin i henhold til elektriske kommandoer, typisk uden encoderfeedback for at verificere den faktiske rotorposition.
Omkostningseffektivt design: Kræver generelt færre komponenter.
Enkel kontrol: Fungerer med ligetil puls-og-retningskommandoer.
Godt holdemoment: Velegnet til mange stationære positioneringsapplikationer.
Nem integration: Bredt understøttet af bevægelsescontrollere.
Kan normalt ikke registrere mistede trin uden yderligere feedback.
Kan miste synkronisering under overdreven belastning.
Kræver tilstrækkelig drejningsmomentmargin for at fungere pålideligt.
Typiske anvendelser: Grundlæggende positioneringssystemer, 3D-printere, lille CNC-udstyr og omkostningsfølsom automatisering.
En servomotor er designet til feedback-baseret kontrol af position, hastighed og drejningsmoment. Servosystemer bruger almindeligvis indkoderfeedback og avancerede kontrolalgoritmer for at opnå responsiv, nøjagtig bevægelse.
Afhængigt af konfigurationen kan en servomotor kræve et separat drev eller være tilgængelig som en integreret løsning.
Høj dynamisk ydeevne: Velegnet til hurtig acceleration og deceleration.
Bredt driftshastighedsområde: Understøtter krævende bevægelsesprofiler.
Præcis feedbackkontrol: Muliggør koordineret positionering og hastighedsregulering.
Stærk ydeevne under skiftende belastninger: Når den er korrekt dimensioneret og indstillet.
Kan have højere systemomkostninger.
Kræver ofte mere opsætning og tuning.
Kan introducere yderligere integrationskompleksitet afhængigt af drevarkitekturen.
Typiske anvendelser: Industrielle robotter, højhastigheds-pakkemaskineri, CNC-udstyr og krævende automatiserede bevægelsessystemer.
Feature |
Open-loop stepper |
Integreret stepper med lukket sløjfe |
Servo motor |
|---|---|---|---|
Positionsfeedback |
Typisk ingen |
Encoder feedback |
Feedback-baseret kontrol |
Registrering af mistede trin |
Normalt ikke tilgængelig |
Tilgængelig gennem feedbackovervågning |
Tilgængelig gennem feedbackovervågning |
Dynamisk ydeevne |
Moderat |
Moderat til høj, afhængig af model |
Ofte høj |
Lav hastighed positionering |
God til mange applikationer |
Godt med feedback |
Afhænger af systemdesign og tuning |
Systemintegration |
Kræver ofte en separat driver |
Motor, encoder og driver integreret |
Separat eller integreret drev |
Koste |
Generelt lav |
Generelt moderat |
Varierer, ofte højere for krævende systemer |
Egner sig bedst til |
Grundlæggende positionering |
Kompakt, feedback-baseret bevægelseskontrol |
Højtydende dynamisk bevægelse |
Den faktiske ydeevne afhænger af motorspecifikationer, drevelektronik, kontrolindstillinger og mekanisk design.
Medicinske sprøjtepumper kræver kontrolleret stempelbevægelse, stabil drift ved lav hastighed, kompakt konstruktion og pålidelig fejlovervågning.
Open-loop stepmotor: Velegnet til omkostningsfølsomme systemer med håndterbare belastninger og yderligere foranstaltninger til at afhjælpe bevægelsesfejl.
Integreret stepmotor med lukket sløjfe: Et praktisk valg, når kompakt integration og encoderbaseret positionsovervågning er prioriterede.
Servomotor: Værd at overveje, når applikationen kræver krævende dynamisk ydeevne, et bredt hastighedsområde eller avanceret bevægelseskoordination.
Til mange kompakte sprøjtepumpedesigns giver en integreret stepmotor med lukket sløjfe en nyttig balance mellem kontrolevne, systemstørrelse og integrationskompleksitet.
Motorpositioneringsnøjagtighed garanterer dog ikke automatisk væsketilførselsnøjagtighed. Sprøjtetolerancer, stempelfriktion, skruespil, væsketryk og kalibrering skal også evalueres.
Før du vælger en motor, skal du sammenligne disse væsentlige faktorer:
Moment og hastighed: Bekræft det tilgængelige drejningsmoment ved den nødvendige driftshastighed.
Positioneringskrav: Bestem, om encoderfeedback og fejldetektion er nødvendig.
Installationsplads: Sammenlign motordimensioner, driverplacering og ledningskrav.
Bevægelsesprofil: Vurder acceleration, deceleration og kontinuerlig drift.
Kontrolkompatibilitet: Tjek kommunikationsgrænseflader og controllerkrav.
Budget og kompleksitet: Balancer købsomkostninger mod integrationsindsats og præstationsbehov.
Open-loop stepmotorer er velegnede til enkel, omkostningsfølsom positionering. Integrerede stepmotorer med lukket sløjfe tilføjer koderfeedback og kompakt drevintegration, hvilket gør dem attraktive til anvendelser såsom medicinske sprøjtepumper og væskehåndteringssystemer. Servomotorer er ofte at foretrække, når høj dynamisk ydeevne og avanceret bevægelseskontrol er afgørende.
Det bedste valg afhænger af applikationens drejningsmoment, hastighed, nøjagtighed, plads og kontrolkrav. Ved at evaluere disse faktorer sammen kan ingeniører vælge en motor, der leverer den rette balance mellem ydeevne, pålidelighed og omkostninger.
En integreret stepmotor med lukket sløjfe kombinerer en stepmotor, positionsfeedback og motordrevelektronik i en kompakt enhed. Afhængigt af modellen kan den også inkorporere kommunikationsgrænseflader, programmerbare bevægelsesfunktioner og yderligere beskyttelsesfunktioner.
Denne arkitektur kan forenkle designet af kompakte medicinske sprøjtepumper.
Traditionelle stepmotorer med åben sløjfe udfører kommanderede trin uden direkte at verificere den faktiske rotorposition. Hvis den påførte belastning overstiger det tilgængelige drejningsmoment, kan motoren miste synkroniseringen, uden at controlleren straks opdager fejlen.
En steppermotor med lukket sløjfe bruger feedback fra en encoder eller en anden positionssensor til at overvåge den faktiske bevægelse. Drevet sammenligner den beordrede position med den målte position og justerer motordriften i henhold til dens styrestrategi.
For sprøjtepumper kan denne feedback hjælpe med at forbedre positionssporing, bevægelseskonsistens og modstandsdygtighed over for mistede trin-fejl.
Kontrollen med lukket sløjfe garanterer dog ikke automatisk nøjagtig væsketilførsel. Samlet ydeevne afhænger også af transmissionsslør, skrueledningsnøjagtighed, stempelkompatibilitet, sprøjtedimensioner, væsketryk og kontrolsystemets kalibrering.
Konventionelle motorsystemer kræver ofte en separat motordriver, encoder-interface og yderligere ledninger. Integrerede løsninger kombinerer nøglekomponenter i én samling, hvilket reducerer antallet af eksterne forbindelser og forenkler udstyrslayout.
Dette kan være særligt fordelagtigt, når en sprøjtepumpe skal passe ind i en bærbar medicinsk enhed, en multi-kanal infusionsplatform eller et kompakt laboratorieinstrument.
De vigtigste fordele omfatter:
Reduceret ekstern driverplads.
Forenklet motor- og encoderledning.
Færre separate komponenter at montere og tilslutte.
Mere ligetil elektrisk integration.
Potentielle reduktioner i monteringstid og systemkompleksitet.
Når vi evaluerer integrerede motorer, bør vi stadig verificere de komplette samlingsdimensioner, stikpositioner, kabelbøjningsradius, varmeafledningskrav og tilgængelighed til vedligeholdelse.
Mange sprøjtepumper arbejder ved lave lineære hastigheder for at levere små væskevolumener over længere perioder. Ved disse hastigheder bliver drejningsmomentkonsistens, vibrationer og transmissionsglathed særligt vigtige.
Stepmotorer giver diskret positioneringsevne, mens mikrostepping kan forbedre kommandoopløsningen og reducere visse former for vibrationer. Closed-loop feedback tilføjer positionsovervågning og kan hjælpe drevet med at reagere på belastningsforstyrrelser.
Ikke desto mindre er mikrotrinopløsning ikke det samme som absolut positioneringsnøjagtighed. Den opnåelige væsketilførselspræcision skal valideres på hele pumpeniveauet.
Til applikationer, der kræver ekstremt lave strømningshastigheder, bør ingeniører vurdere motoradfærd under faktiske driftsbelastninger i stedet for udelukkende at stole på ubelastet motorspecifikationer.
Motoren skal generere tilstrækkeligt drejningsmoment til at overvinde de kræfter, der virker på sprøjtestemplet og transmissionssystemets modstand.
Valg af en motor med utilstrækkeligt drejningsmoment kan forårsage positionsfejl, afbrudt bevægelse eller inkonsekvent levering. Omvendt kan valget af en unødvendigt stor motor øge omkostningerne, strømforbruget og den termiske belastning.
Den nødvendige stempelkraft afhænger af trykket inde i sprøjten, sprøjtens indvendige diameter, friktion mellem stempel og cylinder samt mekanisk modstand i drivsystemet.
En praktisk vurdering bør omfatte:
Maksimalt forventet væsketryk.
Stempeltætningsfriktion over hele driftsområdet.
Variationer mellem sprøjteproducenter og batcher.
Friktion i styreskinner, lejer og skruesamlinger.
Yderligere kraft forårsaget af acceleration eller mekanisk forskydning.
Vi bør vurdere den maksimale troværdige driftsbelastning i stedet for kun at stole på nominelle forhold.
For medicinske sprøjtepumper er dette især vigtigt, når den samme platform skal understøtte flere sprøjtestørrelser eller væsketyper.
Motorens rotationsmoment omdannes til lineær kraft gennem en ledeskrue, kugleskrue eller en anden transmissionsmekanisme.
Mængden af tilgængelig lineær kraft afhænger af skrueledningen, transmissionseffektiviteten og motorens drejningsmoment ved den faktiske driftshastighed.
En mindre skrueledning giver generelt større mekaniske fordele og finere lineær forskydning pr. motoromdrejning. Det kræver dog også flere motoromdrejninger for at opnå den samme stempelvandring.
En større skrueledning tillader hurtigere lineær bevægelse, men kræver større drejningsmoment for den samme udgangskraft.
Når vi vælger en integreret stepmotor med lukket sløjfe, bør vi derfor vurdere motoren og transmissionen som et komplet system.
En motors holdemoment er ikke et tilstrækkeligt grundlag for at vælge en sprøjtepumpemotor.
Steppermotorens drejningsmoment falder generelt, når rotationshastigheden stiger. Det tilgængelige drejningsmoment afhænger også af forsyningsspænding, viklingsegenskaber, drivstrøm og styreindstillinger.
Vi bør gennemgå producentens drejningsmoment-hastighedskurve og bekræfte, at motoren kan opretholde den nødvendige kraft over hele driftsområdet.
Et passende valg bør give tilstrækkelig margin til forventede belastningsvariationer, acceleration, mekanisk friktion og ældningseffekter uden at generere overdreven varme.
Motorens fysiske dimensioner påvirker direkte pumpens kabinet, interne layout, monteringsstruktur og bærbarhed.
Almindelige valg overvejelser omfatter motorrammestørrelse, kropslængde, akseldiameter, monteringshulmønster, konnektororientering og den nødvendige plads til elektriske forbindelser.
En mindre motor kan være attraktiv for en bærbar enhed, men kompakte dimensioner bør ikke prioriteres over påkrævet drejningsmoment, termisk ydeevne eller positioneringsstabilitet.
En kompakt motor skal fungere inden for de termiske grænser for det komplette medicinske udstyr. Begrænset ventilation og tæt på andre elektroniske komponenter kan øge vanskeligheden ved at sprede varme.
Når vi sammenligner motormodeller, bør vi undersøge:
Nominel strøm og strømforbrug.
Vindingstemperaturgrænser.
Tilladt driftstemperatur.
Varmeoverførsel gennem monteringsfladen.
Kontinuerlig ydelse.
Temperaturstigning under realistiske belastninger.
En integreret motor kan reducere systemets samlede fodaftryk, men dens drevelektronik genererer også varme. De termiske egenskaber for den komplette samling skal derfor tages i betragtning.
Mekanisk justering er afgørende for ensartet stempelbevægelse.
Forskydning mellem motorakslen, koblingen og skruesamlingen kan øge friktionen, indføre vibrationer, fremskynde lejeslid og reducere det effektive drejningsmoment, der er tilgængeligt ved belastningen.
Vi bør verificere monteringsstivhed, koblingskompatibilitet, skruejustering, lejestøtte og adgang til montering.
For højpræcisionssprøjtepumper kan mekaniske tolerancer i hele transmissionssystemet være lige så vigtige som motorens nominelle positioneringsopløsning.
Encoderen giver positionsinformation til det lukkede sløjfe-kontrolsystem. Dens opløsning påvirker feedbacksystemets evne til at detektere rotorbevægelser og positionsafvigelser.
Enkoderopløsning alene bestemmer dog ikke den endelige væsketilførselsnøjagtighed.
En koder i høj opløsning kan give detaljeret rotorpositionsfeedback, men sprøjtepumpens outputnøjagtighed afhænger også af flere mekaniske og væskerelaterede faktorer.
Disse omfatter:
Blyskrue ledningsnøjagtighed.
Transmissions tilbageslag.
Koblingsoverholdelse.
Sprøjtebeholderens dimensionelle tolerancer.
Deformation af stempeltætningen.
Væskesammentrykkelighed og indespærret luft.
Ændringer i væsketryk.
Control-loop respons og kalibrering.
For eksempel kan en motor spore dens beordrede vinkelposition nøjagtigt, mens mekanisk tilbageslag forsinker den tilsvarende stempelbevægelse. Tilsvarende kan en eftergivende væskebane absorbere en del af den indledende stempelforskydning, før væsken begynder at strømme.
Følgelig skal motorpositioneringsydelse og leverede volumen nøjagtighed evalueres separat.
Forskellige integrerede stepmotorer med lukket sløjfe bruger forskellige feedback- og fejlhåndteringsstrategier.
Når vi vælger en motor til en medicinsk sprøjtepumpe, bør vi afgøre, om drevet kan detektere overdreven følgefejl, rapportere en alarm, stoppe bevægelse eller starte en defineret genopretningsprocedure.
Den passende reaktion afhænger af det medicinske udstyrs risikoanalyse og tilsigtede funktion.
For kritisk væsketilførsel bør en detekteret positionsfejl ikke blot behandles som en rutinemæssig bevægelsesforstyrrelse. Pumpecontrolleren skal muligvis koordinere motoralarmer med leveringsovervågning, fejlrapportering og en sikker systemrespons.
Sprøjtepumpen skal omsætte den nødvendige volumetriske flowhastighed til en tilsvarende stempelhastighed.
Dette forhold afhænger af sprøjtens indre tværsnitsareal. En større sprøjte kræver generelt en anden stempelhastighed end en mindre sprøjte for at levere samme volumen pr. tidsenhed.
Derfor skal motorens hastighedsområde evalueres sammen med sprøjtens dimensioner og transmissionens lineære vandring pr. omdrejning.
Nogle sprøjtepumper skal fungere over en bred vifte af leveringshastigheder.
Ved lave strømningshastigheder skal systemet muligvis minimere vibrationer, friktionsinduceret stick-slip-adfærd og små variationer i stemplets bevægelse.
Ved højere strømningshastigheder skal motoren opretholde tilstrækkeligt drejningsmoment, samtidig med at den opfylder den påkrævede acceleration og stabile hastighed.
En passende integreret steppermotor med lukket sløjfe bør give stabil drift på tværs af det krævede område i stedet for kun at fungere godt ved én nominel hastighed.
Pludselige ændringer i motorhastigheden kan forårsage mekaniske forstyrrelser og øge sandsynligheden for positionsfejl.
Kontrolleret acceleration og deceleration hjælper med at reducere disse effekter ved at lade motoren og transmissionen reagere progressivt på ændringer i bevægelseskommandoer.
Vi bør undersøge, om det integrerede drev understøtter konfigurerbare accelerationsprofiler, jævne hastighedsovergange og passende bevægelsesgrænser.
Til applikationer, der kræver meget ensartet væsketilførsel, skal bevægelsesprofiler valideres ved hjælp af den faktiske sprøjte, transmission og væskebane.
En integreret stepmotor med lukket sløjfe skal kommunikere effektivt med sprøjtepumpens hovedstyring.
Den passende grænseflade afhænger af enhedsarkitekturen, kontrolkrav, ledningsbegrænsninger og integrationsstrategi.
Fælles muligheder omfatter puls-og-retningskontrol, UART, RS-485, CAN-baserede grænseflader og industrielle Ethernet-protokoller på passende motormodeller.
Puls-og-retningskontrol giver en ligetil metode til at styre position og retning.
Det kan være hensigtsmæssigt, når pumpestyringen genererer bevægelseskommandoer direkte, og det integrerede motordrev håndterer lokal lukket sløjfestyring.
Ingeniører bør verificere indgangsspændingskompatibilitet, maksimal pulsfrekvens, elektrisk isolation, tidskrav og alarmsignalering.
Serielle eller netværksbaserede grænseflader kan understøtte parameterkonfiguration, statusovervågning, diagnostik og koordineret kontrol af flere motorer.
For flerkanals sprøjtepumper kan kommunikationsmuligheder forenkle systemstyring og hjælpe med at centralisere fejlrapportering.
Vi bør dog skelne mellem almindelig bevægelseskontrolkommunikation og funktioner, der kræves til sikkerhedsrelateret kontrol. En standardkommunikationsgrænseflade bør ikke antages at give en certificeret sikkerhedsfunktion, medmindre den komplette implementering understøtter de relevante krav.
Inden vi færdiggør en motormodel, bør vi bekræfte, at dens kontrolsoftware og kommunikationsprotokol understøtter de nødvendige driftsfunktioner.
Disse kan omfatte:
Positions- og hastighedskommandoer.
Indstillinger for acceleration og deceleration.
Positionsfeedback og efterfølgende fejlovervågning.
Motor aktiverer og deaktiverer kontrol.
Alarm- og fejlrapportering.
Parameterlagring og konfiguration.
Gendannelsesadfærd efter strømafbrydelse.
Diagnostik til idriftsættelse og vedligeholdelse.
Tydelig dokumentation og tilgængelige konfigurationsværktøjer kan reducere integrationsindsatsen betydeligt under produktudviklingen.
Kompakt medicinsk udstyr har ofte strenge grænser for elektrisk strøm og tilgængelig køleplads.
Den integrerede motors effektbehov afhænger af viklingsstrøm, forsyningsspænding, driftshastighed, mekanisk belastning og drevkonfiguration.
En motor, der bruger for meget strøm, kan øge batterikravene eller generere uønsket varme inde i kabinettet.
Højere strøm kan øge det tilgængelige drejningsmoment inden for motorens driftsgrænser, men det øger også elektriske tab og varmeudvikling.
Drevstrømmen skal konfigureres til at imødekomme den påkrævede mekaniske belastning og samtidig opretholde en acceptabel temperaturstigning.
Vi bør ikke antage, at den højest tilgængelige strømindstilling er det bedste valg til en sprøjtepumpe.
Nogle sprøjtepumper skal bevare stemplets position, når bevægelsen stopper. Andre kan tillade reduceret motorstrøm i perioder med inaktivitet.
Reduktion af holdestrømmen kan reducere strømforbruget og varmeproduktionen, men det kan også reducere det tilgængelige holdemoment.
Den passende strategi afhænger af den mekaniske transmission, eksterne kræfter, påkrævet positionsfastholdelse og konsekvenserne af utilsigtet stempelbevægelse.
Hvor applikationen kræver pålidelig positionsfastholdelse under strømtab eller andre fejlforhold, kan designet have behov for en passende mekanisk fastholdelse eller anden uafhængigt vurderet løsning.
En struktureret sammenligning hjælper ingeniører med at identificere egnede kandidater og undgå at overse kritiske specifikationer.
Udvælgelseskriterium |
Hvad skal vurderes |
Hvorfor det betyder noget |
|---|---|---|
Motorens drejningsmoment |
Drejningsmoment ved den nødvendige driftshastighed |
Sikrer tilstrækkelig kraft til stemplets bevægelse |
Motorstørrelse |
Rammemål, kropslængde og monteringsmønster |
Bestemmer mekanisk pasform |
Encoder ydeevne |
Opløsning, feedback-nøjagtighed og fejldetektion |
Understøtter positionsovervågning |
Hastighedsområde |
Minimum og maksimal driftshastighed |
Dækker nødvendige leveringspriser |
Bevægelsesjævnhed |
Microstepping, strømstyring og resonansadfærd |
Hjælper med at reducere vibrationer og flowforstyrrelser |
Meddelelse |
Puls-og-retning, serielle eller netværksgrænseflader |
Forenkler controllerintegration |
Termisk ydeevne |
Aktuelle indstillinger, temperaturstigning og driftscyklus |
Understøtter pålidelig kontinuerlig drift |
Beskyttelsesfunktioner |
Fejldetektion, alarmer og gendannelsesadfærd |
Understøtter fejlhåndtering på systemniveau |
Mekanisk kompatibilitet |
Aksel, kobling, skrue og monteringsjustering |
Reducerer friktion og transmissionsfejl |
Dokumentation |
Tekniske tegninger, kontrolmanualer og testdata |
Fremskynder udvikling og verifikation |
Vi bør sammenligne kandidatmotorer med de samme driftsbetingelser. Brug af forskellige antagelser for belastning, hastighed eller driftscyklus kan føre til vildledende sammenligninger.
Det er også nyttigt at anmode om detaljerede drejningsmoment-hastighedskurver, encoderspecifikationer, kommunikationsdokumentation, termiske data og mekaniske tegninger direkte fra producenten.
Adskillige almindelige valgfejl kan øge tekniske omkostninger eller kompromittere ydeevnen af den endelige pumpe.
Holdemoment beskriver motorens evne til at modstå rotation under specificerede forhold, når den er stationær. Det fastlægger ikke det tilgængelige drejningsmoment under drift.
Vi bør bruge producentens drejningsmoment-hastighedsdata og vurdere den faktiske belastningsprofil.
Encoder-opløsning er kun en del af positionsfeedback-systemet. Transmissionsfejl, stempelfriktion, væsketryk og kalibrering kan påvirke det endelige leverede volumen markant.
Test på systemniveau er fortsat afgørende.
En motor kan opfylde den påkrævede drejningsmomentspecifikation, mens den overskrider acceptable temperaturgrænser under længerevarende drift.
Termisk testning bør afspejle det faktiske kabinet, monteringsarrangement, omgivelsestemperatur og driftscyklus.
Slaget kan forårsage en forsinkelse mellem en ændring i motorretningen og den tilsvarende bevægelse af sprøjtestemplet.
Dette er især relevant, når pumpen udfører hyppige start-stop-cyklusser, reverseringer eller små trinvise bevægelser.
En motor med passende mekanisk ydeevne kan stadig kræve væsentligt ekstra integrationsarbejde, hvis dens interface eller kontrolfunktioner ikke matcher hovedcontrolleren.
Interfacekompatibilitet bør bekræftes tidligt i designprocessen.
Motorens nominelle ydeevne kan ikke selvstændigt fastslå pumpens leverede volumen nøjagtighed.
Det færdige system skal testes med repræsentative sprøjter, væsker, flowhastigheder, tryk og miljøforhold.
At vælge den rigtige integrerede stepmotor med lukket sløjfe til kompakte medicinske sprøjtepumper kræver en afbalanceret vurdering af drejningsmoment, hastighed, feedbackydelse, mekanisk integration, termisk adfærd og kontrolkompatibilitet.
Et integreret lukket sløjfedesign kan forenkle drevarkitekturen, reducere eksterne ledninger og forbedre positionsovervågning. Disse egenskaber gør det til en værdifuld mulighed for kompakte medicinske instrumenter, der kræver kontrolleret lineær bevægelse og pålidelig bevægelsesydelse.
Motorvalg bør dog altid begynde med sprøjtepumpens mekaniske krav og krav til væsketilførsel. Den valgte motor skal levere tilstrækkeligt drejningsmoment på tværs af driftshastighedsområdet, passe inden for det tilgængelige kabinet, understøtte den nødvendige kontrolgrænseflade og opretholde acceptabel termisk ydeevne under kontinuerlig drift.
Det vigtigste er, at nøjagtig motorpositionering ikke automatisk garanterer nøjagtig væsketilførsel. Skruemekanismen, sprøjten, stemplet, væskebanen, følesystemet og kontrolsoftwaren bidrager alle til det endelige resultat.
Ved at evaluere disse faktorer sammen og validere det komplette system under realistiske driftsforhold kan ingeniører vælge en integreret stepmotor med lukket sløjfe, der understøtter kompakt design, ensartet bevægelse og pålidelig sprøjtepumpeydelse.
En integreret stepmotor med lukket sløjfe kombinerer en stepmotor, encoder og motordriver i én enhed. Encoderfeedback gør det muligt for drevet at overvåge den faktiske motorposition og detektere afvigelser fra den kommanderede bevægelse, hvilket gør den velegnet til kompakte medicinske sprøjtepumper, der kræver kontrolleret stempelbevægelse og pålidelig positionsovervågning.
Integrerede stepmotorer med lukket sløjfe giver positionsfeedback, kompakt installation og forenklet ledningsføring. Disse funktioner hjælper udstyrsproducenter med at udvikle pladseffektive sprøjtepumper med pålidelig bevægelseskontrol. Den faktiske væsketilførselsnøjagtighed afhænger stadig af sprøjten, transmissionsmekanismen, væsketrykket og systemkalibreringen.
Valg af motordrejningsmoment bør tage højde for stempelfriktion, væsketryk, sprøjtediameter, transmissionseffektivitet, skrueledning og påkrævet driftshastighed. Ingeniører bør evaluere motorens drejningsmoment-hastighedskurve og sikre tilstrækkelig drejningsmomentmargin under den maksimale forventede driftsbelastning.
Den nødvendige koderopløsning afhænger af positioneringskravene, transmissionsdesign, sprøjtedimensioner og målleveringsydelse. Højere encoder-opløsning kan forbedre feedback-granulariteten, men det garanterer ikke automatisk højere væskeleveringsnøjagtighed. Den komplette pumpe skal valideres under repræsentative driftsforhold.
En stepmotor med åben sløjfe fungerer typisk uden encoderfeedback, så den kan generelt ikke direkte registrere mistede trin. En stepmotor med lukket sløjfe bruger feedback til at overvåge positionsafvigelser og justere motordriften. Dette kan forbedre bevægelsessikkerheden, når motoren og drevet er korrekt dimensioneret og konfigureret.
Ja. De kan understøtte kontrolleret lavhastighedsbevægelse og gentagelig positionering i dispenseringssystemer med lavt flow. Ydeevnen afhænger af motorens drejningsmoment, drivindstillinger, transmissionsfriktion, slør, sprøjteegenskaber og overensstemmelse med væskebanen. Test ved den tilsigtede flowhastighed er afgørende.
Afhængigt af modellen kan grænseflader omfatte puls- og retningsinput, UART, RS-485, CAN-baseret kommunikation eller industrielle Ethernet-protokoller. Ingeniører bør bekræfte grænsefladen, de elektriske krav, kommandofunktioner og diagnostiske muligheder, før motoren integreres med sprøjtepumpens styreenhed.
Encoderfeedback hjælper med at detektere afvigelser mellem kommanderet og faktisk motorbevægelse. Afhængigt af drevet kan systemet justere driften eller rapportere en fejl, når positionsfejl overskrider konfigurerede grænser. Yderligere overvågning kan stadig være nødvendig for at detektere væskebaneproblemer såsom okklusion eller lækage.
Sprøjtepumpens nøjagtighed afhænger af motorpositionering, skrueledningsnøjagtighed, mekanisk tilbageslag, stempelfriktion, sprøjtetolerancer, væsketryk, væskekompressibilitet, indespærret luft og kalibrering. Pålidelig ydeevne kræver evaluering af det komplette væsketilførselssystem i stedet for kun at stole på motorspecifikationer.
Nøgleovervejelser omfatter motordimensioner, tilgængeligt drejningsmoment ved driftshastighed, koderydeevne, drevinterface, termisk styring, monteringsopretning, transmissionsspild og fejlrapportering. Den færdige pumpe skal også gennemgå ydeevneverifikation og relevante sikkerheds- og risikovurderinger for medicinsk udstyr.


