

Görüntüleme: 0 Yazar: Site Editörü Yayınlanma Zamanı: 2026-10-19 Kaynak: Alan


Özetle, kompakt tıbbi şırınga pompaları için doğru entegre kapalı devre step motorun seçilmesi, torkun, çalışma hızının, kodlayıcı geri bildiriminin, konumlandırma güvenilirliğinin ve kurulum alanının değerlendirilmesini gerektirir. Entegre kapalı döngü adım motorları, adım motorunu, kodlayıcıyı ve sürücüyü tek bir kompakt ünitede birleştirerek hareket kontrolünün iyileştirilmesine ve sistem entegrasyonunun basitleştirilmesine yardımcı olur. Güvenilir sıvı dağıtımı için mühendisler ayrıca şanzıman boşluğunu, piston sürtünmesini, sıvı basıncını, termal performansı ve sistem kalibrasyonunu da dikkate almalıdır. Tıbbi ekipman üreticileri, motor özelliklerini pompa gereksinimleriyle eşleştirerek daha tutarlı konumlandırma, verimli entegrasyon ve güvenilir sıvı taşıma performansı elde edebilir.
Kompakt tıbbi şırınga pompaları, hassas sıvı dağıtımı, stabil hareket kontrolü, kompakt mekanik entegrasyon ve güvenilir uzun süreli çalışma gerektirir. Tıbbi uygulamalarda tutarlı akış hızlarını, doğru dozajı ve güvenilir performansı korumak için doğru motorun seçilmesi önemlidir. Mevcut hareket kontrol çözümleri arasında entegre kapalı devre adım motoru, konumlandırma doğruluğu, tork kontrolü ve yerden tasarruf sağlayan tasarımın pratik bir kombinasyonunu sunar.
Ancak her biri değil entegre kapalı devre step motor, kompakt bir tıbbi şırınga pompası için uygundur. Motor seçimi şırınga özelliklerine, gereken akış hızlarına, doğrusal tahrik mekanizmalarına, çalışma koşullarına, kontrol arayüzlerine ve güvenlik gereksinimlerine bağlıdır. Mühendisler, yalnızca gövde boyutuna veya nominal torka dayalı bir motor seçmek yerine bu faktörleri birlikte değerlendirmelidir.
Bu kılavuzda, kompakt tıbbi şırınga pompaları için entegre kapalı devre step motor seçiminde kuvvet ve hız gerekliliklerinden geri bildirim performansına, termal yönetime ve sistem entegrasyonuna kadar önemli hususları inceliyoruz.
Bir motor seçmeden önce şırınga pompasının dönme hareketini kontrollü doğrusal yer değiştirmeye nasıl dönüştürdüğünü anlamamız gerekir.
Tipik bir şırınga pompası bir motor, aktarma mekanizması, kurşun vida veya bilyalı vida, şırınga tutucusu, piston sürücüsü ve elektronik kontrol sisteminden oluşur. Motor, pistonu kontrollü bir hızda ileri doğru hareket ettiren aktarma mekanizmasını döndürür. Bu yer değiştirme, iletilen sıvı miktarını belirler.
Gerekli motor performansı çeşitli uygulama parametrelerine bağlıdır:
Şırınga boyutu: Farklı şırınga çapları, aynı piston yer değiştirmesi için farklı sıvı hacimleri üretir.
Gerekli akış hızı: Daha yüksek dağıtım hızları genellikle daha hızlı piston hareketi gerektirir.
Sıvı viskozitesi: Daha viskoz sıvılar, hedef iletim hızını korumak için daha fazla kuvvet gerektirebilir.
Geri basınç: Borulardaki, iğnelerdeki, kateterlerdeki ve diğer akış yönündeki bileşenlerdeki direnç, pistonu hareket ettirmek için gereken kuvveti etkiler.
Konumlandırma çözünürlüğü: Küçük hacimli teslimat, yeterince hassas ve tekrarlanabilir piston hareketi gerektirir.
Çalışma süresi: Sürekli çalışma, motor termal yönetimi ve mekanik güvenilirlik açısından daha fazla talep doğurur.
Bu parametreler motor seçiminin temelini oluşturur. Düşük akışlı laboratuvar uygulamaları için tasarlanmış kompakt bir şırınga pompasının, sıvıyı uzun süreler boyunca dağıtması gereken bir tıbbi infüzyon sisteminden çok farklı gereksinimleri olabilir.
Bu nedenle, ayrı ayrı motor modellerini karşılaştırmadan önce pompanın çalışma aralığını tanımlamalıyız.
Bir entegre kapalı çevrim step motor , step motoru, kodlayıcıyı ve motor sürücüsünü tek bir kompakt ünitede birleştiren bir hareket kontrol cihazıdır. Gerçek motor hareketini izlemek ve gerçek konum komut verilen konumdan farklı olduğunda çalışmasını ayarlamak için konum geri bildirimini kullanır.
Geleneksel bir açık döngü adım motoruyla karşılaştırıldığında, entegre bir kapalı döngü adım motoru konum hatalarını algılayabilir, atlanan adım riskini azaltabilir ve değişen yükler altında hareket güvenilirliğini artırabilir.
Entegre bir kapalı döngü step motor tipik olarak üç ana bileşenle çalışır:
Step Motor
Elektrik darbelerini kontrollü dönme hareketine dönüştürür. Hassas adım bazlı çalışması, tekrarlanabilir hareket gerektiren konumlandırma uygulamaları için uygun olmasını sağlar.
Kodlayıcı
Motorun gerçek konumunu ölçer ve kontrol sistemine geri bildirim sağlar. Enkoder, tasarıma bağlı olarak hız izlemeyi ve konum hatası algılamayı da destekleyebilir.
Entegre Motor Sürücüsü
Hareket komutlarını alır, motor akımını kontrol eder, komut verilen hareketi geri bildirimle karşılaştırır ve motor çalışmasını kontrol stratejisine göre ayarlar.
Kontrolör motora bir konum veya hareket komutu gönderir.
Entegre sürücü, dönüş sağlamak için motor sargılarına enerji verir.
Kodlayıcı gerçek motor konumunu ölçer.
Sürücü gerçek konumu komut verilen konumla karşılaştırır.
Bir sapma meydana gelirse, kapalı devre kontrol sistemi, motorun çalışmasını kendi yetenekleri dahilinde ayarlar.
Bu geri bildirim mekanizması, motorun değişen yükler altında komut verilen hareketi daha güvenilir bir şekilde sürdürmesine yardımcı olur.
Önemli: Kapalı döngü kontrolü her konumlandırma hatasını ortadan kaldırmaz veya mutlak doğruluğu garanti etmez. Performans kodlayıcıya, kontrol algoritmasına, mekanik aktarıma, yüke ve sistem konfigürasyonuna bağlıdır.
Geliştirilmiş konumlandırma güvenilirliği: Kodlayıcı geri bildirimi, komut verilen ve gerçek motor konumu arasındaki sapmaların tespit edilmesine yardımcı olur.
Kompakt tasarım: Entegre elektronikler, ayrı motor sürücülerine ve ilgili kablolara olan ihtiyacı azaltır.
Daha iyi yük tepkisi: Sürücü, kontrol limitleri dahilinde mekanik yükteki değişikliklere yanıt verebilir.
Tespit edilemeyen adımların atlanması riskinin azalması: Konum geri bildirimi, açık döngü sisteminin tespit edemeyebileceği hareket hatalarını tanımlamaya yardımcı olur.
Basitleştirilmiş sistem entegrasyonu: Daha az ayrı bileşen, kurulum ve kablolama karmaşıklığını azaltabilir.
Potansiyel olarak iyileştirilmiş enerji verimliliği: Bazı modeller, kontrol stratejilerine bağlı olarak akımı çalışma koşullarına göre ayarlayabilir.
Tıbbi Şırınga Pompaları
Sıvı dağıtımı için kontrollü piston hareketini destekler. Gerçek dozaj doğruluğu aynı zamanda şırınga boyutlarına, aktarım mekaniğine, basınca ve sistem kalibrasyonuna da bağlıdır.
Robotik ve Otomatik İşleme
Kompakt aktüatörler, al ve yerleştir mekanizmaları ve otomatik ekipmanlar için kontrollü konumlandırma sağlar.
Laboratuvar ve Analitik Ekipmanlar
Numune işleme, dağıtım ve hassas konumlandırma sistemlerinde tekrarlanabilir hareket sağlar.
Endüstriyel Otomasyon
Doğrusal aktüatörleri, inceleme ekipmanlarını, otomatik montaj sistemlerini ve kontrollü hareket gerektiren diğer uygulamaları destekler.
Uygulamanız aşağıdakileri gerektirdiğinde entegre bir kapalı çevrim step motor dikkate alınmaya değerdir:
Tekrarlanabilir konumlandırma ve geri bildirime dayalı hata tespiti.
Değişen mekanik yükler altında güvenilir hareket.
Kompakt bir motor ve sürücü tertibatı.
Basitleştirilmiş elektrik kablolaması ve kurulumu.
Kontrollü düşük hızlı hareket ve sık konumlandırma ayarları.
Bir model seçerken nominal torku, tork-hız performansını, enkoder çözünürlüğünü, besleme voltajını, iletişim arayüzlerini, termal özellikleri, montaj boyutlarını ve koruma fonksiyonlarını değerlendirin.
Çok yüksek dinamik performans, olağanüstü düzgün hareket veya sürekli hız kontrolü gerektiren uygulamalar için geleneksel bir servo motor da değerlendirilmeye değer olabilir.
Özetle: Entegre kapalı döngü adım motoru, kompakt, geri bildirime dayalı hareket kontrolü sağlamak için adım motorunu, kodlayıcıyı ve sürücüyü tek bir ünitede birleştirir. Konumlandırma güvenilirliği, entegrasyonun basitliği ve kontrollü hareketin önemli tasarım öncelikleri olduğu durumlarda özellikle kullanışlıdır.
BESFOC Entegre Kapalı Çevrim Servo Motorlar Ürünler

|

|

|

|
|
|
|
|
|
|---|---|---|---|---|
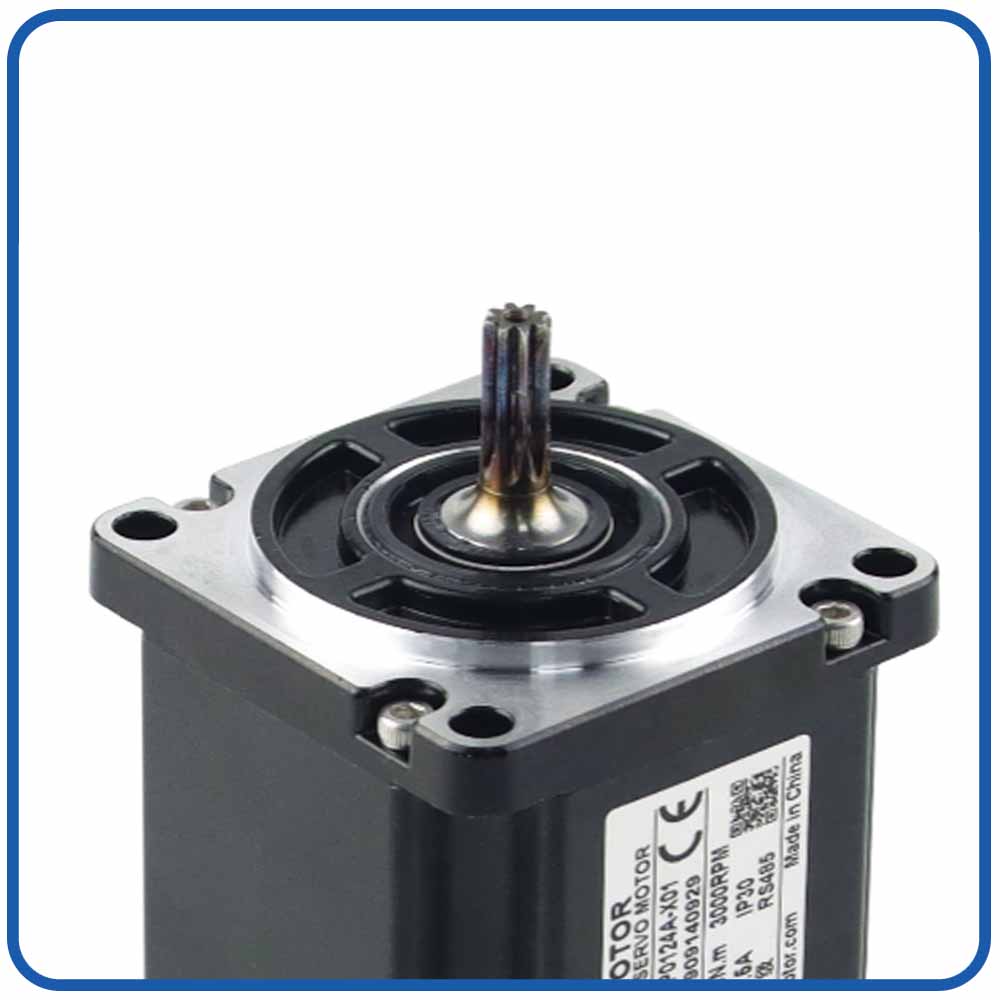
Şaft |
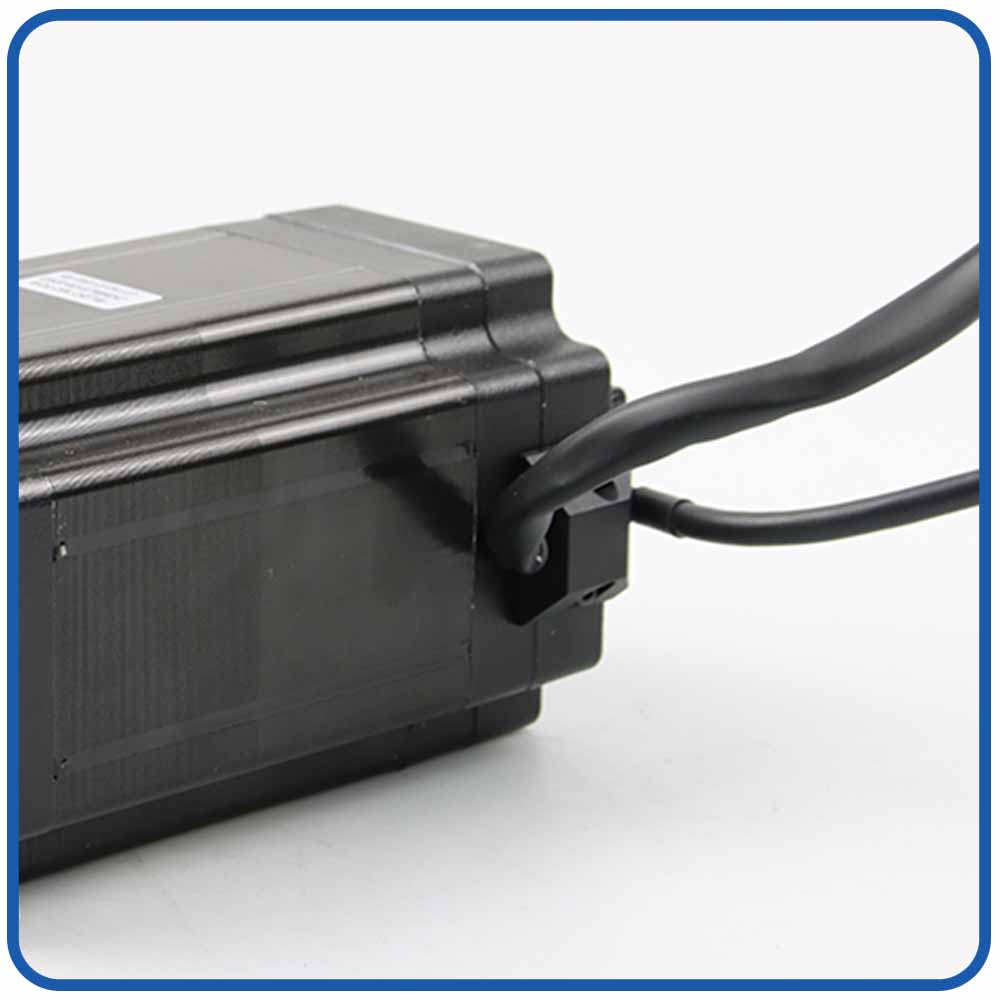
Terminal muhafazası |
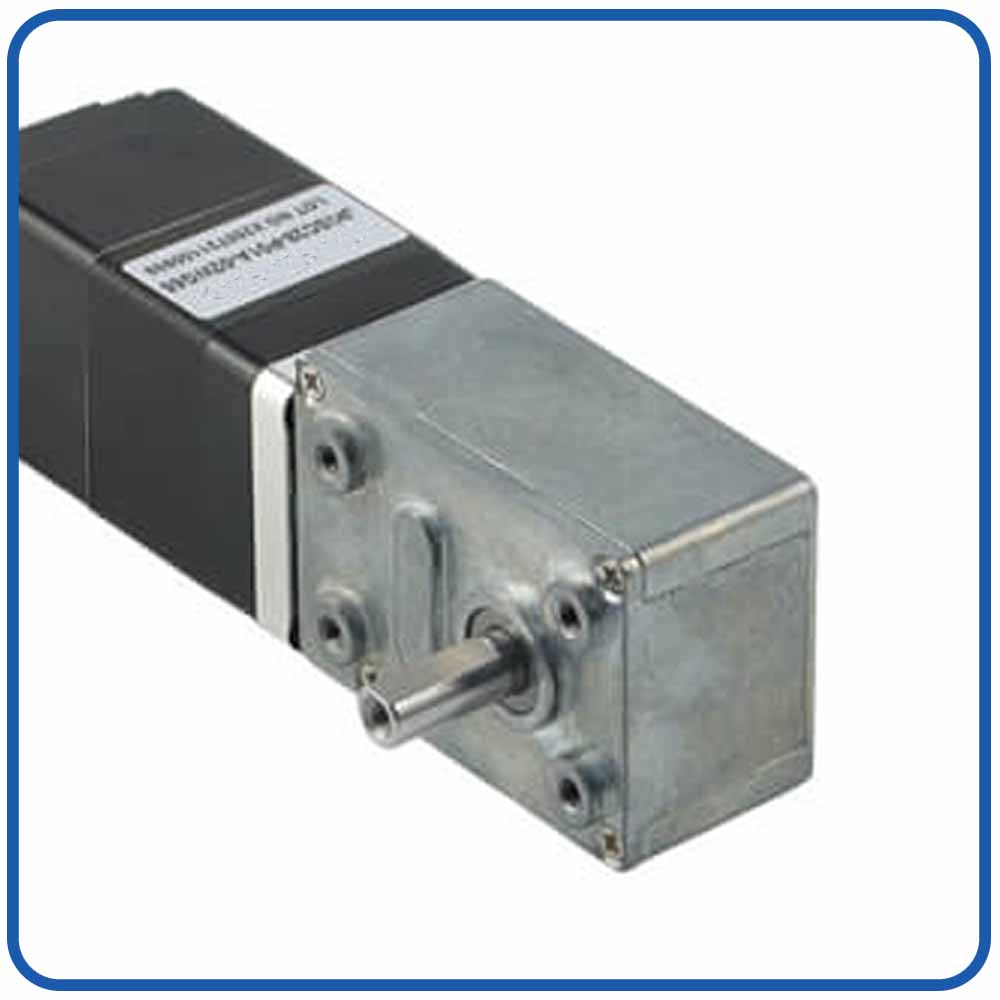
Sonsuz Şanzıman |
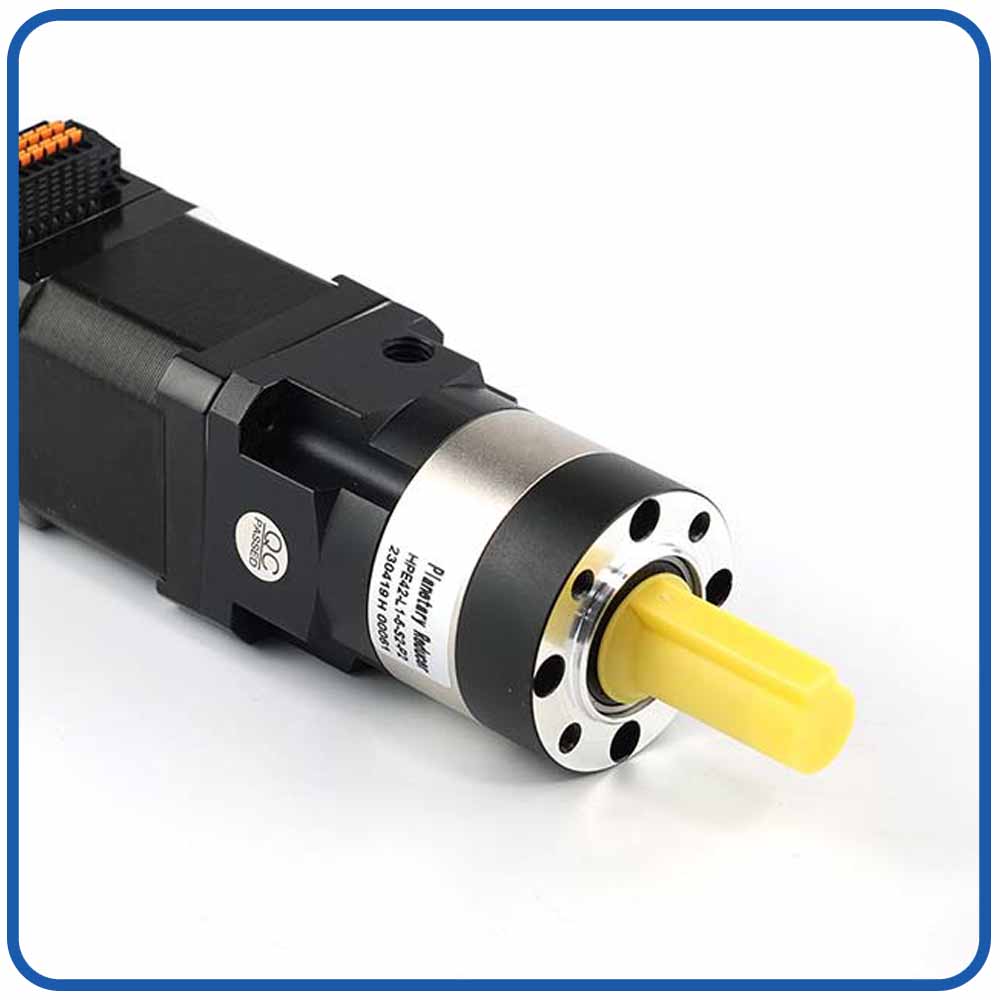
Planet Şanzıman |
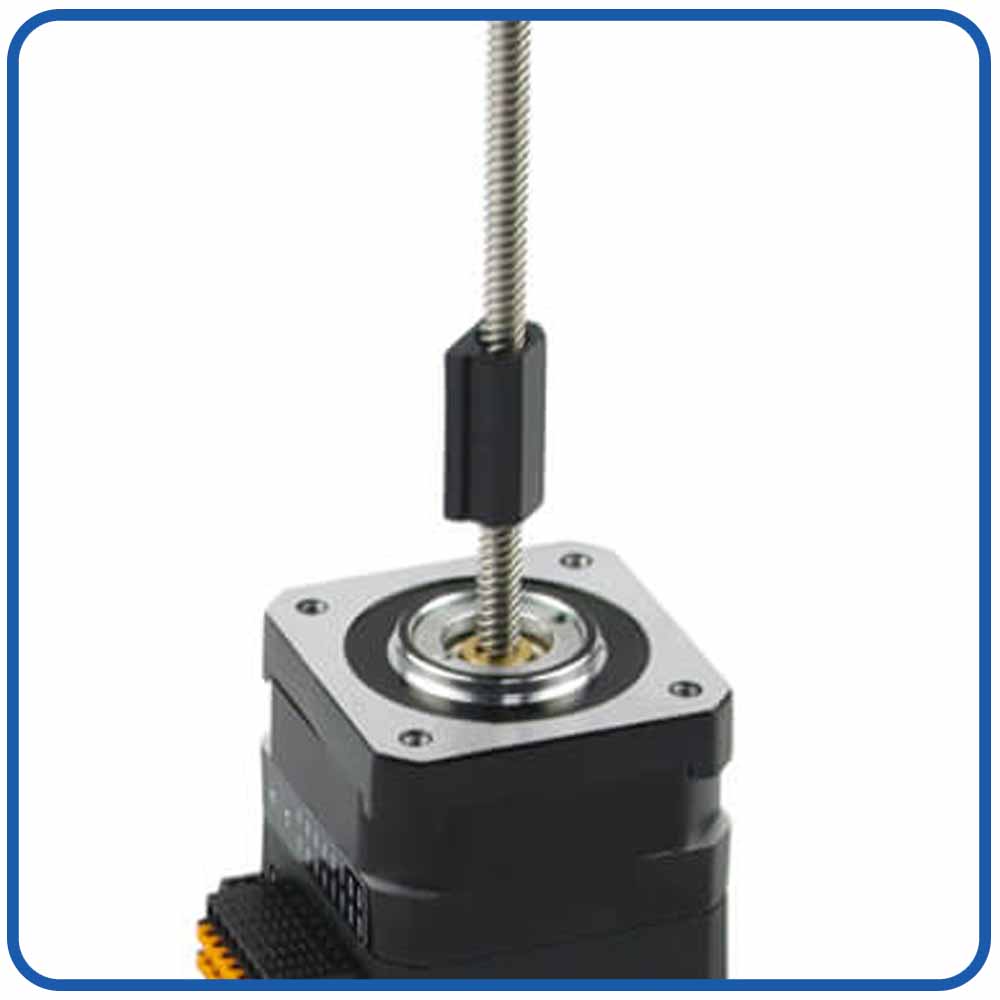
Kurşun Vida |
|
|
|
|
|
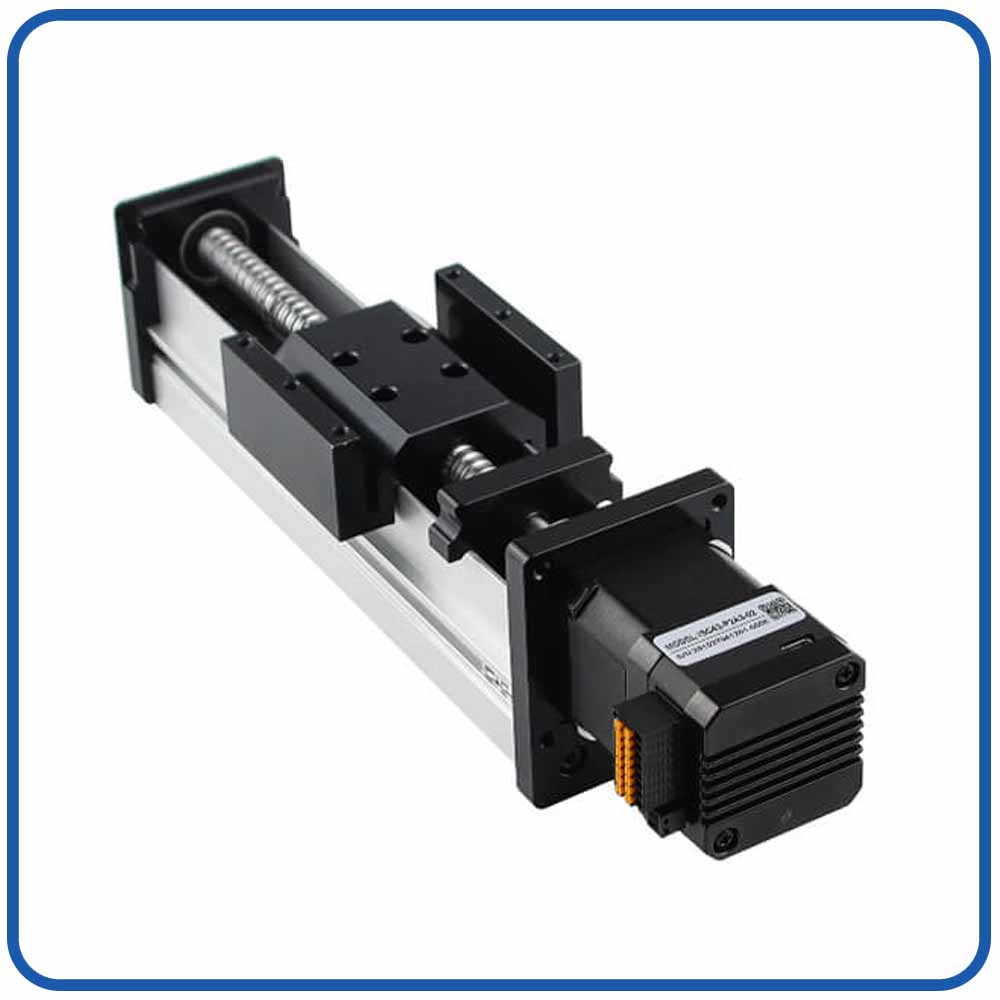
Doğrusal Hareket |
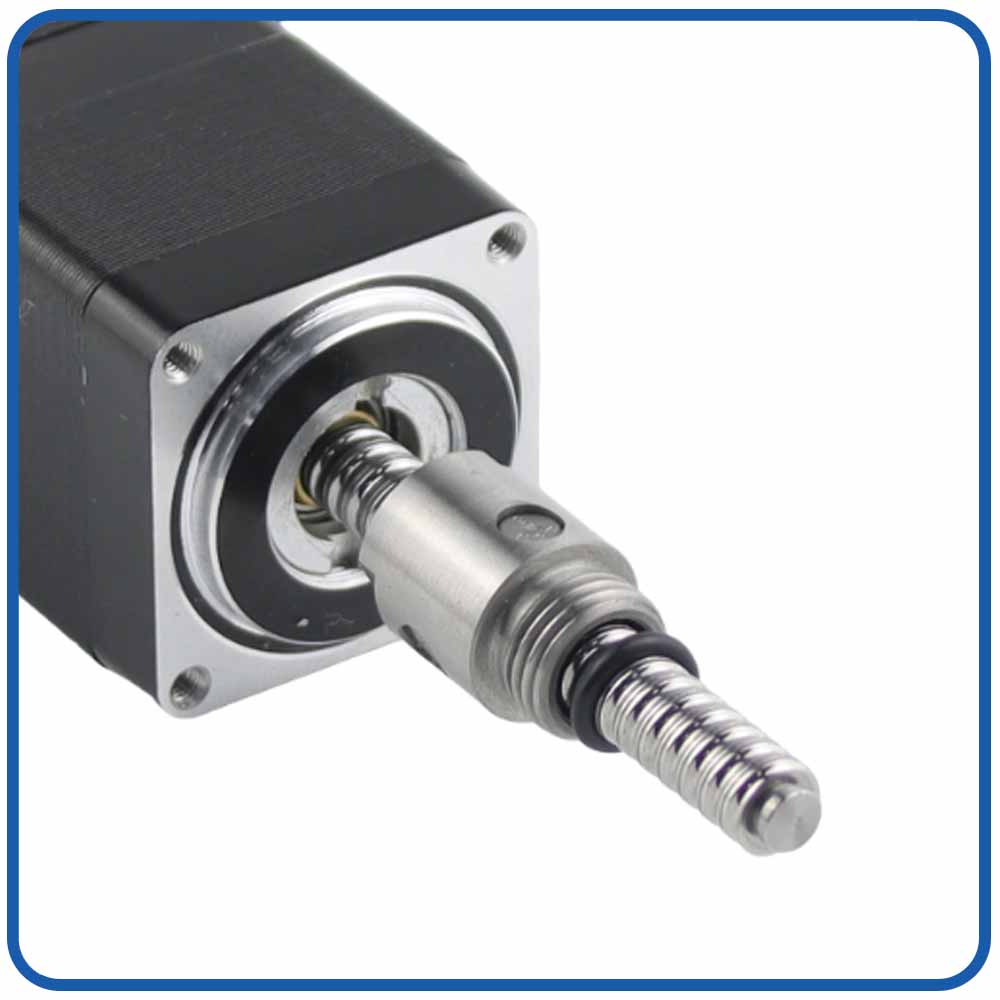
Vidalı |
Fren |
IP Seviyesi |
|
|
|
|
|
|
|---|---|---|---|---|---|
Alüminyum Kasnak |
Şaft Pimi |
Tek D Şaft |
İçi Boş Şaft |
Plastik Kasnak |
Vites |
|
|
|
|
|
|
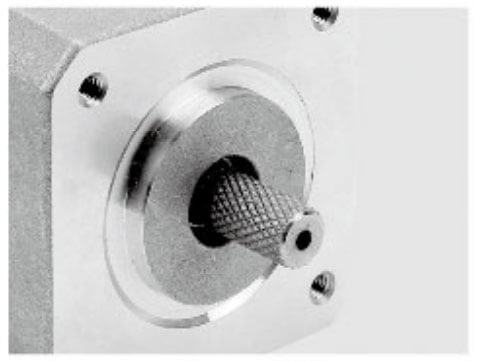
Tırtıllı |
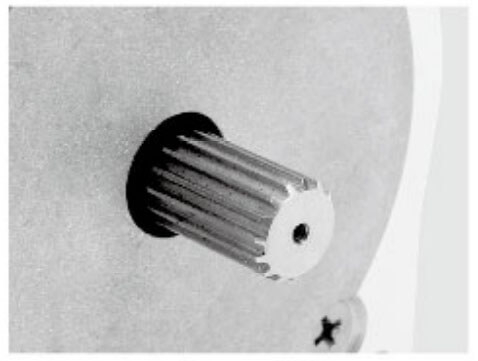
Azdırma Mili |
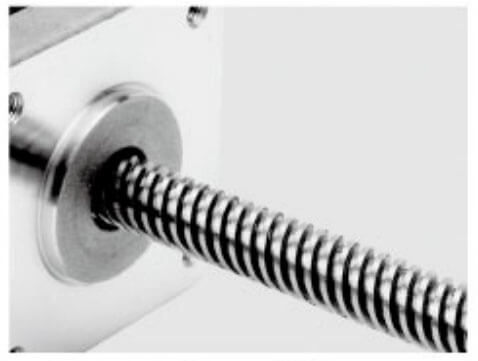
Vida Mili |
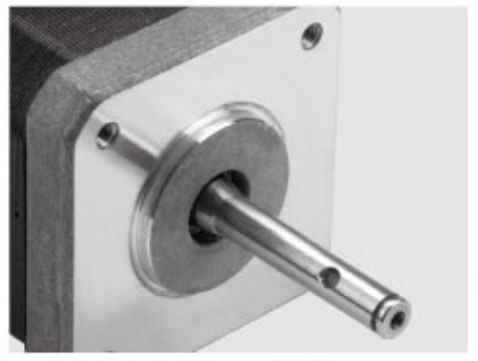
İçi Boş Şaft |
Çift D Şaft |
Kama yuvası |
Güvenilir konumlandırma, düzgün hareket ve verimli sistem entegrasyonu elde etmek için doğru motoru seçmek çok önemlidir. Entegre kapalı döngü adım motorları, açık döngü adım motorları ve servo motorlar endüstriyel otomasyon, tıbbi şırınga pompaları, robot teknolojisi ve hassas sıvı taşıma sistemlerinde yaygın olarak kullanılmaktadır. Ancak geri bildirim kontrolü, konumlandırma güvenilirliği, dinamik performans, maliyet ve entegrasyon gereksinimleri açısından farklılık gösterirler.
Bu farklılıkları anlamak, mühendislerin uygulamaları için en uygun motoru seçmelerine yardımcı olur.
Açık döngülü bir step motor, tipik olarak gerçek rotor konumunu doğrulamak için kodlayıcı geri bildirimi olmadan, elektrik komutlarına göre ayrı adımlarla hareket eder.
Uygun maliyetli tasarım: Genellikle daha az bileşen gerektirir.
Basit kontrol: Basit darbe ve yön komutlarıyla çalışır.
İyi tutma torku: Birçok sabit konumlandırma uygulaması için uygundur.
Kolay entegrasyon: Hareket kontrolörleri tarafından geniş çapta desteklenir.
Normalde ek geri bildirim olmadan atlanan adımlar tespit edilemez.
Aşırı yük altında senkronizasyon kaybedilebilir.
Güvenilir bir şekilde çalışması için yeterli tork marjı gerekir.
Tipik uygulamalar: Temel konumlandırma sistemleri, 3D yazıcılar, küçük CNC ekipmanı ve maliyete duyarlı otomasyon.
Bir servo motor, konum, hız ve torkun geri bildirime dayalı kontrolü için tasarlanmıştır. Servo sistemler, hızlı tepki veren, doğru hareket elde etmek için genellikle kodlayıcı geri bildirimini ve gelişmiş kontrol algoritmalarını kullanır.
Konfigürasyona bağlı olarak servo motor ayrı bir sürücü gerektirebilir veya entegre bir çözüm olarak mevcut olabilir.
Yüksek dinamik performans: Ani hızlanma ve yavaşlama için uygundur.
Geniş çalışma hızı aralığı: Zorlu hareket profillerini destekler.
Hassas geri bildirim kontrolü: Koordineli konumlandırma ve hız düzenlemesine olanak tanır.
Değişen yükler altında güçlü performans: Uygun boyutlandırıldığında ve ayarlandığında.
Daha yüksek sistem maliyetleri olabilir.
Genellikle daha fazla kurulum ve ayarlama gerektirir.
Sürücü mimarisine bağlı olarak ilave entegrasyon karmaşıklığı ortaya çıkarabilir.
Tipik uygulamalar: Endüstriyel robotlar, yüksek hızlı paketleme makineleri, CNC ekipmanı ve zorlu otomatik hareket sistemleri.
Özellik |
Açık Döngü Step |
Entegre Kapalı Döngü Step |
Servo Motorlu |
|---|---|---|---|
Konum geri bildirimi |
Tipik olarak hiçbiri |
Kodlayıcı geri bildirimi |
Geri bildirime dayalı kontrol |
Kaçırılan adım tespiti |
Genellikle mevcut değil |
Geri bildirim izleme yoluyla kullanılabilir |
Geri bildirim izleme yoluyla kullanılabilir |
Dinamik performans |
Ilıman |
Modele bağlı olarak orta ila yüksek |
Çoğunlukla yüksek |
Düşük hızlı konumlandırma |
Birçok uygulama için iyi |
Geri bildirimde iyi |
Sistem tasarımına ve ayarlamaya bağlıdır |
Sistem entegrasyonu |
Çoğunlukla ayrı bir sürücü gerektirir |
Motor, kodlayıcı ve sürücü entegre |
Ayrı veya entegre sürücü |
Maliyet |
Genellikle düşük |
Genellikle ılımlı |
Değişir, genellikle zorlu sistemler için daha yüksektir |
Şunlar için en uygun: |
Temel konumlandırma |
Kompakt, geri bildirime dayalı hareket kontrolü |
Yüksek performanslı dinamik hareket |
Gerçek performans motor özelliklerine, sürücü elektroniğine, kontrol ayarlarına ve mekanik tasarıma bağlıdır.
Tıbbi şırınga pompaları, kontrollü piston hareketi, istikrarlı düşük hızda çalışma, kompakt yapı ve güvenilir arıza izleme gerektirir.
Açık döngü adım motoru: Yönetilebilir yüklere ve hareket hatalarına yönelik ek önlemlere sahip, maliyete duyarlı sistemler için uygundur.
Entegre kapalı çevrim adım motoru: Kompakt entegrasyon ve enkoder tabanlı konum izlemenin öncelik olduğu durumlarda pratik bir seçim.
Servo motor: Uygulama zorlu dinamik performans, geniş hız aralığı veya gelişmiş hareket koordinasyonu gerektirdiğinde dikkate alınmaya değer.
Birçok kompakt şırınga pompası tasarımı için entegre kapalı devre adımlı motor, kontrol kapasitesi, sistem boyutu ve entegrasyon karmaşıklığı arasında yararlı bir denge sağlar.
Ancak motor konumlandırma doğruluğu sıvı dağıtım doğruluğunu otomatik olarak garanti etmez. Şırınga toleransları, piston sürtünmesi, vida boşluğu, sıvı basıncı ve kalibrasyon da değerlendirilmelidir.
Bir motor seçmeden önce şu temel faktörleri karşılaştırın:
Tork ve hız: Gerekli çalışma hızında mevcut torku doğrulayın.
Konumlandırma gereksinimleri: Kodlayıcı geri bildiriminin ve hata tespitinin gerekli olup olmadığını belirleyin.
Kurulum alanı: Motor boyutlarını, sürücü yerleşimini ve kablolama gereksinimlerini karşılaştırın.
Hareket profili: Hızlanmayı, yavaşlamayı ve sürekli çalışmayı değerlendirin.
Kontrol uyumluluğu: İletişim arayüzlerini ve kontrolör gereksinimlerini kontrol edin.
Bütçe ve karmaşıklık: Satın alma maliyetini entegrasyon çabası ve performans gereksinimlerine göre dengeleyin.
Açık çevrim adım motorları basit, maliyete duyarlı konumlandırma için uygundur. Entegre kapalı döngü kademeli motorlar, enkoder geri bildirimi ve kompakt sürücü entegrasyonu sağlayarak onları tıbbi şırınga pompaları ve sıvı taşıma sistemleri gibi uygulamalar için cazip hale getiriyor. Servo motorlar, yüksek dinamik performansın ve gelişmiş hareket kontrolünün gerekli olduğu durumlarda sıklıkla tercih edilir.
En iyi seçim uygulamanın torkuna, hızına, doğruluğuna, alanına ve kontrol gereksinimlerine bağlıdır. Mühendisler bu faktörleri birlikte değerlendirerek performans, güvenilirlik ve maliyet arasında doğru dengeyi sağlayan motoru seçebilirler.
Entegre kapalı döngü adım motoru, adım motorunu, konum geri besleme cihazını ve motor tahrik elektroniğini kompakt bir montajda birleştirir. Modele bağlı olarak iletişim arayüzlerini, programlanabilir hareket fonksiyonlarını ve ek koruma özelliklerini de içerebilir.
Bu mimari, kompakt tıbbi şırınga pompalarının tasarımını basitleştirebilir.
Geleneksel açık çevrim step motorlar, gerçek rotor konumunu doğrudan doğrulamadan komut verilen adımları yürütür. Uygulanan yük mevcut torku aşarsa, kontrol cihazı hatayı hemen tespit etmeden motor senkronizasyonunu kaybedebilir.
Kapalı döngü adım motoru, gerçek hareketi izlemek için bir kodlayıcıdan veya başka bir konum sensöründen gelen geri bildirimi kullanır. Sürücü, komut verilen konumu ölçülen konumla karşılaştırır ve motor çalışmasını kendi kontrol stratejisine göre ayarlar.
Şırınga pompaları için bu geri bildirim, konum izlemeyi, hareket tutarlılığını ve kaçırılan adım hatalarına karşı direnci iyileştirmeye yardımcı olabilir.
Ancak kapalı döngü kontrolü otomatik olarak doğru sıvı dağıtımını garanti etmez. Genel performans aynı zamanda şanzıman boşluğuna, vida ucu doğruluğuna, piston uyumluluğuna, şırınga boyutlarına, sıvı basıncına ve kontrol sisteminin kalibrasyonuna da bağlıdır.
Geleneksel motor sistemleri genellikle ayrı bir motor sürücüsüne, kodlayıcı arayüzüne ve ek kablolamaya ihtiyaç duyar. Entegre çözümler, temel bileşenleri tek bir montajda birleştirerek harici bağlantı sayısını azaltır ve ekipman yerleşimini basitleştirir.
Bu, özellikle bir şırınga pompasının taşınabilir bir tıbbi cihaza, çok kanallı bir infüzyon platformuna veya kompakt bir laboratuvar cihazına sığması gerektiğinde yararlı olabilir.
Başlıca avantajları şunlardır:
Azaltılmış harici sürücü alanı.
Basitleştirilmiş motor ve enkoder kablolaması.
Monte edilecek ve bağlanacak daha az ayrı bileşen.
Daha basit elektrik entegrasyonu.
Montaj süresinde ve sistem karmaşıklığında potansiyel azalmalar.
Entegre motorları değerlendirirken yine de komple montaj boyutlarını, konektör konumlarını, kablo bükülme yarıçapını, ısı dağıtımı gereksinimlerini ve bakım için erişilebilirliği doğrulamamız gerekir.
Çoğu şırınga pompası, uzun süreler boyunca küçük sıvı hacimleri sağlamak için düşük doğrusal hızlarda çalışır. Bu hızlarda tork tutarlılığı, titreşim ve şanzıman düzgünlüğü özellikle önem kazanır.
Kademeli motorlar ayrık konumlandırma yeteneği sağlarken, mikro adımlama komut çözünürlüğünü geliştirebilir ve belirli titreşim türlerini azaltabilir. Kapalı döngü geri bildirimi, konum izlemeyi ekler ve sürücünün yük bozukluklarına yanıt vermesine yardımcı olabilir.
Bununla birlikte, mikro adım çözünürlüğü mutlak konumlandırma doğruluğu ile aynı değildir. Ulaşılabilir sıvı dağıtım hassasiyeti tüm pompa seviyesinde doğrulanmalıdır.
Son derece düşük akış hızları gerektiren uygulamalar için mühendisler, yalnızca yüksüz motor özelliklerine güvenmek yerine, gerçek çalışma yükleri altındaki motor davranışını değerlendirmelidir.
Motor, şırınga pistonuna etki eden kuvvetlerin ve iletim sisteminin direncinin üstesinden gelmek için yeterli tork üretmelidir.
Yetersiz torka sahip bir motorun seçilmesi konum hatalarına, hareketin kesintiye uğramasına veya tutarsız dağıtıma neden olabilir. Tersine, gereksiz derecede büyük bir motor seçmek maliyeti, güç tüketimini ve termal yükü artırabilir.
Gerekli piston kuvveti, şırınga içindeki basınca, şırınganın iç çapına, piston ile hazne arasındaki sürtünmeye ve tahrik sistemindeki mekanik dirence bağlıdır.
Pratik bir değerlendirme şunları içermelidir:
Beklenen maksimum sıvı basıncı.
Çalışma aralığı boyunca piston conta sürtünmesi.
Şırınga üreticileri ve partileri arasındaki farklılıklar.
Kılavuz raylarda, yataklarda ve vida düzeneklerinde sürtünme.
Hızlanma veya mekanik yanlış hizalamanın neden olduğu ek kuvvet.
Yalnızca nominal koşullara dayanmak yerine, maksimum güvenilir çalışma yükünü değerlendirmemiz gerekir.
Tıbbi şırınga pompaları için bu, özellikle aynı platformun birden fazla şırınga boyutunu veya sıvı türünü desteklemesi gerektiğinde önemlidir.
Motorun dönme torku, bir kurşun vida, bilyalı vida veya başka bir aktarım mekanizması yoluyla doğrusal kuvvete dönüştürülür.
Mevcut doğrusal kuvvetin miktarı vida ucuna, iletim verimliliğine ve gerçek çalışma hızındaki motor torkuna bağlıdır.
Daha küçük bir vida ucu genellikle daha fazla mekanik avantaj ve motor devri başına daha ince doğrusal yer değiştirme sağlar. Ancak aynı piston hareketini elde etmek için daha fazla motor devri gerekir.
Daha büyük bir vida ucu daha hızlı doğrusal harekete izin verir ancak aynı çıkış kuvveti için daha fazla tork gerektirir.
Bu nedenle, entegre bir kapalı çevrim step motor seçerken, motoru ve şanzımanı komple bir sistem olarak değerlendirmeliyiz.
Bir motorun tutma torku, şırınga pompası motorunun seçilmesi için yeterli bir temel değildir.
Step motor torku genellikle dönme hızı arttıkça azalır. Mevcut tork aynı zamanda besleme voltajına, sargı özelliklerine, sürücü akımına ve kontrol ayarlarına da bağlıdır.
Üreticinin tork-hız eğrisini gözden geçirmeli ve motorun tüm çalışma aralığı boyunca gerekli gücü koruyabildiğini doğrulamalıyız.
Uygun bir seçim, aşırı ısı oluşturmadan beklenen yük değişimleri, ivme, mekanik sürtünme ve eskime etkileri için yeterli marjı sağlamalıdır.
Motorun fiziksel boyutları pompanın muhafazasını, iç düzenini, montaj yapısını ve taşınabilirliğini doğrudan etkiler.
Genel seçim hususları arasında motor şasi boyutu, gövde uzunluğu, şaft çapı, montaj deliği düzeni, konnektör yönü ve elektrik bağlantıları için gereken alan yer alır.
Taşınabilir bir cihaz için daha küçük bir motor çekici olabilir, ancak kompakt boyutlar gerekli tork, termal performans veya konumlandırma stabilitesinden önce gelmemelidir.
Kompakt bir motor, tıbbi cihazın tamamının termal sınırları dahilinde çalışmalıdır. Sınırlı havalandırma ve diğer elektronik bileşenlere yakınlık, ısının dağıtılmasının zorluğunu artırabilir.
Motor modellerini karşılaştırırken şunları incelememiz gerekir:
Nominal akım ve güç tüketimi.
Sargı sıcaklığı sınırları.
İzin verilen çalışma sıcaklığı.
Montaj yüzeyinden ısı transferi.
Sürekli görev performansı.
Gerçekçi yükler altında sıcaklık artışı.
Entegre bir motor, genel sistem ayak izini azaltabilir ancak tahrik elektroniği de ısı üretir. Bu nedenle komple düzeneğin termal özellikleri dikkate alınmalıdır.
Tutarlı piston hareketi için mekanik hizalama kritik öneme sahiptir.
Motor şaftı, kaplin ve vida tertibatı arasındaki yanlış hizalama sürtünmeyi artırabilir, titreşime neden olabilir, yatak aşınmasını hızlandırabilir ve yükte mevcut olan etkin torku azaltabilir.
Montaj sağlamlığını, kaplin uyumluluğunu, vida hizalamasını, yatak desteğini ve montaj erişimini doğrulamalıyız.
Yüksek hassasiyetli şırınga pompaları için, iletim sistemi genelindeki mekanik toleranslar, motorun nominal konumlandırma çözünürlüğü kadar önemli olabilir.
Kodlayıcı, kapalı çevrim kontrol sistemine konum bilgisi sağlar. Çözünürlüğü, geri bildirim sisteminin rotor hareketini ve konum sapmalarını algılama yeteneğini etkiler.
Ancak kodlayıcı çözünürlüğü tek başına nihai sıvı dağıtım doğruluğunu belirlemez.
Yüksek çözünürlüklü bir kodlayıcı, ayrıntılı rotor konumu geri bildirimi sağlayabilir, ancak şırınga pompasının çıkış doğruluğu aynı zamanda çeşitli mekanik ve sıvıyla ilgili faktörlere de bağlıdır.
Bunlar şunları içerir:
Kurşun vida kurşun doğruluğu.
İletim boşluğu.
Kaplin uyumu.
Şırınga haznesi boyut toleransları.
Piston contası deformasyonu.
Sıvının sıkıştırılabilirliği ve hapsolmuş hava.
Sıvı basıncındaki değişiklikler.
Kontrol döngüsü yanıtı ve kalibrasyon.
Örneğin, mekanik boşluk karşılık gelen piston hareketini geciktirirken, bir motor komut verilen açısal konumunu doğru bir şekilde izleyebilir. Benzer şekilde esnek bir sıvı yolu, sıvı akmaya başlamadan önce pistonun başlangıçtaki yer değiştirmesinin bir kısmını emebilir.
Sonuç olarak, motor konumlandırma performansı ve iletilen hacim doğruluğu ayrı ayrı değerlendirilmelidir.
Farklı entegre kapalı çevrim step motorlar, farklı geri bildirim ve hata işleme stratejileri kullanır.
Tıbbi şırınga pompası için motor seçerken, sürücünün aşırı takip hatasını tespit edip edemeyeceğini, bir alarm rapor edip edemeyeceğini, hareketi durdurup durduramayacağını veya tanımlanmış bir kurtarma prosedürünü başlatıp başlatamayacağını belirlememiz gerekir.
Uygun yanıt, tıbbi cihazın risk analizine ve amaçlanan işlevine bağlıdır.
Kritik sıvı dağıtımı için, tespit edilen konum hatası basitçe rutin bir hareket bozukluğu olarak ele alınmamalıdır. Pompa kontrolörünün motor alarmlarını teslimat izleme, arıza raporlama ve güvenli sistem yanıtıyla koordine etmesi gerekebilir.
Şırınga pompası gerekli hacimsel akış hızını karşılık gelen piston hızına çevirmelidir.
Bu ilişki şırınganın iç kesit alanına bağlıdır. Daha büyük bir şırınga, birim zaman başına aynı hacmi vermek için genellikle daha küçük bir şırıngadan farklı bir piston hızı gerektirir.
Bu nedenle motorun hız aralığı, şırınga boyutları ve şanzımanın devir başına doğrusal hareketi ile birlikte değerlendirilmelidir.
Bazı şırınga pompalarının geniş bir dağıtım hızı aralığında çalışması gerekir.
Düşük akış hızlarında sistemin titreşimi, sürtünmeden kaynaklanan yapışma-kayma davranışını ve piston hareketindeki küçük değişiklikleri en aza indirmesi gerekebilir.
Daha yüksek akış hızlarında motor, gerekli hızlanma ve kararlı durum hızını karşılarken yeterli torku da korumalıdır.
Uygun bir entegre kapalı çevrim step motor, yalnızca tek bir nominal hızda iyi performans göstermek yerine, gerekli aralıkta kararlı çalışma sağlamalıdır.
Motor hızındaki ani değişiklikler mekanik bozulmalara neden olabilir ve konum hatası olasılığını artırabilir.
Kontrollü hızlanma ve yavaşlama, motor ve şanzımanın hareket komutlarındaki değişikliklere aşamalı olarak yanıt vermesini sağlayarak bu etkilerin azaltılmasına yardımcı olur.
Entegre sürücünün yapılandırılabilir hızlanma profillerini, yumuşak hız geçişlerini ve uygun hareket sınırlarını destekleyip desteklemediğini incelemeliyiz.
Son derece tutarlı sıvı dağıtımı gerektiren uygulamalar için hareket profilleri, gerçek şırınga, iletim ve sıvı yolu kullanılarak doğrulanmalıdır.
Entegre bir kapalı döngü step motor, şırınga pompasının ana kontrol cihazıyla etkili bir şekilde iletişim kurmalıdır.
Uygun arayüz, cihaz mimarisine, kontrol gereksinimlerine, kablolama kısıtlamalarına ve entegrasyon stratejisine bağlıdır.
Ortak seçenekler arasında darbe ve yön kontrolü, UART, RS-485, CAN tabanlı arayüzler ve uygun motor modellerinde endüstriyel Ethernet protokolleri bulunur.
Darbe ve yön kontrolü, konum ve yön komutlarının basit bir yöntemini sağlar.
Pompa kontrolörünün doğrudan hareket komutları oluşturması ve entegre motor sürücüsünün yerel kapalı döngü kontrolünü gerçekleştirmesi uygun olabilir.
Mühendisler giriş voltajı uyumluluğunu, maksimum darbe frekansını, elektriksel izolasyonu, zamanlama gerekliliklerini ve alarm sinyalizasyonunu doğrulamalıdır.
Seri veya ağ tabanlı arayüzler parametre konfigürasyonunu, durum izlemeyi, diyagnostiği ve birden fazla motorun koordineli kontrolünü destekleyebilir.
Çok kanallı şırınga pompaları için iletişim yetenekleri sistem yönetimini basitleştirebilir ve arıza raporlamanın merkezileştirilmesine yardımcı olabilir.
Ancak sıradan hareket kontrolü iletişimi ile güvenlikle ilgili kontrol için gerekli işlevler arasında ayrım yapmalıyız. Tam uygulama ilgili gereklilikleri desteklemediği sürece, standart bir iletişim arayüzünün sertifikalı bir güvenlik fonksiyonu sağladığı varsayılmamalıdır.
Bir motor modelini sonlandırmadan önce, kontrol yazılımının ve iletişim protokolünün gerekli işletim fonksiyonlarını desteklediğini doğrulamalıyız.
Bunlar şunları içerebilir:
Konum ve hız komutları.
Hızlanma ve yavaşlama ayarları.
Konum geri bildirimi ve takip hatası izleme.
Motor kontrolü etkinleştirir ve devre dışı bırakır.
Alarm ve arıza raporlama.
Parametre depolama ve yapılandırma.
Güç kesintisinden sonra kurtarma davranışı.
Devreye alma ve bakım için teşhis.
Açık belgeler ve erişilebilir yapılandırma araçları, ürün geliştirme sırasında entegrasyon çabalarını önemli ölçüde azaltabilir.
Kompakt tıbbi cihazlarda genellikle elektrik gücü ve mevcut soğutma alanı konusunda katı sınırlamalar vardır.
Entegre motorun güç gereksinimleri sarma akımına, besleme voltajına, çalışma hızına, mekanik yüke ve sürücü konfigürasyonuna bağlıdır.
Aşırı güç tüketen bir motor, pil gereksinimlerini artırabilir veya muhafazanın içinde istenmeyen ısı üretebilir.
Daha yüksek akım, motorun çalışma sınırları dahilindeki mevcut torku artırabilir, ancak aynı zamanda elektrik kayıplarını ve ısı üretimini de artırır.
Sürücü akımı, kabul edilebilir sıcaklık artışını korurken gerekli mekanik yükü karşılayacak şekilde yapılandırılmalıdır.
Mevcut en yüksek akım ayarının bir şırınga pompası için en iyi seçim olduğunu varsaymamalıyız.
Bazı şırınga pompalarının hareket durduğunda piston konumunu koruması gerekir. Diğerleri, hareketsizlik dönemleri sırasında motor akımının azaltılmasına izin verebilir.
Tutma akımının azaltılması güç tüketimini ve ısı üretimini azaltabilir, ancak aynı zamanda mevcut tutma torkunu da azaltabilir.
Uygun strateji, mekanik aktarıma, dış kuvvetlere, gereken konumun korunmasına ve istenmeyen piston hareketinin sonuçlarına bağlıdır.
Uygulamanın, güç kaybı veya diğer arıza koşulları altında güvenilir konum koruması gerektirdiği durumlarda, tasarımın uygun bir mekanik kısıtlamaya veya bağımsız olarak değerlendirilen başka bir çözüme ihtiyacı olabilir.
Yapılandırılmış bir karşılaştırma, mühendislerin uygun adayları belirlemesine ve kritik özellikleri gözden kaçırmaktan kaçınmasına yardımcı olur.
Seçim kriteri |
Ne değerlendirilmeli? |
Neden önemli? |
|---|---|---|
Motor torku |
Gerekli çalışma hızında tork |
Piston hareketi için yeterli kuvvet sağlar |
Motor boyutu |
Çerçeve boyutları, gövde uzunluğu ve montaj düzeni |
Mekanik uyumu belirler |
Kodlayıcı performansı |
Çözünürlük, geri bildirim doğruluğu ve hata tespiti |
Pozisyon izlemeyi destekler |
Hız aralığı |
Minimum ve maksimum çalışma hızları |
Gerekli teslimat oranlarını kapsar |
Hareket düzgünlüğü |
Mikro adımlama, akım kontrolü ve rezonans davranışı |
Titreşimi ve akış bozukluklarını azaltmaya yardımcı olur |
İletişim |
Darbe ve yön, seri veya ağ arayüzleri |
Denetleyici entegrasyonunu basitleştirir |
Termal performans |
Mevcut ayarlar, sıcaklık artışı ve görev döngüsü |
Güvenilir sürekli çalışmayı destekler |
Koruma fonksiyonları |
Arıza tespiti, alarmlar ve kurtarma davranışı |
Sistem düzeyinde hata işlemeyi destekler |
Mekanik uyumluluk |
Şaft, kaplin, vida ve montaj hizalaması |
Sürtünmeyi ve iletim hatalarını azaltır |
Dokümantasyon |
Teknik çizimler, kontrol kılavuzları ve test verileri |
Geliştirmeyi ve doğrulamayı hızlandırır |
Aday motorları aynı çalışma koşullarıyla karşılaştırmalıyız. Yük, hız veya görev döngüsü için farklı varsayımların kullanılması yanıltıcı karşılaştırmalara yol açabilir.
Ayrıca ayrıntılı tork-hız eğrilerini, enkoder spesifikasyonlarını, iletişim dokümantasyonunu, termal verileri ve mekanik çizimleri doğrudan üreticiden talep etmek de faydalıdır.
Bazı yaygın seçim hataları mühendislik maliyetlerini artırabilir veya son pompanın performansını tehlikeye atabilir.
Tutma torku, motorun sabit durumdayken belirtilen koşullar altında dönmeye direnme yeteneğini tanımlar. Çalışma sırasında mevcut olan torku belirlemez.
Üreticinin tork-hız verilerini kullanmalı ve gerçek yük profilini değerlendirmeliyiz.
Enkoder çözünürlüğü konum geri besleme sisteminin yalnızca bir parçasıdır. İletim hataları, piston sürtünmesi, sıvı basıncı ve kalibrasyon, iletilen nihai hacmi önemli ölçüde etkileyebilir.
Sistem düzeyinde testler hâlâ önemini koruyor.
Bir motor, uzun süreli çalışma sırasında kabul edilebilir sıcaklık sınırlarını aşarken gerekli tork spesifikasyonunu karşılayabilir.
Termal testler gerçek muhafazayı, montaj düzenini, ortam sıcaklığını ve çalışma görev döngüsünü yansıtmalıdır.
Boşluk, motor yönündeki bir değişiklik ile şırınga pistonunun buna karşılık gelen hareketi arasında bir gecikmeye neden olabilir.
Bu özellikle pompanın sık sık başlatma-durdurma döngüleri, geri dönüşler veya küçük artımlı hareketler gerçekleştirmesi durumunda geçerlidir.
Uygun mekanik performansa sahip bir motor, eğer arayüzü veya kontrol fonksiyonları ana kontrolörle eşleşmezse yine de önemli miktarda ilave entegrasyon çalışması gerektirebilir.
Arayüz uyumluluğu tasarım sürecinin başlarında doğrulanmalıdır.
Motorun nominal performansı, pompanın iletilen hacim doğruluğunu bağımsız olarak belirleyemez.
Tamamlanan sistem temsili şırıngalar, sıvılar, akış hızları, basınçlar ve çevre koşulları kullanılarak test edilmelidir.
Kompakt tıbbi şırınga pompaları için doğru entegre kapalı devre step motorun seçilmesi, tork, hız, geri bildirim performansı, mekanik entegrasyon, termal davranış ve kontrol uyumluluğunun dengeli bir şekilde değerlendirilmesini gerektirir.
Entegre kapalı devre tasarımı, sürücü mimarisini basitleştirebilir, harici kablolamayı azaltabilir ve konum izlemeyi geliştirebilir. Bu özellikler, kontrollü doğrusal hareket ve güvenilir hareket performansı gerektiren kompakt tıbbi cihazlar için onu değerli bir seçenek haline getiriyor.
Ancak motor seçimi her zaman şırınga pompasının mekanik ve sıvı dağıtım gereksinimleriyle başlamalıdır. Seçilen motor, çalışma hızı aralığında yeterli tork sağlamalı, mevcut muhafazaya sığmalı, gerekli kontrol arayüzünü desteklemeli ve sürekli çalışma sırasında kabul edilebilir termal performansı korumalıdır.
En önemlisi, doğru motor konumlandırması otomatik olarak doğru sıvı dağıtımını garanti etmez. Vida mekanizması, şırınga, piston, sıvı yolu, algılama sistemi ve kontrol yazılımının tümü nihai sonuca katkıda bulunur.
Bu faktörleri birlikte değerlendirerek ve tüm sistemi gerçekçi çalışma koşulları altında doğrulayarak mühendisler, kompakt tasarımı, tutarlı hareketi ve güvenilir şırınga pompası performansını destekleyen entegre bir kapalı döngü step motor seçebilirler.
Entegre kapalı döngü adım motoru, adım motorunu, kodlayıcıyı ve motor sürücüsünü tek bir düzenekte birleştirir. Kodlayıcı geri bildirimi, sürücünün gerçek motor konumunu izlemesine ve komut verilen hareketten sapmaları tespit etmesine olanak tanır; bu da onu, kontrollü piston hareketi ve güvenilir konum izleme gerektiren kompakt tıbbi şırınga pompaları için uygun hale getirir.
Entegre kapalı çevrim adım motorları konum geri bildirimi, kompakt kurulum ve basitleştirilmiş kablolama sağlar. Bu özellikler, ekipman üreticilerinin güvenilir hareket kontrolüne sahip, yerden tasarruf sağlayan şırınga pompaları geliştirmesine yardımcı olur. Gerçek sıvı dağıtım doğruluğu hâlâ şırıngaya, iletim mekanizmasına, sıvı basıncına ve sistem kalibrasyonuna bağlıdır.
Motor torku seçiminde piston sürtünmesi, sıvı basıncı, şırınga çapı, iletim verimliliği, vida ucu ve gerekli çalışma hızı dikkate alınmalıdır. Mühendisler motorun tork-hız eğrisini değerlendirmeli ve beklenen maksimum çalışma yükü altında yeterli tork marjını sağlamalıdır.
Gerekli kodlayıcı çözünürlüğü konumlandırma gereksinimlerine, iletim tasarımına, şırınga boyutlarına ve hedef dağıtım performansına bağlıdır. Daha yüksek kodlayıcı çözünürlüğü, geri bildirim ayrıntı düzeyini artırabilir ancak otomatik olarak daha yüksek sıvı dağıtım doğruluğunu garanti etmez. Pompanın tamamı temsili çalışma koşulları altında doğrulanmalıdır.
Açık döngülü bir adım motoru tipik olarak kodlayıcı geri bildirimi olmadan çalışır, bu nedenle genellikle kaçırılan adımları doğrudan tespit edemez. Kapalı döngü adım motoru, konum sapmalarını izlemek ve motor çalışmasını ayarlamak için geri bildirimi kullanır. Bu, motor ve sürücü uygun şekilde boyutlandırıldığında ve yapılandırıldığında hareket güvenilirliğini artırabilir.
Evet. Düşük akışlı dağıtım sistemlerinde kontrollü düşük hızlı hareketi ve tekrarlanabilir konumlandırmayı destekleyebilirler. Performans, motor torkuna, sürücü ayarlarına, şanzıman sürtünmesine, geri tepmeye, şırınga özelliklerine ve sıvı yolu uyumluluğuna bağlıdır. İstenilen akış hızında test yapılması önemlidir.
Modele bağlı olarak arayüzler darbe ve yön girişlerini, UART, RS-485, CAN tabanlı iletişim veya endüstriyel Ethernet protokollerini içerebilir. Mühendisler, motoru şırınga pompası denetleyicisine entegre etmeden önce arayüzü, elektrik gereksinimlerini, komut işlevlerini ve teşhis yeteneklerini doğrulamalıdır.
Kodlayıcı geri bildirimi, komut verilen ve gerçek motor hareketi arasındaki sapmaların tespit edilmesine yardımcı olur. Sürücüye bağlı olarak sistem çalışmayı ayarlayabilir veya konum hataları yapılandırılmış limitleri aştığında bir hata bildirebilir. Tıkanma veya sızıntı gibi sıvı yolu sorunlarını tespit etmek için hâlâ ek izlemeye ihtiyaç duyulabilir.
Şırınga pompası doğruluğu, motor konumlandırmasına, vida ucu doğruluğuna, mekanik boşluğa, piston sürtünmesine, şırınga toleranslarına, sıvı basıncına, sıvı sıkıştırılabilirliğine, sıkışan havaya ve kalibrasyona bağlıdır. Güvenilir performans, yalnızca motor özelliklerine güvenmek yerine sıvı dağıtım sisteminin tamamının değerlendirilmesini gerektirir.
Önemli hususlar arasında motor boyutları, çalışma hızında mevcut tork, enkoder performansı, sürücü arayüzü, termal yönetim, montaj hizalaması, iletim boşluğu ve arıza raporlama yer alır. Tamamlanan pompa aynı zamanda performans doğrulamasından ve geçerli tıbbi cihaz güvenliği ve risk değerlendirmelerinden de geçmelidir.


