

Views: 0 Author: Site Editor Publish Time: 2026-10-19 Origin: Site


In summa, eligens ius motorium gradatim clausus-lopam integratum ad scoparum medicarum antonomasticam compactam requirit, torquem aestimare, celeritatem operandi, feedback encoder, fidem collocandi, et spatium institutionis. Integrant motores stepper clausus-lopos, motor stepper, encoder, et agitator in unum compactum unit, adiuvans meliorem motum temperantiae et systematis integrationem simpliciorem. Pro certo fluido partus, fabrum etiam considerare debet transmissio backlash, lectio friction, pressionis fluidi, effectus scelerisque, et ratio calibrationis. Per adaptationem motorum specificationum ad sentinarum requisita, medici instrumenti artifices constantiorem positionem, integrationem efficientem, ac liquidum tractantem effectum constantem consequi possunt.
Foedus medicinae clystere soleatus requirit certum fluidum partus, motus stabilis imperium, integratio mechanica compacta, et operatio diuturna certa. Motricium rectum eligens essentiale est ad conservandas rates fluentes constantes, accurate dosing, et in applicationibus medicinae constanti- tudines. Inter solutiones motus moderationis praesto, motor gradarius clausus integratus praebet compositionem practicam positionis accurationis, temperationis torques, et consilium spatii salutaris.
Sed non omnis motrix clauso-loop integrata stepper compactum ad sentinam clysterem medicam idonea est. Motricium lectio dependet a specificationibus clysteribus, rates fluxus requisiti, machinae machinae lineares coegi, condiciones operantes, interfaces imperium, et requisita salus. Machinatores aestimare debent has factores simul potius quam motorem eligentes in sola corporis magnitudine vel torque aestimari.
In hoc duce exploramus considerationes praecipuas ad eligendum motorem integrum clausurae stepperum ad pacta medicamina clysterem soleatus, ex vi et velocitate requisita ad feedback perficiendi, administrationem scelerisque, ac systema integrationem.
Antequam motorem eligendum, intelligere debemus quomodo sentinam clysterem convertat motum gyratorium in dispositionem linearis obsessionis.
Sinus typicus clystere consistit in mechanismo motore, transmissione mechanismo, cochleae plumbeae vel cochleae pilae, clystere possessor, rectoris agitator, et systematis electronic imperium. Motor mechanismum transmissionis rotat, quae praeceps progrediens celeritate moderata movet. Haec obsessio liberata determinat quantitatem fluidi.
Requiritur motor effectus in pluribus applicationis parametris:
Magnitudo Syringe: Diversae diametri clysteres diversos fluidos volumina pariunt in eodem fundamento obsessionem.
Requiritur fluunt rate: Superiores rates partus plerumque velociores motus praeceps requirunt.
Viscositas fluida: humores viscosi plures maiorem vim requirere possunt ad ratem partus scopo conservandam.
Backpressure: Resistentia in Tubingae, acus, catheters, et alia inferiora elementa afficit vim quae ad movendum praeceps requiritur.
Resolutio positio: Small-volubilis traditio satis tenuis et iterabilis auctor motus requirit.
Durationem operans: Operatio continua maiora postulata in administratione scelerisque motrice et mechanica constantia.
Hi parametri fundamenta electionis motoris constituunt. Pactum clystere sentinam ad applicationes laboratorias low-fluentes dispositas habere potest valde diversa requisita ab systemate infusione medicorum, quod fluidum per periodos extensos liberare debet.
Involucrum igitur sentinae operantem definire debemus antequam exempla singula motoria comparet.
An stepper clausus-loop integratus motor est motus temperantiae machinae quae stepper motorem, encoder et motorem coegi in unum compactum componit. Utitur positione opiniones ad monitorem actuum motum mobilem, et eius operationem adaptando, cum situs actualis a positione imperata differt.
Comparatus cum motore aperto-loop gradatim tradito, gradarius motorius clausus integratus errores positionis deprehendere potest, periculum gressuum omissi minuere, et motum firmitatis mutandis oneribus emendare.
Integrum clauso-loop stepper motor typice operatur per tres partes principales:
Stepper Motor
Mutationes electricas pulsus in motum gyrativum continentem. Praecisa operatio gradatim fundatae aptam facit ad applicationes positiones quae motum iterabilem requirunt.
Encoder
Ipsam opinionem motoris metitur et opiniones praebet ad systema temperandum. Secundum consilium, encoder potest etiam celeritatem vigilantiam et positionem erroris deprehensio sustinere.
Integrated Motor Coegi
Mandata motus accipit, currentem motorem moderatur, motum imperatum cum feedback comparat, et operationem motoriam adaequat secundum rationem sui consilii.
Gubernator statum vel motum mandat motori.
Auriga integrata ambages agit motores ad rotationem producendam.
Encoder metiatur situm motorem actualem.
Auriga comparat locum ipsum cum imperio imperato.
Si deviatio fiat, ratio moderandi clausa-lopsorum operationem motricium in suis facultatibus accommodat.
Haec mechanismus opiniones adiuvat motricium conservandum imperatum motum fidelius sub variis oneribus.
Maximus: Clausa potestate ansam omnem errorem positionis vel cautionis absolutam non tollit. Effectus pendet ab encoder, algorithmo regere, transmissione mechanica, onere et conformatione systematis.
Improved positioning reliability: Encoder feedback adiuvat deviationes deprehendere inter imperata et actu motoria positio.
De consilio pacto: Integrati electronici necessitatem minuunt pro motoribus separatis et adiunctis wiring.
Melior responsio onus: Coegi respondere potest mutationibus in onere mechanico intra fines suos coercere.
Reducitur periculum inobservata vestigia omisit: Positiones feedback adiuvat ut motus errores cognoscant qui ratio aperta-loop deprehendere non potest.
Simplicior ratio integrationis: Pauciores singularum partium institutionem reducere et multiplicitatem wiring reducere possunt.
Potentia melioris industriae efficientiae: Quaedam exempla current secundum condiciones operativas possunt accommodare, secundum eorum consiliorum potestatem.
Medical Syringe Pumps
Sustinet motus praecipiti moderati ad partum fluidum. Accuratio actualis dosing etiam pendet a dimensionibus clysteribus, mechanicis tradendis, pressuris et calibratiis systematis.
Robotics et Automated Handling
Praebet locum moderatum pro actuatoribus pactis, machinas eligo et locum, et apparatum automatum.
Laboratorium et Analyticum Equipment
Motus iterabilem dat in sample tractandis, dispensandis, ac subtilioribus systematibus positis.
Industriae Automation
Sustinet actus lineares, apparatum inspectionis, systemata conventus automatum, aliaque applicationes motus moderati exigentes.
Integra clausa-loop stepper motor consideranda est, cum application tua postulat:
Repetita positioning et feedback-fundatur error deprehensio.
Certus motus sub mutandis onera mechanica.
Pactum motor et agitator conventus.
Simplicior electrica wiring et institutionem.
Motus celeritas moderata et frequentes compositiones adaptationes.
Cum exemplar excerpendo, aestimare torques, celeritas torques perficiendi, solutionem encoder, copiam intentionum, communicationum communicationis, notas scelerisque, dimensiones ascendendi, functiones tutelae.
Ad applicationes quae exigunt altissimas dynamicas res, motus eximie lenis, seu continuum velocitatem imperandi postulans, institutio servo motori etiam aestimare valet.
In summa: Gradivus motrices clausae integratae componit stepper motorem, encoder, et aurigam in una unitate ut pacta, motus substructio potestate provideat. Praecipue utilis est cum positione firmitatis, integrationis simplicitatis, et motus moderati potiores consiliorum momenti sunt.
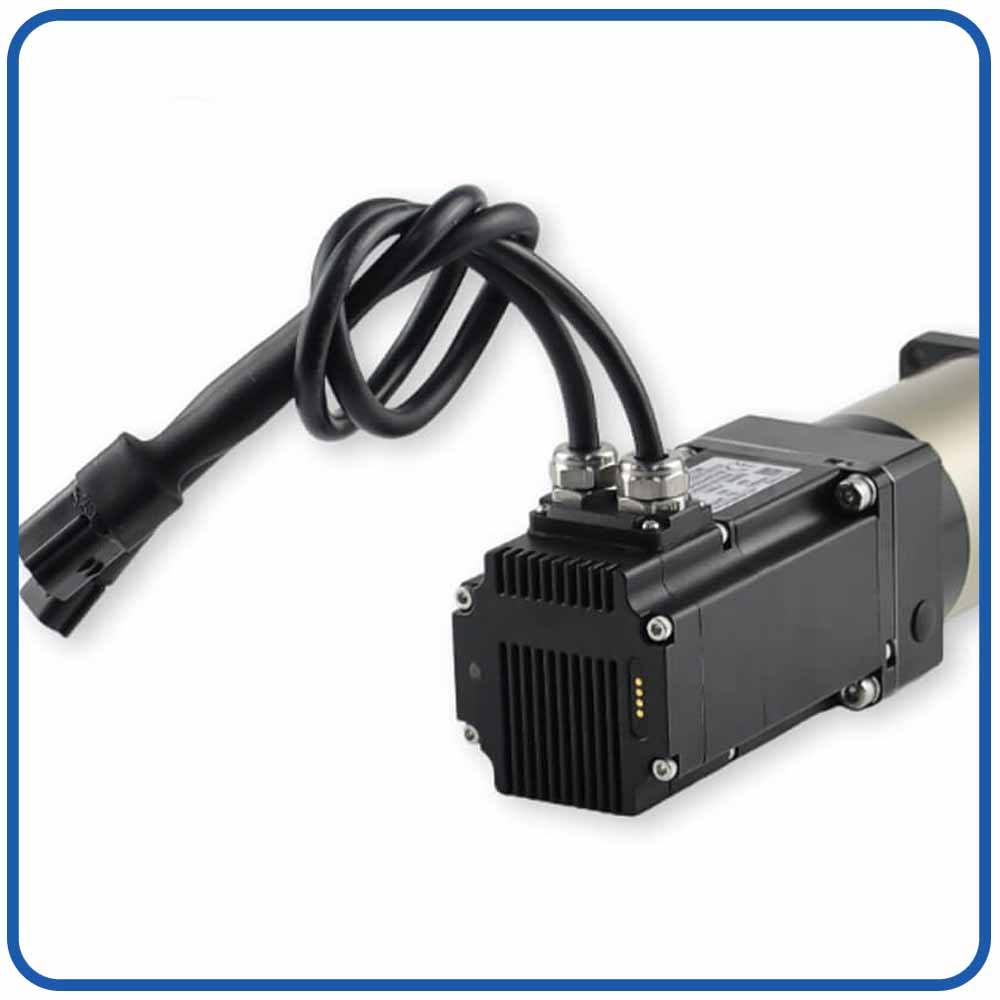
BESFOC Integrated Clausa servo Motors Products

|

|

|

|
|
|
|
|
|
|---|---|---|---|---|
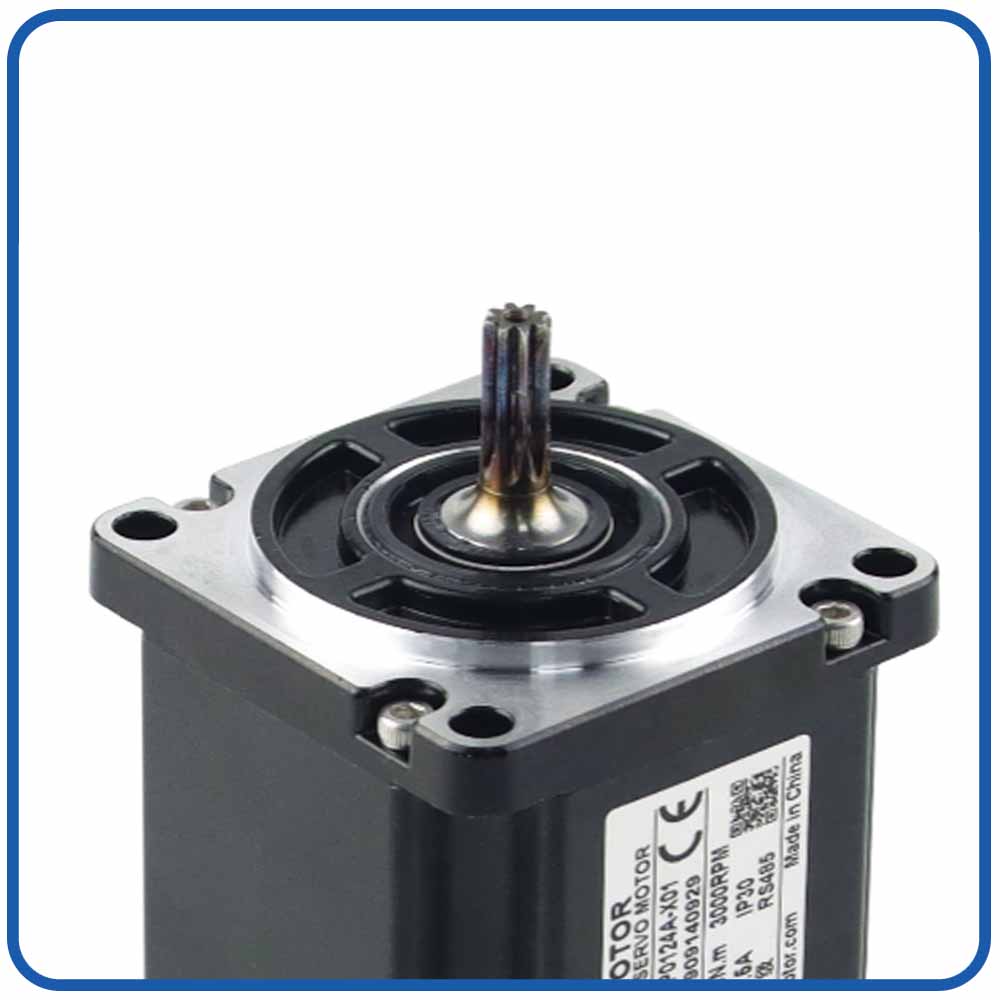
Shaft |
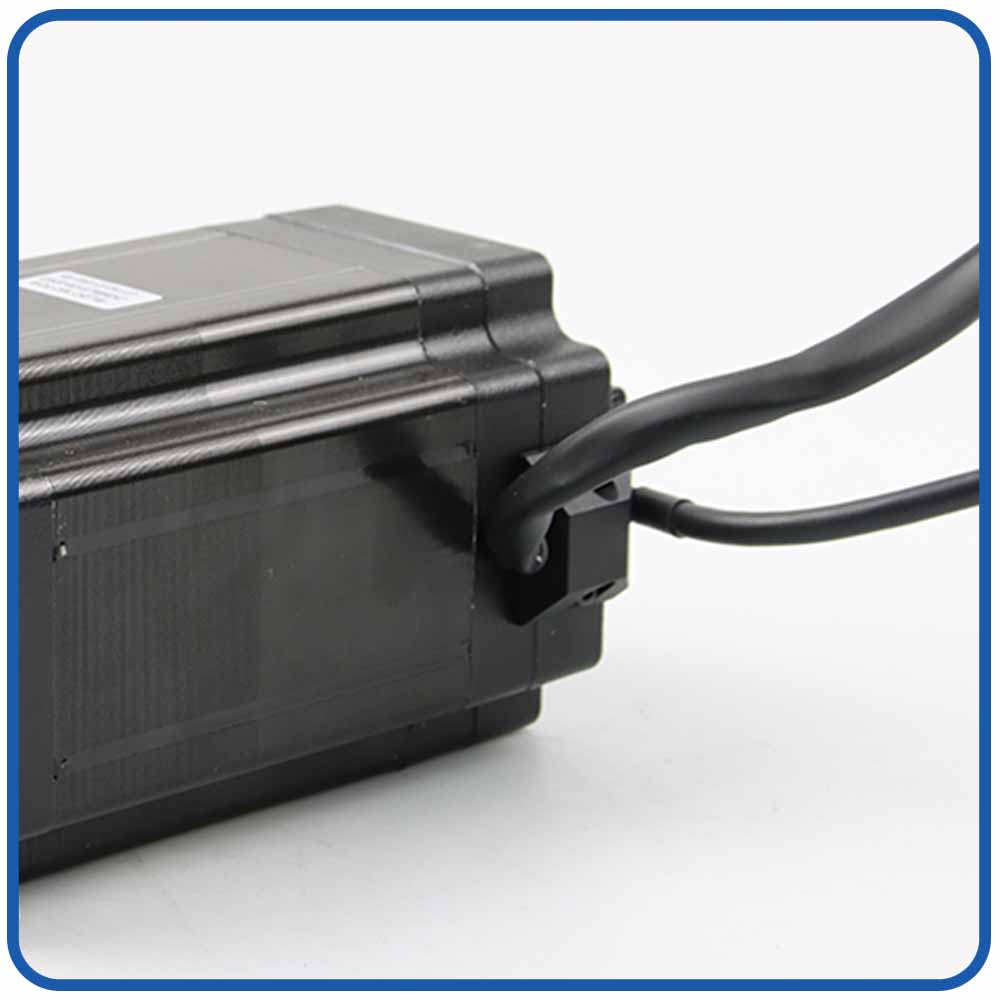
Terminatio habitationi |
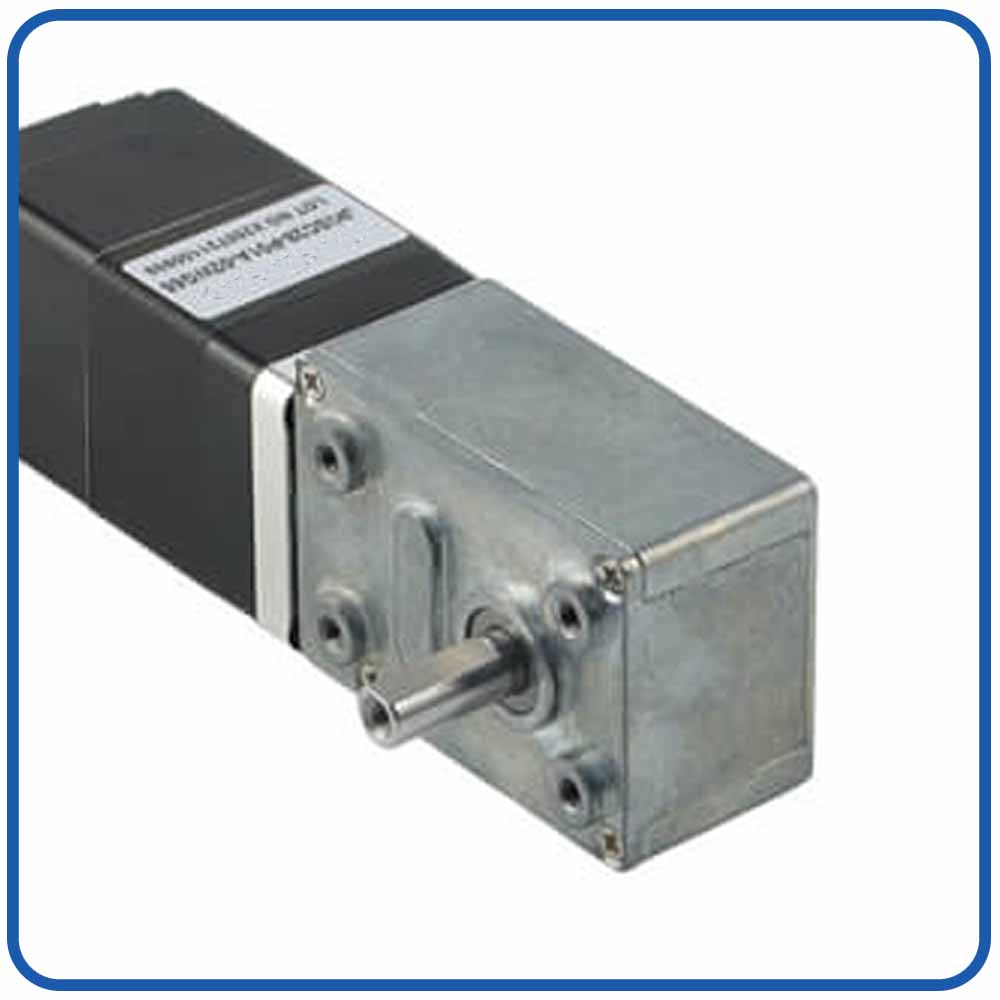
Vermis Gearbox |
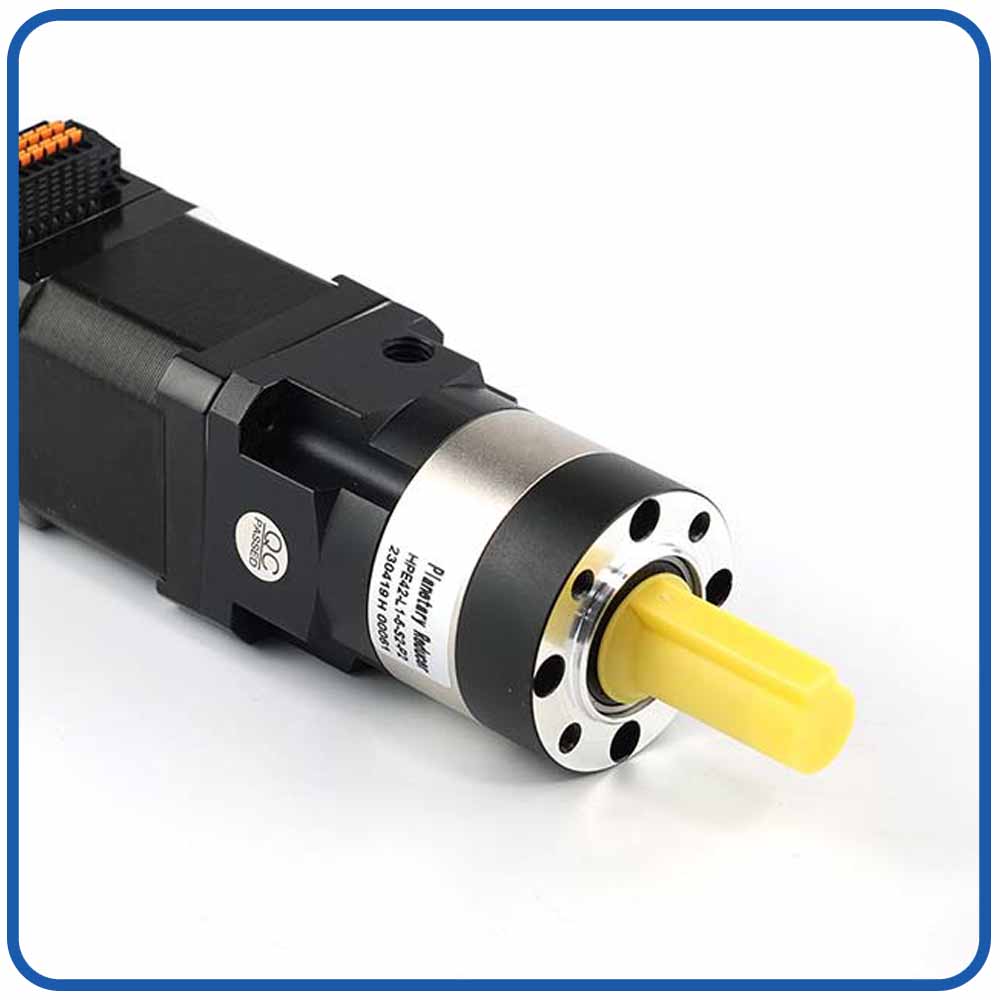
Planetarius Gearbox |
plumbum stupra |
|
|
|
|
|
Linearibus Motion |
Ball Screw |
Fregit |
IP-Level |
|
|
|
|
|
|
|---|---|---|---|---|---|
Aluminium Pulley |
Shaft Pin |
Una D Shaft |
cava Shaft |
Plastic Pulley |
Apparatus |
|
|
|
|
|
|
Knurling |
Hobbing Shaft |
stupra Shaft |
cava Shaft |
Duplex D Shaft |
Keyway |
Motricium rectum eligens essentiale est ad obtinendum certa positione, motu leni, et integratione systematis efficiente. Integrant motores gradatim clausus ansarum, motores gradatim aperti, et motores servo- rum late utuntur in automatione industriae, antliae medicae clystere, roboticae, et subtilius systemata liquida tractandi. Sed differunt in feedback potestate, positione commendatio, dynamica effectus, sumptus, et integratio requisita.
Has differentias intellegentes adiuvat fabrum motorem aptissimum ad suas applicationes eligere.
Motor aper-loop stepper in gradibus discretis secundum praecepta electrica movet, typice sine encoder opiniones ut quin rotor positionem actualem.
Sumptus efficax consilium: Fere pauciores partes requirit.
Simplex imperium: Opera pulsus directio et directio imperat.
Aureus bonus tenens: Apta multis applicationibus stationariis positionibus.
Facilis integratio: Late motus moderatoris sustinetur.
Non potest Northmanni deprehendere desiderari gradus sine additional feedback.
Amittere synchronisation sub nimio onere.
Satis requirit Aureus margine ad operandum certo.
Applicationes typicae: Systemata fundamentalia positionum, 3D impressorum, parva CNC apparata, et automatatio-sensitiva sumptus.
A servo motore ordinatur ad feedback secundum imperium positionis, velocitatis et torques. Servo systemata communiter encoder opiniones utuntur et algorithmorum moderatio provecta ad motum responsurum, accurate perficiendum.
Secundum configurationem, motor servo motor exactorem separatum requirere vel solutionem integratam praesto esse potest.
Princeps dynamicus effectus: Idoneus ad accelerationem celeritatis et retardationis.
Lata celeritas operandi range: subsidia motus perfiles postulantes.
Praecisa feedback imperium: ordinate disponit positioning et celeritatem expers.
Fortis effectus sub mutandis oneribus: Cum mediocri ac suavi.
Sit altioris ratio costs.
Saepe plus habeat et hitur.
Integrationem adiectivam intricationem inducere potest ex architectura coegi fretus.
Applicationes typicae: Industriae robots, machinis machinarum machinarum summus celeritas, CNC armorum, et systemata motum automatum postulans.
Feature |
Open-Loop Stepper |
Integrated Clausa-Loop Stepper |
Servo Motor |
|---|---|---|---|
Position feedback |
De more nemo |
Encoder feedback |
Feedback-fundatur imperium |
Desiderari-gradus deprehensio |
Plerumque unavailable |
Praesto per feedback magna |
Praesto per feedback magna |
Dynamic perficientur |
Moderatus |
Moderari ad excelsum, secundum exemplar |
Saepe princeps |
Celeritas humilis-positioning |
Bonum multis applicationibus |
Bonum cum feedback |
Dependet ratio consilio et tuning |
Systema integrationis |
Saepe requirit separatum exactoris |
Motor, encoder et agitator integratur |
Separatum vel integratum coegi |
Pretium |
Vulgo humilis |
Fere moderari |
Variatur, saepe altius ad systemata exigenda |
Aptissima for |
Basic positioning |
Foedus, motus feedback-fundatur imperium |
Summus perficientur motus dynamic |
Actualis effectus a specificationibus motoriis dependet, electronicas abigere, occasus moderari, et consilium mechanicum facere.
Medicae clystere soleatus requirunt motum praeceptorem moderatum, operationem humili velocitatis stabilis, constructionem compactam, et certa culpa vigilantia.
Aperto-loop stepper motor: Apta systemata cost-sensitiva cum oneribus tractabilibus et additis remediis ad motum errorum electronicum.
Integrated stepper clausus-loop motor: Electio practica cum integratio compacta et encoder-substructio positio vigilantia sunt prioritates.
Servo motore: Dignitas considerans cum applicatio postulat exigendi dynamicam actionem, magnae celeritatis amplitudo vel motus coordinatio provecta.
Multis consiliis compactis clysterem sentinam designat, gradatim motrix integrata clausa-lopam praebet proportionem utilem inter facultatem moderandi, amplitudinem systematis, et complexionem integrationem.
Nihilominus, motor positionens accurate accurate traditio fluida automatice non spondet. Syringe tolerantiae, plutor friction, cochleae backlash, liquor pressus, et calibratio aestimanda sunt.
Ante motorem eligendum, haec elementa essentialia compara;
Torque et velocitas: Verifica torques praesto ad celeritatem operandi debitam.
Positio requisita: Decernite an opiniones encoder et errorem detectionis necessariae sint.
Spatium institutionis: Confer dimensiones motorias, collocationem exactoris, et wiring requisita.
Motus profile: acceleratio, retardatio et operatio continua.
Compatibility control: Perscriptio communicationis interfaces et moderatoris requisita.
Budget et complexionem: Libra emptio sumptus contra integrationem conatus et effectus necessarios.
Aperto-loop motores stepper aptiores sunt pro simplicibus, positio-sensitiva sumptus-sensitiva. Integrati clauso-loop motores motores encoder feedback addunt et compactam integrationem expellunt, easque alliciunt ad applicationes sicut medicae clystere soleatus et liquida systemata tractantia. Motores servi plerumque potiores sunt cum summus motus dynamicus effectus et motus moderatus essentiales sunt.
Optima electio pendet ex applicatione torques, celeritatis, accurationis, spatii, ac moderaminis requisita. His factoribus simul aestimandis, fabrum motorem eligere possunt qui rectam stateram agendi, fidem et sumptus tradit.
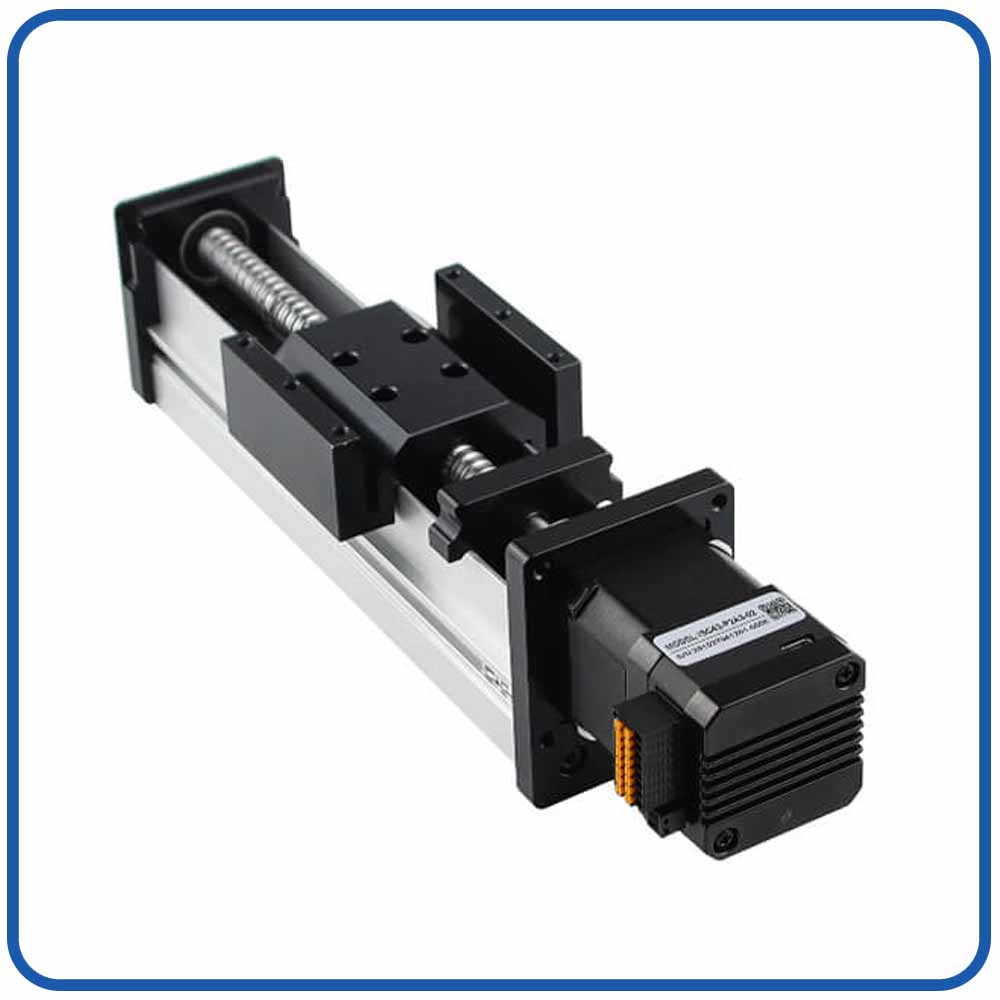
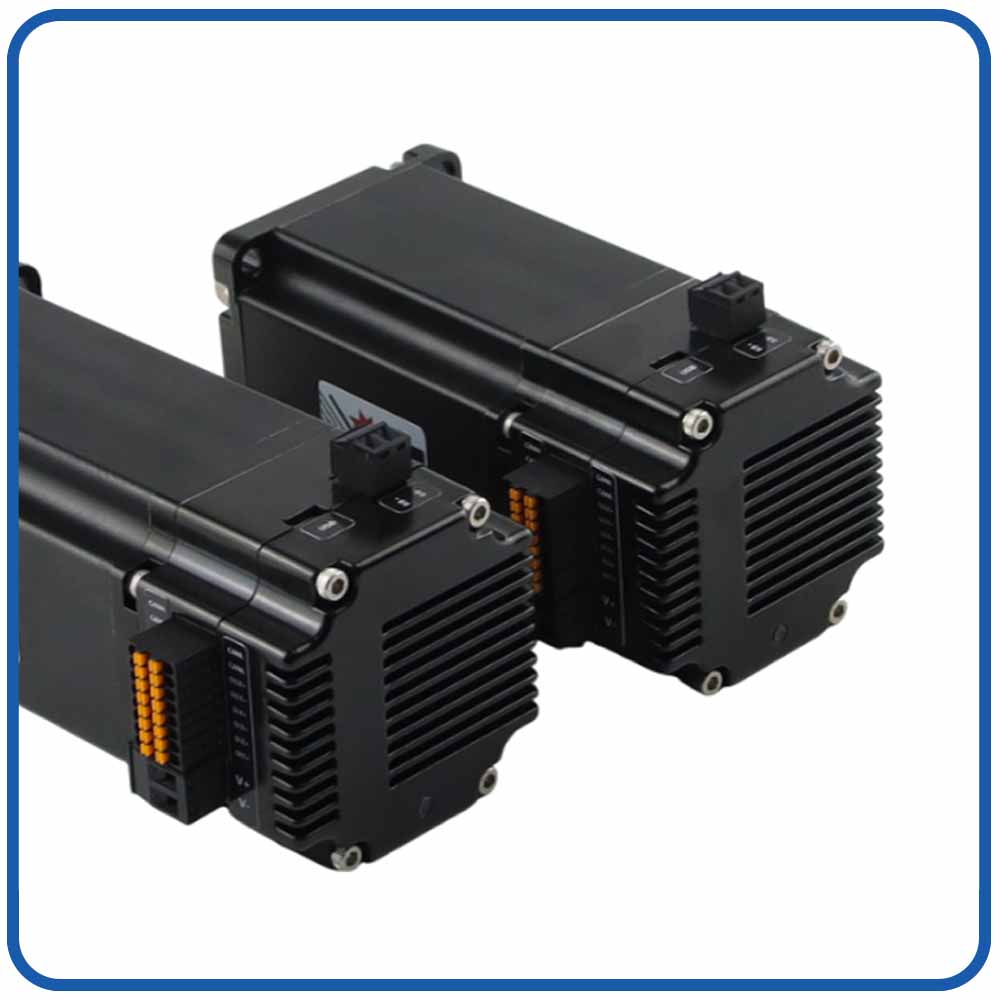
Stepper clausus-loop integratus motorem stepperum, positio feedback fabrica componit, et motor electronica in conventu pacto componit. Secundum exemplar, interfaces, motus programmabiles communicationis etiam incorporare potest et lineamenta tutelae additional.
Haec architectura simpliciorem reddere potest consilium pacti medici clysterem soleatus.
Traditional open-loop stepper motores imperata passibus exequuntur sine directe comprobatione actualis positio rotoris. Si onus applicatum excedens torques promptos excedit, motor synchronisationi carere potest sine moderatoris errore statim detecto.
A clauso-loop stepper motore utitur opiniones ab encoder vel alio positione sensoris ad motum actualem monitorem. Coegi comparat locum imperatam cum positione mensuratae et operationem motoriam aptat secundum suum regimen consilio.
Pro clystere soleatus, haec opiniones adiuvare possunt ad meliorem statum sequi, motum constantiae, et resistentiam ad errores gradatim fallendos.
Sed imperium clausum-lope non automatice traditio fluidi accurate spondet. Altiore effectus etiam pendet a backlash transmission, cochleae plumbi accuratio, praecipitatio obsequii, clysteres dimensiones, pressio fluida, et calibratio systematis temperantia.
Conventionales systemata motoria saepe separatum agitatorem motorem requirunt, interfaciem encoder et addito wiring. Solutiones integrae componunt key membra in unum conventum, reducendo numerum nexuum externorum et apparatum simpliciorem inducendo.
Hoc maxime prodesse potest cum sentinam clysterem aptare debet in machinam medicinalem portatilem, suggestum multi- canalem infusionem, vel instrumentum laboratorium compactum.
Praecipua utilitates complectuntur:
Reducitur externum coegi spatium.
Simplicior motor et encoder wiring.
Pauciora membra escendere et coniungere.
Simplicior integratio electrica.
Potentia reductiones in ecclesia temporis et systematis multiplicitate.
Cum motores integrales aestimandis, adhuc cognoscere debemus integras dimensiones conventus, positiones connectoris, funem flexionis radii, caloris dissipationis requisita, et accessibilitatem ad conservationem.
Multae clysteres soleatus operantur ad celeritates humiles lineares, ad liberandos volumina parva fluida per periodos extensos. In his velocitatibus, torques constantia, vibratio, ac transmissio levitas magni momenti facti sunt.
Stepper motores discretae positionis facultatem praebent, dum microstepping solutionis mandatum emendare potest ac quasdam vibrationis formas minuere. Clausa-loop feedback adiungit positionem vigilantiam et auxilium coegi potest respondere ad perturbationes onerandas.
Nihilominus, resolutio microstep non est eadem cum accuratione positionis absoluta. Partus fluidi impetrabilis praecisio in gradu sentinae integrae convalescere debet.
Ad applicationes quaerunt rates infimas influentes, fabrum motores mores aestimare sub oneribus actualibus operariis potius quam in sola specierum motoriis expositae confidere.
Motor sufficiens torques generare debet ad copias superandas in clystere magis ac resistentia systematis transmissionis agens.
Diligens motor cum insufficiens torque potest errores positio, motus intermissus, vel partus inconstans. Vice versa eligens motorem magnum superflue potest augere sumptus, consumptionem potentiae, et sarcinam scelerisque.
Potor requisita vis pressionis intra clysterem, internam clysterem diametri, attritionem inter praeceps et dolium, et resistentiam mechanicam in systemate agitante pendet.
A aestimationem practicam debet includit:
Maxime expectata fluida pressura.
Plunger sigillum attritum trans range operantem.
Variationes inter fabricatores clysterem et batches.
Frictio in duce cancellos, gestus, et cochleae conventus.
Addita vis accelerationis vel mechanicae misalignment causatur.
Maximum credibile onus operandi potius aestimare debemus quam in condicionibus nominalibus tantum freti.
Ad medicinam clysterem soleatus, hoc maxime interest, cum idem suggestum oportet multiplices clysteres magnitudinum vel fluidorum generum sustinere.
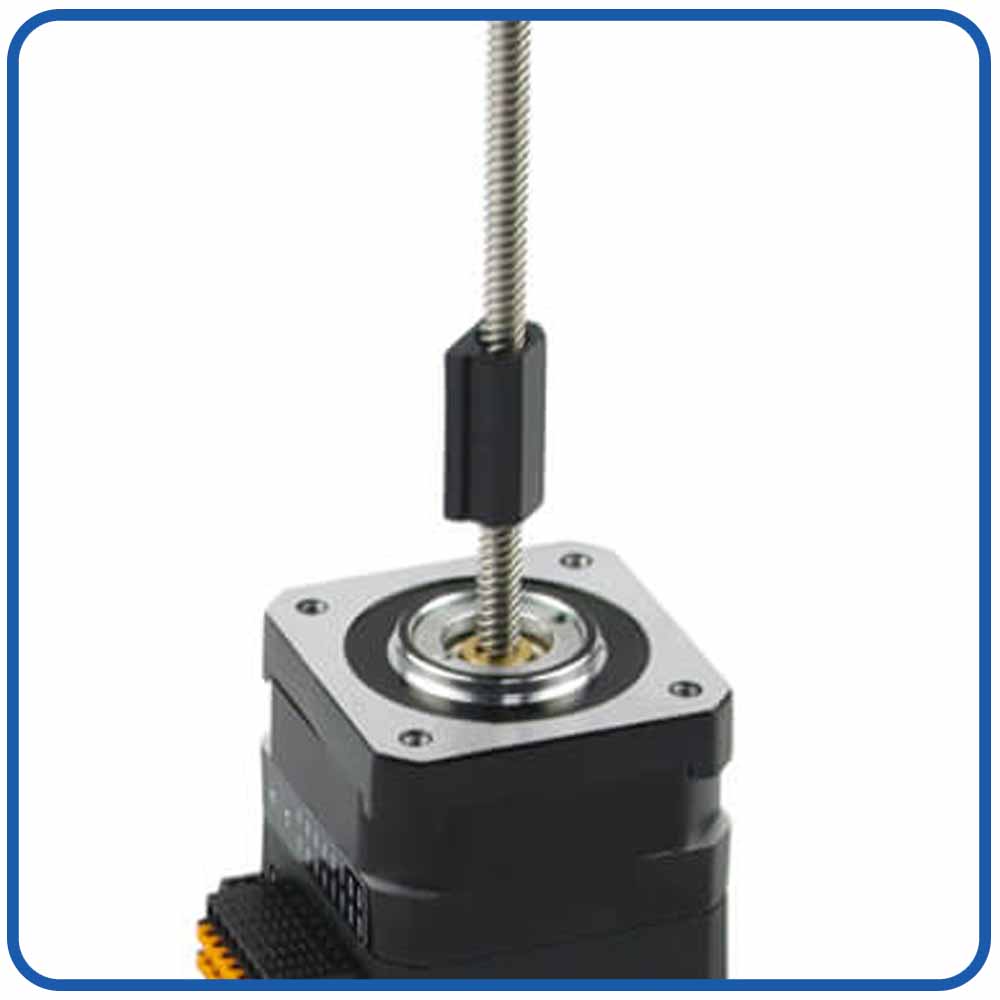
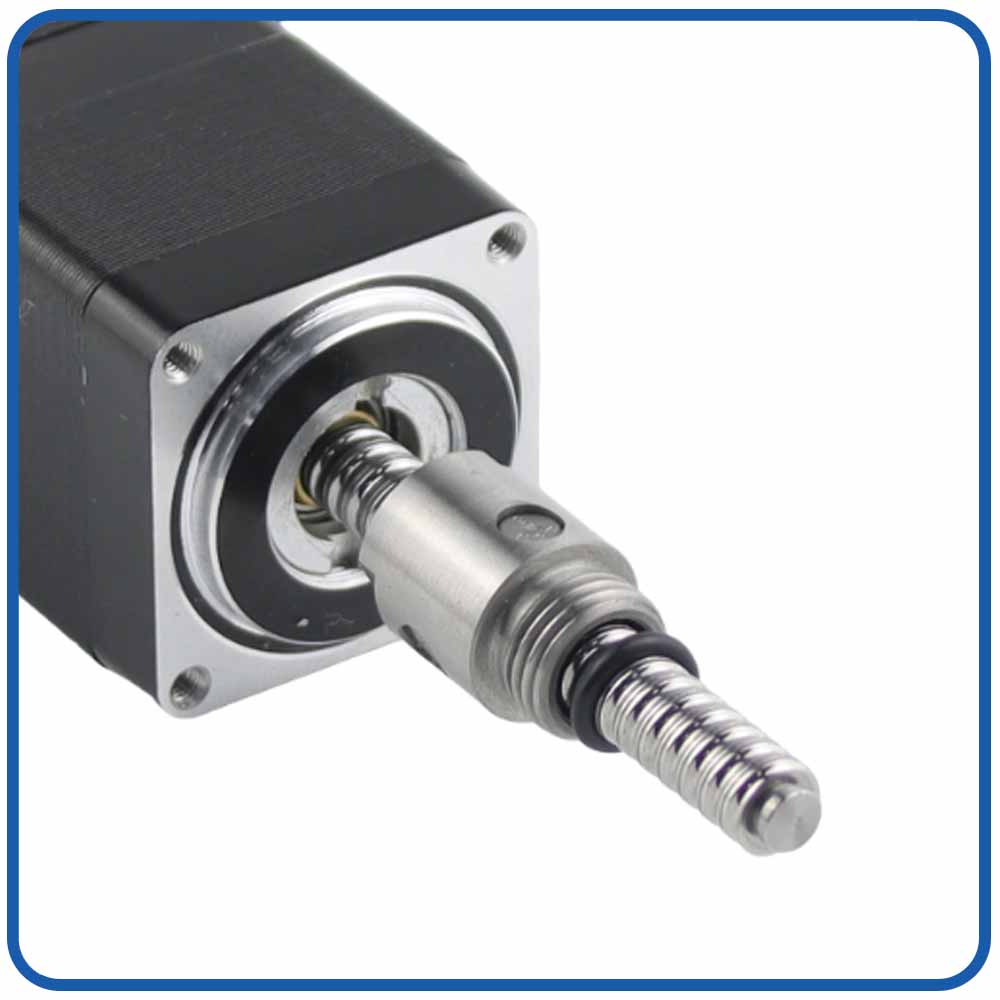
Aureus motoris gyratorius in vim linearem convertitur per cochleam plumbeam, cochleam pilam, vel aliam mechanismum transmissionis.
Copia vis linearis in promptu dependet a cochleae plumbi, efficientiae transmissionis, et torquis motoriis in actu operante.
Minor cochleae plumbi plerumque maiorem utilitatem mechanicam praebet et obsessio per motorem rotundum magis linearis. Sed etiam plures revolutiones motores requirit ut idem auctor peregrinationes consequatur.
Cochleae maior plumbi admittit motum velociorem linearem, sed maiorem torquem pro eadem vi output requirit.
Cum eligens motricem integralem clausuram stepper, ergo motorem et transmissionem ut systema completum aestimare debemus.
Aureus motricium tenens non est sufficiens fundamentum ad eligendum clysterem sentinam motorem.
Stepper torques motoris plerumque decrescit sicut celeritas gyratoria augetur. Aureus promptus etiam pendet a copia intentionum, notarum ambarum, currentium pellentium, et occasus moderandi.
Curvam torquem fabricatoris recensebimus et confirmamus motorem vim requisitam per range operativam integram tenere posse.
Apta lectio sufficientem marginem praebere debet expectatis oneris variationibus, acceleratione, frictione mechanica, et effectibus senescentibus sine nimio calore generando.
Dimensiones physicae motoris directe afficiunt clausuram sentinam, extensionem internam, structuram ascendentem, et portabilitatem.
Communes delectu considerationes includunt magnitudinem corporis motoris, corporis longitudinis, scapus diametri, exemplum emissarium, orientatio connectoris, et spatium necessarii ad nexus electricas.
Minor motor venustus potest esse pro fabrica portatili, sed dimensiones compactae non debent prioritatem habere in executione requiritur torques, thermarum, vel stabilitas positionis.
Foedus motoris intra fines scelerisque machinae integrae medicinae perficere debet. Limitata evacuatione et propinquitate aliis componentibus electronicis difficultas dissipandi caloris augere potest.
Cum exempla motoria comparet, examinari debemus:
Ratum vena et potentia consummatio.
Vestibulum porttitor tortor finibus.
Licet operandi tortor.
Translatio caloris per superficiem ascendentem.
Perpetua officiorum observantia.
Temperatus assur- tenti oneribus.
Motor integratus altiore systematis vestigium minuere potest, sed electronici eius electronici quoque calorem generant. Considerandae sunt igitur notae scelerisque integrae congregationis.
Noctis mechanica critica est ad motus constantis auctor.
Misalignment inter hastile motricium, copulationem, et cochleae conventus attritionem augere possunt, vibrationem inducere, accelere gestationem induere, et torquere efficax praesto ad onus reducere.
Verificare debemus rigiditatem, copulationem, compatibilitatem, cochleae noctis, sustentationem sustinentes, et accessum ad conventum.
Nam summus praecisio clystere soleatus, tolerantiae mechanicae per systema transmissionis tam magnae esse possunt quam solutionis positio nominalis motoris.
Encoder positiones informationes praebet ad systema-lopam control. Eius resolutio afficit facultatem systematis feedback ad deviationes rotor motus et positio deprehendendi.
Nihilominus, encoder sola resolutio umoris partus accurationem finalem non determinat.
Summus resolutio encoder potest singulas opiniones rotoris positio praebere, sed accuratio clystere sentinae output a pluribus factoribus mechanicis et fluidis relatis pendet.
Haec includit:
Plumbum cochleae plumbi accurate.
Transmissio backlash.
Coitu obsequio.
Syringe dolium tolerantiae dimensum.
Sigillum deformatio lectionis.
Liquoris compressibilitas et capti aeris.
Mutationes in fluido pressura.
Imperium-loop responsio et calibratiis.
Exempli causa, motor ejus imperatam positionem accurate indagare potest, dum mechanica backlash moratur praeceps motus respondentem. Similiter, facilis via fluida partem occupationis initialis magis absorbeat antequam fluidus fluere incipiat.
Quocirca motrices positio positio agendi et voluminis traditi accuratio separatim aestimanda est.
Diversi motores gradatim inserti clausus-loop utantur diversae opiniones et error-tractatio strategies.
Cum motorem in clysterem medicorum sentinam eligendo, determinare debet num coegi errorem sequentem nimiam deprehendere, terrorem referre, motum sistere, an modum recuperandi definitum inchoare.
Pericula analysin et munus intentum in arte medicinae dependet congrue responsio.
Nam traditio fluida critica, positione detectae, error simpliciter tractari debet ut motus exercitationis perturbatio. Sentinae moderatoris terrores motoriosas cum monitoriis, culpa renuntiationibus et responsionis systematis tuto coordinare potest.
Sinae sentinam syringa in rate fluxum voluminis quaesitum transferre debet in celeritatem praeceps debitam.
Haec relatio pendet in area interna crucis-sectionali clystere. Maior clystere plerumque requirit aliam praeceptionem celeritatis a minore clystere ad idem volumen per unitatem temporis liberandum.
Quare motus celeritatis range inter dimensiones clysterem aestimanda est et per revolutionem peregrinationis transmissionis linearis.
Pars clystere soleatus operari debet per amplis rates traditionis.
Ad low rates fluxus, ratio vibrationis minimize debet, friction-inducti mores lapsus baculos, et parvae variationes in motu praeceps.
Ad superiores rates fluxus, motor congruens torques debet conservare dum accelerationem debitam et stabilis status velocitatem occurrens.
Motor gradarius clausus-lopam integratam idoneam operationem stabilem per extensionem debitam praebere debet potius quam una tantum celeritate nominali bene faciendo.
Subitae mutationes celeritatis motoris possunt perturbationes mechanicas producere et errores positionis verisimilitudinis augere.
Auxilium moderatum accelerationis et retardationis hos effectus minuere, sino motore et transmissione ut gradatim respondeant mutationes mandatorum motuum.
Considerandum est num subsidia accelerationis configurabilis accelerationis coegi integrati, celeritates transitus lenis, et motus convenientes limites.
Ad applicationes quaerunt partum fluidum valde constantem, perfiles motus convalescere debent utentes actuali clystere, transmissione et fluido itinere.
Motor gradarius clausus integratus efficaciter communicare debet cum moderatore praecipui sentinae syringae.
Conveniens interface dependet ex fabrica architecturae, requisita moderatio, angustia wiring, et consilium integratio.
Communes optiones includunt imperium pulsus-et-directum, UART, RS-485, interfaces CAN fundatum, et protocolla Aernetae industrialis in exemplaribus motoriis idoneis.
Pulsus et directio moderatio directam rationem praebet imperandi locum et directionem.
Convenire potest, cum sentinam moderatoris motus imperat directe generat, et motoria integrata manubria locali clauso-lopso moderante.
Machinatores verificare debent initus compatibilitas voltage, maximum frequentia leguminum, solitudo electrica, requisita leo, et terror significationis.
Vide seu interfaces retis substructio parametri configurationis, status vigilantiae, diagnostics, et imperium plurium motorum coordinatum sustineat.
Pro multi-fluvio clystere soleatus, communicatio capaces simpliciorem reddere potest ratio administrationis ac subsidia centralize culpa renuntiationis.
Sed distinguendum est inter motus ordinarios communicationis et functiones quae requiruntur ad imperium actis salus. Vexillum communicationis socialis assumi non debet ad munus tutandum certificatum, nisi completa exsecutio requisita requisita sustineat.
Priusquam exemplar motoris finiat, confirmare debemus ut eius regimen software et protocollum communicationis functiones debitas operandi sustineant.
Haec includere possunt:
Positio et celeritas imperat.
Acceleratio et retardatio occasus.
Position feedback et sequenti-error magna.
Motor enable et inactivare imperium.
Terror et culpa quaestor.
Parameter repositionis et configurationis.
Recuperatio morum post virtutem interruptionem.
Diagnostica pro committendo et conservando.
Documenta perspicua et accessibilia instrumenta conformationis significanter possunt reducere conatum integrationem in producto evolutione.
Foedus medicinae machinis saepe strictos limites in vi electrica et spatium refrigerationis available.
Potentiae motoris integratae requisita pendent a flexa currente, supple intentione, velocitate operante, onere mechanico et configuratione pellunt.
Motor qui nimiam potentiam consumit, altilium requisita augere vel calorem invitum generare intra clausuram potest.
Praesens superior numerus torques praesto augere potest intra limites operantis motoris, sed etiam damna electrica et caloris generationem auget.
Coegi currentis configurari debet obviam debiti onus mechanico servato acceptum temperatum ortum.
Non debemus assumere summam in promptu currenti occasum optimam electionem esse ad sentinam clysterem.
Quidam clystere soleatus debet ponere positionem praeceps cum cessante motu. Alii permittere possunt reducere currentem motorem in periodis inertiae.
Reducendo venam minuere potest consummatio et calor potentiae generationis, sed potest etiam reducere torquem praesto tenens.
Proprium consilium pendet ex transmissione mechanica, copiae externae, positio retentionis requisitae, et consectaria praeceps motus ignorati.
Ubi applicatio positionem certam retentionis requirit sub potestate damni vel alterius culpae condiciones, consilium egere potest congrua moderatione mechanica vel alia solutione independenter aestimata.
Comparatio structa adiuvat fabrum candidatos aptos cognoscendos et ne criticas specificationes neglegant.
Electio iudicium |
Quid aestimare |
Quid interest? |
|---|---|---|
Motor torque |
Torque ad requiratur celeritas operating |
Efficit satis vis ad Poopus motus |
Motor size |
Artus dimensiones, longitudo corporis, et exemplar escendens |
Mechanica apta decernit |
Encoder perficientur |
Resolutio, feedback accurate, et error deprehensio |
Cras loco subsidia |
Celeritas range |
Minimum et maximum celeritates operating |
Requiritur partus rates opercula |
motus lenitatem |
Microstepping, current imperium, et resonantia morum |
Adjuvat minuere tremorem et perturbationes fluxus |
Communicationis |
Pulsus et directio, Vide, interfaces retis vel |
Simplifies controller integration |
Scelerisque perficientur |
Current occasus, temperatus ortus, officium cycli |
Certa continua operatio subsidia |
Munera tutelae |
Vitium deprehensio, terrores, et mores convalescendi |
Systema-gradu sustinet culpam tractantem |
Mechanica convenientiae |
Hastile, copulatio, cochlea, escendens alignment |
Reduces friction et tradenda errores |
Documentation |
Delineationes technicae, potestates manuales, et test data |
Accelerat progressionem et verificationem |
Contra candidatos motores comparare debemus easdem condiciones operandi. Diversis suppositis pro onere, velocitate vel officio cycli ad seductionem comparationum ducere possunt.
Utile etiam est ut petant curvas disquisitiones torquibus, specificationes encoder, documenta communicationis, notitias thermas, et delineationes mechanicas immediate a fabricando.
Plures errores communium selectorum augere possunt opera operativa vel ad perficiendum sentinam finalem componendam.
Tenens torque describit facultatem motoris resistendi rotationis sub certis conditionibus cum stationariis. Aureus in operatione praesto non confirmat.
Adhibere notitias torques velocitatis fabricantis et in re ipsa profile onus aestimare.
Encoder resolutio est una tantum pars positio feedback systematis. Errores transmissionis, mersor frictio, pressio fluida, et calibratio signanter volumen finale traditum afficere possunt.
Systema graduum probatio essentialis manet.
Motricium Aureus specificatio requisita occurrere potest, dum limites temperaturas valde acceptabiles in operatione diuturna.
Scelerisque probatio ipsam clausuram considerare debet, ordinationem ascendentem, temperiem ambientem, et cyclum officiorum operantem.
Backlash moram facere potest inter mutationem directionis motoris et motus respondentem clysterem auctor.
Hoc maxime pertinet cum sentinam cyclos, vicissitudines, conversiones, vel parvas incrementales motus exercet.
Motor cum opportuna observantia mechanica potest adhuc opus integrationem substantialem adiectionem requirere, si eius functiones interfacies vel imperium principale moderatori non congruunt.
Compatibilitas instrumentorum mane confirmari debet in processu consilio.
Operatio motoris aestimata non potest independenter a accurate volumen traditum sentinam constituere.
Ratio completa probanda est utentes syringes repraesentativas, humores, rates fluentes, pressuras et condiciones environmentales.
Diligenter ius integratum clausus-loop stepper motor ad pacta medica clystere soleatus requirit aequam aestimationem torques, celeritatis, feedback perficiendi, integrationem mechanicam, morum scelerisque, et compatibilitatem moderandi.
Consilium integratum clausum-loop simpliciorem architecturae coegi potest, externam wiring reducere, ac vigilantia positio emendare. Hae notae bene faciunt pretiosam optionem instrumentorum medicorum compactorum quae requirunt motum linearem moderatum et motum constantem perficiendi.
Sed lectio motoria semper debet incipere a clystere mechanica et fluida traditionis requisita. Motricium delectum praebere debet adaequatum torquem trans celeritatem operantem, apta intra clausuram praesto, debitam interfaciei temperantiam sustine, et acceptam scelerisque operationem in continua operatione conservare.
Maxime, accurate motor positio non automatice traditio fluidi accurate spondet. Cochleae mechanismum, clysterem, praeceptorem, tramite fluidum, systema sentiendi, programmata moderandi omnia ad effectum finalem conferunt.
Per has factores simul aestimare et integram systemam sub condiciones operandi realitatis roborare, fabrum motorem gradatim clausuram clausuram integram eligere possunt, quae consilium compactum sustinet, motum constantem, et certae sentinae clysterem effectus.
Stepper clausus-loop integratus motor stepper, encoder et motor agitator in unum conventum componit. Encoder opiniones coegi permittit monitorem statum actualem motorem et errores a motu imperato deprehendere, idoneos faciens ad soleatus medicas clysteres compactas quae motu praecipiti moderatae et certae positionis vigilantia requirunt.
Integrati clauso-loop motores stepper positionem feedback, compactam institutionem praebent, ac faciliores wiring. Hae lineamenta instrumentorum subsidiorum fabricantes explicant spatium efficacem clysterem exhauriant cum certo motu temperantiae. Accuratio actualis fluidi partus accurate adhuc pendet a clystere, mechanismo, transmissione, pressione fluido, et calibratione systematis.
Motor torques delectu considerare debet pursus friction, pressionis fluidi, clystere diametri, efficientia transmissio, cochleae plumbi, et celeritas operativa requiritur. Machinarii aestimare debent curvam torquem motorii et curare sufficientem marginem torques sub maximo onere operante expectato.
Requisita resolutio encoder ex positione requisitorum, consilio transmissionis, dimensionibus clysteribus, et scopo partus effectus, pendet. Superior encoder solutionis granularitatem emendare potest, sed altiorem fluidi partus accurationem automatice non praestat. Plenam sentinam convalescere debet sub conditionibus operantibus repraesentativis.
Stepper aperta-loop motor typice sine encoder opiniones operatur, quare plerumque vestigia desiderari non potest directe deprehendere. A clauso-loop stepper motore utitur opiniones ad monitor positio deviationes et operationem motorem compono. Hoc motum firmitatis emendare potest, cum motor et agitatio proprie mensurantur et conformantur.
Ita. Possunt moderari motus velocitatem humilem et iterabilem positiones systematum in low-fluentium dispensandorum. Euismod dependet a torque motore, occasus pellunt, attritu transmissione, backlash, clystere notas, et fluido-via obsequio. Testis rate fluxus intenti essentialis est.
Secundum exemplar interfaces includere possunt pulsus-et-directionem initibus, UART, RS-485, communicatio CAN fundata vel protocolla Aer- netae industriae. Machinarii confirmare debent interfaces, requisita electrica, functiones imperare, et facultates diagnosticas antequam motorem cum clystere sentinae moderatoris integrant.
Encoder feedback adiuvat deviationes deprehendere inter motum motum imperatum et actualem. Pendere coegi, ratio operationi aptare potest vel culpam referre, cum positio errores conformatus limites excedat. Additional magna vigilantia adhuc opus est ad difficultates fluidi semitae deprehendendas sicut occlusio vel ultrices.
Syringe sentinarum accuratio pendet a positione motoriae, cochleae plumbi accuratio, backlash mechanica, friction mersor, tolerantia clystere, pressio fluida, compressibilitas fluida, aeris capti, calibratio. Certus effectus aestimandis systematis partus fluidum completum potius quam in certis specificationibus motoriis confisus est.
Key considerationes includunt dimensiones motorias, promptas torques ad celeritatem operandi, encoder effectus, interfacies coegi, procuratio scelerisque, ascendens alignment, transmissio backlash, et culpa renuntiatio. Peracta sentina etiam verificationem perficiendam et applicabiles medicinae technicae salus et periculum aestimationes subire debent.


