

Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 19-10-2026 Asal: Lokasi


Singkatnya, memilih motor stepper loop tertutup terintegrasi yang tepat untuk pompa jarum suntik medis kompak memerlukan evaluasi torsi, kecepatan pengoperasian, umpan balik encoder, keandalan posisi, dan ruang pemasangan. Motor stepper loop tertutup terintegrasi menggabungkan motor stepper, encoder, dan driver dalam satu unit ringkas, membantu meningkatkan kontrol gerakan dan menyederhanakan integrasi sistem. Untuk penyaluran cairan yang andal, teknisi juga harus mempertimbangkan reaksi transmisi, gesekan pendorong, tekanan cairan, kinerja termal, dan kalibrasi sistem. Dengan mencocokkan spesifikasi motor dengan kebutuhan pompa, produsen peralatan medis dapat mencapai posisi yang lebih konsisten, integrasi yang efisien, dan kinerja penanganan cairan yang dapat diandalkan.
Pompa jarum suntik medis yang ringkas memerlukan penyaluran cairan yang presisi, kontrol gerakan yang stabil, integrasi mekanis yang ringkas, dan pengoperasian jangka panjang yang andal. Memilih motor yang tepat sangat penting untuk menjaga laju aliran yang konsisten, dosis yang akurat, dan kinerja yang dapat diandalkan dalam aplikasi medis. Di antara solusi kontrol gerak yang tersedia, motor stepper loop tertutup terintegrasi menawarkan kombinasi praktis antara akurasi posisi, kontrol torsi, dan desain hemat ruang.
Namun, tidak semua motor stepper loop tertutup terintegrasi cocok untuk pompa jarum suntik medis kompak. Pemilihan motor bergantung pada spesifikasi jarum suntik, laju aliran yang diperlukan, mekanisme penggerak linier, kondisi pengoperasian, antarmuka kontrol, dan persyaratan keselamatan. Insinyur harus mengevaluasi faktor-faktor ini bersama-sama daripada memilih motor hanya berdasarkan ukuran rangka atau torsi terukur.
Dalam panduan ini, kami mengkaji pertimbangan utama dalam memilih motor stepper loop tertutup terintegrasi untuk pompa jarum suntik medis kompak, mulai dari persyaratan gaya dan kecepatan hingga kinerja umpan balik, manajemen termal, dan integrasi sistem.
Sebelum memilih motor, kita perlu memahami bagaimana pompa jarum suntik mengubah gerakan putar menjadi perpindahan linier terkendali.
Pompa jarum suntik tipikal terdiri dari motor, mekanisme transmisi, sekrup timah atau sekrup bola, tempat jarum suntik, penggerak pendorong, dan sistem kontrol elektronik. Motor memutar mekanisme transmisi, yang menggerakkan pendorong ke depan dengan kecepatan terkendali. Perpindahan ini menentukan jumlah cairan yang dialirkan.
Performa motor yang dibutuhkan bergantung pada beberapa parameter aplikasi:
Ukuran jarum suntik: Diameter jarum suntik yang berbeda menghasilkan volume cairan yang berbeda untuk perpindahan pendorong yang sama.
Laju aliran yang diperlukan: Laju aliran yang lebih tinggi umumnya memerlukan pergerakan pendorong yang lebih cepat.
Viskositas cairan: Cairan yang lebih kental mungkin memerlukan kekuatan yang lebih besar untuk mempertahankan laju pengiriman target.
Tekanan balik: Resistensi pada pipa, jarum, kateter, dan komponen hilir lainnya mempengaruhi gaya yang diperlukan untuk menggerakkan pendorong.
Resolusi pemosisian: Pengiriman volume kecil memerlukan gerakan pendorong yang cukup halus dan berulang.
Durasi pengoperasian: Pengoperasian berkelanjutan menuntut manajemen termal motor dan keandalan mekanis yang lebih besar.
Parameter ini menjadi dasar pemilihan motor. Pompa jarum suntik kompak yang dirancang untuk aplikasi laboratorium aliran rendah mungkin memiliki persyaratan yang sangat berbeda dari sistem infus medis yang harus mengalirkan cairan dalam jangka waktu lama.
Oleh karena itu kita harus menentukan lingkup pengoperasian pompa sebelum membandingkan masing-masing model motor.
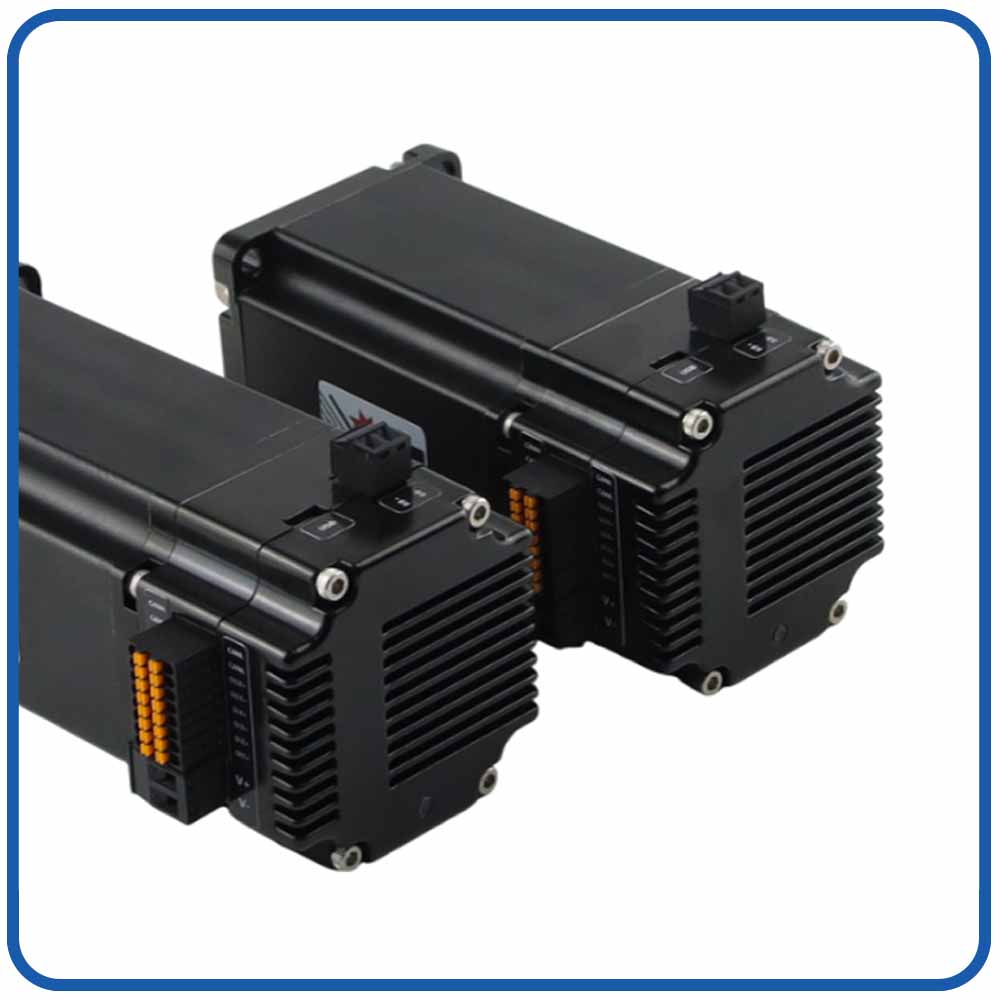
Sebuah motor stepper loop tertutup terintegrasi adalah perangkat kontrol gerak yang menggabungkan motor stepper, encoder, dan driver motor ke dalam satu unit kompak. Ia menggunakan umpan balik posisi untuk memantau pergerakan motorik sebenarnya dan menyesuaikan pengoperasiannya ketika posisi sebenarnya berbeda dari posisi yang diperintahkan.
Dibandingkan dengan motor stepper loop terbuka tradisional, motor stepper loop tertutup terintegrasi dapat mendeteksi kesalahan posisi, mengurangi risiko langkah terlewat, dan meningkatkan keandalan gerakan pada beban yang berubah-ubah.
Motor stepper loop tertutup terintegrasi biasanya bekerja melalui tiga komponen utama:
Motor Stepper
Mengubah pulsa listrik menjadi gerakan rotasi terkendali. Pengoperasian berbasis langkah yang tepat membuatnya cocok untuk aplikasi penentuan posisi yang memerlukan gerakan berulang.
Pembuat enkode
Mengukur posisi motor sebenarnya dan memberikan umpan balik ke sistem kontrol. Tergantung pada desainnya, encoder juga dapat mendukung pemantauan kecepatan dan deteksi kesalahan posisi.
Pengemudi Motor Terintegrasi
Menerima perintah gerak, mengontrol arus motor, membandingkan gerakan yang diperintahkan dengan umpan balik, dan menyesuaikan pengoperasian motor sesuai dengan strategi pengendaliannya.
Pengontrol mengirimkan perintah posisi atau gerak ke motor.
Penggerak terintegrasi memberi energi pada belitan motor untuk menghasilkan putaran.
Encoder mengukur posisi motor sebenarnya.
Pengemudi membandingkan posisi sebenarnya dengan posisi yang diperintahkan.
Jika terjadi penyimpangan, sistem kontrol loop tertutup menyesuaikan pengoperasian motor sesuai kemampuannya.
Mekanisme umpan balik ini membantu motor mempertahankan gerakan yang diperintahkan dengan lebih andal di bawah beban yang bervariasi.
Penting: Kontrol loop tertutup tidak menghilangkan setiap kesalahan pemosisian atau menjamin akurasi mutlak. Kinerja bergantung pada encoder, algoritma kontrol, transmisi mekanis, beban, dan konfigurasi sistem.
Peningkatan keandalan pemosisian: Umpan balik encoder membantu mendeteksi penyimpangan antara posisi motor yang diperintahkan dan posisi motor sebenarnya.
Desain kompak: Elektronik terintegrasi mengurangi kebutuhan driver motor terpisah dan kabel terkait.
Respons beban yang lebih baik: Drive dapat merespons perubahan beban mekanis dalam batas kendalinya.
Mengurangi risiko langkah terlewat yang tidak terdeteksi: Umpan balik posisi membantu mengidentifikasi kesalahan gerakan yang mungkin tidak terdeteksi oleh sistem loop terbuka.
Integrasi sistem yang disederhanakan: Lebih sedikit komponen terpisah dapat mengurangi kerumitan pemasangan dan pengkabelan.
Potensi peningkatan efisiensi energi: Beberapa model dapat menyesuaikan arus sesuai dengan kondisi pengoperasian, bergantung pada strategi pengendaliannya.
Pompa Jarum Suntik Medis
Mendukung gerakan pendorong terkontrol untuk pengiriman cairan. Akurasi pemberian dosis sebenarnya juga bergantung pada dimensi alat suntik, mekanisme transmisi, tekanan, dan kalibrasi sistem.
Robotika dan Penanganan Otomatis
Menyediakan pemosisian terkontrol untuk aktuator kompak, mekanisme pick-and-place, dan peralatan otomatis.
Peralatan Laboratorium dan Analitik
Memungkinkan pergerakan berulang dalam sistem penanganan sampel, penyaluran, dan penentuan posisi presisi.
Otomasi Industri
Mendukung aktuator linier, peralatan inspeksi, sistem perakitan otomatis, dan aplikasi lain yang memerlukan gerakan terkontrol.
Motor stepper loop tertutup terintegrasi layak dipertimbangkan ketika aplikasi Anda memerlukan:
Penentuan posisi berulang dan deteksi kesalahan berbasis umpan balik.
Pergerakan yang andal di bawah perubahan beban mekanis.
Rakitan motor dan pengemudi yang ringkas.
Pengkabelan dan pemasangan listrik yang disederhanakan.
Gerakan kecepatan rendah yang terkontrol dan penyesuaian posisi yang sering.
Saat memilih model, evaluasi torsi terukur, kinerja kecepatan torsi, resolusi encoder, tegangan suplai, antarmuka komunikasi, karakteristik termal, dimensi pemasangan, dan fungsi perlindungan.
Untuk aplikasi yang memerlukan kinerja dinamis yang sangat tinggi, gerakan yang sangat halus, atau menuntut kontrol kecepatan terus menerus, motor servo konvensional mungkin juga layak untuk dievaluasi.
Singkatnya: Motor stepper loop tertutup terintegrasi menggabungkan motor stepper, encoder, dan driver dalam satu unit untuk memberikan kontrol gerakan berbasis umpan balik yang ringkas. Hal ini sangat berguna ketika keandalan posisi, kesederhanaan integrasi, dan pergerakan terkendali merupakan prioritas desain yang penting.
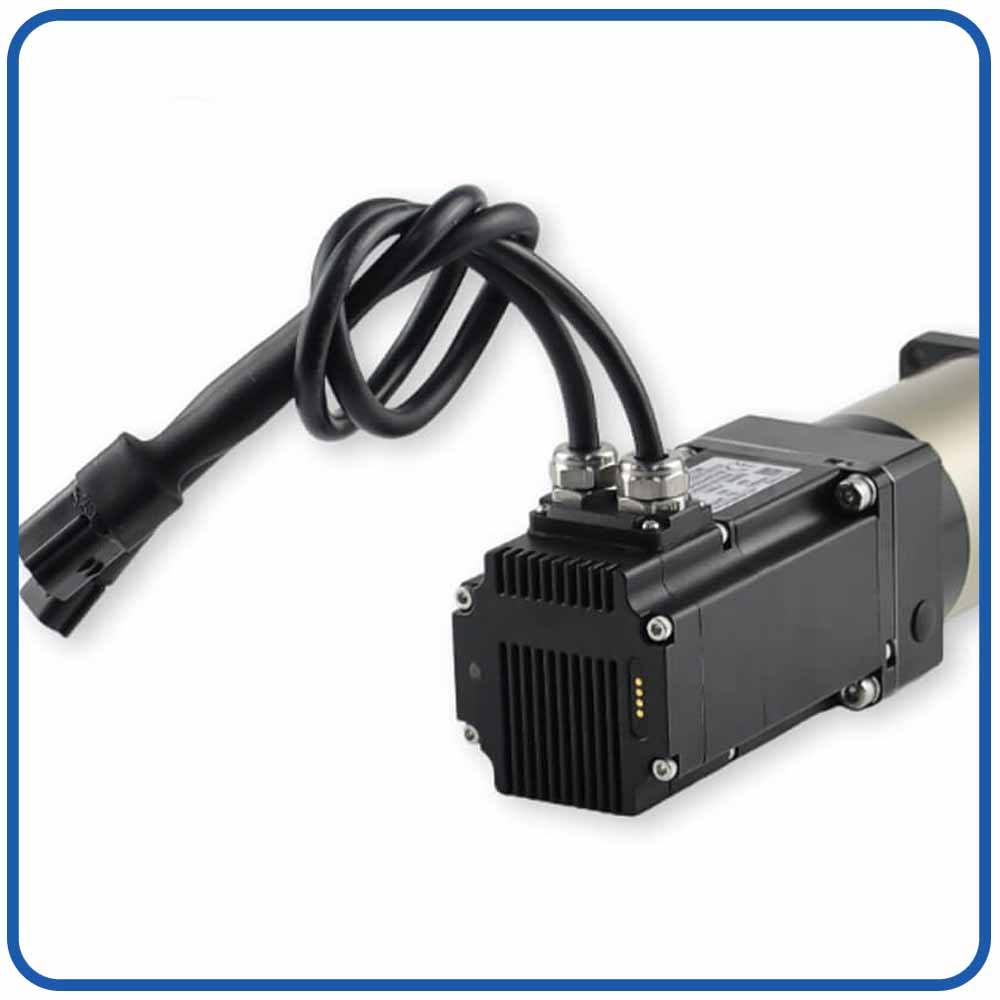
BESFOC Motor servo loop Tertutup Terintegrasi Produk

|

|

|

|
|
|
|
|
|
|---|---|---|---|---|
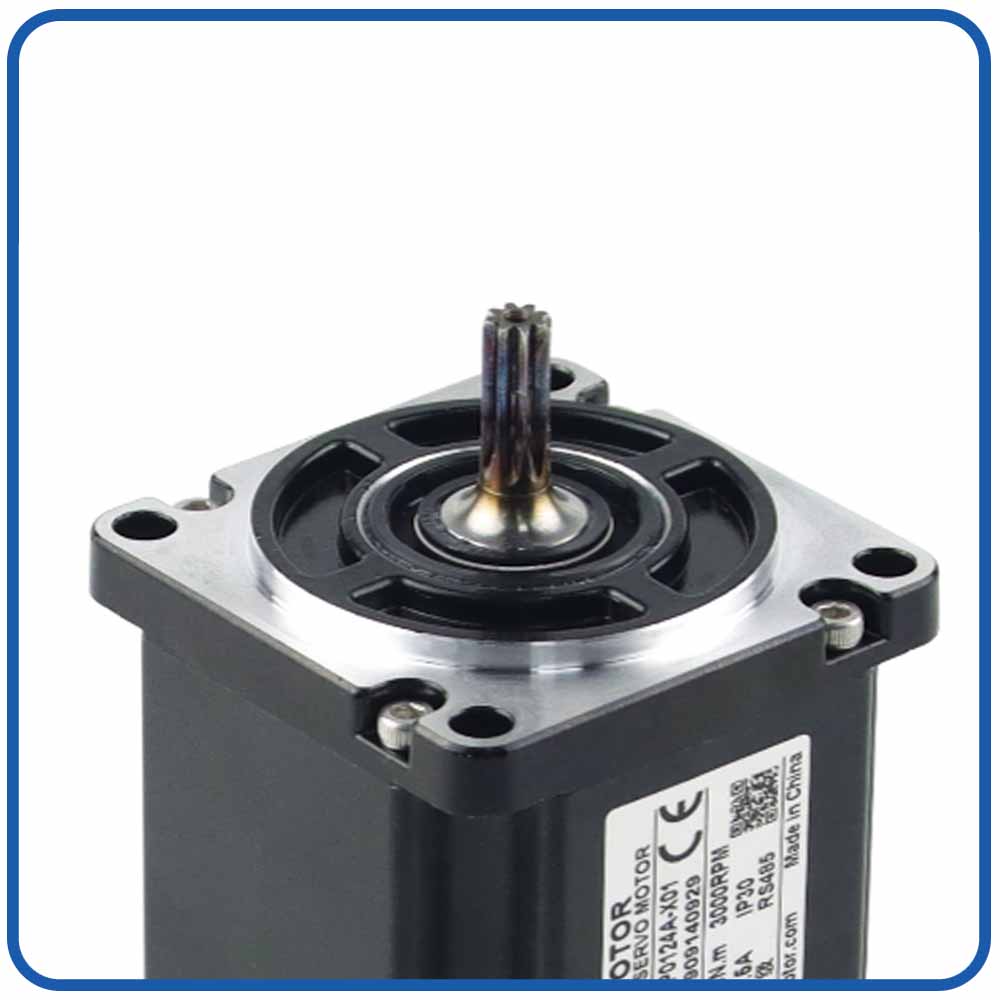
Batang |
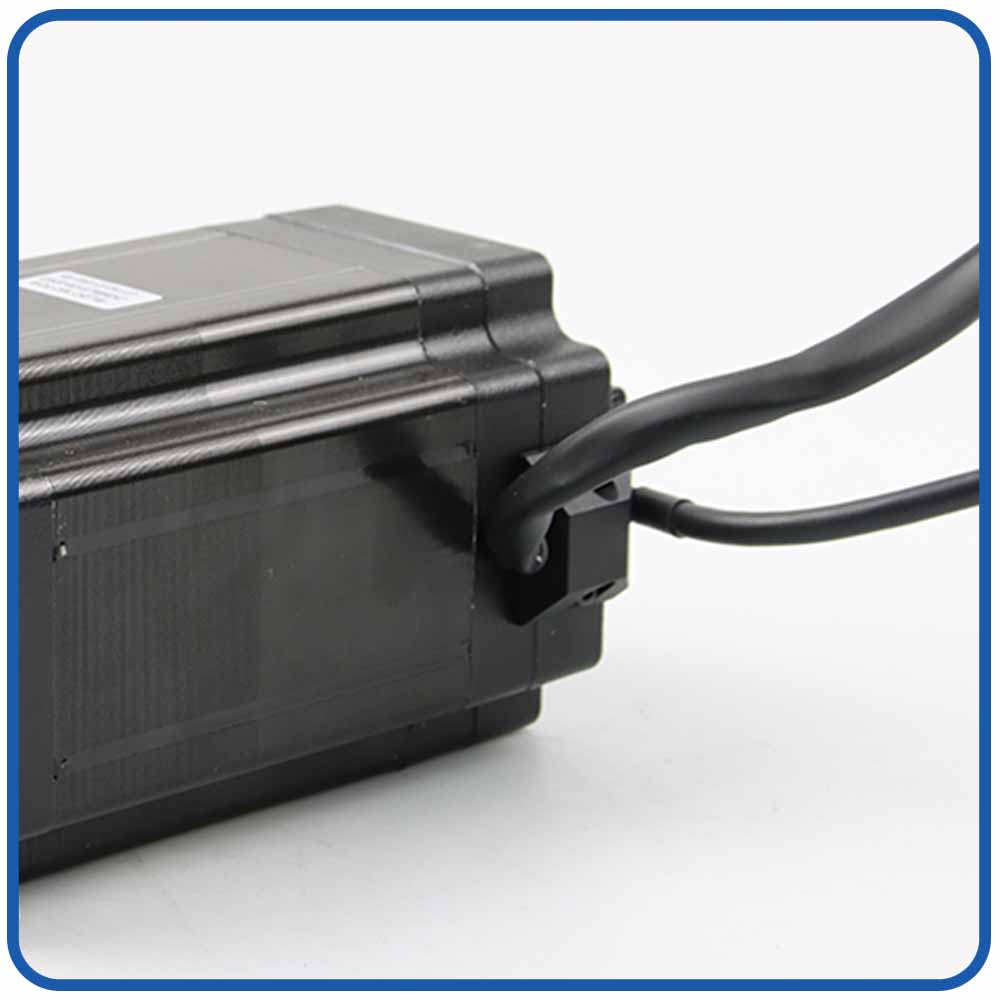
Perumahan terminal |
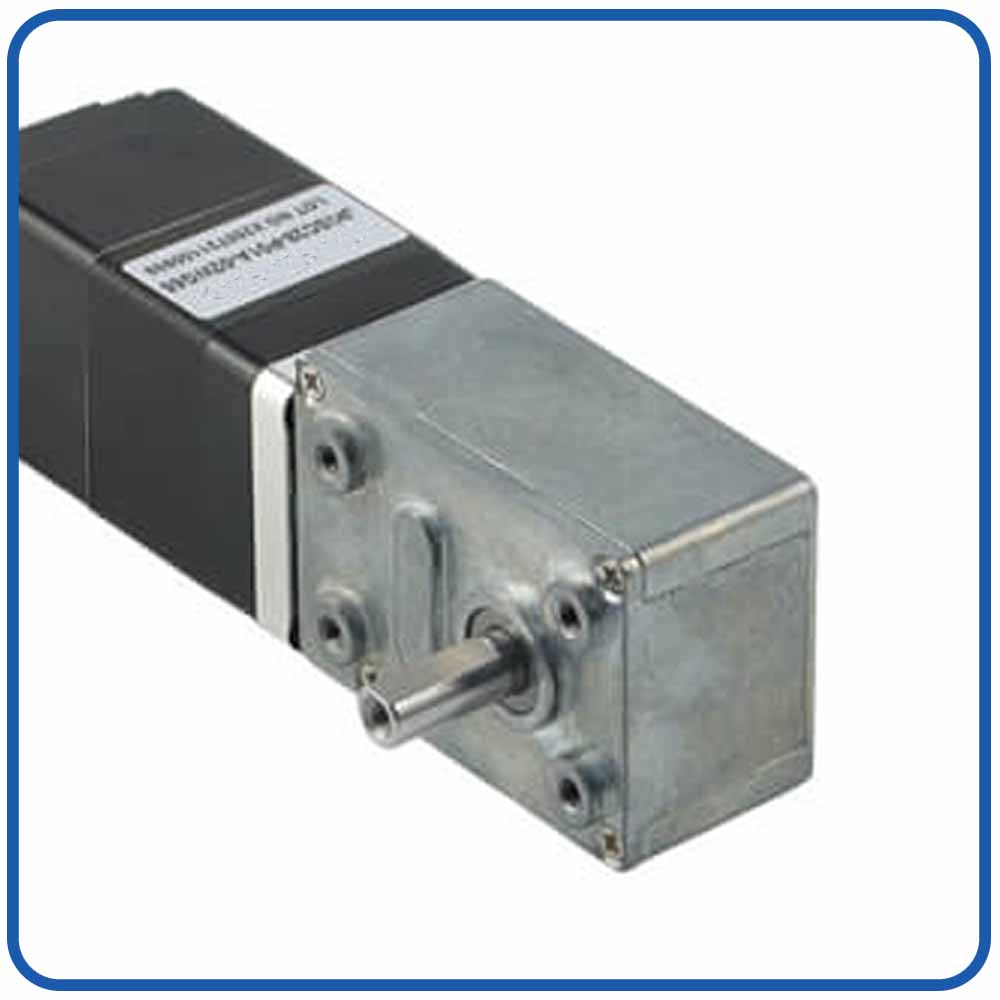
Gearbox Cacing |
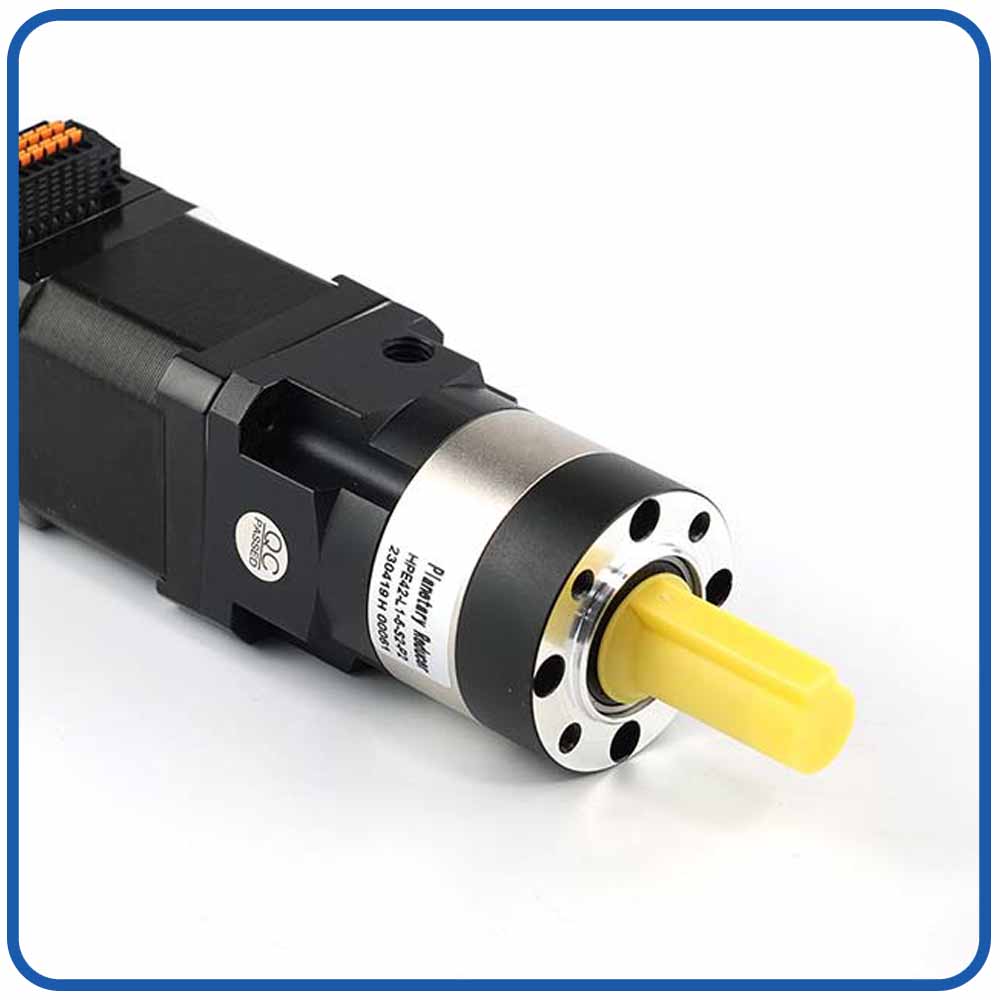
Gearbox Planet |
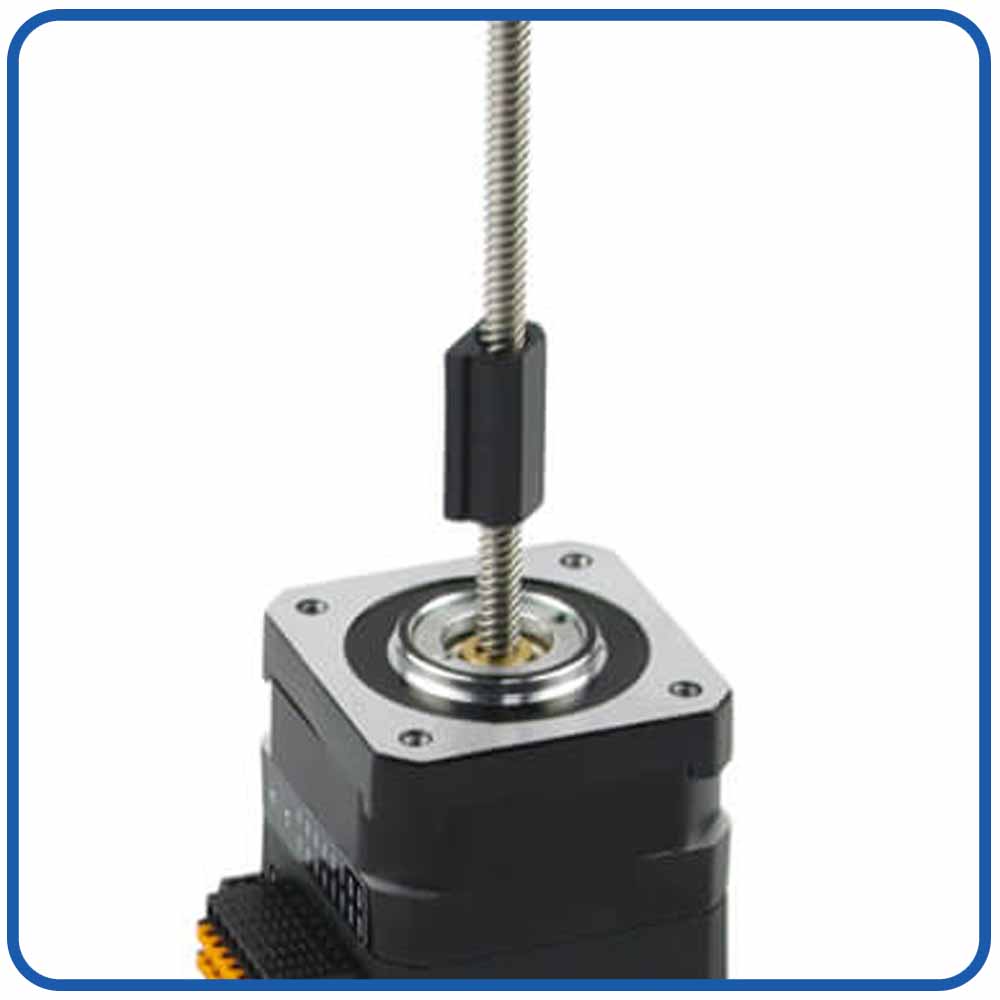
Sekrup Timbal |
|
|
|
|
|
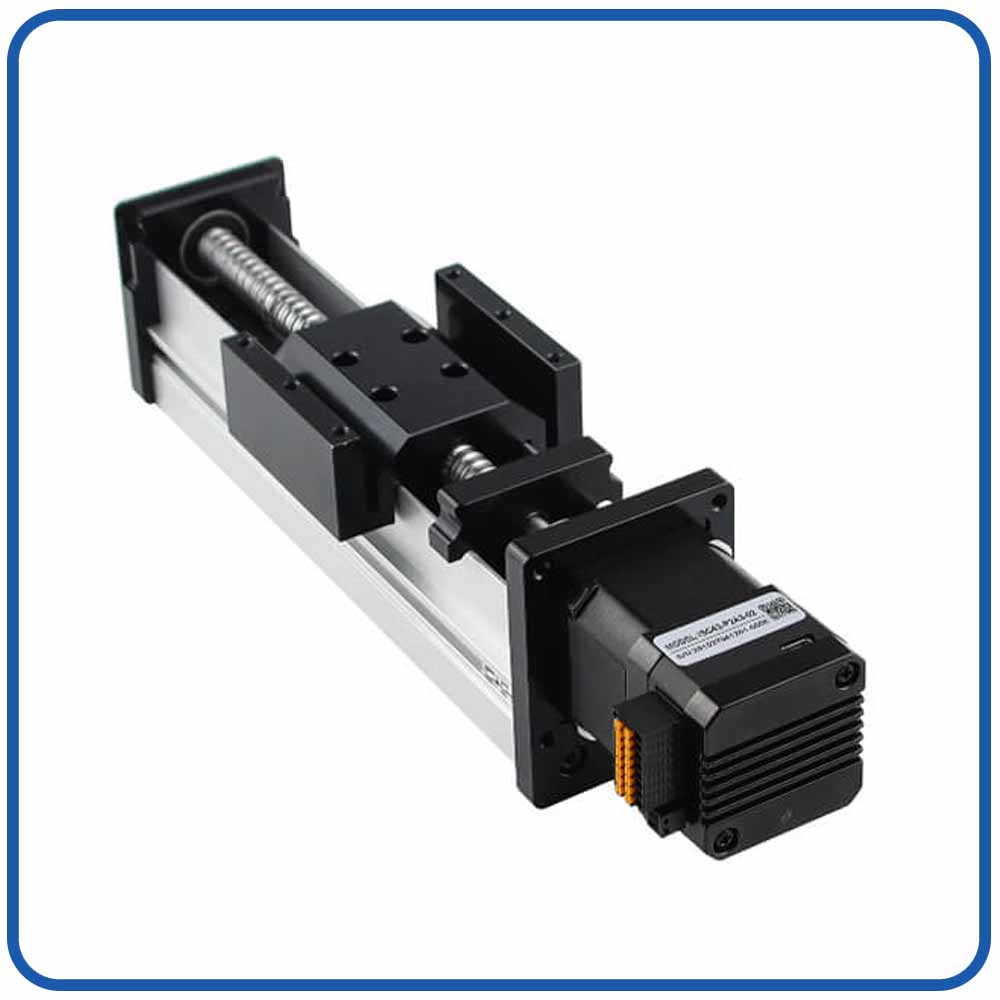
Gerak Linier |
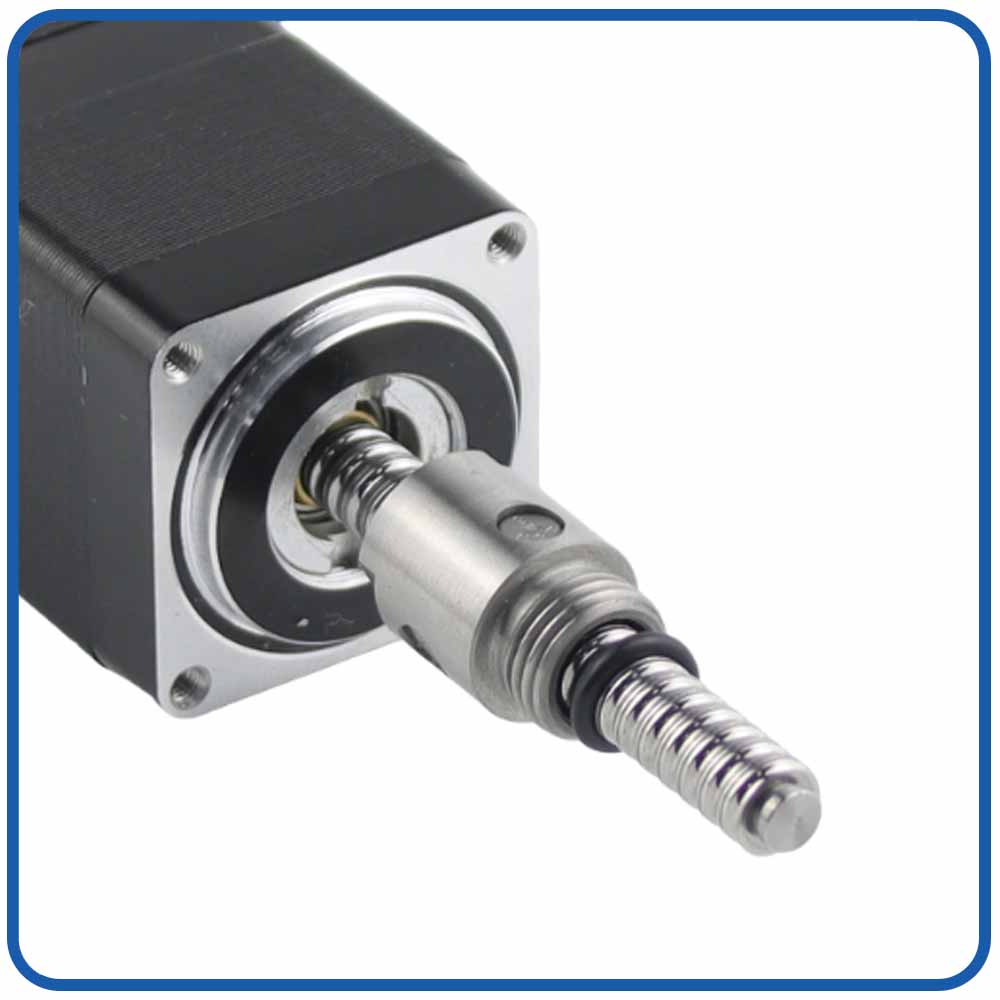
Sekrup Bola |
Rem |
Tingkat IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
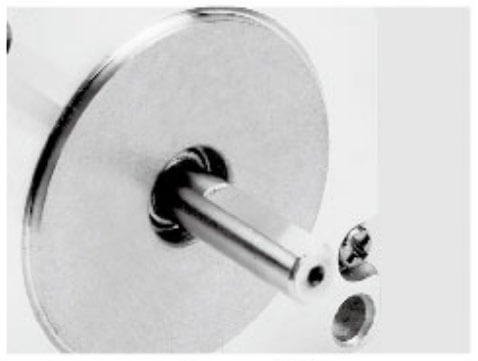
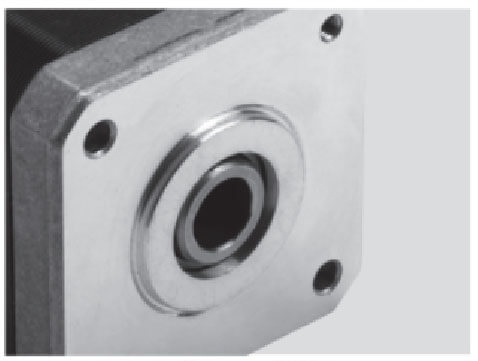
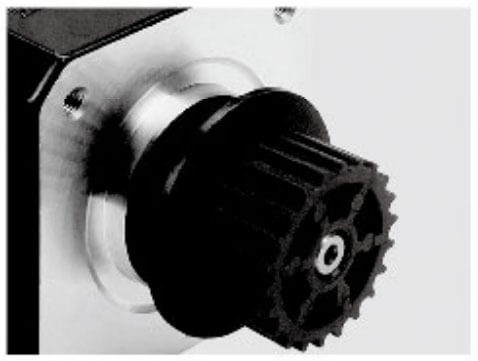
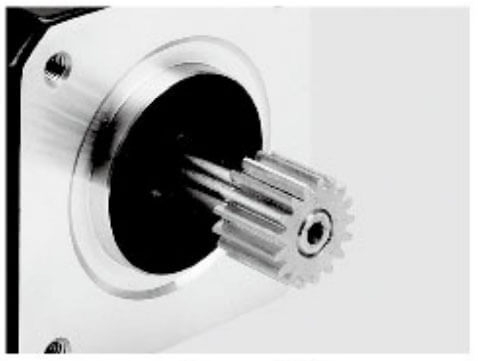
Katrol Aluminium |
Pin Poros |
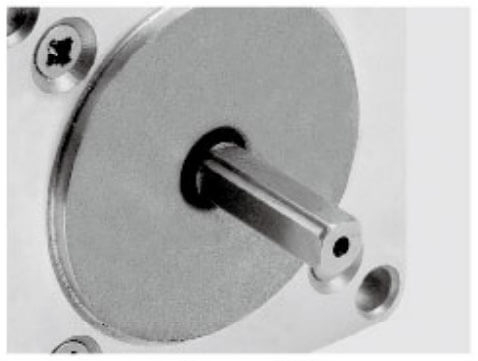
Poros D Tunggal |
Poros Berongga |
Katrol Plastik |
Gigi |
|
|
|
|
|
|
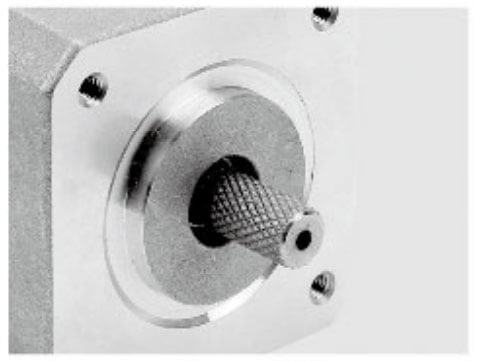
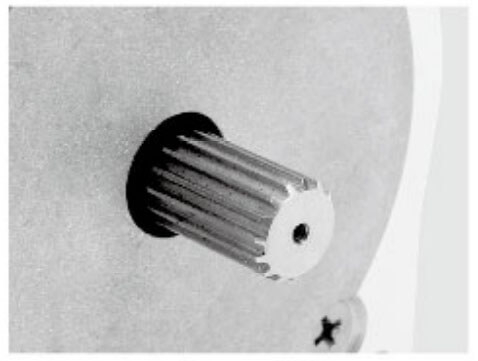
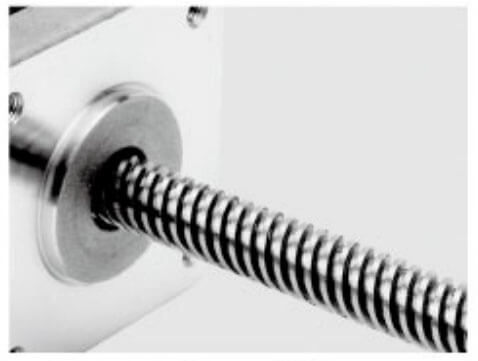
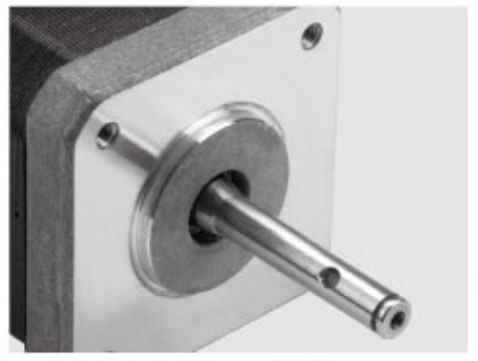
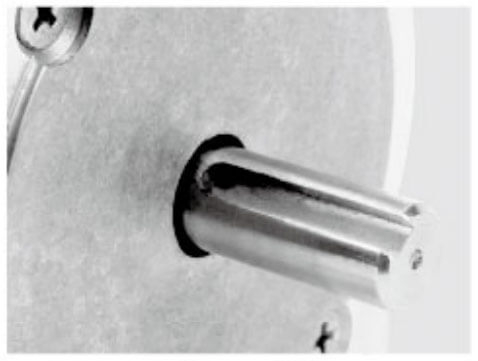
Knurling |
Poros Hobbing |
Poros Sekrup |
Poros Berongga |
Poros D Ganda |
alur pasak |
Memilih motor yang tepat sangat penting untuk mencapai penentuan posisi yang andal, gerakan yang mulus, dan integrasi sistem yang efisien. Motor stepper loop tertutup terintegrasi, motor stepper loop terbuka, dan motor servo banyak digunakan dalam otomasi industri, pompa jarum suntik medis, robotika, dan sistem penanganan cairan presisi. Namun, keduanya berbeda dalam kontrol umpan balik, keandalan posisi, kinerja dinamis, biaya, dan persyaratan integrasi.
Memahami perbedaan ini membantu para insinyur memilih motor yang paling sesuai untuk aplikasi mereka.
Motor stepper loop terbuka bergerak dalam langkah-langkah diskrit sesuai dengan perintah listrik, biasanya tanpa umpan balik encoder untuk memverifikasi posisi rotor sebenarnya.
Desain hemat biaya: Umumnya membutuhkan lebih sedikit komponen.
Kontrol sederhana: Bekerja dengan perintah pulsa dan arah yang mudah.
Torsi penahan yang baik: Cocok untuk banyak aplikasi pemosisian stasioner.
Integrasi yang mudah: Didukung secara luas oleh pengontrol gerak.
Biasanya tidak dapat mendeteksi langkah yang terlewat tanpa umpan balik tambahan.
Mungkin kehilangan sinkronisasi karena beban berlebihan.
Membutuhkan margin torsi yang cukup untuk beroperasi dengan andal.
Aplikasi umum: Sistem penentuan posisi dasar, printer 3D, peralatan CNC kecil, dan otomatisasi yang sensitif terhadap biaya.
Motor servo dirancang untuk kontrol posisi, kecepatan, dan torsi berbasis umpan balik. Sistem servo biasanya menggunakan umpan balik encoder dan algoritma kontrol tingkat lanjut untuk mencapai gerakan yang responsif dan akurat.
Tergantung pada konfigurasinya, motor servo mungkin memerlukan penggerak terpisah atau mungkin tersedia sebagai solusi terintegrasi.
Performa dinamis tinggi: Cocok untuk akselerasi dan deselerasi cepat.
Rentang kecepatan pengoperasian yang luas: Mendukung profil gerakan yang menuntut.
Kontrol umpan balik yang tepat: Memungkinkan penentuan posisi terkoordinasi dan pengaturan kecepatan.
Performa kuat di bawah beban yang berubah-ubah: Jika ukuran dan penyetelannya tepat.
Mungkin memiliki biaya sistem yang lebih tinggi.
Seringkali memerlukan lebih banyak pengaturan dan penyetelan.
Dapat menimbulkan kompleksitas integrasi tambahan tergantung pada arsitektur drive.
Aplikasi yang umum: Robot industri, mesin pengemasan berkecepatan tinggi, peralatan CNC, dan sistem gerak otomatis yang menuntut.
Fitur |
Stepper Loop Terbuka |
Stepper Loop Tertutup Terintegrasi |
Motor Servo |
|---|---|---|---|
Umpan balik posisi |
Biasanya tidak ada |
Umpan balik pembuat enkode |
Kontrol berbasis umpan balik |
Deteksi langkah yang terlewat |
Biasanya tidak tersedia |
Tersedia melalui pemantauan umpan balik |
Tersedia melalui pemantauan umpan balik |
Performa dinamis |
Sedang |
Sedang hingga tinggi, tergantung model |
Seringkali tinggi |
Penentuan posisi kecepatan rendah |
Bagus untuk banyak aplikasi |
Baik dengan umpan balik |
Tergantung pada desain dan penyetelan sistem |
Integrasi sistem |
Seringkali memerlukan driver terpisah |
Motor, encoder, dan driver terintegrasi |
Drive terpisah atau terintegrasi |
Biaya |
Umumnya rendah |
Umumnya moderat |
Bervariasi, seringkali lebih tinggi untuk sistem yang menuntut |
Paling cocok untuk |
Penentuan posisi dasar |
Kontrol gerak yang ringkas dan berbasis umpan balik |
Gerakan dinamis berkinerja tinggi |
Performa sebenarnya bergantung pada spesifikasi motor, elektronik penggerak, pengaturan kontrol, dan desain mekanis.
Pompa jarum suntik medis memerlukan pergerakan pendorong yang terkendali, pengoperasian kecepatan rendah yang stabil, konstruksi yang ringkas, dan pemantauan kesalahan yang andal.
Motor stepper loop terbuka: Cocok untuk sistem yang sensitif terhadap biaya dengan beban yang dapat dikelola dan tindakan tambahan untuk mengatasi kesalahan gerakan.
Motor stepper loop tertutup terintegrasi: Pilihan praktis ketika integrasi kompak dan pemantauan posisi berbasis encoder menjadi prioritas.
Motor servo: Layak dipertimbangkan ketika aplikasi memerlukan kinerja dinamis yang menuntut, rentang kecepatan yang luas, atau koordinasi gerakan tingkat lanjut.
Untuk banyak desain pompa suntik kompak, motor stepper loop tertutup terintegrasi memberikan keseimbangan yang berguna antara kemampuan kontrol, ukuran sistem, dan kompleksitas integrasi.
Namun, keakuratan posisi motor tidak secara otomatis menjamin keakuratan pengiriman cairan. Toleransi jarum suntik, gesekan pendorong, reaksi sekrup, tekanan fluida, dan kalibrasi juga harus dievaluasi.
Sebelum memilih motor, bandingkan faktor-faktor penting berikut:
Torsi dan kecepatan: Verifikasi torsi yang tersedia pada kecepatan pengoperasian yang diperlukan.
Persyaratan pemosisian: Tentukan apakah umpan balik pembuat enkode dan deteksi kesalahan diperlukan.
Ruang instalasi: Bandingkan dimensi motor, penempatan driver, dan kebutuhan kabel.
Profil gerak: Menilai akselerasi, deselerasi, dan pengoperasian berkelanjutan.
Kompatibilitas kontrol: Periksa antarmuka komunikasi dan persyaratan pengontrol.
Anggaran dan kompleksitas: Menyeimbangkan biaya pembelian dengan upaya integrasi dan kebutuhan kinerja.
Motor stepper loop terbuka cocok untuk penentuan posisi yang sederhana dan hemat biaya. Motor stepper loop tertutup terintegrasi menambahkan umpan balik encoder dan integrasi drive kompak, menjadikannya menarik untuk aplikasi seperti pompa jarum suntik medis dan sistem penanganan cairan. Motor servo seringkali lebih disukai ketika kinerja dinamis tinggi dan kontrol gerak tingkat lanjut sangat penting.
Pilihan terbaik bergantung pada torsi, kecepatan, akurasi, ruang, dan persyaratan kontrol aplikasi. Dengan mengevaluasi faktor-faktor ini bersama-sama, para insinyur dapat memilih motor yang memberikan keseimbangan yang tepat antara kinerja, keandalan, dan biaya.
Motor stepper loop tertutup terintegrasi menggabungkan motor stepper, perangkat umpan balik posisi, dan elektronik penggerak motor dalam rakitan kompak. Tergantung pada modelnya, ini juga dapat dilengkapi antarmuka komunikasi, fungsi gerakan yang dapat diprogram, dan fitur perlindungan tambahan.
Arsitektur ini dapat menyederhanakan desain pompa jarum suntik medis yang ringkas.
Motor stepper loop terbuka tradisional menjalankan langkah-langkah yang diperintahkan tanpa secara langsung memverifikasi posisi rotor sebenarnya. Jika beban yang diterapkan melebihi torsi yang tersedia, motor mungkin kehilangan sinkronisasi tanpa pengontrol segera mendeteksi kesalahannya.
Motor stepper loop tertutup menggunakan umpan balik dari encoder atau sensor posisi lain untuk memantau gerakan sebenarnya. Penggerak membandingkan posisi yang diperintahkan dengan posisi yang diukur dan menyesuaikan operasi motor sesuai dengan strategi pengendaliannya.
Untuk pompa jarum suntik, umpan balik ini dapat membantu meningkatkan pelacakan posisi, konsistensi gerakan, dan ketahanan terhadap kesalahan langkah yang terlewat.
Namun, kontrol loop tertutup tidak secara otomatis menjamin pengiriman cairan yang akurat. Performa keseluruhan juga bergantung pada reaksi transmisi, akurasi ujung sekrup, kepatuhan pendorong, dimensi alat suntik, tekanan fluida, dan kalibrasi sistem kontrol.
Sistem motor konvensional seringkali memerlukan driver motor terpisah, antarmuka encoder, dan kabel tambahan. Solusi terintegrasi menggabungkan komponen-komponen utama ke dalam satu rakitan, mengurangi jumlah koneksi eksternal dan menyederhanakan tata letak peralatan.
Hal ini sangat bermanfaat ketika pompa jarum suntik harus dipasang pada perangkat medis portabel, platform infus multisaluran, atau instrumen laboratorium kompak.
Keuntungan utamanya meliputi:
Mengurangi ruang driver eksternal.
Kabel motor dan encoder yang disederhanakan.
Lebih sedikit komponen terpisah untuk dipasang dan dihubungkan.
Integrasi listrik yang lebih mudah.
Potensi pengurangan waktu perakitan dan kompleksitas sistem.
Saat mengevaluasi motor terintegrasi, kita tetap harus memverifikasi dimensi perakitan lengkap, posisi konektor, radius pembengkokan kabel, persyaratan pembuangan panas, dan aksesibilitas untuk pemeliharaan.
Banyak pompa jarum suntik beroperasi pada kecepatan linier rendah untuk mengalirkan volume cairan kecil dalam jangka waktu lama. Pada kecepatan ini, konsistensi torsi, getaran, dan kelancaran transmisi menjadi sangat penting.
Motor stepper memberikan kemampuan pemosisian terpisah, sementara microstepping dapat meningkatkan resolusi perintah dan mengurangi bentuk getaran tertentu. Umpan balik loop tertutup menambahkan pemantauan posisi dan dapat membantu penggerak merespons gangguan beban.
Namun demikian, resolusi microstep tidak sama dengan akurasi posisi absolut. Ketepatan penyaluran cairan yang dapat dicapai harus divalidasi pada tingkat pompa yang lengkap.
Untuk aplikasi yang memerlukan laju aliran sangat rendah, insinyur harus menilai perilaku motor di bawah beban pengoperasian aktual daripada hanya mengandalkan spesifikasi motor tanpa beban.
Motor harus menghasilkan torsi yang cukup untuk mengatasi gaya yang bekerja pada pendorong jarum suntik dan hambatan sistem transmisi.
Memilih motor dengan torsi yang tidak memadai dapat menyebabkan kesalahan posisi, gerakan terhenti, atau pengiriman tidak konsisten. Sebaliknya, memilih motor yang terlalu besar dapat meningkatkan biaya, konsumsi daya, dan beban termal.
Gaya pendorong yang diperlukan bergantung pada tekanan di dalam semprit, diameter dalam semprit, gesekan antara pendorong dan laras, dan hambatan mekanis pada sistem penggerak.
Penilaian praktis harus mencakup:
Tekanan fluida maksimum yang diharapkan.
Gesekan segel pendorong melintasi rentang operasi.
Variasi antara produsen dan batch alat suntik.
Gesekan pada rel pemandu, bantalan, dan rakitan sekrup.
Gaya tambahan yang disebabkan oleh akselerasi atau ketidaksejajaran mekanis.
Kita harus mengevaluasi beban operasi maksimum yang kredibel daripada hanya mengandalkan kondisi nominal.
Untuk pompa jarum suntik medis, hal ini sangat penting ketika platform yang sama harus mendukung berbagai ukuran jarum suntik atau jenis cairan.
Torsi putaran motor diubah menjadi gaya linier melalui sekrup utama, sekrup bola, atau mekanisme transmisi lainnya.
Jumlah gaya linier yang tersedia bergantung pada ujung sekrup, efisiensi transmisi, dan torsi motor pada kecepatan pengoperasian sebenarnya.
Ujung sekrup yang lebih kecil umumnya memberikan keuntungan mekanis yang lebih besar dan perpindahan linier yang lebih halus per putaran motor. Namun, hal ini juga memerlukan putaran motor yang lebih besar untuk mencapai pergerakan pendorong yang sama.
Ujung sekrup yang lebih besar memungkinkan pergerakan linier lebih cepat tetapi memerlukan torsi lebih besar untuk gaya keluaran yang sama.
Saat memilih motor stepper loop tertutup terintegrasi, oleh karena itu kita harus mengevaluasi motor dan transmisi sebagai suatu sistem yang lengkap.
Torsi penahan motor bukanlah dasar yang memadai untuk memilih motor pompa jarum suntik.
Torsi motor stepper umumnya menurun seiring dengan meningkatnya kecepatan putaran. Torsi yang tersedia juga bergantung pada tegangan suplai, karakteristik belitan, arus penggerak, dan pengaturan kontrol.
Kita harus meninjau kurva torsi-kecepatan pabrikan dan memastikan bahwa motor dapat mempertahankan gaya yang diperlukan di seluruh rentang pengoperasian.
Pemilihan yang sesuai harus memberikan margin yang cukup untuk variasi beban yang diharapkan, akselerasi, gesekan mekanis, dan efek penuaan tanpa menghasilkan panas yang berlebihan.
Dimensi fisik motor secara langsung mempengaruhi penutup pompa, tata letak internal, struktur pemasangan, dan portabilitas.
Pertimbangan pemilihan umum mencakup ukuran rangka motor, panjang bodi, diameter poros, pola lubang pemasangan, orientasi konektor, dan ruang yang diperlukan untuk sambungan listrik.
Motor yang lebih kecil mungkin menarik untuk perangkat portabel, namun dimensi yang ringkas tidak boleh diprioritaskan di atas torsi yang diperlukan, kinerja termal, atau stabilitas posisi.
Motor kompak harus beroperasi dalam batas termal perangkat medis lengkap. Ventilasi yang terbatas dan kedekatan dengan komponen elektronik lainnya dapat meningkatkan kesulitan pembuangan panas.
Saat membandingkan model motor, kita harus memeriksa:
Nilai arus dan konsumsi daya.
Batas suhu belitan.
Suhu pengoperasian yang diizinkan.
Perpindahan panas melalui permukaan pemasangan.
Kinerja tugas berkelanjutan.
Kenaikan suhu di bawah beban realistis.
Motor yang terintegrasi dapat mengurangi jejak sistem secara keseluruhan, namun perangkat elektronik penggeraknya juga menghasilkan panas. Oleh karena itu, karakteristik termal dari perakitan lengkap harus dipertimbangkan.
Penyelarasan mekanis sangat penting untuk pergerakan pendorong yang konsisten.
Ketidaksejajaran antara poros motor, kopling, dan rakitan sekrup dapat meningkatkan gesekan, menimbulkan getaran, mempercepat keausan bantalan, dan mengurangi torsi efektif yang tersedia pada beban.
Kita harus memverifikasi kekakuan pemasangan, kompatibilitas kopling, penyelarasan sekrup, dukungan bantalan, dan akses untuk perakitan.
Untuk pompa suntik presisi tinggi, toleransi mekanis di seluruh sistem transmisi sama pentingnya dengan resolusi posisi nominal motor.
Encoder memberikan informasi posisi ke sistem kontrol loop tertutup. Resolusinya mempengaruhi kemampuan sistem umpan balik untuk mendeteksi pergerakan rotor dan penyimpangan posisi.
Namun, resolusi encoder saja tidak menentukan keakuratan pengiriman cairan akhir.
Encoder resolusi tinggi dapat memberikan umpan balik posisi rotor yang terperinci, namun akurasi keluaran pompa jarum suntik juga bergantung pada beberapa faktor mekanis dan terkait cairan.
Ini termasuk:
Akurasi lead sekrup.
Reaksi transmisi.
Kepatuhan kopling.
Toleransi dimensi tabung suntik.
Deformasi segel pendorong.
Kompresibilitas fluida dan udara yang terperangkap.
Perubahan tekanan fluida.
Respons dan kalibrasi loop kontrol.
Misalnya, motor dapat melacak posisi sudut yang diperintahkan secara akurat sementara reaksi mekanis menunda pergerakan pendorong yang sesuai. Demikian pula, jalur fluida yang sesuai dapat menyerap sebagian perpindahan awal pendorong sebelum fluida mulai mengalir.
Konsekuensinya, kinerja pemosisian motor dan akurasi volume yang dikirimkan harus dievaluasi secara terpisah.
Motor stepper loop tertutup terintegrasi yang berbeda menggunakan umpan balik dan strategi penanganan kesalahan yang berbeda.
Saat memilih motor untuk pompa jarum suntik medis, kita harus menentukan apakah penggerak dapat mendeteksi kesalahan yang berlebihan, melaporkan alarm, menghentikan gerakan, atau memulai prosedur pemulihan yang ditentukan.
Respons yang tepat bergantung pada analisis risiko perangkat medis dan fungsi yang diharapkan.
Untuk pengiriman cairan kritis, kesalahan posisi yang terdeteksi tidak boleh dianggap sebagai gangguan gerakan rutin. Pengontrol pompa mungkin perlu mengoordinasikan alarm motor dengan pemantauan pengiriman, pelaporan kesalahan, dan respons sistem yang aman.
Pompa jarum suntik harus mengubah laju aliran volumetrik yang diperlukan menjadi kecepatan pendorong yang sesuai.
Hubungan ini bergantung pada luas penampang bagian dalam alat suntik. Alat suntik yang lebih besar umumnya memerlukan kecepatan pendorong yang berbeda dari alat suntik yang lebih kecil untuk menghasilkan volume yang sama per satuan waktu.
Oleh karena itu, rentang kecepatan motor harus dievaluasi bersamaan dengan dimensi jarum suntik dan perjalanan linier transmisi per putaran.
Beberapa pompa jarum suntik harus beroperasi pada kisaran tingkat pengiriman yang luas.
Pada laju aliran yang rendah, sistem mungkin perlu meminimalkan getaran, perilaku stick-slip yang disebabkan oleh gesekan, dan variasi kecil dalam gerakan pendorong.
Pada laju aliran yang lebih tinggi, motor harus mempertahankan torsi yang memadai sekaligus memenuhi akselerasi dan kecepatan tetap yang diperlukan.
Motor stepper loop tertutup terintegrasi yang sesuai harus memberikan operasi yang stabil pada rentang yang diperlukan daripada bekerja dengan baik hanya pada satu kecepatan nominal.
Perubahan kecepatan motor secara tiba-tiba dapat menimbulkan gangguan mekanis dan meningkatkan kemungkinan kesalahan posisi.
Akselerasi dan deselerasi yang terkendali membantu mengurangi efek ini dengan memungkinkan motor dan transmisi merespons secara progresif terhadap perubahan perintah gerak.
Kita harus memeriksa apakah penggerak terintegrasi mendukung profil akselerasi yang dapat dikonfigurasi, transisi kecepatan yang mulus, dan batas gerakan yang sesuai.
Untuk aplikasi yang memerlukan penyaluran cairan yang sangat konsisten, profil gerakan harus divalidasi menggunakan jarum suntik, transmisi, dan jalur cairan yang sebenarnya.
Motor stepper loop tertutup yang terintegrasi harus berkomunikasi secara efektif dengan pengontrol utama pompa jarum suntik.
Antarmuka yang sesuai bergantung pada arsitektur perangkat, persyaratan kontrol, batasan pengkabelan, dan strategi integrasi.
Opsi umum mencakup kontrol pulsa dan arah, UART, RS-485, antarmuka berbasis CAN, dan protokol Ethernet industri pada model motor yang sesuai.
Kontrol denyut dan arah memberikan metode langsung dalam mengatur posisi dan arah.
Hal ini dapat dilakukan jika pengontrol pompa menghasilkan perintah gerakan secara langsung dan penggerak motor terintegrasi menangani kontrol loop tertutup lokal.
Insinyur harus memverifikasi kompatibilitas tegangan masukan, frekuensi pulsa maksimum, isolasi listrik, persyaratan waktu, dan sinyal alarm.
Antarmuka berbasis serial atau jaringan dapat mendukung konfigurasi parameter, pemantauan status, diagnostik, dan kontrol terkoordinasi beberapa motor.
Untuk pompa jarum suntik multisaluran, kemampuan komunikasi dapat menyederhanakan manajemen sistem dan membantu memusatkan pelaporan kesalahan.
Namun, kita harus membedakan antara komunikasi kontrol gerak biasa dan fungsi yang diperlukan untuk kontrol terkait keselamatan. Antarmuka komunikasi standar tidak boleh dianggap menyediakan fungsi keselamatan bersertifikat kecuali penerapan lengkapnya mendukung persyaratan yang relevan.
Sebelum menyelesaikan model motor, kami harus memastikan bahwa perangkat lunak kontrol dan protokol komunikasinya mendukung fungsi pengoperasian yang diperlukan.
Ini mungkin termasuk:
Perintah posisi dan kecepatan.
Pengaturan akselerasi dan deselerasi.
Umpan balik posisi dan pemantauan kesalahan berikut.
Motor mengaktifkan dan menonaktifkan kontrol.
Alarm dan pelaporan kesalahan.
Penyimpanan dan konfigurasi parameter.
Perilaku pemulihan setelah pemadaman listrik.
Diagnostik untuk commissioning dan pemeliharaan.
Dokumentasi yang jelas dan alat konfigurasi yang dapat diakses dapat secara signifikan mengurangi upaya integrasi selama pengembangan produk.
Perangkat medis yang ringkas sering kali memiliki batasan ketat pada daya listrik dan ruang pendingin yang tersedia.
Kebutuhan daya motor terintegrasi bergantung pada arus belitan, tegangan suplai, kecepatan pengoperasian, beban mekanis, dan konfigurasi penggerak.
Motor yang mengonsumsi daya berlebihan dapat meningkatkan kebutuhan baterai atau menghasilkan panas yang tidak diinginkan di dalam casing.
Arus yang lebih tinggi dapat meningkatkan torsi yang tersedia dalam batas pengoperasian motor, namun juga meningkatkan kehilangan listrik dan pembangkitan panas.
Arus penggerak harus dikonfigurasi untuk memenuhi beban mekanis yang diperlukan sambil mempertahankan kenaikan suhu yang dapat diterima.
Kita tidak boleh berasumsi bahwa pengaturan arus tertinggi yang tersedia adalah pilihan terbaik untuk pompa jarum suntik.
Beberapa pompa suntik harus mempertahankan posisi pendorong ketika gerakan berhenti. Yang lain mungkin mengizinkan berkurangnya arus motor selama periode tidak aktif.
Mengurangi arus penahan dapat menurunkan konsumsi daya dan pembangkitan panas, namun juga dapat mengurangi torsi penahan yang tersedia.
Strategi yang tepat bergantung pada transmisi mekanis, gaya eksternal, retensi posisi yang diperlukan, dan konsekuensi pergerakan pendorong yang tidak diinginkan.
Jika aplikasi memerlukan retensi posisi yang dapat diandalkan dalam kondisi kehilangan daya atau kondisi kesalahan lainnya, desain mungkin memerlukan penahan mekanis yang sesuai atau solusi lain yang dievaluasi secara independen.
Perbandingan terstruktur membantu para insinyur mengidentifikasi kandidat yang sesuai dan menghindari mengabaikan spesifikasi penting.
Kriteria seleksi |
Apa yang harus dievaluasi |
Mengapa itu penting |
|---|---|---|
Torsi motor |
Torsi pada kecepatan pengoperasian yang diperlukan |
Memastikan kekuatan yang cukup untuk gerakan pendorong |
Ukuran motorik |
Dimensi bingkai, panjang bodi, dan pola pemasangan |
Menentukan kecocokan mekanis |
Kinerja pembuat enkode |
Resolusi, akurasi umpan balik, dan deteksi kesalahan |
Mendukung pemantauan posisi |
Rentang kecepatan |
Kecepatan pengoperasian minimum dan maksimum |
Mencakup tarif pengiriman yang diperlukan |
Kehalusan gerakan |
Microstepping, kontrol arus, dan perilaku resonansi |
Membantu mengurangi getaran dan gangguan aliran |
Komunikasi |
Antarmuka pulsa-dan-arah, serial, atau jaringan |
Menyederhanakan integrasi pengontrol |
Kinerja termal |
Pengaturan saat ini, kenaikan suhu, dan siklus kerja |
Mendukung operasi berkelanjutan yang andal |
Fungsi perlindungan |
Deteksi kesalahan, alarm, dan perilaku pemulihan |
Mendukung penanganan kesalahan tingkat sistem |
Kompatibilitas mekanis |
Poros, kopling, sekrup, dan penyelarasan pemasangan |
Mengurangi gesekan dan kesalahan transmisi |
Dokumentasi |
Gambar teknis, manual kontrol, dan data pengujian |
Mempercepat pengembangan dan verifikasi |
Kita harus membandingkan calon motor dengan kondisi pengoperasian yang sama. Menggunakan asumsi yang berbeda untuk beban, kecepatan, atau siklus kerja dapat menyebabkan perbandingan yang menyesatkan.
Hal ini juga berguna untuk meminta detail kurva kecepatan torsi, spesifikasi encoder, dokumentasi komunikasi, data termal, dan gambar mekanis langsung dari pabrikan.
Beberapa kesalahan pemilihan yang umum dapat meningkatkan biaya teknik atau mengganggu kinerja pompa akhir.
Torsi penahan menggambarkan kemampuan motor untuk menahan putaran pada kondisi tertentu saat diam. Itu tidak menentukan torsi yang tersedia selama pengoperasian.
Kita harus menggunakan data kecepatan torsi pabrikan dan menilai profil beban sebenarnya.
Resolusi encoder hanyalah salah satu bagian dari sistem umpan balik posisi. Kesalahan transmisi, gesekan pendorong, tekanan fluida, dan kalibrasi dapat mempengaruhi volume akhir yang dikirimkan secara signifikan.
Pengujian tingkat sistem tetap penting.
Motor dapat memenuhi spesifikasi torsi yang diperlukan namun melebihi batas suhu yang dapat diterima selama pengoperasian jangka panjang.
Pengujian termal harus mencerminkan selungkup sebenarnya, pengaturan pemasangan, suhu sekitar, dan siklus kerja pengoperasian.
Serangan balik dapat menyebabkan penundaan antara perubahan arah motor dan pergerakan pendorong alat suntik.
Hal ini sangat relevan ketika pompa sering melakukan siklus start-stop, pembalikan, atau gerakan bertahap kecil.
Motor dengan kinerja mekanis yang sesuai mungkin masih memerlukan pekerjaan integrasi tambahan yang besar jika antarmuka atau fungsi kontrolnya tidak sesuai dengan pengontrol utama.
Kompatibilitas antarmuka harus dikonfirmasi pada awal proses desain.
Performa terukur motor tidak dapat menentukan keakuratan volume pengiriman pompa secara mandiri.
Sistem yang telah selesai harus diuji menggunakan jarum suntik, cairan, laju aliran, tekanan, dan kondisi lingkungan yang representatif.
Memilih motor stepper loop tertutup terintegrasi yang tepat untuk pompa jarum suntik medis kompak memerlukan penilaian torsi, kecepatan, kinerja umpan balik, integrasi mekanis, perilaku termal, dan kompatibilitas kontrol yang seimbang.
Desain loop tertutup yang terintegrasi dapat menyederhanakan arsitektur drive, mengurangi kabel eksternal, dan meningkatkan pemantauan posisi. Karakteristik ini menjadikannya pilihan berharga untuk instrumen medis kompak yang memerlukan gerakan linier terkontrol dan performa gerakan yang dapat diandalkan.
Namun, pemilihan motor harus selalu dimulai dengan persyaratan mekanis dan penyaluran cairan dari pompa suntik. Motor yang dipilih harus memberikan torsi yang memadai pada rentang kecepatan pengoperasian, sesuai dengan wadah yang tersedia, mendukung antarmuka kontrol yang diperlukan, dan mempertahankan kinerja termal yang dapat diterima selama pengoperasian berkelanjutan.
Yang terpenting, penentuan posisi motor yang akurat tidak secara otomatis menjamin pengiriman cairan yang akurat. Mekanisme sekrup, jarum suntik, pendorong, jalur fluida, sistem penginderaan, dan perangkat lunak kontrol semuanya berkontribusi pada hasil akhir.
Dengan mengevaluasi faktor-faktor ini bersama-sama dan memvalidasi sistem lengkap dalam kondisi pengoperasian yang realistis, para insinyur dapat memilih motor stepper loop tertutup terintegrasi yang mendukung desain kompak, gerakan konsisten, dan kinerja pompa jarum suntik yang andal.
Motor stepper loop tertutup terintegrasi menggabungkan motor stepper, encoder, dan driver motor dalam satu rakitan. Umpan balik encoder memungkinkan penggerak untuk memantau posisi motor sebenarnya dan mendeteksi penyimpangan dari gerakan yang diperintahkan, sehingga cocok untuk pompa jarum suntik medis kompak yang memerlukan gerakan pendorong terkontrol dan pemantauan posisi yang andal.
Motor stepper loop tertutup terintegrasi memberikan umpan balik posisi, pemasangan ringkas, dan perkabelan yang disederhanakan. Fitur-fitur ini membantu produsen peralatan mengembangkan pompa suntik hemat ruang dengan kontrol gerakan yang andal. Akurasi penyaluran cairan sebenarnya masih bergantung pada alat suntik, mekanisme transmisi, tekanan cairan, dan kalibrasi sistem.
Pemilihan torsi motor harus mempertimbangkan gesekan pendorong, tekanan fluida, diameter jarum suntik, efisiensi transmisi, ujung sekrup, dan kecepatan pengoperasian yang diperlukan. Insinyur harus mengevaluasi kurva torsi-kecepatan motor dan memastikan margin torsi yang cukup di bawah beban operasi maksimum yang diharapkan.
Resolusi encoder yang diperlukan bergantung pada persyaratan posisi, desain transmisi, dimensi jarum suntik, dan kinerja pengiriman target. Resolusi encoder yang lebih tinggi dapat meningkatkan granularitas umpan balik, namun tidak secara otomatis menjamin akurasi pengiriman cairan yang lebih tinggi. Pompa yang lengkap harus divalidasi dalam kondisi pengoperasian yang representatif.
Motor stepper loop terbuka biasanya beroperasi tanpa umpan balik encoder, sehingga umumnya tidak dapat secara langsung mendeteksi langkah yang terlewat. Motor stepper loop tertutup menggunakan umpan balik untuk memantau penyimpangan posisi dan menyesuaikan pengoperasian motor. Hal ini dapat meningkatkan keandalan gerakan ketika motor dan penggerak berukuran dan dikonfigurasi dengan benar.
Ya. Mereka dapat mendukung pergerakan kecepatan rendah yang terkontrol dan pemosisian berulang dalam sistem penyaluran aliran rendah. Kinerja tergantung pada torsi motor, pengaturan penggerak, gesekan transmisi, reaksi balik, karakteristik alat suntik, dan kepatuhan jalur fluida. Pengujian pada laju aliran yang diinginkan sangatlah penting.
Tergantung pada modelnya, antarmuka mungkin mencakup input pulsa dan arah, UART, RS-485, komunikasi berbasis CAN, atau protokol Ethernet industri. Insinyur harus memastikan antarmuka, persyaratan kelistrikan, fungsi perintah, dan kemampuan diagnostik sebelum mengintegrasikan motor dengan pengontrol pompa jarum suntik.
Umpan balik encoder membantu mendeteksi penyimpangan antara gerakan motorik yang diperintahkan dan gerakan sebenarnya. Tergantung pada drive, sistem dapat menyesuaikan operasi atau melaporkan kesalahan ketika kesalahan posisi melebihi batas yang dikonfigurasi. Pemantauan tambahan mungkin masih diperlukan untuk mendeteksi masalah jalur fluida seperti oklusi atau kebocoran.
Keakuratan pompa jarum suntik tergantung pada posisi motor, keakuratan ujung sekrup, reaksi mekanis, gesekan pendorong, toleransi jarum suntik, tekanan fluida, kompresibilitas fluida, udara yang terperangkap, dan kalibrasi. Performa yang andal memerlukan evaluasi sistem penyaluran cairan secara menyeluruh dibandingkan hanya mengandalkan spesifikasi motor.
Pertimbangan utama mencakup dimensi motor, torsi yang tersedia pada kecepatan pengoperasian, kinerja encoder, antarmuka penggerak, manajemen termal, penyelarasan pemasangan, reaksi transmisi, dan pelaporan kesalahan. Pompa yang telah selesai juga harus menjalani verifikasi kinerja dan penilaian keselamatan dan risiko perangkat medis yang berlaku.


