

Mga Pagtingin: 0 May-akda: Site Editor Oras ng Pag-publish: 2026-10-19 Pinagmulan: Site


Sa buod, ang pagpili ng tamang integrated closed-loop stepper motor para sa mga compact na medikal na syringe pump ay nangangailangan ng pagsusuri ng torque, bilis ng pagpapatakbo, feedback ng encoder, pagiging maaasahan ng pagpoposisyon, at espasyo sa pag-install. Pinagsasama ng pinagsamang closed-loop na stepper motor ang isang stepper motor, encoder, at driver sa isang compact na unit, na tumutulong sa pagpapabuti ng motion control at pasimplehin ang system integration. Para sa maaasahang paghahatid ng fluid, dapat ding isaalang-alang ng mga inhinyero ang transmission backlash, plunger friction, fluid pressure, thermal performance, at system calibration. Sa pamamagitan ng pagtutugma ng mga detalye ng motor sa mga kinakailangan ng pump, makakamit ng mga tagagawa ng kagamitang medikal ang mas pare-parehong pagpoposisyon, mahusay na pagsasama, at maaasahang pagganap sa paghawak ng likido.
Ang mga compact na medikal na syringe pump ay nangangailangan ng tumpak na paghahatid ng likido, matatag na kontrol sa paggalaw, compact mechanical integration, at maaasahang pangmatagalang operasyon. Ang pagpili ng tamang motor ay mahalaga para sa pagpapanatili ng pare-pareho ang mga rate ng daloy, tumpak na dosing, at maaasahang pagganap sa mga medikal na aplikasyon. Kabilang sa mga available na solusyon sa motion control, nag-aalok ang integrated closed-loop stepper motor ng praktikal na kumbinasyon ng katumpakan ng pagpoposisyon, kontrol ng torque, at disenyong nakakatipid sa espasyo.
Gayunpaman, hindi lahat Ang integrated closed-loop stepper motor ay angkop para sa isang compact na medikal na syringe pump. Ang pagpili ng motor ay depende sa mga detalye ng syringe, kinakailangang mga rate ng daloy, mga mekanismo ng linear na drive, mga kondisyon ng pagpapatakbo, mga interface ng kontrol, at mga kinakailangan sa kaligtasan. Dapat suriin ng mga inhinyero ang mga salik na ito nang magkasama sa halip na pumili ng isang motor na nakabatay lamang sa laki ng frame o na-rate na torque.
Sa gabay na ito, sinusuri namin ang mga pangunahing pagsasaalang-alang para sa pagpili ng pinagsama-samang closed-loop na stepper motor para sa mga compact na medikal na syringe pump, mula sa puwersa at bilis na kinakailangan hanggang sa pagganap ng feedback, pamamahala ng thermal, at pagsasama ng system.
Bago pumili ng motor, kailangan nating maunawaan kung paano binago ng syringe pump ang rotary motion sa kinokontrol na linear displacement.
Ang isang tipikal na syringe pump ay binubuo ng isang motor, transmission mechanism, lead screw o ball screw, syringe holder, plunger driver, at electronic control system. Ang motor ay umiikot sa mekanismo ng paghahatid, na gumagalaw sa plunger pasulong sa isang kinokontrol na bilis. Tinutukoy ng displacement na ito ang dami ng likidong inihatid.
Ang kinakailangang pagganap ng motor ay nakasalalay sa ilang mga parameter ng aplikasyon:
Sukat ng syringe: Ang iba't ibang diameter ng syringe ay gumagawa ng iba't ibang dami ng likido para sa parehong displacement ng plunger.
Kinakailangang rate ng daloy: Ang mas mataas na rate ng paghahatid ay karaniwang nangangailangan ng mas mabilis na paggalaw ng plunger.
Lagkit ng likido: Maaaring mangailangan ng mas maraming malapot na likido upang mapanatili ang target na rate ng paghahatid.
Backpressure: Ang paglaban sa tubing, karayom, catheter, at iba pang bahagi sa ibaba ng agos ay nakakaapekto sa puwersa na kinakailangan upang ilipat ang plunger.
Resolusyon sa pagpoposisyon: Ang paghahatid ng maliit na volume ay nangangailangan ng sapat na pino at paulit-ulit na paggalaw ng plunger.
Tagal ng pagpapatakbo: Ang patuloy na operasyon ay naglalagay ng mas malaking pangangailangan sa pamamahala ng thermal ng motor at pagiging maaasahan ng makina.
Ang mga parameter na ito ay nagtatatag ng pundasyon para sa pagpili ng motor. Ang isang compact syringe pump na idinisenyo para sa mga low-flow na aplikasyon sa laboratoryo ay maaaring may ibang mga kinakailangan mula sa isang medikal na sistema ng pagbubuhos na dapat maghatid ng likido sa mahabang panahon.
Kaya dapat nating tukuyin ang operating envelope ng pump bago ihambing ang mga indibidwal na modelo ng motor.
An Ang integrated closed-loop stepper motor ay isang motion control device na pinagsasama ang isang stepper motor, encoder, at motor driver sa isang solong compact unit. Gumagamit ito ng feedback sa posisyon upang subaybayan ang aktwal na paggalaw ng motor at ayusin ang operasyon nito kapag ang aktwal na posisyon ay naiiba sa iniutos na posisyon.
Kung ikukumpara sa isang tradisyunal na open-loop na stepper motor, ang isang pinagsamang closed-loop na stepper motor ay maaaring makakita ng mga error sa posisyon, mabawasan ang panganib ng mga napalampas na hakbang, at mapabuti ang pagiging maaasahan ng paggalaw sa ilalim ng pagbabago ng mga karga.
Ang pinagsama-samang closed-loop stepper motor ay karaniwang gumagana sa pamamagitan ng tatlong pangunahing bahagi:
Stepper Motor
Kino-convert ang mga pulso ng kuryente sa kinokontrol na paggalaw ng pag-ikot. Ang tumpak na hakbang-based na operasyon nito ay ginagawang angkop para sa pagpoposisyon ng mga application na nangangailangan ng paulit-ulit na paggalaw.
Encoder
Sinusukat ang aktwal na posisyon ng motor at nagbibigay ng feedback sa control system. Depende sa disenyo, maaari ding suportahan ng encoder ang pagsubaybay sa bilis at pagtukoy ng error sa posisyon.
Pinagsamang Driver ng Motor
Tumatanggap ng mga motion command, kinokontrol ang motor current, inihambing ang commanded movement sa feedback, at inaayos ang pagpapatakbo ng motor ayon sa control strategy nito.
Ang controller ay nagpapadala ng isang posisyon o motion command sa motor.
Ang pinagsamang driver ay nagbibigay lakas sa mga windings ng motor upang makagawa ng pag-ikot.
Sinusukat ng encoder ang aktwal na posisyon ng motor.
Inihahambing ng driver ang aktwal na posisyon sa iniutos na posisyon.
Kung may naganap na paglihis, inaayos ng closed-loop control system ang pagpapatakbo ng motor sa loob ng mga kakayahan nito.
Ang mekanismo ng feedback na ito ay tumutulong sa motor na mapanatili ang iniutos na paggalaw nang mas maaasahan sa ilalim ng iba't ibang mga pagkarga.
Mahalaga: Hindi inaalis ng closed-loop na kontrol ang bawat error sa pagpoposisyon o ginagarantiyahan ang ganap na katumpakan. Nakadepende ang performance sa encoder, control algorithm, mechanical transmission, load, at system configuration.
Pinahusay na pagiging maaasahan ng pagpoposisyon: Ang feedback ng encoder ay nakakatulong na makita ang mga paglihis sa pagitan ng iniutos at aktwal na posisyon ng motor.
Compact na disenyo: Binabawasan ng pinagsamang electronics ang pangangailangan para sa hiwalay na mga driver ng motor at nauugnay na mga kable.
Mas mahusay na tugon sa pag-load: Maaaring tumugon ang drive sa mga pagbabago sa mekanikal na pag-load sa loob ng mga limitasyon ng kontrol nito.
Nabawasan ang panganib ng hindi natukoy na mga napalampas na hakbang: Nakakatulong ang feedback sa posisyon na matukoy ang mga error sa paggalaw na maaaring hindi makita ng isang open-loop system.
Pinasimpleng pagsasama ng system: Ang mas kaunting magkakahiwalay na bahagi ay maaaring mabawasan ang pag-install at pagiging kumplikado ng mga kable.
Potensyal na pinahusay na kahusayan sa enerhiya: Maaaring ayusin ng ilang modelo ang kasalukuyang ayon sa mga kondisyon ng pagpapatakbo, depende sa kanilang diskarte sa pagkontrol.
Mga Medikal na Syringe Pump
Sinusuportahan ang kinokontrol na paggalaw ng plunger para sa paghahatid ng likido. Ang aktwal na katumpakan ng dosing ay nakasalalay din sa mga sukat ng syringe, mekanismo ng paghahatid, presyon, at pagkakalibrate ng system.
Robotics at Automated Handling
Nagbibigay ng kinokontrol na pagpoposisyon para sa mga compact actuator, mga mekanismo ng pick-and-place, at automated na kagamitan.
Laboratory at Analytical Equipment
Pinapagana ang paulit-ulit na paggalaw sa sample handling, dispensing, at precision positioning system.
Industrial Automation
Sinusuportahan ang mga linear actuator, kagamitan sa inspeksyon, mga automated na sistema ng pagpupulong, at iba pang mga application na nangangailangan ng kontroladong paggalaw.
Ang pinagsama-samang closed-loop stepper motor ay nagkakahalaga ng pagsasaalang-alang kapag ang iyong aplikasyon ay nangangailangan ng:
Nauulit na pagpoposisyon at pagtuklas ng error na nakabatay sa feedback.
Maaasahang paggalaw sa ilalim ng pagbabago ng mga mekanikal na pagkarga.
Isang compact na pagpupulong ng motor-at-driver.
Pinasimpleng mga kable ng kuryente at pag-install.
Kinokontrol ang mababang bilis ng paggalaw at madalas na pagsasaayos ng pagpoposisyon.
Kapag pumipili ng modelo, suriin ang na-rate na torque, torque-speed performance, resolution ng encoder, supply voltage, mga interface ng komunikasyon, mga katangian ng thermal, mga sukat ng mounting, at mga function ng proteksyon.
Para sa mga application na nangangailangan ng napakataas na dynamic na pagganap, pambihirang makinis na paggalaw, o hinihingi ang tuluy-tuloy na bilis ng kontrol, ang isang maginoo na servo motor ay maaari ding sulit na suriin.
Sa buod: Pinagsasama ng pinagsamang closed-loop na stepper motor ang isang stepper motor, encoder, at driver sa isang unit upang magbigay ng compact, feedback-based na motion control. Ito ay partikular na kapaki-pakinabang kapag ang pagiging maaasahan ng pagpoposisyon, pagiging simple ng pagsasama, at kontroladong paggalaw ay mahalagang mga priyoridad sa disenyo.
BESFOC Pinagsama-samang Closed-loop servo Motors Products

|

|

|

|
|
|
|
|
|
|---|---|---|---|---|
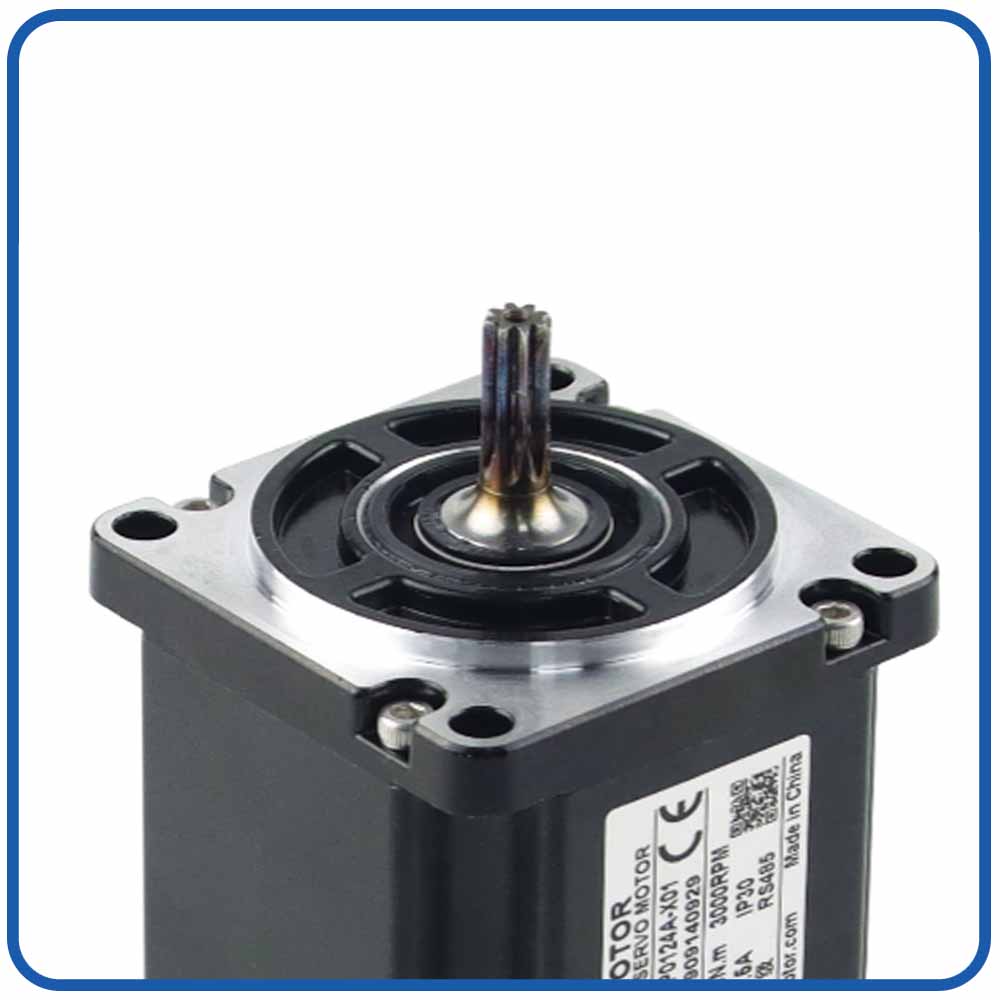
baras |
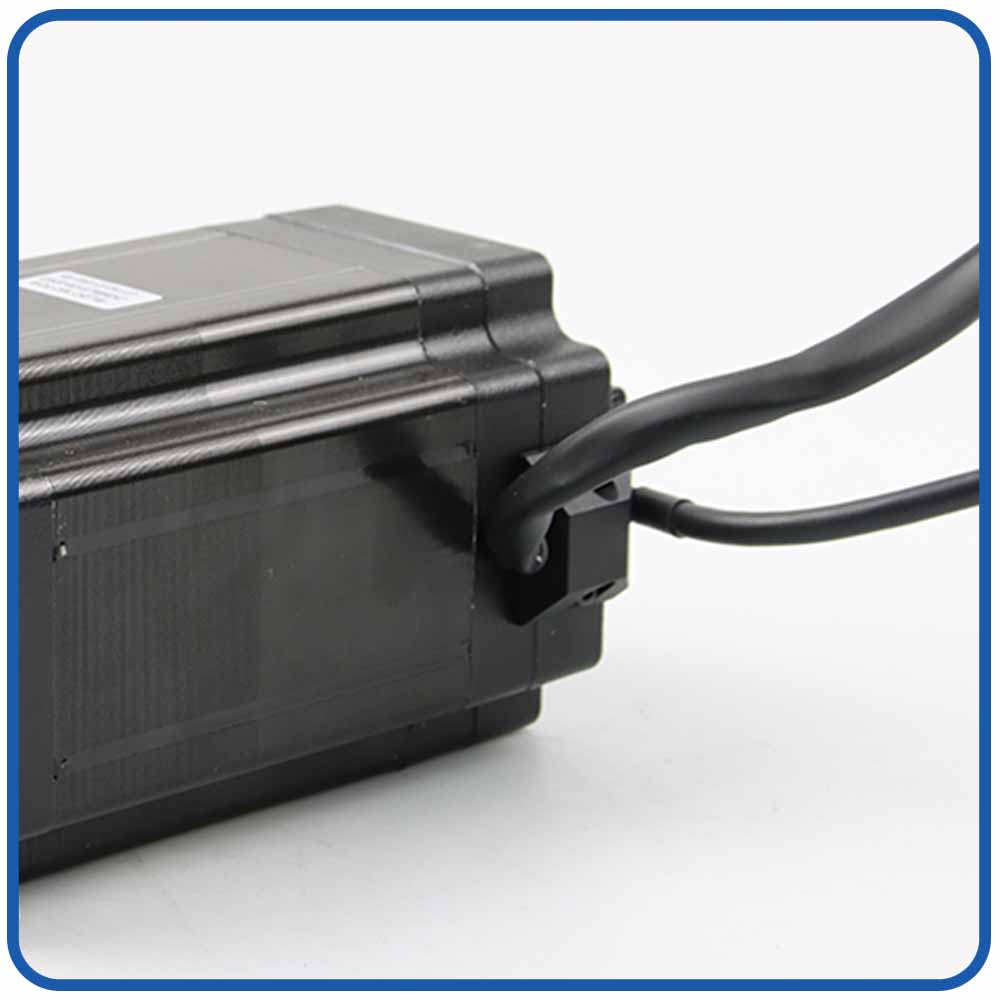
Pabahay ng terminal |
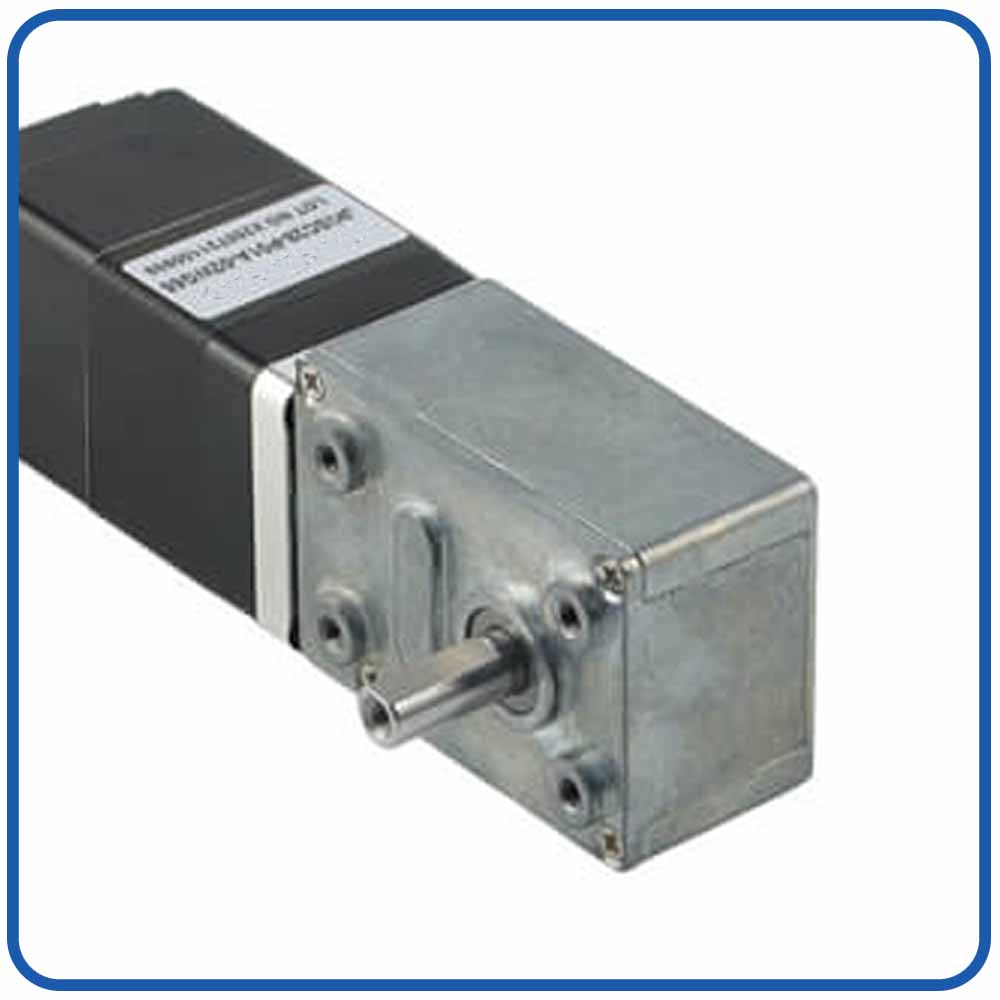
Worm Gearbox |
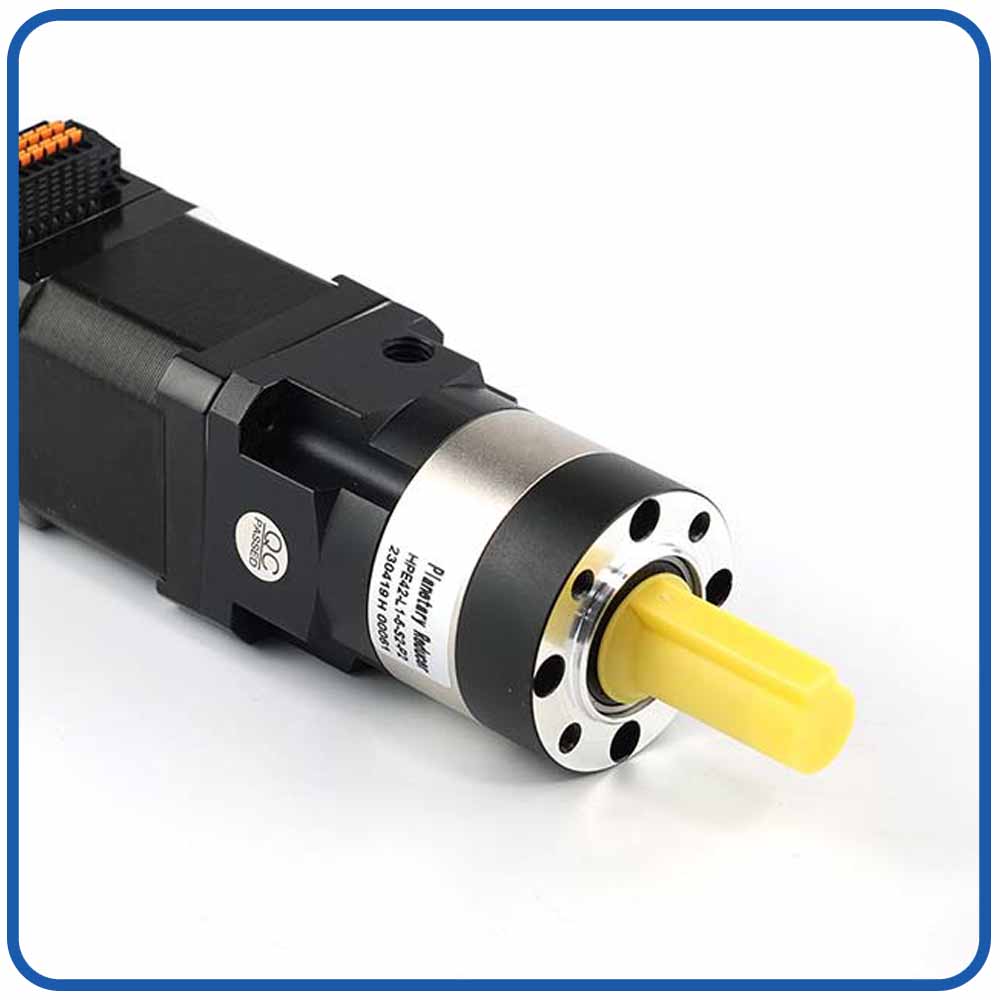
Planetary Gearbox |
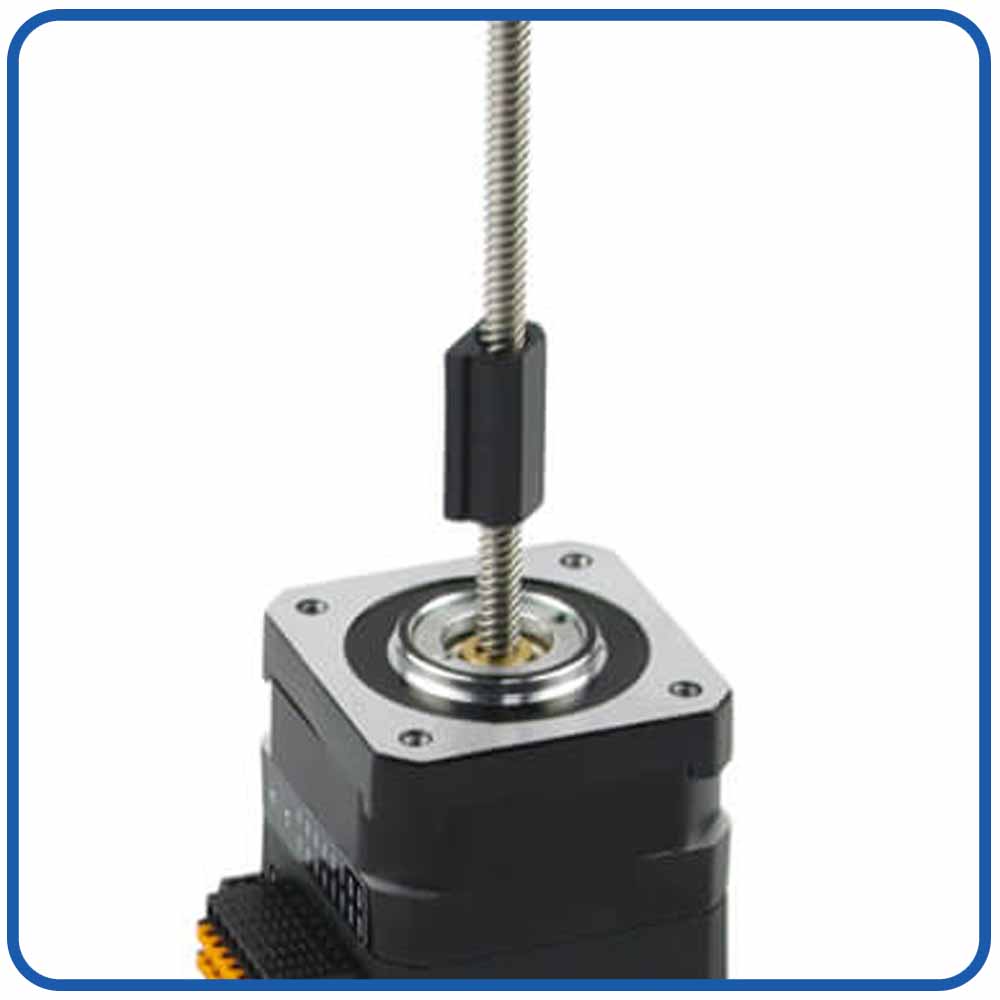
Lead Screw |
|
|
|
|
|
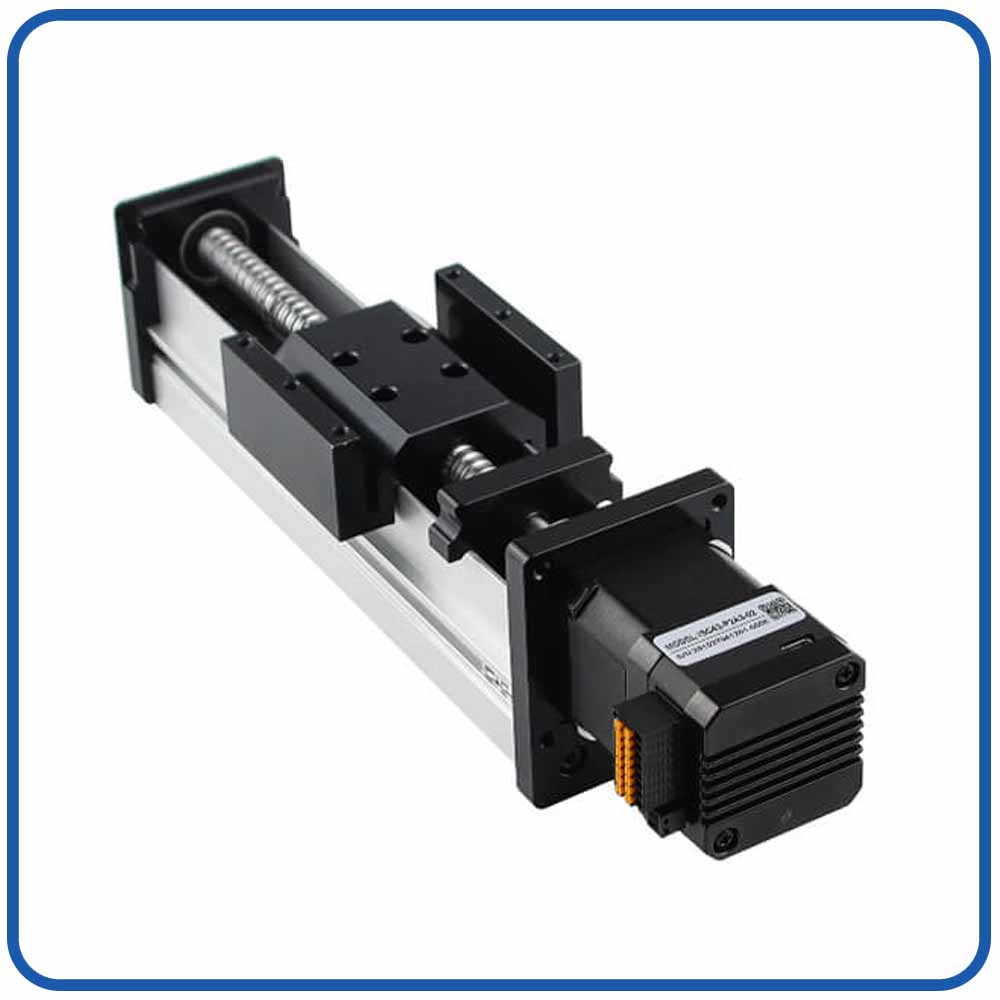
Linear na Paggalaw |
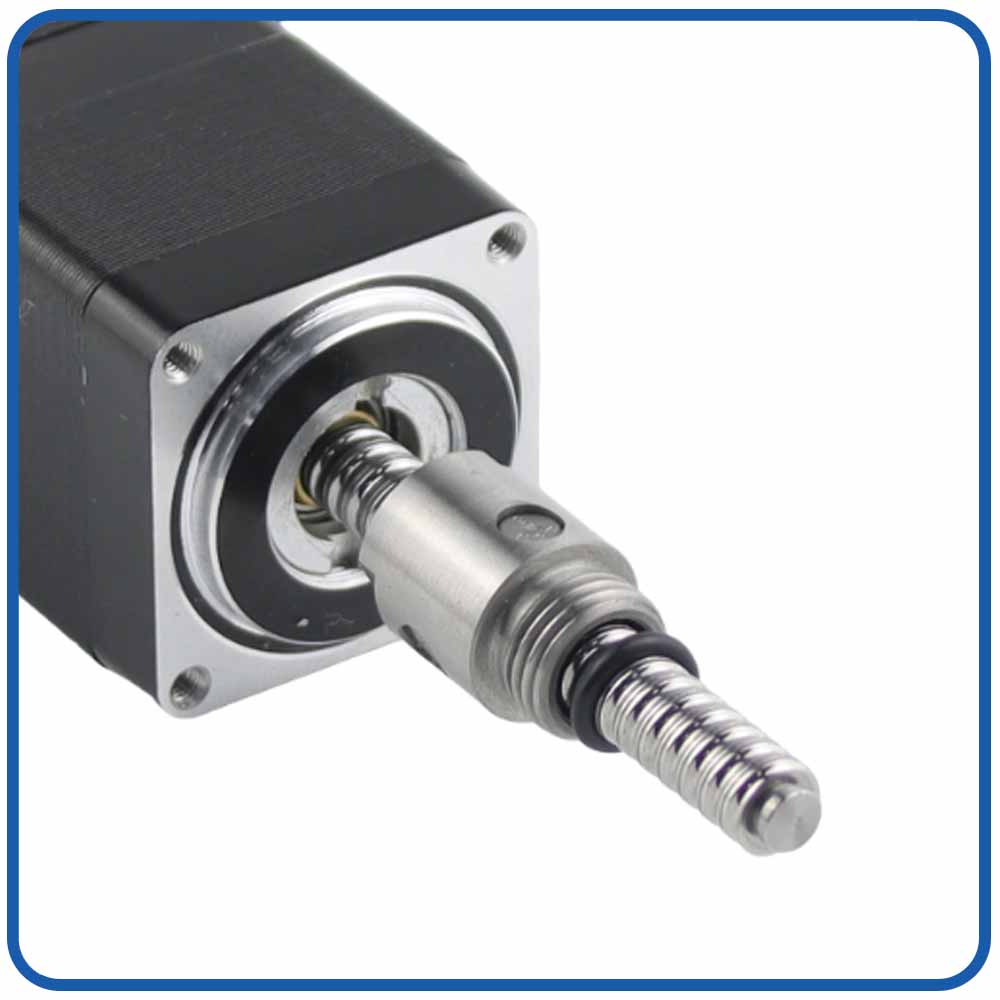
Ball Screw |
Preno |
Antas ng IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
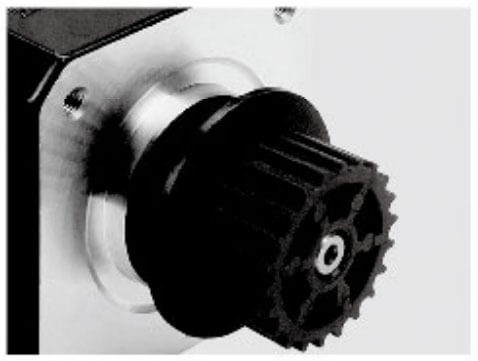
Aluminum Pulley |
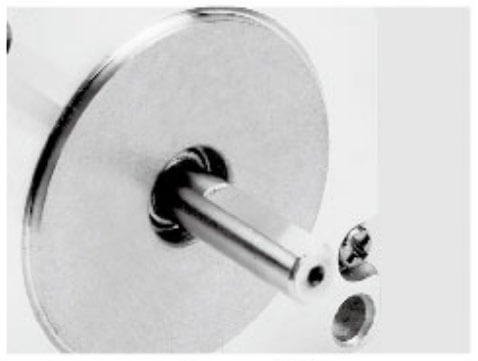
Pin ng baras |
Single D Shaft |
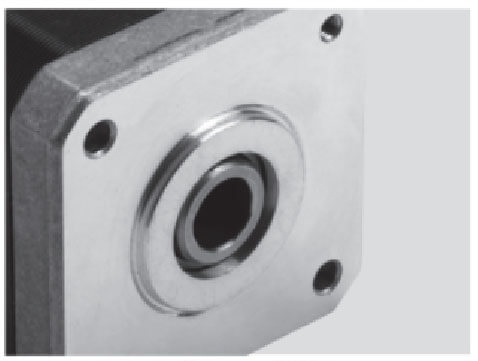
Hollow Shaft |
Plastic Pulley |
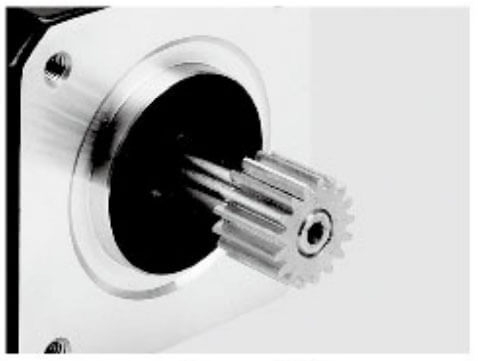
Mga gamit |
|
|
|
|
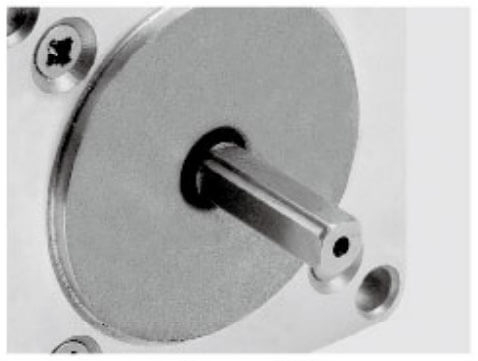
|
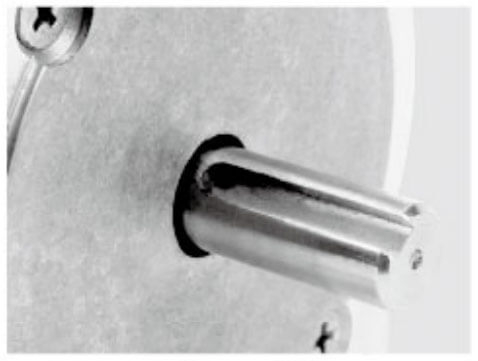
|
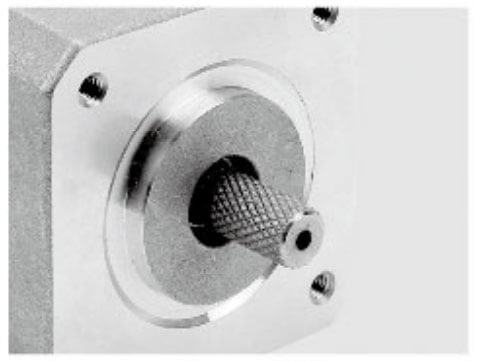
Knurling |
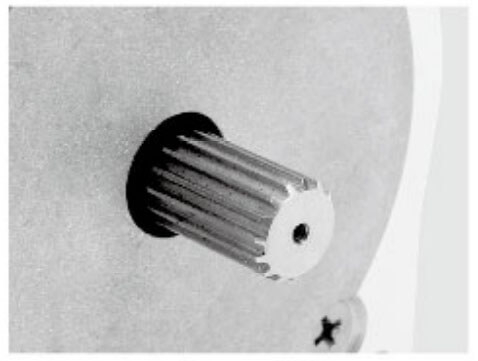
Hobbing Shaft |
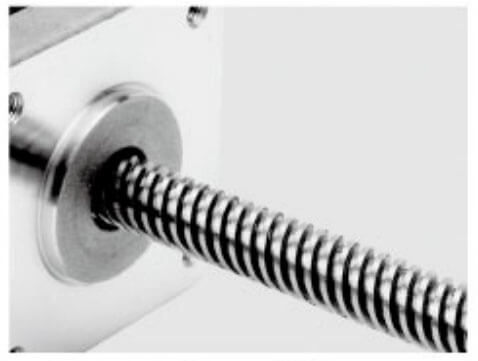
Screw Shaft |
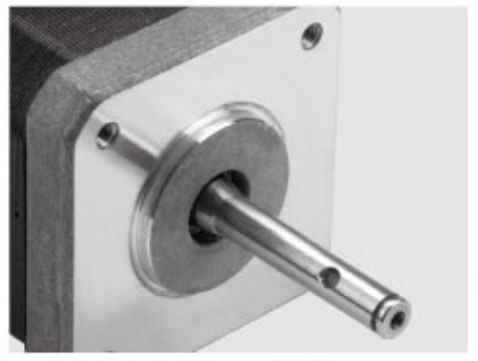
Hollow Shaft |
Dobleng D Shaft |
Keyway |
Ang pagpili ng tamang motor ay mahalaga para sa pagkamit ng maaasahang pagpoposisyon, maayos na paggalaw, at mahusay na pagsasama ng system. Ang pinagsamang closed-loop stepper motor, open-loop stepper motor, at servo motor ay malawakang ginagamit sa industriyal na automation, medical syringe pump, robotics, at precision liquid handling system. Gayunpaman, naiiba ang mga ito sa kontrol ng feedback, pagiging maaasahan ng pagpoposisyon, dynamic na pagganap, gastos, at mga kinakailangan sa pagsasama.
Ang pag-unawa sa mga pagkakaibang ito ay nakakatulong sa mga inhinyero na piliin ang pinaka-angkop na motor para sa kanilang mga aplikasyon.
Ang isang open-loop na stepper motor ay gumagalaw sa mga discrete na hakbang ayon sa mga electrical command, karaniwang walang feedback ng encoder upang i-verify ang aktwal na posisyon ng rotor.
Matipid na disenyo: Karaniwang nangangailangan ng mas kaunting mga bahagi.
Simpleng kontrol: Gumagana sa mga direktang pulso-at-direksyon na mga utos.
Mahusay na hawak na metalikang kuwintas: Angkop para sa maraming nakatigil na mga application sa pagpoposisyon.
Madaling pagsasama: Malawakang sinusuportahan ng mga motion controller.
Hindi karaniwang matukoy ang mga napalampas na hakbang nang walang karagdagang feedback.
Maaaring mawalan ng synchronization sa ilalim ng labis na pagkarga.
Nangangailangan ng sapat na margin ng torque upang gumana nang mapagkakatiwalaan.
Mga karaniwang application: Mga pangunahing sistema ng pagpoposisyon, 3D printer, maliit na kagamitan sa CNC, at cost-sensitive na automation.
Ang isang servo motor ay dinisenyo para sa feedback-based na kontrol ng posisyon, bilis, at metalikang kuwintas. Ang mga sistema ng servo ay karaniwang gumagamit ng feedback ng encoder at mga advanced na algorithm ng kontrol upang makamit ang tumutugon, tumpak na paggalaw.
Depende sa pagsasaayos, ang isang servo motor ay maaaring mangailangan ng isang hiwalay na drive o maaaring magagamit bilang isang pinagsamang solusyon.
Mataas na dynamic na performance: Angkop para sa mabilis na acceleration at deceleration.
Malawak na hanay ng bilis ng pagpapatakbo: Sinusuportahan ang hinihingi na mga profile ng paggalaw.
Tumpak na kontrol ng feedback: Pinapagana ang coordinated positioning at regulasyon ng bilis.
Malakas na performance sa ilalim ng pagbabago ng load: Kapag maayos ang laki at nakatutok.
Maaaring magkaroon ng mas mataas na gastos sa system.
Kadalasan ay nangangailangan ng higit pang pag-setup at pag-tune.
Maaaring magpakilala ng karagdagang pagiging kumplikado ng pagsasama depende sa arkitektura ng drive.
Mga tipikal na aplikasyon: Mga robot na pang-industriya, makinarya sa pag-packaging na may mataas na bilis, kagamitan sa CNC, at hinihingi ang mga awtomatikong sistema ng paggalaw.
Tampok |
Open-Loop Stepper |
Pinagsamang Closed-Loop Stepper |
Servo Motor |
|---|---|---|---|
Feedback sa posisyon |
Karaniwan wala |
Feedback ng encoder |
Kontrol na nakabatay sa feedback |
Hindi nasagot na hakbang |
Karaniwang hindi magagamit |
Magagamit sa pamamagitan ng pagsubaybay sa feedback |
Magagamit sa pamamagitan ng pagsubaybay sa feedback |
Dynamic na pagganap |
Katamtaman |
Katamtaman hanggang mataas, depende sa modelo |
Madalas mataas |
Mababang-bilis na pagpoposisyon |
Mabuti para sa maraming mga aplikasyon |
Magaling sa feedback |
Depende sa disenyo at pag-tune ng system |
Pagsasama ng system |
Kadalasan ay nangangailangan ng isang hiwalay na driver |
Motor, encoder, at driver na isinama |
Hiwalay o pinagsamang drive |
Gastos |
Sa pangkalahatan ay mababa |
Sa pangkalahatan ay katamtaman |
Nag-iiba-iba, kadalasang mas mataas para sa mga hinihingi na sistema |
Pinakamahusay na angkop para sa |
Pangunahing pagpoposisyon |
Compact, feedback-based na motion control |
Mataas na pagganap ng dynamic na paggalaw |
Ang aktwal na performance ay depende sa mga detalye ng motor, drive electronics, control settings, at mekanikal na disenyo.
Ang mga medikal na syringe pump ay nangangailangan ng kontroladong paggalaw ng plunger, matatag na operasyong mababa ang bilis, compact na konstruksyon, at maaasahang pagsubaybay sa fault.
Open-loop stepper motor: Angkop para sa mga cost-sensitive na system na may mga napapamahalaang load at karagdagang mga hakbang upang matugunan ang mga error sa paggalaw.
Integrated closed-loop stepper motor: Isang praktikal na pagpipilian kapag ang compact integration at encoder-based na pagsubaybay sa posisyon ay mga priyoridad.
Servo motor: Dapat isaalang-alang kapag ang application ay nangangailangan ng hinihingi na dynamic na pagganap, isang malawak na hanay ng bilis, o advanced na koordinasyon ng paggalaw.
Para sa maraming compact syringe pump na disenyo, ang pinagsamang closed-loop na stepper motor ay nagbibigay ng kapaki-pakinabang na balanse sa pagitan ng kakayahang kontrolin, laki ng system, at pagiging kumplikado ng pagsasama.
Gayunpaman, hindi awtomatikong ginagarantiyahan ng katumpakan ng pagpoposisyon ng motor ang katumpakan ng paghahatid ng likido. Dapat ding suriin ang mga tolerance ng syringe, plunger friction, screw backlash, fluid pressure, at pagkakalibrate.
Bago pumili ng motor, ihambing ang mga mahahalagang salik na ito:
Torque at bilis: I-verify ang magagamit na torque sa kinakailangang bilis ng pagpapatakbo.
Mga kinakailangan sa pagpoposisyon: Tukuyin kung kinakailangan ang feedback ng encoder at pagtuklas ng error.
Lugar sa pag-install: Paghambingin ang mga sukat ng motor, paglalagay ng driver, at mga kinakailangan sa mga kable.
Profile ng paggalaw: Suriin ang acceleration, deceleration, at tuluy-tuloy na operasyon.
Control compatibility: Suriin ang mga interface ng komunikasyon at mga kinakailangan ng controller.
Badyet at pagiging kumplikado: Balansehin ang gastos sa pagbili laban sa pagsisikap sa pagsasama at mga pangangailangan sa pagganap.
Ang mga open-loop na stepper motor ay angkop para sa simple at cost-sensitive na pagpoposisyon. Ang pinagsama-samang closed-loop na stepper motor ay nagdaragdag ng feedback ng encoder at compact drive integration, na ginagawa itong kaakit-akit para sa mga application gaya ng mga medikal na syringe pump at mga liquid handling system. Ang mga servo motor ay kadalasang mas gusto kapag ang mataas na dynamic na pagganap at advanced na kontrol sa paggalaw ay mahalaga.
Ang pinakamahusay na pagpipilian ay depende sa torque ng application, bilis, katumpakan, espasyo, at mga kinakailangan sa kontrol. Sa pamamagitan ng pagsusuri ng mga salik na ito nang magkasama, maaaring pumili ang mga inhinyero ng motor na naghahatid ng tamang balanse ng pagganap, pagiging maaasahan, at gastos.
Pinagsasama ng pinagsamang closed-loop na stepper motor ang isang stepper motor, position feedback device, at motor drive electronics sa isang compact assembly. Depende sa modelo, maaari rin itong isama ang mga interface ng komunikasyon, mga programmable motion function, at karagdagang mga feature ng proteksyon.
Ang arkitektura na ito ay maaaring gawing simple ang disenyo ng mga compact na medikal na syringe pump.
Ang mga tradisyonal na open-loop na stepper motor ay nagsasagawa ng mga iniutos na hakbang nang hindi direktang bini-verify ang aktwal na posisyon ng rotor. Kung ang inilapat na load ay lumampas sa magagamit na metalikang kuwintas, ang motor ay maaaring mawalan ng pag-synchronize nang hindi agad na nakita ng controller ang error.
Gumagamit ang closed-loop stepper motor ng feedback mula sa isang encoder o isa pang sensor ng posisyon upang subaybayan ang aktwal na paggalaw. Inihahambing ng drive ang iniutos na posisyon sa sinusukat na posisyon at inaayos ang pagpapatakbo ng motor ayon sa diskarte sa pagkontrol nito.
Para sa mga syringe pump, makakatulong ang feedback na ito na mapabuti ang pagsubaybay sa posisyon, pagkakapare-pareho ng paggalaw, at paglaban sa mga error sa hindi nakuhang hakbang.
Gayunpaman, hindi awtomatikong ginagarantiyahan ng closed-loop na kontrol ang tumpak na paghahatid ng likido. Ang pangkalahatang pagganap ay nakasalalay din sa transmission backlash, katumpakan ng screw lead, pagsunod sa plunger, mga sukat ng syringe, presyon ng likido, at pagkakalibrate ng control system.
Kadalasang nangangailangan ng hiwalay na driver ng motor, interface ng encoder, at karagdagang mga wiring ang mga conventional motor system. Pinagsasama ng mga pinagsamang solusyon ang mga pangunahing bahagi sa isang pagpupulong, na binabawasan ang bilang ng mga panlabas na koneksyon at pinapasimple ang layout ng kagamitan.
Maaari itong maging partikular na kapaki-pakinabang kapag ang isang syringe pump ay dapat magkasya sa isang portable na medikal na aparato, isang multi-channel na infusion platform, o isang compact na instrumento sa laboratoryo.
Ang pangunahing bentahe ay kinabibilangan ng:
Nabawasan ang panlabas na espasyo ng driver.
Pinasimpleng mga wiring ng motor at encoder.
Mas kaunting magkakahiwalay na mga bahagi upang i-mount at ikonekta.
Mas diretsong pagsasama ng kuryente.
Mga potensyal na pagbawas sa oras ng pagpupulong at pagiging kumplikado ng system.
Kapag sinusuri ang pinagsamang mga motor, dapat pa rin nating i-verify ang kumpletong mga sukat ng pagpupulong, mga posisyon ng connector, cable bending radius, mga kinakailangan sa pagkawala ng init, at accessibility para sa pagpapanatili.
Maraming mga syringe pump ang gumagana sa mababang linear na bilis upang makapaghatid ng maliliit na dami ng likido sa mahabang panahon. Sa mga bilis na ito, ang torque consistency, vibration, at transmission smoothness ay nagiging partikular na mahalaga.
Ang mga stepper motor ay nagbibigay ng discrete positioning capability, habang ang microstepping ay maaaring mapabuti ang command resolution at mabawasan ang ilang partikular na anyo ng vibration. Ang closed-loop na feedback ay nagdaragdag ng pagsubaybay sa posisyon at maaaring makatulong sa drive na tumugon sa mga abala sa pagkarga.
Gayunpaman, ang resolusyon ng microstep ay hindi katulad ng ganap na katumpakan ng pagpoposisyon. Ang matamo na katumpakan ng paghahatid ng likido ay dapat na mapatunayan sa kumpletong antas ng bomba.
Para sa mga application na nangangailangan ng napakababang mga rate ng daloy, dapat na tasahin ng mga inhinyero ang pag-uugali ng motor sa ilalim ng aktwal na mga pagkarga sa pagpapatakbo sa halip na umasa nang eksklusibo sa mga detalye ng motor na hindi na-load.
Ang motor ay dapat bumuo ng sapat na metalikang kuwintas upang madaig ang mga puwersang kumikilos sa plunger ng syringe at ang paglaban ng sistema ng paghahatid.
Ang pagpili ng motor na may hindi sapat na torque ay maaaring magdulot ng mga error sa posisyon, naantala na paggalaw, o hindi pare-parehong paghahatid. Sa kabaligtaran, ang pagpili ng hindi kinakailangang malaking motor ay maaaring tumaas ang gastos, pagkonsumo ng kuryente, at thermal load.
Ang kinakailangang puwersa ng plunger ay nakasalalay sa presyon sa loob ng hiringgilya, panloob na diameter ng hiringgilya, alitan sa pagitan ng plunger at bariles, at mekanikal na pagtutol sa sistema ng pagmamaneho.
Ang isang praktikal na pagtatasa ay dapat kasama ang:
Pinakamataas na inaasahang presyon ng likido.
Plunger seal friction sa buong operating range.
Mga pagkakaiba-iba sa pagitan ng mga tagagawa ng syringe at mga batch.
Friction sa guide rails, bearings, at screw assemblies.
Karagdagang puwersa na dulot ng acceleration o mechanical misalignment.
Dapat nating suriin ang pinakamataas na mapagkakatiwalaang operating load sa halip na umasa lamang sa mga nominal na kundisyon.
Para sa mga medikal na syringe pump, ito ay lalong mahalaga kapag ang parehong platform ay dapat na sumusuporta sa maraming laki ng syringe o uri ng likido.
Ang rotational torque ng motor ay na-convert sa linear force sa pamamagitan ng lead screw, ball screw, o ibang mekanismo ng transmission.
Ang halaga ng linear force na magagamit ay depende sa screw lead, transmission efficiency, at motor torque sa aktwal na bilis ng pagpapatakbo.
Ang isang mas maliit na screw lead sa pangkalahatan ay nagbibigay ng higit na mekanikal na kalamangan at mas pinong linear na displacement sa bawat rebolusyon ng motor. Gayunpaman, nangangailangan din ito ng higit pang mga rebolusyon ng motor upang makamit ang parehong paglalakbay sa plunger.
Ang isang mas malaking screw lead ay nagbibigay-daan sa mas mabilis na linear na paggalaw ngunit nangangailangan ng mas malaking torque para sa parehong lakas ng output.
Kapag pumipili ng pinagsamang closed-loop stepper motor, dapat nating suriin ang motor at transmission bilang isang kumpletong sistema.
Ang hawak na torque ng motor ay hindi sapat na batayan para sa pagpili ng syringe pump motor.
Ang torque ng stepper motor ay karaniwang bumababa habang tumataas ang bilis ng pag-ikot. Ang magagamit na metalikang kuwintas ay nakasalalay din sa boltahe ng supply, mga katangian ng paikot-ikot, kasalukuyang drive, at mga setting ng kontrol.
Dapat nating suriin ang torque-speed curve ng tagagawa at kumpirmahin na ang motor ay maaaring mapanatili ang kinakailangang puwersa sa buong saklaw ng pagpapatakbo.
Ang angkop na seleksyon ay dapat magbigay ng sapat na margin para sa inaasahang pagkakaiba-iba ng pagkarga, pagbilis, mekanikal na friction, at pagtanda na mga epekto nang hindi nagdudulot ng labis na init.
Ang mga pisikal na sukat ng motor ay direktang nakakaapekto sa enclosure ng pump, panloob na layout, istraktura ng pag-mount, at portable.
Kasama sa mga karaniwang pagsasaalang-alang sa pagpili ang laki ng frame ng motor, haba ng katawan, diameter ng baras, pattern ng mounting-hole, oryentasyon ng connector, at ang espasyong kinakailangan para sa mga de-koryenteng koneksyon.
Ang isang mas maliit na motor ay maaaring maging kaakit-akit para sa isang portable na aparato, ngunit ang mga compact na sukat ay hindi dapat bigyang-priyoridad kaysa sa kinakailangang torque, thermal performance, o positioning stability.
Ang isang compact na motor ay dapat gumana sa loob ng mga thermal limit ng kumpletong medikal na aparato. Ang limitadong bentilasyon at malapit sa iba pang mga elektronikong sangkap ay maaaring magpapataas ng kahirapan sa pag-alis ng init.
Kapag inihambing ang mga modelo ng motor, dapat nating suriin:
Na-rate ang kasalukuyang at pagkonsumo ng kuryente.
Mga limitasyon ng temperatura ng paikot-ikot.
Pinahihintulutang temperatura ng pagpapatakbo.
Paglipat ng init sa pamamagitan ng mounting surface.
Tuloy-tuloy na tungkulin na pagganap.
Pagtaas ng temperatura sa ilalim ng makatotohanang pagkarga.
Maaaring bawasan ng pinagsamang motor ang pangkalahatang footprint ng system, ngunit ang drive electronics nito ay nakakagawa din ng init. Samakatuwid, ang mga thermal na katangian ng kumpletong pagpupulong ay dapat isaalang-alang.
Ang mekanikal na pagkakahanay ay kritikal para sa pare-parehong paggalaw ng plunger.
Ang maling pagkakahanay sa pagitan ng motor shaft, coupling, at screw assembly ay maaaring magpapataas ng friction, magpasok ng vibration, mapabilis ang pagkasira ng bearing, at mabawasan ang epektibong torque na magagamit sa load.
Dapat nating i-verify ang mounting rigidity, coupling compatibility, screw alignment, bearing support, at access para sa assembly.
Para sa mga high-precision syringe pump, ang mga mekanikal na tolerance sa buong transmission system ay maaaring kasinghalaga ng nominal positioning resolution ng motor.
Ang encoder ay nagbibigay ng impormasyon sa posisyon sa closed-loop control system. Ang resolution nito ay nakakaapekto sa kakayahan ng feedback system na makita ang paggalaw ng rotor at mga paglihis sa posisyon.
Gayunpaman, ang paglutas lamang ng encoder ay hindi tumutukoy sa panghuling katumpakan ng paghahatid ng likido.
Ang isang high-resolution na encoder ay maaaring magbigay ng detalyadong feedback sa posisyon ng rotor, ngunit ang katumpakan ng output ng syringe pump ay nakadepende rin sa ilang mekanikal at fluid-related na mga kadahilanan.
Kabilang dito ang:
Katumpakan ng lead screw lead.
Transmission backlash.
Pagsunod sa pagsasama.
Syringe barrel dimensional tolerances.
Plunger seal deformation.
Ang compressibility ng likido at nakulong na hangin.
Mga pagbabago sa presyon ng likido.
Control-loop na tugon at pagkakalibrate.
Halimbawa, maaaring tumpak na subaybayan ng isang motor ang iniutos na angular na posisyon nito habang inaantala ng mekanikal na backlash ang kaukulang paggalaw ng plunger. Katulad nito, maaaring sumipsip ng bahagi ng paunang pag-aalis ng plunger ang isang sumusunod na fluid path bago magsimulang dumaloy ang fluid.
Dahil dito, ang pagganap ng pagpoposisyon ng motor at katumpakan ng naihatid-volume ay dapat suriin nang hiwalay.
Ang iba't ibang pinagsamang closed-loop na stepper motor ay gumagamit ng iba't ibang feedback at mga diskarte sa paghawak ng error.
Kapag pumipili ng motor para sa isang medikal na syringe pump, dapat nating matukoy kung ang drive ay maaaring makakita ng labis na sumusunod na error, mag-ulat ng alarma, huminto sa paggalaw, o magpasimula ng isang tinukoy na pamamaraan sa pagbawi.
Ang naaangkop na tugon ay nakasalalay sa pagsusuri sa panganib ng medikal na aparato at nilalayon na paggana.
Para sa kritikal na paghahatid ng likido, ang isang nakitang error sa posisyon ay hindi dapat ituring na isang nakagawiang kaguluhan sa paggalaw. Maaaring kailanganin ng pump controller na i-coordinate ang mga alarma ng motor sa pagsubaybay sa paghahatid, pag-uulat ng fault, at isang ligtas na tugon ng system.
Dapat isalin ng syringe pump ang kinakailangang volumetric flow rate sa katumbas na bilis ng plunger.
Ang kaugnayang ito ay nakasalalay sa panloob na cross-sectional area ng syringe. Ang isang mas malaking hiringgilya sa pangkalahatan ay nangangailangan ng ibang bilis ng plunger mula sa isang mas maliit na hiringgilya upang maihatid ang parehong dami sa bawat yunit ng oras.
Samakatuwid, ang hanay ng bilis ng motor ay dapat suriin kasama ng mga sukat ng syringe at ang linear na paglalakbay ng transmission bawat rebolusyon.
Ang ilang mga syringe pump ay dapat gumana sa malawak na hanay ng mga rate ng paghahatid.
Sa mababang rate ng daloy, maaaring kailanganin ng system na bawasan ang vibration, friction-induced stick-slip behavior, at maliliit na variation sa plunger movement.
Sa mas mataas na rate ng daloy, dapat mapanatili ng motor ang sapat na torque habang natutugunan ang kinakailangang acceleration at steady-state na bilis.
Ang angkop na pinagsama-samang closed-loop na stepper motor ay dapat magbigay ng matatag na operasyon sa kinakailangang hanay sa halip na mahusay na gumaganap lamang sa isang nominal na bilis.
Ang mga biglaang pagbabago sa bilis ng motor ay maaaring magdulot ng mga mekanikal na abala at mapataas ang posibilidad ng mga error sa posisyon.
Ang kontroladong acceleration at deceleration ay nakakatulong na bawasan ang mga epektong ito sa pamamagitan ng pagpapahintulot sa motor at transmission na tumugon nang progresibo sa mga pagbabago sa mga motion command.
Dapat nating suriin kung sinusuportahan ng pinagsamang drive ang mga profile ng configurable acceleration, smooth speed transition, at naaangkop na mga limitasyon sa paggalaw.
Para sa mga aplikasyon na nangangailangan ng lubos na pare-parehong paghahatid ng likido, dapat na patunayan ang mga profile ng paggalaw gamit ang aktwal na syringe, transmission, at fluid path.
Ang pinagsama-samang closed-loop na stepper motor ay dapat makipag-ugnayan nang epektibo sa pangunahing controller ng syringe pump.
Ang naaangkop na interface ay nakasalalay sa arkitektura ng aparato, mga kinakailangan sa kontrol, mga hadlang sa mga kable, at diskarte sa pagsasama.
Kasama sa mga karaniwang opsyon ang pulse-and-direction control, UART, RS-485, CAN-based na mga interface, at pang-industriyang Ethernet protocol sa mga angkop na modelo ng motor.
Ang kontrol ng pulso-at-direksyon ay nagbibigay ng isang direktang paraan ng pag-uutos ng posisyon at direksyon.
Maaari itong maging angkop kapag ang pump controller ay direktang bumubuo ng mga motion command at ang integrated motor drive ay humahawak ng lokal na closed-loop na kontrol.
Dapat i-verify ng mga inhinyero ang pagiging tugma ng boltahe ng input, maximum na dalas ng pulso, paghihiwalay ng kuryente, mga kinakailangan sa tiyempo, at pagsenyas ng alarma.
Maaaring suportahan ng mga serial o network-based na interface ang configuration ng parameter, status monitoring, diagnostics, at coordinated na kontrol ng maraming motor.
Para sa mga multi-channel syringe pump, ang mga kakayahan sa komunikasyon ay maaaring gawing simple ang pamamahala ng system at makatulong na isentro ang pag-uulat ng fault.
Gayunpaman, dapat nating tukuyin ang pagkakaiba sa pagitan ng ordinaryong komunikasyon sa pagkontrol ng paggalaw at mga function na kinakailangan para sa kontrol na nauugnay sa kaligtasan. Ang isang karaniwang interface ng komunikasyon ay hindi dapat ipagpalagay na nagbibigay ng isang sertipikadong function ng kaligtasan maliban kung ang kumpletong pagpapatupad ay sumusuporta sa mga nauugnay na kinakailangan.
Bago i-finalize ang isang modelo ng motor, dapat naming kumpirmahin na ang control software at protocol ng komunikasyon nito ay sumusuporta sa mga kinakailangang operating function.
Maaaring kabilang dito ang:
Mga utos ng posisyon at bilis.
Mga setting ng acceleration at deceleration.
Feedback sa posisyon at pagsubaybay sa sumusunod na error.
Paganahin at huwag paganahin ang kontrol ng motor.
Pag-uulat ng alarma at pagkakamali.
Imbakan at pagsasaayos ng parameter.
Pag-uugali ng pagbawi pagkatapos ng pagkaputol ng kuryente.
Diagnostics para sa commissioning at pagpapanatili.
Ang malinaw na dokumentasyon at naa-access na mga tool sa pagsasaayos ay maaaring makabuluhang bawasan ang pagsisikap sa pagsasama sa panahon ng pagbuo ng produkto.
Ang mga compact na medikal na device ay kadalasang may mahigpit na limitasyon sa electrical power at available na cooling space.
Ang mga kinakailangan sa kapangyarihan ng pinagsamang motor ay nakasalalay sa paikot-ikot na kasalukuyang, supply ng boltahe, bilis ng pagpapatakbo, mekanikal na pagkarga, at pagsasaayos ng drive.
Ang isang motor na kumonsumo ng labis na lakas ay maaaring tumaas ang mga kinakailangan sa baterya o makabuo ng hindi gustong init sa loob ng enclosure.
Maaaring pataasin ng mas mataas na kasalukuyang ang magagamit na torque sa loob ng mga limitasyon sa pagpapatakbo ng motor, ngunit pinapataas din nito ang pagkawala ng kuryente at pagbuo ng init.
Ang kasalukuyang drive ay dapat na i-configure upang matugunan ang kinakailangang mekanikal na pagkarga habang pinapanatili ang katanggap-tanggap na pagtaas ng temperatura.
Hindi natin dapat ipagpalagay na ang pinakamataas na magagamit na kasalukuyang setting ay ang pinakamahusay na pagpipilian para sa isang syringe pump.
Ang ilang mga syringe pump ay dapat mapanatili ang posisyon ng plunger kapag huminto ang paggalaw. Maaaring pahintulutan ng iba ang pagbawas ng agos ng motor sa mga panahon ng hindi aktibo.
Ang pagbabawas ng hawak na kasalukuyang ay maaaring magpababa ng pagkonsumo ng kuryente at pagbuo ng init, ngunit maaari rin nitong bawasan ang magagamit na holding torque.
Ang naaangkop na diskarte ay nakasalalay sa mekanikal na paghahatid, panlabas na puwersa, kinakailangang pagpapanatili ng posisyon, at ang mga kahihinatnan ng hindi sinasadyang paggalaw ng plunger.
Kung ang aplikasyon ay nangangailangan ng maaasahang pagpapanatili ng posisyon sa ilalim ng pagkawala ng kuryente o iba pang mga kundisyon ng fault, ang disenyo ay maaaring mangailangan ng angkop na mekanikal na pagpigil o iba pang malayang nasuri na solusyon.
Ang isang structured na paghahambing ay nakakatulong sa mga inhinyero na matukoy ang mga angkop na kandidato at maiwasan ang mga kritikal na detalye.
Pamantayan sa pagpili |
Ano ang dapat suriin |
Bakit ito mahalaga |
|---|---|---|
Torque ng motor |
Torque sa kinakailangang bilis ng pagpapatakbo |
Tinitiyak ang sapat na puwersa para sa paggalaw ng plunger |
Laki ng motor |
Mga sukat ng frame, haba ng katawan, at pattern ng pag-mount |
Tinutukoy ang mechanical fit |
Pagganap ng encoder |
Resolusyon, katumpakan ng feedback, at pagtuklas ng error |
Sinusuportahan ang pagsubaybay sa posisyon |
Saklaw ng bilis |
Minimum at maximum na bilis ng pagpapatakbo |
Sinasaklaw ang mga kinakailangang rate ng paghahatid |
Kakinisan ng paggalaw |
Microstepping, kasalukuyang kontrol, at pag-uugali ng resonance |
Tumutulong na mabawasan ang panginginig ng boses at mga abala sa daloy |
Komunikasyon |
Pulse-and-direction, serial, o mga interface ng network |
Pinapasimple ang pagsasama ng controller |
Thermal na pagganap |
Mga kasalukuyang setting, pagtaas ng temperatura, at ikot ng tungkulin |
Sinusuportahan ang maaasahang tuluy-tuloy na operasyon |
Mga function ng proteksyon |
Pag-detect ng fault, mga alarm, at pag-uugali sa pagbawi |
Sinusuportahan ang paghawak ng kasalanan sa antas ng system |
Mechanical compatibility |
Shaft, coupling, screw, at mounting alignment |
Binabawasan ang friction at transmission errors |
Dokumentasyon |
Mga teknikal na guhit, mga manwal ng kontrol, at data ng pagsubok |
Pinapabilis ang pag-unlad at pag-verify |
Dapat nating ihambing ang mga kandidatong motor laban sa parehong mga kondisyon ng pagpapatakbo. Ang paggamit ng iba't ibang mga pagpapalagay para sa pagkarga, bilis, o ikot ng tungkulin ay maaaring humantong sa mga mapanlinlang na paghahambing.
Kapaki-pakinabang din na humiling ng mga detalyadong torque-speed curves, mga detalye ng encoder, dokumentasyon ng komunikasyon, thermal data, at mga mechanical drawing nang direkta mula sa tagagawa.
Ang ilang karaniwang pagkakamali sa pagpili ay maaaring tumaas ang mga gastos sa engineering o makompromiso ang pagganap ng panghuling bomba.
Ang paghawak ng torque ay naglalarawan sa kakayahan ng motor na pigilan ang pag-ikot sa ilalim ng mga tinukoy na kondisyon kapag nakatigil. Hindi nito itinatag ang torque na magagamit sa panahon ng operasyon.
Dapat nating gamitin ang data ng bilis ng torque ng gumawa at tasahin ang aktwal na profile ng pagkarga.
Ang resolution ng encoder ay isang bahagi lamang ng position feedback system. Ang mga error sa transmission, plunger friction, fluid pressure, at calibration ay maaaring makaapekto nang malaki sa huling naihatid na volume.
Ang pagsubok sa antas ng system ay nananatiling mahalaga.
Maaaring matugunan ng isang motor ang kinakailangang detalye ng torque habang lumalampas sa mga katanggap-tanggap na limitasyon sa temperatura sa panahon ng matagal na operasyon.
Dapat ipakita ng thermal testing ang aktwal na enclosure, mounting arrangement, ambient temperature, at operating duty cycle.
Ang backlash ay maaaring magdulot ng pagkaantala sa pagitan ng pagbabago sa direksyon ng motor at ng kaukulang paggalaw ng syringe plunger.
Ito ay partikular na nauugnay kapag ang pump ay nagsasagawa ng mga madalas na start-stop cycle, pagbaliktad, o maliliit na incremental na paggalaw.
Ang isang motor na may angkop na mekanikal na pagganap ay maaari pa ring mangailangan ng malaking karagdagang gawain sa pagsasama kung ang interface o mga function ng kontrol nito ay hindi tumutugma sa pangunahing controller.
Ang pagiging tugma ng interface ay dapat kumpirmahin nang maaga sa proseso ng disenyo.
Ang na-rate na pagganap ng motor ay hindi makapag-iisa na makapagtatag ng katumpakan ng naihatid na dami ng bomba.
Ang nakumpletong sistema ay dapat na masuri gamit ang mga kinatawan ng mga syringe, mga likido, mga rate ng daloy, mga presyon, at mga kondisyon sa kapaligiran.
Ang pagpili ng tamang pinagsamang closed-loop na stepper motor para sa mga compact na medikal na syringe pump ay nangangailangan ng balanseng pagtatasa ng torque, bilis, pagganap ng feedback, mekanikal na pagsasama, thermal behavior, at control compatibility.
Maaaring gawing simple ng pinagsama-samang closed-loop na disenyo ang arkitektura ng drive, bawasan ang panlabas na mga kable, at pagbutihin ang pagsubaybay sa posisyon. Ginagawa nitong mahalagang opsyon ang mga katangiang ito para sa mga compact na instrumentong medikal na nangangailangan ng kontroladong linear na paggalaw at maaasahang pagganap ng paggalaw.
Gayunpaman, ang pagpili ng motor ay dapat palaging magsimula sa mga kinakailangan sa mekanikal at paghahatid ng likido ng syringe pump. Ang napiling motor ay dapat magbigay ng sapat na torque sa saklaw ng bilis ng pagpapatakbo, magkasya sa loob ng magagamit na enclosure, suportahan ang kinakailangang control interface, at mapanatili ang katanggap-tanggap na thermal performance sa patuloy na operasyon.
Pinakamahalaga, ang tumpak na pagpoposisyon ng motor ay hindi awtomatikong ginagarantiyahan ang tumpak na paghahatid ng likido. Ang mekanismo ng screw, syringe, plunger, fluid path, sensing system, at control software ay lahat ay nakakatulong sa huling resulta.
Sa pamamagitan ng pagsusuri ng mga salik na ito nang sama-sama at pagpapatunay sa kumpletong sistema sa ilalim ng makatotohanang mga kondisyon sa pagpapatakbo, maaaring pumili ang mga inhinyero ng pinagsamang closed-loop na stepper motor na sumusuporta sa compact na disenyo, pare-parehong paggalaw, at maaasahang pagganap ng syringe pump.
Pinagsasama ng integrated closed-loop stepper motor ang isang stepper motor, encoder, at motor driver sa isang assembly. Ang feedback ng encoder ay nagbibigay-daan sa drive na subaybayan ang aktwal na posisyon ng motor at makita ang mga paglihis mula sa iniutos na paggalaw, na ginagawa itong angkop para sa mga compact na medikal na syringe pump na nangangailangan ng kontroladong paggalaw ng plunger at maaasahang pagsubaybay sa posisyon.
Ang pinagsama-samang closed-loop stepper motor ay nagbibigay ng feedback sa posisyon, compact na pag-install, at pinasimple na mga kable. Ang mga tampok na ito ay tumutulong sa mga tagagawa ng kagamitan na bumuo ng space-efficient syringe pump na may maaasahang kontrol sa paggalaw. Ang aktwal na katumpakan ng paghahatid ng likido ay nakasalalay pa rin sa syringe, mekanismo ng paghahatid, presyon ng likido, at pagkakalibrate ng system.
Dapat isaalang-alang ng pagpili ng motor torque ang plunger friction, fluid pressure, syringe diameter, transmission efficiency, screw lead, at kinakailangang bilis ng pagpapatakbo. Dapat suriin ng mga inhinyero ang torque-speed curve ng motor at tiyakin ang sapat na margin ng torque sa ilalim ng pinakamataas na inaasahang operating load.
Ang kinakailangang resolusyon ng encoder ay nakasalalay sa mga kinakailangan sa pagpoposisyon, disenyo ng paghahatid, mga sukat ng syringe, at pagganap ng target na paghahatid. Maaaring mapabuti ng mas mataas na resolution ng encoder ang granularity ng feedback, ngunit hindi nito awtomatikong ginagarantiya ang mas mataas na katumpakan ng paghahatid ng fluid. Ang kumpletong bomba ay dapat na ma-validate sa ilalim ng mga kondisyon ng pagpapatakbo ng kinatawan.
Ang isang open-loop na stepper motor ay karaniwang gumagana nang walang feedback ng encoder, kaya sa pangkalahatan ay hindi nito direktang matutukoy ang mga napalampas na hakbang. Ang isang closed-loop na stepper motor ay gumagamit ng feedback upang subaybayan ang mga paglihis ng posisyon at ayusin ang pagpapatakbo ng motor. Mapapabuti nito ang pagiging maaasahan ng paggalaw kapag ang motor at drive ay wastong laki at na-configure.
Oo. Maaari nilang suportahan ang kinokontrol na mababang bilis ng paggalaw at paulit-ulit na pagpoposisyon sa mga low-flow dispensing system. Nakadepende ang performance sa motor torque, mga setting ng drive, transmission friction, backlash, mga katangian ng syringe, at pagsunod sa fluid-path. Ang pagsubok sa nilalayong rate ng daloy ay mahalaga.
Depende sa modelo, maaaring kabilang sa mga interface ang mga pulse-and-direction input, UART, RS-485, CAN-based na komunikasyon, o mga pang-industriyang Ethernet protocol. Dapat kumpirmahin ng mga inhinyero ang interface, mga kinakailangan sa kuryente, mga function ng command, at mga kakayahan sa diagnostic bago isama ang motor sa controller ng syringe pump.
Ang feedback ng encoder ay nakakatulong na makita ang mga paglihis sa pagitan ng iniutos at aktwal na paggalaw ng motor. Depende sa drive, maaaring ayusin ng system ang operasyon o mag-ulat ng pagkakamali kapag ang mga error sa posisyon ay lumampas sa mga naka-configure na limitasyon. Maaaring kailanganin pa rin ang karagdagang pagsubaybay upang matukoy ang mga problema sa fluid-path gaya ng occlusion o leakage.
Ang katumpakan ng syringe pump ay depende sa pagpoposisyon ng motor, katumpakan ng screw lead, mechanical backlash, plunger friction, syringe tolerances, fluid pressure, fluid compressibility, nakulong na hangin, at pagkakalibrate. Ang maaasahang pagganap ay nangangailangan ng pagsusuri sa kumpletong sistema ng paghahatid ng likido sa halip na umasa lamang sa mga detalye ng motor.
Kabilang sa mga pangunahing pagsasaalang-alang ang mga dimensyon ng motor, magagamit na torque sa bilis ng pagpapatakbo, pagganap ng encoder, interface ng drive, pamamahala ng thermal, pagkakahanay sa pag-mount, backlash ng transmission, at pag-uulat ng fault. Ang nakumpletong bomba ay dapat ding sumailalim sa pag-verify ng pagganap at naaangkop na mga pagtatasa sa kaligtasan at panganib ng medikal na aparato.


