
ကြည့်ရှုမှုများ- 0 စာရေးသူ- Site Editor ထုတ်ဝေချိန်- 2026-09-07 မူရင်း- ဆိုက်


stepper ဖြတ်တောက်ခြင်းစက်များအတွက် ပေါင်းစပ်ထားသော stepper servo motor သည် motor၊ closed-loop feedback system နှင့် motor driver ကို compact motion-control unit တစ်ခုအဖြစ် ပေါင်းစပ်ထားသည်။ ဤပေါင်းစပ်ဗိသုကာသည် တိကျသောနေရာချထားခြင်း၊ တည်ငြိမ်သောအမြန်နှုန်းထိန်းချုပ်မှု၊ အနိမ့်နှင့်အလတ်စားအမြန်နှုန်းများတွင် မြင့်မားသော torque နှင့် ယုံကြည်စိတ်ချရသော overload ကာကွယ်ရေးတို့ကို ပေးစွမ်းသောကြောင့် ၎င်းသည် စက်မှုဖြတ်တောက်ခြင်းကိရိယာများစွာအတွက် သင့်လျော်သည်။
ခေတ်မီဖြတ်တောက်ခြင်းစက်များသည် တိကျပြီး ထပ်ခါတလဲလဲ လှုပ်ရှားရန် လိုအပ်သည်။ အပလီကေးရှင်းတွင် စက္ကူဖြတ်တောက်ခြင်း၊ အထည်အလိပ်ဖြတ်တောက်ခြင်း၊ သားရေဖြတ်တောက်ခြင်း၊ ထုပ်ပိုးပစ္စည်းများ၊ အမြှုပ်များ၊ ဖလင်များ၊ ပလပ်စတစ်အခင်းများ သို့မဟုတ် CNC ဓားခုတ်ခြင်း ပါဝင်သည်ဖြစ်စေ ၊ မော်တာသည် နေရာချထားမှုတိကျမှု၊ ဖြတ်တောက်မှုအရည်အသွေး၊ ထုတ်လုပ်မှုအမြန်နှုန်းနှင့် စက်၏ယုံကြည်စိတ်ချရမှုကို တိုက်ရိုက်လွှမ်းမိုးပါသည်။
မော်တာ၊ ကုဒ်ဒါနှင့် ဒရိုက်ဘာတို့ကို ယူနစ်တစ်ခုထဲသို့ ပေါင်းစပ်ခြင်းဖြင့်၊ ပေါင်းစပ် stepper ဆာဗာမော်တာသည် ဝိုင်ယာကြိုးများ၊ ကုဒ်နေရာလွတ်နှင့် လုပ်ငန်းလုပ်ဆောင်မှုရှုပ်ထွေးမှုကို လျှော့ချနေစဉ် စက်ဒီဇိုင်းကို ရိုးရှင်းစေနိုင်သည်။
ပေါင်းစပ် stepper servo motor သည် အစိတ်အပိုင်းများစွာကို အိမ်ရာတစ်ခုတည်းတွင် ပေါင်းစပ်ထားသည့် ရွေ့လျားမှုထိန်းချုပ်မော်တာတစ်ခုဖြစ်သည်။ ပုံမှန်စနစ်တစ်ခုတွင်-
Stepper မော်တာ
ကွင်းပိတ် ကုဒ်နံပါတ်
ပေါင်းစပ်မော်တာမောင်း
လျှပ်စစ်ပစ္စည်းများကို ထိန်းချုပ်ပါ။
ကာကွယ်ရေးလုပ်ဆောင်ချက်များ
ဆက်သွယ်ရေး (သို့) သွေးခုန်နှုန်းနှင့် လမ်းညွှန်ကြားခံမျက်နှာပြင်
သမားရိုးကျ open-loop stepper မော်တာနှင့်မတူဘဲ၊ ပေါင်းစပ် stepper servo motor သည် motor ၏အမှန်တကယ်အနေအထားကိုစောင့်ကြည့်ရန် encoder တုံ့ပြန်ချက်ကိုအသုံးပြုသည်။ ထို့ကြောင့် ထိန်းချုပ်ကိရိယာသည် တည်နေရာအမှားများကို သိရှိနိုင်ပြီး လည်ပတ်နေစဉ်အတွင်း ၎င်းတို့အတွက် လျော်ကြေးပေးနိုင်သည်။
စက်သည် ဓား၊ ဓါး၊ rotary cutter၊ feed roller သို့မဟုတ် positioning mechanism ကို သီးခြားတည်နေရာတစ်ခုသို့ ထပ်ခါတလဲလဲ ရွှေ့ရမည့် ဖြတ်တောက်သည့် application များတွင် ဤအပိတ်ဗိသုကာသည် အထူးတန်ဖိုးရှိပါသည်။
ပုံမှန်ဖြတ်တောက်သည့်စက်တွင် မော်တာသည် ဓါး၊ ဖြတ်တောက်သောဦးခေါင်း၊ feed roller၊ conveyor သို့မဟုတ် positioning ယန္တရား၏ရွေ့လျားမှုကို ထိန်းချုပ်သည်။ စက်ထိန်းချုပ်ကိရိယာသည် ပေါင်းစပ်မော်တာသို့ ရွေ့လျားမှုအမိန့်ကို ပေးပို့ပြီး ကုဒ်ကုဒ်ကိရိယာသည် မော်တာ၏ အမှန်တကယ် အနေအထားနှင့် ရွေ့လျားမှုအကြောင်း တုံ့ပြန်ချက်တို့ကို တစ်ပြိုင်နက် ပေးပါသည်။
ပေါင်းစပ်မောင်းနှင်သူသည် ဤအချက်အလက်ကို လုပ်ဆောင်ပြီး မော်တာအား လျော်ညီစွာ ထိန်းညှိပေးသည်။
၎င်းသည် ကွင်းပိတ်လှုပ်ရှားမှု-ထိန်းချုပ်မှုစနစ်ကို ဖန်တီးပေးသည်- ပံ့ပိုးပေးနိုင်သည့်
တိကျသောနေရာချထားခြင်း။
ယုံကြည်စိတ်ချရသောအမြန်နှုန်းထိန်းချုပ်မှု
ကွင်းပိတ် တုံ့ပြန်ချက်
ခြေလှမ်းများ ဆုံးရှုံးနိုင်ခြေကို လျှော့ချပါ။
ချောမွေ့သောအရှိန်နှင့် အရှိန်လျော့ခြင်း။
ကျစ်လစ်သောစက်ပေါင်းစပ်မှု
ရိုးရှင်းသောဝိုင်ယာကြိုးများ
အလိုအလျောက်ဖြတ်တောက်ခြင်းအပလီကေးရှင်းများအတွက်၊ တစ်သမတ်တည်းနေရာချထားခြင်းသည် ဖြတ်တောက်သည့်အတိုင်းအတာ၊ ပစ္စည်းချိန်ညှိမှု၊ ကုန်ထုတ်စွမ်းအားနှင့် ထုတ်ကုန်အရည်အသွေးတို့ကို တိုက်ရိုက်အကျိုးသက်ရောက်သောကြောင့် ဤလက္ခဏာများသည် အထူးအသုံးဝင်ပါသည်။
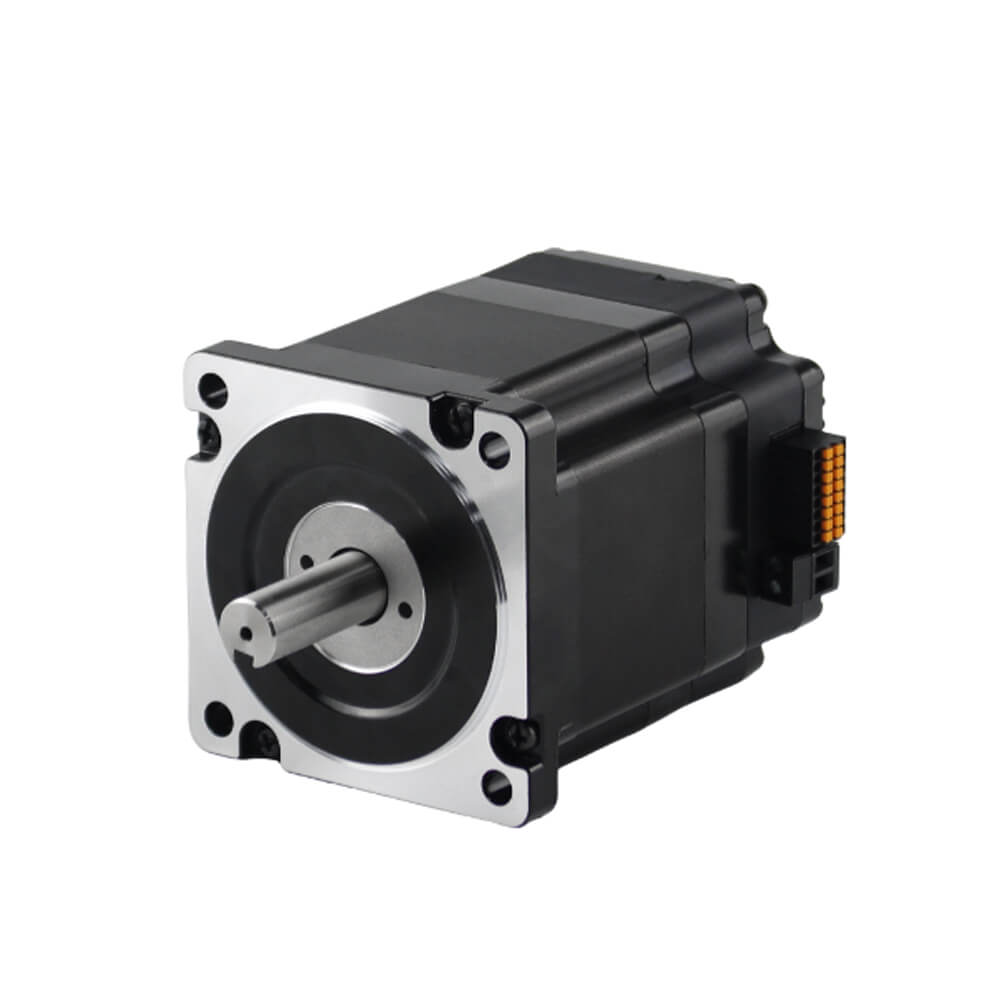
ဖြတ်စက်အတွက် Besfoc ISC86 ပေါင်းစပ်ထားသော Stepper Servo မော်တာများ
ISC86 Integrated Stepper Servo Motor — စွမ်းဆောင်ရည်မြင့်မား၊ ကျစ်လစ်သော၊ နှင့် Smart Closed-Loop Motion Control Solution |
||
|
ထုတ်ကုန်ခြုံငုံသုံးသပ်ချက်- NEMA 34 BFISC86 ပေါင်းစပ် stepper servo motor သည် မြင့်မားသော torque stepper စွမ်းဆောင်ရည်၊ ကုဒ်ဒါတုံ့ပြန်ချက်နှင့် တိကျသော၊ တည်ငြိမ်ပြီး ထိရောက်သောစက်မှုလုပ်ငန်းဆိုင်ရာ လှုပ်ရှားမှုထိန်းချုပ်မှုအတွက် ပေါင်းစပ်ထားသော drive တစ်ခုဖြစ်သည်။ |
|
သော့ချက်ပိုင်းဆိုင်ရာ ပေါ်လွင်ချက်များ
|
||
ရိုးရိုးအပလီကေးရှင်းများ
|
||
ကန့်သတ်ချက် |
ISC86 သတ်မှတ်ချက် |
မော်တာအမျိုးအစား |
ပေါင်းစပ် Stepper Servo Motor |
ဘောင်အရွယ်အစား |
86mm |
အဆင့်ထောင့် |
1.8° |
လက်ရှိအဆင့်သတ်မှတ်ထားသည်။ |
6.0A |
Torque အဆင့်သတ်မှတ်ထားသည်။ |
4.5Nm /6.5Nm/ 7.0Nm/8.5Nm/9.5Nm/12N.m |
ကုဒ်ကိရိယာ |
15-bit Single-Turn Absolute Encoder |
ဆက်သွယ်ရေး |
သွေးခုန်နှုန်း / RS485 / CANopen |
ရွေးချယ်နိုင်သော အင်္ဂါရပ်များ |
ဂီယာဘောက်စ်၊ ဘရိတ်၊ အအေးခံပန်ကာ |

|

|

|

|

|
|---|---|---|---|---|
ရှပ် |
Terminal အိမ်ရာ |
Worm Gearbox |
Planetary Gearbox |
ခဲဝက်အူ |

|

|

|

|

|
Linear Motion |
Ball Screw |
ဘရိတ် |
IP အဆင့် |

|

|

|

|

|

|
|---|---|---|---|---|---|
အလူမီနီယံ ပူလီ |
Shaft Pin |
Single D Shaft |
Hollow Shaft |
ပလပ်စတစ်ပူလီ |
ဂီယာ |

|

|

|

|

|

|
Knurling |
Hobbing Shaft |
Screw Shaft |
Hollow Shaft |
D Shaft နှစ်ချက် |
သော့ချက် |
ဖြတ်တောက်ခြင်းစက်များသည် ကြိမ်နှုန်းမြင့်မားသော ကြိမ်နှုန်းဖြင့် ထပ်တလဲလဲ နေရာချထားခြင်း လှုပ်ရှားမှုများကို လုပ်ဆောင်လေ့ရှိသည်။ ရွေ့လျားမှုစနစ်သည် အရှိန်မြှင့်ရန်၊ အရှိန်လျှော့ရန်၊ ရပ်တန့်ရန်၊ နောက်ပြန်ဆုတ်ကာ တိကျစွာ နေရာချထားရပါမည်။
အားသာချက် ဖြတ်တောက်ခြင်းစက်များအတွက် ပေါင်းစပ် stepper servo motor သည် များစွာကို ပေးဆောင်သည်။
ကြိုတင်သတ်မှတ်ထားသောအတိုင်းအတာများအတိုင်း ပစ္စည်းများဖြတ်တောက်ရာတွင် တိကျသောနေရာချထားခြင်းသည် မရှိမဖြစ်လိုအပ်ပါသည်။ သေးငယ်သော နေရာချထားမှု အမှားတစ်ခုသည် ဖြတ်တောက်ထားသော အရှည်များ၊ ပစ္စည်းများ စွန့်ပစ်ခြင်း သို့မဟုတ် ကိုက်ညီမှုမရှိသော ကုန်ချောများကို ဖြစ်ပေါ်စေနိုင်သည်။
Encoder အကြံပြုချက်သည် ပေါင်းစပ်မော်တာအား အမှန်တကယ် ရိုးတံရွေ့လျားမှုကို စောင့်ကြည့်ရန်နှင့် သမားရိုးကျ open-loop stepper စနစ်များနှင့် နှိုင်းယှဉ်ပါက နေရာချထားနိုင်မှုကို ပိုမိုကောင်းမွန်စေသည်။
သမားရိုးကျ stepper မော်တာများသည် ဝန်ပိုလွန်းသည် သို့မဟုတ် အလွန်ပြင်းထန်စွာ အရှိန်မြှင့်သောအခါ ထပ်တူကျနိုင်သည် ။ ကွင်းပိတ် stepper servo motor သည် မော်တာ အနေအထားကို စဉ်ဆက်မပြတ် စောင့်ကြည့်သည်။
ပုံမှန်မဟုတ်သော အနေအထားသွေဖည်မှု ဖြစ်ပေါ်သည့်အခါ ထိန်းချုပ်စနစ်သည် သင့်လျော်စွာ တုံ့ပြန်နိုင်သည်။ ၎င်းသည် ဖြတ်တောက်ခြင်းဆိုင်ရာ အပလီကေးရှင်းများ တောင်းဆိုရာတွင် လုပ်ငန်းလည်ပတ်မှု တည်ငြိမ်မှုကို တိုးတက်စေရန် ကူညီပေးသည်။
ဖြတ်တောက်ခြင်းယန္တရားများစွာသည် အရှိန်မြှင့်ခြင်း၊ နေရာချထားခြင်း သို့မဟုတ် ဓါးထိတွေ့မှုအတွင်း ကြီးမားသော torque လိုအပ်သည်။ Stepper မော်တာများသည် သဘာဝအတိုင်း ပြင်းထန်သော မြန်နှုန်းနိမ့် torque ကိုပေးစွမ်းပြီး ၎င်းတို့အား ထိန်းချုပ်ပြီး ထပ်ခါတလဲလဲ ရွေ့လျားမှုလိုအပ်သော application များအတွက် သင့်လျော်စေသည်။
ပေါင်းစည်းထားသော ဆာဗာဗိသုကာသည် ဤဝိသေသလက္ခဏာကို တုံ့ပြန်မှုထိန်းချုပ်မှုဖြင့် ပေါင်းစပ်ကာ စက်မှုလှုပ်ရှားမှုစနစ်များအတွက် လက်တွေ့ကျသောအဖြေကို ပေးစွမ်းသည်။
မော်တာတပ်ဆင်မှုတွင် ယာဉ်မောင်းနှင့် တုံ့ပြန်ချက် အီလက်ထရွန်းနစ်ပစ္စည်းများကို ပေါင်းစပ်ထားသဖြင့် ပြင်ပအစိတ်အပိုင်းများ အနည်းငယ် လိုအပ်နိုင်သည်။
၎င်းသည် လျှော့ချနိုင်သည်-
မော်တာ-ဒရိုင်ဘာ ဝိုင်ယာကြိုးများ
ကက်ဘိနက်နေရာကို ထိန်းချုပ်ပါ။
ချိတ်ဆက်ကိရိယာ လိုအပ်ချက်များ
တပ်ဆင်ချိန်
ဖြစ်နိုင်ခြေရှိသော ဝါယာကြိုးအမှားများ
ကျစ်လျစ်သောဖြတ်တောက်သည့်ကိရိယာများအတွက်၊ လျှပ်စစ်ခြေရာကို လျှော့ချခြင်းသည် စက်ပေါင်းစပ်မှုကို ရိုးရှင်းစေသည်။
သမားရိုးကျ ရွေ့လျားမှုစနစ်တွင် သီးခြားမော်တာ၊ ယာဉ်မောင်း၊ ကုဒ်ဒါချိတ်ဆက်မှုနှင့် ဆက်စပ်ဝါယာကြိုးများ လိုအပ်နိုင်သည်။ ပေါင်းစပ် stepper servo motor သည် ဤအစိတ်အပိုင်းများစွာကို စုစည်းပေးပါသည်။
၎င်းသည် စက်ဒီဇိုင်နာများအား ပိုမိုကျစ်လစ်ပြီး မော်ဂျူလာလှုပ်ရှားမှုထိန်းချုပ်မှုဆိုင်ရာ ဗိသုကာလက်ရာကို ဖန်တီးနိုင်စေပါသည်။
ပေါင်းစည်းထားသော stepper servo မော်တာများကို ဖြတ်တောက်ခြင်းနှင့် ပစ္စည်းပြုပြင်ခြင်းစနစ်များစွာတွင် အသုံးပြုနိုင်ပါသည်။
စက္ကူပြုပြင်ခြင်းဆိုင်ရာ ကိရိယာများသည် တိကျသော အစာကျွေးခြင်းနှင့် နေရာချထားခြင်း လိုအပ်သည်။ ပေါင်းစပ်မော်တာများသည် မောင်းနှင်နိုင်သည်။ feed roller များ၊ ဖြတ်တောက်ခြင်းယန္တရားများ၊ conveyor များနှင့် positioning axes များကို .
တိကျသောလှုပ်ရှားမှုသည် တသမတ်တည်းဖြတ်တောက်ထားသော အလျားနှင့် ချိန်ညှိမှုကို ထိန်းသိမ်းရန် ကူညီပေးသည်။
အလိုအလျောက် အထည်အလိပ်ဖြတ်စက်များသည် တစ်ပြိုင်တည်း ပစ္စည်းကျွေးခြင်းနှင့် ဖြတ်တောက်ခြင်းတို့ လိုအပ်သည်။ Closed-loop stepper servo motor များသည် fabric positioning systems နှင့် feed mechanisms အတွက် ထိန်းချုပ်ထားသော ရွေ့လျားမှုကို ပေးစွမ်းနိုင်ပါသည်။
ပုံသဏ္ဍာန်မမှန်သော ပစ္စည်းပုံသဏ္ဍာန်များသည် ပစ္စည်းအသုံးပြုမှုအတွက် အထူးအရေးကြီးသောကြောင့် သားရေဖြတ်ခြင်းဆိုင်ရာ အသုံးချပရိုဂရမ်များကို ထပ်ခါတလဲလဲ နေရာချထားရန် လိုအပ်ပါသည်။
တိကျသော servo-controlled positioning သည် ဖြတ်တောက်ရာတွင် လိုက်လျောညီထွေရှိမှုကို တိုးတက်စေပြီး မလိုအပ်သော ပစ္စည်းဆုံးရှုံးမှုကို လျှော့ချရန် ကူညီပေးနိုင်ပါသည်။
CNC ဖြတ်တောက်ခြင်းစနစ်များသည် ဓါးအနေအထားကို ထိန်းချုပ်ရန် ပုဆိန်များစွာကို အသုံးပြုနိုင်သည်။ ပေါင်းစပ် stepper servo motor ကို သုံးနိုင်သည် ။ X၊ Y နှင့် Z-axis လှုပ်ရှားမှုအတွက် စက်တည်ဆောက်ပုံနှင့် လိုအပ်သောဝန်ပေါ်မူတည်၍
ထုပ်ပိုးသည့်စက်များသည် အစာကျွေးခြင်း၊ အညွှန်းပြုလုပ်ခြင်း၊ တံဆိပ်ခတ်ခြင်းနှင့် ဖြတ်တောက်ခြင်းလုပ်ငန်းစဉ်များကို မကြာခဏ ပေါင်းစပ်ပါသည်။ ပေါင်းစပ်မော်တာများသည် ဖြတ်တောက်ခြင်းစက်ဝန်းနှင့် ထပ်တူပြုခြင်းကို ထိန်းသိမ်းထားစဉ်တွင် ရုပ်ရှင်အစာကျွေးခြင်းနှင့် နေရာချထားခြင်း ယန္တရားများကို ထိန်းချုပ်နိုင်သည်။
အမြှုပ်များ၊ ရော်ဘာ၊ ဖလင်နှင့် အခြားပြောင်းလွယ်ပြင်လွယ်ရှိသော ပစ္စည်းများသည် ထိန်းချုပ်ထားသော အစာနှုန်းများနှင့် တိကျသောနေရာချထားမှု လိုအပ်နိုင်ပါသည်။ Closed-loop motion control သည် ထုတ်လုပ်မှုတစ်လျှောက်လုံးတွင် ထပ်ခါတလဲလဲလှုပ်ရှားမှုကို ထိန်းသိမ်းပေးသည်။
မှန်ကန်သောပေါင်းစပ် stepper servo မော်တာကို ရွေးချယ်ခြင်းသည် မော်တာဘောင်အရွယ်အစားနှင့် ကိုက်ညီရုံမျှမက လိုအပ်ပါသည်။ နည်းပညာဆိုင်ရာ ကန့်သတ်ချက်အများအပြားကို အကဲဖြတ်သင့်သည်။
အသုံးများသော စက်မှုလုပ်ငန်းသုံး stepper မော်တာအရွယ်အစား NEMA 11၊ NEMA 14၊ NEMA 17၊ NEMA 23၊ NEMA 24၊ NEMA 34 နှင့် ပိုကြီးသော ဖရိမ်အရွယ်အစားများ ပါဝင်သည်။.
သင့်လျော်သောအရွယ်အစားသည် လိုအပ်သော torque၊ တပ်ဆင်နေရာ၊ load inertia၊ acceleration နှင့် mechanical transmission ပေါ်မူတည်ပါသည်။
လိုအပ်သော motor torque တွင် load torque၊ friction, acceleration torque, transmission losses နှင့် သင့်လျော်သော engineering margin များ ပါဝင်သင့်သည်။
ဖြတ်တောက်ခြင်းစက်များအတွက်၊ မလုံလောက်သော torque သည် အရှိန်ညံ့ခြင်း၊ တုန်ခါမှု၊ နေရာချထားမှု အမှားအယွင်းများ သို့မဟုတ် မမျှော်လင့်ထားသော စက်ရပ်သွားခြင်းကို ဖြစ်စေနိုင်သည်။
လိုအပ်သော လည်ပတ်မှုအမြန်နှုန်းကို စက်၏ အမှန်တကယ် ထုတ်လုပ်မှုစက်ဝန်းမှ ဆုံးဖြတ်ရပါမည်။
ဥပမာအားဖြင့်၊ ဖြတ်တောက်ထားသော ဝင်ရိုးသည် ထိန်းချုပ်ထားသော အရှိန်နှင့် တိကျသော အနေအထားကို ဦးစားပေးနိုင်သော်လည်း အစာဝင်ရိုးသည် အတော်လေး မြင့်မားသော မြန်နှုန်း လိုအပ်နိုင်သည်။
Motor torque သည် ယေဘူယျအားဖြင့် လည်ပတ်မှုအမြန်နှုန်းဖြင့် ပြောင်းလဲတတ်သောကြောင့် ထုတ်လုပ်သူ၏ torque-speed curve ကို motor ၏ torque specification ပေါ်တွင်သာ အားကိုးနေမည့်အစား ထည့်သွင်းစဉ်းစားသင့်သည်။
ကုဒ်ဒါ၏ ကြည်လင်ပြတ်သားမှုသည် ထိန်းချုပ်မှုစနစ်သည် မော်တာတည်နေရာကို မည်မျှတိကျစွာ စောင့်ကြည့်နိုင်သည်ကို ဆုံးဖြတ်သည်။ သင့်လျော်သော ကုဒ်ပြောင်းကိရိယာ သတ်မှတ်ချက်သည် လိုအပ်သော နေရာချထားမှု တိကျမှုနှင့် အပလီကေးရှင်း ဒိုင်နမစ်များပေါ်တွင် မူတည်သည်။
ပေါင်းစပ်ထားသော stepper servo motor များကို မတူညီသော ထောက်ပံ့ရေး-ဗို့အား ပုံစံများဖြင့် ရရှိနိုင်ပါသည်။ သင့်လျော်သော ဗို့အားကို ရွေးချယ်ခြင်းသည် စက်၏ ပါဝါစနစ်နှင့် လုံလောက်သော အမြန်နှုန်း စွမ်းဆောင်ရည်နှင့် လျှပ်စစ်ဆိုင်ရာ ကိုက်ညီမှုရှိစေရန် ကူညီပေးပါသည်။
စက်ထိန်းချုပ်ကိရိယာပေါ် မူတည်၍ မော်တာသည် အောက်ပါကဲ့သို့သော အင်တာဖေ့စ်များကို ပံ့ပိုးပေးနိုင်ပါသည်။
Pulse + Direction
RS-485
ကာနိုပန်
EtherCAT
အခြားစက်မှုဆက်သွယ်ရေးပရိုတိုကော
ထိန်းချုပ်မှု အင်တာဖေ့စ်သည် PLC၊ CNC ထိန်းချုပ်ကိရိယာ၊ ရွေ့လျားမှု ထိန်းချုပ်ကိရိယာ သို့မဟုတ် ဖြတ်တောက်သည့်စက်မှ အသုံးပြုသည့် စက်မှုကွန်ပျူတာနှင့် ကိုက်ညီသင့်သည်။
အဓိကကွာခြားချက်မှာ တုံ့ပြန်မှု ယန္တရားဖြစ်သည်။
သမားရိုးကျ stepper motor သည် ပုံမှန်အားဖြင့် open-loop configuration တွင် လုပ်ဆောင်သည်။ မော်တာသည် အမိန့်ပေးထားသည့် အနေအထားအတိုင်း လိုက်နေသည်ဟု ယူဆချက်အပေါ် အခြေခံ၍ ထိန်းချုပ်ကိရိယာသည် ပဲ့များကို ပေးပို့သည်။
ပေါင်းစပ် stepper servo motor သည် ကုဒ်ဒါတုံ့ပြန်ချက်နှင့် ကွင်းပိတ်ထိန်းချုပ်မှုကို ပေါင်းထည့်သည်။
ထူးခြားချက် |
ရိုးရာ Stepper Motor |
ပေါင်းစပ် Stepper Servo Motor |
|---|---|---|
ရာထူးတုံ့ပြန်ချက် |
အများအားဖြင့် မရနိုင်ပါ။ |
Encoder တုံ့ပြန်ချက် |
ထိန်းချုပ်မှု |
ကွင်းဖွင့်ပါ။ |
ကွင်းပိတ် |
ဒရိုက်ဘာ |
သပ်သပ် |
ပေါင်းစပ်ထားသည်။ |
ဝါယာကြိုး |
အပိုပစ္စည်းများ |
ရိုးရှင်းသော |
ရာထူးအမှားရှာဖွေခြင်း။ |
ကန့်သတ်ချက် |
ရရှိနိုင်ပါသည်။ |
Overload တုံ့ပြန်မှု |
ခြေလှမ်းတွေ ပျက်သွားနိုင်တယ်။ |
တုံ့ပြန်ချက်အခြေခံ တည့်မတ်ခြင်း။ |
ကက်ဘိနက်နေရာ |
ပိုမြင့်တယ်။ |
အောက်ပိုင်း |
စနစ်ပေါင်းစည်းမှု |
အပိုပစ္စည်းများ |
ကျစ်လစ်သောဗိသုကာ |
ရိုးရှင်းသော၊ ကုန်ကျစရိတ်သက်သာသော နေရာချထားခြင်းဆိုင်ရာ အသုံးချပရိုဂရမ်များအတွက် သမားရိုးကျ stepper motor သည် သင့်လျော်ဆဲဖြစ်သည်။ ဖြတ်တောက်သည့်စက်များအတွက် ထပ်တလဲလဲနိုင်မှု၊ ယုံကြည်စိတ်ချရမှုနှင့် ရွေ့လျားမှုတည်ငြိမ်မှု တို့သည် အရေးကြီးသည့် ၊ ပေါင်းစပ်ထားသော stepper servo motor သည် နောက်ထပ်အားသာချက်များကို ပေးစွမ်းနိုင်သည်။
ညာဘက်ကိုရွေးချယ်ခြင်း။ ပေါင်းစပ် stepper servo မော်တာသည် ဖြတ်တောက်ခြင်းစက်အတွက် စက်၏ဝန်၊ အမြန်နှုန်း၊ တိကျမှုနှင့် ထိန်းချုပ်မှုလိုအပ်ချက်များနှင့် ကိုက်ညီမှုရှိရန် လိုအပ်သည်။ မော်ဒယ်မရွေးချယ်မီ အောက်ပါအချက်များအား အကဲဖြတ်သင့်သည်။
ဖြတ်တောက်သောဦးခေါင်း၊ ဓါး၊ feed roller သို့မဟုတ် positioning mechanism ကိုရွှေ့ရန် လိုအပ်သော torque ကို တွက်ချက်ပါ။ ထည့်သွင်းစဉ်းစားပါ ။ ဝန်အလေးချိန်၊ ပွတ်တိုက်မှု၊ အရှိန်နှုန်း၊ ဂီယာထိရောက်မှု၊ နှင့် စက်ပိုင်းဆိုင်ရာခံနိုင်ရည်တို့ကို .
အမြင့်ဆုံးသောဝန်များအောက်တွင် ယုံကြည်စိတ်ချရသောလည်ပတ်မှုကို ထိန်းသိမ်းရန် လုံလောက်သော torque margin ပါသော မော်တာကိုရွေးချယ်ပါ။
စက်၏ အမြင့်ဆုံးလည်ပတ်နှုန်းနှင့် အရှိန်နှုန်းကို သတ်မှတ်ပါ ။ အရှိန်တိုးလာသည်နှင့်အမျှ Motor torque လျော့နည်းသွားသည်၊ ထို့ကြောင့် ကိုင်ထားသော torque ကိုအခြေခံ၍ မော်တာကိုရွေးချယ်မည့်အစား ထုတ်လုပ်သူ၏ torque-speed curve ကို အမြဲစစ်ဆေးပါ။
ဖြတ်တောက်ခြင်းစက်များသည် တိကျပြီး ထပ်ခါတလဲလဲ နေရာချထားရန် လိုအပ်သည်။ ပါရှိသော ပေါင်းစပ် stepper ဆာဗာမော်တာသည် ကုဒ်ဒါ တုံ့ပြန်ချက် အမှန်တကယ် မော်တာလှုပ်ရှားမှုကို စောင့်ကြည့်နိုင်ပြီး အနေအထားသွေဖည်မှုများကို လျော်ကြေးပေးနိုင်သည်။
တိကျသောဖြတ်တောက်ခြင်းအတွက်၊ ဝက်အူ၊ ခါးပတ်၊ ဂီယာအုံ သို့မဟုတ် အခြားဂီယာစနစ်၏ တိကျမှုနှင့် တုံ့ပြန်မှုကိုလည်း ထည့်သွင်းစဉ်းစားပါ။
ဘုံဘောင်အရွယ်အစားများ NEMA 17၊ NEMA 23၊ NEMA 24 နှင့် NEMA 34 တို့ဖြစ်သည် ။ မှန်ကန်သောအရွယ်အစားသည် လိုအပ်သော torque၊ တပ်ဆင်ရန်နေရာ၊ load inertia နှင့် machine structure ပေါ်တွင်မူတည်သည်။
ပိုကြီးသော မော်တာသည် အလိုအလျောက် ပိုကောင်းမည်မဟုတ်ပါ။ မော်တာအား ပြီးပြည့်စုံသော ရွေ့လျားမှုစနစ်နှင့် မှန်ကန်စွာ ကိုက်ညီသင့်သည်။
ပေါင်းစပ်မော်တာသည် စက်ထိန်းချုပ်ကိရိယာ သို့မဟုတ် PLC နှင့် ကိုက်ညီမှုရှိမရှိ စစ်ဆေးပါ။ မော်ဒယ်ပေါ်မူတည်၍ ထိန်းချုပ်မှုရွေးချယ်စရာများ Pulse/Direction၊ RS-485၊ CANopen သို့မဟုတ် EtherCAT ပါဝင်နိုင်သည်.
အပူချိန်၊ ဖုန်မှုန့်၊ တုန်ခါမှု၊ စိုထိုင်းဆနှင့် ဆက်တိုက်လည်ပတ်မှု အခြေအနေများကို အကဲဖြတ်ပါ။ မော်တာ၏ အကာအကွယ်အဆင့်သတ်မှတ်ချက်၊ အပူပိုင်းစွမ်းဆောင်ရည်နှင့် တာဝန်စွမ်းရည်တို့သည် ဖြတ်တောက်သည့်စက်၏ လိုအပ်ချက်များနှင့် ကိုက်ညီသင့်သည်။
မော်တာရွေးချယ်ရာတွင်လည်း စက်ပိုင်းဆိုင်ရာ ဂီယာအတွက် ထည့်သွင်းစဉ်းစားသင့်သည်-
ဘောလုံး ဝက်အူများ
ခဲဝက်အူများ
အချိန်ကိုက်ခါးပတ်များ
ဂီယာပုံးများ
Rack-and-pinion စနစ်များ
တိုက်ရိုက်-ဒရိုက်ယန္တရားများ
low-backlash transmission နှင့် ပေါင်းစပ်ထားသော မှန်ကန်စွာရွေးချယ်ထားသော မော်တာသည် ပိုမိုကောင်းမွန်သော positioning တိကျမှုနှင့် ဖြတ်တောက်မှုဆိုင်ရာ ကိုက်ညီမှုကို ပေးစွမ်းနိုင်သည်။
မှန်ကန်သော ပေါင်းစပ် stepper servo မော်တာသည် လုံလောက်သော ဖြတ်တောက်ခြင်းစက်အတွက် ပေးဆောင်သင့်သည် torque၊ အမြန်နှုန်း၊ နေရာချထားမှုတိကျမှု၊ ကုဒ်ဒါတုံ့ပြန်ချက်နှင့် controller လိုက်ဖက်မှုတို့ကို ။ ဤသတ်မှတ်ချက်များကို တကယ့်စက်ပိုင်းဆိုင်ရာနှင့် လည်ပတ်မှုလိုအပ်ချက်များနှင့် ကိုက်ညီခြင်းဖြင့်၊ ကျွန်ုပ်တို့သည် တည်ငြိမ်သောရွေ့လျားမှု၊ ယုံကြည်စိတ်ချရသောနေရာချထားမှုနှင့် တသမတ်တည်းဖြတ်တောက်ခြင်းစွမ်းဆောင်ရည်ကို ရရှိနိုင်ပါသည်။
မော်တာသည် ဖြတ်တောက်သည့်စက်၏ ရွေ့လျားမှုစနစ်၏ အစိတ်အပိုင်းတစ်ခုသာဖြစ်သည်။ ဂီယာယန္တရားသည် အလုံးစုံစွမ်းဆောင်ရည်အပေါ် ကြီးမားသောသက်ရောက်မှုရှိသည်။
ယေဘူယျ ယန္တရားများ ပါဝင်သည်။
ဘောလုံး ဝက်အူများ
ခဲဝက်အူများ
အချိန်ကိုက်ခါးပတ်များ
ဂီယာပုံးများ
Rack-and-pinion စနစ်များ
တိုက်ရိုက်-ဒရိုက်ယန္တရားများ
ကြိတ်စက် အစာကျွေးခြင်းစနစ်များ
မြင့်မားသော positioning တိကျမှုလိုအပ်သော application များအတွက်၊ low-backlash transmission သည် အထူးအရေးကြီးပါသည်။
စွမ်းဆောင်ရည်မြင့် မော်တာသည် အလွန်အကျွံ စက်ပိုင်းဆိုင်ရာ တုံ့ပြန်မှု၊ ချိန်ညှိမှု ညံ့ဖျင်းမှု၊ ပြောင်းလွယ်ပြင်လွယ် အချိတ်အဆက်များ သို့မဟုတ် စက်တောင့်တင်းမှု မလုံလောက်ခြင်းအတွက် အပြည့်အဝ လျော်ကြေးမပေးနိုင်ပါ။
ဖြတ်စက်များသည် မကြာခဏ စတင်-ရပ်တန့် လှုပ်ရှားမှုဖြင့် မကြာခဏ လည်ပတ်ကြသည်။ ၎င်းသည် အရှိန်နှင့် အရှိန်လျော့ခြင်း ပရိုဖိုင်များကို အရေးကြီးစေသည်။
အလွန်ပြင်းထန်သော အရှိန်မြှင့်ပရိုဖိုင်သည် တုန်ခါမှုနှင့် စက်ပိုင်းဆိုင်ရာ ဖိစီးမှုကို တိုးမြင့်စေနိုင်သည်။ အလွန်နှေးကွေးသော ပရိုဖိုင်သည် ထုတ်လုပ်မှုစွမ်းဆောင်ရည်ကို လျှော့ချနိုင်သည်။
ထို့ကြောင့် ပေါင်းစပ်ထားသော stepper ဆာဗာမော်တာအား သင့်လျော်သောအရှိန်အဟုန်မျဉ်းဖြင့် ပြင်ဆင်သတ်မှတ်သင့်သည်-
Load inertia
မော်တာ torque
ဂီယာအချိုး
စက်တောင့်တင်းမှု
လိုအပ်သော စက်ဝန်းအချိန်
ရုပ်လက္ခဏာများ
ပိုမိုကောင်းမွန်အောင်ပြုလုပ်ထားသော ရွေ့လျားမှုပရိုဖိုင်များသည် ဖြတ်တောက်မှုတိကျမှုနှင့် စက်၏ထုတ်လုပ်မှုစွမ်းရည်ကို မြှင့်တင်ပေးနိုင်ပါသည်။.
OEM များအတွက်၊ တစ်ခု ပေါင်းစပ်ထားသော stepper servo motor သည် ယုံကြည်စိတ်ချရသော ရွေ့လျားမှုကို ထိန်းချုပ်ပေးနေစဉ် စက်ဒီဇိုင်းကို ရိုးရှင်းစေနိုင်သည်။ အဓိက အကျိုးကျေးဇူးများမှာ-
မော်တာ၊ ယာဉ်မောင်းနှင့် ကုဒ်နံပါတ်တို့ကို ယူနစ်တစ်ခုတွင် ပေါင်းစပ်ထားပြီး လျှပ်စစ်အစိတ်အပိုင်းများအတွက် လိုအပ်သောနေရာလွတ်ကို လျှော့ချပေးပြီး ကျစ်လစ်သောဖြတ်တောက်သည့်စက်များကို ဒီဇိုင်းဆွဲရန် ပိုမိုလွယ်ကူစေသည်။
ပြင်ပအစိတ်အပိုင်းများ နည်းပါးခြင်းနှင့် တိုတောင်းသော ဝိုင်ယာကြိုးချိတ်ဆက်မှုများသည် တပ်ဆင်ခြင်း၊ တာဝန်ပေးခြင်းနှင့် ပြုပြင်ထိန်းသိမ်းခြင်းတို့ကို ပိုမိုလွယ်ကူစေသည်။
ပေါင်းစပ်ဖြေရှင်းချက်တစ်ခုသည် မော်တာ၊ ဒရိုက်ဘာ၊ ကုဒ်နံပါတ်နှင့် ကုဒ်ပြောင်းကိရိယာကို သီးခြားရွေးချယ်ပြီး ပြင်ဆင်ရန် လိုအပ်မှုကို လျှော့ချပေးကာ OEM အင်ဂျင်နီယာများသည် စက်ဖွံ့ဖြိုးတိုးတက်မှုကို ချောမွေ့စေသည်။
ကုဒ်ပြောင်းသည့် တုံ့ပြန်ချက်သည် စနစ်အား မော်တာတည်နေရာကို စောင့်ကြည့်ရန်နှင့် ရွေ့လျားမှုသွေဖည်မှုများကို သိရှိနိုင်စေရန်၊ တည်ငြိမ်ပြီး ထပ်ခါတလဲလဲ ဖြတ်တောက်ခြင်းများကို ပံ့ပိုးပေးသည်။.
ပေါင်းစပ် stepper servo မော်တာများကို အသုံးပြုနိုင်သည် ။ ခေါင်းဖြတ်ခြင်း၊ အစာကျွေးခြင်းစနစ်၊ အညွှန်းကိန်းယန္တရားများနှင့် နေရာချထားသော ပုဆိန်များအတွက် စက်ဖွဲ့စည်းပုံပေါ် မူတည်၍
OEM ထုတ်လုပ်သူများသည် မတူညီသော စက်မော်ဒယ်များတစ်လျှောက် စံပြုပေါင်းစပ်ထားသော မော်တာပလပ်ဖောင်းများကို အသုံးပြုနိုင်ပြီး ဝယ်ယူမှု၊ တပ်ဆင်မှုနှင့် ပြုပြင်ထိန်းသိမ်းမှုတို့ကို ရိုးရှင်းစေသည်။
တိကျသောနေရာချထားခြင်းနှင့် ထိန်းချုပ်ထားသောအရှိန်ဖြင့်၊ မော်တာသည် တသမတ်တည်း အစာကျွေးခြင်း၊ တိကျသောဖြတ်တောက်ခြင်းနှင့် ယုံကြည်စိတ်ချရသော ထပ်တလဲလဲလုပ်ဆောင်ခြင်းတို့ကို ရရှိစေရန် ကူညီပေးနိုင်ပြီး ပိုမိုမြင့်မားသောစက်၏ကုန်ထုတ်စွမ်းအားကို ပံ့ပိုးပေးပါသည်။
ယေဘုယျအားဖြင့်၊ ပေါင်းစပ် stepper servo motor သည် OEM ဖြတ်တောက်သည့်စက်ထုတ်လုပ်သူများကို ကျစ်လျစ်သော၊ ရိုးရှင်းပြီး ယုံကြည်စိတ်ချရသော ရွေ့လျားမှုထိန်းချုပ်မှုဖြေရှင်းချက်ကို ပေးစွမ်း ပြီး စနစ်ရှုပ်ထွေးမှုကို လျှော့ချကာ စက်ပေါင်းစပ်မှုကို တိုးတက်စေပါသည်။
ယုံကြည်စိတ်ချရသော စွမ်းဆောင်ရည်ကို ရရှိရန်အတွက် မှန်ကန်သော စက်တပ်ဆင်မှုသည် မရှိမဖြစ်လိုအပ်ပါသည်။
မော်တာအား သင့်လျော်သော ရိုးတံတန်းညှိမှုနှင့် သင့်လျော်သော တွဲဖက်ချိတ်ဆက်မှုရွေးချယ်မှုတို့ဖြင့် လုံခြုံစွာတပ်ဆင်သင့်သည်။ မော်တာအား ကိုင်တွယ်ရန် အထူးဒီဇိုင်းထုတ်ထားခြင်းမရှိပါက အလွန်အကျွံ radial သို့မဟုတ် axial loading ကို ရှောင်ရှားသင့်သည်။
လျှပ်စစ်ချိတ်ဆက်မှုများသည် ထုတ်လုပ်သူ၏ ဝါယာကြိုးလိုအပ်ချက်များကို လိုက်နာသင့်သည်။ သင့်လျော်သော မြေစိုက်ခြင်း၊ အကာအကွယ်ပေးခြင်းနှင့် ကေဘယ်လမ်းကြောင်းပေးခြင်းတို့သည် စက်မှုပတ်ဝန်းကျင်တွင် လျှပ်စစ်သံလိုက်ဝင်ရောက်စွက်ဖက်မှုကို လျှော့ချနိုင်သည် ။
ပုံမှန်စစ်ဆေးမှုများ ပါဝင်သင့်သည်-
မော်တာတပ်ဆင်ခြင်း။
ချိတ်ဆက်မှုအခြေအနေ
ကေဘယ်လ်ချိတ်ဆက်မှုများ
စက်မှုဂီယာ
အလွန်အကျွံတုန်ခါမှု
ပုံမှန်မဟုတ်သောဆူညံသံ
အပူချိန်
Encoder တုံ့ပြန်ချက်
အမှားအယွင်း သို့မဟုတ် အချက်ပေးအခြေအနေများ
စဉ်ဆက်မပြတ် ထုတ်လုပ်မှုဖြတ်တောက်ခြင်းစနစ်များတွင် မမျှော်လင့်ထားသော စက်ရပ်နေချိန်ကို ကြိုတင်ကာကွယ်မှုဖြင့် လျှော့ချနိုင်သည်။
ဖြတ်တောက်သည့်စက်များသည် အလိုအလျောက်ပို၍ဖြစ်လာသည်နှင့်အမျှ ရွေ့လျားမှုစနစ်များသည် ပိုမိုတိကျမှု၊ ချိတ်ဆက်မှုနှင့် ရောဂါရှာဖွေနိုင်စွမ်းတို့ကို ပေးစွမ်းနိုင်မည်ဟု မျှော်လင့်ပါသည်။
ပေါင်းစပ် stepper servo မော်တာများသည် မော်တာပါဝါ၊ တုံ့ပြန်ချက်နှင့် ထိန်းချုပ်သော အီလက်ထရွန်းနစ်ပစ္စည်းများကို ကျစ်လစ်သောယူနစ်အဖြစ် ပေါင်းစပ်ခြင်းဖြင့် ဤလမ်းကြောင်းကို ပံ့ပိုးပေးနိုင်ပါသည်။
တီထွင်ထုတ်လုပ်သူများအတွက် စမတ်ဖြတ်တောက်ခြင်းစက်များ၊ CNC စက်ကိရိယာများ၊ အလိုအလျောက် အစာကျွေးခြင်းစနစ်များနှင့် ဉာဏ်ရည်ထက်မြက်သော ပစ္စည်းထုတ်လုပ်သည့်ကိရိယာများကို ၊ ပေါင်းစပ်ရွေ့လျားမှုဖြေရှင်းချက်များသည် ပိုမိုကျစ်လျစ်ပြီး ဒစ်ဂျစ်တယ်ချိတ်ဆက်ထားသော စက်ဗိသုကာများဆီသို့ လက်တွေ့ကျသောလမ်းကြောင်းကို ပေးစွမ်းနိုင်ပါသည်။
တိ ဖြတ်တောက်ခြင်းစက်များအတွက် ပေါင်းစပ်ထားသော stepper servo motor သည် ကျသောနေရာချထားမှု၊ ကွင်းပိတ်တုံ့ပြန်မှု၊ ပြင်းထန်သောမြန်နှုန်းနိမ့် torque၊ ကျစ်လစ်သိပ်သည်းသောတည်ဆောက်မှုနှင့် ရိုးရှင်းသောဝိုင်ယာကြိုးများကို ပေါင်းစပ်ပေးပါသည်။ ဤလက္ခဏာများသည် စက္ကူဖြတ်စက်များ၊ အထည်အလိပ်ဖြတ်စက်များ၊ သားရေဖြတ်တောက်သည့်စက်များ၊ CNC ဓားစနစ်များ၊ ထုပ်ပိုးပစ္စည်းများ၊ ရေမြှုပ်ခုတ်ထစ်များနှင့် အခြားသော အလိုအလျောက် ပြုပြင်ထုတ်လုပ်သည့် စက်များအတွက် သင့်လျော်စေသည်။
မှန်ကန်သော မော်တာအား အပါအဝင် ပြီးပြည့်စုံသော ရွေ့လျားမှုပရိုဖိုင်အတိုင်း ရွေးချယ်သင့်သည် torque၊ အမြန်နှုန်း၊ အရှိန်၊ load inertia၊ positioning accuracy၊ transmission ယန္တရား၊ တာဝန်လည်ပတ်မှု၊ ပါဝါထောက်ပံ့မှုနှင့် controller လိုက်ဖက်မှု .
စက်ပိုင်းဆိုင်ရာစနစ်နှင့် ရွေ့လျားမှုထိန်းချုပ်ကိရိယာတို့နှင့် ကောင်းစွာကိုက်ညီသောအခါ၊ ပေါင်းစပ် stepper servo motor သည် ဖြတ်တောက်သည့်စက်ထုတ်လုပ်သူများအား တည်ငြိမ်သောရွေ့လျားမှု၊ ထပ်ခါတလဲလဲအနေအထား၊ စနစ်ရှုပ်ထွေးမှုကို လျှော့ချပေးပြီး ယုံကြည်စိတ်ချရသော အလိုအလျောက်ထုတ်လုပ်မှုကို ရရှိစေရန် ကူညီပေးနိုင်ပါသည်။.
အမြဲမေးလေ့ရှိသောမေးခွန်းများ:
ပေါင်းစည်းထားသော stepper servo motor သည် stepper motor၊ encoder နှင့် driver ကို ယူနစ်တစ်ခုတွင် ပေါင်းစပ်ထားပြီး တိကျသောနေရာချထားမှုနှင့် ယုံကြည်စိတ်ချရသောဖြတ်တောက်သည့်စက်လည်ပတ်မှုအတွက် အပိတ်-အဝိုင်းရွေ့လျားမှုထိန်းချုပ်မှုကိုပေးစွမ်းသည်။
၎င်းသည် ဖြတ်တောက်ခြင်း၊ အစာကျွေးခြင်း၊ ညွှန်းကိန်းထုတ်ခြင်းနှင့် ဆက်စပ်လုပ်ဆောင်မှုများအတွက် တုံ့ပြန်မှုအခြေခံသည့် နေရာချထားမှု ထိန်းချုပ်မှုအား ပံ့ပိုးပေးနေစဉ် အဓိကအစိတ်အပိုင်းများကို ပေါင်းစပ်ခြင်းဖြင့် လှုပ်ရှားမှုထိန်းချုပ်မှုစနစ်ကို ရိုးရှင်းစေသည်။
Encoder အကြံပြုချက်သည် မော်တာလှုပ်ရှားမှုကို စောင့်ကြည့်ပြီး နေရာချထားမှုဆိုင်ရာ အမှားအယွင်းများကို ထောက်လှမ်းနိုင်စေပြီး ထိန်းချုပ်မှုစနစ်အား သွေဖည်မှုများကို တုံ့ပြန်ရန်နှင့် ထပ်ခါတလဲလဲ ဖြတ်တောက်ခြင်းလုပ်ငန်းများအတွင်း နေရာချထားနိုင်မှုကို မြှင့်တင်ပေးသည်။
ဤမော်တာများကို စက်မှုဖြတ်စက်များ၊ အထည်ဖြတ်စက်များ၊ စက္ကူဖြတ်စက်များ၊ ရုပ်ရှင်ဖြတ်တောက်သည့်ကိရိယာများ၊ တံဆိပ်ကပ်ခြင်းစနစ်များနှင့် အခြားတိကျသောနေရာချထားသည့် စက်များအပါအဝင် အမျိုးမျိုးသော အလိုအလျောက်ဖြတ်တောက်သည့်စက်များတွင် အသုံးပြုနိုင်ပါသည်။
ကုဒ်ဒါ အကြံပြုချက်သည် စနစ်အား open-loop အဆင့်အမိန့်များကိုသာ အားကိုးခြင်းထက် အမှန်တကယ် မော်တာလှုပ်ရှားမှုကို စောင့်ကြည့်နိုင်စေသောကြောင့် နေရာချထားခြင်း တိကျမှုနှင့် ထပ်တလဲလဲဖြစ်နိုင်မှုတို့ကို ပိုမိုကောင်းမွန်စေရန် ကူညီပေးနိုင်ပါသည်။
ဟုတ်ကဲ့။ မော်တာ၊ ကုဒ်ဒါနှင့် ဒရိုက်ဘာတို့ကို စည်းဝေးပွဲတစ်ခုတွင် ပေါင်းစပ်ခြင်းဖြင့် ပြင်ပဝိုင်ယာကြိုးများနှင့် အစိတ်အပိုင်းအရေအတွက်ကို လျှော့ချနိုင်ပြီး ပိုမိုသန့်ရှင်းပြီး ပိုမိုကျစ်လစ်သောဖြတ်တောက်သည့်စက်ရွေ့လျားမှုစနစ်ကို ဖန်တီးရာတွင် ကူညီပေးသည်။
သင့်လျော်မှုသည် စက်၏လိုအပ်သော အမြန်နှုန်း၊ ရုန်းအား၊ အရှိန်၊ ဝန်နှင့် ထိန်းချုပ်မှုလိုအပ်ချက်များပေါ်တွင် မူတည်သည်။ မြန်နှုန်းမြင့်ဖြတ်တောက်ခြင်း စက်ဝန်းများအတွင်း တည်ငြိမ်သောအနေအထားကို ထိန်းသိမ်းထားရန် သင့်လျော်သောမော်တာအရွယ်အစားသည် မရှိမဖြစ်လိုအပ်ပါသည်။
မော်တာတစ်ခုမရွေးချယ်မီ လိုအပ်သော torque၊ အမြန်နှုန်း၊ အရှိန်၊ ဝန်အားမပြည့်မီမှု၊ နေရာချထားမှု တိကျမှု၊ တာဝန်လည်ပတ်မှု၊ ပါဝါထောက်ပံ့မှု၊ ကုဒ်ဒါလိုအပ်ချက်များ၊ တပ်ဆင်မှုအတိုင်းအတာနှင့် ဆက်သွယ်ရေး သို့မဟုတ် ထိန်းချုပ်မှု အင်တာဖေ့စ်တို့ကို ထည့်သွင်းစဉ်းစားပါ။
ပေါင်းစပ် stepper servo motor သည် စက်၏ဗိသုကာလက်ရာကို ရိုးရှင်းစေပြီး ပြင်ပအစိတ်အပိုင်းများကို လျှော့ချနိုင်သည်၊ ဝိုင်ယာကြိုးသွယ်ခြင်းကို သက်သာစေရန်နှင့် တပ်ဆင်ချိန်ကို တိုစေကာ OEM များကို ပိုမိုကျစ်လစ်ပြီး စံချိန်စံညွှန်းသတ်မှတ်ထားသော ရွေ့လျားမှုထိန်းချုပ်မှုဖြေရှင်းချက်များအား ဖွံ့ဖြိုးတိုးတက်စေရန် ကူညီပေးသည်။
အင်ဂျင်နီယာများသည် စက်ပိုင်းဆိုင်ရာဝန်၊ ဂီယာအချိုး၊ အရှိန်၊ လည်ပတ်မှုအမြန်နှုန်း၊ တာဝန်စက်ဝန်း၊ ထိန်းချုပ်အချက်ပြမှုများ၊ တပ်ဆင်သည့်နေရာ၊ အပူအခြေအနေများနှင့် သင့်လျော်သောစနစ်နှင့် လိုက်ဖက်ညီမှုရှိစေရန် လိုအပ်သောနေရာချထားမှုစွမ်းဆောင်ရည်ကို အကဲဖြတ်သင့်သည်။


