
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրատարակման ժամանակը՝ 2026-09-07 Ծագում. Կայք


միավորում Կտրող մեքենաների համար ինտեգրված քայլային սերվո շարժիչը է քայլային շարժիչը, փակ հանգույցի հետադարձ կապի համակարգը և շարժիչի շարժիչը կոմպակտ շարժման կառավարման միավորի մեջ: Այս ինտեգրված ճարտարապետությունը ապահովում է ճշգրիտ դիրքավորում, կայուն արագության վերահսկում, բարձր ոլորող մոմենտ ցածր և միջին արագություններում և հուսալի գերբեռնվածության պաշտպանություն, ինչը հարմար է դարձնում արդյունաբերական կտրող սարքավորումների լայն տեսականի:
Ժամանակակից կտրող մեքենաները պահանջում են ճշգրիտ և կրկնվող շարժումներ: Անկախ նրանից, թե կիրառումը ներառում է թղթի կտրում, տեքստիլի կտրում, կաշվի կտրում, փաթեթավորման նյութեր, փրփուր, թաղանթ, պլաստմասե թերթեր կամ CNC դանակի կտրում , շարժիչն ուղղակիորեն ազդում է դիրքավորման ճշգրտության, կտրման որակի, արտադրության արագության և մեքենայի հուսալիության վրա:
Շարժիչը, կոդավորիչը և դրայվերը մեկ միավորի մեջ ինտեգրելով՝ ինտեգրված քայլային սերվո շարժիչը կարող է պարզեցնել մեքենայի դիզայնը՝ միաժամանակ նվազեցնելով լարերը, պահարանի տարածքը և գործարկման բարդությունը:
Ինտեգրված քայլային սերվո շարժիչը շարժման վերահսկման շարժիչ է, որը միավորում է մի քանի բաղադրիչներ մեկ բնակարանի մեջ: Տիպիկ համակարգը ներառում է.
Քայլային շարժիչ
Փակ շրջանի կոդավորիչ
Ինտեգրված շարժիչի վարորդ
Վերահսկիչ էլեկտրոնիկա
Պաշտպանական գործառույթներ
Հաղորդակցման կամ զարկերակային և ուղղության ինտերֆեյս
Ի տարբերություն սովորական բաց հանգույցի աստիճանային շարժիչի, ինտեգրված քայլային սերվո շարժիչը օգտագործում է կոդավորիչի հետադարձ կապը շարժիչի իրական դիրքը վերահսկելու համար: Հետևաբար, կարգավորիչը կարող է հայտնաբերել դիրքի սխալները և փոխհատուցել դրանք շահագործման ընթացքում:
Փակ հանգույցի այս ճարտարապետությունը հատկապես արժեքավոր է կտրելու այն ծրագրերում, որտեղ մեքենան պետք է մի քանի անգամ տեղափոխի դանակը, շեղբը, պտտվող կտրիչը, սնուցող գլանակը կամ դիրքավորման մեխանիզմը որոշակի վայր:
Տիպիկ կտրող մեքենայում շարժիչը վերահսկում է սայրի, կտրող գլխի, սնուցող գլանափաթեթի, փոխակրիչի կամ դիրքավորման մեխանիզմի շարժումը: Մեքենայի կարգավորիչը շարժման հրաման է ուղարկում ինտեգրված շարժիչին, մինչդեռ կոդավորիչը միաժամանակ հետադարձ կապ է տրամադրում շարժիչի իրական դիրքի և շարժման մասին:
Ինտեգրված վարորդը մշակում է այս տեղեկատվությունը և համապատասխանաբար կարգավորում շարժիչը:
Սա ստեղծում է փակ օղակի շարժման կառավարման համակարգ , որը կարող է ապահովել.
Ճշգրիտ դիրքավորում
Հուսալի արագության վերահսկում
Փակ շրջանի հետադարձ կապ
Նվազեցված քայլերի կորստի ռիսկը
Հարթ արագացում և դանդաղում
Կոմպակտ մեքենայի ինտեգրում
Պարզեցված էլեկտրալարեր
Ավտոմատ կտրման կիրառման համար այս բնութագրերը հատկապես օգտակար են, քանի որ հետևողական դիրքավորումն ուղղակիորեն ազդում է կտրման չափսերի, նյութի դասավորվածության, արտադրողականության և պատրաստի արտադրանքի որակի վրա:
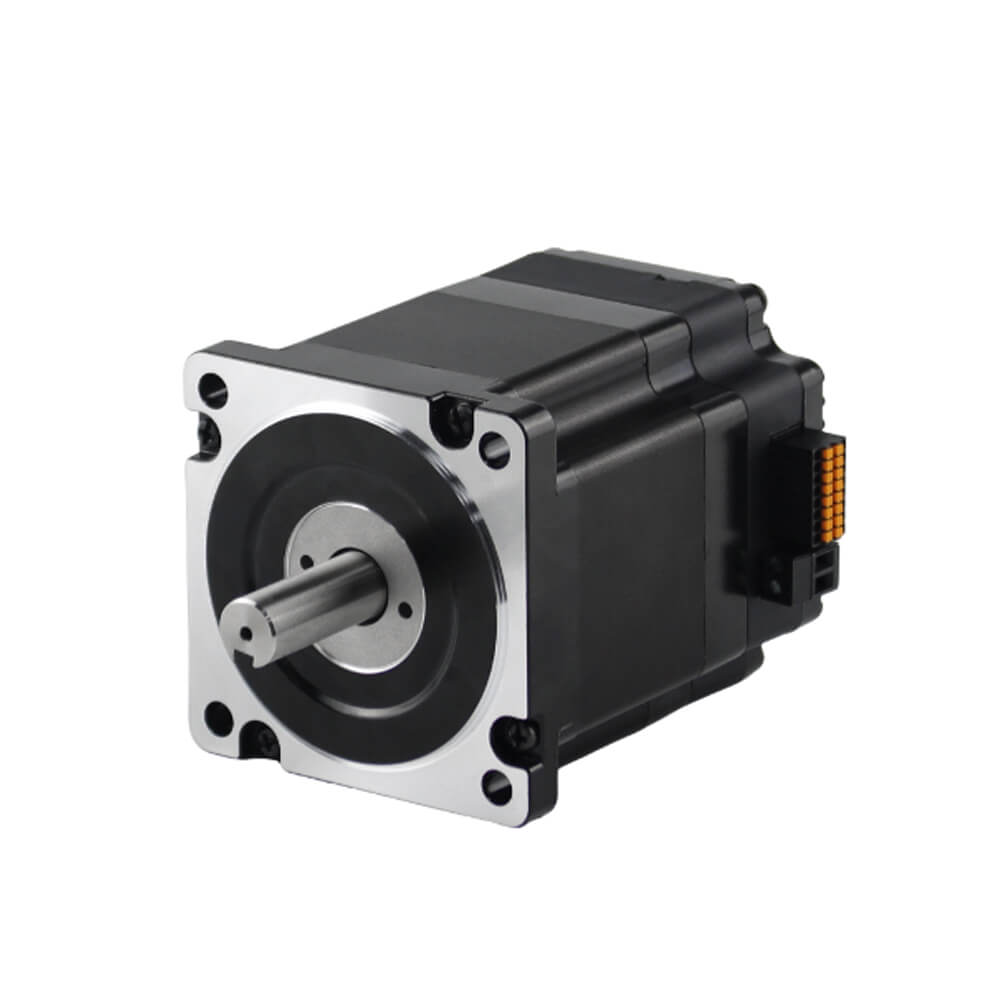
Besfoc ISC86 Ինտեգրված Stepper Servo Motors կտրող մեքենայի համար
ISC86 Ինտեգրված Stepper Servo Motor – Բարձր արդյունավետություն, կոմպակտ և խելացի փակ հանգույց շարժման կառավարման լուծում |
||
|
Ապրանքի համառոտ նկարագիր՝ NEMA 34 BFISC86 ինտեգրված ստեպպերային սերվո շարժիչը միավորում է բարձր ոլորող մոմենտ ունեցող ստեպպերի կատարումը, կոդավորիչի հետադարձ կապը և ինտեգրված շարժիչը՝ ճշգրիտ, կայուն և արդյունավետ արդյունաբերական շարժման վերահսկման համար: |
|
Հիմնական տեխնիկական ակնարկներ
|
||
Տիպիկ հավելվածներ
|
||
Պարամետր |
ISC86 ճշգրտում |
Շարժիչի տեսակը |
Ինտեգրված Stepper Servo Motor |
Շրջանակի չափը |
86 մմ |
Քայլի անկյուն |
1,8° |
Գնահատված ընթացիկ |
6.0 Ա |
Գնահատված ոլորող մոմենտ |
4,5Նմ /6,5Նմ/ 7,0Նմ/8,5Նմ/9,5Նմ/12Նմ |
Կոդավորիչ |
15-bit Single-Turn Absolute Encoder |
Հաղորդակցություն |
Pulse / RS485 / CANopen |
Ընտրովի հատկանիշներ |
Փոխանցման տուփ, արգելակ, հովացման օդափոխիչ |

|

|

|

|

|
|---|---|---|---|---|
Լիսեռ |
Տերմինալի բնակարան |
Worm փոխանցումատուփ |
Մոլորակային փոխանցումատուփ |
Առաջատար պտուտակ |

|

|

|

|

|
Գծային շարժում |
Գնդիկավոր պտուտակ |
Արգելակ |
IP- մակարդակ |

|

|

|

|

|

|
|---|---|---|---|---|---|
Ալյումինե ճախարակ |
Լիսեռ փին |
Մեկ D լիսեռ |
Սնամեջ լիսեռ |
Պլաստիկ ճախարակ |
հանդերձում |

|

|

|

|

|

|
Խռռոց |
Hobbing Shaft |
Պտուտակային լիսեռ |
Սնամեջ լիսեռ |
Կրկնակի D լիսեռ |
Բանալին |
Կտրող մեքենաները հաճախ կատարում են դիրքավորման կրկնվող շարժումներ համեմատաբար բարձր հաճախականությամբ: Շարժման համակարգը պետք է արագացնի, դանդաղեցնի, կանգ առնի, հետ շրջվի և ճշգրտորեն վերադասավորվի:
Կտրող մեքենաների համար ինտեգրված քայլային սերվո շարժիչն առաջարկում է մի քանի առավելություններ:
Ճշգրիտ դիրքավորումը կարևոր է, երբ նյութերը կտրում են ըստ նախապես սահմանված չափսերի: Տեղադրման փոքր սխալը կարող է հանգեցնել կտրման սխալ երկարությունների, նյութական թափոնների կամ պատրաստի արտադրանքի անհամապատասխանության:
Կոդավորիչի հետադարձ կապը թույլ է տալիս ինտեգրված շարժիչին վերահսկել լիսեռի իրական շարժումը և բարելավել դիրքավորման հուսալիությունը՝ համեմատած ավանդական բաց հանգույցի ստեպպեր համակարգերի հետ:
Ավանդական քայլային շարժիչները կարող են կորցնել սինխրոնիզմը, երբ գերբեռնված են կամ չափազանց ագրեսիվ արագանում են: Փակ օղակի ստեպպեր սերվո շարժիչը շարունակաբար վերահսկում է շարժիչի դիրքը:
Երբ տեղի է ունենում դիրքի աննորմալ շեղում, կառավարման համակարգը կարող է համապատասխան կերպով արձագանքել: Սա օգնում է բարելավել գործառնական կայունությունը պահանջկոտ կտրող ծրագրերում:
Շատ կտրող մեխանիզմներ պահանջում են զգալի ոլորող մոմենտ արագացման, դիրքավորման կամ սայրի միացման ժամանակ: Քայլային շարժիչները, բնականաբար, ապահովում են ցածր արագության ուժեղ ոլորող մոմենտ՝ դարձնելով դրանք հարմար այն ծրագրերի համար, որոնք պահանջում են վերահսկվող և կրկնվող շարժումներ:
Ինտեգրված սերվո ճարտարապետությունը համատեղում է այս հատկանիշը հետադարձ կապի կառավարման հետ՝ ապահովելով գործնական լուծում արդյունաբերական շարժման համակարգերի համար:
Եթե վարորդը և հետադարձ կապի էլեկտրոնիկան ինտեգրված են շարժիչի հավաքակազմին, կարող են պահանջվել ավելի քիչ արտաքին բաղադրիչներ:
Սա կարող է նվազեցնել.
Շարժիչի վարորդի էլեկտրալարեր
Վերահսկեք կաբինետի տարածքը
Միակցիչի պահանջները
Տեղադրման ժամանակը
Հաղորդալարերի հնարավոր սխալներ
Կոմպակտ կտրող սարքավորումների համար էլեկտրական հետքի կրճատումը կարող է պարզեցնել մեքենայի ինտեգրումը:
Շարժման սովորական համակարգը կարող է պահանջել առանձին շարժիչ, վարորդ, կոդավորիչի միացում և հարակից լարեր: Ինտեգրված stepper servo շարժիչը համախմբում է այս բաղադրիչներից շատերը:
Սա թույլ է տալիս մեքենաների դիզայներներին ստեղծել ավելի կոմպակտ և մոդուլային շարժման կառավարման ճարտարապետություն:
Ինտեգրված ստեպպեր սերվո շարժիչները կարող են օգտագործվել բազմաթիվ կտրման և նյութերի մշակման համակարգերում:
Թղթի մշակման սարքավորումները պահանջում են ճշգրիտ սնուցում և տեղադրում: Ինտեգրված շարժիչները կարող են վարել կերակրման գլանափաթեթներ, կտրող մեխանիզմներ, փոխակրիչներ և դիրքավորման առանցքներ.
Ճշգրիտ շարժումը օգնում է պահպանել կտրման երկարությունները և հավասարեցումը:
Ավտոմատ տեքստիլ կտրող սարքերը պահանջում են սինխրոն նյութի սնուցում և կտրում: Փակ օղակի ստեպպեր սերվո շարժիչները կարող են ապահովել գործվածքների դիրքավորման համակարգերի և սնուցման մեխանիզմների վերահսկվող շարժում:
Կաշի կտրելու ծրագրերը հաճախ պահանջում են կրկնվող դիրքավորում, քանի որ նյութի անկանոն ձևերը հատկապես կարևոր են դարձնում նյութի օգտագործումը:
Ճշգրիտ սերվո կառավարվող դիրքավորումը կարող է օգնել բարելավել կտրման հետևողականությունը և նվազեցնել նյութի ավելորդ կորուստը:
CNC կտրող համակարգերը կարող են օգտագործել մի քանի առանցքներ՝ սայրի դիրքը վերահսկելու համար: Ինտեգրված քայլային սերվո շարժիչը կարող է օգտագործվել X, Y և Z առանցքի շարժման համար ՝ կախված մեքենայի կառուցվածքից և պահանջվող բեռից:
Փաթեթավորման մեքենաները հաճախ համատեղում են կերակրման, ինդեքսավորման, կնքման և կտրման գործընթացները: Ինտեգրված շարժիչները կարող են կառավարել ֆիլմի սնուցման և դիրքավորման մեխանիզմները՝ միաժամանակ պահպանելով համաժամացումը կտրման ցիկլի հետ:
Փրփուրը, ռետինը, թաղանթը և այլ ճկուն նյութերը կարող են պահանջել սնուցման վերահսկվող արագություն և ճշգրիտ դիրքավորում: Փակ շրջանի շարժման կառավարումն օգնում է պահպանել կրկնվող շարժումը արտադրության ողջ ընթացքում:
Ինտեգրված քայլային սերվո շարժիչի ճիշտ ընտրությունը պահանջում է ավելին, քան պարզապես շարժիչի շրջանակի չափը համապատասխանելը: Պետք է գնահատվեն մի քանի տեխնիկական պարամետրեր:
Արդյունաբերական քայլային շարժիչների ընդհանուր չափերը ներառում են NEMA 11, NEMA 14, NEMA 17, NEMA 23, NEMA 24, NEMA 34 և ավելի մեծ շրջանակի չափսեր:.
Համապատասխան չափը կախված է պահանջվող ոլորող մոմենտից, տեղադրման տարածությունից, բեռի իներցիայից, արագացումից և մեխանիկական փոխանցումից:
Շարժիչի պահանջվող ոլորող մոմենտը պետք է ներառի բեռնվածքի ոլորող մոմենտը, շփումը, արագացման մոմենտը, փոխանցման տուփի կորուստները և համապատասխան ինժեներական մարժա:
Կտրող մեքենաների համար անբավարար ոլորող մոմենտը կարող է առաջացնել վատ արագացում, թրթռում, դիրքավորման սխալներ կամ մեքենայի անսպասելի կանգառ:
Պահանջվող աշխատանքային արագությունը պետք է որոշվի մեքենայի իրական արտադրության ցիկլից:
Օրինակ, սնուցման առանցքը կարող է պահանջել համեմատաբար բարձր արագություն, մինչդեռ կտրող առանցքը կարող է առաջնահերթություն տալ վերահսկվող արագացմանը և ճշգրիտ դիրքավորմանը:
Շարժիչի ոլորող մոմենտը, ընդհանուր առմամբ, փոխվում է աշխատանքային արագության հետ, ուստի արտադրողի ոլորող մոմենտ-արագության կորը պետք է հաշվի առնել, այլ ոչ թե հենվել բացառապես շարժիչի պահման ոլորող մոմենտների ճշգրտման վրա:
Կոդավորիչի լուծումը որոշում է, թե կառավարման համակարգը որքան ճշգրիտ կարող է վերահսկել շարժիչի դիրքը: Կոդավորչի համապատասխան ճշգրտումը կախված է դիրքավորման պահանջվող ճշգրտությունից և կիրառման դինամիկայից:
Ինտեգրված քայլային սերվո շարժիչները հասանելի են մատակարարման-լարման տարբեր կոնֆիգուրացիաներով: Համապատասխան լարման ընտրությունն օգնում է ապահովել բավարար արագության կատարում և էլեկտրական համատեղելիություն մեքենայի էներգահամակարգի հետ:
Կախված մեքենայի վերահսկիչից, շարժիչը կարող է աջակցել այնպիսի միջերեսների, ինչպիսիք են.
Զարկերակ + ուղղություն
RS-485
CANopen
EtherCAT
Արդյունաբերական կապի այլ արձանագրություններ
Կառավարման միջերեսը պետք է համապատասխանի PLC-ին, CNC կարգավորիչին, շարժման կարգավորիչին կամ արդյունաբերական համակարգչին, որն օգտագործվում է կտրող մեքենայի կողմից:
Առաջնային տարբերությունը հետադարձ կապի մեխանիզմն է:
Սովորական քայլային շարժիչը սովորաբար գործում է բաց օղակի կոնֆիգուրացիայով: Կարգավորիչը իմպուլսներ է ուղարկում՝ հիմնվելով այն ենթադրության վրա, որ շարժիչը հետևում է հրամայված դիրքին:
Ինտեգրված քայլային սերվո շարժիչը ավելացնում է կոդավորիչի հետադարձ կապը և փակ հանգույցի կառավարումը:
Առանձնահատկություն |
Ավանդական Stepper Motor |
Ինտեգրված Stepper Servo Motor |
|---|---|---|
Դիրքի հետադարձ կապ |
Սովորաբար անհասանելի է |
Կոդավորիչի հետադարձ կապ |
Վերահսկողություն |
Բաց հանգույց |
Փակ հանգույց |
Վարորդ |
Առանձին |
Ինտեգրված |
Հաղորդալարեր |
Ավելի շատ բաղադրիչներ |
Պարզեցված |
Դիրքի սխալի հայտնաբերում |
Սահմանափակ |
Հասանելի է |
Գերբեռնվածության արձագանք |
Կարող է կորցնել քայլերը |
Հետադարձ կապի վրա հիմնված ուղղում |
Կաբինետի տարածք |
Ավելի բարձր |
Ստորին |
Համակարգի ինտեգրում |
Ավելի շատ բաղադրիչներ |
Կոմպակտ ճարտարապետություն |
Դիրքորոշման պարզ, էժան կիրառությունների համար սովորական քայլային շարժիչը դեռ կարող է համապատասխան լինել: Կտրող մեքենաների համար, որտեղ կրկնելիությունը, հուսալիությունը և շարժման կայունությունը կարևոր են, ինտեգրված քայլային սերվո շարժիչը կարող է լրացուցիչ առավելություններ տալ:
Ընտրելով ճիշտը ինտեգրված քայլային սերվո շարժիչը Կտրող մեքենայի համար պահանջում է շարժիչի համապատասխանեցում մեքենայի բեռի, արագության, ճշգրտության և կառավարման պահանջներին: Նախքան մոդել ընտրելը պետք է գնահատել հետևյալ գործոնները.
Հաշվարկեք կտրող գլուխը, սայրը, սնուցող գլանակը կամ դիրքավորման մեխանիզմը տեղափոխելու համար անհրաժեշտ ոլորող մոմենտը: Հաշվի առեք բեռի քաշը, շփումը, արագացումը, փոխանցման արդյունավետությունը և մեխանիկական դիմադրությունը.
Ընտրեք շարժիչ, որն ունի բավարար պտտման մարժան՝ առավելագույն բեռների պայմաններում հուսալի շահագործումը պահպանելու համար:
Որոշեք մեքենայի առավելագույն աշխատանքային արագությունը և արագացման արագությունը : Շարժիչի ոլորող մոմենտը նվազում է արագության մեծացման հետ մեկտեղ, ուստի միշտ ստուգեք արտադրողի ոլորող մոմենտ-արագության կորը, այլ ոչ թե շարժիչ ընտրելու՝ հիմնված միայն պահման մոմենտի վրա:
Կտրող մեքենաները հաճախ պահանջում են ճշգրիտ և կրկնվող դիրքավորում: ինտեգրված քայլային սերվո շարժիչը Կոդավորիչի հետադարձ կապով կարող է վերահսկել շարժիչի իրական շարժումը և օգնել փոխհատուցել դիրքի շեղումները:
Բարձր ճշգրտությամբ կտրելու համար հաշվի առեք նաև պտուտակի, գոտիի, փոխանցման տուփի կամ փոխանցման այլ համակարգի ճշգրտությունն ու հակահարվածը:
Շրջանակների ընդհանուր չափերը ներառում են NEMA 17, NEMA 23, NEMA 24 և NEMA 34 : Ճիշտ չափը կախված է պահանջվող ոլորող մոմենտից, տեղադրման տարածությունից, բեռնվածքի իներցիայից և մեքենայի կառուցվածքից:
Ավելի մեծ շարժիչը ինքնաբերաբար ավելի լավ չէ. շարժիչը պետք է ճիշտ համապատասխանեցվի շարժման ամբողջական համակարգին:
Համոզվեք, որ ինտեգրված շարժիչը համատեղելի է մեքենայի կարգավորիչի կամ PLC-ի հետ: Կախված մոդելից, կառավարման տարբերակները կարող են ներառել Pulse/Direction, RS-485, CANopen կամ EtherCAT:.
Գնահատեք ջերմաստիճանը, փոշին, թրթռումը, խոնավությունը և շարունակական աշխատանքային պայմանները: Շարժիչի պաշտպանության աստիճանը, ջերմային կատարումը և աշխատանքային կարողությունը պետք է համապատասխանեն կտրող մեքենայի պահանջներին:
Շարժիչի ընտրությունը պետք է հաշվի առնի նաև մեխանիկական փոխանցումը, ներառյալ.
Գնդիկավոր պտուտակներ
Առաջատար պտուտակներ
Ժամկետային գոտիներ
Փոխանցման տուփեր
Rack-and-pinion համակարգեր
Ուղղակի շարժիչ մեխանիզմներ
Պատշաճ կերպով ընտրված շարժիչը, որը զուգորդվում է ցածր թիկունքի փոխանցման տուփի հետ, կարող է ապահովել ավելի լավ դիրքավորման ճշգրտություն և կտրման հետևողականություն:
ճիշտ ինտեգրված քայլային սերվո շարժիչը Կտրող մեքենայի համար պետք է ապահովի համապատասխան ոլորող մոմենտ, արագություն, դիրքավորման ճշգրտություն, կոդավորիչի հետադարձ կապ և կարգավորիչի համատեղելիություն : Այս բնութագրերը համապատասխանեցնելով իրական մեխանիկական և գործառնական պահանջներին՝ մենք կարող ենք հասնել կայուն շարժման, հուսալի դիրքավորման և հետևողական կտրման կատարողականության:
Շարժիչը կտրող մեքենայի շարժման համակարգի միայն մի մասն է: Փոխանցման մեխանիզմը մեծ ազդեցություն ունի ընդհանուր կատարողականի վրա:
Ընդհանուր մեխանիզմները ներառում են.
Գնդիկավոր պտուտակներ
Առաջատար պտուտակներ
Ժամկետային գոտիներ
Փոխանցման տուփեր
Rack-and-pinion համակարգեր
Ուղղակի շարժիչ մեխանիզմներ
Գլանային սնուցման համակարգեր
Դիրքորոշման բարձր ճշգրտություն պահանջող ծրագրերի համար հատկապես կարևոր է ցածր հակազդեցության փոխանցումը:
Բարձր արդյունավետությամբ շարժիչը չի կարող լիովին փոխհատուցել չափազանց մեծ մեխանիկական հակահարվածը, վատ դասավորվածությունը, ճկուն միացումները կամ մեքենայի անբավարար կոշտությունը:
Կտրող մեքենաները հաճախ աշխատում են կրկնվող start-stop շարժումներով: Սա կարևոր է դարձնում արագացման և դանդաղեցման պրոֆիլները:
Չափազանց ագրեսիվ արագացման պրոֆիլը կարող է մեծացնել թրթռումը և մեխանիկական սթրեսը: Չափազանց դանդաղ պրոֆիլը կարող է նվազեցնել արտադրության արդյունավետությունը:
Հետևաբար, ինտեգրված քայլային սերվո շարժիչը պետք է կազմաձևվի համապատասխան արագացման կորով, որը հիմնված է.
Բեռնման իներցիա
Շարժիչի ոլորող մոմենտ
Փոխանցման գործակիցը
Մեքենայի կոշտություն
Պահանջվող ցիկլի ժամանակը
Նյութական բնութագրերը
Շարժման օպտիմիզացված պրոֆիլները կարող են բարելավել ինչպես կտրման ճշգրտությունը, այնպես էլ մեքենայի արտադրողականությունը.
OEM-ների համար ան ինտեգրված քայլային սերվո շարժիչը կարող է պարզեցնել մեքենայի դիզայնը՝ միաժամանակ ապահովելով շարժման հուսալի կառավարում: Հիմնական առավելությունները ներառում են.
Շարժիչը, վարորդը և կոդավորիչը ինտեգրված են մեկ միավորի մեջ՝ օգնելով նվազեցնել էլեկտրական բաղադրիչների համար անհրաժեշտ տարածքը և հեշտացնելով կոմպակտ կտրող մեքենաների նախագծումը:
Ավելի քիչ արտաքին բաղադրիչներ և ավելի կարճ լարերի միացումներ կարող են ավելի պարզ դարձնել տեղադրումը, գործարկումը և սպասարկումը:
Ինտեգրված լուծումը նվազեցնում է շարժիչի, վարորդի և կոդավորողի առանձին ընտրության և կազմաձևման անհրաժեշտությունը՝ օգնելով OEM ինժեներներին հեշտացնել մեքենաների զարգացումը:
Կոդավորիչի հետադարձ կապը թույլ է տալիս համակարգին վերահսկել շարժիչի դիրքը և հայտնաբերել շարժման շեղումները՝ աջակցելով կայուն և կրկնվող կտրման աշխատանքներին:.
Ինտեգրված քայլային սերվո շարժիչները կարող են օգտագործվել գլխի կտրման, սնուցման համակարգերի, ինդեքսավորման մեխանիզմների և դիրքավորման առանցքների համար ՝ կախված մեքենայի կազմաձևից:
OEM արտադրողները կարող են օգտագործել ստանդարտացված ինտեգրված շարժիչային հարթակներ տարբեր մեքենաների մոդելներում՝ հեշտացնելով գնումները, հավաքումը և սպասարկումը:
Ճշգրիտ դիրքավորման և վերահսկվող արագացման դեպքում շարժիչը կարող է օգնել հասնել հետևողական սնուցման, ճշգրիտ կտրման և հուսալի կրկնվող աշխատանքի ՝ աջակցելով մեքենայի ավելի բարձր արտադրողականությանը:
Ընդհանուր առմամբ, ինտեգրված քայլային սերվո շարժիչը OEM կտրող մեքենաներ արտադրողներին առաջարկում է շարժման կառավարման կոմպակտ, պարզեցված և հուսալի լուծում ՝ միաժամանակ օգնելով նվազեցնել համակարգի բարդությունը և բարելավել մեքենայի ինտեգրումը:
Ճիշտ մեխանիկական տեղադրումը կարևոր է հուսալի աշխատանքի հասնելու համար:
Շարժիչը պետք է ապահով կերպով ամրացվի՝ լիսեռի ճիշտ դասավորվածությամբ և համապատասխան միացման ընտրությամբ: Պետք է խուսափել չափից ավելի ճառագայթային կամ առանցքային բեռնումից, եթե շարժիչը հատուկ նախագծված չէ դրա հետ աշխատելու համար:
Էլեկտրական միացումները պետք է համապատասխանեն արտադրողի էլեկտրահաղորդման պահանջներին: Համապատասխան հիմնավորումը, պաշտպանությունը և մալուխի երթուղին կարող են օգնել նվազեցնել էլեկտրամագնիսական միջամտությունը արդյունաբերական միջավայրերում:
Պարբերական ստուգումը պետք է ներառի.
Շարժիչի տեղադրում
Միացման վիճակ
Մալուխային միացումներ
Մեխանիկական փոխանցում
Չափազանց թրթռում
Անսովոր աղմուկ
Ջերմաստիճանը
Կոդավորիչի հետադարձ կապ
Սխալ կամ ահազանգման պայմաններ
Կանխարգելիչ սպասարկումը կարող է օգնել նվազեցնել անսպասելի պարապուրդը շարունակական արտադրության կտրման համակարգերում:
Քանի որ կտրող մեքենաները դառնում են ավելի ու ավելի ավտոմատացված, ակնկալվում է, որ շարժման համակարգերը կապահովեն ավելի մեծ ճշգրտություն, միացում և ախտորոշման հնարավորություն:
Ինտեգրված քայլային սերվո շարժիչները կարող են աջակցել այս միտումին՝ համատեղելով շարժիչի հզորությունը, հետադարձ կապը և հսկիչ էլեկտրոնիկան կոմպակտ միավորի մեջ:
մշակող արտադրողների համար Խելացի կտրող մեքենաներ, CNC սարքավորումներ, ավտոմատացված սնուցման համակարգեր և խելացի նյութեր մշակող սարքավորումներ ինտեգրված շարժման լուծումները կարող են գործնական ուղի ապահովել դեպի ավելի կոմպակտ և թվային կապակցված մեքենաների ճարտարապետություն:
Կտրող մեքենաների համար ինտեգրված քայլային սերվո շարժիչը ապահովում է ճշգրիտ դիրքավորման, փակ հանգույցի հետադարձ կապի, ցածր արագության ուժեղ պտտման, կոմպակտ կառուցվածքի և պարզեցված լարերի համադրություն: Այս բնութագրերը այն դարձնում են թղթի կտրիչների, տեքստիլ կտրիչների, կաշվե կտրող մեքենաների, CNC դանակների համակարգերի, փաթեթավորման սարքավորումների, փրփուր կտրիչների և այլ ավտոմատացված նյութերի մշակման մեքենաների համար:
Ճիշտ շարժիչը պետք է ընտրվի շարժման ամբողջական պրոֆիլի համաձայն՝ ներառյալ ոլորող մոմենտը, արագությունը, արագացումը, բեռի իներցիան, դիրքավորման ճշգրտությունը, փոխանցման մեխանիզմը, աշխատանքային ցիկլը, էներգիայի մատակարարումը և կարգավորիչի համատեղելիությունը:.
Երբ պատշաճ կերպով համադրվում է մեխանիկական համակարգի և շարժման կարգավորիչի հետ, ինտեգրված ստեպսերվո շարժիչը կարող է օգնել կտրող մեքենաների արտադրողներին հասնել կայուն շարժման, կրկնվող դիրքավորման, համակարգի կրճատված բարդության և հուսալի ավտոմատացված արտադրության:.
ՀՏՀ:
Ինտեգրված քայլային սերվո շարժիչը միավորում է քայլային շարժիչը, կոդավորիչը և վարորդը մեկ միավորում՝ ապահովելով շարժման փակ հսկողություն ճշգրիտ դիրքավորման և կտրող մեքենայի հուսալի աշխատանքի համար:
Այն պարզեցնում է շարժման կառավարման համակարգը՝ ինտեգրելով հիմնական բաղադրիչները, նվազեցնելով լարերի և տեղադրման բարդությունը՝ միաժամանակ ապահովելով հետադարձ կապի վրա հիմնված դիրքավորման հսկողություն կտրման, սնուցման, ինդեքսավորման և հարակից գործողությունների համար:
Կոդավորիչի հետադարձ կապը վերահսկում է շարժիչի շարժումը և օգնում հայտնաբերել դիրքավորման սխալները՝ թույլ տալով կառավարման համակարգին արձագանքել շեղումներին և բարելավել դիրքավորման հուսալիությունը կրկնակի կտրման գործողությունների ժամանակ:
Այս շարժիչները կարող են օգտագործվել տարբեր ավտոմատացված կտրող մեքենաներում, ներառյալ արդյունաբերական կտրիչներ, գործվածքների կտրիչներ, թղթի կտրիչներ, ֆիլմեր կտրող սարքավորումներ, պիտակավորման համակարգեր և այլ ճշգրիտ դիրքավորման մեքենաներ:
Այն կարող է օգնել բարելավել դիրքավորման ճշգրտությունը և կրկնելիությունը, քանի որ կոդավորիչի հետադարձ կապը թույլ է տալիս համակարգին վերահսկել շարժիչի իրական շարժումը, այլ ոչ թե հենվել բացառապես բաց հանգույցի քայլերի հրամանների վրա:
Այո՛։ Շարժիչի, կոդավորիչի և վարորդի ինտեգրումը մեկ համախմբի մեջ կարող է նվազեցնել արտաքին լարերի և բաղադրիչների քանակը՝ օգնելով ստեղծել ավելի մաքուր և կոմպակտ կտրող մեքենայի շարժման համակարգ:
Համապատասխանությունը կախված է մեքենայի պահանջվող արագությունից, ոլորող մոմենտից, արագացումից, ծանրաբեռնվածությունից և կառավարման պահանջներից: Շարժիչի ճիշտ չափերը կարևոր են բարձր արագությամբ կտրման ցիկլերի ընթացքում կայուն դիրքը պահպանելու համար:
Շարժիչ ընտրելուց առաջ հաշվի առեք պահանջվող ոլորող մոմենտը, արագությունը, արագացումը, բեռնվածքի իներցիան, դիրքավորման ճշգրտությունը, աշխատանքային ցիկլը, էներգիայի մատակարարումը, կոդավորիչի պահանջները, մոնտաժման չափերը և կապի կամ կառավարման միջերեսը:
Ինտեգրված քայլային սերվո շարժիչը կարող է պարզեցնել մեքենայի ճարտարապետությունը, նվազեցնել արտաքին բաղադրիչները, պարզեցնել լարերը և կրճատել տեղադրման ժամանակը, օգնելով OEM-ներին մշակել ավելի կոմպակտ և ստանդարտացված շարժման կառավարման լուծումներ:
Ինժեներները պետք է գնահատեն մեխանիկական բեռը, փոխանցման գործակիցը, արագացումը, գործառնական արագությունը, աշխատանքային ցիկլը, հսկիչ ազդանշանները, տեղադրման տարածքը, ջերմային պայմանները և դիրքավորման պահանջվող կատարումը՝ ապահովելու համակարգի համապատասխան համատեղելիությունը:


