
Views: 0 Author: Site Editor Publish Time: 2026-09-07 Origin: Site


Stepper servo motori integratus ad machinas secandas motorem stepperum, systema commentorum ansa clausa, ac motor agitator in motum pactionis unitatis. Haec architectura integrata accurate situm, celeritatem stabilem moderatio praebet, torques altae in humili et mediae celeritatis, et certae oneris tutelae, eamque idoneam ad amplis instrumenti sectionis industriae efficiens.
Machinae secandae modernae motum accuratum et iterabilem requirunt. Utrum applicatio involvit chartam incisionem, sectionem textilem, corium secandum, materias fasciculos, spumam, pelliculas, schedae plasticas, an CNC cultrum incisum , motor directe inflectit accurationem positionis, qualitatem secans, velocitatem productionis, et machinae constantiam.
Per integrationem motoris, encoder et aurigam in unam unitatem, stepper servo motor integratus simpliciorem facere potest consilium machinae dum spatium wiring, armarium, et complexionem committens.
Stepper servo motori integratus est motor temperantiae motus qui plures partes in unam habitationem componit. Typical ratio includit:
Stepper motricium
Clausa-loop encoder
Integrated motricium exactoris
Imperium electronics
Munera tutelae
Communicatio seu pulsus et directio interface
Dissimilis conventionalis apertae-loop stepper motoris, gradarius servo motori integratus utitur opiniones encoder ut positionem motoris actui monitoris. Moderator igitur errores positionis deprehendere potest et eis in operatione compensare.
Architectura haec clausa-lope maxime valet ad applicationes incidendas ubi machina saepe cultrum, ferrum, dromonem gyratorium movere, cylindrum pascere, vel mechanismum ad certum locum collocare oportet.
In machina sectione typica, motor regat motum laminae, caput secans, cylindrum, TRADUCTOR vel mechanismum situm. Machina moderatoris mandatum motum mittit motori integrato, dum encoder simul opiniones praebet de situ ac motu motoris.
Coegi integratus haec informationes procedit ac motorem secundum moderatur.
Hoc efficit systema motum-discretionis clausae quae praebere potest:
accurate positioning
Certa celeritas imperium
Clausa-loop feedback
Reducitur periculum amissi gradus
Acceleratio et retardatio lenis
Foedus machina integrationis
Simplicior wiring
Ad applicationes secandas automated, hae notae praecipue sunt utiles, quod positionis convenientis directe afficit dimensiones incidendi, materiam alignment, productivity et qualitatem perfectam.
Besfoc ISC86 Integrated Stepper Servo Motors For cutting Machine
ISC86 Integrated Stepper Servo Motor - High-Efficency, Foedus, and Smart Clausa-Loop Motion Control SOLUTIO |
||
|
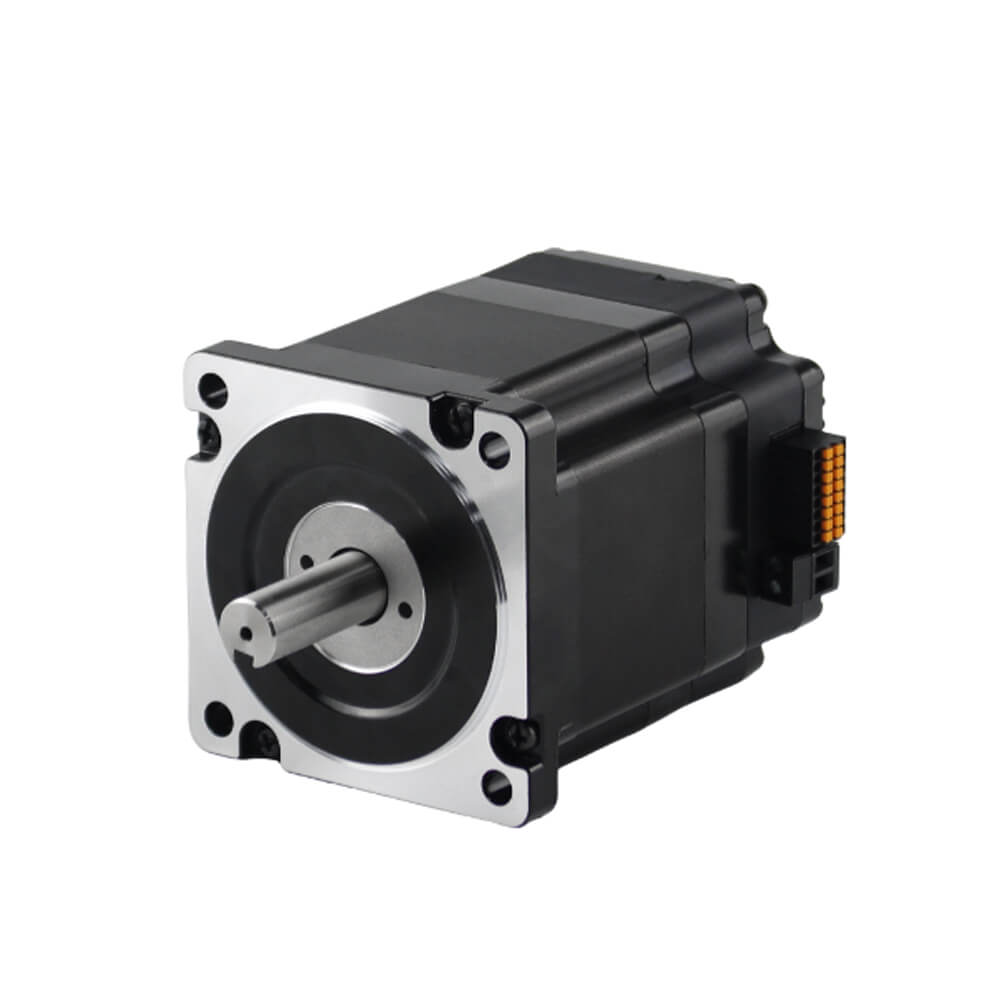
Product Overview: The NEMA 34 BFISC86 stepper servo motore integrato componit summus torques gradus effectus, feedback encoder, et coegi ad certum, stabilem et efficacem motum industriae imperium. |
|
Key Technical volutpat
|
||
Typical Applications
|
||
Parameter |
ISC86 Specification |
Motor Type |
Integrated Stepper Servo Motor |
Artus Size |
86mm |
Gradus Anglus |
1.8° |
Ratum Current |
6.0A |
Rated Torque |
4.5Nm /6.5Nm/ 7.0Nm/8.5Nm/9.5Nm/12N.m |
Encoder |
15-bit Single-Turn Absoluta Encoder |
Communicationis |
Pulsus / RS485 / CANopen |
Features libitum |
Gearbox, Brake, Cooling Fan |

|

|

|

|

|
|---|---|---|---|---|
Shaft |
Terminatio habitationi |
Vermis Gearbox |
Planetarius Gearbox |
plumbum stupra |

|

|

|

|

|
Linearibus Motion |
Ball Screw |
Fregit |
IP-Level |

|

|

|

|

|

|
|---|---|---|---|---|---|
Aluminium Pulley |
Shaft Pin |
Una D Shaft |
cava Shaft |
Plastic Pulley |
Apparatus |

|

|

|

|

|

|
Knurling |
Hobbing Shaft |
stupra Shaft |
cava Shaft |
Duplex D Shaft |
Keyway |
Machinae secantes saepe motus positiones repetitas in relative alta frequentia faciunt. Ratio motus debet accurate accelerare, retardare, prohibere, vicissim, ac repositionem accurate.
Stepper integratus servo motori ad secandas machinas varias utilitates praebet.
Positio accurata est essentialis materiae secans secundum dimensiones praefinitas. Parvus error positus in longitudinibus incisis, vastis materialibus, vel in productionibus perfectis inconstans resultare potest.
Encoder feedback permittit motricium integratum ad monitorem actuum hastile motus et melioris positionis firmitatem comparatis cum systematibus gradatim apertis-loop traditis.
Traditional stepper motores synchronismo cum oneratis vel accelerato nimis infensi amittere possunt. A clauso-lopam stepper servo motore continue positio monitores motoris.
Cum positio abnormis declinationis occurrat, ratio temperantia respondere potest. Hoc adiuvat ad meliorem stabilitatem perficiendam in applicationibus secandis.
Multae machinae secandae in acceleratione, positione, vel proelio ense substantiali requirunt Aureus. Motores gressus natura validos torques humiliores velocitates praebent, easque aptas adhibent ad motum moderatum et iterabilem requirendum.
Architectura servo integrata hanc proprietatem coniungit cum potestate feedback, solutionem practicam parans ad systemata motus industrialis.
Cum aurigae et opiniones electronicorum in conventum mobilem insertorum, pauciores externae partes requiri possunt.
Hoc minuere potest;
Motor-coegi wiring
Imperium arca spatium
Connector iudicium
Institutionem tempus
Potentia wiring errores
Pro instrumento secando pacto, reductio vestigium electrica vestigium integrationem machinae simpliciorem reddere potest.
Systema motus conventionalis separatum motorem, exactorem, nexum encoder et wiring sociatum requirere potest. Stepper integratus servo motori multos ex his componentibus consolidat.
Hoc machina excogitatores concedit ut architecturae motus moderatius magis compactum et modulari efficiant.
Integrae motores servo gradatim adhiberi possunt in pluribus systematibus secandis et materialibus processui.
Charta processus instrumenti accurate pascendi et positionis requirit. Motores integri depellere possunt scutulis pascendis, mechanismis secantibus, vectoribus et securibus positis.
Auxilia motus exquisita conservare constantem longitudinum secantem et alignment.
Sectores telae automated synchronised materias pascendi et secandi require. Stepper servo motorum clauso-lopam praebere potest motum moderatum ad systemata fabricae positionis et machinas alat.
Applicationes coria secandas saepe iterabilem positionem requirunt, quia formae materiales irregulares faciunt materiales usus praecipue magni momenti.
Positio accurata servo continenti potest adiuvare ad meliorem sectionem constantiam adiuvari et damnum materiale supervacuum reducere.
CNC systemata secans multiplex axibus uti potest ad positionem laminae moderandam. Stepperus servo motori integratus adhiberi potest pro X, Y, et Z-axis motu , secundum machinae architecturae et oneris requiratur.
Machinae sarcinae saepe cohaerent pascendi, index, signandi, processus incidendi. Motores integrae cinematographicae pascendi et positiones machinarum regere possunt, servata synchronisation cum cyclo secante.
Spuma, Flexilis, pellicula, aliaeque materias flexibiles requirunt rates cibarium moderatum et accurate situm. Motus control-ansa clausa adiuvat ut iterabilem motum per productionem sustineat.
Eligens rectam integrationem stepper servo motorio plus requirit quam simpliciter congruentem formae motoris. Plures parametri technici aestimandi sunt.
Communes gradus motrices industriales includunt NEMA 11, NEMA 14, NEMA 17, NEMA 23, NEMA 24, NEMA 34, et magnitudinum corporum maiores..
Magnitudo conveniens pendet ex inquisitione torque, spatii institutionis, oneris inertiae, accelerationis et transmissionis mechanicae.
Aureus motor requisitus debet includere torques, frictioni, accelerationis torques, damna transmissionis et marginem congruum ipsum.
Ad machinas secandas, torques insufficiens, accelerationem, vibrationem, errores positos, vel sistendum apparatus inopinatos efficere possunt.
Celeritas operativa requisita determinari debet ex cyclo productionis machinae.
Exempli gratia, axis pascens requiri potest celeritatem altam relative, dum axis secans accelerationem moderatam et positionem praecisam.
Motor torque plerumque mutatur cum velocitate operante, ideo curva celeritas torques fabricativa potius considerari debet quam in sola speciei torques tenentis motoris.
Encoder resolutio determinat quam accurate systema temperantiae positio motoria potest monitor. Apta specificatio encoder pendet ex accurata positione accurationis et applicationis dynamicorum.
Integrae motores servo gradatim praesto sunt variis conformationibus voltages. Apta intentione delecto adiuvat ut sufficientem celeritatem perficiendi et compatibilitas electricae cum systematis machinae potestate.
Secundum machinae moderatoris motor interfaces ut sustineat:
Pulsus + Directio
RS-485
CANopen
EtherCAT
Aliae protocolla communicationis industrialis
Moderatio interfaciendi PLC, CNC moderatoris, motus moderatoris, vel computatri industrialis usus machinae secantis aequare debet.
Praecipua differentia est mechanismi feedback.
In conventional stepperus motor normaliter in aperta configuratione ansa operatur. Gubernator pulsus mittit positionem secundum quod motor imperatam sequitur positionem.
Integrum stepper servo motori addit encoder feedback et clauso-lope imperium.
Feature |
Traditional Stepper Motor |
Integrated Stepper Servo Motor |
|---|---|---|
Position feedback |
Plerumque unavailable |
Encoder feedback |
Imperium |
Open loop |
Clausa loop |
Coegi |
Separate |
Integrated |
Wiring |
Plures components |
Simplicior |
Position error deprehensio |
Limited |
Praesto |
Onerare responsionis |
Sit perdet gradus |
Feedback-fundatur disciplinam |
Scrinium spatium |
Superius |
inferiora |
Systema integrationis |
Plures components |
Foedus architecturae |
Pro simplicibus, ignobilibus, positis applicationibus, gradarius conventionalis motor adhuc esse potest aptus. Ad machinas secandas ubi iterabilitas, fides et motus stabilitas magni momenti sunt, gradarius servo motori integralis commodis additis praebere potest.
Discriptis ius stepper insertus servo motore ad machinam incidendam requirit adaptationem motoris ad onus, velocitatem, diligentiam et imperium requisita. Factores sequentes ante exemplar eligendum aestimari debent.
Aureus calculare requiritur ad movendum caput secans, ferrum, cylindrum pascendum, vel mechanismum positio. Considera pondus onus, friction, acceleratio, transmissio efficientiam, resistentia mechanica.
Elige motorem cum margine sufficienti torques ad certas operationes sub cacumine sarcinas conservandas.
Determinare machinam maximam celeritatem operating et accelerationis ratem . Motor torques minuit ut velocitas augeatur, sic semper curvam torquisivam retardabit fabricae potius quam motorem eligens innixum solum in torquendo tenens.
Machinae secandae saepe accuratam ac iterabilem positionem requirunt. Integrum stepper servo motore cum encoder feedback potest monitor actuum motus motoris et auxilium deflexionum positionis compensare.
Pro summus praecisio incisionem, etiam subtilitatem et backlash cochleae, cinguli, gearbox, vel alia ratio transmissionis considera.
Moles communes includunt NEMA 17, NEMA 23, NEMA 24, et NEMA 34 . Magnitudo recta ab requiritur torque, spatium institutionis, onus inertiae, structura machinae.
Maior motor non statim melior est; motor rationi perfectae recte adaequatur.
Fac motor integratus compatitur cum machina moderatoris vel PLC. Secundum exemplar, optiones imperium includere possunt Pulsus/Directio, RS-485, CANopen vel EtherCAT.
Censeo temperiem, pulverem, tremorem, humiditatem, ac continuas conditiones operandi. Motoris tutelae aestimationem, perficiendi scelerisque, et officii facultatem praebere debent machinae sectionis requisitis.
Electio motoris etiam rationem tradendi mechanicae debet, quae possidet:
Cochleas pila
plumbum ANISOCYCLUM
Leo balteos
Gearboxes
Eculeo et systemata pinna
Dirige-coegi machinationes
Motricium proprie delectum cum transmissione humili backlash coniunctum accurate positione meliori tradere et constantiam incidere potest.
Stepper servo motori recti integrati ad machinam incidendam aptam providere debet torquem, velocitatem, situm accurationem, encoder feedback, ac moderatoris compatibilitatem . Exaequatis his specificationibus ad requisita actualia mechanica et operativa, consequi possumus motum stabilem, positiones certas, et convenientes incisiones effectus.
Motor est una tantum pars systematis motus machinae secantis. Mechanismus transmissio maiorem effectum in altiore effectu habet.
Communes machinae includunt:
Cochleas pila
plumbum ANISOCYCLUM
Leo balteos
Gearboxes
Eculeo et systemata pinna
Dirige-coegi machinationes
Systemata cylindro pascendi
Ad applicationes ad accurationem positionis altam requirunt, transmissio humili-backlash magni momenti est.
Summus perficientur motor non potest plene compensare nimias backlash mechanicas, pauperes noctis, nexus flexibiles, seu machinae inadaequatae rigorem.
Machinae secandae saepe operantur cum motu initiorum intermissione repetito. Inde acceleratio et retardatio profile momenti.
Acceleratio nimis infestantibus profile vim vibrationem et mechanicam augere potest. Profile nimis tardus ad efficientiam producendam reducere potest.
Stepperus servo motoris integratus configurari debet congrua acceleratione curvae innixa:
onus inertiae
Motor torque
Ratio tradendae
Machina rigoris
Requiritur exolvuntur tempore
Proprietates materiales
Motus optimized profiles accurate et machina productivity secare potest.
Nam OEMs, an gradarius servo motori integrari potest simpliciorem machinam designare dum certum motum imperium praebens. Praecipua beneficia includunt:
Motor, agitator et encoder in unam unitatem integrantur, adiuvans spatium reducere requisitum pro elementis electricis et machinis secandis faciliorem ad designandum pactiones faciendi.
Pauciora elementa externa et nexus wiring breviores institutionem, committendi, sustentationem rectius efficere possunt.
Solutio integrata necessitatem redigit ad seorsim eligendum et configurandum motorem, exactorem et encoder, adiuvando OEM machinarum progressionem machinarum streamline.
Encoder feedback permittit ut monitor positionis motoris systema et motus deviationes deprehendas, stabilis et iterabilis operationes incidendo sustineat.
Integrae servo motores passer adhiberi possunt ad capita secanda, systemata pascendi, machinas indices, et secures positionem , secundum machinae figuram.
OEM artifices de mensuris integris suggestis motoriis per diversa exempla machinae normatis uti possunt, procurationem, conventum, sustentationem simplificantem.
Motricium cum accurata positione et moderata acceleratione adiuvare potest ad constantem pastionem, sectionem praecisam, et operationem repetitam certae , sustinens altiorem machinam productivam.
Super, gradarius servo motoris integratus offert OEM machina secans fabricant solutionem pactam, simpliciorem et certae solutionis motus, adiuvans multiplicitatem systematis minuendi et integrationem machinae melioris.
Recta institutionis mechanicae necessaria est ad certas obtinendas effectus.
Motricium secure collocari debet, cum stipite alignment et apta copulatione apta. Nimia radialis vel axialis oneratio vitanda est, nisi motor speciei ad eam tractandam destinatus sit.
Connexiones electricae sequerentur fabrica wiring requisita. Apta fundatio, protegens, funem fundere potest auxilium electromagnetici impedimento in ambitus industriae reducere.
Iusto inspectione debet includere:
Motor adscendens
Coniunctio conditio
Cable hospites
Mechanica tradenda
Nimia tremor
sonitus insolitus
Temperature
Encoder feedback
Error aut terror conditionibus
Praecaventur sustentatio auxilium minuere inopinatum downtime in continua productione systematis secans potest.
Cum machinae secantes magis magisque automated fiunt, systemata motus exspectantur ut maiorem praecisionem, connectivity et facultatem diagnosticam praebeant.
Motores servolus stepper inserti hanc fossam sustinere possunt, iungendo potentiam motoriam, feedback et electronicas in unitatem pactam regendi.
Artifices enim machinis secandis, CNC instrumentis, systematis pascendi automatis, et instrumenti processui materialis intelligentes explicantes , solutiones motus integrales possunt practicam viam praebere ad magis compactas et digitally connexos machinae architecturae.
Integrum stepper servo motori ad machinas secandas iuncturam praebet accurate positiones, ansa-closed opiniones, torques velocitatis validos, constructionem compactam, et wiring simpliciorem. Hae notae aptam faciunt ad caedendos chartas, serratoria textilia, machinis coria secantibus, systemata cultelli CNC, armamenta sarcinaria, lembos spumas, aliaque machinamenta processus materiales automated.
Rectus motor eligendus est secundum totum motum profile, incluso torque, velocitate, acceleratione, onere inertiae, positione accurationis, mechanismi tradendi, cycli officii, copiarum potentiarum, compatibilitatis moderatoris..
Cum systemate mechanico et motu moderatoris apte compositus, gradarius servo motori integratus adiuvare potest artifices sectionis machinae ad motum stabilem, iterabilem positiones, systema multiplicitatem reductos, et productionem certa automated..
FAQ:
Servus motor integratus stepper motorem, encoder et aurigam in una unitate coniungit, dum imperium motus clausus ad accurate positionis et certae operationis machinae positionem componit.
Systema motum imperium simplicificat, componentes clavem integrandi, reducendo wiring et complexionem institutionis, dum potestatem feedback fundationis positionis ad secandum, pascendum, indicendum et ad operationes pertinentes praebes.
Encoder opiniones monitores motus motoris et errores positiones deprehendendi adiuvat, ratio moderandi permittens deviationibus respondendi et meliores positionis fiducias in operationibus crebris secandis.
Hi motores variis machinis secantibus automated adhiberi possunt, incluso serratores industriales, caesores fabricae, chartae caesores, instrumenti cinematographici, systemata pterygia, aliaque machinis positio praecisio.
Potest auxilium melioris positionis accurationem et repeatability esse, quia encoder feedback dat systema ad monitorem actuum motorum movendi potius quam solum in aperto gressu mandatorum confisus.
Ita. Motor, encoder, et auriga in unum conventum integrare possunt comitem externum wiring et componentes reducere, adiuvantes systema motus machinis secantibus purius et magis compactum creare.
Opportunitas dependet ex inquisitione machinae velocitate, torque, acceleratione, onere ac potestate requisita. Propria motrix inspectione necesse est ponere stabilitatem positionis in cyclos secantis summus velocitatis.
Considera requiri torquem, velocitatem, accelerationem, onus inertiae, positionem accurationis, officium cycli, copiarum potentiarum, requisita encoder, dimensiones ascendentes, et communicationem seu interfaciem interfacies antequam motor eligendus.
Servus motor integratus stepper architecturae machinae simpliciorem reddere potest, elementa externa reducere, streamline wiring, et temporis institutionem breviare, adiuvans OEMs solutiones motus moderaminis magis compactas et normas enucleare.
Machinatores aestimare debent onus mechanicum, ratio tradendi, acceleratio, celeritas operandi, officium cycli, imperium significationum, spatium institutionis, conditiones scelerisque, et positionem debitam perficiendi ut ratio convenientiae curet.


