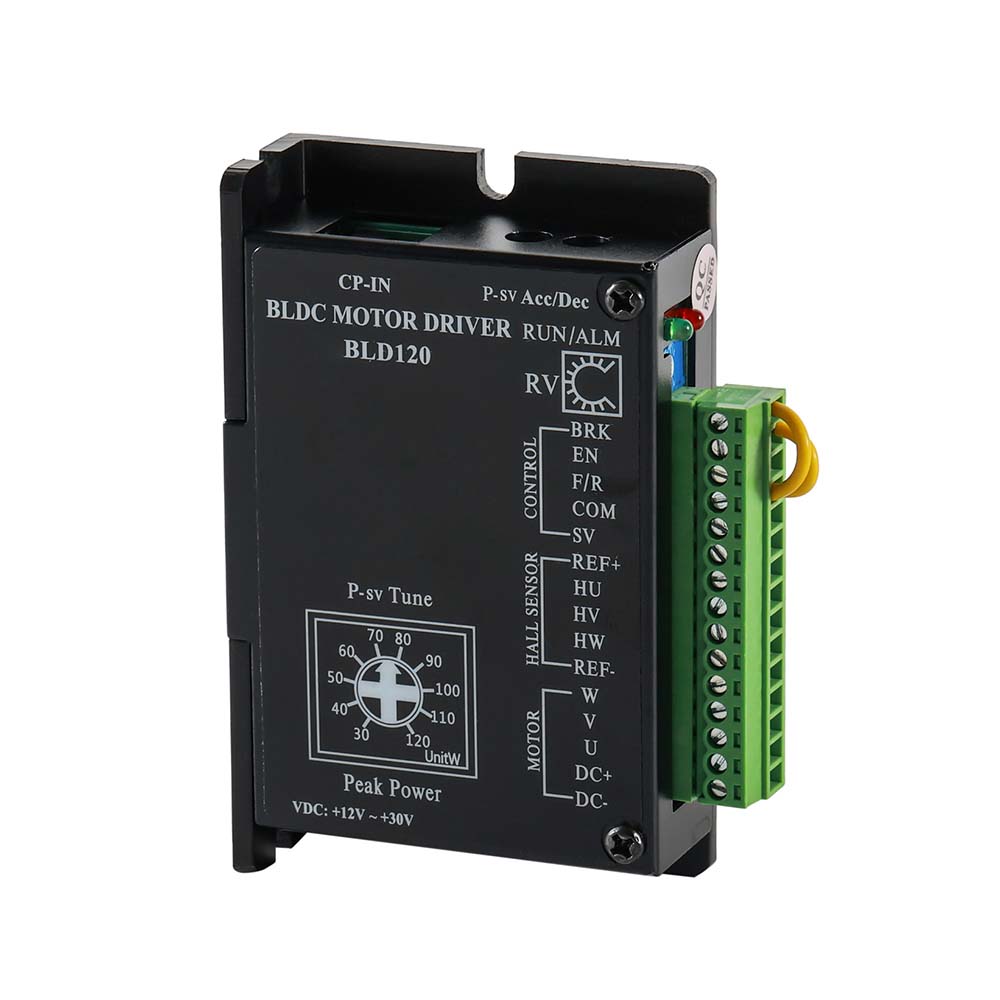
BFBLD120
Besfoc
10 Pcs
| Disponibilitat: | |
|---|---|
El controlador sense escombretes BFBLD120 DC és adequat per a la regulació de velocitat de motors sense escombretes de corrent continu trifàsic amb una potència inferior a 120 W, i pot proporcionar una regulació de velocitat del potenciòmetre extern, una regulació de la velocitat de tensió analògica externa i una regulació de la velocitat PWM de l'ordinador superior (PLC, microcontrolador, etc.). Al mateix temps, el conductor té un gran parell d'arrencada, arrencada i frenada ràpida, canvi cap endavant i cap enrere, control de velocitat manual i automàtic. És adequat per a motors DC sense escombretes amb tensió de 12V a 30V i potència inferior a 120W.
Configuració de l'hora Acc/Dec
Configuració de velocitat RV incorporada
Configuració màxima de corrent de sortida P-sv
Configuració de la velocitat del potenciòmetre extern
Reinicieu
Configuració de velocitat del senyal analògic extern
Senyal d'alarma
| Marca | Besfoc |
| Model | BFBLD120 |
| Tipus de controlador | Controlador de motor sense escombretes de CC |
| DC/AC |
DC |
| Motor adequat | Motor DC trifàsic sense escombretes |
| Tensió d'entrada | 12VDC - 30VDC, 24V nominal |
| Corrent de sortida | Màxim 8A |
| Tensió del senyal Hall | 5V |
| Corrent d'accionament del hall | 20 mA |
| Interval de velocitat del motor |
0 rpm - 20000 rpm |
| Potenciòmetre extern | 10 kΩ |
| El controlador sense escombretes JKBLD120 DC és adequat per a la regulació de velocitat de motors sense escombretes de corrent continu trifàsic amb una potència inferior a 120 W, i pot proporcionar una regulació de velocitat del potenciòmetre extern, una regulació de la velocitat de tensió analògica externa i una regulació de la velocitat PWM de l'ordinador superior (PLC, microcontrolador, etc.). Al mateix temps, el conductor té un gran parell d'arrencada, arrencada i frenada ràpida, canvi cap endavant i cap enrere, control de velocitat manual i automàtic. És adequat per a motors DC sense escombretes amb tensió de 12V a 30V i potència inferior a 120W. | |
| Paràmetre | Min | Típic | Màx | Unitat |
| Tensió d'entrada DC | 12 | 24 | 30 |
V |
| Corrent de sortida | - | - | 8 | A |
| Interval de velocitat del motor | 0 | - | 20000 | RPM |
| Tensió del senyal Hall | - | - | 5 | V |
| Corrent d'accionament del hall | - | 20 | - | MA |
| Potenciòmetre extern | - | 10 | - | KΩ |
| Mètode d'enfonsament de calor | Refrigeració natural o refrigeració forçada per ventilador |
| Atmosfera | Eviteu la pols, la boira oliosa i l'aire corrosiu |
| Temperatura de funcionament | 0 ~ +40 ℃ |
| Humitat ambiental | 90% o menys (sense condensació) |
| Resistència a la vibració | 5,7 m/s² màxim |
| Temperatura d'emmagatzematge | 0 ~ +50 ℃ |
| Categoria del senyal | Terminal | Descripció funcional |
| Senyal de control | BRK | Senyal de control de parada del fre del motor; BRK i COM es connecten per defecte, el fre del motor s'atura quan BRK i COM es desconnecten. |
| EN | Terminal de senyal d'aturada; EN connecta COM, el motor funciona, en cas contrari el motor s'atura. | |
| F/R | Terminal de control de la direcció del motor; F/R i COM es desconnecten, el motor girarà en sentit horari i, en cas contrari, el motor girarà en sentit contrari a les agulles del rellotge.l | |
| COM | Port comú (0V) | |
| SV | ① Entrada de configuració de velocitat del potenciòmetre extern; ② Terminal d'entrada de tensió analògica externa ③ Entrada de configuració de velocitat PWM | |
| Senyal de sala | REF+ | Font d'alimentació del senyal del sensor Hall+ |
| HU | Senyal del sensor Hall Hu | |
| HV | Senyal del sensor Hall Hv | |
| HW | Senyal del sensor Hall Hw | |
| REF- | Senyal del sensor Hall - | |
| Connexió del motor | W | Línia del motor fase W |
| V | Fase V de la línia del motor | |
| U | Fase U de la línia del motor | |
Connexió d'alimentació |
DC+ | Elèctrode positiu de la font d'alimentació (12-30VDC) |
| DC- | Elèctrode negatiu de la font d'alimentació (elèctrode negatiu del sensor Hall) |

1, P: El motor no gira i no té parell de retenció:
R: ① comproveu si la línia elèctrica està connectada a la tensió incorrecta és massa baixa, cal augmentar la tensió o corregir la línia elèctrica
② comproveu si el cablejat del motor és correcte, si no és correcte el cablejat del motor. Comproveu si el cablejat del motor és correcte, si no, corregiu el cablejat del motor.
③ Si el senyal d'habilitació és vàlid, el motor no funciona.
④ El paràmetre de subdivisió és correcte?
⑤ El paràmetre actual és correcte?
2Q: el motor no gira però té un parell de retenció:
R: ① La seqüència de fases dels cables del motor és incorrecta, cal canviar dos cables qualsevol.
② L'entrada del senyal de pols és incorrecta, cal comprovar el cablejat del pols.
3Q: el parell del motor és massa petit:
R: ① La configuració del corrent de fase és massa petita, cal establir el corrent de fase corresponent al motor.
② L'acceleració és massa ràpida, reduïu el valor d'acceleració
③ bloqueig del motor, cal descartar problemes mecànics
④ la unitat i el motor no coincideixen, cal substituir la unitat adequada
4Q: error de direcció del motor:
R: ① La seqüència de fases de la línia del motor és incorrecta, cal canviar dos cables qualsevol
② La línia del motor té un circuit trencat, comproveu i connecteu el dret
5Q: la llum indicadora d'alarma està encès:
R: ① El cable del motor està connectat incorrectament
② Si hi ha condicions de sobretensió i baixa tensió
③ El motor o el conductor estan danyats
6Q: Bloqueig de l'acceleració del motor:
A: ① temps d'acceleració curt
② El parell del motor és massa petit
③ Baixa tensió o corrent
© COPYRIGHT 2024 CHANGZHOU BESFOC MOTOR CO., LTD TOTS ELS DRETS RESERVATS.