
Lượt xem: 0 Tác giả: Site Editor Thời gian xuất bản: 14-04-2026 Nguồn gốc: Địa điểm


Động cơ bước tuyến tính ngày càng trở thành thành phần thiết yếu trong hệ thống điều khiển chuyển động chính xác trong các ngành công nghiệp bao gồm tự động hóa y tế, sản xuất chất bán dẫn, robot trong phòng thí nghiệm, thiết bị đóng gói và tự động hóa nông nghiệp . Khi các kỹ sư thiết kế hệ thống sử dụng động cơ bước tuyến tính, nhiều yếu tố quan trọng sẽ ảnh hưởng đến hiệu suất, độ tin cậy, hiệu suất và độ ổn định vận hành lâu dài.
Hướng dẫn toàn diện này khám phá mọi thứ mà các kỹ sư phải cân nhắc khi thiết kế với động cơ bước tuyến tính , cung cấp những hiểu biết chi tiết hỗ trợ hiệu suất hệ thống tối ưu và kết quả kỹ thuật vượt trội.
|
|
|
|
|
|
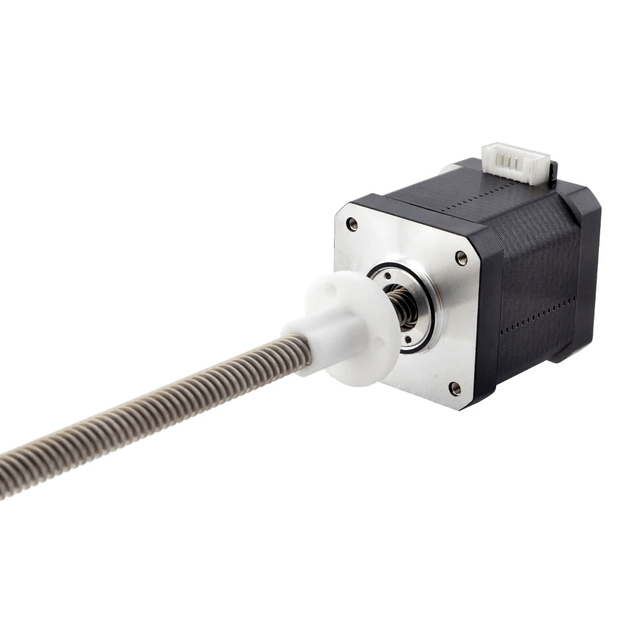
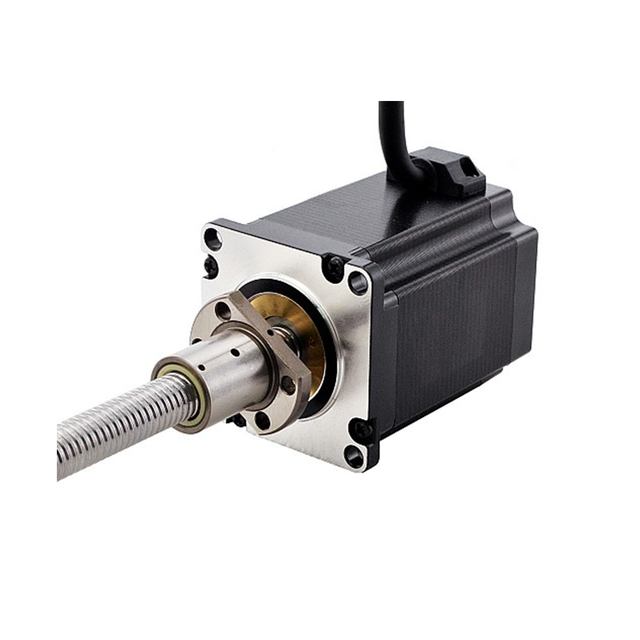
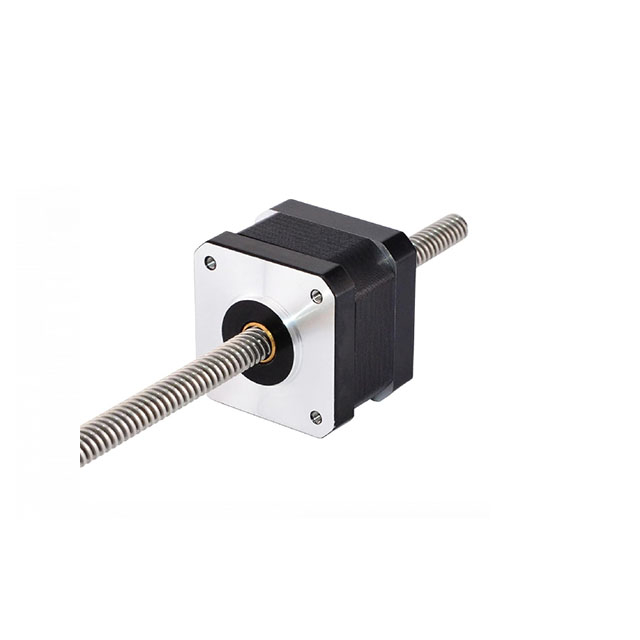
Động cơ bước tuyến tính bị giam giữ |
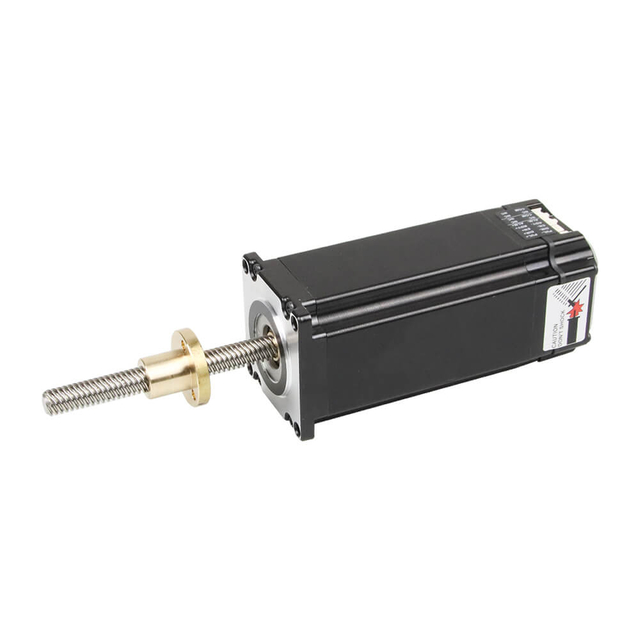
Động cơ bước tuyến tính loại T bên ngoài tích hợp |
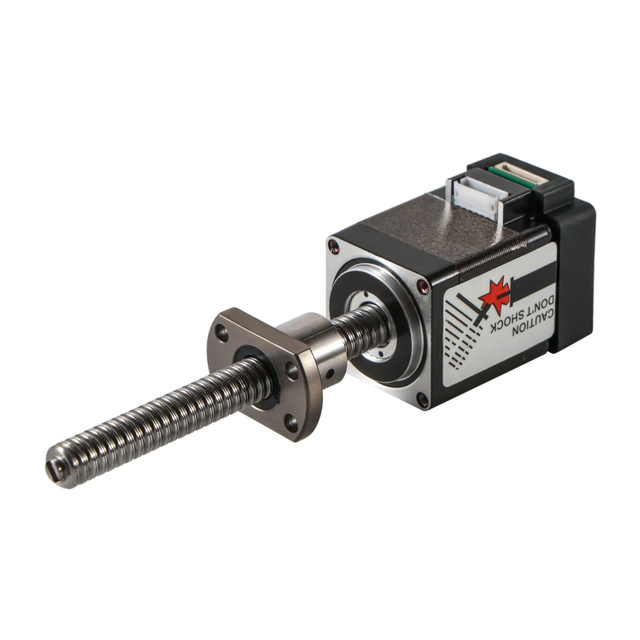
Tích hợp động cơ bước tuyến tính trục vít bóng bên ngoài |
Động cơ bước tuyến tính là thiết bị chuyển động chính xác chuyển đổi tín hiệu xung điện trực tiếp thành chuyển động tuyến tính . Không giống như động cơ quay truyền thống yêu cầu các bộ phận cơ khí như vít me, dây đai hoặc hệ thống bánh răng để chuyển chuyển động quay thành chuyển động tuyến tính, động cơ bước tuyến tính loại bỏ các cơ cấu trung gian , mang lại hiệu suất cao hơn, độ chính xác được cải thiện và thiết kế cơ khí đơn giản hóa.
Cơ chế truyền động trực tiếp này làm cho động cơ bước tuyến tính đặc biệt thích hợp cho các hệ thống tự động hóa, thiết bị y tế, dụng cụ thí nghiệm, máy bán dẫn và ứng dụng robot trong đó việc định vị chính xác và độ lặp lại là rất quan trọng..
Động cơ bước tuyến tính hoạt động dựa trên nguyên lý điện từ . Khi các xung điện được đưa vào cuộn dây động cơ, động cơ sẽ di chuyển theo các bước tuyến tính chính xác , thường được gọi là các bước . Mỗi xung tạo ra một chuyển động tuyến tính cố định, cho phép các kỹ sư kiểm soát chính xác vị trí, tốc độ và gia tốc mà không cần đến hệ thống phản hồi trong nhiều ứng dụng.
Quá trình chuyển động thường bao gồm:
Đầu vào xung điện từ bộ điều khiển Đầu vào xung điện** từ bộ điều khiển
Tạo từ trường bên trong động cơ
Chuyển vị tuyến tính của trục hoặc đai ốc
Định vị chính xác dựa trên số bước
Vì chuyển động được điều khiển bằng kỹ thuật số nên động cơ bước tuyến tính cung cấp:
Độ lặp lại tuyệt vời
Định vị chính xác
Kiến trúc điều khiển đơn giản
Hành vi chuyển động có thể dự đoán được

|

|

|

|

|
|---|---|---|---|---|
Trục |
Nhà ga |
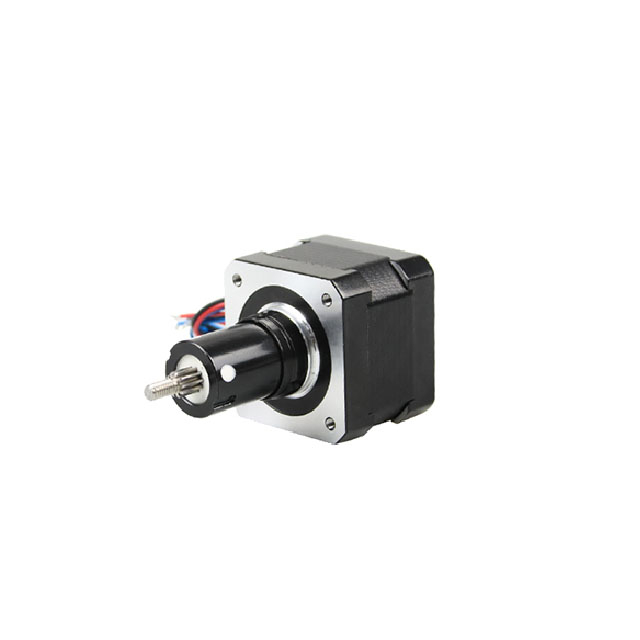
Hộp số giun |
Hộp số hành tinh |
Vít chì |

|

|

|

|

|
Chuyển động tuyến tính |
Vít bóng |
Phanh |
Cấp IP |

|

|

|

|

|

|
|---|---|---|---|---|---|
Ròng rọc nhôm |
Chốt trục |
Trục D đơn |
Trục rỗng |
Ròng rọc nhựa |
Bánh răng |

|

|

|

|

|

|
sự uốn cong |
Trục Hobbing |
Trục vít |
Trục rỗng |
Trục D đôi |
Rãnh then |
Các kỹ sư thiết kế hệ thống chuyển động phải hiểu ba loại động cơ bước tuyến tính chính , mỗi loại có những ưu điểm riêng tùy thuộc vào yêu cầu ứng dụng.
Động cơ bước tuyến tính cố định có vít me tích hợp và trục cố định chuyển động tuyến tính đồng thời ngăn cản chuyển động quay. Cấu hình này cung cấp:
Thiết kế nhỏ gọn
Độ chính xác cao
Hướng dẫn tích hợp
Cài đặt đơn giản
Động cơ bước tuyến tính cố định thường được sử dụng trong:
Thiết bị y tế
Tự động hóa phòng thí nghiệm
Thiết bị quang học
Hệ thống tự động hóa nhỏ
Động cơ bước tuyến tính không bị giam giữ cho phép trục di chuyển tự do vào và ra khỏi thân động cơ . Các kỹ sư phải cung cấp hệ thống dẫn hướng bên ngoài để ngăn ngừa hiện tượng xoay và duy trì sự liên kết.
Ưu điểm bao gồm:
Chiều dài hành trình linh hoạt
Khả năng đi lại mở rộng
Tích hợp hệ thống có thể tùy chỉnh
Động cơ không bị giam cầm là lý tưởng cho:
Tự động hóa công nghiệp
Máy đóng gói
Người máy
Hệ thống xử lý vật liệu
Động cơ bước tuyến tính bên ngoài sử dụng vít me quay bên trong động cơ trong khi đai ốc bên ngoài di chuyển tuyến tính . Cấu hình này cho phép:
Độ dài hành trình dài
Khả năng chịu tải cao hơn
Cải thiện tính linh hoạt của cấu trúc
Động cơ bước tuyến tính bên ngoài được sử dụng rộng rãi trong:
Hệ thống CNC
Tự động hóa công nghiệp
Thiết bị bán dẫn
Tự động hóa nông nghiệp
Khi lựa chọn động cơ bước tuyến tính, các kỹ sư phải đánh giá các thông số hiệu suất quan trọng :
Độ phân giải bước xác định khoảng cách động cơ di chuyển trên mỗi xung . Độ phân giải cao hơn dẫn đến:
Độ chính xác định vị tốt hơn
Chuyển động mượt mà hơn
Giảm độ rung
Lực đẩy xác định khả năng đẩy hoặc kéo tuyến tính của động cơ. Các kỹ sư phải điều chỉnh lực đẩy sao cho:
Tải trọng lượng
Ma sát
Yêu cầu về tốc độ
Động cơ bước tuyến tính cung cấp hiệu suất tốc độ được kiểm soát , cho phép các kỹ sư tối ưu hóa:
Thời gian chu kỳ
Năng suất
Hiệu suất chuyển động
Khả năng lặp lại đảm bảo động cơ có thể quay trở lại vị trí cũ một cách nhất quán , điều này rất cần thiết cho:
Thiết bị y tế
Thiết bị bán dẫn
Tự động hóa phòng thí nghiệm
Động cơ bước tuyến tính mang lại nhiều lợi thế về kỹ thuật và vận hành :
Chuyển động tuyến tính trực tiếp không có cơ chế chuyển đổi
Độ chính xác định vị cao
Thiết kế nhỏ gọn
Yêu cầu bảo trì thấp
Hệ thống điều khiển đơn giản
Giải pháp tự động hóa tiết kiệm chi phí
Những lợi ích này làm cho Động cơ bước tuyến tính lý tưởng cho các ứng dụng điều khiển chuyển động chính xác và tự động hóa hiện đại.
Động cơ bước tuyến tính được sử dụng rộng rãi trong các ngành công nghiệp:
Thiết bị chẩn đoán y tế
Hệ thống tự động hóa phòng thí nghiệm
Sản xuất chất bán dẫn
Máy đóng gói
Robot nông nghiệp
Tự động hóa công nghiệp
Hệ thống căn chỉnh quang học
thiết bị in 3D
của chúng Tính linh hoạt và độ chính xác khiến chúng trở thành một trong những giải pháp điều khiển chuyển động được ưa thích nhất dành cho các kỹ sư thiết kế hệ thống tự động hóa tiên tiến.
Các kỹ sư chọn động cơ bước tuyến tính vì chúng cung cấp:
Điều khiển kỹ thuật số chính xác
Định vị đáng tin cậy
Tích hợp nhỏ gọn
Tùy chỉnh linh hoạt
Giảm độ phức tạp cơ học
Hiểu được những nguyên tắc cơ bản này giúp các kỹ sư thiết kế các hệ thống chuyển động hiệu quả, chính xác và đáng tin cậy bằng công nghệ động cơ bước tuyến tính.
Một trong những cân nhắc thiết kế quan trọng nhất là khả năng chịu tải và lực đẩy cần thiết . Người kỹ sư phải tính toán:
Yêu cầu tải tĩnh
Yêu cầu tải động
Yêu cầu về lực tăng tốc
Lực cản ma sát
Các lực lượng môi trường bên ngoài
Việc chọn động cơ bước tuyến tính có kích thước nhỏ hơn có thể dẫn đến:
Bước bị lỡ
Giảm độ chính xác định vị
Mặc sớm
Hệ thống không ổn định
Ngược lại, việc chọn động cơ quá khổ có thể gây ra:
Tăng chi phí hệ thống
Tiêu thụ điện năng cao hơn
Tạo nhiệt không cần thiết
Các kỹ sư phải luôn đánh giá điều kiện tải cao điểm thay vì tải trung bình để đảm bảo hoạt động đáng tin cậy trong các tình huống xấu nhất.
Chiều dài hành trình xác định tổng phạm vi chuyển động tuyến tính của hệ thống. Các kỹ sư phải xác định:
Khoảng cách di chuyển tối đa
Yêu cầu du lịch tối thiểu
Không gian lắp đặt sẵn có
Biên độ an toàn
Các ứng dụng khác nhau yêu cầu cấu hình hành trình khác nhau:
Ứng dụng |
Yêu cầu đột quỵ điển hình |
|---|---|
Thiết bị y tế |
Hành trình ngắn (5–50 mm) |
Thiết bị bán dẫn |
Hành trình trung bình (20–150 mm) |
Máy đóng gói |
Hành trình dài (50–300 mm) |
Robot nông nghiệp |
Hành trình mở rộng (100–500 mm) |
Việc chọn chiều dài hành trình chính xác đảm bảo:
Độ nhỏ gọn tối ưu của hệ thống
Giảm độ rung
Cải thiện độ chính xác chuyển động
Động cơ bước tuyến tính phải được lựa chọn dựa trên đặc tính tốc độ và gia tốc mong muốn . Các kỹ sư phải đánh giá:
Vận tốc tuyến tính tối đa
Tốc độ tăng tốc
Yêu cầu giảm tốc
Hồ sơ chuyển động
Các ứng dụng tốc độ cao bao gồm:
Máy gắp và đặt
Hệ thống kiểm tra tự động
Thiết bị phân loại
Robot tự động hóa phòng thí nghiệm
Yêu cầu tốc độ cao hơn thường yêu cầu:
Thiết kế cuộn dây tối ưu
Khối lượng chuyển động thấp hơn
Thiết bị điện tử truyền động hiệu quả
Cân bằng tốc độ và độ chính xác là điều cần thiết để tránh các lỗi rung và định vị.
Hệ thống điều khiển chuyển động chính xác đòi hỏi độ chính xác và độ lặp lại định vị cao . Các kỹ sư nên đánh giá:
Độ phân giải bước
Khả năng vi bước
Dung sai lặp lại
Loại bỏ phản ứng dữ dội
Động cơ bước tuyến tính có thể đạt được độ chính xác ở mức micron , khiến chúng phù hợp với:
Thiết bị chẩn đoán y tế
Xử lý wafer bán dẫn
Hệ thống căn chỉnh quang học
Nền tảng tự động hóa phòng thí nghiệm
Sử dụng trình điều khiển vi bước cải thiện hơn nữa:
Chuyển động mượt mà
Giảm tiếng ồn
Độ chính xác định vị nâng cao
Thiết kế hệ thống nhỏ gọn ngày càng quan trọng trong các ứng dụng kỹ thuật hiện đại. Các kỹ sư phải xem xét:
Không gian lắp đặt có sẵn
Giới hạn trọng lượng
Khả năng tương thích giao diện cơ học
Cấu hình trục hoặc vít me
Động cơ bước tuyến tính tích hợp giúp các kỹ sư đạt được:
Giảm dấu chân
Lắp ráp đơn giản
Số lượng thành phần thấp hơn
Cải thiện độ tin cậy
Việc lựa chọn kích thước động cơ chính xác đảm bảo tích hợp cơ học hiệu quả và ổn định lâu dài.
Môi trường hoạt động ảnh hưởng đáng kể đến hiệu suất và tuổi thọ của động cơ . Các kỹ sư nên đánh giá:
Phạm vi nhiệt độ hoạt động
Mức độ ẩm
Tiếp xúc với bụi
Tiếp xúc với hóa chất
Môi trường rung
Các ứng dụng với môi trường khắc nghiệt bao gồm:
Robot nông nghiệp
Hệ thống tự động hóa ngoài trời
Dây chuyền sản xuất công nghiệp
Môi trường khử trùng y tế
Các kỹ sư có thể yêu cầu:
Bảo vệ xếp hạng IP
Thiết kế động cơ kín
Vật liệu chống ăn mòn
Chất bôi trơn đặc biệt
Bảo vệ môi trường cải thiện độ bền và độ tin cậy của hệ thống.
Động cơ bước tuyến tính tạo ra nhiệt trong quá trình hoạt động. Các kỹ sư phải đánh giá:
Tiêu thụ điện năng
Chu kỳ nhiệm vụ
Hoạt động liên tục và không liên tục
tản nhiệt
Nhiệt độ quá cao có thể dẫn đến:
Giảm tuổi thọ động cơ
Mất mô-men xoắn
Hệ thống không ổn định
Các chiến lược quản lý nhiệt hiệu quả bao gồm:
Tản nhiệt
Làm mát không khí cưỡng bức
Kiểm soát hiện tại được tối ưu hóa
Chu kỳ nhiệm vụ không liên tục
Thiết kế nguồn hiệu quả đảm bảo hiệu suất ổn định lâu dài.
Động cơ bước tuyến tính yêu cầu trình điều khiển tương thích và thiết bị điện tử điều khiển . Các kỹ sư phải đảm bảo:
Khả năng tương thích điện áp
Yêu cầu hiện tại
Khả năng vi bước
Giao diện truyền thông
Các giao diện điều khiển phổ biến bao gồm:
Xung/Hướng
CANopen
RS485
EtherCAT
Modbus
Trình điều khiển nâng cao cung cấp:
Phản hồi vòng kín
Phát hiện gian hàng
Điều khiển chuyển động mượt mà
Giảm tiếng ồn hoạt động
Chọn đúng trình điều khiển sẽ cải thiện hiệu suất tổng thể của hệ thống.
Độ tin cậy là rất quan trọng đối với các hệ thống công nghiệp và tự động. Các kỹ sư nên đánh giá:
Vòng đời dự kiến
Tần suất bảo trì
Yêu cầu bôi trơn
Mặc các thành phần
Động cơ bước tuyến tính thường cung cấp:
Tuổi thọ hoạt động lâu dài
Bảo trì tối thiểu
Độ tin cậy cao
Các ứng dụng đòi hỏi độ tin cậy cao bao gồm:
Thiết bị y tế
Máy bán dẫn
Hệ thống kiểm tra tự động
Robot hậu cần
Nhiều ứng dụng yêu cầu giải pháp động cơ bước tuyến tính tùy chỉnh . Các kỹ sư có thể cần:
Độ dài nét tùy chỉnh
Cấu hình lắp đặt đặc biệt
Trình kết nối tùy chỉnh
Lớp phủ đặc biệt
Cảm biến tích hợp
Tùy chỉnh được cải thiện:
Hiệu suất hệ thống
Khả năng tương thích cơ học
Hiệu quả lắp đặt
Làm việc với các nhà sản xuất động cơ bước tuyến tính có kinh nghiệm sẽ đảm bảo khả năng tùy chỉnh tối ưu.
Yêu cầu:
Độ chính xác cao
Tiếng ồn thấp
Kích thước nhỏ gọn
Hoạt động đáng tin cậy
Yêu cầu:
Chuyển động mượt mà
Độ chính xác lặp lại
Vòng đời dài
Yêu cầu:
Tốc độ cao
Khả năng chịu tải cao
Hoạt động liên tục
Yêu cầu:
Chống chịu môi trường khắc nghiệt
Độ tin cậy cao
Khả năng hành trình dài
Động cơ bước tuyến tính cung cấp chuyển động tuyến tính trực tiếp, chính xác và đáng tin cậy , khiến chúng trở thành lựa chọn tuyệt vời cho các ứng dụng kỹ thuật hiện đại. Thiết kế của chúng giúp đơn giản hóa kiến trúc hệ thống đồng thời mang lại độ chính xác định vị cao và hiệu suất lặp lại trong nhiều ngành khác nhau.
Động cơ bước tuyến tính tạo ra chuyển động tuyến tính trực tiếp , loại bỏ sự cần thiết của dây đai, bánh răng hoặc cơ cấu chuyển đổi từ quay sang tuyến tính. Điều này dẫn đến:
Giảm độ phức tạp cơ học
Yêu cầu bảo trì thấp hơn
Cải thiện hiệu quả hệ thống
Thiết kế cơ khí nhỏ gọn
Các kỹ sư được hưởng lợi từ chuyển động gia tăng chính xác được điều khiển bằng xung điện. Điều này cho phép:
Độ chính xác định vị ở cấp độ micron
Độ lặp lại nhất quán
Chuyển động mượt mà và có kiểm soát
Hiệu suất đáng tin cậy trong các ứng dụng chính xác
Những tính năng này rất quan trọng trong các thiết bị y tế, tự động hóa phòng thí nghiệm và thiết bị bán dẫn.
Động cơ bước tuyến tính tích hợp các bộ phận chuyển động thành một bộ phận nhỏ gọn duy nhất , giúp các kỹ sư:
Giảm kích thước hệ thống tổng thể
Đơn giản hóa bố cục cơ khí
Cải thiện tính linh hoạt tích hợp
Tối ưu hóa dấu chân thiết bị
Thiết kế nhỏ gọn đặc biệt có giá trị trong robot và hệ thống tự động hóa di động.
Động cơ bước tuyến tính hoạt động bằng cách sử dụng điều khiển xung kỹ thuật số , cho phép:
Dễ dàng tích hợp với bộ điều khiển
Khả năng định vị vòng lặp mở
Giảm nhu cầu về thiết bị phản hồi
Chi phí hệ thống thấp hơn
Sự đơn giản này giúp đẩy nhanh tiến độ thiết kế và triển khai.
Với ít bộ phận chuyển động hơn, động cơ bước tuyến tính mang lại:
Giảm hao mòn
Yêu cầu bôi trơn tối thiểu
Tuổi thọ hoạt động dài
Hoạt động liên tục đáng tin cậy
Những lợi thế này rất cần thiết cho tự động hóa công nghiệp và các ứng dụng chu kỳ cao.
Động cơ bước tuyến tính có thể được điều chỉnh để đáp ứng các yêu cầu kỹ thuật cụ thể , bao gồm:
Độ dài nét tùy chỉnh
Các bước vít me khác nhau
Cấu hình lắp đặt đặc biệt
Cảm biến hoặc bộ mã hóa tích hợp
Tùy chỉnh cải thiện khả năng tương thích hệ thống và tối ưu hóa hiệu suất.
Kỹ sư chọn động cơ bước tuyến tính để cân bằng giữa hiệu suất và chi phí , cung cấp:
Độ chính xác cao với giá cả cạnh tranh
Giảm số lượng thành phần
Chi phí lắp đặt thấp hơn
Vận hành hệ thống hiệu quả
Điều này làm cho chúng phù hợp cho cả ứng dụng cao cấp và nhạy cảm với chi phí.
Động cơ bước tuyến tính hoạt động hiệu quả trong:
Thiết bị tự động hóa y tế
Robot phòng thí nghiệm
Máy đóng gói
Hệ thống tự động hóa công nghiệp
Robot nông nghiệp
Thiết bị căn chỉnh quang học
Tính linh hoạt của chúng hỗ trợ các yêu cầu thiết kế kỹ thuật đa dạng.
Cấu trúc truyền động trực tiếp và điều khiển chính xác góp phần:
Hiệu suất chuyển động ổn định
Giảm điểm lỗi cơ học
Hoạt động ổn định dưới tải
Nâng cao độ tin cậy của hệ thống tổng thể
Những lợi ích này giúp các kỹ sư thiết kế các hệ thống điều khiển chuyển động mạnh mẽ và đáng tin cậy.
Khi tự động hóa, robot và thiết bị chính xác tiếp tục phát triển, Công nghệ động cơ bước tuyến tính đang tiến bộ nhanh chóng . Các kỹ sư ngày càng đòi hỏi độ chính xác cao hơn, điều khiển thông minh hơn, thiết kế nhỏ gọn và hiệu suất được cải thiện , thúc đẩy sự đổi mới trong phát triển động cơ bước tuyến tính.
Động cơ bước tuyến tính hiện đại đang hướng tới các hệ thống chuyển động tích hợp kết hợp:
Động cơ
Tài xế
Bộ điều khiển
Cảm biến phản hồi
Sự tích hợp này cung cấp:
Hệ thống dây điện đơn giản
Giảm thời gian cài đặt
Kiến trúc hệ thống nhỏ gọn
Cải thiện độ tin cậy
Động cơ bước tuyến tính tích hợp đặc biệt có lợi cho robot, thiết bị y tế và tự động hóa phòng thí nghiệm, nơi không gian và hiệu quả là rất quan trọng.
Động cơ bước tuyến tính trong tương lai đang được thiết kế để mang lại khả năng điều khiển chuyển động có độ chính xác cực cao , bao gồm:
Bước tăng nhỏ hơn
Hiệu suất vi bước nâng cao
Giảm độ rung
Cải thiện độ lặp lại
Những cải tiến này hỗ trợ các ứng dụng như:
khả năng**
Những cải tiến này hỗ trợ các ứng dụng như:
Sản xuất chất bán dẫn
Hệ thống căn chỉnh quang học
Thiết bị chẩn đoán y tế
Tự động hóa phòng thí nghiệm chính xác
Độ chính xác cao hơn cho phép các kỹ sư đạt được khả năng điều khiển chuyển động mượt mà và chính xác hơn.
Các nhà sản xuất thiết bị ngày càng yêu cầu các bộ phận chuyển động nhỏ hơn và nhẹ hơn . Các nhà thiết kế động cơ bước tuyến tính đang tập trung vào:
Cấu trúc động cơ thu nhỏ
Tích hợp vít me nhỏ gọn
Vật liệu nhẹ
Cấu hình tiết kiệm không gian
Động cơ thu nhỏ là lý tưởng cho:
Thiết bị y tế cầm tay
Hệ thống robot nhỏ
Thiết bị thí nghiệm nhỏ gọn
Tự động hóa điện tử tiêu dùng
Động cơ nhỏ hơn giúp các kỹ sư thiết kế hệ thống hiệu quả và linh hoạt hơn.
Các giải pháp chuyển động tiết kiệm năng lượng đang trở thành trọng tâm chính trong thiết kế động cơ bước tuyến tính. Những phát triển mới bao gồm:
Thiết kế cuộn dây được tối ưu hóa
Tiêu thụ điện năng thấp hơn
Giảm sinh nhiệt
Kiểm soát hiện tại nâng cao
Động cơ tiết kiệm năng lượng cung cấp:
Tuổi thọ hoạt động dài hơn
Giảm yêu cầu làm mát
Chi phí vận hành thấp hơn
Cải thiện tính bền vững của hệ thống
Những ưu điểm này đặc biệt quan trọng đối với các hệ thống công nghiệp hoạt động liên tục.
Động cơ bước tuyến tính vòng kín đang trở nên phổ biến nhờ sự kết hợp giữa tính đơn giản của động cơ bước với hiệu suất ở cấp độ servo . Xu hướng này bao gồm:
Bộ mã hóa tích hợp
Hệ thống phản hồi vị trí
Tự động sửa lỗi
Cải thiện độ ổn định chuyển động
Công nghệ vòng kín cung cấp:
Độ chính xác định vị cao hơn
Giảm bước bị bỏ lỡ
Phản ứng năng động tốt hơn
Độ tin cậy nâng cao
Xu hướng này được áp dụng rộng rãi trong các thiết bị tự động hóa hiệu suất cao.
Động cơ bước tuyến tính trong tương lai đang được thiết kế để hoạt động trong môi trường đầy thách thức , bao gồm:
Độ ẩm cao
Tiếp xúc với bụi
Sự thay đổi nhiệt độ
Môi trường hóa học
Những cải tiến bao gồm:
Cấu trúc động cơ kín
Vật liệu chống ăn mòn
Cải thiện hệ thống bôi trơn
Bảo vệ xếp hạng IP
Những tính năng này mở rộng việc sử dụng động cơ bước tuyến tính trong:
Tự động hóa nông nghiệp
Sản xuất công nghiệp
Robot ngoài trời
Môi trường khử trùng y tế
Các nhà sản xuất đang cung cấp các tùy chọn tùy chỉnh linh hoạt hơn để đáp ứng các yêu cầu kỹ thuật đa dạng:
Độ dài nét tùy chỉnh
Nhiều tùy chọn vít me
Cảm biến tích hợp
Giải pháp lắp đặt tùy chỉnh
Thiết kế mô-đun cho phép các kỹ sư:
Đẩy nhanh thời gian phát triển
Giảm độ phức tạp kỹ thuật
Cải thiện khả năng tương thích hệ thống
Tùy chỉnh đang trở thành một lợi thế cạnh tranh quan trọng trong thiết kế hệ thống chuyển động.
Động cơ bước tuyến tính ngày càng được thiết kế cho môi trường nhà máy thông minh . Động cơ trong tương lai có thể bao gồm:
Kết nối IoT
Giám sát thời gian thực
Khả năng bảo trì dự đoán
Chẩn đoán từ xa
Các tính năng thông minh giúp kỹ sư đạt được:
Cải thiện hiệu quả hoạt động
Giảm thời gian chết
Giám sát hệ thống tốt hơn
Năng suất nâng cao
Những khả năng này hỗ trợ Công nghiệp 4.0 và các hệ thống tự động hóa thông minh.
Động cơ bước tuyến tính trong tương lai sẽ cung cấp lực ra cao hơn ở kích thước nhỏ hơn , cho phép:
Hệ thống hiệu suất cao nhỏ gọn
Cải thiện xử lý tải
Khả năng tăng tốc tốt hơn
Hiệu quả chuyển động nâng cao
Xu hướng này hỗ trợ các ứng dụng tự động hóa hạng nặng trong khi vẫn duy trì các thiết kế nhỏ gọn.
Khi công nghệ tiến bộ, động cơ bước tuyến tính đang mở rộng sang:
Robot nông nghiệp
Robot di động tự động
Hệ thống tự động hóa phòng thí nghiệm
Robot y tế
Thiết bị bán dẫn
Tự động hóa bao bì
Tính linh hoạt, độ chính xác và độ tin cậy khiến chúng trở nên lý tưởng cho các hệ thống tự động hóa thế hệ tiếp theo.
Tương lai thiết kế động cơ bước tuyến tính tập trung vào việc tích hợp thông minh hơn, độ chính xác cao hơn, kích thước nhỏ gọn, hiệu suất được cải thiện và độ tin cậy nâng cao . Những đổi mới này cho phép các kỹ sư phát triển các hệ thống điều khiển chuyển động thông minh, hiệu quả và tiên tiến hơn , hỗ trợ nhu cầu ngày càng tăng của các ngành công nghiệp tự động hóa và robot hiện đại.
Khi thiết kế với động cơ bước tuyến tính, các kỹ sư phải đánh giá cẩn thận các yêu cầu về tải, tốc độ, độ chính xác, điều kiện môi trường, mức tiêu thụ điện năng và nhu cầu tùy chỉnh . Bằng cách xem xét các yếu tố này, các kỹ sư có thể đạt được hệ thống điều khiển chuyển động hiệu suất cao với độ tin cậy và độ chính xác vượt trội.
Việc chọn động cơ bước tuyến tính phù hợp sẽ cải thiện đáng kể hiệu quả của hệ thống, độ ổn định khi vận hành và hiệu suất lâu dài , khiến động cơ này trở thành một thành phần quan trọng trong các ứng dụng robot và tự động hóa hiện đại.


