
Zobrazení: 0 Autor: Editor webu Čas publikování: 2026-04-14 Původ: místo


Lineární krokové motory se stále více stávají základními součástmi v systémech pro přesné řízení pohybu napříč průmyslovými odvětvími včetně lékařské automatizace, výroby polovodičů, laboratorní robotiky, balicích zařízení a automatizace zemědělství . Když inženýři navrhují systémy využívající lineární krokové motory, výkon, spolehlivost, účinnost a dlouhodobou provozní stabilitu ovlivňuje několik kritických faktorů..
Tato komplexní příručka prozkoumá vše, co musí inženýři zvážit při navrhování lineární krokové motory poskytující podrobné informace, které podporují optimální výkon systému a vynikající technické výsledky.
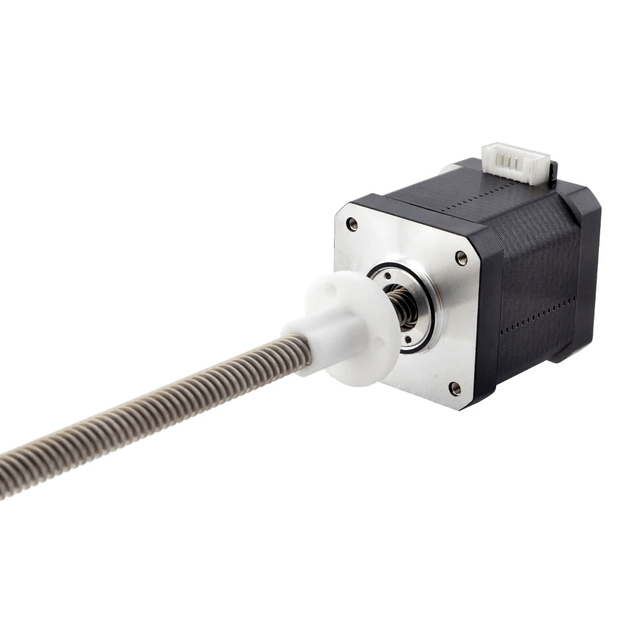
|
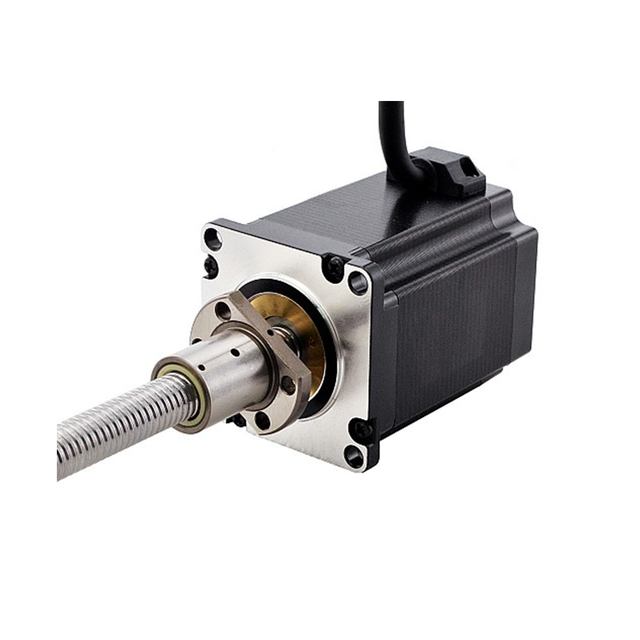
|
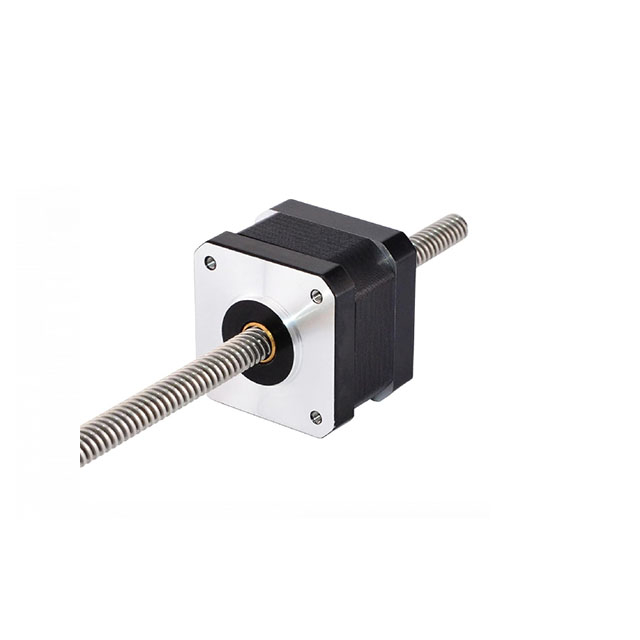
|
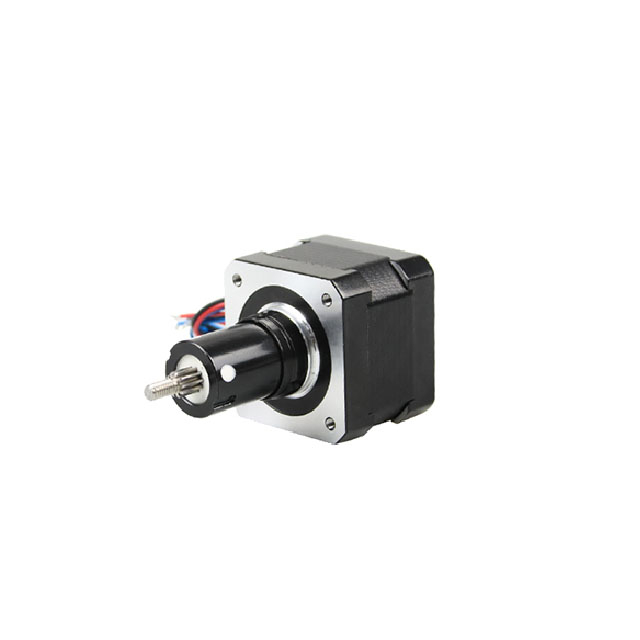
|
|
|
Uzavřený lineární krokový motor |
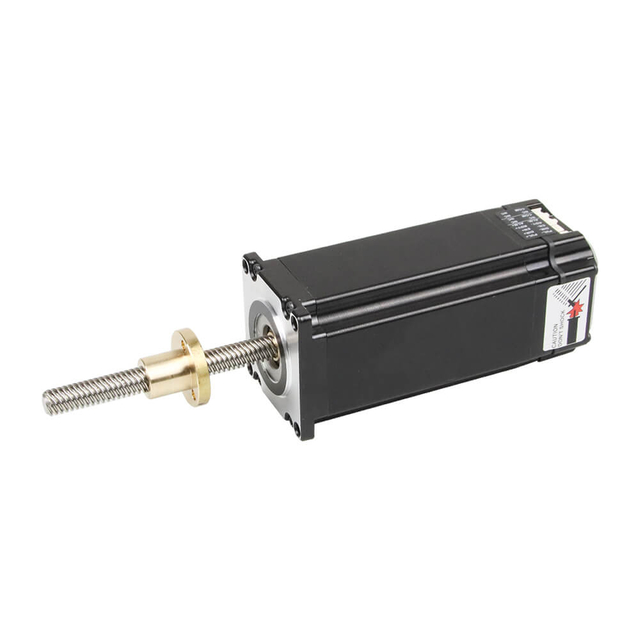
Integrovaný externí lineární krokový motor typu T |
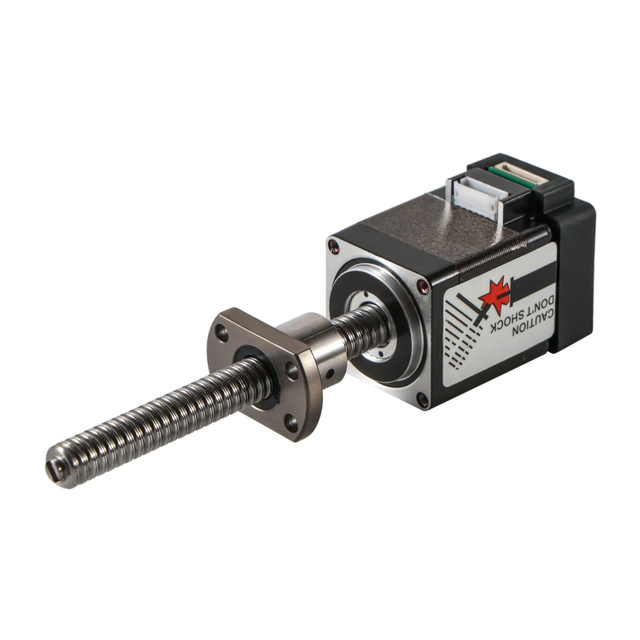
Integrovaný lineární krokový motor s externím kuličkovým šroubem |
Lineární krokové motory jsou přesná pohybová zařízení, která převádějí elektrické impulsní signály přímo na lineární pohyb . Na rozdíl od tradičních rotačních motorů, které vyžadují mechanické součásti, jako jsou vodicí šrouby, řemeny nebo převodové systémy k převodu rotačního pohybu na lineární pohyb, lineární krokové motory eliminují mezilehlé mechanismy , což vede k vyšší účinnosti, lepší přesnosti a zjednodušené mechanické konstrukci..
Díky tomuto mechanismu s přímým pohonem jsou lineární krokové motory zvláště vhodné pro automatizační systémy, lékařská zařízení, laboratorní přístroje, polovodičové stroje a robotické aplikace, kde je kritické přesné polohování a opakovatelnost..
Lineární krokové motory pracují na elektromagnetických principech . Když jsou na vinutí motoru aplikovány elektrické impulsy, motor se pohybuje v přesných lineárních přírůstcích , běžně označovaných jako kroky . Každý impuls generuje pevný lineární pohyb, což umožňuje inženýrům přesně řídit polohu, rychlost a zrychlení, aniž by v mnoha aplikacích vyžadovali zpětnovazební systémy.
Proces pohybu obvykle zahrnuje:
Elektrický impulsní vstup z impulsního vstupu regulátoru** z regulátoru
Generování magnetického pole uvnitř motoru
Lineární posuv hřídele nebo matice
Přesné umístění na základě počtu kroků
Protože je pohyb digitálně řízen, lineární krokové motory poskytují:
Výborná opakovatelnost
Přesné polohování
Jednoduchá architektura ovládání
Předvídatelné chování při pohybu

|

|

|

|

|
|---|---|---|---|---|
Hřídel |
Pouzdro terminálu |
Šneková převodovka |
Planetová převodovka |
Vodící šroub |

|

|

|

|

|
Lineární pohyb |
Kulový šroub |
Brzda |
Úroveň IP |

|

|

|

|

|

|
|---|---|---|---|---|---|
Hliníková kladka |
Čep hřídele |
Jednoduchý D hřídel |
Dutá hřídel |
Plastová kladka |
Gear |

|

|

|

|

|

|
rýhování |
Odvalovací hřídel |
Šroubová hřídel |
Dutá hřídel |
Dvojitý D hřídel |
Klínová drážka |
Inženýři navrhující pohybové systémy musí rozumět třem primárním typům lineárních krokových motorů , z nichž každý nabízí jedinečné výhody v závislosti na požadavcích aplikace.
Uchycené lineární krokové motory jsou vybaveny integrovaným vodicím šroubem a uchycenou hřídelí , která se lineárně pohybuje a zabraňuje otáčení. Tato konfigurace nabízí:
Kompaktní provedení
Vysoká přesnost
Vestavěné vedení
Jednoduchá instalace
Uzavřené lineární krokové motory se běžně používají v:
Lékařská zařízení
Laboratorní automatizace
Optické vybavení
Malé automatizační systémy
Lineární krokové motory bez uchycení umožňují hřídeli volně se pohybovat dovnitř a ven z těla motoru . Inženýři musí zajistit externí naváděcí systémy , aby se zabránilo rotaci a udrželo se zarovnání.
Mezi výhody patří:
Flexibilní délka zdvihu
Rozšířené možnosti cestování
Přizpůsobitelná systémová integrace
Motory bez uchycení jsou ideální pro:
Průmyslová automatizace
Balicí stroje
Robotika
Systémy manipulace s materiálem
Externí lineární krokové motory používají rotující vodicí šroub uvnitř motoru , zatímco externí matice se pohybuje lineárně . Tato konfigurace umožňuje:
Dlouhé délky zdvihu
Vyšší nosnost
Zlepšená strukturální flexibilita
Externí lineární krokové motory jsou široce používány v:
CNC systémy
Průmyslová automatizace
Polovodičová zařízení
Automatizace zemědělství
Při výběru lineárního krokového motoru musí inženýři vyhodnotit kritické parametry výkonu :
Rozlišení kroků určuje, jak daleko se motor pohybuje na jeden impuls . Vyšší rozlišení má za následek:
Lepší přesnost polohování
Hladší pohyb
Snížené vibrace
Tažná síla definuje lineární tlačnou nebo tažnou schopnost motoru. Inženýři musí přizpůsobit přítlačnou sílu:
Hmotnost nákladu
Tření
Požadavky na zrychlení
Lineární krokové motory nabízejí výkon s řízenou rychlostí , což umožňuje inženýrům optimalizovat:
Doba cyklu
Produktivita
Účinnost pohybu
Opakovatelnost zajišťuje, že se motor může konzistentně vracet do stejné polohy , což je nezbytné pro:
Lékařská zařízení
Polovodičová zařízení
Laboratorní automatizace
Lineární krokové motory nabízejí řadu technických a provozních výhod :
Přímý lineární pohyb bez převodních mechanismů
Vysoká přesnost polohování
Kompaktní provedení
Nízké nároky na údržbu
Jednoduchý systém ovládání
Nákladově efektivní řešení automatizace
Tyto výhody dělají lineární krokové motory ideální pro moderní automatizaci a aplikace pro přesné řízení pohybu.
Lineární krokové motory jsou široce používány v různých průmyslových odvětvích:
Lékařské diagnostické zařízení
Laboratorní automatizační systémy
Výroba polovodičů
Balicí stroje
Zemědělské roboty
Průmyslová automatizace
Optické vyrovnávací systémy
Zařízení pro 3D tisk
Jejich všestrannost a přesnost z nich dělá jedno z nejpreferovanějších řešení řízení pohybu pro inženýry navrhující pokročilé automatizační systémy.
Inženýři vybírají lineární krokové motory, protože poskytují:
Přesné digitální ovládání
Spolehlivé polohování
Kompaktní integrace
Flexibilní přizpůsobení
Snížená mechanická složitost
Pochopení těchto základů pomáhá inženýrům navrhovat účinné, přesné a spolehlivé pohybové systémy využívající technologii lineárních krokových motorů.
Jedním z nejdůležitějších konstrukčních aspektů je nosnost a požadovaná přítlačná síla . Inženýři musí vypočítat:
Požadavky na statické zatížení
Požadavky na dynamické zatížení
Požadavky na sílu zrychlení
Třecí odpor
Vnější síly prostředí
Výběr poddimenzovaného lineárního krokového motoru může vést k:
Zmeškané kroky
Snížená přesnost polohování
Předčasné opotřebení
Nestabilita systému
Naopak výběr předimenzovaného motoru může způsobit:
Zvýšené náklady na systém
Vyšší spotřeba energie
Zbytečný vývin tepla
Inženýři by měli vždy vyhodnocovat podmínky špičkového zatížení spíše než průměrné zatížení, aby zajistili spolehlivý provoz v nejhorších scénářích.
Délka zdvihu definuje celkový rozsah lineárního pohybu systému. Inženýři musí určit:
Maximální dojezdová vzdálenost
Minimální požadavky na cestování
Dostupný instalační prostor
Bezpečnostní rezervy
Různé aplikace vyžadují různé konfigurace zdvihu:
Aplikace |
Typický požadavek na zdvih |
|---|---|
Lékařská zařízení |
Krátký zdvih (5–50 mm) |
Polovodičové vybavení |
Střední zdvih (20–150 mm) |
Balicí stroje |
Dlouhý zdvih (50–300 mm) |
Zemědělská robotika |
Prodloužený zdvih (100–500 mm) |
Výběr správné délky zdvihu zajišťuje:
Optimální kompaktnost systému
Snížené vibrace
Vylepšená přesnost pohybu
Lineární krokové motory musí být vybrány na základě požadované rychlosti a charakteristiky zrychlení . Inženýři musí vyhodnotit:
Maximální lineární rychlost
Rychlost zrychlení
Požadavky na zpomalení
Pohybový profil
Mezi vysokorychlostní aplikace patří:
Pick-and-place stroje
Automatizované kontrolní systémy
Třídící zařízení
Laboratorní automatizační robotika
Požadavky na vyšší rychlost často vyžadují:
Optimalizovaný design cívky
Nižší pohybující se hmota
Efektivní elektronika pohonu
vyvažování Rychlost a přesnost jsou zásadní pro zamezení vibracím a chybám při polohování.
Přesné systémy řízení pohybu vyžadují vysokou přesnost polohování a opakovatelnost . Inženýři by měli vyhodnotit:
Krokové rozlišení
Schopnost mikrokrokování
Tolerance opakovatelnosti
Eliminace vůle
Lineární krokové motory mohou dosáhnout přesnosti na úrovni mikronů , díky čemuž jsou vhodné pro:
Lékařské diagnostické zařízení
Manipulace s polovodičovými destičkami
Optické vyrovnávací systémy
Laboratorní automatizační platformy
Použití ovladačů microstepping dále zlepšuje:
Plynulý pohyb
Snížená hlučnost
Zvýšená přesnost polohování
Kompaktní systémová konstrukce je v moderních strojírenských aplikacích stále důležitější. Inženýři musí vzít v úvahu:
Dostupný montážní prostor
Hmotnostní omezení
Mechanická kompatibilita rozhraní
Konfigurace hřídele nebo vodícího šroubu
Integrované lineární krokové motory pomáhají inženýrům dosáhnout:
Snížená stopa
Zjednodušená montáž
Nižší počet komponent
Vylepšená spolehlivost
Výběr správné velikosti motoru zajišťuje efektivní mechanickou integraci a dlouhodobou stabilitu.
Provozní prostředí významně ovlivňuje výkon motoru a životnost . Inženýři by měli vyhodnotit:
Rozsah provozních teplot
Úrovně vlhkosti
Expozice prachu
Chemická expozice
Vibrační prostředí
Mezi aplikace s náročným prostředím patří:
Zemědělské roboty
Venkovní automatizační systémy
Průmyslové výrobní linky
Prostředí lékařské sterilizace
Inženýři mohou vyžadovat:
Ochrana podle IP
Utěsněné konstrukce motoru
Materiály odolné proti korozi
Speciální maziva
Ochrana životního prostředí zlepšuje životnost a spolehlivost systému.
Lineární krokové motory vytvářejí během provozu teplo. Inženýři musí vyhodnotit:
Spotřeba energie
Pracovní cyklus
Nepřetržitý vs přerušovaný provoz
Tepelný rozptyl
Nadměrné teplo může vést k:
Snížená životnost motoru
Ztráta točivého momentu
Nestabilita systému
Mezi efektivní strategie tepelného managementu patří:
Chladiče
Chlazení nuceným vzduchem
Optimalizovaná regulace proudu
Přerušované pracovní cykly
Efektivní design napájení zajišťuje stabilní dlouhodobý výkon.
Lineární krokové motory vyžadují kompatibilní ovladače a řídicí elektroniku . Inženýři musí zajistit:
Kompatibilita napětí
Současné požadavky
Schopnost mikrokrokování
Komunikační rozhraní
Mezi běžná ovládací rozhraní patří:
Puls/Směr
CANopen
RS485
EtherCAT
Modbus
Pokročilé ovladače poskytují:
Zpětná vazba s uzavřenou smyčkou
Detekce zablokování
Plynulé ovládání pohybu
Provoz se sníženou hlučností
Výběr správného ovladače zlepšuje celkový výkon systému.
Spolehlivost je pro průmyslové a automatizované systémy zásadní. Inženýři by měli vyhodnotit:
Očekávaný životní cyklus
Frekvence údržby
Požadavky na mazání
Opotřebitelné součásti
Lineární krokové motory obvykle poskytují:
Dlouhá provozní životnost
Minimální údržba
Vysoká spolehlivost
Mezi aplikace vyžadující vysokou spolehlivost patří:
Lékařské vybavení
Polovodičové stroje
Automatizované kontrolní systémy
Logistické roboty
Mnoho aplikací vyžaduje vlastní řešení lineárních krokových motorů . Inženýři mohou potřebovat:
Vlastní délka zdvihu
Speciální montážní konfigurace
Vlastní konektory
Speciální nátěry
Integrované senzory
Přizpůsobení zlepšuje:
Výkon systému
Mechanická kompatibilita
Efektivita instalace
Spolupráce se zkušenými výrobci lineárních krokových motorů zajišťuje optimální přizpůsobení.
Požadavky:
Vysoká přesnost
Nízká hlučnost
Kompaktní velikost
Spolehlivý provoz
Požadavky:
Plynulý pohyb
Opakovatelná přesnost
Dlouhý životní cyklus
Požadavky:
Vysoká rychlost
Vysoká nosnost
Nepřetržitý provoz
Požadavky:
Odolnost vůči drsnému prostředí
Vysoká spolehlivost
Schopnost dlouhého zdvihu
Lineární krokové motory poskytují přímý, přesný a spolehlivý lineární pohyb , díky čemuž jsou vynikající volbou pro moderní strojírenské aplikace. Jejich design zjednodušuje architekturu systému a zároveň poskytuje vysokou přesnost polohování a opakovatelný výkon v různých průmyslových odvětvích.
Lineární krokové motory generují přímočarý pohyb , čímž se eliminuje potřeba řemenů, ozubených kol nebo mechanismů rotačního převodu na lineární. Výsledkem je:
Snížená mechanická složitost
Nižší nároky na údržbu
Zlepšená efektivita systému
Kompaktní mechanické provedení
Inženýři těží z přesného přírůstkového pohybu řízeného elektrickými impulsy. To umožňuje:
Přesnost polohování na úrovni mikronů
Konzistentní opakovatelnost
Hladký a kontrolovaný pohyb
Spolehlivý výkon v přesných aplikacích
Tyto funkce jsou kritické u lékařských přístrojů, laboratorní automatizace a polovodičových zařízení.
Lineární krokové motory integrují pohybové komponenty do jediné kompaktní jednotky , což inženýrům pomáhá:
Zmenšete celkovou velikost systému
Zjednodušte mechanické rozvržení
Zlepšete flexibilitu integrace
Optimalizujte stopu zařízení
Kompaktní konstrukce jsou zvláště cenné v robotice a přenosných automatizačních systémech.
Lineární krokové motory pracují pomocí digitálního pulzního řízení , které umožňuje:
Snadná integrace s ovladači
Možnost polohování s otevřenou smyčkou
Snížená potřeba zpětnovazebních zařízení
Nižší náklady na systém
Tato jednoduchost urychluje časové osy návrhu a implementace.
Díky menšímu počtu pohyblivých částí nabízejí lineární krokové motory:
Snížené opotřebení
Minimální požadavky na mazání
Dlouhá provozní životnost
Spolehlivý nepřetržitý provoz
Tyto výhody jsou zásadní pro průmyslovou automatizaci a aplikace s vysokým pracovním cyklem.
Lineární krokové motory lze upravit tak, aby splňovaly specifické technické požadavky , včetně:
Vlastní délky zdvihu
Různé stoupání vodících šroubů
Speciální montážní konfigurace
Integrované snímače nebo enkodéry
Přizpůsobení zlepšuje kompatibilitu systému a optimalizaci výkonu.
Inženýři si vybírají lineární krokové motory pro jejich rovnováhu mezi výkonem a cenou , které nabízejí:
Vysoká přesnost za konkurenceschopné ceny
Snížený počet komponent
Nižší náklady na instalaci
Efektivní provoz systému
Díky tomu jsou vhodné jak pro špičkové aplikace, tak pro aplikace citlivé na náklady.
Lineární krokové motory fungují efektivně v:
Lékařské automatizační zařízení
Laboratorní robotika
Balicí stroje
Průmyslové automatizační systémy
Zemědělské roboty
Optická vyrovnávací zařízení
Jejich všestrannost podporuje různé konstrukční požadavky.
Architektura s přímým pohonem a přesné ovládání přispívají k:
Stabilní pohybový výkon
Snížená místa mechanického selhání
Konzistentní provoz při zatížení
Zvýšená celková spolehlivost systému
Tyto výhody pomáhají inženýrům navrhovat robustní a spolehlivé systémy řízení pohybu.
Jak se automatizace, robotika a přesná zařízení neustále vyvíjejí, Technologie lineárních krokových motorů se rychle rozvíjí . Inženýři stále více požadují vyšší přesnost, chytřejší ovládání, kompaktní design a zlepšenou účinnost , což je hnacím motorem inovací ve vývoji lineárních krokových motorů.
Moderní lineární krokové motory směřují k integrovaným pohybovým systémům , které kombinují:
Motor
Řidič
Ovladač
Senzory zpětné vazby
Tato integrace poskytuje:
Zjednodušené zapojení
Snížená doba instalace
Kompaktní architektura systému
Vylepšená spolehlivost
Integrované lineární krokové motory jsou zvláště výhodné pro robotiku, lékařská zařízení a laboratorní automatizaci, kde je prostor a efektivita kritické.
Budoucí lineární krokové motory jsou navrženy tak, aby poskytovaly ultra vysoce přesné řízení pohybu , včetně:
Menší krokové přírůstky
Vylepšený výkon mikrokrokování
Snížené vibrace
Vylepšená opakovatelnost
Tato vylepšení podporují aplikace, jako jsou:
schopnost**
Tato vylepšení podporují aplikace, jako jsou:
Výroba polovodičů
Optické vyrovnávací systémy
Lékařské diagnostické zařízení
Přesná laboratorní automatizace
Vyšší přesnost umožňuje inženýrům dosáhnout plynulejšího a přesnějšího ovládání pohybu.
Výrobci zařízení stále více požadují menší a lehčí pohybové komponenty . Konstruktéři lineárních krokových motorů se zaměřují na:
Miniaturizované konstrukce motoru
Kompaktní integrace vodícího šroubu
Lehké materiály
Prostorově úsporné konfigurace
Miniaturizované motory jsou ideální pro:
Přenosné lékařské přístroje
Malé robotické systémy
Kompaktní laboratorní vybavení
Automatizace spotřební elektroniky
Menší motory pomáhají inženýrům navrhovat efektivnější a flexibilnější systémy.
Energeticky účinná řešení pohybu se stávají klíčovým tématem v konstrukci lineárních krokových motorů. Mezi novinky patří:
Optimalizované konstrukce cívek
Nižší spotřeba energie
Snížená tvorba tepla
Pokročilá regulace proudu
Energeticky účinné motory poskytují:
Delší provozní životnost
Snížené požadavky na chlazení
Nižší provozní náklady
Vylepšená udržitelnost systému
Tyto výhody jsou zvláště důležité pro průmyslové systémy s nepřetržitým provozem.
Lineární krokové motory s uzavřenou smyčkou získávají na popularitě kombinací jednoduchosti krokového motoru s výkonem na úrovni serva . Tento trend zahrnuje:
Integrované kodéry
Systémy zpětné vazby polohy
Automatická oprava chyb
Vylepšená stabilita pohybu
Technologie s uzavřenou smyčkou nabízí:
Vyšší přesnost polohování
Snížení počtu zameškaných kroků
Lepší dynamická odezva
Zvýšená spolehlivost
Tento trend je široce přijímán ve vysoce výkonných automatizačních zařízeních.
Budoucí lineární krokové motory jsou navrženy pro provoz v náročných prostředích , včetně:
Vysoká vlhkost
Expozice prachu
Změny teploty
Chemická prostředí
Mezi vylepšení patří:
Utěsněné konstrukce motoru
Materiály odolné proti korozi
Vylepšené mazací systémy
Ochrana podle IP
Tyto vlastnosti rozšiřují použití lineárních krokových motorů v:
Automatizace zemědělství
Průmyslová výroba
Venkovní robotika
Prostředí lékařské sterilizace
Výrobci nabízejí flexibilnější možnosti přizpůsobení pro splnění různých technických požadavků:
Vlastní délky zdvihu
Více možností vodícího šroubu
Integrované senzory
Vlastní montážní řešení
Modulární konstrukce umožňuje inženýrům:
Urychlit dobu vývoje
Snižte složitost inženýrství
Zlepšete kompatibilitu systému
Přizpůsobení se stává klíčovou konkurenční výhodou při navrhování pohybových systémů.
Lineární krokové motory jsou stále častěji navrhovány pro prostředí inteligentních továren . Budoucí motory mohou zahrnovat:
IoT konektivita
Monitorování v reálném čase
Možnosti prediktivní údržby
Vzdálená diagnostika
Chytré funkce pomáhají inženýrům dosáhnout:
Zlepšená provozní efektivita
Snížení prostojů
Lepší monitorování systému
Zvýšená produktivita
Tyto funkce podporují průmysl 4.0 a inteligentní automatizační systémy.
Budoucí lineární krokové motory budou poskytovat vyšší výkon v menších velikostech , což umožní:
Kompaktní vysoce výkonné systémy
Vylepšená manipulace s nákladem
Lepší schopnost akcelerace
Zvýšená efektivita pohybu
Tento trend podporuje náročné automatizační aplikace při zachování kompaktního designu.
Jak technologie postupuje, lineární krokové motory se rozšiřují do:
Zemědělské roboty
Autonomní mobilní roboti
Laboratorní automatizační systémy
Lékařská robotika
Polovodičová zařízení
Automatizace balení
Jejich flexibilita, přesnost a spolehlivost je činí ideálními pro automatizační systémy nové generace.
Budoucnost Návrhy lineárních krokových motorů jsou zaměřeny na chytřejší integraci, vyšší přesnost, kompaktní velikost, zlepšenou účinnost a zvýšenou spolehlivost . Tyto inovace umožňují inženýrům vyvíjet pokročilejší, účinnější a inteligentnější systémy řízení pohybu , které podporují rostoucí požadavky moderního průmyslu automatizace a robotiky.
Při navrhování s lineárními krokovými motory musí inženýři pečlivě vyhodnotit požadavky na zatížení, rychlost, přesnost, podmínky prostředí, spotřebu energie a potřeby přizpůsobení . Zvážením těchto faktorů mohou inženýři dosáhnout vysoce výkonných systémů řízení pohybu s vynikající spolehlivostí a přesností.
Výběr správného lineárního krokového motoru výrazně zlepšuje efektivitu systému, provozní stabilitu a dlouhodobý výkon , což z něj činí kritickou součást moderních automatizačních a robotických aplikací.


