
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 14-04-2026 Asal: Lokasi


Motor stepper linier semakin menjadi komponen penting dalam sistem kontrol gerak presisi di seluruh industri termasuk otomasi medis, manufaktur semikonduktor, robotika laboratorium, peralatan pengemasan, dan otomasi pertanian . Saat para insinyur merancang sistem menggunakan motor stepper linier, berbagai faktor penting memengaruhi kinerja, keandalan, efisiensi, dan stabilitas operasional jangka panjang.
Panduan komprehensif ini mengeksplorasi segala hal yang harus dipertimbangkan oleh para insinyur saat merancang motor stepper linier , memberikan wawasan terperinci yang mendukung kinerja sistem optimal dan hasil rekayasa yang unggul.
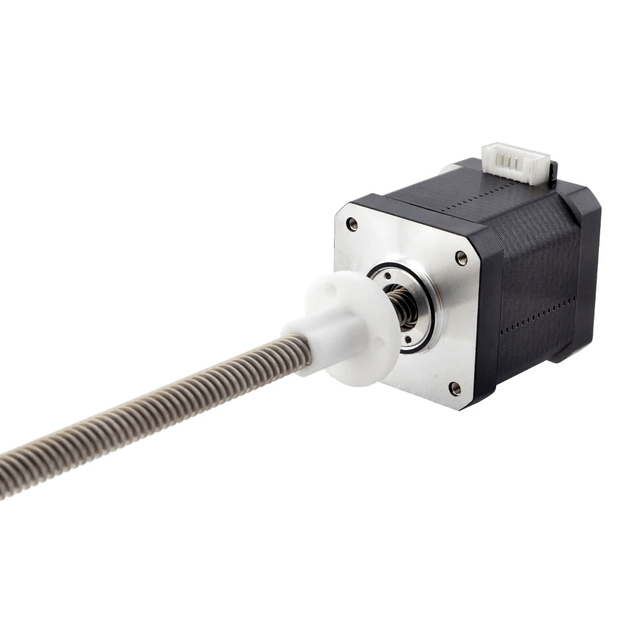
|
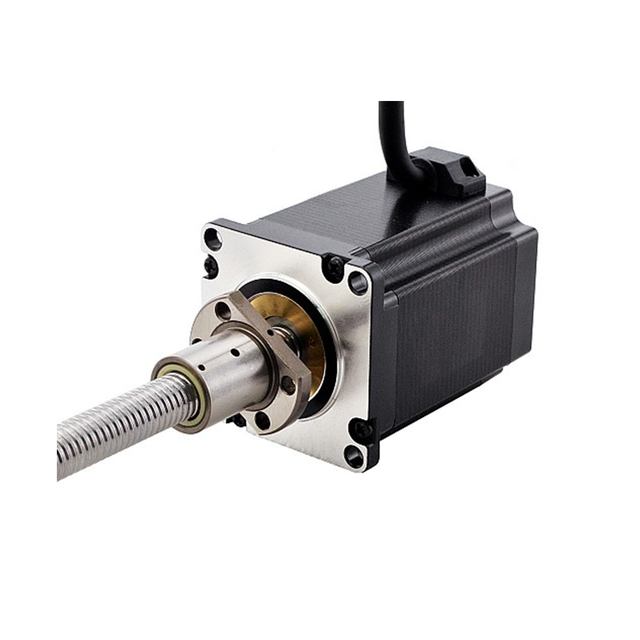
|
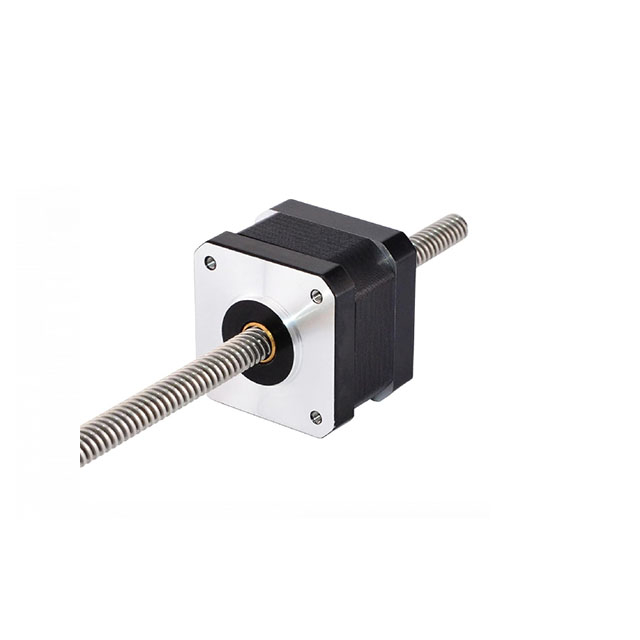
|
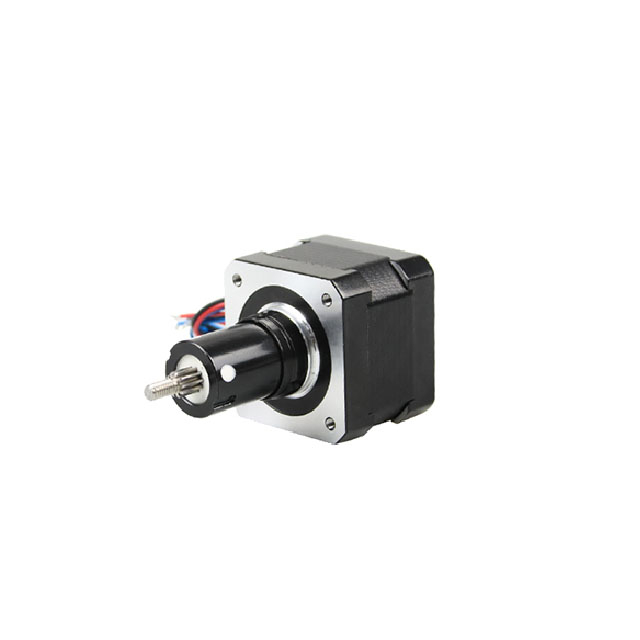
|
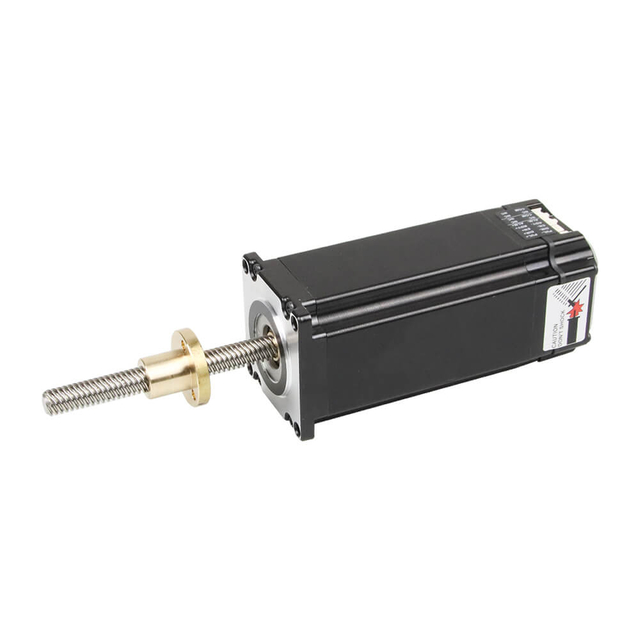
|
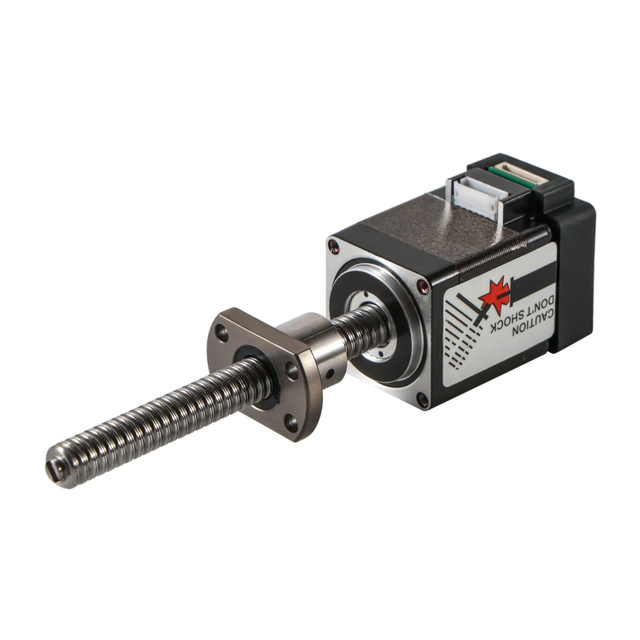
|
Motor Stepper Linier Tawanan |
Motor Stepper Linier Tipe T Eksternal Terintegrasi |
Motor Stepper Linear Sekrup Bola Eksternal Terintegrasi |
Motor stepper linier adalah perangkat gerak presisi yang mengubah sinyal pulsa listrik langsung menjadi gerakan linier . Tidak seperti motor putar tradisional yang memerlukan komponen mekanis seperti sekrup timah, ikat pinggang, atau sistem roda gigi untuk mengubah gerakan rotasi menjadi gerakan linier, motor stepper linier menghilangkan mekanisme perantara , sehingga menghasilkan efisiensi yang lebih tinggi, peningkatan akurasi, dan desain mekanis yang disederhanakan..
Mekanisme penggerak langsung ini membuat motor stepper linier sangat cocok untuk sistem otomasi, peralatan medis, instrumen laboratorium, mesin semikonduktor, dan aplikasi robotika yang memerlukan penentuan posisi dan kemampuan pengulangan yang tepat..
Motor stepper linier beroperasi berdasarkan prinsip elektromagnetik . Ketika pulsa listrik diterapkan pada belitan motor, motor bergerak dalam peningkatan linier yang tepat , yang biasa disebut langkah . Setiap pulsa menghasilkan gerakan linier tetap, memungkinkan para insinyur mengontrol posisi, kecepatan, dan akselerasi secara tepat tanpa memerlukan sistem umpan balik dalam banyak aplikasi.
Proses gerak biasanya melibatkan:
Masukan pulsa listrik dari pengontrol masukan pulsa** dari pengontrol
Pembangkitan medan magnet di dalam motor
Perpindahan linier poros atau mur
Penentuan posisi yang akurat berdasarkan jumlah langkah
Karena gerakannya dikontrol secara digital, motor stepper linier menyediakan:
Pengulangan yang luar biasa
Penentuan posisi yang akurat
Arsitektur kontrol sederhana
Perilaku gerak yang dapat diprediksi

|

|

|

|

|
|---|---|---|---|---|
Batang |
Perumahan terminal |
Gearbox Cacing |
Gearbox Planet |
Sekrup Timbal |

|

|

|

|

|
Gerak Linier |
Sekrup Bola |
Rem |
Tingkat IP |

|

|

|

|

|

|
|---|---|---|---|---|---|
Katrol Aluminium |
Pin Poros |
Poros D Tunggal |
Poros Berongga |
Katrol Plastik |
Gigi |

|

|

|

|

|

|
Knurling |
Poros Hobbing |
Poros Sekrup |
Poros Berongga |
Poros D Ganda |
alur pasak |
Insinyur yang merancang sistem gerak harus memahami tiga tipe utama motor stepper linier , yang masing-masing menawarkan keunggulan unik tergantung pada kebutuhan aplikasi.
Motor stepper linier captive dilengkapi dengan sekrup timah terintegrasi dan poros penahan yang bergerak secara linier sekaligus mencegah rotasi. Konfigurasi ini menawarkan:
Desain kompak
Presisi tinggi
Panduan bawaan
Instalasi sederhana
Motor stepper linier captive biasanya digunakan di:
Alat kesehatan
Otomatisasi laboratorium
Peralatan optik
Sistem otomasi kecil
Motor stepper linier non-captive memungkinkan poros bergerak bebas masuk dan keluar bodi motor . Insinyur harus menyediakan sistem panduan eksternal untuk mencegah rotasi dan menjaga kesejajaran.
Keuntungannya meliputi:
Panjang pukulan yang fleksibel
Kemampuan perjalanan yang diperluas
Integrasi sistem yang dapat disesuaikan
Motor non-captive ideal untuk:
Otomasi industri
Mesin pengemasan
Robotika
Sistem penanganan material
Motor stepper linier eksternal menggunakan sekrup utama yang berputar di dalam motor sementara mur eksternal bergerak secara linier . Konfigurasi ini memungkinkan:
Panjang pukulan yang panjang
Kapasitas beban lebih tinggi
Fleksibilitas struktural yang ditingkatkan
Motor stepper linier eksternal banyak digunakan di:
sistem CNC
Otomasi industri
Peralatan semikonduktor
Otomatisasi pertanian
Saat memilih motor stepper linier, insinyur harus mengevaluasi parameter kinerja penting :
Resolusi langkah menentukan seberapa jauh motor bergerak per pulsa . Resolusi yang lebih tinggi menghasilkan:
Akurasi posisi yang lebih baik
Gerakan lebih halus
Mengurangi getaran
Gaya dorong menentukan kemampuan mendorong atau menarik motor secara linier. Insinyur harus mencocokkan gaya dorong dengan:
Beban berat
Gesekan
Persyaratan akselerasi
Motor stepper linier menawarkan kinerja kecepatan terkontrol , memungkinkan para insinyur untuk mengoptimalkan:
Waktu siklus
Produktivitas
Efisiensi gerak
Pengulangan memastikan motor dapat kembali ke posisi yang sama secara konsisten , yang penting untuk:
Alat kesehatan
Peralatan semikonduktor
Otomatisasi laboratorium
Motor stepper linier menawarkan berbagai keuntungan teknis dan operasional :
Gerak linier lurus tanpa mekanisme konversi
Akurasi posisi tinggi
Desain kompak
Persyaratan perawatan yang rendah
Sistem kontrol sederhana
Solusi otomatisasi hemat biaya
Manfaat ini menghasilkan motor stepper linier ideal untuk otomatisasi modern dan aplikasi kontrol gerak presisi.
Motor stepper linier banyak digunakan di berbagai industri:
Peralatan diagnostik medis
Sistem otomasi laboratorium
Manufaktur semikonduktor
Mesin pengemasan
Robot pertanian
Otomasi industri
Sistem penyelarasan optik
Peralatan pencetakan 3D
Fleksibilitas dan presisinya menjadikannya salah satu solusi kontrol gerak yang paling disukai para insinyur yang merancang sistem otomasi canggih.
Insinyur memilih motor stepper linier karena menyediakan:
Kontrol digital yang tepat
Penempatan yang andal
Integrasi yang ringkas
Kustomisasi yang fleksibel
Mengurangi kompleksitas mekanis
Memahami dasar-dasar ini membantu para insinyur merancang sistem gerak yang efisien, akurat, dan andal menggunakan teknologi motor stepper linier.
Salah satu pertimbangan desain yang paling penting adalah kapasitas beban dan gaya dorong yang dibutuhkan . Insinyur harus menghitung:
Persyaratan beban statis
Persyaratan beban dinamis
Persyaratan gaya akselerasi
Resistensi gesekan
Kekuatan lingkungan eksternal
Memilih motor stepper linier berukuran kecil dapat menyebabkan:
Langkah yang terlewat
Mengurangi akurasi posisi
Keausan dini
Ketidakstabilan sistem
Sebaliknya, memilih motor berukuran besar dapat menyebabkan:
Peningkatan biaya sistem
Konsumsi daya lebih tinggi
Pembangkitan panas yang tidak perlu
Insinyur harus selalu mengevaluasi kondisi beban puncak dibandingkan beban rata-rata untuk memastikan pengoperasian yang andal dalam skenario terburuk.
menentukan Panjang pukulan rentang pergerakan linier total sistem. Insinyur harus menentukan:
Jarak perjalanan maksimum
Persyaratan perjalanan minimum
Ruang instalasi yang tersedia
Margin keamanan
Aplikasi yang berbeda memerlukan konfigurasi goresan yang berbeda:
Aplikasi |
Persyaratan Stroke Khas |
|---|---|
Alat kesehatan |
Pukulan Pendek (5–50 mm) |
Peralatan Semikonduktor |
Pukulan Sedang (20–150 mm) |
Mesin Pengemasan |
Pukulan Panjang (50–300 mm) |
Robotika Pertanian |
Pukulan Diperpanjang (100–500 mm) |
Memilih panjang pukulan yang benar memastikan:
Kekompakan sistem yang optimal
Mengurangi getaran
Peningkatan presisi gerakan
Motor stepper linier harus dipilih berdasarkan karakteristik kecepatan dan akselerasi yang diinginkan . Insinyur harus mengevaluasi:
Kecepatan linier maksimum
Tingkat akselerasi
Persyaratan perlambatan
Profil gerak
Aplikasi berkecepatan tinggi meliputi:
Mesin pick-and-place
Sistem inspeksi otomatis
Peralatan penyortiran
Robotika otomasi laboratorium
Persyaratan kecepatan yang lebih tinggi sering kali memerlukan:
Desain koil yang dioptimalkan
Massa bergerak yang lebih rendah
Elektronik penggerak yang efisien
Menyeimbangkan kecepatan dan presisi sangat penting untuk menghindari getaran dan kesalahan posisi.
Sistem kontrol gerak yang presisi menuntut akurasi dan kemampuan pengulangan posisi yang tinggi . Insinyur harus mengevaluasi:
Resolusi langkah
Kemampuan melangkah mikro
Toleransi pengulangan
Penghapusan serangan balik
Motor stepper linier dapat mencapai presisi tingkat mikron , sehingga cocok untuk:
Peralatan diagnostik medis
Penanganan wafer semikonduktor
Sistem penyelarasan optik
Platform otomasi laboratorium
Menggunakan driver microstepping semakin meningkatkan:
Gerakan halus
Mengurangi kebisingan
Presisi pemosisian yang ditingkatkan
Desain sistem yang ringkas semakin penting dalam aplikasi teknik modern. Insinyur harus mempertimbangkan:
Ruang pemasangan yang tersedia
Batasan berat badan
Kompatibilitas antarmuka mekanis
Konfigurasi poros atau sekrup utama
Motor stepper linier terintegrasi membantu para insinyur mencapai:
Mengurangi jejak kaki
Perakitan yang disederhanakan
Jumlah komponen lebih rendah
Peningkatan keandalan
Memilih ukuran motor yang tepat memastikan integrasi mekanis yang efisien dan stabilitas jangka panjang.
Lingkungan pengoperasian berdampak signifikan terhadap kinerja dan masa pakai motor . Insinyur harus mengevaluasi:
Kisaran suhu pengoperasian
Tingkat kelembaban
Paparan debu
Paparan bahan kimia
Lingkungan getaran
Aplikasi dengan lingkungan yang keras meliputi:
Robot pertanian
Sistem otomasi luar ruangan
Jalur manufaktur industri
Lingkungan sterilisasi medis
Insinyur mungkin memerlukan:
Perlindungan dengan peringkat IP
Desain motor tertutup
Bahan tahan korosi
Pelumas khusus
Perlindungan lingkungan meningkatkan daya tahan dan keandalan sistem.
Motor stepper linier menghasilkan panas selama pengoperasian. Insinyur harus mengevaluasi:
Konsumsi daya
Siklus tugas
Operasi berkelanjutan vs terputus-putus
Disipasi termal
Panas yang berlebihan dapat menyebabkan:
Mengurangi umur motorik
Hilangnya torsi
Ketidakstabilan sistem
Strategi manajemen termal yang efektif meliputi:
Penyerap panas
Pendinginan udara paksa
Kontrol arus yang dioptimalkan
Siklus tugas yang terputus-putus
Desain daya yang efisien memastikan kinerja jangka panjang yang stabil.
Motor stepper linier memerlukan driver yang kompatibel dan kontrol elektronik . Insinyur harus memastikan:
Kompatibilitas tegangan
Persyaratan saat ini
Kemampuan melangkah mikro
Antarmuka komunikasi
Antarmuka kontrol umum meliputi:
Denyut Nadi/Arah
BISAmembuka
RS485
EtherCAT
Modbus
Driver tingkat lanjut menyediakan:
Umpan balik loop tertutup
Deteksi kios
Kontrol gerakan halus
Mengurangi kebisingan operasi
Memilih driver yang tepat akan meningkatkan kinerja sistem secara keseluruhan.
Keandalan sangat penting untuk sistem industri dan otomatis. Insinyur harus mengevaluasi:
Siklus hidup yang diharapkan
Frekuensi perawatan
Persyaratan pelumasan
Kenakan komponen
Motor stepper linier biasanya menyediakan:
Umur operasional yang panjang
Perawatan minimal
Keandalan tinggi
Aplikasi yang memerlukan keandalan tinggi meliputi:
Peralatan medis
Mesin semikonduktor
Sistem inspeksi otomatis
Robot logistik
Banyak aplikasi yang memerlukan solusi motor stepper linier khusus . Insinyur mungkin memerlukan:
Panjang goresan khusus
Konfigurasi pemasangan khusus
Konektor khusus
Lapisan khusus
Sensor terintegrasi
Kustomisasi meningkat:
Kinerja sistem
Kompatibilitas mekanis
Efisiensi instalasi
Bekerja sama dengan produsen motor stepper linier berpengalaman memastikan penyesuaian optimal.
Persyaratan:
Presisi tinggi
Kebisingan rendah
Ukuran kompak
Operasi yang andal
Persyaratan:
Gerakan halus
Akurasi yang dapat diulang
Siklus hidup yang panjang
Persyaratan:
Kecepatan tinggi
Kapasitas beban tinggi
Operasi berkelanjutan
Persyaratan:
Resistensi lingkungan yang keras
Keandalan tinggi
Kemampuan pukulan panjang
Motor stepper linier menghasilkan gerakan linier yang langsung, presisi, dan andal , menjadikannya pilihan tepat untuk aplikasi teknik modern. Desainnya menyederhanakan arsitektur sistem sekaligus memberikan akurasi posisi tinggi dan kinerja berulang di berbagai industri.
Motor stepper linier menghasilkan gerakan linier secara langsung , menghilangkan kebutuhan akan sabuk, roda gigi, atau mekanisme konversi putar ke linier. Hal ini mengakibatkan:
Mengurangi kompleksitas mekanis
Persyaratan perawatan yang lebih rendah
Peningkatan efisiensi sistem
Desain mekanis yang ringkas
Insinyur mendapat manfaat dari gerakan tambahan yang presisi dan dikendalikan oleh pulsa listrik. Hal ini memungkinkan:
Akurasi posisi tingkat mikron
Pengulangan yang konsisten
Gerakan halus dan terkontrol
Performa yang andal dalam aplikasi presisi
Fitur-fitur ini sangat penting dalam perangkat medis, otomasi laboratorium, dan peralatan semikonduktor.
Motor stepper linier mengintegrasikan komponen gerak ke dalam satu unit kompak , membantu para insinyur:
Mengurangi ukuran sistem secara keseluruhan
Sederhanakan tata letak mekanis
Meningkatkan fleksibilitas integrasi
Mengoptimalkan jejak peralatan
Desain yang ringkas sangat berharga dalam robotika dan sistem otomasi portabel.
Motor stepper linier beroperasi menggunakan kontrol pulsa digital , yang memungkinkan:
Integrasi yang mudah dengan pengontrol
Kemampuan pemosisian loop terbuka
Mengurangi kebutuhan akan perangkat umpan balik
Biaya sistem lebih rendah
Kesederhanaan ini mempercepat jadwal desain dan implementasi.
Dengan lebih sedikit bagian yang bergerak, motor stepper linier menawarkan:
Mengurangi keausan
Persyaratan pelumasan minimal
Umur operasional yang panjang
Pengoperasian berkelanjutan yang andal
Keunggulan ini penting untuk otomasi industri dan aplikasi siklus tugas tinggi.
Motor stepper linier dapat disesuaikan untuk memenuhi persyaratan teknik tertentu , termasuk:
Panjang goresan khusus
Pitch sekrup timah yang berbeda
Konfigurasi pemasangan khusus
Sensor atau encoder terintegrasi
Kustomisasi meningkatkan kompatibilitas sistem dan optimalisasi kinerja.
Insinyur memilih motor stepper linier untuk keseimbangan antara kinerja dan biaya , menawarkan:
Presisi tinggi dengan harga bersaing
Mengurangi jumlah komponen
Biaya pemasangan lebih rendah
Pengoperasian sistem yang efisien
Hal ini membuatnya cocok untuk aplikasi kelas atas dan sensitif terhadap biaya.
Motor stepper linier bekerja secara efektif dalam:
Peralatan otomasi medis
Robotika laboratorium
Mesin pengemasan
Sistem otomasi industri
Robot pertanian
Perangkat penyelarasan optik
Fleksibilitasnya mendukung beragam persyaratan desain teknik.
Arsitektur penggerak langsung dan kontrol presisi berkontribusi pada:
Performa gerak yang stabil
Mengurangi titik kegagalan mekanis
Pengoperasian yang konsisten di bawah beban
Peningkatan keandalan sistem secara keseluruhan
Manfaat ini membantu para insinyur merancang sistem kontrol gerakan yang kuat dan dapat diandalkan.
Seiring dengan terus berkembangnya otomatisasi, robotika, dan peralatan presisi, teknologi motor stepper linier berkembang pesat . Insinyur semakin menuntut presisi yang lebih tinggi, kontrol yang lebih cerdas, desain yang kompak, dan peningkatan efisiensi , mendorong inovasi dalam pengembangan motor stepper linier.
Motor stepper linier modern bergerak menuju sistem gerak terintegrasi yang menggabungkan:
Motor
Pengemudi
Pengendali
Sensor umpan balik
Integrasi ini menyediakan:
Pengkabelan yang disederhanakan
Mengurangi waktu instalasi
Arsitektur sistem yang ringkas
Peningkatan keandalan
Motor stepper linier terintegrasi sangat bermanfaat untuk robotika, peralatan medis, dan otomasi laboratorium yang mengutamakan ruang dan efisiensi.
Motor stepper linier masa depan sedang dirancang untuk menghasilkan kontrol gerakan presisi sangat tinggi , termasuk:
Peningkatan langkah yang lebih kecil
Peningkatan kinerja microstepping
Mengurangi getaran
Peningkatan pengulangan
Peningkatan ini mendukung aplikasi seperti:
kemampuan**
Peningkatan ini mendukung aplikasi seperti:
Manufaktur semikonduktor
Sistem penyelarasan optik
Peralatan diagnostik medis
Otomatisasi laboratorium presisi
Presisi yang lebih tinggi memungkinkan para insinyur mencapai kontrol gerakan yang lebih halus dan akurat.
Produsen peralatan semakin menuntut komponen gerak yang lebih kecil dan ringan . Perancang motor stepper linier berfokus pada:
Struktur motorik miniatur
Integrasi sekrup timah yang ringkas
Bahan ringan
Konfigurasi hemat ruang
Motor mini ideal untuk:
Peralatan medis portabel
Sistem robot kecil
Peralatan laboratorium kompak
Otomatisasi elektronik konsumen
Motor yang lebih kecil membantu para insinyur merancang sistem yang lebih efisien dan fleksibel.
Solusi gerak hemat energi menjadi fokus utama dalam desain motor stepper linier. Perkembangan baru meliputi:
Desain koil yang dioptimalkan
Konsumsi daya yang lebih rendah
Mengurangi pembangkitan panas
Kontrol arus tingkat lanjut
Motor hemat energi menyediakan:
Umur operasional lebih lama
Mengurangi kebutuhan pendinginan
Biaya operasional lebih rendah
Peningkatan keberlanjutan sistem
Keunggulan ini sangat penting untuk pengoperasian sistem industri yang berkelanjutan.
Motor stepper linier loop tertutup mendapatkan popularitas dengan menggabungkan kesederhanaan motor stepper dengan kinerja tingkat servo . Tren ini meliputi:
Encoder terintegrasi
Sistem umpan balik posisi
Koreksi kesalahan otomatis
Peningkatan stabilitas gerakan
Teknologi loop tertutup menawarkan:
Akurasi posisi lebih tinggi
Mengurangi langkah yang terlewat
Respon dinamis yang lebih baik
Keandalan yang ditingkatkan
Tren ini diadopsi secara luas pada peralatan otomasi berkinerja tinggi.
Motor stepper linier masa depan sedang dirancang untuk beroperasi di lingkungan yang menantang , termasuk:
Kelembaban tinggi
Paparan debu
Variasi suhu
Lingkungan kimia
Perbaikan meliputi:
Struktur motorik tertutup
Bahan tahan korosi
Sistem pelumasan yang ditingkatkan
Perlindungan dengan peringkat IP
Fitur-fitur ini memperluas penggunaan motor stepper linier di:
Otomatisasi pertanian
Manufaktur industri
Robotika luar ruangan
Lingkungan sterilisasi medis
Produsen menawarkan opsi penyesuaian yang lebih fleksibel untuk memenuhi beragam persyaratan teknik:
Panjang goresan khusus
Beberapa opsi sekrup utama
Sensor terintegrasi
Solusi pemasangan khusus
Desain modular memungkinkan para insinyur untuk:
Mempercepat waktu pengembangan
Mengurangi kompleksitas teknik
Meningkatkan kompatibilitas sistem
Kustomisasi menjadi keunggulan kompetitif utama dalam desain sistem gerak.
Motor stepper linier semakin banyak dirancang untuk lingkungan pabrik yang cerdas . Motor masa depan mungkin termasuk:
Konektivitas IoT
Pemantauan waktu nyata
Kemampuan pemeliharaan prediktif
Diagnostik jarak jauh
Fitur cerdas membantu para insinyur mencapai:
Peningkatan efisiensi operasional
Mengurangi waktu henti
Pemantauan sistem yang lebih baik
Peningkatan produktivitas
Kemampuan ini mendukung Industri 4.0 dan sistem otomasi cerdas.
Motor stepper linier masa depan akan memberikan keluaran gaya yang lebih tinggi dalam ukuran yang lebih kecil , memungkinkan:
Sistem berkinerja tinggi yang ringkas
Penanganan beban yang lebih baik
Kemampuan akselerasi yang lebih baik
Peningkatan efisiensi gerakan
Tren ini mendukung aplikasi otomatisasi tugas berat dengan tetap mempertahankan desain yang ringkas.
Seiring kemajuan teknologi, motor stepper linier berkembang menjadi:
Robot pertanian
Robot bergerak otonom
Sistem otomasi laboratorium
Robotika medis
Peralatan semikonduktor
Otomatisasi pengemasan
Fleksibilitas , presisi, dan keandalannya menjadikannya ideal untuk sistem otomasi generasi berikutnya.
Masa depan desain motor stepper linier difokuskan pada integrasi yang lebih cerdas, presisi lebih tinggi, ukuran kompak, peningkatan efisiensi, dan peningkatan keandalan . Inovasi ini memungkinkan para insinyur untuk mengembangkan sistem kontrol gerak yang lebih canggih, efisien, dan cerdas , mendukung tuntutan industri otomasi dan robotika modern yang terus meningkat.
Saat mendesain dengan motor stepper linier, insinyur harus mengevaluasi dengan cermat persyaratan beban, kecepatan, presisi, kondisi lingkungan, konsumsi daya, dan kebutuhan penyesuaian . Dengan mempertimbangkan faktor-faktor ini, para insinyur dapat mencapai sistem kontrol gerak berkinerja tinggi dengan keandalan dan presisi yang unggul.
Memilih motor stepper linier yang tepat secara signifikan meningkatkan efisiensi sistem, stabilitas operasional, dan kinerja jangka panjang , menjadikannya komponen penting dalam aplikasi otomatisasi dan robotika modern.


