
Pandangan: 0 Pengarang: Editor Tapak Masa Terbitan: 2026-04-14 Asal: tapak


Motor stepper linear semakin menjadi komponen penting dalam sistem kawalan gerakan ketepatan merentas industri termasuk automasi perubatan, pembuatan semikonduktor, robotik makmal, peralatan pembungkusan dan automasi pertanian . Apabila jurutera mereka bentuk sistem menggunakan motor stepper linear, pelbagai faktor kritikal mempengaruhi prestasi, kebolehpercayaan, kecekapan dan kestabilan operasi jangka panjang.
Panduan komprehensif ini meneroka semua yang perlu dipertimbangkan oleh jurutera semasa mereka bentuk motor stepper linear , memberikan pandangan terperinci yang menyokong prestasi sistem yang optimum dan hasil kejuruteraan yang unggul.
|
|
|
|
|
|
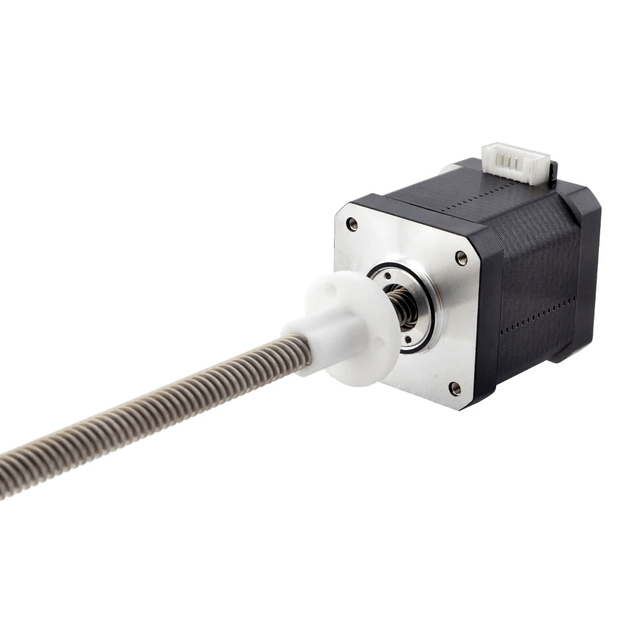
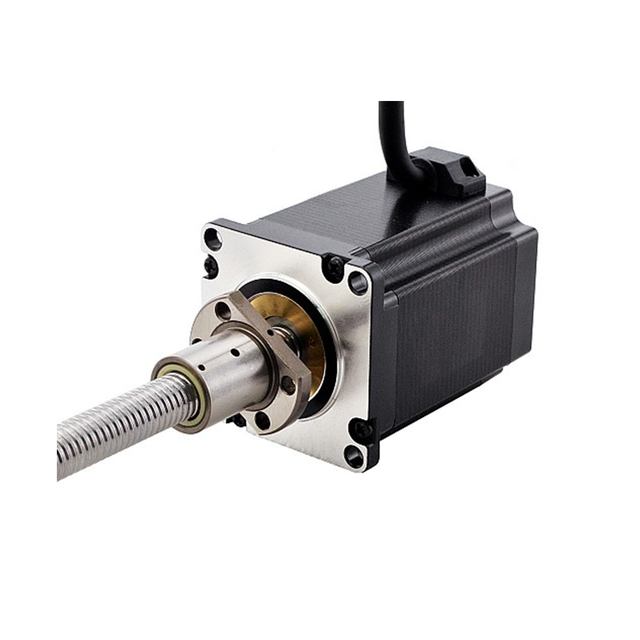
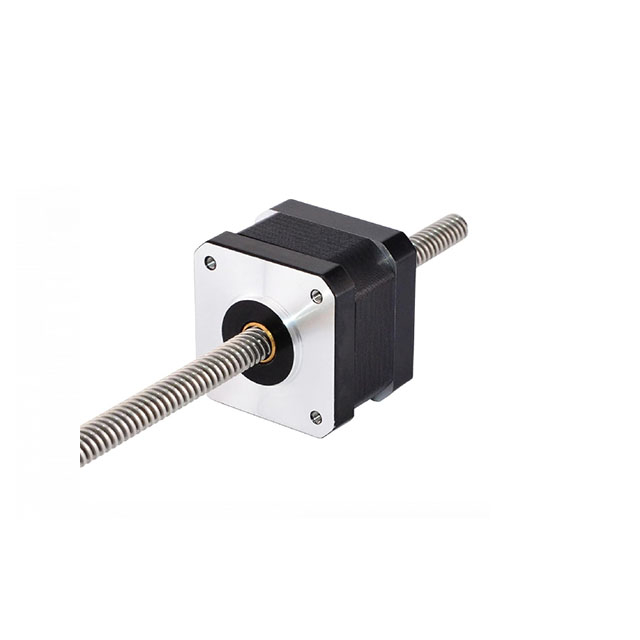
Motor Stepper Linear Tawanan |
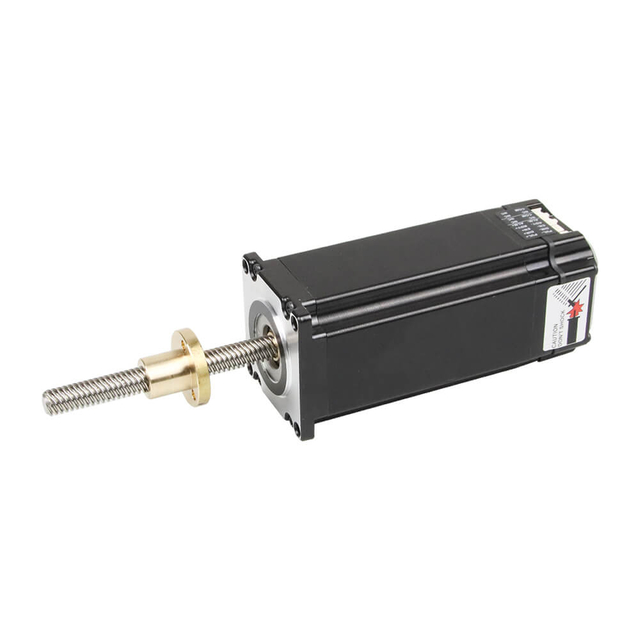
Motor Stepper Linear Jenis T Luaran Bersepadu |
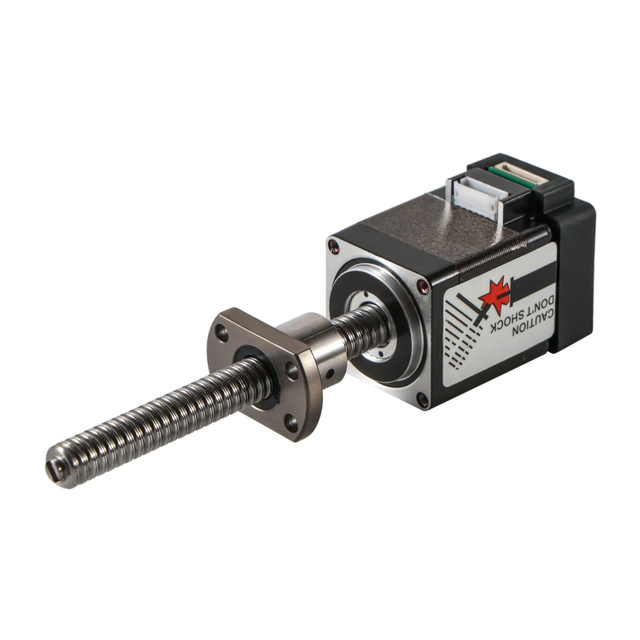
Motor Stepper Linear Skru Bola Luar Bersepadu |
Motor stepper linear ialah peranti gerakan ketepatan yang menukar isyarat nadi elektrik terus kepada pergerakan linear . Tidak seperti motor berputar tradisional yang memerlukan komponen mekanikal seperti skru plumbum, tali pinggang atau sistem gear untuk menukar gerakan putaran kepada gerakan linear, motor stepper linear menghapuskan mekanisme perantaraan , menghasilkan kecekapan yang lebih tinggi, ketepatan yang dipertingkatkan dan reka bentuk mekanikal yang dipermudahkan..
Mekanisme pemacu terus ini menjadikan motor stepper linear amat sesuai untuk sistem automasi, peralatan perubatan, instrumen makmal, jentera semikonduktor dan aplikasi robotik di mana kedudukan tepat dan kebolehulangan adalah kritikal..
Motor stepper linear beroperasi berdasarkan prinsip elektromagnet . Apabila denyutan elektrik digunakan pada belitan motor, motor bergerak dalam kenaikan linear yang tepat , biasanya dirujuk sebagai langkah . Setiap nadi menjana pergerakan linear tetap, membolehkan jurutera mengawal kedudukan, kelajuan dan pecutan dengan tepat tanpa memerlukan sistem maklum balas dalam banyak aplikasi.
Proses pergerakan biasanya melibatkan:
Input nadi elektrik daripada input nadi pengawal** daripada pengawal
Penjanaan medan magnet di dalam motor
Anjakan linear aci atau nat
Kedudukan yang tepat berdasarkan kiraan langkah
Oleh kerana gerakan dikawal secara digital, motor stepper linear menyediakan:
Kebolehulangan yang sangat baik
Kedudukan yang tepat
Seni bina kawalan mudah
Tingkah laku pergerakan yang boleh diramal

|

|

|

|

|
|---|---|---|---|---|
Aci |
Perumahan terminal |
Kotak gear cacing |
Kotak Gear Planet |
Skru Plumbum |

|

|

|

|

|
Gerakan Linear |
Skru Bola |
Brek |
Tahap IP |

|

|

|

|

|

|
|---|---|---|---|---|---|
Takal Aluminium |
Pin Aci |
Aci D Tunggal |
Aci Berongga |
Takal Plastik |
Gear |

|

|

|

|

|

|
Knurling |
Aci Hobbing |
Aci Skru |
Aci Berongga |
Aci D Ganda |
Alur kunci |
Jurutera yang mereka bentuk sistem gerakan mesti memahami tiga jenis utama motor stepper linear , setiap satu menawarkan kelebihan unik bergantung pada keperluan aplikasi.
Motor stepper linear captive menampilkan skru plumbum bersepadu dan aci captive yang bergerak secara linear sambil menghalang putaran. Konfigurasi ini menawarkan:
Reka bentuk padat
Ketepatan tinggi
Panduan terbina dalam
Pemasangan mudah
Motor stepper linear tawanan biasanya digunakan dalam:
Peranti perubatan
Automasi makmal
Peralatan optik
Sistem automasi kecil
Motor stepper linear bukan tawanan membenarkan aci bergerak bebas masuk dan keluar dari badan motor . Jurutera mesti menyediakan sistem bimbingan luaran untuk mengelakkan putaran dan mengekalkan penjajaran.
Kelebihan termasuk:
Panjang lejang fleksibel
Keupayaan perjalanan yang diperluaskan
Penyepaduan sistem yang boleh disesuaikan
Motor bukan tawanan sesuai untuk:
Automasi industri
Jentera pembungkusan
Robotik
Sistem pengendalian bahan
Motor stepper linear luaran menggunakan skru plumbum berputar di dalam motor manakala nat luaran bergerak secara linear . Konfigurasi ini membolehkan:
Panjang strok panjang
Kapasiti beban yang lebih tinggi
Fleksibiliti struktur yang lebih baik
Motor stepper linear luaran digunakan secara meluas dalam:
Sistem CNC
Automasi industri
Peralatan semikonduktor
Automasi pertanian
Apabila memilih motor stepper linear, jurutera mesti menilai parameter prestasi kritikal :
Resolusi langkah menentukan sejauh mana motor bergerak setiap nadi . Resolusi yang lebih tinggi menghasilkan:
Ketepatan kedudukan yang lebih baik
Gerakan yang lebih lancar
Mengurangkan getaran
Daya tujahan mentakrifkan keupayaan menolak atau menarik linear motor. Jurutera mesti memadankan daya tujahan kepada:
Muatkan berat
Geseran
Keperluan pecutan
Motor stepper linear menawarkan prestasi kelajuan terkawal , membolehkan jurutera mengoptimumkan:
Masa kitaran
Produktiviti
Kecekapan pergerakan
Kebolehulangan memastikan motor boleh kembali ke kedudukan yang sama secara konsisten , yang penting untuk:
Peranti perubatan
Peralatan semikonduktor
Automasi makmal
Motor stepper linear menawarkan pelbagai kelebihan kejuruteraan dan operasi :
Pergerakan linear terus tanpa mekanisme penukaran
Ketepatan kedudukan tinggi
Reka bentuk padat
Keperluan penyelenggaraan yang rendah
Sistem kawalan mudah
Penyelesaian automasi kos efektif
Manfaat ini menjadikan motor stepper linear sesuai untuk automasi moden dan aplikasi kawalan gerakan ketepatan.
Motor stepper linear digunakan secara meluas merentasi industri:
Peralatan diagnostik perubatan
Sistem automasi makmal
Pembuatan semikonduktor
Jentera pembungkusan
Robot pertanian
Automasi industri
Sistem penjajaran optik
peralatan percetakan 3D
Fleksibiliti dan ketepatannya menjadikan mereka salah satu penyelesaian kawalan gerakan yang paling digemari untuk jurutera yang mereka bentuk sistem automasi termaju.
Jurutera memilih motor stepper linear kerana ia menyediakan:
Kawalan digital yang tepat
Kedudukan yang boleh dipercayai
Penyepaduan padat
Penyesuaian fleksibel
Mengurangkan kerumitan mekanikal
Memahami asas ini membantu jurutera mereka bentuk sistem gerakan yang cekap, tepat dan boleh dipercayai menggunakan teknologi motor stepper linear.
Salah satu pertimbangan reka bentuk yang paling kritikal ialah kapasiti beban dan daya tujah yang diperlukan . Jurutera mesti mengira:
Keperluan beban statik
Keperluan beban dinamik
Keperluan daya pecutan
Rintangan geseran
Kuasa alam sekitar luaran
Memilih motor stepper linear bersaiz kecil boleh menyebabkan:
Langkah terlepas
Mengurangkan ketepatan kedudukan
Pemakaian pramatang
Ketidakstabilan sistem
Sebaliknya, memilih motor bersaiz besar boleh menyebabkan:
Peningkatan kos sistem
Penggunaan kuasa yang lebih tinggi
Penjanaan haba yang tidak diperlukan
Jurutera hendaklah sentiasa menilai keadaan beban puncak berbanding beban purata untuk memastikan operasi yang boleh dipercayai di bawah senario terburuk.
Panjang lejang mentakrifkan jumlah julat pergerakan linear sistem. Jurutera mesti menentukan:
Jarak perjalanan maksimum
Keperluan perjalanan minimum
Ruang pemasangan yang tersedia
Margin keselamatan
Aplikasi yang berbeza memerlukan konfigurasi lejang yang berbeza:
Permohonan |
Keperluan Strok Biasa |
|---|---|
Peranti Perubatan |
Lejang Pendek (5–50 mm) |
Peralatan Semikonduktor |
Lejang Sederhana (20–150 mm) |
Mesin Pembungkusan |
Lejang Panjang (50–300 mm) |
Robotik Pertanian |
Lejang Lanjutan (100–500 mm) |
Memilih panjang lejang yang betul memastikan:
Kekompakan sistem yang optimum
Mengurangkan getaran
Ketepatan gerakan yang lebih baik
Motor stepper linear mesti dipilih berdasarkan kelajuan dan ciri pecutan yang dikehendaki . Jurutera mesti menilai:
Halaju linear maksimum
Kadar pecutan
Keperluan nyahpecutan
Profil gerakan
Aplikasi berkelajuan tinggi termasuk:
Mesin pilih dan letak
Sistem pemeriksaan automatik
Menyusun peralatan
Robotik automasi makmal
Keperluan kelajuan yang lebih tinggi sering memerlukan:
Reka bentuk gegelung yang dioptimumkan
Jisim bergerak yang lebih rendah
Elektronik pemacu yang cekap
Mengimbangi kelajuan dan ketepatan adalah penting untuk mengelakkan getaran dan ralat kedudukan.
Sistem kawalan gerakan ketepatan menuntut ketepatan kedudukan yang tinggi dan kebolehulangan . Jurutera hendaklah menilai:
Resolusi langkah
Keupayaan microstepping
Toleransi kebolehulangan
Penghapusan tindak balas
Motor stepper linear boleh mencapai ketepatan tahap mikron , menjadikannya sesuai untuk:
Peralatan diagnostik perubatan
Pengendalian wafer semikonduktor
Sistem penjajaran optik
Platform automasi makmal
Menggunakan pemacu microstepping menambah baik lagi:
Pergerakan lancar
Mengurangkan bunyi bising
Ketepatan kedudukan dipertingkatkan
Reka bentuk sistem padat semakin penting dalam aplikasi kejuruteraan moden. Jurutera mesti mempertimbangkan:
Ruang pemasangan yang tersedia
Had berat badan
Keserasian antara muka mekanikal
Konfigurasi skru aci atau plumbum
Motor stepper linear bersepadu membantu jurutera mencapai:
Jejak kaki berkurangan
Perhimpunan yang dipermudahkan
Kiraan komponen yang lebih rendah
Kebolehpercayaan yang dipertingkatkan
Memilih saiz motor yang betul memastikan integrasi mekanikal yang cekap dan kestabilan jangka panjang.
Persekitaran operasi memberi kesan ketara kepada prestasi motor dan jangka hayat . Jurutera hendaklah menilai:
Julat suhu operasi
Tahap kelembapan
Pendedahan habuk
Pendedahan kimia
Persekitaran getaran
Aplikasi dengan persekitaran yang keras termasuk:
Robot pertanian
Sistem automasi luar
Barisan pembuatan perindustrian
Persekitaran pensterilan perubatan
Jurutera mungkin memerlukan:
Perlindungan berkadar IP
Reka bentuk motor tertutup
Bahan tahan kakisan
Pelincir khas
Perlindungan alam sekitar meningkatkan ketahanan dan kebolehpercayaan sistem.
Motor stepper linear menjana haba semasa operasi. Jurutera mesti menilai:
Penggunaan kuasa
Kitaran tugas
Operasi berterusan vs terputus-putus
Pelesapan haba
Haba yang berlebihan boleh menyebabkan:
Mengurangkan hayat motor
Kehilangan tork
Ketidakstabilan sistem
Strategi pengurusan haba yang berkesan termasuk:
Tenggelam haba
Penyejukan udara paksa
Kawalan semasa yang dioptimumkan
Kitaran tugas terputus-putus
Reka bentuk kuasa yang cekap memastikan prestasi jangka panjang yang stabil.
Motor stepper linear memerlukan pemacu yang serasi dan elektronik kawalan . Jurutera mesti memastikan:
Keserasian voltan
Keperluan semasa
Keupayaan microstepping
Antara muka komunikasi
Antara muka kawalan biasa termasuk:
Denyutan/Arah
CANopen
RS485
EtherCAT
Modbus
Pemacu lanjutan menyediakan:
Maklum balas gelung tertutup
Pengesanan gerai
Kawalan pergerakan lancar
Mengurangkan operasi hingar
Memilih pemacu yang betul meningkatkan prestasi sistem keseluruhan.
Kebolehpercayaan adalah penting untuk sistem perindustrian dan automatik. Jurutera hendaklah menilai:
Kitaran hayat yang dijangkakan
Kekerapan penyelenggaraan
Keperluan pelinciran
Pakai komponen
Motor stepper linear biasanya menyediakan:
Hayat operasi yang panjang
Penyelenggaraan minima
Kebolehpercayaan yang tinggi
Aplikasi yang memerlukan kebolehpercayaan yang tinggi termasuk:
Peralatan perubatan
Mesin semikonduktor
Sistem pemeriksaan automatik
Robot logistik
Banyak aplikasi memerlukan penyelesaian motor stepper linear tersuai . Jurutera mungkin memerlukan:
Panjang lejang tersuai
Konfigurasi pelekap khas
Penyambung tersuai
Salutan khas
Penderia bersepadu
Penyesuaian bertambah baik:
Prestasi sistem
Keserasian mekanikal
Kecekapan pemasangan
Bekerja dengan pengeluar motor stepper linear berpengalaman memastikan penyesuaian optimum.
Keperluan:
Ketepatan tinggi
Bunyi rendah
Saiz padat
Operasi yang boleh dipercayai
Keperluan:
Pergerakan lancar
Ketepatan berulang
Kitaran hayat yang panjang
Keperluan:
Kelajuan tinggi
Kapasiti beban tinggi
Operasi berterusan
Keperluan:
Rintangan persekitaran yang keras
Kebolehpercayaan yang tinggi
Keupayaan strok panjang
Motor stepper linear menyediakan gerakan linear terus, tepat dan boleh dipercayai , menjadikannya pilihan yang sangat baik untuk aplikasi kejuruteraan moden. Reka bentuk mereka memudahkan seni bina sistem sambil menyampaikan ketepatan kedudukan yang tinggi dan prestasi berulang merentasi pelbagai industri.
Motor stepper linear menjana pergerakan linear secara langsung , menghapuskan keperluan untuk tali pinggang, gear atau mekanisme penukaran berputar-ke-linear. Ini mengakibatkan:
Mengurangkan kerumitan mekanikal
Keperluan penyelenggaraan yang lebih rendah
Kecekapan sistem dipertingkatkan
Reka bentuk mekanikal padat
Jurutera mendapat manfaat daripada pergerakan tambahan yang tepat dikawal oleh denyutan elektrik. Ini membolehkan:
Ketepatan kedudukan tahap mikron
Kebolehulangan yang konsisten
Pergerakan lancar dan terkawal
Prestasi yang boleh dipercayai dalam aplikasi ketepatan
Ciri ini penting dalam peranti perubatan, automasi makmal dan peralatan semikonduktor.
Motor stepper linear menyepadukan komponen gerakan ke dalam unit padat tunggal , membantu jurutera:
Kurangkan saiz keseluruhan sistem
Permudahkan susun atur mekanikal
Meningkatkan fleksibiliti integrasi
Optimumkan jejak peralatan
Reka bentuk padat amat berharga dalam robotik dan sistem automasi mudah alih.
Motor stepper linear beroperasi menggunakan kawalan nadi digital , yang membolehkan:
Penyepaduan mudah dengan pengawal
Keupayaan kedudukan gelung terbuka
Mengurangkan keperluan untuk peranti maklum balas
Kos sistem yang lebih rendah
Kesederhanaan ini mempercepatkan reka bentuk dan garis masa pelaksanaan.
Dengan lebih sedikit bahagian bergerak, motor stepper linear menawarkan:
Mengurangkan haus dan lusuh
Keperluan pelinciran minimum
Jangka hayat operasi yang panjang
Operasi berterusan yang boleh dipercayai
Kelebihan ini penting untuk automasi industri dan aplikasi kitaran tugas tinggi.
Motor stepper linear boleh disesuaikan untuk memenuhi keperluan kejuruteraan khusus , termasuk:
Panjang lejang tersuai
Padang skru plumbum yang berbeza
Konfigurasi pelekap khas
Penderia atau pengekod bersepadu
Penyesuaian meningkatkan keserasian sistem dan pengoptimuman prestasi.
Jurutera memilih motor stepper linear untuk keseimbangan antara prestasi dan kos , menawarkan:
Ketepatan tinggi pada harga yang kompetitif
Mengurangkan bilangan komponen
Kos pemasangan yang lebih rendah
Operasi sistem yang cekap
Ini menjadikan mereka sesuai untuk kedua-dua aplikasi mewah dan sensitif kos.
Motor stepper linear berfungsi dengan berkesan dalam:
Peralatan automasi perubatan
Robotik makmal
Jentera pembungkusan
Sistem automasi industri
Robot pertanian
Peranti penjajaran optik
Fleksibiliti mereka menyokong keperluan reka bentuk kejuruteraan yang pelbagai.
Seni bina pemacu langsung dan kawalan tepat menyumbang kepada:
Prestasi gerakan yang stabil
Mengurangkan titik kegagalan mekanikal
Operasi yang konsisten di bawah beban
Kebolehpercayaan sistem keseluruhan dipertingkatkan
Faedah ini membantu jurutera mereka bentuk sistem kawalan gerakan yang mantap dan boleh dipercayai.
Apabila automasi, robotik dan peralatan ketepatan terus berkembang, teknologi motor stepper linear berkembang pesat . Jurutera semakin menuntut ketepatan yang lebih tinggi, kawalan yang lebih pintar, reka bentuk padat dan kecekapan yang dipertingkatkan , memacu inovasi dalam pembangunan motor stepper linear.
Motor stepper linear moden sedang bergerak ke arah sistem gerakan bersepadu yang menggabungkan:
Motor
Pemandu
Pengawal
Penderia maklum balas
Penyepaduan ini menyediakan:
Pendawaian yang dipermudahkan
Mengurangkan masa pemasangan
Seni bina sistem padat
Kebolehpercayaan yang dipertingkatkan
Motor stepper linear bersepadu amat berfaedah untuk robotik, peranti perubatan dan automasi makmal di mana ruang dan kecekapan adalah kritikal.
Motor stepper linear masa hadapan sedang direka untuk menyampaikan kawalan gerakan ketepatan ultra tinggi , termasuk:
Kenaikan langkah yang lebih kecil
Prestasi microstepping dipertingkatkan
Mengurangkan getaran
Kebolehulangan yang lebih baik
Penambahbaikan ini menyokong aplikasi seperti:
kebolehan**
Penambahbaikan ini menyokong aplikasi seperti:
Pembuatan semikonduktor
Sistem penjajaran optik
Peralatan diagnostik perubatan
Automasi makmal ketepatan
Ketepatan yang lebih tinggi membolehkan jurutera mencapai kawalan pergerakan yang lebih lancar dan tepat.
Pengeluar peralatan semakin menuntut komponen gerakan yang lebih kecil dan lebih ringan . Pereka motor stepper linear memberi tumpuan kepada:
Struktur motor kecil
Penyepaduan skru plumbum padat
Bahan ringan
Konfigurasi penjimatan ruang
Motor kecil sesuai untuk:
Peranti perubatan mudah alih
Sistem robotik kecil
Peralatan makmal padat
Automasi elektronik pengguna
Motor yang lebih kecil membantu jurutera mereka bentuk sistem yang lebih cekap dan fleksibel.
Penyelesaian gerakan cekap tenaga menjadi tumpuan utama dalam reka bentuk motor stepper linear. Perkembangan baru termasuk:
Reka bentuk gegelung yang dioptimumkan
Penggunaan kuasa yang lebih rendah
Penjanaan haba berkurangan
Kawalan arus lanjutan
Motor cekap tenaga menyediakan:
Jangka hayat operasi yang lebih lama
Mengurangkan keperluan penyejukan
Kos operasi yang lebih rendah
Kemampanan sistem yang lebih baik
Kelebihan ini amat penting untuk sistem perindustrian operasi berterusan.
Motor stepper linear gelung tertutup semakin popular dengan menggabungkan kesederhanaan motor stepper dengan prestasi tahap servo . Trend ini termasuk:
Pengekod bersepadu
Sistem maklum balas kedudukan
Pembetulan ralat automatik
Kestabilan pergerakan yang lebih baik
Teknologi gelung tertutup menawarkan:
Ketepatan kedudukan yang lebih tinggi
Langkah yang terlepas dikurangkan
Respons dinamik yang lebih baik
Kebolehpercayaan yang dipertingkatkan
Trend ini digunakan secara meluas dalam peralatan automasi berprestasi tinggi.
Motor stepper linear masa hadapan sedang direka bentuk untuk beroperasi dalam persekitaran yang mencabar , termasuk:
Kelembapan yang tinggi
Pendedahan habuk
Variasi suhu
Persekitaran kimia
Penambahbaikan termasuk:
Struktur motor tertutup
Bahan tahan kakisan
Sistem pelinciran yang lebih baik
Perlindungan berkadar IP
Ciri-ciri ini memperluaskan penggunaan motor stepper linear dalam:
Automasi pertanian
Pembuatan perindustrian
Robotik luar
Persekitaran pensterilan perubatan
Pengilang menawarkan pilihan penyesuaian yang lebih fleksibel untuk memenuhi keperluan kejuruteraan yang pelbagai:
Panjang lejang tersuai
Pelbagai pilihan skru plumbum
Penderia bersepadu
Penyelesaian pemasangan tersuai
Reka bentuk modular membolehkan jurutera untuk:
Mempercepatkan masa pembangunan
Kurangkan kerumitan kejuruteraan
Meningkatkan keserasian sistem
Penyesuaian menjadi kelebihan daya saing utama dalam reka bentuk sistem gerakan.
Motor stepper linear semakin direka bentuk untuk persekitaran kilang pintar . Motor masa depan mungkin termasuk:
Kesambungan IoT
Pemantauan masa nyata
Keupayaan penyelenggaraan ramalan
Diagnostik jauh
Ciri pintar membantu jurutera mencapai:
Peningkatan kecekapan operasi
Masa henti dikurangkan
Pemantauan sistem yang lebih baik
Produktiviti yang dipertingkatkan
Keupayaan ini menyokong Industri 4.0 dan sistem automasi pintar.
Motor stepper linear masa depan akan memberikan output daya yang lebih tinggi dalam saiz yang lebih kecil , membolehkan:
Sistem berprestasi tinggi padat
Pengendalian beban yang lebih baik
Keupayaan pecutan yang lebih baik
Kecekapan gerakan dipertingkatkan
Aliran ini menyokong aplikasi automasi tugas berat sambil mengekalkan reka bentuk yang padat.
Dengan kemajuan teknologi, motor stepper linear berkembang menjadi:
Robot pertanian
Robot mudah alih autonomi
Sistem automasi makmal
Robotik perubatan
Peralatan semikonduktor
Automasi pembungkusan
mereka Fleksibiliti, ketepatan dan kebolehpercayaan menjadikannya ideal untuk sistem automasi generasi akan datang.
masa depan reka bentuk motor stepper linear tertumpu pada penyepaduan yang lebih pintar, ketepatan yang lebih tinggi, saiz yang padat, kecekapan yang lebih baik dan kebolehpercayaan yang dipertingkatkan . Inovasi ini membolehkan jurutera membangunkan sistem kawalan gerakan yang lebih maju, cekap dan pintar , menyokong permintaan industri automasi dan robotik moden yang semakin meningkat.
Apabila mereka bentuk dengan motor stepper linear, jurutera mesti menilai dengan teliti keperluan beban, kelajuan, ketepatan, keadaan persekitaran, penggunaan kuasa dan keperluan penyesuaian . Dengan mempertimbangkan faktor-faktor ini, jurutera boleh mencapai sistem kawalan gerakan berprestasi tinggi dengan kebolehpercayaan dan ketepatan yang unggul.
Memilih motor stepper linear yang betul meningkatkan kecekapan sistem, kestabilan operasi dan prestasi jangka panjang dengan ketara , menjadikannya komponen penting dalam aplikasi automasi dan robotik moden.


