
Visningar: 0 Författare: Webbplatsredaktör Publiceringstid: 2026-04-14 Ursprung: Plats


Linjära stegmotorer blir alltmer viktiga komponenter i precisionssystem för rörelsekontroll över branscher, inklusive medicinsk automation, halvledartillverkning, laboratorierobotik, förpackningsutrustning och jordbruksautomation . När ingenjörer designar system med linjära stegmotorer påverkar flera kritiska faktorer prestanda, tillförlitlighet, effektivitet och långsiktig driftstabilitet.
Denna omfattande guide utforskar allt ingenjörer måste tänka på när de designar med linjära stegmotorer som ger detaljerade insikter som stöder optimal systemprestanda och överlägsna tekniska resultat.
|
|
|
|
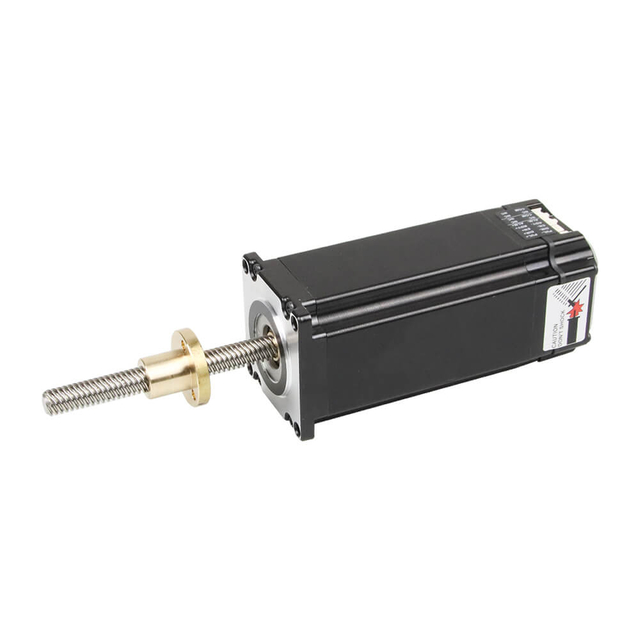
|
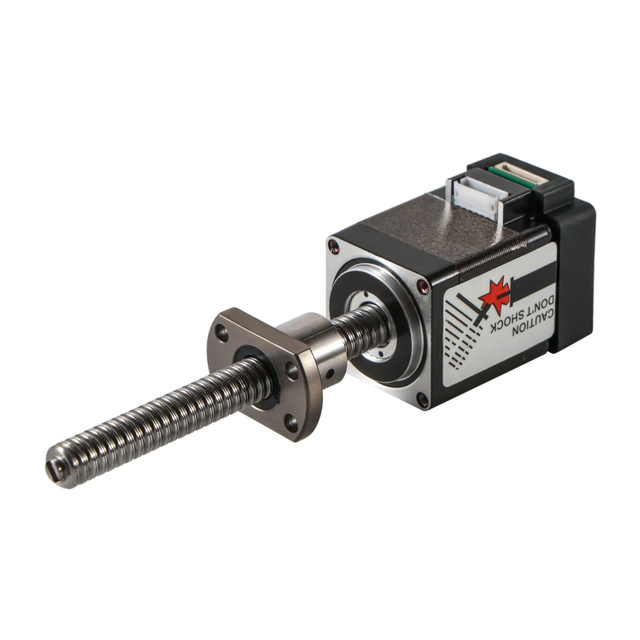
|
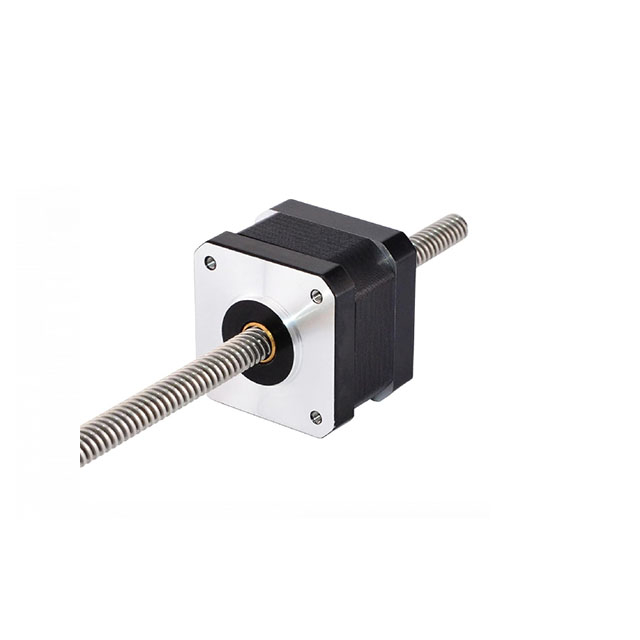
Captive linjär stegmotor |
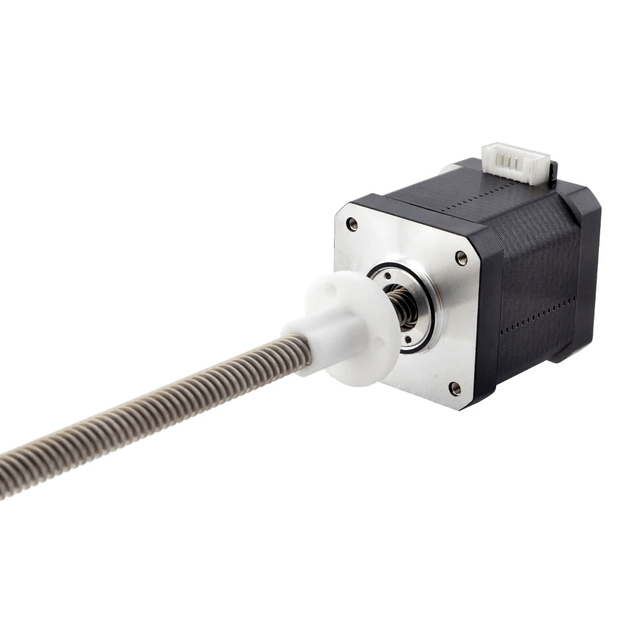
Integrerad extern linjär stegmotor av T-typ |
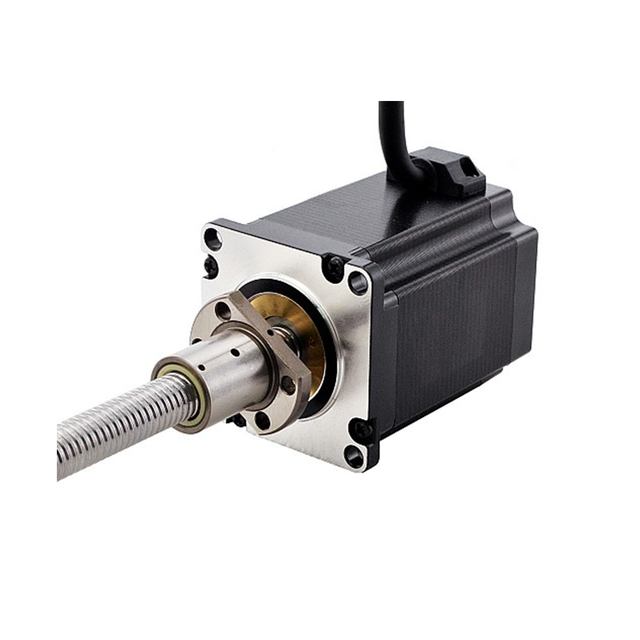
Integrerad extern kulskruv linjär stegmotor |
Linjära stegmotorer är precisionsrörelseanordningar som omvandlar elektriska pulssignaler direkt till linjära rörelser . Till skillnad från traditionella roterande motorer som kräver mekaniska komponenter som blyskruvar, remmar eller växelsystem för att omvandla rotationsrörelse till linjär rörelse, eliminerar linjära stegmotorer mellanliggande mekanismer , vilket resulterar i högre effektivitet, förbättrad noggrannhet och förenklad mekanisk design.
Denna direktdrivna mekanism gör linjära stegmotorer särskilt lämpliga för automationssystem, medicinsk utrustning, laboratorieinstrument, halvledarmaskiner och robotapplikationer där exakt positionering och repeterbarhet är avgörande.
Linjära stegmotorer arbetar baserat på elektromagnetiska principer . När elektriska pulser appliceras på motorlindningarna, rör sig motorn i exakta linjära steg , vanligen kallade steg . Varje puls genererar en fast linjär rörelse, vilket gör det möjligt för ingenjörer att exakt kontrollera position, hastighet och acceleration utan att kräva återkopplingssystem i många applikationer.
Rörelseprocessen innefattar vanligtvis:
Elektrisk pulsingång från en regulator pulsingång** från en regulator
Generering av magnetfält inuti motorn
Linjär förskjutning av axeln eller muttern
Noggrann positionering baserat på stegräkning
Eftersom rörelsen är digitalt styrd ger linjära stegmotorer:
Utmärkt repeterbarhet
Exakt positionering
Enkel kontrollarkitektur
Förutsägbart rörelsebeteende

|

|

|

|

|
|---|---|---|---|---|
Axel |
Terminalhus |
Snäckväxellåda |
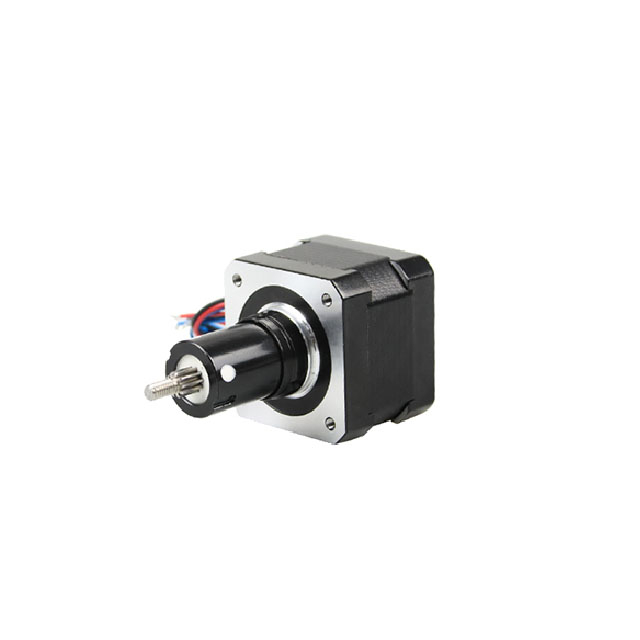
Planetväxellåda |
Blyskruv |

|

|

|

|

|
Linjär rörelse |
Kulskruv |
Broms |
IP-nivå |

|

|

|

|

|

|
|---|---|---|---|---|---|
Remskiva i aluminium |
Axeltapp |
Enkelt D-skaft |
Ihåligt skaft |
Remskiva av plast |
Redskap |

|

|

|

|

|

|
Räfflade |
Hobbing axel |
Skruvaxel |
Ihåligt skaft |
Dubbelt D-skaft |
Keyway |
Ingenjörer som designar rörelsesystem måste förstå de tre primära typerna av linjära stegmotorer , som var och en erbjuder unika fördelar beroende på applikationskrav.
Captive linjära stegmotorer har en integrerad ledskruv och captive axel som rör sig linjärt samtidigt som den förhindrar rotation. Denna konfiguration erbjuder:
Kompakt design
Hög precision
Inbyggd vägledning
Enkel installation
Captive linjära stegmotorer används vanligtvis i:
Medicinsk utrustning
Laboratorieautomation
Optisk utrustning
Små automationssystem
Icke-fångade linjära stegmotorer tillåter axeln att röra sig fritt in och ut ur motorkroppen . Ingenjörer måste tillhandahålla externa styrsystem för att förhindra rotation och upprätthålla inriktning.
Fördelarna inkluderar:
Flexibel slaglängd
Utökade resemöjligheter
Anpassningsbar systemintegration
Icke-fångade motorer är idealiska för:
Industriell automation
Förpackningsmaskiner
Robotik
Materialhanteringssystem
Externa linjära stegmotorer använder en roterande ledskruv inuti motorn medan den externa muttern rör sig linjärt . Denna konfiguration tillåter:
Långa slaglängder
Högre lastkapacitet
Förbättrad strukturell flexibilitet
Externa linjära stegmotorer används ofta i:
CNC-system
Industriell automation
Halvledarutrustning
Lantbruksautomation
När man väljer en linjär stegmotor måste ingenjörer utvärdera kritiska prestandaparametrar :
Stegupplösningen avgör hur långt motorn rör sig per puls . Högre upplösning resulterar i:
Bättre positioneringsnoggrannhet
Jämnare rörelse
Minskad vibration
Tryckkraften definierar linjära tryck- eller dragförmåga . motorns Ingenjörer måste matcha dragkraften till:
Lastvikt
Friktion
Accelerationskrav
Linjära stegmotorer erbjuder prestanda med kontrollerad hastighet , vilket gör att ingenjörer kan optimera:
Cykeltid
Produktivitet
Rörelseeffektivitet
Repeterbarhet säkerställer att motorn kan återgå till samma position konsekvent , vilket är viktigt för:
Medicinsk utrustning
Halvledarutrustning
Laboratorieautomation
Linjära stegmotorer erbjuder flera tekniska och driftsmässiga fördelar :
Direkt linjär rörelse utan omvandlingsmekanismer
Hög positioneringsnoggrannhet
Kompakt design
Lågt underhållsbehov
Enkelt styrsystem
Kostnadseffektiv automationslösning
Dessa fördelar gör linjära stegmotorer idealiska för modern automation och precisionstillämpningar för rörelsekontroll.
Linjära stegmotorer används i stor utsträckning inom branscher:
Medicinsk diagnostisk utrustning
Laboratorieautomationssystem
Tillverkning av halvledare
Förpackningsmaskiner
Jordbruksrobotar
Industriell automation
Optiska uppriktningssystem
3D-utskriftsutrustning
Deras mångsidighet och precision gör dem till en av de mest föredragna lösningarna för rörelsekontroll för ingenjörer som designar avancerade automationssystem.
Ingenjörer väljer linjära stegmotorer eftersom de tillhandahåller:
Exakt digital styrning
Pålitlig positionering
Kompakt integration
Flexibel anpassning
Minskad mekanisk komplexitet
Att förstå dessa grunder hjälper ingenjörer att designa effektiva, exakta och pålitliga rörelsesystem som använder linjär stegmotorteknik.
En av de mest kritiska konstruktionsövervägandena är lastkapacitet och erforderlig dragkraft . Ingenjörer måste beräkna:
Krav på statisk belastning
Dynamiska belastningskrav
Krav på accelerationskraft
Friktionsmotstånd
Yttre miljökrafter
Att välja en underdimensionerad linjär stegmotor kan leda till:
Missade steg
Minskad positioneringsnoggrannhet
För tidigt slitage
Systeminstabilitet
Omvänt kan valet av en överdimensionerad motor orsaka:
Ökad systemkostnad
Högre strömförbrukning
Onödig värmeutveckling
Ingenjörer bör alltid utvärdera toppbelastningsförhållanden snarare än genomsnittliga belastningar för att säkerställa tillförlitlig drift under värsta scenarier.
Slaglängden . definierar systemets totala linjära rörelseområde Ingenjörer måste bestämma:
Maximalt resavstånd
Minimikrav för resor
Tillgängligt installationsutrymme
Säkerhetsmarginaler
Olika applikationer kräver olika slagkonfigurationer:
Ansökan |
Typiskt strokekrav |
|---|---|
Medicinsk utrustning |
Kort slaglängd (5–50 mm) |
Halvledarutrustning |
Medium slaglängd (20–150 mm) |
Förpackningsmaskiner |
Långt slag (50–300 mm) |
Jordbruksrobotik |
Förlängt slaglängd (100–500 mm) |
Att välja rätt slaglängd säkerställer:
Optimal systemkompakthet
Minskad vibration
Förbättrad rörelseprecision
Linjära stegmotorer måste väljas baserat på önskad hastighet och accelerationsegenskaper . Ingenjörer måste utvärdera:
Maximal linjär hastighet
Accelerationshastighet
Krav på retardation
Rörelseprofil
Höghastighetsapplikationer inkluderar:
Plocka-och-place-maskiner
Automatiserade inspektionssystem
Sorteringsutrustning
Laboratorieautomationsrobotik
Högre hastighetskrav kräver ofta:
Optimerad spoledesign
Lägre rörlig massa
Effektiv drivelektronik
Att balansera hastighet och precision är viktigt för att undvika vibrationer och positioneringsfel.
Precisionssystem för rörelsekontroll kräver hög positioneringsnoggrannhet och repeterbarhet . Ingenjörer bör utvärdera:
Stegupplösning
Microstepping förmåga
Repeterbarhetstolerans
Eliminering av bakslag
Linjära stegmotorer kan uppnå precision på mikronnivå , vilket gör dem lämpliga för:
Medicinsk diagnostikutrustning
Hantering av halvledarskivor
Optiska uppriktningssystem
Laboratorieautomationsplattformar
Att använda microstepping-drivrutiner förbättrar ytterligare:
Jämn rörelse
Minskat buller
Förbättrad positioneringsprecision
Kompakt systemdesign blir allt viktigare i moderna tekniska tillämpningar. Ingenjörer måste överväga:
Tillgängligt monteringsutrymme
Viktbegränsningar
Kompatibilitet med mekaniskt gränssnitt
Axel- eller ledskruvskonfiguration
Integrerade linjära stegmotorer hjälper ingenjörer att uppnå:
Minskat fotavtryck
Förenklad montering
Lägre komponentantal
Förbättrad tillförlitlighet
Att välja rätt motorstorlek säkerställer effektiv mekanisk integration och långsiktig stabilitet.
Driftmiljön påverkar motorns prestanda och livslängd avsevärt . Ingenjörer bör utvärdera:
Drifttemperaturområde
Fuktighetsnivåer
Dammexponering
Kemisk exponering
Vibrationsmiljö
Tillämpningar med tuffa miljöer inkluderar:
Jordbruksrobotar
Utomhusautomationssystem
Industriella tillverkningslinjer
Medicinska steriliseringsmiljöer
Ingenjörer kan kräva:
IP-klassat skydd
Förseglade motorkonstruktioner
Korrosionsbeständiga material
Specialsmörjmedel
Miljöskydd förbättrar systemets hållbarhet och tillförlitlighet.
Linjära stegmotorer genererar värme under drift. Ingenjörer måste utvärdera:
Energiförbrukning
Arbetscykel
Kontinuerlig vs intermittent drift
Termisk avledning
Överdriven värme kan leda till:
Minskad motorlivslängd
Förlust av vridmoment
Systeminstabilitet
Effektiva värmehanteringsstrategier inkluderar:
Kylflänsar
Forcerad luftkylning
Optimerad strömkontroll
Intermittenta arbetscykler
Effektiv kraftdesign säkerställer stabil långsiktig prestanda.
Linjära stegmotorer kräver kompatibla drivrutiner och styrelektronik . Ingenjörer måste säkerställa:
Spänningskompatibilitet
Aktuella krav
Microstepping förmåga
Kommunikationsgränssnitt
Vanliga kontrollgränssnitt inkluderar:
Puls/Riktning
KAN öppna
RS485
EtherCAT
Modbus
Avancerade drivrutiner ger:
Sluten återkoppling
Stalldetektering
Smidig rörelsekontroll
Minskad bullerdrift
Att välja rätt drivrutin förbättrar systemets övergripande prestanda.
Tillförlitlighet är avgörande för industriella och automatiserade system. Ingenjörer bör utvärdera:
Förväntad livscykel
Underhållsfrekvens
Smörjkrav
Slitagekomponenter
Linjära stegmotorer ger vanligtvis:
Lång livslängd
Minimalt underhåll
Hög tillförlitlighet
Tillämpningar som kräver hög tillförlitlighet inkluderar:
Medicinsk utrustning
Halvledarmaskiner
Automatiserade inspektionssystem
Logistikrobotar
Många applikationer kräver anpassade linjära stegmotorlösningar . Ingenjörer kan behöva:
Anpassad slaglängd
Speciella monteringskonfigurationer
Anpassade kontakter
Specialbeläggningar
Integrerade sensorer
Anpassning förbättrar:
Systemets prestanda
Mekanisk kompatibilitet
Installationseffektivitet
Att arbeta med erfarna linjära stegmotortillverkare säkerställer optimal anpassning.
Krav:
Hög precision
Lågt ljud
Kompakt storlek
Pålitlig drift
Krav:
Jämn rörelse
Repeterbar noggrannhet
Lång livscykel
Krav:
Hög hastighet
Hög lastkapacitet
Kontinuerlig drift
Krav:
Motstånd i hård miljö
Hög tillförlitlighet
Långslagsförmåga
Linjära stegmotorer ger direkta, exakta och pålitliga linjära rörelser , vilket gör dem till ett utmärkt val för moderna tekniska tillämpningar. Deras design förenklar systemarkitekturen samtidigt som de levererar hög positioneringsnoggrannhet och repeterbar prestanda inom olika branscher.
Linjära stegmotorer genererar linjära rörelser direkt , vilket eliminerar behovet av remmar, växlar eller roterande-till-linjära omvandlingsmekanismer. Detta resulterar i:
Minskad mekanisk komplexitet
Lägre underhållskrav
Förbättrad systemeffektivitet
Kompakt mekanisk design
Ingenjörer drar nytta av exakta inkrementella rörelser som kontrolleras av elektriska pulser. Detta tillåter:
Positioneringsnoggrannhet på mikronnivå
Konsekvent repeterbarhet
Smidig och kontrollerad rörelse
Pålitlig prestanda i precisionsapplikationer
Dessa funktioner är kritiska i medicinsk utrustning, laboratorieautomation och halvledarutrustning.
Linjära stegmotorer integrerar rörelsekomponenter i en enda kompakt enhet , vilket hjälper ingenjörer:
Minska den totala systemstorleken
Förenkla mekaniska layouter
Förbättra integrationsflexibiliteten
Optimera utrustningens fotavtryck
Kompakta konstruktioner är särskilt värdefulla inom robotik och bärbara automationssystem.
Linjära stegmotorer arbetar med digital pulsstyrning , vilket möjliggör:
Enkel integration med kontroller
Positioneringsförmåga med öppen slinga
Minskat behov av återkopplingsenheter
Lägre systemkostnad
Denna enkelhet påskyndar design och implementeringstidslinjer.
Med färre rörliga delar erbjuder linjära stegmotorer:
Minskat slitage
Minimala smörjkrav
Lång livslängd i drift
Pålitlig kontinuerlig drift
Dessa fördelar är väsentliga för industriell automation och applikationer med hög driftcykel.
Linjära stegmotorer kan skräddarsys för att möta specifika tekniska krav , inklusive:
Anpassade slaglängder
Olika blyskruvsstigningar
Speciella monteringskonfigurationer
Integrerade sensorer eller kodare
Anpassning förbättrar systemkompatibilitet och prestandaoptimering.
Ingenjörer väljer linjära stegmotorer för deras balans mellan prestanda och kostnad , och erbjuder:
Hög precision till konkurrenskraftiga priser
Minskat antal komponenter
Lägre installationskostnader
Effektiv systemdrift
Detta gör dem lämpliga för både avancerade och kostnadskänsliga applikationer.
Linjära stegmotorer fungerar effektivt i:
Medicinsk automationsutrustning
Laboratorierobotik
Förpackningsmaskiner
Industriella automationssystem
Jordbruksrobotar
Optiska inriktningsanordningar
Deras mångsidighet stöder olika tekniska designkrav.
Direktdriven arkitektur och exakt kontroll bidrar till:
Stabil rörelseprestanda
Minskade mekaniska felpunkter
Konsekvent drift under belastning
Förbättrad övergripande systemtillförlitlighet
Dessa fördelar hjälper ingenjörer att designa robusta och pålitliga rörelsekontrollsystem.
När automation, robotik och precisionsutrustning fortsätter att utvecklas, linjär stegmotorteknik går snabbt framåt . Ingenjörer kräver i allt högre grad högre precision, smartare kontroll, kompakta konstruktioner och förbättrad effektivitet , vilket driver på innovation inom linjär stegmotorutveckling.
Moderna linjära stegmotorer går mot integrerade rörelsesystem som kombinerar:
Motor
Förare
Kontroller
Återkopplingssensorer
Denna integration ger:
Förenklad kabeldragning
Minskad installationstid
Kompakt systemarkitektur
Förbättrad tillförlitlighet
Integrerade linjära stegmotorer är särskilt fördelaktiga för robotik, medicinsk utrustning och laboratorieautomation där utrymme och effektivitet är avgörande.
Framtida linjära stegmotorer designas för att leverera rörelsekontroll med ultrahög precision , inklusive:
Mindre steg
Förbättrad mikrosteppingprestanda
Minskad vibration
Förbättrad repeterbarhet
Dessa förbättringar stöder applikationer som:
förmåga**
Dessa förbättringar stöder applikationer som:
Tillverkning av halvledare
Optiska uppriktningssystem
Medicinsk diagnostisk utrustning
Precisionslaboratorieautomation
Högre precision gör det möjligt för ingenjörer att uppnå jämnare och mer exakt rörelsekontroll.
Utrustningstillverkare efterfrågar alltmer mindre och lättare rörelsekomponenter . Linjära stegmotordesigners fokuserar på:
Miniatyriserade motoriska strukturer
Kompakt ledskruvintegration
Lättviktsmaterial
Utrymmesbesparande konfigurationer
Miniatyriserade motorer är idealiska för:
Bärbar medicinsk utrustning
Små robotsystem
Kompakt laboratorieutrustning
Automatisering av konsumentelektronik
Mindre motorer hjälper ingenjörer att designa mer effektiva och flexibla system.
Energieffektiva rörelselösningar håller på att bli ett nyckelfokus i design av linjär stegmotor. Nya utvecklingar inkluderar:
Optimerad spoldesign
Lägre strömförbrukning
Minskad värmeutveckling
Avancerad strömkontroll
Energieffektiva motorer ger:
Längre driftlivslängd
Minskade kylbehov
Lägre driftskostnader
Förbättrad systemhållbarhet
Dessa fördelar är särskilt viktiga för kontinuerliga industriella system.
Linjära stegmotorer med sluten slinga vinner popularitet genom att kombinera stegmotors enkelhet med prestanda på servonivå . Denna trend inkluderar:
Integrerade kodare
Positionsåterkopplingssystem
Automatisk felkorrigering
Förbättrad rörelsestabilitet
Closed-loop-teknik erbjuder:
Högre positioneringsnoggrannhet
Minskade missade steg
Bättre dynamisk respons
Förbättrad tillförlitlighet
Denna trend är allmänt antagen i högpresterande automationsutrustning.
Framtida linjära stegmotorer designas för att fungera i utmanande miljöer , inklusive:
Hög luftfuktighet
Dammexponering
Temperaturvariationer
Kemiska miljöer
Förbättringar inkluderar:
Tätade motorkonstruktioner
Korrosionsbeständiga material
Förbättrade smörjsystem
IP-klassat skydd
Dessa funktioner utökar användningen av linjära stegmotorer i:
Lantbruksautomation
Industriell tillverkning
Utomhus robotik
Medicinska steriliseringsmiljöer
Tillverkare erbjuder mer flexibla anpassningsalternativ för att möta olika tekniska krav:
Anpassade slaglängder
Flera blyskruvalternativ
Integrerade sensorer
Anpassade monteringslösningar
Modulära konstruktioner tillåter ingenjörer att:
Accelerera utvecklingstiden
Minska den tekniska komplexiteten
Förbättra systemkompatibiliteten
Anpassning håller på att bli en viktig konkurrensfördel inom design av rörelsesystem.
Linjära stegmotorer designas alltmer för smarta fabriksmiljöer . Framtida motorer kan inkludera:
IoT-anslutning
Realtidsövervakning
Förutsägande underhållsförmåga
Fjärrdiagnostik
Smarta funktioner hjälper ingenjörer att uppnå:
Förbättrad operativ effektivitet
Minskad stilleståndstid
Bättre systemövervakning
Förbättrad produktivitet
Dessa funktioner stöder Industry 4.0 och intelligenta automationssystem.
Framtida linjära stegmotorer kommer att ge högre kraftuttag i mindre storlekar , vilket möjliggör:
Kompakta högpresterande system
Förbättrad lasthantering
Bättre accelerationsförmåga
Förbättrad rörelseeffektivitet
Denna trend stöder tunga automatiseringstillämpningar samtidigt som den behåller kompakt design.
Allt eftersom tekniken går framåt expanderar linjära stegmotorer till:
Jordbruksrobotar
Autonoma mobila robotar
Laboratorieautomationssystem
Medicinsk robotik
Halvledarutrustning
Förpackningsautomation
Deras flexibilitet, precision och tillförlitlighet gör dem idealiska för nästa generations automationssystem.
Framtida Linjära stegmotordesigner är fokuserade på smartare integration, högre precision, kompakt storlek, förbättrad effektivitet och ökad tillförlitlighet . Dessa innovationer gör det möjligt för ingenjörer att utveckla mer avancerade, effektiva och intelligenta rörelsekontrollsystem , som stödjer de växande kraven från modern automations- och robotindustri.
Vid design med linjära stegmotorer måste ingenjörer noggrant utvärdera belastningskrav, hastighet, precision, miljöförhållanden, strömförbrukning och anpassningsbehov . Genom att beakta dessa faktorer kan ingenjörer uppnå högpresterande rörelsekontrollsystem med överlägsen tillförlitlighet och precision.
Att välja rätt linjär stegmotor förbättrar avsevärt systemets effektivitet, driftsstabilitet och långsiktiga prestanda , vilket gör den till en kritisk komponent i moderna automations- och robotapplikationer.


