
Kyke: 0 Skrywer: Werfredakteur Publiseertyd: 2026-04-14 Oorsprong: Werf


Lineêre stapmotors word toenemend noodsaaklike komponente in presisiebewegingsbeheerstelsels oor nywerhede, insluitend mediese outomatisering, halfgeleiervervaardiging, laboratoriumrobotika, verpakkingstoerusting en landbou-outomatisering . Wanneer ingenieurs stelsels ontwerp met behulp van lineêre stapmotors, beïnvloed verskeie kritieke faktore werkverrigting, betroubaarheid, doeltreffendheid en langtermyn bedryfstabiliteit.
Hierdie omvattende gids ondersoek alles wat ingenieurs moet oorweeg wanneer hulle ontwerp lineêre stapmotors , wat gedetailleerde insigte verskaf wat optimale stelselwerkverrigting en voortreflike ingenieursuitkomste ondersteun.
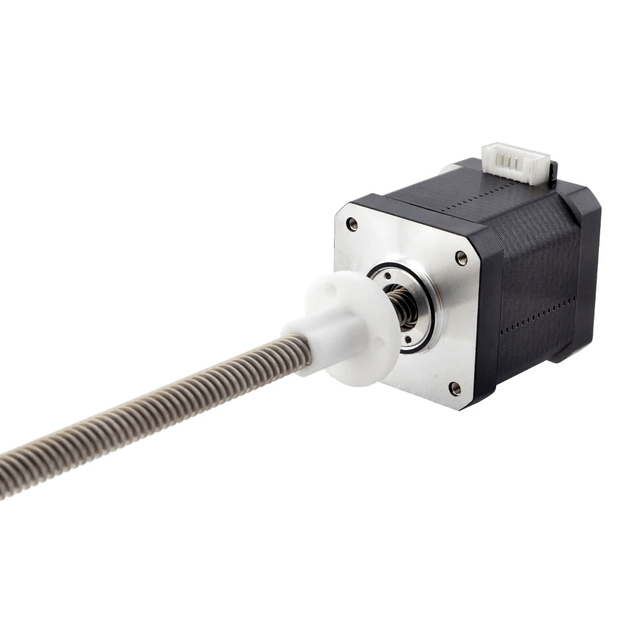
|
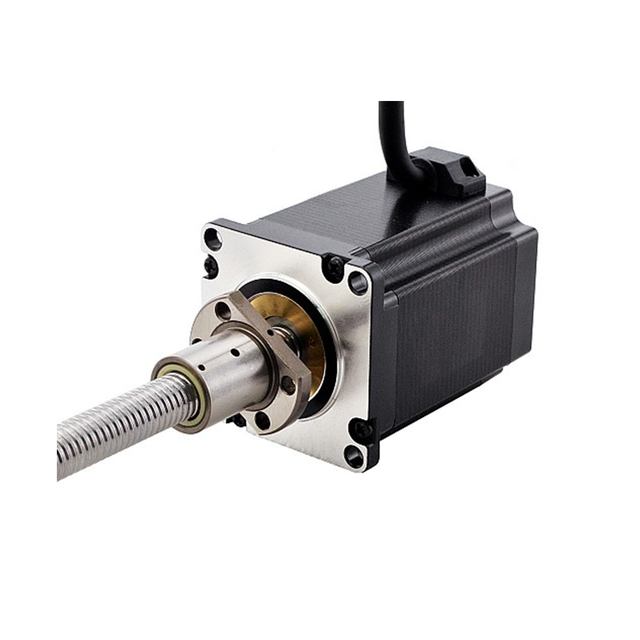
|
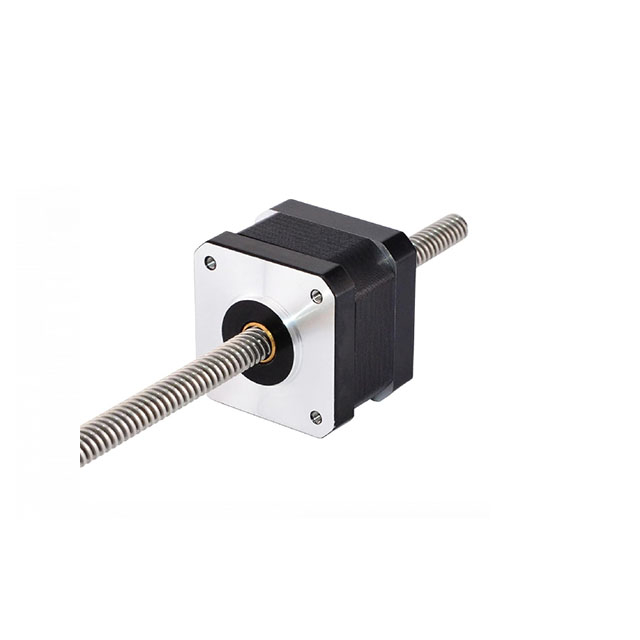
|
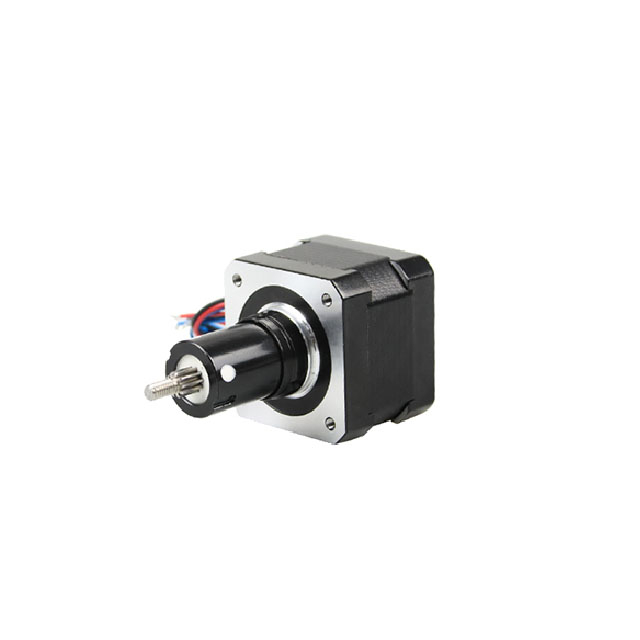
|
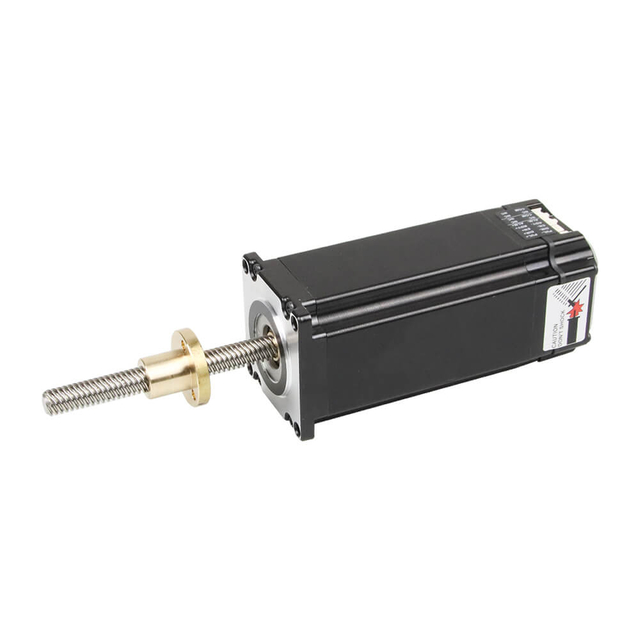
|
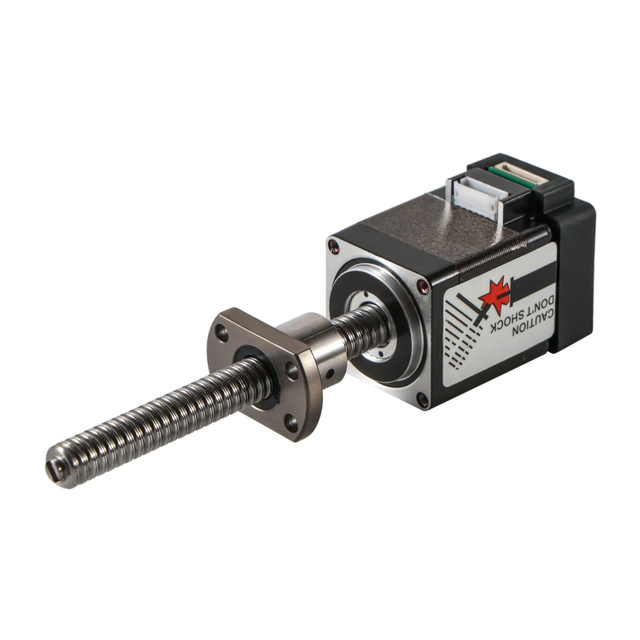
|
Gevange lineêre stapmotor |
Geïntegreerde eksterne T-tipe lineêre stapmotor |
Geïntegreerde eksterne balskroef lineêre stapmotor |
Lineêre stapmotors is presisiebewegingstoestelle wat elektriese pulsseine direk in lineêre beweging omskakel . Anders as tradisionele roterende motors wat meganiese komponente soos loodskroewe, bande of ratstelsels benodig om rotasiebeweging in lineêre beweging om te skakel, skakel lineêre stapmotors tussenmeganismes uit , wat lei tot hoër doeltreffendheid, verbeterde akkuraatheid en vereenvoudigde meganiese ontwerp.
Hierdie direkte-aangedrewe meganisme maak lineêre stapmotors veral geskik vir outomatiseringstelsels, mediese toerusting, laboratoriuminstrumente, halfgeleiermasjinerie en robotikatoepassings waar presiese posisionering en herhaalbaarheid van kritieke belang is.
Lineêre stapmotors werk gebaseer op elektromagnetiese beginsels . Wanneer elektriese pulse op die motorwikkelings toegepas word, beweeg die motor in presiese lineêre inkremente , wat algemeen na verwys word as stappe . Elke puls genereer 'n vaste lineêre beweging, wat ingenieurs in staat stel om posisie, spoed en versnelling presies te beheer sonder om terugvoerstelsels in baie toepassings te vereis.
Die bewegingsproses behels tipies:
Elektriese pulsinvoer vanaf 'n beheerder pulsinvoer** van 'n beheerder
Magnetiese veldgenerering binne die motor
Lineêre verplasing van die as of moer
Akkurate posisionering gebaseer op staptelling
Omdat die beweging digitaal beheer word, bied lineêre stapmotors:
Uitstekende herhaalbaarheid
Akkurate posisionering
Eenvoudige beheer argitektuur
Voorspelbare bewegingsgedrag

|

|

|

|

|
|---|---|---|---|---|
Skag |
Terminale behuising |
Wurm ratkas |
Planetêre ratkas |
Loodskroef |

|

|

|

|

|
Lineêre Beweging |
Bal Skroef |
Rem |
IP-vlak |

|

|

|

|

|

|
|---|---|---|---|---|---|
Aluminium katrol |
Aspen |
Enkel D-skag |
Holskag |
Plastiek katrol |
Toerusting |

|

|

|

|

|

|
Knurling |
Hobbing Shaft |
Skroefas |
Holskag |
Dubbel D-as |
Sleutelpad |
Ingenieurs wat bewegingstelsels ontwerp, moet die drie primêre tipes lineêre stapmotors verstaan , wat elkeen unieke voordele bied afhangende van toepassingsvereistes.
Gevange lineêre stapmotors beskik oor 'n geïntegreerde loodskroef en vasgevange as wat lineêr beweeg terwyl rotasie voorkom word. Hierdie konfigurasie bied:
Kompakte ontwerp
Hoë presisie
Ingeboude leiding
Eenvoudige installasie
Gevange lineêre stapmotors word algemeen gebruik in:
Mediese toestelle
Laboratorium-outomatisering
Optiese toerusting
Klein outomatiseringstelsels
Nie-gevange lineêre stapmotors laat die as toe om vrylik in en uit die motorliggaam te beweeg . Ingenieurs moet eksterne leidingstelsels verskaf om rotasie te voorkom en belyning te handhaaf.
Voordele sluit in:
Buigsame slaglengte
Uitgebreide reis vermoëns
Aanpasbare stelselintegrasie
Nie-gevange motors is ideaal vir:
Industriële outomatisering
Verpakking masjinerie
Robotika
Materiaalhanteringstelsels
Eksterne lineêre stapmotors gebruik 'n roterende loodskroef binne die motor terwyl die eksterne moer lineêr beweeg . Hierdie konfigurasie laat toe:
Lang slaglengtes
Hoër vragvermoë
Verbeterde strukturele buigsaamheid
Eksterne lineêre stapmotors word wyd gebruik in:
CNC stelsels
Industriële outomatisering
Halfgeleier toerusting
Landbou-outomatisering
Wanneer 'n lineêre stapmotor gekies word, moet ingenieurs kritiese prestasieparameters evalueer :
Stapresolusie bepaal hoe ver die motor per puls beweeg . Hoër resolusie lei tot:
Beter posisionering akkuraatheid
Gladder beweging
Verminderde vibrasie
Stootkrag definieer die lineêre stoot- of trekvermoë van die motor. Ingenieurs moet stootkrag ooreenstem met:
Laai gewig
Wrywing
Versnellingsvereistes
Lineêre stapmotors bied beheerde spoedprestasie , wat ingenieurs in staat stel om te optimaliseer:
Siklus tyd
Produktiwiteit
Bewegingsdoeltreffendheid
Herhaalbaarheid verseker dat die motor konsekwent na dieselfde posisie kan terugkeer , wat noodsaaklik is vir:
Mediese toestelle
Halfgeleier toerusting
Laboratorium-outomatisering
Lineêre stapmotors bied verskeie ingenieurs- en operasionele voordele :
Direkte lineêre beweging sonder omskakelingsmeganismes
Hoë posisionering akkuraatheid
Kompakte ontwerp
Lae onderhoudsvereistes
Eenvoudige beheerstelsel
Koste-effektiewe outomatiseringsoplossing
Hierdie voordele maak lineêre stapmotors ideaal vir moderne outomatisering en presisie bewegingsbeheertoepassings.
Lineêre stapmotors word wyd in nywerhede gebruik:
Mediese diagnostiese toerusting
Laboratorium-outomatiseringstelsels
Halfgeleier vervaardiging
Verpakking masjinerie
Landbourobotte
Industriële outomatisering
Optiese belyningstelsels
3D-druktoerusting
Hul veelsydigheid en akkuraatheid maak hulle een van die mees voorkeur-bewegingsbeheeroplossings vir ingenieurs wat gevorderde outomatiseringstelsels ontwerp.
Ingenieurs kies lineêre stapmotors omdat hulle:
Presiese digitale beheer
Betroubare posisionering
Kompakte integrasie
Buigsame aanpassing
Verminderde meganiese kompleksiteit
Om hierdie grondbeginsels te verstaan, help ingenieurs om doeltreffende, akkurate en betroubare bewegingstelsels te ontwerp wat lineêre stapmotortegnologie gebruik.
Een van die mees kritieke ontwerpoorwegings is vragvermoë en vereiste stootkrag . Ingenieurs moet bereken:
Statiese lasvereistes
Dinamiese vragvereistes
Versnellingskragvereistes
Wrywingsweerstand
Eksterne omgewingskragte
Die keuse van 'n ondermaat lineêre stapmotor kan lei tot:
Gemis stappe
Verminderde posisionering akkuraatheid
Voortydige dra
Stelsel onstabiliteit
Omgekeerd kan die keuse van 'n groot motor die volgende veroorsaak:
Verhoogde stelselkoste
Hoër kragverbruik
Onnodige hitte opwekking
Ingenieurs moet altyd piekladingstoestande eerder as gemiddelde vragte evalueer om betroubare werking onder ergste scenario's te verseker.
Die slaglengte definieer die totale lineêre bewegingsreeks van die stelsel. Ingenieurs moet bepaal:
Maksimum reisafstand
Minimum reisvereistes
Beskikbare installasie spasie
Veiligheidsmarges
Verskillende toepassings vereis verskillende slagkonfigurasies:
Toepassing |
Tipiese beroertevereiste |
|---|---|
Mediese Toestelle |
Kort slag (5–50 mm) |
Halfgeleiertoerusting |
Medium slag (20–150 mm) |
Verpakkingsmasjiene |
Lang slag (50–300 mm) |
Landbourobotika |
Verlengde slag (100–500 mm) |
Die keuse van die korrekte slaglengte verseker:
Optimale stelsel kompaktheid
Verminderde vibrasie
Verbeterde beweging akkuraatheid
Lineêre stapmotors moet gekies word op grond van verlangde spoed en versnelling eienskappe . Ingenieurs moet evalueer:
Maksimum lineêre snelheid
Versnelling koers
Vereistes vir vertraging
Bewegingsprofiel
Hoëspoedtoepassings sluit in:
Pluk-en-plaas masjiene
Outomatiese inspeksiestelsels
Sorteer toerusting
Laboratorium-outomatiseringsrobotika
Hoër spoedvereistes vereis dikwels:
Geoptimaliseerde spoelontwerp
Laer bewegende massa
Doeltreffende dryfelektronika
Balansering van spoed en akkuraatheid is noodsaaklik om vibrasie en posisioneringsfoute te vermy.
Presisie-bewegingsbeheerstelsels vereis hoë posisioneringsakkuraatheid en herhaalbaarheid . Ingenieurs moet evalueer:
Stap resolusie
Mikrostap vermoë
Herhaalbaarheid verdraagsaamheid
Uitskakeling van terugslag
Lineêre stapmotors kan mikronvlak-presisie bereik , wat hulle geskik maak vir:
Mediese diagnostiese toerusting
Halfgeleier wafer hantering
Optiese belyningstelsels
Laboratorium-outomatiseringsplatforms
Die gebruik van mikrostepping-drywers verbeter verder:
Gladde beweging
Verminderde geraas
Verbeterde posisionering akkuraatheid
Kompakte stelselontwerp word toenemend belangrik in moderne ingenieurstoepassings. Ingenieurs moet oorweeg:
Beskikbare monteerplek
Gewigsbeperkings
Meganiese koppelvlakversoenbaarheid
As of leiskroefkonfigurasie
Geïntegreerde lineêre stapmotors help ingenieurs om:
Verminderde voetspoor
Vereenvoudigde samestelling
Laer komponenttelling
Verbeterde betroubaarheid
Die keuse van die korrekte motorgrootte verseker doeltreffende meganiese integrasie en langtermynstabiliteit.
Bedryfsomgewing het 'n aansienlike impak op motorverrigting en lewensduur . Ingenieurs moet evalueer:
Bedryfstemperatuurreeks
Humiditeitsvlakke
Stofblootstelling
Chemiese blootstelling
Vibrasie omgewing
Toepassings met moeilike omgewings sluit in:
Landbourobotte
Buitelug outomatisering stelsels
Industriële vervaardigingslyne
Mediese sterilisasie omgewings
Ingenieurs mag vereis:
IP-gegradeerde beskerming
Verseëlde motorontwerpe
Korrosiebestande materiale
Spesiale smeermiddels
Omgewingsbeskerming verbeter stelsel duursaamheid en betroubaarheid.
Lineêre stapmotors genereer hitte tydens werking. Ingenieurs moet evalueer:
Kragverbruik
Pligsiklus
Deurlopende vs intermitterende werking
Termiese dissipasie
Oormatige hitte kan lei tot:
Verminderde motoriese lewe
Verlies aan wringkrag
Stelsel onstabiliteit
Effektiewe termiese bestuurstrategieë sluit in:
Hitte sink
Geforseerde lugverkoeling
Geoptimaliseerde stroombeheer
Intermitterende dienssiklusse
Doeltreffende kragontwerp verseker stabiele langtermyn werkverrigting.
Lineêre stapmotors benodig versoenbare drywers en beheerelektronika . Ingenieurs moet verseker:
Spanningsversoenbaarheid
Huidige vereistes
Mikrostap vermoë
Kommunikasie-koppelvlak
Algemene beheerkoppelvlakke sluit in:
Pols/rigting
KAN oopmaak
RS485
EtherCAT
Modbus
Gevorderde drywers verskaf:
Geslote terugvoer
Stalletjie opsporing
Gladde bewegingsbeheer
Verminderde geraas werking
Die keuse van die regte bestuurder verbeter algehele stelselwerkverrigting.
Betroubaarheid is van kardinale belang vir industriële en outomatiese stelsels. Ingenieurs moet evalueer:
Verwagte lewensiklus
Onderhoud frekwensie
Smeervereistes
Dra komponente
Lineêre stapmotors verskaf tipies:
Lang operasionele lewe
Minimale instandhouding
Hoë betroubaarheid
Toepassings wat hoë betroubaarheid vereis, sluit in:
Mediese toerusting
Halfgeleier masjiene
Outomatiese inspeksiestelsels
Logistieke robots
Baie toepassings vereis pasgemaakte lineêre stapmotor oplossings . Ingenieurs benodig dalk:
Pasgemaakte slaglengte
Spesiale monteringskonfigurasies
Pasgemaakte verbindings
Spesiale bedekkings
Geïntegreerde sensors
Aanpassing verbeter:
Stelsel prestasie
Meganiese verenigbaarheid
Installasie doeltreffendheid
Werk met ervare lineêre stapmotorvervaardigers verseker optimale aanpassing.
Vereistes:
Hoë presisie
Lae geraas
Kompakte grootte
Betroubare werking
Vereistes:
Gladde beweging
Herhaalbare akkuraatheid
Lang lewensiklus
Vereistes:
Hoë spoed
Hoë vragvermoë
Deurlopende werking
Vereistes:
Sterk omgewing weerstand
Hoë betroubaarheid
Lang slag vermoë
Lineêre stapmotors bied direkte, presiese en betroubare lineêre beweging , wat dit 'n uitstekende keuse maak vir moderne ingenieurstoepassings. Hul ontwerp vereenvoudig stelselargitektuur terwyl dit hoë posisioneringsakkuraatheid en herhaalbare werkverrigting oor verskeie industrieë lewer.
Lineêre stapmotors genereer lineêre beweging direk , wat die behoefte aan bande, ratte of roterende-na-lineêre omskakelingsmeganismes uitskakel. Dit lei tot:
Verminderde meganiese kompleksiteit
Laer onderhoudsvereistes
Verbeterde stelseldoeltreffendheid
Kompakte meganiese ontwerp
Ingenieurs baat by presiese inkrementele beweging wat deur elektriese pulse beheer word. Dit laat toe:
Mikronvlak-posisioneringsakkuraatheid
Konsekwente herhaalbaarheid
Gladde en beheerde beweging
Betroubare werkverrigting in presisietoepassings
Hierdie kenmerke is van kritieke belang in mediese toestelle, laboratorium-outomatisering en halfgeleiertoerusting.
Lineêre stapmotors integreer bewegingskomponente in 'n enkele kompakte eenheid , wat ingenieurs help:
Verminder algehele stelselgrootte
Vereenvoudig meganiese uitlegte
Verbeter integrasie buigsaamheid
Optimaliseer toerusting voetspoor
Kompakte ontwerpe is veral waardevol in robotika en draagbare outomatiseringstelsels.
Lineêre stapmotors werk met behulp van digitale pulsbeheer , wat die volgende moontlik maak:
Maklike integrasie met beheerders
Ooplus posisionering vermoë
Verminderde behoefte aan terugvoertoestelle
Laer stelsel koste
Hierdie eenvoud versnel ontwerp en implementering tydlyne.
Met minder bewegende onderdele bied lineêre stapmotors:
Verminderde slytasie
Minimale smeervereistes
Lang operasionele lewensduur
Betroubare deurlopende werking
Hierdie voordele is noodsaaklik vir industriële outomatisering en hoëdienssiklustoepassings.
Lineêre stapmotors kan aangepas word om aan spesifieke ingenieursvereistes te voldoen , insluitend:
Pasgemaakte slaglengtes
Verskillende loodskroefhellings
Spesiale monteringskonfigurasies
Geïntegreerde sensors of enkodeerders
Aanpassing verbeter stelselversoenbaarheid en prestasieoptimalisering.
Ingenieurs kies lineêre stapmotors vir hul balans tussen werkverrigting en koste , en bied:
Hoë akkuraatheid teen mededingende pryse
Verminderde komponenttelling
Laer installasiekoste
Doeltreffende stelsel werking
Dit maak hulle geskik vir beide hoë-end en koste-sensitiewe toepassings.
Lineêre stapmotors werk effektief in:
Mediese outomatisering toerusting
Laboratorium robotika
Verpakking masjinerie
Industriële outomatiseringstelsels
Landbourobotte
Optiese belyningstoestelle
Hul veelsydigheid ondersteun uiteenlopende ingenieursontwerpvereistes.
Direct-drive argitektuur en presiese beheer dra by tot:
Stabiele bewegingsprestasie
Verminderde meganiese foutpunte
Konsekwente werking onder las
Verbeterde algehele stelselbetroubaarheid
Hierdie voordele help ingenieurs om robuuste en betroubare bewegingsbeheerstelsels te ontwerp.
Soos outomatisering, robotika en presisietoerusting voortgaan om te ontwikkel, lineêre stapmotortegnologie vorder vinnig . Ingenieurs eis toenemend hoër akkuraatheid, slimmer beheer, kompakte ontwerpe en verbeterde doeltreffendheid , wat innovasie in lineêre stapmotorontwikkeling aandryf.
Moderne lineêre stapmotors beweeg na geïntegreerde bewegingstelsels wat kombineer:
Motor
Bestuurder
Beheerder
Terugvoer sensors
Hierdie integrasie bied:
Vereenvoudigde bedrading
Verminderde installasie tyd
Kompakte stelselargitektuur
Verbeterde betroubaarheid
Geïntegreerde lineêre stapmotors is veral voordelig vir robotika, mediese toestelle en laboratorium-outomatisering waar ruimte en doeltreffendheid van kritieke belang is.
Toekomstige lineêre stapmotors word ontwerp om ultrahoë presisie bewegingsbeheer te lewer , insluitend:
Kleiner stap inkremente
Verbeterde mikrostepping-prestasie
Verminderde vibrasie
Verbeterde herhaalbaarheid
Hierdie verbeterings ondersteun toepassings soos:
vermoë**
Hierdie verbeterings ondersteun toepassings soos:
Halfgeleier vervaardiging
Optiese belyningstelsels
Mediese diagnostiese toerusting
Presisie laboratorium outomatisering
Hoër akkuraatheid stel ingenieurs in staat om gladder en meer akkurate bewegingsbeheer te bereik.
Toerustingvervaardigers eis toenemend kleiner en ligter bewegingskomponente . Lineêre stapmotorontwerpers fokus op:
Geminiaturiseerde motoriese strukture
Kompakte loodskroef-integrasie
Liggewig materiale
Ruimtebesparende konfigurasies
Geminiaturiseerde motors is ideaal vir:
Draagbare mediese toestelle
Klein robotstelsels
Kompakte laboratoriumtoerusting
Verbruikerselektronika outomatisering
Kleiner motors help ingenieurs om meer doeltreffende en buigsame stelsels te ontwerp.
Energiedoeltreffende bewegingsoplossings word 'n sleutelfokus in lineêre stapmotorontwerp. Nuwe ontwikkelings sluit in:
Geoptimaliseerde spoelontwerpe
Laer kragverbruik
Verminderde hitte-opwekking
Gevorderde stroombeheer
Energiedoeltreffende motors bied:
Langer operasionele lewensduur
Verminderde verkoelingsvereistes
Laer bedryfskoste
Verbeterde stelselvolhoubaarheid
Hierdie voordele is veral belangrik vir deurlopende bedryfstelsels.
Geslote-lus-lineêre stapmotors word gewild deur stapmotoreenvoud met servovlak-werkverrigting te kombineer . Hierdie neiging sluit in:
Geïntegreerde enkodeerders
Posisieterugvoerstelsels
Outomatiese foutkorreksie
Verbeterde bewegingstabiliteit
Geslote-lus tegnologie bied:
Hoër posisionering akkuraatheid
Verminder gemiste treë
Beter dinamiese reaksie
Verbeterde betroubaarheid
Hierdie neiging word wyd aangeneem in hoëprestasie-outomatiseringstoerusting.
Toekomstige lineêre stapmotors word ontwerp om in uitdagende omgewings te werk , insluitend:
Hoë humiditeit
Stofblootstelling
Temperatuur variasies
Chemiese omgewings
Verbeterings sluit in:
Verseëlde motorstrukture
Korrosiebestande materiale
Verbeterde smeerstelsels
IP-gegradeerde beskerming
Hierdie kenmerke brei die gebruik van lineêre stapmotors uit in:
Landbou-outomatisering
Industriële vervaardiging
Buitelug robotika
Mediese sterilisasie omgewings
Vervaardigers bied meer buigsame aanpassingsopsies om aan uiteenlopende ingenieursvereistes te voldoen:
Pasgemaakte slaglengtes
Veelvuldige loodskroefopsies
Geïntegreerde sensors
Pasgemaakte monteringsoplossings
Modulêre ontwerpe stel ingenieurs in staat om:
Versnel ontwikkelingstyd
Verminder ingenieurskompleksiteit
Verbeter stelselversoenbaarheid
Aanpassing is besig om 'n belangrike mededingende voordeel in bewegingstelselontwerp te word.
Lineêre stapmotors word toenemend ontwerp vir slim fabrieksomgewings . Toekomstige motors kan die volgende insluit:
IoT-konneksie
Intydse monitering
Voorspellende instandhouding vermoëns
Afstandsdiagnostiek
Slim kenmerke help ingenieurs om:
Verbeterde operasionele doeltreffendheid
Verminder stilstand
Beter stelselmonitering
Verbeterde produktiwiteit
Hierdie vermoëns ondersteun Industry 4.0 en intelligente outomatiseringstelsels.
Toekomstige lineêre stapmotors sal hoër kraguitset in kleiner groottes lewer , wat toelaat dat:
Kompakte hoëwerkverrigtingstelsels
Verbeterde vraghantering
Beter versnellingsvermoë
Verbeterde bewegingsdoeltreffendheid
Hierdie neiging ondersteun swaardiens-outomatiseringstoepassings terwyl kompakte ontwerpe gehandhaaf word.
Soos tegnologie vorder, brei lineêre stapmotors uit na:
Landbourobotte
Outonome mobiele robots
Laboratorium-outomatiseringstelsels
Mediese robotika
Halfgeleier toerusting
Verpakking outomatisering
Hul buigsaamheid, akkuraatheid en betroubaarheid maak hulle ideaal vir die volgende generasie outomatiseringstelsels.
Toekoms lineêre stapmotorontwerpe is gefokus op slimmer integrasie, hoër akkuraatheid, kompakte grootte, verbeterde doeltreffendheid en verbeterde betroubaarheid . Hierdie innovasies stel ingenieurs in staat om meer gevorderde, doeltreffende en intelligente bewegingsbeheerstelsels te ontwikkel , wat die groeiende eise van moderne outomatisering en robotika-industrieë ondersteun.
By die ontwerp met lineêre stapmotors, moet ingenieurs vragvereistes, spoed, akkuraatheid, omgewingstoestande, kragverbruik en aanpassingsbehoeftes noukeurig evalueer . Deur hierdie faktore in ag te neem, kan ingenieurs hoëprestasie-bewegingsbeheerstelsels met voortreflike betroubaarheid en akkuraatheid bereik.
Die keuse van die regte lineêre stapmotor verbeter stelseldoeltreffendheid, bedryfstabiliteit en langtermynwerkverrigting aansienlik , wat dit 'n kritieke komponent in moderne outomatisering en robotika-toepassings maak.


