
Aantal keren bekeken: 0 Auteur: Site-editor Publicatietijd: 14-04-2026 Herkomst: Locatie


Lineaire stappenmotoren worden steeds meer essentiële componenten in precisiebewegingscontrolesystemen in verschillende sectoren, waaronder medische automatisering, halfgeleiderproductie, laboratoriumrobotica, verpakkingsapparatuur en landbouwautomatisering . Wanneer ingenieurs systemen ontwerpen met behulp van lineaire stappenmotoren, beïnvloeden meerdere kritische factoren de prestaties, betrouwbaarheid, efficiëntie en operationele stabiliteit op de lange termijn.
Deze uitgebreide gids onderzoekt alles waarmee ingenieurs rekening moeten houden bij het ontwerpen met lineaire stappenmotoren , die gedetailleerde inzichten bieden die optimale systeemprestaties en superieure technische resultaten ondersteunen.
|
|
|
|
|
|
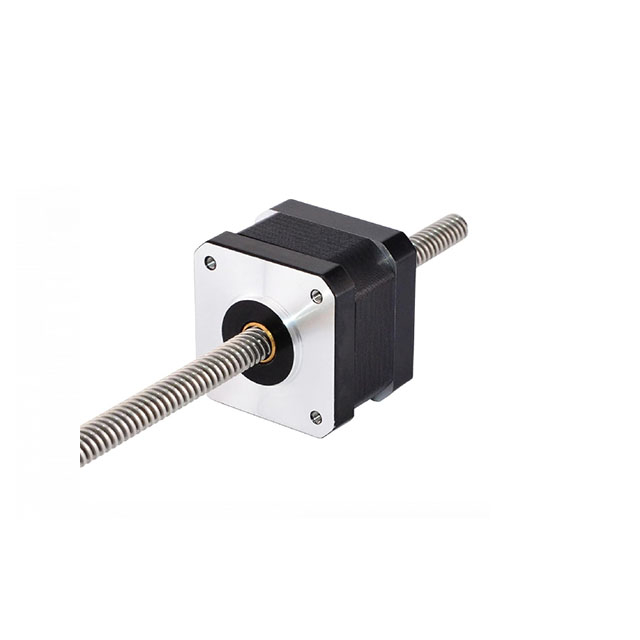
Captive lineaire stappenmotor |
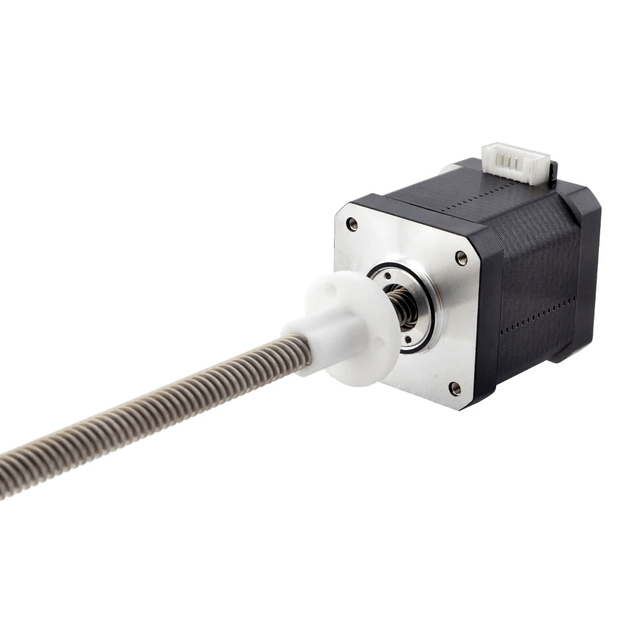
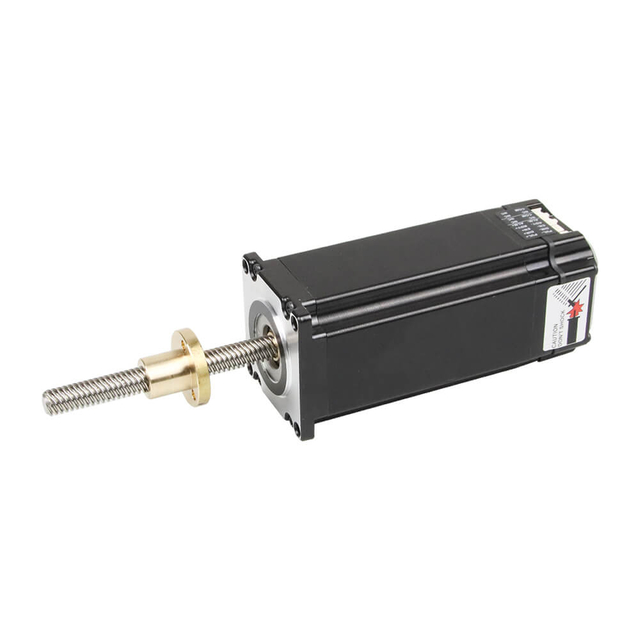
Geïntegreerde externe T-type lineaire stappenmotor |
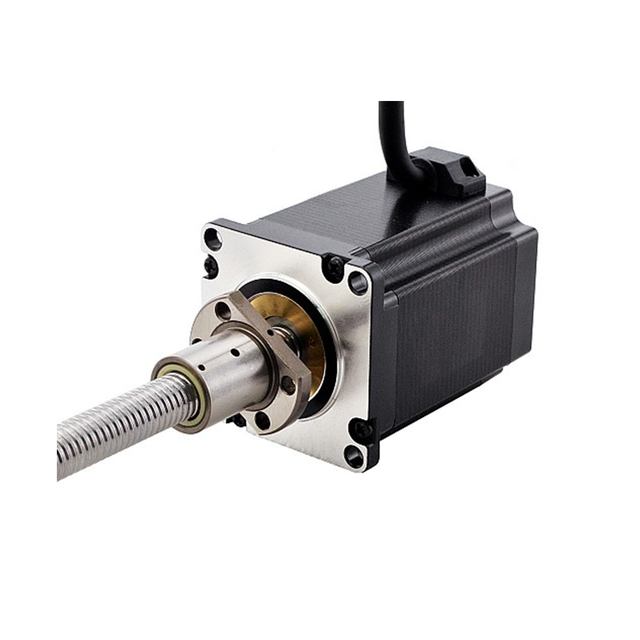
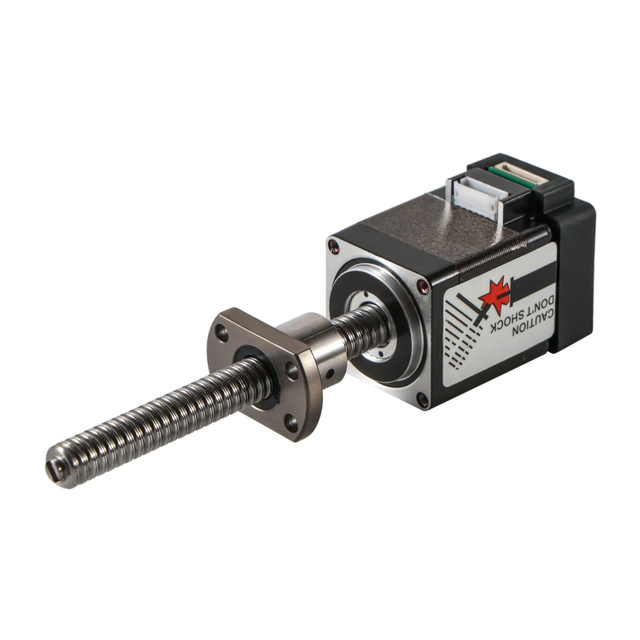
Geïntegreerde externe lineaire stappenmotor met kogelomloopspindel |
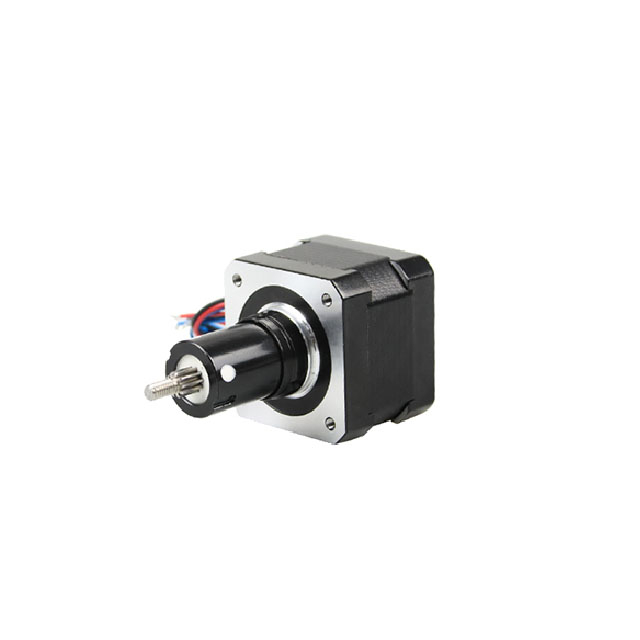
Lineaire stappenmotoren zijn precisiebewegingsapparaten die elektrische pulssignalen direct omzetten in lineaire beweging . In tegenstelling tot traditionele rotatiemotoren die mechanische componenten zoals spindels, riemen of tandwielsystemen nodig hebben om rotatiebeweging in lineaire beweging om te zetten, elimineren lineaire stappenmotoren tussenmechanismen , wat resulteert in een hogere efficiëntie, verbeterde nauwkeurigheid en een vereenvoudigd mechanisch ontwerp.
Dit directe aandrijfmechanisme maakt lineaire stappenmotoren bijzonder geschikt voor automatiseringssystemen, medische apparatuur, laboratoriuminstrumenten, halfgeleidermachines en robotica-toepassingen waarbij nauwkeurige positionering en herhaalbaarheid van cruciaal belang zijn.
Lineaire stappenmotoren werken op basis van elektromagnetische principes . Wanneer elektrische pulsen op de motorwikkelingen worden toegepast, beweegt de motor in nauwkeurige lineaire stappen , gewoonlijk genoemd stappen . Elke puls genereert een vaste lineaire beweging, waardoor ingenieurs in veel toepassingen de positie, snelheid en versnelling nauwkeurig kunnen regelen zonder dat er feedbacksystemen nodig zijn.
Het bewegingsproces omvat doorgaans:
Elektrische pulsingang van een controller Pulsingang** van een controller
Opwekking van magnetisch veld in de motor
Lineaire verplaatsing van de as of moer
Nauwkeurige positionering op basis van het aantal stappen
Omdat de beweging digitaal wordt aangestuurd, zorgen lineaire stappenmotoren voor:
Uitstekende herhaalbaarheid
Nauwkeurige positionering
Eenvoudige besturingsarchitectuur
Voorspelbaar bewegingsgedrag

|

|

|

|

|
|---|---|---|---|---|
Schacht |
Terminalbehuizing |
Wormversnellingsbak |
Planetaire versnellingsbak |
Loodschroef |

|

|

|

|

|
Lineaire beweging |
Kogelomloopspindel |
Rem |
IP-niveau |

|

|

|

|

|

|
|---|---|---|---|---|---|
Aluminium katrol |
Aspen |
Enkele D-schacht |
Holle schacht |
Kunststof katrol |
Versnelling |

|

|

|

|

|

|
Opruwen |
Hobbelende as |
Schroefas |
Holle schacht |
Dubbele D-schacht |
Spiebaan |
Ingenieurs die bewegingssystemen ontwerpen, moeten de drie belangrijkste typen lineaire stappenmotoren begrijpen , die elk unieke voordelen bieden, afhankelijk van de toepassingsvereisten.
Captive lineaire stappenmotoren zijn voorzien van een geïntegreerde spindel en een captive as die lineair beweegt en rotatie voorkomt. Deze configuratie biedt:
Compact ontwerp
Hoge precisie
Ingebouwde begeleiding
Eenvoudige installatie
Captive lineaire stappenmotoren worden vaak gebruikt in:
Medische apparaten
Laboratorium automatisering
Optische apparatuur
Kleine automatiseringssystemen
Niet-gevangen lineaire stappenmotoren zorgen ervoor dat de as vrij in en uit het motorlichaam kan bewegen . Ingenieurs moeten externe geleidingssystemen bieden om rotatie te voorkomen en de uitlijning te behouden.
Voordelen zijn onder meer:
Flexibele slaglengte
Uitgebreide reismogelijkheden
Aanpasbare systeemintegratie
Niet-gevangen motoren zijn ideaal voor:
Industriële automatisering
Verpakkingsmachines
Robotica
Systemen voor materiaalbehandeling
Externe lineaire stappenmotoren gebruiken een roterende spindel in de motor, terwijl de externe moer lineair beweegt . Deze configuratie maakt het volgende mogelijk:
Lange slaglengtes
Hoger laadvermogen
Verbeterde structurele flexibiliteit
Externe lineaire stappenmotoren worden veel gebruikt in:
CNC-systemen
Industriële automatisering
Halfgeleiderapparatuur
Agrarische automatisering
Bij het selecteren van een lineaire stappenmotor moeten ingenieurs kritische prestatieparameters evalueren :
De stapresolutie bepaalt hoe ver de motor per puls beweegt . Een hogere resolutie resulteert in:
Betere positioneringsnauwkeurigheid
Vloeiendere beweging
Verminderde trillingen
De stuwkracht definieert het lineaire duw- of trekvermogen van de motor. Ingenieurs moeten de stuwkracht afstemmen op:
Gewicht laden
Wrijving
Vereisten voor versnelling
Lineaire stappenmotoren bieden gecontroleerde snelheidsprestaties , waardoor ingenieurs het volgende kunnen optimaliseren:
Cyclustijd
Productiviteit
Bewegingsefficiëntie
Herhaalbaarheid zorgt ervoor dat de motor consistent naar dezelfde positie kan terugkeren , wat essentieel is voor:
Medische apparaten
Halfgeleiderapparatuur
Laboratorium automatisering
Lineaire stappenmotoren bieden meerdere technische en operationele voordelen :
Directe lineaire beweging zonder conversiemechanismen
Hoge positioneringsnauwkeurigheid
Compact ontwerp
Lage onderhoudsvereisten
Eenvoudig besturingssysteem
Kosteneffectieve automatiseringsoplossing
Deze voordelen maken lineaire stappenmotoren, ideaal voor moderne automatiserings- en precisie-motion control-toepassingen.
Lineaire stappenmotoren worden veel gebruikt in verschillende industrieën:
Medische diagnostische apparatuur
Automatiseringssystemen voor laboratoria
Productie van halfgeleiders
Verpakkingsmachines
Landbouwrobots
Industriële automatisering
Optische uitlijnsystemen
3D-printapparatuur
Hun veelzijdigheid en precisie maken ze tot een van de meest geprefereerde motion control-oplossingen voor ingenieurs die geavanceerde automatiseringssystemen ontwerpen.
Ingenieurs selecteren lineaire stappenmotoren omdat ze het volgende bieden:
Nauwkeurige digitale bediening
Betrouwbare positionering
Compacte integratie
Flexibel maatwerk
Verminderde mechanische complexiteit
Door deze grondbeginselen te begrijpen, kunnen ingenieurs efficiënte, nauwkeurige en betrouwbare bewegingssystemen ontwerpen met behulp van lineaire stappenmotortechnologie.
Een van de meest kritische ontwerpoverwegingen is het draagvermogen en de vereiste stuwkracht . Ingenieurs moeten berekenen:
Vereisten voor statische belasting
Dynamische belastingvereisten
Vereisten voor versnellingskracht
Wrijvingsweerstand
Externe omgevingskrachten
Het selecteren van een te kleine lineaire stappenmotor kan leiden tot:
Gemiste stappen
Verminderde positioneringsnauwkeurigheid
Voortijdige slijtage
Systeeminstabiliteit
Omgekeerd kan het selecteren van een te grote motor leiden tot:
Verhoogde systeemkosten
Hoger stroomverbruik
Onnodige warmteontwikkeling
Ingenieurs moeten altijd evalueren piekbelastingsomstandigheden in plaats van gemiddelde belastingen om een betrouwbare werking in de worstcasescenario's te garanderen.
De slaglengte definieert het totale lineaire bewegingsbereik van het systeem. Ingenieurs moeten bepalen:
Maximale reisafstand
Minimale reisvereisten
Beschikbare installatieruimte
Veiligheidsmarges
Verschillende toepassingen vereisen verschillende slagconfiguraties:
Sollicitatie |
Typische slagvereiste |
|---|---|
Medische apparaten |
Korte slag (5–50 mm) |
Halfgeleiderapparatuur |
Middelgrote slag (20–150 mm) |
Verpakkingsmachines |
Lange slag (50–300 mm) |
Landbouwrobotica |
Verlengde slag (100–500 mm) |
Het kiezen van de juiste slaglengte zorgt voor:
Optimale systeemcompactheid
Verminderde trillingen
Verbeterde bewegingsprecisie
Lineaire stappenmotoren moeten worden geselecteerd op basis van de gewenste snelheids- en acceleratiekarakteristieken . Ingenieurs moeten evalueren:
Maximale lineaire snelheid
Acceleratiesnelheid
Vertragingsvereisten
Bewegingsprofiel
Hogesnelheidstoepassingen zijn onder meer:
Pick-and-place-machines
Geautomatiseerde inspectiesystemen
Sorteerapparatuur
Robotisering van laboratoriumautomatisering
Hogere snelheidseisen vereisen vaak:
Geoptimaliseerd spoelontwerp
Lagere bewegende massa
Efficiënte aandrijfelektronica
Het balanceren van snelheid en precisie is essentieel om trillingen en positioneringsfouten te voorkomen.
Precisie motion control-systemen vereisen een hoge positioneringsnauwkeurigheid en herhaalbaarheid . Ingenieurs moeten het volgende evalueren:
Stap resolutie
Microstepping-vermogen
Herhaalbaarheidstolerantie
Eliminatie van speling
Lineaire stappenmotoren kunnen precisie op micronniveau bereiken , waardoor ze geschikt zijn voor:
Medische diagnostische apparatuur
Hantering van halfgeleiderwafels
Optische uitlijnsystemen
Laboratoriumautomatiseringsplatforms
Het gebruik van microstepping-drivers verbetert verder:
Vloeiende beweging
Verminderd geluid
Verbeterde positioneringsprecisie
Compact systeemontwerp wordt steeds belangrijker in moderne technische toepassingen. Ingenieurs moeten rekening houden met:
Beschikbare montageruimte
Gewichtsbeperkingen
Compatibiliteit met mechanische interfaces
As- of spindelconfiguratie
Geïntegreerde lineaire stappenmotoren helpen ingenieurs het volgende te bereiken:
Verminderde voetafdruk
Vereenvoudigde montage
Lager aantal componenten
Verbeterde betrouwbaarheid
Het selecteren van de juiste motorgrootte zorgt voor een efficiënte mechanische integratie en stabiliteit op de lange termijn.
De gebruiksomgeving heeft een aanzienlijke invloed op de prestaties en levensduur van de motor . Ingenieurs moeten het volgende evalueren:
Bedrijfstemperatuurbereik
Vochtigheidsniveaus
Blootstelling aan stof
Chemische blootstelling
Trillingen omgeving
Toepassingen in ruwe omgevingen zijn onder meer:
Landbouwrobots
Automatiseringssystemen voor buiten
Industriële productielijnen
Medische sterilisatieomgevingen
Ingenieurs kunnen het volgende nodig hebben:
IP-geclassificeerde bescherming
Afgedichte motorontwerpen
Corrosiebestendige materialen
Speciale smeermiddelen
Milieubescherming verbetert de duurzaamheid en betrouwbaarheid van het systeem.
Lineaire stappenmotoren genereren warmte tijdens bedrijf. Ingenieurs moeten evalueren:
Stroomverbruik
Inschakelduur
Continue versus intermitterende werking
Thermische dissipatie
Overmatige hitte kan leiden tot:
Verminderde levensduur van de motor
Verlies van koppel
Systeeminstabiliteit
Effectieve thermische beheerstrategieën omvatten:
Warmteafvoeren
Geforceerde luchtkoeling
Geoptimaliseerde stroomregeling
Intermitterende werkcycli
Efficiënt stroomontwerp zorgt voor stabiele prestaties op de lange termijn.
Lineaire stappenmotoren vereisen compatibele drivers en besturingselektronica . Ingenieurs moeten ervoor zorgen:
Compatibiliteit met spanning
Huidige vereisten
Microstepping-vermogen
Communicatie-interface
Gemeenschappelijke besturingsinterfaces zijn onder meer:
Pols/Richting
KANopen
RS485
EtherCAT
Modbus
Geavanceerde stuurprogramma's bieden:
Terugkoppeling met gesloten lus
Detectie van stilstand
Soepele bewegingsbediening
Gereduceerde geluidsproductie
Door het juiste stuurprogramma te selecteren, verbetert u de algehele systeemprestaties.
Betrouwbaarheid is cruciaal voor industriële en geautomatiseerde systemen. Ingenieurs moeten het volgende evalueren:
Verwachte levenscyclus
Onderhoudsfrequentie
Smeringsvereisten
Slijtonderdelen
Lineaire stappenmotoren bieden doorgaans:
Lange operationele levensduur
Minimaal onderhoud
Hoge betrouwbaarheid
Toepassingen die een hoge betrouwbaarheid vereisen, zijn onder meer:
Medische apparatuur
Halfgeleidermachines
Geautomatiseerde inspectiesystemen
Logistieke robots
Veel toepassingen vereisen op maat gemaakte lineaire stappenmotoroplossingen . Ingenieurs hebben mogelijk het volgende nodig:
Aangepaste slaglengte
Speciale montageconfiguraties
Aangepaste connectoren
Speciale coatings
Geïntegreerde sensoren
Maatwerk verbetert:
Systeemprestaties
Mechanische compatibiliteit
Installatie-efficiëntie
Het werken met ervaren fabrikanten van lineaire stappenmotoren zorgt voor optimaal maatwerk.
Vereisten:
Hoge precisie
Laag geluidsniveau
Compact formaat
Betrouwbare werking
Vereisten:
Vloeiende beweging
Herhaalbare nauwkeurigheid
Lange levenscyclus
Vereisten:
Hoge snelheid
Hoge belastbaarheid
Continue werking
Vereisten:
Bestand tegen harde omgevingen
Hoge betrouwbaarheid
Mogelijkheid tot lange slag
Lineaire stappenmotoren zorgen voor directe, nauwkeurige en betrouwbare lineaire beweging , waardoor ze een uitstekende keuze zijn voor moderne technische toepassingen. Hun ontwerp vereenvoudigt de systeemarchitectuur en levert tegelijkertijd een hoge positioneringsnauwkeurigheid en herhaalbare prestaties in verschillende industrieën.
Lineaire stappenmotoren genereren rechtstreeks lineaire bewegingen , waardoor er geen riemen, tandwielen of roterende-naar-lineaire conversiemechanismen nodig zijn. Dit resulteert in:
Verminderde mechanische complexiteit
Lagere onderhoudsvereisten
Verbeterde systeemefficiëntie
Compact mechanisch ontwerp
Ingenieurs profiteren van nauwkeurige incrementele bewegingen die worden bestuurd door elektrische pulsen. Dit maakt het volgende mogelijk:
Positioneringsnauwkeurigheid op micronniveau
Consistente herhaalbaarheid
Soepele en gecontroleerde beweging
Betrouwbare prestaties bij precisietoepassingen
Deze functies zijn van cruciaal belang in medische apparatuur, laboratoriumautomatisering en halfgeleiderapparatuur.
Lineaire stappenmotoren integreren bewegingscomponenten in één compacte eenheid , waardoor ingenieurs:
Verklein de totale systeemgrootte
Vereenvoudig mechanische lay-outs
Verbeter de integratieflexibiliteit
Optimaliseer de voetafdruk van apparatuur
Compacte ontwerpen zijn vooral waardevol in robotica en draagbare automatiseringssystemen.
Lineaire stappenmotoren werken met behulp van digitale pulsbesturing , waardoor:
Eenvoudige integratie met controllers
Positioneringsmogelijkheid met open lus
Verminderde behoefte aan feedbackapparaten
Lagere systeemkosten
Deze eenvoud versnelt de ontwerp- en implementatietijdlijnen.
Met minder bewegende delen bieden lineaire stappenmotoren:
Verminderde slijtage
Minimale smeringsvereisten
Lange operationele levensduur
Betrouwbare continue werking
Deze voordelen zijn essentieel voor industriële automatisering en toepassingen met een hoge inschakelduur.
Lineaire stappenmotoren kunnen worden aangepast om aan specifieke technische vereisten te voldoen , waaronder:
Aangepaste slaglengtes
Verschillende spoed van de spindel
Speciale montageconfiguraties
Geïntegreerde sensoren of encoders
Aanpassing verbetert de systeemcompatibiliteit en prestatie-optimalisatie.
Ingenieurs kiezen lineaire stappenmotoren vanwege hun evenwicht tussen prestaties en kosten , en bieden:
Hoge precisie tegen concurrerende prijzen
Verminderd aantal componenten
Lagere installatiekosten
Efficiënte systeembediening
Dit maakt ze geschikt voor zowel high-end als kostengevoelige toepassingen.
Lineaire stappenmotoren presteren effectief bij:
Medische automatiseringsapparatuur
Laboratorium robotica
Verpakkingsmachines
Industriële automatiseringssystemen
Landbouwrobots
Apparaten voor optische uitlijning
Hun veelzijdigheid ondersteunt uiteenlopende technische ontwerpvereisten.
Direct-drive architectuur en nauwkeurige bediening dragen bij aan:
Stabiele bewegingsprestaties
Verminderde mechanische faalpunten
Consistente werking onder belasting
Verbeterde algehele systeembetrouwbaarheid
Deze voordelen helpen ingenieurs bij het ontwerpen van robuuste en betrouwbare motion control-systemen.
Naarmate automatisering, robotica en precisieapparatuur zich blijven ontwikkelen, De technologie van lineaire stappenmotoren ontwikkelt zich snel . Ingenieurs eisen steeds meer precisie, slimmere besturing, compacte ontwerpen en verbeterde efficiëntie , waardoor innovatie in de ontwikkeling van lineaire stappenmotoren wordt gestimuleerd.
Moderne lineaire stappenmotoren evolueren naar geïntegreerde bewegingssystemen die het volgende combineren:
Motor
Bestuurder
Controleur
Feedback-sensoren
Deze integratie biedt:
Vereenvoudigde bedrading
Verminderde installatietijd
Compacte systeemarchitectuur
Verbeterde betrouwbaarheid
Geïntegreerde lineaire stappenmotoren zijn vooral nuttig voor robotica, medische apparatuur en laboratoriumautomatisering waar ruimte en efficiëntie van cruciaal belang zijn.
Toekomstige lineaire stappenmotoren worden ontworpen om bewegingscontrole met ultrahoge precisie te leveren , waaronder:
Kleinere stapgroottes
Verbeterde microstepping-prestaties
Verminderde trillingen
Verbeterde herhaalbaarheid
Deze verbeteringen ondersteunen toepassingen zoals:
vaardigheid**
Deze verbeteringen ondersteunen toepassingen zoals:
Productie van halfgeleiders
Optische uitlijnsystemen
Medische diagnostische apparatuur
Precisie laboratoriumautomatisering
Dankzij de hogere precisie kunnen ingenieurs een soepelere en nauwkeurigere bewegingscontrole realiseren.
Fabrikanten van apparatuur eisen steeds vaker kleinere en lichtere bewegingscomponenten . Ontwerpers van lineaire stappenmotoren concentreren zich op:
Geminiaturiseerde motorstructuren
Compacte spindelintegratie
Lichtgewicht materialen
Ruimtebesparende configuraties
Geminiaturiseerde motoren zijn ideaal voor:
Draagbare medische apparaten
Kleine robotsystemen
Compacte laboratoriumapparatuur
Automatisering van consumentenelektronica
Kleinere motoren helpen ingenieurs efficiëntere en flexibelere systemen te ontwerpen.
Energie-efficiënte bewegingsoplossingen worden een belangrijk aandachtspunt in het ontwerp van lineaire stappenmotoren. Nieuwe ontwikkelingen zijn onder meer:
Geoptimaliseerde spoelontwerpen
Lager stroomverbruik
Verminderde warmteontwikkeling
Geavanceerde stroomcontrole
Energiezuinige motoren zorgen voor:
Langere operationele levensduur
Verminderde koelvereisten
Lagere bedrijfskosten
Verbeterde duurzaamheid van het systeem
Deze voordelen zijn vooral belangrijk voor industriële systemen met continu gebruik.
Lineaire stappenmotoren met gesloten lus winnen aan populariteit door de eenvoud van stappenmotoren te combineren met prestaties op servoniveau . Deze trend omvat:
Geïntegreerde encoders
Positiefeedbacksystemen
Automatische foutcorrectie
Verbeterde bewegingsstabiliteit
Closed-loop-technologie biedt:
Hogere positioneringsnauwkeurigheid
Minder gemiste stappen
Betere dynamische respons
Verbeterde betrouwbaarheid
Deze trend wordt algemeen toegepast in hoogwaardige automatiseringsapparatuur.
Toekomstige lineaire stappenmotoren worden ontworpen om te werken in uitdagende omgevingen , waaronder:
Hoge luchtvochtigheid
Blootstelling aan stof
Temperatuurvariaties
Chemische omgevingen
Verbeteringen zijn onder meer:
Afgedichte motorstructuren
Corrosiebestendige materialen
Verbeterde smeersystemen
IP-geclassificeerde bescherming
Deze functies breiden het gebruik van lineaire stappenmotoren uit in:
Agrarische automatisering
Industriële productie
Robotica voor buiten
Medische sterilisatieomgevingen
Fabrikanten bieden flexibelere aanpassingsopties om aan diverse technische vereisten te voldoen:
Aangepaste slaglengtes
Meerdere spindelopties
Geïntegreerde sensoren
Op maat gemaakte montageoplossingen
Dankzij modulaire ontwerpen kunnen ingenieurs:
Versnel de ontwikkelingstijd
Verminder de technische complexiteit
Verbeter de systeemcompatibiliteit
Maatwerk wordt een belangrijk concurrentievoordeel bij het ontwerpen van bewegingssystemen.
Lineaire stappenmotoren worden steeds vaker ontworpen voor slimme fabrieksomgevingen . Toekomstige motoren kunnen zijn:
IoT-connectiviteit
Realtime monitoring
Voorspellende onderhoudsmogelijkheden
Diagnose op afstand
Slimme functies helpen ingenieurs het volgende te bereiken:
Verbeterde operationele efficiëntie
Minder stilstand
Betere systeemmonitoring
Verbeterde productiviteit
Deze mogelijkheden ondersteunen Industrie 4.0 en intelligente automatiseringssystemen.
Toekomstige lineaire stappenmotoren zullen een grotere kracht leveren in kleinere afmetingen , waardoor:
Compacte krachtige systemen
Verbeterde ladingbehandeling
Beter acceleratievermogen
Verbeterde bewegingsefficiëntie
Deze trend ondersteunt zware automatiseringstoepassingen met behoud van compacte ontwerpen.
Naarmate de technologie vordert, breiden lineaire stappenmotoren zich uit naar:
Landbouwrobots
Autonome mobiele robots
Automatiseringssystemen voor laboratoria
Medische robotica
Halfgeleiderapparatuur
Automatisering van verpakkingen
Hun flexibiliteit, precisie en betrouwbaarheid maken ze ideaal voor automatiseringssystemen van de volgende generatie.
Toekomst lineaire stappenmotorontwerpen zijn gericht op slimmere integratie, hogere precisie, compact formaat, verbeterde efficiëntie en verbeterde betrouwbaarheid . Deze innovaties stellen ingenieurs in staat geavanceerdere, efficiëntere en intelligentere bewegingscontrolesystemen te ontwikkelen , ter ondersteuning van de groeiende eisen van de moderne automatiserings- en robotica-industrie.
Bij het ontwerpen met lineaire stappenmotoren moeten ingenieurs de belastingsvereisten, snelheid, precisie, omgevingsomstandigheden, energieverbruik en aanpassingsbehoeften zorgvuldig evalueren . Door rekening te houden met deze factoren kunnen ingenieurs hoogwaardige motion control-systemen realiseren met superieure betrouwbaarheid en precisie.
Het selecteren van de juiste lineaire stappenmotor verbetert de systeemefficiëntie, operationele stabiliteit en prestaties op de lange termijn aanzienlijk , waardoor het een cruciaal onderdeel wordt in moderne automatiserings- en robotica-toepassingen.


